Hier stellen wij een aanpak voor op basis van augmented reality (AR) met een stereocamera en markerloze registratie om te helpen bij het extraheren van geïmpacteerde overtallige tanden. Deze workflow biedt visuele ondersteuning bij het lokaliseren van geïmpacteerde overtallige tanden en kan dienen als een haalbare aanvullende methode voor klinisch gebruik.
Methodenartikel
Camera-gebaseerde augmented reality-navigatie ter ondersteuning van de extractie van geïmpacte supernumeraire tanden
In dit artikel
Samenvatting
Samenvatting
De chirurgische verwijdering van diep impacteerde overtallige tanden is een veeleisende pediatrische procedure vanwege hun verborgen posities en nabijheid van vitale structuren, zoals tandkiemen en zenuwen. Conventionele vrije-handmethoden vertrouwen vaak op een subjectieve mentale reconstructie van 3D-beelden, wat kan leiden tot overmatige botverwijdering en iatrogene schade. Deze studie presenteert een gestandaardiseerd protocol dat gebruikmaakt van een cameragebaseerd 3D AR-navigatiesysteem om te helpen bij het lokaliseren van impacteerde overtallige tanden. Er is een digitale workflow opgezet door preoperatieve cone-beam computed tomography (CBCT)-gegevens te integreren met intraorale scans om een patiëntspecifiek virtueel plan te creëren. Tijdens de operatie legt een camera met hoge resolutie het operatieveld vast, en het virtuele model van de impacteerde overtallige tand wordt over het live camerabeeld geprojecteerd op het computerscherm, wat een visueel referentiekader biedt voor ondersteunde lokalisatie. De AR-navigatie-interface stelt chirurgen in staat om de transparantie van verschillende weefsellagen aan te passen om de interne observatie te verbeteren en de beeldregistratie nauwkeurig af te stellen via een instelbare drempelwaarde voor lokalisatiebetrouwbaarheid. Bovendien maakt het systeem het mogelijk om het beeld vast te zetten zodra de meest nauwkeurige uitlijning is bereikt, wat visuele stabiliteit garandeert tijdens kritieke manoeuvres. Dit protocol is gedemonstreerd in een klinische casus met een patiënt met een diep impacteerde overtallige tand. De voorlopige resultaten toonden aan dat het systeem intuïtieve ruimtelijke begeleiding bood voor de ondersteunde lokalisatie van de impacteerde overtallige tand. De workflow bleek klinisch haalbaar en er werden geen intraoperatieve complicaties, zoals schade aan aangrenzende wortels, waargenomen. Concluderend kan cameragebaseerde AR-navigatie dienen als een potentiële aanvullende benadering op conventionele technieken voor de ondersteunde extractie van impacteerde overtallige tanden. Door real-time visualisatie van interne structuren en interactieve controle over registratie en transparantie te bieden, ondersteunt dit protocol de klinische adoptie van digitale innovaties bij complexe pediatrische tandheelkundige interventies.
Inleiding
Overtollige tanden zijn tanden die het normale aantal in het gebit overschrijden. Ze vormen een veelvoorkomende ontwikkelingsafwijking van het gebit en kunnen ook voorkomen als een orale manifestatie van bepaalde syndromen. Klinisch worden overtollige tanden het meest waargenomen in het anterieure maxillaire gebied. Sommige overtollige tanden vertegenwoordigen enkel een toename van het aantal tanden en kunnen asymptomatisch blijven; ze kunnen echter ook complicaties veroorzaken, waaronder een abnormale eruptie van aangrenzende tanden, wortelresorptie, onregelmatigheden in de tandboog en cystevorming1,2. Daarom is chirurgische verwijdering meestal noodzakelijk wanneer overtollige tanden de eruptie van permanente tanden hinderen, een risico op complicaties vormen of de daaropvolgende behandelplanning beïnvloeden.
Vroege diagnose en tijdige interventie zijn fundamenteel voor het beheer van overtollige tanden. Het tijdstip van de interventie en de keuze voor de chirurgische aanpak zijn nauw verbonden met de ruimtelijke positie van de overtollige tand. Hoewel het optimale tijdstip van verwijdering controversieel blijft, geven veel clinici de voorkeur aan vroege interventie in gevallen waarin de eruptie van permanente tanden al is beïnvloed of waarin er een potentieel risico op complicaties bestaat3,4. De keuze voor de chirurgische techniek hangt grotendeels af van het klinische en radiografische onderzoek. CBCT wordt veelvuldig gebruikt vóór de verwijdering van overtollige tanden, omdat het een driedimensionale (3D) beoordeling mogelijk maakt van het aantal, de positie, de wortelmorfologie en de relatie van de overtollige tanden met de omliggende anatomische structuren. Deze informatie helpt bij het bepalen van de exacte locatie van de tand, de labiale of palatinale positie, de mate van botimpactie en de geschikte chirurgische aanpak2,5.
Momenteel is conventionele vrije-handverwijdering hoofdzakelijk afhankelijk van de ruimtelijke interpretatie van preoperatieve beelden door de chirurg en lokalisatie op basis van ervaring. Lokalisatiefouten kunnen leiden tot overmatige botverwijdering en zelfs schade aan aangrenzende tandwortels of belangrijke anatomische structuren3,6. Met de ontwikkeling van minimaal invasieve concepten en vorderingen in de digitale technologie zijn 3D-geprinte gepersonaliseerde gidsen, dynamische navigatie, mixed reality en robotgestuurde technieken toegepast bij de verwijdering van complexe geïmpacteerde tanden of overtallige tanden7,8,9,10. Deze technieken hebben potentieel getoond om de lokalisatie te verbeteren, de operatietijd te verkorten en botverwijdering te verminderen. Deze technieken hebben echter ook beperkingen. 3D-geprinte gepersonaliseerde gidsen vereisen meestal preoperatief ontwerp, modelverwerking, printen van de gids en nabewerking, wat de voorbereidingstijd en de complexiteit van de workflow kan verhogen. In basisziekenhuizen of instellingen met beperkte apparatuur is de fabricage van gidsen vaak afhankelijk van externe verwerkingscentra, wat de voorbereidingstijd verder kan verlengen. Dynamische navigatie en robotgestuurde systemen vereisen meestal extra trackingapparaten en registratieprocedures. In de beperkte intra-orale operatieruimte kunnen deze systemen de complexiteit van de apparatuurplaatsing en chirurgische manipulatie verhogen, en kunnen ze het gezichtsveld en de instrumentbehandeling van de chirurg beïnvloeden. Hoewel mixed reality een sterk visualisatiepotentieel heeft, blijven de nauwkeurigheid van de virtuele-reële registratie en de stabiliteit van de dynamische tracking belangrijke factoren die de klinische toepassing beperken. Daarnaast kunnen de hoge kosten van de apparatuur en de lange leercurve die met deze technologieën gepaard gaat, het wijdverbreide gebruik bij poliklinische verwijdering van geïmpacteerde overtallige tanden beperken.
Om deze beperkingen aan te pakken, maakt de AR-methode in dit protocol gebruik van een relatief eenvoudige hardwareconfiguratie, bestaande uit hoofdzakelijk een computer, een stereocamera en AR-navigatiesoftware. AR-technologie is in voorbereidende mate toegepast bij orale en maxillofaciale ingrepen, waaronder odontogene cystectomie, plaatsing van tandimplantaten, orthognatische chirurgie, maxillofaciale traumachirurgie en extractie van impacterde derde molaren, en heeft potentieel getoond voor intraoperatieve visualisatie en ruimtelijke lokalisatie11,12,13,14,15,16. Daarom stelt dit protocol een op stereocamera's gebaseerde, markerloze, op registratie gebaseerde AR-methode voor om bij te staan bij het verwijderen van overtallige tanden. Preoperatief worden CBCT-gegevens en intra-orale scannmodellen verkregen voor 3D-reconstructie. De digitale modellen van de overtallige tand en de aangrenzende tanden worden gereconstrueerd en geïmporteerd in het AR-navigatiesysteem. Intraoperatief legt de stereocamera het operatieveld in realtime vast. Het systeem voert een markerloze registratie uit op basis van de gebitsmorfologie, en het virtuele model van de overtallige tand wordt over het live camerabeeld op het scherm geprojecteerd, waardoor een intraoperatieve visuele referentie voor lokalisatie wordt geboden. Deze workflow is bijzonder geschikt voor diep impacterde overtallige tanden, waarbij lokalisatie via conventionele vrije-hand chirurgie als uitdagend wordt verwacht.
Protocol
De hier beschreven procedure is goedgekeurd en uitgevoerd in overeenstemming met de richtlijnen van het Human Research Ethics Committee van het Affiliated Stomatology Hospital of Kunming Medical University, Kunming, China (goedkeuringsnummer KYKQ2025MEC0077). Schriftelijke toestemming is verkregen van de patiënt en haar wettelijke voogd voor het gebruik en de publicatie van de klinische en intraoperatieve beelden.
1. Voorbereiding van het instrument
- Bereid steriele instrumenten voor voor de tandextractie.
- Bereid de AR-apparatuur voor, inclusief een laptop en een camera met hoge resolutie die via USB 3.0 met de computer is verbonden.
2. Preoperatieve beeldvorming en patiëntvoorbereiding (Figuur 1)
- Voer een preoperatieve 3D-reconstructie uit op basis van hoge-resolutie CBCT, met specifieke aandacht voor de positie van de geïmpacteerde overtallige tand in de maxilla en de ruimtelijke relatie met de aangrenzende tandwortels en het nasopalatine neurovasculaire bundel.
OPMERKING: CBCT-acquisitieparameters: New Tom 3G; field of view: 153,60 mm x 153,60 mm; matrixgrootte: 512 x 512 pixels; voxelgrootte: 0,300 mm; buisspanning: 110 kVp; buisstroom: 3 mA.- Exporteer de CBCT-dataset in Digital Imaging and Communications in Medicine (DICOM)-formaat vanuit de CBCT-software.
- Open Mimics Medical 21.0, hierna referred to as de 3D-reconstructiesoftware. Klik op File > New Project, importeer de DICOM-dataset van de patiënt en klik op Next > Open.
- Klik op Segment > New Mask. Selecteer in Predefined Threshold Sets de optie Bone (CT) en pas het drempelbereik aan met de schuifregelaar. Stel in dit geval de minimumwaarde in op 570 HU en de maximumwaarde op 3071 HU. Genereer een masker dat craniofaciale skeletgegevens bevat (genaamd Maxilla).
- Klik op Segment > Crop Mask, sleep het selectiekader om het gebied tot de maxilla te beperken en klik op OK.
- Klik op Segment > Edit Masks, selecteer Erase in het pop-upvenster en verwijder de mandibulaire tanden die in contact staan met de maxillaire tanden in de tweedimensionale en 3D-weergaven. Verkrijg zo de maxilla en het maxillaire gebit.
- Reconstrueer de overtallige tand en de aangrenzende tanden. Klik op New Mask, selecteer Enamel (CT, Child) in Predefined Threshold Sets en klik op OK om de gebitsgegevens van de patiënt te verkrijgen.
- Klik op Segment > Edit Masks, selecteer Erase in het pop-upvenster en verwijder de overbodige tanden, zodat alleen de geïmpacteerde overtallige tand in het wortelgebied van de rechter maxillaire incisivus overblijft.
- Klik op Segment > Edit Masks en Multiple Slice Edit om het masker van de overtallige tand te verfijnen.
- Selecteer de maskers van de maxilla en de overtallige tand, klik met de rechtermuisknop en klik op Calculate Part om de overeenkomstige 3D-objecten te genereren.
- Verkrijg en herstel de intraorale scandata van de patiënt (Figuur 2A).
- Kalibreer vóór het scannen de intraorale 3D-scanner met de kalibratiemodule in de scan-software volgens de instructies van de fabrikant. Verkrijg de intraorale gebitscan met een intraorale 3D-scanner (scansnelheid: 20 frames/s; nauwkeurigheid per tand: ≤0,01 mm; scandiepte: <22 mm) en exporteer de scandata in STL-formaat.
- Open Geomagic Wrap 2021 (aangeduid als de software voor de verwerking van 3D-scandata).
- Klik op File > Open, selecteer het STL-bestand van de maxillaire gebitscandata en klik op Open.
- Selecteer in het venster voor eenheidselectie Millimeters en klik op OK.
- Klik op Trim > Trim with Curve om overbodige en onregelmatige ongeldige gegevens aan de rand van de scan te verwijderen.
- Klik op Polygons > Fill Single Hole > Flat > Bridge om het model te sluiten.
- Klik op Mesh Doctor > Apply > OK om het model te herstellen.
- Klik op Save en selecteer STL als bestandstype.
3. Registratie van de 3D-scandata met de op CBCT gebaseerde reconstructiedata
- Klik in de software voor 3D-reconstructie op Import > STL en importeer het herstelde STL-bestand van het intraorale scannmodel.
- Klik op Align > Point Registration en selecteer overeenkomstige reproduceerbare referentiepunten op zowel het intraorale scanmodel als het uit CBCT afgeleide gebitsmodel. Voor de initiële puntregistratie zijn minimaal vier niet-collineaire punten vereist; zes punten worden aanbevolen om de stabiliteit van de registratie te verbeteren. Selecteer bijvoorbeeld de mesio-incisale hoekpunten van de centrale incisieven van de maxilla, de cusp-toppen van de hoektanden en respectievelijk de mesio-buccale cusp-toppen of de centrale fossae van de eerste molaren van de maxilla aan beide zijden. Klik op OK om het initieel geregistreerde model te verkrijgen.
- Klik onder Objects op Contours Visible om de registratiekwaliteit in de axiale, sagittale en coronale vlakken te evalueren. Een bevredigende registratie is vastgesteld wanneer de gebitscontouren van het intraorale scanmodel en het uit CBCT afgeleide gebitsmodel een bijna volledige visuele overlap vertonen in de tweedimensionale weergaven, zonder duidelijke translationele of rotationele afwijkingen. Indien er afwijkingen worden waargenomen, pas het model dan aan door te klikken op Reposition > Move with Mouse en Rotate with Mouse om het definitief geregistreerde model te verkrijgen.
- Klik op File > Export > Binary STL > Part, selecteer het model van de geïmpacteerde overtallige tand en het geregistreerde intraorale scanmodel, en klik op Add > Finish.
4. Isolatie van de gegevens van het anterieure gebit voor herkenning (Figuur 2B)
- Open de software voor de verwerking van 3D-scandata.
- Klik op Bestand > Openen, selecteer het STL-bestand van de scandata van het bovenkaakgebit en klik op Openen.
- Selecteer in het venster voor eenheidselectie Millimeters en klik op OK.
- Klik op Trimmen > Trimmen met Curve. Klik opeenvolgend langs de gingivale rand om het kroongedeelte van de anterieure tanden van de bovenkaak van hoektand tot hoektand te omlijsten en klik op Toepassen > OK.
- Selecteer in Model Manager het niet-anterieure kroongedeelte, klik met de rechtermuisknop en selecteer Verwijderen.
- Klik op Polygonen > Enkelvoudig vullen > Vlak > Brug. Selecteer de groene begrenzingslijn, houd de linkermuisknop ingedrukt, sleep de muis en selecteer de begrenzing aan het tegenovergestelde uiteinde om het overbruggen te voltooien.
- Klik op Alles vullen > Toepassen > OK om de sluiting van het model te voltooien.
- Klik op Mesh Doctor > Toepassen > OK om de reparatie van het model te voltooien.
- Klik op Opslaan en selecteer STL als bestandsformaat.
5. Initiatie van AR-navigatie
OPMERKING: Een Intel RealSense D415-camera werd uitsluitend gebruikt voor RGB-beeldverwerving bij 1080p en 30 fps; de dieptewaarnemingsfunctie werd niet gebruikt voor tracking of registratie. De cameratestparameters waren vooraf gedefinieerd tijdens de softwareontwikkeling en werden gebruikt voor de AR-registratie. Bij subsequent gebruik was geen aanvullende kalibratie vereist. In dit systeem werd de registratie uitgevoerd met behulp van het patiëntspecifieke driedimensionale model van het voorste gebit als gebitsmarker. Het systeem matchte de geprojecteerde contour en geometrische kenmerken van dit 3D-model met het voorste gebit van de patiënt in het live RGB-camerabeeld. Na automatische registratie werd het virtuele model van de overtallige tand weergegeven in overeenstemming met de preoperatief gedefinieerde ruimtelijke relatie tot het model van het voorste gebit.
- Open de AR-software.
- Klik op Import STL, selecteer het model van de getroffenen overtallige tand en het model van het anterieure gebit dat in de vorige stappen is geëxporteerd, klik op OK en klik op Save project.
6. Preoperatieve voorbereiding
- Plaats de patiënt in rugligging en stel de tandartsstoel in de chirurgische positie af.
- Desinfecteer de intra-orale en extra-orale regio's met 0,5% povidonjodium.
- Bedek het hoofd, het gezicht en de nek met steriele doeken, waarbij alleen de regio van de neuspunt tot het submentale punt wordt vrijgelaten.
- Voer lokale infiltratieanesthesie uit op het buccale en palatinale slijmvlies van het chirurgische gebied met ongeveer 1,7 mL 4% articaïnehydrochloride met epinephrine 1:100.000, bevatten 68 mg articaïnehydrochloride en 17 µg epitréninebitartraat.
- Bedek de datacabel van de camera en de miniatuursteunbeugel met een steriele huls. Houd de camera tijdens de beeldacquisitie op een afstand van ten minste 30 cm van het steriele chirurgische veld.
7. Vaststellen van de chirurgische benadering onder AR-ondersteuning
OPMERKING: Voer de procedure uit met een team bestaande uit een behandelend kaakchirurg met ervaring in AR-technologie, een chirurgisch assistent en een AR-operatieassistent.
- Trek de bovenlip terug met een retractor en een mondspiegel om het operatieveld vrij te maken.
- Open de AR-software en het projectbestand. Selecteer het model van het anterieure gebit en gebruik dit als registratiemarker. Klik op Virtual and Navigation > Camera AR Navigation en selecteer vervolgens de te gebruiken camera om de AR-navigatie-interface te openen.
- Nadat de navigatiemodule succesvol is geactiveerd, toont de navigatie-interface het live camerabeeld. De contour van de registratiemarker verschijnt in het midden van het scherm. Omdat de camera op een bepaalde afstand en hoek ten opzichte van het operatieveld is gepositioneerd, moet de grootte en oriëntatie van de registratiemarker handmatig worden aangepast om overeen te komen met de gebitscontour in het camerabeeld. Deze stap dient enkel als initiële uitlijning; de definitieve registratie wordt automatisch voltooid in stap 7.4.
- Wanneer de feature matching en de lokalisatiebetrouwbaarheid de vooraf ingestelde drempelwaarde (0,7) bereiken, voltooit het systeem de registratie automatisch. Feature matching verwijst naar de overeenkomst tussen de geprojecteerde contour en de geometrische kenmerken van het patiëntspecifieke driedimensionale model van het anterieure gebit en het zichtbare anterieure gebit in het live RGB-camerabeeld.
OPMERKING: Lokalisatiebetrouwheid verwijst naar de door de software geschatte betrouwbaarheid van de ruimtelijke lokalisatie van de gebitsmarker in het camerabeeld. De drempelwaarde van 0,7 vertegenwoordigt de vooraf ingestelde minimale trackingkwaliteit die vereist is om automatische registratie te accepteren. Registratie werd alleen als succesvol beschouwd wanneer zowel de feature matching als de lokalisatiebetrouwbaarheid deze drempelwaarde bereikten. Deze drempelwaarde is gekozen op basis van herhaalde voorlopige tests om een balans te vinden tussen snelle herkenning en een stabiele AR-overlay, maar het vertegenwoordigt geen kwantitatief gemeten chirurgische lokalisatienauwkeurigheid. - Na registratie verandert de contour van de gebitsmarker van rood naar groen. Op basis van de preoperatief gedefinieerde ruimtelijke relatie wordt het virtuele model van de overtallige tand over het live camerabeeld gelegd en op het scherm weergegeven. Op dit punt geeft de weergegeven positie van het virtuele tandmodel de locatie van de geïmpacteerde overtallige tand aan.
- Pas de camerahoek aan om een optimaal beeld van het virtuele model te verkrijgen voor intraoperatieve referentie. Wanneer de camera langzaam wordt gedraaid, verandert het relatieve beeld tussen de camera en de gebitsmarker. Omdat de ruimtelijke relatie tussen het model van de overtallige tand en de gebitsmarker preoperatief is gedefinieerd, wordt het beeld van het virtuele model van de overtallige tand op het scherm dienovereenkomstig bijgewerkt met het camerabeeld.
- Laat tijdens de operatie de AR-operatieassistent de camera vasthouden met een miniatuursteunbeugel en pas de camerapositie continu aan, zodat het chirurgische veld van de anterieure maxilla gecentreerd is in het camerabeeld en de optische as van de camera zo loodrecht mogelijk op het oppervlak van het operatieveld wordt gehouden, om zo een optimaal operatiezicht te verkrijgen.
- Pas de transparantie van het virtuele model van de overtallige tand aan totdat het scalpel zichtbaar is onder het model in de AR-navigatie-interface. De chirurg kan de op het scherm weergegeven contouren van het geprojecteerde virtuele model gebruiken om de geschatte grenzen van de werkelijke overtallige tand in te schatten. Maak vervolgens een labiale mucosa-incisie van ongeveer 1 cm, gecentreerd boven de geschatte cervicale regio van de overtallige tand, waarbij de incisie ongeveer loodrecht op de lange as van de overtallige tand is georiënteerd (Figure 3A). Hef de mucoperiostale flap op en leg het bot boven de overtallige tand vrij.
- Als chirurgische instrumenten regelmatig het gebitsherkenningsgebied blokkeren en de real-time AR-navigatie onderbreken, activeer dan de image-locking-functie. Nadat het virtuele model over het live camerabeeld is geprojecteerd, wordt de positie ervan ten opzichte van de werkelijke anatomische structuren vergrendeld en wordt het schermbeeld gebruikt als intraoperatieve referentie voor het lokaliseren van de overtallige tand.
OPMERKING: In de huidige casus is de image-locking-functie niet gebruikt omdat de real-time AR-navigatie stabiel bleef met minimale intraoperatieve interferentie.
8. Blootleggen en verwijderen van de geïmpacte overtallige tand
- Identificeer onder AR-ondersteunde lokalisatie de positie en de bij benadering de grenzen van de daadwerkelijke overtallige tand op basis van de op het scherm weergegeven contouren van het virtuele model. Gebruik een chirurgisch handstuk om het bot boven het geschatte kroongebied te verwijderen totdat de kroon van de overtallige tand is blootgelegd (Figuur 3B,C).
- Zodra de tand is blootgelegd, worden de daaropvolgende sectie en extractie uitgevoerd onder directe visualisatie zonder verdere AR-begeleiding.
- Gebruik het chirurgische handstuk om de blootgelegde tandstructuur in mesiodistale richting te sectieeren, waardoor de kroon van de wortel wordt gescheiden en de weerstand wordt weggenomen. Gebruik alternatief een tandhefboom en mosquito-tang om de kroon en de wortel te verwijderen (Figuur 3D,F).
- Curetteer de extractieholte met een curette om te garanderen dat er geen weefsel van de tandzak blijft achter.
- Spoel de extractieholte met steriele zoutoplossing om te garanderen dat er geen tandfragmenten achterblijven (Figuur 3E).
- Sluit de incisie met 3-0 niet-absorbeerbare hechtingen en oefen druk uit met hemostatisch gaas om hemostase te bereiken.
9. Postoperatieve zorg
- Observeer de patiënt gedurende 1 h na de operatie en ontsla de patiënt wanneer er geen duidelijke wondbloeding aanwezig is. Laat de patiënt 2 h na de operatie beginnen met een vloeibaar koel dieet en geleidelijk overgaan op een zacht dieet. Instrueer de patiënt om een strikte mondhygiëne in het operatiegebied te handhaven.
- Schrijf orale amoxicillinecapsules voor, 0,5 g tweemaal daags gedurende 3 dagen, ter preventie van postoperatieve infecties. Instrueer de patiënt om indien nodig één ibuprofen capsule van 0,3 g in te nemen tegen postoperatieve pijn.
- Verwijder de hechtingen 1 week na de operatie. Instrueer de patiënt om te letten op wondbloedingen, pijn of ongemak en om onmiddellijk medische hulp te zoeken als een van deze symptomen optreedt.
Resultaten
Een 17-jarige vrouwelijke patiënt onderging een CBCT-onderzoek tijdens een orthodontisch consult, waarbij twee geïmpacte supernumeraire tanden in de anterieure maxillaire regio werden aangetroffen. Na evaluatie door de orthodontist werd de verwijdering van de twee supernumeraire tanden en één resterende melktand aanbevolen. Bij intraoraal onderzoek was de resterende melktand zichtbaar, terwijl geen van de supernumeraire tanden in de mondholte was doorgebroken. De CBCT toonde een geïnverteerde supernumeraire tand aan, gelegen boven de apex van de rechter maxillaire laterale incisivus, met volledige botimpactie. De andere supernumeraire tand bevond zich aan de palatinale zijde tussen de linker maxillaire centrale incisivus en laterale incisivus, georiënteerd in labio-palatinale richting, en was niet volledig bedekt door bot; de lokalisatiegraad was daarom relatief laag. Nadat de toestand, het behandelplan, de potentiële risico's en alternatieve behandelopties volledig aan de patiënt en haar familie waren uitgelegd, stemden zij ermee in om de geïnverteerde, in het bot geïmpacte supernumeraire tand boven de apex van de rechter maxillaire laterale incisivus te laten verwijderen met AR-ondersteuning. De andere supernumeraire tand en de resterende melktand werden via een conventionele methode verwijderd.
De perioperatieve resultaten waren als volgt: het digitale ontwerp nam 15 min in beslag. Tijdens de operatie werd het anterieure gebit gebruikt als gebitsmarker. Nadat de initiële handmatige uitlijning was voltooid, was er geen aanvullende intraoperatieve registratieprocedure op basis van punten nodig, aangezien het AR-systeem de matching en registratie automatisch voltooide. Met behulp van AR-ondersteunde lokalisatie identificeerde de chirurg de incisieplaats en bereidde het botvenster voor om de geïmpacte overtallige tand bloot te leggen. De chirurgische procedure, van de incisie tot de volledige verwijdering van de geïmpacte overtallige tand, nam 10 min in beslag. Tijdens de procedure werd de AR-tracking tijdelijk onderbroken omdat chirurgische instrumenten het gebied voor gebitsherkenning blokkeerden. Nadat het anterieure gebit opnieuw was blootgelegd, herkende het systeem dit opnieuw en werd de navigatie hervat.
Er werd geen intraoperatieve schade waargenomen aan de aangrenzende tandwortels of belangrijke neurovasculaire structuren. De geïmpacte overtallige tand werd volledig verwijderd nadat de kroon was doorgesneden om de weerstand te elimineren. Omdat postoperatieve inspectie uitwees dat de geëxtraheerde tand intact was en dat er geen resterende tandfragmenten of weefsel van de tandfolliculus in de extractieholte achterbleven, werd er geen aanvullend postoperatief CBCT-onderzoek uitgevoerd. De andere overtallige tand werd verwijderd na een conventionele incisie en flapelevatie, en de behouden melktand werd routinematig verwijderd.
De patiënt keerde 1 week na de operatie terug voor het verwijderen van de hechtingen. Klinisch onderzoek toonde geen mucosale roodheid, zwelling of andere tekenen van ontsteking in het operatiegebied. De patiënt rapporteerde geen mucosale sensorische afwijkingen. De aangrenzende tanden vertoonden geen gevoeligheid bij percussie en geen mobiliteit.
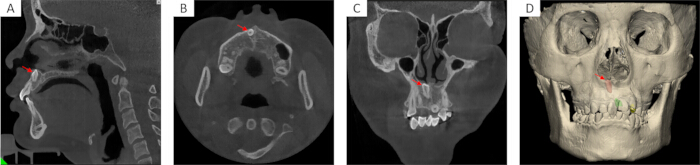
Figuur 1: Preoperatieve CBCT-beelden en 3D-reconstructie van de overtallige tanden. (A) sagittale, (B) axiale en (C) coronale CBCT-beelden waarop de positie van de geïmpacteerde overtallige tanden (rode pijlen) in de anterieure maxilla en hun relatie met aangrenzende tandwortels en het omringende bot te zien zijn. (D) 3D-reconstructiemodel waarop de maxilla, het gebit en twee overtallige tanden worden weergegeven. Het rode model vertegenwoordigt de labiale overtallige tand die met AR-ondersteuning is verwijderd, en het groene model vertegenwoordigt de palatinale overtallige tand die via de conventionele benadering is verwijderd. Klik hier om een grotere versie van deze figuur te bekijken.
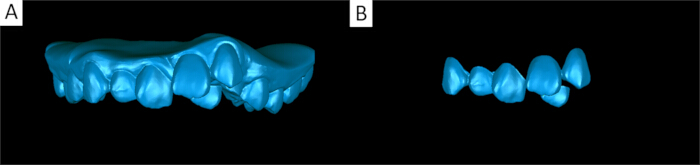
Figuur 2: Verwerking van het intraorale scanmodel. (A) Gerepareerd intraoraal scanmodel van de maxilla gebruikt voor registratie met het reconstructiemodel. (B) Een getrimd model van het anterieure gebit van de maxilla gebruikt voor markerloze AR-contourregistratie. Klik hier om een grotere versie van deze figuur te bekijken.
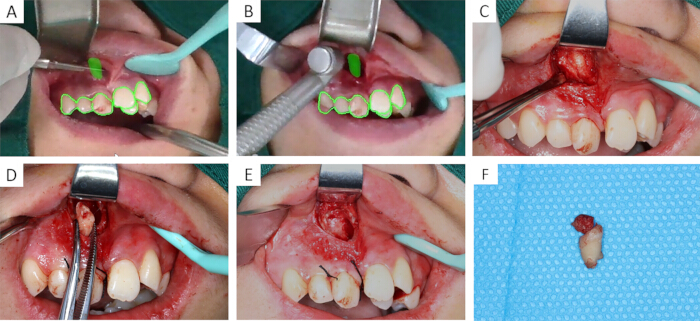
Figuur 3: Belangrijke intraoperatieve stappen bij het verwijderen van een geïmpacteerde overtallige tand met behulp van augmented reality. (A) Lokalisatie vóór de incisie. Het virtuele model van de geïmpacteerde overtallige tand was over het live camerabeeld geprojecteerd in de AR-navigatieinterface. De groene contour vertegenwoordigt het geregistreerde voorste gebit en het groene solide model vertegenwoordigt de geplande positie van de geïmpacteerde overtallige tand. (B) AR-navigatie werd gebruikt om de lokalisatie tijdens het verwijderen van bot te begeleiden. (C) De geïmpacteerde overtallige tand werd blootgelegd na verwijdering van het overliggende bot. (D) Het doorgesneden tandfragment werd uit het extractiesocket verwijderd. (E) Het extractiesocket werd geïnspecteerd na volledige verwijdering van de geïmpacteerde overtallige tand. (F) De geëxtraheerde overtallige tand werd onderzocht om volledige verwijdering te bevestigen. Klik hier om een grotere versie van deze figuur te bekijken.
Discussie
Supernumeraire tanden zijn een veelvoorkomende ontwikkelingsafwijking van het gebit en kunnen leiden tot complicaties zoals een abnormale doorbraak van aangrenzende tanden, wortelresorptie, onregelmatigheden in de tandboog en cystevorming. Voor supernumeraire tanden die de doorbraak van permanente tanden belemmeren, een risico op complicaties vormen of de daaropvolgende orthodontische behandelplanning beïnvloeden, is chirurgische verwijdering meestal de belangrijkste behandeloptie. Supernumeraire tanden die door het slijmvlies zijn doorgebroken en direct zichtbaar zijn, of tanden die het bot hebben gepenetreerd en gevisualiseerd kunnen worden na een incisie in het slijmvlies, zijn relatief eenvoudig te verwijderen. In tegenstelling hiermee kunnen supernumeraire tanden die volledig in het bot zijn ingesloten (impacted) niet direct in het operatieveld worden waargenomen. De bepaling van hun labiale-palatine positie, de grootte van het botvenster en de chirurgische benadering hangen hoofdzakelijk af van de ruimtelijke interpretatie van de preoperatieve beelden door de chirurg en diens klinische ervaring, wat deze gevallen uitdagender maakt, vooral voor minder ervaren jonge chirurgen. Hoewel conventionele chirurgische technieken ook gebruikt kunnen worden om ingesloten supernumeraire tanden te verwijderen, hangt het succes hiervan sterk af van de ervaring van de chirurg. Als de intraoperatieve lokalisatie afwijkt van de werkelijke positie van de tand, kan er overmatig botverlies optreden, waardoor het risico op letsel aan aangrenzende tandwortels of belangrijke anatomische structuren toeneemt. Momenteel zijn diverse digitale technologieën toegepast bij de verwijdering van ingesloten supernumeraire tanden, die preliminaire resultaten hebben getoond bij het lokaliseren van de positie van de tand, het behoud van bot en het verminderen van complicaties. Deze methoden kennen echter nog beperkingen, waaronder een hoge tijdskost, dure apparatuur en problemen bij een brede implementatie.
Deze studie stelt een methode voor voor het verwijderen van geïmpacteerde overtallige tanden, gebaseerd op een stereocamera en ondersteund door augmented reality (AR). Preoperatief worden 3D-modellen van de overtallige tand en de aangrenzende tanden gereconstrueerd met behulp van CBCT- en intraorale scandata. Via markerloze AR-registratie wordt het virtuele model over het live camerabeeld in de AR-navigatie-interface gelegd, wat een visueel referentiekader biedt om de chirurg te helpen bij het inschatten van de locatie van de geïmpacteerde overtallige tand. In deze workflow zijn een bevredigende CBCT-intraorale scanregistratie, een stabiele herkenning van het gebit en een passende aanpassing van de camerahoek, terwijl een relatief consistente camerapositie wordt behouden, cruciale stappen voor een succesvolle implementatie. Deze stappen zijn noodzakelijk om een helder operatief zicht en een stabiele AR-overlay te verkrijgen. Daarom zijn adequate preklinische training en herhaalde oefening vereist om een betrouwbaar preoperatief digitaal ontwerp en een vaardige intraoperatieve bediening van het AR-systeem te garanderen. In vergelijking met navigatiemethoden die vertrouwen op externe markers of fysieke chirurgische mallen, vereist deze methode geen plaatsing van extra kunstmatige markers in het operatieveld. Dit vermindert de interferentie van extra registratieapparatuur in de beperkte intraorale ruimte en het operatieveld, terwijl de natuurlijke morfologie van het gebit behouden blijft als basis voor de registratie. In dit systeem worden beelden van het operatieveld vastgelegd door een camera en wordt de AR-overlay op een scherm weergegeven. De toepassing van het systeem wordt daarom beïnvloed door de camerahoek, de blootstelling van het operatieveld en obstructie door instrumenten. De labiale benadering in de anterieure maxillaire regio biedt gewoonlijk een directer camerazicht en voldoende blootstelling van het operatieveld. Obstructie door weke delen en instrumenten is bij deze benadering relatief beperkt, wat gunstiger is voor het behoud van de herkenning van de gebitscontour en de stabiliteit van de virtueel-reële overlay. Vergeleken met conventionele chirurgie kan deze methode de chirurg helpen bij het optimaliseren van het ontwerp van het botvenster en het lokaliseren van de chirurgische benadering, waardoor het risico op complicaties potentieel wordt verminderd. In vergelijking met andere digitale technieken heeft deze methode een relatief eenvoudige hardwareconfiguratie en bepaalde voordelen wat betreft kosten en workflow.
Dit protocol kent echter nog verschillende beperkingen. In de huidige casus werd AR gebruikt voor de ondersteunde lokalisatie van de geïmpacte supernumeraire tand, en de geschatte lokalisatiepositie diende als visuele referentie om de positionering van de incisie en de preparatie van het botvenster te ondersteunen. Er werd geen vooraf geplande incisielijn, vooraf gedefinieerde grens van het botvenster, chirurgische trajectorie of vlak voor tandsectie geboden, wat de rol van AR in deze workflow tot op zekere hoogte beperkte. In toekomstige gevallen kunnen het ontwerp van de incisielijn, de definitie van de grens van het botvenster, het ontwerp van de chirurgische trajectorie en de vooraf definitie van het vlak voor tandsectie worden opgenomen in het preoperatieve digitale ontwerp en intraoperatief worden gevisualiseerd met behulp van AR, waardoor de waarde van deze techniek voor de planning van het chirurgische pad en de operatieve begeleiding verder wordt vergroot. Het AR-navigatiebeeld is afhankelijk van de cameragebaseerde acquisitie van het chirurgische veld; beeldhelderheid, lichtomstandigheden, camerahoek en de blootstelling van het chirurgische veld kunnen allen de herkenning van de gebitscontour en de registratiestabiliteit beïnvloeden. Tijdens de procedure wordt de camera onder steriele omstandigheden door een assistent vastgehouden. Daarom moet de relatieve stabiliteit tussen de camera en het chirurgische veld worden gehandhaafd om overlay-afwijkingen door handtrillingen of veranderingen in de kijkhoek te voorkomen. Daarnaast is de markerloze registratiemethode die in dit protocol wordt gebruikt, gebaseerd op de contour van het anterieure gebit. Chirurgische instrumenten, zuigapparatuur of zacht weefsel kunnen het camerabeeld belemmeren en de navigatie onderbreken. In dergelijke gevallen is herhaalde registratie vereist, wat de chirurgische workflow kan beïnvloeden. Bovendien observeert de chirurg de AR-overlay voornamelijk op een beeldscherm. Voor beginners verschilt de schermgebaseerde tweedimensionale weergave van het natuurlijke stereoscopische zicht van het menselijk oog, wat het begrijpen van de ruimtelijke relatie tussen het virtuele model en het werkelijke chirurgische veld kan bemoeilijken. Om deze problemen aan te pakken, kunnen verbeteringen worden doorgevoerd via zowel training als systeemoptimalisatie. Ten eerste kan gestandaardiseerde simulatietraining met 3D-geprinte modellen worden gebruikt om chirurgen te laten wennen aan beeldregistratie, de interpretatie van de virtueel-reële overlay en AR-ondersteunde lokalisatie van het botvenster, waardoor lokalisatiefouten door onvoldoende bekendheid met de technologie worden verminderd. Ten tweede kunnen tracking-algoritmen en klinische applicatiescenario's verder worden geoptimaliseerd. Zo kan, zodra een stabiele registratie is bereikt, de ruimtelijke relatie tussen de gebitscontour en het virtuele model worden vergrendeld, waarbij de positie van het virtuele model in real-time kan worden bijgewerkt zodra gebitskenmerken opnieuw zichtbaar worden. De camera kan ook worden gefixeerd met een mechanische steun of worden geïntegreerd in een operatielamp om trillingen van de handgehouden camera en de operationele belasting te verminderen.
De op stereocamera's gebaseerde AR-ondersteunde methode voor het verwijderen van geïmpacteerde overtallige tanden biedt een intuïtieve en vereenvoudigde visuele ondersteuning voor intraoperatieve lokalisatie. Deze methode heeft bepaalde voordelen wat betreft hardwareconfiguratie, workflow en potentiële klinische implementatie. De huidige demonstratie van één enkel geval toont echter enkel de haalbaarheid in de klinische praktijk aan, en de klinische toepassing ervan dient met voorzichtigheid te worden benaderd. Verdere studies met grotere steekproeven en multicenteronderzoek zijn nodig om de lokalisatienauwkeurigheid, klinische efficiëntie en veiligheid te valideren. Gezien de technische voordelen en de toegankelijkheid van de apparatuur kan deze methode potentie hebben voor toekomstig gebruik in eerstelijnszorginstellingen, waar de toegang tot geavanceerde digitale chirurgische apparatuur vaak beperkt is. Deze studie demonstreert in eerste instantie de haalbaarheid van het gebruik van deze techniek voor het verwijderen van geïmpacteerde overtallige tanden en biedt een methodologische basis voor het vaststellen van een gestandaardiseerde AR-ondersteunde extractieworkflow.
Openbaarmakingen
De auteurs hebben DeepSeek uitsluitend gebruikt voor redactie in de Engelse taal en vertaalondersteuning. Alle door AI ondersteunde tekst is beoordeeld en herzien door de auteurs, die de volledige verantwoordelijkheid dragen voor de uiteindelijke inhoud van het manuscript.
Dankbetuigingen
Dit werk werd ondersteund door het Kunming Medical University Team voor Diagnose en Behandeling van Complexe Craniofaciale Misvormingen (2024XKTDTS08), het Yunnan Provincial Clinical Medical Center Research Project (2024YNLCYXZX0227, 2024YNLCYXZX0229), het Yunnan Clinical Research Center for Oral Diseases (202505AJ310001), het Yunnan Province High Level Talent Training Support Plan (YNWR-MY-2020-086) en het Kunming Medical University Education and Teaching Research Project (2026-JY-Z-18).
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| 0,5% povidonjodium | N/A | N/A | Gebruikt voor intra-orale en extra-orale desinfectie vóór de chirurgische ingreep. |
| 3-0 niet-resorbeerbare zijden hechtdraad | Johnson (Suzhou) Medical Devices Co., Ltd. | Hechting van weefsel. | |
| 4% articaïnehydrochloride met adrenaline | Gebruikt voor lokale anesthesie. | ||
| Camera | Intal RealSense | D415 | Gebruikt voor het verkrijgen van het real-time gezichtsveld voor herkenning van de marker. |
| CBCT | Quantitative Radiology s.r.1.Verona, Italy | New Tom 3G | Gebruikt voor het verkrijgen van beelden van de tand en omliggende structuren. |
| Curette | N/A | N/A | Gebruikt om de extractieholte uit te curetteren en resterend weefsel van de tandzak te verwijderen. |
| Tandhefboom | N/A | N/A | Gebruikt om de gesegmenteerde kroon en wortelfragmenten los te maken en te verwijderen. |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., Hunan, China. | https://www.e3d-med.com/ | AR-navigatiesoftware. |
| Geomagic Wrap 2021 | 3D Systems Corporation | version 2021 | Verwerking van het intra-orale scanmodel en segmentatie van de voortanden voor gebruik als registratiemarker. |
| Hemostatisch gaas | N/A | N/A | Gebruikt voor compressiehemostase na wondsluiting. |
| Intra-orale scanner | SHINING 3D | Aoralscan 3 CA3-C80046J04;https://www.shining3d.cn/ | Gebruikt voor het verkrijgen van digitale gegevens van de tandboog. |
| J45-LED chirurgisch handstuk | Guangdong JINME Medical Technology Co., Ltd. | 45-TUP; https://www.jinmedental.cn/ | Verwijdering van het bot boven de overtallige tand en segmentatie van de kroon van de wortel. |
| Laptop | Lenovo Group Limited | Legion Y7000 IRX9; Intel Core i7-13650HX CPU; NVIDIA GeForce RTX 4060 Laptop GPU, 8 GB GDDR6; 24 GB DDR5 RAM; 512 GB SSD. | Uitvoeren van de AR-software. |
| Mimics | Materialise | version 21.0 | Gebruikt voor driedimensionale reconstructie. |
| Steriele doeken | N/A | N/A | Gebruikt om het hoofd, gezicht en de nek af te dekken, waarbij alleen het operatiegebied wordt vrijgelaten. |
| Steriele hoes | N/A | N/A | Gebruikt om de datacabel van de camera en de miniatuursteunbeugel af te dekken tijdens intraoperatieve beeldacquisitie. |
| USB 3.0-kabel | N/A | N/A | Gebruikt om de camera aan de laptop te verbinden voor beeldacquisitie. |
Referenties
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.