Procedura badania przepływów przejściowych w pobliżu granic za pomocą wysokiej rozdzielczości, szybkiej prędkości obrazowania cząstek (PIV) jest opisana tutaj. PIV to nieinwazyjna technika pomiarowa mająca zastosowanie do każdego optycznie dostępnego przepływu poprzez optymalizację kilku ograniczeń parametrów, takich jak właściwości obrazu i zapisu, właściwości arkusza laserowego i algorytmy analizy.
Artykuł metodologiczny
Szybkie obrazowanie cząstek w pobliżu powierzchni
W tym artykule
Podsumowanie
Streszczenie
Wielowymiarowe i przejściowe przepływy odgrywają kluczową rolę w wielu dziedzinach nauki, inżynierii i nauk o zdrowiu, ale często nie są dobrze rozumiane. Złożona natura tych przepływów może być badana za pomocą prędkości obrazowania cząstek (PIV), techniki obrazowania laserowego dla optycznie dostępnych przepływów. Chociaż istnieje wiele form PIV, które rozszerzają tę technikę poza pierwotne możliwości planarnego dwuskładnikowego pomiaru prędkości, podstawowy system PIV składa się ze źródła światła (lasera), kamery, cząstek znacznikowych i algorytmów analizy. Parametry obrazowania i nagrywania, źródło światła i algorytmy są dostosowywane w celu optymalizacji zapisu pod kątem przepływu zainteresowania i uzyskania prawidłowych danych dotyczących prędkości.
Powszechne badania PIV mierzą dwuskładnikowe prędkości w samolocie z prędkością kilku klatek na sekundę. Jednak ostatnie osiągnięcia w oprzyrządowaniu ułatwiły pomiary z dużą liczbą klatek na sekundę (> 1 kHz), które są w stanie rozwiązać przepływy przejściowe z wysoką rozdzielczością czasową. W związku z tym pomiary z dużą liczbą klatek na sekundę umożliwiły badania nad ewolucją struktury i dynamiki przepływów o wysokich stanach nieustalonych. Badania te odgrywają kluczową rolę w zrozumieniu podstawowej fizyki złożonych przepływów.
Szczegółowy opis wykonywania szybkiego planarnego PIV o wysokiej rozdzielczości w celu zbadania przejściowego przepływu w pobliżu powierzchni płaskiej płyty jest przedstawiony tutaj. Dołączono szczegółowe informacje dotyczące dostosowywania ograniczeń parametrów, takich jak właściwości obrazu i zapisu, właściwości arkusza laserowego oraz algorytmy przetwarzania w celu dostosowania PIV do dowolnego przepływu zainteresowania.
Wprowadzenie
Wielowymiarowe pomiary prędkości i możliwość śledzenia pola przepływu w czasie dostarczają kluczowych informacji w wielu dziedzinach nauki, inżynierii i nauk o zdrowiu. Jedną z najczęściej stosowanych technik obrazowania przepływu jest prędkość obrazowania cząstek (PIV). Początkowo opracowana jako technika planarna, która mierzyła migawki dwóch składowych prędkości w płaszczyźnie, warianty PIV zostały opracowane w celu zapewnienia możliwości pomiaru trójskładnikowego i objętościowego. Wszystkie systemy PIV składają się z cząstek znacznikowych, jednego lub więcej źródeł światła oraz jednej lub więcej kamer. Cząstki stałe lub kropelki są powszechnie stosowane jako cząstki znacznikowe, ale pęcherzyki nieodłącznie związane z przepływem mogą być również używane jako cząstki znacznikowe. Następnie kamera (kamery) obrazuje rozproszone lub wyemitowane światło z cząstek znacznikowych po ich napromieniowaniu przez źródło (źródła) światła. Spośród szerokiej gamy wariantów 1,2 najczęstszą z nich jest uchwycenie dwóch składowych prędkości w płaszczyźnie z szybkością kilku klatek na sekundę. Ostatnio nowe oprzyrządowanie umożliwiło pomiary z dużą liczbą klatek na sekundę (> 1 kHz), które podążają za przepływem w turbulentnych skalach czasowych w zakresie kHz.
PIV określa pole prędkości, śledząc średni ruch grup cząstek z pary obrazów, które są oddzielone znanym opóźnieniem czasowym. Każdy obraz jest podzielony na siatkę regularnie rozmieszczonych okien przesłuchań. Najczęstszy rozmiar okna przesłuchania to 32 x 32 piksele. Algorytm oblicza funkcję korelacji krzyżowej dla wszystkich okien przesłuchań, co daje jeden wektor przemieszczenia na okno zapytania, a zatem tworzy regularną siatkę wektorów. Podzielenie pola wektora przemieszczenia przez opóźnienie czasowe określa następnie pole wektora prędkości.
Podczas planowania pomiarów PIV ważne jest, aby zdać sobie sprawę, że zazwyczaj wybór ustawień eksperymentalnych jest kompromisem między sprzecznymi wymaganiami. Innymi słowy, warunki eksperymentalne muszą być starannie zaplanowane, aby uchwycić aspekty przepływu, które są istotne dla danego badania. Książki Raffela i wsp.1 oraz Adriana i Westerweela 2 dostarczają doskonałych, dogłębnych dyskusji na temat tych ograniczeń. W tym miejscu zwracamy uwagę na kilka, które są najbardziej krytyczne w obecnym kontekście.
Wybór pola widzenia (FOV) ustawi punkt początkowy dla wyboru parametru tutaj. Liczba pikseli na chipie kamery określa następnie rozdzielczość przestrzenną i liczbę wektorów, które są uzyskiwane, przy założeniu, że ktoś zdecyduje się użyć rozmiaru okna przesłuchania 32 x 32 pikseli, często z 50% nałożeniem podczas procedury korelacji krzyżowej. Gęstość wysiewu wynosząca 8-10 cząstek na okno przesłuchania jest ogólnie pożądana, aby wspomóc funkcję korelacji krzyżowej. Istnieją jednak specjalne algorytmy, takie jak prędkość śledzenia cząstek (PTV) i uśrednione w czasie podejścia korelacji, które mogą być stosowane do rozwiązywania sytuacji o niskiej gęstości wysiewu (1-3 cząstki/okno przesłuchania), jak ma to miejsce w przypadku obrazowania w pobliżu powierzchni. Należy zauważyć, że gradienty prędkości w każdym oknie przesłuchania powinny być małe, aby uniknąć odchylenia w wynikowym wektorze reprezentatywnym dla tego okna.
Ustaloną zasadą jest, że przemieszczenia cząstek między pierwszą a drugą klatką nie powinny przekraczać 8 pikseli (1/4 rozmiaru okna przesłuchań), aby zmniejszyć liczbę strat parowania (utrata obrazów cząstek w oknie przesłuchania od pierwszej klatki do drugiej) dla korelacji. W związku z tym czas między dwoma kolejnymi impulsami laserowymi (dt) musi być odpowiednio dostosowany. Jednak zmniejszenie dt poniżej odpowiednika przemieszczeń 8 pikseli zmniejszy zakres dynamiki prędkości, ponieważ dolna granica rozdzielczości jest rzędu 0,1 przemieszczenia piksela.
Podobnie jak w przypadku 8-pikselowego przemieszczenia w płaszczyźnie obrazowania, cząstki o największej prędkości nie powinny przekraczać więcej niż 1/4 grubości arkusza światła, aby ponownie zmniejszyć liczbę strat parowania. Ponieważ opóźnienie czasowe między dwoma impulsami laserowymi jest wykorzystywane do zapewnienia najlepszych korelacji w płaszczyźnie arkusza świetlnego, grubość arkusza jest w tym kontekście zmienną. Chociaż jednorodność natężenia światła nie jest tak krytyczna, jak w przypadku pomiarów opartych na intensywności, takich jak planarne obrazowanie fluorescencyjne indukowane laserem 3, profil wiązki zbliżony do cylindra poprawia jakość PIV, zwłaszcza w przypadku obrazowania o wyższej rozdzielczości.
Ogólnie rzecz biorąc, niektóre założenia dotyczące charakteru badanego przepływu mogą być wykorzystane jako punkt wyjścia przy wyborze parametrów eksperymentalnych. Następnie mogą być konieczne eksperymenty eksploracyjne w celu doprecyzowania ustawień.
Tutaj opisujemy, jak skonfigurować eksperyment PIV, który umożliwia pomiary obrazowania z dużą liczbą klatek na sekundę dwóch składowych prędkości z rozdzielczością przestrzenną, która jest odpowiednia do rozdzielenia struktur warstwy granicznej. Osiąga się to za pomocą lasera na ciele stałego o wysokiej częstotliwości powtarzania TEM 00, pompowanego diodą TEM 00, mikroskopu dalekiego zasięgu i kamery CMOS o dużej liczbie klatek na sekundę. Uwzględniono również kilka szczegółów dotyczących obrazowania w pobliżu powierzchni.
Protokół
1. Bezpieczeństwo w laboratorium
- Przed uruchomieniem lasera zapoznaj się z materiałami dotyczącymi bezpieczeństwa pracy z laserami i upewnij się, że wymogi dotyczące szkolenia zostały spełnione.
- Zdobądź odpowiedni sprzęt ochronny do pracy z laserami. Każda osoba powinna nosić okulary ochronne, które blokują długość (lub długości) fali emisji lasera. Umieść znak ostrzegawczy przed laboratorium, aby informować innych o pracy lasera. Rozwieś zasłony ochronne wokół stołu optycznego, aby odizolować go od innych współpracowników w wspólnej przestrzeni laboratoryjnej.
- Zdejmij wszystkie zegarki i biżuterię podczas pracy z laserami.
- Uwzględnij drogę wiązki podczas ustawiania sprzętu: rozmieść urządzenia w taki sposób, aby dokonywanie regulacji nie wymagało sięgania nad lub pod wiązkę.
- Przeczytaj instrukcję obsługi lasera, aby dowiedzieć się, jak bezpiecznie go eksploatować.
- Utrzymuj poziom oczu poza płaszczyzną wiązki lasera!
2. Przygotowanie stanowiska pracy
- Wyznaczyć powiększenie wymagane do danej aplikacji i dobrać odpowiednią soczewkę. Powiększenie (M) można wyznaczyć, dzieląc długość matrycy kamery przez odpowiadającą jej długość pola widzenia (FOV). W tym przykładzie długość matrycy kamery wynosi 17.6 mm, a odpowiadająca jej długość FOV to 2.4 mm. Zatem M = 17.6 mm / 2.4 mm = 7.33. Aby uzyskać tak małe FOV, zastosowano mikroskop dalekosiężny.
- Przeprowadzić wstępne obliczenia przewidywanych prędkości w obszarze przyściennym. Na podstawie tych szacunków wyznaczyć parametry rejestracji, takie jak liczba klatek na sekundę oraz opóźnienie czasowe, zgodnie z praktycznymi wytycznymi dla PIV 1,2. Wyznaczyć czas, w jakim cząsteczka pokona odległość 8 pikseli. To wyznaczy opóźnienie czasowe między kolejnymi impulsami lasera (dt). W PIV serii czasowej wartość 1/dt wyznaczy wymaganą liczbę klatek na sekundę kamery i musi być ona mniejsza niż maksymalna liczba klatek dopuszczalna przez kamerę. W późniejszym etapie mogą być konieczne niewielkie korekty tych parametrów w celu optymalizacji rejestracji przepływu, aby uzyskać wysokiej jakości dane o prędkości. Jeśli wymagana liczba klatek na sekundę przekracza maksymalną częstotliwość repetycji lasera, można użyć dwóch laserów do przeprowadzenia PIV w trybie rozdzielania klatek (frame-straddling). W tym przykładzie liczba klatek na sekundę (5 kHz) nie przekracza maksymalnej częstotliwości repetycji lasera, zatem do przeprowadzenia PIV w trybie serii czasowej wymagany jest tylko jeden laser.
- Wypoziomować laser względem stołu
- Ustawić głowicę lasera na jednym z końców wypoziomowanego stołu optycznego. Umieścić pochłaniacz wiązki bezpośrednio na drodze wiązki na drugim końcu stołu.
- Umieścić szynę optyczną pomiędzy głowicą lasera a pochłaniaczem wiązki. Przymocować tarczę do blokera wiązki, przymocować bloker wiązki do uchwytu, a uchwyt umieścić na szynie.
- Ustawić prąd lasera na niską wartość – wystarczającą do emisji, ale niewystarczającą do przepalenia kartki papieru. Włączyć laser i przesuwać uchwyt w przód i w tył. Dokonywać niewielkich korekt pozycji lasera, aż centrum wiązki laserowej pozostanie w jednym punkcie podczas przesuwania uchwytu. Przymocować laser do stołu optycznego.
- Zmierzyć wysokość centrum wiązki laserowej za pomocą kątownika kombinowanego. Wyłączyć laser.
- Zainstalować optykę do kształtowania arkusza laserowego
- Zdjąć szynę, ale pozostawić bloker wiązki z tarczą przed pochłaniaczem wiązki. Włączyć laser i starannie zaznaczyć miejsce, w którym centrum wiązki uderza w tarczę. Umieścić w drodze lasera optykę do kształtowania arkusza, którą w tej demonstracji jest homogenizator wiązki (BH) zawierający również teleskop do kształtowania arkusza, aby utworzyć arkusz laserowy. Wysokość arkusza laserowego musi być większa niż FOV. Dostosować pozycję BH tak, aby wycentrować wysokość i szerokość arkusza laserowego względem znaku na tarczy oraz zapobiec powrotowi odbić do wnęki lasera. Jeśli jest to konieczne, umieścić przysłonę między głowicą lasera a BH, aby uniknąć odbić wstecznych. Wyłączyć laser. Arkusz światła w tej demonstracji miał wysokość 8 mm i grubość 0.5 mm oraz energię impulsu 0.4 mJ/impuls.
- Jeśli miejsce na stole optycznym jest ograniczone, umieścić lustro o wysokim współczynniku odbicia pod kątem 45°, aby obrócić arkusz światła laserowego o 90°. Przymocować kolejną tarczę do blokera wiązki, przymocować bloker wiązki do uchwytu i umieścić uchwyt na szynie. Umieścić zespół szynowy za lustrem. Włączyć laser. Dokonywać niewielkich korekt ustawienia lustra, aż centrum arkusza światła pozostanie w jednym miejscu na tarczy podczas przesuwania jej wzdłuż szyny.
- Ustawić częstotliwość repetycji lasera zgodnie z liczbą klatek na sekundę dla pomiarów (5 kHz dla omawianego przykładu) i ustawić prąd lasera na wartość maksymalną. Umieścić szynę między BH a tarczą. Przymocować drugi bloker wiązki do uchwytu i umieścić zespół na szynie. Włączyć laser. Przesuwać uchwyt w przód i w tył, aby wyznaczyć położenie punktu ogniskowego względem BH. Zaznaczyć położenie punktu ogniskowego względem BH. W przypadku użycia lustra pomiar wykonać względem lustra. Zmierzyć przybliżoną wysokość arkusza laserowego w punkcie ogniskowym. Wyłączyć laser.
- Zamontować i wyregulować mikroskop dalekosiężny oraz kamerę
- Wyznaczyć poziome i pionowe linie środkowe apertur mikroskopu dalekosiężnego (LDM) i kamery za pomocą kwadratu centrującego i kątownika kombinowanego. Zmierzyć odległość między stołem a poziomymi liniami środkowymi LDM i kamery.
- Przymocować LDM i kamerę do uchwytów, używając podkładek lub nakrętek, tak aby poziome linie środkowe LDM i kamery znajdowały się na tej samej wysokości. Zamocować LDM i kamerę na szynie. Połączyć LDM i kamerę za pomocą odpowiednich adapterów. Dostosować wysokość zespołu tak, aby poziome linie środkowe znajdowały się w tej samej odległości nad stołem co centrum arkusza światła.
- Zamocować stół translacyjny przed zaznaczonym punktem ogniskowym wiązki. Ruch stołu translacyjnego będzie równoległy do propagacji wiązki. Przymocować szynę z zespołem kamery do stołu translacyjnego tak, aby cały zespół był prostopadły do arkusza światła. Wycentrować zespół kamery, wyrównując pionowe linie środkowe LDM i kamery z punktem ogniskowym.
- Podłączyć kamerę do komputera i kontrolera wysokiej prędkości (HSC). Podłączyć laser do HSC. Pozostawić osłonę zespołu kamery i przeprowadzić kalibrację intensywności w programie PIV (LaVision DaVis 7.2).
- W programie ustawić kamerę w trybie ciągłego przechwytywania (continuously grab) i zdjąć osłonę zespołu kamery. Umieścić kątownik kombinowany w punkcie ogniskowym. Przesuwać kamerę i LDM wzdłuż szyny, aż uzyska się wyraźny obraz linijki. Kontynuować przesuwanie kamery i LDM wzdłuż szyny i ustawić ostrość obrazu za pomocą pręta ostrzącego LDM, aż matryca kamery obejmie pożądane pole widzenia (2.4 x 1.8 mm2 odpowiadające matrycy 800 x 600 pikseli).
- Przymocować płytkę do uchwytu tak, aby była równoległa do stołu i umieścić ją w punkcie ogniskowym. Podnieść płytkę tak, aby była widoczna na obrazach na komputerze. Wyłączyć ciągłe przechwytywanie i założyć osłonę zespołu kamery. Włączyć laser i upewnić się, że arkusz światła laserowego styka się z powierzchnią płytki na całej jej długości.
3. Konfiguracja przepływu
- W tej demonstracji PIV jest wykonywane poprzez rejestrację obrazów światła rozproszonego na kropelkach oleju silikonowego. Kropelki oleju są wytwarzane za pomocą atomizera oleju. Podłącz następujące elementy do zasilania powietrzem: filtr cząsteczkowy, filtr oleju, regulator ciśnienia, przepływomierz masowy oraz atomizer oleju. Wyjście atomizera podłącz do stalowej rurki. Użyj uchwytu i zacisku, aby przymocować stalową rurkę do stołu optycznego, unieś rurkę nad stół i skieruj ją w stronę płyty.
- Otwórz zawór zasilania powietrzem. Ustaw ciśnienie wsteczne na regulatorze ciśnienia na > 140 kPa, aby zapewnić odpowiedni przepływ przez układ.
- Włącz przepływ i dostosuj gęstość zasiań za pomocą dysz atomizera oraz zaworów obejściowych w atomizerze.
4. Optymalizacja konfiguracji
- Wprowadź częstotliwość klatek w programie komputerowym. Sprawdź, czy HSC wysyła do lasera sygnał wyzwalający zgodny z częstotliwością klatek. W zasilaczu lasera ustaw częstotliwość repetycji oraz prąd (w tym przykładzie odpowiednio 5 kHz i 15,5 A). Ustaw laser w trybie zewnętrznym. Przed przełączeniem na tryb zewnętrzny laser musi stale otrzymywać z HSC sygnał wyzwalający zgodny z ustawioną w laserze częstotliwością repetycji, w przeciwnym razie laser ulegnie przegrzaniu.
- Ustaw kamerę w tryb ciągłego przechwytywania obrazu (continuously grab), włącz laser oraz atomizer. Użyj pręta do ustawiania ostrości w LDM, aby upewnić się, że obrazy cząstek są ostre. Upewnij się również, że intensywność obrazów cząstek nie powoduje nasycenia kamery. Jeśli tak się dzieje, zmniejsz prąd lasera – wpłynie to na położenie punktu ogniskowania! W przypadku zmiany prądu lasera powtórz kroki 2.3.3 i 2.4.3. Wyłącz tryb przechwytywania obrazu po uzyskaniu ostrych obrazów cząstek.
- Rejestracja, analiza i dostosowanie parametrów w celu uzyskania poprawnych danych o prędkości
- Zarejestruj kilkaset obrazów przepływu. Po zakończeniu rejestracji sprawdź zapisane obrazy, aby upewnić się, że przesunięcie cząstek nie przekracza 8 pikseli, gęstość zasiań jest rzędu 8-10 cząstek na okno analizy o wymiarach 32 x 32 piksele oraz aby zweryfikować ostrość obrazów. Powtarzaj kroki 4.3.1-4.3.4 aż do spełnienia powyższych kryteriów.
- Jeśli przesunięcie cząstek przekracza 8 pikseli, zmniejsz wartość dt pomiędzy dwoma impulsami lasera PIV, aby uzyskać maksymalne przesunięcie wynoszące 8 pikseli. Jeśli przesunięcie cząstek jest znacznie mniejsze niż 8 pikseli, odpowiednio zwiększ dt. W systemach PIV z jednym laserem wartość dt reguluje się poprzez zmianę częstotliwości klatek, a w konsekwencji częstotliwości repetycji lasera. W systemach PIV z dwoma laserami dt jest opóźnieniem czasowym między impulsem z pierwszego lasera a impulsem z drugiego lasera. Jeśli regulacja dt nie rozwiązuje problemu, można najpierw dostosować częstotliwość klatek i repetycji lasera, a następnie ponownie precyzyjnie ustawić dt.
- Jeśli śledzenie grup cząstek w serii obrazów jest utrudnione, może to wynikać ze zbyt dużego ruchu poza płaszczyzną obrazowania. Istnieje kilka sposobów na rozwiązanie tego problemu: a) przesuń zespół kamery względem punktu ogniskowania tak, aby kamera obrazowała grubszą płaszczyznę światła; b) zwiększ odległość roboczą między kamerą a zespołem płaszczyzny światła (i ustaw ostrość za pomocą pręta do ogniskowania), aby uzyskać większą głębię ostrości, jednak zmniejszy to rozdzielczość przestrzenną.
- Jeśli gęstość zasiań jest zbyt mała lub zbyt duża, zwiększ lub zmniejsz liczbę dysz atomizera.
5. Przeprowadzenie eksperymentu
- Przeprowadź kalibrację intensywności kamery z założoną osłoną zespołu kamery, aby ustawić punkt odniesienia dla intensywności. Po zakończeniu kalibracji zdejmij osłonę.
- Ustaw laser na zoptymalizowaną częstotliwość repetycji i prąd. Przed przełączeniem lasera w tryb zewnętrzny upewnij się, że laser otrzymuje ciągły sygnał wyzwalający zgodny z ustawioną częstotliwością. Włącz laser.
- Nagraj sekwencję obrazów tła, na których widoczna jest jedynie płaszczyzna światła muskająca powierzchnię płytki. Zapisz te obrazy.
- Włącz przepływ i poczekaj, aż się ustabilizuje.
- Ustaw kamerę w trybie ciągłego przechwytywania obrazu (continuous grab) i zweryfikuj, czy kamera rejestruje ostre obrazy cząstek. Wyłącz tryb ciągłego przechwytywania.
- Wprowadź żądaną liczbę obrazów, a następnie naciśnij przycisk nagrywania.
- Po zakończeniu nagrywania wyłącz przepływ i laser. Przejrzyj sekwencję obrazów i sprawdź przesunięcie cząstek, gęstość zasiewu oraz ostrość obrazu cząstek. Jeśli wynik jest satysfakcjonujący, zapisz nagranie; w przeciwnym razie powtórz kroki 5.4-5.7.
- Powtórz kroki 5.4-5.7, aby zebrać więcej serii pomiarowych.
- Zwiększ czas ekspozycji kamery (czas zbierania obrazów dla każdej klatki).
- Umieść wzorzec kalibracyjny w płaszczyźnie światła i upewnij się, że styka się on z płytką. Oświetl wzorzec od tyłu za pomocą źródła światła (np. latarki). Przy włączonym trybie ciągłego przechwytywania obrazu ustaw wzorzec tak, aby zarejestrowany obraz był ostry i niedodstrojony. Upewnij się, że punkt styku między płytką a wzorcem jest widoczny na obrazie – jest to kluczowe dla określenia położenia płytki na obrazach.
- Nagraj 10 obrazów wzorca kalibracyjnego. Powtarzaj kroki 5.9-5.11 za każdym razem, gdy zostanie zmieniony zespół kamery lub ustawienie ostrości.
6. Przetwarzanie danych
- Program PIV wykorzystany w tej demonstracji to LaVision DaVis 8.1. Należy uśrednić każdy zestaw obrazów tarczy kalibracyjnej. Uzyskany obraz należy wykorzystać w procedurze kalibracji w celu określenia rzeczywistych wymiarów nabytych obrazów.
- Należy zastosować każdą kalibrację do odpowiadającego jej zestawu obrazów.
- Należy określić położenie płyty na skalibrowanych obrazach. Informacja ta jest niezbędna do stworzenia maski geometrycznej (opisanej w sekcji 6.6).
- Należy uśrednić obrazy tła. Należy określić, czy odbicia laserowe od powierzchni znacząco wpływają na szum tła, porównując wartości intensywności uśrednionego obrazu tła z wartościami intensywności cząsteczek znacznika. Jasne odbicia laserowe w pobliżu ścianki będą miały intensywność wyższą niż intensywność cząsteczek. Będzie to niekorzystnie wpływać na korelacje PIV w pobliżu ścianki i ograniczy położenie pierwszego wiarygodnego wektora najbliższego ścianki. W tym przykładzie odbicia laserowe nie miały znaczącego wpływu na tło.
- Obrazy przepływu po kalibracji należy poddać wstępnej obróbce za pomocą filtra górnoprzepustowego (filtr odejmowania przesuwającego się tła), aby usunąć duże fluktuacje intensywności tła, takie jak odbicia laserowe. Sygnały cząsteczek charakteryzują się niewielkimi fluktuacjami intensywności i przejdą przez filtr.
- Należy zdefiniować maskę geometryczną – należy użyć maski prostokątnej, aby wyłączyć obliczanie wektorów w miejscu, w którym płyta znajduje się na obrazach. Uwaga: program DaVis oferuje dwie opcje masek geometrycznych: jedną, która włącza korelacje PIV w określonym obszarze, oraz drugą, która wyłącza korelacje PIV w określonym obszarze. W tej demonstracji zastosowano maskę włączającą algorytm PIV w określonym obszarze.
- W menu „Advanced mask settings” należy upewnić się, że maska jest zastosowana odpowiednio (tzn. używane są tylko piksele wewnątrz maski).
- Należy określić procedurę obliczania wektorów: w tym przykładzie zastosowano procedurę wieloprzebiegową ze zmniejszającym się rozmiarem okna – 2 pierwsze przejścia z oknami przesłuchującymi o rozmiarze 64 x 64 pikseli i 50% zakładką, a następnie 3 przejścia z oknami przesłuchującymi o rozmiarze 32 x 32 pikseli i 50% zakładką.
- Pola wektorów prędkości w tej demonstracji zostały poddane postprocesowaniu za pomocą pięciu procedur w celu poprawy jakości wyników korelacji wzajemnej: a) trwałe zastosowanie maski; b) usunięcie wektorów z współczynnikiem szczytu (Q) < 1,1; c) zastosowanie filtra medianowego; d) usunięcie grup zawierających < 5 wektorów; e) zastosowanie uzupełniania wektorów (vector fill-up). Współczynnik szczytu (Q) definiuje się jako
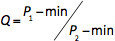 , gdzie P1 i P2 to odpowiednio pierwszy i drugi najwyższy szczyt korelacji, a min to wartość minimalna w płaszczyźnie korelacji. Q jest metryką służącą do oceny jakości wektora. Q porównuje najwyższy szczyt korelacji, który daje najlepszy wektor, z powszechnym tłem korelacji reprezentowanym przez drugi najwyższy szczyt korelacji. Wektory z wartością Q bliską 1 wskazują, że najwyższy szczyt korelacji jest szczytem fałszywym. Następnie filtr medianowy wyznacza wektor medianowy (umedian, vmedian) grupy wektorów oraz odchylenie wektorów sąsiednich (urms, vrms). Filtr medianowy odrzuca wektor środkowy (u,v), jeśli nie spełnia on następujących kryteriów: umedian - urms ≤ u ≤ umedian + urms oraz vmedian - vrms ≤ v ≤ vmedian + vrms. Ponadto, jeśli przy obliczaniu wektorów prędkości określono dużą zakładkę, mogą powstać grupy wektorów pozornych. Dlatego możliwe jest usunięcie grup zawierających mniej niż określoną liczbę wektorów. Po usunięciu wektorów pozornych można zastosować uzupełnianie wektorów, aby wypełnić puste przestrzenie wektorami interpolowanymi, wyznaczonymi z niezerowych wektorów sąsiednich. Na koniec trwałe zastosowanie maski usunie wszystkie wektory znajdujące się poza nią.
- Należy ocenić jakość wyników: a) Czy wyniki mają sens fizyczny? (tzn. mniejsze prędkości w pobliżu granicy, wzrost prędkości wraz ze wzrostem odległości od ścianki; kierunek wektorów zgodny z ogólnym kierunkiem przepływu, itp.); b) Czy wynikowe pole wektorowe składa się w przeważającej części z wektorów pierwszego wyboru (wskazanych przez oprogramowanie PIV). Zazwyczaj zaleca się, aby udział wektorów pierwszego wyboru był wyższy niż 95%. Szerszy zakres kroków postprocesowania opisano w literaturze, np. 1,2.
Wyniki
Zdjęcie układu przedstawiono na Rysunku 1. Surowe obrazy cząstek w oknie analizy o rozmiarze 32 x 32 pikseli w pobliżu ścianki z dwóch kolejno zarejestrowanych obrazów przedstawiono na Rysunku 2. Cząstki na Rysunku 2a są przesunięte o 2-3 piksele w prawo na Rysunku 2b i spełniają „zasadę jednej czwartej”, która mówi, że przesunięcia cząstek w płaszczyźnie i poza nią nie powinny przekraczać ¼ rozmiaru okna analizy. Ponadto gęstość cząstek w oknie analizy powinna wynosić około 8-10 cząstek, ponieważ algorytmy korelacji PIV śledzą grupy cząstek. Jednak gęstość zasiać w badaniach PIV w pobliżu ścianki często wynosi od 1 do 3 cząstek. W związku z tym w badaniach z niższą gęstością zasiać należy stosować specjalne algorytmy, takie jak algorytmy wektoremetrii śledzenia cząstek (PTV), które śledzą poszczególne cząstki 1,2,4-6. Do rozwiązania problemów z niską gęstością zasiać można również zastosować podejście korelacji uśrednionej w czasie 7,8, co jednak zazwyczaj prowadzi do utraty rozdzielczości czasowej. Dodatkowo obrazowanie w pobliżu ścianek jest utrudnione przez jasne odbicia laserowe, które mogą negatywnie wpływać na korelacje PIV i generować błędne wektory. Jasne odbicia te ograniczają również położenie pierwszego poprawnego wektora prędkości w kierunku normalnym do ścianki. Przetwarzanie wstępne surowych obrazów cząstek jest niezbędne w celu zmniejszenia wpływu szumów tła pochodzących z takich źródeł jak odbicia laserowe. W tej demonstracji pierwszy poprawny wektor znajdował się w odległości 23 μm od ścianki.
Po przetworzeniu surowych obrazów cząstek za pomocą algorytmów korelacji PIV, należy ocenić jakość i poprawność wynikających z nich pól wektorów prędkości. W surowych polach wektorowych nie da się uniknąć wektorów błędnych, jednak posiadają one kilka charakterystycznych cech. Nieprawidłowe wektory często występują w pobliżu powierzchni, na krawędziach arkusza światła oraz na krawędziach przepływu. Ponadto wartość i kierunek nieprawidłowych wektorów znacząco różnią się od wektorów sąsiednich i nie mają uzasadnienia fizycznego. W przypadku tego przykładu przepływu w warstwie przyściennej, poprawne wektory prędkości powinny być skierowane od lewej do prawej, co wskazują przesunięcia cząstek na Ryc. 2. Dodatkowo prędkości powinny maleć w pobliżu ścianki ze względu na warunek braku poślizgu 9. Przedstawione na Ryc. 3 chwilowe pola prędkości spełniają oba te kryteria fizyczne. Inną przydatną miarą oceny poprawności wyników PIV jest określenie wyboru wektora (vector choice) dla każdego wektora w polu wektorów prędkości. Zasadniczo pole wektorowe powinno składać się w >= 95% z wektorów pierwszego wyboru, tzn. takich, które nie wymagały postprocessingu, aby można było zastosować solidne algorytmy postprocessingu do wykrywania i zastępowania błędnych wektorów bez generowania znaczących artefaktów 2. Chwilowe pola wektorowe pokazane na Ryc. 3 składają się w całości z wektorów pierwszego wyboru.
Znaczenie pomiarów PIV o wysokiej prędkości, czyli kinematograficznych, staje się oczywiste po analizie sekwencji obrazów przepływu w czasie. Pola wektorowe prędkości chwilowej (Vi) oraz fluktuacji prędkości (V') na początku, w środku i na końcu sekwencji nagrań przedstawiono na Rysunku 3. Korzystając z dekompozycji Reynoldsa, Vi stanowi sumę uśrednionego pola prędkości ( ) oraz V' 10. W tym doświadczeniu wyznaczono poprzez uśrednienie w czasie wszystkich obrazów w sekwencji. Chwilowe pola wektorowe w całej sekwencji nagrań są do siebie bardzo podobne i pokazują przepływ poruszający się od lewej do prawej strony. Wyniki te wskazują również, że przepływ odbywa się głównie w kierunku poziomym, ponieważ pozioma składowa prędkości (u) jest znacznie większa od pionowej składowej prędkości (v). Pola wektorowe fluktuacji wskazują również, że poziome fluktuacje prędkości (u') są większe od pionowych fluktuacji prędkości (V'). Jednakże fluktuacje wskazują także, że przepływ zwalnia, ponieważ u' zmienia swój kierunek w trakcie sekwencji nagrań.
Uśrednione w czasie oraz chwilowe profile u w kilku różnych momentach sekwencji pomiarowej przedstawiono na rysunku 4, co potwierdza, że prędkość przepływu maleje w czasie. Profile u wyznaczono poprzez uśrednienie czterech sąsiednich kolumn wektorów w celu zwiększenia istotności statystycznej wyników w pobliżu ścianki. Procedura ta była stosowana w poprzednich pracach 6,8. Słupki błędów wskazują dwukrotność odchylenia standardowego czterech sąsiednich kolumn wektorów. Największy słupek błędu występuje w pobliżu powierzchni płytki, co potwierdza trudność w stosowaniu algorytmów korelacji PIV w obszarach o niskiej gęstości cząstek śledzących. Kilka algorytmów analizy zostało zaprojektowanych w celu rozwiązania problemu niskiej gęstości cząstek śledzących, takich jak PTV 5,6 oraz metody korelacji uśrednionej w czasie 7,8.

Rysunek 1. Montaż laboratoryjny.
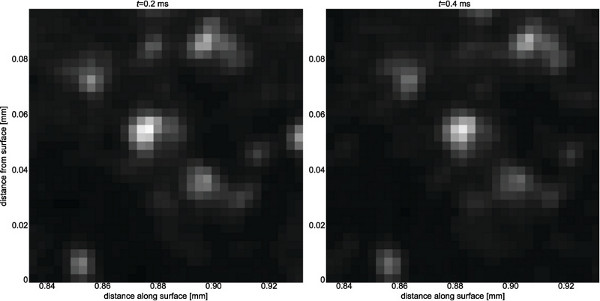
Rycina 2. Obrazy cząstek w obszarze analizy o rozmiarze 32 x 32 pikseli w pobliżu ścianki przy a) t = 0,2 msec oraz b) t = 0,4 msec. Wymiary fizyczne okna analizy wynoszą 96 x 96 μm2.
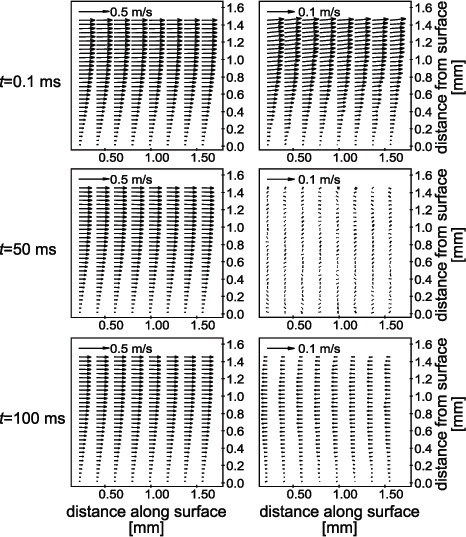
Rycina 3. Po lewej: chwilowe (Vi), a po prawej: fluktuacyjne (V') pola prędkości na początku, w środku i na końcu sekwencji rejestracji. Pola wektorowe składają się wyłącznie z wektorów pierwszego wyboru. Dla przejrzystości przedstawiono mniejszy podzbiór pól wektorowych. Pola Vi wskazują przepływ z lewej do prawej, podczas gdy V' mają kierunek przeciwny. Należy zauważyć, że dla przejrzystości wyświetlana jest tylko co czwarta kolumna wektorów w kierunku poziomym. Dodatkowo, skala prędkości między polami Vi a V' jest różna, co zaznaczono w lewym górnym rogu każdego obrazu.
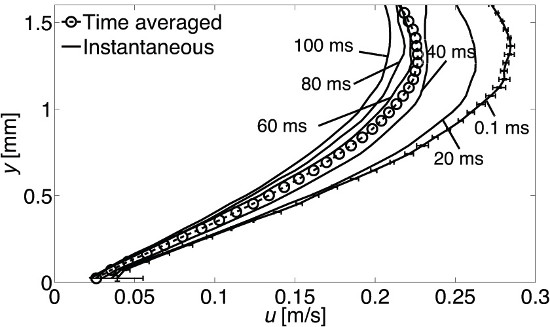
Rysunek 4. Profile prędkości poziomej (u) w różnych momentach podczas przepływu. Uśredniony w czasie profil u przedstawiono za pomocą kółek. Słupki błędów widoczne na profilu dla t = 0.1 msec są reprezentatywne dla słupków błędów we wszystkich pozostałych momentach. Historia czasowa profili u wykazuje spadek przepływu w czasie.
Dyskusja
Podobnie jak w przypadku każdej techniki optycznego pomiaru przepływu, planowanie instalacji szybkiej prędkości obrazu cząstek (PIV) wymaga oceny ograniczeń i oceny najlepszych kompromisów dla danego zadania pomiarowego. Wybór powiększenia obrazu, liczby klatek na sekundę, właściwości arkusza laserowego i algorytmów analizy zależy od szczegółów badanego przepływu. W razie potrzeby należy przeprowadzić pomiary eksploracyjne w celu zidentyfikowania ustawień parametrów dla pomiarów o wysokiej wierności.
W tym artykule opisano ogólną procedurę i niektóre przykładowe wyniki dla szybkich PIV do badania warstwy granicznej przepływu wzdłuż płaskiej płyty. Sekwencja 500 obrazów została zarejestrowana z częstotliwością 5 kHz. Za pomocą mikroskopu dalekosiężnego uzyskano pole widzenia o wymiarach 2,4 x 1,8mm2 zlokalizowane na powierzchni płytki. Wysokiej jakości oświetlenie kropelek oleju z nasion uzyskano za pomocą wiązki z impulsowego lasera na ciele stałym pompowanego diodą, który został rozszerzony na arkusz świetlny za pomocą homogenizatora wiązki. Homogenizator wiązki zawiera układ mikrosoczewek składający się z małych cylindrycznych soczewek i dodatkowych, zintegrowanych teleskopów. Układ mikrosoczewek rozszerza wiązkę kołową w kierunku pionowym, dzieląc przychodzącą wiązkę na wiązki. Następnie następny teleskop nakłada na siebie belki, aby utworzyć arkusz światła o równomiernym rozkładzie natężenia światła w płaszczyźnie arkusza świetlnego prostopadłej do rozchodzenia się wiązki. Obrazy zostały przetworzone przy użyciu algorytmu korelacji krzyżowej PIV. Należy zauważyć, że homogenizowana wiązka jest pomocna, zwłaszcza podczas pracy w pobliżu powierzchni, ale nie jest kluczowa dla opisywanego tutaj zastosowania.
Metoda opisana w tej procedurze umożliwia nieinwazyjne badania przepływów o wysokiej rozdzielczości i dużej szybkości przy użyciu solidnych algorytmów korelacji. Kluczowymi zaletami tej techniki pomiarowej o wysokiej rozdzielczości i szybkości są wysoka rozdzielczość przestrzenna i czasowa oraz możliwość identyfikacji i śledzenia ewolucji struktur w przepływie. Korzystając z tych technik, Alharbi 6 i Jainski et al. 8 z nich wykazało zdolność do wizualizacji i śledzenia struktur wirowych w warstwie granicznej silnika spalinowego. Te kluczowe cechy umożliwiają prowadzenie badań nad strukturą i dynamiką przepływów o wysokich stanach nieustalonych. Co więcej, PIV może być rozszerzony poza dwuwymiarowe, dwuskładnikowe (2D-2C) pola prędkości (jak opisano tutaj) do rozdzielczości 3-składnikowej (3C) w płaszczyźnie (stereo-PIV) i w objętości (tomograficzne PIV, skanujące PIV, holograficzne PIV). Dodatkowo, PIV może być implementowany za pomocą innych technik, takich jak planarna fluorescencja indukowana laserem (PLIF), filtrowane rozpraszanie Rayleigha (FRS) i luminofory termograficzne w celu uzyskania jednoczesnych pomiarów 2D prędkości i innych skalarów (temperatura, stężenie gatunków, współczynniki równoważności) 11-14. Te optyczne, laserowe metody mogą być bezpośrednio stosowane do badania procesów wymiany masy i energii w wielu zastosowaniach, takich jak przepływy przyścienne w silniku spalinowym.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Ten materiał jest oparty na pracy wspieranej przez Amerykańską Narodową Fundację Nauki w ramach grantu nr. CBET-1032930 i praca wykonana w Laboratorium Ilościowej Diagnostyki Laserowej Uniwersytetu Michigan.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Szybki laser Nd: YAG 532 nm | Quantronix | Model: Mikroskop | |
| (QM-100) | Questar | QM-100 | |
| (Phantom v7.3) | Model badań wizyjnych | : Atomizer Phantom v7.3 | |
| (TSI 9306) | TSI | : 9306 | |
| Olej silikonowy | Dow Corning CST 510 | CST 510 Płyn | |
| Homogenizator wiązki | Fraunhofer | Część wykonana na zamówienie | |
| 45 & stopnie wysokiego odbicia (HR) Lustro obrotowe 532 nm | Laser Optik | Wielu dostawców | |
| Przysłona | Wielu dostawców | ||
| Cel | |||
| nagrywania i przetwarzania PIV | LaVision | : Da Szybki kontroler Vis | |
| (HSC) | LaVision | ||
| Szyna optyczna i nośniki | Wielu dostawców | ||
| Bloki i pułapki wiązki laserowe | Wielu dostawców | ||
| Mocowania do elementów | Wielu dostawców | ||
| Etap tłumaczenia | Newport | ||
| Rurki metalowe do stworzenia przepływ strumieniowy | McMaster-Carr | Wielu dostawców | |
| Kwadrat kombinowany i kwadrat | Wielu dostawców |
Bibliografia
- Raffel, M. Particle Image Velocimetry: A Practical Guide. , Springer. Berlin. (2007).
- Adrian, R. J., Westerweel, J. Particle image velocimetry. , Cambridge University Press. New York. (2011).
- Sick, V. High speed imaging in fundamental and applied combustion research. Proceedings of the Combustion Institute. 34 (2), 3509-3530 (2013).
- Prasad, A. K. Particle image velocimetry. Current Science (Bangalore). 79 (1), 51(2000).
- Stitou, A., Riethmuller, M. L. Extension of PIV to super resolution using PTV. Measurement Science & Technology. 12 (9), 1398-1403 (2001).
- Alharbi, A. Y., Sick, V. Investigation of boundary layers in internal combustion engines using a hybrid algorithm of high speed micro-PIV and PTV. Experiments in Fluids. 49 (4), 949-959 (2010).
- Meinhart, C. D., Wereley, S. T., Santiago, J. G. A PIV Algorithm for Estimating Time-Averaged Velocity Fields. Journal of Fluids Engineering. 122 (2), 285(2000).
- Jainski, C., Lu, L., Dreizler, A., Sick, V. High-Speed Micro Particle Image Velocimetry Studies of Boundary-Layer Flows in a Direct-Injection Engine. International Journal of Engine Research. , (2012).
- White, F. M. Fluid mechanics. , McGraw-Hill. New York. 864(2008).
- Pope, S. B. Turbulent Flows. , Cambridge University Press. Cambridge. 771(2000).
- Most, D., Leipertz, A. Simultaneous Two-Dimensional Flow Velocity and Gas Temperature Measurements by use of a Combined Particle Image Velocimetry and Filtered Rayleigh Scattering Technique. Applied Optics. 40 (30), 5379(2001).
- Omrane, A., Petersson, P., Aldén, M., Linne, M. A. Simultaneous 2D flow velocity and gas temperature measurements using thermographic phosphors. Applied Physics B. 92 (1), 99-102 (2008).
- Someya, S., Li, Y., Ishii, K., Okamoto, K. Combined two-dimensional velocity and temperature measurements of natural convection using a high-speed camera and temperature-sensitive particles. Experiments in Fluids. 50 (1), 65-73 (2010).
- Peterson, B., Reuss, D. L., Sick, V. High-speed imaging analysis of misfires in a spray-guided direct injection engine. Proceedings of the Combustion Institute. 33 (2), 3089-3096 (2011).
Przedruki i uprawnienia
