Opracowanie skutecznego systemu interfejsu mózg-maszyna-(BMI) do przywracania i rehabilitacji dwunożnej lokomocji wymaga dokładnego dekodowania intencji użytkownika. W tym miejscu przedstawiamy nowatorski protokół eksperymentalny i technikę zbierania danych do jednoczesnego nieinwazyjnego nabywania aktywności neuronalnej, aktywności mięśni i kinematyki całego ciała podczas różnych zadań i warunków lokomocyjnych.
Artykuł metodologiczny
Jednoczesna elektroencefalografia skóry głowy (EEG), elektromiografia (EMG) i segmentalny zapis inercyjny całego ciała do multimodalnego dekodowania neuronalnego
W tym artykule
Podsumowanie
Streszczenie
Ostatnie badania potwierdzają udział sieci nadrdzeniowych w kontroli dwunożnego chodzenia człowieka. Część tych dowodów obejmuje badania, w tym nasze poprzednie prace, wykazujące, że kinematykę chodu i koordynację kończyn podczas chodzenia na bieżni można wywnioskować z elektroencefalogramu skóry głowy (EEG) z rozsądnie wysoką dokładnością dekodowania. Wyniki te stanowią bodziec do opracowania nieinwazyjnych systemów interfejsu mózg-maszyna (BMI) do stosowania w przywracaniu i/lub wzmacnianiu chodu – co jest głównym celem badań nad rehabilitacją. Do tej pory badania oceniające dekodowanie EEG aktywności podczas chodu ograniczały się do chodzenia na bieżni w kontrolowanym środowisku. Jednak, aby system BMI był praktycznie wykonalny, musi być stosowany do użytku w codziennych zadaniach lokomotorycznych, takich jak chodzenie po ziemi i skręcanie. W tym miejscu przedstawiamy nowatorski protokół nieinwazyjnego zbierania danych o aktywności mózgu (EEG), aktywności mięśni (elektromiografia (EMG)) i danych kinematycznych całego ciała (trajektorie głowy, tułowia i kończyn) zarówno podczas zadań związanych z bieżnią, jak i chodzeniem po ziemi. Zbierając te dane w niekontrolowanym środowisku, można uzyskać wgląd w możliwość dekodowania nieskrępowanego chodu i powierzchniowego EMG z EEG skóry głowy.
Wprowadzenie
Ten protokół wykorzystuje trzy systemy zbierania danych do jednoczesnego rejestrowania EEG, EMG i kinematyki całego ciała (Rysunek 1, Tabela 1). Dane EEG są zbierane bezprzewodowo z 64 kanałów z częstotliwością próbkowania 1,000 Hz podczas chodzenia badanych. Elektromiografia (EMG) jest pobierana z częstotliwością 1000 Hz z elektrod powierzchniowych umieszczonych obustronnie na czterech grupach mięśni: piszczelowym przednim (TA), mięśniu brzuchatym łydki (Gast), mięśniu dwugłowym uda (BF) i obszernym bocznym (VL). Dane kinematyczne zbierane są z częstotliwością 128 Hz z 11 bezprzewodowych czujników zamontowanych na głowie, górnej części tułowia, odcinku lędźwiowym, ramionach, udach, podudziach i stopach w celu rejestrowania ruchu podczas chodzenia. Każdy czujnik zawiera magnetometr trójosiowy, żyroskop trójosiowy i akcelerometr trójosiowy (tj. czujnik MARG).
Dane są zbierane z każdego systemu i synchronizowane w czasie przez pojedynczy komputer hosta. Synchronizacja odbywa się za pomocą sygnału wyzwalającego wysyłanego przez ciągłe łącze komunikacji szeregowej, do którego dostęp mają jednocześnie wszystkie trzy systemy danych. Spust został zaimplementowany jako prosty przełącznik przyciskowy. Po naciśnięciu przycisku sygnał wyzwalający (1) jest wysyłany do komputera hosta, podczas gdy sygnał zerowy (0) jest wysyłany, gdy nie jest naciśnięty. Naciśnięcie przycisku spustu wywołuje również sygnał dźwiękowy o długości 0,5 sekundy, który służy jako wskazówka dźwiękowa dla obiektu, zgodnie z opisem w poniższym protokole. Pięć par czujników zbliżeniowych w podczerwieni (IR) zostało wyprodukowanych do użytku jako wyzwalacze lokalizacji podczas eksperymentów chodzenia po ziemi opisanych poniżej. Gdy sygnał podczerwieni zostanie przerwany, sygnał wyzwalający (1) jest wysyłany do komputera hosta przez łącze szeregowe za pośrednictwem połączenia o częstotliwości radiowej (RF) z ręczną skrzynką wyzwalającą.
Niestandardowa aplikacja C++, wykorzystująca zestaw narzędzi do tworzenia oprogramowania (SDK) dostarczany przez każdy system, została opracowana do rejestrowania i synchronizowania danych. Kod wykorzystuje technikę wielowątkowości; Funkcje zapisu danych z każdego systemu (EEG, EMG i MARG) są zawarte w poszczególnych wątkach. Algorytm oprogramowania pokazano na rysunku 2. Zbieranie danych rozpoczyna się w momencie uruchomienia aplikacji i kończy po naciśnięciu "q". Pięć wątków jest aktywowanych po uruchomieniu aplikacji. Jeden gwint (Rysunek 2) monitoruje wartość (0 lub 1) sygnału wyzwalającego z połączenia szeregowego. Początkowa wartość wyzwalacza wynosi zero. Po odebraniu wyzwalacza (tj. po naciśnięciu przycisku lub przerwaniu linii wzroku między parą czujników podczerwieni) globalne zmienne wyzwalania są ustawiane na 1. Te zmienne pozostają 1, dopóki nie zostaną zresetowane w wątkach zbierania danych.
Wątek EEG zdalnie uzyskuje dostęp do danych EEG skóry głowy w czasie rzeczywistym za pomocą protokołu TCP/IP. Dane są zapisywane w pliku tekstowym wiersz po wierszu z odpowiednią częstotliwością próbkowania (1 000 Hz). Globalny sygnał wyzwalający EEG jest zapisywany w pierwszej kolumnie, podczas gdy kolumny 2-65 to 64 kanały EEG. Jeśli globalny sygnał wyzwalający EEG wynosił 1, jest resetowany do zera. Zapis danych trwa do momentu zakończenia wątku EEG. Dwa niezależne wątki rejestrują dane z czujnika MARG. Konieczne są dwa wątki, ponieważ 11 bezprzewodowych czujników MARG przesyła dane za pomocą oprogramowania producenta w niezawodnym trybie strumieniowania, które buforuje dane na poszczególnych czujnikach, aby zapobiec utracie danych w przypadku problemów z transmisją bezprzewodową. To buforowanie pogarsza transfer danych w czasie rzeczywistym: jeśli jeden czujnik nie jest w stanie przesłać danych dla danej próbki, wszystkie 11 czujników zatrzymuje ten punkt czasowy w swoim buforze i przesyła go do następnego dostępnego punktu próbkowania. Bezprzewodowy transfer danych MARG nieuchronnie pozostaje w tyle za EEG; w związku z tym czujniki MARG potrzebują czasu, aby odciążyć zbuforowane dane do komputera hosta po zatrzymaniu zbierania danych. Aby rozwiązać ten problem, w algorytmie zbierania danych MARG zastosowano dwa wątki (rysunek 2). Pierwszy wątek wypełnia bufor wyzwalający MARG z globalnej zmiennej wyzwalającej MARG przy częstotliwości próbkowania czujnika (128 Hz), podczas gdy wątek EEG zbiera dane. Gdy zbieranie danych zostanie zatrzymane, zapis w buforze wyzwalacza również zostanie zakończony. Wątek MARG (ilustracja 2) wykorzystuje funkcje z zestawu SDK czujnika do odbierania danych z czujników i zapisywania ich do pliku w taki sam sposób, jak dane EEG. Oznacza to, że pierwsza kolumna to wartość globalnego wyzwalacza MARG (uzyskana z bufora wyzwalacza MARG), a kolejne 99 kolumn to wartości z 11 czujników MARG (9 czujników na jednostkę MARG). Wątek MARG zapisuje dane do momentu, gdy indeks czasu bufora wyzwalacza MARG będzie równy indeksowi czasu ostatniego czasu danych EEG, w którym to momencie wykonywanie wątku zostanie zakończone.
W przeciwieństwie do danych EEG i MARG, dane EMG nie są rejestrowane bezprzewodowo. Zamiast tego dane EMG są zapisywane na karcie SD w module rejestrującym dane. Sygnał jest wysyłany przez połączenie Bluetooth, aby rozpocząć i zatrzymać zapisywanie danych na karcie SD. Zapis rozpoczyna się, gdy pierwszy ręczny wyzwalacz zostanie odebrany przez nić EEG. Zapis danych zatrzymuje się wraz z gwintem EEG po naciśnięciu przycisku "q".
Następujący protokół został zbadany i zatwierdzony przez Institutional Review Board na Uniwersytecie w Houston. Wszyscy badani otrzymali, przeczytali i podpisali formularz zgody przed wzięciem udziału.
Protokół
1. Przygotowanie badanego obiektu
- Zmierzyć wzrost i wagę badanego oraz zapisać jego wiek.
- Określić preferowaną prędkość bieżni dla badanego, pozwalając mu na samodzielną regulację prędkości do momentu osiągnięcia komfortu.
- Za pomocą pisaka zaznaczyć wierzchołek głowy jako punkt środkowy między nasion a inion badanego. Dodatkowo zaznaczyć 10% odległości od nasion do inion jako punkt odniesienia do dopasowania czepek.
2. Elektroencefalografia (EEG) skóry głowy
- Przymocuj elektrody EEG zgodnie z międzynarodowym systemem 10-20, używając czepka EEG dopasowanego do badanego zgodnie z 12. Czepek zapewnia prawidłowe rozmieszczenie elektrod na skórze głowy.
- Załóż czepek EEG na badanego, wyrównując znacznik 10% z kroku 1.3 w punkcie środkowym między elektrodami Fp1 i Fp2 oraz elektrodę Cz z zaznaczonym wierzchołkiem głowy. Więcej szczegółów dotyczących zakładania czepka znajduje się w 12. Zabezpiecz czepek, zapinając pasek pod brodą.
- Podłącz elektrody EEG do jednostki sterującej EEG. Zaczynając od elektrod masy i referencyjnych, użyj małej strzykawki, aby wstrzyknąć żel elektrolityczny do każdej elektrody, aż impedancja każdej z nich spadnie poniżej 25 kΩ, co zostanie zasygnalizowane zmianą koloru diody LED elektrody na zielony. Dalsze szczegóły dotyczące przygotowania elektrod EEG są dostępne w 12,13.
- Podłącz elektrody EEG do bezprzewodowego nadajnika EEG. Przymocuj nadajnik do badanego za pomocą paska rzepowego założonego wokół ramion i podłącz bezprzewodowy odbiornik EEG do dwóch wzmacniaczy 32-kanałowych.
- Podłącz wzmacniacze do komputera hosta poprzez port USB, korzystając z konwertera światłowód-USB.
- W oprogramowaniu do zbierania danych EEG ustaw rozdzielczość kanałów EEG na 0.1 μV, dolną częstotliwość odcięcia na DC oraz górną częstotliwość odcięcia na 1,000 Hz.
3. Powierzchniowa elektromiografia (EMG)
- Przygotować skórę do umieszczenia elektrod EMG w 8 miejscach mięśniowych: ogolić skórę, zetrzeć naskórek papierem ściernym i oczyścić wacikiem z alkoholem izopropylowym. Umieścić elektrody w przygotowanych miejscach i podłączyć do jednostki rejestrującej dane EMG. Umieścić elektrodę uziemiającą EMG na lewym lub prawym nadgarstku i podłączyć do jednostki rejestrującej dane.
4. Przechwytywanie ruchu
- Zsynchronizuj czujniki MARG podczas podłączenia do stacji dokującej zgodnie z instrukcjami producenta.
- Zdejmij czujniki MARG i umieść je na badanym, używając pasków rzepowych lub taśmy dwustronnej w lokalizacjach podanych w Tabeli 2.
5. Przygotowanie środowiska
- Przygotuj bieżnię, wyklejając na pasie linię ukośną (pod kątem 45° do poziomu). Ustaw monitor telewizyjny podłączony do kamery wideo w odległości około 1 m przed bieżnią. Przyklej do telewizora kartkę papieru z czarnym kołem o średnicy 2 cali.
- Przygotuj arenę do chodzenia, rozmieszczając 5 zestawów czujników zbliżeniowych IR, pachołków oraz ekran telewizora zgodnie z układem przedstawionym na Rysunku 3.
6. Bieżnia
- Badany wchodzi na bieżnię. Zapięcie uprzęży bezpieczeństwa.
- Przed rozpoczęciem zbierania danych należy sprawdzić sygnały EEG i EMG, aby zweryfikować prawidłowe rozmieszczenie elektrod, ich połączenie oraz transmisję danych.
- Rozpoczęcie zbierania danych poprzez uruchomienie aplikacji konsolowej w języku C++. Naciśnięcie ręcznego przycisku wyzwalającego w celu zainicjowania pomiaru EMG i podanie sygnału dźwiękowego (beeper), aby rozpocząć eksperyment.
- Badany pozostaje w spokojnej pozycji stojącej przez 30 s.
- Po 30 s należy nacisnąć przycisk wyzwalający, aby zainicjować chód; bieżnia jest powoli przyspieszana do wcześniej wybranej prędkości badanego.
- Badany idzie przez 5 min.
- Po upływie 5 min należy nacisnąć przycisk wyzwalający, aby zainicjować przejście z chodu do stania poprzez powolne zatrzymanie bieżni. Po zatrzymaniu badany pozostaje w pozycji stojącej przez 30 s. Naciśnięcie klawisza „q” w celu zakończenia próby zbierania danych i zapisania wyników.
- Powtórzenie kroków 6.2-6.7 dla wszystkich trzech warunków chodu na bieżni:
- Chód na bieżni podczas patrzenia na czarną kropkę w oddali.
- Chód na bieżni podczas obserwowania ruchu własnych nóg na monitorze telewizyjnym.
- Chód na bieżni z wykorzystaniem sprzężenia zwrotnego wideo w celu unikania linii przekątnej na bieżni (aby symulować obciążenie poznawcze 6).
7. Chód w arenie (1)
- Ustaw badanego na początku pętli spacerowej w arenie (Rysunek 3).
- Rozpocznij gromadzenie danych zgodnie z punktami 6.2-6.4.
- Naciśnij przycisk wyzwalacza, aby zainicjować chód. W momencie aktywacji wyzwalacza na ekranie naprzeciwko badanego wyświetla się pierwsza strzałka kierunkowa (→, ← lub ↑) (Rysunek 3). Jeśli pojawi się strzałka → lub ←, badany opuszcza wejściowy zestaw pachołków, skręca o 90° w wskazanym kierunku, pokonuje pętlę i wraca do pachołków wejściowych. Jeśli pojawi się strzałka ↑, badany kontynuuje marsz prosto poza pachołki wejściowe, a ręczny wyzwalacz i strzałka kierunkowa (→ lub ←) są aktywowane, gdy badany znajduje się około 2 metrów przed czujnikami IR. Badany przechodzi przez pierwszy zestaw czujników IR, a następnie wykonuje odpowiedni skręt o 90°, aby ukończyć pętlę i wrócić do pachołków wejściowych. (Podczas marszu eksperymentator podąża za badanym w odległości około 3-5 metrów z komputerem głównym na wózku kołowym, aby poprawić jakość sygnału bezprzewodowego).
- Badany kontynuuje marsz po dotarciu do pachołków wejściowych po ukończeniu pojedynczej pętli. Procedura z punktu 7.3 jest powtarzana z losową kolejnością strzałek, aż do momentu ukończenia 3 pętli dla każdej początkowej strzałki (→, ← lub ↑).
- Po spełnieniu warunku z punktu 7.4, naciśnij przycisk ręcznego wyzwalacza w momencie dotarcia badanego do pachołków wejściowych, aby zasygnalizować przejście do pozycji stojącej. Badany stoi w bezruchu przez 30 sec, po czym gromadzenie danych zostaje zakończone poprzez naciśnięcie przycisku 'q' na komputerze głównym.
8. Chodzenie po arenie (2)
- Zreorganizuj tor spacerowy w arenie w taki sposób, aby pięć zestawów czujników IR znajdowało się w układzie półkola przed badanym (Rysunek 4).
- Rozpocznij zbieranie danych analogicznie jak w poprzednich próbach (7.1-7.2).
- Podobnie jak w przypadku Arena Walking I, użyj wyzwalacza ręcznego, aby zainicjować chód. W momencie uruchomienia wyzwalacza na ekranie zostanie wyświetlona jedna z 5 strzałek kierunkowych (←, →,
 ,
 lub ↑). Każda strzałka odpowiada jednemu zestawowi czujników IR rozmieszczonych wokół areny (Rysunek 4).
- Badany obserwuje strzałkę na ekranie i idzie w kierunku odpowiadającego jej zestawu czujników IR, wykonując zawrotkę wokół stożka znajdującego się za czujnikami, co powoduje dwukrotne przejście przez czujniki (Rysunek 4). Po wykonaniu zawrotki badany wraca do punktu startowego i kontynuuje chód.
- Powtarzaj sekwencję 8.3-8.4 z losową kolejnością strzałek, aż do momentu ukończenia 3 pętli dla każdej strzałki kierunkowej.
- Po spełnieniu warunku 8.6, naciśnij przycisk wyzwalacza ręcznego, gdy badany dotrze do punktu startowego, aby zasygnalizować przejście do pozycji stojącej. Zakończ zbieranie danych zgodnie z punktem 7.5.
9. Przejście z pozycji siedzącej do stojącej
- Ustaw krzesło za badanym i rozpocznij zbieranie danych zgodnie z instrukcjami w punktach 6.2-6.3. Na początku zbierania danych badany stoi spokojnie przez 15 sec.
- Po 15 sec naciśnij przycisk wyzwalacza ręcznego. Po usłyszeniu sygnału badany przechodzi z pozycji stojącej do siedzącej, utrzymując pozycję siedzącą do momentu następnego sygnału dźwiękowego (naciśnięcia przycisku).
- Odczekaj losowy odstęp czasu (5-15 sec) i naciśnij wyzwalacz ręczny, aby podać sygnał do przejścia z pozycji siedzącej do stojącej. Pozycja stojąca jest utrzymywana do następnego sygnału dźwiękowego.
- Powtarzaj kroki 9.2-9.3, aż zostanie wykonanych 10 pełnych manewrów przejścia ze stania do siedzenia oraz z siedzenia do stania, po czym badany stoi spokojnie przez 15 sec. Następnie zakończ zbieranie danych, naciskając przycisk „q”.
- Powtórz protokół przejścia ze stania do siedzenia (9.1-9.4) dla przejść ze stania do siedzenia i z siedzenia do stania inicjowanych samodzielnie. Zamiast podawać badanemu sygnał do przejścia, poproś, aby badany sam zainicjował transfer, aż do momentu wykonania 10 powtórzeń każdego manewru.
10. Chodzenie po korytarzu
- Ustaw badanego oraz wózek do gromadzenia danych w połowie prostego korytarza o długości 1/8th mili. Rozpocznij gromadzenie danych analogicznie do eksperymentów z chodzeniem na bieżni (6.2-6.4). Po początkowym 30 s okresie spoczynku, użyj wyzwalacza ręcznego, aby zainicjować chodzenie.
- Badany idzie w sposób ciągły przez 5 min. Gdy badany znajdzie się w odległości 10 metrów od końca korytarza, samodzielnie wykonuje zawrót i kontynuuje chodzenie w przeciwnym kierunku.
- Po upływie 5 min naciśnij przycisk wyzwalacza ręcznego, aby zatrzymać chodzenie. Badany stoi spokojnie przez 30 s, patrząc przed siebie. Zakończ gromadzenie danych, naciskając przycisk „q”.
- Rozpocznij drugi eksperyment w korytarzu zgodnie z punktem 10.1.
- Po losowym odstępie czasu chodzenia (20-40 s), użyj wyzwalacza ręcznego i sygnału dźwiękowego, aby badany przestał iść.
- Badany pozostaje w pozycji stojącej przez krótki, losowy czas (5-15 s).
- Naciśnij przycisk wyzwalacza ręcznego, aby badany wznowił chodzenie.
- Powtarzaj kroki 10.5-10.7 aż do momentu ukończenia 10 cykli zatrzymania i startu; zakończ gromadzenie danych zgodnie z punktem 10.3.
Wyniki
Rysunek 5 przedstawia 10 s zsynchronizowanych danych EEG, MARG oraz EMG zarejestrowanych podczas chodzenia na bieżni (Protokół, sekcja 3). Należy zauważyć, że każdy czujnik MARG rejestruje w rzeczywistości 9 sygnałów (trójosiowe magnetometry, żyroskopy i akcelerometry), jednak pokazano jedynie przyspieszenie w pionie. Surowe dane na Rysunku 5 zawierają artefakty, które muszą zostać uwzględnione podczas preprocessingu przed analizą i dekodowaniem neuronowym. Przykłady artefaktów EEG na Rysunku 5 obejmują mruganie powiekami występujące w około 8,5 s oraz niskoczęstotliwościowy artefakt ruchowy występujący przez cały czas trwania pomiaru.
Rysunek 6 przedstawia jeden pełny cykl (~ 35 sec) chodzenia po podłożu podczas protokołu chodzenia w arenie (1). Jakościowo dane z zadań chodzenia po podłożu w arenie zawierają więcej artefaktów niż chodzenie na bieżni ze względu na dodatkowy ruch głowy i szyi badanego podczas skręcania. Aktywność mięśni twarzy i czaszki jest szczególnie zauważalna na elektrodach skroniowych (kanały oznaczone jako FT i T na Rysunku 1) na Rysunku 6. Należy zwrócić uwagę na wzrost aktywności sygnału EMG w porównaniu do chodzenia na bieżni (Rysunek 5), szczególnie w parze agonistyczno-antagonistycznej stawu skokowego. Rysunek 6 przedstawia również zdarzenia suboptimalnego zbierania danych bezprzewodowego EEG, które muszą zostać uwzględnione podczas przetwarzania danych. Bezpośrednio przed 4tym wyzwalaczem dane EEG wykazują linie płaskie, co wskazuje na przerwanie transmisji bezprzewodowej między komputerem hostem a systemem EEG. Ta sekcja danych musi zostać wycięta z całego zestawu danych (EEG, MARG i EMG).
Rysunek 7 przedstawia dane z jednego cyklu przejścia z pozycji stojącej do siedzącej oraz z siedzącej do stojącej. Podobnie jak w przypadku innych danych, w zapisie EEG występują artefakty ruchowe, zarówno pod koniec przejścia, jak i w momencie stabilizacji głowy podczas utrzymywania pozycji siedzącej (lub stojącej). Jeden interwał chodzenia po korytarzu, obejmujący przejście ze stania do chodzenia oraz z chodzenia do stania, przedstawiono na Rysunku 8. Zwróć uwagę na narastanie danych EMG i akcelerometrycznych po sygnałach dźwiękowych rozpoczęcia i zakończenia chodzenia. Narastaniu temu towarzyszy pojawienie się i znikanie artefaktów ruchowych w danych EEG. Rysunek 8 pokazuje również suboptimalne połączenie elektrody EEG PO10, które występuje mniej więcej w 7 s. Takie zjawisko jest sporadycznie obserwowane podczas eksperymentu i wynika prawdopodobnie z utraty kontaktu między elektrodą EEG a skórą głowy. Elektroda PO10 musi zostać usunięta z analizy danych dla tej próby. Ponieważ dane EEG można obserwować w czasie rzeczywistym, a połączenie elektrod EEG jest weryfikowane (krok protokołu 6.2) przed każdą próbą w protokole, słabe połączenie elektrody można naprawić przed kolejną próbą.
| Nazwa | Firma | Ilość |
| BrainAmp Wzmacniacz | Brain Products GmbH | 2 |
| actiCAP czepek EEG z 64 elektrodami | Brain Products GmbH | 1 |
| bezprzewodowy system EEG Brainvision MOVE | Brain Products GmbH | 1 |
| DataLOG jednostka do zbierania danych EMG MWX8 | Biometrics, Ltd. | 1 |
| SX230 Elektrody EMG | Biometrics, Ltd. | 8 |
| R506 Elektroda uziemiająca EMG | Biometrics, Ltd. | 1 |
| monitor ruchu Opal (czujnik MARG) | APDM, Inc. | 11 |
| stacja dokująca Opal do bezprzewodowego przesyłania danych | APDM, Inc. | 2 |
| bezprzewodowy punkt dostępu Opal | APDM, Inc. | 2 |
| Zestaw Bariery Podczerwonej MK120 | Velleman, Inc. | 5 |
| Wixel Programowalny Bezprzewodowy Moduł USB | Pololu, Inc. | 6 |
Tabela 1. Sprzęt.
| Czujnik | Lokalizacja |
| Głowa | Środek czoła nad brwiami |
| Tułów | Pomiędzy mięśniami piersiowymi u podstawy mostka |
| Lędźwia | Środek pleców w miejscu minimalnym krzywizny lędźwiowej |
| Ramię1 | Boczna strona ramienia; proksymalnie względem nadgarstka w odległości ok. 10% w stronę łokcia |
| Udo1 | Boczna strona uda; w 50% odległości między biodrem a kolanem |
| Podudzie1 | Boczna strona podudzia; w 75% odległości dystalnie od kolana |
| Stopa1 | Wycentrowany na podbiciu stopy |
| 1Czujniki ramienia, uda, podudzia i stopy są rozmieszczone obustronnie. | |
Tabela 2. Lokalizacje czujników MARG.
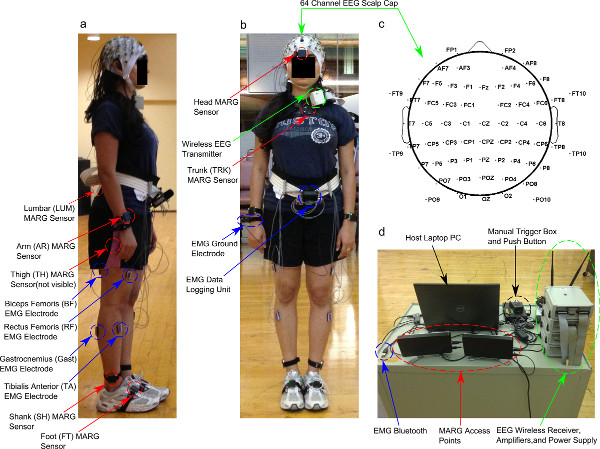
Rysunek 1. Widok strzałkowy (a) i czołowy (b) badanego z założonymi czujnikami EEG, EMG i inercyjnymi MARG do zbierania danych. (c) Reprezentacja topograficzna rozmieszczenia elektrod EEG na skórze głowy, wygenerowana przy użyciu narzędzi MATLAB EEGlab 14. (d) Mobilny wózek do zbierania danych zawierający komputer host, wyzwalacz ręczny, moduł Bluetooth EMG, punkty dostępu bezprzewodowego MARG oraz bezprzewodowy odbiornik EEG, wzmacniacze i zasilacz. Kliknij tutaj, aby wyświetlić większy rysunek.

Rycina 2. Schemat blokowy szczegółowo przedstawiający algorytm autorskiego, wielowątkowego oprogramowania do zbierania danych. Kliknij tutaj, aby wyświetlić powiększoną rycinę.
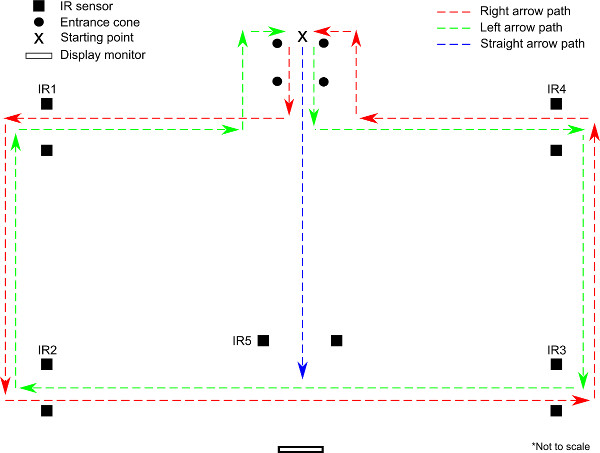
Rysunek 3. Schematyczne (z lotu ptaka) przedstawienie protokołu eksperymentalnego chodzenia w arenie (1). Jedna strzałka (→, ← lub ↑) jest wyświetlana na monitorze, gdy badany znajduje się na końcu pachołków wejściowych. Jeśli wyświetlona zostanie strzałka w prawo (→) lub w lewo (←), badany podąża odpowiednio czerwoną lub zieloną pętlą, przechodząc przez cztery zestawy czujników podczerwieni (IR1-IR4). Jeśli wyświetlona zostanie strzałka prosto (↑), badany idzie w stronę monitora (niebieska linia), a druga strzałka (→ lub ←) pojawia się, gdy badany znajduje się w odległości około 1 metra przed czujnikami IR (IR5). Po przejściu przez zestaw czujników IR5 badany kończy pętlę wzdłuż odpowiedniej (czerwonej lub zielonej) ścieżki, wracając do punktu startowego.
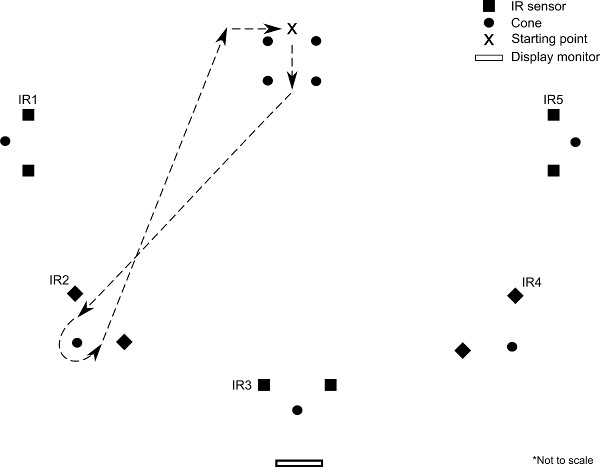
Rycina 4. Schematyczny rysunek (widok z góry) protokołu eksperymentalnego chodzenia w arenie (2). Na początku eksperymentu badanej osobie wyświetlana jest na monitorze pojedyncza strzałka (, , →, ← lub ↑). W zależności od otrzymanej strzałki, badany idzie bezpośrednio do odpowiadającego jej zestawu czujników IR, przechodzi przez czujniki, wykonuje zawrót wokół pachołka i wraca do punktu startowego (powyżej pokazano pętlę odpowiadającą strzałce ).

Rycina 5. Przykładowe dane z 10 s chodzenia na bieżni. Górny panel przedstawia surowe dane EEG z 64 kanałów z nazwami kanałów zgodnie z międzynarodowym systemem 10-20. Środkowy panel przedstawia przyspieszenie w kierunku pionowym z 11 czujników MARG. Dolny panel przedstawia surowe dane EMG z 8 kanałów. Kliknij tutaj, aby wyświetlić większą rycinię.
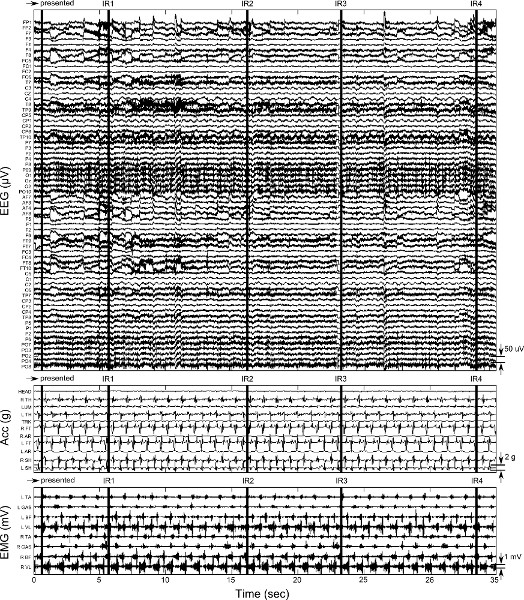
Rycina 6. Przykładowe dane z jednego cyklu (ścieżka strzałki w prawo, Rycina 3) podczas chodzenia w ramach protokołu arena I. Dane EEG, akceleracji i EMG przedstawiono analogicznie jak na Rycynie 5. Pionowe czarne paski wskazują miejsca wyzwalaczy odebranych przez oprogramowanie. Pierwszy wyzwalacz pochodzi z ręcznego przycisku inicjującego cykl poprzez wyświetlenie strzałki →. Kolejne cztery wyzwalacze pochodzą z czujników IR IR1-IR4 (Rycina 3) w momencie, gdy badany pokonuje pętlę. Kliknij tutaj, aby wyświetlić powiększoną rycinię.

Rysunek 7. Przykładowe dane z przejścia ze stania do siadania oraz z siadania do stania. Dane EEG, akcelerometrii i EMG przedstawiono analogicznie jak na Rysunku 5. Pionowe paski wskazują ręczne wyzwalacze (oraz sygnały dźwiękowe) do rozpoczęcia odpowiednio stania i siadania. Kliknij tutaj, aby wyświetlić powiększony rysunek.

Rycina 8. Przykładowe dane z chodzenia po korytarzu, pokazujące przejście ze stania do chodzenia oraz z chodzenia do stania. Dane EEG, przyspieszenia i EMG są przedstawione tak jak na Rycynie 5. Pionowe paski wskazują odpowiednio wyzwalacze ręczne oraz sygnał dźwiękowy do rozpoczęcia i zakończenia chodzenia. Kliknij tutaj, aby wyświetlić większą rycinę.
Dyskusja
Przedstawiony tutaj protokół łączy trzy systemy gromadzenia danych, aby jednocześnie rejestrować aktywność mózgu, aktywność mięśni i kinematykę całego ciała podczas różnych zadań lokomotywowych. Ukończenie całego protokołu zajmuje około 3 godzin, w tym 1 godzinę przygotowania obiektu. Każdy system jest zamontowany na obiekcie i porusza się wraz z nim. Dlatego tak ważne jest, aby zweryfikować połączenia elektrod EEG i EMG przed rozpoczęciem każdego nowego badania. Można to łatwo zrobić za pomocą pakietów oprogramowania dostarczonych przez danego producenta, które umożliwiają analizę danych w czasie rzeczywistym za pomocą interfejsów graficznych na komputerze głównym. Aplikacja do zbierania danych wymaga, aby te pakiety oprogramowania były uruchomione, co upraszcza proces weryfikacji. Ponadto należy zadbać o to, aby czujniki MARG były solidnie przymocowane do obiektu przed każdym badaniem.
Dane EEG i MARG są przesyłane bezprzewodowo w zakresie widma 2,4-2,5 GHz. Ponieważ wiele innych urządzeń elektronicznych korzysta z tego pasma częstotliwości, ważne jest, aby rozważyć możliwość interfejsu bezprzewodowego w środowisku eksperymentalnym. Krytycznym aspektem gromadzenia danych jest widoczność w linii wzroku między wózkiem mobilnym a obiektem, co zapewnia odporność na zakłócenia bezprzewodowe. Zarówno odbiornik bezprzewodowy EEG, jak i punkty dostępowe MARG (rysunek 1) są wyposażone w diody LED wskazujące wierność połączenia. Komputer główny i bezprzewodowe odbiorniki czujników EEG i MARG są umieszczane na mobilnym wózku, aby utrzymać bezpośrednią linię wzroku i zmaksymalizować bezprzewodową transmisję danych, gdy badany poruszał się po ziemi. Stwierdziliśmy, że solidne gromadzenie danych było najlepiej utrzymane, gdy wózek mobilny znajdował się w odległości nie większej niż 5 metrów od badanego, co nie ograniczało ruchów obiektu podczas żadnego z zadań. Aplikacja C++ wykorzystuje wiele wątków do zbierania danych, aby zapewnić odporność na utratę danych z powodu przerwy w połączeniu bezprzewodowym EEG. Jeśli połączenie EEG zostanie utracone, dane MARG i EMG są nadal rejestrowane, ale żadne dane EEG nie będą dostępne dla tych punktów czasowych. Czujniki MARG zapewniają buforowanie na urządzeniu, jak omówiono powyżej, aby zapobiec utracie danych w przypadku połączenia bezprzewodowego, podczas gdy dane EMG są przechowywane na karcie SD w mobilnej jednostce rejestrującej dane.
Częstym problemem związanym z gromadzeniem danych EEG podczas chodzenia jest obecność artefaktów w sygnałach. Ogólnie rzecz biorąc, artefakty można podzielić na dwie grupy: fizjologiczne źródła artefaktów, w tym mrugnięcia, ruchy gałek ocznych, aktywność mięśni twarzy, bicie serca oraz artefakty mechaniczne, takie jak ruch elektrod i/lub kabli podczas wykonywania protokołu eksperymentalnego. Usuwanie artefaktów jest przedmiotem trwających badań i obejmuje takie techniki, jak analiza niezależnych komponentów 15,16 i procedury regresji szablonowej oparte na kanałach 17. Minimalizacja i usuwanie artefaktów jest kluczowym krokiem we wstępnym przetwarzaniu danych do neuronowego dekodowania ruchu ciała. Przedstawiona tutaj konfiguracja jest podobna do poprzednich badań, ponieważ kable elektrod EEG zostały połączone w jedno złącze. Wyniki tych badań wskazują, że artefakty mechaniczne spowodowane kołysaniem się lub ruchem kabla nie odgrywały roli w dekodowaniu ruchu na podstawie aktywności neuronalnej 7,8. Wyniki te są poparte innymi badaniami, w których stwierdzono, że artefakty związane z chodem były nieistotne przy niskich i umiarkowanych prędkościach chodu17. Jednak ten eksperyment mierzy EEG podczas czynności, które wymagają większego ruchu ciała niż poprzednie badania, w tym przejścia z pozycji siedzącej do stojącej, chodzenia po ziemi i obracania się, a zatem należy przeprowadzić dokładne badanie surowych danych EEG w celu zidentyfikowania potencjalnego zanieczyszczenia artefaktami mechanicznymi. Chociaż te potencjalne problemy nie są jeszcze powszechnie dostępne, można je rozwiązać poprzez integrację nowatorskiego sprzętu z obecnym protokołem. Taki sprzęt obejmuje aktywne elektrody EEG (używane w tym protokole) i sprężynowe, suche elektrody EEG, które mogą poprawić impedancję kontaktową skóra-elektroda podczas ruchu 18. Technologie te są włączane do bezprzewodowych systemów EEG, które mogą zmniejszać efekt artefaktów ruchowych 19. Pomimo integracji nowatorskiego sprzętu, protokół ten stanowi wyjątkową okazję do dalszego opracowywania nowatorskich algorytmów odrzucania artefaktów ruchu i EMG, ponieważ każdy segment ciała został oprzyrządowany 16. Planujemy zbadać korelację szeregów czasowych i spójność domeny częstotliwości między EEG, EMG i ruchem segmentu, aby opracować solidne paradygmaty odrzucania artefaktów mające zastosowanie do obecnie dostępnych konfiguracji EEG. Nasze metody dekodowania wykazały odporność na artefakty 7,8; Metody te zostaną zbadane w ramach bardziej złożonych scenariuszy zawartych w niniejszym Protokole.
Cechy rejestrowanego EMG powierzchniowego są zależne od wielu czynników, a interpretacja powierzchniowych sygnałów EMG do badania strategii neuronalnych wymaga ich uwzględnienia 20. Rygorystyczne procedury przygotowania skóry i umieszczania elektrod EMG stosowane w tym protokole zostały zaprojektowane tak, aby zminimalizować wpływ czynników niefizjologicznych na powierzchniowe sygnały EMG. Amplituda i częstotliwość EMG rejestrowana przez ten protokół są związane z aktywnością netto jednostek motorycznych, dlatego zapis nie powinien być interpretowany jako bezpośrednia reprezentacja aktywności neuronalnej pożądanego mięśnia. Jednak staranne rozważenie powierzchniowego sygnału EMG i bardziej zaawansowane metody szacowania popędu neuronalnego do mięśni poprzez dekompozycję sygnału EMG w celu określenia względnych zmian w aktywacji neuronalnej (np. poprzez identyfikację czasów rozładowania jednostek motorycznych) mogą dostarczyć cennych informacji na temat wzorców aktywacji mięśni 20. Co więcej, w kontekście dekodowania neuronalnego, chociaż wykazano, że aktywność mózgu nabyta inwazyjnie zawiera informacje o powierzchniowym EMG 21, obecnie nie wiadomo, czy EEG skóry głowy może być również wykorzystywane do dekodowania aktywności mięśni kończyn dolnych podczas chodzenia oprócz kinematyki chodu. Spodziewamy się, że ten protokół pozwoli nam zbadać, czy zmniejszona rozdzielczość przestrzenna nieinwazyjnych modalności obrazowania mózgu jest wystarczająca do wyizolowania aktywności neuronalnej związanej z poszczególnymi mięśniami.
Wcześniejsze badania wykazały możliwość wykorzystania nieinwazyjnego EEG do dekodowania kinematyki podczas chodzenia na bieżni 7,8 , dając impuls do opracowania interfejsu mózg-maszyna (BMI) w celu przywrócenia chodzenia za pomocą sygnałów z mózgu. Wykazano również, że metody dekodowania w dziedzinie czasu oparte na modulacji amplitudy sygnałów EEG w paśmie delta są niewrażliwe na sztuczne składniki 7,8. Jednak badania na bieżni odbywają się w kontrolowanym środowisku, podczas którego wzrok i ruch użytkownika są ograniczone, ograniczając w ten sposób zanieczyszczenie aktywności neuronalnej spowodowane bodźcami zewnętrznymi. Dzięki włączeniu bezprzewodowej rejestracji danych, protokół ten umożliwia zbieranie zsynchronizowanych danych EEG, EMG i kinematycznych podczas różnych zadań i środowisk lokomocyjnych. Integracja czujników inercyjnych do śledzenia ruchu wymaga więcej obliczeń i przetwarzania offline w celu wyodrębnienia kinematyki niż system przechwytywania ruchu, a wynikające z tego środki zawierają niewielki - ale akceptowalny - margines błędu, który nie byłby obecny w systemie opartym na kamerach 22. Te możliwe do opanowania trudności są niezbędne do ustanowienia eksperymentalnego protokołu, który umożliwia mobilne badanie zachowań poznawczo-motorycznych w zmieniającym się środowisku. Jak omówiono w innym miejscu 10,11, taki układ jest prawie nieograniczony w pytaniach badawczych, które można rozwiązać. W najbliższej przyszłości skupimy się na zagadnieniach kluczowych dla opracowania BMI do rehabilitacji stania i chodzenia po urazie mózgu i neuropatii. Jednym z kluczowych elementów, jak wspomniano powyżej, będzie opracowanie nowatorskich, solidnych strategii dekodowania interfejsów mózg-maszyna do rehabilitacyjnych systemów robotycznych, które mogą odrzucać artefakty fizjologiczne i mechaniczne w celu przywrócenia ruchu za pomocą sygnałów mierzonych z mózgu. Na przykład protokół chodzenia po korytarzu jest wykonywany w przestrzeni publicznej z udziałem innych osób obecnych podczas zbierania danych, a tym samym stanowi poligon doświadczalny do rozwoju technik dekodowania neuronowego w środowisku naturalnym. Inne interesujące pytania badawcze z wykorzystaniem tego protokołu obejmują porównanie paradygmatów robotyki rehabilitacyjnej obejmujących rytmiczny i nierytmiczny trening chodu oraz badanie aktywności neuronalnej podczas funkcjonalnej rekonwalescencji po urazie zarówno w fazie ostrej, jak i przewlekłej.
Oświadczenia
Opłaty za produkcję i publikację tego artykułu były sponsorowane przez APDM.
Podziękowania
Ta praca była wspierana przez grant Narodowego Instytutu Zaburzeń Neurologicznych i Udaru Mózgu (NINDS) # R01NS075889-01. Badania te były częściowo wspierane przez Intramural Research Program Centrum Klinicznego NIH. Autorzy dziękują również Shahriarowi Iqbalowi i Yongtianowi He za pomoc w zbieraniu danych. Koszt publikacji tego artykułu w otwartym dostępie był sponsorowany przez APDM, Inc. (Portland, OR; http://apdm.com).
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| BrainAmp Amplifier | Brain Products, Gmbh | Ilość: 2 | |
| actiCAP EEG cap z 64 elektrodami | Produkty dla mózgu, Gmbh | Ilość:1 | |
| Bezprzewodowy system EEG Brainvision MOVE | Produkty dla mózgu, Gmbh | Ilość:1 | |
| DataLOG MWX8 Jednostka zbierająca dane EMG | Biometrics, Ltd. | Ilość: 1 | |
| elektrody EMG SX230 | Biometrics, Ltd. | Ilość: 8 | |
| R506 Elektroda uziemiająca EMG | Biometrics, Ltd. | Ilość:1 | |
| Monitor ruchu opalizu (czujnik MARG) | APDM, INC. | Ilość:Stacja dokująca 11 | |
| Opal do bezprzewodowego przesyłania danych | APDM, Inc. | Ilość:2 | |
| Opal bezprzewodowy punkt dostępowy | APDM, Inc. | Ilość:2 | |
| Zestaw bariery światła podczerwonego MK120 | Velleman, Inc. | Ilość:5 | |
| Programowalny moduł bezprzewodowy USB Wixel Pololu | , Inc. | Ilość: 6 | |
| Tabela 1. Sprzęt |
Bibliografia
- Choi, J. T., Bastian, A. J. Adaptation reveals independent control networks for human walking. Nature Neuroscience. 10 (8), 1055-1062 (2007).
- Grillner, S., Wallen, P., et al. Neural bases of goal-directed locomotion in vertebrates - an overview. Brain Research Reviews. 57, 2-12 (2008).
- Petersen, T. H., Willerslev-Olsen, M., Conway, B. A., Nielsen, J. B. The motor cortex drives the muscles during walking in human subjects. Journal of Physiology. 590 (10), 2443-2452 (2012).
- Fitzsimmons, N. A., Lebedev, M. A., et al. Extracting kinematic parameters for monkey bipedal walking from cortical neuronal ensemble activity. Frontiers in Integrative Neuroscience. 3, 3(2009).
- Harada, T., Miyai, I., Kubota, K. Gait capacity affects cortical activation patterns related to speed control in the elderly. Experimental Brain Research. 193 (3), 445-454 (2009).
- Gwin, J. T., Gramann, K., Makeig, S., Ferris, D. P. Electrocortical activity is coupled to gait cycle phase during treadmill walking. Neuroimage. 54, 1289-1296 (2011).
- Presacco, A., Goodman, R., Forrester, L., Contreras-Vidal, J. L. Neural decoding of treadmill walking from noninvasive electroencephalographic signals. Journal of Neurophysiology. 106, 1875-1887 (2011).
- Presacco, A., Forrester, L. W., Contreras-Vidal, J. L. Decoding intra-limb and inter-limb kinematics during treadmill walking from scalp electroencephalographic (EEG) signals. IEEE Transactions on Neural Systems and Rehabilitation Engineering. 20 (2), 212-219 (2012).
- Wagner, J., Solis-Escalante, T., et al. Level of participation in robotic-assisted treadmill walking modulates midline sensorimotor EEG rhythms in abled-bodied subjects. NeuroImage. 63, 1203-1211 (2012).
- Makeig, S., Gramann, K., et al. Linking brain, mind, and behavior. International Journal of Psychophysiology. 73, 95-100 (2009).
- Gramann, K., Gwin, J. T., et al. Cognition in action: imaging brain/body dynamics in mobile humans. Reviews in the Neurosciences. 22, 593-608 (2011).
- Wilson, J. A., Schalk, G., et al. Using an EEG-based brain computer interface for virtual cursor movement with BCI2000. J. Vis. Exp. (29), e1319(2009).
- Brummer, V., Schneider, S., et al. Coherence between brain cortical function and neurocognitive performance during changed gravity conditions. J. Vis. Exp. (51), e2670(2011).
- Delorme, A., Makeig, S. EEGLAB: an open source toolbox for analysis of single-trial EEG dynamics including independent component analysis. Journal of Neuroscience Methods. 134 (1), 9-21 (2004).
- Makeig, S., Bell, A. J., et al. Independent component analysis of electroencephalographic data. Advances in Neural Information Processing Systems. 8, 145-151 (1996).
- Rong, F., Contreras-Vidal, J. L. Magnetoencephalographic artifact identification and automatic removal based on independent component analysis and categorization approaches. Journal of Neuroscience Methods. 157, 337-354 (2006).
- Gwin, J. T., Gramann, K., Makeig, S., Ferris, D. P. Removal of movement artifact from high-density EEG recorded during walking and running. Journal of Neurophysiology. 103, 3526-3534 (2010).
- Liao, L. D., Wang, I. J., Chen, S. F., Chang, J. Y., Lin, C. T. Design, fabrication, and experimental validation of a novel dry-contact sensor for measuring electroencephalography signals without skin preparation. Sensors. 11, 5819-5834 (2011).
- Liao, L. D., Lin, C. T., et al. Biosensor technologies for augmented brain-computer interfaces in the next decades. Proceedings of the IEEE. 100, 1553-1566 (2012).
- Farina, D., Merletti, R., Enoka, R. M. The extraction of neural strategies from the surface EMG. Journal of Applied Physiology. 96, 1486-1495 (2004).
- Flint, R. D., Ethier, C., et al. Local field potentials allow accurate decoding of muscle activity. Journal of Neurophysiology. 108, 18-27 (2012).
- Luinge, H. J., Veltink, P. H. Measuring orientation of human body segments using miniature gyroscopes and accelerometers. Medical & Biological Engineering & Computing. 43, 273-282 (2005).
Przedruki i uprawnienia
