Dwufazowa tomografia komputerowa wiązki stożkowej (DP-CBCT) jest użyteczną techniką obrazowania śródproceduralnego do przeztętniczego leczenia chemo-embolizacji za pomocą kulek uwalniających leki raka wątrobowokomórkowego. DP-CBCT jest stosowany do wykonywania trzech głównych etapów onkologicznej radiologii interwencyjnej: lokalizacji guza (zobacz), nawigacji i prowadzenia cewnika śródzabiegowego (REACH) oraz śródzabiegowej oceny powodzenia leczenia (treat).
Artykuł metodologiczny
Dwufazowa tomografia komputerowa wiązki stożkowej w celu zobaczenia, dotarcia i leczenia raka wątrobowokomórkowego podczas kulek uwalniających leki Transarterial chemo-emboliization
W tym artykule
Podsumowanie
Streszczenie
Pojawienie się tomografii komputerowej z wiązką stożkową (CBCT) w pracowni angiografii było rewolucyjne w radiologii interwencyjnej. CBCT oferuje trójwymiarowe (3D) obrazowanie diagnostyczne w gabinecie interwencyjnym i może usprawnić minimalnie inwazyjną terapię poza ograniczeniami samej angiografii 2D. Rola CBCT została uznana w leczeniu przeztętniczego chemo-embolizacji (TACE) raka wątrobowokomórkowego (HCC). Niedawne wprowadzenie techniki CBCT: dwufazowa CBCT (DP-CBCT) usprawnia dotętnicze leczenie HCC za pomocą kulek uwalniających leki (DEB-TACE). DP-CBCT może być stosowany do lokalizacji guzów wątroby z dokładnością diagnostyczną wielofazowej wielodetektorowej tomografii komputerowej (M-MDCT) i obrazowania metodą rezonansu magnetycznego wzmocnionego kontrastem (CE-MRI) (patrz guz), do prowadzenia prowadnika dotętniczego i mikrocewnika do pożądanego miejsca terapii selektywnej (Dotrzyj do guza) oraz do oceny skuteczności leczenia podczas zabiegu (Leczenie guza). Celem tego manuskryptu jest zilustrowanie, w jaki sposób DP-CBCT jest stosowany w DEB-TACE do obserwacji, dotarcia i leczenia HCC.
Wprowadzenie
Wskazówki dotyczące obrazowania są podstawą radiologii interwencyjnej. Dwie stosunkowo nowe możliwości sprzętu do angiografii rentgenowskiej to trójwymiarowa (3D) angiografia rotacyjna oraz tomografia komputerowa z wiązką stożkową ramienia C (CBCT). CBCT umożliwiło akwizycję obrazowania wolumetrycznego 3D w pracowni angiografii wraz z pojawieniem się ramienia C, detektora z płaskim panelem i algorytmu projekcji wstecznej Feldkampa1,2. Te nowsze możliwości akwizycji obrazów umożliwiły klinicystom wykonywanie zabiegów niewykonalnych przy użyciu tradycyjnej fluoroskopii lub samej cyfrowej angiografii subtrakcyjnej3-7. Ostatnie ulepszenia jakości obrazów pozwalają na porównanie obrazów CBCT z obrazowaniem diagnostycznym8,9. Co więcej, te najnowsze narzędzia mogą poprawić dokładność coraz większej liczby interwencji5,7.
Chemoembolizacja przeztętnicza (TACE) jest opcją terapeutyczną dla raka wątrobowokomórkowego (HCC) według algorytmu oceny stopnia zaawansowania i leczenia raka wątroby w Klinice w Barcelonie10. Obrazowanie śródzabiegowe bezpośrednio kieruje tą interwencyjną procedurą onkologiczną. Planowanie interwencji jest kluczowym krokiem w celu optymalizacji urządzeń potrzebnych do zabiegu, określenia najlepszego widoku, aby dotrzeć do guza (guzów), potencjalnie poprawy dostarczania leków do docelowego guza (guzów) i teoretycznego zmniejszenia potencjalnych powikłań. Narzędzia do akwizycji obrazu, wskazówek śródproceduralnych i oceny odpowiedzi terapeutycznej zostały opracowane do użytku podczas TACE, w celu optymalizacji TACE. Zastosowanie dwufazowego CBCT (DP-CBCT), zwłaszcza podczas TACE z kulkami uwalniającymi leki (DEB-TACE), dostarcza więcej informacji niż tradycyjna fluoroskopia, CBCT bez wstrzyknięcia kontrastu lub jednofazowa wzmocniona CBCT11. Rzeczywiście, DP-CBCT to dwa pięciosekundowe skany CBCT (wczesne fazy tętnicze i opóźnione fazy żylne) wykonane śródproceduralnie podczas jednego wstrzyknięcia dotętniczego17,21-23. DP-CBCT można opisać jako niezbędne narzędzie w arsenału onkologa interwencyjnego do standaryzacji podejścia TACE na co dzień.
Po pierwsze, obrazowanie DP-CBCT jest bardzo czułe i specyficzne do wykrywania HCC. Wypada korzystnie w porównaniu z istniejącym złotym standardem, obrazowaniem rezonansu magnetycznego ze wzmocnieniem kontrastowym (CE-MRI) i wielofazową wielodetektorową tomografią komputerową (M-MDCT)8,9,12. Dokładne wykrywanie i segmentację objętości guza można uzyskać za pomocą obrazów CBCT, często opóźnionej fazy żylnej, chyba że lepszą wizualizację uzyskuje się w fazie tętniczej8,13,14. Po drugie. DP-CBCT może wygenerować mapę drogową dla hiperselektywnego cewnikowania oraz identyfikacji i embolizacji naczyń do karmienia. Ostatnie dane pokazują, że hiperselektywne podawanie chemioterapii wiąże się z mniejszymi powikłaniami i lepszymi wynikami 15-17. Wreszcie, DP-CBCT zapewnia śródproceduralną ocenę predykcyjną odpowiedzi guza wątroby (HCC) po terapii dotętniczej i może zwiększyć lub przewidzieć sześciotygodniową obserwację CE-MRI18. Wykazano, że stosowanie obrazowania CBCT podczas TACE zwiększa przeżywalność19.
Celem tego manuskryptu jest opisanie zastosowania CBCT do wykonywania etapów DEB-TACE: obserwacji, docierania i leczenia nowotworów wątroby. Modyfikacja DEB-TACE w oparciu o informacje z DP-CBCT jest częstym scenariuszem klinicznym.
Protokół
1. Wybór pacjenta
- Wybierz pacjenta kwalifikującego się do leczenia kulkami wymykającymi się leku zawierającymi adriamycynę (DEB-TACE) z pierwotnymi nowotworami wątroby, takimi jak HCC, na wielodyscyplinarnej konferencji zespołu onkologicznego przewodu pokarmowego oraz w zespołach podstawowych (tj. chirurgia onkologiczna, radiologia, radiologia interwencyjna, onkologia medyczna).
- Ułóż pacjenta w pozycji leżącej na stole do angiografii i uspokój go.
- Premedykacja pacjenta w celu zmniejszenia ogólnoustrojowych skutków reakcji zapalnej i nudności (difenhydramina dożylnie (IV), deksametazon IV i Ondansetron IV).
- Przygotuj prawą pachwinę pacjenta i ułóż ją w zwykły sterylny sposób.
2. "Zobacz" guz
- Cewnikowanie wspólnej tętnicy wątrobowej
- Uzyskaj dostęp do prawej tętnicy udowej wspólnej za pomocą igły do mikronakłuwania przy użyciu techniki Seldingera, włóż osłonkę i przymocuj do płukania solą fizjologiczną.
- Cewnikować sekwencyjnie tętnicę krezkową górną (SMA) i oś trzewną za pomocą cewnika angiograficznego.
- Wykonaj angiogram SMA, aby upewnić się, że anatomia jest standardowa, brak wymienionego zaopatrzenia w tętnicę wątrobową i że pacjent ma drożność żyły wrotnej.
- Wykonaj angiogram tętnicy trzewnej, aby określić anatomię i dopływ krwi tętniczej do wątroby.
- Wprowadzić współosiowo mikrocewnik przez cewnik do prawej lub lewej tętnicy wątrobowej w zależności od lokalizacji guza.
- Wykonaj powtórzony prawy lub lewy nadselektywny arteriogram wątroby, aby potwierdzić lokalizację guza (guzów).
- Skoreluj guz(y) widoczne w obrazowaniu śródproceduralnym z wynikami przedzabiegowego obrazowania przekrojowego (MRI lub MDCT).
- Śródzabiegowa obróbka wstępna Dwufazowa tomografia komputerowa wiązki stożkowej
- Poinstruuj pacjenta poddanego sedacji, aby podczas każdego z badań CBCT znajdował się w stanie bezdechu przy wydechu ze swobodnym oddychaniem między wczesną fazą tętniczą a opóźnioną fazą żylną. W razie potrzeby podawaj pacjentom tlen podczas akwizycji CBCT, aby zminimalizować dyskomfort związany z wstrzymywaniem oddechu.
- Koordynuj działania z anestezjologiem, aby ustalić czas i zminimalizować nakładający się sprzęt wywołujący artefakty.
- Umieść dla każdego skanu CBCT obszar zainteresowania (wątrobę) mniej więcej w izocentrum systemu. Pierwsze badanie należy wykonać trzy sekundy po wstrzyknięciu kontrastu (ilość 18 ml; szybkość 2 ml/s; 300 mg/ml) przez cewnik w wątrobie wspólnej.
- Wykonaj DP-CBCT: dwa 5-sekundowe skany CBCT (wczesna faza tętnicza i późna faza żylna) zostały wykonane podczas pojedynczego wstrzyknięcia środka kontrastowego z 3-sekundowym opóźnieniem przed pierwszym skanem. Po zakończeniu pierwszego skanu pacjent jest instruowany, aby oddychać 1-2 razy, a następnie kontynuować wstrzymywanie oddechu przy bezdechu przy wydechu przy wydechu podczas drugiego rozpoczęcia skanowania.
3. Planowanie interwencji: Wykrywanie nowotworów, segmentacja guzów, mapa drogowa 3D
- Przeanalizuj dwa skany (wczesna faza tętnicza i późna faza żylna) automatycznie wyświetlane jednocześnie na stacji roboczej.
- Kontroluj automatyczną rejestrację i nakładanie dwóch skanów, a w razie potrzeby dostosuj je ręcznie i zweryfikuj dwie akwizycje CBCT, aby dopasować je do siebie we wszystkich trzech płaszczyznach (osiowej, czołowej i strzałkowej)
- Skoreluj docelowe guzy zdefiniowane przez CBCT z innymi obrazami przedzabiegowymi. Wybierz prototypowe oprogramowanie, aby zaplanować dostęp do docelowych zmian chorobowych i wygenerować mapę drogową 3D, która poprowadzi nawigację urządzenia.
- Segmentuj docelowe guzy (guzy) od miejsca, w którym najlepiej je uwidocznić; często wykonuje się skan opóźnionej fazy żylnej, chyba że uzyska się lepszą wizualizację w fazie tętniczej. Atypowy HCC (hiponaczyniowy) można również łatwo podzielić. Kilka sekund po zakończeniu DP CBCT rekonstrukcja jest gotowa (ta szybka rekonstrukcja jest możliwa dzięki łączu światłowodowemu między komputerami akwizycyjnymi a komputerami rekonstrukcyjnymi).
- Sprawdź tor naczynia na obrazach CBCT automatycznie wykrywanych we wczesnej fazie tętniczej CBCT i ekstrahowanych przez oprogramowanie w płaszczyźnie strzałkowej, czołowej i osiowej, aby upewnić się, że wybrane naczynie i zmapowana ścieżka dostarczają pożądany guz (guzy).
- Nałóż i potwierdź segmentowane guzy i tętnice zasilające guz(y) oraz mapę drogową 3D dotyczącą fluoroskopii.
4. Dotrzyj do guza
- Zaplanuj interwencję tak, aby była ukierunkowana na guz (nowotwory), jak mapy autostrad oparte na Internecie.
- Skorzystaj z nałożonej na 3D mapy drogowej zsynchronizowanej na żywo z fluoroskopią na żywo z ruchem ramienia C i stołu, aby cewnikować docelowe tętnice zasilające guz.
- Wybierz najlepszą pozycję, kąt i powiększenie ramienia C/stołu, które najlepiej ułatwiają cewnikowanie, aby zminimalizować nakładanie się naczyń i skracanie perspektywiczne, aby łatwo celować w guz.
- W razie potrzeby dostosuj mapę drogową 3D, aby lepiej pasowała do fluoroskopii w przypadku ruchu pacjenta, aby złagodzić potrzebę tworzenia nowej mapy drogowej i zminimalizować potrzebę dodatkowego wstrzykiwania kontrastu i ekspozycji na promieniowanie rentgenowskie.
- Dotrzyj do każdej tętnicy zasilającej guz (nowotwory) za pomocą wskazówek nawigacji 3D, aby zminimalizować dostarczanie materiału embolizującego chemo-embolizującego do zdrowej tkanki i zmaksymalizować selektywną dawkę leku do guza (guzów).
5. Leczenie nowotworu - Miara sukcesu leczenia
- Embolizacja docelowego guza (guzów) za pomocą kulek wymykających się lekowi myślała, że mikrocewnik do zastoju kontrastowego do guza przed wykryciem jakiegokolwiek przepływu wstecznego.
- Wykonaj badanie DP-CBCT po TACE (jak opisano powyżej), aby ocenić skuteczność leczenia.
- Oceń defekt wzmocnienia kontrastu w docelowym guzie (guzach) (z powodu embolizacji naczyń krwionośnych) po DEB-TACE
- W przypadku minimalnego zmniejszenia wzmocnienia guza i/lub braku wady wzmocnienia, należy poszukać nieprawidłowych naczyń odżywiających guz, zakończyć embolizację z dodatkową objętością środka wymykającego się kulkom leku lub leczyć naczynia pozawątrobowe w tej samej lub przyszłej sesji TACE. Wykonaj dodatkowe selektywne CBCT podczas selektywnej arteriografii wątrobowej w obrębie zabezpieczonego lub spasożytowanego naczynia, aby w razie potrzeby określić alternatywne zaopatrzenie guza .
- Pod koniec zabiegu usuń mikrocewnik, cewnik i osłonkę i dokonaj homeostazy.
Wyniki
Zastosowanie śródoperacyjnych obrazów CBCT z ramienia C umożliwiło uzyskanie trójwymiarowych zestawów obrazów wolumetrycznych dla trzech głównych etapów leczenia HCC za pomocą DEB-TACE: lokalizacji, dotarcia i leczenia HCC. Obrazy CBCT uzyskano przy użyciu detektora z płaskim panelem zamontowanego na ramieniu C CT (Rysunek 1).
Przedstawiono reprezentatywne wyniki na przykładzie 64-letniego mężczyzny z nieoperacyjnym HCC o średnicy 8,9 cm zlokalizowanym w segmencie 7 wątroby. W pierwszej kolejności, w celu uwidocznienia docelowego guza (lub guzów), wykonano wewnątrzabiegową CBCT przed leczeniem; po umieszczeniu cewnika w selektywnej prawej tętnicy wątrobowej wykonano dwa skany CBCT (wczesną fazę tętniczą i późną fazę żylną) po jednorazowym wewnątrzarterialnym podaniu kontrastu przez mikrocewnik. Oba skany zostały zrekonstruowane na stacji roboczej w czasie krótszym niż jedna minuta od wykonania CBCT (Rysunek 2). Rejestracja i nakładanie dwóch skanów CBCT odbywały się automatycznie, chyba że lekarz zdecydował o ręcznej rejestracji, nałożeniu i walidacji obu akwizycji CBCT, aby dopasować je do siebie w trzech płaszczyznach (osiowej, czołowej i strzałkowej) (Rysunek 3).
Lekarz zdefiniował docelowy nowotwór (lub nowotwory) do leczenia, wykorzystując przedzabiegowe obrazowanie diagnostyczne (CE-MRI lub M-MDCT), a następnie skorelował te obrazy ze skanami DPCBCT wykonanymi w trakcie zabiegu przed TACE. Lekarz dokonał segmentacji 3D docelowego nowotworu (niebieskie sfery) w fazie żylnej CBCT, która najlepiej uwidoczniła zmiany (Rysunek 4). Tętnice doprowadzające (kolorowe linie) zostały automatycznie wykryte i pokolorowane przez oprogramowanie (Rysunek 5). Lekarz zweryfikował automatyczne wykrywanie tętnic doprowadzających do nowotworu przed zatwierdzeniem i rozpoczęciem nawigacji cewnikiem. Segmentacja nowotworu oraz tętnice doprowadzające zostały nałożone na obraz fluoroskopii w czasie rzeczywistym (Rysunek 6). Lekarz kontrolował proces automatycznego wykrywania. Mapa drogowa 3D mogła wyświetlać konkretne zakontrastowane naczynia, co pozwoliło na wyizolowanie unaczynienia wszystkich segmentowanych nowotworów.
Po nałożeniu mapy drogowej 3D na obraz fluoroskopii w czasie rzeczywistym (Rysunek 6), można było rozpocząć cewnikowanie docelowego guza lub guzów. W razie potrzeby mapa drogowa 3D była ręcznie korygowana w trakcie zabiegu w przypadku ruchu pacjenta. Cewnikowanie przeprowadzono przy użyciu mapy drogowej 3D nałożonej na dwuwymiarowy obraz fluoroskopii na żywo. Operator mógł przesuwać stół oraz zmieniać pozycję ramienia C w celu lepszej wizualizacji potencjalnie krętych naczyń dzięki synchronizacji mapy drogowej 3D.
Po umieszczeniu mikrocewnika w odpowiednim miejscu do przeprowadzenia zabiegu, wstrzykiwano kuleczki uwalniające lek, aż do momentu zaobserwowania zastoju w fluoroskopii 2D i przed wykryciem jakiegokolwiek cofania się przepływu.
Po embolizacji DEB-TACE w obrębie docelowego guza wykonano kolejne badanie DP-CBCT w celu oceny kompletności leczenia. W tym przypadku DEB-TACE w raku wątrobowokomórkowym (HCC), w opóźnionej fazie żylnej badania DP-CBCT po zabiegu TACE wykryto ubytek wzmocnienia kontrastowego w porównaniu z opóźnioną fazą żylną badania DP-CBCT przed zabiegiem TACE (Rysunek 7).
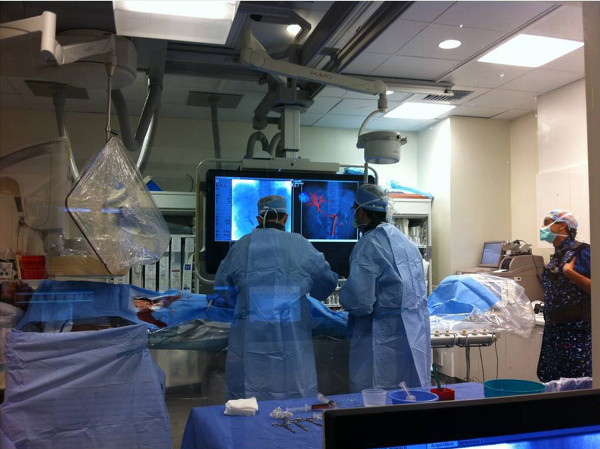
Rycina 1. Pracownia angiograficzna, w której lekarze przeprowadzają zabieg TACE. Mapa drogowa 3D na prawym monitorze służy do naprowadzania podczas wprowadzania cewnika.
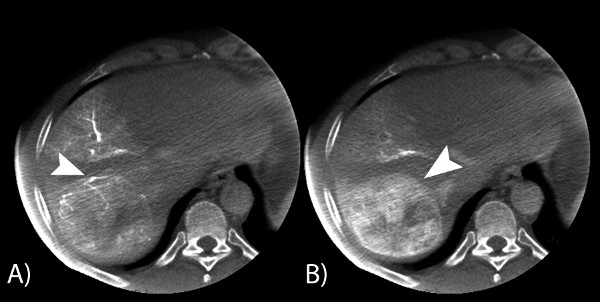
Rysunek 2. Reprezentatywne obrazy osiowe dwóch faz jednej procedury DP-CBCT uzyskane w trakcie zabiegu, przed embolizacją. (A) przedstawia fazę tętniczą, a obraz (B) przedstawia fazę żylną. Pierwsza faza wykazuje opacyfikację drzewa tętniczego wątroby i tętnic doprowadzających do pojedynczego raka hepatokomórkowego (biała strzałka), natomiast druga faza pokazuje marginesy guza wątroby (biała strzałka).
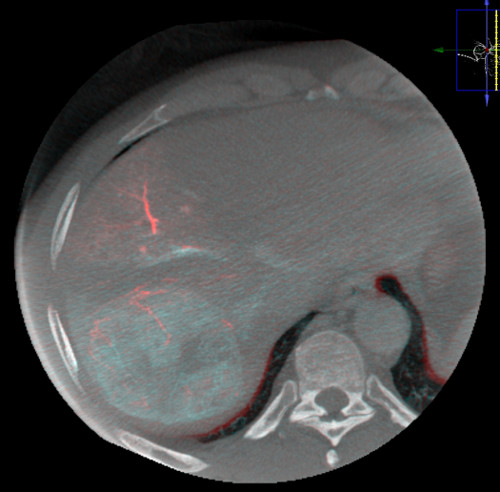
Rycina 3. Rejestracja dwóch skanów może zostać wykonana w płaszczyznach czołowej, strzałkowej i osiowej. Czerwony odcień reprezentuje objętość pierwotną (faza wczesna), a obraz w skali szarości reprezentuje objętość wtórną (faza opóźniona) przedstawioną w płaszczyźnie osiowej. Faza żylna wrotna nie została jeszcze odpowiednio zmieszana ani okienkowana w celu optymalnej wizualizacji guza.
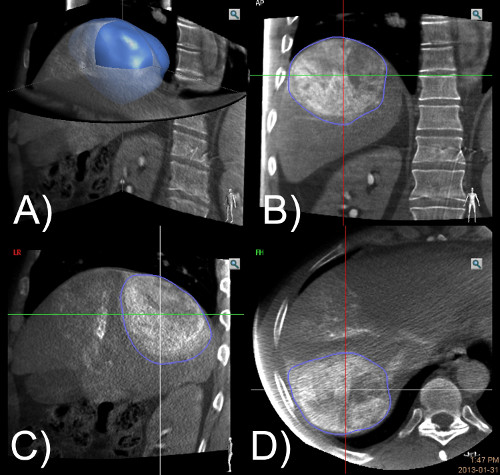
Rysunek 4. Skan CBCT w późnej fazie żylnej wyświetlony na stacji roboczej w trzech płaszczyznach, co umożliwia bardziej precyzyjną trójwymiarową segmentację guza (A). Objętość guza jest przedstawiona jako niebieskie koło w trzech płaszczyznach. Segmentację można przeprowadzić w dowolnej z trzech osi: czołowej (B), strzałkowej (C) oraz osiowej (D).
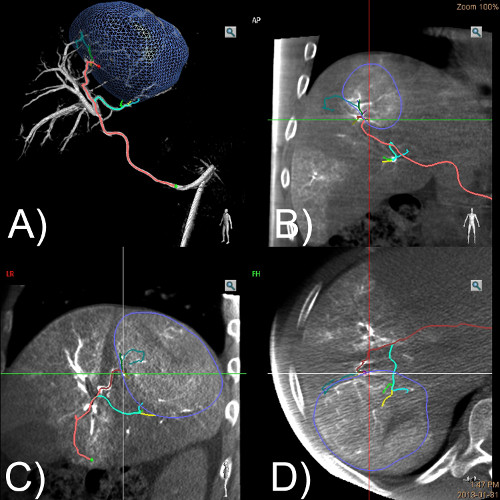
Rycina 5. Skan z wczesnej fazy tętniczej przedstawiony w trzech płaszczyznach: czołowej (B), strzałkowej (C) i osiowej (D). Drzewo tętnicze oraz tętnice zasilające guz są widoczne we wszystkich płaszczyznach. Tętnice zasilające mogą być oznaczone różnymi kolorami i być wyświetlane we wszystkich widokach, jak pokazano powyżej. Segmentowany guz jest automatycznie nakładany na wszystkie te obrazy. Segmentacja guza oraz wyodrębnione kolorowe naczynia są przedstawione na pierwszym obrazie (A).
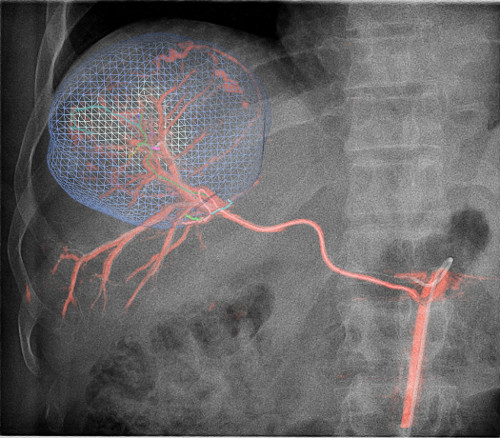
Rycina 6. Po zakończeniu nakładania dwóch zestawów danych, mapa drogowa 3D zostaje nałożona na obraz z fluoroskopii na żywo. Tło w skali szarości to obraz fluoroskopowy, czerwona warstwa nakładki to drzewo tętnicze, a niebieska warstwa nakładki reprezentuje docelowy guz wątroby. Ta mapa drogowa 3D jest wykorzystywana do dotarcia do guza przed podaniem leku. Przedstawiony przypadek pokazuje guz docelowy w segmencie 7 zaznaczony na niebiesko. Cewnik znajduje się w wspólnej tętnicy wątrobowej, a mikrocewnik w tętnicy wątrobowej segmentu 7.
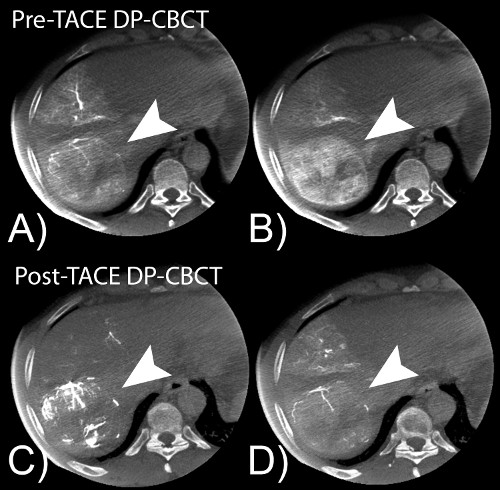
Rycina 7. Ilustracja przypadku pokazująca zmienność wzmocnienia guza na obrazach DP-CBCT przed i po embolizacji w pierwszej (A) i drugiej (B) fazie skanowania. Nie użyto Lipiodolu.
Dyskusja
DP-CBCT jest użytecznym narzędziem ułatwiającym trzy główne etapy wewnątrztętniczej terapii wątroby: lokalizację guza (zobacz), planowanie nawigacji i śródzabiegowe wskazówki dotyczące cewnikowania (REACH) oraz śródzabiegową ocenę celów i powodzenia leczenia (leczyć).
Po pierwsze, DP-CBCT jest tak samo czuły i specyficzny w wykrywaniu HCC, jak obecne techniki obrazowania będące złotym standardem, w tym MRI ze wzmocnieniem kontrastowym i MDCT8. Ponadto segmentacja guza i obliczenia objętości w DP-CBCT są precyzyjne i powtarzalne13. Ponadto objętość i lokalizacja przestrzenna docelowych zmian w CBCT i MRI są silnie skorelowane13. Co najważniejsze, informacje te są dostępne w trakcie zabiegu, kiedy są najbardziej potrzebne.
Po drugie, DP-CBCT może być używany do generowania "mapy" nawigacyjnej w celu dotarcia do trudnych zmian chorobowych, a poprawa celowania w guz skutkuje zmniejszoną embolizacją niedocelową, zwiększonym pokryciem guza i zachowaniem normalnej tkanki wątrobowej.
Po trzecie, zastosowanie DP-CBCT bezpośrednio po terapii jest predyktorem powodzenia leczenia i może być stosowane zamiast sześciotygodniowego rezonansu magnetycznego lub MDCT w celu oceny kompletności leczenia18.
Podczas gdy ruch oddechowy może powodować niewspółosiowość w rejestracji obrazu, mapa drogowa 3D może być dostosowywana wizualnie przez operatora, wykorzystując pozycję cewnika na fluoroskopii jako odniesienie. Co więcej, bardziej znaczące ruchy pacjenta można skorygować ręcznie, przesuwając mapę drogową 3D we fluoroskopii w czasie rzeczywistym, wykorzystując kostne punkty orientacyjne lub cewnik jako odniesienie. Bramkowanie wzrokowe można wykonać w ten sposób, czekając na dopasowane cykle oddechowe, aby dokonać manipulacji cewnikiem. Komfort pacjenta jest niezbędny, a wstrzymanie oddechu na 8 sekund jest konieczne, aby uniknąć znacznych artefaktów ruchu i znacznego pogorszenia jakości obrazu. W razie potrzeby tlen może być podawany pacjentowi podczas akwizycji, aby zminimalizować dyskomfort związany z wstrzymywaniem oddechu.
Ograniczenia CBCT obejmują artefakty obrazowania i ekspozycję na promieniowanie rentgenowskie. Obrazy CBCT prezentują artefakty wynikające z wielu źródeł, takich jak szum, rozproszenie, efekty częściowej objętości, utwardzanie wiązki, dzwonienie i ruch. Opracowano kilka algorytmów w celu redukcji szumów podczas rekonstrukcji, modyfikacji widma promieniowania rentgenowskiego lub redukcji artefaktów ruchu20-26. Bezpośredni wpływ tych artefaktów podczas DEB-TACE nie został opisany zgodnie z wiedzą autora. Ekspozycja na promieniowanie rentgenowskie CBCT jest na ogół mniejsza niż MDCT o podobnym protokole. W przypadku rozlanej choroby wątroby embolizację można wykonać z lokalizacji proksymalnej. W takich przypadkach mapa drogowa 3D może nie być konieczna. Następnie obrazy przedzabiegowe MDCT lub MRI można wykorzystać do wygenerowania mapy drogowej 3D dla prawidłowego cewnikowania tętnicy wątrobowej. Śródzabiegowa terapia DP-CBCT po terapii może być nadal stosowana do przewidywania sukcesu leczenia, gdy stosuje się kulki wymykające się lekom
DP-CBCT jest użytecznym narzędziem w onkologii interwencyjnej, które może być wykorzystane do standaryzacji procedur DEB-TACE. DP-CBCT dostarcza informacji, które usprawniają trzy główne etapy procedur TACE: zobaczenie, dotarcie i leczenie guza wątroby.
Oświadczenia
M. Lin, A. Radaelli, B. Carelsen i N. Noordhoek: pracownik firmy Philips. J.F. Geschwind: Działalność finansowa związana z niniejszym artykułem: Philips Healthcare. Działalność finansowa niezwiązana z niniejszym artykułem: J.F. Geschwind jest płatnym konsultantem dla firm Biocompatibles, Bayer Healthcare, Guerbet, Nordion, Merit, Abbott i Jennerex; instytucja posiada granty lub granty oczekujące na dotacje od Biocompatibles, Genentech, Bayer Healthcare, Nordion, Context Vision i CeloNova. BJW ma umowę o współpracy badawczo-rozwojowej z Philips Healthcare i Biocompatibles i jest wspierana przez NIH Intramural Research Program i NIH Grant Z1A BC-011242-04. Pozostali autorzy nie ujawnili żadnych istotnych powiązań finansowych.
Opłaty za otwarty dostęp obsługiwane przez Philips Healthcare
Podziękowania
Autorzy pragną podziękować za wsparcie finansowe NIH/NCI R01 CA160771, P30 CA006973, Philips Research North America, Briarcliff Manor, NY, USA oraz Francuskiego Towarzystwa Radiologicznego (SFR).
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| System angiograficzny (Allura Xper FD20) | Philips Healthcare, Best, Holandia | System angiograficzny składający się z tomografii komputerowej ramienia C (CBCT) i detektora z płaskim panelem | |
| Stacja robocza (XtraVision 8) | Philips Healthcare, Best, Holandia | Stacja robocza do rekonstrukcji i postprocessingu obrazów CBCT | |
| Środek kontrastowy: Oxilan 300 (Ioxilan) | Guerbet LLC, Bloomington, IN, USA | Środek kontrastowy używany do pozyskiwania obrazów DP-CBCT | |
| Osłona | (5Fr) | ||
| Cewnik | Terumo Medical, Somerset, NJ, USA | Glide Simmons 1 (5Fr) | |
| Mikrocewnik | Boston Scientific, Natick, MA, USA | Renegade Hi-Flow (3Fr) | |
| Sterowany prowadnik | Boston Scientific, Natick, MA, USA | Drut Fathom (0,018 cala) |
Bibliografia
- Feldkamp, L. A., Davis, L. C., Kress, J. W. Practical cone-beam algorithm. J. Opt. Soc. Am. 1, (1984).
- Abi-Jaoudeh, N., et al. Multimodality image fusion-guided procedures: technique, accuracy, and applications. Cardiovasc. Intervent. Radiol. 35, 986-998 (2012).
- Mistretta, C. A., Grist, T. M. X-ray digital subtraction angiography to magnetic resonance-digital subtraction angiography using three-dimensional TRICKS. Historical perspective and computer simulations: a review. Invest Radiol. 33, 496-505 (1998).
- Hirota, S., et al. Cone-beam CT with flat-panel-detector digital angiography system: early experience in abdominal interventional procedures. Cardiovasc. Intervent. Radiol. 29, 1034-1038 (2006).
- Wallace, M. J., et al. Three-dimensional C-arm cone-beam CT: applications in the interventional suite. J. Vasc. Interv. Radiol. 20, 523-537 (2009).
- Richter, G., et al. Flat panel detector angiographic CT for stent-assisted coil embolization of broad-based cerebral aneurysms. AJNR Am. J. Neuroradiol. 28, 1902-1908 (2007).
- Racadio, J. M., et al. Live 3D guidance in the interventional radiology suite. Am. J. Roentgenol. 189, 357-364 (2007).
- Loffroy, R., et al. Comparing the detectability of hepatocellular carcinoma by C-arm dual-phase cone-beam computed tomography during hepatic arteriography with conventional contrast-enhanced magnetic resonance imaging. Cardiovasc. Intervent. Radiol. 35, 97-104 (2012).
- Higashihara, H., et al. Diagnostic accuracy of C-arm CT during selective transcatheter angiography for hepatocellular carcinoma: comparison with intravenous contrast-enhanced, biphasic, dynamic MDCT. Eur. Radiol. 22, 872-879 (2012).
- Sunshine, J. H. Utilization of interventional oncology treatments in the United States. J. Vasc. Interv. Radiol. 21, 1054-1060 (2010).
- Lin, M., et al. Evaluating tumors in transcatheter arterial chemoembolization (TACE) using dual-phase cone-beam CT. Minim. Invasive Ther. Allied Technol. 20, 276-281 (2011).
- Miyayama, S., et al. Detection of corona enhancement of hypervascular hepatocellular carcinoma by C-arm dual-phase cone-beam CT during hepatic arteriography. Cardiovasc. Intervent. Radiol. 34, 81-86 (2011).
- Tacher, V., et al. Semi-automatic volumetric tumor segmentation for hepatocellular carcinoma: Comparison between C-arm Cone Beam Computed Tomography and MRI. Acad. Radiol. 20, 446-452 (2013).
- Pellerin, O., et al. Comparison of Semi-automatic Volumetric VX2 Hepatic Tumor Segmentation from Cone Beam CT and Multi-detector CT with Histology in Rabbit Models. Acad Radiol. 20, 115-121 (2013).
- Deschamps, F., et al. Computed Analysis of Three-Dimensional Cone-Beam Computed Tomography Angiography for Determination of Tumor-Feeding Vessels During Chemoembolization of Liver Tumor: A Pilot Study. Cardiovasc. Intervent. Radiol. , (2010).
- Miyayama, S., et al. Usefulness of cone-beam computed tomography during ultraselective transcatheter arterial chemoembolization for small hepatocellular carcinomas that cannot be demonstrated on angiography. Cardiovasc. Intervent. Radiol. 32, 255-264 (2009).
- Takayasu, K., et al. Superselective transarterial chemoembolization for hepatocellular carcinoma. Validation of treatment algorithm proposed by Japanese guidelines. J. Hepatol. 56, 886-892 (2012).
- Loffroy, R., et al. Intra-Procedural C-Arm Dual-Phase Cone Beam CT Imaging to predict Response to Drug-Eluting Beads Transcatheter Arterial Chemoembolization in Patients with Hepatocellular Carcinoma? Radiol. , 266-636 (2013).
- Iwazawa, J., Ohue, S., Hashimoto, N., Muramoto, O., Mitani, T. Survival after C-arm CT-assisted chemoembolization of unresectable hepatocellular carcinoma. Eur. J. rad. , (2012).
- Grass, M., Guillemaud, R., Rasche, V. Tomogr. , ISTE. 287-306 (2010).
- Lin, M., et al. RSNA. , Lakeside Learning Center. (2011).
- Schäfer, D., Ahrens, M., Eshuis, P., Grass, M. International Society for Optical Engineering, , Phys. Med. Imaging. 83132V(2011).
- Schäfer, D., Borgert, J., Rasche, V., Grass, M. Motion-compensated and gated cone beam filtered back-projection for 3-D rotational X-ray angiography. IEEE Trans. Med. Imaging. 25, 898-906 (2006).
- Schäfer, D., et al. Breathing motion compensated reconstruction for C-arm cone beam CT imaging: initial experience based on animal data. Phys. Med. Imaging. , 83131D(2012).
- Rao, P., et al. RSNA 2011. , E353B(2011).
- Tacher, V., et al. Image quality improvements in C-Arm CT (CACT) for liver oncology applications: Preliminary study in rabbits. Minim. Invasive Ther. Allied Technol. , (2013).
Przedruki i uprawnienia
