Implanty stentów w zwężonych krzywiznach tętnic są podatne na awarie "typu IV" polegające na całkowitym złamaniu poprzecznym stentów i liniowym przemieszczeniu złamanych części. Przedstawiamy protokół wykrywania struktur przepływu wtórnego (wirowego) w modelu tętnicy zakrzywionej, po klinicznie istotnych awariach stentów "typu IV".
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Eksperymentalne badanie wtórnych struktur przepływu za modelowym uszkodzeniem stentu typu IV w odcinku testowym tętnicy zakrzywionej pod kątem 180°
W tym artykule
Podsumowanie
Streszczenie
Sieć tętnicza w ludzkim układzie krwionośnym składa się z wszechobecnych naczyń krwionośnych o skomplikowanej geometrii (rozgałęzienia, krzywizny i krętości). Wtórne struktury przepływu to wirowe wzorce przepływu, które występują w zakrzywionych tętnicach w wyniku połączonego działania sił odśrodkowych, niekorzystnych gradientów ciśnienia i charakterystyki dopływu. Na takie morfologie przepływu duży wpływ ma pulsatywność i wielokrotne harmoniczne fizjologicznych warunków dopływu i różnią się znacznie pod względem charakterystyki wielkości, siły i kształtu w porównaniu z przepływami niefizjologicznymi (stałymi i oscylacyjnymi) 1 - 7.
Wtórne struktury przepływu mogą ostatecznie wpływać na naprężenie ścinające ścianę i czas ekspozycji cząstek krwiopochodnych na postęp miażdżycy, restenozy, uwrażliwienia płytek krwi i zakrzepicy 4 - 6, 8 - 13. W związku z tym zdolność do wykrywania i charakteryzowania tych struktur w warunkach kontrolowanych laboratoryjnie jest prekursorem do dalszych badań klinicznych.
Częstym chirurgicznym leczeniem miażdżycy jest implantacja stentu, aby otworzyć zwężone tętnice dla niezakłóconego przepływu krwi. Jednak towarzyszące im zaburzenia przepływu spowodowane instalacjami stentów skutkują wieloskalowymi morfologiami przepływu wtórnego 4 - 6. Stopniowo wyższe złożoność, takie jak asymetria i utrata koherencji, może być wywołana przez wynikające z tego awarie stentów w stosunku do tych pod niezakłóconymi przepływami 5. Te awarie stentów zostały sklasyfikowane jako "typy od I do IV" w oparciu o rozważania dotyczące niepowodzenia i ciężkości klinicznej 14.
To badanie przedstawia protokół eksperymentalnego badania złożonych struktur przepływu wtórnego spowodowanych całkowitym złamaniem poprzecznym stentu i liniowym przemieszczeniem złamanych części ("Typ IV") w modelu zakrzywionej tętnicy. Metoda eksperymentalna polega na zastosowaniu technik szybkości obrazowania cząstek (2C-2D PIV) z archetypowym kształtem fali napływu tętnicy szyjnej, płynem roboczym dopasowanym do współczynnika załamania światła dopasowanym do krwi do pomiarów uśrednionych fazowo 15 - 18. Ilościową identyfikację wtórnych struktur przepływu osiągnięto przy użyciu koncepcji fizyki przepływu, teorii punktu krytycznego i nowatorskiego algorytmu transformacji falkowej zastosowanego do eksperymentalnych danych PIV 5, 6, 19 - 26.
Wprowadzenie
Struktury przepływu wtórnego to wirowe wzorce przepływu, które występują w wewnętrznych geometriach przepływu z zakrzywieniami, takich jak zakrzywione rury i kanały. Struktury wirowe te powstają w wyniku połączonego działania sił odśrodkowych, niekorzystnych gradientów ciśnienia oraz charakterystyki dopływu. Ogólnie struktury przepływu wtórnego pojawiają się w płaskich przekrojach poprzecznych zakrzywionych rur jako symetryczne wiry typu Deana przy stałym dopływie oraz symetryczne wiry typu Deana i Lyne'a w warunkach dopływu oscylacyjnego 1 - 3. Morfologia przepływu wtórnego jest w dużym stopniu zależna od pulsacyjności oraz wielu harmonicznych pulsacyjnych, fizjologicznych warunków dopływu. Struktury te wykazują wyraźnie odmienną charakterystykę pod względem wielkości, siły i kształtu w porównaniu do przepływów niefizjologicznych (stałych i oscylacyjnych) 1 - 6. Rozwój zmian miażdżycowych w tętnicach jest zależny od występowania wysokoczęstotliwościowych oscylacji ścinania w obszarach o niskim średnim ścinaniu 27, 28. Struktury przepływu wtórnego mogą wpływać na postęp takich chorób jak miażdżyca i potencjalnie pośredniczyć w odpowiedzi śródbłonka na pulsacyjny przepływ krwi poprzez zmianę naprężeń ścinających przy ścianie oraz czasu ekspozycji cząstek przenoszonych przez krew.
Powszechną metodą leczenia miażdżycy, powikłania prowadzącego do zwężenia tętnic przez zmiany obturacyjne, jest implantacja stentów. Złamania stentów to uszkodzenia strukturalne wszczepionych stentów, które prowadzą do dalszych powikłań medycznych, takich jak restenoza wewnątrzstentowa (ISR), zakrzepica stentu oraz tworzenie się tętniaków 9 - 13. Złamania stentów zostały podzielone na różne „typy uszkodzeń od I do IV”, wśród których „typ IV” charakteryzuje się najwyższym stopniem ciężkości klinicznej i definiowany jest jako całkowite poprzeczne złamanie zastręk stentowych wraz z liniowym przemieszczeniem fragmentów stentu 14. Protokół przedstawiony w niniejszym badaniu opisuje eksperymentalną metodę wizualizacji struktur przepływu wtórnego poniżej idealizowanego złamania stentu „typu IV” w modelu zakrzywionej tętnicy.
Sugerowany protokół posiada następujące cztery kluczowe cechy:
Projektowanie i wykonanie modeli stentów w skali laboratoryjnej: Opis geometryczny stentów może być powiązany z zestawem samorozprężalnych spiral (sprężyn lub helis) splecionych z drutów z Nitinolu (stopu niklu i tytanu) 29. Długość stentu oraz średnica jego rozpórek zależą od skali długości zmian tętniczych napotykanych podczas implantacji klinicznej 5. Parametryczna zmiana średnicy rozpórki i skoku nawijania (lub kroku) prowadzi do uzyskania stentów o różnych konfiguracjach geometrycznych. Podsumowanie parametrów konstrukcyjnych stentów wybranych do druku 3D przedstawiono w Tabeli 1.
Przygotowanie roboczego płynu analogu krwi dopasowanego lepkością kinematyczną do krwi oraz współczynnikiem załamania światła do sekcji testowej: W celu wykonania nieinwazyjnych pomiarów prędkości wymagany jest dostęp optyczny do zakrzywionej sekcji testowej tętnicy. W związku z tym, aby uzyskać dokładne pomiary przepływu krwi, stosuje się newtonowski płyn roboczy imitujący krew o współczynniku załamania światła zgodnym z modelem naczyniowym i idealnie dopasowanej lepkości dynamicznej do krwi ludzkiej 16 - 18, 30. Płyn roboczy wykorzystany w niniejszym badaniu został opisany przez Deutsch et al. (2006) i składał się z 79% nasyconego wodnego roztworu jodku sodu (NaI), 20% czystego gliceryny i 1% wody (objętościowo)16.
Układ eksperymentalny do wykrywania koherentnych struktur przepływu wtórnego z wykorzystaniem dwuskładnikowej, dwuwymiarowej wideo-pachymetrii cząsteczek (2C-2D PIV): Eksperymenty zaprojektowano w celu pozyskania danych o prędkości przepływu wtórnego uśrednionej po fazach w różnych płaskich przekrojach poprzecznych poniżej kombinacji prostych i zakrzywionych sekcji stentu, odwzorowujących idealizowane złamanie stentu „Typu IV” 5, 6, 9, 14. Kroki protokołu dotyczące pozyskiwania pól prędkości przepływu wtórnego przy użyciu techniki wideo-pachymetrii cząsteczek (PIV) obejmują system PIV składający się z laserowego źródła światła (płaszczyzny świetlnej), optyki do ogniskowania i oświetlania obszarów przepływu, specjalnego urządzenia ładunkowego do korelacji wzajemnej (sensor CCD lub kamera) oraz cząsteczek znacznika, które są oświetlane przez płaszczyznę świetlną w krótkim przedziale czasowym (Δt; patrz Tabela 4) 31, 32.
Kroki opisane w protokole zakładają następujące warunki: Po pierwsze, skalibrowany układ doświadczalny dwuskładnikowego, dwuwymiarowego (2C-2D) systemu PIV, który analizuje obrazy za pomocą rejestracji dwuklatkowej przy pojedynczej ekspozycji. Po drugie, system 2C-2D PIV oblicza średnie przemieszczenia cząstek znacznikowych, wykonując korelację wzajemną między dwiema klatkami obrazu uzyskanymi podczas każdego pomiaru. Zwięzłe podsumowanie specyfikacji PIV oraz oprogramowania do akwizycji obrazu znajduje się w tabeli materiałów i sprzętu. Po trzecie, cały wykwalifikowany personel laboratoryjny stosuje się do wszelkich środków ostrożności niezbędnych do obsługi lasera, zgodnie z wytycznymi dostarczonymi przez instytucję prowadzącą. Autorzy sugerują zapoznanie się z publikacjami 31 i 32 w celu całościowego zrozumienia implementacji, funkcjonalności i zastosowania techniki PIV w aerodynamice, hydrodynamice i mikroprzepływach, detekcji piku korelacji i szacowania przemieszczeń, materiału i gęstości cząstek znacznikowych oraz szumu pomiarowego i dokładności. Należy również zauważyć, że laserem i kamerą można sterować za pomocą komputera do akwizycji danych PIV (Rysunek 3A) oraz oprogramowania do przetwarzania danych.
Pozyskiwanie danych i postprocessing w celu wykrywania struktur koherentnych: Pomiary prędkości przepływu wtórnego uśrednione w fazie, przeprowadzone przy użyciu 2C-2D PIV, zostały wykonane zgodnie z poniższym opisem protokołu. Postprocessing danych obejmował wykrywanie koherentnych struktur przepływu wtórnego przy użyciu trzech następujących metod: ciągłych transformat falkowych, 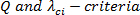 5, 6, 19 - 24, 26.
Autorzy zauważają, że tensor gradientu prędkości jest w istocie macierzą 3 x 3,
 .
Protokół przedstawia metodę pozyskiwania dwuwymiarowych pomiarów doświadczalnych (z techniki 2C-2D PIV). W związku z tym, przy zastosowaniu tej metody nie będzie możliwe uzyskanie pełnego dostępu doświadczalnego do tensora gradientu prędkości. Tensor gradientu prędkości dla każdego piksela  obrazu PIV
 powinien być macierzą 2 x 2,
 . Składowa z wirowości
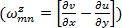 dla każdego piksela
 jest obliczana przy użyciu antysymetrycznej części tensora gradientu prędkości
 . Wynikiem będzie dwuwymiarowa macierz wirowości
 , którą można przedstawić na wykresie konturowym. Autorzy zdecydowanie zalecają zapoznanie się z publikacją 25 w celu uzyskania szczegółowej dyskusji na temat dostępu doświadczalnego do tensora gradientu prędkości w celu pogłębienia wiedzy o dysypacji wirowości, szybkościach odkształcenia i detekcji struktur koherentnych. Ponadto autorzy nie podejmują prób badania wzajemnych zależności między wyżej wspomnianymi metodami detekcji struktur koherentnych i odsyłają do publikacji 23 i 24 w celu uzyskania kompleksowej dyskusji na ten temat.
Celem kroków opisanych w protokole jest ilościowa identyfikacja struktur przepływu wtórnego (wirowych), znanych również jako struktury koherentne. Do danych pola prędkości zastosowano trzy metody detekcji struktur koherentnych, mianowicie: 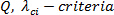 oraz przekształconą falką wirowość
 , w celu wykrycia wieloskalowych i o różnej intensywności wystąpień struktur przepływu wtórnego poniżej zidealizowanego pęknięcia stentu „typu IV”.
Wzór  , definiuje wir jako obszar przestrzenny, w którym norma euklidesowa tensora wirowości dominuje nad normą szybkości odkształcenia 19, 23, 24. Macierz gradientu prędkości zostaje rozłożona na część symetryczną (szybkość odkształcenia) i antysymetryczną (obrót). Obliczane są wartości własne macierzy szybkości odkształcenia;
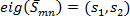 . Następnie obliczana jest norma szybkości odkształcenia;
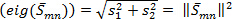 . Wirowość jest obliczana z części antysymetrycznej. Następnie obliczana jest enstropia lub kwadrat składowej z wirowości,
 . Na koniec obliczane jest
 ;
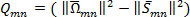 . Wykres konturowy całego zbioru
 z izo-regionami
 wskaże struktury przepływu wtórnego 19.
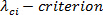 , znany również jako „siła wirowania” (swirling strength), jest metodą identyfikacji wirów wykonywaną poprzez analizę punktów krytycznych lokalnego tensora gradientu prędkości oraz jego odpowiadających wartości własnych 20 - 24. Oblicza się wartości własne tensora gradientu prędkości dla każdego piksela
 . Wartości własne powinny mieć postać
 . Wykres konturowy
 z izoregionami
 wskaże struktury przepływu wtórnego 20 - 22.
Metoda transformaty falkowej wykorzystuje funkcję analizującą (lub falkę), która charakteryzuje się gładkością w przestrzeniach fizycznej i spektralnej, jest dopuszczalna (lub ma wartość średnią równą zero) oraz posiada skończoną  5, 6, 26. Poprzez splot rozszerzonej lub skurczonej falki z dwuwymiarowym polem wirowości, generowane jest pole wirowości po transformacie falkowej
 , składające się ze struktur koherentnych o szerokim zakresie skal i natężeń 5, 6, 26. Oblicza się entropię Shannona dwuwymiarowego pola wirowości po transformacie falkowej, aby oszacować optymalną skalę falki, przy której wszystkie struktury koherentne są odpowiednio rozdzielone. To oszacowanie entropii obejmuje zbiór prawdopodobieństw
 dla każdego piksela tak, aby
 stanowiło znormalizowany moduł kwadratu wirowości powiązanej z pikselem w lokalizacji m, n 5, 6. Kroki proceduralne przedstawiono graficznie na Ryc. 6. Ograniczenia dotyczące wyboru falki zostały szczegółowo opisane w Ref. 26. Ten etap protokołu opisuje procedurę wykrywania struktur koherentnych z użyciem dwuwymiarowej falki Rickera. Uzasadnienie zastosowania tej falki do dopasowywania wzorców wirowych przedstawiono w Ref. 5, 6 oraz w odpowiednich referencjach tam cytowanych.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
1. Projektowanie i wykonanie modeli stentów
Uwaga: W celu stworzenia modeli stentów prostych i zakrzywionych w skali laboratoryjnej zastosowano następujące kroki. Instalacja obu modeli stentów będzie odzwierciedlać złamanie „typu IV” (fragmentacja i liniowe przemieszczenie części złamanego stentu).
Uwaga: Autorzy w czasie prowadzenia badań wykorzystali oprogramowanie Pro/Engineer do tworzenia modeli CAD geometrii stentu. Poniższa procedura ma charakter ogólny i może nie zawierać terminów specyficznych dla użytego oprogramowania CAD. Można również korzystać z innych dostępnych pakietów CAD. Następujące kroki odnoszą się do oprogramowania CAD użytego przez autorów w czasie badań i zostały opracowane na podstawie strony internetowej producenta. Dalszy opis maszyny do szybkiego prototypowania użytej przez autorów znajduje się w Liście Materiałów. Równania parametryczne i wartości początkowe dla projektu stentu przedstawiono w Tabeli 1, a Rysunek 1D oraz 1E stanowią przykłady prostego i zakrzywionego modelu stentu po szybkim prototypowaniu.
- Utworzyć geometrię stentu prostego poprzez zdefiniowanie równań parametrycznych i zainicjowanie parametrów helis lewoskrętnych i prawoskrętnych w układzie współrzędnych kartezjańskich (X-Y-Z) (Tabela 1).
- Wygenerować zestaw 10 równomiernie rozmieszczonych helis lewoskrętnych w płaskim układzie kołowym wokół prostej linii odniesienia lub osi z, korzystając z równań 1, 2, 3 i 5 przedstawionych w Tabeli 1, z zainicjowanymi wartościami liczby zwojów
( ), skoku, grubości drutu stentu (
 ) i nominalnej średnicy stentu (
 ) (Rysunek 1A i Tabela 1).
- Powtórzyć krok 1.1.1, korzystając z równań 1, 2, 4 i 5, aby wygenerować kołowy wzór 10 równomiernie rozmieszczonych helis prawoskrętnych (Rysunek 1A).
- Wygenerować geometrię stentu prostego poprzez połączenie lub zmontowanie helis lewo- i prawoskrętnych wokół wspólnej osi (Rysunek 1A).
- Wygenerować zestaw 10 równomiernie rozmieszczonych helis lewoskrętnych w płaskim układzie kołowym wokół prostej linii odniesienia lub osi z, korzystając z równań 1, 2, 3 i 5 przedstawionych w Tabeli 1, z zainicjowanymi wartościami liczby zwojów
- Utworzyć geometrię stentu zakrzywionego poprzez zdefiniowanie równań parametrycznych i zainicjowanie parametrów helis lewo- i prawoskrętnych w cylindrycznym układzie współrzędnych (R-β-X) lub wokół zakrzywionej linii odniesienia (Tabela 1). Powtórzyć kroki 1.1.1 – 1.1.2 z wcześniej zainicjowanymi parametrami, korzystając z równań 1, 2, 6 i 7.
- Wygenerować geometrię stentu zakrzywionego, łącząc lub montując helisy lewo- i prawoskrętne wygięte wokół wspólnej osi (R) i rozpięte pod kątem
 w punkcie początkowym (Rysunek 1B).
- Wygenerować geometrię stentu zakrzywionego, łącząc lub montując helisy lewo- i prawoskrętne wygięte wokół wspólnej osi (R) i rozpięte pod kątem
- Utworzyć wysokorozdzielcze pliki stereolitograficzne (STL) z modeli CAD stentu prostego i zakrzywionego.
- Wybrać „Export > Model” z menu „File”. Wybrać opcję „STL”. Ustawić „chord height” na 0. Ustawić „Angle control” na 1. Zatwierdzić przyciskiem „OK”, aby utworzyć plik STL. Uwaga: Wartość „Angle Control” reguluje stopień teselacji wzdłuż powierzchni o małych promieniach; ustawienie to może wynosić od 0 do 1.
- Wytworzyć modele stentów na maszynie do szybkiego prototypowania przedstawionej na Rysunku 1C, używając materiałów wymienionych w tabeli materiałów i sprzętu.
- Uruchomić oprogramowanie do druku 3D (patrz Lista materiałów). Kliknąć „Insert”, aby zlokalizować plik STL na komputerze drukarki 3D i wybrać odpowiedni plik. Przeciągnąć myszą po ekranie, aby umieścić render 3D pliku STL na wirtualnej platformie („Tray”) na ekranie.
- Wybrać odpowiednie jednostki jako „mm” (Opcje: „mm” lub „inches”) z kart menu plików. Wybrać jakość produktu końcowego „Matte” (Opcje: „Matte” lub „Gloss”). Wybrać kartę „Tray settings > Validation” z menu plików.
- Zaczekać na komunikat „Validation succeeded”, aby przejść do następnego kroku. Jeśli walidacja nie powiodła się, powtórzyć kroki od 1.3 do 1.4.2 aż do uzyskania pomyślnej walidacji.
- Wybrać kartę „Tray settings > Build” z menu plików, aby wysłać plik do drukarki 3D w celu wykonania.
Uwaga: Wartość „chord height” kontroluje stopień teselacji powierzchni modelu. Wpływa ona na dokładność i rozmiar pliku modelu; zostanie ona automatycznie zastąpiona wartością minimalną. Małe wartości „chord height” prowadzą do mniejszego odchylenia od rzeczywistej geometrii części, kosztem większego rozmiaru pliku. Wymagana jest kontrola walidacji, aby upewnić się, że część jest ciągła i wolna od jakichkolwiek anomalii strukturalnych na etapie produkcji.
2. Przygotowanie płynu analogowego do krwi o dopasowanej lepkości kinematycznej i współczynniku załamania światła
Uwaga: Poniższa procedura pozwoli na otrzymanie około 600 ml roztworu analogu krwi. Podsumowanie odczynników chemicznych i rozpuszczalników o odpowiednich właściwościach wykorzystanych do przygotowania roztworu przedstawiono w Liście Materiałów. Odpowiednie właściwości materiałów, sugerowany sprzęt laboratoryjny oraz wytyczne dotyczące obliczeń objętościowych przedstawiono odpowiednio w Tabelach 2, 3 i 4.
- Przygotuj nasycony roztwór jodku sodu (NaI).
- Wlej 500 ml dejonizowanej H2O do zlewki o pojemności 2 000 ml. Umieść zlewkę na mieszadle magnetycznym.
- Odważ ≈860 g NaI na wadze z wytarowanym naczyniem i dodawaj go do zlewki w ilościach po 100 g, mieszając i czekając do całkowitego rozpuszczenia każdej porcji przed dodaniem kolejnej. Zapisuj temperaturę po każdym dodaniu, ponieważ proces nasycania dejonizowanej H2O za pomocą NaI jest lekko egzotermiczny. W razie potrzeby chłodź roztwór, aby utrzymać go w temperaturze pokojowej (RT ≈ 25 °C).
- Dodawaj małe porcje NaI (≈5-10 g), aż do maksymalnie 20 g, do momentu nasycenia roztworu. Zapisuj masę i temperaturę każdego dodania. Po zakończeniu zdejmij zlewkę z nasyconym roztworem NaI z mieszadła magnetycznego.
- Zmierz gęstość nasyconego roztworu NaI (
 ).
- Za pomocą strzykawki (lub pipety objętościowej) dodaj 10 ml nasyconego roztworu NaI z kroku 2.1 do zlewki o pojemności 50 ml na wytarowanej wadze, upewniając się, że nie ma pęcherzyków powietrza. Zapisz masę oraz dodaną objętość.
- Oblicz gęstość każdego dodania, korzystając z równania 8 (patrz Tabela 3). Powtórz ten krok około 4-5 razy. Oblicz średnią z zapisanych gęstości. Przelej roztwór z powrotem do partii nasyconego roztworu NaI przygotowanej w kroku 2.1.
- Oszacuj całkowitą objętość roztworu imitującego krew.
- Zmierz masę nasyconego roztworu NaI przygotowanego w kroku 2.1 i oblicz jego objętość (
 ) zgodnie z równaniem 9. Oszacuj całkowitą objętość roztworu imitującego krew (
 ) oraz objętości cząstkowe glicerolu (
 ) i wody dejonizowanej (
 ), które należy dodać zgodnie z równaniami 10, 11 i 12 (patrz Tabela 3).
- Zmierz masę nasyconego roztworu NaI przygotowanego w kroku 2.1 i oblicz jego objętość (
- Przygotuj roztwór analogu krwi.
- Przygotuj roztwór analogu krwi składający się z 79% nasyconego roztworu NaI, 20% glicerolu i 1% wody dejonizowanej (objętościowo) poprzez homogeniczne mieszanie na mieszadle magnetycznym.
- Umieść zlewkę z nasyconym roztworem NaI na mieszadle magnetycznym i dodawaj glicerol w małych porcjach (
 ), używając strzykawki (lub pipety miarowej bądź objętościowej), aż do dodania całej objętości glicerolu () obliczonej w kroku 2.3. Dla każdej iteracji
 zapisuj dodaną objętość i czekaj, aż roztwór zostanie widocznie zhomogenizowany przed dodaniem kolejnej porcji glicerolu.
- Po całkowitej homogenizacji nasyconego roztworu NaI i glicerolu, dodaj
 za pomocą strzykawki (lub pipety miarowej bądź objętościowej). Kontynuuj mieszanie na mieszadle magnetycznym do czasu widocznej homogenizacji roztworu analogu krwi.
- Oznacz charakterystykę cieczy analogu krwi w standardowej temperaturze i ciśnieniu otoczenia (25 °C, 1 atm).
- Zmierz lepkość kinematyczną (ν) przy użyciu standardowego wiskozymetru Ubbelohde lub równoważnego instrumentu pomiarowego. Lepkość kinematyczną można dostosować, dodając małe, odmierzone ilości glicerolu za pomocą pipety miarowej lub objętościowej.
- Zmierz współczynnik załamania światła (n) za pomocą refraktometru. Współczynnik załamania światła można dostosować, dodając minimalne ilości bezwodnego tiosiarczanu sodu za pomocą szpatułki.
Uwaga: Autorzy podają lepkość kinematyczną ν = 3,55 cSt (3,55 x 10⁻⁶ m2 sec-1 ± 2,8%) oraz współczynnik załamania światła cieczy analogu krwi n = 1,45 (± 3,4%) 5, 6.
3. Przygotowanie eksperymentu do pomiaru pól prędkości przepływu wtórnego poniżej miejsca uszkodzenia stentu „typu IV”
Uwaga: Testowa sekcja tętnicy zakrzywionej o kącie 180° składa się z dwóch sklejonych bloków akrylowych, z wyfrezowanym w każdym bloku kanałem zakrzywionym o 180° oraz przyłączami dla rur wlotowych i wylotowych, jak pokazano na Rysunkach 1F, 3A i 3B. Materiały wybrane do sekcji testowej zapewniają dostęp optyczny. Autorzy podają współczynnik załamania światła materiału użytego w sekcji testowej jako ≈1.4914 5, 6 (patrz Tabela 2).
- Zainstaluj stenty wykonane w kroku 1 w zakrzywionej sekcji testowej tętnicy wykonanej z akrylu, aby odwzorować idealny scenariusz złamania typu IV, obejmujący całkowite złamanie poprzeczne stentów i liniowe przemieszczenie pofragmentowanych części (patrz ryciny 1F, 3A oraz 3B).
- Umieść prosty stent przed zakrzywioną sekcją testową tętnicy (patrz ryciny 1F oraz 3B). Aby zapewnić, że odstęp między stentem prostym a zakrzywionym wynosi „3 razy” średnicę rurki (Dtube = 12.7 mm), umieść stent zakrzywiony pod kątem 45° wewnątrz zakrętu, z jednym końcem przy wlocie do zakrzywionej rurki (rycina 2B).
- Zmontuj układ eksperymentalny, łącząc proste rurki akrylowe z wlotem i wylotem zakrzywionej o 180° sekcji testowej tętnicy, zgodnie z przedstawionym na schemacie przeglądem układu eksperymentalnego (rycina 2) na stole optycznym (rycina 3A).
4. Pozyskiwanie pól prędkości przepływu wtórnego
Uwaga: Poniższy opis w protokole dotyczy pozyskiwania pól prędkości przepływu wtórnego przy użyciu techniki obrazowania prędkości cząstek (PIV). Rysunek 3B (schemat) pokazuje cztery lokalizacje (45°, 90°, 135° i 180°) z wcięciami kątowymi, które ułatwiają projekcję płaszczyzny laserowej i umożliwiają uzyskanie płaskiego przekroju prędkości przepływu wtórnego. Kroki protokołu dotyczą pomiarów przeprowadzonych dla lokalizacji 90°. Jeśli płaszczyzna laserowa zostanie umieszczona w lokalizacji 45°, kamera jest ustawiana w lokalizacji 135°, aby zapewnić dostęp optyczny do pomiarów przepływu wtórnego w lokalizacji 45°.
Uwaga: Poniższa procedura ma charakter ogólny i może nie zawierać terminów specyficznych dla oprogramowania do akwizycji obrazów i postprocesingu oraz oprogramowania sterującego instrumentem (patrz Lista materiałów). W protokole można również zastosować inne dostępne pakiety do akwizycji danych i obrazów.
- Włącz laser za pomocą przełączników ON/OFF znajdujących się na źródle zasilania lasera. Oświetl mały kawałek papieru, aby zwizualizować arkusz lasera. Dostosuj wizualnie grubość arkusza lasera (do około 2 mm), obracając optykę ogniskującą arkusza lasera znajdującą się na źródle lasera.
- Ustaw arkusz lasera wzdłuż obszaru pomiarowego 90°, tak aby arkusz był prostopadły do stołu optycznego. Umieść kamerę w pobliżu lokalizacji 0° lub 180°, aby uzyskać dostęp optyczny do widoku przekroju oświetlonego przez arkusz lasera.
- Wyrównaj laser i kamerę za pomocą oprogramowania do akwizycji obrazu i postprocessingu, aby dostosować pole widzenia kamery w celu wystarczającego zarejestrowania obrazu kołowego przekroju poprzecznego zakrzywionej tętnicy (patrz Rysunek 3A) i zredukowania zniekształceń cząsteczek. Wykonaj wyrównanie metodą prób i błędów, analizując generowany przez oprogramowanie obraz pola widzenia. Wyłącz laser za pomocą przełączników sterujących znajdujących się na źródle zasilania lasera i upewnij się, że kamera jest włączona, a osłona obiektywu zdjęta.
- Uruchom oprogramowanie do akwizycji obrazu i postprocessingu na komputerze do akwizycji danych PIV i zaloguj się jako „expert user”. Utwórz nowy projekt z menu plików, określ „Project name” i wybierz opcję „PIV” w sekcji „Type of project”. Wybierz „New” z menu plików, aby zainicjować nową sesję rejestracji PIV. Wybierz „Device” w sekcji „Settings” w oprogramowaniu do akwizycji obrazu i postprocessingu.
- Przejdź do okna dialogowego „Recording” na ekranie, aktywuj pole wyboru „Camera 1” i wybierz opcję „Single Frame (T1A)”. W ustawieniach oprogramowania do akwizycji obrazu i postprocessingu ustaw przycisk opcji lasera na ON. Aktywuj tryb zasilania zewnętrznego w źródle zasilania lasera, naciskając przełączniki „EXT” i „High power” znajdujące się na źródle zasilania lasera.
- Wybierz „Grab” w oprogramowaniu do akwizycji obrazu i postprocessingu, aby rozpocząć pobieranie obrazów PIV w celu obserwacji na ekranie komputera. Przesuwaj kamerę, wykonując niewielkie korekty manualne na stole optycznym, i dostosuj ostrość, aby zoptymalizować położenie kamery w celu maksymalizacji pola widzenia oraz zredukowania rozmycia i zniekształceń obrazu.
- Wybierz przycisk opcji „Stop” w ustawieniach oprogramowania do akwizycji obrazu i postprocessingu, aby zaprzestać pobierania danych PIV i nie wykonuj więcej żadnych korekt kamery. Na tym etapie procedura wyrównania jest zakończona.
Uwaga: Impulsy lasera na tym etapie są sterowane przez oprogramowanie do akwizycji obrazu i postprocessingu i mogą być dalej kontrolowane poprzez zmianę częstotliwości impulsowania lub „Exposure” w ustawieniach oprogramowania. Laser wyłączy się automatycznie, ponieważ jest sterowany przez oprogramowanie do akwizycji obrazu i postprocessingu. Nie zamykaj oprogramowania do akwizycji obrazu i postprocessingu, ponieważ bieżący projekt zostanie wykorzystany do pobierania danych PIV w kolejnych krokach. - Uzyskaj obrazy wtórnych pól przepływu za pomocą systemu 2C-2D PIV, wykonując poniższe kroki, aby zapewnić generowanie fazowych danych PIV przy użyciu czasowych impulsów wyzwalających z komputera sterującego pompą, które są zsynchronizowane z laserem dwuimpulsowym i kamerą.
Uwaga: Programowalna pompa jest połączona z komputerem sterującym pompą i jest sterowana za pomocą programu do sterowania urządzeniem. Kolejne kroki obejmują konfigurację modułów sterowania oprogramowaniem na komputerze PIV (przy użyciu oprogramowania do akwizycji obrazu i postprocessingu) oraz na komputerze sterującym pompą (przy użyciu oprogramowania do sterowania urządzeniem).- Włącz programowalną pompę za pomocą przełącznika ON/OFF znajdującego się na pompie. Uruchom program sterowania urządzeniem na komputerze sterującym pompą.
- Wczytaj do oprogramowania sterującego plik tekstowy zawierający wartości przebiegu napięcie-czas z wyzwalaczem referencyjnym (t/T = 0), który reprezentuje fizjologiczny przebieg natężenia przepływu (tętnica szyjna), utrzymując fizjologiczną liczbę Womersleya
 oraz maksymalne liczby Reynoldsa
 i Deana
 (Rysunek 4A).
- Ustaw „Amplitude” na 1 (V), „DC offset” na 0 (V), „Number of time steps” na 1 000 oraz „Time period” na 4 (s) na ekranie interfejsu oprogramowania sterującego.
- Potwierdź, że tryb zasilania zewnętrznego w źródle zasilania lasera z kroku 4.5 jest nadal aktywny. W razie potrzeby naciśnij przełączniki „EXT” i „High power” znajdujące się na źródle zasilania lasera.
- Po kliknięciu „New Recording” w sekcji „Settings” w oprogramowaniu do akwizycji obrazu i postprocessingu wybierz „Device”. Przejdź do okna dialogowego „Recording” w oprogramowaniu do akwizycji obrazu i postprocessingu (komputer PIV), aktywuj pole wyboru „Camera 1” i wybierz opcję „Double Frame (T1A+T1B)”, aby ustawić laser w trybie dwuimpulsowym.
- W oknie dialogowym „Recording” w oprogramowaniu do akwizycji obrazu i postprocessingu wybierz opcję „Timing”, wybierz „Trigger source” i ustaw ją na „External cyclic trigger”, aby zsynchronizować ją z sygnałami wyzwalającymi z modułu sterującego pompą. W sekcji „Settings” oprogramowania do akwizycji obrazu i postprocessingu wybierz „Aquisit”, aby rozpocząć konfigurację akwizycji PIV.
- Przejdź do okna dialogowego „Recording sequence” w oprogramowaniu do akwizycji obrazu i postprocessingu. Dodaj podkategorię „Table scan” w sekcji „Recording sequence”, korzystając z odpowiedniej karty w interfejsie oprogramowania. Wypełnij utworzoną tabelę, korzystając z funkcji „Edit Table scan” i „Append Scan”, wprowadzając wartości czasu zaczynając od 0 ms i kończąc na 4 000 ms w odstępach 40 ms. Wprowadź wartości Δt odpowiadające każdemu wpisowi czasu w tabeli. Po wprowadzeniu każdej wartości naciśnij klawisz „Enter” na klawiaturze.
- Przejdź do okna dialogowego „Recording sequence” w oprogramowaniu do akwizycji obrazu i postprocessingu. Dodaj podkategorię „Image Acquisition” pod sekcją „Table scan” utworzoną w kroku 4.8.7. Ustaw „Number of images” na 200, aktywuj pole wyboru „Show images while recording” i wybierz „Start immediately”.
- Wybierz „Device” w sekcji „Settings” i potwierdź, że laser jest ustawiony na „ON” z odpowiednimi ustawieniami mocy. Przejdź do „Laser Control”, aby to potwierdzić. System PIV jest teraz gotowy do pobierania danych.
- Wybierz przycisk opcji „RUN” w interfejsie oprogramowania sterującego na komputerze sterującym pompą, aby dostarczyć ciecz do eksperymentu zgodnie z parametrami podanymi w krokach 4.8.2-4.8.3 wraz z impulsem wyzwalającym co 4 s.
- Wybierz „Start Recording”, aby przeprowadzić pomiary fazowe przy użyciu sygnału wyzwalającego z modułu sterującego pompą, aż do momentu uzyskania wcześniej określonej liczby planarnych pól prędkości (200, co jest wystarczające do osiągnięcia zbieżności statystycznej 5, 6, 31, 32) dla każdej chwili czasu ustawionej w Table scan (patrz krok 4.8.7) w lokalizacji 90°.
- Po zakończeniu rejestracji naciśnij „Stop” na źródle zasilania lasera. Wyłącz pompę i kamerę oraz załóż osłonę obiektywu kamery. Wybierz przycisk opcji „Stop” w interfejsie oprogramowania sterującego na komputerze sterującym pompą.
- Dokonaj wizualnej inspekcji układu eksperymentalnego, aby ocenić poziom wycieku, w razie potrzeby zbierz wyciekniętą ciecz i upewnij się, że wszystkie urządzenia zostały wyłączone lub mogą pozostać w trybie czuwania, w zależności od tego, co jest odpowiednie. Zamknij sesję rejestracji w oprogramowaniu do akwizycji obrazu i postprocessingu.
5. Wykrywanie spójnych struktur wtórnych przepływów
Uwaga: Należy użyć oprogramowania do akwizycji obrazów i postprocesingu oraz zestawu funkcji wiersza poleceń (toolbox oparty na środowisku MATLAB, PIVMat 3.01), aby zaimportować, poddać postprocesingowi i przeanalizować dwuskładnikowe pola wektorowe z systemu PIV 5, 6, 33.
- Utwórz maskę obejmującą wewnętrzną geometrię przepływu t. j., kołowa, płaska powierzchnia przekroju poprzecznego.
- Wybierz projekt utworzony w kroku 4.4, który zawiera obecnie dane PIV pozyskane dla każdego z momentów czasowych określonych w kroku 4.8.7. Następnie w oknie dialogowym zaznacz dane obejmujące cały zestaw danych PIV.
- Postępuj zgodnie z instrukcjami zawartymi w pliku „Supplemental Code File - creating a mask”.
- Utwórz procedurę postprocessingu, wybierając ikonę „Batch” z menu pliku w oknie projektu, gdy domyślnie wybrany jest jakiś zestaw danych PIV. Pojawi się okno dialogowe z „Listą operacji” (Operation list), którą należy uzupełnić w takiej samej kolejności, jak opisano w następnym kroku.
- Postępuj zgodnie z instrukcjami zawartymi w pliku „Supplemental Code File - creating a post processing routine”.
- Oblicz pola prędkości przepływu wtórnego oraz pola wirowości uśrednione w fazie i wartości efektywne (R.M.S.).
- Wybierz operację „vector statistics: vector field result” z grupy „statistics”, a następnie kliknij „Parameter” w oknie dialogowym. W sekcji „Vector fields” zaznacz pola wyboru „Average V” oraz „RMS V”. Wybierz operację „rot-z Eyx - Exy” z grupy „extract scalar field: rotation and shear”, aby wyznaczyć dwuwymiarową wirowość w przekroju płaskim.
- Rozpocznij postprocesowanie wszystkich danych PIV i wygeneruj średnie fazowo wartości prędkości, prędkości RMS, wirowości oraz natężenia wirowania, korzystając z operacji utworzonych w krokach 5.3 i 5.4.
- Kliknij prawym przyciskiem myszy dowolne dane PIV w oknie projektu i wybierz „HyperLoop” > Wybierz opcję „All sets”, a następnie w sekcji „Available Sets:” wybierz opcję „Add all”, aby upewnić się, że wybrany został cały zestaw danych PIV.
- Z menu rozwijanego w sekcji „Filter:” wybierz opcję „Parameter”. W sekcji „Operation:” wybierz opcję „Batch Processing”. Kliknij „Execute”, aby rozpocząć postprocesing danych PIV w trybie „hyperloop”.
- Obliczanie natężenia wirowania
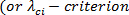 pola w celu wykrycia struktur przepływu wtórnego przy użyciu oprogramowania do akwizycji obrazu i postprocessingu. Z grupy „extract scalar field: rotation and shear” należy wybrać operację „swirling strength”.
- Powtórz kroki 5.4.1-5.4.2, aby przeprowadzić post-processing metodą „Hyperloop”.
- Wykrywanie struktur koherentnych za pomocą
 or ciągła transformata falkowa pola wirowości
 poprzez tworzenie funkcji MATLAB definiowanych przez użytkownika oraz korzystanie z funkcji MATLAB opartych na oprogramowaniu PIVmat 3.01 (przykładowy kod znajduje się w pliku „Supplemental Code File - MATLAB codes”).
- Wygeneruj dwuwymiarową macierz danych z następującego równania reprezentującego dwuwymiarowy falowy pakiet Ricker poprzez zainicjowanie czynnika skali
 w równaniu 13 na dowolną wartość (zob. „Supplemental Code File – kody MATLAB”).
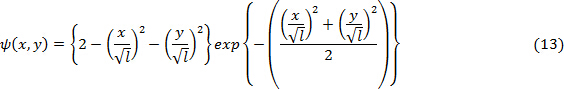
- Wykonaj dwuwymiarową splot lub mnożenie Fouriera wirowości dane z kroku 5.4 z dwuwymiarową funkcją falki Rickera (Równ. 13) w celu wygenerowania pola wirowości przekształconego falką przy początkowym współczynniku skali (Patrz „Plik z kodem uzupełniającym – kody MATLAB”).
- Oblicz entropię Shannona
 pola wirowości przekształconego falkami przedstawione w równaniu 14 (zob. „Supplemental Code File – kody MATLAB”).

- Zmień współczynnik skali na
 oraz wygenerować nową dwuwymiarową tablicę danych reprezentującą dwuwymiarową falkę Rickera (równanie 13) (patrz Rysunek 6).
- Powtórz kroki 5.6.1–5.6.4 dla szerokiego zakresu czynników skali (
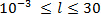 , patrz pętla sprzężenia zwrotnego w Rysunek 6.
- Utwórz wykres entropii Shannona
 kontra współczynnik skali falkowej w kroku 5.6.5 (patrz Rysunek 6). Wyznacz optymalną skalę falkową , co zazwyczaj odpowiada lokalnemu minimum entropii Shannona . Powtórz krok 5.6.4 dla optymalnej skali falkowej (patrz wykres entropii Shannona w funkcji skali falkowej w Rycina 6).
- Utwórz wykres konturowy wirowości przekształconej za pomocą falki przy współczynniku skali falki odpowiadającym optymalnej wartości entropii Shannona .
- Wygeneruj dwuwymiarową macierz danych z następującego równania reprezentującego dwuwymiarowy falowy pakiet Ricker poprzez zainicjowanie czynnika skali
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Wyniki przedstawione na Rysunku 7A-D zostały wygenerowane po postprocesingu danych dotyczących wtórnej prędkości przepływu (patrz Rysunki 5, 6) pozyskanych z systemu 2C-2D PIV pokazanego na Rysunku 3A. Warunkiem dopływu dostarczonym do sekcji testowej zakrzywionej tętnicy z idealizowanym pęknięciem stentu „typu IV” był profil fali tętnicy szyjnej przedstawiony na Rysunku 4B. Nasze wcześniejsze badania wykazały wrażliwość ...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Protokół przedstawiony w niniejszej pracy opisuje pozyskiwanie wysokiej jakości danych doświadczalnych z wykorzystaniem techniki obrazowej pomiaru prędkości cząstek (PIV) oraz metod detekcji struktur spójnych, tj. ciągłych przekształceń falkowych, , odpowiednich do identyfikacji przepływów zdominowanych przez wiry i ścinani...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Nie stwierdzono konfliktu interesów.
Podziękowania
Autorzy dziękują za wsparcie z grantu NSF CBET-0909678 oraz finansowania z GW Center for Biomimetics and Bioinspired Engineering (COBRE). Dziękujemy studentom, Panu Christopherowi Popmie, Pani Leanne Penna, Pani Shannon Callahan, Panu Shadmanowi Hussainowi, Panu Mohammedowi R. Najjari i Pani Jessice Hinke za pomoc w laboratorium oraz Panu Mathieu Barraja za pomoc w rysowaniu CAD.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Rury i arkusze akrylowe | McMaster-Carr Supply Company | Rury wlotowe i wylotowe oraz materiał sekcji testowej zakrzywionej tętnicy | |
| Drukarka 3D Object24 Desktop | Stratasys | Desktop maszyna do szybkiego prototypowania. http://www.stratasys.com | |
| VeroWhitePlus Materiał nieprzezroczysty | Stratasys Materiał budowlany | dla Object24 Desktopowa drukarka 3D | |
| Fullcure 705 | Stratasys | Nietoksyczny żelowy fotopolimer Materiał nośny do drukarki 3D Object24 Desktop | |
| Lepkościomierz Ubbelohde | Cole Parmer | YO-98934-12 | W kierunku pomiaru lepkości kinematycznej płynu analogowego krwi |
| VELP scientifica - Mieszadło ESP | VELP Scientifica | F206A0179 | Mieszadło magnetyczne |
| Ohaus Scout Pro SP 601 | Lab Depot | SP4001 | Waga |
| Refraktometr | Atago | PAL-RI | W kierunku pomiaru indeksu refrakcji płynu analogowego krwi |
| Zlewki, pipety, strzykawki i szpatułka | Sigma-Aldrich | CLS710110, CLS10031L, CLS71015, CLS71011 Z193216 | W kierunku obchodzenia się z materiałami wymaganymi do przygotowania roztworu analogowego do krwi |
| Jodek sodu | Sigma-Aldrich | 383112-2.5KG | krystaliczny |
| Glycerol | Sigma-Aldrich | G5516-1L | Płynna |
| woda dejonizowana | - | ciekły | |
| tiosiarczan sodu bezwodny | Sigma-Aldrich | 72049-250G | Proszek |
| PIV Medium nagrywające | LaVision | Imager Intense 10Hz | PIV Akwizycja obrazu Kamera CCD |
| PIV Źródło oświetlenia | New Wave Research | Solo III-15 | PIV Źródło lasera, laser Nd:YAG, 532 nm, podwójny impuls 70 mJ/impuls |
| PIV Oprogramowanie do obrazowania | LaVision | DaVis 7.2 | PIV akwizycja danych i kontrola przyrządów |
| PIV Materiał siewny Termonaukowy | Flouro-Max | Red (≈ 7 µ m); Mikrosfery fluorescencyjne z polistyrenu barwionego na sucho (DVB) emitują jasne i wyraźne kolory, gdy są oświetlone światłem krótszym długości fal niż długość fali emisji. |
Bibliografia
- Dean, W. R. Note on the motion of a fluid in a curved pipe. Phil Mag. 7, 208-223 (1927).
- Dean, W. R. The streamline motion of a fluid in a curved pipe. Phil Mag. 7, 673-695 (1928).
- Lyne, W. H. Unsteady viscous flow in a curved pipe. J. Fluid. Mech. 45, part 1 13-31 (1970).
- Glenn, A. L., Bulusu, K. V., Shu, F., Plesniak, M. W. Secondary flow structures under stent-induced perturbations for cardiovascular flow in a curved artery model. Int. J. Heat Fluid Fl. 35, 76-83 (2012).
- Bulusu, K. V., Plesniak, M. W. Secondary flow morphologies due to model stent-induced perturbations in a 180° curved tube during systolic deceleration. Exp. Fluids. 54, 1493(2013).
- Bulusu, K. V., Hussain, S., Plesniak, M. W. Determination of secondary flow morphologies by wavelet analysis in a curved artery model with physiological inflow. Exp. Fluids. 55, 1832(2014).
- Womersley, J. R. Method for the calculation of velocity, rate of flow and viscous drag in arteries when the pressure gradient is known. J. Physiol. 127, 553-563 (1955).
- Sheriff, J., Bluestein, D., Girdhar, G., Jesty, J. High-shear stress sensitizes platelets to subsequent low-shear conditions. Ann. Biomed. Eng. 38 (4), 1442-1450 (2010).
- Popma, J. J., Tiroch, K., Almonacid, A., Cohen, S., Kandzari, D. E., Leon, M. B. A qualitative and quantitative angiographic analysis of stent fracture late following sirolimus-eluting stent implantation. Am. J. Cardiol. 103 (7), 923-929 (2009).
- Kim, S. H., et al. A fractured sirolimus-eluting stent with a coronary aneurysm. Ann. Thorac. Surg. 88, 664-665 (2009).
- Adlakha, S., et al. Stent fracture in the coronary and peripheral arteries. J. Interv. Cardiol. 23 (4), 411-419 (2010).
- Alexopoulos, D., Xanthopoulou, I. Coronary stent fracture: How frequent it is? Does it matter. Hellenic J. Cardiol. 52, 1-5 (2011).
- Nair, R. N., Quadros, K. Coronary stent fracture: A review of the literature. Cardiac. Cath. Lab Director. 1, 32-38 (2011).
- Jaff, M., Dake, M., Popma, J., Ansel, G., Yoder, T. Standardized evaluation and reporting of stent fractures in clinical trials of noncoronary devices. Catheter Cardiovasc. Interv. 70, 460-462 (2007).
- Holdsworth, D., Norley, C. J., Frayne, R., Steinman, D. A., Rutt, B. K. Characterization of common carotid artery blood-flow waveforms in normal human subjects. Physiol. Meas. 20 (3), 219-240 (1999).
- Deutsch, S., Tarbell, J. M., Manning, K. B., Rosenberg, G., Fontaine, A. A. Experimental fluid mechanics of pulsatile artificial blood pumps. Annu. Rev. Fluid Mech. 38, 65-86 (2006).
- Yousif, M. Y., Holdsworth, D. W., Poepping, T. L. A blood-mimicking fluid for particle image velocimetry with silicone vascular models. Exp. Fluids. 50, 769-774 (2011).
- Budwig, R. Refractive index matching methods for liquid flow investigations. Exp. Fluids. 17, 350-355 (1994).
- Hunt, J. C. R., Wray, A. A., Moin, P. Eddies, stream, and convergence zones in turbulent flows. Center for Turbulence Research. , Report CTR-S88 (1988).
- Adrian, R. J., Christensen, K. T., Liu, Z. C. Analysis and interpretation of instantaneous turbulent velocity fields. Exp. Fluids. 29, 275-290 (2000).
- Chong, M., Perry, A. E., Cantwell, B. J. A general classification of three-dimensional flow fields. Phys. Fluids A. 2 (5), 765-777 (1990).
- Zhou, J., Adrian, R. J., Balachandar, S., Kendall, T. M. Mechanisms for generating coherent packets of hairpin vortices in channel flow. J. Fluid Mech. 387, 353-396 (1999).
- Haller, G. An objective definition of a vortex. J. Fluid Mech. 525, 1-26 (2005).
- Chakraborty, P., Balachander, S., Adrian, R. J. On the relationships between local vortex identification schemes. J. Fluid Mech. 535, 189-214 (2005).
- Wallace, J. M. Twenty years of experimental and direct numerical simulation access to the velocity gradient tensor: What have we learned about turbulence. Phys. Fluids. 21, 021301(2009).
- Farge, M., Guezennec, Y., Ho, C. M., Meneveau, C. Continuous wavelet analysis of coherent structures. Center for Turbulence Research, Proceedings of the Summer Program. , 331-348 (1990).
- Himburg, H. A., Friedman, M. H. Correspondence of Low Mean Shear and High Harmonic Content in the Porcine Iliac Arteries. ASME J. Biomedical Eng. 128, 852-856 (2006).
- Dai, G., et al. Distinct endothelial phenotypes evoked by arterial waveforms derived from atherosclerosis-susceptible and -resistant regions of human vasculature. PNAS. 101 (41), 14871-14876 (2004).
- Hanus, J., Zahora, J. Measurement and comparison of mechanical properties of nitinol stents. Physica Scripta. 118, 264-267 (2005).
- Segur, J. B., Oberstar, H. E. Viscosity of glycerol and its aqueous solutions. Ind. Eng. Chem. 43, 2117-2120 (1951).
- Adrian, R. J., Westerweel, J. Particle image velocimetry. , Cambridge University Press. NY. (2011).
- Raffel, M., Willert, C. E., Wereley, S. T., Kompenhans, J. Particle image velocimetry - A practical guide, 2nd ed. , Springer. Berlin. (2007).
- Moisy, F. PIVmat 3.01 software. , Laboratoire FAST., University Paris Sud, University Pierre et Marie Curie. CNRS. 91405 Orsay Cedex, France. (2013).
- Ruppert-Felsot, J. E., Praud, O., Sharon, E., Swinney, H. L. Extraction of coherent structures in a rotating turbulent flow experiment. Physical Review E. 72, 016311(2005).
- Bulusu, K. V., Plesniak, M. W. Shannon entropy-based wavelet transform methods for autonomous coherent structure identification in fluid flow field data. Entropy. 17 (10), 6617-6642 (2015).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
