Przezczaszkowa stymulacja magnetyczna, elektromiografia i przechwytywanie ruchu 3D są powszechnie stosowanymi nieinwazyjnymi technikami badania funkcji nerwowo-mięśniowych u ludzi. W tym artykule opisujemy protokół, który synchronicznie próbkuje dane generowane przez wszystkie trzy z tych narzędzi wraz z unikalnym dodatkiem prezentacji bodźców rzeczywistości wirtualnej i informacji zwrotnych.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Wielofunkcyjny zestaw do badania kontroli motorycznej człowieka za pomocą przezczaszkowej stymulacji magnetycznej, elektromiografii, przechwytywania ruchu i rzeczywistości wirtualnej
W tym artykule
Podsumowanie
Streszczenie
Badanie kontroli nerwowo-mięśniowej ruchu u ludzi odbywa się za pomocą licznych technologii. Nieinwazyjne metody badania funkcji nerwowo-mięśniowej obejmują przezczaszkową stymulację magnetyczną, elektromiografię i trójwymiarowe przechwytywanie ruchu. Pojawienie się łatwo dostępnych i opłacalnych rozwiązań rzeczywistości wirtualnej rozszerzyło możliwości naukowców w zakresie odtwarzania "rzeczywistych" środowisk i ruchów w warunkach laboratoryjnych. Naturalistyczna analiza ruchu nie tylko pozwoli lepiej zrozumieć kontrolę motoryczną u zdrowych osób, ale także pozwoli na projektowanie eksperymentów i strategii rehabilitacyjnych, które są ukierunkowane na określone zaburzenia motoryczne (np. udar). Łączne wykorzystanie tych narzędzi doprowadzi do coraz głębszego zrozumienia neuronalnych mechanizmów kontroli motorycznej. Kluczowym wymogiem przy łączeniu tych systemów akwizycji danych jest dokładna zgodność czasowa między różnymi strumieniami danych. Protokół ten opisuje ogólną łączność systemu wielofunkcyjnego, sygnalizację międzysystemową i synchronizację czasową zarejestrowanych danych. Synchronizacja systemów komponentów odbywa się przede wszystkim za pomocą konfigurowalnego obwodu, który można łatwo wykonać z gotowych komponentów i minimalnych umiejętności montażu elektroniki.
Wprowadzenie
Wirtualna rzeczywistość (VR) szybko staje się dostępnym narzędziem badawczym do wykorzystania w wielu dziedzinach, w tym w badaniu ruchu człowieka. Badanie ruchu kończyn górnych jest szczególnie korzystne dzięki włączeniu VR. Wirtualna rzeczywistość pozwala na szybkie dostosowanie parametrów eksperymentalnych zaprojektowanych do badania określonych cech kinematycznych i dynamicznych sterowania ruchem ramienia. Parametry te można dostosować indywidualnie do każdego przedmiotu. Na przykład lokalizacje celów wirtualnych można skalować, aby zapewnić identyczną początkową postawę ramion u wszystkich badanych. Wirtualna rzeczywistość pozwala również na manipulowanie wizualnym sprzężeniem zwrotnym podczas eksperymentów, co jest nieocenionym narzędziem w badaniach wzrokowo-ruchowych1–5.
Użycie realistycznych środowisk VR z innymi narzędziami biomechanicznymi pozwoli również na naturalistyczne scenariusze ruchu, w których można testować wzorce ruchowe. Układ ten staje się coraz bardziej cenny dla badań i praktyki rehabilitacji po chorobie i urazach6,7. Naśladowanie naturalistycznych ruchów i środowisk (np. wykonywanie ruchów w wirtualnej kuchni) w warunkach klinicznych umożliwi specjalistom rehabilitacji dokładniejsze opisanie upośledzeń danej osoby w kontekście świata rzeczywistego. Wysoce zindywidualizowane opisy upośledzeń pozwolą na bardziej ukierunkowane strategie leczenia, potencjalnie zwiększając skuteczność i skracając czas trwania rehabilitacji.
Połączenie VR z innymi narzędziami, takimi jak przezczaszkowa stymulacja magnetyczna (TMS), elektromiografia powierzchniowa (EMG) i przechwytywanie ruchu całego ciała, tworzy niezwykle potężną i elastyczną platformę do badania nerwowo-mięśniowej kontroli ruchu u ludzi. Przezczaszkowa stymulacja magnetyczna jest potężną, nieinwazyjną metodą pomiaru pobudliwości i integralności funkcjonalnej zstępujących dróg motorycznych (np. drogi korowo-rdzeniowej) za pomocą odpowiedzi EMG, takich jak motoryczne potencjały wywołane (MEP)8. Nowoczesne trójwymiarowe systemy przechwytywania ruchu umożliwiają również naukowcom badanie aktywności nerwowo-mięśniowej wraz z wynikającą z niej kinematyką i dynamiką ruchu. Pozwala to na tworzenie niezwykle szczegółowych modeli układu mięśniowo-szkieletowego, a także testowanie hipotez dotyczących budowy i funkcji kontrolerów neuronalnych. Badania te poszerzą naszą wiedzę naukową na temat ludzkiego układu sensomotorycznego i doprowadzą do poprawy leczenia zaburzeń mięśniowo-szkieletowych i neurologicznych.
Jednak jednym z głównych problemów z systemami wielofunkcyjnymi jest synchronizacja oddzielnie rejestrowanych strumieni danych (np. przechwytywanie ruchu, EMG, itp.). Celem tego protokołu jest opisanie uogólnionego układu powszechnie dostępnych na rynku systemów do jednoczesnego rejestrowania pomiarów biomechanicznych i fizjologicznych podczas ruchu. Inni badacze korzystający ze sprzętu różnych producentów mogą być zmuszeni do zmiany elementów tego protokołu, aby dopasować je do swoich konkretnych potrzeb. Ogólne zasady zawarte w tym protokole powinny jednak nadal mieć zastosowanie.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Wszyscy uczestnicy biorący udział w eksperymentach przeszli procedury świadomej zgody zatwierdzone przez Radę Przeglądu Instytucjonalnego (IRB) Uniwersytetu West Virginia.
1. Ogólna charakterystyka systemu, projekt i ogólne zadanie eksperymentalne
Uwaga: Kompletna konfiguracja składa się z następujących głównych komponentów: sprzętu EMG i powiązanego sprzętu do cyfrowej akwizycji danych (DAQ); systemu przechwytywania ruchu (ten protokół wykorzystuje aktywny system LED); jednostki TMS z cewką w kształcie ósemki i sprzętem do lokalizacji stereotaksycznej; zestawu VR wraz z powiązanym komputerem i oprogramowaniem oraz niestandardowego obwodu synchronizacji. Rysunek 1 schematycznie przedstawia połączenia między komponentami protokołu.
- Podłączenie komponentów systemu
- Podłącz przedwzmacniacz EMG do wzmacniacza głównego.
- Podłącz wyjście wzmacniacza EMG do bloku wejściowego sprzętu rejestracyjnego DAQ za pomocą złączy BNC lub podobnych.
- Podłącz sprzęt rejestracyjny DAQ do dedykowanego komputera, który będzie uruchamiał skrypt akwizycji danych (plik uzupełniający).
- Podłącz wyjście równoległe komputera sterującego VR do jednostki dedykowanego układu elektronicznego (szczegóły w następnej sekcji).
- Podłącz wyjścia synchronizacji i wyzwalania przechwytywania ruchu (motion capture) z dedykowanego układu do bloku rejestracyjnego DAQ obok połączeń sygnału EMG.
- Rozdziel sygnał wyzwalający motion capture i podłącz go do portu „Analog Input Start” w sprzęcie EMG DAQ oraz do złącza wyzwalającego w komputerze sterującym sprzętem do przechwytywania ruchu.
Uwaga: Różnica czasowa między początkami poszczególnych strumieni akwizycji danych dla opisanego sprzętu (motion capture i EMG) może wynosić od 160-190 msec. Ta różnica czasowa była podstawą do zaprojektowania układu synchronizacji opisanego w niniejszym protokole i prawdopodobnie wynika z różnic programowych i sprzętowych między tymi dwoma systemami. - Podłącz port wyzwalający TMS w jednostce dedykowanego układu do wejścia wyzwalającego BNC w jednostce sterującej TMS.
- Ustanów łączność sieciową między komputerami VR i motion capture, korzystając z oprogramowania dostarczonego przez producenta i fizycznych połączeń sieciowych.
- Podłącz gogle VR do komputera VR i upewnij się, że działają one z wszelkimi skryptami/programami wyświetlającymi środowiska wirtualne uczestnikom.
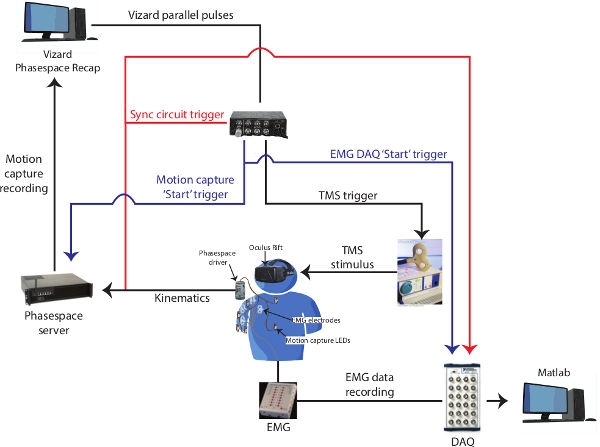
Rycina 1: Połączenia całego układu. Ten schemat przedstawia ogólne połączenia między elementami naszego systemu. Obwód synchronizacji został opisany szczegółowo w innej części tekstu. Niebieska linia odpowiada sygnałowi, który uruchamia zarówno strumienie danych z przechwytywania ruchu, jak i EMG. Zdarzenie to jest źródłem opóźnienia czasowego wynoszącego do 190 msec przy użyciu sprzętu opisanego w niniejszym protokole. Czerwona linia odpowiada zdarzeniu synchronizacji zainicjowanemu przez VR, które jest jednocześnie rejestrowane przez systemy przechwytywania ruchu i EMG, a następnie wykorzystywane do wyrównania czasowego odpowiednich strumieni danych. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tej ryciny.
2. Ogólne szczegóły integracji i synchronizacji systemu
Uwaga: Synchronizacja oddzielnych systemów akwizycji danych w niniejszym protokole ( przechwytywanie ruchu i EMG) jest realizowana za pomocą sygnału zdarzenia wspólnego dla wszystkich strumieni rejestracji. Dzięki zastosowaniu wspólnego zdarzenia wszystkie sygnały mogą zostać wyrównane czasowo po zebraniu danych, aby zminimalizować rozbieżności w zapisie w czasie rzeczywistym (wynoszące powyżej 190 msec przy użyciu sprzętu opisanego w tym protokole). W niniejszym protokole sygnał wspólny pochodzi z systemu VR jako sygnał portu równoległego. Sygnał wspólny jest kierowany do obwodu, który umożliwia synchronizację oddzielnych strumieni danych poprzez bezpośrednią rejestrację wraz z sygnałami EMG oraz jednoczesne wygaszenie diody LED systemu przechwytywania ruchu. Obwód ten został skonstruowany przy użyciu podstawowych narzędzi i technik budowy komponentów elektronicznych, podobnie jak obwody opisane w innych źródłach9.
- Projekt, układ i konstrukcja obwodu synchronizacji
- Zidentyfikuj wszelkie analogowe mechanizmy wyzwalania oparte na standardzie TTL w jednostkach sterujących urządzeniami (np. TMS, systemy motion capture) i zapoznaj się z wymaganiami dotyczącymi wyzwalania, takimi jak kierunek impulsu TTL (dodatni/ujemny) oraz amplituda. Analogowe mechanizmy wyzwalania często posiadają wspólne współosiowe złącza „BNC”, co ułatwia łączenie komponentów.
- Dodaj do systemu motion capture dodatnią diodę LED, która będzie służyć do synchronizacji sygnału; poprowadź przewody diody LED przez obwód synchronizacji (Rysunek 3).
- Określ parametry komponentów elektrycznych (t.j. rezystancję, pojemność) niezbędne do wyłączenia synchronizującej diody LED na określony czas. Oblicz czas, przez który dioda synchronizacyjna w obwodzie pozostaje wyłączona, korzystając z równania: t = 1,1*R1*C1. Sugeruje się, aby czas ten był krótszy niż średni czas trwania ruchu eksperymentalnego. Na przykład aktualnie opisywany eksperyment wymagał rezystora i kondensatora o wartościach około jednego megaoma i jednego mikrofara-da, odpowiednio.
- Użyj lutownicy, aby przymocować komponenty elektryczne do drukowanej płytki prototypowej lub projektowej, zgodnie ze schematem przedstawionym na Rysunku 3. Umieść obwód w powszechnie dostępnej plastikowej obudowie projektowej; prawdopodobnie konieczne będzie wywiercenie w niej otworów na złącza BNC. Obwód może być zasilany z portu USB komputera stacjonarnego napięciem 5 V; konieczne będzie rozmontowanie kabla USB w celu wyizolowania przewodów zasilających i uziemiających. Mogą być również potrzebne kondensatory filtrujące w celu regulacji zasilania układu 555 (niewidoczne na Rysunku 3).
- Zbadaj płytkę drukowaną pod kątem niepożądanych mostków lutowniczych między komponentami elektrycznymi. W przypadku ich wykrycia usuń lut odsysaczem lub rozgrzej lut i mechanicznie usuń mostkujące połączenie.
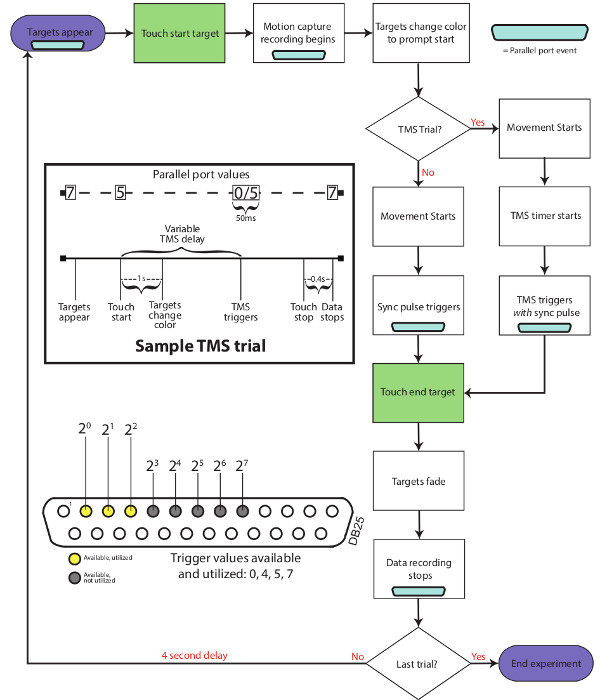
Rycina 2: Schemat blokowy próby. Ten schemat przedstawia zdarzenia bodźca i sygnału, które występują podczas typowej próby eksperymentalnej obejmującej stymulację TMS. Kody portu równoległego występujące w trakcie próby są przedstawione w symbolach schematycznych DB25 (jasnoniebieskie).
- Szczegóły synchronizacji
- Korzystając z schematu blokowego podobnego do Rysunku 2, określ, kiedy poszczególne elementy sprzętowe powinny zostać aktywowane w trakcie ruchu eksperymentalnego. Na przykład niektóre urządzenia mogą być aktywowane indywidualnie, podczas gdy inne mogą być uruchamiane jednocześnie.
- W punktach czasowych wymagających wyzwolenia lub sygnalizacji (np. niebieskie symbole portu równoległego na Rysunku 2), ustal, których linii sygnałowych portu równoległego należy użyć i wprowadź je do systemu VR. Osiąga się to poprzez wysyłanie wartości liczbowych do portu równoległego w określonych momentach podczas ruchów, gdzie każda linia reprezentuje cyfrę binarną. Więcej szczegółów na temat sygnalizacji opartej na porcie równoległym znajduje się w sekcji Dyskusja.
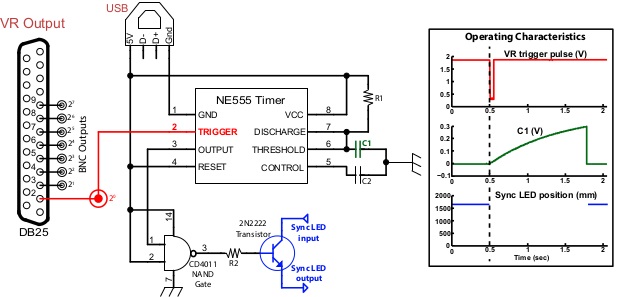
Rycina 3: Obwód synchronizacji. Niniejszy schemat przedstawia układ naszego autorskiego obwodu synchronizacji. Domyślnym wyjściem bramki NAND jest wysoki stan napięcia; wyjście to jest kierowane na bramkę tranzystora, przez który przepływa prąd w obwodzie diody LED synchronizacji. Ten stan domyślny sprawia, że obwód jest zamknięty, co utrzymuje diodę LED w stanie świecenia. Po otrzymaniu sygnału wyzwalającego synchronizację z portu równoległego (czerwona linia na wstawce), wewnętrzny stan układu 555 ulega zmianie, co wprowadza wyjście w stan wysoki i wygasza diodę LED (niebieska linia). W tym momencie napięcie na C1 (zielona linia) wzrasta do wartości, która resetuje stan wewnętrzny układu 555, ponownie aktywując diodę LED. Sygnał wyzwalający synchronizację z portu równoległego jest również kierowany bezpośrednio do złącza BNC połączonego z portem wyzwalającym wejście TMS. Uwaga: Kierunek tego sygnału wyzwalającego może wymagać odwrócenia (z dodatniego na ujemny lub odwrotnie), w zależności od specyficznych wymagań sprzętowych badacza. Zadanie to można łatwo zrealizować poprzez dodanie układu „inwertera” na tym wyjściu wyzwalającym. Aby wyświetlić powiększoną wersję tej ryciny, kliknij tutaj.
3. Procedury eksperymentalne
- Procedury bezpieczeństwa i świadoma zgoda
- Upewnij się, że wszystkie procedury eksperymentalne zostały zatwierdzone przez Instytucjonalną Komisję Rewizyjną (IRB). Wyjaśnij wszystkie procedury uczestnikom i uzyskaj świadomą zgodę z wykorzystaniem dokumentacji zatwierdzonej przez IRB.
- Po uzyskaniu świadomej zgody przeprowadź u uczestników podstawowe badanie przesiewowe pod kątem bezpieczeństwa TMS, aby upewnić się, że nie cierpią oni na szumy uszne, nie mają w rodzinie historii epilepsji lub napadów ani innych schorzeń wiążących się z podwyższonym ryzykiem wystąpienia napadów.
- Podczas stymulacji TMS wymagaj bezwzględnego stosowania ochronnych zatyczek do uszu, aby zapobiec uszkodzeniu słuchu.
- Rejestracja elektromiografii
- W zależności od celów naukowych badania określ, z których mięśni ramienia należy rejestrować sygnały EMG. W badaniu opisanym w niniejszym protokole analizowano momenty obrotowe generowane w stawie barkowym i łokciowym podczas ruchu. Zatem sygnały EMG rejestrowano z głównych powierzchownych mięśni działających na te dwa stawy, takich jak mięsień naramienny, mięsień piersiowy, mięsień dwugłowy ramienia, mięsień trójgłowy ramienia oraz mięsień ramienno-promieniowy.
- Wykonaj wszystkie niezbędne połączenia elektryczne pomiędzy poszczególnym sprzętem EMG, w tym wzmacniaczami, przedwzmacniaczami, przewodami czujników i elektrodami, zgodnie ze specyfikacją producenta, łącząc pasujące złącza.
- Przygotuj każde miejsce aplikacji elektrody, delikatnie oczyszczając je wacikiem nasączonym alkoholem, usuwając nadmiar włosów brzytwą i nakładając łagodny żel ścierny. Prawidłowe przygotowanie miejsca zapewni spójne i niskie wartości impedancji między elektrodą a skórą (<10 kOhms) oraz wysoki stosunek sygnału do szumu rejestrowanych sygnałów EMG.
- Poproś badanych o wykonanie skurczów izometrycznych zaprojektowanych tak, aby wyizolować poszczególne interesujące nas mięśnie, w oparciu o przyjęte opisy anatomiczne i biomechaniczne10. Na przykład, aby wyizolować mięsień dwugłowy, poproś uczestnika o przeciwstawienie się wymuszonemu wyprostowi w łokciu.
- Po wykonaniu przez badanych skurczów izolujących mięśnie, przymocuj różnicowe bipolarne elektrody EMG nad najgrubszą, centralną częścią, tzw. „brzuścem” każdego mięśnia w przyjętych lokalizacjach11. Zapewnia to objęcie maksymalnej liczby włókien mięśniowych i minimalizuje zjawisko „przesłuchu” (crosstalk) między sąsiednimi mięśniami. Pamiętaj, aby najdłuższe osie elektrod bipolarnych były ustawione wzdłuż mięśni, równolegle do włókien.
- Przymocuj elektrodę uziemiającą EMG zgodnie ze specyfikacją sprzętu (np. na skórze nad kręgiem C7).
- Rejestruj wzmocnione sygnały EMG za pomocą sprzętu DAQ sterowanego przez niestandardowy skrypt komputerowy. Skrypt użyty w obecnym protokole jest dołączony jako plik uzupełniający.
- Dostosuj wzmocnienie stosowane do rejestrowanych sygnałów do pożądanego poziomu, przesuwanym pokrętłami przedwzmacniacza EMG. Unikaj wartości wzmocnienia, które powodują, że rejestrowane sygnały przekraczają zakres wejściowy sprzętu rejestrującego (zazwyczaj 5V). Typowe wartości wzmocnienia EMG mieszczą się w zakresie 1 000-4 000.
- Wykonaj skurcze izometryczne analogiczne do tych z kroku 3.2.4 i wizualnie sprawdź sygnały EMG, aby upewnić się, że są one wysokiej jakości (t.j. mają wysoki stosunek sygnału do szumu). W razie potrzeby zmień położenie elektrod lub wzmocnienie sygnału.
- Przygotowanie systemu przechwytywania ruchu
- Zkalibruj kamery śledzenia ruchu, korzystając z dostarczonych przez dostawcę instrukcji i sprzętu, zgodnie z wytycznymi producenta.
- Używając taśmy i innych materiałów mocujących, przymocuj aktywne czujniki LED do punktów kostnych w pobliżu stawów ramienia oraz innych interesujących anatomicznie punktów wykorzystywanych w konstrukcji modeli biomechanicznych: paliczka dalszego palca wskazującego, wyrostka rzylca kości promieniowej i łokciowej w nadgarstku, wyrostka łokciowego w łokciu, wyrostka kruczego i akromionu łopatki w barku, wcięcia mostkowo-obojczykowego, wyrostka mieczykowatego oraz wyrostka kolczystego C7. Przymocuj kolejny LED do zestawu VR, aby ustawić punkt widzenia w środowisku wirtualnym.
- Podłącz każdy LED do wiązki przewodów przymocowanej do bezprzewodowej jednostki sterującej. Włącz jednostkę sterującą i upewnij się, że wszystkie diody LED są prawidłowo podświetlone.
- Umieść synchronizującą diodę LED w dogodnym miejscu, z dala od badanego, ale w zasięgu widzenia kamer.
- Stereotaktyczna lokalizacja stymulacji magnetycznej przezczaszkowo
- Zkalibruj sprzęt i oprogramowanie przeznaczone do rejestracji TMS12, aby umożliwić dokładne umieszczenie cewki. Zazwyczaj polega to na koregistracji cewek TMS z punktami anatomicznymi, takimi jak nasion, punkty przeduszne i czubek nosa. Rejestracja stereotaktyczna między uczestnikiem a cewką stymulującą jest niezbędna dla spójnej lokalizacji stymulacji.
- Procedury lokalizacji „hot-spotu” MEP i wyznaczania progu MEP
- Zastosuj techniki tzw. „hot-spot” w celu zlokalizowania obszarów kory wrażliwych na TMS, które generują MEP o największej amplitudzie przy najniższym progu stymulacji8,13,14. Stymulacja magnetyczna przezczaszkowa w badaniach nad systemami ruchowymi zazwyczaj polega na stymulowaniu obszaru kory kontrolującego ruch w określonej części ciała (np. ramieniu i dłoni)15.
- Zarejestruj lokalizację idealnych punktów stymulacji na skórze głowy uczestnika za pomocą skalibrowanego sprzętu do rejestracji stereotaktycznej i powiązanego oprogramowania. Po zarejestrowaniu każdej lokalizacji w oprogramowaniu upewnij się co do jej dokładności, ponownie lokalizując punkt i stymulując go, szukając podobnych odpowiedzi MEP.
- Zadanie behawioralne w rzeczywistości wirtualnej
- Zaprojektuj parametry zadania behawioralnego (np. ruchy sięgania), które zostanie wykorzystane w eksperymencie. W obecnym badaniu zadaniem jest sięganie do wirtualnych celów umieszczonych sekwencyjnie w różnych lokalizacjach przestrzennych. Wielkość celów definiuje dokładność ruchów uczestników. Zaprojektuj ruchy tak, aby podczas sięgania do celów wywoływane były zróżnicowane kierunki i wartości momentów obrotowych w stawach.
- Skonfiguruj środowisko VR, które prowadzi badanych przez zadanie behawioralne, używając komercyjnego oprogramowania VR kompatybilnego z goglami i systemem śledzenia ruchu, zgodnie z protokołem producenta. Zapoznaj się z wymaganymi zasobami obliczeniowymi i wymaganiami dotyczącymi języka programowania dla danego pakietu oprogramowania. Powszechnie stosowane pakiety oprogramowania VR mogą być programowane w językach takich jak Python, C++, C# i innych. Dodatkowo zaprogramuj wyjścia analogowe poprzez port równoległy w celu synchronizacji i znakowania konkretnych interesujących zdarzeń (Rysunek 2). W obecnym eksperymencie oprogramowanie VR wysyła sygnały o zdarzeniach na początku każdego powtórzenia zadania oraz w momentach pożądanej stymulacji TMS.
- Podłącz wyjście VR do obwodu synchronizacyjnego (Rysunek 3) i/lub pozostałych urządzeń do synchronizacji, używając kabli z pasującymi złączami.
- Poleć badanym wykonanie zadania behawioralnego w VR. W obecnym badaniu środowisko VR prezentowano za pomocą wyświetlacza montowanego na głowie, w którym uczestnicy widzieli układy sferycznych celów. Używając oprogramowania VR, zaprogramuj konkretne sekwencje ruchów, zmieniając wygląd celów (kolor, lokalizacja, itp.) i zapoznaj uczestników z tymi działaniami. Dodatkowo poinformuj uczestników o wszelkich innych pożądanych ograniczeniach ruchowych. Na przykład uczestników w obecnym badaniu poproszono o utrzymanie wszystkich segmentów ramienia w pionowej płaszczyźnie ruchu podczas sięgania do celów.
- Gdy uczestnicy przyzwyczają się do ruchów eksperymentalnych, zarejestruj dane EMG i przechwytywania ruchu oraz sygnały synchronizacyjne za pomocą niestandardowych skryptów lub pakietów oprogramowania dostarczonych przez producenta. Dostosuj częstotliwość próbkowania każdego systemu akwizycji danych do pożądanych wartości; dodatkowo zapoznaj się z wszelkimi parametrami specyficznymi dla producenta i dostosuj je, np. intensywność diod LED śledzenia ruchu.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Synchronizacja licznych strumieni danych w tej konfiguracji pozwala na rejestrację kinematyki, ciągłej aktywności mięśniowej (EMG) oraz chwilowej aktywności nerwowo-mięśniowej (MEP), które występują podczas ruchów kończyny górnej. Aby zrekonstruować profile odpowiedzi MEP w trakcie całego ruchu, wymagane są powtórne próby danego ruchu. Rycina 4 przedstawia dane zebrane od jednego badanego. Rycina 4A pokazuje przykład tych strumieni danych podczas pojedynczej próby wraz z odpowiadającymi ...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Celem artykułu jest opisanie metody włączania VR do badania ruchu człowieka oraz metody synchronizacji różnych strumieni danych. Wirtualna rzeczywistość rozszerzy możliwości badaczy, którzy próbują odtworzyć rzeczywiste scenariusze ruchowe w warunkach laboratoryjnych. Połączenie VR z innymi metodologiami rejestracji i bodźców nerwowo-mięśniowych tworzy potężny zestaw narzędzi do kompleksowego badania mechanizmów kontroli motorycznej człowieka. Uzyskane w ten sposób wielowymiarowe zestawy danych uzyskane podczas skrupulat...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają do zadeklarowania konfliktu interesów.
Podziękowania
Ta praca była wspierana przez grant GM109098 P20 NIH, Program Sponsorski NSF i WVU ADVANCE (VG) oraz fundusze startowe departamentu WVU.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Przezczaszkowy stymulator magnetyczny | Magstim | N/A | Stymulator i cewki TMS |
| Impulse X2 | PhaseSpace | N/A | System przechwytywania ruchu |
| MA300 Zaawansowany wielokanałowy system EMG | Motion Lab Systems | MA300-28 | Przedwzmacniacz i wzmacniacz EMG |
| Elektrody EMG Norotrode | Elektrody | ||
| EMG Myotronics N/ABNC-2111 Jednostronnie, ekranowany blok złączy BNC | National Instruments | 779347-01 | Blok złączy BNC |
| NI PXI-1033 5-gniazdowa obudowa PXI ze zintegrowanym kontrolerem MXI-Express | Instruments | 779757-01 | Obudowa DAQ |
| NI PXI-6254 16-bitowy, 1 MS/s (wielokanałowy), 1,25 MS/s (1-kanałowy), 32 wejścia analogowe | Karta | ||
| DAQ National Instruments 779118-01SHC68-68-EPM (2m) | National Instruments | 192061-02 | ekranowany |
| DK1 lub DK2 | Gogle Oculus VR | N/A | Ocuclus Rift |
| Vizard 5 Lite | WorldViz | N/A | Oprogramowanie do wirtualnej rzeczywistości |
| Kondensatory C1 i C2 | różne | Nie | Dostosuj wartości do potrzeb |
| Rezystory R1 i R2 | różne | Nie | Dostosuj wartości do swoich potrzeb Dostosuj wartości do potrzeb |
| CD4011 Bramka NAND | Zmienna | /A | Bramka |
| N2222 Tranzystor | N | /A | Tranzystor |
| NE555 Obwód timera | Zróżnicowany | obwód timera | N/A |
| Złącza DB25 i USB | zróżnicowane | /A | równoległe i USB |
Bibliografia
- Dounskaia, N., Wang, W., Sainburg, R. L., Przybyla, A. Preferred directions of arm movements are independent of visual perception of spatial directions. Exp. brain Res. 232 (2), 575-586 (2014).
- McIntosh, R. D., Mulroue, A., Brockmole, J. R. How automatic is the hand’s automatic pilot? Evidence from dual-task studies. Exp brain Res. 206 (3), 257-269 (2010).
- Shabbott, B. A., Sainburg, R. L. Learning a visuomotor rotation: simultaneous visual and proprioceptive information is crucial for visuomotor remapping. Exp. Brain Res. 203 (1), 75-87 (2010).
- Sarlegna, F. R., Sainburg, R. L. The roles of vision and proprioception in the planning of reaching movements. Adv. Exp. Med. Biol. 629, 317-335 (2009).
- Lillicrap, T. P., et al. Adapting to inversion of the visual field: a new twist on an old problem. Exp. brain Res. 228 (3), 327-339 (2013).
- Saposnik, G., Levin, M. Virtual reality in stroke rehabilitation: a meta-analysis and implications for clinicians. Stroke. 42 (5), 1380-1386 (2011).
- Robles-García, V., et al. Motor facilitation during real-time movement imitation in Parkinson’s disease: a virtual reality study. Parkinsonism Relat. Disord. 19 (12), 1123-1129 (2013).
- Gritsenko, V., Kalaska, J. F., Cisek, P. Descending corticospinal control of intersegmental dynamics. J. Neurosci. 31 (33), 11968-11979 (2011).
- Shirvalkar, P. R., Shapiro, M. L. Design and construction of a cost effective headstage for simultaneous neural stimulation and recording in the water maze. J. Vis. Exp. (44), e2155(2010).
- Kendall, F. P., McCreary, E. K., Provance, P. G., Rodgers, M., Romani, W. Muscles: Testing and Function With Posture and Pain. , Lippincott Williams & Wilkins. (2005).
- Barbero, M., Merletti, R., Rainoldi, Atlas of Muscle Innervation Zones: Understanding Surface Electromyography and Its Applications. Springer-Verlag Mailand. , (2012).
- Sliwinska, M. W., Vitello, S., Devlin, J. T. Transcranial magnetic stimulation for investigating causal brain-behavioral relationships and their time course. J. Vis. Exp. (89), (2014).
- Goss, D. A., Hoffman, R. L., Clark, B. C. Utilizing transcranial magnetic stimulation to study the human neuromuscular system. J. Vis. Exp. (59), e3387(2012).
- Rogers, J., Watkins, K. E. Stimulating the lip motor cortex with transcranial magnetic stimulation. J. Vis. Exp. (88), e51665(2014).
- Ellaway, P., et al. Variability in the amplitude of skeletal muscle responses to magnetic stimulation of the motor cortex in man. Electroencephalogr. Clin. Neurophysiol. Mot. Control. 109 (2), 104-113 (1998).
- Storr, W. Electronics Tutorials 555 Timer Tutorial. , Available from: http://www.electronics-tutorials.ws/waveforms/555_timer.html (1999).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
