Używamy druku 3D do wytwarzania anizotropowych cząstek w kształcie waletów, krzyżyków, tetrad i triad, których wyrównanie i rotacje w turbulentnym przepływie płynu mogą być mierzone na podstawie wielu jednoczesnych obrazów wideo.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Metody pomiaru orientacji i szybkości rotacji cząstek wydrukowanych w 3D w turbulencji
W tym artykule
Podsumowanie
Streszczenie
Przedstawiono eksperymentalne metody pomiaru ruchu obrotowego i translacyjnego cząstek anizotropowych w płynach turbulentnych, flows. 3D technologia druku jest używana do wytwarzania cząstek o smukłych ramionach połączonych we wspólnym środku. Badane kształty to krzyże (dwa prostopadłe pręty), walety (trzy prostopadłe pręty), triady (trzy pręty w trójkątnej symetrii płaskiej) i tetrady (cztery ramiona w symetrii czworościennej). Opisano metody wytwarzania rzędu 10 000 cząstek barwionych fluorescencyjnie. Czasowo-rozdzielcze pomiary ich orientacji i szybkości obrotu ciała stałego uzyskuje się z czterech zsynchronizowanych filmów ich ruchu w turbulentnym przepływie między oscylującymi siatkami o Rλ = 91. W tym stosunkowo niskim przepływie o liczbie Reynoldsa, adwekowane cząstki są na tyle małe, że zbliżają się do elipsoidalnych cząstek znacznikowych. Prezentujemy wyniki czasowo-rozdzielczych trajektorii 3D położenia i orientacji cząstek oraz pomiary szybkości ich rotacji.
Wprowadzenie
W niedawnej publikacji przedstawiliśmy użycie cząstek wykonanych z wielu smukłych ramion do pomiaru ruchu obrotowego cząstek w turbulencji1. Cząstki te można wytwarzać za pomocą drukarek 3D, a za pomocą wielu kamer można dokładnie zmierzyć ich położenie, orientację i szybkość obrotu. Korzystając z narzędzi teorii smukłych ciał, można wykazać, że cząstki te mają odpowiadające im efektywne elipsoidy2, a ruchy obrotowe tych cząstek są identyczne z ruchami ich odpowiednich efektywnych elipsoid. Cząstki o symetrycznych ramionach o równej długości obracają się jak kule. Jedną z takich cząstek jest podnośnik, który ma trzy wzajemnie prostopadłe ramiona przymocowane w swoim środku. Dostosowanie względnych długości ramion podnośnika może utworzyć cząstkę odpowiadającą dowolnej elipsoidzie trójosiowej. Jeśli długość jednego ramienia jest równa zero, tworzy to krzyż, którego odpowiednikiem elipsoidy jest dysk. Cząstki zbudowane ze smukłych ramion zajmują niewielki ułamek objętości ciała stałego swoich stałych elipsoidalnych odpowiedników. W rezultacie osadzają się wolniej, co ułatwia ich dopasowanie gęstości. Pozwala to na badanie znacznie większych cząstek niż jest to wygodne w przypadku stałych cząstek elipsoidalnych. Dodatkowo obrazowanie można przeprowadzić przy znacznie wyższych stężeniach cząstek, ponieważ cząstki blokują mniejszą część światła od innych cząstek.
W tym artykule udokumentowane są metody wytwarzania i śledzenia cząstek wydrukowanych w 3D. Narzędzia do śledzenia ruchu translacyjnego cząstek sferycznych na podstawie pozycji cząstek widzianych przez wiele kamer zostały opracowane przez kilka grup3,4. Parsa i wsp.5 rozszerzono to podejście na drążki kierownicze, wykorzystując położenie i orientację prętów obserwowanych przez wiele kamer. W tym miejscu przedstawiamy metody wytwarzania cząstek o najróżniejszych kształtach i rekonstrukcji ich orientacji 3D. Daje to możliwość rozszerzenia śledzenia 3D cząstek o skomplikowanych kształtach na szeroki zakres nowych zastosowań.
Ta technika ma duży potencjał do dalszego rozwoju ze względu na szeroki zakres kształtów cząstek, które można zaprojektować. Wiele z tych kształtów ma bezpośrednie zastosowanie w przepływach środowiskowych, w których plankton, nasiona i kryształki lodu występują w szerokiej gamie kształtów. Powiązania między rotacją cząstek a podstawowymi małoskalowymi właściwościami przepływów turbulentnych6 sugerują, że badanie rotacji tych cząstek dostarcza nowych sposobów patrzenia na proces kaskady turbulentnej.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
1. Wytwarzanie cząsteczek
- Użyj programu do projektowania wspomaganego komputerowo 3D (CAD), aby stworzyć modele cząsteczek. Eksportuj jeden plik na każdy model w formacie obsługiwanym przez używaną drukarkę 3D.
- Użyj polecenia Koło, aby narysować koło o średnicy 0.3 mm. Użyj funkcji Wyprowadź (Extrude), aby stworzyć cylinder o długości 3 mm.
- Stwórz krzyż z dwóch cylindrów ortogonalnych ze wspólnym środkiem; stwórz „jack” z trzech cylindrów wzajemnie ortogonalnych ze wspólnym środkiem; stwórz tetradę z czterech cylindrów dzielących wspólny koniec pod kątami 109.5° względem siebie; stwórz triadę z trzech cylindrów w jednej płaszczyźnie dzielących wspólny koniec pod kątami 120° względem siebie.
- Aby przechylić cylindry (zwane dalej „ramionami” cząsteczek) względem siebie, użyj polecenia Obrót 3D, aby narysować linię przez średnicę koła na jednym z jego końców, a następnie wprowadź żądany kąt obrotu.
- Użyj polecenia Suma (Union), aby połączyć poszczególne ramiona w jeden szczelny obiekt.
- Ponownie użyj polecenia Obrót 3D, aby przechylić obiekt tak, aby żadne ramiona nie znajdowały się wzdłuż osi pionowej lub poziomej, ponieważ ramiona leżące wzdłuż tych osi mają tendencję do występowania defektów, łatwiej się odłamują lub spłaszczają.
- Eksportuj każdy obiekt w osobnym pliku w formacie kompatybilnym z drukarkami 3D.
- Zamów około 10 000 cząsteczek każdego typu z komercyjnego źródła specjalizującego się w produkcji addytywnej lub wydrukuj je w dostępnym ośrodku. Cząsteczki powinny być drukowane na drukarce polimerowej z ekstruzją, która wykorzystuje matrycę wsporczą z innego materiału, który można rozpuścić.
- Zamów cząsteczki co najmniej trzy tygodnie przed planowanymi eksperymentami, ponieważ przygotowanie i drukowanie tak wielu cząsteczek jest procesem powolnym. Upewnij się, że cząsteczki są drukowane w „trybie wysokiej rozdzielczości”, ponieważ ich rozmiary są bliskie minimalnej wielkości detali wielu drukarek 3D, a ramiona nie będą tak symetryczne i mogą się złamać przy druku w niższej rozdzielczości.
2. Przygotowanie cząstek
- Przygotuj roztwór soli, w którym cząstki będą posiadały wyporność neutralną, aby zminimalizować zginanie ramion cząstek podczas przechowywania oraz aby w analizie nie trzeba było uwzględniać sił grawitacyjnych i wyporu.
- Przetestuj średnią gęstość cząstek, zanurzając je w roztworach wody zmieszanej z chlorkiem wapnia (CaCl2) o gęstościach w okolicy 1,20 g/cm3.
- Aby wyznaczyć gęstość wody, najpierw ustaw zero wagi, gdy na niej znajduje się pusta kolba miarowa o pojemności 100 ml. Zdejmij kolbę i napełnij ją wodą zmieszaną z CaCl2. Umieść kolbę ponownie na wadze i podziel uzyskaną masę przez 100 ml.
Uwaga: Ponieważ 1 ml = 1 cm3, 1 g/ml = 1 g/cm3. - Testuj cząstki przy wielu różnych gęstościach roztworu, w zakresie od 1,16 g/cm3 do 1,25 g/cm3, w przybliżonych przyrostach 0,01 g/cm3. Testuj wiele cząstek przy każdej gęstości, ponieważ nie wszystkie cząstki będą miały taką samą gęstość: w tym samym roztworze niektóre będą tonąć, niektóre będą miały wyporność neutralną, a inne będą pływać.
- Aby wyznaczyć gęstość wody, najpierw ustaw zero wagi, gdy na niej znajduje się pusta kolba miarowa o pojemności 100 ml. Zdejmij kolbę i napełnij ją wodą zmieszaną z CaCl2. Umieść kolbę ponownie na wadze i podziel uzyskaną masę przez 100 ml.
- Zapisz gęstość, przy której cząstki są średnio neutralnie wyporne po kilku godzinach.
Uwaga: Wyznaczona gęstość może znacznie różnić się od gęstości objętościowej podanej przez producentów cząstek. - Wymieszaj około 400 kg CaCl2 w około 1 600 L wody, aż roztwór osiągnie gęstość zapisaną w punktach 2.1.1 – 2.1.2.
- Odlej około 1 L tego wymieszanego roztworu na każdy typ cząstki (jacks, tetrads, itp.), który będzie służył do przechowywania cząstek. Przechowuj każdy litr w osobnym pojemniku w temperaturze pokojowej. Pozostałą część roztworu przechowuj w temperaturze pokojowej w dużym zbiorniku magazynowym.
- Przetestuj średnią gęstość cząstek, zanurzając je w roztworach wody zmieszanej z chlorkiem wapnia (CaCl2) o gęstościach w okolicy 1,20 g/cm3.
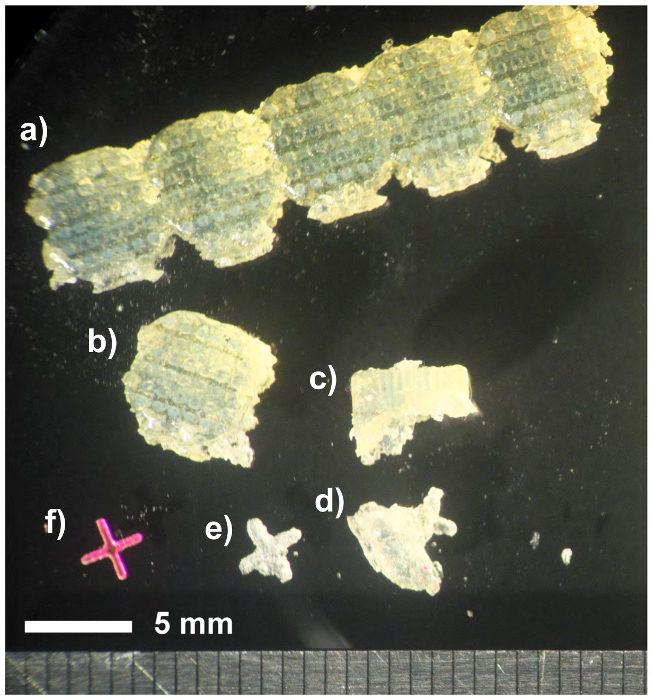
Rysunek 1. Próbka na różnych etapach usuwania żywicy. a) Bloki żywicy wspierającej, w której znajdują się cząsteczki. b) Pojedynczy blok oddzielony od pozostałych. c-e) Różne etapy ręcznego usuwania żywicy. f) Pojedyncza próbka po kąpieli w NaOH i barwieniu Rodaminą B. Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
- Ręcznie poluźnić materiał wsporczy, w którym zatopione są cząsteczki, delikatnie rozbijając duże kawałki (~ 5 mm x 320 mm, których część pokazano na Rysunku 1a) na małe fragmenty (~5 mm x 5 mm, Rysunek 1b), a następnie ręcznie masować każdy fragment, aż większość nadmiaru żywicy zostanie usunięta (Rysunek 1c-e). W ten sposób usunąć nadmiar żywicy, aby zmniejszyć ilość roztworu NaOH, który będzie musiał zostać przygotowany do kroków 2.2.1 - 2.2.4.
- Umieścić pozostały blok żywicy w 10% masowo roztworze wodorotlenku sodu (NaOH) w kąpieli ultradźwiękowej na jedną godzinę. Żywica jest wykonana z innego materiału niż cząsteczki, dzięki czemu NaOH usunie żywicę bez trwałego wpływu na cząsteczki.
UWAGA: Roztwór jest żrący i nagrzewa się podczas przebywania w kąpieli ultradźwiękowej. - Odfiltrować cząsteczki.
- Aby odfiltrować cząsteczki, przygotować lejek z siatki z plastikowymi otworami o wymiarach 0,1016 cm x 0,13462 cm. Przytrzymać lejek nad naczyniem przeznaczonym do utylizacji roztworu NaOH i powoli przelać roztwór. Utylizować roztwór NaOH zgodnie z wytycznymi dotyczącymi ochrony środowiska i bezpieczeństwa pracy.
- Delikatnie przepłukać cząsteczki wodą przed zanurzeniem w nowym 10% masowo roztworze NaOH w kąpieli ultradźwiękowej przez kolejne pół godziny.
- Odfiltrować cząsteczki w sposób opisany w punkcie 2.2.2.1 i przechowywać w roztworze o dopasowanej gęstości, rozdzielonym w punkcie 2.1.4, do czasu ich utwardzenia. Należy obchodzić się z cząsteczkami ostrożnie, ponieważ roztwór NaOH tymczasowo je zmiękcza.
Uwaga: Jeśli cząsteczki nie będą przechowywane w roztworze o dopasowanej gęstości, niektóre ramiona mogą się wygiąć. Pozostawienie ich w roztworze o dopasowanej gęstości przez kilka godzin pozwala również na wypełnienie cieczą niektórych pustek w plastiku.
- Umieścić pozostały blok żywicy w 10% masowo roztworze wodorotlenku sodu (NaOH) w kąpieli ultradźwiękowej na jedną godzinę. Żywica jest wykonana z innego materiału niż cząsteczki, dzięki czemu NaOH usunie żywicę bez trwałego wpływu na cząsteczki.
- Zabarwić cząsteczki Rodaminą-B zmieszaną z wodą, aby fluorescencją świeciły pod wpływem światła emitowanego przez zielony laser.
- Przygotować 1 L roztworu barwnika Rodaminy-B w wodzie o stężeniu 0,5 g/L (dalej nazywanego „barwnikiem”).
OSTRZEŻENIE: Toksyczny. - Podgrzać barwnik do temperatury od 50 do 80 °C, w zależności od materiału cząsteczek. Stosować wyższe temperatury dla twardszych tworzyw sztucznych; zastosowanie zbyt wysokiej temperatury spowoduje wygięcie ramion.
- Włożyć ~2 500 cząsteczek, wystarczającą ilość, aby luźno wypełnić ~25 ml w dopasowanym do gęstości roztworze do przechowywania, do barwnika i utrzymać temperaturę 80 °C przez dwie do trzech godzin, aby barwnik wniknął w polimer. Wyjąć cząsteczki, gdy staną się różowe, podobnie jak ta na Rysunku 1f.
UWAGA: Ciepło tymczasowo zmiękczy cząsteczki. - Odfiltrować cząsteczki i przepłukać je przed przechowywaniem w wyznaczonych roztworach rozdzielonych w punkcie 2.1.4. Cząsteczki stracą niewielką część barwnika, co zabarwi roztwór na różowo, ale płukanie pod kranem pomaga zapobiec utracie szkodliwej ilości barwnika.
Uwaga: Średnia gęstość cząsteczek zmieni się w wyniku barwienia, dlatego należy ponownie wykonać test zgodnie z punktami 2.1.1-2.1.2, aby znaleźć nową gęstość roztworu, przy której cząsteczki będą średnio neutralnie wyporne.
- Przygotować 1 L roztworu barwnika Rodaminy-B w wodzie o stężeniu 0,5 g/L (dalej nazywanego „barwnikiem”).
- Zmienić gęstość głównego roztworu CaCl2 (z punktu 2.1.3) w razie potrzeby. Powtórzyć krok 2.1.4 i pobrać nowe objętości roztworu o dopasowanej gęstości. Utylizować poprzednie roztwory do przechowywania, które zawierają teraz niewielkie ilości barwnika Rodaminy-B, zgodnie z przepisami dotyczącymi ochrony środowiska i bezpieczeństwa pracy.
- Powtórzyć kroki 2.3.2-2.3.4 dla kolejnych zestawów ~2 500 cząsteczek, przechowując wszystkie cząsteczki o tym samym kształcie w tych samych roztworach o dopasowanej gęstości przygotowanych w punkcie 2.4, oddzielnie od cząsteczek o innych kształtach.
Uwaga: Po około 5 powtórzeniach kroków 2.3.2-2.3.4 stężenie roztworu Rodaminy-B nie będzie już wystarczająco wysokie, aby skutecznie barwić cząsteczki. - Utylizować roztwór przygotowany w punkcie 2.3.1 zgodnie z przepisami dotyczącymi ochrony środowiska i bezpieczeństwa pracy, a następnie powtórzyć krok 2.3.1 i przygotować nowy roztwór o stężeniu 0,5 g/L do barwienia cząsteczek.
- Powtórzyć krok 2.6 co 5 powtórzeń kroków 2.3.2-2.3.4.
3. Układ eksperymentalny i optyczny
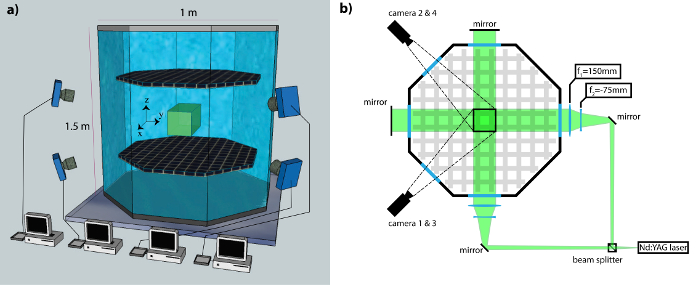
Rysunek 2. Układ eksperymentalny. W ośmiokątnym przepływie między oscylującymi kratami centralna objętość obserwacyjna, znajdująca się w ogniskach czterech kamer wideo, jest oświetlona zielonym laserem Nd:YAG. a) Widok z boku pokazujący rozmieszczenie czterech kamer i ich połączenie z komputerami. Rysunek z 13. b) Widok z góry pokazujący konfigurację lasera, lustra i soczewki w celu uzyskania jednorodnego oświetlenia w centralnej objętości. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
- Przygotuj kamery.
- Użyj kamer o rozdzielczości co najmniej 1 megapiksela przy 450 klatkach na sekundę.
- Ustaw kamery tak, aby każda z nich była skierowana na środek objętości obserwacyjnej i była na nim skupiona. Można użyć mniejszej liczby kamer, jednak przesłanianie jednego ramienia cząstki przez drugie ogranicza dokładność pomiaru orientacji, a mniejsza liczba kamer zwiększa podatność eksperymentów na ten efekt. Z kolei zastosowanie więcej niż czterech kamer mogłoby zwiększyć precyzję pomiaru orientacji, ponieważ zmniejszyłoby to prawdopodobieństwo przesłonięcia ramion we wszystkich kamerach, co jest głównym źródłem niepewności.
- Ustaw kamery pod dużymi kątami (ok. 90°) względem siebie, uwzględniając ograniczenia aparatury. Rozmieść kamery zgodnie z Rysunkiem 2, aby zrównoważyć dostęp eksperymentalny i wielkość kąta między poszczególnymi kamerami. Zminimalizuj zniekształcenia optyczne, montując w aparaturze okna obserwacyjne prostopadle do kierunku widzenia każdej kamery.
- W każdej kamerze zastosuj obiektywy makro 200 mm, aby uzyskać pożądaną objętość pomiarową z odległości roboczej pół metra. Objętość widziana przez wszystkie cztery kamery wyznacza objętość detekcji, która wynosi około 3 x 3 x 3 cm3.
- Kalibruj kamery, aby umożliwić transformację zmierzonych pozycji pikseli na współrzędne w przestrzeni 3D.
- Ustaw przysłony na f/11 i zamontuj filtry notch 532 nm, aby odciąć światło lasera, przepuszczając jednocześnie fluorescencję o dłuższej fali na matryce kamer.
- Umieść maskę kalibracyjną obrazu w zbiorniku, wypełnij zbiornik roztworem głównym z punktu 2.4 i oświetl maskę.
- Dostrój kamery tak, aby każda z nich widziała maskę i aby wszystkie były skupione na tym samym punkcie maski. Starannie wyrównaj kamery, aby zoptymalizować kształt objętości detekcji.
- Staraj się jak najmniej zmieniać konfigurację optyczną od tego momentu.
- Pozyskaj i zapisz obrazy maski z każdej kamery.
- Zlej roztwór ze zbiornika i przepompuj go z powrotem do miejsca, w którym był wcześniej przechowywany.
- Wyodrębnij parametry określające pozycję, kierunek widzenia, powiększenie i zniekształcenia optyczne każdej kamery z obrazów kalibracyjnych. Zrób to, identyfikując miejsca na masce kalibracyjnej widoczne we wszystkich czterech kamerach i określając odległość między tymi punktami. Wykorzystując te informacje, zastosuj standardowe metody kalibracji w celu wyodrębnienia istotnych parametrów.
Uwaga: Podstawowa metoda kalibracji została opisana w Tsai, 19877. Implementacja użyta w tych eksperymentach opisana jest w Oullette et al.3 Badacze chcący opracować oprogramowanie do kalibracji kamer mogą również rozważyć OpenPTV4. - Utwórz końcowy plik kalibracyjny, korzystając z dynamicznego procesu kalibracji. Czynność tę wykonuje się po pozyskaniu danych o cząstkach znacznika. Użyj nieliniowego poszukiwania metodą najmniejszych kwadratów, aby zoptymalizować parametry kalibracji kamer i uzyskać najmniejszą rozbieżność między pozycjami cząstek widzianych w wielu kamerach. Metody te opisano w Ref. 8 i 9.
- Za pomocą zielonego lasera Nd:YAG z przełącznikiem Q, zdolnego do uzyskania średniej mocy 50 W (zwanego dalej „laserem”), oświetl cylinder w centrum zbiornika o średnicy przekroju około 3 cm, gdzie przepływ jest jednorodny.8
Uwaga: Moc lasera określono dla częstotliwości impulsów 5 kHz. Częstotliwość impulsów w tych eksperymentach wynosi 900 Hz, przy czym moc wyjściowa jest znacznie niższa.- Rozdziel światło lasera za pomocą dzielnika wiązki i użyj luster, aby skierować jedną wiązkę do przedniej części zbiornika, a drugą, prostopadłą do pierwszej, do bocznej części zbiornika.
- Umieść dwa dodatkowe lustra na zewnątrz zbiornika, naprzeciwko miejsc wpadania wiązek, aby odbić światło z powrotem do wnętrza zbiornika i stworzyć bardziej jednorodne oświetlenie, co drastycznie zmniejsza efekty przesłaniania.
Uwaga: Skala długości efektów interferencyjnych wynikających z przeciwbieżnych wiązek jest zbyt mała, aby istotnie wpływać na te eksperymenty.
4. Przeprowadzenie eksperymentów
- Przygotuj system do rejestracji wideo z każdej kamery.
- Zaprogramuj system kompresji obrazu, który usuwa niepotrzebne dane obrazu w czasie rzeczywistym.10,13
- Jeśli kamera nie widzi cząsteczki w polu widzenia, nie zapisuj obrazu.
- W przypadku wystąpienia jasnych pikseli zapisuj jedynie ich położenie i jasność zamiast całego obrazu.
Uwaga: Ponieważ każda cząsteczka obejmuje zazwyczaj około 5 000 jasnych pikseli, a w polu widzenia rzadko znajduje się więcej niż jedna cząsteczka jednocześnie, system kompresji obrazu drastycznie zmniejsza ilość miejsca wymaganego do zapisu nagrań z kamer wysokich prędkości przez wiele godzin.
- Przygotuj oprogramowanie do akwizycji danych.
- Zaprogramuj system kompresji obrazu, który usuwa niepotrzebne dane obrazu w czasie rzeczywistym.10,13
- Przygotuj przepływ turbulentny w ośmiokątnym zbiorniku o objętości 1 x 1 x 1 m3 przy użyciu dwóch równoległych siatek o oczkach 8 cm, oscylujących w tej samej fazie.8
- Przepompuj roztwór CaCl2 z etapu 2.4 do komory próżniowej i pozostaw go w niej na noc w celu odgazowania, co zminimalizuje liczbę pęcherzyków powietrza podczas eksperymentów.
- Przepompuj roztwór z komory próżniowej przez filtr 0,2 µm do ośmiokątnego zbiornika, w którym będą przeprowadzane eksperymenty.
- Przeprowadź eksperyment.
- Wybierz jeden typ cząsteczek (cząsteczki znacznika, „jacks”, krzyżyki, tetrad lub triad), które zostaną użyte w pierwszej serii eksperymentów, i dodaj wszystkie 10 000 tych cząsteczek do wody przez otwór w górnej części aparatury. Zamknij ten otwór po dodaniu cząsteczek.
- Włącz laser.
- Ustaw kamery i laser tak, aby reagowały na zewnętrzny wyzwalacz, a częstotliwość wyzwalania ustaw na 450 Hz dla kamer i 900 Hz dla lasera. Użyj zewnętrznego wyzwalacza, aby zapewnić jednoczesny start akwizycji we wszystkich kamerach i zachowanie synchronizacji przez cały czas nagrywania.
- Otwórz przysłonę lasera.
- Ustaw siatkę na wybraną częstotliwość (1 lub 3 Hz) i uruchom ją. Przed rozpoczęciem akwizycji danych uruchom siatkę przez około 1 min, aby turbulencje mogły się w pełni rozwinąć.
- Zarejestruj 106 klatek, aby utrzymać rozmiar plików na zarządzalnym poziomie i zapobiec utracie zbyt dużej ilości danych w przypadku wystąpienia błędów w systemach kompresji obrazu.
- Zamknij przysłonę lasera i zatrzymaj wyzwalacz kamer. Zresetuj systemy kompresji obrazu oraz kamery.
- Sprawdź, czy pliki wideo nie są uszkodzone, przeglądając fragmenty każdego z nich.
- Powtarzaj kroki 4.4.1 – 4.4.6 aż do zarejestrowania 107 obrazów dla wybranej częstotliwości siatki i wybranych cząsteczek.
- Zmień częstotliwość siatki na taką, której nie wybrano w kroku 4.4.4, i powtórz kroki 4.4.4 – 4.4.7.
- Opróżnij zbiornik i przefiltruj wodę, aby usunąć wszystkie cząsteczki. Jeśli jest to wymagane, przechowuj cząsteczki w wodzie do przechowywania z etapu 2.4.
- Powtórz kroki 4.4 – 4.6 dla wszystkich typów cząsteczek.
- Po zakończeniu wszystkich eksperymentów ponownie skalibruj kamery zgodnie z instrukcją w punktach 3.1.5 – 3.1.5.7.
5. Analiza danych
Uwaga: Ta sekcja protokołu przedstawia przegląd procesu służącego do wyznaczania orientacji cząsteczek oraz prędkości ich rotacji. Konkretne programy, wraz z obrazami testowymi i plikami kalibracyjnymi, zostały dołączone jako uzupełnienie do niniejszej publikacji i są dostępne dla wszystkich zainteresowanych czytelników. (Patrz plik „Use_Instructions.txt” w pliku uzupełniającym „MATLAB_files.zip”.)
- Wykorzystując parametry kalibracji kamer, wyznacz pozycję 3D i orientację cząsteczek na podstawie obrazów z wielu kamer.
- W każdej klatce wyznacz środek cząsteczki na każdym z czterech obrazów. Wszystkie cząsteczki w tych eksperymentach są wystarczająco symetryczne, aby środek obiektu znajdował się w geometrycznym centrum jasnych pikseli na obrazie widzianym z dowolnej perspektywy.
- Wyznacz pozycję 3D cząsteczki poprzez dopasowanie stereoskopowe jej jednoczesnych pozycji 2D na wszystkich czterech kamerach3,8.
- Stwórz model numeryczny cząsteczki, który można rzutować na każdą kamerę, aby zamodelować intensywność obrazu z tej kamery.
- Zmodeluj cząsteczkę jako kompozyt prętów. Wykorzystując parametry kalibracji kamer z punktów 3.1.5.7 i 3.1.5.8, rzutuj dwa końce każdego pręta na kamery, a następnie zamodeluj rozkład intensywności światła w dwóch wymiarach, stosując funkcję Gaussa w poprzek szerokości pręta oraz funkcję Fermiego-Diraca wzdłuż jego długości zgodnie z protokołem oprogramowania.
- Modeluj intensywność światła w dwóch wymiarach w ten sposób, aby zminimalizować koszt obliczeniowy analizy danych. Rzutowanie pełnego trójwymiarowego modelu fluorescencyjnej cząsteczki mogłoby ulepszyć to podejście, ale byłoby znacznie bardziej wymagające obliczeniowo.
- Kliknij Run, aby rozpocząć analizę.
- Wybierz wstępne przypuszczenie dotyczące orientacji cząsteczki.
- W przypadku analizy pierwszej klatki, w której widoczna jest dana cząsteczka, pierwszym przypuszczeniem może być losowy zestaw kątów Eulera.
- Jeśli cząsteczka występowała w co najmniej jednej poprzedniej klatce, jako wstępne przypuszczenie przyjmij orientację wyznaczoną dla poprzedniej klatki.
- Wykonaj nieliniowy dopasowanie metodą najmniejszych kwadratów, aby określić orientację cząsteczki.
- Zoptymalizuj trzy współrzędne pozycji 3D oraz trzy kąty Eulera w taki sposób, aby zminimalizować kwadrat różnicy między zmierzoną intensywnością a rzutem 2D modelu na wszystkich czterech kamerach zgodnie z protokołem oprogramowania.
Uwaga: Istnieje wiele konwencji definiowania kątów Eulera. Zdefiniuj kąty (φ, θ, ψ) w następujący sposób: φ jest początkowym obrotem wokół osi z, tworzącym nowe osie x' i y'; θ jest obrotem wokół x', tworzącym nowe osie z' i y''; ψ jest obrotem wokół nowej osi z'.11
- Zoptymalizuj trzy współrzędne pozycji 3D oraz trzy kąty Eulera w taki sposób, aby zminimalizować kwadrat różnicy między zmierzoną intensywnością a rzutem 2D modelu na wszystkich czterech kamerach zgodnie z protokołem oprogramowania.
- Wybierz orientację, która wymaga najmniejszego obrotu w stosunku do poprzedniej klatki. Dla cząsteczki typu „jack” wyznaczone kąty Eulera dają jedną z 24 orientacji symetrycznych; dla tetradu jest to jedna z 12 orientacji symetrycznych; dla krzyża jedna z 8 orientacji symetrycznych; a dla triady jedna z 6 orientacji symetrycznych.
Uwaga: Metoda opisana w punkcie 5.1.6 zakłada, że cząsteczka nie obróci się o więcej niż połowę jednego ze swoich kątów wewnętrznych między klatkami. Uzasadnienie tego założenia znajduje się w sekcji Discussion.
- Zapisz pozycję i kąty Eulera jako funkcję czasu.
- Wykorzystaj te dane do wyznaczenia szybkości obrotu ciała sztywnego oraz innych wielkości.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Rysunek 3a przedstawia obraz tetrad z jednej z naszych kamer nad wykresem kątów Eulera uzyskanych z fragmentu jej trajektorii (Rysunek 3c). Na Rysunku 3b wyniki algorytmu wyznaczania orientacji, opisanego w Protokole 5 - 5.3, są nałożone na obraz tetrad. Ramiona tetrad na Rysunku 3a nie wykazują prostych rozkładów intensywności, które są wykorzystywane do tworzenia modelu (Protokół 5.1.3.1). Dotyczy to wszystkich cząstek....
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Pomiary wirowości i rotacji cząstek w turbulentycznym przepływie płynu od dawna są uznawane za istotne cele w eksperymentalnej mechanice płynów. Rotacja bryły sztywnej małych sfer w turbulencji jest równa połowie wirowości płynu, jednak symetria obrotowa sfer utrudnia bezpośredni pomiar ich rotacji jako bryły sztywnej. Tradycyjnie wirowość płynu mierzono za pomocą złożonych, wielosensorowych sond z gorącym drutem14. Sensory te umożliwiają jednak jedynie punktowe pomiary wirowości w przepływach powietrza o duże...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają żadnych konkurencyjnych interesów finansowych do ujawnienia.
Podziękowania
Dziękujemy Susantha Wijesinghe, która zaprojektowała i zbudowała system kompresji obrazów, którego używamy. Dziękujemy za wsparcie z grantu NSF DMR-1208990.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Condor Nd:YAG 50 W laser | Quantronics | 532-30-M | |
| kamera | Basler | A504k | |
| Szybka kamera | Mikrotron | EoSens Mc1362 | |
| Rhodamina-B | ScienceLab.com | SLR1465 | |
| Wodorotlenek sodu | Macron | 7708 | Granulki. |
| Drukarka 3D 500 Connex | Objet | Służy do wytwarzania mniejszych cząstek. Cząstki zamówione w RP+M (szybkie prototypowanie plus produkcja). | |
| VeroClear | Stratasys | RGD810 | Objet. |
| Clear Form 1 Żywica fotopolimerowa | Formlabs Obiektywy | ||
| cylindryczne i sferyczne, | |||
| obiektywy makro 200 mm, | mocowanie F. | ||
| Kąpiel ultradźwiękowa | Sonikator | ||
| Chlorek wapnia | Spectrum Chemical Mfg. Corp. | CAS 10043-52-2 | Granulki. |
| Oprogramowanie do projektowania systemów LabVIEW | National Instruments | Służy do wyzwalania kamer, siatki sterującej i wyzwalania lasera. | |
| Oprogramowanie XCAP | EPIX | Używane z LabVIEW do wyzwalania kamer. | |
| MATLAB | Mathworks | Służy do wszystkich analiz obrazów i danych. Do tej publikacji dołączone są programy do wyodrębniania orientacji 3D z wielu obrazów. | |
| OpenPTV: Open Source Particle Tracking Velocimetres | OpenPTV Consortium | ||
| ParaView | Kitware | ||
| AutoCAD | AutoDesk | Służy do projektowania wszystkich cząstek. Wszystkie zrzuty ekranu projektów cząstek pochodzą z programu AutoCAD. | |
| Siatka z otworami 0,040 x 0,053 cala | Siatka przemysłowa | XN5170– 43.5 | |
| Filtry do kamer | Schneider Optics | B+W 040M |
Bibliografia
- Marcus, G., Parsa, S., Kramel, S., Ni, R., Voth, G. Measurements of the Solid-body Rotation of Anisotropic Particles in 3D Turbulence. New J. Phys. 16, 102001(2014).
- Bretherton, F. The motion of rigid particles in a shear flow at low Reynolds number. J. Fluid Mech. 14 (02), 284-304 (1962).
- Oullette, N., Xu, H., Bodenschatz, E. A quantitative study of three-dimensional Lagrangian particle tracking algorithms. Exp. in Fluids. 40 (2), 301-313 (2006).
- Open Source Particle Tracking Velocimetry. , Open PTV Consortium. Available from: www.openptv.net (2014).
- Parsa, S., Calzavarini, E., Toschi, F., Voth, G. Rotation Rate of Rods in Turbulent Fluid. Phys. Rev. Lett. 109 (13), 134501(2012).
- Parsa, S., Voth, G. Inertial Range Scaling in Rotations of Long Rods in Turbulence. Phys. Rev. Lett. 112 (2), 024501(2014).
- Tsai, R. A versatile camera calibration technique for high-accuracy 3d machine vision metrology using off-the-shelf tv cameras and lenses. IEEE Journal of Robotics and Automation. 3 (4), 323-344 (1987).
- Blum, D., Kunwar, S., Johnson, J., Voth, G. Effects of nonuniversal large scales on conditional structure functions in turbulence. Phys. Fluids. 22 (1), 015107(2010).
- Mann, J., Ott, S., Andersen, J. S. Experimental study of relative, turbulent diffusion. RISO Internal Report. , R-1036 (1999).
- Chan, K., Stich, D., Voth, G. Real-time image compression for high-speed particle tracking. Rev. Sci. Instrum. 78 (2), 023704(2007).
- Goldstein, H., Poole, C., Safko, J. Classical Mechanics, 3rd Edition. , Addison-Wesley Publishing Company. 134-180 (2002).
- Parsa, S. Rotational dynamics of rod particles in fluid flows. , Wesleyan University. Ph.D. Thesis (2013).
- Wijesinghe, S. Measurement of the effects of large scale anisotropy on the small scales of turbulence. , Wesleyan University. Ph.D. Thesis (2012).
- Wallace, J., Foss, J. The Measurement of Vorticity in Turbulent Flows. Annu. Rev. Fluid Mech. 27, 469-514 (1995).
- Su, L., Dahm, W. Scalar imaging velocimetry measurements of the velocity gradient tensor field in turbulent flows. I. Assessment of errors. Phys. Fluids. 8, 1869-1882 (1996).
- Lüthi, B., Tsinober, A., Kinzelbach, W. Lagrangian measurement of vorticity dynamics in turbulent flow. J. Fluid Mech. 528, 87-118 (2005).
- Frish, M., Webb, W. Direct measurement of vorticity by optical probe. J. Fluid Mech. 107, 173-200 (1981).
- Zimmerman, R., et al. Tracking the dynamics of translation and absolute orientation of a sphere in a turbulent flow. Rev. Sci. Instrum. 82 (3), 033906(2011).
- Zimmerman, R., et al. Rotational Intermittency and Turbulence Induced Lift Experienced by Large Particles in a Turbulent Flow. Phys. Rev. Lett. 106 (15), 154501(2011).
- Klein, S., Gibert, M. athieu, Bérut, A., Bodenschatz, E. Simultaneous 3D measurement of the translation and rotation of finite-size particles and the flow field in a fully developed turbulent water flow. Meas. Sci. Technol. 24 (2), 1-10 (2013).
- Bellani, G., Byron, M., Collignon, A., Meyer, C., Variano, E. Shape effects on turbulent modulation by large nearly neutrally buoyant particles. J. Fluid Mech. 712, 41-60 (2012).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
Tagi
cząsteczki drukowane w technologii 3Dpomiar przepływu turbulentnegośledzenie orientacji cząsteczekanaliza prędkości obrotowejobrazowanie cząsteczek fluorescencyjnychstereoskopowa kalibracja wideoturbulencja generowana przez oscylującą kratęanizotropowa dynamika cząsteczektensor gradientu prędkościroztwór o neutralnej wyporności
