Tutaj prezentujemy protokół do pomiaru, z wysoką rozdzielczością przestrzenną, niestabilnego ciśnienia powierzchniowego w przepływach turbulentnych. Metoda ta demonstruje budowę sondy zdalnego mikrofonu (RMP) i określenie jej zależnej od częstotliwości, złożonej funkcji przenoszenia. Przedstawiono i zwalidowano analityczne określenie odpowiedzi dynamicznej.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Pomiar niestabilnego nacisku powierzchniowego za pomocą zdalnej sondy mikrofonowej
W tym artykule
Podsumowanie
Streszczenie
Mikrofony są szeroko stosowane do pomiaru wahań ciśnienia na ściankach ciał stałych zanurzonych w przepływach turbulentnych. Ruchy turbulentne o różnych charakterystycznych skalach długości mogą powodować wahania ciśnienia w szerokim zakresie częstotliwości. Ta właściwość turbulencji wymaga, aby urządzenia czujnikowe miały wystarczającą czułość w szerokim zakresie częstotliwości. Co więcej, małe charakterystyczne skale długości struktur turbulentnych wymagają małych obszarów wykrywania i możliwości umieszczenia czujników w bardzo bliskiej odległości od siebie. Złożona geometria ciał stałych, często obejmująca duże krzywizny powierzchni lub nieciągłości, wymaga, aby sonda mogła być ustawiana w bardzo ograniczonych przestrzeniach. Opracowanie zdalnej sondy mikrofonowej, która jest niedroga, spójna i powtarzalna, zostało opisane w niniejszym komunikacie. Pozwala na pomiar wahań ciśnienia z wysoką rozdzielczością przestrzenną i dynamiczną odpowiedzią w szerokim zakresie częstotliwości. Sonda jest na tyle mała, że można ją umieścić we wnętrzu typowych modeli tuneli aerodynamicznych. Sonda zdalnego mikrofonu zawiera małą, sztywną i pustą rurkę, która wnika w powierzchnię modelu, tworząc obszar wykrywania. Rurka ta jest podłączona do standardowego mikrofonu, w pewnej odległości od powierzchni, za pomocą złącza "T". Wprowadzono metodę eksperymentalną w celu określenia odpowiedzi dynamicznej sondy zdalnego mikrofonu. Ponadto opisano analityczną metodę wyznaczania odpowiedzi dynamicznej. Metoda analityczna może być zastosowana na etapie projektowania w celu określenia wymiarów i właściwości elementów RMP.
Wprowadzenie
Przepływ płynu po powierzchniach zazwyczaj prowadzi do niestabilności i turbulencji, które skutkują niestabilnym ciśnieniem powierzchniowym (USP). Dźwięk i wibracje wywołane przepływem są często bezpośrednim wynikiem tej niestabilności. Wypromieniowany dźwięk generowany przez wentylatory chłodzące, śmigła i turbiny wiatrowe są zdominowane przez źródła związane z USP1. Pomiary przestrzennej i czasowej charakterystyki USP w przepływach turbulentnych są na ogół wymagane w celu przewidywania wypromieniowanego dźwięku.
Charakterystyka statystyczna USP jest zazwyczaj podawana w formie gęstości auto-spektralnej, dwupunktowych gęstości spektralnych krzyżowych i funkcji korelacji przestrzennej2, 3. Wymagane pasmo przenoszenia może się różnić w zależności od zastosowania. W wielu zastosowaniach w tunelach aerodynamicznych odpowiedź od 10 kHz do 20 kHz jest wystarczająca. Małe skale ruchu turbulentnego często wymagają, aby obszary wykrywania i odstępy między czujnikami były mniejsze niż 1 mm.
Przeprowadzono obszerne badania eksperymentalne w celu uzyskania fluktuacji ciśnienia wywołanych turbulencjami. Metoda bezpośrednia wykorzystuje wbudowane czujniki montowane wtyczkowo. Ta metoda często wykorzystuje duże układy mikrofonów, ponieważ każdy czujnik może mierzyć wahania ciśnienia tylko w jednym dyskretnym punkcie. Typowymi czujnikami wykorzystywanymi w tej metodzie są przetworniki piezoelektryczne, sugerowane przez Gautschiego4. Układy czujników piezoelektrycznych mogą być drogie, a zakres częstotliwości pomiaru jest często mniejszy niż 10 kHz.
Bezpośrednie mikrofony montowane powierzchniowo są często używane jako niedrogie czujniki USP5. Mikrofony mają wysoką czułość, co jest istotną zaletą w przypadku przepływów o niskiej prędkości. Prowadzi to jednak również do ryzyka nasycenia czujnika w przypadku dużych wahań amplitudy ciśnienia. Ta metoda nie jest odpowiednia dla powierzchni o dużych krzywiznach, nieciągłościach lub geometriach, które są zbyt cienkie, aby pomieścić cały czujnik.
Pośrednią metodą uzyskiwania zarówno informacji spektralnych, jak i przestrzennych jest użycie cienkich membran zamontowanych równo z powierzchnią6. Ruchy drgań zależne od czasu i przestrzeni są mierzone, a następnie przekształcane w statystyki ciśnienia powierzchniowego przy użyciu znanych właściwości mechanicznych membrany. Metoda ta wymaga starannego zaprojektowania, wdrożenia i dokładnej kalibracji odpowiedzi dynamicznej membrany. Ponadto sprzęt do pomiaru drgań, taki jak laserowe wibrometry dopplerowskie, jest drogi. Wreszcie, tę metodę można stosować tylko do płaskich powierzchni.
Farba wrażliwa na nacisk (PSP) to kolejna technika, która może być użyta do pomiaru niestabilnego nacisku powierzchniowego. Technika ta wymaga, aby powierzchnie były pokryte przezroczystym spoiwem polimerowym, co powoduje, że cząsteczki w środku są wzbudzane do wyższego stanu energetycznego, gdy są oświetlane światłem o określonej długości fali. Gdy cząsteczki przechodzą hartowanie tlenu, energia jest uwalniana w postaci światła z szybkością proporcjonalną do ciśnienia parcjalnego tlenu, co skutkuje luminescencją, która jest odwrotnie proporcjonalna do ciśnienia powierzchniowego7. Główną wadą metod PSP jest stosunkowo niska czułość pomiaru w porównaniu z mikrofonami. Ogranicza to zastosowanie PSP do stosunkowo dużych przepływów.
Obecna komunikacja opisuje metodę USP, która wykorzystuje zdalną sondę mikrofonową (RMP). Metoda ta została po raz pierwszy opisana przez Englunda iRichardsa 8. Koncepcja wykorzystuje standardowy miniaturowy mikrofon, który jest podłączony do zaworu ciśnieniowego powierzchni za pomocą pustej rurki. Niestabilne ciśnienie na powierzchni modelu będzie przemieszczać się do rurki w postaci fal dźwiękowych. Rurka działa jak "falowód", aby umożliwić mikrofonowi, który jest zamontowany prostopadle do rurki, pomiar fal dźwiękowych. Fale następnie przechodzą do innej rury, która jest wystarczająco długa, aby wyeliminować odbicia akustyczne o dużej amplitudzie.
Englund i Richards zastosowali analityczne podejście opisane przez Bergha i Tijdemana9 w celu określenia dynamicznej odpowiedzi RMP. Perrenes i Roger10 wykorzystali RMP do pomiaru ciśnienia powierzchniowego nad dwuwymiarowym profilem lotniczym z urządzeniami o dużej sile nośnej. Opracowali sondę z rurką kapilarną o średnicy 0,5 mm na powierzchni, która była połączona ze sztywną rurką o długości 27 cm, która rozszerzała się z 0,7 mm do 2,5 mm za pomocą dwóch oddzielnych zmian skokowych. Każda zmiana skokowa powodowała stosunkowo dużą zmianę impedancji akustycznej lampy. Leclercq i Bohineust11 badali pole ciśnienia w ścianie pod turbulentną warstwą graniczną. Użyli RMP o stałej średnicy, zgodnie z sugestią Franzoniego i Elliotta12. Jednak odpowiedź dynamiczna była wystarczająco wysoka tylko w ograniczonym zakresie częstotliwości. Arguillat i wsp.13 zaprojektowano RMP do badania hałasu przenoszonego do wnętrza kabiny pojazdu. Przetestowali różne lampy, aby przewodzić wahania ciśnienia do mikrofonów. Yang i wsp.14 Skorygowano o zniekształcenia przewodów rurowych przy użyciu metody opartej na funkcji przenoszenia przewodów, która jest podobna do metody przedstawionej w niniejszym raporcie. Hoarau i wsp.15 badano ślad ciśnienia w ścianie poniżej oddzielonego obszaru. Zaprojektowane przez nich RMP miały stałe średnice wewnętrzne, a rurki były całkowicie niesztywne.
Zgodnie z wcześniejszymi badaniami, dokładność pomiarów ciśnienia powierzchniowego uzyskanych za pomocą RMP zależy głównie od określenia zależnej od częstotliwości funkcji przenoszenia sondy, która wiąże ciśnienie powierzchniowe z ciśnieniem mikrofonu. W poniższych sekcjach opisano geometrię RMP, która jest zarówno prosta, jak i skuteczna. Metody eksperymentalne i analityczne zostaną wprowadzone i zwalidowane w celu dokładnego określenia dynamicznej odpowiedzi RMP. Model analityczny pozwala na optymalizację RMP na etapie projektowania dla potencjalnie szerokiego zakresu zastosowań.
RMP mogą być używane do pomiaru wahań ciśnienia w szerokim zakresie częstotliwości. Stosunkowo wysoka rozdzielczość przestrzenna może dostarczyć szczegółowych informacji na temat charakterystyki przestrzennie rozłożonego pola nieustalonego ciśnienia16. Ponieważ sonda jest mała, RMP mogą być wykorzystywane do pomiaru wahań ciśnienia w złożonych geometriach, takich jak duże krzywizny lub ograniczone odstępy17. Ponadto rurka łącząca kran powierzchniowy i czujnik mikrofonu może zmniejszyć wielkość indukowanych wahań ciśnienia w mikrofonie. W związku z tym odpowiednie zaprojektowanie geometrii i parametrów czujnika RMP daje metodę uzyskiwania charakterystyk USP, które są znacznie mniej restrykcyjne w porównaniu z montażem zlicowanym mikrofonu bezpośrednio z powierzchnią modelu.
Struktura RMPT Ogólna struktura RMP jest pokazana na rysunku 1. RMP składa się z jednej rurki prowadzącej od powierzchni modelu do sekcji rozprężnej i drugiej rurki rozciągającej się od sekcji rozprężnej do "kołyski". Trzecia rura jest następnie podłączana, aby działać jako zakończenie bezechowe. Podstawka to obrabiany maszynowo element z tworzywa sztucznego używany do umieszczenia mikrofonu i połączeń lampowych. Szczegóły struktury RMP mogą być dostosowywane do różnych warunków eksperymentalnych. Zadaniem drugiej rurki o większej średnicy jest umożliwienie umieszczenia stosunkowo nieporęcznego mikrofonu i podstawki dalej od punktu pomiaru USP bez znacznego zmniejszania czułości pomiaru. Ta druga rurka może zostać wyeliminowana, jeśli nie jest to konieczne, a sekcja rozprężna może być zbudowana w kołysce. Zakończenie bezechowe wykonane było z miękkiego tworzywa sztucznego o długości około 2 do 3 m.
Na potrzeby tej demonstracji, projekt RMP został zoptymalizowany pod kątem pomiaru wahań ciśnienia powierzchniowego pod turbulentną warstwą graniczną bez strumieniowego gradientu ciśnienia, jak pokazano na rysunku 2. Druga rurka została wyeliminowana. Zaobserwowano efekty dwóch różnych długości pierwszej rurki. Pierwsza rura została zbudowana ze stali nierdzewnej o średnicy wewnętrznej 0,5 mm i średnicy zewnętrznej 0,81 mm. Długości pierwszej rurki wynosiły odpowiednio 5,35 i 10,40 cm. Średnica wewnętrzna wlotu sekcji rozprężnej, która była wbudowana w kołyskę, wynosiła 0,5 mm, a średnica wewnętrzna wylotu wynosiła 1,25 mm, co było identyczne ze średnicą wewnętrzną zakończenia rozpraszania. Kąt dylatacji wynosił 7°. W kołysce znajdował się otwór o średnicy 1,25 mm w celu płynnego połączenia sekcji rozprężnej z zakończeniem bezechowym. Obszar wykrywania był połączony z otworem o średnicy 1,25 mm przez prostopadły otwór o średnicy 0,75 mm.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
1. Przygotowanie eksperymentów
- Wybierz odpowiedni mikrofon do budowy RMP. Użyj mikrofonu, którego zakres częstotliwości obejmuje interesujący zakres częstotliwości.
UWAGA: W tym eksperymencie interesujące są fluktuacje ciśnienia w zakresie od 100 do 10 00 Hz. Zakres częstotliwości pomiarowych wybranego mikrofonu wynosi od 10 do 10 0 Hz. Rozmiar mikrofonu powinien być jak najmniejszy, choć nie istnieją konkretne kryteria dotyczące jego wielkości. - Oszacuj czułość i charakterystykę częstotliwościową systemu RMP, stosując metodę analityczną opisaną w dodatku. Dostosuj czułość i charakterystykę częstotliwościową RMP poprzez zmianę wymiarów rurek i struktur.
- Użyj narzędzia Dremel, aby odciąć kawałek rurki ze stali nierdzewnej o średnicy wewnętrznej 0,5 mm i długości 5,25 cm.
- Używając nożyczek, odetnij kawałek miękkiej rurki o średnicy wewnętrznej 1,25 mm i długości 4,75 m.
- Użyj frezarki, aby wyciąć z pleksiglasu prostopadłościan. Długość, szerokość i wysokość prostopadłościanu powinny wynosić odpowiednio 2,54 cm, 1,27 cm i 1,27 cm.
- Wywierć w uchwycie z pleksiglasu otwory o średnicach 0,81, 2, 2,56 i 0,76 mm, zgodnie z Rysunkiem 2.
- Użyj wiertarki igielnej, aby wykonać sekcję stożkową uchwytu z pleksiglasu, zgodnie z Rysunkiem 2.
- Sprawdź czułość mikrofonu w instrukcji dostarczonej przez producenta lub skalibruj mikrofon metodą wprowadzoną przez Wonga18.
- Osadź mikrofon w uchwycie z pleksiglasu, zgodnie z Rysunkiem 2, i przymocuj go za pomocą żywicy epoksydowej.
- Połącz rurkę ze stali nierdzewnej oraz miękką rurkę z uchwytem z pleksiglasu i przymocuj je żywicą epoksydową.
- Wywierć otwór o średnicy 0,81 mm prostopadle do powierzchni modelu w miejscu pomiaru.
2. Konfiguracja eksperymentu
- Zamontuj wlicowane główne rurki ze stali nierdzewnej czujników RMP do powierzchni modelu i nałóż żywicę epoksydową, aby przymocować rurki ze stali nierdzewnej do przeciwległej powierzchni modelu, jak pokazano na Rysunku 2.
- Otocz RMP pianką akustyczną, aby zapobiec przenikaniu szumów pasożytniczych do systemu.
- Wyprowadź całe okablowanie elektryczne z sekcji pomiarowej tunelu.
- Wyprowadź miękką rurkę anechoiczną z sekcji pomiarowej tunelu.
- Podłącz koniec miękkiej rurki anechoicznej do przetwornika ciśnienia, aby uzyskać pomiary średniego ciśnienia statycznego jednocześnie z pomiarami ciśnienia niestacjonarnego.
- Podłącz RMP do wzmacniacza niskoszumowego i systemu akwizycji danych.
- Ustaw współczynnik wzmocnienia wzmacniacza na 10. Należy pamiętać, że wartość współczynnika wzmocnienia może być zmieniana w zależności od konkretnego przypadku.
3. Kalibracja
- Należy wybrać wysokiej jakości mikrofon referencyjny o czułości niezależnej od częstotliwości.
- Podłącz mikrofon referencyjny do wejścia wzmacniacza, a wyjście wzmacniacza podłącz do systemu akwizycji danych.
- Ustaw zarówno wzmocnienie wejściowe, jak i wyjściowe wzmacniacza na 10 dB. Należy pamiętać, że współczynnik wzmocnienia może być zmienny w zależności od różnych warunków pomiarowych.
- Włóż mikrofon referencyjny do kalibratora akustycznego (pistonphone), zgodnie z rysunkiem uzupełniającym.
- Włącz pistonfon.
- Ustaw częstotliwość akwizycji na 4 0 Hz.
- Ustaw liczbę próbek na 240 0.
- Należy zebrać i zapisać sygnał napięciowy z mikrofonu referencyjnego.
- Oblicz stałą kalibracyjną mikrofonu referencyjnego. Stała kalibracyjna, Cref, jest stosunkiem odchylenia standardowego ciśnienia akustycznego generowanego przez pistonfon do odchylenia standardowego napięcia wyjściowego mikrofonu referencyjnego.
- Powtórz proces kalibracji (kroki 3.8 i 3.9) kilka razy. Użyj wartości średniej, Cref., jako stałą kalibracyjną.
- Umieść mikrofon referencyjny prostopadle do powierzchni stałej, nad którą mierzone są fluktuacje ciśnienia, zgodnie z rysunkiem w Rysunek 1.
- Wyrównaj środek mikrofonu referencyjnego z przyłączem RMP. Zachowaj odległość 1 mm pomiędzy mikrofonem referencyjnym a przyłączem RMP.
- Umieść głośnik w bliskim sąsiedztwie modelu testowego. Do tych pomiarów zastosuj odległość 2,5 m pomiędzy głośnikiem a mikrofonem.
- Podłącz głośnik do generatora funkcji i włącz generator funkcji.
- Użyj opcji „białego szumu” (white noise) generatora funkcji, aby uzyskać pożądany sygnał akustyczny, i ustaw wartość napięcia skutecznego V.rmsdo 0,4 V.
- Ustaw głośność głośnika na minimum.
- Włącz głośnik.
- Ustaw głośność wzmacniacza głośnika na najwyższy możliwy poziom, tak aby nie uszkodzić głośnika. Należy zwrócić uwagę, że większość głośników posiada kontrolkę ostrzegającą użytkownika, gdy amplituda wyjściowa przekracza zakres głośnika.
- Należy zebrać i zapisać dane szeregów czasowych z wyjść napięciowych mikrofonu referencyjnego oraz RMP, stosując częstotliwość próbkowania 40 0 Hz przez 60 s.
- Oblicz wartości szeregów czasowych fluktuacji ciśnienia akustycznego, generowanych przez głośnik i generator funkcji oraz mierzonych za pomocą mikrofonu referencyjnego. Jest to po prostu iloczyn wyjściowego napięcia z mikrofonu referencyjnego w funkcji czasu,
 oraz jego stała kalibracyjna,
 ;
 Należy zauważyć, że szereg czasowy ciśnienia akustycznego,
 , jest również fluktuacją ciśnienia w punkcie pomiarowym RMP.
- Oblicz fluktuacje ciśnienia akustycznego w szeregu czasowym mierzone przez mikrofon w RMP jako iloczyn napięcia wyjściowego w szeregu czasowym z RMP,
 oraz czułość mikrofonu,
 ;
 Należy zwrócić uwagę, że czułość mikrofonu, , powinny zostać dostarczone przez producenta.
- Oblicz gęstość widmową mocy,
 , z
 Oblicz gęstość widmową mocy,
 , z
 Oblicz gęstość widmową wzajemną,
 , pomiędzy i Gęstości auto-spektralne oraz gęstość widmowa wzajemna zostały zdefiniowane przez Bendata i Piersola19.
- Oblicz funkcję przejścia jako
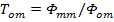 .
- Oblicz funkcję koherencji według wzoru
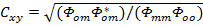 , gdzie gwiazdka oznacza sprzężenie zespolone.
- Usuń mikrofon referencyjny.
- Wyłączyć głośnik oraz generator funkcji.
- Zdejmij głośnik.
4. Pozyskiwanie danych
- Włącz tunel aerodynamiczny.
- Zarejestruj szeregi czasowe napięcia wyjściowego,
 podłącz RMP do systemu akwizycji danych. Użyj częstotliwości skanowania 40 00 Hz. Czas trwania akwizycji powinien wynosić 64 s.
- Wyłączyć tunel aerodynamiczny.
5. Przetwarzanie danych
- Oblicz fluktuację ciśnienia akustycznego,
 , zmierzone przez mikrofon w RMP jako
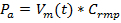 .
- Oblicz gęstość widmową mocy,
 przemieszczeń fluktuacji ciśnienia powierzchniowego jako
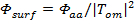 , gdzie
 jest gęstością widmową mocy fluktuacji ciśnienia akustycznego mierzoną przez mikrofon w RMP .
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
W tej sekcji przedstawiono wyniki kalibracji dla dwóch reprezentatywnych konstrukcji RMP. Pierwsza z nich wykorzystywała rurkę główną o długości 5,35 cm, a druga rurkę główną o długości 10,4 cm. W obu konstrukcjach RMP zastosowano zakończenia rozpraszające o długości 4,75 m.
Koherencja między fluktuacjami ciśnienia pomiaranymi przez mikrofon w RMP a mikrofonem referencyjnym została przedstawiona na Rysunku 3. Da...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Pomiar USP w eksperymentach w tunelu aerodynamicznym jest potrzebny do wielu zastosowań związanych z aeroakustyką i drganiami wywołanymi przepływem. W porównaniu z istniejącymi metodami, takimi jak wbudowane czujniki podtynkowe, PSP lub wibrowane membrany, opisana tutaj metoda pozwala na dokładne pomiary z wysoką czułością na wahania o dużej wielkości w szerokim zakresie częstotliwości. Co ważniejsze, zapewnia również metodę pomiarów USP przy użyciu małego obszaru wykrywania, która minimalizuje efekty uśredniania przestr...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Te badania były możliwe dzięki finansowaniu z Biura Badań Marynarki Wojennej Stanów Zjednoczonych w ramach grantu nr N000141210337, Deborah Nalchajian i Ronald Joslin.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Mikrofon | ACO Pacific (http://www.acopacific.com/) | 7016 | Służy do pomiaru ciśnienia akustycznego i kalibracji RMP jako odniesienia. |
| Mikrofon | Knowles (http://www.knowles.com/eng) | FG-23629-C36 | Służy do pomiaru wahań ciśnienia w ramach RMP. |
| Rurki Microbore | Saint-gobain (http://www.biopharm.saint-gobain.com/en/index.asp) | Tygon ND 100-80 | Służy do rozpraszania fal dźwiękowych jako zakończenie rozpraszania. |
| Rurka podskórna | MicroGroup (http://www.microgroup.com/) | 304H21RW | Służy do podłączenia kranu powierzchniowego i umożliwia konwekcję wahań ciśnienia powierzchniowego do mikrofonu w RMP w postaci dźwięku. |
| Rurki podskórne | MicroGroup (http://www.microgroup.com/) | 304H14H | Służy do zmniejszania efektu rozpraszania i umożliwienia konwekcji wahań ciśnienia powierzchniowego do mikrofonu w RMP w postaci dźwięku. |
| pleksi | Plaskolit (http://www.plaskolite.com/) | 1X76204A | Służy do wykonywania kołysek, które mogą łączyć rurkę i mikrofon dla RMP. |
| Obudowa do akwizycji danych | National Instruments (http://www.ni.com/) | PXI-1006 | Do akwizycji danych. |
| Kanał akwizycji danych | National Instruments (http://www.ni.com/) | PXI-4472 | Do pozyskiwania danych. |
| Generator funkcyjny | thinkSRS (http://www.thinksrs.com/) | DS360 | Do generowania sygnału białego szumu. |
| Tłokfon | B& K (http://www.bksv.com/) | 4228 | Do generowania fal sinusoidalnych o stałej częstotliwości, które będą używane do kalibracji mikrofonu odniesienia. |
| Głośnik | Mackie (http://www.mackie.com/index.html) | HD1531 | Służy do konwersji sygnału elektrycznego białego szumu na dźwięk. Jest to źródło dźwięku do kalibracji RMP. |
| MatLab | Mathworks (http://www.mathworks.com/) | Służy do przetwarzania danych eksperymentalnych. | |
| LabVIEW | National Instruments (http://www.ni.com/) | Używany steruje sprzętem do akwizycji danych i rejestruje dane. |
Bibliografia
- Blake, W. K. Mechanics of Flow-induced sound and vibration. , Academic Press. Orlando, FL. (1986).
- Schloemer, H. Effects of pressure gradients on turbulent-boundary-layer wall-pressurefluctuations. J Acoust Soc Am. 42 (1), 93-113 (1967).
- Willmarth, W., Wooldridge, C. Measurements of fluctuating pressure at wall beneath a thick turbulent boundary layer. J Fluid Mech. 14 (2), 187-210 (1962).
- Gautschi, G. Piezoelectric Sensorics: Force, Strain, Pressure, Acceleration and Acoustic Emission Sensors, Materials and Amplifiers. , Springer. Berlin. (2002).
- Blake, W. K. A statistical description of pressure and velocity fields at the trailing edges of a flat strut. , David W. Taylor Naval Ship Research and Development Center. Report 4241 (1975).
- Huettenbrink, K. B. Lasers in Otorhinolaryngology. , Thieme. (2005).
- Bell, J. H., Schairer, E. T., Hand, L. A., Mehta, R. D. Surface Pressure Measurement using Luminescent Coatings. Annu Rev Fluid Mech. 33, 155-205 (2001).
- Englund, D., Richards, W. The infinite line pressure probe. ISA Transactions. 24 (2), 11-19 (1985).
- Bergh, H., Tijdeman, H. Theoretical and Experimental Results for the Dynamic Response of Pressure Measuring Systems. NRL Report TR F 238. National Aero-and Astronautical Research Inst. , Amsterdam. (1965).
- Perennes, S., Roger, M. Aerodynamic noise of a two-dimensional wing with high-lift devices. 4th AIAA/CEAS Aeroacoustics Conference, , Toulouse. (1998).
- Leclercq, D., Bohineust, X. Investigation and modeling of the wall pressure field beneath a turbulent boundary layer at low and medium frequencies. J Sound Vibrat. 257 (3), 477-501 (2002).
- Franzoni, L. P., Elliott, C. M. An innovative design of a probe-tube attachment for a half in microphone. JASA. 104, 2903-2910 (1998).
- Arguillat, B., Ricot, D., Robert, G., Bailly, C. Measurements of the wavenumber-frequency spectrum of wall pressure fluctuations under turbulent flows. Collection of Technical Papers - 11th AIAA/CEAS Aeroacoustics Conference. 1, 722-739 (2005).
- Yang, H., Sims-Williams, D., He, L. Unsteady pressure measurement with correction on tubing distortion. Unsteady Aerodynamics, Aeroacoustics and Aeroelasticity of Turbomachines. , Springer. Berlin. 521-529 (2006).
- Hoarau, C., Boree, J., Laumonier, J., Gervais, Y. Analysis of the wall pressure trace downstream of a separated region using extended proper orthogonal decomposition. Phys Fluids. 18 (5), 055107(2006).
- Bilka, M. J., Paluta, M. R., Silver, J. C. Spatial correlation of measured unsteady surface pressure behind a backward-facing step. EXIF. 56 (2), (2015).
- Probsting, S., Gupta, A., Scarano, F., Guan, Y., Morris, S. C. Tomographic PIV for Beveled Trailing Edge Aeroacoustics. 20th AIAA/CEAS Aeroacoustics Conference, , AIAA Paper (2014).
- Wong, G. Microphones and Their Calibration. Springer Handbook of Acoustics. , Springer. (2007).
- Bendat, J. S., Piersol, A. G. Random data: analysis and measurement procedures. , John Wiley & Sons. New York, NY. 2nd edition (1986).
- Goody, M. Empirical spectral model of surface pressure fluctuations. Am Instit Aero Astronaut. 42 (9), 1788-1794 (2004).
- Corcos, G. M. Resolution of pressure in turbulence. J Acoust Soc Am. 35 (2), 192-199 (1963).
- Tijdeman, H. On the propagation of sound waves in cylindrical tubes. J Sound Vibrat. 39 (1), 1-33 (1975).
- Iberall, A. S. Attenuation of oscillatory pressures in instrument lines. J Res Natl Bureau Stand. 45 (1), 85-108 (1950).
- Zwikker, C., Kosten, C. Sound Absorbing Materials. , Elsevier. Amsterdam. (1949).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
