Procedura pozyskiwania danych do określania wbudowanych funkcji czułości jest opisana. Dane są zbierane, a reprezentatywne wyniki są przedstawiane dla łopaty turbiny wiatrowej na skalę mieszkaniową.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Protokół akwizycji danych do określania osadzonych funkcji poufności
W tym artykule
Podsumowanie
Streszczenie
Skuteczność wielu technik monitorowania stanu konstrukcji zależy od rozmieszczenia czujników i lokalizacji sił wejściowych. Algorytmy do określania optymalnych lokalizacji czujników i wymuszania zazwyczaj wymagają danych, symulowanych lub mierzonych, z uszkodzonej konstrukcji. Wbudowane funkcje czułości umożliwiają określenie najlepszej dostępnej lokalizacji czujnika w celu wykrycia uszkodzeń na podstawie danych pochodzących ze zdrowej struktury. W tym filmie i manuskrypcie przedstawiono procedurę pozyskiwania danych i najlepsze praktyki określania osadzonych funkcji wrażliwości struktury. Funkcje odpowiedzi częstotliwościowej wykorzystywane do obliczania wbudowanych funkcji wrażliwości są uzyskiwane za pomocą modalnego badania zderzeniowego. Dane są zbierane, a reprezentatywne wyniki są przedstawiane dla łopaty turbiny wiatrowej na skalę mieszkaniową. Strategie oceny jakości pozyskiwanych danych są przedstawiane podczas demonstracji procesu pozyskiwania danych.
Wprowadzenie
Wiele technik monitorowania stanu technicznego konstrukcji opiera się na zmianach w mierzonych funkcjach odpowiedzi częstotliwościowej (FRF) w celu wykrycia uszkodzeń wewnątrz struktury. Jednak niewiele z tych metod odnosi się do kwestii określania rozmieszczenia czujników i/lub miejsc przyłożenia siły wejściowej, które zmaksymalizowałyby skuteczność metody w wykrywaniu uszkodzeń. Wbudowane funkcje czułości (ESF) mogą być wykorzystane do określenia czułości FRF na lokalną zmianę właściwości materiałowych konstrukcji. Ponieważ uszkodzenia zazwyczaj prowadzą do lokalnej zmiany sztywności, tłumienia lub masy struktury, ESF stanowią metodę wyznaczania optymalnych lokalizacji czujników i sił dla technik monitorowania stanu technicznego opartych na FRF.
Celem niniejszego filmu i artykułu jest szczegółowe omówienie procesu pozyskiwania danych oraz najlepszych praktyk w zakresie wyznaczania ESF dla danej konstrukcji. Proces ten obejmuje wyznaczanie różnych FRF na podstawie modalnych prób uderzeniowych, które polegają na wzbudzeniu konstrukcji za pomocą modalnego młotka uderzeniowego i pomiarze jej odpowiedzi za pomocą akcelerometrów. W niniejszej pracy badaną konstrukcją jest łopatka turbiny wiatrowej w skali domowej o długości 1,2 m. Celem testów i analizy jest zidentyfikowanie lokalizacji czujników, które są najbardziej czułe na uszkodzenia łopatki. Lokalizacje te mogłyby następnie zostać wykorzystane w systemie monitorowania stanu technicznego konstrukcji do wykrywania uszkodzeń łopatki.
Poza wykorzystaniem ESF do określenia najskuteczniejszych lokalizacji czujników w schemacie monitorowania stanu technicznego konstrukcji, w literaturze można znaleźć wiele zaprezentowanych algorytmów optymalnego rozmieszczenia czujników. W [Kramer], Kramer iteracyjnie ocenia zdolność zestawu czujników do obserwacji postaci drgań układu. W ostatnim czasie opracowano algorytmy genetyczne 1-3 oraz sieci neuronowe 4 w celu identyfikacji optymalnych lokalizacji czujników. W 5 zastosowano podejście bayesowskie, które uwzględnia ryzyko wystąpienia różnych typów błędów oraz rozkład wskaźników uszkodzeń. W 6 wykorzystano model elementów skończonych do zidentyfikowania lokalizacji czujników, które z największym prawdopodobieństwem wykryją uszkodzenie. W większości algorytmów rozmieszczenia czujników przedstawionych w literaturze wymagane są dane z uszkodzonej konstrukcji, niezależnie od tego, czy są one symulowane, czy pomiarowe. Jedną z zalet podejścia opartego na wbudowanej czułości jest możliwość określenia lokalizacji czujników na podstawie konstrukcji nieuszkodzonej.
Kolejną zaletą ESF jest to, że właściwości materiałowe nie muszą być znane w sposób jawny. Zamiast tego właściwości materiałowe są „wpisane” w wyrażenia dla FRF systemu. Zatem do obliczenia ESF potrzebny jest jedynie zestaw zmierzonych FRF w określonych lokalizacjach wejścia/wyjścia. W szczególności czułość FRF (Hjk) obliczonego z odpowiedzi zmierzonej w punkcie j na wejście w punkcie k, na zmianę sztywności (Kmn) między punktami m a n wynosi
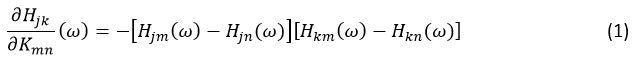
gdzie  to ESF jako funkcja częstotliwości, ω 7-9. Procedura pomiaru FRF niezbędna do obliczenia prawej strony równania (1) jest szczegółowo opisana w następnej sekcji i zaprezentowana w filmie.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
1. Przygotowanie do testu
- Zaprojektuj i wyprodukuj urządzenie testowe. Zaprojektuj urządzenie tak, aby odwzorowywało realistyczne warunki brzegowe, wybierając lokalizacje pasujące do miejsc montażu ostrza. Wybierz stal na mocowanie, aby zminimalizować wpływ uchwytu na dynamiczną reakcję badanej próbki.
- Przykręć ostrze do niestandardowego wspornika teowego.
- Clamp urządzenie do stalowego stołu.
- Zidentyfikuj i oznacz siatkę miejsc uderzenia.
- Wybierz 30 punktów, które obejmują całe ostrze.
- Zaznacz punkty markerem lub pisakiem woskowym i numerem w celach informacyjnych. Zmierz odstępy między punktami za pomocą taśmy mierniczej do późniejszego wykorzystania w wizualnej reprezentacji wyników.
- Wybierz i skalibruj akcelerometry.
- Wybierz jednoosiowe akcelerometry 10 mV/g. Pamiętaj, aby wybrać akcelerometry o odpowiedniej czułości, aby uniknąć przeciążenia czujnika i osiągnąć dobry stosunek sygnału do szumu. Upewnij się również, że zakres częstotliwości czujników jest wystarczający do uchwycenia zakresu częstotliwości interesującego dla badanej próbki.
- Skalibruj każdy czujnik.
- Podłącz czujnik do ręcznej wytrząsarki, której wyjściem jest siła o pojedynczej częstotliwości o wielkości 9.81 m/s2 rms (tj. 1 g).
- Mierz odpowiedź przez 2 sekundy.
- Określ amplitudę skuteczną odpowiedzi na podstawie odczytu oprogramowania.
- Pomnóż amplitudę rms przez 1,000, aby określić współczynnik kalibracji dla akcelerometru w jednostkach mV/g.
- Wybierz młotek i końcówkę młotka.
- Wybierz młot udarowy o czułości 11,2 mV/N. Pamiętaj, aby wybrać młot, który wystarczająco wzbudza badaną próbkę zarówno w zakresie amplitudy, jak i częstotliwości.
- Wybierz nylonową końcówkę. Pamiętaj, aby wybrać końcówkę młotka, która wystarczająco wzbudza badaną próbkę zarówno w zakresie amplitudy, jak i częstotliwości.
- Podłącz młot do systemu akwizycji danych za pomocą BNC.
- Zidentyfikuj lokalizacje czujników i podłącz czujniki (rysunek 4).
- Wybierz lokalizacje w punktach m i n po obu stronach miejsca uszkodzenia.
- Zamontuj trzeci akcelerometr w miejscu k. Dane z tego czujnika zostaną wykorzystane do walidacji wyników analizy wbudowanej funkcji czułości.
- Przymocuj akcelerometry za pomocą super kleju. Poczekaj, aż super klej całkowicie stwardnieje przed przeprowadzeniem próby udarności.
- Wybierz parametry testowe w graficznym interfejsie użytkownika akwizycji danych.
- Włącz wykrywanie podwójnych trafień.
- Ustaw częstotliwość próbkowania na 25 600 Hz. Użyteczny zakres częstotliwości wynosi zatem 12 800 Hz.
- Ustaw czas próbkowania na 1 sek.
- Wybierz kanał młota jako kanał wyzwalający. Ustaw poziom aktywacji na 10 EU.
- Ustaw długość przed wyzwoleniem na 5% całkowitego czasu próbkowania. Dane przed wyzwoleniem to dane zebrane przed rozpoczęciem pozyskiwania danych, które zostały zapisane w buforze. Ważne jest, aby pobrać i zapisać te dane, aby uchwycić całe zdarzenie uderzenia.
- Wybierz estymator H1 FRF. Ten estymator zakłada, że na kanałach odpowiedzi występuje szum, a na kanale siły nie ma szumu.
Uwaga: Nie wyświetlaj danych w oknie podczas akwizycji. W razie potrzeby okna można zastosować w procesie przetwarzania końcowego. - Wprowadź informacje o akcelerometrze i młotku, w tym współczynniki kalibracji i uwagi identyfikacyjne.
- Zapisz ustawienia do prowadzenia dokumentacji i do wykorzystania w przyszłych testach.
2. Testy wpływu na zdrowe ostrze
- Uderz młotkiem w punkt 1. Gdy amplituda siły uderzenia przekroczy wybrany poziom wyzwalania, system akwizycji danych zostanie uruchomiony i dane, w tym wybrana ilość danych sprzed wyzwolenia, rozpoczną rejestrację.
- Podczas akwizycji danych monitoruj kanały, aby uniknąć przycinania kanałów i podwójnego wpływu, obserwując historie czasowe wyświetlane w oprogramowaniu do akwizycji danych.
- Podczas akwizycji danych monitoruj koherencję dla każdego kanału akcelerometru, aby ocenić jakość uzyskanych danych, obserwując wykres koherencji w oprogramowaniu do akwizycji danych.
- Powtórz krok 2.1 jeszcze cztery razy w punkcie 1.
- Używaj spójnych amplitud udarności dla wszystkich uderzeń.
- Powtórz kroki 2.1 i 2.2 dla wszystkich punktów.
3. Próba uderzeniowa uszkodzonego ostrza
- Powtórz sekcję 2 na uszkodzonym ostrzu w celu zebrania danych do walidacji wyników wbudowanej funkcji czułości. Z wyjątkiem zmiany próbki do badań, wszystkie parametry testowe pozostają takie same.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Rysunek 1 przedstawia typową funkcję czułości wbudowanej. Podobnie jak w przypadku FRF, ESF wykazuje piki w pobliżu częstotliwości drgań własnych konstrukcji. Im wyższa wartość ESF, tym większa czułość danej lokalizacji na uszkodzenie między punktami m a n. Każdy z trzydziestu punktów badanych na łopacie turbiny wiatrowej posiada unikalną funkcję ESF. Funkcje te można porównać, aby ustalić, która lokalizacja czujnika byłaby najbardziej czuła na uszkodzen...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Osprzęt badawczy powinien być zaprojektowany w taki sposób, aby odtwarzał realistyczne warunki brzegowe, tak aby wyniki miały zastosowanie w warunkach eksploatacyjnych. Wybór liczby punktów uderzenia wykorzystywanych do testowania jest kompromisem między wystarczającą rozdzielczością przestrzenną a czasem testowania. Wybierz młotek w zależności od wielkości badanej próbki i zakresu częstotliwości, który Cię interesuje. Ogólnie rzecz biorąc, im mniejszy młotek, tym szerszy zakres częstotliwości wzbudzonej. Jednak mniejsze...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Autorzy nie mają żadnych podziękowań.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Akcelerometr | PCB | 356B11 | trzy używane w testach |
| Młot udarowy | PCB | 086C01 | |
| Karta akwizycji danych | NI | 9234 | |
| Obudowa DAQ | NI | cDAQ-9171 | lub podobne |
| oprogramowanie | MATLAB | ||
| Super glue | Loctite | 454 | |
| Ręczna wytrząsarka | PCB | 394C06 | do kalibracji |
Bibliografia
- Singh, N., Joshi, M. Optimization of location and number of sensors for structural health monitoring using genetic algorithm. Mater Forum. 33, 359-367 (2009).
- Gao, H., Rose, J. Ultrasonic sensor placement optimization in structural health monitoring using evolutionary strategy. Review Of Qnde. 25, 1687-1693 (2006).
- Raich, A. M., Liszkai, T. R. Multi-objective optimization of sensor and excitation layouts for frequency response function-based structural damage identification. Comput-Aided Civinfrastructure Eng. 27 (2), 95-117 (2012).
- Worden, K., Burrows, A. P. Optimal sensor placement for fault detection. Eng Struct. 23 (8), 885-901 (2001).
- Flynn, E. B., Todd, M. D. A Bayesian approach to optimal sensor placement for structural health monitoring with application to active sensing. Mech Syst Signal Pr. 24 (4), 891-903 (2010).
- Markmiller, J., Chang, F. Sensor network optimization for a passive sensing impact detection technique. Struct Health Monit. 9 (1), 25-39 (2010).
- Yang, C., Adams, D., Yoo, S., Kim, H. An embedded sensitivity approach for diagnosing system-level noise and vibration problems. J. Sound Vibration. 269 (3), 1063-1081 (2004).
- Yang, C., Adams, D. Predicting changes in vibration behavior using first- and second-order iterative embedded sensitivity functions. J. Sound Vibration. 323 (1), 173-193 (2009).
- Yang, C., Adams, D. A Damage Identification Technique based on Embedded Sensitivity Analysis and Optimization Processes. J. Sound Vibration. 333 (14), 3109-3119 (2013).
- Rocklin, G. T., Crowley, J., Vold, H. A comparison of the H1, H2, and Hv frequency response functions. Proc. Of IMAC III. 1, 272-278 (1985).
- Meyer, J., Adams, D., Silvers, J. Embedded Sensitivity Functions for improving the effectiveness of vibro-acoustic modulation and damage detection on wind turbine blades. ASME 2014 DSCC, , (2014).
- Guratzsch, R., Mahadevan, S. Structural health monitoring sensor placement optimization under uncertainty. AIAA J. 48 (7), 1281-1289 (2010).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
