Demonstrujemy użycie rozproszonego czujnika światłowodowego do mapowania pola temperatury mieszających strumieni powietrza. Czujnik oparty na rozpraszaniu Rayleigha generuje tysiące punktów danych wzdłuż jednego włókna, aby zapewnić wyjątkową rozdzielczość przestrzenną, która jest nieosiągalna w przypadku tradycyjnych czujników, takich jak termopary.
Artykuł metodologiczny
Rozproszone czujniki światłowodowe do mapowania pola temperatury o wysokiej rozdzielczości
W tym artykule
Podsumowanie
Streszczenie
Wiarygodność kodów obliczeniowej dynamiki płynów (CFD) jest sprawdzana poprzez porównanie symulacji z danymi eksperymentalnymi. Typowy zestaw danych składa się głównie z odczytów prędkości i temperatury, przy czym idealnie rzecz biorąc, wysoka rozdzielczość przestrzenna i czasowa, aby ułatwić rygorystyczną walidację kodu. Podczas gdy dane o prędkościach o wysokiej rozdzielczości można łatwo uzyskać za pomocą optycznych technik pomiarowych, takich jak prędkość obrazu cząstek, okazało się, że trudno jest uzyskać dane dotyczące temperatury o podobnej rozdzielczości. Tradycyjne czujniki, takie jak termopary, nie mogą spełnić tej roli, ale niedawny rozwój detekcji rozproszonej opartej na rozpraszaniu Rayleigha i interferometrii fal skośnych oferuje rozdzielczość odpowiednią do prac związanych z walidacją kodu CFD. Tysiące pomiarów temperatury mogą być generowane wzdłuż jednego cienkiego światłowodu z częstotliwością setek Hz. Czujniki działają w szerokim zakresie temperatur i w nieprzezroczystych cieczach, w których techniki optyczne są nieodpowiednie. Ale ten typ czujnika jest wrażliwy na odkształcenia i wilgotność, a także temperaturę, więc na dokładność ma wpływ obsługa, wibracje i zmiany wilgotności względnej. Takie zachowanie jest zupełnie odmienne od tradycyjnych czujników, dlatego niekonwencjonalne procedury instalacji i obsługi są niezbędne, aby zapewnić dokładne pomiary. W artykule przedstawiono zastosowanie rozproszonego czujnika temperatury typu rozpraszającego Rayleigha w eksperymencie mieszania termicznego z udziałem dwóch strumieni powietrza w temperaturze 25 i 45 °C. Przedstawiamy kryteria, którymi kierujemy się przy wyborze światłowodu do czujnika i opisujemy konfigurację instalacji dla eksperymentu z mieszaniem strumieniowym. Ilustrujemy linię bazową czujnika, która łączy odczyty z bezwzględnym wzorcem temperatury, i omawiamy kwestie praktyczne, takie jak błędy spowodowane drganiami wywołanymi przepływem. Materiał ten może pomóc osobom zainteresowanym pomiarami temperatury, mając dużą gęstość danych i przepustowość do eksperymentów z dynamiką płynów i podobnych zastosowań. Zwracamy uwagę na pułapki specyficzne dla tych czujników, które należy wziąć pod uwagę przy projektowaniu i obsłudze eksperymentu.
Wprowadzenie
Kody obliczeniowej dynamiki płynów (CFD) są używane do symulacji szerokiej gamy systemów płynów, od przepływu powietrza wokół samolotów i samochodów aż po przepływ krwi w tętnicach. Zakres i wierność takich symulacji wzrosły wraz z dostępnością mocy obliczeniowej. Jednak pomimo wyrafinowania zaawansowanych symulacji, ich dokładność i niezawodność są często trudne do oszacowania. W praktyce dokładność kodów CFD ocenia się poprzez porównanie symulacji z danymi eksperymentalnymi w procesie zwanym walidacją kodu.
Typowy zestaw danych eksperymentalnych składa się głównie z pomiarów prędkości i temperatury, oba idealnie o wysokiej rozdzielczości przestrzennej i czasowej, aby ułatwić rygorystyczną walidację kodu. Pola prędkości można odwzorowywać w wysokiej rozdzielczości za pomocą prędkości obrazu cząstek (PIV), uznanej techniki optycznej1,2. W przeciwieństwie do tego, trudno jest odwzorować pola temperatury z rozdzielczością porównywalną z PIV. Techniki optyczne, takie jak fluorescencja indukowana laserem, są dostępne3,4, ale wymagają kamer i laserów o stosunkowo dużej mocy i nie nadają się do płynów nieprzezroczystych.
Alternatywa jest dostępna w stosunkowo nowej technice rozproszonego wykrywania temperatury opartej na rozpraszaniu Rayleigha i interferometrii na długości fali (SWI)5-7. Tysiące pomiarów temperatury można uzyskać wzdłuż jednego światłowodu. Rozproszony czujnik temperatury (DTS) może obejmować duże pola przepływu i działać w środowiskach, które nie są odpowiednie dla technik opartych na obrazie8. Istnieją również DTS oparte na rozpraszaniu Ramana i Brillouina9,10, ale czujniki oparte na rozpraszaniu Rayleigha i SWI zapewniają rozdzielczość przestrzenną i czasową bardziej odpowiednią dla typowych eksperymentów z dynamiką płynów.
Chociaż DTS-y oferują gęstość danych znacznie większą niż tradycyjne czujniki, takie jak termopary (TC), czujniki oparte na rozpraszaniu Rayleigha reagują zarówno na odkształcenie, jak i temperaturę11. Jeśli powłoka z włókna jest higroskopijna, czujniki reagują również na zmiany wilgotności12,13. Absorpcja pary wodnej pęcznieje powłokę, podczas gdy desorpcja obkurcza ją14, co napręża leżące pod spodem włókno szklane i zmienia sygnał. W rezultacie na dokładność ma wpływ obsługa, wibracje i zmiany wilgotności względnej. Jest to zupełnie niepodobne do tradycyjnych czujników, dlatego należy przestrzegać niekonwencjonalnych metod instalacji i pomiarów, aby uzyskać dokładne dane. W artykule przedstawiono zastosowanie DTS w eksperymencie z mieszaniem termicznym, przedstawiając protokół i wytyczne zapewniające dokładność.
Używany tutaj DTS opiera się na wykrywaniu i analizie rozpraszania Rayleigha w światłowodowym falowodzie. Losowy rozkład zanieczyszczeń i zmian strukturalnych wzdłuż rdzenia włókna powoduje powstanie wzoru rozproszenia wstecznego, który jest unikalny dla włókna i ogólnie stabilny. Widmo i amplituda tego wzoru mogą być odczytywane jako sygnatura światłowodowa. Zmiany fizyczne, takie jak zmiany temperatury lub odkształcenia, zmieniają sygnaturę w powtarzalny sposób, a wykrywanie zmian sygnatury jest podstawą do wykorzystania światłowodu jako czujnika.
Rysunek 1 ilustruje główne elementy optoelektronicznego urządzenia detekcyjnego, zwanego optycznym interrogatorem z czujnikiem rozproszonym, a tutaj oznaczonego po prostu jako "interrogator". W technice znanej jako interferometria długości fal zamiatanych, przestrajany laser o małej mocy wystrzeliwuje sygnał wąskopasmowy do światłowodu w celu zarejestrowania wynikowego rozproszenia wstecznego5-7. Laser jest przesuwany w odstępie kilku nanometrów, a sygnał jest dzielony między nogę referencyjną i pomiarową. Rozproszone światło z czujnika jest łączone z sygnałem odniesienia w celu wygenerowania sygnałów zakłócających na detektorach. Dane wyjściowe detektora są digitalizowane i analizowane w celu odzyskania sygnału rozpraszania Rayleigha. Sygnatura Rayleigha czujnika zmienia długość fali, gdy zmienia się temperatura czujnika (odkształcenie lub wilgotność). Wielkość tego przesunięcia długości fali jest związana z czułością czujnika, która jest stałą fizyczną związaną z typem włókna, które ma współczynnik kalibracji analogiczny do współczynnika Seebecka TC.
Rysunek 2 pokazuje szklany zbiornik, który służy jako sekcja testowa użyta w tym badaniu. Kamera za czołgiem daje poczucie skali. Powietrze dostaje się przez dwa sześciokątne kanały i miesza się przed wyjściem przez otwór wentylacyjny. Aby uwydatnić strumienie, jeden strumień przepływu został zalany mgłą olejową, podczas gdy drugi pozostał czystym powietrzem. Pokrywa zbiornika posiada okienko zasłonięte czarnym ekranem polimerowym. Chociaż nie jest widoczny na zdjęciu, DTS jest zawieszony pod czarnym ekranem.
50 m DTS został zamontowany poniżej pokrywy zbiornika, jak pokazano na rys. 3. Został wykonany ze światłowodu pokrytego poliimidem o średnicy 155 μm i zawieszony na stalowym drucie o średnicy 127 μm nawleczonym między panele końcowe zbiornika. Czujnik był przepleciony przez drut w naprzemienny wzór i zapętlony tam iz powrotem w poprzek zbiornika 49 razy. Rozciąga się na płaszczyźnie 0,5 x 0,8 m i generuje 1 355 niezależnych punktów danych przy 4 Hz i rozdzielczości przestrzennej 30 mm, 4 067 punktów danych po nadpróbkowaniu z odstępami 10 mm. Takie dane o temperaturze o dużej gęstości uzupełniają dane o prędkości i zwiększają wartość zestawów danych do walidacji CFD. Protokół przedstawia proces wyboru, produkcji i konfiguracji czujników, koncentrując się jednocześnie na szczególnych problemach związanych z wykorzystaniem DTS w eksperymencie z dynamiką płynów.
Protokół
1. Wybierz optymalny typ czujnika dla aplikacji
- Wybierz długość czujnika w oparciu o kompromis między szybkością próbkowania a liczbą punktów danych.
UWAGA: Jeden interrogator próbkuje czujniki o długości do 50 m przy 2,5 Hz i rozdzielczości <10 mm, podczas gdy pozostałe czujniki próbkują do 10 m długości przy rozdzielczości 5 mm i 100 Hz. - Wybierz typ światłowodu jednomodowego w oparciu o wymagania dotyczące limitów temperatury pracy, czasu reakcji, wrażliwości na wilgoć i konfiguracji instalacji (bez izolacji lub w kapilarze).
UWAGA: Tutaj użyliśmy jednomodowego komercyjnego światłowodu telekomunikacyjnego o średnicy 155 μm pokrytego poliimidem.
UWAGA: Zobacz tabele 1 i 2 jako przykłady włókien i konfiguracji, których użyliśmy w naszym laboratorium.
2. Zainstaluj światłowód w sekcji testowej
- Otwórz sekcję testową, usuwając jedną z długich szklanych płyt bocznych.
- Wywierć otwory o średnicy 1 mm w ściankach bocznych 3 mm poniżej pokrywy na kotwy druciane (rys. 3).
UWAGA: Kotwy przytrzymują stalowy drut, który podtrzymuje czujnik. Skok kotwy można zmieniać w zależności od wielkości odcinka testowego i oczekiwanego obciążenia dynamicznego od przepływu. Zastosowana tutaj rastra 20 mm okazała się stabilna przy minimalnych wibracjach przepływu około 1 m/s. Wibracje zakłócają sygnały DTS i są bardziej problematyczne w przypadku długich czujników15,16. - Przeciągnij segment drutu stalowego o średnicy 127 μm w poprzek sekcji testowej, przywiązując go do mosiężnej kotwy na każdym końcu zbiornika. Powtarzaj, aż w poprzek zbiornika będzie naciągniętych łącznie 47 odcinków przewodów.
- Wytnij 50 m światłowodu za pomocą nożyczek komunikacyjnych/elektryków z rezerwą do wykorzystania na łączenie złącza i światłowodu końcowego (prawdopodobnie <0,5 m, ale w zależności od biegłości w łączeniu). Zbierz to włókno na małej szpuli o średnicy ~50 mm.
- Połóż pierwszy segment czujnika na jednej krawędzi obszaru wybranego do pomiaru temperatury za pomocą tablicy czujników.
UWAGA: Po ustaleniu pierwszego segmentu w odpowiedniej pozycji, światłowód zostanie zapętlony dla sąsiedniego segmentu, ustalony w odpowiedniej pozycji, a więcej włókna zostanie dozowane do następnego segmentu w powtarzalnym procesie, który buduje macierz, aż całe włókno zostanie wykorzystane. - Splot włókno powyżej i poniżej sąsiednich drutów, pracując z jednej strony zbiornika na drugą, dozując włókno ze szpuli w razie potrzeby.
UWAGA: Włókno jest prostopadłe do drutu, jak pokazano na rys. 3, a splot podtrzymuje je przed siłą grawitacji w jednym kierunku i przepływa w drugim. - Przymocuj każdy koniec pierwszego segmentu włókna do pokrywy za pomocą konwencjonalnej przezroczystej taśmy lub taśmy z folii poliimidowej. Pierwszy segment tablicy jest teraz na swoim miejscu.
UWAGA: Nie mocuj czujnika napiętego jak struna gitary, ale raczej na tyle napiętego, aby był prosty i zajmował widoczny luz. Jeśli czujnik jest napięty, niewielkie odkształcenia w podporze, np. rozszerzalność cieplna pokrywy, zmienią to napięcie i wygenerują anomalne przesunięcia sygnału i błędy pomiaru. - Zapętl włókno o 180 stopni, aby przywrócić je z powrotem do następnego segmentu, jak pokazano na rys. 4 i przyklej je do pokrywy w odległości 10 mm od pierwszego segmentu.
UWAGA: Zminimalizuj średnicę pętli, ponieważ jest to "zmarnowane włókno" (nie jest częścią układu), ale powinna wynosić około 30 mm lub więcej, aby uzyskać dopuszczalne naprężenia. Zastosowane tutaj włókno tolerowało pętle o średnicy 30 mm przez kilka miesięcy bez zauważalnych strat sygnału, ale ograniczenia będą się różnić w zależności od rodzaju światłowodu. Dla zastosowanego tutaj włókna producent określa "krótkoterminową" granicę promienia gięcia na ≥ 10 mm, a "długotrwałą" granicę na ≥ 17 mm. - Ponownie splot włókno między przewodami w kierunku przeciwnej strony zbiornika i przyklej taśmę na miejscu. Powtarzaj proces zapętlania, tappingu i tkania, aż całe włókno zostanie zużyte.
3. Złącze złącza i zakończenie do światłowodu
- Połącz złącze jednomodowe typu LC z jednym końcem światłowodu za pomocą spawarki zgodnie z instrukcjami producenta17.
- Przeciąć światłowód końcowy ~0,25 m za pomocą nożyczek elektrycznych/komunikacyjnych i połączyć z drugim końcem światłowodu, ponownie za pomocą spawarki zgrzewającej zgodnie z instrukcjami producenta.
UWAGA: Ten zespół (światłowód, złącze i zakończenie) będzie teraz określany jako "czujnik". Światłowód końcowy rozprasza szczątkowy sygnał z impulsu laserowego, aby zapobiec jego powrotowi do interrogatora.
4. Konfiguracja czujnika
- Podłącz końcówkę złącza typu LC czujnika do portu interrogatora i uruchom oprogramowanie konfiguracyjne.
- Wygeneruj dane amplitudy czujnika, wybierając opcję "akwizycja" (w odróżnieniu od danych o temperaturze), która jest automatycznie wyświetlana po zakończeniu skanowania.
UWAGA: Ścieżka dla czujnika z dobrymi spawami będzie miała ogólną charakterystykę pokazaną na rys. 5. Słaby splot może być wskazywany przez niewyraźny poziom szumów lub dominujące odbicie w miejscu, w którym oczekiwane jest złącze. Jeśli podejrzewa się nieprawidłowe łączenie, wróć do kroku 3 i powtórz procedurę łączenia. - Wybierz aktywną część czujnika, przeciągając żółty kursor pokazany na ekranie na początek czujnika, a czerwony kursor na koniec.
- Nadaj czujnikowi nazwę i wybierz "zapisz pliki czujnika".
UWAGA: Czujnik jest teraz skonfigurowany i gotowy do użycia. - Zamknij oprogramowanie konfiguracyjne i przełącz się na oprogramowanie pomiarowe.
5. Mapuj pozycję czujnika w sekcji testowej
- Uruchom oprogramowanie pomiarowe interrogatora i załaduj właśnie skonfigurowany czujnik.
- Podłączyć lutownicę do transformatora zmiennego ustawionego na ~40%, podgrzewanie przez 5-10 min.
UWAGA: Lutownica generuje lokalne skoki temperatury w celu mapowania. Lutownica może stopić powłokę światłowodową i zniszczyć czujnik, więc zacznij od niskiego ustawienia transformatora, zużywając tylko tyle mocy, aby uzyskać wyraźne skoki. Do tego procesu wystarczy skok temperatury o 10-20 °C. - Wybierz "zmierz" w oprogramowaniu interrogatora, aby wyświetlić dane na żywo na ekranie.
- Pomniejsz, aby wyświetlić cały czujnik na ekranie.
- Trzymaj lutownicę w pobliżu czujnika i krótko dotknij jej w pierwszym punkcie mapowania, tutaj w segmencie najbardziej oddalonym od otworu wentylacyjnego, w którym styka się z pokrywą (rys. 4).
- Zapisz pozycję szczytu temperatury wskazaną przez oprogramowanie wraz z odpowiednią fizyczną lokalizacją w sekcji testowej.
- Powtórz czynności 5.5-5.6, aby odwzorować punkty końcowe wszystkich 49 segmentów.
6. Punkt odniesienia czujnika: Powiązanie z temperaturą bezwzględną
- Umieść jeden lub więcej wzorców temperatury, np. TC lub rezystancyjny detektor temperatury (RTD), w pobliżu DTS, aby służyły jako standard łączący odczyty DTS z temperaturą bezwzględną.
- Zamknij zbiornik, wymieniając długą szklaną płytę boczną, która została usunięta w kroku 2.1.
- Zaizoluj zbiornik, owijając go kocami lub konwencjonalnymi panelami izolacyjnymi i pozostaw na noc, aby stworzyć atmosferę izotermiczną.
- Uruchom oprogramowanie interrogatora, wybierz "linię bazową" (lub "tarę") i jednocześnie zanotowaj/zapisz odczyt TC (lub RTD). Gdy oprogramowanie zakończy pracę z linią bazową, wybierz opcję "zmierz", aby wykreślić dane na żywo w celu zbadania jakości linii bazowej.
UWAGA: Ten krytyczny krok ustanawia linię bazową DTS, a sygnał powinien teraz wskazywać zero, tj. ΔT(x)=0 ± ułamkiem stopnia. Od tej pory sygnał będzie się zmieniał wraz z odbieganiem temperatury zbiornika od temperatury odniesienia: ΔT(x) = T(x)abs -T zasada, gdzie T(x)abs to temperatura bezwzględna wzdłuż światłowodu, aT zasada to temperatura podstawowa6,18. Jeśli sekcja testowa jest nieizotermiczna,zasada T będzie funkcją położenia, tj. Zasada T (x), a dokładność będzie zagrożona, chyba żezasada T (x) zostanie zmapowana z więcej niż jednym TC lub RTD (patrz sekcja dyskusji). Nie przesuwaj ani nie dotykaj czujnika, dopóki krok 7 nie zostanie zakończony.Nadwyrężenie go w jakikolwiek sposób może wprowadzić przesunięcia, które mogą pogorszyć dokładność pomiaru. - Sprawdź sygnał na żywo, który nie powinien dryfować daleko od zera. Jeśli dryft jest nadmierny dla aplikacji (nasz limit wynosi około 0,5 °C po ~5 minutach), daj więcej czasu na osiągnięcie równowagi termicznej i/lub poprawę izolacji (patrz uwaga poniżej), a następnie powtórz krok 6.4.
UWAGA: Jakość sygnału jest zawsze najlepsza natychmiast po linii bazowej i będzie się zmieniać z czasem w zależności od rozkładu temperatury w sekcji testowej. Dobra izolacja i długie okresy oczekiwania przed wyłożeniem podstawy zmniejszą dryft i błąd pomiaru. Znaczne, szybkie dryfty wskazują, że odcinek testowy nie jest izotermiczny, co ostatecznie doprowadzi do niedokładnych pomiarów. - Wybierz funkcję rejestrowania w oprogramowaniu interrogatora i zarejestruj 10-100 skanów danych DTS dla tych samych stagnacyjnych, izotermicznych warunków, które zostały właśnie użyte do wygenerowania linii bazowej. Zapisz również odczyt TC/RTD.
UWAGA: Są to dane rezerwowe do kontroli po teście przesunięć, które mogą być generowane przez odkształcenie spowodowane przepływem lub nieoczekiwanym odkształceniem badanego odcinka lub podpór.
7. Uruchom test
- Włącz sprężarkę, aby wygenerować przepływ powietrza i dostosuj regulatory przepływu, aby dopasować je do natężenia przepływu 1,25 kg/s do każdego kanału.
UWAGA: Średnia prędkość wlotowa wynosi 1,1 m/s, a liczba Reynoldsa to 10 000. - Ustaw moc grzałki na 600 W, aby ogrzać wschodni strumień o 20 °C powyżej zachodniego strumienia, który ma temperaturę otoczenia.
- Pozwól systemowi pracować przez noc, aby osiągnąć równowagę.
- Następnego dnia zbadaj sygnał DTS na żywo, aby ocenić poziom hałasu. Wybierz w oprogramowaniu "długość miernika" czujnika, aby uzyskać akceptowalny poziom hałasu (używany jest tutaj sprawdzian 30 mm).
UWAGA: Długość miernika odpowiada rozdzielczości przestrzennej czujnika. Ogólnie rzecz biorąc, szum sygnału zwiększa się wraz ze zmniejszaniem się długości przyrządu pomiarowego i wzrostem drgań wywołanych przepływem (patrz podręcznik użytkownika i odniesienie 13 i 14). - Rejestruj 2 000 skanów DTS przy 4 Hz.
- Wyłącz moc grzejnika i przepływ powietrza. Pozostaw zbiornik na noc, aby osiągnął równowagę i zarejestruj 10-100 skanów DTS, aby uzupełnić zestaw danych przed testem zapisany do kontroli offsetu po teście.
8. Analiza danych
- Wybierz funkcję przetwarzania końcowego w głównym oknie oprogramowania interrogatora i zaimportuj dane testowe, które są w zastrzeżonym formacie binarnym.
- Wyeksportuj dane jako zwykły plik tekstowy, który można odczytać za pomocą konwencjonalnych programów do obsługi arkuszy kalkulacyjnych.
UWAGA: Dane te reprezentują zmierzone ΔT wzdłuż włókna, gdzie ΔT(x) = T(x)abs -T podstawa. Nie zawiera odniesienia do pozycji w sekcji testowej (patrz rys. 6). Dodatkowe informacje są dostępne w podręczniku użytkownika interrogatora oraz w odnośnikach 6 i 16 dla tego kroku i następnego. - Zaimportuj dane tekstowe do konwencjonalnego arkusza kalkulacyjnego i przekonwertuj je na temperaturę bezwzględną, dodająclinię bazową T, zmierzoną za pomocą TC lub RTD w kroku 6.4, do wszystkich danych.
UWAGA: Konwersja na temperaturę bezwzględną jest po prostu jednowartościową korektą przesunięcia: T(x)abs = ΔT(x) + Tlinia podstawowa, ponieważ ustaliliśmy, że odcinek testowy był izotermiczny podczas linii bazowej. - Użyj arkusza kalkulacyjnego lub podobnego programu do manipulacji danymi, aby zdekomponować dane T(x) i odwzorować je na fizyczne pozycje w sekcji testowej, jak pokazano na rysunkach 7 i 8.
UWAGA: Program wykorzysta dane zebrane za pomocą lutownicy w kroku 5.
Wyniki
Surowe dane DTS przedstawiono na Rys. 6, który obrazuje zmierzone ΔT względem temperatury bazowej (około 20 °C) w funkcji odległości wzdłuż czujnika. Dane są „surowe” w tym sensie, że nie zostały przeliczone na temperaturę bezwzględną ani przypisane do fizycznych pozycji w sekcji testowej. Dane opierają się na długości bazowej 30 mm, co zapewnia 1 666 niezależnych pomiarów na pełnej długości czujnika wynoszącej 50 m. Baza 30 mm została zastosowana w odstępach 10 mm w trybie nadpróbkowania, co zwiększa liczbę punktów danych do 5 000. Takie zagęszczenie danych nie jest możliwe do osiągnięcia przy użyciu konwencjonalnych czujników, takich jak termopary (TCs).
W punkcie x=0 na Rys. 6 czujnik znajduje się na wschodnim końcu zbiornika, a wraz ze wzrostem x przesuwa się pętlami w stronę końca zachodniego. Piki pojawiają się w miejscach, gdzie czujnik przechodzi nad gorącym strumieniem wschodnim, a następnie zanikają, gdy znajduje się nad zimnym strumieniem zachodnim. Wykres ilustruje, w jaki sposób nawet surowy sygnał z pojedynczego DTS może zapewnić podstawowy obraz temperatury w dość szerokim obszarze. Należy zwrócić uwagę na szum sygnału w kierunku zachodniego końca włókna, który jest spowodowany wibracjami indukowanymi przepływem. Choć wibracje nie były widoczne gołym okiem, były one wystarczające, aby pogorszyć jakość sygnału; problem ten najczęściej występuje w przypadku długich czujników (> 10 m).
Surowe dane zostały naniesione na sekcję testową na Rys. 7, która przedstawia rozkład temperatury w płaszczyźnie pomiarowej o wymiarach 0,5 x 0,8 m utworzonej przez układ DTS. Perspektywa widoku jest z góry, z poziomu nad zbiornikiem, skierowana w dół na pokrywę. Obrysy kanałów sześciokątnych zostały dodane jako pomoc w orientacji. Kontur oparto na 4 067 punktach danych, ponieważ pętle przyklejone pod pokrywą zostały wykluczone. Do stworzenia konturu 2D zastosowano interpolację liniową pomiędzy sąsiednimi segmentami czujników.
Kontury zapewniają wyraźny obraz rozkładu termicznego pod pokrywą, wykazując obszar cieplejszy nad wschodnim strumieniem, choć nie jest on z nim centrycznie zbieżny. Widoczna jest również przybliżona symetria względem płaszczyzny środkowej zbiornika, która na wykresie odpowiada y=0. Tego rodzaju dane temperaturowe stanowią użyteczne uzupełnienie danych o prędkości w badaniach z zakresu dynamiki płynów dotyczących mieszania termicznego i wymiany ciepła. Rygorystyczna walidacja kodu wymaga tak wysokiej rozdzielczości danych zarówno dla pól temperatury, jak i prędkości.
Te same dane z czujnika można przetworzyć, aby określić amplitudę wahań temperatury. Wartość RMS (pierwiastka średniej kwadratu) dla zestawu 2 000 skanów przedstawiono na Rysunku 8. Kolor magenta oznacza obszar, w którym wahania temperatury są stosunkowo wysokie. Jest to również obszar silnej turbulencji, gdzie dwa wznoszące się strumienie oddziałują na siebie podczas uderzania o pokrywę. Dane RMS są użyteczne do modelowania turbulencji w kontekście mieszania termicznego.

Rycina 1. Schemat interrogatora. Główne komponenty interrogatora optycznego czujnika rozproszonego do pomiarów temperatury. System opiera się na interferometrii z przesuwaniem długości fali, która charakteryzuje sygnaturę rozproszenia Rayleigha czujnika. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
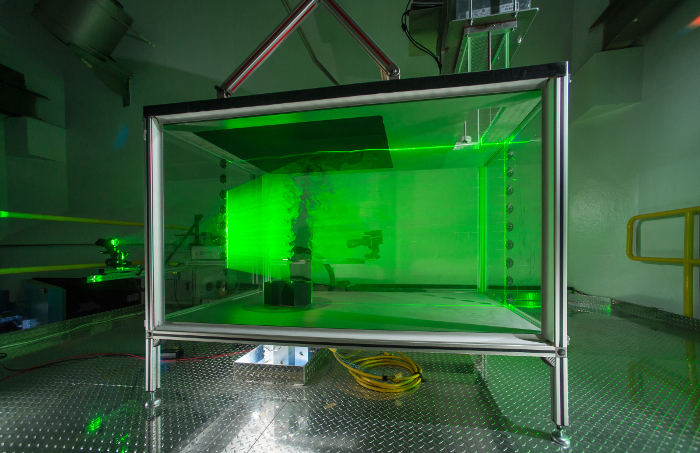
Rysunek 2. Sekcja testowa. Eksperyment mieszania strumieniem powietrza: powietrze wpada do zbiornika przez podstawę za pomocą dwóch sześciokątnych kanałów i miesza się przed wypłynięciem przez górny otwór wentylacyjny. Czarny ekran zakrywający okno pokrywy znajduje się 3 mm powyżej DTS (niewidoczny). Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
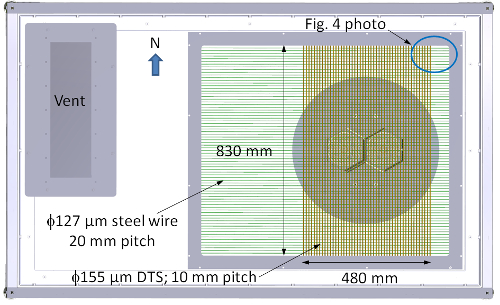
Rycina 3. Konfiguracja montażu DTS. Widok z góry na zbiornik, przedstawiający DTS wpleciony pomiędzy stalowe druty wsporcze rozciągnięte wzdłuż długiej osi zbiornika. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
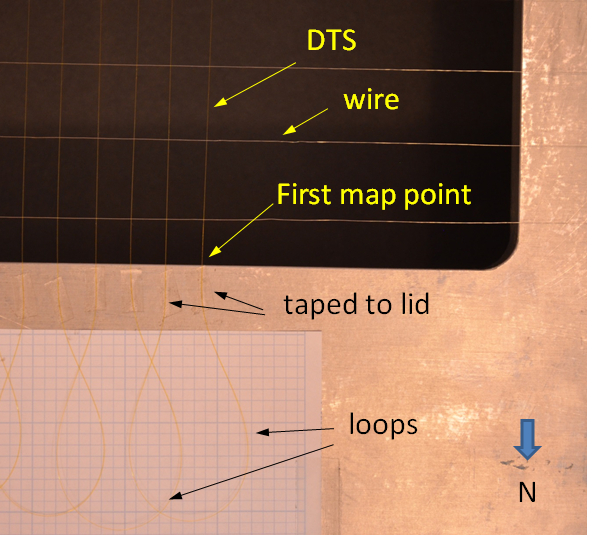
Rycina 4. Zbliżenie na DTS. Zdjęcie z bliska DTS z widokiem od wewnątrz zbiornika w górę w stronę pokrywy, aby uwydatnić pętle czujników, mocowanie oraz lokalizację pierwszego punktu testowego do zmapowania za pomocą lutownicy. Kliknij tutaj, aby zobaczyć powiększoną wersję tej ryciny.
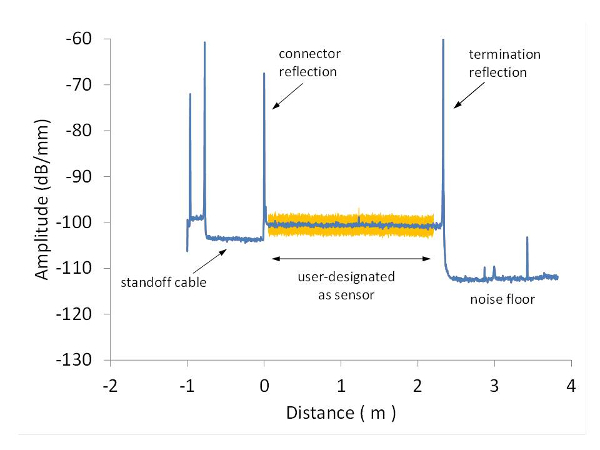
Rysunek 5. Sygnał rozpraszania Rayleigha. Typowy sygnał rozpraszania Rayleigha zarejestrowany za pomocą narzędzia konfiguracyjnego czujnika (dla przejrzystości pokazano tutaj krótki czujnik). Prawidłowe zakończenie spowoduje gwałtowny spadek sygnału do poziomu szumów. Lekki wzrost poziomu sygnału i umiarkowane odbicie na złączu są charakterystyczne dla prawidłowo zespawanego złącza. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
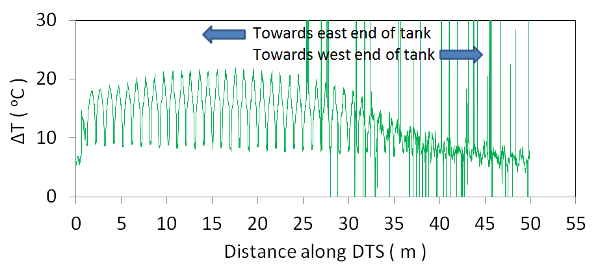
Rycina 6. Surowe dane DTS. Pojedynczy skan surowych danych DTS przy gorącym strumieniu wschodnim o temperaturze 45 °C i zimnym strumieniu zachodnim o temperaturze 25 °C. Piki występują w miejscach, gdzie czujnik znajduje się bezpośrednio nad gorącym strumieniem. Należy pamiętać, że czujnik porusza się pętlą w przód i w tył między ścianami zbiornika. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
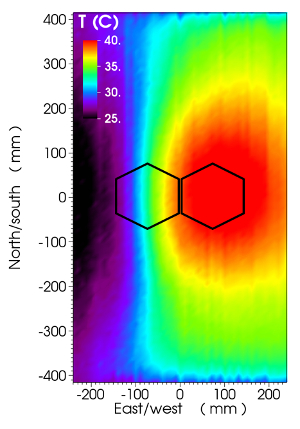
Rysunek 7. Pomiar temperatury powietrza pod pokrywą. Surowe dane DTS przekształcone na temperaturę bezwzględną i zmapowane na pozycje fizyczne wewnątrz zbiornika. Dane oparte na 2 000 skanach rejestrowanych z częstotliwością 4 Hz. Odstępy danych wynoszą 10 mm, co daje łącznie 4 067 naniesionych punktów danych. Do wypełnienia obszarów między segmentami czujnika zastosowano interpolację liniową. Sześciokąty wskazują położenie wlotów. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
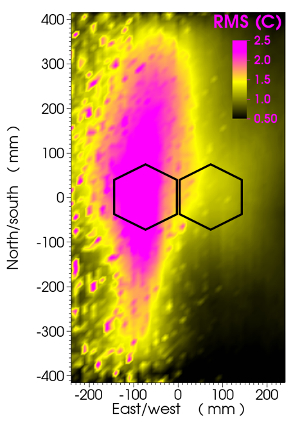
Rycina 8. Średnia kwadratowa (RMS) zmierzonej temperatury. Wartości RMS danych przedstawionych na Ryc. 7. Kolor purpurowy wskazuje na wysokie fluktuacje temperatury oraz mieszanie termiczne strumieni gorących i zimnych. Sześciokąty wskazują położenie wlotów. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
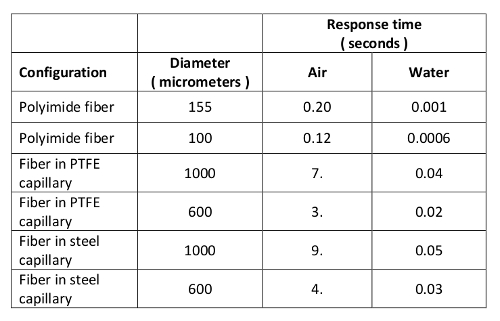
Tabela 1. Rząd wielkości czasu odpowiedzi termicznej dla wybranych typów włókien i konfiguracji obudów w przepływie poprzecznym przy 1 m/sec i 20 °C.
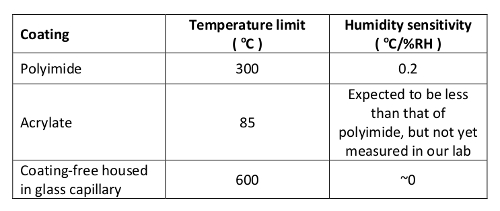
Tabela 2. Przybliżone limity temperatury pracy i wrażliwość na wilgoć dla wybranych konfiguracji powłok.
Dyskusja
Zademonstrowaliśmy zastosowanie DTS w eksperymencie z dynamiką płynów. Główną zaletą tych czujników jest duża ilość punktów pomiarowych, które można uzyskać z jednego czujnika. Zastosowany tutaj DTS generował dane w 4 067 punktach na płaszczyźnie 0,5 x 0,8 m, znacznie wykraczając poza praktyczne granice konwencjonalnych czujników punktowych, takich jak termopary. Podczas gdy taka gęstość danych może zostać przekroczona przez techniki optyczne, takie jak fluorescencja indukowana laserem (LIF), DTS będzie działać w nieprzezroczystych płynach i zastosowaniach, które nie mają dostępu optycznego. Wysoka gęstość danych DTS jest odpowiednia dla eksperymentów związanych z walidacją kodu obliczeniowej dynamiki płynów.
Linia bazowa jest krytycznym krokiem w protokole i ma kluczowe znaczenie dla określenia dokładności pomiaru. Sekcja badania izotermicznego jest niezbędna, aby upewnić się, że cały DTS ma jedną temperaturę podczas linii podstawowej. Jeśli nie jest to możliwe,podstawa T staje siępodstawą T (x), która powinna być odwzorowana przez wiele TC umieszczonych w bliskiej odległości od DTS. Chociaż w ten sposób można poprawić jakość linii bazowej, komplikuje to proces mapowania linii bazowej DTS do standardów konwersji na temperaturę bezwzględną.
Zawsze należy zwracać uwagę na źródła naprężeń po linii bazowej, co może powodować nieprzewidywalne zmiany sygnału. Takimi źródłami są na przykład rozszerzalność cieplna odcinka testowego, która rozciąga czujnik, ruch podpór, obciążenie dynamiczne spowodowane dużymi natężeniami przepływu lub wibracje wywołane przepływem. Pomiary przed i po teście w warunkach izotermicznych pomogą zidentyfikować takie problemy.
Wrażliwość na odkształcenia jest główną wadą tego DTS opartego na rozpraszaniu Rayleigha. W przeciwieństwie do konwencjonalnych czujników, takich jak termopary, jest wrażliwy na obsługę, wilgotność i wibracje. Kwestie te są najbardziej istotne w przypadku pokazanej tutaj konfiguracji samego czujnika, ale znacznie mniej istotne w przypadku czujników umieszczonych w kapilarnach.
W przeciwieństwie do konwencjonalnych czujników, DTS nie może być zakupiony na podstawie dokumentów potwierdzających zgodność z uznanym standardem kalibracji, takim jak NIST (National Institute of Standards and Technology). Konieczne są kalibracje na miejscu , najlepiej z sekcją do badań izotermicznych, co w niektórych zastosowaniach może być trudne. Wibracje są szczególnie ważne w przypadku gołych włókien rozciągniętych na dużym odcinku testowym. Odnieśliśmy mieszany sukces dzięki pionowo zorientowanemu układowi, który rozciąga się na długiej osi zbiornika przy długości segmentów 1,7 m. Konfiguracja z 28 m światłowodu i 16 segmentami wypadła dobrze podczas jednego badania18, ale próby jej rozszerzenia do 53 m z 29 segmentami zakończyły się niepowodzeniem16.
Ogólnie rzecz biorąc, szum sygnału dla dowolnej długości i konfiguracji czujnika można zmniejszyć, zwiększając długość miernika, na podstawie którego oprogramowanie interrogatora oblicza przesunięcie sygnału Rayleigha, ale zmniejsza to efektywną rozdzielczość przestrzenną. Każda aplikacja musi zachować równowagę między szumem sygnału a rozdzielczością przestrzenną. Ponownie, takich trudności można w dużej mierze uniknąć, umieszczając czujnik w kapilarze kosztem wydłużonego czasu reakcji termicznej.
Ta stosunkowo nowa technologia pomiaru temperatury wymaga opracowania w celu zmniejszenia podatności na wibracje. Duża część tej pracy będzie z konieczności wymagała sprzętu i oprogramowania przesłuchującego. Same czujniki mogą być również ulepszone w celu zmniejszenia wrażliwości na obsługę i zmiany wilgotności, na które mają wpływ powłoki z włókien. Prace mogą koncentrować się na opracowaniu powłok lepszych od dostępnych obecnie na rynku włókien pokrytych poliimidem i akrylanem.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Autorzy dziękują Tylerowi Gorneyowi i Aidzie Rahim z Luna Innovations za ich nieocenioną wiedzę techniczną i pomoc przy naszej aplikacji.
Przesłany manuskrypt został stworzony przez UChicago Argonne, LLC, operatora Argonne National Laboratory ("Argonne"). Argonne, laboratorium Biura Naukowego Departamentu Energii Stanów Zjednoczonych, jest eksploatowane na podstawie umowy nr 1. DE-AC02-06CH11357. Prace te były wspierane przez Departament Energii Stanów Zjednoczonych, Biuro Energii Jądrowej.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Interrogator czujników | Luna Inc. | ODiSI-A i -B | Oba systemy różnią się przede wszystkim szybkością i rozdzielczością przestrzenną |
| Spawarka fuzyjna | Tasak Fujikura | 70S | |
| 3-otworowa | |||
| ściągacz izolacji Ściągacz izolacji z 3 otworami | Instrumenty światłowodowe Sprzedaż F11301T | ||
| Światłowody | OFS, Dział Fotoniki Specjalistycznej | BF06160-02 | Powłoka poliimidowa |
| Optyczny włókna | Newport Corp. | F-SM1500-4.2/50 | Złącze z powłoką akrylową |
| AFL Global | FUSE-LC-9U-SMA-6 | ||
| Światłowód zakończony | OFS, Dział Fotoniki Specjalistycznej | 552 HPWR 040 |
Bibliografia
- Raffel, M., Willert, C., Wereley, S., Kompenhans, J. Particle Image Velocimetry. , Springer. New York. (2007).
- Adrian, R. J. Twenty years of particle image velocimetry. Exp. Fluids. 39, 159-169 (2015).
- Vetrano, M. R., Simonini, A., Steelant, J., Rambaud, P. Thermal characterization of a flashing jet by planar laser-induced fluorescence. Exp. Fluids. 54, 1573-1583 (2013).
- Dahikar, S. K., Sathe, M. J., Joshi, J. B. Investigation of flow and temperature patterns in direct condensation using PIV, PLIF and CFD. Chem. Eng. Sci. 65, 4606-4620 (2010).
- Juškaitis, R., Mamedov, A. M., Potapov, V. T., Shatalin, S. V. Distributed interferometric fiber sensor system. Opt Lett. 17 (22), 1623-1625 (1992).
- Gifford, D., et al. Swept-wavelength interferometric interrogation of fiber Rayleigh scatter for distributed sensing. Proc. SPIE. 6770, Fiber Optic Sens and Appl V. 67700F (2007).
- Kreger, S., Gifford, D., Froggatt, M., Soller, B., Wolfe, M. High resolution distributed strain or temperature measurements in single- and multi-mode fiber using swept-wavelength interferometry. Optical Fiber Sensors. 2006, OSA/OFS 2006 4 (2006).
- Bersan, S., et al. Application of a high resolution distributed temperature sensor in a physical model reproducing subsurface water flow. Measurement. , http://dx.doi.org/10.1016/j.measurement.2015.09.018 (2015).
- Bao, X., Chen, L. Recent progress in distributed fiber optic sensors. Sensors. 12, 8601-8639 (2012).
- Ukil, A., Braendle, H., Krippner, P. Distributed temperature sensing: review of technology and applications. IEEE Sensors J. 12 (5), 885-892 (2012).
- Zhou, D., Qin, Z., Li, W., Chen, L., Bao, X. High-spatial-resolution distributed vibration measurement using time-resolved optical frequency-domain reflectometry. Proc. SPIE 22nd Int. Conf. Optical Fiber Sensors. 8421, 842115(2012).
- Ding, F., Wang, L., Fang, N., Huang, Z. Experimental study on humidity sensing using a FBG sensor with polyimide coating. SPIE-Int Soc Opt. Eng. 7990, Optical Sensors Biophotonics. II 79900C (2011).
- Palmieri, L., Schenato, L. Distributed optical fiber sensing based on Rayleigh Scattering. Open Optics J. 7 (1), http://dx.doi.org/10.2174/1874328501307010104 104-127 (2013).
- Bhargava, P., Chuang, C. K., Chen, K., Zehnder, A. Moisture diffusion properties of HFPE-II-52 polyimide. J Appl Polymer Sci. 102 (4), 3471-3479 (2006).
- Lomperski, S., Gerardi, C. Assessment of distributed fiber optic sensors for flow field temperature mapping. Proc. ASME 2014 4th Joint US-European Fluids Engineering Division Summer Meeting and 12th International Conference on Nanochannels, Microchannels, and Minichannels. , Chicago. August 3-7, paper FEDSM2014-22156 8(2014).
- Lomperski, S., Bremer, N., Gerardi, C., Lisowski, D. Performance assessment of a 50 m-long fiber optic distributed temperature sensor in a fluid dynamics experiment. Specialist Workshop on Advanced Instrumentation and Measurement Techniques for Nuclear Reactor Thermal Hydraulics. SWINTH-2016, June 15-17, Livorno, Italy, , (2016).
- Fusion Splicer 70S Instruction Manual. Fujikura Ltd., 70S_Rev2. , Fujikura Ltd. (2013).
- Lomperski, S., Gerardi, C., Pointer, W. D. Fiber optic distributed temperature sensor mapping of a jet mixing flow field. Exp. Fluids. 56, 16(2015).
Przedruki i uprawnienia
