Urządzenie zostało stworzone, aby zademonstrować laikom kontrolę opartą na elektromiografii. Po sukcesie pierwszego urządzenia stworzono drugie urządzenie z większą elastycznością w funkcjonalności do celów demonstracyjnych i badawczych. Protokół ten opisuje proces budowy i kalibracji obu urządzeń.
Artykuł metodologiczny
Bioniczny kliker Mark I i II
W tym artykule
Podsumowanie
Streszczenie
W tym manuskrypcie prezentujemy dwa systemy 'Bionic Clicker', pierwszy przeznaczony do demonstracji systemów kontrolnych opartych na elektromiografii (EMG) do celów edukacyjnych, a drugi do celów badawczych. Systemy sterowania oparte na EMG odbierają sygnały elektryczne generowane przez aktywację mięśni i wykorzystują je jako dane wejściowe dla sterowników. Kontrolery EMG są szeroko stosowane w protetyce do kontrolowania kończyn.
Kliker Mark I (MK I) pozwala użytkownikowi zmienić slajd prezentacji poprzez podniesienie palca wskazującego. Jest zbudowany wokół mikrokontrolera i ekranu biosygnałów. Wzbudziło ono duże zainteresowanie zarówno ze strony opinii publicznej, jak i środowiska naukowego.
Prezentowane tutaj urządzenie Mark II (MK II) zostało zaprojektowane jako tańszy, bardziej elegancki i bardziej konfigurowalny system, który można łatwo modyfikować i bezpośrednio przesyłać dane EMG. Jest zbudowany przy użyciu mikrokontrolera obsługującego łączność bezprzewodową i czujnika mięśniowego.
Wprowadzenie
Centrum Inżynierii Rehabilitacji i Technologii Wspomagających Aspire bada techniki, które można zastosować i przenieść między różnymi dziedzinami w powiązanych obszarach zainteresowań, w tym między innymi udarem, dystrofią mięśniową, amputacją, starzeniem się populacji i szkoleniem specjalistycznych umiejętności. Jednym z obszarów badań, w które zaangażowane jest centrum, jest neuroproteza. Spośród wielu technik stosowanych do kontroli neuroprotez ramion, EMG jest jednym z najczęstszych danych wejściowych dla systemów sterowania1,2,3,4,5,6. Wynika to w dużej mierze z łatwości obsługi i przystępnej ceny w porównaniu z innymi systemami sterowania7. Niedawno opracowane protezy wydrukowane w 3D, takie jak ręka Ada, mogą kosztować tylko 1,000 USD przy użyciu tego typu kontroli8,9,10. Jednak próbując zademonstrować takie systemy opinii publicznej, nie ma łatwego sposobu, aby zrobić to bez pomocy osoby po amputacji.
Aby zwiększyć świadomość działań badawczych w tej dziedzinie wśród członków społeczeństwa, opracowano bioniczne urządzenie demonstracyjne typu clicker. Bardzo ważne jest, aby używać demonstracji opartej na obiektach, ponieważ przyciąga ona uwagę i przyspiesza naukę oraz zrozumienie nauczanego przedmiotu11. Nasze urządzenie pomaga nie tylko uczyć koncepcji EMG, ale także poszerzać wiedzę na temat aktualnego rozwoju nowoczesnych technologii. Co więcej, inspiruje młodsze pokolenia do wyboru studiów w obszarach nauk ścisłych, technologii, inżynierii i matematyki (STEM).
Bionic Clicker MK I został wykonany przy użyciu łatwo dostępnych części, które były już używane w laboratorium. Składał się z mikrokontrolera, ekranu biosygnałów12, elektrod, tablicy sterującej, karty komunikacji bezprzewodowej i baterii 9 V. Działanie urządzenia polegało na wychwytywaniu aktywności mięśnia odwodziciela wskazującego znajdującego się między palcem wskazującym a kciukiem. Wyzwala zmianę slajdu, naśladując klawiaturę i wysyłając "prawe naciśnięcie" za każdym razem, gdy osiągnięty został wstępnie wybrany próg. Tablica sterująca pozwalała na ręczne wysyłanie naciśnięć "w prawo" i "w lewo" (slajdy postępu i slajdy odwrotu), a także mogła być używana do nadpisywania wejścia EMG, jeśli coś poszło nie tak podczas demonstracji na żywo.
W ramach działań związanych z publicznym zaangażowaniem wydziału Fizyki Medycznej i Inżynierii Biomedycznej, zademonstrowaliśmy Bionic Clicker członkom społeczeństwa. Spotkał się on z entuzjastyczną reakcją publiczności i wzbudził zainteresowanie nawiązaniem kilku kolaboracji. Po sukcesie pierwszego urządzenia zaprojektowano drugą wersję urządzenia.
Celem projektu drugiego urządzenia było stworzenie urządzenia, które byłoby tańsze, mniej kłopotliwe i bardziej konfigurowalne niż pierwsze urządzenie. Celem tego urządzenia było zaprojektowanie czegoś, co można łatwo zmodyfikować na potrzeby projektów studenckich i tanio włączyć do istniejących projektów. Główną zaletą tego urządzenia nad innymi dostępnymi1,2,3,4,5,6 jest łatwość obsługi, niewielkie rozmiary i niski koszt. Chociaż bioniczne urządzenia do klikania mogą nie mieć rozdzielczości innych urządzeń badawczych, takich jak urządzenia wyzwalające, są więcej niż wystarczająco dobre. MK II byłby idealną podstawą dla każdego systemu, który wykorzystuje próg EMG do wyzwolenia urządzenia, takiego jak kontroler protetyczny lub urządzenie wspomagające.
Projekt opierał się na mikrokontrolerze zdolnym do komunikacji bezprzewodowej i czujniku mięśniowym. Zawierał również baterię litowo-polimerową 3,7 V 150 mAh, ręczną tablicę sterującą i obudowę wydrukowaną w 3D. Rysunek 3 przedstawia przegląd różnic między konstrukcjami. Konstrukcja MK II ma taką samą podstawową funkcjonalność jak oryginalne urządzenie, ale ma znacznie większą potencjalną funkcjonalność dla nowych zastosowań, takich jak bezprzewodowe monitorowanie EMG.
Protokół
Protokół jest zgodny z wytycznymi komisji etyki badań naukowych University College London.
UWAGA: Ten protokół zawiera w sobie ryzyko elektryczne i ryzyko poparzenia (lutownica); przeczytaj oba przed wypróbowaniem tego protokołu. Protokół ten obejmuje podłączenie urządzenia do skóry. Upewnij się, że w żadnym momencie nie ma ścieżki między skórą a siecią elektryczną. Nigdy nie dotykaj elementu lutownicy. Przytrzymaj przewody, które mają być podgrzane, za pomocą pęsety lub zacisków. Utrzymuj gąbkę czyszczącą mokrą podczas użytkowania. Zawsze odkładaj lutownicę na stojak, gdy nie jest używana. Nigdy nie kładź go na stole warsztatowym. Wyłącz urządzenie i odłącz je, gdy nie jest używane.
1. Montaż komponentów bazowych
UWAGA: Rysunek 3 przedstawia ogólny przegląd kroków protokołu.
- Aby zbudować Bionic Clicker MK I, podłącz osłonę czujnika sygnałów biologicznych do mikrokontrolera i przykręć EMG do zacisków śrubowych E, M i GND osłony (patrz Rysunek 4). Przejdź do kroku 1.6.
- Aby zbudować MK II, umieść rząd trzech pinów nagłówka w czujniku mięśniowym w otworach +, - i SIG (patrz Rysunek 5) od góry i pod spodem.
- Zegnij kołki głowicy pod kątem 90 ° za pomocą pary kołków do połowy wysokości kołków. Spowoduje to umieszczenie kołków w odpowiedniej pozycji dla obudowy.
- Jeśli używasz mięśnia odwodziciela wskazującego jako danych wejściowych, przejdź do kroku 1.3, jeśli nie, przejdź do kroku 1.4.
- Odłącz krótki odniesienia od czujnika mięśniowego.
- Przetnij trzy EMG za pomocą przecinaka do drutu, aby biegły od nadgarstka do grzbietu dłoni. Zdejmij izolację z końca trzech EMG za pomocą ściągacza izolacji.
- Umieść odizolowany koniec czarnego przewodu w otworze R, niebieski przewód w otworze E, a czerwony przewód w otworze M czujnika mięśniowego (Rysunek 5). przewody na miejscu na spodzie czujnika mięśniowego. Przejdź do kroku 1.5.
- Przypnij dwie elektrody do spodu czujnika mięśniowego, a jedną elektrodę do złącza czarnego odniesienia.
- Przyklej czujnik mięśniowy do wybranego mięśnia za pomocą elektrod i umieść czarną elektrodę referencyjną w odpowiednim miejscu.
- Przytnij 8 jednożyłowych przewodów wielowątkowych na długość i zdejmij izolację z każdego końca: 5 krótkich (7 cm) przewodów biegnących od mikrokontrolera do tablicy sterowniczej (czerwony,, zielony, biały i niebieski) i 3 dłuższe (około 12 cm, ale w zależności od rozmiaru nadgarstka) przewodów (czerwony, i zielony) biegnących z jednej strony nadgarstka na drugą.
UWAGA: Jeśli umieszczasz czujnik mięśniowy na innym mięśniu, upewnij się, że dłuższe przewody będą biegły od miejsca czujnika mięśniowego do miejsca bezprzewodowego mikrokontrolera.- Umieść przewody w mikrokontrolerze gotowe do wlutowania: 2 czerwone przewody do otworu 3V, 2 czarne przewody do otworu GND, długi zielony przewód do otworu A0, krótki niebieski przewód do 2 otworu, długi biały przewód do 3 otworu i krótki zielony przewód do 5 otworu. przewody na miejscu na spodzie mikrokontrolera.
- drugi koniec 3 długich przewodów do 3 gniazd nagłówka w kolejności: czerwony,, zielony. Zobacz Rysunek 5. Jeśli nie używasz mięśnia odwodziciela wskaźnika, przejdź do kroku 2.
- Umieść elektrody czujnika EMG na dłoni, jak pokazano na Rysunek 6, z dwiema elektrodami na obu końcach mięśnia wskazującego odwodziciela i jedną podkładką czujnika EMG na środku grzbietu dłoni.
- Przypnij elektrody do końcówki złącza czujnika mięśniowego (dopasowanie wciskane). Niebieska i czerwona elektroda zaciskają się nad mięśniem, elektroda zaciska się na grzbiecie dłoni.
2. Wynik testu EMG
- Pobierz bibliotekę osłony sygnałów biologicznych, korzystając z link14 z sekcji referencyjnej. Rozpakuj go i umieść w folderze bibliotek Integrated Development (IDE) (zwykle znajdującym się w documents/Arduino/libraries). Przejdź do kroku 2.3. Jeśli budujesz MK II, przejdź do kroku 2.2.
- Dodaj płytki mikrokontrolera do IDE, postępując zgodnie z instrukcjami15.
- Pobierz pliki "ThresholdTest.ino" dla MK I lub "BLEThresholdTest.ino" i "BluefruitConfig.h" dla MK II i otwórz w oprogramowaniu IDE (pliki uzupełniające).
- Odłącz laptopa od sieci, a następnie i tylko wtedy podłącz mikrokontroler do laptopa za pomocą Universal Serial Bus (USB).
- Prześlij odpowiednią wersję testu progowego do mikrokontrolera, a następnie otwórz monitor szeregowy (Tools>Serial Monitor). Zostanie teraz wyświetlone wyjście EMG.
- Poruszaj palcem wskazującym z boku na bok i poruszaj ręką bez poruszania palcem wskazującym. Zapisz wartości wyświetlane w każdym przypadku.
UWAGA: Podczas korzystania z MK II upewnij się, że się nie poruszają, ponieważ jest on niezwykle wrażliwy na generowany w ten sposób szum. - Wybierz wartość, która znajduje się powyżej wartości widocznej, gdy ręka jest poruszana, ale poniżej wartości widocznej, gdy palec jest przesuwany z boku na bok. Zapisz tę wartość.
UWAGA: Wartość jest tak dobrana, że urządzenie będzie aktywowane tylko przez celowy ruch palca. Jest to wartość wyzwalająca próg, wartość, przy której urządzenie zostanie aktywowane. Czujnik mięśni ma ustawienie wzmocnienia, które można zmienić ręcznie, jeśli wartość progowa jest trudna do znalezienia. Elektrody mogą wymagać wymiany. Jeśli używasz mięśnia odwodziciela wskaźnika, ustaw wzmocnienie na minimum jako punkt początkowy. Ustawienie wzmocnienia jest zmieniane za pomocą potencjometru na czujniku mięśniowym oznaczonego jako GAIN, a można to zmienić za pomocą małego płaskiego śrubokręta.
3. Próg testowy
- Pobierz 'BoomTest.ino' dla MK I lub 'BLEBoomTest.ino' i BluefruitConfig.h dla MK II i otwórz go w oprogramowaniu IDE.
- Edytuj podany kod, zastępując ciąg "PLACE_YOUR_THRESHOLD_TRIGGER_VALUE_HERE" wartością wyzwalającą próg określoną wcześniej w kroku 2.8. Jest to wiersz 37 kodu MK I i wiersz 47 kodu MK II.
- Prześlij poprawną wersję BoomTest do mikrokontrolera, a następnie otwórz monitor szeregowy (Tools>Serial Monitor).
- Poruszaj ręką (nie przesuwając palca wskazującego z boku na bok); nic nie widać na wyjściu szeregowym.
- Przesuwaj palcem wskazującym z boku na bok; pojawi się słowo "BOOM".
UWAGA: Jeśli "BOOM" pojawi się w niewłaściwym momencie lub wcale, sprawdź połączenia i wróć do kroku 2.7.
4. 3D Drukuj obudowę MK II
- Jeśli budujesz MK II, pobierz pliki stl dla wszystkich 5 komponentów obudowy (patrz Rysunek 7 dla wszystkich 5 części). Wydrukuj części obudowy dowolną preferowaną metodą. Przejdź do kroku 5.2. Jeśli budujesz MK I, przejdź do sekcji 5.
UWAGA: Przypadek został pomyślnie wydrukowany zarówno przez modelowanie osadzania topionego16 (FDM), jak i drukarki fotolitograficzne17.
5. płytę sterowniczą
UWAGA: Jeśli budujesz MK II, przejdź do kroku 5.2.
- Umieść rząd dwóch pinów nagłówka, pięć rezystorów 10 KΩ, przełącznik suwakowy i dwa przełączniki przyciskowe dla komponentów, jak pokazano na Rysunek 8A; a następnie je na miejscu na spodzie płytki.
- Przełam miedziane ścieżki na desce paskowej, przecinając je nożem rzemieślniczym, postępując zgodnie z szarymi liniami na Rysunek 8A. Dzięki temu poszczególne ścieżki mogą mieć wiele funkcji na całej planszy.
- Za pomocą przecinaka do drutu przetnij 7 drutów (, czerwony, niebieski, pomarańczowy, biały, brązowy i żółty) o odpowiedniej długości, tak aby biegły od przedramienia do ramienia (około 30 cm). Wytnij czerwony drut o długości 7 cm, drut o długości 3 cm oraz pomarańczowy i niebieski drut o długości 4 cm.
- Zdejmij izolację z obu końców przewodów za pomocą ściągacza izolacji.
- Umieść przewody w tablicy sterowniczej, postępując zgodnie ze schematem obwodu pokazanym na Rysunek 9; przewody na miejscu od spodu.
- długie czerwone i czarne przewody do pary pinów nagłówka, a następnie pozostałe długie przewody do paska pinów nagłówka w kolejności: niebieski, pomarańczowy, biały, brązowy, żółty.
- piny 5V i GND modułu bezprzewodowego do pinów nagłówka na płycie sterowniczej.
- krótki pomarańczowy przewód do pinu 2 modułu komunikacji bezprzewodowej, a krótki niebieski przewód do pinu 3.
- Umieść trzy rezystory 10 KΩ, przełącznik suwakowy i dwa przełączniki przyciskowe, jak pokazano na Rysunek 10A i je na miejscu na spodzie płytki.
- Przełam miedziane ścieżki na desce paskowej, przecinając je nożem rzemieślniczym, postępując zgodnie z szarymi liniami na rysunku 10A. Dzięki temu tor może mieć wiele funkcji na płytce.
- Przetnij przewody, które zostały wcześniej przylutowane do mikrokontrolera, za pomocą przecinaka do drutu, tak aby mogły przebiegać przez środkową warstwę obudowy mikrokontrolera do płytki sterującej bez zatrzymywania obudowy przed zamknięciem (Rysunek 10B).
- Umieść przewody w tablicy sterowniczej, postępując zgodnie ze schematem obwodu (Rysunek 11). przewody na miejscu. Przejdź do kroku 6.2.
6. Złóż Clicker i zaktualizuj mikrokontroler
- Ponownie zmontuj Bionic Clicker, łącząc złącza nagłówka z przewodów płytki sterującej z mikrokontrolerem i ekranem biosygnałów (5 V i GND w MK I, pin 22-30 w MKII). Podłącz baterię do mikrokontrolera. Zobacz Rysunek 12. Przejdź do kroku 6.3.
- Ponownie zmontuj Bionic Clicker, łącząc złącze nagłówka od mikrokontrolera do czujnika mięśniowego (zielony przewód do SIG). Zobacz Rysunek 13.
- Podłącz mikrokontroler do laptopa za pomocą USB.
- Pobierz pliki "BionicClicker.ino" lub "BLEBionicClicker.ino i BluefruitConfig.h i otwórz je w oprogramowaniu IDE".
- Edytuj kod i zastąp "PLACE_YOUR_THRESHOLD_TRIGGER_VALUE_HERE" wartością progową wyzwalającą określoną w kroku 2.7 (w wierszu 59 kodu dla MK I, wierszu 83 kodu dla MK II).
UWAGA: Nazwę, pod którą pojawia się urządzenie MK II podczas łączenia bezprzewodowego, można zmienić, edytując wiersz 47 kodu. Zastąp "Bionic Clicker MK II" alternatywnym tytułem. - Odłącz mikrokontroler od laptopa, odłączając USB.
7. Podłącz urządzenie do komputera
- Jeśli używasz MK I, postępuj zgodnie z instrukcjami, aby sparować moduł bezprzewodowy z urządzeniem, postępując zgodnie z przewodnikiem producenta18. Jeśli używasz MK II, połącz się z urządzeniem bezprzewodowo, postępując zgodnie z procedurą podłączania klawiatury bezprzewodowej do używanego komputera.
8. Przetestuj kliker
- Otwórz oprogramowanie do pisania i wprowadź tekst, na przykład "Lorem ipsum dolor sit amet". Dzięki temu naciśnięcia mogą być odbierane w celu sprawdzenia, czy te polecenia są wysyłane i odbierane.
UWAGA: Jeśli bateria jest słaba, urządzenie może zachowywać się nieprawidłowo; Zawsze używaj nowej baterii.- Naciśnij przycisk ręcznego przewijania do przodu, aby zobaczyć, jak kursor porusza się do przodu, i przycisk ręcznego przewijania do tyłu, aby zobaczyć, jak kursor porusza się do tyłu. Podnieś palec wskazujący, aby również przejść do przodu.
- Aby przetestować kliker za pomocą oprogramowania do prezentacji, podnieś palec wskazujący, aby przejść do slajdów.
UWAGA: Przełącznik nadrzędny włącza i wyłącza funkcję EMG, a ręczne przyciski przewijania do przodu i do tyłu przesuwają i wycofują suwaki w obu scenariuszach.
9. Zamontuj Clicker
UWAGA: Jeśli budujesz MK II, przejdź do kroku 9.2.
- Jeśli budujesz MK I, przytnij dwustronny materiał na rzep nożyczkami, tak aby wygodnie przylegał do nadgarstka. Upewnij się, że pętle są skierowane do wewnątrz, aby nie zarysować nadgarstka.
- Przytnij dwustronny materiał na rzep tak, aby wygodnie przylegał do ramienia, ponownie upewnij się, że pętelki są skierowane do wewnątrz.
- Przytnij dwustronne paski rzepowe do rozmiaru mikrokontrolera (10 cm x 5 cm) i tablicy sterowniczej (2,5 cm x 6,4 cm). Wytnij pasek, który będzie ściśle przylegał do baterii (4 cm x 12 cm).
- Za pomocą pistoletu do klejenia przyklej stronę pętli pasków do spodu mikrokontrolera i spodu tablicy sterowniczej.
- Przymocuj tablicę sterowniczą do paska na nadgarstek. Przymocuj mikrokontroler i baterię do paska na ramię.
- Podłącz wszystko: Akumulator 9 V podłącza się do mikrokontrolera za pomocą złącza PP3. Mikrokontroler i osłona e-health łączą się z płytą sterującą za pomocą przylutowanych przewodów.
UWAGA: MK I jest już gotowy.
- Jeśli budujesz MK II, przytnij dwustronny materiał na rzep o szerokości 35 mm i wystarczająco długi, aby owinąć się wokół nadgarstka (około 22 cm w przypadku mniejszych nadgarstków).
- Wsuń materiał haczyka i pętelki przez klipsy w dolnej części etui. Upewnij się, że pętle są skierowane do wewnątrz, aby nie porysować nadgarstka.
- Podłącz przewody przylutowane do mikrokontrolera kończącego się w żeńskim złączu header do męskich pinów nagłówka na czujniku mięśniowym i wciśnij elektrody w EMG, wciskając je na .
UWAGA: MK II jest już gotowy. Zobacz Rysunek 14.
Wyniki
Urządzenie MK II jest bardziej przystępne cenowo, konfigurowalne i mniej uciążliwe niż urządzenie MK I. Cały zestaw MK II kosztuje tylko nieco więcej niż sama tarcza sygnałów biologicznych (75 USD). Urządzenie jest znacznie mniejsze, ponieważ znajduje się na nadgarstku, a nie na przedramieniu, a bezprzewodowy mikrokontroler mógłby potencjalnie jednocześnie obsługiwać wejścia z 6 czujników mięśniowych. Funkcjonalny czas pracy baterii urządzenia MK I wynosi nieco mniej niż godzinę przy użyciu baterii 9 V 550 mAh, natomiast funkcjonalny czas pracy baterii urządzenia MK II (używanego jako kliker) wynosi około 8 godzin przy użyciu baterii 3.7 V 150 mAh; porównanie urządzeń przedstawiono w Tabeli 1.
W przypadku użycia urządzenia Bionic Clicker MK II w odrowadzaniu z mięśnia odwodzącego palec wskazujący (abductor indicis) może wystąpić problem: wzmacniacz może ulec nasyceniu i wymagać więcej niż sekundy na rozładowanie (patrz Rycina 15). Problem ten można rozwiązać poprzez staranne rozmieszczenie elektrod oraz prawidłowe ustawienie wzmocnienia. Zjawisko to nie występuje w przypadku urządzenia Bionic Clicker MK I ani w odniesieniu do innych powszechnie wykorzystywanych mięśni w badaniach EMG.
Podczas kalibracji urządzeń w celu wyznaczenia wartości progowej wyzwalania (Threshold Trigger Value), można zaobserwować wiele różnych wartości. Dzielą się one na trzy zakresy: wartości przy nieruchomej dłoni, wartości podczas ruchu dłoni oraz wartości podczas ruchu palca. Tabela 2 przedstawia zarejestrowane wartości w każdym z tych zakresów; dla zakresów dłoni nieruchomej i dłoni w ruchu podano wartości maksymalne, a dla zakresu napinania palca podano wartość minimalną. Wartość progową dobiera się tak, aby znajdowała się powyżej wartości dla ruchu dłoni i poniżej wartości dla napinania palca. Wartość bliższa zakresowi ruchu dłoni zwiększa prawdopodobieństwo wyników fałszywie dodatnich i zmniejsza prawdopodobieństwo wyników fałszywie ujemnych, natomiast wartość bliższa zakresowi napinania palca wywołuje efekt odwrotny.
Oba urządzenia przetestowano pod kątem wyników fałszywie ujemnych i fałszywie dodatnich podczas napinania mięśnia odwodzącego palec wskazujący. Wynik fałszywie ujemny odnotowywano, gdy urządzenie nie wywołało zmiany slajdu przy napinaniu mięśnia, natomiast wynik fałszywie dodatni odnotowywano, jeśli slajd zmienił się bez napinania mięśnia. W przypadku żadnego z urządzeń nie wystąpiły problemy z wynikami fałszywie dodatnimi, choć w urządzeniu MK II sporadycznie pojawiały się wyniki fałszywie ujemne (mniej niż w 5% przypadków). W urządzeniu MK I nie wystąpiły żadne wyniki fałszywie dodatnie ani ujemne podczas pierwszych 45 minut pracy, jednak liczba wyników fałszywie ujemnych gwałtownie rośnie aż do całkowitej awarii urządzenia między 50. minutą a godziną pracy (patrz Tabela 3).
Wyniki te pokazują, że urządzenie zrealizowało założone cele. Tabela 1 wykazuje, że model MK II jest tańszy i bardziej elastyczny niż MK I. Tabela 2 oraz Tabela 3 dowodzą, że urządzenie działa zgodnie z przeznaczeniem i może być wykorzystywane jako wyzwalacz oparty na EMG. Rycina 15 przedstawia problemy, które mogą wystąpić przy użyciu mięśnia odwodzącego palec wskazujący: nie jest to problem występujący w przypadku większości mięśni i można go rozwiązać poprzez zmianę wzmocnienia. Mimo pewnych niedoskonałości, urządzenia te są wystarczające do zamierzonego zastosowania.
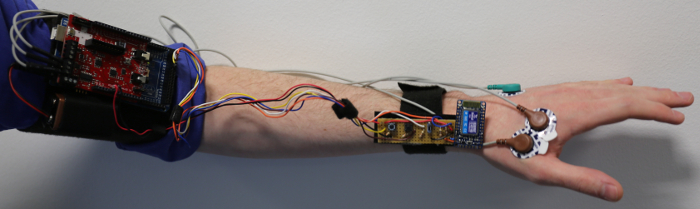
Rysunek 1: Bionic Clicker MK I. Na ilustracji przedstawiono urządzenie Bionic Clicker MK I wraz ze wszystkimi jego komponentami zamocowanymi na lewym ramieniu. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
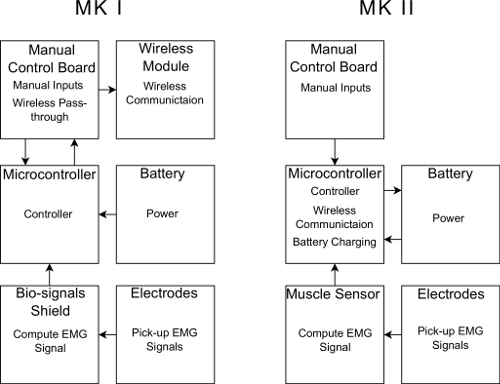
Rysunek 2: Schemat blokowy urządzeń. Każde pole reprezentuje oddzielną sekcję urządzenia; wewnątrz każdego pola znajduje się funkcjonalność, jaką dana sekcja pełni jako część urządzenia. Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
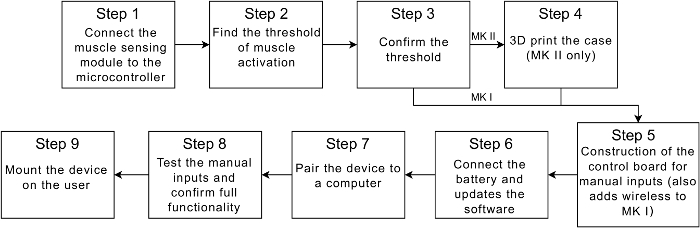
Rysunek 3: Etapy budowy urządzenia. Schemat blokowy zawierający ogólny przegląd każdego kroku protokołu. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
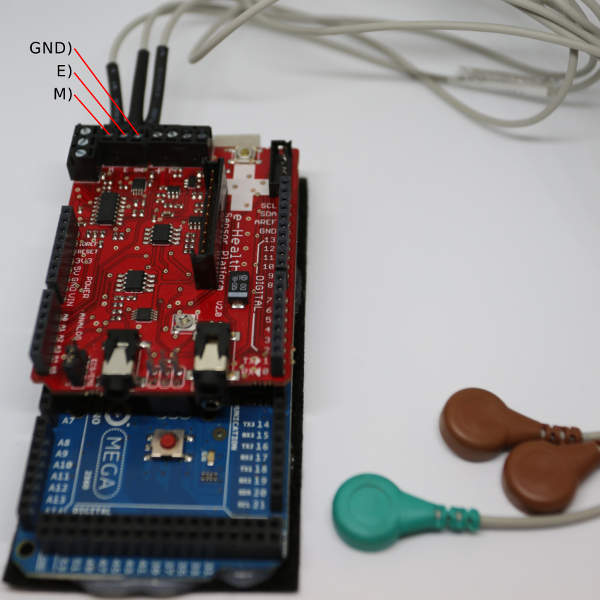
Rycina 4: Wstępny montaż MK I. Mikrokontroler z tarczą do biosygnałów i przewodami elektrod. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
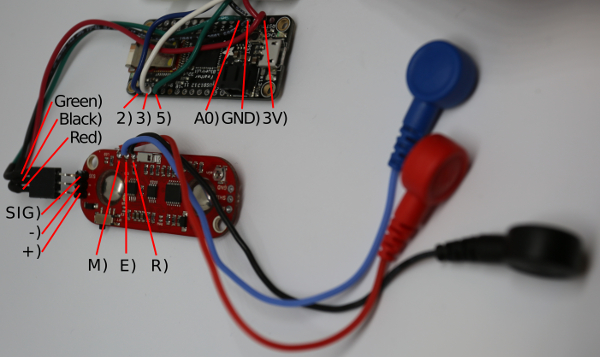
Rycina 5: Wstępny montaż MK II. Mikrokontroler z czujnikiem mięśni i lutowanymi połączeniami. Kliknij tutaj, aby zobaczyć powiększoną wersję tej ryciny.
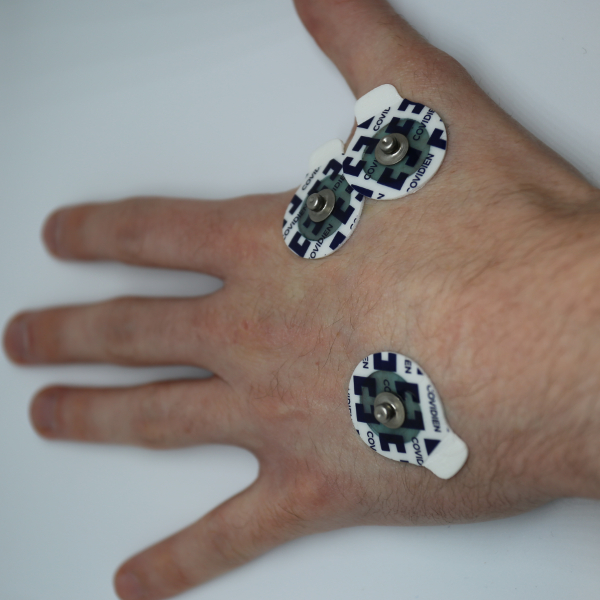
Rysunek 6: Rozmieszczenie elektrod. Na tym rysunku przedstawiono prawidłowe rozmieszczenie elektrod na dłoni podczas badania mięśnia odwodzącego palec wskazujący. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
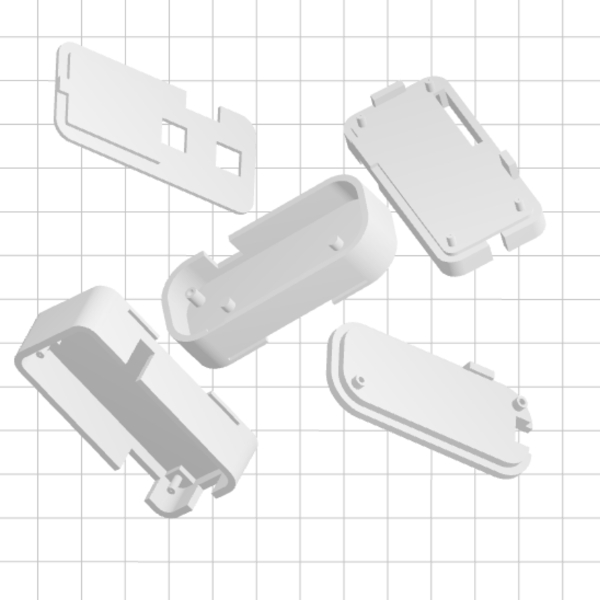
Rysunek 7: Części obudowy MK II. Części obudowy MK II przygotowane do druku w drukarce fotolitograficznej. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
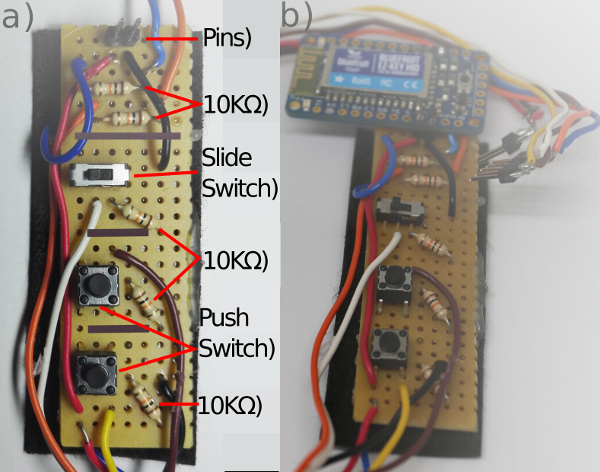
Rycina 8: Obwód sterujący MK I. (a) Płytka obwodowa widziana z góry (szare zaznaczenia wskazują miejsca, w których przerwano ścieżki na spodzie płytki). (b) Gotowa płytka obwodowa. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
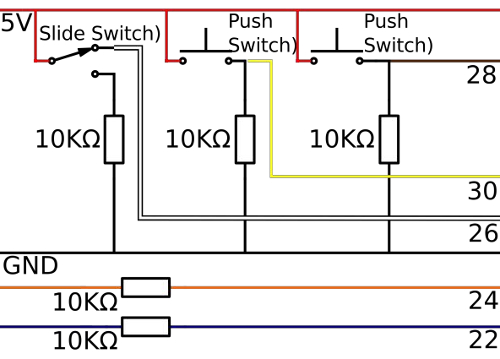
Rycina 9: Schemat obwodu płyty sterującej MK I. Schemat obwodu płyty sterującej MK I przedstawiający połączenia między rezystorami, przełącznikami i przewodami. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
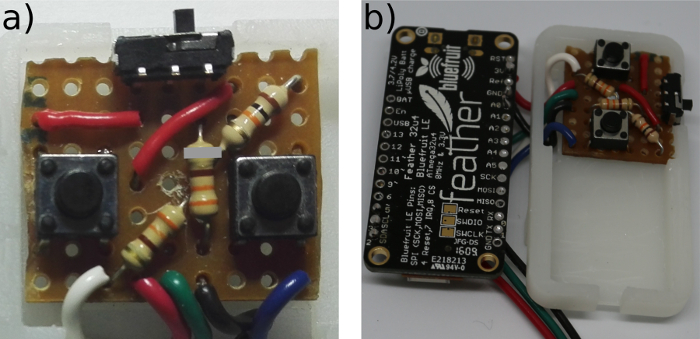
Rycina 10: Obwód sterujący MK I. (a) Płyta sterująca widziana z góry (szary znacznik w miejscu, gdzie na spodzie płytki prototypowej przerwano kontakt). (b) Gotowa płyta obwodu drukowanego Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
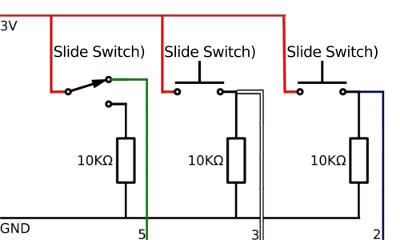
Rycina 11: Schemat obwodu płyty sterującej MK II. Schemat obwodu płyty sterującej MK I przedstawiający połączenia między rezystorami, przełącznikami a przewodami. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
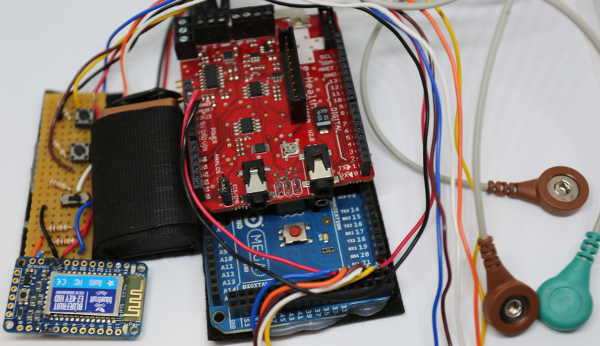
Rycina 12: Zmontowany MK I. Przedstawiono wszystkie komponenty urządzenia MK I przed ich zamocowaniem na ramieniu. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
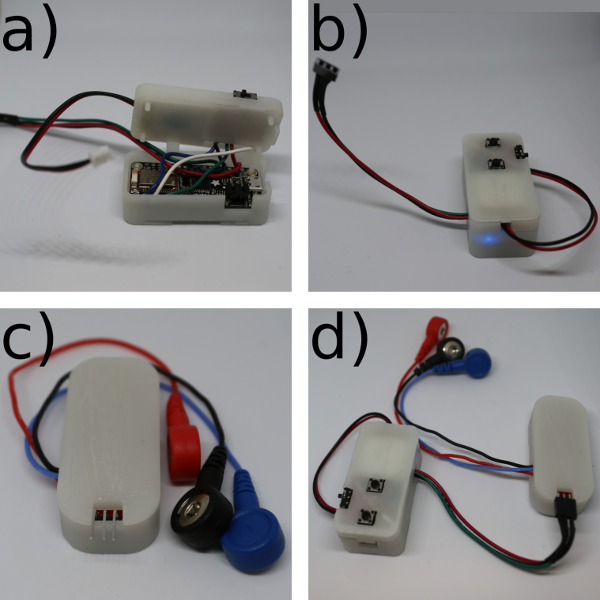
Rycina 13: Montaż urządzenia Clicker MK II. (a) Umieść mikrokontroler na dnie obudowy. (b) Umieść baterię w sekcji środkowej i załóż pokrywę. (c) Umieść czujnik mięśni w jego obudowie i załóż pokrywę. (d) Połącz mikrokontroler z czujnikiem mięśni, a baterię z mikrokontrolerem. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
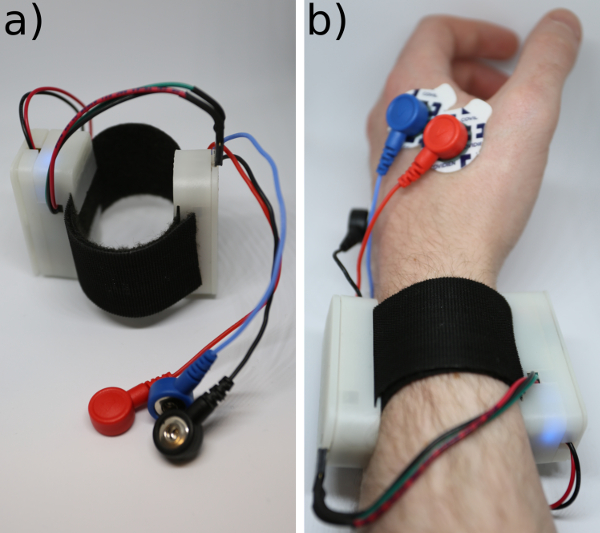
Rysunek 14: Gotowe urządzenie Bionic Clicker MK II. (a) Na pasku rzepowym. (b) Na nadgarstku. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
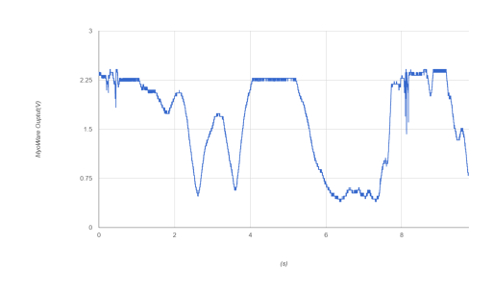
Rysunek 15: Przenasycenie czujnika mięśniowego. Na tym rysunku przedstawiono, co dzieje się w przypadku przenasycenia czujnika mięśniowego; plateau występują, gdy aktywacja mięśni była zbyt silna dla aktualnego ustawienia wzmocnienia w urządzeniu. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
| MK I | MK II | |
| Czujnik EMG | Ogólny biosensor | Dedykowany czujnik mięśniowy |
| Łączność bezprzewodowa | Oddzielny moduł bezprzewodowy | Na płytce mikrokontrolera |
| EMG przez łączność bezprzewodową? | Nie | Tak |
| Bateria | 9 V PP3 | 150 mAh LiPo |
| Czas pracy | 1 h | 8 h |
| Czas budowy | 5 h | 4 h |
| Koszt całkowity | $150 | $80 |
| Wyniki fałszywie dodatnie (%) | 0 | 0 |
| Wyniki fałszywie ujemne (%) | 0 | 4.7 |
Tabela 1: Porównanie urządzeń. Tabela ta porównuje kilka aspektów urządzeń, od konstrukcji po funkcjonalność.
| Stacjonarny (maksymalny) | Ruch dłoni (maksymalny) | Napięcie palców (minimalne) | Wartość progowa | |
| MK I | 25 | 35 | 215 | 200 |
| MK II | 40 | 280 | 460 | 400 |
Tabela 2: Wyniki kalibracji.W tabeli przedstawiono wartości uzyskane podczas utrzymywania dłoni w spoczynku, poruszania dłonią oraz napinania palca, a także wybraną wartość progową.
| Liczba wyników fałszywie ujemnych (Badanie co 30 s) | Liczba wyników fałszywie dodatnich (Aktywacje spontaniczne) | ||||
| Pierwsze 45 min | 45 min-1 h | 1-8 h | Pierwsza h | 1-8 h | |
| MK I | 0 | 35 | N/A | 0 | N/A |
| MK II | 4 | 1 | 40 | 0 | 0 |
Tabela 3: Testowanie urządzeń. Porównanie wyników fałszywie dodatnich i fałszywie ujemnych dla obu urządzeń.
Dodatkowe pliki kodu dla MK I i MK II:
Kliknij tutaj, aby pobrać plik „BionicClicker.ino”
Kliknij tutaj, aby pobrać plik „BLEBionicClicker.ino”.
Kliknij tutaj, aby pobrać plik „BLEBoomTest.ino”.
Kliknij tutaj, aby pobrać plik „BLEThresholdTest.ino”.
Kliknij tutaj, aby pobrać plik „BoomTest.ino”.
Kliknij tutaj, aby pobrać plik „ThresholdTest.ino”.
Kliknij tutaj, aby pobrać plik „Feather-Featherbase.stl”.
Kliknij tutaj, aby pobrać plik „Feather-Feathermid.stl”.
Kliknij tutaj, aby pobrać plik „Feather-Feathertop.stl”.
Kliknij tutaj, aby pobrać plik „Myo-Myobase.stl”.
Kliknij tutaj, aby pobrać plik „Myo-Myolid.stl”.
Dyskusja
Nasycenie MK II, gdy jest używane na wskaźniku odwodziciela, jest mniejszym problemem, niż może się początkowo wydawać. Staranne rozmieszczenie elektrod i prawidłowe ustawienie wzmocnienia sprawia, że nie stanowi to problemu, gdy urządzenie jest używane jako kliker. O ile nie jesteś zainteresowany dokładnym rejestrowaniem aktywności wskaźników odwodzicieli, jest mało prawdopodobne, aby stanowiło to jakikolwiek problem. Nie zaobserwowano nadmiernego nasycenia na żadnym innym mięśniu po ustawieniu wzmocnienia. Wyniki fałszywie ujemne w przypadku MK II wynikają z trudności w wyborze właściwej wartości progowej podczas korzystania ze wskaźnika odwodziciela. W przypadku większych mięśni różnica między wielkością niecelowej aktywacji mięśnia a celowym napięciem mięśnia jest większa, co pozwala na wybór punktu progowego, który znajduje się dalej zarówno od punktów fałszywie dodatnich, jak i fałszywie ujemnych. Na szczególnie małych dłoniach mięsień odwodziciela może być zbyt mały, aby elektrody mogły być prawidłowo umieszczone (chociaż w przypadku mniejszych elektrod można to potencjalnie rozwiązać).
Znacznie dłuższa żywotność baterii w MK II jest przydatna z wielu powodów. Po pierwsze, urządzenie MK I zaczęło działać nieregularnie po 45 minutach użytkowania, więc nie można go używać do dłuższych demonstracji. Po drugie, dzięki wielogodzinnej żywotności baterii, MK II można uznać za wejście sterujące dla użytecznego urządzenia, a przy niewielkim wzroście fizycznego rozmiaru baterii może być używany jako urządzenie monitorujące przez cały dzień. Mikrokontroler bezprzewodowy posiada 6 wejść analogowych i 13 wejść cyfrowych; Oznacza to, że urządzenie może przyjmować sygnały z wielu czujników mięśniowych, aby stworzyć urządzenie o większej liczbie stopni swobody w wejściach sterujących. Należy również zauważyć, że czujnik mięśniowy można zastąpić dowolnym biosensorem z wyjściem analogowym, aby stworzyć urządzenie, które wykorzystuje inne sygnały biologiczne jako dane wejściowe. Kod urządzenia można również łatwo modyfikować w celu zmiany jego funkcjonalności. Zmiany w oprogramowaniu i sprzęcie urządzenia pozwalają na proste i zróżnicowane modyfikacje urządzenia.
Jednym z ograniczeń urządzenia w jego obecnym kształcie jest to, że wyjście EMG nie może być wysyłane bezprzewodowo z dużą szybkością transmisji danych, ponieważ może to przeciążyć bufor bezprzewodowego mikrokontrolera. Innym ograniczeniem jest to, że technika wykorzystuje wskaźniki odwodzicieli jako dane wejściowe, a ponieważ mięsień jest bardzo mały, odstępy między elektrodami na dłoni prawie się pokrywają; Jeśli ktoś ma szczególnie małe dłonie, prawidłowe umieszczenie elektrod na tym mięśniu może być niemożliwe.
Urządzenie ma kilka zalet w porównaniu z droższymi urządzeniami, jeśli chodzi o elastyczność w potencjalnych projektach badawczych. Jest niski koszt: urządzenie kosztuje 80 USD, a dodatkowe kanały EMG kosztują tylko 35 USD, dzięki czemu idealnie nadaje się do mniejszych lub studenckich projektów. Jest łatwy do dostosowania, oprogramowanie można łatwo edytować, a dane wejściowe zmieniać dla innego sprzętu. Ma niewielkie rozmiary, dzięki czemu osoba nosząca go nie musi nosić ciężkiego lub nieporęcznego sprzętu. Pojawia się również jako klawiatura bezprzewodowa dla innych urządzeń, dzięki czemu można ją łatwo zintegrować z dowolnym kompatybilnym urządzeniem bezprzewodowym. Urządzenie zostało już włączone do urządzenia wspomagającego, które zostanie opublikowane w najbliższej przyszłości.
Ze względu na rozmiar i łatwość dostosowania MK II, jest on już rozważany do włączenia do kilku projektów badawczych jako bezprzewodowy moduł EMG i jako bezprzewodowy mechanizm spustowy. Jest również używany jako podstawa jednej z sesji laboratoryjnych na kursie magisterskim. Głównym ulepszeniem, które chcielibyśmy wprowadzić w urządzeniu, jest zwiększenie szybkości transmisji bezprzewodowej; celem jest osiągnięcie 10 Hz, a czy zostanie to osiągnięte za pomocą sprzętu, czy oprogramowania, nie wiadomo jeszcze.
Najbardziej krytycznymi krokami w protokole są kroki 2.6 i 2.7: wybór progowej wartości wyzwalającej. W kroku 2.6 należy zwrócić szczególną uwagę na ruch kabli EMG, ponieważ mogą one działać jak antena i generować artefakty ruchu; Jeśli jednak są one utrzymywane nieruchomo, nie stanowi to problemu. W kroku 2.7, jeśli wybrana wartość jest zbyt wysoka, powoduje to wyniki fałszywie ujemne. Jeśli ta wartość jest zbyt niska, powoduje to wyniki fałszywie dodatnie. W przypadku wskaźnika odwodziciela bardzo trudno jest znaleźć wartość, która nie skutkuje sporadycznymi fałszywie ujemnymi wynikami, chociaż w przypadku większych mięśni nie wydaje się to stanowić problemu. Jeśli znalezienie prawidłowej wartości nadal stanowi problem, wzmocnienie można skorygować, ustawiając je na wartość minimalną i zwiększając je, aż w odczycie szeregowym będzie widoczna duża różnica między brakiem aktywacji a aktywacją, przy czym wartości pozostaną poniżej punktu nasycenia.
Ogólnie rzecz biorąc, MK II jest znaczącym ulepszeniem w stosunku do MK I jako potencjalnego urządzenia badawczego, chociaż ponieważ MK I ma silniejszy wpływ wizualny, prawdopodobnie nadal będzie używany w przyszłych wydarzeniach związanych z zaangażowaniem publicznym.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Projekt jest finansowany przez Radę ds. Badań Inżynieryjnych i Fizycznych EPSRC (EP/K503745/1), National Institute for Health Research (NIHR) Biomedical Research Centre (BRC) (BRC272/HI/JG/101440) oraz twórców zmian UCL.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Dla Mark I | |||
| Sprzęt | |||
| Laptop | Dowolny laptop z | ||
| USB B | Od laptopa do połączenia USB-B na stacji | ||
| lutowniczej | |||
| klejenia na | |||
| gorąco Pistolet | |||
| < mocny>Przedmioty< / mocny> | |||
| Małe jednożyłowe druty | , czerwony, żółty, brązowy, pomarańczowy biały, niebieski, | ||
| Arduino MEGA 2560 | Arduino | Arduino MEGA 2560 | (Geniuno MEGA 2560 poza USA) |
| E-Health Shield v2.0 | Cooking Hacks | e-Health Sensor Shield V2.0 dla Arduino, Raspberry Pi i Intel Galileo [Zastosowania biometryczne / medyczne] | |
| EMG | Hacki kulinarne | Czujnik elektromiograficzny (EMG) dla platformy e-zdrowia [Zastosowania biometryczne / medyczne] | |
| Elektrody EMG | Bateria | ||
| 9V | Dowolny | ||
| Złącze PP3 9v z gniazdem | |||
| Bluefruit EZ-KEY HID | Adafruit | 1535 | |
| paskowa | Amazon.co.uk | Mała deska do pasowania 25 x 64 mm Zestaw 3 sztuk | dowolna podobna deska do montażu 2,54 mm raster 7x25 |
| przełącznik | COM-00097 | ||
| amazon.com | 20 sztuk On/Off/On DPDT 2P2T 6-pinowy pionowy przełącznik suwakowy DIP 9x4x3,5mm | ||
| rezystory | COM-11508 | ||
| na rzepy | |||
| - proste | Sparkfun | PRT-00116 | 2, 2 i 5 potrzebnych |
| Do Mark II | |||
| Sprzęt | |||
| Laptop | Dowolny laptop z USB Połączenie | ||
| Od laptopa do USB micro (standardowy styl złącza telefonicznego) | |||
| Stacja | Dowolna | ||
| lutownica | |||
| Przedmioty< / mocne> | |||
| małe jednożyłowe druty | , Czerwony, Zielony, Biały, Niebieski | ||
| Pióro BLE 32U4 | EMG Adafruit | 2829 | |
| MyoWare | Sparkfun | SEN-13723 | |
| Sparkfun | CAB-12970 | ||
| Elektrody EMG | Sparkfun | SEN-12969 | |
| 3,7 V LiPo | Adafruit | 1317 | |
| Deska listwkowa | amazon.co.uk | Mała deska do striptizu 25 x 64mm Opakowanie 3 szt | Raster 2,54 7x9 rzędów |
| Przełącznik | COM-00097 | ||
| przełącznik suwakowy | amazon.com | 20 sztuk On/Off/On DPDT 2P2T 6-pinowy pionowy przełącznik suwakowy DIP Rezystory 9x4x3,5mm | |
| COM-11508 | |||
| Sparkfun | PRT-00116 | Potrzebne 3 piny | |
| Żeńskie nagłówki | sparkfun | PRT-00115 | Potrzebne 3 piny |
Bibliografia
- Navarro, X., Krueger, T. B., Lago, N., Micera, S., Stieglitz, T., Dario, P. A critical review of interfaces with the peripheral nervous system for the control of neuroprostheses and hybrid bionic systems. J Periph Nerv Syst. 10 (3), 229-258 (2005).
- Yang, D. P., et al. An anthropomorphic robot hand developed based on underactuated mechanism and controlled by EMG signals. J Bionic Eng. 6 (3), 255-263 (2009).
- Chu, J. U., Moon, I., Lee, Y. J., Kim, S. K., Mun, M. S. A supervised feature-projection-based real-time EMG pattern recognition for multifunction myoelectric hand control. IEEE/ASME Trans Mechatronics. 12 (12), 282-290 (2007).
- Bitzer, S., Van Der Smagt, P. Learning EMG control of a robotic hand: towards active prostheses. Proceedings 2006 IEEE International Conference on Robotics and Automation. , Orlando, Florida. (2006).
- Cipriani, C., Zaccone, F., Micera, S., Carrozza, M. C. On the shared control of an EMG-controlled prosthetic hand: analysis of user-prosthesis interaction. IEEE Trans Rob. 24 (1), 170-184 (2008).
- Tenore, F., Ramos, A., Fahmy, A., Acharya, S., Etienne-Cummings, R., Thakor, N. V. Towards the control of individual fingers of a prosthetic hand using surface EMG signals. IEEE EMBS. 2007, 6145-6148 (2007).
- Reinvee, M., Pääsuke, M. Overview of Contemporary Low-cost sEMG Hardware for Applications in Human Factors and Ergonomics. In Proc Hum Fact Ergon Soc Annu Meet. 60 (1), 408-412 (2016).
- George, P. K., Minas, V. L., Agisilaos, G. Z., Christoforos, I. M., Kostas, J. K. Open-Source, Anthropomorphic, Underactuated Robot Hands with a Selectively Lockable Differential Mechanism: Towards Affordable Prostheses. 2015 IEEE/RSJ International Conference of Intelligent Robots and Systems. , Hamburg. (2015).
- Agisilaos, G. Z., Minas, V. L., Christoforos, I. M., Kostas, J. K. Open-Source, Affordable, Modular, Light-Weight, Underactuated Robot Hands. IEEE/RSJ International Conference of Intelligent Robots and Systems. , Chicago, Illinois. (2014).
- Minas, V. L., Agisilaos, G. Z., Melina, N. B., Kostas, J. K. Open-Source, Low-Cost, Compliant, Modular, Underactuated Fingers: Towards Affordable Prostheses for Partial Hand Amputations. 2014 36th Annual International Conference of the IEEE Engineering in Medicine and Biology Society. , Chicago, Illinois. (2014).
- Engaging the senses: object-based learning in higher education. Chatterjee, H. J., Hannan, L. , Ashgate Publishing, Ltd. (2015).
- Zainee, N. M., Chellappan, K. Emergency clinic multi-sensor continuous monitoring prototype using e-Health platform. 2014 IEEE Conference on Biomedical Engineering and Sciences (IECBES). , Kuala Lumpur. (2014).
- Paul, P., Motskin, M. Engaging the Public with Your Research. Trends Immunol. 37 (4), 268-271 (2016).
- e-Health Sensor Platform V2.0 for Arduino and Raspberry Pi. , Available from: https://www.cooking-hacks.com/documentation/tutorials/ehealth-biometric-sensor-platform-arduino-raspberry-pi-medical#step3_1 (2017).
- Arduino IDE Setup. , Available from: https://learn.adafruit.com/add-boards-arduino-v164/setup (2017).
- Ultimaker 2+. , Available from: https://ultimaker.com/en/products/ultimaker-2-plus (2017).
- Form 2. , Available from: https://formlabs.com/3d-printers/form-2/ (2017).
- Pairing to Bluefruit. , Available from: https://learn.adafruit.com/introducing-bluefruit-ez-key-diy-bluetooth-hid-keyboard/pairing-to-bluefruit (2017).
Przedruki i uprawnienia
