Ta metoda ma na celu zlokalizowanie pionowych defektów podpowierzchniowych. W tym przypadku łączymy laser z przestrzennym modulatorem światła i uruchamiamy jego wejście wideo, aby deterministycznie podgrzać powierzchnię próbki za pomocą dwóch modulowanych linii antyfazowych, uzyskując jednocześnie obrazy termiczne o wysokiej rozdzielczości. Pozycja defektu jest uzyskiwana z oceny minimów zakłóceń fal termicznych.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Lokalizacja defektów podpowierzchniowych poprzez ogrzewanie strukturalne za pomocą laserowej termografii fototermicznej
W tym artykule
Podsumowanie
Streszczenie
Przedstawiona metoda służy do lokalizowania defektów podpowierzchniowych zorientowanych prostopadle do powierzchni. Aby to osiągnąć, tworzymy destrukcyjnie interferujące pola fal termicznych, które są zakłócane przez wadę. Efekt ten jest mierzony i wykorzystywany do zlokalizowania wady. Destrukcyjnie interferujące pola falowe tworzymy za pomocą zmodyfikowanego projektora. Oryginalny silnik świetlny projektora został zastąpiony laserem diodowym o dużej mocy sprzężonym ze światłowodami. Jego wiązka jest kształtowana i dopasowywana do przestrzennego modulatora światła projektora i optymalizowana pod kątem optymalnej przepustowości optycznej i jednorodnej projekcji, po pierwsze, poprzez scharakteryzowanie profilu wiązki, a po drugie, skorygowanie go mechanicznie i numerycznie. Wysokowydajna kamera na podczerwień (IR) jest konfigurowana w zależności od napiętej sytuacji geometrycznej (w tym korekcji geometrycznych zniekształceń obrazu) i wymogu wykrywania słabych wahań temperatury na powierzchni próbki. Akwizycję danych można przeprowadzić po ustanowieniu synchronizacji między poszczególnymi źródłami pola fal termicznych, etapem skanowania i kamerą na podczerwień za pomocą dedykowanej konfiguracji eksperymentalnej, która musi być dostrojona do konkretnego badanego materiału. Podczas przetwarzania końcowego danych wydobywa się odpowiednie informacje o obecności defektu pod powierzchnią próbki. Jest ono pobierane z oscylacyjnej części pozyskanego promieniowania cieplnego pochodzącej z tzw. linii zubożenia powierzchni próbki. Dokładna lokalizacja defektu jest wydedukowana z analizy przestrzenno-czasowego kształtu tych oscylacji w końcowym kroku. Metoda jest bezreferencyjna i bardzo wrażliwa na zmiany w polu fal termicznych. Do tej pory metoda ta była testowana na próbkach stali, ale ma również zastosowanie do różnych materiałów, w szczególności do materiałów wrażliwych na temperaturę.
Wprowadzenie
Metoda fototermicznej termografii z wykorzystaniem laserowego oświetlenia (LPPT) służy do wykrywania wad podpowierzchniowych umieszczonych w objętości badanego wzorca i ułożonych głównie prostopadle do jego powierzchni.
Metoda wykorzystuje destrukcyjną interferencję dwóch przeciwnie przesuniętych w fazie pól fal cieplnych o tym samym wydłużeniu i częstotliwości, jak pokazano na Rycina 1b. W materiałach izotropowych pozbawionych defektów fale cieplne wygaszają się wzajemnieczyli zerowe oscylacje temperatury) na płaszczyźnie symetrii poprzez koherentną superpozycję. W przypadku materiału z wadą podpowierzchniową, metoda wykorzystuje oddziaływanie składowej bocznej (to znaczy składowe w płaszczyźnie) między przepływem ciepła przejściowego a tym defektem. Oddziaływanie to można zmierzyć jako odtworzone oscylujące wydłużenie temperatury wzdłuż linii symetrii na powierzchni próbki. Obecnie próbkę zawierającą defekt skanuje się nałożonym polem fali cieplnej, a poziom wydłużenia temperatury mierzy się w odniesieniu do położenia próbki. Ze względu na symetrię warunek interferencji destruktywnej zostaje ponownie spełniony, gdy defekt przecina płaszczyznę symetrii; umożliwia to bardzo czułe zlokalizowanie defektu. Ponadto, ponieważ poziom maksymalnego zaburzenia interferencji destruktywnej koreluje z głębokością defektu, możliwe jest określenie jego głębokości poprzez analizę skanowania temperatury1.
LPPT można zakwalifikować do metod termografii aktywnej, uznanej metody nieniszczącej, w której generowane jest przejściowe nagrzewanie, a powstające, również przejściowe, rozkłady temperatury są mierzone za pomocą termowizyjnej kamery podczerwieni. Ogólnie rzecz biorąc, czułość tej metody jest ograniczona do wad zorientowanych w zasadzie prostopadle do kierunku przepływu ciepła przejściowego. Ponadto, ponieważ rządzące równanie przewodnictwa cieplnego w stanie nieustalonym jest parabolicznym równaniem różniczkowym cząstkowym, przepływ ciepła w głąb materiału ulega silnemu tłumieniu. W konsekwencji głębokość badania metodą termografii aktywnej jest ograniczona do strefy przy powierzchni, zazwyczaj w zakresie milimetrowym. Dwiema z najpowszechniejszych technik termografii aktywnej są termografia impulsowa i termografia z synchronizacją fazową (lock-in). Są one szybkie ze względu na płaskie oświetlenie powierzchni optycznej2, ale prowadzą do przejściowego przepływu ciepła prostopadłego do powierzchni. W związku z tym czułość tych technik jest ograniczona do wad zorientowanych głównie równolegle (np. delaminacje lub pustki) do nagrzewanej powierzchni próbki. Empiryczna zasada termografii impulsowej mówi, że „promień najmniejszego wykrywalnego defektu powinien być co najmniej jeden do dwóch razy większy niż jego głębokość pod powierzchnią”3. Aby zwiększyć efektywną powierzchnię oddziaływania między prostopadle zorientowanym defektem (np. pęknięcie) i przepływ ciepła, kierunek przepływu ciepła należy zmienić. Lokalne wzbudzenie, przy użyciu skupionego lasera z liniowym lub kołowym plamieniem na przykład, generuje przepływ ciepła z komponentem w płaszczyźnie, który może skutecznie oddziaływać z prostopadłym defektem4,5,6,7.
W przedstawionej metodzie wykorzystujemy również boczne składowe przepływu ciepła do wykrywania wad podpowierzchniowych, ale opieramy się na tym, że fale termiczne mogą się nakładać, podczas gdy wady, szczególnie te o orientacji pionowej, zakłócają tę superpozycję. W ten sposób przedstawiona metoda przypomina metodę niezależną od odniesienia, symetryczną i bardzo czułą, umożliwiającą wykrywanie sztucznych wad podpowierzchniowych przy stosunku szerokości do głębokości znacznie mniejszym niż jeden8,9. Do tej pory trudno było wytworzyć dwa termiczne pola falowe w przeciwfazie dostarczające wystarczającej energii. Udało nam się to osiągnąć, łącząc modulator światła przestrzennego (SLM) z wysokomocnym laserem diodowym, co pozwoliło nam połączyć dużą moc optyczną systemu laserowego z rozdzielczością przestrzenną i czasową modulatora SLM (zobacz Rysunek 2) w wysokomocny projektor. Pola fal termicznych są teraz generowane poprzez konwersję fototermiczną dwóch sinusoidalnie modulowanych, przeciwfazowych wzorców liniowych za pośrednictwem jasności pikseli rzutowanego obrazu (zobacz Rysunek 2, Rysunek 1a). Powoduje to strukturalne nagrzewanie powierzchni próbki i prowadzi do dobrze zdefiniowanych, wzajemnie wygaszających się pól fal termicznych. W celu wykrycia wady podpowierzchniowej pomiaru dokonuje się zakłócenia interferencji wygaszającej, rejestrując oscylacje temperatury na powierzchni za pomocą kamery podczerwieni.
Termin „fala cieplna” jest przedmiotem kontrowersji, ponieważ fale cieplne nie przenoszą energii wskutek dyfuzyjnego charakteru propagacji ciepła. Niemniej jednak podczas okresowego ogrzewania występuje zachowanie przypominające fale, co pozwala wykorzystać podobieństwa między rzeczywistymi falami a procesami dyfuzyjnymi.10,11,12. W związku z tym falę termiczną można rozumieć jako wysoce tłumioną w kierunku propagacji, ale okresową w czasie (Rycina 1b). Charakterystyczna długość dyfuzji cieplnej 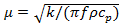 jest tu opisane przez jego właściwości materiałowe (przewodność cieplną k, pojemność cieplna cp i gęstość ρ) oraz częstotliwości wzbudzenia ƒ. Mimo że fala cieplna silnie tłumieniuje się, jej charakter falowy może być wykorzystany do poznania właściwości próbki. Pierwsze zastosowanie interferencji fali cieplnej wykorzystano do wyznaczenia grubości warstw. W przeciwieństwie do naszej metody, efekt interferencji wykorzystywano w wymiarze głębokości (czyli prostopadle do powierzchni)13Rozszerzając ideę interferencji na drugi wymiar poprzez rozdzielenie wiązki laserowej, zastosowano interferencję fal cieplnych do określania rozmiaru wad podpowierzchniowych.14. Niemniej jednak metoda ta została zastosowana w konfiguracji transmisyjnej, co oznacza, że była ograniczona przez głębokość wnikania fali termicznej. Dodatkowo, ponieważ wykorzystano tylko jedno źródło laserowe, metoda ta opiera się na interferencji wzmocniającej, co oznacza, że wymagany jest bezdefektowy wzorzec odniesienia. Oprócz pomysłu wykorzystania interferencji fal termicznych, pierwsze podejście techniczne do przestrzennie i czasowo kontrolowanego nagrzewania zostało wykonane przez Holtmanna i inni za pomocą niezmodyfikowanego projektora z wyświetlaczem ciekłokrystalicznym (LCD) z wbudowanym źródłem światła, którego moc wyjściowa była znacznie ograniczona15. Kolejne podejścia zaproponowane przez Pribe’a i Ravichandarana miały na celu zwiększenie mocy wyjściowej światła poprzez dodatkowe sprzężenie lasera z modulatorem przestrzennym światła (SLM)16,17.
Prezentowany protokół opisuje sposób zastosowania metody LPPT do lokalizacji wewnętrznych wad ułożonych prostopadle do powierzchni próbek stalowych. Metoda znajduje się na wczesnym etapie rozwoju, jednak jest wystarczająco skuteczna, aby zweryfikować proponowane podejście; niemniej, nadal istnieją ograniczenia związane z osiągalną mocą wyjściową sygnału optycznego w układzie eksperymentalnym. Ze względu na trudność zwiększenia mocy wyjściowej sygnału optycznego, przedstawioną metodę zastosowano do powlekanej stali zawierającej sztuczne nacięcia wykonane metodą elektroerozyjną. Niemniej jednak, najważniejsze i najbardziej krytyczne etapy protokołu – generowanie jednorodnego oświetlenia strukturalnego, spełnienie warunków koniecznych do destrukcyjnej interferencji fal cieplnych oraz lokalizacja wady – pozostają aktualne również w przypadku bardziej wymagających wad. Ponieważ kluczowym parametrem jest długość dyfuzji cieplnej μ, metodę LPPT można zastosować również do wielu innych materiałów.

Rysunek 1: Zasada efektu interferencji destruktywnej. (a) Schemat wzorca oświetlenia używanego podczas eksperymentów. Próbka jest podgrzewana przestrzennie i czasowo przez dwa okresowo oświetlane wzorce z przesunięciem fazowym o π. Przerywana linia oznacza linię symetrii pomiędzy oboma wzorcami. Linia ta będzie wykorzystywana do analizy jako „linia wyczerpania”. (b) Diagram przestrzennego i czasowego przebiegu zmieniających się wyników termicznych, obliczonych na podstawie analitycznego rozwiązania równania przewodnictwa cieplnego. Przedstawia on termiczne fale odpowiedzi na oświetlenie z panelu (a) z natężeniem dwóch wzorców wynoszącym Popt1 = 1.5 W sin(2π 0.125 Hz t) + 1.5 W oraz Popt2 = 1.5 W sin(2π 0.125 Hz t + π) + 1.5 W dla stali konstrukcyjnej ρ = 7,850 kg/m3, cp = 461 J/(kg·K), k = 54 W/(m·K). Profil temperatury wzdłuż przerywanej linii nie wykazuje oscylacji termicznych dla materiału jednorodnego i izotropowego. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
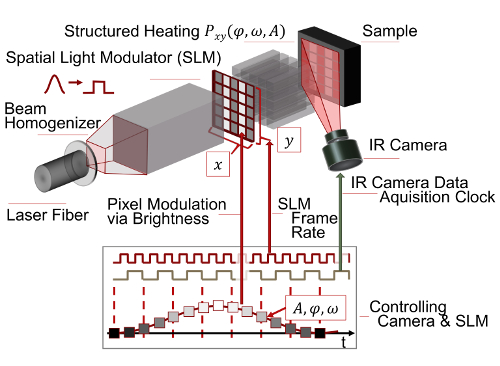
Rycina 2: Schemat zasady pomiaru strukturalnego nagrzewania stosowanego w termografii aktywnej. Wiązka Gaussa, ujednolicona do profilu typu „top hat”, jest kierowana na przestrzenny modulator światła (SLM). SLM rozdzielczościowo oddziela wiązkę przestrzennie za pomocą przełączalnych elementów, a czasowo – poprzez szybkość przełączania. Każdy element reprezentuje piksel SLM. W tym eksperymencie SLM stanowi cyfrowe urządzenie mikropowierzchniowe (DMD). Poprzez modulację jasności piksela A za pomocą oprogramowania sterującego o działaniu czasowym deterministycznym, powierzchnia próbki jest ogrzewana w sposób strukturalny. W przypadku prezentowanego eksperymentu modulujemy dwie linie przeciwne w fazie (fazy: φ = 0, π), które są źródłem spójnie interferujących pól fal cieplnych o częstotliwości kątowej ω. Pola falowe oddziałują z wewnętrzną strukturą próbki, wpływając również na pole temperatury na powierzchni. Jest to mierzone poprzez promieniowanie termiczne za pomocą kamery podczerwieni średniej długości fali. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
UWAGA: Ostrożność: należy zwrócić uwagę na bezpieczeństwo związane z laserem, ponieważ zestaw wykorzystuje laser klasy 4. Należy nosić odpowiednie okulary i odzież ochronną. Należy również ostrożnie posługiwać się laserem pilotującym.
1. Podłącz laser diodowy do zestawu projektanta projektora (PDK)
- Przygotuj płytę prototypową.
- Zamontuj wszystkie urządzenia na płycie prototypowej zgodnie z rysunek 3. Umieść płytę prototypową ze wszystkimi wstępnie zamontowanymi urządzeniami w laboratorium laserowym.
- Ustaw uchwyt światłowodu laserowego na płycie prototypowej.
- Podłącz światłowód do uchwytu światłowodu laserowego (por. rysunek 3).
- Włącz migawkę i próg laserowy lasera diodowego. Za pomocą karty czujnika podczerwieni o dużej mocy sprawdź średnicę wiązki wyjściowej (40 mm). Wyłącz próg laserowy i włącz laser pilotowy. Dostosuj wysokość osi optycznej na uchwycie światłowodu laserowego do wejścia PDK za pomocą podnośnika laboratoryjnego (por. rysunek 4a, 4d).
- Przesuń uchwyt światłowodu laserowego wzdłuż szyny. Obserwuj położenie lasera pilotowego z odległości. Jego punkt centralny nie powinien się przesuwać. Jeśli się przesuwa, sprawdź mocowanie między podnośnikiem laboratoryjnym a uchwytem światłowodu laserowego. Następnie ustal uchwyt światłowodu laserowego.
UWAGA: Szyna jest odniesieniem dla osi optycznej i powinna być ustawiona równolegle do płyty prototypowej. Soczewki teleskopowe należy usunąć wcześniej.
- Dostosuj teleskop.
- Użyj teleskopu, aby zmniejszyć średnicę wiązki z 40 mm do 15 mm, aby dopasować ją do wejścia PDK (por. rysunek 4a, 4d). Użyj soczewki płasko-wypukłej o ogniskowej 200 mm i 75 mm odpowiednio jako pierwszą i drugą soczewkę. Użyj lasera pilotowego i krzyżówki do ustawienia pierwszej soczewki (por. rysunek 4b).
- Szczegółowo dostosuj odległość między obiema soczewkami za pomocą linijki stalowej. Ponownie użyj krzyżówki, aby ustawić soczewkę względem lasera pilotowego. Zamontuj drugą soczewkę na stanie przesuwnym xy. Użyj stanu do kolimacji wiązki.
- Wyrównaj próbnik wiązki.
- Skieruj wiązkę laserową pod kątem 45° na próbnik wiązki. Użyj drugiej szyny prostopadłej do pierwszej, aby ustawić próbnik wiązki.
UWAGA: Większość mocy optycznej jest odprowadzana przez miernik mocy 500 W. Moc optyczna lasera diodowego jest bardziej stabilna przy pełnej mocy, dlatego moc optyczna jest rozdzielana. - Użyj przesłony w uchwycie o ustalonej wysokości, aby sprawdzić drogę optyczną wzdłuż szyny (por. rysunek 4a) za pomocą lasera pilotowego.
- Skieruj wiązkę laserową pod kątem 45° na próbnik wiązki. Użyj drugiej szyny prostopadłej do pierwszej, aby ustawić próbnik wiązki.
- Wyrównaj lustro.
- Przed wyrównaniem lustra zgodnie z rysunek 4c, usuń PDK i jego płytkę podstawową. Zamocuj trzecią szynę prostopadle do drugiej. Ponownie sprawdź drogę optyczną za pomocą przesłony.
UWAGA: Droga optyczna powinna być wyrównana do orientacji szyny. Wiązka powinna być skolimowana.
- Przed wyrównaniem lustra zgodnie z rysunek 4c, usuń PDK i jego płytkę podstawową. Zamocuj trzecią szynę prostopadle do drugiej. Ponownie sprawdź drogę optyczną za pomocą przesłony.
- Rozmontuj i ustaw PDK.
- Przed ustawieniem PDK18, usuń oryginalny silnik świetlny.
UWAGA: Wcześniej w PDK19 znajdowały się dwie soczewki kolimujące diody LED (por. rysunek 4d, wejście). Są one przyklejone i należy je usunąć za pomocą acetonu. - Wyrównaj platformę PDK, aby była równoległa do trzeciej szyny, a tym samym do osi optycznej wiązki. Użyj krzyżówki dopasowanej do wejścia PDK, aby ustawić PDK względem wiązki. Zachowaj równoległość. Wyłącz laser pilotowy, ponieważ jest zbyt słaby, aby przejść przez PDK.
- Przed ustawieniem PDK18, usuń oryginalny silnik świetlny.
- Wyprojektuj obraz biały, aby sprawdzić moc optyczną.
- Upewnij się, że kabel HDMI i kabel USB PDK, jak również karta akwizycji danych (DAQ), są podłączone do komputera sterującego. Podłącz porty w skrzynce sterowania laserem „migawka laserowa”, „próg laserowy” i „laser włączony” do karty DAQ. Podłącz port „napięcie sterowania laserem” skanera skrzynki sterowania do karty DAQ.
- Uruchom oprogramowanie sterujące PDK20 i skonfiguruj je jako zwykły projektor, postępując zgodnie z krokami i.1 do i.3 z rysunek 5b. Włącz drugi ekran i upewnij się, że nie ma żadnego okna na drugim ekranie. Użyj białego tła pulpitu i sprawdź funkcję projektora, używając latarki LED jako źródła światła.
UWAGA: Jeśli obraz biały jest rzutowany na płaszczyznę obrazu PDK, urządzenie działa poprawnie.
- Sprawdź moc optyczną wejściową.
- Umieść głowicę miernika mocy 30 W podłączoną do jednostki sterującej miernikiem mocy na drodze optycznej przed PDK (por. rysunek 4e – pozycja 1). Włącz laser diodowy za pomocą oprogramowania sterowania laserem LPPT, postępując zgodnie z krokami i.1 do i.3 z rysunek 5a) przy niskim poziomie mocy kroku i.1 = 0,5 V.
UWAGA: Oprogramowanie sterowania laserem LPPT przełącza kartę DAQ, która przełącza wyjścia sterowania laserem (por. 1.7.1). Zadbaj o bezpieczeństwo laserowe, noszenie okularów i odzieży ochronnej! - Sprawdź położenie czujnika miernika mocy za pomocą karty czujnika podczerwieni o dużej mocy. Przytrzymaj kartę IR w wiązce i obserwuj jej świecenie. Dostosuj średnicę wiązki do powierzchni czujnika miernika mocy (rysunek 3).
- Sprawdź maksymalną moc optyczną wejściową na wejściu PDK (ponownie postępuj zgodnie z rysunek 5a, krok i.1) przy wartości 10 V.
UWAGA: Moc optyczna wejściowa na wejściu PDK powinna wynosić maksymalnie około 22 W21. Przy tej konfiguracji możliwe były czasy pomiaru do 5 minut bez niszczenia SLM, który w przypadku PDK jest zrealizowany jako cyfrowe urządzenie mikropłyt (DMD).
- Umieść głowicę miernika mocy 30 W podłączoną do jednostki sterującej miernikiem mocy na drodze optycznej przed PDK (por. rysunek 4e – pozycja 1). Włącz laser diodowy za pomocą oprogramowania sterowania laserem LPPT, postępując zgodnie z krokami i.1 do i.3 z rysunek 5a) przy niskim poziomie mocy kroku i.1 = 0,5 V.
- Sprawdź moc optyczną wyjściową.
- Ustaw głowicę miernika mocy 30 W w przybliżonej odległości 60 mm od PDK, używając soczewki o ogniskowej f = 60 mm zamocowanej do obiektywu PDK (por. rysunek 4e).
- Umieść latarkę LED na wejściu projektora (por. rysunek 4d) i włącz ją. Dostosuj precyzyjnie położenie głowicy miernika mocy, aby zbierała światło rzutowanego obrazu, jak pokazano na rysunek 4e. Następnie usuń latarkę LED.
- Uruchom oprogramowanie sterowania laserem LPPT. Wpisz „0,5 V” w pole „napięcie” i kliknij przycisk „Laser włączony!”. Odczytaj moc optyczną z jednostki sterującej miernikiem mocy. Zatrzymaj laser, klikając przycisk „Stop”. Powtórz te kroki dla 2 V, 6 V, 10 V (por. rysunek 5a, i.1 do i.3).
UWAGA: Jeśli napięcie 10 V zapewnia moc optyczną wyjściową >4 W, test wstępny jest udany. W przeciwnym razie należy sprawdzić wyrównanie optyczne. Spróbuj zmaksymalizować moc optyczną wyjściową, precyzyjnie dostosowując lustro.
- Pomierz profil wiązki.
- Użyj diody fotodiody z wzmacniaczem i przesłoną, aby zmierzyć profil wiązki powstałego rzutowanego obrazu (por. rysunek 4f). Jeśli dostępny jest profilometr wiązki, użyj tego urządzenia, ale osłab wiązkę.
- Zamocuj fotodiodę do stanu przesuwnego, który sam jest zamocowany do uchwytu. Zamocuj również odbiciowy filtr o zneutralizowanej gęstości (ND)1 i przesłonę 1 mm do diody. Umieść fotodiodę na szczycie motorowego stanu przesuwnego i podnośnika laboratoryjnego. Aby zyskać wysokość, użyj dwóch płyt prototypowych (100 mm x 100 mm).
- Użyj soczewki o ogniskowej f = 100 mm za obiektywem PDK (por. rysunek 4e) i wyprojektuj obraz biały, używając latarki LED (por. krok 1.7). Przesuń fotodiodę do płaszczyzny obrazu i upewnij się, że zakres ruchu fotodiody na stanowisku przesuwnym mieści się w rzutowanym obrazie (por. rysunek 4f).
- Podłącz fotodiodę do zasilacza i karty DAQ. Użyj wzmocnienia 40 dB dla napięcia sterującego 6 V przy mocy optycznej lasera. Podłącz kontroler ruchu dla motorowego stanu przesuwnego do komputera sterującego.
UWAGA: Oprogramowanie intensywności LPPT steruje ruchem fotodiody z przesłoną przez oświetlony obszar ze stałą prędkością v = 0,1 mm/s i rejestruje sygnał fotodiody z częstotliwością 100 kHz. Laser jest również kontrolowany za pomocą oprogramowania. - Użyj śruby mikrometrycznej stanowiska w krokach 1 mm, jak pokazano na rysunek 4f, aby przeskanować obraz. Zobacz wyniki pokazane na rysunek 6a-6b.
- Oblicz obraz korekcyjny.
- Aby skorygować niejednorodność profilu wiązki, oblicz odwróconą macierz pikseli odnoszącą się do profilu wiązki. Zidentyfikuj zakres rzutowanego obrazu za pomocą algorytmu wykrywania krawędzi.
- Przekształć informacje czasowe na informacje przestrzenne, używając prędkości stanowiska. Przekształć informacje przestrzenne do domeny pikseli PDK z x = 1024 piksele i y = 768 piksele. Znormalizuj sygnał diody do wartości maksymalnej.
UWAGA: Poziom odniesienia dla korekty został wybrany jako średnia wszystkich znormalizowanych wartości obrazu. Poziom tłumienia jest obliczany według wzoru:
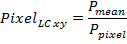
PPixel to znormalizowana intensywność diody na piksel. Wartości PixelLC powyżej 1 są ustawiane na 1. - Pomnóż macierz korekcyjną (por. rysunek 6c) przez obraz biały i ponownie zmierz profil, aby sprawdzić, czy korekta była wystarczająca (por. rysunek 6e-6h).
2. Przygotowanie próbki
- Użyj dwóch bloków ze stali konstrukcyjnej St37 o wymiarach 100 mm x 100 mm x 40 mm jako materiału próbkowego o gęstości ρ = 7,850 kg m-3, przewodności cieplnej k = 54 W·m-1·K-1 oraz pojemności cieplnej cp = 461 J·kg-1·K-1.
- Wprowadź sztuczne wady w dwóch blokach na głębokości 0,25 mm, 0,5 mm, 0,7 mm, 1,25 mm oraz 1 mm, 1,5 mm, 1,75 mm, 2 mm metodą erozji elektroiskrowej pod powierzchnią, jak pokazano na ryc. 7.
- Zaklej wady taśmą ochronną. Przeprowadź piaskowanie powierzchni górnej w celu uzyskania jednorodnego pochłaniania. Ponownie zaklej wady taśmą ochronną przed naniesieniem powłoki. Odżyrz powierzchnię za pomocą acetonu.
- Nanieś dwukrotnie powłokę grafitową na oświetlaną powierzchnię z odległości 30 mm (pod kątem 0° i 90°). Powłoka jest poprawnie naniesiona, jeśli powierzchnia jest jednorodna. Jeżeli powłoka jest uszkodzona, ponownie przeprowadź odżyrzanie i czyszczenie, a następnie powtórz etap nanoszenia powłoki. Wysusz powierzchnię przez ~2 h. Nie dotykaj powierzchni, ponieważ zmieni to jej emisyjność.
- Usuń taśmę i upewnij się, że grafit nie przedostaje się do wady pod powierzchnią.
3. Przygotowanie eksperymentu
- Przygotuj PDK i laser diodowy.
- Zaprojektuj obraz biały, jak opisano w kroku 1.7). Sprawdź moc optyczną wejściową PDK, jak opisano w kroku 1.8). Sprawdź moc optyczną wyjściową PDK, jak pokazano w kroku 1.9).
- Podłącz głowicę miernika mocy 500 W do jednostki sterującej miernikiem mocy i podłącz miernik do komputera sterującego (PC) za pomocą kabla USB.
- Przygotuj sterownik ruchu i ustaw próbkę.
- Podłącz sterownik ruchu do stołu przesuwnego i do komputera sterującego za pomocą kabla USB. Ustaw stół przesuwny prostopadle do osi optycznej w odległości około 80 mm względem PDK.
UWAGA: Oprogramowanie LPPT działające na komputerze sterującym kontroluje sterownik ruchu. - Zamocuj soczewkę o ogniskowej f = 100 mm do obiektywu PDK. Użyj światła lampy błyskowej LED jako źródła światła wejściowego (por.Rysunek 4d, krzyż wskazuje wejście) do PDK, aby znaleźć płaszczyznę obrazu rzutnika.
- Umieść białą kartkę papieru w przybliżonej odległości 100 mm przed obiektywem i przesuwaj ją do przodu i do tyłu, aby znaleźć płaszczyznę ostrego oświetlonego prostokąta, która jest płaszczyzną obrazu.
- Umieść powierzchnię powleczonej próbki w tej płaszczyźnie. Ustaw wysokość próbki za pomocą podnośnika laboratoryjnego zamocowanego do stołu liniowego. Wybierz wysokość tak, aby górna krawędź oświetlonego prostokąta stykała się z górną krawędzią próbki (por.Rysunek 4g). Ustaw wadę tak, aby znajdowała się w obrębie oświetlonego obszaru.
- Wyzeruj sterownik ruchu, wyłączając urządzenie i włączając je ponownie.
- Podłącz sterownik ruchu do stołu przesuwnego i do komputera sterującego za pomocą kabla USB. Ustaw stół przesuwny prostopadle do osi optycznej w odległości około 80 mm względem PDK.
- Przygotuj kamerę i ustaw zwierciadło złote.
- Użyj światła lampy błyskowej LED jako źródła światła wejściowego dla rzutnika, aby zaprojektować obraz biały na próbkę.
- Umieść zwierciadło złote na takiej wysokości, aby widziało górną krawędź próbki (Rysunek 4g). Ustaw zwierciadło pod kątem około 35°, jak pokazano na Rysunku 3. Umieść zwierciadło złote jak najbliżej obiektywu PDK, ale nie zacieniaj rzutu.
UWAGA: Zwierciadło jest zamocowane do trzpienia w uchwycie. Wysokość i położenie są ustalane za pomocą zacisków. - Zamocuj kamerę IR na statywie. Wyreguluj poziom kamery IR za pomocą poziomicy. Dostosuj wysokość kamery IR do wysokości obiektywu PDK. Ustaw ją tak, aby widziała zaprojektowany obraz biały przez zwierciadło złote.
UWAGA: Przybliżona odległość wzdłuż ścieżki optycznej wynosi około 1 m. - Użyj pierścienia dystansowego pomiędzy obiektywem kamery IR a samą kamerą IR. Upewnij się, że wejście wyzwalacza kamery jest podłączone do karty akwizycji danych pomiarowych w celu wyzwalania przechwytywania klatek. Podłącz również komputer sterujący kamerą IR do kamery IR za pomocą kabla LAN.
- Włącz kamerę i odczekaj co najmniej czas rozgrzewania (ok. 30 min).
- Uruchom oprogramowanie sterujące kamerą IR. Zmień element paska menu na „Camera”. Kliknij przycisk „Connect”, aby połączyć kamerę IR (por.Rysunek 8a, krok i.1).
UWAGA: Kamera pokazuje obraz na żywo z sceny. - Kliknij przycisk „Remote”, aby otworzyć panel „Remote Control” (por.Rysunek 8d, krok i.2). Wybierz kalibrację „HF 100mm (-10 °C - 60 °C) 1140 µs”. Zobacz Rysunek 8d, krok i.2.1.
UWAGA: Zakres kalibracji powinien być jak najmniejszy, aby zmniejszyć szum. - Ręcznie dostosuj pierścień ostrości obiektywu, aby skupić kamerę IR na płaszczyźnie próbki.
UWAGA: Ważne jest, aby pole widzenia kamery było tak duże jak maksymalny zaprojektowany obszar, aby uzyskać maksymalną rozdzielczość przestrzenną (por.Rysunek 4g). Może być konieczne zmienienie położenia, wysokości i orientacji kamery IR. Aby ocenić, czy obraz jest ostry, potrzebny jest kontrast temperaturowy na płaszczyźnie obrazu. Do wygenerowania kontrastu można użyć linijki stalowej. Jeśli obraz IR nadal ma niski kontrast, można go dostosować za pomocą narzędzia zaznaczania (por.Rysunek 8c, i.3). - Wykonaj korekcję nieregularności (NUC), klikając przycisk „NUC” (por.Rysunek 8d, krok i.2.2). Zakryj obiektyw kamery IR i kliknij przycisk „ok”.
- Wyznacz zależność między dziedziną pikseli kamery IR a współrzędnymi rzutnika.
- Wyznacz zależność między dziedziną pikseli PDK, dziedziną pikseli kamery IR i skalą długości próbki, poprzez zaprojektowanie obrazu białego lub wzoru na powierzchnię próbki (por.Rysunek 4g, h). Zmierz zaprojektowany obszar za pomocą linijki stalowej, co daje zależność między dziedziną PDK a skalą długości próbki.
- Użyj soczewki o ogniskowej f = 100 mm zamocowanej do obiektywu PDK, aby uzyskać oświetlony obszar o wymiarach 21,3 mm × 16 mm (4:3).
UWAGA: Skala długości w współrzędnych PDK wynosi: 1 zaprojektowany piksel = 21,3 mm/1024 pikseli. - Wyznacz zależność między PDK a kamerą IR. Powtórz krok 1.9.3) dla 10 V.
- Użyj oprogramowania kamery IR, aby zmienić element paska menu na „Measure”. Wybierz narzędzie „Cross tool” z paska narzędzi „Measure areas” (por.Rysunek 8c, krok i.4). Oznacz narożniki uzyskanego obrazu termicznego, klikając lewym przyciskiem myszy na pokazaną ramkę.
- Kliknij prawym przyciskiem myszy na krzyż, aby otworzyć okno właściwości. Przejdź do zakładki „coordinates” i zanotuj współrzędne do późniejszej transformacji obrazu termicznego do układu współrzędnych PDK.
4. Przeprowadź eksperyment
- Przygotuj eksperyment.
- Oszacuj powierzchnię oświetlenia w stosunku do skali długości próbki.
- Użyj soczewki o ogniskowej f = 100 mm, aby uzyskać oświetlone pole o wymiarach 5,5 mm × 16 mm na każdy wzór. Wybierz obszar o wymiarach 5,5 mm × 16,5 mm pomiędzy nimi, który nie jest oświetlony.
UWAGA: Otrzymana natężenie promieniowania wynosi około 1,2 W/cm².
- Użyj soczewki o ogniskowej f = 100 mm, aby uzyskać oświetlone pole o wymiarach 5,5 mm × 16 mm na każdy wzór. Wybierz obszar o wymiarach 5,5 mm × 16,5 mm pomiędzy nimi, który nie jest oświetlony.
- Oszacuj powierzchnię oświetlenia w jednostkach względnych w stosunku do domeny pikseli PDK.
- Przekształć położenie oświetlonego wzoru do dziedziny pikseli PDK (1024 piksele x 768 piksele) za pomocą równania z kroku 3.4.2. Użyj pikseli [(512, 1); (512, 768)] w dziedzinie PDK jako linii wyczerpania, która jest symetryczna względem obu wzorów.
- Oblicz całkowitą liczbę klatek, czas pomiaru oraz liczbę klatek na okres. Zakładając prędkość v = 0,05 mm/s, odległość przemieszczenia stolika wynoszącą x = 10 mm i częstotliwość ramki PDK ƒr = 40 Hz, oblicz czas pomiaru t za pomocą t = x/v = 200 s. Oblicz również liczbę ramek nieƒ = ƒr • t = 8 000. Przy częstotliwości wzbudzenia ƒ = 0,125 Hz oblicz liczbę klatek na okres p za pomocą p = nieƒ/tƒ = 320 klatek/okres
Uwaga: Te wartości zostaną wykorzystane do wygenerowania obrazów rzutowanych. - Sprawdź konfigurację i upewnij się, że system laserowy, kamera podczerwieni oraz (opcjonalnie) sterowanie temperaturą są podłączone do karty DAQ. Sprawdź, czy miernik mocy 500 W, PDK oraz stół liniowy są podłączone do komputera sterującego.
- Oszacuj powierzchnię oświetlenia w stosunku do skali długości próbki.
- Skonfiguruj komputer sterujący kamerą.
- Skonfiguruj oprogramowanie sterujące kamerą podczerwieni tak, aby przechwytywało klatkę po otrzymaniu przez kamerę sygnału wyzwalającego. W tym celu przejdź do panelu „Camera” i kliknij przycisk „Remote” (por. Rycina 8a, krok i.2), aby otworzyć panel sterowania zdalnego. Wybierz opcję „Process IO” z rozwijanego menuRycina 8d, krok i.2.3) i włącz „Sync In” oraz „Gate”, a następnie zamknij menu.
- Otwórz menu pozyskiwania, klikając w prawym dolnym rogu karty „Parametry pozyskiwania” (por. Rycina 8a, i.5). Wybierz „Ext/Sync” z rozwijanej listy (por. Rycina 8b, i.5.1). Nazwij pomiar, wpisując nazwy pliku i folderu w pole „Folder” (patrz Rycina 8b, i.5.2).
- Wprowadź całkowitą liczbę ramek obliczoną w kroku 4.1.3 do pola „count” (por. i.5.3) Zamknij menu pozyskiwania danych i kliknij przycisk „Record”, aby rozpocząć pozyskiwanie danych z kamery podczerwieni (por. Rycina 8, i.6).
UWAGA: Rejestracja będzie miała miejsce wyłącznie w przypadku otrzymania sygnału wyzwalającego z karty DAQ.
- Przeprowadź eksperyment.
- Uruchom oprogramowanie kontrolne LPPT. Aktywuj kontroler ruchu, klikając przycisk „Activate?” (Rycina 9a, i.1). Ustaw parametry przemieszczania „StartPosition” = „-5 mm”, „EndPosition” = „5 mm” oraz „Velocity” = „0,05 mm/s”, edytując odpowiednie pola nazwane, jak pokazano na Rycina 9a, i.1. Kliknij przycisk „Start Measurement” (patrz Rycina 9a, i.2).
UWAGA: Jeśli nie jest jasne, gdzie znajduje się wada, wybierz większą odległość przesuwu z wyższą prędkością. Zwracaj uwagę na wzrost temperatury PDK oraz ilość generowanych danych. Zwróć uwagę, że pojawi się interfejs użytkownika umożliwiający generowanie obrazów klatek (por. Rycina 9b). - Wygeneruj obrazy klatek zaprojektowane.
- Kliknij lewym przyciskiem myszy pole „Wybierz kolor obszaru”. Wybierz kolor dla obszaru wzoru w oknie dialogowym kolorów (Rycina 9, i.3). Wybierz narzędzie „prostokąt” z paska narzędzi rysowania w lewym górnym rogu.
- Narysuj prostokąt na obszarze obrazu, klikając lewym przyciskiem myszy i przytrzymując go podczas rozciągania nad obszarem obrazu. Wykorzystaj przekształcone współrzędne wzorca z kroku 4.1.2, aby ustalić wymiary prostokąta wyświetlone w lewym dolnym rogu (i.4). Kliknij przycisk „define Area”Rycina 9b, i.5).
UWAGA: Obliczone współrzędne pikseli w domenie PDK dla rozmiaru wzoru 5,5 mm to: Prostokąt 1 (x1 = 116, y1 = 1; x2 = 380, y2 = 768), Prostokąt 2 (x1 = 644, y1 = 1; x2 = 908, y2 = 768). Po kliknięciu przycisku „define Area” pojawi się okno dialogowe umożliwiające ustawienie właściwości wzoru.
- Ustaw właściwości wzorcaRycina 9c, i.6).
- Wybierz „falę sinusoidalną” z rozwijanego menu, klikając lewym przyciskiem myszy w pole „Typ sygnału”. Zdefiniuj parametry oscylacji, ustawiając pole „Przesunięcie fazy” na „0°„Częstotliwość” na „0,125 Hz”, a „Amplitudę” na „127” (przesunięcie fazy równe 0 dla pierwszego wzoru i przesunięcie fazy równe π dla drugiego).
- Ustaw napięcie lasera na 10 V, wpisując „10” w pole „Voltage”. Wklej wartość 320 do pola „Pics/period”, korzystając z wartości z kroku 4.1.3). Naciśnij przycisk „Next”; spowoduje to zamknięcie panelu.
UWAGA: Oprogramowanie sterujące LPPT oblicza okresowy strumień obrazów w rozdzielczości PDK. Ponieważ biały piksel oznacza maksymalną moc optyczną, a czarny piksel moc zerową, wyliczane są dwa wzory oscylujące. Wartość odcienia szarości pierwszego wzoru jest obliczana według P1 = 127 sin (2π 0,125 Hz t) + 127 oraz drugiego z P2 = 127 sin (2π 0,125 Hz t + π) + 127 (patrz Rysunek 2, wykres), natomiast czas t jest dyskretyzowany do wybranej częstotliwości klatek (por. krok 4.3.4)
- Utwórz drugi wzór rzutowany.
- Powtórz kroki 4.3.2) i 4.3.3), postępując zgodnie z przepływem pracy Rysunek 9 ale z innym kolorem i innym „Przesunięciem fazy” „180°Kliknij przycisk „calc Frames”, aby obliczyć wzory projekcji. Ustaw częstotliwość klatek PDK i kamery podczerwieni na „40 Hz” w oknie dialogowym, które się pojawi.
- Wczytaj obraz korekcyjny.
- Postępuj zgodnie z przepływem pracy Rycina 9b), krok i.12. Wybierz panel „korekta obciążenia” i podaj plik z obrazem wyliczonym w kroku 1.11). Wczytaj obraz korekcyjny, klikając przycisk.
- Rozpocznij pomiar, klikając przycisk „Start” (por. Rycina 9b, krok i.13).
UWAGA: Obliczone klatki zostaną wyświetlone na próbce podczas ruchu stolika. Klatki będą pozyskiwane i zliczane przez oprogramowanie sterujące kamerą podczerwieni. - Zatrzymaj pomiar, gdy zostaną zebrane wszystkie ramki (pasek postępu = 100%), klikając przycisk „Stop Measurement” (por. Rycina 9a, i.14).
UWAGA: Etykieta przycisku zmieni się po kliknięciu.
- Uruchom oprogramowanie kontrolne LPPT. Aktywuj kontroler ruchu, klikając przycisk „Activate?” (Rycina 9a, i.1). Ustaw parametry przemieszczania „StartPosition” = „-5 mm”, „EndPosition” = „5 mm” oraz „Velocity” = „0,05 mm/s”, edytując odpowiednie pola nazwane, jak pokazano na Rycina 9a, i.1. Kliknij przycisk „Start Measurement” (patrz Rycina 9a, i.2).
5. Przetwarzanie końcowe pliku danych
- Uruchom oprogramowanie do przetwarzania wtórnego LPPT. Kliknij przycisk „load” i wybierz plik pomiarowy w oknie dialogowym. Kliknij „OK”, aby przekształcić format danych kamery do formatu danych przetwarzania wtórnego (por. Rysunek 10a).
UWAGA: Dane kamery podczerwieni są przechowywane na komputerze sterującym kamerą w formacie natywnym. Zestaw narzędzi programistycznych oprogramowania sterującego kamerą podczerwieni służy do konwersji sekwencji kamery podczerwieni na trójwymiarową macierz (piksel X, piksel Y, numer klatki) oraz nagłówek zawierający wektor czasu t. - Przekształć dane kamery podczerwieni do domeny PDK (por. Rysunek 10b), wprowadzając współrzędne czterech punktów projekcji P1x do P4y z kroku 3.4.3) i klikając „Transform”.
UWAGA: Z powodu projekcji obrazu za pomocą lustra złotego na kamerę podczerwieni (por. Rysunek 4g), uzyskany obraz IR jest zniekształcony. Wykonywana jest afiniczna transformacja geometryczna z domeny kamery IR do domeny PDK. Wynikiem jest macierz o rozmiarze 1024 x 768 x numer klatki. - Wyodrębnij informacje o temperaturze na linii wyczerpania (por. Rysunek 10c).
- Zdefiniuj linię wyczerpania za pomocą dwóch punktów L1 i L2, wypełniając pola L1x = Lx2 = „512” piksel, jak wybrano już w kroku 4.1.2). Wybierz y od L1y = „343” do L2y = „393”. Zobacz Rysunek 10c.
UWAGA: Z powodu transformacji w kroku 5.2), dane mogą być pobierane od razu, ale występują efekty uboczne, ponieważ próbka jest tylko częściowo oświetlona. Dlatego nie należy oceniać obszarów brzegowych wzorów. Jeśli szum nadal jest zbyt duży, można zwiększyć rozmiar y. - Ustaw parametry eksperymentalne kamery IR, wypełniając następujące pola: FrameRate jako „40” Hz, frequency jako „0.125” Hz, velocity v jako „0.05” mm/s oraz starting position xStart jako „-5” mm (por. Rysunek 10c). Ustaw parametry przetwarzania wtórnego danych: „Fit Degree” = „7”, „Smoothing” = „20” oraz „Hilbert” = „500”, jak na Rysunek 10c.
UWAGA: Dane wyodrębnione na linii wyczerpania są uśredniane geometrycznie. Następnie wyraz temperatury przemienny ΔT (zobacz Rysunek 11a, b) jest uzyskiwany poprzez dopasowanie wielomianowe (Fit Degree). Uzyskany sygnał jest wygładzany za pomocą filtru średniej ruchomej (Smoothing). Ostatecznie stosowana jest transformacja Hilberta, aby uzyskać amplitudę chwilową. Kolejny filtr średniej ruchomej (Hilbert) jest stosowany w celu zmniejszenia resztkowych tętnień. Korzystając z informacji o minimum amplitudy, uzyskuje się położenie ukrytego defektu. - Kliknij „Evaluate”, aby wykonać analizę danych. Odczytaj obliczone położenie defektu z pola „CrackPosition [mm]”. Położenie defektu jest pokazane w oknie na Rysunek 10d.
- Zdefiniuj linię wyczerpania za pomocą dwóch punktów L1 i L2, wypełniając pola L1x = Lx2 = „512” piksel, jak wybrano już w kroku 4.1.2). Wybierz y od L1y = „343” do L2y = „393”. Zobacz Rysunek 10c.
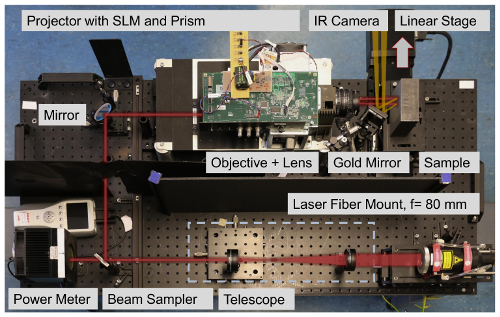
Rycina 3: Zdjęcie układu doświadczalnego z zaznaczoną ścieżką optyczną (czerwona linia). Uchwyt światłowodu laserowego jest przymocowany do światłowodu lasera diodowego. Wiązkę ustawia się za pomocą teleskopu tak, aby odpowiadała średnicy wejściowej PDK. Przed wejściem do PDK wiązka jest rozdzielana przez rozgałęziacz wiązki i monitorowana za pomocą miernika mocy. Wewnątrz PDK wiązka jest ujednolicona i rzutowana na cyfrową matrycę mikropłyt (DMD). PDM, kontrolowana przez oprogramowanie sterujące LPPT, rzutuje wzory oświetlenia na próbkę. Rzutowane światło jest przekształcane fototermicznie i ogrzewa próbkę. Temperatura jest mierzona za pomocą kamery IR poprzez promieniowanie cieplne (pomarańczowa linia) emitowane z powierzchni próbki. Próbka umieszczona jest na stole liniowym do przesuwania. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
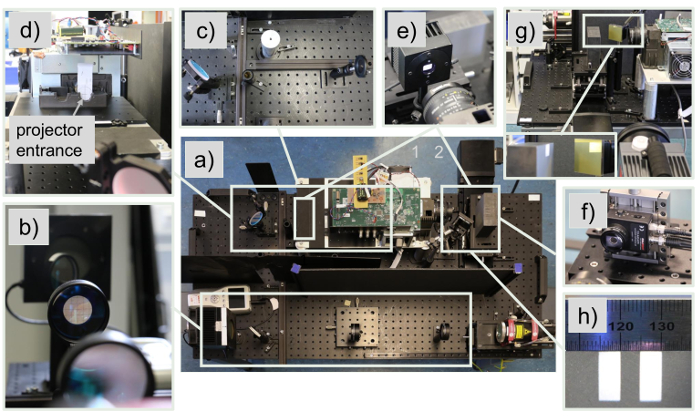
Rycina 4: Seria zdjęć przedstawiających regulację układu doświadczalnego. (a) Widok z góry na układ doświadczalny pokazuje ogólny przegląd. (b) Wyrównanie teleskopu: Krzyż celowniczy służy do wyśrodkowania soczewki względem osi optycznej wiązki laserowej. (c) Wyrównanie elementów optycznych: Układ szyn zamocowany do stołu optycznego służy do wyrównania wiązki optycznej względem stołu. Stała pod względem wysokości przesłona jest używana, aby utrzymać wiązkę równolegle do stołu. (d) Zdjęcie z boku punktu sprzęgania między projektorem a wiązką. Krzyż celowniczy służy do wyrównania projektoru z wiązką. (e) Określenie przepuszczalności układu projekcyjnego: Miernik mocy służy do pomiaru mocy optycznej przed i po projektorze. (f) Określenie profilu wiązki: Przysłona szczelinowa i filtr ND1 są mocowane do diody, która przesuwa się za pomocą dwóch ruchomych etapów liniowych przez rzutowany obraz. Projektor należy skonfigurować tak, aby rzutował obraz biały. (g) Pozycjonowanie kamery podczerwieni względem próbki za pomocą lustra złotego: Próbka musi być umieszczona w płaszczyźnie obrazu projektoru. W celu kontrolowania gęstości mocy można wykorzystać obiektyw oraz dodatkowe soczewki zamocowane do obiektywu. (h) Określenie skali pomiędzy rzutowanym obrazem, obrazem kamery podczerwieni a rzeczywistą długością próbki. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
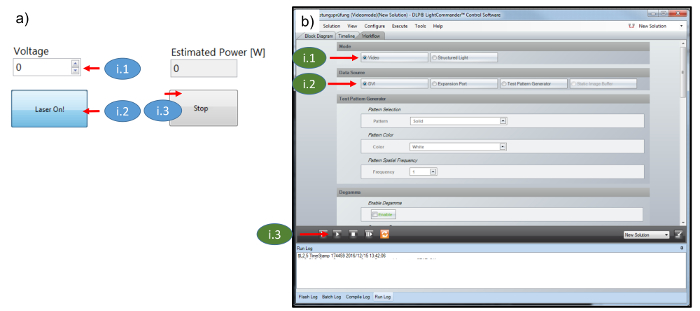
Rycina 5: Zrzuty ekranu oprogramowania. (a) Zrzut ekranu oprogramowania sterującego laserem LPPT. (b) Oprogramowanie sterujące PDK: kroki od i.1 do i.3 pokazują, jak skonfigurować PDK jako zwykły projektor. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
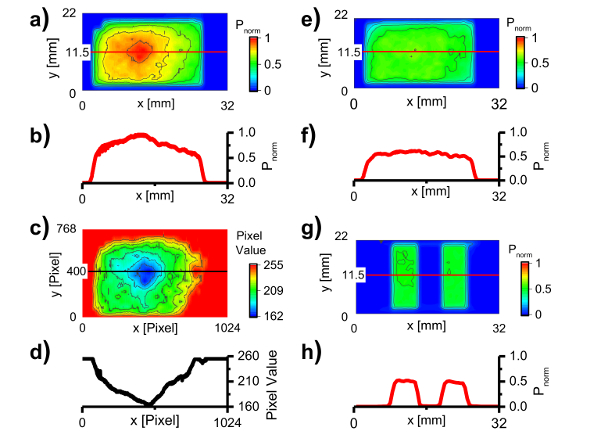
Rysunek 6: Korekcja niejednorodnego profilu wiązki. (a) Profil wiązki rzutowanego białego obrazu (pełne oświetlenie) zarejestrowany za pomocą fotodiodu przesuwanego przez obszar profilu. Dane pokazują niejednorodny profil wiązki z wyraźnym szczytem w środku. (b) Przekrojowy profil liniowy odpowiadający czerwonej linii na rysunku a). (c) Obraz korekcyjny nakładany na modulator przestrzenny światła (SLM) razem z rzutowanym białym obrazem w celu zmniejszenia stopnia niejednorodności. (d) Odpowiadający przekrojowy profil liniowy czerwonej linii na rysunku c). (e) Uzyskany profil wiązki po korekcji, wykazujący kształt zbliżony do profilu typu „top hat”. (f) Odpowiadający przekrojowy profil liniowy czerwonej linii na rysunku e). (g) Profil oświetlenia dwóch skorygowanych wzorców. Wzorce będą modulowane z tą samą częstotliwością i amplitudą, lecz z przeciwnymi fazami, co spowoduje powstanie strefy interferencji destruktywnej pomiędzy nimi. (h) Odpowiadający przekrojowy profil liniowy czerwonej linii na rysunku g). Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
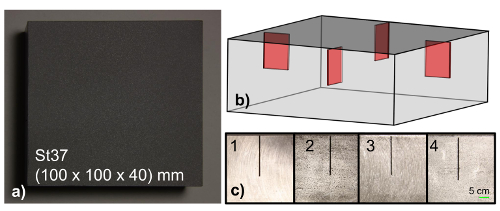
Rysunek 7: Przygotowanie próbek. (a) Zdjęcie powierzchni próbki pokazujące blok czarno powlekanej stali konstrukcyjnej St37 (20 mm x 0,5 mm x 15 mm). (b) Przezroczysty rysunek CAD wad podpowierzchniowych. Wady znajdują się w odległości 40 mm od prawej strony. (c) Zdjęcia widoku bocznego próbek pokazujące uidealizowane wady na różnych głębokościach pod powierzchnią (strona 1 = 0,25 mm, strona 2 = 0,5 mm, strona 3 = 0,7 mm, strona 4 = 1,25 mm). Boczne strony próbek są niepowlecane, aby zmniejszyć straty cieplne. Druga próbka (nie pokazana) ma wady podpowierzchniowe na głębokościach: strona 1 = 1 mm, strona 2 = 1,5 mm, strona 3 = 1,75 mm, strona 4 = 2 mm. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
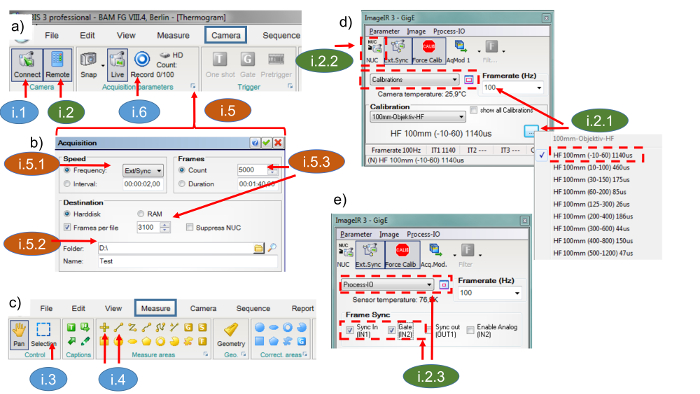
Rysunek 8: Zrzuty ekranu oprogramowania do sterowania kamerą podczerwieni. Kroki od i.1 do i.5 pokazują, jak skonfigurować kamerę podczerwieni do pozyskiwania danych. (a) Zrzut ekranu panelu „Camera”: kamerę podczerwieni można połączyć z komputerem sterującym poprzez przycisk „Connect”. Z tego miejsca można uzyskać dostęp do panelu sterowania zdalnego (b) oraz panelu pozyskiwania danych (d i e). Ponadto pomiar można uruchomić za pomocą przycisku „Record”. (b) Zrzut ekranu panelu „Acquisition”: kamerę podczerwieni należy skonfigurować za pomocą opcji „Ext/Sync”, aby mogła rejestrować klatkę po otrzymaniu sygnału wyzwalającego TTL o napięciu 5 V. (c) Zrzut ekranu panelu „Measure”: zakres wyświetlania danych można dostosować za pomocą przycisku „Selection”. Narzędzia „Point” i „Line” służą do kalibracji obrazu kamery podczerwieni do rzeczywistych współrzędnych. (d) Zrzut ekranu panelu zdalnego sterowania kamerą podczerwieni „Calibrations”. Aby osiągnąć wysoką czułość, należy wybrać mały zakres pomiarowy (-10 do 60 °C). (e) Panel zdalnego sterowania kamerą podczerwieni: opcje „Process-IO”, „IN1” i „IN2” należy włączyć, aby wyzwolić kamerę podczerwieni. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
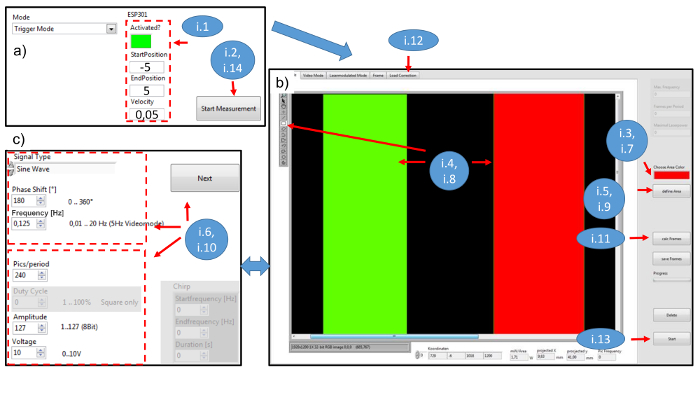
Rysunek 9: Zrzuty ekranu oprogramowania sterującego LPPT. Przepływ pracy użytkownika z oprogramowaniem oznaczono krokami od i.1 do i.14. (a) Zrzut ekranu głównego panelu LPPT; „Aktywowany?” to typ logiczny, który aktywuje stolik, jeśli wartość wynosi „prawda”. „Pozycja początkowa” i „Pozycja końcowa” to parametry przemieszczenia stolika w mm. Pole „Prędkość” jest zdefiniowane w mm/s. Przycisk „Rozpocznij pomiar” uruchamia pomiary, otwiera okno dialogowe pokazane na panelu (b) i przerywa pomiar, jeśli wartość wynosi „fałsz”. (b) Zrzut ekranu interfejsu użytkownika służącego do tworzenia wzorów rzutowanych na próbkę. Wybiera się kolor, który reprezentuje obszar pikseli. Obszar ten wybiera się, rysując prostokąty na obrazie. Po naciśnięciu przycisku „Zdefiniuj obszar” pojawi się panel pokazany na (c), aby określić właściwości obszaru. Po zdefiniowaniu wszystkich obszarów przycisk „Oblicz klatki” wygeneruje zestaw obrazów. Przycisk „Wczytaj korektę” otworzy okno dialogowe do załadowania obrazu korekcyjnego, aby uniknąć niejednorodnego profilu wiązki. Przycisk „Start” uruchamia pomiar. (c) Zrzut ekranu interfejsu użytkownika służącego do ustawiania właściwości jednego wzoru. Górna ramka pokazuje typ sygnału (fala sinusoidalna), przesunięcie fazowe w stopniach oraz częstotliwość w Hz. Dolna ramka pokazuje liczbę klatek na okres, amplitudę od 1 do 127 oraz napięcie lasera (0 V do 10 V = 0 W do 500 W). Liczba klatek na okres to wartość określająca, jak drobno okres jest dyskretyzowany. Po naciśnięciu przycisku „Dalej” pojawia się okno dialogowe z prośbą o podanie częstotliwości klatek kamery w Hz oraz szybkości przełączania klatek w Hz. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
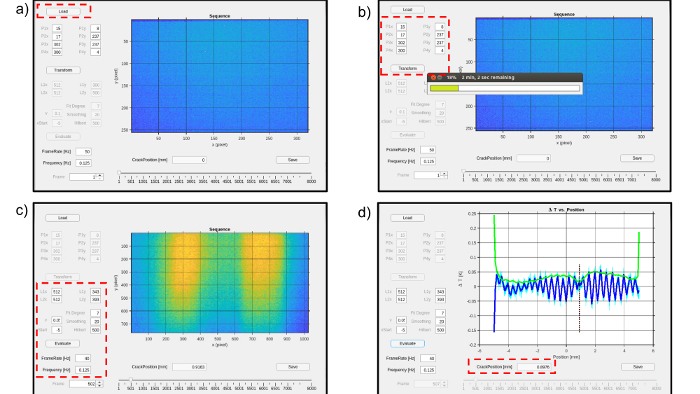
Rysunek 10: Zrzuty ekranu oprogramowania do postprocessingu LPPT. (a) Wczytanie i przekształcenie natywnego formatu danych kamery podczerwieni. (b) Przekształcenie macierzy klatek do układu współrzędnych projektorów przy użyciu punktów transformacji P1x do P4y. (c) L1x do L2y reprezentują współrzędne pikseli ocenianej linii. „v”, „xStart”, „FrameRate” i „Frequency” to parametry doświadczalne. „v” to prędkość w mm/s, „xStart” to początkowa pozycja stołu w mm, „FrameRate” i „Frequency” podane są w Hz. „Fit Degree”, „Smoothing” i „Hilbert” to parametry oceny. Fit Degree oznacza stopień dopasowania wielomianowego, „Smoothing” oznacza liczbę elementów dla filtru średniej ruchomej używanego do redukcji szumów, a parametr „Hilbert” służy do ustawienia poziomu wygładzania w celu znalezienia minimum krzywej. (d) Zrzut ekranu wyniku pokazujący pozycję pęknięcia jako przerywaną linię pionową. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Zgodnie z protokołem, do uzyskania reprezentatywnych wyników wybrano stronę 1 próbki stalowej z wadą podpowierzchniową na głębokości 0,25 mm. Wada została początkowo umieszczona w przybliżeniu w centrum oświetlonego obszaru. Następnie próbkę przesunięto z pozycji -5 mm do 5 mm za pomocą etapu liniowego z prędkością 0,05 mm/s. Używając tych parametrów, rycina 11a przedstawia dane skanowania po ich wyodrębnieniu z linii wyczerpania. Na tym etapie można oszacować sukces eksp...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Prezentowany protokół opisuje, w jaki sposób lokalizować sztuczne defekty podpowierzchniowe zorientowane prostopadle do powierzchni. Główną ideą metody jest wytworzenie interferujących pól fal termicznych, które oddziałują z defektem podpowierzchniowym. Najważniejszymi krokami są: (i) połączenie SLM z laserem diodowym w celu stworzenia dwóch naprzemiennych wzorów oświetlenia o dużej mocy na powierzchni próbki; Wzorce te są przekształcane fototermicznie w spójne pola fal termicznych, (ii) aby umożliwić im destrukcyjną int...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Chcielibyśmy podziękować Taarnie Studemund i Hagenowi Wendlerowi za zrobienie zdjęć eksperymentalnego układu, jak również przygotowanie ich do publikacji rysunku. Ponadto chcielibyśmy podziękować Anne Hildebrandt za przygotowanie próbki oraz Sreedharowi Unnikrishnakurupowi, Alexandrowi Battigowi i Felixowi Fritzsche za korektę.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| System lasera diodowego 500 W, 940 nm | Laserline | LDM 500 - 20 | Laser pilotujący klasy 2 @ 650 nm, laser diodowy to system laserowy klasy 4 - potrzebny > specjalne laboratorium |
| Skrzynka kontrolna lasera | Laserline | Skrzynka kontrolna lasera LDM | Dodatek do systemu laserowego, służy do elektronicznego przełączania, progu laserowego, migawki, lasera na 0 V. 5 V TTL |
| Skaner skrzynki sterowniczej | Laserline | Dodatek do systemu laserowego, służący do regulacji optycznej mocy wyjściowej za pomocą sygnału analogowego od 0 V. | |
| Uchwyt do lasera światłowodowego 10 V 2", f = 80 mm | Laserline | Dodatek do systemu laserowego | |
| Wielofunkcyjne urządzenie do pozyskiwania danych (DAQ) + terminal BNC | National Instruments | NI-USB 6251 | Karta DAQ służy do wyzwalania kamery na podczerwień, DLP Light Commander 5500, sterowanie laserem i diodą PDA 36A |
| Standard - PC | Control PC - karta graficzna na dwa ekrany, co najmniej 4 x USB, | ||
| Standardowy | |||
| HDMI Standardowy | |||
| Micro USB na USB | Standardowy | ||
| LabVIEW 2013 SP1 Development System | National Instruments | Development environment for device control | |
| LPPT oprogramowanie sterujące | BAM | częścią pakietu oprogramowania LPPT firmy LabVIEW 2013 SP1 | |
| Intensywność LPPT oprogramowanie | BAM | część pakietu oprogramowania LPPT firmy LabVIEW 2013 SP1 | |
| Oprogramowanie sterujące laserem LPPT | BAM | część pakietu oprogramowania LPPT firmy LabVIEW 2013 SP1 | |
| Matlab 2016b | MathWorks | Przetwarzanie końcowe danych | |
| pomiarowychOprogramowanie do postprocessingu LPPT | BAM | Postprocessing danych pomiarowych | |
| Sterowanie kamerą na podczerwień PC | InfraTec | Control PC jest dostarczane przez dystrybutora kamer | |
| Oprogramowanie do sterowania kamerą na podczerwień | InfraTec | Irbis 3 Professional | |
| InfraTec SDK | InfraTec | Dynamic Link Library jako interfejs między natywnym formatem akwizycji danych Infratec i Matlab | |
| Kamera na podczerwień | InfraTec | Image IR 8300 | 640 x 512, chłodzony detektor InSb, długość fali 2 &mikro;m.. 5,7 &mikro; m, hałas = 20 mK + akcesoria (LAN, wejścia / wyjścia cyfrowego, pierścień kosmiczny, zasilacz, etui) |
| Statyw | Manfrotto | 161MK2B | |
| Manfrotto | 405 | ||
| Zestaw uruchomieniowy projektora (PDK) do technologii cyfrowego przetwarzania światła (DLP) (DLP Light Commander 5500) | Logic PD | DLP-LC-DLP5500-10R | DLP5500 Cyfrowe urządzenie Micromirror firmy Texas Instruments w zestawie, silnik świetlny i obudowa muszą być zdemontowane |
| Oprogramowanie sterujące PDK | Logic PD | W zestawie oprogramowanie sterujące DLP Light Commander | |
| Platforma mechaniczna dla PDK | BAM | Samodzielnie wykonana (140 x 230 x 420) mm3 | |
| Jednostka sterująca miernika mocy | Ophir | Vega Interfejs USB | |
| Głowica miernika mocy 30 W | Ophir | 30(150)A-LP1-18 Głowica | miernika mocy do określania Transmisja systemu projektora |
| Głowica miernika mocy 500 W | Ophir | FL500A | Miernik mocy do nadzoru procesu |
| Kontroler ruchu | Newport | ESP301 | z interfejsem USB |
| Etap translacji | Newport | M-ILS200CC | Podłączony do ESP301 |
| Fotodioda ze wzmacniaczem | Thorlabs | PDA 36A-EC | 1" |
| mocowanie Filtr odblaskowy ND1 | Thorlabs | ND10A | do montażu do PDA 36A |
| Otworek 1" | Thorlabs | P1000S | do montażu do PDA 36A |
| Optyczna aluminiowa płytka stykowa | Thorlabs | MB60120/M | (1,200 mm x 900 mm) podstawa |
| Plano Convex Lens f = 200 mm | Thorlabs | LA1979-B | Powlekany do IR, pierwsza soczewka teleskopowa |
| Plano Convex lens f = 75 mm | Thorlabs | LA1145-B | Powlekany dla IR, drugi obiektyw teleskopu |
| xy-stopień translacyjny | Newport | M401 | Służy do regulacji teleskopu |
| Beamsampler | Thorlabs | BSF20-B | Rozdziela wyjście optyczne, używane do redukcji wejścia optycznego dla systemu projektora |
| Lustro | Thorlabs | BB2-E03 | Lustro do sprzęgania wiązki z DLP Light Commander |
| Wytrzymały podnośnik | laboratoryjny Thorlabs | L490 | Służy do montażu światłowodu i na górze stolika liniowego do pozycjonowania próbki (2x) |
| PDK-obiektyw | Nikon | Nikon AF Nikkor 50 mm 1:1:8:D | Obiektyw do DLP Light Commander, 50 mm |
| Soczewka wypukła Plano f = 100 mm | Soczewka Thorlabs | LA1050 -B | jest dołączona do soczewki dwuwypukłej obiektywu Nikon |
| f = 60 mm | Thorlabs | LB1723 -B | Soczewka do przymocowania do obiektywu Nikon w celu określenia transmisji optycznej za pomocą głowicy pomiarowej 30 W |
| Kwadratowe chronione złote lustro | Thorlabs | PFSQ20-03-M01 | |
| Karta czujnika podczerwieni dużej mocy | Newport | F-IRC-HP-M | Karta czujnika do sprawdzania ścieżki optycznej |
| 2" krzyż nitkowy | BAM | Wykonany samodzielnie | |
| 1" celownik | BAM | Samodzielnie wykonany | |
| poziomica Bullseye | Thorlabs | LCL01 | |
| Stopień translacyjny | Newport | M-UMR8.25 | Służy do pomiaru profilu wiązki |
| Śruba mikrometryczna | Newport | DM17-25 | Używana ze stolikiem translacyjnym M-UMR8.25 |
| Zamontowana przysłona z zerową aperturą | Thorlabs | ID75Z/M | służy do sprawdzania optycznego Podstawy ścieżek |
| i uchwyty do słupków Zestaw podstawowy, komponenty metryczne i uniwersalne | Thorlabs | ESK01/M | Słupki podstawowe |
| i Zestaw akcesoriów Essentials Kit, komponenty metryczne i uniwersalne | Thorlabs | ESK03/M | |
| M6 Zestaw z walcowym i osprzętu | Thorlabs | HW-KIT2/M | |
| Szyny konstrukcyjne | Thorlabs | XE25L700/M | |
| 1" Kostka konstrukcyjna | Thorlabs | RM1G | Służy do montażu szyn budowlanych |
| Obróbka elektroerozyjna | Sodick | AG60L | www.sodick.de |
| St37 blok stalowy (100 x 100 x 40) mm3 | BAM | własnej produkcji, wada ukryta z pozostałą grubością ścianki 0,25 mm, 0,5 mm, 0,70 mm, 1,25 mm (pokazane na Rysunek 5) | |
| Blok St37 ze stali (100 x 100 x 40) mm | BAM | wykonany samodzielnie, wada ukryta z pozostałymi grubościami ścianek 1 mm, 1,5 mm, 1,75 mm, 2 mm (pokazane na Rysunek 5) | |
| Grafit w sprayu | CRC Industries Europe NV | GRAPHIT 33 | Ref. 20760, 200 mL aerozol (Kontakt-Chemie) |
| Taśma ochronna | Tesa | tesakrepp 4348 | służy do ochrony ukrytych wad podczas powlekania |
Bibliografia
- Thiel, E., Kreutzbruck, M., Ziegler, M. Laser-projected photothermal thermography using thermal wave field interference for subsurface defect characterization. Appl. Phys. Lett. 109 (12), 123504(2016).
- Ibarra-Castanedo, C., Tarpani, J. R., Maldague, X. P. V. Nondestructive testing with thermography. Eur. J. Phys. 34 (6), 91-109 (2013).
- Maldague, X. P. Introduction to NDT by active infrared thermography. Mater. Eval. 60 (9), 1060-1073 (2002).
- Li, T., Almond, D. P., Rees, D. A. S. Crack imaging by scanning pulsed laser spot thermography. Ndt&E Int. 44 (2), 216-225 (2011).
- Lugin, S. Detection of hidden defects by lateral thermal flows. Ndt&E Int. 56, 48-55 (2013).
- Li, T., Almond, D. P., Rees, D. A. S. Crack imaging by scanning laser-line thermography and laser-spot thermography. Meas. Sci. Technol. 22 (3), (2011).
- Pech-May, N. W., Oleaga, A., Mendioroz, A., Salazar, A. Fast Characterization of the Width of Vertical Cracks Using Pulsed Laser Spot Infrared Thermography. Journal of Nondestructive Evaluation. 35 (2), 22(2016).
- Thiel, E., Kreutzbruck, M., Ziegler, M. Proc. SPIE 9761. Douglass, M. R., King, P. S., Lee, B. L. , Spie-Int Soc Optical Engineering. (2016).
- Thiel, E., Kreutzbruck, M., Ziegler, M. Proc. WCNDT 2016. , 6(2016).
- Mandelis, A. Diffusion-Wave Fields: mathematical methods and Green functions. , Springer-Verlag. (2001).
- Almond, D., Patel, P. Photothermal Science and Techniques. 10, Chapman & Hall. (1996).
- Salazar, A. Energy propagation of thermal waves. Eur. J. Phys. 27 (6), 1349-1355 (2006).
- Bennett, C. A., Patty, R. R. Thermal wave interferometry: a potential application of the photoacoustic effect. Appl. Opt. 21 (1), 49-54 (1982).
- Busse, G. Stereoscopic depth analysis by thermal wave transmission for nondestructive evaluation. Appl. Phys. Lett. 42 (4), 366(1983).
- Holtmann, N., Artzt, K., Gleiter, A., Strunk, H. P., Busse, G. Iterative improvement of Lockin-thermography results by temporal and spatial adaption of optical excitation. Qirt J. 9 (2), 167-176 (2012).
- Pribe, J. D., Thandu, S. C., Yin, Z., Kinzel, E. C. Toward DMD illuminated spatial-temporal modulated thermography. Proc. SPIE 9861. , (2016).
- Ravichandran, A. Spatial and temporal modulation of heat source using light modulator for advanced thermography. , Missouri University of Science and Technology. (2015).
- DLP 0.55 XGA Series 450 DMD. , TexasInstruments. (2015).
- Application Note - DLP System Optics. , TexasInstruments. Available from: http://www.ti.com/general/docs/lit/getliterature.tsp?baseLiteratureNumber=dlpa022&keyMatch=dlpa022&tisearch=Search-EN-Everything (2010).
- DLP LightCommander Control Software - User Manual. , LogicPD. Available from: https://support.logicpd.com/ProductDownloads/LegacyProducts/DLPLightCommander.aspx?_sw_csrfToken=318b0448 (2011).
- White Paper - Laser Power Handling for DMDs. , TexasInstruments. Available from: http://www.ti.com/general/docs/lit/getliterature.tsp?literatureNumber=dlpa027&fileType=pdf (2012).
- Moench, H., et al. High-power VCSEL systems and applications. Proc. SPIE 9348. , (2015).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
