Rękopis przedstawia protokół przeprowadzania eksperymentów z transportem osadów pod obciążeniem pokładowym, gdzie poruszające się cząstki są śledzone za pomocą analizy obrazu. Przedstawiono tu obiekt doświadczalny, procedury realizacji przebiegu i przetwarzania danych, a na koniec wyniki proof-of-concept.
Artykuł metodologiczny
Śledzenie cząstek lagrange'a na podstawie obrazu w eksperymentach z obciążeniem łóżka
W tym artykule
Podsumowanie
Streszczenie
Analiza obrazu jest coraz częściej wykorzystywana do pomiaru przepływów rzek ze względu na jej zdolność do dostarczania szczegółowych opisów ilościowych przy stosunkowo niskich kosztach. Manuskrypt ten opisuje zastosowanie prędkości śledzenia cząstek (PTV) w eksperymencie z obciążeniem złoża lekkim osadem. Kluczowymi cechami badanych warunków transportu osadów była obecność przepływu zakrytego oraz stałego szorstkiego złoża, powyżej którego cząstki były uwalniane w ograniczonej liczbie na wlocie koryta. W zastosowanych warunkach przepływu ruch poszczególnych cząstek obciążenia złożem był przerywany, z naprzemiennymi warunkami ruchu i bezruchu. Wzorzec przepływu został wstępnie scharakteryzowany za pomocą pomiarów akustycznych pionowych profili prędkości w zależności od strumienia. Podczas wizualizacji procesu uzyskano duże pole widzenia za pomocą dwóch kamer sportowych umieszczonych w różnych miejscach wzdłuż koryta. Protokół eksperymentalny jest opisany pod kątem kalibracji kanałów, realizacji eksperymentu, wstępnego przetwarzania obrazu, automatycznego śledzenia cząstek i przetwarzania końcowego danych śledzenia cząstek z dwóch kamer. Przedstawione wyniki proof-of-concept obejmują rozkłady prawdopodobieństwa długości i czasu trwania przeskoku cząstek. Osiągnięcia tej pracy porównano z osiągnięciami istniejącej literatury w celu wykazania ważności protokołu.
Wprowadzenie
Odkąd kilka dekad temu pojawiły się pionierskie prace1,2, wykorzystanie analizy obrazu do badania transportu osadów rzecznych stale rośnie. Technika ta rzeczywiście dowiodła swojej zdolności do dostarczania danych o stosunkowo wysokiej rozdzielczości i niskich kosztach do szczegółowych analiz zjawisk fizycznych3,4,5. Z czasem uzyskano znaczące ulepszenia zarówno w zakresie narzędzi sprzętowych, jak i programowych.
Pomiar transportu osadów może być wykonany przy użyciu podejścia Eulera, które ma na celu pomiar strumieni osadów, lub podejścia Lagrange'a, które ma na celu pomiar trajektorii poszczególnych ziaren podczas ich ruchu. Przetwarzanie obrazu oferuje unikalne możliwości śledzenia cząstek w porównaniu z innymi metodami Eulera6,7. Jednak pomimo tych możliwości, zastosowanie analizy obrazu do transportu osadów pod obciążeniem podłoża cierpi z powodu pewnych krytycznych ograniczeń eksperymentalnych, jeśli chodzi o przestrzenne/czasowe skale wsparcia dla pomiaru i wielkości próbek danych. Na przykład, trudno jest osiągnąć jednocześnie odpowiednią kombinację dużego obszaru przestrzennego, długiego czasu trwania eksperymentu i wysokiej częstotliwości pomiarów3,4,8, bez uszczerbku dla jakości i ilości danych. Ponadto śledzenie cząstek można wykonać ręcznie2,4, co wymaga dużego wysiłku ludzkiego, lub automatycznie3,8, z możliwością śledzenia błędów popełnionych przez oprogramowanie użyte do analizy.
Ten artykuł przedstawia protokół eksperymentalnego badania transportu osadów pod obciążeniem podłoża, gdzie długi czas trwania osiągnięto dzięki typowi użytej kamery, duże pole widzenia zapewniono dzięki jednoczesnemu użyciu dwóch kamer w różnych miejscach, a niezawodne automatyczne przetwarzanie było możliwe dzięki doraźnym warunkom eksperymentalnym. Operację eksperymentalną zaprojektowano, a narzędzia przetwarzania wybrano w oparciu o doświadczenia zdobyte przez autorów w kilku pracach badawczych dotyczących szczegółowego badania transportu osadów metodami obrazowymi3,9,10,11,12,13,14,15,16,17,18.
Opisano eksperyment z transportem osadów, który został przeprowadzony uwalniając cząstki nad stałym, szorstkim podłożem. Podawanie cząstek było znacznie mniejsze niż zdolność transportowa przepływu, aby utrzymać niskie stężenie poruszających się ziaren, unikając w ten sposób zatorów cząstek, które mają być śledzone. Co więcej, transportowane cząstki nie poruszały się w sposób ciągły, ale obserwowano ruch przerywany. Korzystanie ze stałego łóżka zamiast ruchomego oznacza utratę podobieństwa do warunków naturalnych. Jednak w eksperymentach z transportem osadów często stosowano stałe złoże19,20,21 przy założeniu, że wyniki są prostsze i bardziej wyjaśniające niż te ze skomplikowanych scenariuszy z różnymi procesami działania. Zastosowanie stałego złoża w oczywisty sposób zapobiega obserwowaniu procesów zakopywania osadów i ich ponownego pojawiania się. Z drugiej strony, w przypadku słabego obciążenia złoża, transport osadu odbywa się w powierzchownej warstwie luźnego złoża i w tym przypadku odpowiednie może być zastosowanie stałego złoża. W rzeczywistości konkretne porównania między właściwościami ruchu cząstek w eksperymentach przeprowadzonych w tych dwóch warunkach nie wykazały żadnych istotnych różnic3,14. Wreszcie, przedstawiony tutaj eksperyment został przeprowadzony z przepływem pod ciśnieniem, aby zapewnić optymalne warunki do wizualizacji cząstek przez przezroczystą pokrywę. Transport osadów z przepływem pod ciśnieniem został eksperymentalnie przebadany w prototypach badawczych rzek pokrytych lodem, pokazując, że interakcja między warstwą graniczną przydna a osadem jest analogiczna do tej w przepływie w otwartym kanale22,23. W poniższych sekcjach przedstawiono wszystkie metody i przedstawiono niektóre reprezentatywne wyniki.
Protokół
Uwaga: Eksperyment dotyczący transportu osadów został przeprowadzony w kanale w laboratorium Mountain Hydraulics Lab znajdującym się w kampusie Lecco Politecnico di Milano. Kanał jest całkowicie wykonany z przezroczystego materiału akrylowego i ma wymiary 5.2 x 0.3 x 0.45 m3. Kanał jest podparty dwiema stalowymi belkami i może pracować pod różnymi kątami nachylenia dzięki zastosowaniu zawiasu i śruby regulacyjnej. Seria pokryw umożliwia działanie kanału jako zamknięty przewód, co stanowiło konfigurację przepływu przykrytego zastosowaną w niniejszej pracy.
1. Pomiar i ustawianie nachylenia rynny
- Uszczelnij wylot rynny i napełnij ją wodą stojącą.
UWAGA: Metoda uszczelniania zależy od cech kanału. W prezentowanym przypadku końcowy odcinek kanału jest wyposażony w kołnierz sprzęgający, dlatego uszczelnienie uzyskano poprzez przykręcenie plastikowego korka do kołnierza za pomocą gumowej podkładki umieszczonej pomiędzy nimi. - Użyj śruby mechanicznej, aby ustawić dowolny spadek kanału.
- Odczekaj co najmniej 30 min, aby woda ustabilizowała się i przestała płynąć. Aby sprawdzić wytłumienie oscylacji i osiągnięcie stanu wody stojącej, umieść miernik punktowy na ścianach rynny i wielokrotnie zmierz wysokość wolnej powierzchni.
- Umieść miernik punktowy na ścianach kanału w kilku miejscach i odczytaj wartości wysokości wolnej powierzchni.
UWAGA: Odczyty różnią się od siebie, ponieważ rynna jest nachylona, podczas gdy powierzchnia wody pozostaje pozioma. - Oblicz wartość spadku na podstawie liniowej interpolacji odczytów z miernika punktowego.
- Wykonaj pomiar za pomocą laserowego czujnika odległości przymocowanego do jednej z belek podtrzymujących kanał i skierowanego w stronę podłogi.
UWAGA: W tym przypadku czujnik laserowy jest na stałe przymocowany do kanału, w związku z czym protokół nie wymaga żadnych czynności związanych z jego konfiguracją. - Powtórz kroki od 1.2 do 1.6 dla różnych warunków spadku.
- Dopasuj równanie liniowe do punktów eksperymentalnych w układzie współrzędnych kartezjańskich, przyjmując pomiar laserowy na osi poziomej, a pomiar spadku kanału na osi pionowej. Wyznacz funkcję przejścia z pomiaru laserowego na spadek kanału (i odwrotnie).
2. Konfiguracja stanowiska pracy
- Przygotuj zestaw stalowych płyt (o grubości 2 mm) o wymiarach całkowitych równych wymiarom dna kanału.
UWAGA: W tym przypadku użyto czterech płyt o rozmiarze 1,3 x 0,3 m2. - Utwórz stałe chropowate dno, przyklejając ziarna osadu do płyt. W tym celu pokryj płyty dwuskładnikową żywicą poliestrową, a następnie rozprowadź na nich warstwę osadu (1-1,5 cm).
UWAGA: Jako ziarna osadu zastosowano tutaj granulaty politereftalanu butylenu (PBT) w kolorze białym o rozmiarze 3 mm. Przy zastosowaniu powyższej procedury grubość osadu przyklejonego do płyty jest zbliżona do wielkości ziarna. - Odczekaj co najmniej 24 h, aby żywica wyschła, a następnie usuń nadmiar osadu, przechylając płyty tak, aby osad z nich spłynął. Pomaluj powierzchnię osadu na czarno za pomocą wodoodpornej farby w sprayu. Odczekaj co najmniej 10 h do wyschnięcia farby.
- Umieść płyty pokryte osadem (patrz kroki 2.1-2.3) w kanale na podporach z polichlorku winylu (PVC), aby utworzyć dno sekcji roboczej. Zwróć uwagę na rozmieszczenie kolejnych płyt, aby zapewnić ciągłość dna.
UWAGA: Użycie podpór z PVC jest opcjonalne. W tym przypadku przekrój poprzeczny kanału (0,3 m szerokości i 0,45 m wysokości, co odpowiada stosunkowi szerokości do głębokości niższemu niż 1) został pierwotnie zaprojektowany do eksperymentów z transportem osadów z warstwą luźnego osadu. Eksperyment przedstawiony w niniejszej pracy przeprowadzono natomiast z dnem stałym, co doprowadziło do nietypowo niskich wartości stosunku szerokości do głębokości. Podpory z PVC zostały zatem użyte w celu uzyskania większej wartości tego stosunku. - Umieść serię przezroczystych akrylowych pokryw (zakrywających całą długość kanału) na ścianach kanału, aby utworzyć zamkniętą sekcję roboczą.
UWAGA: W opisanym tutaj kanale pokrywy stanowią wewnętrzne skrzynki o wysokości 20 cm, które po prostu spoczywają na ścianach kanału. W związku z tym podczas eksperymentów po bokach pokryw znajduje się pewna ilość wody, co nie zmienia jednak znacząco przepływu wewnątrz kanału. Sekcja robocza wykorzystana w eksperymencie przedstawionym poniżej miała wymiary 0,3 m x 0,105 m2.
3. Ustanawianie warunków przepływu stacjonarnego
- Włącz pompę, napełnij kanał wodą i za pomocą zaworu regulacyjnego ustaw natężenie przepływu.
UWAGA: W niniejszej pracy natężenie przepływu mierzono za pomocą elektromagnetycznego przepływomierza umieszczonego wzdłuż rury doprowadzającej. - Użyj regulatora wody w dole biegu, aby ustawić wysokość zwierciadła wody nieco powyżej pokryw kanału, zapewniając przepływ przykryty, ale unikając znaczącej siły wyporu działającej na pokrywy.
UWAGA: W prezentowanym tutaj kanale regulacja wody w dole biegu odbywa się za pomocą zestawu tyczek znajdujących się na końcu rynny. - Wielokrotnie zmierz natężenie przepływu oraz wysokość zwierciadła wody, aby sprawdzić stabilność warunków przepływu.
4. Charakterystyka rozkładu przepływu
- Zmierz profil pionowy składowej prędkości wzdłuż strumienia w różnych lokalizacjach.
- Umieść głowicę profilometru prędkości ultradźwiękowego (UVP) nad pokrywą rynny, korzystając z odpowiedniego uchwytu. Ustaw głowicę pod wybranym kątem nachylenia, kierując tył urządzenia w stronę wlotu kanału. W przestrzeni między końcówką głowicy a pokrywą nanieś odpowiedni żel sprzęgający ultradźwięki, aby zapobiec przechodzeniu fal ultradźwiękowych przez powietrze. Podłącz głowicę do modułu akwizycji danych.
UWAGA: W niniejszym przypadku uchwyt sondy został wykonany z PVC i składał się z podstawy z przymocowaną prowadnicą nachyloną pod kątem. Wspornik ten został skonstruowany po wyborze kąta nachylenia sondy. - Pobierz kilka próbek chwilowych profili prędkości.
UWAGA: Przy użyciu instrumentu zastosowanego w tym doświadczeniu krok ten wymagał ręcznego ustawienia częstotliwości emitowanej wiązki ultradźwięków, częstotliwości powtarzania impulsów, rozdzielczości oraz pożądanej liczby profili chwilowych. Profile były nabywane w sposób ciągły i zapisywane po osiągnięciu pożądanej liczby. - Powtórzyć kroki 4.1.1 i 4.1.2, z wyjątkiem tego, że sondę należy umieścić ogonem w stronę wylotu kanału.
- Oceń potrzebę usuwania piko-sygnałów (de-spiking)24 poprzez wizualną inspekcję uzyskanych przebiegów czasowych prędkości strumieniowej. W razie potrzeby należy przeprowadzić usuwanie wartości odstających (de-spiking) podczas przetwarzania danych.
- Oblicz średnią wartość prędkości dla każdego miejsca pomiarowego (bramki) UVP, aby uzyskać profile prędkości składowej wzdłuż sondy uśrednione w czasie z dwóch pomiarów (z ogonem sondy skierowanym w stronę wlotu i wylotu kanału).
- Należy zastosować składnik trygonometryczny dwóch prędkości mierzonych za pomocą sondy na dowolnej wysokości, aby wyznaczyć składową prędkości wzdłuż strumienia oraz składową pionową.
- Z vgóra i vw dół jako średnie w czasie prędkości zmierzone odpowiednio w krokach 4.1.2 i 4.1.3, wyznacz prędkość wzdłuż strumienia (u) oraz prędkość pionowa (v) komponenty jako:
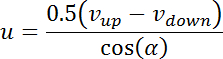
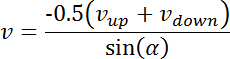
Gdzie α oznacza kąt nachylenia sondy względem kanału.
- Z vgóra i vw dół jako średnie w czasie prędkości zmierzone odpowiednio w krokach 4.1.2 i 4.1.3, wyznacz prędkość wzdłuż strumienia (u) oraz prędkość pionowa (v) komponenty jako:
- Skoryguj wartości odległości dla punktów pomiarowych w profilu, uwzględniając różne media (żel, akryl i wodę), przez które przechodziła wiązka akustyczna25.
- Powtórz etapy od 4.1.1 do 4.1.7 dla wszystkich miejsc pomiarowych.
- Umieść głowicę profilometru prędkości ultradźwiękowego (UVP) nad pokrywą rynny, korzystając z odpowiedniego uchwytu. Ustaw głowicę pod wybranym kątem nachylenia, kierując tył urządzenia w stronę wlotu kanału. W przestrzeni między końcówką głowicy a pokrywą nanieś odpowiedni żel sprzęgający ultradźwięki, aby zapobiec przechodzeniu fal ultradźwiękowych przez powietrze. Podłącz głowicę do modułu akwizycji danych.
- Zmierz prędkość ścinania na podstawie profilu pionowego składowej prędkości wzdłuż strumienia.
- Wyznacz zakres wysokości, dla których profil składowej prędkości wzdłuż strumienia wykazuje trend liniowy na wykresie półlogarytmicznym (patrz Rycina 2).
- Oszacuj prędkość ścinania us z zmierzonego profilu poprzez dopasowanie równania logarytmicznego w następujący sposób:
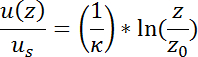
gdzie u(z) to średnia w czasie prędkość strumienia na określonej wysokości Proszę podać tekst źródłowy do tłumaczenia. z łoża, κ czy stała Karmana jest równa 0,4, i z0 jest hydrodynamiczną długością szorstkości. - Ilościowe określenie niepewności szacowania prędkości ścinania26 jako:
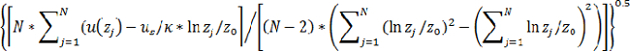
gdzie N liczba wartości wykorzystanych do dopasowania krzywej oraz j jest licznikiem przyjmującym wartości od 1 do N.
5. Przeprowadzenie eksperymentu transportu osadów
- Ustaw żądane parametry kamery (rozdzielczość, częstotliwość). Korzystając z uchwytów producenta kamery, przymocuj dwie kamery sportowe do bocznych ścianek pokryw, skierowując je w stronę dna kanału w dwóch miejscach wzdłuż strumienia. Upewnij się, że obszary ostrości obu kamer nakładają się na siebie.
- Dostrój pozycję i orientację kamer metodą prób i błędów. Nagraj krótki film z każdej kamery, obejrzyj nagrania i zmień pozycję lub orientację kamery, jeśli obszary ostrości nie nakładają się lub widok z kamery nie jest odpowiednio wyrównany z kanałem.
UWAGA: W niniejszej pracy kamerę obsługiwano przy 30 fps z rozdzielczością 1 920 × 1 080 pikseli.
- Dostrój pozycję i orientację kamer metodą prób i błędów. Nagraj krótki film z każdej kamery, obejrzyj nagrania i zmień pozycję lub orientację kamery, jeśli obszary ostrości nie nakładają się lub widok z kamery nie jest odpowiednio wyrównany z kanałem.
- Ustanów warunki przepływu stacjonarnego, zgodnie z opisem w krokach 3.1 do 3.3. Wprowadź białe cząstki (te same, które zostały przyklejone i pomalowane na czarno w krokach 2.2 i 2.3) do przepływu przy wlocie do kanału. Weź garść cząstek i uwalniaj je (jedną cząstkę co kilka sekund), utrzymując niskie stężenie białych cząstek nad czarnym dnem. Kontynuuj dozowanie przez cały czas trwania eksperymentu.
UWAGA: Niskie stężenie cząstek upraszcza17 proces śledzenia w porównaniu do sytuacji z wyższym stężeniem18. W rzeczywistości dopasowanie jednej cząstki na danym obrazie do tej samej cząstki na obrazie następnym opiera się na oknie poszukiwania wokół poprzedniej pozycji cząstki19,27; wyższe stężenie zwiększa prawdopodobieństwo wykrycia więcej niż jednej cząstki w oknie poszukiwania, co z kolei prowadzi do błędnych dopasowań. - Jeśli światła w pomieszczeniu są wyłączone, włącz je, ponieważ jest to konieczne do synchronizacji kamer. Rozpocznij nagrywanie, uruchamiając kamery za pomocą odpowiednich sterowników. Wyłącz światła w pomieszczeniu po upewnieniu się, że obie kamery rozpoczęły filmowanie.
UWAGA: W ten sposób moment wyłączenia światła będzie wyraźnie rozpoznawalny z historii intensywności pikseli na obrazach, co umożliwi (z precyzją mniejszą niż jedna klatka) wyznaczenie przesunięcia czasowego między dwoma zarejestrowanymi filmami. Wizualizacji nie można oczywiście przeprowadzić w ciemności. W niniejszej pracy w eksperymencie wykorzystano wyłącznie oświetlenie naturalne (ponieważ boczna ściana pomieszczenia jest w całości przeszklona). Jeśli warunki oświetlenia zmienią się znacząco w trakcie eksperymentu, pomiar należy powtórzyć, ponieważ oświetlenie wpływa na identyfikację i śledzenie cząstek opisane poniżej. - Kontynuuj nagrywanie przez żądany czas (tutaj: 15 min), a następnie zatrzymaj kamery.
UWAGA: Reprezentatywne wyniki przedstawiono poniżej dla czasu trwania 10 s. - Powtórz kroki od 5.2 do 5.7 dla każdego innego żądanego warunku hydrodynamicznego (na przykład dla innego natężenia przepływu).
UWAGA: Podczas opisanych tutaj eksperymentów po nagrywaniu na dnie znajdowały się niektóre uwięzione cząstki. Należy je usunąć przed przetestowaniem kolejnej konfiguracji poprzez podniesienie pokrywy, usunięcie cząstki pędzlem i ponowne założenie pokrywy.
6. Przetwarzanie wstępne obrazów
- Skoryguj zniekształcenie obrazu wynikające z ograniczonej ogniskowej obiektywu, stosując transformację radialną do współrzędnych pikseli i dokonując ponownego mapowania obrazów. Dobierz metodą prób i błędów współczynnik kalibracyjny niezbędny do zastosowania transformacji.
UWAGA: Podano r przyjmując odległość dowolnego piksela od środka obrazu, przekształconą odległość można obliczyć według wzoru:
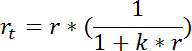
gdzie k jest współczynnikiem kalibracji, który należy dostosować metodą prób i błędów28na podstawie wizualnej inspekcji bocznych ścian dna rynny, które na obrazach powinny widnieć jako linie proste. - Wyznaczyć liniową konwersję obrazu z pikseli na rzeczywistą odległość, wykorzystując znaczniki umieszczone w znanych odległościach i na wysokości dna, na bocznych ściankach kanału.
UWAGA: Można to zrealizować na przykład w języku programowania (patrz na Tabela materiałów), używając polecenia odczyt obrazu aby otworzyć plik obrazu, należy użyć polecenia ginput kliknąć w cele i uzyskać ich współrzędne w pikselach, a następnie wyznaczyć proporcję między tak określonymi współrzędnymi pikselowymi a współrzędnymi rzeczywistymi.
7. Identyfikacja i śledzenie cząsteczek
UWAGA: Wszystkie poniższe operacje muszą być wykonane oddzielnie dla obrazów zebranych przez obie kamery. Identyfikacja i śledzenie cząstek zostały przeprowadzone przy użyciu programu Streams29. Oprogramowanie to jest dostępne bezpłatnie po zapytaniu do jego twórcy. Program Streams był już wykorzystywany przez autorów w kilku eksperymentach dotyczących transportu rumowiska dennego w różnych warunkach3,16,17,18,28,30.
- Importuj klatki, klikając Image → Create image sequence. Wprowadź krok czasowy między dwiema klatkami oraz współczynnik kalibracji obrazu. Wybierz pliki obrazów, które mają zostać uwzględnione w sekwencji. Kliknij OK.
UWAGA: W niniejszym przypadku interwał czasowy wynosił 1/30 s (odpowiada to częstotliwości klatek wspomnianej w kroku 5.1), a współczynnik kalibracji obrazu wynosił 0,5 mm/pixel. - Identyfikacja cząstek
- Wygeneruj mapy intensywności dla kilku losowo wybranych obrazów, aby ustalić typową wartość intensywności (w skali od 0 do 25) dla pikseli odpowiadających białym cząstkom.
- Kliknij prawym przyciskiem myszy na utworzoną Image sequence i wybierz Open image view. Przytrzymując klawisz Shift, narysuj dowolny prostokąt na obrazie. Kliknij prawym przyciskiem myszy na prostokącie i wybierz ShowIntensityMatrix. Wybierz odpowiednią wartość progu.
UWAGA: W niniejszym przypadku próg ustawiono na 80.
- Kliknij prawym przyciskiem myszy na utworzoną Image sequence i wybierz Open image view. Przytrzymując klawisz Shift, narysuj dowolny prostokąt na obrazie. Kliknij prawym przyciskiem myszy na prostokącie i wybierz ShowIntensityMatrix. Wybierz odpowiednią wartość progu.
- Przeprowadź progowanie obrazów na podstawie wartości intensywności oraz oczekiwanego rozmiaru białych plamek na obrazach binarnych.
- Kliknij prawym przyciskiem myszy na utworzoną Image sequence i wybierz Open process view. Kliknij New, wybierz Filter images pipeline i kliknij OK. Nadaj procesowi nazwę, podaj nazwę sekwencji i kliknij OK. Kliknij dwukrotnie filter pipeline, kliknij New, wybierz Remove background i kliknij OK.
- W oknie Process kliknij New, wybierz Identify particles i kliknij OK. Wybierz Single threshold i kliknij OK. Na stronie Algorithm wprowadź intensywność progu oraz ograniczające średnice plamek, a następnie kliknij OK. Wybierz utworzone procesy, kliknij Add to pipeline, a następnie Execute.
UWAGA: Rozmiar plamek w tym przypadku wynosił od 0,5 do 8 mm. Rozmiar plamki wiąże się z rozmiarem cząstki, ale zależy również od warunków oświetlenia. W rzeczywistości plamka odpowiada światłu odbitemu od cząstki, a nie samej cząstce.
- Wygeneruj mapy intensywności dla kilku losowo wybranych obrazów, aby ustalić typową wartość intensywności (w skali od 0 do 25) dla pikseli odpowiadających białym cząstkom.
- Śledzenie cząstek
- Kliknij prawym przyciskiem myszy na utworzony Particle record i wybierz Open image view.
- Przewijaj klatki, klikając przyciski strzałek w przód i w tył. Obserwuj typowe przesunięcia cząstek między kolejnymi obrazami, przesuwając kursor nad wyświetlane plamki i odczytując współrzędne. Na tej podstawie określ odpowiednie okno poszukiwań.
- Kliknij prawym przyciskiem myszy na utworzony Particle record i wybierz Open process view.
- Kliknij New, wybierz PTV analysis pipeline i kliknij OK. Nadaj procesowi nazwę i kliknij OK. Kliknij dwukrotnie PTV analysis pipeline, kliknij New. Na stronie Costings wybierz Distance. Na stronie Optimization wprowadź pozycję wzdłuż strumienia i poprzeczną oraz wymiar okna poszukiwań, a następnie kliknij OK.
- Wybierz utworzony proces, kliknij Add to pipeline, a następnie Execute.
UWAGA: Tor cząstki powinien w idealnym przypadku docierać do końca obszaru ogniskowania lub do końcowego czasu eksperymentu. Podobnie, powinien zaczynać się na początku obszaru ogniskowania lub w czasie początkowym. Jednak zmierzone tory mogą zostać nieoczekiwanie przerwane, zazwyczaj dlatego, że cząstka nie została wykryta w niektórych klatkach ze względu na niską intensywność lub, rzadziej, z powodu błędnego dopasowania cząstki między dwiema kolejnymi klatkami. Jeśli tor kończy się bez osiągnięcia granic czasowo-przestrzennego okna obserwacji, można poszukać kandydatów do ponownego połączenia; należy wybrać te, które znajdują się w lokalizacji bliskiej i krótko po zakończeniu ostatniej klatki przed przerwaniem. W ten sposób można zrekonstruować pojedynczy tor cząstki, zgodnie ze szczegółami w kroku 7.3.6. - Jeśli w zmierzonych torach występują przerwy, napraw je poprzez ponowne połączenie torów, używając okna poszukiwań przeznaczonego do tego celu.
- Kliknij prawym przyciskiem myszy na utworzony Particle record i wybierz Open process view. Kliknij New, wybierz Create Lagrangian path field i kliknij OK. Kliknij ponownie OK. Dodaj proces do potoku i kliknij Execute.
- Kliknij prawym przyciskiem myszy na utworzony Particle record (drugi) i wybierz Open process view. Kliknij New, wybierz Join Lagrangian paths i kliknij OK. Na stronie Parameters wprowadź szczegóły okna poszukiwań i kliknij OK. Dodaj proces do potoku i kliknij Execute.
- Kliknij prawym przyciskiem myszy na utworzony Particle record (drugi) i wybierz Save paths to text file. Wprowadź ścieżkę i nazwę pliku, a następnie kliknij OK.
8. Łączenie trajektorii z różnych kamer
UWAGA: Jest to operacja niezbędna do wykorzystania wielu kamer w celu zwiększenia rozmiaru obszaru pomiarowego. Kroki te są wykonywane przez kod MatLab (join_cameras.m) z interfejsem graficznym opracowanym przez autorów (patrz Dodatkowe Pliki Kodu).
- Przejrzyj foldery komputera, odnajdź pliki ścieżek dla obu kamer i kliknij Find track properties.
- Ujednolicenie układu odniesienia (x,y) dla obu kamer należy przeprowadzić poprzez zastosowanie translacji współrzędnych do danych z kamery położonej poniżej nurtu. Wyznacz stałe do translacji w obu kierunkach na podstawie markerów widocznych na obrazach z obu kamer. Wprowadź wymagane wartości i kliknij Make reference system uniform.
UWAGA: Do tego momentu stosowany jest niezależny układ odniesienia dla kamer, w którym punkt (0,0) znajduje się w lewym dolnym rogu obrazów, oś x skierowana jest w prawo, a oś y w górę. Translacja współrzędnych zastosowana w tej pracy wynosiła odpowiednio 760,15 i -1,5 piksela w kierunku wzdłuż nurtu oraz w kierunku poprzecznym. - Wyznacz obszar nakładania się obu zestawów danych i wprowadź jego granice w odpowiednich polach tekstowych.
UWAGA: Długość nakładania się w tej pracy wynosiła od 760,15 do 80,1 piksela w kierunku wzdłuż nurtu i obejmowała całą szerokość kanału. - Usuń z próbek wszystkie trajektorie, których długość jest mniejsza niż długość obszaru nakładania, aby ograniczyć analizę do prostych sytuacji (patrz Rycina 1). Wprowadź długość progową w odpowiednim polu tekstowym i kliknij Remove shorter than or equal to (mm).
- Łączenie ścieżek
- Połącz bazy danych ścieżek cząstek z obu kamer, klikając Merge tables. Wprowadź żądane wartości tolerancji nakładania (tutaj 10 mm) w kierunkach wzdłuż nurtu i poprzecznym, a następnie kliknij JOIN.
UWAGA: Po kliknięciu JOIN wykonaj następujące operacje. Przewijaj ścieżki, aż znajdziesz taką, która kończy się w obszarze nakładania. Szukaj kandydatów do połączenia wśród ścieżek zaczynających się i kończących w obszarze nakładania. Jeśli zostanie znaleziony kandydat, porównaj czasy, w których obie ścieżki znajdują się w obszarze nakładania. Jeśli okresy te są zgodne, oblicz różnice między współrzędnymi cząstek w obu ścieżkach we wszystkich możliwych punktach. Oblicz pierwiastek kwadratowy ze średniej różnicy kwadratów wartości x i y, aby określić potencjał tożsamości obu ścieżek cząstek. Jeśli wskaźnik ten jest niższy od wartości progowej, połącz ścieżki. Stwórz nową ścieżkę, która w części nakładającej się odpowiada średniej z dwóch poprzednich. Powtarzaj wszystkie te operacje, dopóki nie wyczerpią się możliwości nowych połączeń. Wartość progowa zastosowana w tej pracy wynosiła 10 mm w obu kierunkach.
- Połącz bazy danych ścieżek cząstek z obu kamer, klikając Merge tables. Wprowadź żądane wartości tolerancji nakładania (tutaj 10 mm) w kierunkach wzdłuż nurtu i poprzecznym, a następnie kliknij JOIN.
- Nazwij plik wynikowy i zapisz połączone ścieżki, klikając Save joined tracks.
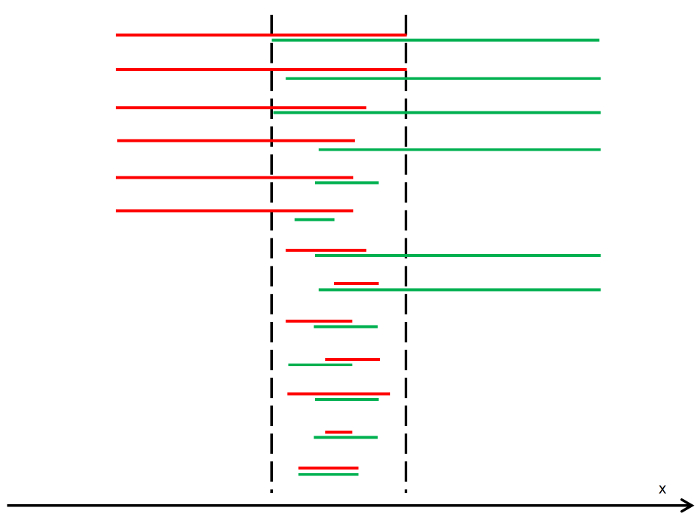
Rysunek 1. Sytuacje łączenia ścieżek. Ślady z kamery znajdującej się powyżej nurtu (upstream) zaznaczono kolorem czerwonym, a z kamery znajdującej się poniżej nurtu (downstream) – kolorem zielonym (zastosowano reprezentację jednowymiarową w celu uproszczenia). Pionowe linie przerywane wyznaczają nominalną długość obszaru nakładania się pól widzenia. Ze względu na możliwe przerwy w śladach, liczba możliwych wyników jest większa niż w przypadku oczekiwanych śladów ciągłych (odpowiadających czterem pierwszym przedstawionym przypadkom), w których ślad z pierwszej kamery dociera do obszaru nakładania się, a ślad z drugiej kamery go opuszcza. Przedstawiono łącznie 13 teoretycznie możliwych sytuacji. Aby uprościć analizę, z wstępnych danych wykluczono ślady krótsze niż długość obszarów nakładania się pól widzenia. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tej figury.
9. Analiza kinematyki transportu osadów
- Wychodząc z otrzymanego zestawu danych zawierającego tor każdej transportowanej cząstki, wyrażony za pomocą pozycji (x,y) w dowolnym punkcie czasowym, należy przeprowadzić szereg analiz statystycznych w celu przedstawienia kinematyki cząstek transportu przydennego3,4,5,8,16,17,18.
Wyniki
Wyniki przedstawione w tej sekcji dotyczą eksperymentu, w którym nachylenie rynny ustawiono na zero (wartości nachylenia obliczono z dokładnością ± 0,05%). Użyty osad składał się z cząstek PBT o kształcie quasi-sferycznym, o rozmiarze d = 3 mm i gęstości ρp = 1 270 kg/m3. Eksperyment przeprowadzono przy natężeniu przepływu Q = 9,7 × 10⁻³ m3/s, co skutkowało prędkością średnią U = 0,31 m/s.
Do pomiarów prędkości za pomocą UVP wykorzystano sondę 2 MHz pod kątem nachylenia 81°. Dane prędkości pozyskiwano z częstotliwością 20 Hz przez 250 s. Reprezentatywny profil prędkości przedstawiono na Rysunku 2. Został on wykonany na osi kanału, w odległości 4,5 m od wlotu rynny, w miejscu, gdzie przepływ był w pełni rozwinięty. Usunięto niektóre wartości związane z błędnymi pomiarami wysokości. Asymetryczny profil wynikał z różnej chropowatości plastikowej pokrywy i dna osadowego. Wykresy pokazują również fragment profilu wykorzystany do oszacowania prędkości ścinania, z której uzyskano us = 25,9 ± 1,3 mm/s. Liczba Reynoldsa dla cząstek (Rep = us×d/ν, gdzie ν oznacza lepkość kinematyczną wody) wynosiła zatem 78, co wskazuje na przejściowy reżim chropowatości.
Wizualizację transportu osadów przeprowadzono za pomocą dwóch kamer umieszczonych w odległości 3,5 m i 4,3 m od wlotu kanału. Kamery pracowały z częstotliwością 30 fps i rozdzielczością 1 920 x 1 080 pikseli. Współczynnik korekcji dystorsji obrazu wynosił k = 0,6. Po usunięciu dystorsji kalibracja obrazu wynosiła 1 piksel = 0,5 mm. Długość obszaru nakładania się obrazów wynosiła od 760,15 do 80,1 mm (gdzie ta druga wartość była długością obszaru ogniskowania pierwszej kamery od jej górnej krawędzi). Próg intensywności dla identyfikacji cząstek ustawiono na 80, a oczekiwany rozmiar plamy (blob) mieścił się w zakresie od 0,5 do 8 mm. Okno wyszukiwania dla śledzenia cząstek było następujące: 1 mm w górę nurtu i 7 mm w dół nurtu, 4 mm w kierunku bocznym. Okno wyszukiwania dla ponownego połączenia przerwanych śladów było następujące: 1 mm w górę nurtu i 31 mm w dół nurtu, 16 mm w kierunku bocznym w ciągu 4 następujących klatek. Wartość progowa pierwiastka kwadratowego z różnicy średniokwadratowej wartości x i y pomiędzy dwoma śladami do połączenia została ustawiona na 10 mm.
Tory cząstek zmierzone przy użyciu podzbioru 3 00 obrazów z każdej kamery (odpowiadających czasowi trwania 10 s) przedstawiono na Rysunku 3. Baza danych obejmowała odpowiednio 37 i 34 tory z kamery znajdującej się powyżej i poniżej nurtu. Najpierw zaproponowano nakładkę torów uzyskanych z obu kamer, a następnie wyświetlono wynikowy pełny zestaw torów. Wyraźnie widać, że nakładka w środkowej części obszaru pomiarowego była satysfakcjonująca. Ostatecznie uzyskano 12 połączeń dla 59 torów. Najdłuższy tor obejmował całe okno obserwacyjne z całkowitą długością około 1,6 m (więcej niż 530 rozmiarów cząstek, 15,2 głębokości przepływu lub 5,3 szerokości rynny), co jest wartością bardzo dużą w porównaniu z innymi badaniami literaturowymi, w których przeprowadzono podobne analizy3,4,5,8.
Przyjmując ramy lagranżowskie, kluczowe wskaźniki kinematyki cząsteczek zostały tutaj zastosowane w odniesieniu do właściwości przeskoków cząsteczek. W przypadku przerywanego transportu przydennego, takiego jak w tym eksperymencie, przeskoki te są ruchami oddzielonymi okresami spoczynku. Aby wykryć przeskoki w pełnej trajektorii pojedynczej cząsteczki, niezbędnym krokiem wstępnym jest identyfikacja ruchu i bezruchu cząsteczki. W niniejszej pracy zastosowano kryterium30, zgodnie z którym cząsteczka uznawana jest za będącą w ruchu w danym momencie, jeśli jej pozycja x w tym momencie jest większa od wszystkich poprzednich i mniejsza od wszystkich następnych. Z 59 zmierzonych trajektorii cząsteczek uzyskano łącznie 98 przeskoków. Rycina 4 przedstawia uzyskany skumulowany rozkład częstości (CFD) dla długości i czasu trwania przeskoków.
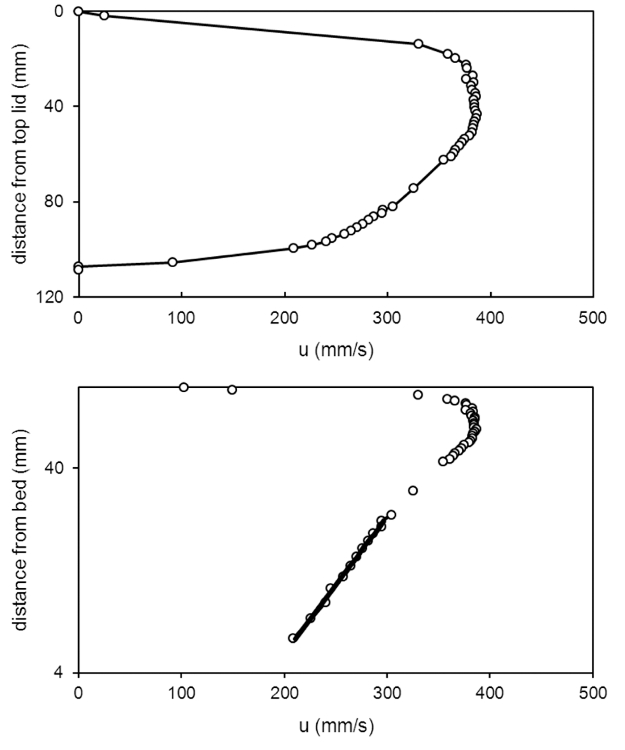
Rysunek 2: Zmierzony profil prędkości. (Góra) Uśredniony w czasie pionowy profil składowej prędkości przepływu w kierunku strumienia. (Dół) Wyznaczenie prędkości ścinania poprzez dopasowanie równania logarytmicznego do dolnej części profilu. Należy zauważyć, że na pierwszym wykresie zastosowano oś pionową zaczynającą się od górnej krawędzi kanału i skierowaną w dół, co reprezentuje wynik pomiaru wykonanego za pomocą UVP. Na drugim wykresie zastosowano natomiast oś wychodzącą z dna kanału i skierowaną w górę, co było konieczne do wyznaczenia prędkości ścinania poprzez dopasowanie równania. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tej ryciny.
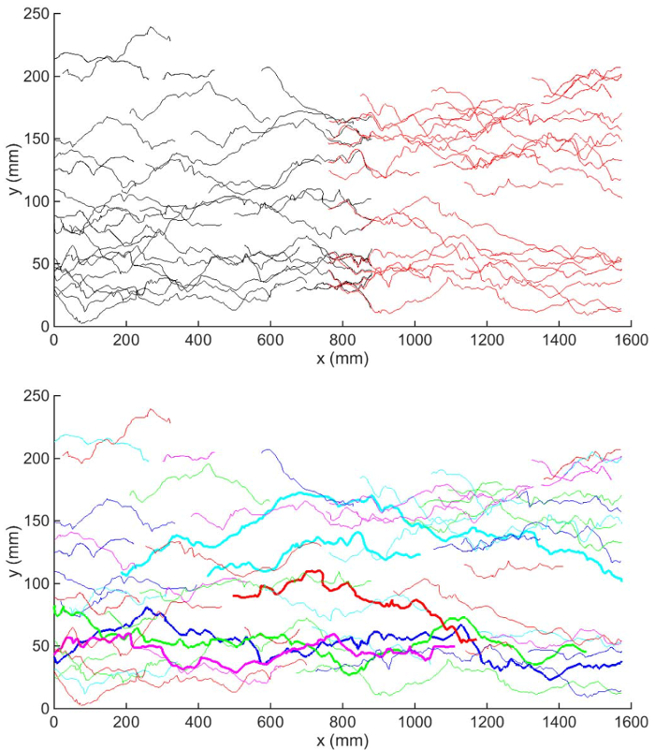
Rysunek 3: Widok z góry zmierzonych śladów cząstek. (Góra) Tor śledzenia z dwóch kamer (kamera przednia na czerwono i kamera tylna na czarno). (Dół) Przykład połączonych torów śledzenia (zmiana koloru dla przejrzystości, niektóre tory wyróżnione grubszą linią). Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tej figury.
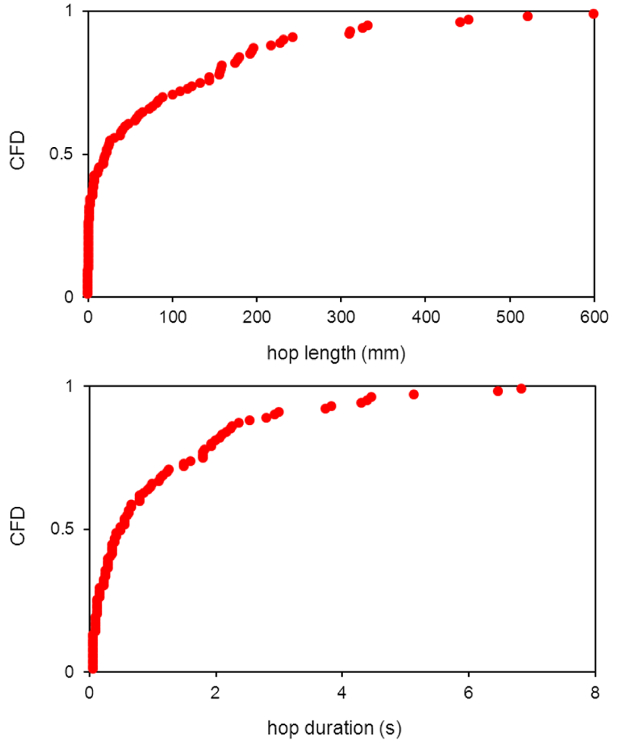
Rysunek 4: Skumulowany rozkład częstości (CFD) długości skoku (góra) i czasu trwania (dół). W obrębie każdej ścieżki Rycina 3cząstkę znakowano w każdym punkcie czasowym, aby określić, czy w danej chwili znajdowała się ona w ruchu, czy w spoczynku. Następnie z trajektorii wyekstrahowano skoki cząstek jako odcinki pomiędzy entrainmentem cząstki (przejściem ze stanu spoczynku do ruchu) a disentrainmentem (przejściem z ruchu do spoczynku). Próbki długości i czasu trwania skoków posłużyły do stworzenia przedstawionych tutaj rozkładów. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Pliki z dodatkowym kodem: join_cameras.m Kliknij tutaj, aby pobrać ten plik.
Dyskusja
Projektowanie eksperymentu transportu rumowiska dennego z wizualizacją cząstek składa się z kilku etapów, w tym wyboru konfiguracji eksperymentalnej i narzędzi sprzętowych, pomiaru przepływu, wprowadzania i wizualizacji cząstek oraz analizy obrazu. Rozwiązania na każdym z tych etapów mają swoje zalety i wady. Kluczowe cechy protokołu przedstawionego w niniejszym opracowaniu to: (i) zastosowanie przepływu pod ciśnieniem i stałego szorstkiego dna, (ii) wprowadzenie niewielkiej liczby cząstek rumowiska dennego o kolorze kontrastującym z kolorem stałego dna, (iii) wykorzystanie światła naturalnego oraz (iv) zastosowanie wielu kamer w celu uzyskania niezależnych zestawów trajektorii, które zostaną następnie połączone.
Metoda eksperymentalna oraz przetwarzanie danych umożliwiają niezawodne śledzenie cząstek transportu dennego w celu przeprowadzenia końcowego pomiaru. Pokryty przepływ gwarantuje optymalną widoczność poruszających się cząstek. Jednakże stałe dno uniemożliwia obserwację niektórych procesów (np. tych związanych z pionowymi przemieszczeniami cząstek osadu w obrębie aktywnej warstwy transportu dennego), co ogranicza zastosowanie tej techniki do słabego transportu dennego.
Wielkość próbek danych uzyskanych przy użyciu jedynie 100 s filmu była stosunkowo niewielka. Jednak wielkość próbki można łatwo zwiększyć poprzez wydłużenie czasu trwania eksperymentu podczas akwizycji i przetwarzania obrazów. Podawanie ograniczonej liczby cząstek wymaga dłuższego czasu eksperymentalnego niż podawanie przy znacznie wyższym tempie; jest to jednak wysiłek warty podjęcia ze względu na stosunkowo proste śledzenie cząstek dzięki niskiej koncentracji cząstek w ruchu oraz zastosowaniu różnych kolorów, co w obu przypadkach zmniejsza prawdopodobieństwo błędów w śledzeniu. Zastosowanie światła naturalnego w eksperymencie pozwala uniknąć konieczności użycia urządzeń oświetleniowych; wadą jest jednak to, że dobre oświetlenie zależy od warunków pogodowych.
Rozkłady skumulowane (CFD) długości i czasu trwania skoków cząstek przedstawione na Rysunku 4 wykazują, że najczęstsze są najniższe wartości. Największe zmierzone wartości długości skoku i czasu jego trwania wynosiły odpowiednio około 600 mm i 7 s. Wartości te były znacznie wyższe w porównaniu z analogicznymi danymi z literatury4,16,30, ponieważ pomiar dłuższych ścieżek wiąże się z ryzykiem wystąpienia długich skoków cząstek. Korzyść z zastosowania dwóch kamer jest oczywista, biorąc pod uwagę, że pojedyncza kamera miała obszar ostrości o długości około 850 mm, co nie byłoby znacznie większe od mierzonych wartości długości skoku. Protokół pomiarowy z wykorzystaniem dwóch kamer zapewnił satysfakcjonującą separację między skalami długości procesu a skalami pola pomiarowego, co zredukowało ryzyko obciążenia wyników fenomenologicznych ze względu na ograniczenia eksperymentalne. Ponadto obszar ostrości można dodatkowo wydłużyć poprzez zwiększenie liczby kamer rozmieszczonych wzdłuż kanału.
Alternatywną procedurą w stosunku do opisanego tutaj protokołu jest tworzenie obrazów z zakładkami przed identyfikacją i śledzeniem cząstek. Nasz protokół (polegający na dwukrotnym przeprowadzeniu śledzenia i powiązaniu ścieżek cząstek) został wybrany dlatego, że metoda łączenia obrazów spowodowałaby dwukrotne zwiększenie rozmiaru plików z danymi, co wymagałoby zużycia pamięci przekraczającego dostępne możliwości.
Przy zastosowaniu opisanych tutaj algorytmów przetwarzania odrzucono kilka śladów cząstek, których długość była mniejsza od długości obszaru nakładania się, ponieważ uniemożliwiały one pełną rekonstrukcję śladów w osadach. Jednakże progowa długość 120 mm była o rząd wielkości mniejsza od długości śladów, jakie można było uzyskać, w związku z czym utrata tych danych była dopuszczalna. Co więcej, łączenie śladów widoczne w dolnych 8 przypadkach na Rysunku 1 nie pozwoliłoby na uzyskanie znaczącego zwiększenia długości śladu. Z drugiej strony sytuacje te mogą pomóc w odzyskiwaniu długich śladów, tak jak w przypadku przedstawionym na Rysunku 5, co może wynikać z przerwań śladu. W podobnym przypadku długi ślad można zrekonstruować poprzez iteracyjne operacje łączenia. Należy jednak pamiętać, że przerwy w śladach, takie jak te na Rysunku 5, są wyraźnie związane z procesem śledzenia, a nie z procesem łączenia.
W niniejszym manuskrypcie przedstawiono wyniki dowodu koncepcji dla pojedynczego eksperymentu, aby zademonstrować możliwości zastosowanego protokołu. W przyszłych eksperymentach protokół zostanie zastosowany w szeregu różnych warunków hydrodynamicznych w celu przeprowadzenia szczegółowej analizy procesu transportu osadów przydennych.
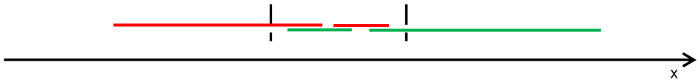
Rysunek 5: Sytuacja łączenia śladów w obecności przerwań. Połączenie tych ścieżek w jedną ścieżkę nie jest możliwe przy zastosowaniu protokołu opisanego w niniejszej sekcji. Jak wspomniano w podpisie do Rysunek 1 a w kroku 8.4 protokołu wyklucza się fragmenty krótsze niż długość regionu nakładania. Pozwala to na usunięcie krótkich śladów czerwonych i zielonych; w konsekwencji pozostałe długie ślady nie mogą zostać połączone, ponieważ nie posiadają punktu wspólnego. Kliknij tutaj, aby wyświetlić powiększoną wersję tej figury.
Oświadczenia
Autorzy oświadczają, że nie mają konkurencyjnych interesów finansowych.
Podziękowania
Ta praca była wspierana przez Agencję Wykonawczą ds. Badań, poprzez 7. program ramowy Unii Europejskiej, Wsparcie dla szkoleń i rozwoju kariery naukowców (Marie Curie - FP7-PEOPLE-2012-ITN), który sfinansował Sieć Szkolenia Początkowego (ITN) HYTECH "Hydrodynamiczny transport w ekologicznie krytycznych heterogenicznych interfejsach" (numer 316546). Wspierało go również Polo Territoriale di Lecco z Politecnico di Milano. Eksperymenty zostały przeprowadzone podczas wizyty S. S. na Politechnice Mediolańskiej jako wizytującego naukowca. Autorzy dziękują Tarcisio Fazzini, Stefanii Gherbi, Francesco Mottini (B.Sc. studentom Politecnico di Milano) i Seyedowi Abbasowi Hosseini-Sadabadi (stypendyscie projektu HYTECH i doktorantowi na Politechnice w Mediolanie) za wsparcie działań eksperymentalnych i analizy danych. Autorzy dziękują prof. Rogerowi Nokesowi (University of Canterbury, Christchurch, Nowa Zelandia) za udostępnienie oprogramowania Streams i nieustanne doradztwo. Na koniec autorzy dziękują redaktorowi naczelnemu JoVE i trzem anonimowym recenzentom za skłaniające do refleksji uwagi i sugestie, dzięki którym manuskrypt mógł zostać znacznie poprawiony.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Laserowy czujnik odległości | METRICA | PREXISOX2 | Służy do pomiaru nachylenia koryta |
| Dwuskładnikowa żywica poliestrowa | Gelson | MS 65213 | Służy do przyklejania cząstek osadu do płyt stalowych Wodoodporna |
| farba w sprayu | Dowolna | Służy do malowania stałego łoża | |
| Ultradźwiękowy profiler prędkości | Przetwarzanie sygnału | DOP 2000 | Służy do pomiaru wody profile prędkości |
| Kamera | Go-Pro | Hero 4 | Służy do pozyskiwania filmów ruchu cząstek pod obciążeniem łóżka |
| Strumienie | University of Canterbury | 2.01 | Służy do identyfikacji i śledzenia cząstek |
| MatLab | MathWorks | R14 | Służy do opracowywania kodów ad hoc dla różnych operacji |
| Pleksiglas | Przezroczysty materiał akrylowy |
Bibliografia
- Francis, J. R. D. Experiments on the motion of solitary grains along the bed of a water-stream. Proc Royal Soc London, A. 332, 443-471 (1973).
- Drake, T. G., Shreve, R. L., Dietrich, W. E., Whiting, P. J., Leopold, L. B. Bedload transport of fine gravel observed by motion-picture photography. J Fluid Mech. 192, 193-217 (1988).
- Campagnol, J., Radice, A., Ballio, F., Nikora, V. Particle motion and diffusion at weak bed load: accounting for unsteadiness effects of entrainment and disentrainment. J Hydraul Res. 53 (5), 633-648 (2015).
- Fathel, S. L., Furbish, D. J., Schmeeckle, M. W. Experimental evidence of statistical ensemble behavior in bed load sediment transport. J Geophys Res: Earth Surf. 120 (11), 2298-2317 (2015).
- Lajeunesse, E., Malverti, L., Charru, F. Bedload transport in turbulent flow at the grain scale: experiments and modeling. J Geophys Res: Earth Surf. 115, F04001(2010).
- Tsakiris, A. G., Papanicolaou, A. N., Lauth, T. J. Signature of bedload particle transport mode in the acoustic signal of a geophone. J Hydraul Res. 52 (2), 185-204 (2014).
- Mendes, L., Antico, F., Sanches, P., Alegria, F., Aleixo, R., Ferreira, R. M. L. A particle counting system for calculation of bedload fluxes. Meas Sci Technol. 27 (12), 125305(2016).
- Heays, K. G., Friedrich, H., Melville, B. W., Nokes, R. Quantifying the dynamic evolution of graded gravel beds using Particle Tracking Velocimetry. J Hydraul Eng. 140 (7), 04014027(2014).
- Radice, A., Malavasi, S., Ballio, F. Solid transport measurements through image processing. Exp Fluids. 41 (5), 721-734 (2006).
- Radice, A., Ballio, F. Double-average characteristics of sediment motion in one-dimensional bed load. Acta Geophys. 56 (3), 654-668 (2008).
- Radice, A. Use of the Lorenz curve to quantify statistical nonuniformity of sediment transport rate. J Hydraul Eng. 135 (4), 320-326 (2009).
- Radice, A., Ballio, F., Nikora, V. On statistical properties of bed load sediment concentration. Water Resou. Res. 45 (6), W06501(2009).
- Radice, A., Ballio, F., Nikora, V. Statistics and characteristic scales for bed load in a channel flow with sidewall effects. Acta Geophys. 58 (6), 1072-1093 (2010).
- Campagnol, J., Radice, A., Ballio, F. Scale-based statistical analysis of sediment fluxes. Acta Geophys. 60 (6), 1744-1777 (2012).
- Radice, A., Nikora, V., Campagnol, J., Ballio, F. Active interactions between turbulence and bed load: Conceptual picture and experimental evidence. Water Resour Res. 49 (1), 90-99 (2013).
- Campagnol, J., Radice, A., Nokes, R., Bulankina, V., Lescova, A., Ballio, F. Lagrangian analysis of bed-load sediment motion: database contribution. J Hydraul Res. 51 (5), 589-596 (2013).
- Ballio, F., Radice, A. Fluctuations and time scales for bed-load sediment motion over a smooth bed. Int J Sediment Res. 30 (4), 321-327 (2015).
- Hosseini-Sadabadi, S. A., Radice, A., Ballio, F. An analysis of entrainment and deposition rate fluctuations in weak bed load transport. Hydrodynamic and mass transport at freshwater aquatic interfaces. Rowiński, P. M., Marion, A. , Springer. 333-342 (2016).
- Papanicolaou, A. N., Diplas, P., Balakrishnan, M., Dancey, C. L. Computer vision technique for tracking bed load movement. J Comput Civil Eng. 13 (2), 71-79 (1999).
- Ramesh, B., Kothyari, U. C., Murugesan, K. Near-bed particle motion over transitionally-rough bed. J Hydraul Res. 49 (6), 757-765 (2011).
- Amir, M., Nikora, V., Witz, M. A novel experimental technique and its application to study the effects of particle density and flow submergence on bed particle saltation. J Hydraul Res. 55 (1), 101-113 (2017).
- Ettema, R. Ice effects on sediment transport in rivers. Sedimentation Engineering. Garcìa, M. H. , Restion, VA. 613-648 (2008).
- Knack, I., Shen, H. Sediment transport in ice-covered channels. Int J Sediment Res. 30 (1), 63-67 (2015).
- Goring, D. G., Nikora, V. I. Despiking acoustic Doppler velocimeter data. J Hydraul Eng. 128 (1), 117-126 (2002).
- Nowak, M. Wall shear stress measurement in a turbulent pipe flow using ultrasound Doppler velocimetry. Exp Fluids. 33 (2), 249-255 (2002).
- McCuen, R. H. Microcomputer applications in statistical hydrology. , Prentice Hall. Englewood Cliffs, NJ. (1993).
- Lloyd, P. M., Ball, D. J., Stansby, P. K. Unsteady surface-velocity field measurement using particle tracking velocimetry. J. Hydraul. Res. 33 (4), 519-534 (1995).
- Radice, A., Aleixo, R., Hosseini-Sadabadi, S. A., Sarkar, S. On image grabbing and processing for measurement of geophysical flows. Proc. HydroSenSoft 2017, International Symposium and Exhibition on Hydro-Environment Sensors and Software. , Madrid, Spain. (2017).
- Nokes, R. Streams. System theory and design. , University of Canterbury. Christchurch, New Zealand. Available from: http://www.civil.canterbury.ac.nz/streams.shtml (2016).
- Hosseini-Sadabadi, S. A., Radice, A., Ballio, F. Post-processing of particle tracking data for phenomenological depiction of weak bed-load sediment transport. Proc. River Flow 2016. VIII Int. Conf. on Fluvial Hydraulics, St. , St. Louis, US. 780-786 (2016).
Przedruki i uprawnienia
