Przedstawiamy protokół do stosowania nieprzystających bodźców wzrokowo-dotykowych podczas zadania polegającego na przenoszeniu obiektów. W szczególności, podczas transferów bloków, wykonywanych, gdy ręka jest ukryta, wirtualna prezentacja bloku pokazuje losowe przypadki fałszywych dropów bloków. Protokół opisuje również dodawanie wibrodotykowego sprzężenia zwrotnego podczas wykonywania zadania motorycznego.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Stosowanie nieodpowiednich bodźców wzrokowo-dotykowych podczas przenoszenia obiektu z wibrodotykowym sprzężeniem zwrotnym
W tym artykule
Podsumowanie
Streszczenie
Rzadko badane jest zastosowanie niezgodnych sygnałów sensorycznych, które powodują zakłócenia dotykowego sprzężenia zwrotnego, szczególnie z obecnością wibrodotykowego sprzężenia zwrotnego (VTF). Protokół ten ma na celu zbadanie wpływu VTF na reakcję na niespójne bodźce wzrokowo-dotykowe. Dotykowe sprzężenie zwrotne uzyskuje się poprzez uchwycenie bloku i przesunięcie go po przegrodzie. Wizualna informacja zwrotna to wirtualna prezentacja poruszającego się bloku w czasie rzeczywistym, uzyskana za pomocą systemu przechwytywania ruchu. Spójne sprzężenie zwrotne to wiarygodna prezentacja ruchu bloku, tak aby badany czuł, że blok jest uchwycony i widział, jak porusza się wraz z torem ręki. Niezgodne sprzężenie zwrotne pojawia się, gdy ruch bloku odwraca się od rzeczywistej ścieżki ruchu, tak że wydaje się, że spada z ręki, podczas gdy w rzeczywistości jest nadal trzymany przez podmiot, zaprzeczając w ten sposób dotykowemu sprzężeniu zwrotnemu. Dwudziestu badanych (w wieku od 30,2 ± 16,3 lat) powtórzyło 16 transferów blokowych, podczas gdy ich ręka była ukryta. Powtórzono je z VTF i bez VTF (łącznie 32 transfery blokowe). Niepasujące do siebie bodźce były prezentowane losowo dwa razy w ciągu 16 powtórzeń w każdym stanie (z VTF i bez niego). Każdy badany został poproszony o ocenę poziomu trudności wykonania zadania z VTF i bez niego. Nie stwierdzono istotnych statystycznie różnic w długości ścieżek dłoni i czasie trwania między transferami zarejestrowanymi z przystającymi i nieprzystającymi sygnałami wzrokowo-dotykowymi – z VTF i bez niego. Odczuwany poziom trudności wykonania zadania za pomocą VTF istotnie korelował ze znormalizowaną długością ścieżki bloku z VTF (r = 0,675, p = 0,002). Ta konfiguracja służy do ilościowego określania wartości dodanej lub redukcyjnej VTF podczas funkcji motorycznej, która obejmuje niespójne bodźce wzrokowo-dotykowe. Możliwe zastosowania to projektowanie protez, inteligentna odzież sportowa lub dowolna inna odzież zawierająca VTF.
Wprowadzenie
Iluzje są wykorzystywaniem ograniczeń naszych zmysłów, ponieważ błędnie odbieramy informacje, które odbiegają od obiektywnej rzeczywistości. Nasze wnioskowanie percepcyjne opiera się na naszym doświadczeniu w interpretacji danych sensorycznych i na obliczeniach naszego mózgu najbardziej wiarygodnego oszacowania rzeczywistości w obecności niejednoznacznych danych sensorycznych1.
Podkategoria w badaniach iluzji to taka, która łączy niezgodne sygnały sensoryczne. Złudzenie, które wynika z nieprzystających do siebie sygnałów sensorycznych, wynika z ciągłej integracji multisensorycznej dokonywanej przez nasz mózg. Chociaż istnieje wiele badań dotyczących niezgodności w sygnałach wzrokowo-słuchowych, niezgodność w innych parach czuciowych jest rzadziej zgłaszana. Ta różnica w liczbie raportów może być przypisana większej prostocie projektowania konfiguracji, która uwzględnia niezgodność wzrokowo-słuchową. Jednak badania, które przedstawiają wyniki odnoszące się do innych modalności par sensorycznych, są interesujące. Na przykład wpływ nieprzystających sygnałów wizualno-dotykowych na wrażliwość wzrokową2 badano przy użyciu systemu, w którym bodźce wizualne i dotykowe były dopasowane pod względem częstotliwości przestrzennej; Jednak orientacja dotykowa i wizualna była identyczna (kongruentna) lub ortogonalna (niezgodna). W innym badaniu zbadano wpływ nieprzystających bodźców ruchu wzrokowo-dotykowego na postrzegany wizualny kierunek ruchu za pomocą stymulatora integracji międzymodalnej wzrokowo-dotykowej z podświetlanym panelem, który prezentuje bodźce wizualne, oraz stymulatora dotykowego, który prezentuje bodźce ruchu dotykowego z dowolnym kierunkiem ruchu, prędkością i głębokością wgłębienia w skórze3. Zasugerowano, abyśmy wewnętrznie reprezentowali zarówno rozkład statystyczny zadania, jak i naszą niepewność sensoryczną, łącząc je w sposób zgodny z optymalizującym wydajność procesem Bayesowskim4.
Wirtualna rzeczywistość sprawiła, że możliwość oszukania wizualnej informacji zwrotnej na temat stała się łatwym zadaniem. W kilku badaniach wykorzystano multisensoryczną rzeczywistość wirtualną do nieprawidłowego dopasowania informacji wizualnych i somatosensorycznych. Na przykład, rzeczywistość wirtualna została niedawno wykorzystana do wywołania ucieleśnienia w ciele dziecka, z aktywacją lub bez aktywacji zniekształcenia głosu podobnego do dziecięcego5. W innym przykładzie wizualna prezentacja dystansu pokonywanego przez ciało podczas ruchu własnego została rozszerzona i dlatego była niezgodna z odległością odczuwaną przez wskazówki oparte na ciele6. Podobna konfiguracja rzeczywistości wirtualnej została zaprojektowana dla aktywności rowerowej7. Cała wspomniana literatura nie łączyła jednak interferencji jednego ze zmysłów, oprócz niezgodnego sygnału. Wybraliśmy zmysł dotyku, aby odebrać takie zakłócenie.
Nasz system sensoryczny dostarcza bezpośrednich dowodów na to, czy przedmiot jest chwytany. W związku z tym spodziewamy się, że gdy bezpośrednie wizualne sprzężenie zwrotne jest zniekształcone lub niedostępne, rola dotykowego systemu sensorycznego w zadaniach związanych z manipulacją obiektami będzie widoczna. Co by się jednak stało, gdyby zaburzony został również dotykowy kanał czuciowy? Jest to możliwy wynik użycia wibrodotykowego sprzężenia zwrotnego (VTF) do wzmacniania sensorycznego, ponieważ przyciąga uwagę osoby indywidualnej8. Obecnie rozszerzona informacja zwrotna z różnych modalności jest używana jako narzędzie zewnętrzne, mające na celu wzmocnienie naszej wewnętrznej informacji zwrotnej sensorycznej i poprawę wydajności podczas uczenia się motorycznego, w sporcie i w warunkach rehabilitacji9.
Badanie niezgodnych bodźców wzrokowo-dotykowych może poszerzyć nasze zrozumienie percepcji bodźców sensorycznych. W szczególności kwantyfikacja wartości addytywnej lub redukcyjnej VTF podczas funkcji motorycznych, które obejmują niespójne bodźce wzrokowo-dotykowe, może pomóc w przyszłym projektowaniu protez, inteligentnej odzieży sportowej lub jakiejkolwiek innej odzieży, która zawiera VTF. Ponieważ osoby po amputacji są pozbawione bodźców dotykowych w dystalnej części pozostałości, codzienne korzystanie z VTF, wbudowanego w protezę w celu przekazania wiedzy na przykład na temat chwytania, może wpływać na to, jak postrzegają wzrokowe sprzężenie zwrotne. Zrozumienie mechanizmu percepcji w tych warunkach pozwoli inżynierom udoskonalić metody VTF w celu zmniejszenia negatywnego wpływu na użytkowników VTF.
Naszym celem było przetestowanie wpływu VTF na reakcję na niespójne bodźce wzrokowo-dotykowe. W prezentowanej konfiguracji dotykowe sprzężenie zwrotne jest uzyskiwane poprzez uchwycenie bloku i przesuwanie go po przegrodzie; Wizualna informacja zwrotna to wirtualna prezentacja w czasie rzeczywistym ruchomego bloku i przegrody (uzyskana za pomocą systemu przechwytywania ruchu). Ponieważ obiekt nie jest w stanie zobaczyć rzeczywistego ruchu ręki, jedyną wizualną informacją zwrotną jest wirtualna. Zgodne sprzężenie zwrotne to wiarygodne przedstawienie ruchu bloku, tak aby badany czuł, że blok jest uchwycony i widzi, jak porusza się wraz ze ścieżką ręki. Niezgodne sprzężenie zwrotne pojawia się, gdy ruch bloku odwraca się od rzeczywistej ścieżki ruchu, tak że wydaje się, że spada z ręki, podczas gdy w rzeczywistości jest nadal trzymany przez podmiot, zaprzeczając w ten sposób dotykowemu sprzężeniu zwrotnemu. Przetestowano trzy hipotezy: podczas przemieszczania obiektu z jednego miejsca na drugie za pomocą wirtualnego wizualnego sprzężenia zwrotnego, (i) ścieżka i czas trwania ruchu transferowego obiektu wzrosną, gdy prezentowane są nieprzystające bodźce wzrokowo-dotykowe, (ii) zmiana ta zwiększy się, gdy prezentowane są nieprzystające bodźce wzrokowo-dotykowe i aktywowany jest VTF na poruszającym się ramieniu, oraz (iii) zostanie znaleziona dodatnia korelacja między postrzeganym poziomem trudności wykonania zadania przy włączonym VTF a ścieżką i czasem trwania ruchu przenoszenia obiektu. Pierwsza hipoteza wywodzi się ze wspomnianej wcześniej literatury, która informuje, że różne modalności niezgodnego sprzężenia zwrotnego wpływają na nasze reakcje. Druga hipoteza odnosi się do wcześniejszych ustaleń, że VTF przyciąga uwagę jednostki. W przypadku trzeciej hipotezy założyliśmy, że osoby, które były bardziej zaniepokojone przez VTF, będą bardziej ufać wirtualnej wizualnej informacji zwrotnej niż swojemu zmysłowi dotykowemu.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Poniższy protokół jest zgodny z wytycznymi uczelnianej komisji etyki badań z udziałem ludzi. Patrz Tabela materiałów w odniesieniu do produktów komercyjnych.
UWAGA: Po uzyskaniu zgody uczelnianej komisji etycznej zrekrutowano 20 zdrowych osób (7 mężczyzn i 13 kobiet, średnia wieku i odchylenie standardowe [SD] 30,2 ± 16,3 lat). Każdy uczestnik przed badaniem przeczytał i podpisał formularz świadomej zgody. Kryteria włączenia obejmowały osoby praworęczne w wieku 18 lat lub starsze. Kryteria wykluczenia obejmowały wszelkie schorzenia neurologiczne lub ortopedyczne dotyczące górnych kończyn oraz nieskorygowane wady wzroku. Uczestnicy nie mieli wcześniejszego doświadczenia z niezgodną informacją zwrotną wzrokowo-dotykową.
1. Przygotowanie przedbadawcze
- Użyć drewnianego pudełka z testu pudełka i klocków10. Wymiary pudełka wynoszą 53,7 cm x 26,9 cm x 8,5 cm, a w jego środku znajduje się przegroda o wysokości 15,2 cm. Po obu stronach przegrody umieścić warstwę miękkiej gąbki. Na stronie przeciwległej do ekranu, w czterech narożnikach oraz na obu końcach przegrody, umieścić sześć pasywnych markerów refleksyjnych (Rycina 1a).
- Za pomocą drukarki 3D wykonać sześcian o wymiarach 2,5 cm x 2,5 cm x 2,5 cm, przymocowany do podstawy o wymiarach 4,5 cm x 4,5 cm x 1 cm. Przed drukowaniem należy odciąć każdy narożnik podstawy, aby utworzyć kwadrat o boku 1 cm x 1 cm w każdym rogu (Rycina 1a). Na czterech narożnikach podstawy zamocować pasywne markery refleksyjne.
- Umieścić duży ekran w odległości około 1,5 m przed stołem, tak aby badany, stojąc za stołem, znajdował się około 2 m od ekranu. Pudełko ustawić na stole w odległości 10 cm od krawędzi przeciwległej do ekranu.
- Użyć systemu przechwytywania ruchu z 6 kamerami, pracującego z częstotliwością 10 Hz, z wtyczką umożliwiającą wizualizację przegrody i ruchu klocka w czasie rzeczywistym (Rycina 1). Skalibrować system przechwytywania ruchu zgodnie z wytycznymi producenta, tak aby klocek i przegroda pudełka były rozpoznawane jako ciała sztywne.
UWAGA: Prawidłowa kalibracja systemu przechwytywania ruchu oraz zastosowanie małych markerów, mocno przymocowanych do klocka i przegrody, są niezbędne do utrzymania efektu iluzji.
2. Umieszczanie systemu wibrotaktylnej informacji zwrotnej na badanym
UWAGA: Opisany tutaj system VTF został opublikowany wcześniej1,12,13,14.
- Poproś badanego o zdjęcie zegarka, bransoletek i pierścionków. Przymocuj kontroler systemu VTF do przedramienia badanego (Rysunek 2, lewy obraz).
- Przymocuj dwa cienkie i elastyczne czujniki siły do strony dłoniowej kciuka i palca wskazującego, nakładając je na cienką warstwę gąbki (Rysunek 2, prawy obraz).
- Załóż mankiet na skórę ramienia badanego (Rysunek 2, lewy obraz) i za pomocą zapięcia przymocuj go tak, aby był wygodny. Mankiet zawiera trzy siłowniki wibrotaktylne aktywowane za pomocą otwartej platformy prototypowania elektronicznego z częstotliwością 23 Hz w relacji liniowej do siły wykrywanej przez czujniki siły. Czujniki siły i siłowniki wibrotaktylne są podłączone do otwartej platformy prototypowania elektronicznego za pomocą ekranowanych przewodów elektrycznych.
3. Aktywacja VTF
- Naciśnij przycisk, aby aktywować baterię podłączoną do kontrolera (Rysunek 2, lewy obraz).
- Poproś badanego o lekkie złączenie instrumentowanych palców czujnika siły (tj. kciuka i palca wskazującego). Należy zauważyć, że badany zgłosi odczucie wibracji w obszarze pod mankietem.
- Poleć badanemu trening chwytania bloku tak lekko, jak to możliwe, przez 10 min, używając wyłącznie dwóch instrumentowanych palców. Poproś badanego o wielokrotne podnoszenie bloku, przesuwanie go i odkładanie z powrotem na stół, starając się przyłożyć do bloku minimalną siłę. Zachęcaj badanego do prób zmniejszenia przyłożonej siły, nawet jeśli blok zostanie upuszczony podczas chwytania.
4. Pozycjonowanie i przygotowanie obiektu
- Poproś badanego o stanie blisko stołu (w odległości do 10 cm), na którym znajdują się pudełko i ścianka działowa.
- Umieść przegrodę na krawędzi stołu w pobliżu badanego, nad pudełkiem, w taki sposób, aby badany nie widział pudełka, lecz mógł swobodnie widzieć znajdujący się przed nim ekran (Rycina 1a). Jako przegrody należy użyć sztywnego, niem odbijającego światła materiału, najlepiej drewna, zamocowanego na czterech nogach z możliwością regulacji wysokości, aby dostosować go do osób o różnym wzroście.
- Poproś badanego o założenie słuchawek na głowę.
- Umieść blok na środku prawej komory pudełka i poprowadź do niego rękę badanego.
5. Rozpoczęcie próby
UWAGA: Opisana próba jest powtarzana dwukrotnie, z użyciem i bez użycia VTF (zaleca się zastosowanie projektu naprzemiennego w celu wykluczenia efektu uczenia się). Aby przeprowadzić próbę bez VTF, należy wyłączyć baterię podłączoną do kontrolera (Rysunek 2).
- Uruchom oprogramowanie sterujące kamerami systemu do przechwytywania ruchu.
- W panelu sterowania oprogramowania do sprzężenia zwrotnego wizualnego (Rysunek 1b) wybierz opcję z lub bez VTF, wprowadź kod badanego, a następnie kliknij Run, Connect, Open oraz Start.
- Poproś badanego o wykonanie 16 powtórzeń przeniesienia bloku ręką wyposażoną w czujnik siły, obserwując ruch wirtualnego bloku na ekranie (Rysunek 1b). Po każdym przeniesieniu przesuń blok z powrotem przez przegrodę do pozycji startowej.
- Po wykonaniu przez badanego 16 powtórzeń kliknij Stop.
- Poproś badanego o dwukrotne ocenienie stopnia trudności zadania polegającego na 16-krotnym przeniesieniu bloku (raz z VTF i raz bez VTF), korzystając z następującej skali: „0” (wcale nie trudne), „1” (lekko trudne), „2” (umiarkowanie trudne), „3” (bardzo trudne) oraz „4” (skrajnie trudne).
6. Analiza po badaniu
- Wykorzystaj dane współrzędnych 3D bloku do obliczenia jego ścieżki oraz czasu przemieszczenia. Ręcznie zaznacz czas początku i końca każdego przemieszczenia, przyjmując momenty, w których blok znajduje się na wysokości krawędzi prawego (początek) i lewego (koniec) boku pudełka. Oblicz długość ścieżki każdego przemieszczenia zgodnie z następującym równaniem:
(1)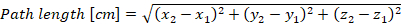
gdzie i
 są współrzędnymi 3D bloku w dwóch kolejnych punktach czasowych.
- Dla obu warunków, z VTF i bez VTF, oblicz średnią długość ścieżki oraz czas transferu raz dla dwóch transferów z niespójnymi sygnałami wizualno-dotykowymi oraz raz dla 14 transferów ze spójnymi sygnałami wizualno-dotykowymi.
- Znormalizowano drogę i czas podczas przenoszenia bloku w obecności niespójnych sygnałów wizualno-dotykowych względem drogi i czasu podczas przenoszenia bloku w obecności spójnych sygnałów wizualno-dotykowych. Normalizację wykonano oddzielnie dla dwóch warunków (z VTF i bez VTF).
- Przeprowadź dwuczynnikową analizę wariancji (ANOVA) z powtarzanymi pomiarami w obrębie jednego podmiotu, z uwzględnieniem dwóch czynników: VTF (z obecnością i bez) oraz niespójnej informacji zwrotnej wzrokowo-dotykowej (z obecnością i bez).
- Jeśli w analizie wyników przeprowadzonej zgodnie z instrukcjami w podrozdziale 6.4 nie wystąpią różnice statystyczne, należy zastosować bayesowską analizę wariancji (ANOVA) z pomiarem powtarzanym i dwoma czynnikami.15.
- Zastosuj test korelacji Spearmana dla postrzeganego poziomu trudności wykonania zadania przy aktywowanym VTF oraz znormalizowanej długości i czasu trwania ruchu.
- Ustaw istotność statystyczną na poziomie p < .05.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Wykorzystaliśmy opisaną technikę do przetestowania trzech hipotez zakładających, że podczas przenoszenia obiektu z jednego miejsca w drugie przy użyciu wirtualnej informacji zwrotnej wizualnej: (i) droga i czas trwania ruchu przenoszenia obiektu zwiększą się w przypadku prezentacji niespójnych bodźców wizualno-dotykowych; (ii) zmiana ta będzie większa, gdy prezentowane będą niespójne bodźce wizualno-dotykowe i VTF zostanie aktywowany na poruszającym się ramieniu; oraz (iii) stwierdzona zostanie pozytywna korelacja między...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
W niniejszej pracy przedstawiono protokół, który określa ilościowo wpływ dodania VTF na kinematykę przenoszenia obiektu w obecności nieprzystających bodźców wzrokowo-dotykowych. Zgodnie z naszą najlepszą wiedzą, jest to jedyny dostępny protokół do testowania wpływu VTF na reakcję na niespójne bodźce wzrokowo-dotykowe. Kilka krytycznych kroków związanych z zastosowaniem nieprzystających bodźców wzrokowo-dotykowych podczas przenoszenia obiektu za pomocą VTF obejmuje następujące: przymocowanie systemu VTF do obiektu, aktywa...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
To badanie nie było finansowane.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Drukarka 3D | Makerbot | https://www.makerbot.com/ | |
| Test Box and Blocks | Sammons Preston | https://www.performancehealth.com/box-and-blocks-test | |
| Czujniki Flexiforce (1lb) | Tekscan Inc. | https://www.tekscan.com/force-sensors | |
| JASP | JASP Team | https://jasp-stats.org/ | |
| Labview | National Instruments | http://www.ni.com/en-us/shop/labview/labview-details.html | |
| Micro Arduino | Arduino LLC | https://store.arduino.cc/arduino-micro | |
| System przechwytywania ruchu | Qualisys | https://www.qualisys.com | |
| Bezwałowy silnik wibracyjny | Pololu | https://www.pololu.com/product/1638 | |
| SPSS | IBM | https://www.ibm.com/analytics/spss-statistics-software |
Bibliografia
- Aggelopoulos, N. C. Perceptual inference. Neuroscience and Biobehavioral Reviews. 55, 375-392 (2015).
- van der Groen, O., van der Burg, E., Lunghi, C., Alais, D. Touch influences visual perception with a tight orientation-tuning. PloS One. 8 (11), e79558(2013).
- Pei, Y. C., et al. Cross-modal sensory integration of visual-tactile motion information: instrument design and human psychophysics. Sensors. 13 (6), Basel, Switzerland. 7212-7223 (2013).
- Kording, K. P., Wolpert, D. M. Bayesian integration in sensorimotor learning. Nature. 427 (6971), 244-247 (2004).
- Tajadura-Jimenez, A., Banakou, D., Bianchi-Berthouze, N., Slater, M. Embodiment in a Child-Like Talking Virtual Body Influences Object Size Perception, Self-Identification, and Subsequent Real Speaking. Scientific Reports. 7 (1), (2017).
- Campos, J. L., Butler, J. S., Bulthoff, H. H. Multisensory integration in the estimation of walked distances. Experimental Brain Research. 218 (4), 551-565 (2012).
- Sun, H. J., Campos, J. L., Chan, G. S. Multisensory integration in the estimation of relative path length. Experimental Brain Research. 154 (2), 246-254 (2004).
- Parmentier, F. B., Ljungberg, J. K., Elsley, J. V., Lindkvist, M. A behavioral study of distraction by vibrotactile novelty. Journal of Experimental Psychology, Human Perception, and Performance. 37 (4), 1134-1139 (2011).
- Sigrist, R., Rauter, G., Riener, R., Wolf, P. Augmented visual, auditory, haptic, and multimodal feedback in motor learning: a review. Psychonomic Bulletin & Review. 20 (1), 21-53 (2013).
- Hebert, J. S., Lewicke, J., Williams, T. R., Vette, A. H. Normative data for modified Box and Blocks test measuring upper-limb function via motion capture. Journal of Rehabilitation Research and Development. 51 (6), 918-932 (2014).
- Raveh, E., Portnoy, S., Friedman, J. Adding vibrotactile feedback to a myoelectric-controlled hand improves performance when online visual feedback is disturbed. Human Movement Science. 58, 32-40 (2018).
- Raveh, E., Friedman, J., Portnoy, S. Evaluation of the effects of adding vibrotactile feedback to myoelectric prosthesis users on performance and visual attention in a dual-task paradigm. Clinical Rehabilitation. 32 (10), 1308-1316 (2018).
- Raveh, E., Portnoy, S., Friedman, J. Myoelectric Prosthesis Users Improve Performance Time and Accuracy Using Vibrotactile Feedback When Visual Feedback Is Disturbed. Archives of Physical Medicine and Rehabilitation. , (2018).
- Raveh, E., Friedman, J., Portnoy, S. Visuomotor behaviors and performance in a dual-task paradigm with and without vibrotactile feedback when using a myoelectric controlled hand. Assistive Technology: The Official Journal of RESNA. , 1-7 (2017).
- Dienes, Z. Using Bayes to get the most out of non-significant results. Frontiers in Psychology. 5, 781(2014).
- Shams, L. Early Integration and Bayesian Causal Inference in Multisensory Perception. The Neural Bases of Multisensory Processes. Murray, M. M., Wallace, M. T. , Taylor & Francis Group, LLC. Boca Raton (FL). (2012).
- D'Amour, S., Pritchett, L. M., Harris, L. R. Bodily illusions disrupt tactile sensations. Journal of Experimental Psychology, Human Perception, and Performance. 41 (1), 42-49 (2015).
- Tidoni, E., Fusco, G., Leonardis, D., Frisoli, A., Bergamasco, M., Aglioti, S. M. Illusory movements induced by tendon vibration in right- and left-handed people. Experimental Brain Research. 233 (2), 375-383 (2015).
- Fuentes, C. T., Gomi, H., Haggard, P. Temporal features of human tendon vibration illusions. The European Journal of Neuroscience. 36 (12), 3709-3717 (2012).
- de Vignemont, F., Ehrsson, H. H., Haggard, P. Bodily illusions modulate tactile perception. Current Biology. 15 (14), 1286-1290 (2005).
- Marotta, A., Tinazzi, M., Cavedini, C., Zampini, M., Fiorio, M. Individual Differences in the Rubber Hand Illusion Are Related to Sensory Suggestibility. PloS One. 11 (12), e0168489(2016).
- Stevenson, R. A., Zemtsov, R. K., Wallace, M. T. Individual differences in the multisensory temporal binding window predict susceptibility to audiovisual illusions. Journal of Experimental Psychology, Human Perception, and Performance. 38 (6), 1517-1529 (2012).
- Maravita, A., Spence, C., Driver, J. Multisensory integration and the body schema: close to hand and within reach. Current Biology. 13 (13), R531-R539 (2003).
- Carey, D. P. Multisensory integration: attending to seen and felt hands. Current Biology. 10 (23), R863-R865 (2000).
- Tsakiris, M., Haggard, P. The rubber hand illusion revisited: visuotactile integration and self-attribution. Journal of Experimental Psychology, Human Perception, and Performance. 31 (1), 80-91 (2005).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
