Celem protokołu jest umożliwienie wizualizacji szczegółowych pól przepływu oraz określenie naprężeń bliskich granicy ścinania i normalnych w równowagowym otworze płuczkowym wywołanym przez wibrujący rurociąg.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Wizualizacja pola przepływu wokół rurociągu wibracyjnego w obrębie równowagowego otworu płuczącego
W tym artykule
Podsumowanie
Streszczenie
W tym artykule przedstawiono eksperymentalną metodę, która ułatwia wizualizację szczegółowych pól przepływu i określenie naprężeń bliskich granicy ścinania i normalnych w równowagowym otworze płuczkowym wywołanym przez wibrujący rurociąg. Metoda ta polega na wdrożeniu systemu drgań rurociągu w prostym korycie, systemu czasowo-rozdzielczego obrazu obrazu cząstek (PIV) do śledzenia przemieszczeń rurociągów i pomiarów pól przepływu. Szeregi czasowe przemieszczenia rurociągu wibracyjnego uzyskuje się za pomocą algorytmów korelacji krzyżowej. Opisano etapy przetwarzania obrazów surowych zawierających cząstki uzyskanych przy użyciu PIV z rozdzielczością czasową. Szczegółowe pola chwilowego przepływu wokół wibrującego rurociągu w różnych fazach drgań są obliczane przy użyciu algorytmu korelacji krzyżowej w wielu odstępach czasu, aby uniknąć błędu odchylenia przemieszczenia w obszarach przepływu o dużym gradiencie prędkości. Dzięki zastosowaniu techniki transformacji falkowej, przechwycone obrazy, które mają tę samą fazę drgań, są dokładnie katalogowane przed uzyskaniem uśrednionych fazowo pól prędkości. Kluczowymi zaletami techniki pomiaru przepływu opisanej w tym artykule jest to, że ma ona bardzo wysoką rozdzielczość czasową i przestrzenną oraz może być jednocześnie wykorzystywana do uzyskiwania dynamiki rurociągu, pól przepływu i naprężeń przepływu w pobliżu granicy. Dzięki zastosowaniu tej techniki można przeprowadzić bardziej dogłębne badania dwuwymiarowego pola przepływu w złożonym środowisku, takim jak to wokół wibrującego rurociągu, aby lepiej zrozumieć związany z tym wyrafinowany mechanizm szorowania.
Wprowadzenie
Podmorskie rurociągi są powszechnie używane w środowiskach morskich do transportu płynów lub produktów węglowodorowych. Kiedy rurociąg jest umieszczany na erodowalnym dnie morskim, wokół rurociągu prawdopodobnie utworzy się otwór podmywkowy z powodu fal, prądów lub dynamicznych ruchów samego rurociągu (wibracje wymuszone lub wibracje wywołane wirem)1,2. Aby lepiej zrozumieć mechanizm szorowania wokół rurociągu podmorskiego, oprócz pomiarów wymiaru otworu płuczkowego, niezbędne są pomiary pól przepływu turbulentnego oraz oszacowanie ścinania złoża i naprężeń normalnych w obszarze interakcji rurociąg-płyn-dno morskie1,2,3,4,5,6,7. W środowisku, w którym ścinanie podłoża i naprężenia normalne są niezwykle trudne do określenia, ponieważ pole przepływu jest niestabilne, a dolna granica jest szorstka, zmierzone chwilowe naprężenia przygraniczne (na wysokości około 2 mm powyżej granicy) mogą być używane jako ich substytut8,9. W ciągu ostatnich kilku dekad badano i publikowano przeszukiwanie wokół wibrującego rurociągu bez ilościowego przedstawiania wartości wyrafinowanych pól przepływu wokół rurociągu w obrębie otworu szorującego3,4,5,10,11,12,13,14,15,16,17,18. W związku z tym celem niniejszej pracy metodycznej jest dostarczenie nowatorskiego protokołu eksperymentalnego do wizualizacji szczegółowych pól przepływu oraz określenie ścinania przygranicznego i naprężeń normalnych w równowagowym otworze płuczącym indukowanym przez rurociąg o wymuszonych wibracjach. Należy zauważyć, że proces interakcji rurociąg-płyn-dno morskie w tym badaniu odbywa się w spokojnym środowisku wodnym, a nie w tych, w których występują jednokierunkowe prądy i fale.
Ta eksperymentalna metoda składa się z dwóch ważnych elementów, a mianowicie: (1) symulacji (wymuszonych) drgań rurociągu; oraz (2) pomiarów pól przepływu wokół rurociągu. W pierwszym komponencie rurociąg wibracyjny został zasymulowany w eksperymentalnym kanale za pomocą układu wibracyjnego, który składa się z serwomotoru, dwóch sprężyn łączących i ram nośnych rurociągu. Różne częstotliwości i amplitudy drgań można symulować, dostosowując prędkość silnika i położenie sprężyn łączących. W drugim komponencie zastosowano techniki czasowo-rozdzielczej prędkości obrazu cząstek (PIV) i transformacji falkowej w celu uzyskania danych o wysokiej rozdzielczości czasowej i przestrzennej pola przepływu w różnych fazach drgań rurociągu. System PIV z rozdzielczością czasową składa się z lasera o fali ciągłej, szybkiej kamery, cząstek zasiewających i algorytmów korelacji krzyżowej. Chociaż techniki PIV są szeroko stosowane w uzyskiwaniu stałych pól przepływu turbulentnego19,20,21,22,23,24,25, zastosowania w złożonych warunkach pola o nieustalonym przepływie, takie jak przypadki interakcji rurociąg-płyny-dno morskie, są stosunkowo ograniczone8,9,26,27. Powodem jest prawdopodobnie to, że tradycyjny algorytm korelacji krzyżowej z pojedynczym przedziałem czasowym technik PIV nie jest w stanie dokładnie uchwycić cech przepływu w polach o nieustalonym przepływie, w których występuje stosunkowo wysoki gradient prędkości9,20. Metoda opisana w tym artykule może rozwiązać ten problem przy użyciu algorytmu korelacji krzyżowej z wieloma przedziałami czasowymi9,28.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
1. Sprawdzenie bezpieczeństwa w laboratorium
- Przejrzyj zasady bezpieczeństwa dotyczące stosowania systemu laserowego i kanału przepływowego.
- Upewnij się, że spełniono wymagania szkoleniowe dotyczące bezpieczeństwa w laboratorium.
UWAGA: W tym doświadczeniu wykorzystuje się ciągły laser o mocy 5 W z chłodzeniem powietrznym i długości fali 532 nm oraz prostoliniowy kanał przepływowy ze szklanymi ściankami (Rycina 1) o wymiarach: 11 m długości, 0,6 m szerokości i 0,6 m głębokości. Podstawowe zalecenia bezpieczeństwa dotyczące tych dwóch urządzeń są następujące:- Przed przeprowadzeniem testu sprawdź potencjalne powierzchnie odbijające promień laserowy; podczas pracy z urządzeniem laserowym noszenie okularów ochronnych jest obowiązkowe.
- Podczas eksperymentów unikaj umieszczania oczu na poziomie wiązki laserowej i bądź ostrożny wobec odbitych promieni laserowych podczas obsługi elementów optycznych lub odbijających narzędzi.
- Upewnij się, że wąż wodny nie odłączy się i że woda nie będzie przekraczać krawędzi kanału przepływowego.
2. Konfiguracja kanału i modelu dna morskiego
- Przygotuj model niszczącego się dna morskiego położony w środku kanału.
UWAGA: Materiał sedymentacyjny użyty w tym badaniu to jednorodnie rozłożony piasek średni o średniej wielkości ziarna d50 = 0,45 mm, względnej gęstości pozornej cząstek Δ = 1,65 oraz geometrycznym odchyleniu standardowym σg = 1,30. - Ugnij i wypoziomuj dno za pomocą wypoziomowania piasku.
- Wypełnij powoli kanał wodą za pomocą węża i upewnij się, że płaska powierzchnia dna morskiego pozostaje nieuszkodzona w trakcie procesu wypełniania; zatrzymaj wypełnianie, gdy poziom wody osiągnie głębokość 0,4 m nad dnem.
- Usuń przeszkody z platformy górnej i szyby kanału, aby przygotować miejsce na model rurociągu i system PIV.
3. Konfiguracja modelu rurociągu i układu wibracyjnego
- Użyj prefabrykowanego modelu rurociągu w postaci cylindra akrylowego o średnicy 35 mm i długości 0,56 m.
- Zamontuj model rurociągu na aluminiowej ramie nośnej, która z kolei jest połączona dwoma sprężynami z ruchomym słupem umieszczonym na innej nieruchomej ramie zamocowanej na górnych szynach flumy, jak pokazano na Rysunku 2. Zamocuj ramę nośną wewnątrz ramy nieruchomej za pomocą czterech łożysk, aby zapewnić swobodne drgania ramy nośnej wyłącznie w kierunku pionowym (Rysunek 2).
- Użyj pręta łączącego do połączenia ruchomego słupa z silnikiem serwo zamontowanym na szczycie nieruchomej ramy. W niniejszym badaniu masa złożonego układu drgającego, w tym modelu rurociągu i ram aluminiowych, wynosi 1,445 kg, co odpowiada współczynnikowi masowemu (m*) równemu 2,682; częstotliwości naturalnej (fN) 0,82 Hz oraz współczynnikowi tłumienia (ζ) 0,124.
- Dostosuj położenie ruchomego słupa i ramy nośnej, aby uzyskać określony stosunek odstępu między rurociągiem a dnem morskim. W niniejszym badaniu G/D = 1, gdzie G to odległość pionowa między spodem rurociągu a początkową powierzchnią dna morskiego, a D to średnica rurociągu.
- Włącz silnik serwo, aby wywołać wymuszone drgania rurociągu; dostosuj ramy nośne i cztery łożyska, aby upewnić się, że drgania rurociągu odbywają się w kierunku pionowym. Wyłącz silnik serwo po zakończeniu regulacji ram nośnych.
- Ugnij i wypoziomuj ponownie model dna morskiego przed rozpoczęciem eksperymentu, jeśli model ten został zaburzony w punkcie 3.5.
4. Ustawienie PIV
- Umieść urządzenie laserowe na szczycie koryta i zainstaluj optykę formującą wiązkę laserową.
- Włącz urządzenie laserowe i dostosuj optykę formującą wiązkę laserową, aby utworzyć oświetloną płaską warstwę wewnątrz obszaru badawczego.
NOTKA: W niniejszym badaniu oświetlona zielona wiązka laserowa ma grubość 1,5 mm, jest równoległa do szklanych ścian koryta i skierowana w dół, wzdłuż linii środkowej koryta. Obszar badawczy odnosi się do strefy oddziaływania rurociąg–płyn–dno morskie i jest ograniczony do prawej połowy rurociągu. Cień rurociągu będzie widoczny po lewej stronie rurociągu. - Przygotuj kamerę wysokiej szybkości.
NOTKA: W niniejszym badaniu stosuje się kamerę wysokiej szybkości z pamięcią 12 GB i maksymalną rozdzielczością 2,3 Mpx (1920×1200) (np. Phantom Miro LAB 320). Szczegółowe procedury obsługi są następujące:- Zamocuj obiektyw o odpowiedniej ogniskowej na kamerze wysokiej szybkości. Przykręć kamerę wysokiej szybkości do trójnoga o regulowanej wysokości; ustaw kamerę na poziomie obszaru obserwacji, tak aby jej oś była prostopadła do oświetlonej wiązki laserowej.
NOTKA: W niniejszym badaniu stosuje się obiektyw główny 60 mm przy maksymalnej przysłonie f/2.8. - Połącz kamerę z komputerem za pomocą kabla Ethernet i uruchom oprogramowanie do sterowania kamerą (np. Phantom PCC 2.6); włącz kamerę i połącz ją z komputerem za pomocą interfejsu oprogramowania sterującego kamerą.
- Dostosuj trójnóg, aby pole widzenia kamery obejmowało strefę oddziaływania rurociąg–płyn–dno morskie; wyreguluj poziom kamery za pomocą wbudowanego poziomicy na trójnogu; dostosuj pierścień ostrości na obiektywie, aby wiązka laserowa była wyraźnie widoczna na płaszczyźnie ogniskowej.
- Zamocuj obiektyw o odpowiedniej ogniskowej na kamerze wysokiej szybkości. Przykręć kamerę wysokiej szybkości do trójnoga o regulowanej wysokości; ustaw kamerę na poziomie obszaru obserwacji, tak aby jej oś była prostopadła do oświetlonej wiązki laserowej.
5. Optymalizacja i kalibracja zestawu doświadczalnego
- Dodaj cząstki nasienne PIV do sekcji testowej kanału.
UWAGA: W niniejszym badaniu zastosowano proszki aluminiowe o średnicy 10 μm i gęstości właściwej 2,7 jako cząstki nasienne. - W razie potrzeby zwiększ natężenie światła arkusza laserowego.
- Sprawdź ostrość obrazu kamery, obserwując oświetlone cząstki nasienne na arkuszu laserowym za pomocą naładowanego obrazu kamery na komputerze; w razie potrzeby dokonaj dokładnej regulacji pierścienia ostrości, aby cząstki nasienne były ostre i wyraźne.
- Umieść linijkę kalibracyjną wewnątrz pola widzenia na płaszczyźnie arkusza laserowego i zrób jedno zdjęcie kalibracyjne.
UWAGA: Przyjęta w niniejszym badaniu rozdzielczość obrazu wynosiła 1600 × 1200 pikseli. - Wybierz odpowiednią częstotliwość próbkowania do zbierania danych.
UWAGA: Wybrana częstotliwość próbkowania powinna zapewniać, że przemieszczenie cząstek nasiennych pomiędzy parą obrazów będzie mniejsze niż 50% maksymalnej długości okna analizy. W niniejszym badaniu maksymalny rozmiar okna analizy wynosi 32 × 32 piksele, a przyjęta częstotliwość próbkowania to 200 klatek na sekundę. - Wyłącz laser i kamerę po zakończeniu kroków 5.1–5.5.
6. Przeprowadzanie eksperymentu i zbieranie danych
- Umieść przezroczystą płytkę akrylową (20 mm grubości) pod źródłem lasera i nad powierzchnią wody, aby zminimalizować drgania powierzchni wody i zapewnić spokojny dostęp optyczny dla światła laserowego.
- Włącz silnik serwo, aby wywołać wymuszone drgania modelu rurociągu.
UWAGA: W niniejszym badaniu częstotliwość wzbudzania silnika serwo wynosi f0 = 0,3 Hz. - Utrzymuj działanie systemu wibracyjnego przez 1440 min (t = 1440 min), aby uzyskać quasi-stabilny wyrąb erozyjny pod drgającym rurociągiem.
- Włącz laser i dostosuj moc wyjściową do zoptymalizowanej intensywności. Włącz kamerę oraz oprogramowanie do sterowania kamerą i zastosuj do kamery skalibrowane ustawienia. Wyłącz oświetlenie tła w laboratorium.
- Rozpocznij nagrywanie obrazów pola przepływu z cząstkami znacznikowymi, wybierając częstotliwość próbkowania określoną w punkcie 5.6, poprzez kliknięcie przycisku Capture Bottom w oprogramowaniu sterowania kamerą.
UWAGA: W przypadku każdego pojedynczego nagrania w tym badaniu kamera może zapisać 1000 obrazów. - Po zakończeniu zbierania danych przeanalizuj jakość nagranych obrazów i sprawdź, czy gęstość cząstek znacznikowych w każdym oknie analizy (32×32 piksele) przekracza 8. Zapisz nagrany plik, jeśli jakość jest zadowalająca; w przeciwnym razie zwiększ gęstość cząstek poprzez powolne dozowanie roztworu znacznikowego w badanym obszarze i powtórz kroki 6.3–6.5.
- Powtarzaj kroki 6.3–6.5, aby zebrać dodatkowe zestawy danych.
UWAGA: W tym badaniu zebrano ponad 20 000 obrazów, aby zapewnić wystarczającą ilość danych surowych potrzebnych do obliczenia prędkości przepływu, wirowości, turbulencji oraz naprężeń w pobliżu granicy. - Po zakończeniu wszystkich zbiorów danych wyłącz urządzenie laserowe, kamerę oraz silnik serwo; włącz oświetlenie tła w laboratorium.
7. Przetwarzanie danych
- Otwórz oprogramowanie; kliknij przycisk File folder na pasku narzędzi i załaduj obraz kalibracyjny wykonany w kroku 5.4.
NOTKA: Użyj programu do przetwarzania danych do śledzenia przemieszczenia rurociągu i obliczeń pola przepływu (np. PISIOU). - Kliknij przycisk Scale setup na pasku narzędzi; zmierz znaną odległość na obrazie kalibracyjnym, aby obliczyć skalę obrazu.
NOTKA: Obliczona skala obrazu wyniosła 0,1694 mm/piksel. - Kliknij przycisk Origin na pasku narzędzi; ustaw początek układu współrzędnych na każdym obrazie.
- Wyodrębnij szereg czasowy przemieszczeń drgającego rurociągu z zarejestrowanych obrazów.
- Załaduj surowe obrazy wykonane w kroku 6. Następnie kliknij panel Parameter panel i wprowadź liczbę plików danych oraz częstotliwość próbkowania.
- Zastosuj filtr Low pass filter w menu Image filter.
NOTKA: Ta operacja umożliwi łatwe rozpoznanie krawędzi rurociągu (obiektu do śledzenia) na przetworzonych obrazach (zobacz Rysunek 3a). - Na pasku narzędzi kliknij moduł PTV module. Następnie kliknij przycisk Tracing point i wybierz punkt środkowy rurociągu. Przejdź do PTV tools, dostosuj parametry Gamma, Light Gate oraz Median Filter, aby wyodrębnić kontur rurociągu na obrazie. Kliknij przycisk Object tracking na pasku narzędzi; wybierz obszar docelowy (tj. rurociąg) na przetworzonym obrazie i śledź przemieszczenie drgającego rurociągu na kolejnych przetworzonych obrazach; zapisz szereg czasowy przemieszczeń, η(t), drgającego rurociągu do dalszych procesów danych pola przepływu (zobacz Rysunek 4).
- Wyeksportuj i zapisz dane szeregu czasowego przemieszczeń rurociągu do dalszych obliczeń.
- Wyznacz chwilowe pola prędkości z zarejestrowanych obrazów.
- Przejdź do PTV tools, kliknij przycisk Default, aby przywrócić surowy obraz do dalszej analizy PIV. Dezaktywuj moduł PTV, klikając PTV module. Otwórz panel Parameter panel na pasku narzędzi; określ parametr obliczania wektorów prędkości.
NOTKA: W tej pracy zastosowano wieloetapowy proces iteracyjny jako okna analizy, rozpoczynając od 32 × 32 piksele, następnie 16 × 16 piksele i kończąc na 8 × 8 piksele; wszystkie etapy wykorzystują 50% nakładania się między sąsiednimi podoknami. - Zastosuj funkcję filtru Laplacian filter function w menu Image filter do surowych obrazów, aby podkreślić cząstki zasiewne i wyeliminować niepożądane światło rozproszone (zobacz Rysunek 3c).
- Kliknij przycisk Boundary na pasku narzędzi, ustaw maskę geometryczną na obrazach, aby wykluczyć obszar dna morskiego z dalszych obliczeń. Kliknij przycisk Boundary Save, aby zapisać dane graniczne.
- Kliknij przycisk Run na pasku narzędzi, aby obliczyć chwilowe pola prędkości dla różnych faz drgań, stosując metodę korelacji wzajemnej.
NOTKA: W tej pracy zastosowano algorytm z wieloma przedziałami czasowymi, aby zmniejszyć błąd systematyczny spowodowany dużym gradientem prędkości w polu przepływu (zobacz Rysunek 5). Przyjęte przedziały czasowe dla obliczeń korelacji wzajemnej to Δt, 3Δt, 9Δt i 21Δt (Δt = 5 ms). Kryterium zadowalającej korelacji wynosi powyżej 70%. - Wyeksportuj i zapisz dane chwilowych pól prędkości do dalszej analizy.
- Przejdź do PTV tools, kliknij przycisk Default, aby przywrócić surowy obraz do dalszej analizy PIV. Dezaktywuj moduł PTV, klikając PTV module. Otwórz panel Parameter panel na pasku narzędzi; określ parametr obliczania wektorów prędkości.
- Wyznacz uśrednione według fazy pola prędkości z obliczonych chwilowych pól prędkości, stosując algorytm opisany w pracy Newland 199429,30 oraz Hsieh 200828.
NOTKA: Procedura obliczeniowa dla tego kroku jest następująca:- Zastosuj funkcję transformacji falkowej do szeregu czasowego przemieszczeń, η(t), drgającego rurociągu, aby uzyskać chwilową fazę dla każdego chwilowego pola prędkości. Funkcja transformacji falkowej jest zdefiniowana jako:
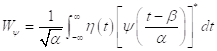 (1)
gdzie WΨ to współczynnik falkowy; α i β to odpowiednio parametry skali i translacji; funkcja Ψ to funkcja Morleta, obliczana jako ; nadkreślenie „*” oznacza sprzężenie zespolone. Chwilowe fazy, Φ, drgającego rurociągu odpowiadające różnym przemieszczeniom rurociągu można obliczyć z:
 (2)
- Uśrednij chwilowe pola prędkości o tej samej fazie, aby uzyskać uśrednione według fazy pola prędkości.
- Wyznacz wirowość przepływu, ω2, w obliczonych uśrednionych według fazy polach prędkości z zależności:
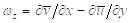 (3)
gdzie i
 to uśrednione według fazy prędkości w kierunkach x i y.
- Zastosuj funkcję transformacji falkowej do szeregu czasowego przemieszczeń, η(t), drgającego rurociągu, aby uzyskać chwilową fazę dla każdego chwilowego pola prędkości. Funkcja transformacji falkowej jest zdefiniowana jako:
- Załaduj obliczone dane uśrednionych według fazy prędkości i wirowości w oprogramowaniu Tecplot w celu wizualizacji.
- Wyznacz naprężenia styczne i normalne w pobliżu granicy z obliczonych chwilowych pól prędkości, stosując algorytm opisany w pracy Hsieh et al. 2016 9. Procedura obliczeniowa dla tego kroku jest następująca:
- Wyodrębnij dane prędkości w pobliżu granicy (0–5 mm nad dnem morskim) z obliczonych uśrednionych według fazy pól prędkości.
- Oblicz naprężenia styczne w pobliżu granicy, ts, oraz naprężenia normalne, tn, wzdłuż profilu wyrzutu (ok. 2 mm nad granicą dołka erozyjnego) dla różnych faz w jednym cyklu drgań. Notka: Równania obliczeniowe są następujące:
 ,
 (4)
gdzie, μ = lepkość dynamiczna płynu (przyjęto tutaj 1×10⁻³ Pa∙s); up = prędkość w pobliżu granicy równoległa do dna; un = prędkość w pobliżu granicy prostopadła do dna; n = odległość normalna od dna.
- Załaduj obliczone dane naprężeń stycznych i normalnych w pobliżu granicy w oprogramowaniu (np. Tecplot) w celu wizualizacji.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Przykład porównania obrazu surowego i przetworzonego w celu śledzenia przemieszczeń rurociągu oraz obliczenia chwilowej prędkości pokazano na Rysunku 3. Jak pokazano na Rysunku 3b, cząstki zasiewne i szumy na obrazie surowym zostały odfiltrowane, a zachowano świecący brzeg rurociągu, aby uzyskać szereg czasowy przemieszczeń. Jak pokazano na Rysunkach 3c, rozproszone światło/odbicia wokół cząstek zasiewnych, krawędzi rurociągu i ...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Protokół przedstawiony w niniejszej pracy opisuje metodę wizualizacji dwuwymiarowych pól przepływu oraz wyznaczania przygranicznych pól naprężeń przepływu wokół rurociągu o wymuszonych drganiach w równowagowym otworze płuczącym z wykorzystaniem technik PIV. Ponieważ projektowany ruch rurociągu jest jednowymiarowy wzdłuż kierunku y, przygotowanie i dostosowanie modelu rurociągu i systemu drgań do spełnienia tego celu jest krytycznym warunkiem wstępnym pomyślnego wyniku. Wszelkie niepożądane ruchy rurociągu w kier...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Ta praca była wspierana przez Fundusz Młodych Naukowców Narodowej Fundacji Nauk Przyrodniczych Chin (51709082) oraz Fundusze Badań Podstawowych dla Uniwersytetów Centralnych (2018B13014).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Oprogramowanie do sterowania kamerą | Vision Research | Phantom PCC 2.6 | Sterowanie kamerą, akwizycja i przetwarzanie danych obrazu |
| Obiektyw aparatu | Nikon Chiyoda | Nikor 60mm, obiektyw stałoogniskowy f=2.8 | |
| Laser o fali ciągłej | Beijing Laserwave optoelectronics technology co., Ltd. | PIV Źródło lasera; Laser Nd:YAG, 532 nm; chłodzenie powietrzem | |
| Szybka kamera | Vision Research | Phantom Miro LAB 320 | Rejestracja danych obrazu |
| Laserowe formowanie arkuszy optyka | Thorlabs Inc | Przekształć laser punktowy w cienki arkusz laserowy | |
| Model rurociągu | ZONCEPZ SOLUTIONS | Cylinder akrylowy o średnicy 35 mm | |
| System wibracyjny rurociągu | ZONCEPZ SOLUTIONS | Składa się z silnika odcinającego, dwóch sprężyn łączących i ram nośnych rurociągu. | |
| Oprogramowanie do obliczania PIV | AXESEA Engineering Technology Limited Co. | PISIOU | Przetwarzanie danych obrazowych w celu uzyskania pól przepływu i przemieszczeń rurociągów |
| Materiały siewne PIV | Shimakyu | Proszek aluminiowy o średnicy 10um | |
| Koryto recyrkulacyjne | SZU ENGINEERING PTE LTD | Przeszklony, 11 m długości, 0,6 m szerokości i 0,6 m głębokości | |
| Trójnóg | MANFROTTO | SKU MT190GOC4US 410 | Camara |
Bibliografia
- Fredsøe, J. Pipeline-seabed interaction. Journal of Waterway, Port, Coastal, and Ocean Engineering. 142 (6), 03116002(2016).
- Larsen, B. E., Fuhrman, D. R., Sumer, B. M. Simulation of wave-plus-current scour beneath submarine pipelines. Journal of Waterway, Port, Coastal, and Ocean Engineering. 142 (5), 04016003(2016).
- Chiew, Y. Mechanics of local scour around submarine pipelines. Journal of Hydraulic Engineering. 116 (4), 515-529 (1990).
- Chiew, Y. Prediction of maximum scour depth at submarine pipelines. Journal of Hydraulic Engineering. 117 (4), 452-466 (1991).
- Gao, F. -P., Yang, B., Wu, Y. -X., Yan, S. -M. Steady current induced seabed scour around a vibrating pipeline. Applied Ocean Research. 28 (5), 291-298 (2006).
- Wu, Y., Chiew, Y. Mechanics of three-dimensional pipeline scour in unidirectional steady current. Journal of Pipeline Systems Engineering and Practice. 4 (1), 3-10 (2013).
- Zhu, Y., Xie, L., Su, T. -C. Visualization tests on scour rates below pipelines in steady currents. Journal of Hydraulic Engineering. 145 (4), 04019005(2019).
- Guan, D., Hsieh, S. -C., Chiew, Y. -M., Low, Y. M. Experimental study of scour around a forced vibrating pipeline in quiescent water. Coastal Engineering. 143, 1-11 (2019).
- Hsieh, S. -C., Low, Y. M., Chiew, Y. -M. Flow characteristics around a circular cylinder subjected to vortex-induced vibration near a plane boundary. Journal of Fluids and Structures. 65, 257-277 (2016).
- Sumer, B., Fredsøe, J. Scour below pipelines in waves. Journal of Waterway, Port, Coastal, and Ocean Engineering. 116 (3), 307-323 (1990).
- Sumer, B. M., Fredsøe, J., Gravesen, H., Bruschi, R. Response of marine pipelines in scour trenches. Journal of Waterway, Port, Coastal, and Ocean Engineering. 115 (4), 477-496 (1989).
- Çevik, E., Yüksel, Y. Scour under submarine pipelines in waves in shoaling conditions. Journal of Waterway, Port, Coastal, and Ocean Engineering. 125 (1), 9-19 (1999).
- Sumer, B. M., Truelsen, C., Sichmann, T., Fredsøe, J. Onset of scour below pipelines and self-burial. Coastal Engineering. 42 (4), 313-335 (2001).
- Li, F., Cheng, L. Prediction of lee-wake scouring of pipelines in currents. Journal of Waterway, Port, Coastal, and Ocean Engineering. 127 (2), 106-112 (2001).
- Yang, B., Gao, F. -P., Jeng, D. -S., Wu, Y. -X. Experimental study of vortex-induced vibrations of a pipeline near an erodible sandy seabed. Ocean Engineering. 35 (3), 301-309 (2008).
- Zhao, M., Cheng, L. Numerical investigation of local scour below a vibrating pipeline under steady currents. Coastal Engineering. 57 (4), 397-406 (2010).
- Fu, S., Xu, Y., Chen, Y. Seabed effects on the hydrodynamics of a circular cylinder undergoing vortex-induced vibration at high reynolds number. Journal of Waterway, Port, Coastal, and Ocean Engineering. 140 (3), 04014008(2014).
- Guo, Z., Jeng, D. -S., Zhao, H., Guo, W., Wang, L. Effect of seepage flow on sediment incipient motion around a free spanning pipeline. Coastal Engineering. 143, 50-62 (2019).
- Adrian, R. J. Particle-imaging techniques for experimental fluid mechanics. Annual Review of Fluid Mechanics. 23 (1), 261-304 (1991).
- Raffel, M., Willert, C. E., Wereley, S. T., Kompenhans, J. Particle image velocimetry: A practical guide. , Springer. Berlin Heidelberg. (2007).
- Piirto, M., Saarenrinne, P., Eloranta, H., Karvinen, R. Measuring turbulence energy with piv in a backward-facing step flow. Experiments in Fluids. 35 (3), 219-236 (2003).
- Guan, D., Chiew, Y. -M., Wei, M., Hsieh, S. -C. Characterization of horseshoe vortex in a developing scour hole at a cylindrical bridge pier. International Journal of Sediment Research. , (2018).
- Guan, D., Agarwal, P., Chiew, Y. -M. Quadrant analysis of turbulence in a rectangular cavity with large aspect ratios. Journal of Hydraulic Engineering. 144 (7), 04018035(2018).
- Kim, J. -T., Kim, D., Liberzon, A., Chamorro, L. P. Three-dimensional particle tracking velocimetry for turbulence applications: Case of a jet flow. Journal of Visualized Experiments. (108), e53745(2016).
- Lu, L., Sick, V. High-speed particle image velocimetry near surfaces. Journal of Visualized Experiments. (76), e50559(2013).
- Lin, W. -J., Lin, C., Hsieh, S. -C., Dey, S. Flow characteristics around a circular cylinder placed horizontally above a plane boundary. Journal of Engineering Mechanics. 135 (7), 697-716 (2009).
- Hsieh, S. -C., Low, Y. M., Chiew, Y. -M. Flow characteristics around a circular cylinder undergoing vortex-induced vibration in the initial branch. Ocean Engineering. 129, 265-278 (2017).
- Hsieh, S. -C. Establishment of high time-resolved piv system with application to the characteristics of a near wake flow behind a circular cylinder. National Chung Hsing University. , (2008).
- Newland, D. E. Wavelet analysis of vibration: Part 1-theory. Journal of Vibration and Acoustics. 116 (4), 409-416 (1994).
- Newland, D. E. Wavelet analysis of vibration: Part 2-wavelet maps. Journal of Vibration and Acoustics. 116 (4), 417-425 (1994).
- Lin, C., Hsieh, S. -C., Lin, W. -J., Raikar, R. V. Characteristics of recirculation zone structure behind an impulsively started circular cylinder. Journal of Engineering Mechanics. 138 (2), 184-198 (2012).
- Sarpkaya, T. A critical review of the intrinsic nature of vortex-induced vibrations. Journal of Fluids and Structures. 19 (4), 389-447 (2004).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
