Ten artykuł przedstawia eksperymentalne/analityczne ramy do badania kontroli postawy człowieka. Protokół zawiera procedury krok po kroku dotyczące przeprowadzania eksperymentów w pozycji stojącej, pomiaru kinematyki i kinetyki ciała oraz analizowania wyników w celu zapewnienia wglądu w mechanizmy leżące u podstaw kontroli postawy człowieka.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Eksperymentalne metody badania kontroli postawy człowieka
W tym artykule
Podsumowanie
Streszczenie
Wiele elementów układu nerwowego i mięśniowo-szkieletowego działa współcześnie, aby osiągnąć stabilną, wyprostowaną postawę człowieka. Kontrolowane eksperymenty, którym towarzyszą odpowiednie metody matematyczne, są potrzebne do zrozumienia roli różnych podsystemów zaangażowanych w kontrolę postawy człowieka. W artykule opisano protokół przeprowadzania eksperymentów z zaburzeniami w pozycji stojącej, pozyskiwania danych eksperymentalnych i przeprowadzania późniejszej analizy matematycznej w celu zrozumienia roli układu mięśniowo-szkieletowego i centralnej kontroli w wyprostowanej postawie człowieka. Wyniki uzyskane za pomocą tych metod są ważne, ponieważ zapewniają wgląd w zdrową kontrolę równowagi, stanowią podstawę do zrozumienia etiologii zaburzeń równowagi u pacjentów i osób starszych oraz pomagają w projektowaniu interwencji mających na celu poprawę kontroli i stabilności postawy. Metody te mogą być wykorzystywane do badania roli układu somatosensorycznego, wewnętrznej sztywności stawu skokowego i układu wzrokowego w kontroli postawy, a także mogą być rozszerzone o badanie roli układu przedsionkowego. Metody te mają być stosowane w przypadku strategii stawu skokowego, w której ciało porusza się przede wszystkim wokół stawu skokowego i jest uważane za odchylone wahadło z pojedynczym ogniwem.
Wprowadzenie
Kontrola postawy człowieka jest realizowana poprzez złożone interakcje między ośrodkowym układem nerwowym i mięśniowo-szkieletowym1. Ciało ludzkie w pozycji stojącej jest z natury niestabilne, podlega różnorodnym zaburzeniom wewnętrznym (np. oddychanie, bicie serca) i zewnętrznym (np. grawitacja). Stabilność jest osiągana przez rozproszony sterownik z komponentami centralnymi, refleksyjnymi i wewnętrznymi (Rysunek 1).
Kontrola postawy jest osiągana przez: aktywny kontroler, w którym pośredniczy ośrodkowy układ nerwowy (OUN) i rdzeń kręgowy, który zmienia aktywację mięśni; oraz wewnętrzny kontroler sztywności, który opiera się ruchom stawów bez zmiany aktywacji mięśni (Rysunek 1). Centralny sterownik wykorzystuje informacje sensoryczne do generowania poleceń opadających, które wytwarzają korekcyjne siły mięśniowe w celu ustabilizowania ciała. Informacje sensoryczne są przekazywane przez układ wzrokowy, przedsionkowy i somatosensoryczny. W szczególności system somatosensoryczny generuje informacje dotyczące powierzchni podparcia i kątów stawów; wizja dostarcza informacji dotyczących środowiska; A układ przedsionkowy generuje informacje dotyczące prędkości kątowej głowy, przyspieszenia liniowego i orientacji względem grawitacji. Centralny kontroler z zamkniętą pętlą działa z dużymi opóźnieniami, które mogą być destabilizujące2. Drugim elementem aktywnego kontrolera jest sztywność odruchowa, która generuje aktywność mięśni z krótkim opóźnieniem i wytwarza momenty obrotowe opierające się ruchom stawów.
Istnieje opóźnienie związane z obydwoma komponentami aktywnego kontrolera; w związku z tym, wewnętrzna sztywność stawu, która działa bez opóźnień, odgrywa ważną rolę w kontroli postawy3. Sztywność wewnętrzna jest generowana przez pasywne właściwości lepkosprężyste mięśni kurczących się, tkanek miękkich i właściwości bezwładności kończyn, które generują momenty oporu natychmiast w odpowiedzi na dowolny ruch stawu4. Rola sztywności stawów (sztywności wewnętrznej i odruchowej) w kontroli postawy nie jest do końca zrozumiała, ponieważ zmienia się ona wraz z warunkami operacyjnymi, zdefiniowanymi przez aktywację mięśni4,5,6 i pozycja stawu4,7,8, z których oba zmieniają się wraz z kołysaniem ciała, nieodłącznie związanym ze staniem.
Identyfikacja ról centralnego kontrolera i sztywności stawów w kontroli postawy jest ważna, ponieważ stanowi podstawę do: diagnozowania etiologii zaburzeń równowagi; projektowania ukierunkowanych interwencji dla pacjentów; oceny ryzyka upadków; opracowywania strategii zapobiegania upadkom u osób starszych; oraz projektowania urządzeń wspomagających, takich jak ortezy i protezy. Jest to jednak trudne, ponieważ różne podsystemy działają razem i można zmierzyć tylko ogólną wynikową kinematykę ciała, momenty obrotowe stawów i elektromiografię mięśni.
Dlatego ważne jest opracowanie metod eksperymentalnych i analitycznych, które wykorzystują mierzalne zmienne posturalne do oceny wkładu każdego podsystemu. Trudność techniczna polega na tym, że pomiar zmiennych posturalnych odbywa się w pętli zamkniętej. W rezultacie dane wejściowe i wyjściowe (przyczyna i skutek) są ze sobą powiązane. W związku z tym konieczne jest: a) zastosowanie zewnętrznych perturbacji (jako danych wejściowych) w celu wywołania reakcji posturalnych w odpowiedziach (jako wyjścia) oraz b) zastosowanie specjalistycznych metod matematycznych do identyfikacji modeli systemowych i rozplątania przyczyny i skutku9.
Niniejszy artykuł skupia się na kontroli postawy, gdy stosowana jest strategia stawu skokowego, to znaczy, gdy ruchy dotyczą głównie stawu skokowego. W tym stanie górna część ciała i kończyny dolne poruszają się razem, w związku z czym ciało można modelować jako odwrócone wahadło z pojedynczym ogniwem w płaszczyźnie strzałkowej10. Strategia kostki jest stosowana, gdy powierzchnia podparcia jest twarda, a zakłócenia są niewielkie1,11.
W naszym laboratorium opracowano stały aparat zdolny do stosowania odpowiednich mechanicznych (proprioceptywnych) i wzrokowych zaburzeń sensorycznych oraz rejestrowania kinematyki, kinetyki i aktywności mięśni ciała12. Urządzenie zapewnia środowisko eksperymentalne potrzebne do zbadania roli sztywności stawu skokowego, centralnych mechanizmów kontrolnych i ich interakcji poprzez generowanie odpowiedzi posturalnych za pomocą bodźców wzrokowych i/lub somatosensorycznych. Możliwe jest również rozszerzenie urządzenia o badanie roli układu przedsionkowego poprzez zastosowanie bezpośredniej stymulacji elektrycznej do wyrostków sutkowatych, które mogą generować wrażenie prędkości głowy i wywoływać reakcje posturalne12,13.
Inni również opracowali podobne urządzenia do badania kontroli postawy człowieka, gdzie liniowe siłowniki piezoelektryczne11, obrotowe silniki elektryczne14,15, oraz liniowe silniki elektryczne16,17,18 służyły do wykonywania mechanicznych perturbacji stawu skokowego w pozycji stojącej. Opracowano również bardziej złożone urządzenia do badania wielosegmentowej kontroli postawy, w której możliwe jest jednoczesne zastosowanie wielu zaburzeń w stawach skokowych i biodrowych19,20.
Aparat stojący
Dwa elektrohydrauliczne siłowniki obrotowe sterowane serwomechanizmem poruszają dwoma pedałami, aby wprowadzić kontrolowane zakłócenia pozycji kostki. Siłowniki mogą generować duże momenty obrotowe (>500 Nm) potrzebne do kontroli postawy; Jest to szczególnie ważne w przypadkach takich jak pochylenie do przodu, gdzie środek ciężkości ciała znajduje się daleko (do przodu) od osi obrotu kostki, co skutkuje dużymi wartościami momentu obrotowego kostki dla kontroli postawy.
Każdy siłownik obrotowy jest sterowany przez oddzielny proporcjonalny serwozawor, wykorzystujący sprzężenie zwrotne położenia pedału, mierzone przez potencjometr o wysokiej wydajności na wale siłownika (Tabela materiałów). Sterownik jest realizowany przy użyciu opartego na MATLAB systemu cyfrowego przetwarzania sygnałów xPC w czasie rzeczywistym. Siłownik/serwozawór razem mają szerokość pasma ponad 40 Hz, znacznie większą niż szerokość pasma ogólnego systemu kontroli postawy, sztywności stawu skokowego i centralnego sterownika21.
Urządzenie i środowisko wirtualnej rzeczywistości
Gogle wirtualnej rzeczywistości (VR) (Tabela materiałów) są używane do zakłócania widzenia. Zestaw słuchawkowy zawiera ekran LCD (podwójny ekran AMOLED 3,6'' o rozdzielczości 1080 x 1200 pikseli na oko), który zapewnia użytkownikowi stereoskopowy widok multimediów wysyłanych do urządzenia, oferując trójwymiarową percepcję głębi. Częstotliwość odświeżania wynosi 90 Hz, co wystarcza, aby zapewnić użytkownikom solidny wirtualny sens22. Pole widzenia ekranu wynosi 110°, co wystarcza do generowania perturbacji wizualnych podobnych do rzeczywistych sytuacji.
Zestaw słuchawkowy śledzi obrót głowy użytkownika i odpowiednio zmienia wirtualny widok, tak że użytkownik jest w pełni zanurzony w wirtualnym środowisku; dlatego może zapewnić normalne wizualne sprzężenie zwrotne; i może również zakłócać widzenie, obracając pole widzenia w płaszczyźnie strzałkowej.
Pomiary kinetyczne
Pionowa siła reakcji jest mierzona przez cztery ogniwa obciążnikowe, umieszczone pomiędzy dwiema płytami pod stopą (Tabela materiałów). Moment obrotowy kostki jest mierzony bezpośrednio przez przetworniki momentu obrotowego o nośności 565 Nm i sztywności skrętnej 104 kNm/rad; Można go również zmierzyć pośrednio na podstawie sił pionowych przenoszonych przez ogniwa obciążnikowe, wykorzystując ich odległości do osi obrotu kostki23, zakładając, że siły poziome działające na stopy w pozycji stojącej są małe2,24. Środek nacisku (COP) jest mierzony w płaszczyźnie strzałkowej, dzieląc moment obrotowy kostki przez całkowitą siłę pionową, mierzoną przez ogniwa obciążnikowe23.
Pomiary kinematyczne
Kąt stopy jest taki sam jak kąt pedału, ponieważ gdy używana jest strategia kostki, stopa podmiotu porusza się wraz z pedałem. Kąt chwytu w stosunku do pionu uzyskuje się pośrednio z liniowego przemieszczenia trzpienia, mierzonego dalmierzem laserowym (Tabela materiałów) z rozdzielczością 50 μm i szerokością pasma 750 Hz25. Kąt kostki to suma kątów stopy i podudzia. Kąt ciała względem pionu uzyskuje się pośrednio z liniowego przemieszczenia punktu środkowego między lewym a prawym tylnym górnym kolcem biodrowym (PSIS), mierzonego za pomocą dalmierza laserowego (Tabela materiałów) z rozdzielczością 100 μm i szerokością pasma 750 Hz23. Pozycja i obrót głowy są mierzone w odniesieniu do globalnego układu współrzędnych środowiska VR przez stacje bazowe systemu VR, które emitują impulsy podczerwone (IR) z prędkością 60 impulsów na sekundę, które są odbierane przez czujniki podczerwieni zestawu słuchawkowego z precyzją submilimetrową.
Akwizycja danych
Wszystkie sygnały są filtrowane za pomocą filtra antyaliasingowego o częstotliwości narożnej 486,3, a następnie próbkowane z częstotliwością 1000 Hz za pomocą wysokowydajnych 24-bitowych/8-kanałowych, symultanicznie próbkowanych, dynamicznych kart akwizycji sygnałów (Tabela materiałów) o zakresie dynamiki 20 V.
Mechanizmy bezpieczeństwa
Sześć mechanizmów bezpieczeństwa zostało włączonych do aparatu stojącego, aby zapobiec obrażeniom podmiotów; pedały są sterowane oddzielnie i nigdy nie kolidują ze sobą. (1) Wał siłownika ma krzywkę, która mechanicznie aktywuje zawór, który odłącza ciśnienie hydrauliczne, jeśli obrót wału przekracza ± 20° od pozycji poziomej. (2) Dwa regulowane ograniczniki mechaniczne ograniczają zakres ruchu siłownika; Są one ustawiane na zakres ruchu każdego badanego przed każdym eksperymentem. (3) Zarówno badany, jak i eksperymentator trzymają przycisk paniki; Naciśnięcie przycisku odłącza zasilanie hydrauliczne od siłowników i powoduje ich poluzowanie, dzięki czemu można je przesuwać ręcznie. (4) Dostępne są poręcze umieszczone po obu stronach przedmiotu, aby zapewnić podparcie w przypadku niestabilności. (5) Tester nosi uprząż na całe ciało (Tabela Materiałów), przymocowaną do sztywnych poprzeczek w suficie, aby podtrzymać ją w przypadku upadku. Uprząż jest luźna i nie przeszkadza w normalnym staniu, chyba że obiekt stanie się niestabilny, gdzie uprząż zapobiega upadkowi obiektu. W przypadku upadku, ruchy pedału zostaną zatrzymane ręcznie albo przez badanego, za pomocą przycisku napadowego, albo przez eksperymentatora. (6) Serwozawory zatrzymują obrót siłowników za pomocą mechanizmów zabezpieczających przed awarią w przypadku przerwy w dostawie prądu.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Wszystkie metody eksperymentalne zostały zatwierdzone przez Komisję Etyki Badań Uniwersytetu McGill, a uczestnicy podpisują świadomą zgodę przed przystąpieniem do badania.
1. Eksperymenty
UWAGA: Każdy eksperyment obejmuje następujące etapy.
- Test wstępny
- Przygotuj szczegółowy plan wszystkich prób do przeprowadzenia oraz sporządź listę kontrolną do gromadzenia danych.
- Przekazać uczestnikowi formularz świadomej zgody zawierający wszystkie niezbędne informacje, poprosić o jego dokładne przeczytanie, odpowiedzieć na wszelkie pytania, a następnie poprosić o podpisanie formularza.
- Zapisz masę ciała, wzrost i wiek badanego.
- Przygotowanie obiektu badań
- Pomiar elektromiograficzny
- Użyj pojedynczych elektrod różnicowych (Tabela materiałów) z odległością międzyelektrodową wynoszącą 1 cm do pomiaru elektromiografii (EMG) mięśni kostki.
- Użyj wzmacniacza (Tabela materiałów) z całkowitym wzmocnieniem 1000 i pasmem przenoszenia 20–2000 Hz.
- Aby zapewnić wysoki stosunek sygnału do szumu (SNR) oraz minimalne przesłuchy, należy zlokalizować i zaznaczyć miejsca przyłożenia elektrod zgodnie z wytycznymi projektu Seniam.26zgodnie z poniższym: (1) dla mięśnia brzuchatego głowy przyśrodkowej (MG) – w miejscu najwyraźniejszego wybrzuszenia mięśnia; (2) dla mięśnia brzuchatego głowy bocznej (LG) – w 1/3 linii łączącej głowę kości strzałkowej z piętą; (3) dla mięśnia płaszczowatego (SOL) – w 2/3 linii łączącej kłykcie przyśrodkowe kości udowej z kostką przyśrodkową; (4) dla mięśnia piszczelowego przedniego (TA) – w 1/3 linii łączącej wierzchołek kości strzałkowej z wierzchołkiem kostki przyśrodkowej.
- Zgolone zaznaczone obszary za pomocą brzytwy i oczyść skórę alkoholem. Pozostaw skórę do całkowitego wyschnięcia.
- Wygolić obszar kostny na rzepce w miejscu umieszczenia elektrody referencyjnej, a następnie oczyścić go alkoholem.
- Prosimy badanego o przyjęcie rozluźnionej pozycji leżącej na plecach.
- Umieść elektrodę referencyjną na ogolonym obszarze rzepki.
- Przytwierdzać elektrody pojedynczo do ogolonych obszarów mięśni, używając dwustronnej taśmy, dbając o to, aby elektrody były stabilnie przymocowane do skóry.
- Po umieszczeniu każdej elektrody poproś badanego o wykonanie skurczu w zgięciu podeszwowym/grzbietowym przeciwko oporowi i sprawdź przebiegi fal na oscyloskopie, aby upewnić się, że sygnał EMG ma wysoki stosunek sygnału do szumu (SNR). Jeśli SNR sygnału jest niski, przemieszczaj elektrody, aż do znalezienia miejsca o wysokim SNR.
- Należy upewnić się, że kable EMG nie ograniczają ruchów badanego.
- Pomiary kinematyczne
- Przymocuj do trzonu za pomocą paska marker odblaskowy, który będzie służył do pomiaru kąta nachylenia trzonu.
UWAGA: Należy umieścić marker na trzonie tak wysoko, jak to możliwe, aby uzyskać jak największe przemieszczenie liniowe dla danej rotacji, co pozwoli na poprawę rozdzielczości kątowej. - Załóż badanej osobie szelek bezpieczeństwa.
- Przymocuj marker odblaskowy do talii badanego za pomocą paska w celu pomiaru kąta nachylenia górnej części ciała. Upewnij się, że marker odblaskowy na talii znajduje się w punkcie środkowym między lewym a prawym PSIS i że odzież badanego nie zasłania odblaskowej powierzchni markera.
- Poproś badanego o wejście na urządzenie do stania.
- Dostosuj położenie stopy badanego tak, aby kostki boczne i przyśrodkowe każdej nogi znajdowały się w jednej linii z osią obrotu pedału.
- Zaznaczyć pozycje stóp badanego za pomocą markera i poinstruować go, aby podczas eksperymentów utrzymywał stopy w tych samych miejscach. Zapewni to zachowanie wyrównania osi obrotu stawów skokowych i siłowników przez cały czas trwania eksperymentów.
- Dostosuj pionową pozycję dalmierzy laserowych tak, aby były skierowane na środek markerów odblaskowych. Dostosuj odległość poziomą między dalmierzem laserowym a markerami odblaskowymi w taki sposób, aby dalmierze pracowały w średnim zakresie swojego pomiaru i nie ulegały nasyceniu podczas spokojnego stania.
- Poproś badanego o pochylenie się do przodu i do tyłu w stawie skokowym, upewniając się, że lasery pozostają w zakresie ich działania.
- Zmierz wysokość dalmierzy laserowych względem osi obrotu stawu skokowego.
UWAGA: Wysokości te są wykorzystywane do przeliczenia przemieszczeń liniowych na kąty.
- Przymocuj do trzonu za pomocą paska marker odblaskowy, który będzie służył do pomiaru kąta nachylenia trzonu.
- Protokoły eksperymentalne
- Poinformuj badanego, czego należy się spodziewać w każdym z warunków badawczych.
- Należy poinstruować badanego, aby stał spokojnie z rękami opuszczonymi wzdłuż ciała, patrząc przed siebie i utrzymując równowagę w obliczu zakłóceń występujących w warunkach rzeczywistych.
- W przypadku prób z zaburzeniem, wprowadź zaburzenie i pozwól badanemu na adaptację do niego.
- Rozpocząć akwizycję danych, gdy badany wykaże stabilne zachowanie.
- Należy zapewnić badanemu odpowiedni czas odpoczynku po każdej próbie, aby uniknąć zmęczenia. Należy komunikować się z badanym, aby ustalić, czy potrzebuje on więcej czasu.
- Przeprowadź następujące próby.
- W celu sprawdzenia aparatury należy przeprowadzić 2-minutowy test w celu analizy danych z czujników na 2 h przed przybyciem badanego. Należy sprawdzić, czy w zarejestrowanych danych z czujników nie występują nieregularne, duże zakłócenia lub przesunięcia poziomu sygnału (offsety). W przypadku wystąpienia problemów należy je rozwiązać przed przybyciem badanego.
- W celu oceny cichego stania należy przeprowadzić 2-minutową próbę cichego stania bez zakłóceń.
UWAGA: Próba ta stanowi punkt odniesienia, niezbędny do określenia, czy i w jaki sposób zmienne postawy ulegają zmianie w odpowiedzi na perturbacje. - W przypadku eksperymentów z zaburzeniami równowagi, przeprowadź perturbację i zbieraj dane przez 2–3 min. Zastosuj perturbacje pedalne, jeśli celem jest zbadanie roli układu somatosensorycznego/sztywności stawu skokowego w pozycji stojącej. Zastosuj perturbacje wizualne, jeśli celem jest zbadanie roli wzroku w kontroli postawy. Zastosuj jednocześnie perturbacje wizualne i pedalne, jeśli celem jest zbadanie interakcji obu tych układów w kontroli postawy.
UWAGA: Perturbacje pedałów są wprowadzane jako obrót pedałów urządzenia stojącego. Analogicznie, perturbacje wizualne są wprowadzane poprzez obracanie wirtualnego pola widzenia za pomocą zestawu VR. Kąt nachylenia pedałów/pola widzenia podąża za sygnałem wybranym w zależności od celów badania. W sekcji dyskusji przedstawiono szczegółowe informacje dotyczące rodzajów perturbacji wykorzystywanych w badaniu kontroli postawy oraz zalet każdej z nich.
- Przeprowadź minimum 3 próby dla każdej konkretnej perturbacji.
UWAGA: W celu zapewnienia niezawodności modeli podczas analizy zebranych danych przeprowadza się wielokrotne próby; np. możliwe jest przeprowadzenie walidacji krzyżowej modeli. - Próby należy przeprowadzić w losowej kolejności, aby zapobiec wyuczeniu się przez badanych reakcji na konkretne zaburzenie; pozwala to również na sprawdzenie zachowań zmiennych w czasie.
- Po każdej próbie należy wizualnie sprawdzić dane, aby upewnić się, że pozyskane sygnały są wysokiej jakości.
- Pomiar elektromiograficzny
2. Identyfikacja ludzkiej kontroli postawy
- Nieparametryczna identyfikacja dynamicznej relacji kąta ułożenia ciała względem perturbacji wizualnych
- Eksperyment
- Należy przeprowadzić pomiary prób z zaburzeniami wizualnymi przez 2 min, zgodnie z krokami opisanymi w sekcjach 1.1 i 1.2.
- Należy zastosować sygnał trapezoidalny (TrapZ) o amplitudzie szczyt-szczyt wynoszącej 0,087 rad i prędkości 0,105 rad/s.
- Utrzymaj stałą pozycję pedału w kącie zero.
- Analiza
UWAGA: Analiza danych w sekcjach 2.1.2 i 2.2.2 jest przeprowadzana przy użyciu programu MATLAB.- Zredukuj częstotliwość próbkowania (decymuj) surowych sygnałów kąta ciała i perturbacji wizualnych (w taki sposób, aby najwyższa obserwowalna częstotliwość wynosiła 10 Hz), używając następujących poleceń:
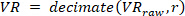
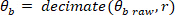
gdzie
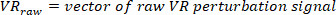
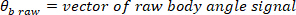
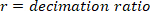
UWAGA: Przy częstotliwości próbkowania 1 kHz współczynnik dekymacji musi wynosić 50, aby uzyskać najwyższą częstotliwość 10 Hz. - Wybierz najniższą interesującą częstotliwość, która określi długość okna dla szacowania mocy.
UWAGA: W tym przypadku wybrano minimalną częstotliwość 0,1 Hz, zatem długość okna dla szacowania mocy wynosi 1/0,1 Hz = 10 s. Rozdzielczość częstotliwości jest taka sama jak częstotliwość minimalna, w związku z czym obliczenia są wykonywane dla wartości 0,1, 0,2, 0,3, …, 10 Hz. - Wybierz typ okna oraz stopień nakładania, aby wyznaczyć widma mocy.
UWAGA: Dla czasu trwania próby wynoszącego 120 s, zastosowanie 10-sekundowych okien Hanninga z 50% zakładką skutkuje uśrednieniem 23 segmentów w celu oszacowania widma mocy. Ponieważ dane zostały zdekymowane do częstotliwości 20 Hz, okno o długości 10 s obejmuje 200 próbek. - Użyj
 funkcja do wyznaczania odpowiedzi częstotleniowej (FR) układu:
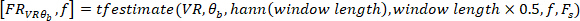
gdzie
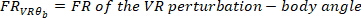
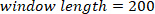
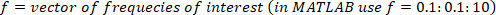
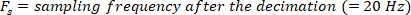
UWAGA: Przedstawione funkcja oblicza widmo krzyżowe między zdecymowaną perturbacją VR a kątem ciała w częstotliwościach określonych przez  z wykorzystaniem okna Hanninga o długości określonej przez
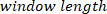 a liczba nakładek równa
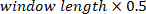 (t. j. 50% pokrycia). Podobnie oblicza ono autospektrum sygnału wejściowego VR. Następnie, wykorzystując oszacowane widmo wzajemne i autospektrum, oblicza odpowiedź częstotliwościową (FR) układu.
- Wyznacz wzmocnienie i przesunięcie fazowe oszacowanej odpowiedzi częstotliwościowej (FR) z kroku 2.1.2.4, używając następujących poleceń:
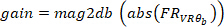
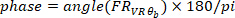
gdzie
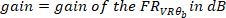
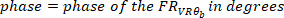
- Oblicz funkcję koherencji, używając następującego polecenia:
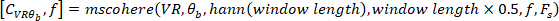
gdzie
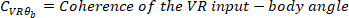
UWAGA: funkcja opiera się na podobnej procedurze co
 aby wyznaczyć koherencję pomiędzy
 i
 .
- Nanieś na wykres wzmocnienie, fazę i koherencję w funkcji częstotliwości.


UWAGA: Przedstawioną metodę można rozszerzyć na przypadek, w którym stosowane są zarówno zaburzenia wizualne, jak i mechaniczne, co wymaga zastosowania metody identyfikacji FR dla układów wielowejściowych i wielowyjściowych (MIMO).9Identyfikację można przeprowadzić również przy użyciu metody podprzestrzeni (która z natury obsługuje systemy MIMO).27 lub przy użyciu parametrów metod funkcji przejścia, takich jak MIMO Box-Jenkins28Zarówno metody podprzestrzenne, jak i metoda Boxa-Jenkinsa (oraz inne metody) są zaimplementowane w narzędziach System Identification Toolbox w środowisku MATLAB.
- Zredukuj częstotliwość próbkowania (decymuj) surowych sygnałów kąta ciała i perturbacji wizualnych (w taki sposób, aby najwyższa obserwowalna częstotliwość wynosiła 10 Hz), używając następujących poleceń:
- Eksperyment
- Parametryczna identyfikacja sztywności wewnętrznej stawu skokowego w pozycji stojącej
- Eksperyment
- Przeprowadź próby z zaburzeniami mechanicznymi przez 2 min. Zastosuj zaburzenie w postaci pseudolosowego ciągu binarnego (PRBS) o amplitudzie szczyt-szczyt 0,02 rad i odstępie przełączania wynoszącym 200 ms. Upewnij się, że średni kąt pedału wynosi zero.
- Analiza
- Praca sygnału stopy raz w celu uzyskania prędkości stopy (
 , dwukrotnie w celu uzyskania przyspieszenia stopy (
 oraz trzykrotnie, aby wyznaczyć jego zryw (
 W podobny sposób oblicz pochodną momentu obrotowego, aby uzyskać jego prędkość i przyspieszenie, korzystając z następującego polecenia:
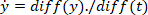
gdzie
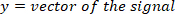
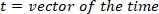
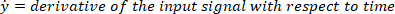
- Oblicz położenie lokalnych maksimów i lokalnych minimów prędkości stopy w celu zlokalizowania pulsów, używając następującego polecenia:
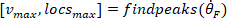
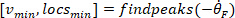
gdzie
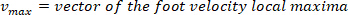
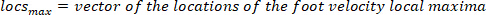
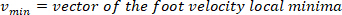
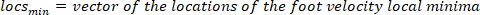
UWAGA: funkcja znajduje wszystkie maksima lokalne (dodatnia prędkość kątowa stopy) oraz ich położenie. W celu znalezienia minimów lokalnych stosuje się tę samą funkcję, jednak znak prędkości kątowej stopy musi zostać odwrócony.
- Zaprojektuj 8th filtr dolnoprzepustowy Butterworth rzędu [X] o częstotliwości odcięcia 50 Hz, używając następującego polecenia:
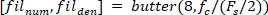
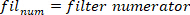
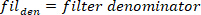
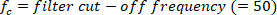
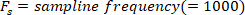
- Przefiltruj wszystkie sygnały z przesunięciem fazowym równym zero, używając filtra Butterwortha:
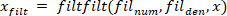

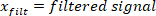
UWAGA: „filtfilt” funkcja nie powoduje żadnego przesunięcia w sygnale filtrowanym. Nie należy używać filtr funkcja, ponieważ powoduje przesunięcie. - Należy wykreślić prędkość stopy i wizualnie oszacować okres czasu między ekstremami prędkości stopy a początkiem impulsu (który jest pierwszym punktem o zerowej prędkości stopy przed osiągnięciem prędkości maksymalnej). W przypadku zaburzenia w niniejszym badaniu punkt ten wystąpił 25 ms przed ekstremami prędkości wyznaczonymi w kroku 2.2.2.2.
- Dla każdego impulsu oblicz moment obrotowy tła stawu skokowego jako średnią z momentu obrotowego stawu skokowego z 25 ms poprzedzających początek impulsu, tj. średnią momentu obrotowego w segmencie rozpoczynającym się 50 ms, a kończącym 25 ms przed ekstremami prędkości. Wykonaj tę czynność dla kth wywołaj impuls z dodatnią prędkością, używając następującego polecenia:
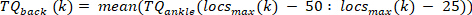
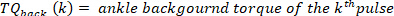
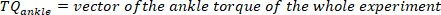
UWAGA: Czynność tę wykonuje się zarówno dla maksymalnej, jak i minimalnej prędkości (ujemna prędkość stopy) wyznaczonej w kroku 2.2.2.2. - Wyznacz wartość minimalną i maksymalną dla wszystkich momentów obrotowych w tle dla wszystkich impulsów, używając następującej komendy:
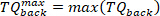
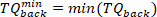
- Dla każdego impulsu należy wyodrębnić dane dotyczące momentu obrotowego z okresu 65 ms po rozpoczęciu impulsu (jako wewnętrzny segment momentu obrotowego), używając następującego polecenia:
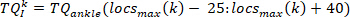
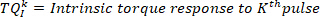
UWAGA: Procedurę tę wykonuje się również dla pierwszej i drugiej pochodnej momentu obrotowego stawu skokowego (w celu uzyskania pierwszej i drugiej pochodnej momentu obrotowego wewnętrznego), a także dla kąta, prędkości, przyspieszenia i szarpnięcia stopy. - Oblicz zmianę kth moment obrotowy wewnętrzny segmentu z jego wartości początkowej, używając następującej komendy:
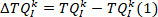
UWAGA: Analogicznie postąpiono w przypadku kąta ustawienia stopy, aby uzyskać .
- Podziel zakres momentu obrotowego (uzyskany w kroku 2.2.2.7) na przedziały o szerokości 3 Nm i wyznacz impulsy z momentem obrotowym tła w każdym przedziale.
UWAGA: Jest to wykonywane za pomocą „znajdź funkcję i indeksowanie. Przyjęto, że sztywność wewnętrzna w każdym przedziale jest stała, ponieważ moment obrotowy tła stawu skokowego nie ulega znaczącym zmianom. - Szacowanie parametrów sztywności wewnętrznej rozszerzonego modelu wewnętrznego (EIM)29dla jth kosz wykorzystujący impulsy w grupie j (
 ).
- Połącz wszystkie odpowiedzi momentu obrotowego wewnętrznego w jth połączyć w celu utworzenia wektora
 :
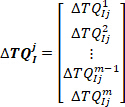
gdzie Czy ith (
 ) wewnętrzna odpowiedź momentu obrotowego w grupie j.
UWAGA: W podobny sposób należy połączyć kąt ustawienia stopy, prędkość i przyspieszenie oraz pierwszą i drugą pochodną momentu obrotowego wewnętrznego stawu jth grupa, która zostanie wykorzystana w kroku 2.2.2.11.2. - Kąt ustawienia stopy, prędkość, przyspieszenie i szarpnięcie, a także pierwszą i drugą pochodną momentu obrotowego grupy j, należy zestawić razem w celu utworzenia macierzy regresorów:
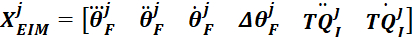
- Wyznacz parametry sztywności wewnętrznej dla jth grupa przy użyciu operatora ukośnika wstecznego (\):
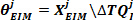
- Wyodrębnij czwarty element z
 jako niskoczęstotliwościową sztywność wewnętrzną
 .
- Połącz wszystkie odpowiedzi momentu obrotowego wewnętrznego w jth połączyć w celu utworzenia wektora
- Należy wykonać kroki opisane w sekcji 2.2.2.11 dla wszystkich grup (przedziałów) i oszacować odpowiadającą im niskoczęstotliwościową sztywność wewnętrzną.
- Podziel wszystkie oszacowane wartości sztywności niskoczęstotliwościowej przez sztywność krytyczną badanego:
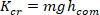
gdzie m to masa badanego obiektu, g to przyspieszenie ziemskie, a wysokość środka masy ciała nad osią obrotu stawu skokowego, wyznaczona na podstawie danych antropometrycznych30Pozwala to na uzyskanie znormalizowanej sztywności (
 ).
- Przelicz moment obrotowy w spoczynku w stawie skokowym na pozycję COP w spoczynku w stawie skokowym (
 ) poprzez podzielenie momentów obrotowych tła stawu skokowego przez odpowiadające im zmierzone siły pionowe.
- Wykres
 w funkcji środka nacisku.
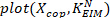
gdzie
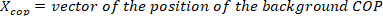
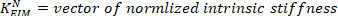
- Praca sygnału stopy raz w celu uzyskania prędkości stopy (
- Eksperyment
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Pseudolosowa sekwencja trójkowa (PRTS) i sygnały TrapZ
Rysunek 2A przedstawia sygnał PRTS, który jest generowany poprzez całkowanie pseudolosowego profilu prędkości. Dla każdego momentu próbkowania  , prędkość sygnału może wynosić zero lub przyjąć zdefiniowaną wcześniej wartość dodatnią lub ujemną,
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
W przeprowadzaniu tych eksperymentów w celu zbadania kontroli postawy człowieka ma kluczowe znaczenie kilka kroków. Kroki te są związane z prawidłowym pomiarem sygnałów i obejmują: 1) Prawidłowe ustawienie osi obrotu kostki trzpienia do osi obrotu pedałów, w celu prawidłowego pomiaru momentów obrotowych kostki. 2) Prawidłowe ustawienie dalmierzy, aby upewnić się, że działają w swoim zakresie i nie są nasycone podczas eksperymentów. 3) Pomiar EMG z dobrą jakością i minimalnym przesłuchem. 4) Zastosowanie odpowiednich pert...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Ten artykuł powstał dzięki grantowi NPRP #6-463-2-189 z Qatar National Research oraz grantowi MOP #81280 z Canadian Institutes of Health Research.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Potencjometr 5K | Maurey | 112P19502 | Mierzy kąt wału siłownika |
| 8-kanałowy Powierzchnia Bagnoli Wzmacniacze EMG i elektrody | Delsys | Mierzy EMG mięśni kostki | |
| AlienWare Laptop | Dell Inc. | P69F001-Rev. A02 | Laptop PC gotowy do VR |
| Karta akwizycji danych | Instrumenty krajowe | 4472 | Próbkuje sygnały analogowe z czujników |
| Zawór kierunkowy | REXROTH | 4WMR10C3X | Omija przepływ, jeśli kąt wału siłownika wykracza poza ± 20&stopni; |
| Uprząż całego ciała | Jelco | 740 | Chroń obiekty przed upadkiem |
| Dalmierz laserowy | Micro-epsilon 1302-100 | 1507307 | Mierzy przemieszczenie liniowe trzpienia |
| Dalmierz laserowy | Micro-epsilon 1302-200 | 1509074 | Mierzy przemieszczenie liniowe ciała |
| Ogniwo obciążnikowe | Omega | LC302-100 | Mierzy pionowe siły reakcji |
| Proporcjonalny serwozawór | MOOG | D681-4718 | Steruje przepływem hydraulicznym do siłowników obrotowych |
| Siłownik obrotowy | Rotac | 26R21VDEISFTFLGMTG | Stosuje zakłócenia mechaniczne |
| Przetwornik momentu obrotowego | Lebow | 2110-5k | Mierzy moment obrotowy kostki |
| Środowisko wirtualne Motion Trackers | HTC inc. | 1551984681 | Śledzi ruchy głowy |
| Gogle wirtualnej rzeczywistości | HTC inc. | 1551984681 | Zapewnia perturbacje wizualne |
Bibliografia
- Horak, F. B. Postural orientation and equilibrium: what do we need to know about neural control of balance to prevent falls? Age and Ageing. 35, 7-11 (2006).
- Morasso, P. G., Schieppati, M. Can muscle stiffness alone stabilize upright standing? Journal of Neurophysiology. 82 (3), 1622-1626 (1999).
- Kearney, R. E., Hunter, I. W. System identification of human joint dynamics. Critical Reviews in Biomedical Engineering. 18 (1), 55-87 (1990).
- Mirbagheri, M. M., Barbeau, H., Kearney, R. E. Intrinsic and reflex contributions to human ankle stiffness: variation with activation level and position. Experimental Brain Research. 135 (4), 423-436 (2000).
- Weiss, P. L., Hunter, I. W., Kearney, R. E. Human ankle joint stiffness over the full range of muscle activation levels. Journal of Biomechanics. 21 (7), 539-544 (1988).
- Golkar, M. A., Sobhani Tehrani, E., Kearney, R. E. Linear Parameter Varying Identification of Dynamic Joint Stiffness during Time-Varying Voluntary Contractions. Frontiers in Computational Neuroscience. 11, 35(2017).
- Weiss, P. L., Kearney, R. E., Hunter, I. W. Position dependence of ankle joint dynamics--I. Passive mechanics. Journal of Biomechanics. 19 (9), 727-735 (1986).
- Weiss, P. L., Kearney, R. E., Hunter, I. W. Position dependence of ankle joint dynamics--II. Active mechanics. Journal of Biomechanics. 19 (9), 737-751 (1986).
- Engelhart, D., Boonstra, T. A., Aarts, R. G. K. M., Schouten, A. C., van der Kooij, H. Comparison of closed-loop system identification techniques to quantify multi-joint human balance control. Annual Reviews in Control. 41, 58-70 (2016).
- Kiemel, T., Elahi, A. J., Jeka, J. J. Identification of the plant for upright stance in humans: multiple movement patterns from a single neural strategy. Journal of Neurophysiology. 100 (6), 3394-3406 (2008).
- Loram, I. D., Lakie, M. Direct measurement of human ankle stiffness during quiet standing: the intrinsic mechanical stiffness is insufficient for stability. Journal of Physiology-London. 545 (3), 1041-1053 (2002).
- Fitzpatrick, R., Burke, D., Gandevia, S. C. Loop gain of reflexes controlling human standing measured with the use of postural and vestibular disturbances. Journal of Neurophysiology. 76 (6), 3994-4008 (1996).
- Dakin, C. J., Son, G. M. L., Inglis, J. T., Blouin, J. S. Frequency response of human vestibular reflexes characterized by stochastic stimuli. The Journal of Physiology. 583 (3), 1117-1127 (2007).
- Vlutters, M., Boonstra, T. A., Schouten, A. C., vander Kooij, H. Direct measurement of the intrinsic ankle stiffness during standing. Journal of Biomechanics. 48 (7), 1258-1263 (2015).
- Casadio, M., Morasso, P. G., Sanguineti, V. Direct measurement of ankle stiffness during quiet standing: implications for control modelling and clinical application. Gait and Posture. 21 (4), 410-424 (2005).
- Sakanaka, T. E. Causes of Variation in Intrinsic Ankle Stiffness and the Consequences for Standing. , University of Birmingham. Doctoral dissertation (2017).
- Sakanaka, T. E., Lakie, M., Reynolds, R. F. Sway-dependent changes in standing ankle stiffness caused by muscle thixotropy. Journal of Physiology. 594 (3), 781-793 (2016).
- Peterka, R. J., Murchison, C. F., Parrington, L., Fino, P. C., King, L. A. Implementation of a Central Sensorimotor Integration Test for Characterization of Human Balance Control During Stance. Frontiers in Neurology. 9, 1045(2018).
- Engelhart, D., Schouten, A. C., Aarts, R. G., van der Kooij, H. Assessment of Multi-Joint Coordination and Adaptation in Standing Balance: A Novel Device and System Identification Technique. IEEE Transactions on Neural Systems and Rehabilitation Engineering. 23 (6), 973-982 (2015).
- Boonstra, T. A., Schouten, A. C., van der Kooij, H. Identification of the contribution of the ankle and hip joints to multi-segmental balance control. Journal of Neuroengineering and Rehabilitation. 10, 23(2013).
- Forster, S. M., Wagner, R., Kearney, R. E. A bilateral electro-hydraulic actuator system to measure dynamic ankle joint stiffness during upright human stance. Proceedings of the 25th Annual International Conference of the IEEE Engineering in Medicine and Biology Society. , Cancun, Mexico. (2003).
- Davis, J., Hsieh, Y. -H., Lee, H. -C. Humans perceive flicker artifacts at 500 Hz. Scientific Reports. 5, 7861(2015).
- Amiri, P., Kearney, R. E. Ankle intrinsic stiffness changes with postural sway. Journal of Biomechanics. 85, 50-58 (2019).
- van der Kooij, H., van Asseldonk, E., van der Helm, F. C. Comparison of different methods to identify and quantify balance control. Journal of Neuroscience Methods. 145 (1-2), 175-203 (2005).
- Amiri, P., MacLean, L. J., Kearney, R. E. Measurement of shank angle during stance using laser range finders. International Conference of the IEEE Engineering in Medicine and Biology. , Orlando, FL. (2016).
- The SENIAM project. , Available from: http://www.seniam.org/ (2019).
- Jalaleddini, K., Tehrani, E. S., Kearney, R. E. A Subspace Approach to the Structural Decomposition and Identification of Ankle Joint Dynamic Stiffness. IEEE Transactions on Biomedical Engineering. 64 (6), 1357-1368 (2017).
- Amiri, P., Kearney, R. E. A Closed-loop Method to Identify EMG-Ankle Torque Dynamic Relation in Human Balance Control. Conference Proceedings of the Annual International Conference of the IEEE Engineering in Medicine and Biology Society. , Berlin, Germany. (2019).
- Sobhani Tehrani, E., Jalaleddini, K., Kearney, R. E. Ankle Joint Intrinsic Dynamics is More Complex than a Mass-Spring-Damper Model. IEEE Transactions on Neural Systems and Rehabilitation Engineering. 25 (9), 1568-1580 (2017).
- NASA. Anthropometry and biomechanics. , Available from: http://msis.jsc.nasa.gov/sections/section03.htm (1995).
- Peterka, R. J. Sensorimotor integration in human postural control. Journal of Neurophysiology. 88 (3), 1097-1118 (2002).
- Amiri, P., Kearney, R. E. Ankle intrinsic stiffness is modulated by postural sway. Conference Proceedings of the Annual International Conference of the IEEE Engineering in Medicine and Biology Society. , Seogwipo, South Korea. (2017).
- Jeka, J. J., Allison, L. K., Kiemel, T. The dynamics of visual reweighting in healthy and fall-prone older adults. Journal of Motor Behavior. 42 (4), 197-208 (2010).
- Jilk, D. J., Safavynia, S. A., Ting, L. H. Contribution of vision to postural behaviors during continuous support-surface translations. Experimental Brain Research. 232 (1), 169-180 (2014).
- Winter, D. A., Patla, A. E., Prince, F., Ishac, M., Gielo-Perczak, K. Stiffness control of balance in quiet standing. Journal of Neurophysiology. 80 (3), 1211-1221 (1998).
- Pasma, J. H., Boonstra, T. A., van Kordelaar, J., Spyropoulou, V. V., Schouten, A. C. A Sensitivity Analysis of an Inverted Pendulum Balance Control Model. Frontiers in Computational Neuroscience. 11, 99(2017).
- Pasma, J. H., et al. Changes in sensory reweighting of proprioceptive information during standing balance with age and disease. Journal of Neurophysiology. 114 (6), 3220-3233 (2015).
- Pasma, J. H., et al. Impaired standing balance: The clinical need for closing the loop. Neuroscience. , 157-165 (2014).
- Engelhart, D., et al. Impaired Standing Balance in Elderly: A New Engineering Method Helps to Unravel Causes and Effects. Journal of the American Medical Directors Association. 15 (3), (2014).
- Pasma, J. H., Boonstra, T. A., Campfens, S. F., Schouten, A. C., Van der Kooij, H. Sensory reweighting of proprioceptive information of the left and right leg during human balance control. Journal of Neurophysiology. 108 (4), 1138-1148 (2012).
- Goodworth, A. D., Peterka, R. J. Sensorimotor integration for multisegmental frontal plane balance control in humans. Journal of Neurophysiology. 107 (1), 12-28 (2012).
- Kiemel, T., Zhang, Y., Jeka, J. J. Identification of neural feedback for upright stance in humans: stabilization rather than sway minimization. Journal of Neuroscience. 31 (42), 15144-15153 (2011).
- van der Kooij, H., van Asseldonk, E. H. F., Geelen, J., van Vugt, J. P. P., Bloem, B. R. Detecting asymmetries in balance control with system identification: first experimental results from Parkinson patients. Journal of Neural Transmission. 114 (10), 1333(2007).
- Fujisawa, N., et al. Human standing posture control system depending on adopted strategies. Medical and Biological Engineering and Computing. 43 (1), 107-114 (2005).
- Johansson, R., Magnusson, M., Fransson, P. A., Karlberg, M. Multi-stimulus multi-response posturography. Mathematical Biosciences. 174 (1), 41-59 (2001).
- Jeka, J., Oie, K., Schöner, G., Dijkstra, T., Henson, E. Position and Velocity Coupling of Postural Sway to Somatosensory Drive. Journal of Neurophysiology. 79 (4), 1661-1674 (1998).
- Peterka, R. J., Benolken, M. S. Role of somatosensory and vestibular cues in attenuating visually induced human postural sway. Experimental Brain Research. 105 (1), 101-110 (1995).
- Maki, B. E., Fernie, G. R. A system identification approach to balance testing. Progress in Brain Research. 76, 297-306 (1988).
- Johansson, R., Magnusson, M., Akesson, M. Identification of human postural dynamics. IEEE Transactions on Biomedical Engineering. 35 (10), 858-869 (1988).
- Maki, B. E., Holliday, P. J., Fernie, G. R. A Posture Control Model and Balance Test for the Prediction of Relative Postural Stability. IEEE Transactions on Biomedical Engineering. BME-34. 10 (10), 797-810 (1987).
- Werness, S. A., Anderson, D. J. Parametric analysis of dynamic postural responses. Biological Cybernetics. 51 (3), 155-168 (1984).
- Hwang, S., Agada, P., Kiemel, T., Jeka, J. J. Identification of the Unstable Human Postural Control System. Frontiers in Systems Neuroscience. 10, 22(2016).
- Ishida, A., Imai, S., Fukuoka, Y. Analysis of the posture control system under fixed and sway-referenced support conditions. IEEE Transactions on Biomedical Engineering. 44 (5), 331-336 (1997).
- Ishida, A., Miyazaki, S. Maximum likelihood identification of a posture control system. IEEE Transactions on Biomedical Engineering. 34 (1), 1-5 (1987).
- Ljung, L. System Identification: Theory for the User. , Prentice-Hall, Inc. Upper Saddle River, NJ. (1986).
- Forssell, U., Ljung, L. Closed-loop identification revisited. Automatica. 35 (7), 1215-1241 (1999).
- Horak, F. B., Nashner, L. M. Central programming of postural movements: adaptation to altered support-surface configurations. Journal of Neurophysiology. 55 (6), 1369-1381 (1986).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
