Dokładna i ustandaryzowana ocena zewnętrznej mocy wyjściowej jest kluczowa w ocenie fizjologicznego, biomechanicznego i odczuwanego stresu, obciążenia i możliwości w manualnym napędzie wózka inwalidzkiego. W artykule przedstawiono różne metody określania i kontrolowania mocy wyjściowej podczas badań napędów wózków inwalidzkich w laboratorium i poza nim.
Artykuł metodologiczny
Określanie i kontrolowanie zewnętrznej mocy wyjściowej podczas zwykłego napędu wózka inwalidzkiego
W tym artykule
Podsumowanie
Streszczenie
Korzystanie z manualnego wózka inwalidzkiego jest kluczowe dla 1% światowej populacji. Badania nad mobilnością kołową z napędem ludzkim znacznie się rozwinęły, co doprowadziło do udostępnienia ulepszonych technik badawczych w ciągu ostatnich dziesięcioleci. Aby lepiej zrozumieć wydajność mobilności kołowej, monitorowanie, szkolenie, nabywanie umiejętności i optymalizację interfejsu użytkownika wózka inwalidzkiego w rehabilitacji, życiu codziennym i sporcie, konieczna jest dalsza standaryzacja ustawień pomiarowych i analiz. Kluczowym krokiem jest dokładny pomiar i standaryzacja zewnętrznej mocy wyjściowej (mierzonej w watach), która ma kluczowe znaczenie dla interpretacji i porównania eksperymentów mających na celu poprawę praktyki rehabilitacyjnej, czynności życia codziennego i sportów adaptacyjnych. Przedstawiono i szczegółowo omówiono różne metodologie i zalety dokładnego określania mocy wyjściowej podczas testów naziemnych, bieżni i ergometrów. Napęd naziemny zapewnia najbardziej akceptowalny zewnętrznie tryb testowania, ale standaryzacja może być kłopotliwa. Napęd bieżni jest mechanicznie podobny do napędu naziemnego, ale skręcanie i przyspieszanie nie jest możliwe. Ergometr jest najbardziej ograniczony, a standaryzacja jest stosunkowo łatwa. Celem jest stymulowanie dobrych praktyk i standaryzacji, aby ułatwić dalszy rozwój teorii i jej zastosowanie w ośrodkach badawczych i stosowanych naukach klinicznych i sportowych na całym świecie.
Wprowadzenie
Szacuje się, że 1% światowej populacji jest obecnie zależne od mobilności na kołach1,2, stały przepływ międzynarodowych prac badawczych coraz częściej pojawia się w międzynarodowych recenzowanych czasopismach z różnych dziedzin, takich jak rehabilitacja1,3, engineering4 oraz nauki o sporcie5,6. Prowadzi to do rosnącej bazy wiedzy i zrozumienia złożoności tego powszechnego sposobu poruszania się po człowieku. Jednak w celu ciągłego rozwoju i wdrażania w rehabilitacji i adaptacyjnych praktykach sportowych potrzebna jest dalsza międzynarodowa wymiana i współpraca w zakresie badań. Integralną częścią takich sieci współpracy jest lepsza standaryzacja procedur i technologii eksperymentalnych i pomiarowych. Ponadto konsekwentne wdrażanie dokładnego monitorowania wydajności kombinacji wózek inwalidzki i użytkownika w laboratorium i/lub w terenie jest ważne dla optymalnego indywidualnego funkcjonowania i uczestnictwa, przy jednoczesnym utrzymaniu zdrowego i aktywnego stylu życia przez cały okres życia danej osoby7,8,9.
Eksperymentalnie, ręczny napęd wózka inwalidzkiego podczas stanu stacjonarnego lub szczytowych warunków ćwiczeń10,11 jest często traktowany jako cykliczny ruch górnej części ciała w celu zbadania interfejsu użytkownika wózka inwalidzkiego12,13, obciążenie mięśniowo-szkieletowe14,15,16, oraz uczenie się motoryczne i nabywanie umiejętności17,18. Połączone biomechaniczne i fizjologiczne koncepcje ruchów cyklicznych pozwalają na zastosowanie "równowagi mocy", podejścia do modelowania, które zostało początkowo wprowadzone przez Van Ingen Schenau19 dla łyżwiarstwa szybkiego i kolarstwa, a później wprowadzone w manualnej mobilności kołowej8,20,21. Rysunek 1 przedstawia wykres bilansu mocy dla ręcznego napędu wózka inwalidzkiego. Łączy się on z wybranymi krytycznymi czynnikami decydującymi o wydajności dla kombinacji wózek inwalidzki-użytkownik i jego trzech centralnych elementów (wózek inwalidzki, użytkownik i jego interfejs), po lewej stronie, do układu (bio)mechanicznych i fizjologicznych mianowników mocy i równań.
Moc wyjściowa jest ważnym parametrem wynikowym w kontekście sportu i życia codziennego, gdzie szczytowa moc wyjściowa może reprezentować zarówno zwiększoną wydajność w dostosowanych sportach, jak i łatwość funkcjonowania podczas czynności w codziennym życiu22. Co więcej, w połączeniu ze zużyciem energii może być używany do oceny wydajności pod względem sprawności mechanicznej brutto17,18,23 (tj. gdzie bardziej wykwalifikowana osoba potrzebowałaby mniej energii wewnętrznej, aby wytworzyć tę samą ilość zewnętrznej mocy wyjściowej). Z perspektywy eksperymentalnej, moc wyjściowa jest parametrem, który musi być ściśle kontrolowany podczas testu, ponieważ zmiany mocy wyjściowej mają bezpośredni wpływ na wszystkie wyniki wydajności, takie jak czas pchania, czas odzyskiwania24 i wydajność mechaniczna25. W związku z tym kontrolowanie i raportowanie mocy wyjściowej ma zasadnicze znaczenie dla wszystkich badań związanych z ręcznym napędem wózków inwalidzkich.
Testowanie naziemne jest złotym standardem pod względem ważności (tj. bezwładności, tarcia powietrza, przepływu optycznego i dynamicznego ruchu)26, jednak standaryzacja zewnętrznej mocy wyjściowej, prędkości i związanych z tym warunków środowiskowych jest znacznie trudniejsza, a powtarzalność w czasie ulega pogorszeniu. Badania związane z wózkami inwalidzkimi rozpoczęły się w latach sześćdziesiątych XX wieku27,28 i koncentrowały się na fizycznym obciążeniu związanym z poruszaniem się na kółkach. Chociaż miało to kluczowe znaczenie dla interpretacji i zrozumienia danych8,20, pojęcia dotyczące zewnętrznej mocy wyjściowej ograniczały się do obserwacji wewnętrznego kosztu metabolicznego podczas wykonywania różnych czynności na różnych powierzchniach. Obecnie koła pomiarowe mogą być używane do pomiaru mocy wyjściowej29,30 i testy z wybiegu31,32 można przeprowadzić w celu wywnioskowania strat tarcia podczas napędu, a tym samym mocy wyjściowej.
Różne technologie laboratoryjne zostały opracowane do testowania ćwiczeń na wózkach inwalidzkich33, począwszy od wielu ergometrów, a skończywszy na bieżniach o różnych rozmiarach i markach. Bieżnie są uważane za najbardziej zbliżone do testów naziemnych pod względem ważności34 i są używane od lat 60. XX wieku do testów wysiłkowych na wózkach inwalidzkich35,36. Przed badaniem należy regularnie sprawdzać nachylenie i prędkość bieżni. Nawet bieżnie tej samej marki i marki mogą się znacznie różnić i zmieniać swoje zachowanie w czasie37. Do określenia zewnętrznej mocy wyjściowej stosuje się test oporu powietrza20,36 dla całkowitej siły toczenia i oporu wewnętrznego danej kombinacji wózek inwalidzki i użytkownika38. Czujnik siły do badania oporu również musi być okresowo kalibrowany. W celu eksperymentalnej indywidualizacji protokołu pod względem całkowitego obciążenia zewnętrznego kołowania w czasie i między badanych, system kół pasowych (Rysunek 2) został zaprojektowany jako alternatywa dla poprzednich gradientów zależnych od nachylenia loading36.
Inną alternatywą dla standaryzowanych testów wysiłkowych na wózkach inwalidzkich było użycie stacjonarnych ergometrów33, od prostych, gotowych rozwiązań ergometrowych39 w kierunku wysoce wyspecjalizowanych ergometrów komputerowych i instrumentalnych40. Bardzo niewiele z nich jest dostępnych na rynku. Ogromna różnorodność technologii ergometrów i charakterystyk mechanicznych wprowadza duże, nieznane stopnie zmienności między wynikami testów33. Ergometry i wózki inwalidzkie muszą być połączone lub z natury zespolone zgodnie z projektem. Tarcie powietrza nie występuje, a odczuwalna bezwładność jest ograniczona do symulowanej bezwładności kół oraz ruchu doświadczanego w tułowiu, głowie i ramionach podczas napędu, podczas gdy użytkownik wózka inwalidzkiego jest zasadniczo nieruchomy. Ergometr pozwala na testy sprinterskie lub beztlenowe, a także testy izometryczne, jeśli koła mogą być odpowiednio zablokowane.
Przedstawiono podstawową metodologię badań nad manualną mobilnością kołową w badaniach laboratoryjnych. Przedstawiono również krótkie spojrzenie na metodologię badań terenowych nad wózkami inwalidzkimi i jej potencjalne wyniki. Główny nacisk kładziemy na kontrolowanie i pomiar zewnętrznej mocy wyjściowej (W) zarówno w eksperymentach terenowych, jak i laboratoryjnych. Dodaje się również oznaczanie wewnętrznej mocy wyjściowej za pomocą spirometrii, ponieważ jest to często używane do określania ogólnej sprawności mechanicznej. Oprócz wdrożenia dobrych praktyk, celem jest wywołanie dyskusji na temat normalizacji eksperymentalnej i międzynarodowej wymiany informacji. Obecne badanie będzie dotyczyło przede wszystkim napędu wózków inwalidzkich i jego pomiaru, ponieważ jest to najbardziej znana forma ręcznej mobilności kołowej w literaturze naukowej. Jednak pojęcia omówione poniżej są równie ważne dla innych mechanizmów napędowych wózków inwalidzkich (np. dźwigni, korby41).
Obecny protokół opisuje standaryzację i pomiar mocy wyjściowej podczas testów na ergometrze na powierzchni boiska, bieżni i wózku inwalidzkim podczas napędu w stanie ustalonym z prędkością 1,11 m/s. Na przykład tarcie toczne zostanie najpierw określone w testach naziemnych z testem z wybiegu. Korzystając z tego oszacowania tarcia, moc wyjściowa zostanie ustawiona w testach bieżni i ergometru przy użyciu dostępnych protokołów z literatury naukowej. W przypadku testów na bieżni tarcie zostanie określone za pomocą testu oporu, a moc wyjściowa zostanie dostosowana za pomocą systemu kół pasowych. Do testów ergometrem używany jest ergometr sterowany komputerowo w celu dopasowania zewnętrznej mocy wyjściowej do testu naziemnego.
Protokół
Badanie to zostało zatwierdzone przez lokalną komisję etyczną (Ethical Committee Human Movement Sciences) w University Medical Center Groningen. Wszyscy uczestnicy podpisali pisemną zgodę na udział w badaniu.
1. Projekt i przygotowanie badania
- Poinformuj uczestnika i uzyskaj świadomą zgodę zgodnie z wytycznymi Komisji Etycznej danej instytucji.
- Określ gotowość uczestników do aktywności fizycznej, wykonując ocenę wyjściową za pomocą Kwestionariusza Gotowości do Aktywności Fizycznej (Physical Activity Readiness Questionnaire)42,43.
- Przeprowadź badanie przesiewowe uczestników z lekarzem.
- Ustal stałą moc dla wszystkich uczestników (np. 10−20 W przy 1,11 m/s), moc relatywną (np. 0,25 W/kg masy ciała przy 1,11 m/s) lub „realistyczną” indywidualną moc w zależności od interesującej nawierzchni (na podstawie testu wybiegu/coast-down).
- Umożliwij uczestnikowi zapoznanie się z warunkami testowymi na podłożu naturalnym, bieżni oraz ergometrze przed rozpoczęciem badań.
- Przed każdym pomiarem sprawdź ciśnienie w oponach oraz ogólny stan techniczny wózka inwalidzkiego i w razie potrzeby dopompuj opony do 600 kPa.
UWAGA: Aby uzyskać wiarygodne wyniki stanu ustalonego dla pracy krążeniowo-oddechowej górnej połowy ciała oraz ogólnej sprawności mechanicznej (ME), należy zachować minimalny czas trwania 3 min na każdy blok ćwiczeń submaksymalnych (do 70% szczytowej wydolności wysiłkowej), aby osiągnąć stan ustalony podczas wysiłku z wskaźnikiem wymiany oddechowej poniżej 144,45. Zwłaszcza w przypadku napędu obręczy ręcznych prędkość wózka musi pozostać w komforcie lub możliwym zakresie (0,56−2,0 m/s), aby wykluczyć problemy z kontrolą motoryczną46,47,48, co oznacza, że przyrosty mocy powinny być najlepiej kontrolowane poprzez zwiększanie oporu.
2. Zewnętrzna moc wyjściowa podczas testów w warunkach rzeczywistych
- Wykonaj test wybiegu na badanej nawierzchni. Ustaw uczestnika w pozycji aktywnej i możliwie najbardziej zestandaryzowanej: stopy na podnóżkach, dłonie na udach, wzrok skierowany prosto przed siebie (pozycja powinna odpowiadać pozycji podczas napędzania wózka).
UWAGA: Każdy ruch zmienia środek masy, co wpływa na opór toczenia. - Przyspiesz wózek inwalidzki do wysokiej prędkości.
UWAGA: Może to zostać wykonane również przez uczestnika. - Pozostaw wózek inwalidzki do całkowitego zatrzymania bez żadnej ingerencji.
- Zarejestruj dane dotyczące czasu i prędkości podczas zwalniania (np. za pomocą kół pomiarowych lub jednostek pomiaru inercyjnego). Zobacz sekcje 2.4.1 i 2.4.2.
- Rejestruj dane za pomocą kół pomiarowych.
- Zastąp koła wózka inwalidzkiego kołem pomiarowym i manekinem inercyjnym (Tabela materiałów), najlepiej gdy uczestnik nie znajduje się w wózku.
UWAGA: Ten przykład dotyczy koła OptiPush. Inne koła mogą mieć inne wymagania dotyczące kalibracji. - Włącz koło pomiarowe za pomocą przełącznika on/off.
- Włącz laptop z odbiornikiem USB Bluetooth i powiązanym oprogramowaniem.
- Otwórz oprogramowanie na komputerze.
- Połącz koło z oprogramowaniem, wybierając odpowiedni port komunikacyjny (COM). Jeśli odpowiedni port COM nie pojawia się na liście, naciśnij odśwież, aby zaktualizować listę i spróbuj ponownie. Naciśnij Next.
- Wypełnij wymagane pola na ekranie konfiguracji klienta (Client Setup). Naciśnij Next.
UWAGA: Zwróć szczególną uwagę na ustawienia rozmiaru koła (Wheel Size) i strony koła (Wheel Side). - Zbierz dane offsetu, naciskając Start w konfiguracji koła i powoli obracając kołem bez dotykania obręczy ręcznej, aż czerwone koło zmieni kolor na zielony. Alternatywnie naciśnij Skip, aby pominąć ten krok, jeśli procedura została już wykonana od czasu ostatniej instalacji koła. Naciśnij Next.
- Aby zebrać dane, naciśnij Record na ekranie zbierania danych (Data Collection). Od tego momentu powróć do standardowego protokołu testu wybiegu.
UWAGA: Skrypty do analizy danych z kół pomiarowych są dostępne w Materialach uzupełniających 1.
- Zastąp koła wózka inwalidzkiego kołem pomiarowym i manekinem inercyjnym (Tabela materiałów), najlepiej gdy uczestnik nie znajduje się w wózku.
- Rejestruj dane za pomocą jednostek pomiaru inercyjnego (IMU).
- Przymocuj jednostki IMU (Tabela materiałów) do wózka inwalidzkiego: jedną na każdej piaście koła i jedną w centrum pod siedziskiem. Zapisz, która jednostka IMU została przymocowana w którym miejscu i w jakiej orientacji do późniejszego odniesienia.
- Włącz jednostki IMU i połącz je z komputerem za pomocą pliku wykonywalnego NGIMU Synchronized Network Manager.
- Aby zebrać dane, przejdź do Tools, następnie wybierz Data Logger i naciśnij Start. Od tego momentu powróć do standardowego protokołu testu wybiegu.
UWAGA: Skrypty do analizy danych IMU są dostępne w Materialach uzupełniających 2.
- Rejestruj dane za pomocą kół pomiarowych.
- Powtórz procedurę testu wybiegu (2.1-2.4) i zbierz dane w obu kierunkach (przód-tył), aby zmniejszyć wpływ nierówności nawierzchni.
- Otwórz oprogramowanie coast_down_test na komputerze. Naciśnij Import data, aby zaimportować plik danych z testu wybiegu (z koła pomiarowego lub IMU). Wybierz sekcje wybiegu w danych, korzystając z suwaka na wykresie po prawej stronie i naciskając Grab selection.
- Ustaw masę uczestnika i wózka w sekcji Settings. Naciśnij Calculate outcomes. Zapisz średnie tarcie toczenia (N) oraz współczynnik tarcia toczenia. Naciśnij Export, aby zapisać wszystkie (meta)dane do późniejszego odniesienia.
UWAGA: Gdy nie można założyć stałego tarcia ze względu na opór powietrza (tzn. w większości środowisk sportowych), analiza staje się nieco bardziej złożona. Protokół jest identyczny, ale prędkość początkowa powinna być prawdopodobnie wyższa. W takim przypadku konieczne jest rozwiązanie nieliniowego równania różniczkowego, a równanie to musi zostać dopasowane za pomocą algorytmu dopasowania krzywej (np. Levenberg-Marquardt)49.
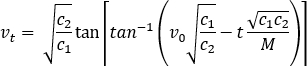
W tym równaniu prędkość chwilowa to i prędkość początkowa na początku zwalniania to . odzwierciedla tarcie zależne od prędkości, a odzwierciedla tarcie niezależne od prędkości (). Skrypty do analizy testów wybiegu są dostępne w Materialach uzupełniających 3, a graficzny interfejs użytkownika (GUI) do analizy testów wybiegu użyty w kroku 2.7 jest dostępny w Materialach uzupełniających 4.
3. Zewnętrzna moc wyjściowa podczas testów na bieżni
- Charakterystyka bieżni
- Zmierz prędkość pasa obciążonej bieżni za pomocą skalibrowanego tachometru, aby określić, jakie ustawienie bieżni należy zastosować (np. dla 1,11 m/s bieżnię należy ustawić na wyświetlaczu na 4,1 km/h zamiast 4,0 km/h).
UWAGA: Alternatywnie prędkość pasa można wyznaczyć, mierząc długość pasa i odliczając dziesięć obrotów przy jednoczesnym pomiarze czasu za pomocą stopera lub kamery wideo. - Zmierz kąty nachylenia bieżni za pomocą czujnika kąta. Sprawdź spójność, powtarzając pomiary, oraz sprawdź histerezę, powtarzając pomiary w kolejności malejącej.
UWAGA: Jeśli niezawodność urządzeń jest niska, sprawdzaj prędkość bieżni tachometrem i kąty czujnikiem kąta podczas każdego pomiaru.
- Zmierz prędkość pasa obciążonej bieżni za pomocą skalibrowanego tachometru, aby określić, jakie ustawienie bieżni należy zastosować (np. dla 1,11 m/s bieżnię należy ustawić na wyświetlaczu na 4,1 km/h zamiast 4,0 km/h).
- Test oporu: kalibracja
- Włącz zasilanie czujnika siły do testu oporu co najmniej 30 min przed kalibracją.
- Zawieś przetwornik siły pionowo i wyrównaj go za pomocą samopoziomującego się lasera lub czujnika kąta.
- Uruchom komputer do testu oporu i podłącz do niego czujnik siły. Otwórz oprogramowanie ADA3 na komputerze i naciśnij Calibrate force sensor.
- Przymocuj do czujnika znane (skalibrowane) obciążniki (1-10 kg w przyrostach 1 kg) i zarejestruj wartości cyfrowe.
- Wyznacz równanie regresji liniowej, aby określić zależność między przyłożonym obciążeniem a zmierzoną różnicą potencjałów, kontynuując pracę w oprogramowaniu ADA3.
- Powtórz kroki (3.2.1-3.2.5), jeśli błąd średniokwadratowy (RMSE) przekracza 0,13 N37.
- Przeprowadzanie testu oporu
- Włącz zasilanie co najmniej 30 min przed pomiarem.
- Uruchom komputer do testu oporu i podłącz do niego czujnik siły. Otwórz oprogramowanie ADA3 na komputerze i naciśnij Power table measurements.
- Umieść zespół wózek inwalidzki-użytkownik na bieżni. Ustaw uczestnika w pozycji aktywnej i możliwie zestandaryzowanej: stopy na podnóżku, ręce na kolanach, wzrok skierowany prosto przed siebie (pozycja powinna odzwierciedlać pozycję podczas napędzania wózka). Poleć uczestnikowi utrzymywanie tej samej pozycji przez cały test.
- Zmierz wartość offsetu ogniwa obciążnikowego, rejestrując siłę bez podłączonej liny za pomocą oprogramowania ADA3. Naciśnij OK.
- Połącz wózek inwalidzki z przetwornikiem siły za pomocą lekkiej liny. Upewnij się, że ogniwo obciążnikowe i lina są wyrównane poziomo z osią tylnej osi kół wózka.
- Przyspiesz pas do pożądanej prędkości, w tym przypadku 1,11 m/s (4,1 km/h na wyświetlaczu).
- Zwiększ nachylenie bieżni, odczekaj, aż pozycja bieżni i zespołu wózek inwalidzki-użytkownik stanie się stabilna, a następnie zarejestruj siłę i kąt. Powtórz czynność dla 10 kolejno większych kątów nachylenia (1,5-6% w przyrostach 0,5%).
- Wyznacz regresję liniową dla kąta i siły w oprogramowaniu ADA3, klikając Next. Oblicz siłę dla kąta zero bieżni.
UWAGA: Wyrazu wolnego równania regresji nie można zastosować, jeśli kąt bieżni posiada offset. - Powtórz test oporu (3.3.3-3.3.8), jeśli RMSE linii regresji liniowej przekracza 0,5 N37.
- Ustawianie mocy wyjściowej na bieżni
- Oblicz pożądaną moc wyjściową i określ prędkość testową.
UWAGA: W obecnym protokole wartość ta odpowiada wynikom uzyskanym w kroku 2.7. - Oblicz wymagane obciążenie bloczka, odejmując tarcie z testu oporu (z kroku 3.3.8) od tarcia docelowego (z kroku 2.7).
- Umieść bloczek przed lub za bieżnią i upewnij się, że jest wycentrowany. Przymocuj bloczek do wózka inwalidzkiego i upewnij się, że lina jest w poziomie. Poinformuj uczestnika, że obciążenie w bloczku może spowodować przemieszczenie wózka.
- Przymocuj obciążenie (zazwyczaj od 0-1 kg) do systemu bloczkowego, używając koszyka o znanej niskiej masie i karabinka. W razie potrzeby powoli zwiększaj ciężar, aż zostanie osiągnięta pożądana moc wyjściowa.
UWAGA: Alternatywnie można zmieniać moc wyjściową poprzez zmianę kąta nachylenia bieżni na podstawie tabeli mocy z testu oporu.
- Oblicz pożądaną moc wyjściową i określ prędkość testową.
4. Zewnętrzna moc wyjściowa podczas testów na ergometrze
- Włącz ergometr co najmniej 30 min przed pomiarem. Uruchom powiązane oprogramowanie na komputerze.
- Naciśnij widżet Participant, a następnie naciśnij Add…. Przypisz uczestnikowi identyfikator i wprowadź masę ciała uczestnika. Naciśnij OK.
- Naciśnij ikonę wózka inwalidzkiego w menu Device. Wypełnij specyfikację wózka w formularzu. Naciśnij OK.
UWAGA: Zmienna masy ciała jest istotna, ponieważ wpływa ona na symulację generowaną przez ergometr. - Naciśnij widżet protokołu. Utwórz własny protokół, wybierając Add…. Wybierz Custom Protocol i naciśnij Next. Nadaj protokołowi odpowiednią nazwę i naciśnij Create.
- Wybierz Stages, a następnie kliknij Add Stage oraz Resistance. Ustaw opór na współczynnik tarcia uzyskany podczas testu wybiegu w sekcji 2. Ustaw prędkość docelową na 4 km/h i naciśnij OK (Rycina 3).
- Skonfiguruj ekran uczestnika. Usuń wszystkie widżety z ekranu. Kliknij Add widget, wybierz widżet Wheelchair direction i przeciągnij go na ekran (Rycina 4).
- Wyrównaj wózek na rolkach, korzystając z systemu wyrównywania. Przymocuj wózek za pomocą systemu czteropasmowego. Sprawdź, czy koła nie dotykają ergometru i są prawidłowo ustawione.
- Ustaw uczestnika w pozycji aktywnej i możliwie jak najbardziej ustandaryzowanej: stopy na podnóżku, dłonie na kolanach, wzrok skierowany prosto przed siebie (pozycja powinna odpowiadać pozycji podczas napędu). Poleć uczestnikowi utrzymywanie tej samej pozycji przez cały czas trwania testu.
- Zkalibruj ergometr za pomocą powiązanego oprogramowania, naciskając przycisk Crosshair button w menu Device, a następnie naciśnij Start calibration.
UWAGA: Skrypty do analizy danych z ergometru są dostępne w Supplementary Material 5.
5. Wewnętrzne szacunki mocy podczas napędzania wózka inwalidzkiego za pomocą obręczy kół
- Włącz spirometr na co najmniej 45 min przed przeprowadzeniem kalibracji lub testów.
- Zkalibruj spirometr zgodnie z wytycznymi producenta, korzystając z odpowiedniego oprogramowania, w tym wykonaj kalibracje turbiny, gazu referencyjnego, powietrza pokojowego oraz opóźnienia.
UWAGA: Kalibracje powietrza pokojowego i gazu referencyjnego należy przeprowadzać przed każdym testem.- Wykonaj kalibrację turbiny.
- Wybierz Turbine w menu kalibracji. Podłącz turbinę z czytnikiem optoelektronicznym do spirometru. Podłącz strzykawkę kalibracyjną o znanej objętości do turbiny.
- Gdy urządzenie będzie gotowe, wykonaj sześć kontrolowanych i pełnych pchnięć tłoka. Naciśnij ikonę Exit.
- Wykonaj kalibrację gazu referencyjnego.
- Wybierz Reference gas w menu kalibracji. Podłącz regulator ciśnienia do butli kalibracyjnej o znanym stężeniu mieszaniny gazowej.
UWAGA: Butla musi być otwarta, ale regulator ciśnienia musi być zamknięty. - Podłącz linię pobierania do złącza pobierającego spirometru, pozostawiając drugi koniec odłączony. Pozwól spirometrowi przepłukać analizatory. Upewnij się, że linia pobierania znajduje się z dala od wydychanego gazu.
- Po wyświetleniu komunikatu w spirometrze, podłącz wolny koniec linii pobierania do regulatora ciśnienia na butli kalibracyjnej i otwórz regulator. Wyjdź, klikając ikonę Exit po zakończeniu kalibracji.
- Wybierz Reference gas w menu kalibracji. Podłącz regulator ciśnienia do butli kalibracyjnej o znanym stężeniu mieszaniny gazowej.
- Wykonaj kalibrację powietrza pokojowego.
- Podłącz linię pobierania do złącza pobierającego w spirometrze, pozostawiając drugi koniec wolny. Wyjdź, klikając ikonę Exit po zakończeniu kalibracji.
- Wykonaj kalibrację opóźnienia.
- Podłącz turbinę do czytnika optoelektronicznego i podłącz rurkę pobierającą. Upewnij się, że oba elementy są podłączone do spirometru.
- Zsynchronizuj oddychanie z sygnałem akustycznym. Może to zostać wykonane przez operatora.
UWAGA: Procedurę tę należy powtarzać za każdym razem po wymianie rurki pobierającej. Przed przekazaniem maski uczestnikowi, należy ją wyczyścić lub wymienić. - Wyjdź, klikając ikonę Exit po zakończeniu kalibracji.
- Wykonaj kalibrację turbiny.
- Załóż maskę spirometryczną uczestnikowi. Dostosuj elastyczne paski na czapce, aby zapewnić szczelne przyleganie do twarzy badanego.
UWAGA: Opcjonalnie można podłączyć monitor częstotliwości akcji serca do spirometru i poprosić uczestnika o założenie pasa tętna. - Ustabilizuj wąż spirometru tak, aby nie utrudniał on ruchu.
- Naciśnij Test, a następnie wprowadź New subject na wyświetlaczu spirometru.
- W przypadku testów wysiłkowych submaksymalnych wybierz tryb oddech po oddechu (breath-by-breath). Aby rozpocząć rejestrację, naciśnij przycisk Record key na spirometrze.
UWAGA: Skrypty do analizy danych spirometrycznych są dostępne w Supplementary Material 6.
6. Procedura testowa
- Poleć uczestnikowi wykonanie 4 min ćwiczeń o stałej intensywności z wybraną prędkością (1.11 m/s).
- Poleć uczestnikowi korzystanie z informacji zwrotnej o prędkości, aby utrzymać (średnio) wybraną prędkość.
UWAGA: Prędkość może być wyświetlana z koła pomiarowego lub z jednostek IMU z odpowiednich laptopów w warunkach poruszania się po podłożu. Laptopy posiadają rzepy umożliwiające ich przymocowanie do nóg. - Poleć uczestnikowi pozostawanie (średnio) w centrum bieżni w warunkach testu na bieżni.
- Poleć uczestnikowi obserwowanie informacji zwrotnej o prędkości i kierunku na ekranie ergometru w warunkach testu na ergometrze i utrzymywanie ich (średnio) w zakresie docelowym.
- Poleć uczestnikowi korzystanie z informacji zwrotnej o prędkości, aby utrzymać (średnio) wybraną prędkość.
- Uruchom jednocześnie stoper oraz spirometr (krok 5.6).
UWAGA: Można to zrobić bez zewnętrznego wyzwalacza, ponieważ różnica czasu wynikająca z naciśnięcia przycisku start jest pomijalna przy zastosowaniu spirometrii oddech po oddechu. - Po 30 s rozpocznij napędzanie wózka inwalidzkiego.
UWAGA: W przypadku warunków z bieżnią i ergometrem oznacza to uruchomienie bieżni lub ergometru. Podczas korzystania z koła pomiarowego (krok 2.4.1.8) lub jednostek IMU (krok 2.4.2.3) należy je również uruchomić.- W warunkach poruszania się po podłożu użyj przycisku lap, aby zaznaczyć narożniki toru.
- Po kolejnych 4 min testu, bez wcześniejszego uprzedzenia, poleć uczestnikowi zaprzestanie napędzania wózka inwalidzkiego.
UWAGA: W warunkach z bieżnią konieczne jest wykonanie kilku dodatkowych pchnięć przed zatrzymaniem się pasa.
Wyniki
Zastosowano wyżej wymienioną procedurę w celu określenia mocy 17 przeszkolonych (dwie 30-minutowe sesje treningowe) sprawnych uczestników podczas testu wybiegu (coast-down test) wykonywanego w przód i w tył po podłożu (średnia z pięciu prób). Profil wybiegu określono za pomocą koła pomiarowego w gładkim korytarzu szpitalnym. Następnie dokonano pomiarów uczestników podczas napędzania wózka inwalidzkiego po podłożu (pętla 25,0 x 9,0 m), na bieżni (2,0 x 1,2 m) oraz na ergometrze. Moc w wariantach z użyciem bieżni i ergometru dopasowano do warunków poruszania się po podłożu, stosując protokoły opisane w niniejszej pracy.
Moc wyjściową uzyskano za pomocą tego samego koła pomiarowego podczas trzech bloków 4 min napędzania wózka inwalidzkiego, po bloku zapoznawczym o tej samej długości. Do analizy wykorzystano tylko ostatnią minutę każdego bloku, zakładając napęd w stanie ustalonym. W przypadku danych dotyczących napędu po powierzchni terenu wykorzystano wyłącznie długie odcinki proste (25 m). Całe (wstępne) przetwarzanie danych przeprowadzono w programie Python 3.7 (Python Software Foundation). Estymacje ICC oraz ich 95% przedziały ufności obliczono w programie R 3.3.4 (R Core Team), stosując model efektów losowych z jedną oceną i zgodnością absolutną.
Średnia łączna masa układu użytkownik-wózek inwalidzki wynosiła 92.6 kg (± 8.3). Średnia oczekiwana moc wyjściowa z testu wybiegu wynosiła 9.7 W (± 1.6). Moc wyjściowa obliczona na podstawie koła pomiarowego była niższa dla napędu wózka inwalidzkiego po podłożu (8.1 W (± 1.4)), na bieżni (7.8 W (± 1.9)) oraz na ergometrze (8.7 W (± 2.2)). Średnia różnica między docelową a zmierzoną mocą wyjściową wynosiła odpowiednio -1.6 (± 1.6), -1.8 (± 1.4) i -1.0 (± 1.0) W dla napędu po podłożu, na bieżni i na ergometrze. Wyniki te przedstawiono również w Tabeli 1, na Rysunku 5 oraz na Rysunku 6.
Moc wyjściowa podczas napędu na podłożu naturalnym wykazała słabą do umiarkowanej (ICC: 0.38, CI: 0.00-0.73) zgodność z mocą docelową. W przeciwieństwie do tego, napęd na bieżni wykazał słabą do dobrej (ICC: 0.45, CI: 0.00-0.79) zgodność, a napęd na ergometrze wykazał słabą do doskonałej (ICC: 0.77, CI: 0.11-0.93) zgodność. Błąd bezwzględny był ujemnie skorelowany z mocą wyjściową dla napędu na ergometrze (r = -0.55, p = 0.02), ale nie dla dwóch pozostałych warunków (podłoże naturalne: r = 0.47, p = 0.06; bieżnia: r = 0.22, p = 0.40).
Zgodność między warunkami była słaba do umiarkowanej (ICC: 0.49, CI: 0.20-0.74). Niezawodność w obrębie danej metody (między trzema 4 min blokami) była dobra do doskonałej dla napędu podczas chodu po podłożu (ICC: 0.91, CI: 0.82-0.97) oraz na bieżni (ICC: 0.97, CI: 0.93-0.99), a umiarkowana do doskonałej dla napędu na ergometrze (ICC: 0.97, CI: 0.71-0.99). Ergometr wydawał się wykazywać gorsze wyniki w czasie, co zostało potwierdzone za pomocą ANOVA z powtarzanymi pomiarami (F(2, 32) = 64.7 , p < 0.01), natomiast nie stwierdzono efektu czasu dla napędu podczas chodu po podłożu (F(2, 32) = 0.9 , p = 0.418) oraz na bieżni (F(2, 32) = 0.9 , p = 0.402).
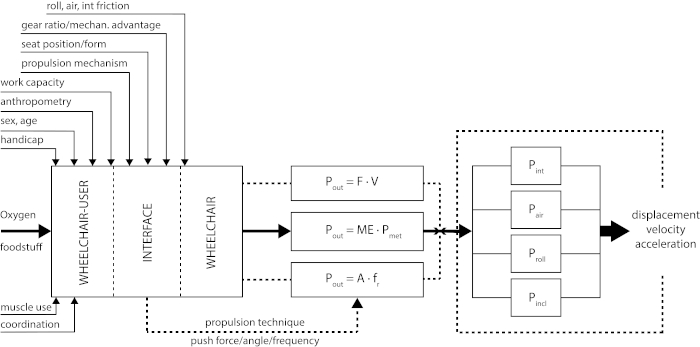
Rysunek 1: Bilans mocy w odniesieniu do napędu manualnego wózka inwalidzkiego. Pout: zewnętrzna moc wyjściowa (W); ME: całkowita sprawność mechaniczna (%); F: średnia siła oporu; V: średnia prędkość bez napędu; A: praca na jedno pchnięcie lub cykl (J); fr: częstotliwość pchnięć lub cykli (1/s); Pint: straty wewnętrzne (W); Pair: opór aerodynamiczny (W); Proll: tarcie toczenia (W); Pincl: straty wynikające z nachylenia (W). Rysunek przedrukowano z van der Woude i wsp.20. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.

Rycina 2: Konfiguracja bieżni. Lewo: Układ bloczków służący do zwiększenia zewnętrznej mocy wyjściowej na bieżni podczas napędu. Prawo: Konfiguracja testu oporu w celu pomiaru sił tarcia podczas napędu wózka inwalidzkiego na bieżni. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
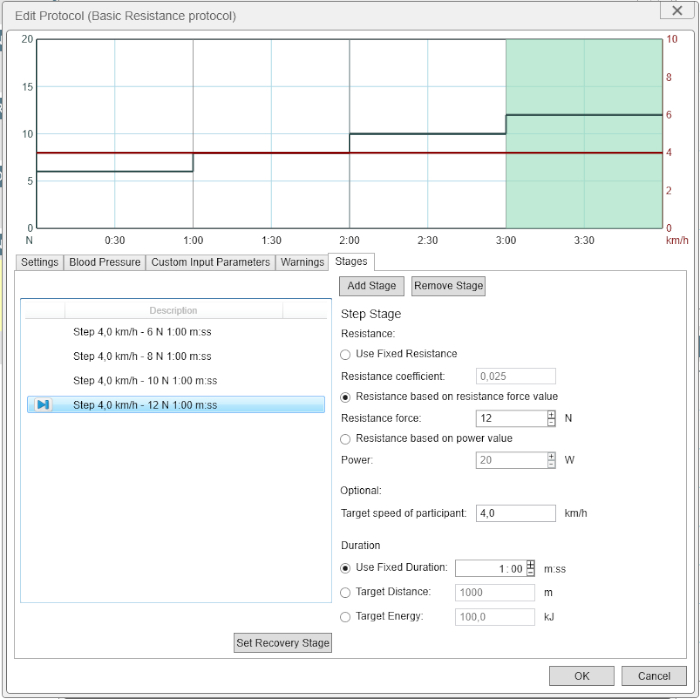
Rycina 3: Okno ustawień protokołu dla ergometru na wózku inwalidzkim. Moc wyjściową można ustawić, wybierając moc wyjściową i prędkość docelową lub tarcie toczenia i prędkość docelową. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
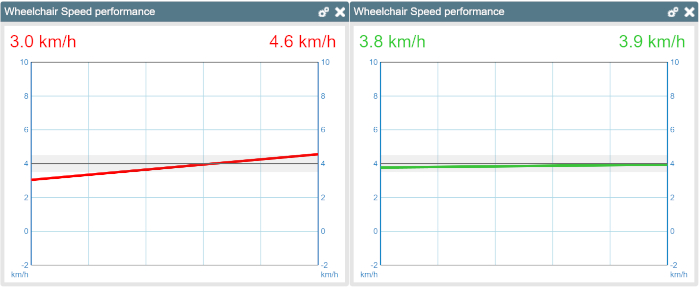
Rycina 4: Informacja zwrotna z ergometru dla wózków inwalidzkich w formie wykresu liniowego. Przedstawiono prędkości lewego i prawego rolki. Uczestnicy powinni starać się utrzymać stałą prędkość, poruszając się w linii prostej (utrzymując linię na ekranie w poziomie). Dane dotyczące prędkości są wygładzane za pomocą okna przesuwnego, które można zmienić w ustawieniach. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
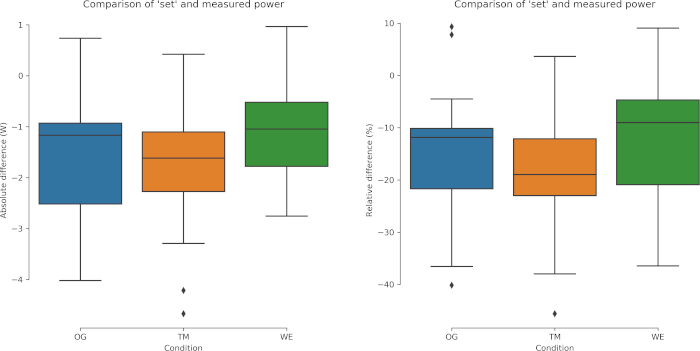
Rysunek 5: Rozkłady różnic względnych i bezwzględnych między tarciem podczas hamowania (coast-down friction) a zmierzoną mocą wyjściową podczas napędzania wózka inwalidzkiego po podłożu (OG), na bieżni (TM) oraz na ergometrze (WE). Wąsy reprezentują 1,5-krotność rozstępu międzykwartylowego. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
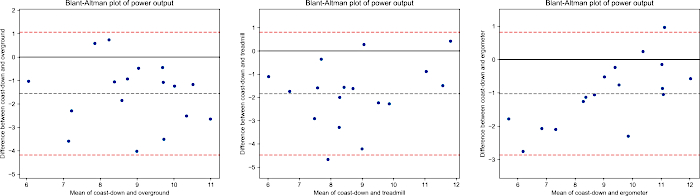
Rycina 6: Wykres Blanda-Altmana dla tarcia podczas hamowania (coast-down) i zmierzonej mocy wyjściowej podczas napędzania wózka inwalidzkiego po ziemi (lewo), na bieżni (środek) oraz na ergometrze (prawo). Ciemnoszare linie przerywane wskazują średnią łączną dla kombinacji, a czerwone linie przerywane oznaczają średnią + 1,96 odchylenia standardowego. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
| Wartość dwustronna (W)2 | Różnica względem celu | Różnica względem wartości docelowej (%) | Różnica względem wartości docelowej (bezwzględna) | Zgodność z docelowym PO (ICC)3 | Niezawodność między blokami (ICC)3 | |
| Docelowe PO1 | 9.68 (± 1.57) | n.d. | n.d. | Proszę podać tekst źródłowy do tłumaczenia. | n.d. | Proszę podać tekst źródłowy do przetłumaczenia. |
| PO nadziemne | 8.12 (± 1.41) | -1.56 (± 1.57) | -15.30 (± 13.70) | 1.72 (± 1.57) | 0.38 (0.00−0.73)* | 0.91 (0.82−0.97)* |
| Bieżnia PO | 7.84 (± 1.92) | -1.84 (± 1.38) | -18.98 (± 13.42) | 1.91 (± 1.16) | 0.45 (0.00−0.79)* | 0.97 (0.93−0.99)* |
| Ergometr PO | 8.65 (± 2.24) | -1.02 (± 0.97) | -11.82 (± 11.94) | 1.16 (± 0.78) | 0.77 (0.11−0.93)* | 0.97 (0.71−0.99)* |
| 1. Obliczone na podstawie tarcia podczas wybiegu. 2. Określone za pomocą koła pomiarowego. 3. Dwukierunkowa, bezwzględna zgodność, stałych oceniających z 95% przedziałami ufności. * p < 0.001. | ||||||
Tabela 1: Porównanie ustawionej mocy wyjściowej i rzeczywistej mocy wyjściowej zmierzonej za pomocą koła pomiarowego.
| Czynniki | Opór toczenia |
| Masa ciała ↑ | ↑ |
| Masa wózka inwalidzkiego ↑ | ↑ |
| Ciśnienie w oponach ↓ | ↑ |
| Rozmiar koła ↑ | ↓ |
| Twardość podłoża ↓ | ↑ |
| Kąt pochylenia kół ↑ | ? |
| Kąt zbieżności/rozbieżności palców ↑ | ↑↑ |
| Drgania kół sternych (shimmy) ↑ | ↑ |
| Środek masy nad tylnymi kołami | ↓ |
| Rama składana | ↑ |
| Konserwacja ↓ | ↑ |
Tabela 2: Czynniki wpływające na tarcie toczne i moc podczas ręcznego napędzania wózka inwalidzkiego. Tabela została przedrukowana z van der Woude et al.8.
Materiał uzupełniający 1. Kliknij tutaj, aby wyświetlić ten plik (kliknij prawym przyciskiem myszy, aby pobrać).
Materiał uzupełniający 2. Kliknij tutaj, aby wyświetlić ten plik (kliknij prawym przyciskiem myszy, aby pobrać).
Materiał uzupełniający 3. Kliknij tutaj, aby wyświetlić ten plik (kliknij prawym przyciskiem myszy, aby pobrać).
Materiał uzupełniający 4. Kliknij tutaj, aby wyświetlić ten plik (kliknij prawym przyciskiem myszy, aby pobrać).
Materiał uzupełniający 5. Kliknij tutaj, aby wyświetlić ten plik (kliknij prawym przyciskiem myszy, aby pobrać).
Materiał uzupełniający 6. Kliknij tutaj, aby wyświetlić ten plik (kliknij prawym przyciskiem myszy, aby pobrać).
Dyskusja
W poprzednich rozdziałach przedstawiono przystępną metodologię określania i standaryzacji mocy wyjściowej dla różnych metod laboratoryjnych. Dodatkowo dokonano porównania między mocą wyjściową zadaną a mocą wyjściową zmierzoną podczas napędu w stanie ustalonym. Chociaż obecny był błąd systematyczny, a także pewna zmienność, przedstawione narzędzia są lepsze niż alternatywa: w ogóle nie standaryzują. Wyniki te są podobne do innego badania, w którym odnotowano zmierzoną moc wyjściową i ustawiono moc wyjściowąna 50. Co więcej, zgodność między warunkami była słaba lub umiarkowana, co wskazuje, że należy zwrócić szczególną uwagę przy porównywaniu badań z zastosowaniem różnych modalności. Zgodnie z oczekiwaniami, stan ergometru stanowił najłatwiejsze do standaryzacji środowisko z perspektywy operatora. Ergometr działał lepiej w ustawieniach wysokiego tarcia. Bloki (3 x 4 min) w ramach jednej modalności wykazały zgodność od dobrej do doskonałej i od umiarkowanej do doskonałej. Co ciekawe, ergometr z czasem działał coraz gorzej, prawdopodobnie z powodu dryfu czujnika. Dlatego rozsądne może być ponowne skalibrowanie ergometru między każdym blokiem. Należy pamiętać, że wyniki te dotyczą ćwiczeń w stanie ustalonym o niskiej intensywności i mogą się różnić w zależności od protokołu.
Niewielkie zmiany mechaniczne lub ergonomiczne w kombinacji wózek inwalidzki i użytkownik może mieć duży wpływ na wyniki eksperymentu12,51. Konserwacja materiałowa i pełna świadomość zasad działania mechanicznego pojazdu mają zasadnicze znaczenie dla wyników wydajności i ważności eksperymentu. Mechanika pojazdu (np. masa, rozmiary kół, typ i ciśnienie w oponach, zbieżność) i dopasowanie (np. pozycja przód-tył, środek masy, masa, płaszczyzna czołowa) kombinacji wózek inwalidzki i opór powietrza będą decydować o toczeniu i oporze powietrza w połączeniu z warunkami środowiskowymi. Masa i orientacja środka ciężkości będą miały wpływ na opór toczenia w odniesieniu do większych kół tylnych i mniejszych kół samonastawnych z przodu. Zestawienie czynników wpływających na tarcie toczne przedstawiono w tabeli 2. Co więcej, wózek inwalidzki jest często zindywidualizowany. Oprócz warunków interwencji (np. mechanika pojazdu lub interfejs) podczas każdego badania, warunki dla wózka inwalidzkiego muszą być również stałe, a mechanika pojazdu, w tym rama, siedzenie i opony, powinna być sprawdzana. Opony muszą mieć stałe ciśnienie w testach i wśród osób. Ważne punkty kontrolne52 to możliwe punkty tarcia, położenie tylnego koła i potencjalne zmiany w geometrii kół 36,53,54,55.
Testy naziemne wymagają również technologii ambulatoryjnej dla każdego ze wskaźników obciążenia układu krążeniowo-oddechowego, kinematyki lub kinetyki. Można to spełnić, ale praktyczność złożonych pomiarów jest ograniczona w środowisku niebadawczym. Testy rozbiegu są specyficzne dla indywidualnej kombinacji użytkownika wózka inwalidzkiego i powierzchni tocznej. Są one jednak statyczne, więc mogą nie uchwycić wszystkich cech kombinacji osoba na wózku inwalidzkim56. Są one szczególnie wrażliwe na zmiany środka masy, co może wyjaśniać niewielkie różnice między testem rozbiegu a zmierzoną naziemną mocą wyjściową. Ograniczenia te występują również w teście oporu i kalibracji ergometru, które również zakładają statyczną pozycję użytkownika wózka inwalidzkiego.
Test oporu mierzy siły oporu toczenia i oporu wewnętrznego każdej indywidualnej kombinacji wózka inwalidzkiego. Jest wyraźnie wrażliwy na mechanikę pojazdu wózka inwalidzkiego, ale także pozycję i orientację ciała użytkownika. Niezbędna jest ustandaryzowana procedura20,36, w której przy stałej prędkości taśmy kombinacja użytkownik-wózek inwalidzki jest naciągana na taśmę podłączoną do jednowymiarowego skalibrowanego przetwornika siły na ramie bieżni pod różnymi kątami nachylenia (rysunek 2). Wymagany jest adapter bieżni do ogniw obciążnikowych, który można dostosować do wysokości osi środkowej wózka inwalidzkiego. Analiza regresji liniowej zapewnia statyczne oszacowanie średniej siły oporu na pasie bieżni przy zerowym nachyleniu dla danej kombinacji wózek inwalidzki – użytkownik, co zapewnia średnią zewnętrzną moc wyjściową z iloczynem prędkości pasa i siły oporu. Test oporu jest wiarygodny ze względu na niewielkie różnice w wykonywaniu badania przez różnych operatorów (np. położenie liny)37.
Chociaż czasami zakłada się, że jest to pozornie prosty test, każdy z elementów testowych testu oporu wymaga zrozumienia podstawowej teorii i przeszkolenia w zakresie wszystkich szczegółów procedur8. Podobnie jak test z rozbiegu, test ten jest szczególnie wrażliwy na zmiany środka masy. Ponadto należy wziąć pod uwagę zachowanie i czułość tensometrycznych przetworników siły, ich spójną kalibrację (tj. precyzja wzorców masy, kolejność montażu)20,36,37, a także wszelkie procedury testu oporu, które są wrażliwe na zmiany prędkości lub kąta nachylenia bieżni. Oznacza to, że sama bieżnia również musi zostać sprawdzona i skalibrowana37. Konsekwentna świadomość takich zjawisk generujących hałas musi być śledzona i realizowana w codziennych eksperymentach.
Precyzja symulacji opartych na mocy wyjściowej i ich wyniki są w pełni zależne od standaryzacji, praktyki i szkolenia osób przeprowadzających eksperymenty. Różnorodność bieżni, ergometrów lub innych urządzeń napędzanych silnikiem elektronicznym może stanowić problem, jak wykazano przez De Groot i wsp.51. W wymianie danych populacyjnych należy zdawać sobie sprawę z potencjalnej roli takich różnic na wyniki testów. W każdym eksperymencie z wózkiem inwalidzkim powinno być przedstawione właściwe wyjaśnienie warunków badania i otwarta prezentacja rzeczywistych wartości prędkości, oporu i mocy wyjściowej dla każdej podgrupy lub warunków pomiaru.
W eksperymentach z wózkami inwalidzkimi trudno jest uciec od niejednorodności badanej próbki, skupiając się na rzeczywistych użytkownikach wózków inwalidzkich. Wśród nich najczęściej poddawane są badania osobom z urazem rdzenia kręgowego, ponieważ mają tendencję do utrzymywania się stabilnego uszkodzenia rdzenia kręgowego do końca życia. Stopień uszkodzenia, kompletność, płeć, wiek, talent i status wyszkolenia decydują o niejednorodności takich badanych grup57. Zwiększenie liczby uczestników poprzez wieloośrodkową współpracę jest ważnym sposobem na obejście tego zjawiska i zwiększenie mocy eksperymentów57, nawet we wczesnych stadiach rehabilitacji10. Mamy nadzieję, że niniejszy artykuł będzie krokiem naprzód w szerokiej dyskusji na temat eksperymentów z wózkami inwalidzkimi w rehabilitacji i adaptacyjnych społecznościach sportowych, która, miejmy nadzieję, doprowadzi do międzynarodowej współpracy i wymiany wiedzy za pośrednictwem istniejących i nowych sieci badaczy. Dostępność odpowiedniej infrastruktury testowej pozwala na konsekwentne monitorowanie i ocenę postępów w rehabilitacji klinicznej, sportach adaptacyjnych i nie tylko.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Przygotowanie tego manuskryptu było finansowane z grantu od Samenwerkingsverband Noord-Nederland (OPSNN0109) i było współfinansowane przez dodatek PPP Czołowych konsorcjów ds. Wiedzy i Innowacji Ministerstwa Gospodarki.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Oprogramowanie "coast_down_test" | Uniwersyteckie Centrum Medyczne w Groningen-Oprogramowanie | ||
| ADA3 | Uniwersyteckie Centrum Medyczne w Groningen-Wykonane | na zamówienie | |
| Czujnik kąta | Mitutoyo | Pro 360 | |
| Odważniki kalibracyjne (0-10 kg w krokach co 1 kg) | Uniwersyteckie Centrum Medyczne w Groningen-Niestandardowe | ||
| przeciąganie czujnik siły testowej (20 kg) | AST | KAP-E/Z | |
| Bardzo szeroka bieżnia | Motek-forcelink | 14-890-0387 | |
| Zestaw czujników IMU | X-IO Technologies | NGIMU | |
| Manekin inercyjny | Max Mobility | Optipush | |
| Lekka lina | - | wykonana na zamówienie | |
| Lode Ergometry Manager | Lode | LEM 10 | |
| Koło pomiarowe | Max Mobility | Optipush | |
| System kół pasowych | Uniwersyteckie Centrum Medyczne w Groningen-Wykonany | na zamówienie | |
| spirometr | COSMED | K-5 | |
| Stoper | Oneplus | 6T | Stoper do telefonu |
| Obrotomierz | Checkline | CDT-2000HD | |
| Przystawka do bieżni do testu oporu | Uniwersyteckie Centrum Medyczne w Groningen-Wykonane | na zamówienie | |
| obciążniki do koła pasowego (0-2 kg w przyrostach co 5 g) | Uniwersyteckie Centrum Medyczne w Groningen-Wózek | wykonany na zamówienie | |
| Kü sschall | K-series | ||
| Ergometr rolkowy do wózków inwalidzkich | Lode | Esseda |
Bibliografia
- Flemmer, C. L., Flemmer, R. C. A review of manual wheelchairs. Disability and Rehabilitation: Assistive Technology. 11 (3), 177-187 (2016).
- WHO. World Report on Disability 2011. , WHO Press. Geneva, Switzerland. (2011).
- Liu, X., Liu, N., Zhou, M., Lu, Y., Li, F. Bibliometric analysis of global research on the rehabilitation of spinal cord injury in the past two decades. Therapeutics and Clinical Risk Management. 15, 1-14 (2019).
- Coe, P. L. Aerodynamic characteristics of wheelchairs. NASA Technical Memorandum 80191. , (1979).
- Khoo, S., Li, C., Ansari, P. The Top 50 Most Cited Publications in Disability Sport: A Bibliometric Analysis. Perceptual and Motor Skills. 125 (3), 525-545 (2018).
- Cooper, R. A. Wheelchair research progress, perspectives, and transformation. Journal of Rehabilitation Research & Development. 49 (1), 1-5 (2012).
- de Groot, S., et al. WHEEL-I: development of a wheelchair propulsion laboratory for rehabilitation. Journal of Rehabilitation Medicine. 46 (6), 493-503 (2014).
- van der Woude, L. H., Veeger, H. E., Dallmeijer, A. J., Janssen, T. W., Rozendaal, L. A. Biomechanics and physiology in active manual wheelchair propulsion. Medical Engineering & Physics. 23 (10), 713-733 (2001).
- van der Woude, L. H., de Groot, S., Janssen, T. W. Manual wheelchairs: Research and innovation in rehabilitation, sports, daily life and health. Medical Engineering & Physics. 28 (9), 905-915 (2006).
- de Groot, S., et al. Course of gross mechanical efficiency in handrim wheelchair propulsion during rehabilitation of people with spinal cord injury: a prospective cohort study. Archives of Physical Medicine and Rehabilitation. 86 (7), 1452-1460 (2005).
- van Koppenhagen, C. F., et al. Patterns of Changes in Wheelchair Exercise Capacity After Spinal Cord Injury. Archives of Physical Medicine and Rehabilitation. 94 (7), 1260-1267 (2013).
- van der Woude, L. H., et al. Wheelchair racing: effects of rim diameter and speed on physiology and technique. Medicine & Science in Sports & Exercise. 20 (5), 492-500 (1988).
- van der Woude, L. H. V., et al. Seat height: effects on submaximal handrim wheelchair performance during spinal cord injury rehabilitation. Journal of Rehabilitation Medicine. 41 (3), 143-149 (2009).
- Veeger, H. E., Rozendaal, L. A., van der Helm, F. C. Load on the shoulder in low intensity wheelchair propulsion. Clinical Biomechanics. 17 (3), 211-218 (2002).
- Veeger, H. E. J., Vanderwoude, L. H. V., Rozendal, R. H. Load on the upper extremity in manual wheelchair propulsion. Journal of Electromyography and Kinesiology. 1 (4), 270-280 (1991).
- Arnet, U., van Drongelen, S., Scheel-Sailer, A., van der Woude, L. H., Veeger, D. H. Shoulder load during synchronous handcycling and handrim wheelchair propulsion in persons with paraplegia. Journal of Rehabilitation Medicine. 44 (3), 222-228 (2012).
- Vegter, R., de Groot, S., Lamoth, C., Veeger, D., Van der Woude, L. Initial Skill Acquisition of Handrim Wheelchair Propulsion: A New Perspective. IEEE Transactions on Neural Systems and Rehabilitation Engineering. , (2013).
- Vegter, R. J., Lamoth, C. J., de Groot, S., Veeger, D. H., van der Woude, L. H. Inter-individual differences in the initial 80 minutes of motor learning of handrim wheelchair propulsion. PLoS One. 9 (2), e89729(2014).
- van Ingen Schenau, G. J. Cycle power: a predictive model. Endeavour, New Series. 12, (1988).
- van der Woude, L. H., de Groot, G., Hollander, A. P., van Ingen Schenau, G. J., Rozendal, R. H. Wheelchair ergonomics and physiological testing of prototypes. Ergonomics. 29 (12), 1561-1573 (1986).
- Vegter, R. J. K., de Groot, S., Hettinga, F. J., Veeger, H. E. J., van der Woude, L. H. V. Design of Manually Propelled Wheelchairs: Optimizing a Wheelchair-User Combination. , http://cirrie.buffalo.edu (2010).
- Janssen, T., et al. Relationship between physical strain during standardised ADL tasks and physical capacity in men with spinal cord injuries. Spinal Cord. 32 (12), 844(1994).
- de Klerk, R., Lutjeboer, T., Vegter, R. J. K., van der Woude, L. H. V. Practice-based skill acquisition of pushrim-activated power-assisted wheelchair propulsion versus regular handrim propulsion in novices. Journal of Neuroengineering and Rehabilitation. 15 (1), 56(2018).
- Vanderwoude, L. H. V., et al. Manual wheelchair propulsion-Effects of power output on physiology and technique. Medicine & Science in Sports & Exercise. 20 (1), 70-78 (1988).
- Hintzy, F., Tordi, N. Mechanical efficiency during hand-rim wheelchair propulsion: effects of base-line subtraction and power output. Clinical Biomechanics. 19 (4), 343-349 (2004).
- Chénier, F., Champagne, A., Desroches, G., Gagnon, D. H. Unmatched speed perceptions between overground and treadmill manual wheelchair propulsion in long-term manual wheelchair users. Gait & Posture. 61, 398-402 (2018).
- Broucha, L., Krobath, H. Continuous recording of cardiac and respiratory functions in normal and handicapped people. Human Factors. 9 (6), 567-572 (1967).
- Clarke, K. Caloric costs of activity in paraplegic persons. Archives of Physical Medicine and Rehabilitation. 47, 427-435 (1966).
- Guo, L., Kwarciak, A. M., Rodriguez, R., Sarkar, N., Richter, W. M. Validation of a biofeedback system for wheelchair propulsion training. Rehabilitation Research and Practice. 2011, (2011).
- Cooper, R. A. SMARTWheel: From concept to clinical practice. Prosthetics and Orthotics International. 33 (3), 198-209 (2009).
- DiGiovine, C., Cooper, R., Dvornak, M. 'Magnificent Milestones and Emerging Opportunities in Medical Engineering' (Cat. No. 97CH36136). Proceedings of the 19th Annual International Conference of the IEEE Engineering in Medicine and Biology Society. 97, IEEE. 1888-1891 (1997).
- Theisen, D., Francaux, M., Fay, A., Sturbois, X. A new procedure to determine external power output during handrim wheelchair propulsion on a roller ergometer: a reliability study. International Journal of Sports Medicine. 17 (08), 564-571 (1996).
- de Klerk, R., et al. Measuring handrim wheelchair propulsion in the lab: a critical analysis of stationary ergometers. IEEE Reviews in Biomedical Engineering. , In press (2019).
- van Ingen Schenau, G. J. Some fundamental aspects of the biomechanics of overground versus treadmill locomotion. Medicine & Science in Sports & Exercise. 12 (4), 257-261 (1980).
- Voigt, E. D., Bahn, D. Metabolism and pulse rate in physically handicapped when propelling a wheel chair up and incline. Scandinavian Journal of Rehabilitation Medicine. 1 (3), 101-106 (1969).
- Bennedik, K., Engel, P., Hildebrandt, G. Der Rollstuhl. , Schindele Verlag. (1978).
- de Groot, S., Zuidgeest, M., van der Woude, L. H. Standardization of measuring power output during wheelchair propulsion on a treadmill Pitfalls in a multi-center study. Medical Engineering & Physics. 28 (6), 604-612 (2006).
- Veeger, H. E., van der Woude, L. H., Rozendal, R. H. Wheelchair propulsion technique at different speeds. Scandinavian Journal of Rehabilitation Medicine. 21 (4), 197-203 (1989).
- Brattgard, S. O., Grimby, G., Hook, O. Energy expenditure and heart rate in driving a wheelchair ergometer. Scandinavian Journal of Rehabilitation Medicine. 2, 143-148 (1970).
- Niesing, R., et al. Computer-controlled wheelchair ergometer. Medical & Biological Engineering & Computing. 28 (4), 329-338 (1990).
- van der Woude, L. H., Dallmeijer, A. J., Janssen, T. W., Veeger, D. Alternative modes of manual wheelchair ambulation: an overview. American Journal of Physical Medicine & Rehabilitation. 80 (10), 765-777 (2001).
- Thomas, S., Reading, J., Shephard, R. J. Revision of the Physical Activity Readiness Questionnaire (PAR-Q). Canadian Journal of Sport Sciences. 17 (4), 338-345 (1992).
- Chisholm, D., et al. PAR-Q validation report: the evaluation of a self-administered pre-exercise screening questionnaire for adults. Victoria: Canada: BC Ministry of Health and Welfare. , (1978).
- Poole, D. C., Jones, A. M. Oxygen uptake kinetics. Comprehensive Physiology. 2 (2), 933-996 (2011).
- Whipp, B. J., Wasserman, K. Oxygen uptake kinetics for various intensities of constant-load work. Journal of Applied Physiology. 33 (3), 351-356 (1972).
- Veeger, H. E., van der Woude, L. H., Rozendal, R. H. Within-cycle characteristics of the wheelchair push in sprinting on a wheelchair ergometer. Medicine & Science in Sports & Exercise. 23 (2), 264-271 (1991).
- van der Scheer, J. W., de Groot, S., Vegter, R. J., Veeger, D. H., van der Woude, L. H. Can a 15m-overground wheelchair sprint be used to assess wheelchair-specific anaerobic work capacity? Medical Engineering & Physics. 36 (4), 432-438 (2014).
- Van der Woude, L., Van Croonenborg, J., Wolff, I., Dallmeijer, A., Hollander, A. Physical work capacity after 7 wk of wheelchair training: effect of intensity in able-bodied subjects. Medicine & Science in Sports & Exercise. 31 (2), 331-341 (1999).
- Fuss, F. K. Influence of mass on the speed of wheelchair racing. Sports Engineering. 12 (1), 41-53 (2009).
- Vegter, R. J., Lamoth, C. J., De Groot, S., Veeger, D. H., Van der Woude, L. H. Variability in bimanual wheelchair propulsion: consistency of two instrumented wheels during handrim wheelchair propulsion on a motor driven treadmill. Journal of Neuroengineering and Rehabilitation. 10 (1), 9(2013).
- de Groot, S., Vegter, R. J., van der Woude, L. H. Effect of wheelchair mass, tire type and tire pressure on physical strain and wheelchair propulsion technique. Medical Engineering & Physics. 35 (10), 1476-1482 (2013).
- Khasnabis, C., Mines, K., Organization, W. H. Wheelchair service training package: basic level. , World Health Organization. (2012).
- Frank, T., Abel, E. Drag forces in wheelchairs. Ergonomics of Manual Wheelchair Propulsion: State of the Art. Concerted Action 'Mobility Restoration for Paralyzed Persons'. Van der Woude, L. H. V., Meijs, P. J. M., Van der Grinten, B. A., De Boer, Y. A. , IOS Press. Amsterdam, Netherlands. 255-267 (1993).
- Kauzlarich, J. Wheelchair rolling resistance and tire design. Biomedical Aspects of Manual Wheelchair Propulsion: The State of the Art IIIAssistive Technology Research Series. Van der Woude, L. H. V., Hopman, M. T. E., Van Kemenda, C. H. , IOS Press. Amsterdam, Netherlands. 158-172 (1999).
- Brubaker, C. E., McLaurin, C. A. Ergonomics of wheelchair propulsion. Wheelchair III: report of a wheelchair on specially adapted wheelchairs and sports wheelchairs. , 22-37 (1982).
- Eydieux, N., et al. Changes in wheelchair biomechanics within the first 120 minutes of practice: spatiotemporal parameters, handrim forces, motor force, rolling resistance and fore-aft stability. Disability and Rehabilitation: Assistive Technology. , 1-9 (2019).
- de Groot, S., et al. Demographics of the Dutch multicenter prospective cohort study 'Restoration of mobility in spinal cord injury rehabilitation'. Spinal Cord. 44 (11), 668-675 (2006).
Przedruki i uprawnienia
