Ten protokół dostarcza szczegółowych metod opisujących produkcję i implementację opartej na magnetyce platformy dostrajania obciążenia wtórnego dla zmodyfikowanych tkanek serca.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Magnetyczna regulacja obciążenia następczego w zmodyfikowanych tkankach serca
* These authors contributed equally
W tym artykule
Podsumowanie
Streszczenie
Wiadomo, że obciążenie następcze napędza rozwój zarówno fizjologicznych, jak i patologicznych stanów serca. W związku z tym badanie wyników zmienionych stanów obciążenia następczego może dostarczyć ważnych informacji na temat mechanizmów kontrolujących te krytyczne procesy. Jednak obecnie brakuje eksperymentalnej techniki precyzyjnego dostrajania obciążenia następczego w tkance serca w czasie. W tym artykule opisano nowo opracowaną technikę opartą na magnesach w celu osiągnięcia tej kontroli w zmodyfikowanych tkankach serca (EHT). W celu wytworzenia magnetycznie reagujących EHT (MR-EHT), tkanki są montowane na pustych w środku silikonowych wkładkach, z których niektóre zawierają małe magnesy trwałe. Drugi zestaw magnesów trwałych jest wciskany w płytę akrylową w taki sposób, że są zorientowane z tą samą biegunowością i są wyrównane osiowo z magnesami słupkowymi. Aby wyregulować obciążenie następcze, ta płyta magnesów jest przesuwana w kierunku (większe obciążenie wtórne) lub w kierunku (mniejsze obciążenie wtórne) od magnesów słupkowych za pomocą stopnia piezoelektrycznego wyposażonego w enkoder. Oprogramowanie do sterowania ruchem służące do regulacji położenia stolika pozwala na opracowanie zdefiniowanych przez użytkownika schematów obciążenia następczego, podczas gdy enkoder zapewnia, że stolik koryguje wszelkie niespójności w swoim położeniu. Praca ta opisuje produkcję, kalibrację i implementację tego systemu, aby umożliwić rozwój podobnych platform w innych laboratoriach na całym świecie. Uwzględniono reprezentatywne wyniki z dwóch oddzielnych eksperymentów, aby zilustrować zakres różnych badań, które można przeprowadzić przy użyciu tego systemu.
Wprowadzenie
Obciążenie następcze to obciążenie skurczowe komory po rozpoczęciu wyrzucania krwi1. Podczas rozwoju serca odpowiednie obciążenie następcze ma kluczowe znaczenie dla dojrzewania kardiomiocytów2. W wieku dorosłym niski poziom obciążenia komorowego (np. u obłożnie chorych z wysokim urazem rdzenia kręgowego3 lub w bardzo szczególnych przypadkach, takich jak spaceflight4) może prowadzić do hipotrofii serca. I odwrotnie, wysokie obciążenie następcze może prowadzić do przerostu mięśnia sercowego5. Podczas gdy przerost mięśnia sercowego u sportowców wytrzymałościowych lub kobiet w ciąży jest uważany za korzystny i fizjologiczny, przerost związany z długotrwałym nadciśnieniem tętniczym lub ciężkim zwężeniem zastawki aortalnej jest szkodliwy, ponieważ predysponuje do zaburzeń rytmu serca i niewydolności serca6. Chociaż 5-letnia śmiertelność pacjentów z niewydolnością serca zmniejszyła się z ~70% w latach 80. XX wieku6 do 40–50%7 obecnie, nadal istnieje duże zapotrzebowanie na nowe opcje leczenia tego bardzo rozpowszechnionego schorzenia (obecnie 2,2% populacji w świecie zachodnim)8.
W celu zbadania molekularnych mechanizmów patologicznego przerostu mięśnia sercowego oraz przetestowania prewencyjnych lub terapeutycznych strategii leczenia tej choroby, opracowano modele obciążenia następczego in vivo9,10,11,12. Chociaż modele te dostarczyły korzystnych informacji na temat wpływu obciążenia następczego na wydajność komór, nie pozwalają na precyzyjną kontrolę nad wielkością obciążenia następczego. Alternatywnie, badania in vitro obciążenia następczego wykonywane na wyciętych preparatach sercowych i mięśniowych pozwalają na dokładniejszą kontrolę obciążenia tkanek, ale modele te nie sprzyjają badaniom podłużnym13,14,15.
Aby przezwyciężyć te problemy, opracowaliśmy model in vitro podwyższonego obciążenia następczego w zmodyfikowanych tkankach serca (EHTs)16,17. Model ten jest trójwymiarowym formatem hodowli komórek serca szczura osadzonych w matrycy fibrynowej zawieszonej między elastycznymi, pustymi w środku silikonowymi wkładkami. Tkanki te biją samoistnie (wbrew oporowi wkładów silikonowych) i wykonują pracę auksotoniczną. W poprzednich eksperymentach zwiększyliśmy obciążenie następcze przyłożone do EHT 12-krotnie, wkładając sztywne metalowe aparaty ortodontyczne do pustych wkładów silikonowych na jeden tydzień. Doprowadziło to do wielu zmian, charakterystycznych dla patologicznego przerostu mięśnia sercowego18,19,20: przerost kardiomiocytów, częściowa nekroptoza, spadek siły skurczu, upośledzenie rozluźnienia tkanek, reaktywacja programu genów płodu, przejście metaboliczne z utleniania kwasów tłuszczowych do glikolizy beztlenowej i wzrost zwłóknienia. Chociaż procedura ta została z powodzeniem zastosowana w kilku badaniach17,21,22, ma ona pewne wady. Istnieją tylko dwa stany, niskie lub bardzo wysokie (12-krotne) obciążenie następcze, a procedura wymaga ręcznego obchodzenia się z EHT, co ogranicza ich elastyczność czasową i stwarza ryzyko zanieczyszczenia.
Niedawno, Leonard et al. użyli podobnej techniki do modulacji obciążenia następczego w EHT hodowanych na silikonowych słupkach23. Wokół zewnętrznej strony słupków umieszczono szelki o różnej długości, aby ograniczyć ich ruch zginający. Autorzy tego badania stwierdzili, że pojedynczy mały lub średni wzrost obciążenia poprawił rozwój siły i dojrzewanie ludzkich EHT pochodzących z iPS, podczas gdy większe obciążenia powodowały stan patologiczny. Jednak, podobnie jak w naszym własnym systemie, technika ta pozwala tylko na pojedyncze wzrosty obciążenia następczego, którego wielkość jest podyktowana długością stężeń. W związku z tym drobne zmiany obciążenia następczego, modyfikacje obciążenia następczego w czasie i precyzyjne schematy obciążenia nie są możliwe przy użyciu tych technik
.Tutaj udostępniamy protokół dla systemu, który może być używany do modulacji oporu końcowego, tj. obciążenia wtórnego EHT magnetycznie24. Platforma ta ułatwia precyzyjne dostrajanie obciążenia następczego, umożliwia zdefiniowanie przez użytkownika schematów ładowania wtórnego i zapewnia sterylność EHT.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
1. Przygotowanie platformy do regulacji obciążenia następczego
UWAGA: Kroki zawarte w tej części protokołu nie są ograniczone czasowo.
- Wytwarzanie magnetycznie responsywnych stelaży silikonowych
UWAGA: Stelaże te służą jako platforma hodowlana dla EHT. Każde EHT jest zawieszone między dwoma silikonowymi słupkami, które nadają tkance obciążenie następcze (afterload). Stopień obciążenia następczego jest bezpośrednio powiązany ze sztywnością tych słupków. Aby umożliwić magnetyczne strojenie obciążenia następczego, niektóre słupki muszą być magnetycznie responsywne.- Należy pozyskać stelaże ze słupków silikonowych kompatybilne z płytką 24-dołkową (wymiary podano na Rysunku uzupełniającym 1). Stelaże użyte w tej badaniu zostały wyprodukowane przez komercyjnego dostawcę wyrobów silikonowych zgodnie z tymi wymiarami, przy użyciu silikonu o twardości Shore 40.
- Należy określić polaryzację magnesów słupkowych (np. d = 0.5 mm, h = 2.0 mm; patrz Tabela materiałów), umieszczając je na większym magnesie stałym.
- Zachowując stałą polaryzację, należy nasmarować magnesy wodą i wprowadzać je pojedynczo do zewnętrznych słupków stelaży silikonowych.
UWAGA: Próba wprowadzenia więcej niż jednego magnesu naraz spowoduje wzrost oporu, co utrudni dociśnięcie magnesów do dna słupka. - Należy użyć stępionego fragmentu stalowego drutu dentystycznego (d ≈ 0.4 mm, patrz Tabela materiałów), aby ostrożnie dociśnąć magnesy do dna pustego otworu słupka. W każdym słupku można umieścić do pięciu magnesów.
- Za pomocą szczypiec (okrągłych) należy wygiąć stalowy drut dentystyczny (d ≈ 0.4 mm, patrz Tabela materiałów) w wsporniki o szerokości 11.25 mm i długości 15 mm. Do przecięcia wsporników należy użyć obcinaczek do drutu, a do wygładzenia powierzchni cięcia pilnika. Aby zapewnić uzyskanie prawidłowych wymiarów, można posłużyć się własnoręcznie wykonowanym szablonem pomagającym w gięciu drutu.
UWAGA: Unieruchomienie słupków można również osiągnąć za pomocą wsporników wykonanych z innych materiałów, o ile są one niemagnetyczne i sztywne. - Wsporniki należy nasmarować wodą i wsunąć do stelaża silikonowego, unieruchamiając w ten sposób drugi i trzeci słupek od zewnątrz (pełny schemat stelaża silikonowego przedstawiono na Rysunku 1).
UWAGA: Opcjonalnie, w celu dostosowania bazowej sztywności słupków kontrolnych do sztywności słupków magnetycznie responsywnych, w pustych słupkach (tych bez wspornika lub magnesu) można umieścić fragmenty styrenowego pręta okrągłego (patrz Tabela materiałów). - Stelaże należy pozostawić na 1–2 dni, aby pozostała woda odparowała.
- Po wyschnięciu słupków, otwory na górze pustych słupków silikonowych zawierających magnesy należy uszczelnić kroplą kleju silikonowego.
- Urządzenie do strojenia obciążenia następczego
UWAGA: W miarę jak magnesy w urządzeniu do strojenia obciążenia następczego są przesuwane w stronę magnesów w słupkach silikonowych lub od nich, przyciągające siły magnetyczne odpowiednio rosną lub maleją, co skutkuje zmianą sztywności słupków silikonowych. Ruch ten jest realizowany za pomocą stolika piezoelektrycznego. Ze względu na prototypowy charakter urządzenia do strojenia obciążenia następczego, nie podano szczegółowych instrukcji krok po kroku dotyczących jego replikacji. Zamiast tego w niniejszym dokumencie szczegółowo opisano ogólne wytyczne konstrukcyjne dla podobnego urządzenia.- Należy pozyskać bardzo precyzyjny liniowy silnik piezoelektryczny, aby umożliwić pionowe przemieszczanie płyty magnesów w kierunku EHT i od nich (patrz Tabela materiałów).
UWAGA: Zdecydowanie zaleca się, aby silnik ten był wyposażony w enkoder liniowy w celu korekcji pozycjonowania stolika. - Zestaw magnesów stałych należy umieścić w niemagnetycznym uchwycie w taki sposób, aby były one wyrównane osiowo z magnesami słupkowymi, gdy zostaną umieszczone bezpośrednio pod nimi. W tym przypadku duże magnesy cylindryczne (d = 13 mm, h = 14 mm; patrz Tabela materiałów) zostały wprasowane w płytkę z tworzywa akrylowego („płyta magnesów”).
- Uchwyt magnesów należy przymocować do stolika piezoelektrycznego przy użyciu materiału niemagnetycznego. Można to osiągnąć za pomocą aluminiowego profilu w kształcie litery L (patrz Rysunek 2).
- Należy skonstruować ramę, która pomieści komponenty urządzenia do strojenia obciążenia następczego. Struktura ta powinna posiadać co najmniej miejsce do pionowego montażu stolika piezoelektrycznego oraz sztywną ramę, na której zostanie umieszczona płytka 24-dołkowa.
UWAGA: Zaleca się, aby miejsce montażu było modyfikowalne w płaszczyźnie poziomej, co pozwoli na regulację wyrównania osiowego między dwoma zestawami magnesów. W przedstawionym systemie do uzyskania takiej manewrowości zastosowano system napędów mechanicznych (Rysunek 3). Opisane tutaj urządzenie do strojenia obciążenia następczego zostało zaprojektowane tak, aby było kompatybilne z systemem analizy kurczliwości EHT (patrz Tabela materiałów). W związku z tym jego wymiary zostały ograniczone do 29 cm szerokości, 29 cm głębokości i 16 cm wysokości, aby zmieścić się w tym systemie. - Aby umożliwić wizualną analizę tkanek, w urządzeniu do strojenia obciążenia następczego należy zainstalować źródło światła. W tym przypadku do oświetlania EHT od dołu wykorzystano matrycę diod LED (Rysunek 4, Rysunek 5).
- Należy pozyskać bardzo precyzyjny liniowy silnik piezoelektryczny, aby umożliwić pionowe przemieszczanie płyty magnesów w kierunku EHT i od nich (patrz Tabela materiałów).
- Kalibracja systemu strojenia obciążenia następczego
UWAGA: Aby precyzyjnie zwiększyć obciążenie następcze EHT do pożądanej wartości, należy określić zależność między odstępem magnesów a wynikającą z tego sztywnością słupka.- Należy zmierzyć najmniejszy (dmin) i największy (dmax) możliwy odstęp magnesów w danej konfiguracji. Odległości te wyznaczą maksymalne i minimalne osiągalne obciążenia następcze.
UWAGA: Dno płytki hodowlanej zapobiegnie bezpośredniemu kontaktowi między płytą magnesów a magnetycznie responsywnymi słupkami silikonowymi. - Należy przygotować zestaw niemagnetycznych obciążników i zawiesić je na sznurku, aby służyły jako obciążenia testowe.
- Należy określić masę obciążeń testowych za pomocą precyzyjnej wagi i opisać je zgodnie z ich masą. W tym przypadku użyto sześciu różnych obciążników z szyb szkliwnego o masach od 30 mg do 200 mg.
UWAGA: Należy wybrać obciążniki wystarczająco ciężkie, aby wygiąć słupek, ale nie tak ciężkie, by wygięły go o więcej niż kilka milimetrów. Zastosowanie większej liczby obciążeń testowych zapewnia większą precyzję kalibracji, ale jest bardziej czasochłonne. - Należy zamontować jeden ze stelaży silikonowych pionowo (używając materiałów niemagnetycznych) w taki sposób, aby magnetycznie responsywne słupki silikonowe były zorientowane poziomo.
- Jeden z magnesów płyty („magnes kalibracyjny”) należy zamontować na liniowym stoliku poruszającym się poziomo, tak aby był on wyrównany osiowo z magnetycznie responsywnym słupkiem.
- Za pomocą stolika poziomego należy ustawić magnes kalibracyjny w określonej odległości od magnetycznie responsywnego słupka silikonowego (najlepiej zacząć od odległości równej maksymalnemu odstępowi magnesów osiągalnemu za pomocą urządzenia do strojenia obciążenia następczego).
- Obok zestawu należy ustawić kamerę (przykład patrz Tabela materiałów), aby móc optycznie rejestrować ugięcie słupka pod wpływem obciążeń testowych.
UWAGA: Zaleca się użycie kamery o rozdzielczości co najmniej 2 megapikseli, aby zapewnić dokładne określenie ugięcia słupka. - Należy wykonać zdjęcie słupka bez żadnych obciążeń, aby służyło ono jako punkt odniesienia dla „neutralnej” pozycji słupka.
- Bez zmiany perspektywy kamery należy przymocować jedno z obciążeń do samego końca słupka silikonowego i wykonać zdjęcie słupka uginającego się pod wpływem ciężaru.
- Pomiar należy powtórzyć dla wszystkich obciążeń.
- Należy optycznie wyznaczyć ugięcie słupka silikonowego spowodowane siłą grawitacji każdego obciążnika.
- Należy nanieść na wykres ugięcie słupka silikonowego (x, na osi x) w funkcji siły grawitacji każdego obciążnika testowego (mg, na osi y). Powinno to dać liniową zależność między siłą a ugięciem.
UWAGA: Jeśli dane są nieliniowe, może to oznaczać, że słupek znajduje się poza swoim liniowym zakresem ugięcia, tzn. użyte obciążniki były zbyt ciężkie. - Należy wyznaczyć funkcję regresji liniowej przechodzącą przez punkt (0,0) i uzyskane dane (przykłady na Rysunku 6A). Nachylenie tej funkcji (mg = kx) jest sztywnością k magnetycznie responsywnego słupka silikonowego przy testowanym odstępie magnesów.
- Kroki te należy powtórzyć dla kilku odstępów między dmax a dmin. W tym przypadku przeanalizowano ugięcia w dziewięciu różnych pozycjach magnesów w zakresie od ~31 mm do ~5 mm.
- Tą samą techniką należy wyznaczyć sztywność bazową magnetycznie responsywnego słupka silikonowego w obecności magnesu kalibracyjnego.
- Tą samą techniką należy również wyznaczyć sztywność ruchomego, niemagnetycznie responsywnego słupka kontrolnego.
- Należy nanieść uzyskane wartości k w funkcji odpowiednich odległości magnesów. Powinno to dać ujemną zależność wykładniczą.
- Przez te wartości należy wyznaczyć funkcję regresji. Na przykład, w oprogramowaniu analitycznym można użyć funkcji Non-linear fit | One-phase decay (patrz Tabela materiałów). Ta funkcja regresji opisuje zależność między odstępem magnesów a obciążeniem następczym (przykład na Rysunku 6B).
- Należy zmierzyć najmniejszy (dmin) i największy (dmax) możliwy odstęp magnesów w danej konfiguracji. Odległości te wyznaczą maksymalne i minimalne osiągalne obciążenia następcze.
2. Generowanie i hodowla EHT
UWAGA: Generowanie i hodowla EHT zostały szczegółowo opisane w innym artykule25. Dlatego w naszym protokole omówimy te kwestie jedynie krótko. Prosimy o wykonywanie następujących kroków w warunkach sterylnych, z zachowaniem zasad dobrej praktyki hodowli komórkowych.
- Generowanie EHT
- Zanurzyć wcześniej przygotowane silikonowe statywy w pojemniku wypełnionym 70% etanolem na co najmniej 20 min.
OSTROŻNIE: Nie sterylizować w autoklawie silikonowych słupków z regulowanym obciążeniem, ponieważ wysokie temperatury mogą uszkodzić magnesy trwałe. - Przenieść pojemnik do komory z laminarnym przepływem powietrza, przepłukać statywy 2x sterylną wodą i pozostawić do wyschnięcia.
UWAGA: Aby zmniejszyć ryzyko kontaminacji, proces ten należy przeprowadzić w tej samej komorze z laminarnym przepływem powietrza, która zostanie później wykorzystana do odlewania EHT. - Pozyskać (i w razie potrzeby rozmrozić) komórki komorowe serca noworodka szczura lub kardiomiocyty pochodzące z hiPSC (ludzkich indukowanych pluripotencjalnych komórek macierzystych) (dostępne również w sprzedaży) i przygotować mieszaninę do rekonstrukcji EHT zgodnie z Tabelą 1.
- Pipetować 1,5 mL ciepłego 2% roztworu agarozy do czterech skrajnych lewych studzienek płytki hodowlanej 24-dołkowej i natychmiast włożyć dystans z politetrafluoroetylenu (PTFE) (patrz Tabela materiałów) do ciekłego roztworu agarozy.
- Powtórzyć poprzedni krok dla pozostałych 20 studzienek na płytce hodowlanej.
- Po pozostawieniu agarozy do stężenia przez ok. 10 min, ostrożnie usunąć dystanse PTFE.
UWAGA: Agaroza staje się mętna po zastygnięciu. - Włożyć słupki magnetycznie wrażliwych silikonowych statywów do pustych przestrzeni w agarozie powstałych po usunięciu dystansów PTFE.
- Pipetować 100 μL mieszaniny do rekonstrukcji do 3 μL alikwotu roztworu trombiny o stężeniu 100 mU/L. Pipetować w górę i w dół dwukrotnie w celu wymieszania, a następnie szybko przenieść mieszaninę do pustej przestrzeni w pierwszej formie agarozowej na płytce hodowlanej.
- Powtórzyć poprzedni krok dla pozostałych 23 form, używając nowej końcówki do pipety dla każdego EHT.
UWAGA: Delikatnie mieszać mieszaninę do rekonstrukcji co 6–8 EHT, aby zapobiec sedymentacji komórek. - Przechowywać płytkę 24-dołkową w inkubatorze (37 °C, 7% CO2, 40% O2) przez 90 min. W międzyczasie przygotować pożywkę EHT, uzupełniając zmodyfikowaną pożywkę Eagle’a z Dulbecco (DMEM) o 10% surowicy końskiej, 1% penicyliny/streptomycyny, 10 μg/mL insuliny i 33 µg/mL aprotininy.
- Dodać 500 μL ciepłej pożywki EHT do każdej studzienki.
- Przechowywać płytkę 24-dołkową w inkubatorze (37 °C, 7% CO2, 40% O2) przez 30 min. W tym czasie przygotować drugą płytkę 24-dołkową z 1,5 mL pożywki EHT w każdej studzience i umieścić ją w inkubatorze.
- Ostrożnie wyjąć magnetycznie wrażliwe silikonowe statywy z nowo odlany EHT z form agarozowych i przenieść je na drugą płytkę 24-dołkową.
- Zanurzyć wcześniej przygotowane silikonowe statywy w pojemniku wypełnionym 70% etanolem na co najmniej 20 min.
- Hodowla EHT
UWAGA: Po odlaniu tkanek wymieniać pożywkę trzy razy w tygodniu: w poniedziałki, środy i piątki.- W celu wymiany pożywki pipetować 1,5 mL świeżej pożywki EHT na studzienkę do nowej płytki hodowlanej 24-dołkowej i umieścić płytkę w inkubatorze w temperaturze 37 °C, 7% CO2 i 40% O2 na co najmniej 30 min.
- Przenieść silikonowe statywy ze starej płytki 24-dołkowej na nową płytkę pod dygestorium do hodowli komórkowych.
- Przechowywać zamknięte płytki EHT w inkubatorze w temperaturze 37 °C, 7% CO2 i 40% O2.
3. Eksperymenty z modyfikacją obciążenia następczego
UWAGA: Poniższe kroki protokołu są specyficzne dla silnika piezoelektrycznego i platformy do optycznej analizy kurczliwości wymienionych w Tabeli materiałów.
- Przygotowanie urządzenia do regulacji obciążenia następczego do eksperymentów
- Aby zmierzyć wpływ manipulacji obciążeniem następczym na kurczliwość EHT, należy odłączyć i wyjąć system oświetlenia z wewnętrznej komory platformy do optycznej analizy kurczliwości i włożyć urządzenie do regulacji obciążenia następczego wraz ze źródłem światła.
- Zainstaluj oprogramowanie do sterowania ruchem stolika (patrz Tabela materiałów) na komputerze, który będzie służył do obsługi urządzenia do regulacji obciążenia następczego.
- Podłącz piezoceramiczny silnik stolika do kontrolera ruchu (patrz Tabela materiałów), a kontroler ruchu do komputera. Upewnij się, że kontroler ruchu jest również podłączony do źródła zasilania.
UWAGA: Na przednim panelu kontrolera ruchu znajdują się dwie diody. Po podłączeniu do zasilania obie diody migają na czerwono przez kilka sekund. Podczas pracy górna dioda pozostaje zielona, natomiast dolna powinna zmienić kolor na czerwony tylko w przypadku wystąpienia błędu. - Umieść pustą płytkę hodowlaną z 24 dołkami w uchwycie na płytkę na górze urządzenia do regulacji obciążenia następczego.
- Wyrównaj optycznie pustą płytkę hodowlaną z płytką magnetyczną poniżej, korzystając z mechanicznego systemu napędowego XY zamocowanego do uchwytu.
- Obsługa urządzenia do regulacji obciążenia następczego
- Uruchom oprogramowanie platformy kontrolera ruchu.
- Połącz oprogramowanie z silnikiem stolika piezoelektrycznego, wybierając port wyznaczony jako port stolika podczas instalacji oprogramowania sterowania ruchem, a następnie kliknij przycisk open port.
UWAGA: Po wykonaniu tego kroku port powinien zostać oznaczony jako „open” i pojawić się w zielnym polu. - Przejdź do panelu System. W menu rozwijanym Loop wybierz Open Loop.
- Ręcznie przesuń płytkę magnetyczną do najwyższej pozycji, tj. do najmniejszego możliwego odstępu między magnesami dmin. Płytka magnetyczna powinna stykać się z uchwytem płytki hodowlanej.
- Przejdź do panelu Motion. Kliknij przycisk Zero, aby zresetować aktualną pozycję stolika piezoelektrycznego do 0 mm.
- Ręcznie przesuń płytkę magnetyczną do najniższej możliwej pozycji. Zapisz pozycję encodera (wyświetlaną w panelu Motion jako Enc), aby określić zakres ruchu piezoceramicznego silnika stolika.
- Ustaw Travel Limits w panelu System na wartości mieszczące się w zakresie ruchu określonym w poprzednim kroku. Zapobiega to uderzeniu płytki magnetycznej w płytkę hodowlaną lub dno urządzenia do regulacji obciążenia następczego.
- Ponownie przesuń płytkę magnetyczną do najwyższej pozycji i kliknij przycisk Zero.
- Przejdź do panelu systemu i zmień tryb pętli sprzężenia zwrotnego na Closed Loop. Zapewnia to korektę wszelkich błędów pozycjonowania stolika.
- Kliknij przycisk Save w polu Save Parameters, aby zapisać te ustawienia w systemie.
- Umieść płytkę hodowlaną z 24 dołkami zawierającą EHT na magnetycznie responsywnych silikonowych stelażach w uchwycie na płytkę hodowlaną.
- Aby obliczyć odstęp między magnesami niezbędny do uzyskania pożądanego obciążenia następczego, rozwiąż funkcję regresji nieliniowej z kroku 1.3.19 dla parametru odstępu między magnesami d. Na przykład, jeśli równanie to:
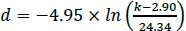 , gdzie d jest odstępem między magnesami (w mm) niezbędnym do uzyskania pożądanego obciążenia następczego k w mN/mm, to do uzyskania obciążenia następczego 5 mN/mm niezbędny byłby odstęp między magnesami wynoszący 12,12 mm.
- Odejmij dmin od obliczonego odstępu między magnesami d. Wynik to odległość, o którą płytka magnetyczna musi przemieścić się z pozycji Zero, aby uzyskać pożądane obciążenie następcze.
- Wpisz tę wartość w pole wejściowe Target Position 1 w panelu Motion i kliknij Go, aby dostosować obciążenie następcze EHT do obliczonej wartości.
- Opcjonalnie: Programowanie stolika dla interwałowego schematu obciążenia następczego
UWAGA: Poprzednia sekcja opisuje, jak zaprogramować stolik, aby przemieścił się i pozostał w jednej pozycji. Możliwe jest jednak również łączenie różnych poleceń w program, aby uzyskać automatycznie wykonywaną sekwencję ruchów, która może być powtarzana w ciągłej pętli. Szczegółowe instrukcje dotyczące oprogramowania platformy kontrolera ruchu znajdują się w instrukcji obsługi dostarczonej przez producenta stolika.- Po skonfigurowaniu urządzenia do regulacji obciążenia następczego zgodnie z opisem w poprzedniej sekcji, otwórz panel Command. Wpisz polecenie 1PGM1 i naciśnij Enter, aby rozpocząć nagrywanie programu.
- Aby stworzyć program, który na przykład spowoduje przesunięcie stolika piezoelektrycznego w dół o 30 mm z pozycji Zero (oddalenie od EHT) i powrót po 40 s, wprowadź następujący ciąg poleceń: 1MVA30 → 1WST → 1WTM40000 → 1MVA0 → 1WST
- Użyj polecenia 1END, aby zakończyć nagrywanie programu i go zapisać.
- Użyj polecenia 1EXC1, aby wykonać nagrany program.
- Aby program był wykonywany w ciągłej pętli, wprowadź 1PGL1, a następnie polecenie 1EXC1.
- Aby przerwać zapętlony program, wprowadź polecenie 1EST.
UWAGA: Tabela 2 zawiera przydatne polecenia do eksperymentów z modyfikacją obciążenia następczego. Pełna lista dostępnych poleceń dla tego systemu znajduje się w podręczniku referencyjnym modułowego systemu sterowania ruchem.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Kwantyfikacja sztywności słupka magnetycznego
Poziomo zorientowany, magnetycznie responsywny silikonowy słupek zamontowano w stałej pozycji, a osiowo wyrównany magnes kalibracyjny umieszczono w kilku określonych odległościach („odstępach magnetycznych”) od tego słupka. Od końca silikonowego słupka zawieszono obciążenia testowe o znanej masie, co spowodowało jego ugięcie. Ugięcie to zostało skwantyfikowane optycznie. We wszystkich odstępach magnetycznych zaobserwowano liniową zależność między siłą gra...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Przedstawiony w niniejszym dokumencie protokół opisuje nową technikę magnetycznej zmiany obciążenia następczego w zmodyfikowanych tkankach serca. Technika ta opiera się na użyciu stolika piezoelektrycznego do przesuwania płytki silnych magnesów w kierunku i od magnetycznie reagujących stojaków z silikonowymi słupkami. Im bliżej znajdują się dwa zestawy magnesów, tym silniejsze jest obciążenie następcze, którego doświadczają wyhodowane na nich EHT.
Istnieje kilka kroków, które mają kluczowe zna...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
TE i MNH są współzałożycielami EHT Technologies GmbH. Wszyscy pozostali autorzy nie mają nic do ujawnienia.
Podziękowania
Autorzy dziękują Jutcie Starbatty za jej wsparcie w pracach nad kulturą tkankową, Axelowi Kirchhofowi za fotografię, Alice Casagrande Cesconetto za pracę edycyjną, oraz specjalne podziękowania dla Bülenta Aksehirlioglu za wsparcie techniczne w rozwoju tego urządzenia. B.B. był wspierany przez DZHK (Niemieckie Centrum Badań nad Układem Sercowo-Naczyniowym) Scholar Grant, M.L.R. przez Whitaker International Postdoctoral Scholar Grant oraz M.N.H. przez fundusze z DZHK.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Cylindryczne magnesy płytowe | HKCM | 9962-55184 | h = 14 mm, d = 13 mm |
| Cylindryczne magnesy słupkowe | HKCM | 9962-63571 | h = 2 mm, d = 0,5 mm |
| Drut dentystyczny | Ormco | 266-1316 | d = 0,016 cala (0,406 mm) |
| GraphPad GraphPad | Software, La Jolla, Kalifornia, USA | wersja 6.00 dla systemu Windows | |
| Oprogramowanie do sterowania ruchem dla silnika piezoelektrycznego | Micronix USA | do pobrania za darmo na stronie głównej producenta | |
| Sterownik ruchu do silnika piezoelektrycznego | Micronix USA | strong>MMC-100-01000 | |
| Platforma optycznej analizy kurczliwości | EHT technologies | A0001 | |
| Piezoelektryczny silnik liniowy | Micronix USA | PPS-20-15206 | wyposażony w liniowy enkoder optyczny, środowisko inkubatora kompatybilny |
| pręt styrenowy | Plastruct | MR-15 | d = 0,015 cala (0,381 mm) |
| Kamera USB | Reichelt Elektronik | REFLECTA 66142 |
Bibliografia
- Zipes, D. P., Libby, P., Bonow, R. O., Mann, D. L., Tomaselli, G. F. Braunwald's Heart Disease: A Textbook of Cardiovascular Medicine. 11th edn. , Elsevier. (2018).
- McCain, M. L., Yuan, H., Pasqualini, F. S., Campbell, P. H., Parker, K. K. Matrix elasticity regulates the optimal cardiac myocyte shape for contractility. American Journal of Physiology- Heart and Circulatory Physiology. 306 (11), 1525-1539 (2014).
- de Groot, P. C., van Dijk, A., Dijk, E., Hopman, M. T. Preserved cardiac function after chronic spinal cord injury. Archives of Physical Medicine and Rehabilitation. 87 (9), 1195-1200 (2006).
- Perhonen, M. A., et al. Cardiac atrophy after bed rest and spaceflight. Journal of Applied Physiology. 91 (2), 645-653 (2001).
- Levy, D., Larson, M. G., Vasan, R. S., Kannel, W. B., Ho, K. K. The progression from hypertension to congestive heart failure. Journal of the American Medical Association. 275 (20), 1557-1562 (1996).
- Levy, D., et al. Long-term trends in the incidence of and survival with heart failure. The New England Journal of Medicine. 347 (18), 1397-1402 (2002).
- Maggioni, A. P., et al. EURObservational Research Programme: regional differences and 1-year follow-up results of the Heart Failure Pilot Survey (ESC-HF Pilot). European Journal of Heart Failure. 15 (7), 808-817 (2013).
- Mozaffarian, D., et al. Heart disease and stroke statistics--2015 update: a report from the American Heart Association. Circulation. 131 (4), 29(2015).
- Klautz, R. J., Teitel, D. F., Steendijk, P., van Bel, F., Baan, J. Interaction between afterload and contractility in the newborn heart: evidence of homeometric autoregulation in the intact circulation. Journal of the American College of Cardiology. 25 (6), 1428-1435 (1995).
- Liedtke, A. J., Pasternac, A., Sonnenblick, E. H., Gorlin, R. Changes in canine ventricular dimensions with acute changes in preload and afterload. The American Journal of Physiology. 223 (4), 820-827 (1972).
- Toischer, K., et al. Differential cardiac remodeling in preload versus afterload. Circulation. 122 (10), 993-1003 (2010).
- Zhang, H., et al. Cellular Hypertrophy and Increased Susceptibility to Spontaneous Calcium-Release of Rat Left Atrial Myocytes Due to Elevated Afterload. PloS one. 10 (12), 0144309(2015).
- Hori, M., et al. Loading sequence is a major determinant of afterload-dependent relaxation in intact canine heart. The American Journal of Physiology. 249, 4 Pt 2 747-754 (1985).
- Schotola, H., et al. The contractile adaption to preload depends on the amount of afterload. ESC Heart Failure. 4 (4), 468-478 (2017).
- Sonnenblick, E. H., Downing, S. E. Afterload as a primary determinat of ventricular performance. The American Journal of Physiology. 204, 604-610 (1963).
- Hirt, M. N., et al. Increased afterload induces pathological cardiac hypertrophy: a new in vitro model. Basic Research in Cardiology. 107 (6), 307(2012).
- Hirt, M. N., et al. Deciphering the microRNA signature of pathological cardiac hypertrophy by engineered heart tissue- and sequencing-technology. Journal of Molecular and Cellular Cardiology. 81, 1-9 (2015).
- Dorn, G. W. The fuzzy logic of physiological cardiac hypertrophy. Hypertension. 49 (5), 962-970 (2007).
- Hill, J. A., Olson, E. N. Cardiac plasticity. The New England Journal of Medicine. 358 (13), 1370-1380 (2008).
- Maillet, M., van Berlo, J. H., Molkentin, J. D. Molecular basis of physiological heart growth: fundamental concepts and new players. Nature Reviews Molecular Cell Biology. 14 (1), 38-48 (2013).
- Stenzig, J., et al. DNA methylation in an engineered heart tissue model of cardiac hypertrophy: common signatures and effects of DNA methylation inhibitors. Basic Research in Cardiology. 111 (1), 9(2016).
- Werner, T. R., Kunze, A. C., Stenzig, J., Eschenhagen, T., Hirt, M. N. Blockade of miR-140-3p prevents functional deterioration in afterload-enhanced engineered heart tissue. Scientific Reports. 9 (1), 11494(2019).
- Leonard, A., et al. Afterload promotes maturation of human induced pluripotent stem cell derived cardiomyocytes in engineered heart tissues. Journal of Molecular and Cellular Cardiology. 118, 147-158 (2018).
- Rodriguez, M. L., Werner, T. R., Becker, B., Eschenhagen, T., Hirt, M. N. Magnetics-Based Approach for Fine-Tuning Afterload in Engineered Heart Tissues. ACS Biomaterials Science & Engineering. 5 (7), 3663-3675 (2019).
- Mannhardt, I., et al. Automated Contraction Analysis of Human Engineered Heart Tissue for Cardiac Drug Safety Screening. Journal of Visualized Experiments: JoVE. (122), e55461(2017).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
