W tym artykule przedstawiono adaptacyjny filtr oparty na algorytmie znormalizowanego najmniejszego średniego kwadratu (NLMS) oraz metodę szacowania prędkości obrotowej do wykrywania elektrycznych i hydraulicznych usterek siłownika elektrohydrostatycznego (EHA). Skuteczność i wykonalność wyżej wymienionych metod jest weryfikowana za pomocą symulacji i eksperymentów.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Projektowanie i zastosowanie metody detekcji uszkodzeń w oparciu o filtry adaptacyjne i estymację prędkości obrotowej dla siłownika elektrohydrostatycznego
W tym artykule
Podsumowanie
Streszczenie
Siłownik elektrohydrostatyczny (EHA) jest obiecującym urządzeniem uruchamiającym używanym w systemach sterowania lotem dla samolotów elektrycznych (MEA) ze względu na jego wysoką gęstość mocy i niskie koszty utrzymania. Ponieważ niezawodność systemu maleje wraz ze wzrostem złożoności, wykrywanie usterek staje się coraz ważniejsze. W tym artykule zaprojektowano filtr adaptacyjny w oparciu o znormalizowany algorytm najmniejszych średnich kwadratów (NLMS), który może zidentyfikować rezystancję uzwojeń silnika w trybie online w celu wykrycia usterek elektrycznych w EHA. Dodatkowo, w oparciu o zależność analityczną pomiędzy prędkością obrotową a przemieszczeniem, zaprojektowano metodę szacowania prędkości obrotowej. Porównując rzeczywistą prędkość obrotową z szacowaną, można było wykryć usterki hydrauliczne. Aby zweryfikować skuteczność powyższej metody, zastosowano oprogramowanie do modelowania i symulacji, które obejmowały wstrzykiwanie i wykrywanie błędów. Na tej podstawie zbudowano eksperymentalną platformę, która następnie została poddana serii eksperymentów walidacyjnych. Wyniki wskazują, że metoda wykrywania usterek może potencjalnie wykrywać usterki elektryczne i hydrauliczne w EHA.
Wprowadzenie
Siłownik elektrohydrostatyczny (EHA) jest kluczowym elementem do sterowania lotem w samolotach bardziej elektrycznych (MEA). Typowa struktura EHA jest pokazana na Rysunek 1. Jego zwarta konstrukcja gwarantuje wysoką gęstość mocy, niskie koszty utrzymania oraz wyższą odporność na awarie i bezpieczeństwo w porównaniu z tradycyjnym serwonapędem hydraulicznym (HSA)1. Jednak obecna niezawodność EHA nie jest w stanie spełnić praktycznych wymagań bardziej elektrycznych samolotów2. W związku z tym do konstrukcji EHA wprowadzono technologię redundancji. Aby zmaksymalizować skuteczność technologii redundancji, stan pracy systemu powinien być monitorowany za pomocą metody wykrywania usterek3. W zależności od miejsca, w którym występuje usterka, tryby awarii EHA można podzielić na awarie serwosterownika i awarie jednostki sterującej mocą (PCU). Usterki PCU można dalej podzielić na usterki czujników, usterki jednostek elektromechanicznych i usterki jednostek hydraulicznych. Mechanizm błędu serwosterownika ma niewielki związek z korpusem EHA, a prawdopodobieństwo uszkodzenia czujnika jest znacznie niższe niż w przypadku komponentu urządzenia4. Dlatego w niniejszym artykule skupimy się na usterkach zespołu elektromechanicznego i zespołu hydraulicznego.
Usterki jednostek elektromechanicznych obejmują usterki modułu napędu silnika oraz usterki bezszczotkowego silnika prądu stałego (BLDCM). Ogólnie rzecz biorąc, prawdopodobieństwo wystąpienia usterki elektroniki napędu elektrycznego (PDE) (np. usterka zwarciowa, usterka obwodu otwartego) jest stosunkowo wysokie. Gdy dojdzie do usterki zwarciowej, prąd PDE gwałtownie wzrasta w krótkim czasie, powodując poważne konsekwencje, takie jak wyłączenie silnika lub uszkodzenie elementów elektrycznych. Chociaż silnik może utrzymać swój stan roboczy po wystąpieniu usterki w obwodzie otwartym, przetężenie i przepięcie innych elementów elektrycznych są nadal nieuniknione, a w konsekwencji mogą wystąpić usterki wtórne5. Jeśli chodzi o BLDCM, uzwojenia silnika są najbardziej podatne na usterki spowodowane zwarciem lub przerwą w obwodzie6. PDE w jednostce elektromechanicznej jest połączony szeregowo z odpowiednimi uzwojeniami silnika. Metoda wykrywania usterek zaprojektowana dla uzwojeń silnika jest również skuteczna w przypadku usterek w PDE. W związku z tym usterki jednostek elektromechanicznych, w tym zarówno w silniku, jak i PDE, powinny być wykrywane w trybie online.
Usterki agregatu hydraulicznego obejmują wystąpienia usterek w pompie tłokowej o stałej wydajności, zintegrowanym bloku zaworów i siłowniku uruchamiającym7. Pompa tłokowa EHA składa się z tłoków, tarcz sterujących i płyt zaworowych; Uszkodzenie uszczelki i zużycie płyty zaworowej to główne formy usterki8. Te dwa tryby awarii zwiększają nieszczelność pompy. Następują nieprawidłowe zmiany w przepływie wyjściowym i ciśnieniu, które ostatecznie prowadzą do spadku prędkości cylindra uruchamiającego i zmniejszenia wydajności serwomechanizmu systemu. Tryby usterek zintegrowanego bloku zaworów obejmują usterkę zbiornika pod ciśnieniem, usterkę zaworu zwrotnego, usterkę zaworu nadmiarowego i usterkę zaworu wyboru trybu. Zbiornik ciśnieniowy zwykle przyjmuje konstrukcję samozwiększającą o wysokiej niezawodności. Jednak w przypadku usterki niewystarczające ciśnienie doładowania powoduje kawitację pompy, co skutkuje nieprawidłowym przepływem wyjściowym. Zmęczenie sprężyny, zużycie komponentów i deformacje są częstymi trybami usterek w zaworach zwrotnych i zaworach nadmiarowych. Usterka zaworu zwrotnego objawia się nieszczelnością wsteczną, która bezpośrednio prowadzi do nieprawidłowego przepływu. Usterka zaworu nadmiarowego prowadzi do nieprawidłowej funkcji ochrony, co skutkuje nieprawidłowym ciśnieniem. Najczęstszymi wadami zaworu wyboru trybu są awaria sprężyny powrotnej i pęknięte cewki drutu. Pierwsza z nich powoduje bieżące przełączanie stanu pracy, co prowadzi do nieprawidłowego ruchu cylindra uruchamiającego. Usterka siłownika uruchamiającego powoduje spadek precyzji sterowania położeniem i wydajności dynamicznej. Podsumowując, usterki agregatów hydraulicznych powodują nieprawidłowy przepływ i ciśnienie9. Ponieważ przepływ i prędkość obrotowa silnika są w przybliżeniu proporcjonalne w systemie EHA, prędkość obrotowa może być monitorowana online w celu wykrycia nieprawidłowego przepływu i ciśnienia spowodowanych nagłymi awariami.
Należy zaprojektować odpowiednie metody wykrywania usterek mające na celu wcześniej wymienione usterki jednostek elektromechanicznych i hydraulicznych. Metody wykrywania usterek w systemie elektromechanicznym obejmują głównie szacowanie stanu i identyfikację parametrów10. Obserwator stanu jest budowany w oparciu o matematyczny model systemu, który dokonuje oszacowania stanu i określa usterki poprzez analizę sekwencji szczątkowej wygenerowanej przez obserwatora. Alcorta i in. zaproponowali prosty i nowatorski obserwator nieliniowy z dwoma warunkami korekcji do wykrywania błędów wibracyjnych w samolotach komercyjnych, który jest bardzo skuteczny11. Jednak tego typu metoda musi rozwiązać problem odporności obserwatora. Innymi słowy, musi tłumić zmiany w sekwencji szczątkowej spowodowane informacjami niezwiązanymi z błędami, takimi jak błąd modelu lub zakłócenia zewnętrzne. Co więcej, metoda ta często wymaga bardzo dokładnych informacji o modelu, które zwykle są trudne do zebrania w praktycznych zastosowaniach inżynierskich.
Metoda identyfikacji parametrów wykorzystuje pewne algorytmy do identyfikacji ważnych parametrów w systemie. W przypadku wystąpienia usterki zmienia się również odpowiednia wartość parametru. Dzięki temu usterki mogą być wykrywane poprzez wykrywanie zmiany parametrów. Metoda identyfikacji parametrów nie wymaga obliczania sekwencji resztkowej, dzięki czemu pozwala uniknąć wpływu zakłóceń na dokładność wykrywania. Filtr adaptacyjny jest szeroko stosowany w identyfikacji parametrów ze względu na jego łatwą implementację i stabilną wydajność, co oznacza, że jest to korzystna i wykonalna metoda wykrywania usterek elektromechanicznych12. Zhu i in. zaproponowali nową, wielomodelową metodę adaptacyjnego wykrywania błędów estymacji opartą na filtrach adaptacyjnych jądra, która realizuje oszacowanie rzeczywistej wartości stanu lotu i wykrywanie usterek siłownika online z dobrą wydajnością13.
Odnosząc się do poprzednich badań, odpowiednie metody wykrywania błędów zostały zaprojektowane. Rezystancja uzwojeń zmienia się gwałtownie, gdy występują zwarcia elektryczne, takie jak usterki obwodu otwartego lub zwarcia. W związku z tym zaprojektowano filtr adaptacyjny oparty na algorytmie NLMS do identyfikacji rezystancji uzwojeń, która może określić, czy wystąpiła usterka elektryczna. Połączenie filtru adaptacyjnego z algorytmem NLMS w celu zminimalizowania zmiany wektora parametrów prowadzi do lepszego i szybszego efektu zbieżności14. W przypadku usterek agregatów hydraulicznych zaproponowano algorytm szacowania prędkości obrotowej w oparciu o wyraźną zależność analityczną między prędkością obrotową pompy a położeniem siłownika uruchamiającego. Usterki hydrauliczne EHA były wykrywane online poprzez porównanie szacowanej prędkości obrotowej z rzeczywistą prędkością w czasie rzeczywistym.
W tym artykule zastosowano metodę testową łączącą symulacje i eksperymenty. W pierwszej kolejności zbudowano model matematyczny EHA oraz przeprowadzono symulację dla proponowanej metody wykrywania usterek. Symulacja obejmowała weryfikację metod detekcji w warunkach bezawaryjnych i iniekcji usterek. Następnie metoda wykrywania usterek została zrealizowana w rzeczywistym sterowniku serwomechanizmu. Na koniec przeanalizowano i porównano wyniki symulacji i eksperymentów w celu oceny skuteczności metody wykrywania usterek.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
1. Utworzenie modelu symulacyjnego EHA
- Uruchom oprogramowanie do symulacji na komputerze PC.
- Zbuduj model symulacyjny dla EHA (Rysunek 2), zgodnie z równaniami matematycznymi modelu EHA15, i zaimplementuj trójpętlowy regulator PI jako sterownik. Wydziel moduł hydrauliczny (Rysunek 2C), moduł elektryczny (Rysunek 2B) oraz sterownik (Rysunek 2B, D) w trzech podmodelach.
UWAGA: Równania matematyczne modelu EHA przedstawiono w Eq (1):
 (1)
W tym równaniu Ue to napięcie prądu wzbudzenia, Ke to współczynnik siły przeciwelektromotorycznej silnika, ωm to prędkość obrotowa silnika, L to indukcyjność równoważna prądu wzbudzenia, i to prąd uzwojenia, R to rezystancja uzwojenia, Kt to współczynnik momentu obrotowego silnika, Jm to moment bezwładności rotora, Bm to współczynnik tarcia silnika, q to wydajność pompy, Pf to różnica ciśnień między dwiema komorami w cylindrze hydraulicznym, A to powierzchnia czynna tłoka, x to położenie tłoka, V0 to czynna objętość komory cylindra hydraulicznego, B to moduł ściśliwości oleju hydraulicznego, Kil to całkowity współczynnik wewnętrznych przecieków układu, M to masa tłoka i obciążenia, Kf to współczynnik tłumienia lepkościowego cylindra hydraulicznego, a Fex to siła obciążenia zewnętrznego. - Zaimplementuj filtr adaptacyjny oparty na algorytmie NLMS w pliku M, który może być wywoływany w czasie rzeczywistym.
UWAGA: Wyprowadzenie filtra adaptacyjnego opartego na algorytmie NLMS przedstawiono poniżej. Usterki elektromechaniczne można rozpoznać poprzez identyfikację rezystancji uzwojenia, a dyskretyzowane równanie silnika ma następującą postać:
 (2)
W tym wzorze ts to czas próbkowania, a R(k) i L(k) to parametry wymagające identyfikacji. Eq (2) można zapisać w następujący sposób:
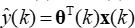 (3)
W tym wzorze:
Poprzez dodanie dwóch elementów dla wektora parametrów θ(k), można wyeliminować czas próbkowania ts i wyznaczyć rezystancję R(k). W przypadku awarii któregokolwiek z uzwojeń trójfazowych wartość R(k) odbiega od wartości normalnej.
Na podstawie Eq (3) można skonstruować filtr adaptacyjny, a błąd szacowania filtra określają następujące zależności:
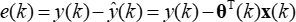 (4)
W tym wzorze e(k) jest fluktuującym sygnałem losowym. Gdy e(k) jest wystarczająco mały, wartość szacowana przez filtr wynosi ŷ(k). Ostatecznie, jeśli wartość ta zbiega do rzeczywistego wyjścia systemu y(k), to wektor parametrów θ(k) zbiega do rzeczywistych parametrów systemu.
Algorytm najmniejszego średniego kwadratu (LMS) przyjmuje minimalny średni błąd kwadratowy jako kryterium realizacji optymalnej predykcji i filtrowania. Wykonuje automatyczną regulację iteracyjną, aby θ(k) zbiegło do prawdziwej wartości systemu. Wyrażenie funkcji kosztu ma następującą postać:
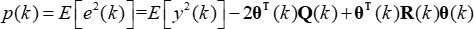 (5)
W tym wzorze:
Q(k) to wektor korelacji wzajemnej y(k) i x(k). R(k) to macierz autokorelacji wektora wejściowego.
Zgodnie z metodą najszybszego spadku, wzór rekurencyjny dla θ(k) dążącego do rozwiązania optymalnego ma następującą postać:
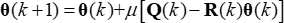 (6)
W tym wzorze µ to adaptacyjny zmienny krok. W rzeczywistym procesie iteracyjnym do oszacowania Q(k) i R(k) wykorzystuje się wartości z bieżącego punktu próbkowania, co można zapisać jako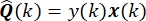 oraz
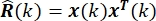 .
Wówczas algorytm LMS można uprościć do następującej postaci:
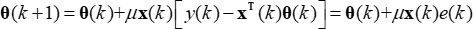 (7)
Algorytm LMS pozwala na stopniową zbieżność θ(k) do rzeczywistych parametrów systemu.
W praktyce często stosuje się algorytm NLMS, aby zniwelować wolną prędkość zbieżności algorytmu LMS. Ograniczenie algorytmu NLMS ma następującą postać:
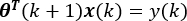 (8)
Stosując metodę mnożników Lagrange'a do rozwiązania problemu optymalizacji z ograniczeniami, funkcję kosztu zapisujemy następująco:
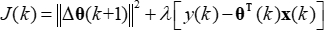
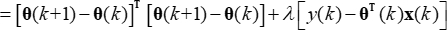 (9)
W tym wzorze λ to współczynnik Lagrange'a. Aby znaleźć wartość minimalną J(k), oblicza się pochodną cząstkową J(k) względem θ(k) i przyrównuje ją do 0. Rozwiązanie oblicza się następująco:
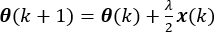 (10)
Podstawiając Eq (10) do Eq (8), otrzymujemy rozwiązanie dla λ w następujący sposób:
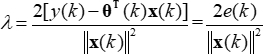 (11)
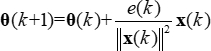 (12)
W celu kontroli przyrostowej zmiany wektora parametrów, do wzoru wprowadzono czynnik kroku β, a wyrażenie przyjmuje następującą postać:
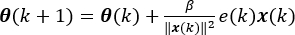 (13)
Jednocześnie, aby uniknąć trudności w obliczeniach numerycznych wynikających z małego wektora wejściowego, wprowadzono stosunkowo małą dodatnią stałą γ. Li i inni udowodnili, że gdy 0 < β < 2 oraz 0 < γ < 1, algorytm NLMS może osiągnąć lepsze efekty zbieżności16. Ostateczne wyrażenie ma następującą postać:
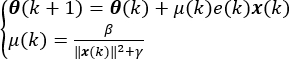 (14)
- Zaimplementuj algorytm szacowania prędkości obrotowej w pliku M, który może być wywoływany w czasie rzeczywistym.
UWAGA: Wyprowadzenie algorytmu szacowania prędkości obrotowej przedstawiono poniżej. Równanie przepływu siłownika można zapisać następująco:
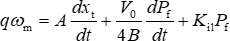 (15)
Gdy jednostka hydrauliczna pracuje w warunkach normalnych, całkowitą stratę przepływu Qf, spowodowaną ściśliwością oleju i przeciekami, można wyrazić w przybliżeniu następująco:
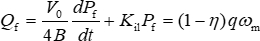 (16)
W tym wzorze η to sprawność objętościowa EHA.
Zatem przybliżoną analityczną zależność między prędkością ωm a przemieszczeniem x można uzyskać w następujący sposób:
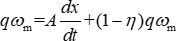 (17)
Dyskretyzowane równanie błędu szacowania prędkości obrotowej ma następującą postać:
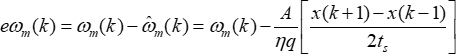
W tym wzorze eωm(k) to szacowany błąd prędkości obrotowej, a to szacowana prędkość obrotowa. Zmiany eωm(k) odzwierciedlają stan pracy jednostki hydraulicznej. Gdy eωm(k) gwałtownie odbiega od wartości normalnej, oznacza to nieprawidłowy stan jednostki hydraulicznej, co może być wykorzystane do detekcji usterek hydraulicznych online.
- Zbuduj moduł wstrzykiwania usterek i zapewnij przełączniki wstrzykiwania usterek (Rysunek 2E, F), które pozwalają zdecydować o wstrzyknięciu usterki.
- Ustaw parametry modelu symulacyjnego zgodnie z Tabelą 1, dwukrotnie klikając konkretny komponent w każdym podmodelu.
- Zaimplementuj oprogramowanie do wykresów, które będzie mogło generować krzywe symulacji po zakończeniu serii eksperymentów.
2. Symulacja metod detekcji usterek
- Podaj polecenie pozycji w postaci sinusoidy o amplitudzie 0,01 m i częstotliwości 1 Hz.
- Wejdź do menu MODELING i kliknij przycisk Model Settings . Ustaw parametry pracy symulacji: Start time na 0 s, Stop time na 6 s, Type na Variable-step oraz solver na auto.
- Kliknij dwukrotnie fault injection switches, aby ustawić model do pracy w warunkach bezawaryjnych.
- Kliknij przycisk Run , aby uruchomić symulację i otrzymać wyniki dla warunków bezawaryjnych.
- Uruchom oprogramowanie do wykresów, aby narysować krzywą przemieszczenia tłoka.
- Kliknij dwukrotnie insert electromechanical fault switch , aby wywołać usterkę elektromechaniczną w 3 s, co ustawia rezystancję na 1 000 Ω w celu zasymulowania przerwania obwodu uzwojeń silnika.
- Powtórz krok 2.4 i krok 2.5, aby uzyskać wyniki dla warunków usterki elektromechanicznej. Uruchom oprogramowanie do wykresów, aby narysować krzywe przemieszczenia tłoka i zidentyfikowanej rezystancji.
- Uruchom insert hydraulic fault switch , aby wywołać usterkę hydrauliczną w 3 s, co zwiększa wartość wycieku do 2,5 × 10⁻⁹ (m3/s)/Pa w celu zasymulowania usterki jednostki hydraulicznej.
- Powtórz krok 2.3 i krok 2.4, aby uzyskać wyniki dla warunków usterki hydraulicznej. Uruchom oprogramowanie do wykresów, aby narysować krzywe przemieszczenia tłoka oraz wyniki szacowania prędkości obrotowej.
3. Utworzenie platformy eksperymentalnej (Rysunek 3)
- Ustaw komputer osobisty, EHA oraz sterownik serwo w odpowiednich pozycjach. EHA pokazano na Rysunek 4, a sterownik serwo przedstawiono na Rycina 5.
- Połącz elementy elektryczne.
- Podłącz czujniki EHA do portów czujników sterownika serwo. poprzez kilka wtyczek lotniczych.
- Podłącz port napędu silnika EHA do portu inwertera sterownika serwo. poprzez wtyczka lotnicza.
- Podłącz sterownik serwa do zasilania sterującego i zasilania napędu poprzez wtyczka lotnicza.
UWAGA: Ze względów bezpieczeństwa należy tymczasowo wyłączyć napięcie.
- Należy nawiązać komunikację między sterownikiem serwo a komputerem PC.
- Otwórz Interfejs oprogramowania gospodarza (Rycina 6) na komputerze PC.
- Połącz komputer z kontrolerem serwo za pomocą kabla szeregowego RS-422 do USB, aby skonfigurować komunikację.
- Dostarcz zasilanie sterujące do kontrolera serwo. Napięcie zasilania sterującego wynosi 24 V DC.
- Wybierz odpowiedni port szeregowy z Nazwa zasobu VISA okno rozwijane w oprogramowaniu.
UWAGA: Jeśli komunikacja nie zostanie nawiązana pomyślnie, należy sprawdzić kabel lub zrestartować oprogramowanie do momentu nawiązania komunikacji RS422. - Kliknij przycisk Uruchom przycisk służący do uruchomienia oprogramowania.
- Obserwuj obszar odbioru danych oraz odpowiadające im krzywe w oprogramowaniu, aby sprawdzić, czy funkcja odbioru danych działa prawidłowo. Kliknij przycisk Zawór elektromagnetyczny 1 przycisk służący do sprawdzenia, czy zawór elektromagnetyczny wydaje dźwięk załączania, oraz do ustalenia, czy funkcja transmisji danych działa prawidłowo.
4. Eksperyment dla metody detekcji usterek
- Dostarcz zasilanie do sterownika serwo i ustaw napięcie na 50 V DC.
UWAGA: Praca przy niskim napięciu 50 V DC zapewnia bezpieczne warunki pracy, ponieważ system nie jest obciążony. - Kliknij przycisk EHA Switch w oprogramowaniu, aby ustawić siłownik EHA w stanie pracy. Kliknij przycisk Data Log, aby rozpocząć rejestrację danych. Rejestrowane dane obejmują pozycję rzeczywistą, pozycję zadaną, prędkość rzeczywistą, prędkość zadaną, prąd magistrali, napięcie itp.
- Przeprowadź próbny rozruch EHA. Wprowadź w oprogramowaniu polecenia pozycji, obejmujące skok +0,005 m oraz -0,005 m. Zaobserwuj, czy EHA pracuje prawidłowo.
OSTROŻNIE: Jeśli EHA nie działa prawidłowo, należy natychmiast sprawdzić przyczynę błędu przed kontynuowaniem eksperymentu. - Wprowadź w oprogramowaniu polecenie pozycji w formie sinusoidy o amplitudzie 0,01 m i częstotliwości 1 Hz.
- Zaobserwuj, czy zidentyfikowany opór i szacowana prędkość obrotowa są zgodne z wartościami przy warunkach pracy bezawaryjnej.
- Jeśli wynik jest prawidłowy, przywróć polecenie pozycji do stanu pierwotnego. Kliknij przycisk EHA Switch, aby zatrzymać EHA i odciąć zasilanie napędu, zamknij oprogramowanie komputera hosta i przerwij komunikację między sterownikiem serwo a PC.
- Wyeksportuj dane eksperymentalne, przeanalizuj je i wykreśl krzywe wyników eksperymentu za pomocą oprogramowania graficznego.
- Przeanalizuj wyniki eksperymentu i porównaj je z wynikami symulacji w celu sformułowania wniosków.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
W symulacji krzywa rzeczywistej i docelowej pozycji tłoka EHA w warunkach braku usterki została przedstawiona na Rysunku 7. Z krzywej wynika, że system pracował prawidłowo, wykazując dobre charakterystyki dynamiczne. Krzywa rzeczywistej i docelowej pozycji tłoka EHA w warunkach wstrzyknięcia usterki elektromechanicznej została przedstawiona na Rysunku 8. Z krzywej wynika, że system nie był w stanie precyzyjnie śledzić celu. Wyniki algorytmu identyfikacji rezysta...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Podczas przeprowadzania tych etapów eksperymentalnych ważne było zapewnienie zdolności algorytmu do pracy w czasie rzeczywistym w celu uzyskania dokładnych wyników obliczeń. Biały szum w procesie akwizycji sygnału został przyjęty do symulacji charakterystyki rzeczywistego czujnika, aby symulacja była bliższa rzeczywistości. W symulacjach i eksperymentach zastosowano filtry średniej ruchomej w celu zmniejszenia wahań zidentyfikowanej rezystancji i szacowanej prędkości obrotowej, co sprawiło, że charakterystyka uskoku była...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy oświadczają, że nie są im znane żadne konkurencyjne interesy finansowe ani powiązania osobiste, które mogłyby mieć wpływ na pracę opisaną w tym artykule.
Podziękowania
Ta praca była wspierana przez Chiński Projekt Samolotów Cywilnych (No. MJ-2017-S49) i Chiny
Fundacja Nauk Podoktoranckich (nr 2021M700331).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| LabVIEW | NI | NI LabVIEW 2018 | |
| Matlab/SIMULINK | MathWorks.Inc | R2020a | |
| Komputer osobisty | Lenovo | Y7000 2020H | |
| 24V Zasilacz impulsowy | ECNKO | S-250-24 | |
| Programowalne źródło prądu | Zieloni Pai | GDP-50-30 |
Bibliografia
- Fu, Y., et al. Review on design method of electro-hydrostatic actuator. Journal of Beijing University of Aeronautics and Astronautics. 43 (10), 1939-1952 (2017).
- Qi, H., et al. Modelling and simulation of a novel dual-redundancy electro-hydrostatic actuator. 2015 International Conference on Fluid Power and Mechatronics (FPM) IEEE. , 270-275 (2015).
- Chao, Q., et al. Integrated slipper retainer mechanism to eliminate slipper wear in high-speed axial piston pumps. Frontiers of Mechanical Engineering. 17, (2022).
- Yoo, M., et al. A resilience measure formulation that considers sensor faults. Reliability Engineering& System Safety. 199, 106393(2019).
- Fang, J., et al. Online inverter fault diagnosis of buck-converter BLDC motor combinations. IEEE Transactions on Power Electronics. 30 (5), 2674-2688 (2015).
- Lisnianski, A., et al. Power system structure optimization subject to reliability constraints. Electric Power Systems Research. 39 (2), 145-152 (1996).
- Fu, T., Wang, L., Qi, H., Liu, H. Fault diagnosis and management of electric hydrostatic actuator. Machine Tool & Hydraulics. 38 (9), 120-124 (2010).
- Maddahi, A., Kinsner, W., Sepehri, N. Internal leakage detection in electrohydrostatic actuators using multiscale analysis of experimental data. IEEE Transactions on Instrumentation and Measurement. 65 (12), 2734-2747 (2016).
- Guo, S., et al. Hydraulic piston pump in civil aircraft: Current status, future directions and critical technologies. Chinese Journal of Aeronautics. 33 (01), 16-30 (2020).
- Jackson, E. Real-time model-based fault detection and diagnosis for automated systems. IEEE Industry Applications Society Dynamic Modeling Control Applications for Industry Workshop. , 26-28 (1997).
- Alcorta, G. E., Zolghadri, A., Goupil, P. A novel non-linear observer-based approach to oscillatory failure detection. 2009 European Control Conference (ECC). , 1901-1906 (2009).
- Castaldi, P., et al. Design of residual generators and adaptive filters for the FDI of aircraft model sensors. Control Engineering Practice. 18 (5), 449-459 (2010).
- Zhu, P., Dong, W., Mao, Y., Shi, H., Ma, X. Kernel adaptive filtering multiple-model actuator fault diagnostic for multi-effectors aircraft. 2019 12th Asian Control Conference (ASCC). , 1489-1494 (2019).
- Hidayat, R., Ramady, G. D., Lestari, N. S., Mahardika, A. G., Fadriani, H. Optimization of normalized least mean square algorithm of smart antenna beamforming for interference mitigation. Journal of Physics: Conference Series. 1783, 012085(2021).
- Fu, J., et al. Modelling and simulation of flight control electromechanical actuators with special focus on model architecting, multidisciplinary effects and power flows. Chinese Journal of Aeronautics. 30 (1), 47-65 (2017).
- Li, Z., et al. New normalized LMS adaptive filter with a variable regularization factor. Journal of Systems Engineering and Electronics. 30 (2), 259-269 (2019).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
