Wyświetlacz rzeczywistości rozszerzonej, Magic Leap, został użyty w połączeniu z konwencjonalnym systemem nawigacji do umieszczania pedikularnych w modelu świni, stosując nowatorski przepływ pracy. Przy medianie czasu wprowadzania wynoszącej <2,5 min, według Gertzbeina osiągnięto submilimetrową dokładność techniczną i 100% dokładność kliniczną.
Artykuł metodologiczny
Umieszczanie pedikularnych za pomocą wyświetlacza montowanego na głowie w modelu świni
W tym artykule
Podsumowanie
Streszczenie
Ten protokół pomaga ocenić dokładność i przepływ pracy hybrydowego systemu nawigacji rzeczywistości rozszerzonej (AR) za pomocą wyświetlacza Magic Leap montowanego na głowie (HMD) do minimalnie inwazyjnego umieszczania pedikularnych. Zwłoki świń umieszczono na stole operacyjnym i udrapowano sterylnymi pokrowcami. Poziomy zainteresowania zidentyfikowano za pomocą fluoroskopii, a dynamiczny układ odniesienia dołączono do wyrostka kolczystego kręgu w obszarze zainteresowania. Wykonano tomografię komputerową wiązki stożkowej (CBCT) i automatycznie wygenerowano rendering 3D, który został wykorzystany do późniejszego planowania rozmieszczenia pedikularnych. Każdy chirurg został wyposażony w gogle HMD, które zostały indywidualnie skalibrowane pod kątem i podłączone do systemu nawigacji kręgosłupa.
Instrumenty nawigacyjne, śledzone przez system nawigacyjny i wyświetlane w 2D i 3D w HMD, zostały użyte do 33 kaniulacji szypułkowych, każda o średnicy 4,5 mm. Pozabiegowe skany CBCT zostały ocenione przez niezależnego recenzenta w celu zmierzenia technicznej (odchylenie od zaplanowanej ścieżki) i klinicznej (stopień Gertzbeina) dokładności każdej kaniulacji. Zmierzono czas żeglugi dla każdej kaniulacji. Dokładność techniczna wynosiła 1,0 mm ± 0,5 mm w punkcie wejścia i 0,8 mm ± 0,1 mm w celu. Odchylenie kątowe wynosiło 1,5° ± 0,6°, a średni czas wprowadzenia na kaniulację wynosił 141 s ± 71 s. Dokładność kliniczna wynosiła 100% zgodnie ze skalą ocen Gertzbeina (32 stopnie 0; 1 stopień 1). W przypadku stosowania do minimalnie inwazyjnych kaniulacji szypułowych w modelu świniowym, za pomocą tego protokołu można osiągnąć submilimetrową dokładność techniczną i 100% dokładność kliniczną.
Wprowadzenie
Prawidłowe rozmieszczenie pedikularnych jest ważne, aby uniknąć uszkodzenia struktur nerwowo-naczyniowych w kręgosłupie i wokół niego. Dokładność umieszczania przy użyciu techniki wolnej ręki jest bardzo zmienna1. Dzięki zastosowaniu nawigacji 3D poprawia się dokładność w porównaniu z tradycyjnymi metodami obrazowymi opartymi na śródoperacyjnej fluoroskopii. Większa dokładność zmniejsza ryzyko operacji rewizyjnej2,3.
Biorąc pod uwagę, że średnia długość życia będzie nadal rosła, coraz większa liczba starszych pacjentów będzie wymagała zabiegów chirurgicznych kręgosłupa z powodu różnych patologii4. Podejścia minimalnie inwazyjne zyskują na popularności ze względu na ich mniejszą zachorowalność, szczególnie u osób starszych5,6. Podejścia te są jednak zależne od dokładnych rozwiązań nawigacyjnych. Ponieważ nawigacja jest oparta na obrazach, podejmowane są wysiłki w celu zmniejszenia śródoperacyjnego narażenia pacjentów i personelu na promieniowanie7,8,9,10.
Rozszerzona rzeczywistość (AR) to nowa technologia w nawigacji chirurgicznej, która ma na celu poprawę dokładności i skuteczności na sali operacyjnej (OR)11. AR nakłada informacje generowane komputerowo na widok świata rzeczywistego. Działa to szczególnie dobrze, gdy nałożone informacje są widziane przez gogle. W tym celu gogle wykorzystujące technologię wyświetlacza przeziernego zyskały uwagę ze względu na swoje niewielkie rozmiary, przenośność i możliwość utrzymania bezpośredniej linii wzroku. Obecnie na rynku dostępnych jest kilka gogli HMD do nawigacji AR12,13,14,15,16.
Zestaw słuchawkowy Magic Leap to optyczny, przezroczysty gogle, zawierający kilka kamer, czujnik głębokości i inercyjne jednostki pomiarowe, które są używane do określania pozycji i orientacji zestawu słuchawkowego w otoczeniu. Celem tego badania była ocena przepływu pracy gogli Magic Leap w połączeniu z konwencjonalnym systemem nawigacji i najnowocześniejszym mobilnym urządzeniem CBCT do obrazowania śródoperacyjnego w realistycznym środowisku chirurgicznym.
Protokół
Procedurę przeprowadzono w konwencjonalnej sali operacyjnej, wyposażonej w prześwietlany stół operacyjny, platformę nawigacyjną oraz mobilne urządzenie CBCT, zapewniające wysokiej jakości obrazy fluoroskopowe 2D i CBCT 3D do nawigacji AR. Do celów niniejszego badania wykorzystano dwa zwłoki świń o długości około 80 cm i masie 45 kg. Preparaty zostały zakupione komercyjnie, a ich wykorzystanie w tym eksperymencie nie wymagało zgody komisji etycznej. Wszystkie urządzenia, instrumenty i oprogramowanie wykorzystane w opisanym procesie są wymienione w Tabeli Materiałów. Poniższą procedurę krok po kroku wykonano i powtórzono dla każdego preparatu.
1. Preparat z trupa świni
- Umieść preparat zwłok świni na stole operacyjnym w sali operacyjnej.
- Przykryj preparat zwłok świni jałowymi obłożami. Użyj folii do nacięć, aby pokryć skórę w polu operacyjnym.
2. Identyfikacja interesujących poziomów kręgowych
- Za pomocą skanera CBCT zidentyfikuj interesujące poziomy kręgów, wykorzystując fluoroskopię. Użyj bezprzewodowego tabletu sterującego skanerem CBCT, aby przesunąć skaner do pożądanej pozycji, wyrównać wiązkę promieni rentgenowskich i przeprowadzić skanowanie fluoroskopowe (Rysunek 1).
UWAGA: Skanowanie 2D można natychmiast przejrzeć na tablecie. Poziomy kręgów identyfikuje się, szukając żeber na obrazie fluoroskopowym i odliczając w górę lub w dół. - Przymocuj radioprzezroczysty dynamiczny zacisk referencyjny do nawigacji do wyrostka kolczystego w obszarze zainteresowania, odsłaniając wyrostek kolczysty i mocując zacisk za pomocą dedykowanego śrubokręta. Następnie przymocuj sfery odblaskowe ramy referencyjnej do zacisku (Rysunek 2).
- Wykonaj skanowanie CBCT i prześlij obraz do platformy nawigacyjnej (via LAN) (Rysunek 3). Kamera systemu nawigacyjnego śledzi skaner CBCT oraz dynamiczną ramę referencyjną, co umożliwia automatyczną rejestrację pacjenta przy użyciu oprogramowania Brainlab Loop-X Automatic Registration na platformie nawigacyjnej.
- Uruchom oprogramowanie Spine & Trauma Navigation na platformie nawigacyjnej. Użyj wskaźnika kręgosłupa oraz widoków nawigacyjnych 2D, aby zweryfikować dokładność rejestracji pacjenta w odniesieniu do punktów orientacyjnych anatomii.
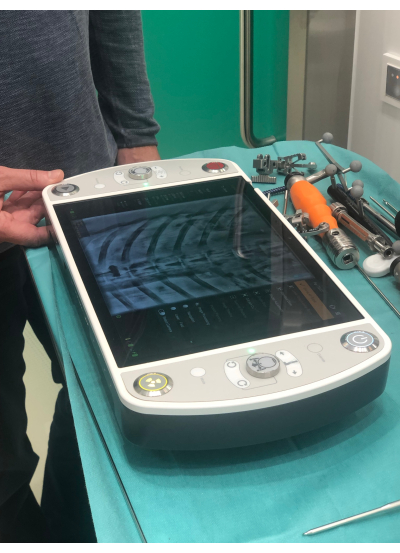
Rysunek 1: Bezprzewodowy tablet sterujący skanera CBCT. Tablet wyświetlający obrazy fluoroskopowe z CBCT. Aby zobaczyć powiększoną wersję tego rysunku, kliknij tutaj.
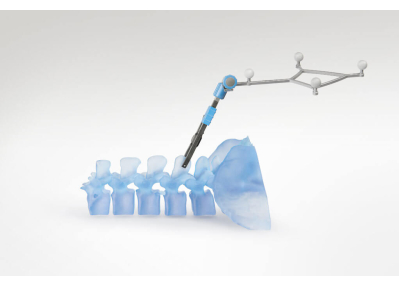
Rycina 2: Schemat zacisku przymocowanego do wyrostka kolczystego. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
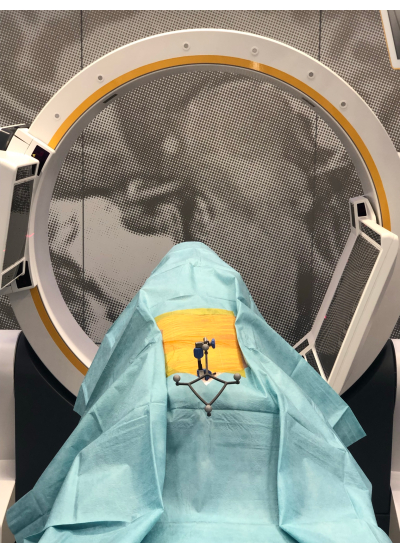
Rysunek 3: CBCT Loop-X. CBCT wykonujące skanowanie owiniętego w sterylną tkaninę trupa świni z przymocowanym markerem referencyjnym. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
3. Kalibracja instrumentu
- Zkalibruj nawigowany prowadnik wiertła oraz śrubokręt w systemie nawigacyjnym. W tym celu wybierz odpowiedni instrument w oprogramowaniu Brainlab Spine & Trauma Instrument Setup, a następnie przedstaw rzeczywisty instrument przed kamerą systemu nawigacyjnego wraz z urządzeniem kalibracyjnym. Poruszaj instrumentem wykonując ruch obrotowy podczas kontaktu z urządzeniem kalibracyjnym, aż system nawigacyjny rozpozna instrument. Po kalibracji śledź i wizualizuj instrument zarówno na obrazach 2D, jak i na modelu 3D w goglach HMD.
4. Dopasowanie urządzenia montowanego na głowie
- Upewnij się, że każdy chirurg ma założony zestaw Magic Leap (HMD). Upewnij się, że HMD oraz platforma nawigacyjna są podłączone do tej samej sieci (połączenie WLAN dla HMD i połączenie LAN dla platformy nawigacyjnej).
- Aby nawiązać komunikację między HMD a oprogramowaniem Spine & Trauma Navigation, skieruj wzrok na kod QR wyświetlony na ekranie platformy nawigacyjnej. Spowoduje to uruchomienie odpowiedniej aplikacji Mixed Reality w HMD i transfer danych do urządzenia.
- Wykonaj wyrównanie w rzeczywistości mieszanej, patrząc przez HMD na tablicę referencyjną kręgosłupa przez kilka sekund. Poczekaj, aż model 3D kręgosłupa, wygenerowany na podstawie skanu CBCT, zostanie precyzyjnie nałożony na preparat w HMD. Oprócz nałożonego modelu 3D, zapoznaj się z widokami nawigacji 2D oraz drugim modelem 3D znajdującym się nad widokami 2D (widok lewitujący), które są wyświetlane w HMD.
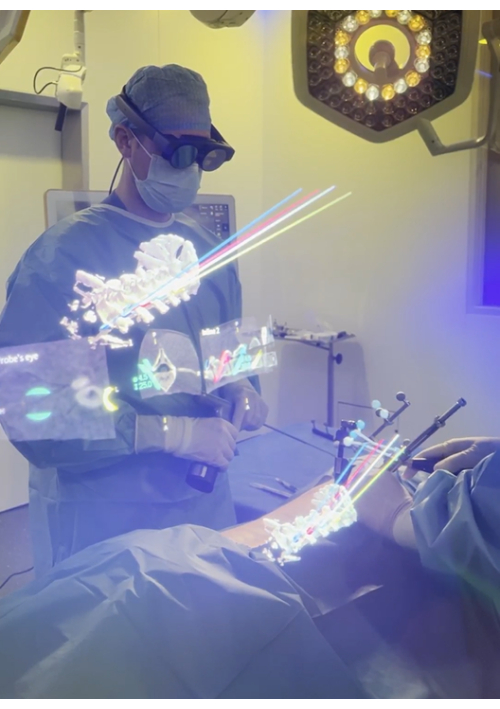
Rysunek 4: Widok przez HMD. Widok chirurga przez HMD prezentujący informacje 2D i 3D. Nałożona warstwa 3D pokazuje zaplanowane śruby 3D z wystającymi liniami trajektorii pomagającymi w wyrównaniu narzędzi. Dolny model 3D jest nałożony na kręgosłup świni; dodatkowe informacje są dostarczane w reprezentacjach 2D i 3D unoszących się powyżej, które można dowolnie rozmieszczać w przestrzeni wirtualnej oraz włączać i wyłączać. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
5. Planowanie rozmieszczenia śrub pedikularnych
- Zaplanuj przebieg śrub pedikularnych w oparciu o zarejestrowany trójwymiarowy model rozszerzony, dopasowując je do anatomii kręgosłupa, a następnie zwizualizuj je w goglach HMD (Rysunek 5). Przeprowadź precyzyjną korektę przebiegu śrub na ekranie dotykowym platformy nawigacyjnej.

Rysunek 5: Planowanie przebiegu śrub pedykułowych. Ścieżki dla śrub pedykułowych planowane za pomocą HMD i wskaźnika nawigacyjnego. Aby zobaczyć powiększoną wersję tego rysunku, kliknij tutaj.
6. Rozpoczęcie implantacji śrub pedikularnych
- Za pomocą skalpela wykonaj niewielkie nacięcia skóry o długości około 2 cm, aby uzyskać małoinwazyjny dostęp do stwierdzeń na podstawie nałożonego modelu 3D widocznego przez HMD (Rycina 6).
- Stosując technikę małoinwazyjną, rozdziel tkankę miękką i poszerz kanał za pomocą dylatatorów, aż do osiągnięcia punktu wejścia w stwierdzenie na powierzchni kręgu.
- Dostosuj głębokość prowadnicy wiertła do długości śruby zaplanowanej dla stwierdzenia. Planowana długość śruby jest wyświetlana na ekranie systemu nawigacyjnego. Ustaw i wyrównaj nawigowaną prowadnicę wiertła zgodnie z zaplanowaną ścieżką.
- Wywierć otwór w stwierdzeniu za pomocą wiertarki elektrycznej z wiertłem 4,5 mm (Rycina 7). Wierć zgodnie z zaplanowaną ścieżką; prowadnica wiertła zapobiega wgłębieniu się wiertła poniżej zaplanowanej głębokości.
- Oszacuj czas od nacięcia skóry do wywiercenia kanału dla każdego stwierdzenia.
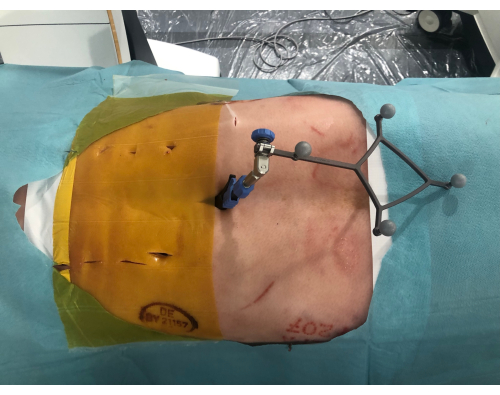
Rycina 6: Nacięcia małoinwazyjne. Widok z góry na zwłoki świni, przedstawiający nacięcia małoinwazyjne wzdłuż kręgosłupa. Po prawej stronie znajduje się układ referencyjny z kulami odblaskowymi przymocowanymi do wyrostków kolczystych. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
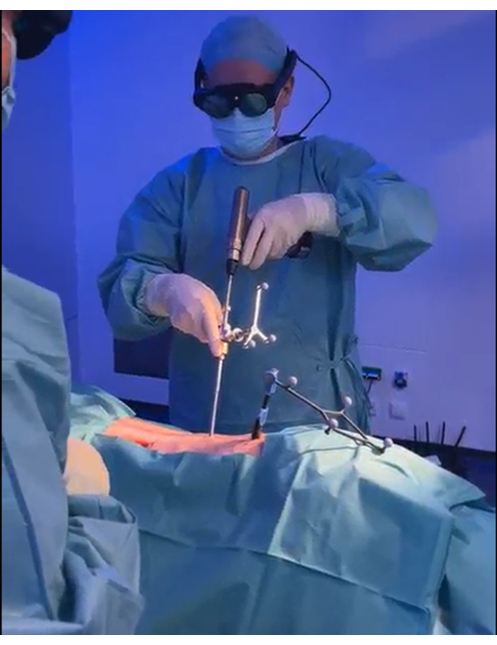
Rysunek 7: Wiercenie w nasadach łuków. Nasada łuku jest wiercona za pomocą wiertarki elektrycznej z wykorzystaniem nawigacji widocznej przez HMD w celu wyrównania prowadnicy wiertła z wcześniej zaplanowaną ścieżką. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
7. Wizualizacja rozmieszczenia śrub
UWAGA: Nie zastosowano śrub, aby uniknąć artefaktów metalicznych podczas oceny.
- Wykonaj drugie badanie CBCT, aby uzyskać obrazy rentgenowskie wywierconych kręgów do analizy dokładności. Przed przystąpieniem do dalszych analiz dokładności upewnij się, że wywiercony kanał w kręgu jest wyraźnie widoczny.
8. Kanulacja kręgosłupa
- Powtórz powyższą procedurę opisaną w sekcji 2, sekcji 4, sekcji 6 i sekcji 7, aby objąć kolejny obszar zainteresowania, aż do momentu kaniulacji całego kręgosłupa.
- Powtórz tę samą procedurę (sekcje 1-8), wykorzystując drugi preparat.
9. Analiza obrazu
- Dopasuj uzyskane obrazy CBCT do planu nawigacyjnego i wprowadź korekty zgodnie z notatkami laboratoryjnymi sporządzonymi podczas procedury.
- Zleć niezależnemu recenzentowi ocenę wszystkich obrazów i stopniowanie kaniulacji według skali Gertzbeina, od 0 do 3. Stopnie 0 lub 1 uznaje się za dokładne. Stopnie 2 lub 3 uznaje się za niedokładne.
- Zsynchronizuj trajektorie planowanych ścieżek i kaniulacji, a następnie zdefiniuj dokładność techniczną jako odchylenie od ścieżki w punkcie wejścia i celu. Zmierz odchylenie kątowe.
Wyniki
W sumie wykonano 33 kaniulacje pod kontrolą nawigacji. Czas trwania pojedynczej kaniulacji oraz dokładność kliniczna i techniczna zostały ocenione na podstawie pooperacyjnych skanów CBCT (Rysunek 8).
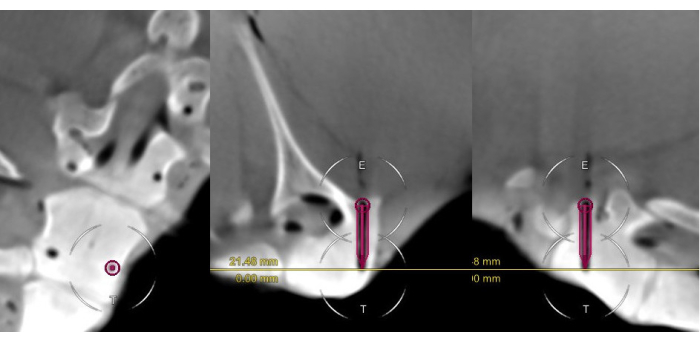
Rycina 8: Skan pooperacyjny kanulacji stopnia 0 według skali Gertzbeina. Skan obejmuje plan chirurgiczny kanulacji pedikuły, przedstawiony w przekrojach czołowym, osiowym i strzałkowym. Należy zwrócić uwagę na ścisłe dopasowanie wirtualnej śruby i kanulowanego kanału. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Średni czas wprowadzenia na jedną kanulację wyniósł 141 s ± 71 s (mediana [zakres]: 151 [43-471]; Rysunek 9).
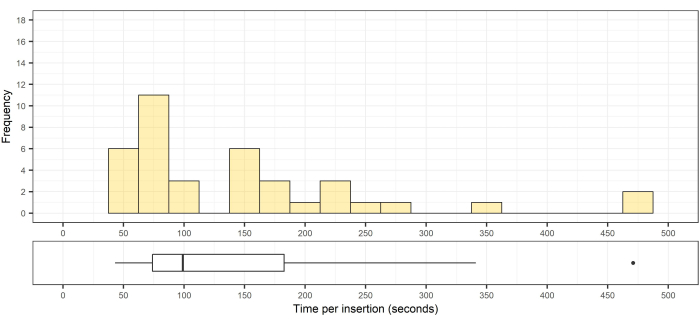
Rysunek 9: Histogram i wykres pudełkowy rozkładu czasów kanulacji pedikuły. Góra: histogram rozkładu czasów kanulacji pedikuły (n = 33); dół: odpowiadający wykres pudełkowy przedstawiający medianę, rozstęp międzykwartylowy oraz wartość odstającą. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Wszystkie 33 kaniulacje uznano za klinicznie dokładne zgodnie ze skalą oceny Gertzbeina (32 stopień 0; 1 stopień 1; Tabela 1).
| Stopień 0 według skali Gertzbeina | stopień 1 według skali Gertzbeina | Stopień 2 według skali Gertzbeina | Stopień 3 według skali Gertzbeina | Klinicznie dokładne | Klinicznie nieścisłe | Dokładność | |
| Liczba śrub | 32 | 1 | 0 | 0 | 33 | 0 | 100% |
Tabela 1: Dokładność kliniczna wszczepionych śrub zgodnie ze skalą ocen Gertzbeina. Stopnie 0 lub 1 uznano za dokładne. Stopnie 2 lub 3 uznano za niedokładne.
Aby ocenić dokładność techniczną, zmierzono odchylenie każdej kanulacji od zaplanowanej ścieżki w miejscu wejścia do kości oraz na dnie kanału wiertniczego (Rycina 10). Pomiary 3D wykonano poprzez fuzję skanu śródoperacyjnego, zawierającego zaplanowane ścieżki kanulacji, ze skanem pooperacyjnym kanulacji. Na podstawie tych danych obliczono odchylenie kątowe.
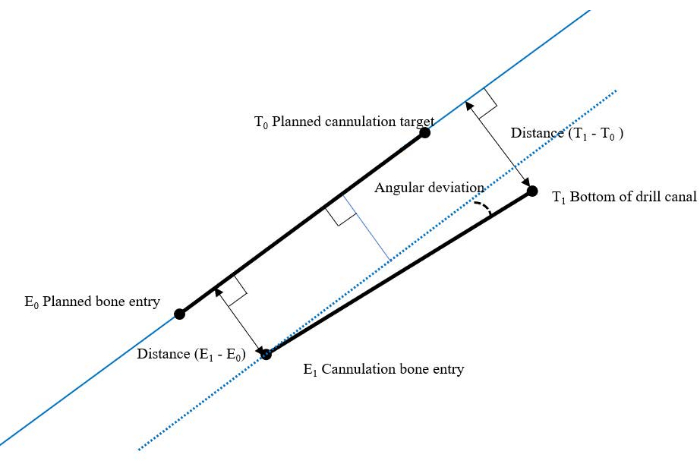
Rysunek 10: Przegląd modelu pomiarowego dla dokładności technicznej. Aby wyświetlić większą wersję tego rysunku, kliknij tutaj.
Metoda ta została wcześniej opisana przez Friska i współpracowników12. Dla 33 wykonanych kaniulacji pedikułów dokładność techniczna wynosiła 1,0 mm ± 0,5 mm (mediana [zakres]: 1,0 [0,4-3,3]) w punkcie wejścia (Rysunek 11) oraz 0,8 mm ± 0,1 mm (mediana [zakres]: 0,8 [0,6-4,6]) na dnie kanału wiertniczego (Rysunek 12). Odchylenie kątowe wynosiło 1,5° ± 0,6° (mediana [zakres]: 1,5 [0,3-5,0]; Rysunek 13).
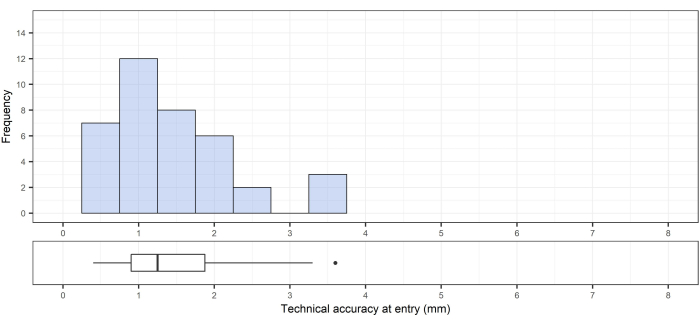
Rycina 11: Dokładność techniczna w punkcie wejścia do kości. Góra: dokładność techniczna w punkcie wejścia; dół: odpowiadający temu wykres pudełkowy przedstawiający medianę, rozstęp międzykwartylny oraz wartość odstającą. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
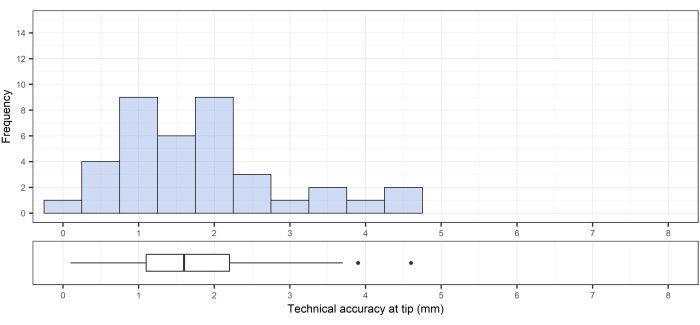
Rysunek 12: Dokładność techniczna w punkcie docelowym (wierzchołek kanału wiertniczego). Góra: dokładność techniczna w punkcie docelowym (wierzchołek kanału wiertniczego); dół: odpowiadający wykres pudełkowy przedstawiający medianę, rozstęp międzykwartylowy i wartości odstające. Proszę kliknąć tutaj, aby wyświetlić większą wersję tego rysunku.
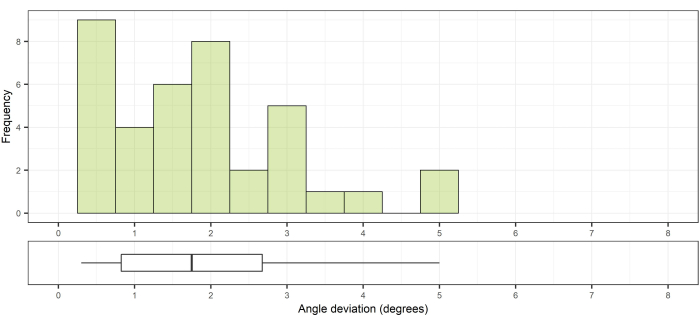
Rysunek 13: Odchylenie kątowe w porównaniu do zaplanowanej ścieżki. Góra, odchylenie kątowe od zaplanowanej ścieżki; dół, odpowiadający wykres pudełkowy przedstawiający medianę i rozstęp międzykwartylny. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
Dyskusja
W tym badaniu opisano nowatorski przebieg pracy minimalnie inwazyjnego umieszczania pedikularnych za pomocą gogli HMD w sterylnych warunkach i oceniono jego dokładność. Istnieje kilka doniesień naukowych na temat systemów HMD do nawigacji czaszkowej i rdzeniowej, z których dwa uzyskały aprobatę FDA do użytku klinicznego17,18. Inne badania wykazały obiecujące wyniki w zakresie użyteczności gogli HMD w sterylnym środowisku19,20, a także dobrą dokładność w badaniach fantomów i zwłok 12,13,21. Wyniki obecnego badania potwierdzają przydatność i wykonalność przepływu pracy w sterylnym środowisku i mogą służyć jako ważna podstawa do klinicznego wprowadzenia obecnego urządzenia.
Badanie to wyróżnia się opisem krok po kroku procedury na sali operacyjnej. Korzystając ze zintegrowanej koncepcji nawigacji, w tym śródoperacyjnej CBCT i HMD, można zautomatyzować rejestrację pacjenta i nakładanie obrazu, aby zaoszczędzić czas i wysiłek na sali operacyjnej. Po zakończeniu konfiguracji i wyposażeniu chirurgów w gogle kalibrowane pod kątem wszystkie inne kroki można wykonać bezproblemowo. Dużą zaletą wstępnego planowania trajektorii jest to, że każde odchylenie od prawidłowej ścieżki może być natychmiast zwizualizowane i skorygowane.
Po zakończeniu planowania trajektorie można zobaczyć przez szypułki i będą one pasować do anatomicznych kątów szypułek. Wszelkie trajektorie, które nie pasują do kątowania pozostałych, staną się widoczne, a chirurg może je następnie skorygować, aby ułatwić późniejsze umieszczenie pręta. Zaplanowane trajektorie są zapisywane, a następnie mogą być wykorzystane do oceny dokładności technicznej po fuzji ze skanami pooperacyjnymi. W tym kontekście dokładność techniczna to połączenie błędu przylotu systemu nawigacyjnego i zdolności chirurga do trzymania się zaplanowanej trasy. Co ważne, możliwość wykonania potwierdzającego CBCT pozwala na śródoperacyjną rewizję każdej, która pomimo nawigacji może być nieprawidłowo położona.
CBCT jest dobrze znanym i szeroko stosowanym urządzeniem do obrazowania do nawigacji śródoperacyjnej i weryfikacji pooperacyjnej. CBCT zapewnia obrazy 3D o wyższej jakości w porównaniu z obrazami 2D z ramienia C, urządzenia powszechnie stosowanego w chirurgii kręgosłupa. Jakość obrazu i dokładność diagnostyczna CBCT są porównywalne z konwencjonalną tomografią komputerową. Czas potrzebny na założenie i sterylne obłożenie jest podobny do standardowego ramienia C, ale zapewnia znacznie lepszą jakość obrazowaniadiagnostycznego 22,23,24,25.
Różnica w dokładności technicznej między punktem wejścia a punktem docelowym wynika z faktu, że dokładność w punkcie wejścia jest w dużym stopniu zależna od anatomii w wybranym punkcie wejścia. Jeśli punkt wejścia znajduje się na zboczu na powierzchni kości, zawsze istnieje ryzyko skivingu26,27. Po wejściu w szypułkę sztywne ścianki kory mózgowej będą prowadzić urządzenie, a co za tym idzie, odchylenie na celu będzie mniejsze, ponieważ nie ma miejsca na poruszanie się.
HMD zapewnia model 3D, który jest renderowany ze śródoperacyjnej CBCT lub obrazowania przedoperacyjnego i rozszerzany na rzeczywisty kręgosłup. Ponadto wyświetla obrazy 2D w płaszczyźnie osiowej, strzałkowej i czołowej, a także drugi model 3D, który chirurg może obracać i umieszczać w dowolnym miejscu w przestrzeni wirtualnej, w oparciu o osobiste preferencje. Interakcja z oprogramowaniem wyświetlacza odbywa się obecnie za pomocą pilota zdalnego sterowania. Aby korzystać z tego pilota w sterylnym środowisku, musiałby on zostać umieszczony w sterylnej plastikowej torbie. Jest to standardowa praktyka w przypadku kilku niesterylnych urządzeń ręcznych, które muszą być używane w sterylnym środowisku. Jednak w środowisku klinicznym preferowane byłyby gesty rąk lub polecenia głosowe. Podczas nawigacji wirtualne reprezentacje śledzonych instrumentów w widokach 2D i 3D dostarczają wizualnych informacji zwrotnych, które pomagają chirurgowi.
Sam HMD ewoluował, a druga generacja Magic Leap jest lżejsza i ma większe pole widzenia. Pole widzenia jest ważnym czynnikiem w stosowaniu gogli HMD i stanowi jedną z cech, która jest stale rozwijana. Pole widzenia Magic Leap było w pełni efektywne do przeprowadzenia tego eksperymentu i nie stanowiło żadnych ograniczeń dla przepływu pracy. Każdy gogle mają swój własny mały komputer, który chirurg musi nosić pod sterylnym fartuchem. Komunikacja między goglami a systemem nawigacyjnym odbywa się za pośrednictwem sieci Wi-Fi, a ograniczenia sieci mogą powodować opóźnienia. Pomimo tego, że produkt ten jest pierwszym prototypem, obecne wyniki wskazują na doskonałą dokładność kliniczną i submilimetrową dokładność techniczną.
Ograniczeniami tego badania są mała liczebność próby oraz model świni i zwłok. Nie można było ocenić możliwego wpływu oddychania i krwawienia na dokładność. Chociaż zastosowano technikę małoinwazyjną, nie wstawiono żadnych. Jednak kanały śrubowe były dobrze widoczne i pozwalały na dokładną ocenę dokładności bez ingerencji ze strony metalowych artefaktów. Podsumowując, niniejszy artykuł zawiera szczegółowy opis nowatorskiego przepływu pracy dla nawigacji HMD AR. W przypadku zastosowania do minimalnie inwazyjnych kaniulacji szypułkowych w modelu świni można osiągnąć submilimetrową dokładność techniczną i 100% dokładność kliniczną.
Oświadczenia
Żaden z autorów, którzy są powiązani z instytucjami klinicznymi (H.F., G.B., E.E. i A.E.-T.) nie ma interesów finansowych w temacie, materiałach lub sprzęcie ani w żadnych konkurencyjnych materiałach i nie otrzymał żadnych płatności od firmy Brainlab. A.E.-T jest konsultantem firmy Brainlab do października 2022 roku. Pozostali autorzy powiązani z firmą Brainlab (J.W., F.T. i L.W.) mają interesy finansowe w zakresie tematyki, materiałów i sprzętu w tym sensie, że są pracownikami firmy Brainlab. Zakres wpływu tych autorów i/lub firmy Brainlab na dane, strukturę manuskryptu i wnioski z manuskryptu był ograniczony do wiedzy technicznej i wsparcia dla eksperymentów, a także do przeprowadzenia analizy technicznej danych obrazowych. Autorzy, którzy nie pozostawali w konflikcie interesów, mieli pełną kontrolę nad wszystkimi danymi oznaczanymi, analizą danych, informacjami zgłoszonymi do publikacji oraz całością wniosków wyciągniętych w manuskrypcie. Prototypowy system opisany w tym artykule jest obecnie prototypem badawczym i nie jest przeznaczony do użytku komercyjnego.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Tablica śledzenia kręgosłupa i urazów 4-znacznikowy | firmy Brainlab | ||
| Brainlab |  | ||
| Jednorazowy pilot zdalnego sterowania | Brainlab | SmartClip | |
| Rurka prowadząca wiertło, uchwyt z kulkami znacznikowymi, wkładana kontrola głębokości prowadnicy wiertła, wiertła | wiertarki | Brainlab | |
| Expedium | DePuy Synthes | Śrubokręt | |
| Matryca kalibracji przyrządu Matryca kalibracji przyrządów | firmy Brainlab |  | |
| Loop-X | firmy Brainlab |  | |
| Magiczny skok 2 | Magiczny skok Inc. | Zestaw słuchawkowy Mixed Reality | |
| Grzbiet wskaźnika nawigacyjnego | firmy Brainlab |  | |
| Tablica referencyjna grzbietu dla włókna węglowego zacisku referencyjnego (geometria 4-sferyczna) | kręgosłupa firmy Brainlab |  | |
| Zacisk referencyjny do kręgosłupa z włókna węglowego z suwakiem | Zacisk referencyjny kręgosłupa firmy Brainlab |  | |
| TruSystem 7500 | Trumpf | Oprogramowanie | |
| obsługi Rzeczywistość mieszana Aplikacja do nawigacji kręgosłupa dla Magic Leap | Brainlab | Uruchom system nawigacji po krzywej Wersja: 2.0 | |
| PDM | Brainlab | Run on Curve Navigation System Wersja: 4.2 | |
| Kręgosłup i Konfiguracja przyrządu urazowego | Brainlab | Run on Curve Navigation System Wersja: 6.2 | |
| Kręgosłup i Trauma Navigation 2.0 | Brainlab | Run on Curve Navigation System Wersja: 1.6 |
Bibliografia
- Kosmopoulos, V., Schizas, C. Pedicle screw placement accuracy: A meta-analysis. Spine. 32 (3), 111-1120 (2007).
- Perdomo-Pantoja, A., et al. Accuracy of current techniques for placement of pedicle screws in the spine: A comprehensive systematic review and meta-analysis of 51,161 screws. World Neurosurgery. 126, 664-678 (2019).
- Elmi-Terander, A., et al. Augmented reality navigation with intraoperative 3D imaging vs fluoroscopy-assisted free-hand surgery for spine fixation surgery: A matched-control study comparing accuracy. Scientific Reports. 10, 707(2020).
- Deyo, R. A., et al. Trends, major medical complications, and charges associated with surgery for lumbar spinal stenosis in older adults. JAMA. 303 (13), 1259-1265 (2010).
- Lee, D. G., Park, C. K., Lee, D. C. Clinical and radiological comparison of 2 level anterior lumbar interbody fusion with posterolateral fusion and percutaneous pedicle screw in elderly patients with osteoporosis. Medicine. 99 (10), 19205(2020).
- Shamji, M. F., Goldstein, C. L., Wang, M., Uribe, J. S., Fehlings, M. G. Minimally invasive spinal surgery in the elderly: Does it make sense. Neurosurgery. 77, 108-115 (2015).
- Bourgeois, A. C., et al. Improved accuracy of minimally invasive transpedicular screw placement in the lumbar spine with 3-dimensional stereotactic image guidance: A comparative meta-analysis. Journal of Spinal Disorders and Techniques. 28 (9), 324-329 (2015).
- Innocenzi, G., Bistazzoni, S., D'Ercole, M., Cardarelli, G., Ricciardi, F. Does navigation improve pedicle screw placement accuracy? Comparison between navigated and non-navigated percutaneous and open fixations. Acta Neurochirurgica. Supplement. 124, 289-295 (2017).
- Fomekong, E., Safi, S. E., Raftopoulos, C. Spine navigation based on 3-dimensional robotic fluoroscopy for accurate percutaneous pedicle screw placement: A prospective study of 66 consecutive cases. World Neurosurgery. 108, 76-83 (2017).
- Yu, E., Khan, S. N. Does less invasive spine surgery result in increased radiation exposure? A systematic review. Clinical Orthopaedics and Related Research. 472 (6), 1738-1748 (2014).
- Burström, G., Persson, O., Edström, E., Elmi-Terander, A. J. A. N. Augmented reality navigation in spine surgery: A systematic review. Acta Neurochirurgica. 163 (3), 843-852 (2021).
- Frisk, H., et al. Feasibility and accuracy of thoracolumbar pedicle screw placement using an augmented reality head mounted device. Sensors. 22 (2), 522(2022).
- Liebmann, F., et al. Pedicle screw navigation using surface digitization on the Microsoft HoloLens. International Journal of Computer Assisted Radiology and Surgery. 14 (7), 1157-1165 (2019).
- Molina, C. A., et al. Augmented reality-assisted pedicle screw insertion: A cadaveric proof-of-concept study. Journal of Neurosurgery. Spine. 31 (1), 139-146 (2019).
- Yanni, D. S., et al. Real-time navigation guidance with intraoperative CT imaging for pedicle screw placement using an augmented reality head-mounted display: A proof-of-concept study. Neurosurgical Focus. 51 (2), 11(2021).
- Liu, H., et al. Percutaneous placement of lumbar pedicle screws via intraoperative CT image-based augmented reality-guided technology. Journal of Neurosurgery. Spine. 32 (4), 542-547 (2019).
- Bhatt, F. R., et al. Augmented reality-assisted spine surgery: An early experience demonstrating safety and accuracy with 218 screws. Global Spine Journal. , (2022).
- Felix, B., et al. Augmented reality spine surgery navigation: Increasing pedicle screw insertion accuracy for both open and minimally invasive spine surgeries. Spine. 47 (12), 865-872 (2022).
- Dennler, C., et al. Augmented reality in the operating room: A clinical feasibility study. BMC Musculoskeletal Disorders. 22 (1), 451(2021).
- Cofano, F., et al. Augmented reality in medical practice: From spine surgery to remote assistance. Frontiers in Surgery. 8, 657901(2021).
- Muller, F., et al. Augmented reality navigation for spinal pedicle screw instrumentation using intraoperative 3D imaging. Spine Journal. 20 (4), 621-628 (2020).
- Burström, G., et al. Intraoperative cone beam computed tomography is as reliable as conventional computed tomography for identification of pedicle screw breach in thoracolumbar spine surgery. European Radiology. 31 (4), 2349-2356 (2020).
- Edström, E., Burström, G., Nachabe, R., Gerdhem, P., Elmi Terander, A. A novel augmented-reality-based surgical navigation system for spine surgery in a hybrid operating room: Design, workflow, and clinical applications. Operative Neurosurgery. 18 (5), 496-502 (2020).
- Feng, W., Wang, W., Chen, S., Wu, K., Wang, H. O-arm navigation versus C-arm guidance for pedicle screw placement in spine surgery: A systematic review and meta-analysis. International Orthopaedics. 44 (5), 919-926 (2020).
- Cewe, P., Vorbau, R., Omar, A., Elmi-Terander, A., Edstrom, E. Radiation distribution in a hybrid operating room, utilizing different X-ray imaging systems: Investigations to minimize occupational exposure. Journal of Neurointerventional Surgery. 14 (11), 1139-1144 (2021).
- Su, B. W., et al. An anatomical study of the mid-lateral pars relative to the pedicle footprint in the lower lumbar spine. Spine. 34 (13), 1355-1362 (2009).
- Burström, G., Nachabe, R., Persson, O., Edstrom, E., Elmi Terander, A. Augmented and virtual reality instrument tracking for minimally invasive spine surgery: A feasibility and accuracy study. Spine. 44 (15), 1097-1104 (2019).
Przedruki i uprawnienia
