Tutaj prezentujemy krok po kroku protokół robotycznej konserwacji dystalnej śledziony, z zachowaniem i bez zachowania naczyń śledziony (tj. techniki Kimury i Warshawa, odpowiednio).
Artykuł metodologiczny
Zrobotyzowana pankreatektomia dystalna zachowująca śledzionę: techniki Warshawa i Kimury
W tym artykule
Podsumowanie
Streszczenie
Dystalna pankreektomia zachowująca śledzionę oferuje alternatywne podejście chirurgiczne do tradycyjnej dystalnej pankreatektomii w połączeniu ze splenektomią w celu usunięcia łagodnych i niskiego stopnia złośliwych zmian w dystalnej trzustce, unikając powikłań związanych ze splenektomią. Zabieg ten może być wykonany zarówno poprzez resekcję i podwiązanie naczyń śledziony (technika Warshawa), jak i poprzez ich konserwację (technika Kimura). Obecnie powszechne stosowanie chirurgii małoinwazyjnej sprawiło, że laparoskopowe i robotyczne podejścia do pankreatektomii dystalnej zachowującej śledzionę są ważnymi i bezpiecznymi opcjami leczenia takich schorzeń. Nasz protokół ma na celu opisanie w jaki sposób techniki Warshawa i Kimury dystalnej pankreatektomii zachowującej śledzionę mogą być wykonywane przez robota. Pierwszą pacjentką jest 36-letnia kobieta z guzem neuroendokrynnym (NET) trzustki, u której wykonano zachowującą śledzionę dystalną pankreatektomię z podwiązaniem naczyń śledziony (WT). Drugim pacjentem jest 76-letni mężczyzna z przewlekłym zapaleniem trzustki z poszerzonym głównym przewodem trzustkowym w ogonie trzustki, który przeszedł zachowującą śledzionę dystalną pankreatektomię z podejściem oszczędzającym naczynia (KT).
Wprowadzenie
Dystalna pankreatektomia (DP) jest wykonywana w celu usunięcia łagodnych i złośliwych zmian zlokalizowanych w trzonie i ogonie trzustki. Tradycyjnie DP łączy się ze splenektomią1. Jednak w przypadku resekcji łagodnych i nisko złośliwych/przedzłośliwych zmian dystalnej trzustki zaleca się podejście zachowujące śledzionę, aby uniknąć krótko- i długoterminowych powikłań związanych ze splenektomią2. Takie powikłania obejmują krwotok, małopłytkowość, incydenty zakrzepowo-zatorowe, nadciśnienie płucne i przytłaczające zakażenie po splenektomii (OPSI)3. Niemniej jednak zachowanie śledziony może prowadzić do powikłań, takich jak zawał śledziony, zakrzepica żył śledziony i tworzenie się ropni. Wtórna splenektomia, opisana w 0-2% przypadków początkowo zamierzonego zachowania śledziony, jest potencjalnym powikłaniem4,5,6,7.
Dystalna pankreatektomia zachowująca śledzionę może być osiągnięta przy użyciu dwóch różnych podejść8. Pierwsze podejście, technika Warshawa (WT), po raz pierwszy opisana przez Warshawa w 1988 roku, to technika resekcji naczyń krwionośnych9. W WT tętnica śledzionowa i żyła są recinowane i podwiązywane, a perfuzję śledziony zapewnia lewa tętnica żołądkowo-epiploiczna i krótkie naczynia żołądkowe. Druga technika, podejście polegające na zachowaniu naczyń krwionośnych opisane przez Kimurę (KT) w 1996 roku10, polega na podwiązaniu małych gałęzi śledziony za trzustką przy jednoczesnym zachowaniu tętnicy i żyły śledziony. Ostatnio trzecia alternatywa, która zachowuje śledzionę za pomocą skarpulacji żyły śledziony i zachowania tętnicy śledziony, została zaproponowana przez Kim i wsp.11. Anatomia pacjenta odgrywa kluczową rolę w podejmowaniu decyzji, które podejście należy zastosować. Technika Kimura jest bardziej wykonalna, gdy naczynia śledziony znajdują się w pozycji pozatrzustkowej. Jeśli jednak nie można oddzielić naczyń śledziony od tylnej powierzchni trzustki, wykonuje się technikę Warshawa. Wyniki śródoperacyjne i incydenty mogą również zmienić początkowy plan operacyjny.
Tutaj prezentujemy dwa przypadki robotycznej pankreatektomii dystalnej zachowującej śledzionę. Szczegółowe informacje o pacjentach opisano poniżej.
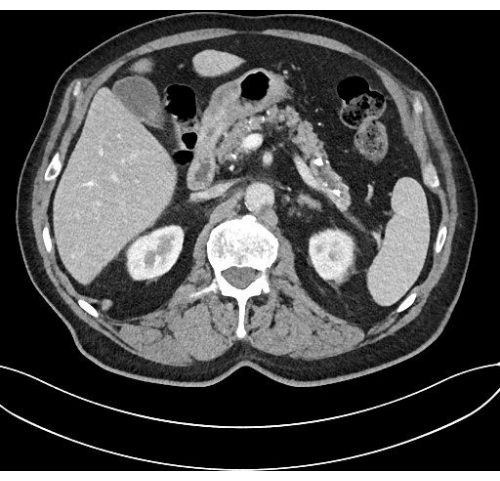
Pierwszym pacjentem jest 36-letnia kobieta z nietypowymi objawami brzusznymi. Przeszła tomografię komputerową (CT), która wykazała okrągłą zmianę o średnicy 26 mm w trzonie trzustki bez rozszerzenia przewodu trzustkowego i bez zajęcia naczyń krwionośnych (Ryc. 1). Pierwotna diagnostyka różnicowa obejmowała guz neuroendokrynny (NET) i dodatkową śledzionę ze względu na uwydatnienie zmiany. W związku z tym pacjent poddano również scyntygrafię z użyciem skanu erytrocytów denaturowanego termicznie znakowanego technetem-99m (99mTc), który był ujemny dla śledziony. Pozytonowa tomografia emisyjna (PET) wykazała silnie podwyższoną ekspresję receptora somatostatyny w zmianie chorobowej (Ryc. 2). Na podstawie tych wyników określono wskazanie do wykonania robotycznej pankreatektomii zachowującej dalszą śledzionę. Ze względu na anatomię pacjenta i bliskość naczyń śledziony do tylnej powierzchni trzustki, za bardziej odpowiednie uznano podejście Warshawa.
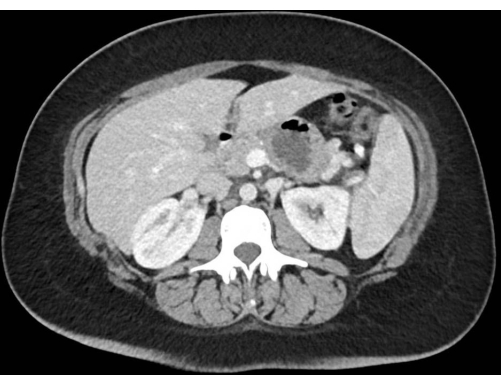
Drugi pacjent to 76-letni mężczyzna z przewlekłym zapaleniem trzustki, który skarży się na ból w dolnej części lewego brzucha przez ostatnie 18 miesięcy. Nie zgłaszano historii ostrego zapalenia trzustki ani nadmiernego spożywania alkoholu. Początkowo przeszedł kolonografię tomografii komputerowej ze względu na zgłaszane objawy ze strony dolnego odcinka przewodu pokarmowego. Skan nie wykazał żadnych zmian patologicznych w okrężnicy, ale opisywał podejrzenie kamienia obturacyjnego w dalszej części trzustki z ogniskowo poszerzonym głównym przewodem trzustkowym. Endoskopowa ultrasonografia (EUS) potwierdziła rozpoznanie przewlekłego zapalenia trzustki, ale także znalazła zmianę podejrzaną o guz brodawkowaty. Niemniej jednak patologia aspiracji cienkoigłowej (FNA) ujawniła gruczolaka o niskim stopniu złośliwości. Jego ostatnia tomografia komputerowa ujawniła obraz przewlekłego zapalenia trzustki z rozszerzonym przewodem trzustkowym w ogonie do 7 mm i nagłym przejściem między ogonem a trzonem trzustki. Stwierdzono również wiele grubych zwapnień (Ryc. 3). Pacjent został zakwalifikowany do robotycznej pankreatektomii zachowującej dystalną śledzionę. Anatomia pacjenta sprzyjała wyborowi techniki Kimury, ponieważ naczynia śledziony znajdowały się w pozycji pozatrzustkowej.
Protokół
UWAGA: Obaj pacjenci wyrazili pisemną i ustną świadomą zgodę na wykorzystanie danych medycznych i filmów operacyjnych do celów edukacyjnych i naukowych. Protokół został zatwierdzony przez naszą instytucję (Centra Medyczne Uniwersytetu w Amsterdamie).
1. Przypadek 1 (technika Warshawa)
- Pozycjonowania
- Ułóż pacjenta w pozycji leżącej na plecach z nogami rozstawionymi w pozycji francuskiej.
- Uprowadź lewe ramię pod kątem 90° i opuść prawe ramię wzdłuż ciała.
- Przechylić stół operacyjny o 10° w odwrotnej pozycji Trendelenburga i 10° w prawo.
- Pozycja trokarów i dokowanie robota
- Wprowadź igłę Veressa na czubek Palmersa, aby nadmuchić brzuch.
- Przedstaw cztery trokary robota 8 mm (R1-4). Rozpocząć od wprowadzenia portu kamery (R3) w linii od skrzyżowania lewej linii środkowej obojczyka i dolnej chrząstki żebrowej do pępka, około 11 cm od brzegu żebrowego na oczekiwanym poziomie ogona trzustki.
UWAGA: Trokary umieszcza się w półzakrzywionej linii nad pępkiem w odległości 7 cm między nimi. R1 umieszcza się w prawej przedniej linii pachowej, trokar R2 w prawej linii środkowej obojczyka, a trokar R4 w lewej linii środkowej obojczyka (Ryc. 4). - Wprowadzić jednego pomocnika trokaru 12 mm, 3 cm poniżej środka R3 i R4.
- Umieść jeden trokar 5 mm w prawym obszarze podżebrowym, aby cofnąć żołądek i wątrobę.
- Dokuj robota z prawego ramienia pacjenta.
- mobilizacja
- Zidentyfikuj więzadło żołądkowo-kolkowe i podziel je za pomocą urządzenia do uszczelniania naczyń, tak aby mniejszy worek został otwarty.
- Wprowadzić retraktor wątroby od prawej strony pacjenta i cofnąć zarówno wątrobę, jak i żołądek.
UWAGA: Umożliwia to optymalne wyeksponowanie pola operacyjnego. Alternatywnie użyj przezbrzusznego szwu rozwlekłego przez tylny korpus żołądka, aby go schować.
- resekcja
- Stwórz tunel zatrzustkowy, mobilizując trzustkę. Rozpocznij mobilizację czaszki za pomocą kleszczy robotycznych i haka do kauteryzacji, a następnie wypreparuj całą tkankę wokół trzustki. Następnie zmobilizuj się doogonowo. Upewnij się, że tunel jest kompletny, umieszczając kleszcze doogonowo i przesuwając je, aż będą widoczne od strony czaszki.
- Zidentyfikuj żyłę śledziony i tętnicę śledzionową.
- Umieść pętlę naczynia wokół trzustki za pomocą zrobotyzowanych kleszczy jako środka retrakcji. Przełóż pętlę, aby otoczyć trzustkę wokół linii przecięcia przez tunel i przytrzymaj końce pętli razem za pomocą metalowych lub zacisków Hem-o-lock.
- Wypreparuj trzustkę za pomocą zszywacza liniowego, wykonując stopniowy ucisk przez 4 minuty. Jeśli przekrój nie zostanie zakończony po tym etapie, odłącz próbkę za pomocą urządzenia do zamykania naczynia, nożyczek lub haka do kauteryzacji.
- Umieść pętlę naczynia wokół naczyń, aby ułatwić chowanie przed wejściem zszywacza. Przeciąć najpierw tętnicę śledzionową, a następnie żyłę śledzionową.
- Zmobilizuj trzustkę aż do wnęki śledziony. W procedurze Warshawa naczynia śledziony są ponownie przecięte za pomocą zszywacza lub klipsów hem-o-lock jak najbliżej ogona trzustki, aby zachować wszystkie naczynia poboczne między naczyniami żołądkowo-epiploidalnymi a śledzioną.
- Odłącz ogon trzustki od wnęki śledziony za pomocą urządzenia do uszczelniania naczyń lub zszywacza.
- Umieść próbkę w Endobag i usuń ją przez nacięcie Pfannenstiel.
- Ocena śledziony
- Oceń stan śledziony przed wydmuchiwaniem odmy otrzewnej. Oceń kolor śledziony i poszukaj obszarów demarkacyjnych sugerujących zawał śledziony.
2. Przypadek 2 (technika Kimura)
- Pozycjonowania
- Ułóż pacjenta w pozycji leżącej na plecach z nogami rozstawionymi w pozycji francuskiej.
- Uprowadź lewe ramię pod kątem 90° i opuść prawe ramię wzdłuż ciała.
- Przechylić stół operacyjny o 10° w odwrotnej pozycji Trendelenburga i 10° w prawo.
- Pozycja trokarów i dokowanie robota
- Wprowadź igłę Veressa na czubek Palmersa, aby nadmuchić brzuch.
- Przedstaw cztery trokary robota 8 mm (R1-4). Rozpocząć od wprowadzenia portu kamery (R3) w linii od skrzyżowania lewej linii środkowej obojczyka i dolnej chrząstki żebrowej do pępka, około 11 cm od brzegu żebrowego na oczekiwanym poziomie ogona trzustki.
UWAGA: Trokary umieszcza się w półzakrzywionej linii nad pępkiem w odległości 7 cm między nimi. R1 umieszcza się w prawej przedniej linii pachowej, trokar R2 w prawej linii środkowej obojczyka, a trokar R4 w lewej linii środkowej obojczyka (Ryc. 4). - Wprowadzić jednego pomocnika trokara 12 mm 3 cm poniżej środka R3 i R4.
- Umieść jeden trokar 5 mm w prawym obszarze podżebrowym, aby cofnąć żołądek i wątrobę.
- Dokuj robota z prawego ramienia pacjenta.
- mobilizacja
- Zidentyfikuj więzadło żołądkowo-kolkowe i podziel je za pomocą urządzenia do uszczelniania naczyń, tak aby mniejszy worek został otwarty.
- Wprowadzić retraktor wątroby od prawej strony pacjenta i cofnąć zarówno wątrobę, jak i żołądek. Umożliwia to optymalne wyeksponowanie pola operacyjnego. Alternatywnie użyj przezbrzusznego szwu rozwlekłego przez tylny korpus żołądka, aby go schować.
- Ultrasonografia śródoperacyjna
- Opcjonalnie przed przecięciem trzustki należy wprowadzić sondę ultrasonograficzną w celu identyfikacji poszerzonego przewodu trzustkowego i oceny przecięcia miąższu.
- Użyj haka kauterycznego, aby wyznaczyć linię przecięcia.
- resekcja
- Stwórz tunel zatrzustkowy, mobilizując trzustkę. Rozpocznij mobilizację czaszki za pomocą kleszczy robotycznych i haka do kauteryzacji, a następnie wypreparuj całą tkankę wokół trzustki. Następnie zmobilizuj się doogonowo.
- Zidentyfikuj naczynia śledziony. Zmobilizuj żyłę śledziony i tętnicę śledzionową i zachowaj je.
- Upewnij się, że tunel jest kompletny, umieszczając kleszcze doogonowo i przesuwając je, aż będą widoczne od strony czaszki.
- Umieść pętlę naczynia wokół trzustki za pomocą zrobotyzowanych kleszczy jako środka retrakcji. Przełóż pętlę, aby otoczyć trzustkę wokół linii przecięcia przez tunel i przytrzymaj końce pętli razem za pomocą metalowych lub zacisków Hem-o-lock.
- Wypreparuj trzustkę za pomocą zszywacza liniowego, wykonując stopniowy ucisk przez 4 minuty. Jeśli przekrój nie zostanie zakończony po tym etapie, odłącz próbkę za pomocą urządzenia do zamykania naczynia, nożyczek lub haka do kauteryzacji.
- Po przecięciu trzustki małe gałęzie śledziony znajdujące się za trzustką są starannie podwiązywane za pomocą metalowych klipsów lub Hem-o-lock.
- Zmobilizuj trzustkę aż do wnęki śledziony. Ostrożnie wypreparuj całą tkankę wokół trzustki za pomocą urządzenia do uszczelniania naczyń, aż dotrzesz do wnęki śledziony.
- Odłącz ogon trzustki od wnęki śledziony za pomocą urządzenia do uszczelniania naczyń lub zszywacza.
- Umieść próbkę w Endobag i usuń ją przez nacięcie Pfannenstiel.
- Umieszczenie odpływu
- Wprowadzić drenaż francuski 18-20 z lewej strony pacjenta i przesunąć go obok kikuta trzustki. Upewnij się, że drenaż nie ma bezpośredniego kontaktu ani z trzustką, ani z naczyniami (kikutami).
3. Opieka pooperacyjna:
- Dzień 0
- Upewnij się, że pacjent wrócił na oddział po spędzeniu 6 godzin na sali pooperacyjnej.
- Mierz poziom glukozy cztery razy dziennie12.
- Dzień 1
- Zmierz retencję żołądka przez sondę nosowo-żołądkową. Usuń sondę nosowo-żołądkową, jeśli retencja jest mniejsza niż 300 ml.
- Rozpocznij karmienie po usunięciu sondy nosowo-żołądkowej.
- Mierz poziom glukozy cztery razy dziennie12.
- Dzień 3
- Zmierz poziom amylazy, aby przetestować pooperacyjną przetokę trzustkową, jeśli obecny jest dren. Jeśli amylaza drenażowa wynosi <400 U/L, a produkcja wynosi < 300 ml / 24 godziny, usuń dren.
- Zmierz poziom białka C-reaktywnego (CRP)13.
- Dzień 4
- Powtórz poziom CRP, jeśli CRP> 150 w dniu 3. Poziom CRP musi być o >10% niższy niż w 3. dniu. Jeśli nie, wykonaj tomografię komputerową.
Wyniki
Dla pacjenta poddanego technice Warshawa (Pacjent 1), całkowity czas operacji wynosił 190 minut przy 200 ml utraty krwi. Nie założono odpływu. Na trzecim i czwartym POD zmierzono białko C-reaktywne, wykazując niemalejącą tendencję. W związku z tym wykonano tomografię komputerową, która ujawniła hipodense nagromadzenie płynu o długości około 5 cm, które zostało odprowadzone przezskórnie za pomocą 10-francuskiego cewnika warkoczowego. Płyn zawierał wysoką zawartość amylazy (24,109 U/L, Międzynarodowa Grupa Badawcza Przetoki Trzustkowej stopnia B). Pacjent został wypisany do domu na POD 5. Gdy amylaza drenażowa znormalizowała się na POD 22, została usunięta. Patologia wykazała inwazyjny NET stopnia 1 (liczba mitoz 0 na 2 mm2, proliferacja Ki67: 2%), ze 100% dodatnimi komórkami nowotworowymi dla chromograniny i synaptofizyny oraz 1 dodatnim regionalnym węzłem chłonnym (stacja 11p) klasyfikującym go jako T2N1R1 (tylny brzeg wynosił <1 mm) (Ryc. 5). Obrazowanie 6 miesięcy po resekcji nie wykazało nawrotu ani przerzutów (Ryc. 6).
Dla pacjenta, który przeszedł technikę Kimura (Pacjent 2), całkowity czas operacji wynosił 180 minut przy 50 ml utraty krwi. Umieszczono jeden odpływ. Drenaż został usunięty z POD 6, a pacjent został wypisany następnego dnia. Na POD 18 pacjent zgłosił się do przychodni, skarżąc się na ból w dolnej części lewej części brzucha. Wykonano tomografię komputerową, która wykazała nagromadzenie płynu o wielkości 7 cm w miejscu resekcji. Wykonano endoskopowy drenaż przezżołądkowy z założeniem stentu (stopień B ISGPS). Kontrolna tomografia komputerowa nie wykazała zbierania (Rysunek 7). W badaniu histopatologicznym stwierdzono przewlekłe zanikowe zapalenie trzustki bez oznak złośliwości (Ryc. 8). W tabeli 1 podsumowano reprezentatywne wyniki obu technik.

Rysunek 1: Przedoperacyjne badanie tomografem komputerowym pacjenta z Warshaw. Kliknij tutaj, aby zobaczyć większą wersję tego rysunku.
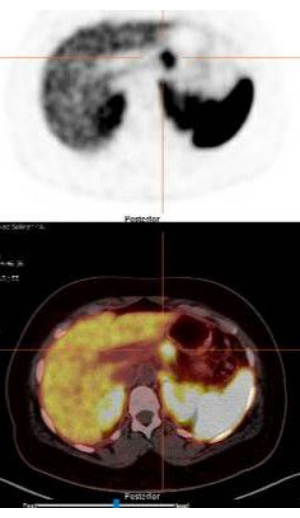
Rysunek 2: Przedoperacyjne badanie PET pacjenta z Warshaw. Kliknij tutaj, aby zobaczyć większą wersję tego rysunku.
Rysunek 3: Przedoperacyjne badanie tomografem komputerowym pacjenta z Kimurą. Kliknij tutaj, aby zobaczyć większą wersję tego rysunku.

Rysunek 4: Pozycje trokarów. Jest to adaptacja za zgodą ref14. Kliknij tutaj, aby zobaczyć większą wersję tego rysunku.

Rysunek 5: Pacjent z Warshaw z próbką. Kliknij tutaj, aby zobaczyć większą wersję tego rysunku.
Rysunek 6: Pooperacyjna tomografia komputerowa pacjenta z Warshaw. Kliknij tutaj, aby zobaczyć większą wersję tego rysunku.

Rysunek 7: Pooperacyjna tomografia komputerowa pacjenta z Kimurą. Kliknij tutaj, aby zobaczyć większą wersję tego rysunku.

Rysunek 8: Pacjent Specimen-Kimura. Kliknij tutaj, aby zobaczyć większą wersję tego rysunku.
| Czas pracy (min) | Utrata krwi (ml) | Umieszczenie odpływu | Powikłań | Patologia | |
| Pacjent z wymiennika ciepła | Rozdział 190 | 200 | Nie | Klasa ISGPS B | T2N1R1 |
| Pacjent z KT | 180 | 50 | tak | Klasa ISGPS B | Przewlekłe zanikowe zapalenie trzustki |
| WT: Technika Warshawa, KT: Technika Kimury, ISGPS: Międzynarodowa Grupa Badawcza Przetoki Trzustkowej | |||||
Tabela 1: Wyniki pooperacyjne.
Dyskusja
Kluczowe kroki związane z robotycznym DP zachowującym śledzionę obejmują pozycjonowanie i dokowanie robota, mobilizację, śródoperacyjną ultrasonografię (jeśli to konieczne), preparację i postępowanie z naczyniami śledziony, ocenę śledziony i umieszczenie drenu. W przypadku niekontrolowanego krwawienia zalecana jest konwersja do laparotomii. Ocenę żywotności śledziony należy przeprowadzić przed wydaleniem jamy brzusznej.
Modyfikacje tej techniki obejmują użycie drugiego trokara pomocniczego, wprowadzenie retraktora wątroby po lewej lub prawej stronie pacjenta oraz wykorzystanie urządzenia energetycznego przez chirurga stojącego przy stole lub chirurga z konsolą robotyczną. Podczas treningu niektóre etapy mobilizacji mogą być początkowo wykonywane laparoskopowo, aż do osiągnięcia pełnego zapoznania się z konsolą robotyczną. Jeśli zszywacz liniowy nie jest dostępny, do podwiązania naczyń można użyć wielu klipsów Hem-o-lock lub metalowych.
Wprowadzenie chirurgii małoinwazyjnej w ostatnich latach ugruntowało laparoskopowe i robotyczne podejścia do DP zachowujące śledzionę jako bezpieczne i wykonalne opcje chirurgiczne. Niedawno opublikowano metaanalizę dwóch randomizowanych badań kontrolowanych15,16, w których porównano minimalnie inwazyjną DP z otwartą DP. Metaanaliza nie wykazała istotnych różnic między tymi dwoma podejściami w przypadku poważnych powikłań, ale znacznie skróciła czas pobytu w szpitalu i opóźniła opróżnianie żołądka na korzyść techniki minimalnie inwazyjnej17. Wskaźnik zachowania śledziony w małoinwazyjnym DP waha się od 29% do 86%5. Do ograniczeń chirurgii robotycznej należą jednak utrata dotykowego sprzężenia zwrotnego, krzywa uczenia się chirurgów oraz wyższe koszty związane z platformą robotyczną i materiałami eksploatacyjnymi18.
Badania porównawcze między tymi dwiema technikami dotyczyły wyników klinicznych, takich jak bezpieczeństwo, krótko- i długoterminowe powikłania, czas operacji i śródoperacyjna utrata krwi. Wyniki tych badań retrospektywnych są niejednoznaczne, przy czym niektóre z nich podają porównywalne krótko- i długoterminowe wyniki 19,20,21 dla obu technik, podczas gdy inne sugerują, że KT jest lepsza ze względu na mniejszą liczbę powikłań związanych z WT (zawał śledziony, wtórna splenektomia i częstość występowania żylaków żołądka)4,22. Najnowszy przegląd systematyczny i metaanaliza istniejących badań wykazały, że chociaż obie techniki są ogólnie porównywalne w większości wyników pooperacyjnych, KT jest lepsza od WT, wykazując znacznie mniejszą częstość występowania zawału śledziony (OR = 0,14, p<0,0001) i zmniejszone ryzyko żylaków żołądka (OR = 0,1, p<0,0001). 23
Podsumowując, zrobotyzowana pankreatektomia dystalna zachowująca śledzionę jest wykonalną i bezpieczną procedurą w doświadczonych rękach. Anatomia pacjenta może odgrywać kluczową rolę w podejmowaniu decyzji o optymalnej technice chirurgicznej. Konieczne są dalsze badania, aby kompleksowo zrozumieć porównawcze wyniki kliniczne obu technik.
Oświadczenia
Autorzy nie ujawnili żadnych informacji.
Podziękowania
Autorzy nie mają żadnych podziękowań.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Ultrasonograf Arietta V70 | Hitachi-System | ultrasonograficzny. | |
| Zrobotyzowany przetwornik ultrasonograficzny | Hitachi | L43K | Służy do śródoperacyjnej ultrasonografii laparoskopowej. |
| Retraktor wątroby Cobra Diamond-Flex | CareFusion | 89-6216 | Cofanie wątroby w celu optymalnego odsłonięcia pola operacyjnego. |
| Konsola chirurga da Vinci | Intuicyjna chirurgia | SS999 | Służy do sterowania robotem chirurgicznym. |
| Wózek da Vinci Vision Cart | Intuicyjny chirurgiczny | VS999 | Wózek wizyjny zawiera zaawansowane technologie wizyjne i energetyczne oraz zapewnia komunikację między komponentami systemu da Vinci. |
| da Vinci Xi Intuicyjny | K131861 | Robot chirurgiczny: "wózek boczny pacjenta". | |
| Endoskop da Vinci Xi z kamerą, 8 mm, 30& | Intuicyjne 470027 chirurgiczne | Kamera robota da Vinci. | |
| ENDOEYE Sztywny wideolaparoskop, 10 mm, 30& | Olympus | WA50042A | Aby zajrzeć do wnętrza jamy brzusznej. |
| ENDOWRIST Kleszcze dwubiegunowe z okienkiem | Intuicyjny 470205 chirurgiczny | Służy do preparowania i koagulacji. | |
| ENDOWRIST HOT SHEARS | Intuicyjny 470179 chirurgiczny | Służy do cięcia i koagulacji. | |
| ENDOWRIST Permanent Cautery Hook | Intuicyjny 470183 chirurgiczny | Służy do koagulacji. | |
| ENDOWRIST PROPrzeszczyki Kleszcze Intuicyjny | 470093 | Chirurgiczny Służy do preparacji. | |
| LigaSure Dolphin Tip 37cm | Medtronic | LS1500 | Służy do uszczelniania i dzielenia naczyń. |
| Aplikator Autostitch Endo Clip 5 mm | Covidien | 176620 | Aplikator do klipsów |
| ECHELON FLEX ENDOPATH 60mm Zszywacz | Ethicon | z napędem z technologią powierzchni chwytającej |
Bibliografia
- Navez, J., et al. Distal pancreatectomy for pancreatic neoplasia: is splenectomy really necessary? A bicentric retrospective analysis of surgical specimens. HPB (Oxford). 22 (11), 1583-1589 (2020).
- Lee, S. Y., et al. Spleen-preserving distal pancreatectomy. Singapore Med J. 49 (11), 883-885 (2008).
- Weledji, E. P. Benefits and risks of splenectomy. Int J Surg. 12 (2), 113-119 (2014).
- Jain, G., Chakravartty, S., Patel, A. G. Spleen-preserving distal pancreatectomy with and without splenic vessel ligation: a systematic review. HPB (Oxford). 15 (6), 403-410 (2013).
- Moekotte, A. L., et al. Splenic preservation versus splenectomy in laparoscopic distal pancreatectomy: a propensity score-matched study. Surg Endosc. 34 (3), 1301-1309 (2020).
- Nakata, K., et al. Minimally invasive preservation versus splenectomy during distal pancreatectomy: a systematic review and meta-analysis. J Hepatobiliary Pancreat Sci. 25 (11), 476-488 (2018).
- Shi, N., et al. Splenic preservation versus splenectomy during distal pancreatectomy: A systematic review and meta-analysis. Ann Surg Oncol. 23 (2), 365-374 (2016).
- Juo, Y. Y., King, J. C. Robotic-assisted spleen preserving distal pancreatectomy: A technical review. J Vis Surg. 3, 139(2017).
- Warshaw, A. L. Conservation of the spleen with distal pancreatectomy. Arch Surg. 123 (5), 550-553 (1988).
- Kimura, W., et al. Spleen-preserving distal pancreatectomy with conservation of the splenic artery and vein. Surgery. 120 (5), 885-890 (1996).
- Kim, E. Y., Choi, H. J., You, Y. K., Kim, D. G., Hong, T. H. Spleen-preserving distal pancreatectomy with vein scarifying and artery saving as an alternative for Warshaw Method. J Gastrointest Surg. 25 (6), 1556-1558 (2021).
- Eshuis, W. J., et al. Early postoperative hyperglycemia is associated with postoperative complications after pancreatoduodenectomy. Ann Surg. 253 (4), 739-744 (2011).
- Giardino, A., et al. C-reactive protein and procalcitonin as predictors of postoperative inflammatory complications after pancreatic surgery. J Gastrointest Surg. 20 (8), 1482-1492 (2016).
- Kacmaz, E., et al. Robotic enucleation of an intra-pancreatic insulinoma in the pancreatic head. J Vis Exp. (155), e60290(2020).
- de Rooij, T., et al. Minimally invasive versus open distal pancreatectomy (LEOPARD): A multicenter patient-blinded randomized controlled trial. Ann Surg. 269 (1), 2-9 (2019).
- Bjornsson, B., Larsson, A. L., Hjalmarsson, C., Gasslander, T., Sandstrom, P. Comparison of the duration of hospital stay after laparoscopic or open distal pancreatectomy: randomized controlled trial. Br J Surg. 107 (10), 1281-1288 (2020).
- Korrel, M., et al. Minimally invasive versus open distal pancreatectomy: an individual patient data meta-analysis of two randomized controlled trials. HPB (Oxford). 23 (3), 323-330 (2021).
- Vining, C. C., Skowron, K. B., Hogg, M. E. Robotic gastrointestinal surgery: learning curve, educational programs and outcomes. Updates Surg. 73 (3), 799-814 (2021).
- Korrel, M., et al. Short-term outcomes after spleen-preserving minimally invasive distal pancreatectomy with or without preservation of splenic vessels: A pan-european retrospective study in high-volume centers. Ann Surg. 277 (1), 119-125 (2021).
- Paiella, S., et al. Long term outcome after minimally invasive and open Warshaw and Kimura techniques for spleen-preserving distal pancreatectomy: International multicenter retrospective study. Eur J Surg Oncol. 45 (9), 1668-1673 (2019).
- Zhu, A., Greene, B., Tsang, M., Jayaraman, S. Comparing the Warshaw technique with vessel-preservation in laparoscopic spleen preserving distal pancreatectomy: is there a better approach. HPB. 25 (1), Oxford. 109-115 (2022).
- Hang, K., et al. Splenic vessels preserving versus Warshaw technique in spleen preserving distal pancreatectomy: A systematic review and meta-analysis. Int J Surg. 103, 106686(2022).
- Granieri, S., et al. Kimura's vs Warshaw's technique for spleen preserving distal pancreatectomy: a systematic review and meta-analysis of high-quality studies. HPB (Oxford). 25 (6), 614-624 (2023).
Przedruki i uprawnienia
