Opisany tutaj protokół ma na celu zwiększenie ilościowej oceny deficytów kończyn górnych, z celem opracowania dodatkowej technologii do zdalnej oceny zarówno w klinice, jak i w domu. Technologie wirtualnej rzeczywistości i biosensorów są łączone ze standardowymi technikami klinicznymi, aby zapewnić wgląd w funkcjonowanie układu nerwowo-mięśniowego.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Konfiguracja do ilościowej oceny ruchu i aktywności mięśni podczas wirtualnego zmodyfikowanego testu pudełkowego i blokowego
* These authors contributed equally
W tym artykule
Podsumowanie
Streszczenie
Możliwość poruszania się pozwala nam na interakcję ze światem. Kiedy ta zdolność jest upośledzona, może to znacznie obniżyć jakość życia i niezależność oraz może prowadzić do powikłań. Znaczenie zdalnej oceny i rehabilitacji pacjenta wzrosło ostatnio ze względu na ograniczony dostęp do usług osobistych. Na przykład pandemia COVID-19 nieoczekiwanie doprowadziła do wprowadzenia surowych przepisów, co ograniczyło dostęp do usług opieki zdrowotnej, które nie są pilne. Ponadto opieka zdalna daje możliwość rozwiązania problemu dysproporcji w opiece zdrowotnej na obszarach wiejskich, o niedostatecznej infrastrukturze i o niskich dochodach, gdzie dostęp do usług pozostaje ograniczony.
Poprawa dostępności dzięki opcjom zdalnej opieki ograniczyłaby liczbę wizyt w szpitalu lub specjalistycznej i sprawiłaby, że rutynowa opieka byłaby bardziej przystępna cenowo. Wreszcie, zastosowanie łatwo dostępnej komercyjnej elektroniki użytkowej do opieki domowej może poprawić wyniki leczenia pacjentów dzięki lepszej ilościowej obserwacji objawów, skuteczności leczenia i dawkowania terapii. Chociaż opieka zdalna jest obiecującym sposobem rozwiązania tych problemów, istnieje kluczowa potrzeba ilościowego scharakteryzowania upośledzenia motorycznego dla takich zastosowań. Poniższy protokół ma na celu wypełnienie tej luki w wiedzy, aby umożliwić klinicystom i badaczom uzyskanie danych o wysokiej rozdzielczości na temat złożonego ruchu i podstawowej aktywności mięśni. Ostatecznym celem jest opracowanie protokołu zdalnego administrowania funkcjonalnymi testami klinicznymi.
Tutaj uczestnicy zostali poinstruowani, aby wykonać inspirowane medycznie zadanie Box and Block (BBT), które jest często używane do oceny funkcji ręki. Zadanie to wymaga od badanych transportu znormalizowanych kostek między dwoma przedziałami oddzielonymi barierą. Wdrożyliśmy zmodyfikowany BBT w wirtualnej rzeczywistości, aby zademonstrować potencjał rozwoju protokołów zdalnej oceny. Aktywacja mięśni została uchwycona dla każdego pacjenta za pomocą elektromiografii powierzchniowej. Protokół ten pozwolił na pozyskanie wysokiej jakości danych w celu lepszego scharakteryzowania upośledzenia ruchowego w sposób szczegółowy i ilościowy. Docelowo dane te mogą zostać wykorzystane do opracowania protokołów wirtualnej rehabilitacji i zdalnego monitorowania pacjentów.
Wprowadzenie
Ruch to sposób, w jaki wchodzimy w interakcję ze światem. Podczas gdy codzienne czynności, takie jak podnoszenie szklanki wody lub chodzenie do pracy, mogą wydawać się proste, nawet te ruchy opierają się na złożonej sygnalizacji między ośrodkowym układem nerwowym, mięśniami i kończynami1. W związku z tym osobista niezależność i jakość życia są silnie skorelowane z poziomem funkcji kończyn danej osoby2,3. Uszkodzenia neurologiczne, takie jak uraz rdzenia kręgowego (SCI) lub uraz nerwów obwodowych, mogą skutkować trwałymi deficytami motorycznymi, zmniejszając tym samym zdolność do wykonywania nawet prostych czynności życia codziennego4,5. Według National Institute of Neurological Disorders and Stroke ponad 100 milionów ludzi w Stanach Zjednoczonych doświadcza deficytów motorycznych, a jedną z głównych przyczyn jest udar mózgu6,7,8. Ze względu na charakter tych urazów pacjenci często wymagają długotrwałej opieki, w której korzystna może być ilościowa ocena motoryczna i leczenie na odległość.
Obecne praktyki leczenia zaburzeń ruchowych często wymagają zarówno wstępnej, jak i bieżącej klinicznej oceny funkcji poprzez obserwację przez wyszkolonych ekspertów, takich jak fizjoterapeuci lub terapeuci zajęciowi. Standardowe zwalidowane testy kliniczne często wymagają przeszkolonych specjalistów do ich przeprowadzania, z określonymi ograniczeniami czasowymi i subiektywną oceną predefiniowanych ruchów lub zadań funkcjonalnych. Jednak nawet u zdrowych osób identyczne ruchy można wykonać przy różnych kombinacjach kątów stawów. Koncepcja ta jest określana jako redundancja mięśniowo-szkieletowa.
Funkcjonalne testy kliniczne często nie uwzględniają indywidualnej redundancji leżącej u podstaw zmienności między osobnikami. Zarówno dla klinicystów, jak i badaczy rozróżnienie między normalną zmiennością spowodowaną redundancją a patologicznymi zmianami w ruchu pozostaje wyzwaniem. Standaryzowane oceny kliniczne przeprowadzane przez dobrze wyszkolonych oceniających wykorzystują systemy punktacji o niskiej rozdzielczości w celu zmniejszenia zmienności między oceniającymi i poprawy trafności testów. Wprowadza to jednak efekty sufitu, obniżając w ten sposób czułość i trafność predykcyjną u osób, które mogą mieć łagodne deficyty ruchowe9,10. Co więcej, te testy kliniczne nie są w stanie rozróżnić, czy deficyty są spowodowane bierną mechaniką ciała, czy aktywną koordynacją mięśni, co może mieć znaczenie podczas wstępnej diagnozy i projektowania planu rehabilitacji dostosowanego do potrzeb pacjenta. Randomizowane badania kliniczne wykazały niespójną skuteczność planów leczenia opracowanych na podstawie dowodów dostarczonych przez te testy kliniczne11,12,13. W kilku badaniach podkreślono potrzebę ilościowych, przyjaznych dla użytkownika wskaźników klinicznych, które można wykorzystać do kierowania projektowaniem przyszłych interwencji14,15.
W poprzednich badaniach pokazaliśmy implementację automatycznej oceny ruchu za pomocą łatwo dostępnych konsumenckich urządzeń do przechwytywania ruchu w upośledzeniu ramienia po udarze, a także ocenę funkcji barku po operacji klatki piersiowej u pacjentek z rakiem piersi16,17. Dodatkowo wykazaliśmy, że wykorzystanie aktywnych momentów stawowych do oszacowania momentów mięśniowych przy określonych ruchach aktywnych jest bardziej czułą miarą deficytów motorycznych po udarze w porównaniu z kątami stawów18. Przechwytywanie ruchu i elektromiografia powierzchniowa (EMG) mogą mieć zatem kluczowe znaczenie w ocenie pacjentów, którzy są diagnozowani jako bezobjawowi na podstawie standardowych testów klinicznych, ale którzy mogą nadal odczuwać trudności ruchowe, zmęczenie lub ból. W artykule opisano system, który może umożliwić szczegółową i ilościową charakterystykę ruchu podczas standardowych testów klinicznych w celu przyszłego rozwoju metod oceny i rehabilitacji w domu w populacjach pacjentów z zaburzeniami ruchowymi.
Wirtualna rzeczywistość (VR) może być wykorzystana do stworzenia immersyjnego doświadczenia użytkownika podczas modelowania codziennych zadań. Zazwyczaj systemy VR śledzą ruchy dłoni użytkownika, aby umożliwić symulowane interakcje ze środowiskiem wirtualnym. Protokół, który tutaj opisujemy, wykorzystuje konsumenckie produkty VR do przechwytywania ruchu w celu ilościowego określenia oceny deficytów motorycznych, podobnie jak inne badania wykazujące zastosowanie gotowych kontrolerów do gier wideo w ilościowej ocenie upośledzenia po udarze lub operacji barku16,17. Ponadto EMG jest nieinwazyjną miarą aktywności neuronalnej leżącej u podstaw skurczu mięśni19. W związku z tym EMG może być wykorzystywane do pośredniej oceny jakości neuronalnej kontroli ruchu i zapewnienia szczegółowej oceny funkcji motorycznych. Uszkodzenia mięśni i nerwów mogą być wykryte za pomocą EMG, a zaburzenia takie jak dystrofia mięśniowa i porażenie mózgowe są powszechnie monitorowane przy użyciu tej techniki20,21. Ponadto EMG może być wykorzystywane do śledzenia zmian siły mięśni lub spastyczności, które mogą nie być widoczne w ocenach kinematycznych22,23, a także zmęczenie i koaktywacja mięśni. Wskaźniki takie jak te mają kluczowe znaczenie przy uwzględnianiu postępów w rehabilitacji23,24,25.
Opisany tutaj eksperymentalny paradygmat ma na celu wykorzystanie kombinacji VR i EMG do rozwiązania problemów tradycyjnych narzędzi oceny klinicznej. Tutaj uczestnicy zostali poproszeni o wykonanie zmodyfikowanego zadania Box and Block (BBT)26 przy użyciu rzeczywistych obiektów i w VR. Standardowy BBT jest narzędziem klinicznym stosowanym w ogólnej ocenie funkcji kończyny górnej, w którym osoby badane są proszone o przemieszczenie jak największej liczby 2,5 cm bloków z jednego przedziału, przez przegrodę, do sąsiedniego przedziału w ciągu jednej minuty. Chociaż często stosuje się je do wiarygodnej oceny deficytów u pacjentów z udarem mózgu lub innymi schorzeniami nerwowo-mięśniowymi (np. niedowład kończyn górnych, spastyczne porażenie połowicze), dane normatywne podano również dla zdrowych dzieci i dorosłych w wieku 6-89 lat26. Wirtualna ocena ruchu służy do symulacji funkcjonalnych aspektów zwalidowanego testu klinicznego przeprowadzanego w warunkach rzeczywistych. VR jest tutaj używany w celu zmniejszenia wymaganego sprzętu, jednocześnie umożliwiając dostarczanie ustandaryzowanych instrukcji i zaprogramowanego, zautomatyzowanego scoringu. W związku z tym stały nadzór ze strony przeszkolonych specjalistów nie byłby już konieczny.
BBT w tym badaniu zostało uproszczone, aby skupić się na uchwyceniu sięgania i chwytania jednego bloku na raz, który pojawia się w tym samym miejscu. Zmaksymalizowało to odtwarzalność ruchów i zminimalizowało zmienność między obiektami w zarejestrowanych danych. Wreszcie, zestawy słuchawkowe do rzeczywistości wirtualnej można kupić już za 300 USD i mogą pomieścić wiele ocen. Po zaprogramowaniu znacznie obniżyłoby to koszty związane z typową profesjonalną oceną i umożliwiłoby zwiększenie dostępności tych standardowych, zwalidowanych testów klinicznych zarówno w warunkach klinicznych, jak i zdalnych/domowych.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Procedury eksperymentalne zostały zatwierdzone przez Instytucjonalną Radę Przeglądową (IRB) Uniwersytetu Wirginia Zachodnia (protokół nr 1311129283) i były zgodne z zasadami Deklaracji Helsińskiej. Ryzyko związane z tym protokołem jest niewielkie, jednak konieczne jest wyjaśnienie wszystkim uczestnikom wszelkich procedur i potencjalnych zagrożeń; uzyskano pisemną, świadomą zgodę z wykorzystaniem dokumentacji zatwierdzonej przez instytucjonalną komisję etyczną.
1. Charakterystyka i projekt systemu
UWAGA: Konfiguracja dla tego protokołu składa się z następujących elementów: (1) czujników EMG i bazy, (2) oprogramowania do akwizycji danych EMG (DAQ), (3) systemu przechwytywania ruchu oraz (4) zestawu VR z odpowiednim oprogramowaniem. Komponenty te przedstawiono na Rysunku 1.
- Konfiguracja komponentów systemu
- Podłączenie systemu EMG.
- Podłącz stację bazową EMG do zasilania.
- Podłącz stację bazową EMG do dedykowanego komputera (Rysunek 1C) zawierającego skrypty DAQ.
UWAGA: Przykładowe skrypty można znaleźć pod adresem: https://www.dropbox.com/sh/7se5lih4noxj584/AACqFDZytpDm-L8jAULFwfTHa?dl=0. Niektóre produkty komercyjne mogą być dostarczone z licencjonowanym oprogramowaniem DAQ, którego można również użyć.
- Podłączenie systemu przechwytywania ruchu.
- Podłącz drugi dedykowany komputer (Rysunek 1A) do routera sieciowego.
- Podłącz router sieciowy do serwera przechwytywania ruchu.
- Podłącz serwer przechwytywania ruchu do monitora komputera w celu wizualizacji.
- Podłącz kamery do serwera przechwytywania ruchu.
- Podłączenie systemu VR.
- Podłącz gogle VR do trzeciego dedykowanego komputera z odpowiednimi skryptami DAQ (Rysunek 1B).
UWAGA: Przykładowe skrypty można znaleźć pod adresem: https://www.dropbox.com/sh/7se5lih4noxj584/AACqFDZytpDm-L8jAULFwfTHa?dl=0 - Wgraj do komputera połączonego z goglami VR (Rysunek 1B) środowisko gry VR zawierające zamierzone zadania.
- Podłącz gogle VR do trzeciego dedykowanego komputera z odpowiednimi skryptami DAQ (Rysunek 1B).
- Przygotowanie obszaru, w którym badany będzie wykonywać zadanie.
- Użyj stabilnego krzesła bez podłokietników, aby uniknąć zakłócania naturalnego zasięgu ramion badanego.
- W celu zapewnienia bezpieczeństwa i dokładności zbieranych danych upewnij się, że obszar testowy jest wolny od wszelkich przeszkód.
- Synchronizacja systemów.
- Użyj niestandardowej funkcji oprogramowania, aby zsynchronizować systemy czasowo z serwerem jednorazowym.
- Alternatywnie użyj jednego komputera lub preferowanego menedżera komunikatów.
- Podłączenie systemu EMG.

Rysunek 1: Konfiguracja sprzętu eksperymentalnego. (A) Kamery systemu przechwytywania ruchu markerów są rozmieszczone na podłodze i w suficie wokół przestrzeni eksperymentalnej, tworząc optymalną przestrzeń do śledzenia ruchu. Do uruchamiania oprogramowania do przechwytywania ruchu i zapisu danych wykorzystywany jest dedykowany komputer. (B) Gogle używane do wyświetlania zmodyfikowanego testu BBT w VR są podłączone do dedykowanego komputera, w którym zapisywane są dane dotyczące wirtualnej oceny i wykonanego zadania. (C) Baza EMG jest podłączona do dedykowanego komputera, w którym rejestrowane i zapisywane są dane o aktywności mięśni podczas wykonywania zadania. Podczas sesji na ramieniu badanego umieszcza się zarówno sensory EMG, jak i markery LED do przechwytywania ruchu (patrz Rysunek 2). Skróty: VR = wirtualna rzeczywistość; EMG = elektromiografia. Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
2. Procedury eksperymentalne
UWAGA: wizualna reprezentacja przebiegu eksperymentu opisanego w niniejszym protokole przedstawiona jest na Ryc. 2.
- Konfiguracja EMG
- Aby określić rozmieszczenie czujników EMG dla uzyskania najlepszej jakości sygnału, należy przeprowadzić palpację brzuśca mięśnia podczas skurczu odpowiedniego mięśnia przez uczestnika27. Wybór mięśni zastosowany w niniejszym protokole przedstawiono w Tabeli 1.
- Za pomocą gazika nasączonego alkoholem należy dokładnie oczyścić każdą elektrodę oraz miejsce planowanego rozmieszczenia czujnika na ramieniu badanego.
UWAGA: Dokładne oczyszczenie zarówno czujników EMG, jak i skóry badanego zapewni niską impedancję na styku elektroda-skóra. Gwarantuje to wysoki stosunek sygnału do szumu w rejestrowanych danych EMG. Nadmiar owłosienia w miejscu rozmieszczenia czujnika może powodować niską jakość danych nawet po prawidłowym oczyszczeniu. W takim przypadku konieczne może być ogolenie owłosienia. - Po przygotowaniu elektrod EMG i skóry badanego, należy umieścić czujniki EMG na badanym, zapewniając dobry kontakt między elektrodami a skórą. Elektrody bipolarne powinny być ustawione tak, aby czujniki znajdowały się równolegle do kierunku włókien mięśniowych.
- Konfiguracja systemu przechwytywania ruchu
UWAGA: Może to być niepotrzebne, jeśli do śledzenia ruchów dłoni w celu analizy kinematyki używany jest wyłącznie zestaw VR.- skalibrować kamery do śledzenia ruchu zgodnie z instrukcjami producenta. Przesuń pręt kalibracyjny w całej przestrzeni eksperymentalnej, aby skalibrować kamery śledzące ruch i ustawić oś 3D przestrzeni.
UWAGA: System przechwytywania ruchu markerów użyty w tym protokole obejmuje pręt kalibracyjny z markerami LED. - Umieścić markery LED do przechwytywania ruchu na punktach kostnych kończyny górnej i tułowia badanego, które są niezbędne do zbudowania wymaganych modeli biomechanicznych.
- Użyć dostarczonego oprogramowania do przechwytywania ruchu, aby upewnić się, że wszystkie markery są rozpoznawane i śledzone przez kamery. Polecić badanemu wykonanie kilku ruchów próbnych, podczas gdy personel badawczy monitoruje wizualnie dane z markerów w czasie rzeczywistym.
- skalibrować kamery do śledzenia ruchu zgodnie z instrukcjami producenta. Przesuń pręt kalibracyjny w całej przestrzeni eksperymentalnej, aby skalibrować kamery śledzące ruch i ustawić oś 3D przestrzeni.
- Konfiguracja zadania oceny umiejętności w VR
- Ustawić krzesło w centrum przestrzeni eksperymentalnej do przechwytywania ruchu. Należy użyć krzesła podobnego do tego, które jest stosowane w tradycyjnym teście w świecie rzeczywistym.
- Skalibrować zestaw VR w miejscu krzesła, na którym badany będzie wykonywał zadanie oceniające. Po kalibracji polecić badanemu usiąść na krześle i założyć zestaw VR na głowę.
- Gdy badany siedzi, zmierzyć odległość między ramieniem badanego a podłożem oraz długość ramienia badanego. Odległości te należy wykorzystać do ustawienia lokalizacji, w której stół i zadanie oceniające pojawią się w VR.
- W skrypcie sterującym zadaniem VR wprowadzić pomiary badanego i zaprogramować żądaną liczbę powtórzeń pojawiania się bloków.
UWAGA: W tej zmodyfikowanej wersji BBT poszczególne bloki będą pojawiać się pojedynczo w celu zwiększenia powtarzalności.
- Polecić badanemu wykonanie zmodyfikowanej oceny BBT w VR.
- Przedstawić badanemu krótkie wyjaśnienie zadania.
- Wirtualny blok pojawi się po lewej lub prawej stronie, zgodnie z decyzją eksperymentatora.
- Wyjaśnić badanemu, że będzie musiał podnieść wirtualny blok, przenieść go nad przegrodą i umieścić na celu w przeciwległym przedziale (Rycina 2).
UWAGA: W zastosowanej tutaj wirtualnej zmodyfikowanej wersji BBT blok będzie automatycznie znikał i pojawiał się ponownie w pozycji startowej tyle razy, ile określi eksperymentator.
- Rozpocząć zbieranie danych EMG.
- Rozpocząć zbieranie danych z systemu przechwytywania ruchu.
- Uruchomić zadanie oceny umiejętności w VR.
- Pozostawić zadanie do wykonania przez zaprogramowaną liczbę powtórzeń przed automatycznym zakończeniem.
- Zapisać dane EMG i kinematyczne do analizy post-hoc.
- Wyznaczyć klinicznie istotny wynik dla zmodyfikowanego BBT post-hoc jako liczbę bloków pomyślnie przeniesionych nad barierą lub liczbę powtórzeń zadania w czasie 60 s.
- Przedstawić badanemu krótkie wyjaśnienie zadania.
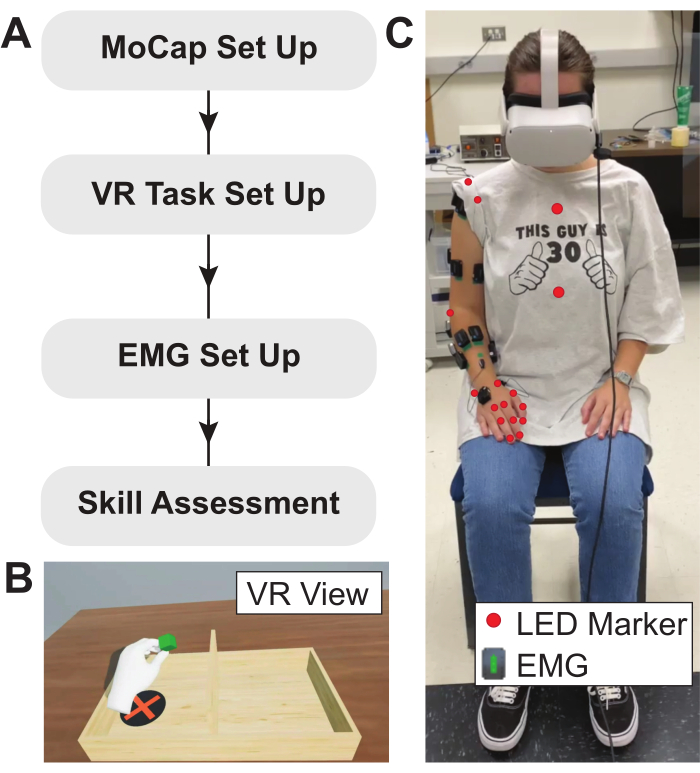
Rycina 2: Protokół eksperymentalny, zadanie VR i konfiguracja badanego. (A) Schemat blokowy opisujący zastosowany tutaj protokół eksperymentalny. (B) Przykładowy widok zmodyfikowanego testu BBT zaimplementowanego w środowisku VR. Pomiary anatomiczne służą do kalibracji zadania VR, zapewniając pojawienie się wirtualnego stołu w odpowiedniej pozycji względnej. (C) Rozmieszczenie markerów LED do przechwytywania ruchu i czujników EMG na badanym. Czujniki EMG umieszczono na analizowanych mięśniach, a markery LED do przechwytywania ruchu nad punktami kostnymi. Skróty: VR = wirtualna rzeczywistość; EMG = elektromiografia; LED = dioda emitująca światło. Kliknij tutaj, aby zobaczyć powiększoną wersję tej ryciny.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Dane EMG, kinematyczne i siłowe uzyskane od badanych przy użyciu tego protokołu mogą być wykorzystane do charakterystyki ruchów w kolejnych powtórzeniach tego samego zadania, a także podczas różnych zadań. Przedstawione tutaj dane reprezentują wyniki zdrowych uczestników kontrolnych, aby zademonstrować wykonalność tej konfiguracji. Reprezentatywne profile EMG zarejestrowane u zdrowego badanego wykonującego zmodyfikowany test BBT w VR przedstawiono na rysunku 3. Widoczna jest wysoka aktywacja...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
System EMG
Sprzęt systemu EMG składa się z 15 czujników EMG służących do pozyskiwania danych o aktywacji mięśni. Dostępny na rynku interfejs programowania aplikacji (API) został wykorzystany do wygenerowania niestandardowego oprogramowania do rejestracji EMG. Sprzęt systemu VR składa się z zestawu słuchawkowego do rzeczywistości wirtualnej służącego do wyświetlania immersyjnego środowiska VR oraz kabla łączącego gogle z dedykowanym komputerem, na którym przechowywane jest zadanie wirtualnej oceny. O...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają do zadeklarowania konfliktu interesów.
Podziękowania
Ta praca była wspierana przez Biuro Asystenta Sekretarza Obrony ds. Zdrowia poprzez Program Badań nad Przywróceniem Wojowników z Urazami Nerwowo-Mięśniowo-Szkieletowymi (RESTORE) pod numerem Nagrody W81XWH-21-1-0138. Opinie, interpretacje, wnioski i zalecenia są opiniami autorów i niekoniecznie są zatwierdzone przez Departament Obrony.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Krzesło bez podłokietników | N/A | Krzesło dla osób siedzących powinno być pozbawione podłokietników, aby nie przeszkadzało im w poruszaniu ramion. | |
| Komputer | Dell Technologies Do | sprzętu do akwizycji danych dołączono trzy komputery. | |
| Leap Motion Controller | Ultraleap | Opcjonalny moduł śledzenia dłoni, który rejestruje ruch dłoni i palców. Kontroler posiada dwie kamery bliskiej podczerwieni o rozdzielczości 640 x 240 pikseli (120 Hz), które są w stanie śledzić ruch w odległości do 60 cm od urządzenia oraz w rozdzielczości 140 x 120° pole widzenia. To urządzenie było przymocowane do gogli VR lub zabezpieczone nad głową podczas ruchu. | |
| MATLAB | MathWorks, Inc. | Platforma programistyczna służąca do tworzenia niestandardowego oprogramowania do akwizycji danych | |
| Oculus Quest 2 | Meta | Immersive zestaw słuchawkowy wirtualnej rzeczywistości wyposażony w możliwość śledzenia dłoni za pomocą 4 wbudowanych kamer na podczerwień (72-120 Hz). Może być zastąpiony innymi podobnymi urządzeniami (np. HTC Vive, HP Reverb, Playstation VR). | |
| Oculus Quest 2 Link | Meta | Służy do podłączenia gogli do komputera, na którym przechowywana była gra VR | |
| PhaseSpace Motion Capture | PhaseSpace, Inc. | Markerowany system przechwytywania ruchu, składający się z serwera, kamer o polu widzenia 60 stopni, diody elektroluminescencyjnej światła czerwonego (LED) jako znaczników oraz obiektu kalibracyjnego | |
| Trigno Wireless System | Delsys, Inc. | Delsys Inc., obejmuje EMG, akcelerometr, czujniki siły, stację bazową i oprogramowanie do zbierania. Interfejs programowania aplikacji (API) Trigno-MATLAB został wykorzystany do opracowania niestandardowego oprogramowania do nagrywania. | |
| Unreal Engine 4 | Epic Games | Software używane do tworzenia i uruchamiania zmodyfikowanego zadania Box and Block w VR |
Bibliografia
- Rosenbaum, D. A. Human motor control. , Elsevier Inc. (2010).
- Kalsi-Ryan, S., Curt, A., Fehlings, M., Verrier, M. Assessment of the hand in tetraplegia using the Graded Redefined Assessment of Strength, Sensibility and Prehension (GRASSP): impairment versus function. Topics in Spinal Cord Injury Rehabilitation. 14 (4), 34-46 (2009).
- Kalsi-Ryan, S., et al. The Graded Redefined Assessment of Strength Sensibility and Prehension: reliability and validity. Journal of Neurotrauma. 29 (5), 905-914 (2012).
- Menorca, R. M. G., Fussell, T. S., Elfar, J. C. Nerve physiology. Hand Clinics. 29 (3), 317-330 (2013).
- Spinal cord injury. National Institute of Neurological Disorders and Stroke. , Available from: https://www.ninds.nih.gov/health-information/disorders/spinal-cord-injury (2023).
- Peripheral neuropathy. National Institute of Neurological Disorders and Stroke. , Available from: https://www.ninds.nih.gov/health-information/patient-caregiver-education/fact-sheets/peripheral-neuropathy-fact-sheet (2023).
- Statistics: Get informed about Parkinson's disease with these key numbers. Parkinson's Foundation. , Available from: https://www.parkinson.org/understanding-parkinsons/statistics (2023).
- Virani, S. S., et al. Heart disease and stroke statistics-2021 update: a report from the American Heart Association. Circulation. 143 (8), e254(2021).
- Hsieh, Y., et al. Responsiveness and validity of three outcome measures of motor function after stroke rehabilitation. Stroke. 40 (4), 1386-1391 (2009).
- Van Der Lee, H., Beckerman, H., Lankhorst, G. J., Bouter, L. M. The responsiveness of the action research arm test and the Fugl-Meyer assessment scale in chronic stroke patients. Journal of Rehabilitation Medicine. 33 (3), 110-113 (2001).
- Duncan, P., et al. Randomized clinical trial of therapeutic exercise in subacute stroke. Stroke. 34 (9), 2173-2180 (2003).
- Saposnik, G., et al. Efficacy and safety of non-immersive virtual reality exercising in stroke rehabilitation (EVREST): a randomised, multicentre, single-blind, controlled trial. The Lancet Neurology. 15 (10), 1019-1027 (2016).
- Wolf, S. L., et al. The EXCITE stroke trial: Comparing early and delayed constraint-induced movement therapy. Stroke. 41 (10), 2309-2315 (2010).
- Krakauer, J. W., Carmichael, S. T. Broken movement: the neurobiology of motor recovery after stroke. , The MIT Press. Cambridge, MA. (2017).
- Pollock, A., et al. Interventions for improving upper limb function after stroke. Cochrane Database of Systematic Reviews. 2014 (11), (2014).
- Olesh, E. V., Yakovenko, S., Gritsenko, V. Automated assessment of upper extremity movement impairment due to stroke. PLoS ONE. 9 (8), e104487(2014).
- Gritsenko, V., et al. Feasibility of using low-cost motion capture for automated screening of shoulder motion limitation after breast cancer surgery. PLOS ONE. 10 (6), e0128809(2015).
- Thomas, A. B., Olesh, E. V., Adcock, A., Gritsenko, V. Muscle torques and joint accelerations provide more sensitive measures of poststroke movement deficits than joint angles. Journal of Neurophysiology. 126 (2), 591-606 (2021).
- De Luca, C. Electromyography. Encyclopedia of Medical Devices and Instrumentation. , (2006).
- Lin, C. -J., Guo, L. -Y., Su, F. -C., Chou, Y. -L., Cherng, R. -J. Common abnormal kinetic patterns of the knee in gait in spastic diplegia of cerebral palsy. Gait & Posture. 11 (3), 224-232 (2000).
- Lin, J., Shah, D., McCracken, C., Verma, S. Quantitative EMG in Duchenne muscular dystrophy (P6.328). Neurology. 86, (2016).
- EMG test for neuromuscular disease. Brigham and Women's Hospital. , Available from: https://www.brighamandwomens.org/medical-resources/emg-test (2023).
- Kuthe, C. D., Uddanwadiker, R. V., Ramteke, A. A. Surface electromyography based method for computing muscle strength and fatigue of biceps brachii muscle and its clinical implementation. Informatics in Medicine Unlocked. 12, 34-43 (2018).
- Holtermann, A., Grönlund, C., Karlsson, J. S., Roeleveld, K. Motor unit synchronization during fatigue: Described with a novel sEMG method based on large motor unit samples. Journal of Electromyography and Kinesiology. 19 (2), 232-241 (2009).
- Kim, H., Lee, J., Kim, J. Electromyography-signal-based muscle fatigue assessment for knee rehabilitation monitoring systems. Biomedical Engineering Letters. 8 (4), 345-353 (2018).
- Mathiowetz, V., Volland, G., Kashman, N., Weber, K. Adult norms for the box and block test of manual dexterity. American Journal of Occupational Therapy. 39 (6), 386-391 (1985).
- Hermens, H. J., Freriks, B., Disselhorst-Klug, C., Rau, G. Development of recommendations for SEMG sensors and sensor placement procedures. Journal of Electromyography and Kinesiology. 10 (5), 361-374 (2000).
- Yough, M. Advancing medical technology for motor impairment rehabilitation: Tools, protocols, and devices. Graduate Theses, Dissertations, and Problem Reports. , (2023).
- Velliste, M., Perel, S., Spalding, M. C., Whitford, A. S., Schwartz, A. B. Cortical control of a prosthetic arm for self-feeding. Nature. 453 (7198), 1098-1101 (2008).
- Talkington, W. J., Pollard, B. S., Olesh, E. V., Gritsenko, V. Multifunctional setup for studying human motor control using transcranial magnetic stimulation, electromyography, motion capture, and virtual reality. Journal of Visualized Experiments. (103), e52906(2015).
- Murillo, C., et al. High-density electromyography provides new insights into the flexion relaxation phenomenon in individuals with low back pain. Scientific Reports. 9 (1), 15938(2019).
- Péter, A., et al. Comparing surface and fine-wire electromyography activity of lower leg muscles at different walking speeds. Frontiers in Physiology. 10, 1283(2019).
- Isenstein, E. L., et al. Rapid assessment of hand reaching using virtual reality and application in cerebellar stroke. PLOS ONE. 17 (9), e0275220(2022).
- Varela-Aldás, J., Buele, J., López, I., Palacios-Navarro, G. Influence of hand tracking in immersive virtual reality for memory assessment. International Journal of Environmental Research and Public Health. 20 (5), 4609(2023).
- Robertson, D., et al. Human kinetics. Research methods in biomechanics. , Champaign, IL. (2004).
- Dunne, J. J., Uchida, T. K., Besier, T. F., Delp, S. L., Seth, A. A marker registration method to improve joint angles computed by constrained inverse kinematics. PLOS ONE. 16 (5), e0252425(2021).
- Delp, S. L., et al. OpenSim: Open-source software to create and analyze dynamic simulations of movement. IEEE Transactions on Biomedical Engineering. 54 (11), 1940-1950 (2007).
- Naceri, A., Gultekin, Y. B., Moscatelli, A., Ernst, M. O. Role of tactile noise in the control of digit normal force. Frontiers in Psychology. 12, 612558(2021).
- Wottawa, C. R., et al. The role of tactile feedback in grip force during laparoscopic training tasks. Surgical Endoscopy. 27 (4), 1111-1118 (2013).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
