Szacuje się, że 1 na 6 osób na całym świecie dozna udaru mózgu w swoim życiu, powodując długotrwałą niepełnosprawność, której mechanizmy rehabilitacji są nadal słabo poznane. W badaniu tym zaproponowano protokół oceny aktywacji mózgu za pomocą funkcjonalnej spektroskopii bliskiej podczerwieni (fNIRS) podczas sesji terapii robotycznej kończyn dolnych.
Artykuł metodologiczny
Eksperyment z wykorzystaniem funkcjonalnej spektroskopii w bliskiej podczerwieni i wspomaganych przez robota wielostawowych ruchów wskazujących kończyny dolnej
* These authors contributed equally
W tym artykule
Podsumowanie
Streszczenie
Udar dotyka około 17 milionów osób na całym świecie każdego roku i jest główną przyczyną długotrwałej niepełnosprawności. Terapia robotyczna okazała się obiecująca w pomaganiu pacjentom po udarze w odzyskaniu utraconych funkcji motorycznych. Jedną z potencjalnych dróg do lepszego zrozumienia, w jaki sposób zachodzi regeneracja motoryczna, jest badanie aktywacji mózgu podczas ruchów, które są celem terapii u zdrowych osób. Funkcjonalna spektroskopia w bliskiej podczerwieni (fNIRS) stała się obiecującą techniką neuroobrazowania do badania neuronalnych podstaw funkcji motorycznych. Badanie to miało na celu zbadanie neuronalnych korelatów fNIRS złożonych ruchów kończyn dolnych u zdrowych osób. Uczestnicy zostali poproszeni o wykonanie cykli odpoczynku i ruchu przez 6 minut przy użyciu robota do rehabilitacji ruchowej. Zadanie wymagało skoordynowanych ruchów stawu kolanowego i skokowego, aby wskazać cele wyświetlane na ekranie komputera. Zbadano dwa warunki eksperymentalne z różnymi poziomami wspomagania ruchu zapewnianego przez robota. Wyniki pokazały, że protokół fNIRS skutecznie wykrywał obszary mózgu związane z kontrolą motoryczną podczas zadania. Warto zauważyć, że wszyscy badani wykazywali większą aktywację w przeciwległym obszarze przedruchowym podczas stanu braku pomocy w porównaniu ze stanem wspomaganym. Podsumowując, fNIRS wydaje się być cennym podejściem do wykrywania zmian stężenia oksyhemoglobiny związanych z wielostawowymi ruchami wskazującymi kończyny dolnej. Badania te mogą przyczynić się do zrozumienia mechanizmów regeneracji motorycznej po udarze i utorować drogę do lepszych metod rehabilitacji pacjentów po udarze. Potrzebne są jednak dalsze badania, aby w pełni wyjaśnić potencjał fNIRS w badaniu funkcji motorycznych i jego zastosowaniach w warunkach klinicznych.
Wprowadzenie
Dane epidemiologiczne wskazują, że na całym świecie każdego roku odnotowuje się około 17 milionów nowych przypadków udaru, przy czym zapadalność rośnie w krajach o niskim i średnim dochodzie1. Szacuje się, że do 2030 roku liczba nowych przypadków wzrośnie do 77 milionów2. Zaburzenia motoryczne wynikające z udaru często wpływają na mobilność pacjenta i jego uczestnictwo w codziennych czynnościach, co przyczynia się do niskiej jakości życia. Tradycyjna rehabilitacja ruchowa obejmuje terapię manualną, jednak w ciągu ostatnich kilku dekad opracowano systemy robotyczne do rehabilitacji. Systemy te umożliwiają prowadzenie terapii o wysokiej intensywności, dawce, mierzalności, niezawodności, powtarzalności i elastyczności3 i wykazały potencjał jako skuteczne metody rehabilitacyjne zarówno dla pacjentów w ostrej, jak i przewlekłej fazie udaru4,5,6. Poza prowadzeniem terapii, systemy robotyczne do rehabilitacji mogą być wykorzystywane jako narzędzia oceny, ponieważ mogą być wyposażone w czujniki mierzące dane kinetyczne i kinematyczne ruchów pacjenta7,8. W przypadku rehabilitacji ruchowej kończyn górnych udowodniono, że takie dane są nie tylko przydatne do oceny stopnia powrotu funkcji motorycznych pacjenta wywołanego terapią robotyczną i służą jako uzupełnienie tradycyjnych ocen klinicznych9,10, ale przyczyniły się one również do pogłębienia zrozumienia procesu regeneracji motorycznej po udarze11,12, a także neuronalnej kontroli ruchu i uczenia się motorycznego u zdrowych osób3,13,14. W konsekwencji odkrycia te stały się podstawą do udoskonalenia metod rehabilitacyjnych15.
W ciągu ostatnich dwóch dekad zaproponowano wiele urządzeń robotycznych do neurehabilitacji kończyn dolnych, obejmujących zarówno egzoszkielety wspierające masę ciała pacjenta podczas chodzenia (np. na bieżni, takie jak Lokomat16), jak i stacjonarne systemy robotyczne umożliwiające ćwiczenia stawu skokowego, kolanowego lub stopy bez konieczności chodzenia (takie jak Rutgers Ankle17, High-Performance Ankle Rehabilitation Robot18 oraz robot do rehabilitacji stawu skokowego i stopy z Gwangju Institute of Science and Technology (GIST)19), a także aktywne ortozy stopy, będące napędzanymi egzoszkieletami noszonymi przez pacjenta w celu chodzenia po podłożu lub na bieżni (takie jak Powered Gait Orthosis20 oraz MIT Anklebot21). Przegląd robotów do rehabilitacji kończyn dolnych przedstawiono w publikacjach22,23,4.
Wyniki badań klinicznych nad urządzeniami robotycznymi do rehabilitacji kończyn dolnych u pacjentów po udarze są obiecujące i wykazały, że systemy te mogą poprawić zakres ruchu (ROM) w stawach, siłę mięśniową lub chód, w zależności od konkretnego urządzenia i protokołu klinicznego (patrz 24,25 w celu zapoznania się z przeglądem skuteczności robotów do rehabilitacji kończyn dolnych). Choć postulowano, że terapia wspomagana robotycznie promuje zmiany neuroplastyczne, które ostatecznie prowadzą do poprawy sprawności motorycznej26, sposób, w jaki dokładnie przebiega proces regeneracji motorycznej po udarze oraz to, które protokoły treningu robotycznego optymalizują proces odzyskiwania sprawności motorycznej kończyn dolnych, pozostają w dużej mierze niejasne. W rzeczywistości istnieje znacząca i rosnąca rozbieżność między coraz szybszym rozwojem robotów rehabilitacyjnych (zarówno przez badaczy akademickich, jak i podmioty komercyjne) a ograniczonym zrozumieniem neurofizjologicznych mechanizmów leżących u podstaw regeneracji motorycznej4. Pomiary kinematyki ruchu lub momentów obrotowych w stawach, wykonane za pomocą wbudowanych czujników, przyczyniły się do ilościowego opisania zmian w zachowaniach motorycznych, które występują w miarę odzyskiwania przez pacjentów sprawności motorycznej kończyn dolnych27,28,29, częściowo wypełniając tę lukę. Jednak korelacje neuronalne leżące u podstaw takich zmian były badane w mniejszym stopniu. Wynika to z kilku powodów.
Funkcjonalne obrazowanie mózgu jest czasochłonne i niekiedy trudne do przeprowadzenia w kontekście badań klinicznych, które często wymagają minimalizacji obciążenia pacjenta, aby zmaksymalizować prawdopodobieństwo przestrzegania przez niego protokołu badania. Jest to szczególnie istotne w przypadku osób, które przeszły udar, biorąc pod uwagę fakt, że często obserwuje się u nich zmęczenie i osłabienie mięśni po udarze30. Ponadto metody obrazowania oparte na polach magnetycznych, takie jak funkcjonalny rezonans magnetyczny (fMRI), wymagają, aby zarówno pacjent, jak i sprzęt robotyczny byli bezpieczni w środowisku magnetycznym.
Wśród nieinwazyjnych metod obrazowania, funkcjonalna spektroskopia bliskiej podczerwieni (fNIRS) jest techniką szczególnie odpowiednią do oceny obszarów aktywacji mózgu u osób poddawanych terapii robotycznej. Podobnie jak fMRI, fNIRS mierzy utlenowanie i odtlenowanie krwi w mózgu. Jednak w przeciwieństwie do fMRI, fNIRS jest w pełni kompatybilna z urządzeniami robotycznymi i często jest przenośna, co umożliwia jej stosowanie nawet przy łóżku pacjenta. Ponadto fNIRS charakteryzuje się niskim kosztem oraz mniejszą podatnością na artefakty ruchowe31,32,33.
Mimo wyraźnych zalet i powszechnego zastosowania w wielu placówkach klinicznych od czasu wprowadzenia tej metody pod koniec lat 70.34, tylko nieliczne badania wykorzystały fNIRS do ilościowego określenia aktywacji mózgu związanej z ruchami kończyn dolnych i powrotem funkcji motorycznych po udarze. Badania fNIRS mające na celu wyjaśnienie mechanizmów neuronalnej kontroli ruchu i/lub mechanizmów lub oceny regeneracji motorycznej po udarze koncentrowały się głównie na ruchach w jednym stawie (np. zgięciu grzbietowym, zgięciu podeszwowym lub wyproście kolana35,36,37), chodzeniu38,39,40,41,42,43 lub jeździe na rowerze44. Przegląd literatury znajduje się w pozycji45. Podobnie badania fNIRS nad terapią kończyn dolnych wspomaganą robotycznie skupiały się głównie na robotycznej rehabilitacji chodu; patrz46 dla przeglądu. Kilka badań skupiło się na wykorzystaniu fNIRS jako elementu systemu interfejsu mózg-komputer (BCI) do generowania sygnałów sterujących dla urządzeń robotycznych47,48; choć ten obszar badawczy również opiera się na przetwarzaniu sygnałów fNIRS, jego cel jest inny i koncentruje się głównie na dekodowaniu intencji pacjenta (np. pacjentów z ciężkimi dysfunkcjami motorycznymi).
Przedstawione tutaj badanie pilotażowe jest częścią wstępnych działań mających na celu zbadanie wpływu systemu robotycznego na rehabilitację kończyn dolnych. Robot ten umożliwia prowadzenie ukierunkowanej rehabilitacji kończyn dolnych, obejmującej trening codziennych ruchów wielostawowych, a także terapię pojedynczych stawów kończyny dolnej (np. kolanowego lub skokowego), co pozwala na wdrożenie programu rehabilitacji typu bottom-up.
Celem badania było sprawdzenie wykonalności protokołu eksperymentalnego wymagającego pozyskania danych fNIRS podczas wykonywania wielostawowych ruchów wskazywania kończyną dolną. Czas trwania okresu akwizycji danych w niniejszym badaniu, ograniczony do 6 min, jest krótszy niż w typowych protokołach fNIRS. Był to świadomy wybór dokonany w celu zwiększenia praktyczności i przydatności klinicznej tych badań, szczególnie u pacjentów o ograniczonej mobilności lub sile mięśniowej. Przedmiotem zainteresowania było również zidentyfikowanie korelatów fNIRS dla takich złożonych ruchów wielostawowych oraz uzyskanie wglądu w to, w jaki sposób aktywacja mózgu była modulowana przez asystę robota. W tym celu przeprowadzono dwie sesje eksperymentów z tymi samymi uczestnikami: jedną bez asysty robota oraz jedną z asystą robota. Na koniec należy zauważyć, że badanie to skupiło się na zdrowych ochotnikach, aby stworzyć podstawę dla przyszłych badań w zakresie wykonalności protokołu rejestracji i oceny aktywacji mózgu podczas ruchów będących celem terapii robotycznej.
Aparatura
Do przeprowadzenia eksperymentów wykorzystano przenośnego robota zaprojektowanego do rehabilitacji kończyn dolnych (patrz Rysunek 1). Robot posiada trójwymiarowy obszar roboczy, jest kompaktowy i lekki, ważąc około 35 lb., co ułatwia jego transport i instalację.
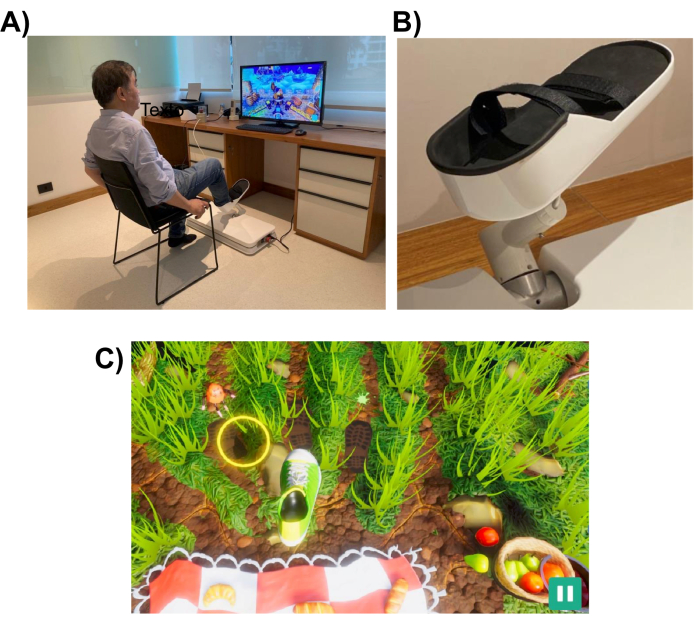
Rysunek 1: Układ eksperymentalny. (A) System robotyczny (zamontowany na podłodze) przeznaczony dla kończyny dolnej. Przedstawiono wolontariusza korzystającego z interfejsu prawą stopą. (B) Struktura wsporcza dla stopy badanego, umożliwiająca przytwierdzenie do systemu robotycznego. (C) Zrzut ekranu z gry Picnic. Celem gry jest przesunięcie stopy (zielono-biały but) do celu (żółte koło). Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
System robotyczny został zaprojektowany, aby wspomagać pacjenta w wykonywaniu ruchów kończyn dolnych podobnych do tych realizowanych podczas codziennych czynności, takich jak wskazywanie lub kopanie. Wykorzystuje on interaktywne gry w rzeczywistości wirtualnej, które są wyświetlane na monitorze komputera lub ekranie telewizora umieszczonym przed urządzeniem robotycznym (patrz Rysunek 1). Efektor końcowy robota jest przymocowany do kończyny dolnej pacjenta (np. do kostki), a jego pozycja jest mapowana na pozycję kursora na ekranie. Typowa gra pokazuje pacjentowi cele ruchu (np. obiekt, który należy wskazać, lub miejsce, w które należy kopnąć piłkę).
Aby ukończyć zadanie ruchowe, robot może wspierać pacjenta na poziomie pomocy, który może wynosić od pełnego wsparcia do braku asysty. Poziom pomocy robotycznej jest wybierany na początku każdej sesji rehabilitacyjnej w zależności od stopnia zaburzeń ruchowych pacjenta. Ruchy wykonywane przez badanego są wykorzystywane przez grę do oceny wyników pacjenta i dostarczenia mu informacji zwrotnej na temat jego osiągnięć (np. ROM, liczba ruchów oraz poziom pomocy robotycznej). Gry zostały zaprojektowane tak, aby były interaktywne i rozrywkowe, co ma na celu utrzymanie zainteresowania i uwagi pacjenta. W niniejszym badaniu uczestnicy grali w „Grę w piknik”, w której gracz musiał powstrzymać owady przed dotarciem do ręcznika i kradzieżą jedzenia (zrzut ekranu przedstawiono na Rysunku 1, panel dolny).
Pozyskiwanie danych przeprowadzono za pomocą przenośnego systemu akwizycji fNIRS z dwoma różnymi optodami fali ciągłej (760 nm i 850 nm), 8 dwukierunkowymi źródłami LED oraz 8 dwukierunkowymi detektorami aktywnymi. Sygnały rejestrowano przy częstotliwości próbkowania 10,17 Hz. Do optymalizacji kalibracji oraz rejestracji sygnałów wykorzystano laptop podłączony do sieci Wi-Fi utworzonej przez system fNIRS.
Do utrzymania optod w ustalonych lokalizacjach wykorzystano czepek. Źródła i detektory rozmieszczono zgodnie z międzynarodowym systemem EEG 10-10 w przestrzennej dystrybucji siatki. Każdy kanał fNIRS został zdefiniowany przez parę źródło-detektor z odległością między optodami wynoszącą około 30 mm. Optody umieszczono nad dodatkowym obszarem motorycznym, obszarem przedmotorycznym oraz obszarem motorycznym w lokalizacjach pokazanych na Ryc. 2. Całkowita liczba kanałów wyniosła 28, z czego 8 stanowiły kanały krótkodystansowe, które zostały sprzężone z każdym źródłem za pomocą adaptera światłowodowego do pojedynczego detektora. Ze względu na konfigurację multipleksową sprzętu możliwe jest pozyskiwanie informacji krótkodystansowych ze wszystkich źródeł przy użyciu tylko jednego detektora.

Rycina 2: Układ montażu z wykorzystaniem systemu EEG 10-10. Litery i cyfry wskazują lokalizacje źródeł/detektorów. Czerwone i niebieskie kropki reprezentują odpowiednio optody źródłowe i detektory. Zielone linie reprezentują kanały fNIRS, które składają się z par źródło-detektor. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Plan eksperymentu
Eksperyment przeprowadzono w dwóch różnych warunkach doświadczalnych, różniących się poziomem wsparcia ruchów badanego przez robota. W pierwszym wariancie robot został zaprogramowany tak, aby nie udzielać żadnego wsparcia ruchom badanego, natomiast w drugim wariancie robot kontrolował ruchy stopy i nogi badanego (ruch wspomagany robotycznie).
Każdy eksperyment przeprowadzono zgodnie z paradygmatem projektu blokowego, obejmującym naprzemienne cykle zadania motorycznego (gra – 30 s) i odpoczynku (30 s), co zilustrowano na Rysunku 3. Początek i koniec każdej fazy (gry lub odpoczynku) były sygnalizowane badanej osobie wizualnie na ekranie komputera. Podczas fazy odpoczynku wyświetlany był komunikat informujący o przerwie. Każdy cykl (gra + odpoczynek) trwał 60 s i był powtarzany sześciokrotnie, co dało łączny czas trwania 360 s (6 min).
Uczestnicy grali w „grę w piknik”, której celem było zapobieganie dotarciu owadów do ręcznika i kradzieży jedzenia. Gra ta polegała na sekwencji ruchów kończyn dolnych, rozpoczynających się od wyznaczonego celu bazowego (pozycja początkowa) i prowadzących w stronę jednego z trzech celów zewnętrznych, a następnie powrotnych do celu bazowego. Na ekranie cele zewnętrzne były reprezentowane wizualnie jako animowane, poruszające się owady, które uczestnicy musieli osiągnąć i na które musieli nadepnąć. Istniały trzy cele zewnętrzne, z których każdy był prezentowany losowo taką samą liczbę razy, wraz z wspólnym celem bazowym dla każdego ruchu. Odległość, jaką stopa musiała pokonać od celu bazowego do pozycji celów zewnętrznych, tworzyła łuk o długości około 26 cm. Zadanie motoryczne wymagało wykonania ruchów wielostawowych, co wiązało się z koniecznością koordynacji zgięcia i wyprostu w stawie kolanowym oraz zgięcia podeszwowego i grzbietowego stopy.
Rejestracje danych fNIRS zostały zsynchronizowane z bodźcami wizualnymi prezentowanymi badanemu przez grę za pomocą impulsu logika tranzystor-tranzystor (TTL) generowanego przez robota. Impulsy były generowane na początku każdej fazy (gry oraz odpoczynku). W ten sposób cała kontrola czasowa była realizowana przez grę, która dostarczała uczestnikowi sygnałów wizualnych (celów) do rozpoczęcia każdego ruchu, wysyłała sygnały TTL do systemu fNIRS w celu oznaczenia zapisów aktywności mózgu oraz, jeśli wymagał tego eksperyment, wysyłała sygnały do systemu sterowania robotem w celu zainicjowania asysty ruchowej.
Protokół
To badanie zostało zatwierdzone przez lokalną Komisję Oceny Etyki UNICEP (Centro Universitario Paulista). Wszyscy uczestnicy wyrazili świadomą zgodę zgodnie ze wszystkimi wytycznymi instytucjonalnymi i normami federalnymi dotyczącymi badań naukowych z udziałem ludzi. Nie otrzymali oni żadnej rekompensaty finansowej, jak wymagają tego brazylijskie przepisy federalne.
1. System fNIRS
- Przygotuj nasadkę za pomocą 16 optod: 8 źródeł światła (760 nm i 850 nm) i 8 detektorów światła (patrz Rysunek 2; lokalizacja źródeł: FC1, FC2, C3, Cz, C4, CP1, CP2 i Pz; lokalizacja detektorów (FCz, C1, C2, CPz, P1 i P3). Podłącz ósmy detektor do adaptera krótkiego zasięgu, który jest podłączony do każdej z optod źródła.
- Otwórz oprogramowanie do akwizycji fNIRS i załaduj montaż z umiejscowieniem każdej optody.
- Ustaw czasową częstotliwość próbkowania sygnału fNIRS na 10,17 Hz.
2. Uczestnicy
- Krótko wyjaśnij uczestnikowi znaczenie badań i protokół eksperymentalny.
- Jeśli uczestnik wyrazi zgodę na wolontariat, upewnij się, że wolontariusz wyrazi świadomą zgodę zgodnie ze wszystkimi wytycznymi instytucjonalnymi i normami federalnymi dotyczącymi badań naukowych z udziałem ludzi.
- Poinstruuj ochotnika, aby usiadł na fotelu przed robotem, umieszczonym w odległości około 150 cm od monitora komputera.
- Po zdjęciu butów wygodnie przymocuj stopę uczestnika do ramienia robota za pomocą pasków na rzepy (zapięcie na rzepy) (patrz Rysunek 1, lewy górny panel).
- Umieść nasadkę fNIRS z optodami w głowie uczestnika i bezpiecznie przymocuj ją za pomocą zapięcia na rzep poniżej podbródka.
- Umieść nasadkę na nasadce optodowej, aby zmniejszyć zakłócenia światła otoczenia.
3. Akwizycja danych
- Poinstruuj każdego uczestnika, aby nie wykonywał gwałtownych ruchów głową, aby zminimalizować ryzyko artefaktów ruchowych.
- Skalibruj system fNIRS, aby uzyskać optymalną jakość sygnału.
- Zaświadcz, że wszystkie kanały są dobrej jakości, jak pokazuje interfejs. Jeśli nie, spróbuj usunąć włosy między skórą głowy a końcówką optodową.
- Wyjaśnij uczestnikowi, jak grać w grę, poruszając stopą przymocowaną do robota, aby dotrzeć do celów wskazanych na ekranie.
- Wyjaśnij uczestnikom, że będą dwa warunki: bez pomocy robota i z pomocą robota.
4. System robotyczny
- Włącz system, podłączając monitor i robota do źródła sieci elektrycznej. Po zainicjowaniu systemu operacyjnego pojawia się pierwszy interfejs gry.
- Ustaw ramię robota w standardowej lokalizacji i poczekaj na otrzymanie komunikatu zwrotnego o prawidłowym ustawieniu ramienia robota.
- Wprowadź do systemu dane opisowe o uczestniku i eksperymentatorze, aby zalogować się do interfejsu gry robota.
- W interfejsie wyboru gry skonfiguruj czas sesji na 6 minut z 30-sekundowymi przerwami na odpoczynek.
- Wybierz odpowiednią nogę (prawą lub lewą), z której będzie korzystał uczestnik.
- Wybierz grę piknikową i kliknij Przejdź, aby zagrać w grę.
5. Analiza danych
- Przekształć surowe sygnały w stany hemodynamiczne (oksyhemoglobina (HbO) i deoksyhemoglobina (HbR)) za pomocą zmodyfikowanego równania Beera-Lamberta49.
- Twórz indywidualne mapy aktywacji przy użyciu ogólnego modelu liniowego (GLM) z solidnym szacowaniem i estymacją autokorelacji, na który artefakty ruchu mają mniejszy wpływ50. Użyj projektu eksperymentalnego (odpoczynek = 0; gra/zabawa = 1) splotowanego przez kanoniczną funkcję odpowiedzi hemodynamicznej (HRF) jako zmienną niezależną i obserwowany sygnał HbO lub HbR jako zmienną zależną.
- Dla każdego kanału wyodrębnij współczynnik beta (który odzwierciedla siłę aktywacji kanału) podczas gry/rozgrywki w porównaniu z pozostałymi.
- Scal kanały w trzech regionach zainteresowania (ROI) i uśrednij współczynniki aktywacji (GLM beta) we wszystkich kanałach ROI. Zdefiniuj ROI w następujący sposób (patrz Rysunek 2): (1) obszar przedmotoryczny dla lewej półkuli (kanały [FC1-FCz, C1-FC1, C1-Cz, C3-C1]); (2) obszar somatomotoryczny dla lewej półkuli (kanały [C3-CP1, CP1-P1, CP1-CPz, P1-Pz]); oraz (3) dodatkowy obszar motoryczny (SMA) (kanały [Cz-FCz, CPz-Cz]).
UWAGA: Opierając się na wcześniejszej literaturze na temat zadań motorycznych podobnych do tego badanego tutaj51,52,53 i biorąc pod uwagę, że wszyscy uczestnicy wykonywali zadanie motoryczne prawą nogą, postawiono hipotezę, że lewy (kontralateralny) przedruchowy i somatomotoryczny, a także regiony SMA, wykazywałyby aktywację podczas występu w grze/zabawie w obu warunkach, z silniejszą aktywacją w stanie samodzielnym. - Zastosuj nieparametryczny test Wilcoxona do tych wersji beta. Ustaw błąd typu I na 5% (analiza jednostronna).
Wyniki
Wszystkie sześć osób badanych ukończyło oba eksperymenty. W warunkach braku asystencji każdy uczestnik wykonał średnio 76,67 prób (odch. std. 10,73) (należy zaznaczyć, że w przypadku każdego uczestnika liczba prób zależała od liczby udanych prób sięgnięcia, ponieważ nowy cel był wyświetlany tylko wtedy, gdy poprzedni został osiągnięty). W warunkach asystencji, w których ruch uczestnika był w pełni wspierany przez robota, wszyscy badani ukończyli 70 prób. Dane fNIRS zostały pomyślnie zarejestrowane od wszystkich uczestników.
Rysunek 4 przedstawia mapy aktywacji mózgu dla poszczególnych osób badanych, porównujące okresy zabawy/gry z okresami spoczynku dla HbO i HbR. W przypadku każdego badanego mapy związane ze zmianami HbO wykazały statystycznie istotną aktywację (p < 0.01) w warunkach eksperymentalnych bez asysty robota, podczas gdy tylko u dwóch osób stwierdzono statystycznie istotną aktywację w warunkach eksperymentalnych z asystą robota. W odniesieniu do HbR, u czterech osób odnotowano statystycznie istotną aktywację (p < 0.01) w obu warunkach, choć w mniejszej liczbie kanałów w porównaniu do HbO.
Rysunek 5 podsumowuje wyniki poszczególnych badanych w analizach opartych na ROI i sformułowanych hipotezach. Spośród wszystkich badanych ROI tylko lewa kora przedmotoryczna wykazała statystycznie istotny wzrost aktywacji HbO podczas porównania gry/zabawy względem spoczynku (p = 0.046) i to tylko w warunkach bez wsparcia robotycznego. Ponadto w tym ROI odnotowano większą aktywację w warunkach bez wsparcia robotycznego w porównaniu z warunkami ze wsparciem robotycznym (p = 0.016). Nie stwierdzono statystycznie istotnych różnic dla pozostałych ROI ani w analizach opartych na HbR, zarówno w analizach gra/zabawa vs spoczynek, jak i w porównaniach między warunkami (p>0.05). Zatem na poziomie grupowym nie stwierdzono statystycznie istotnych różnic w lewej korze somatomotorycznej, SMA ani w analizach opartych na HbR.
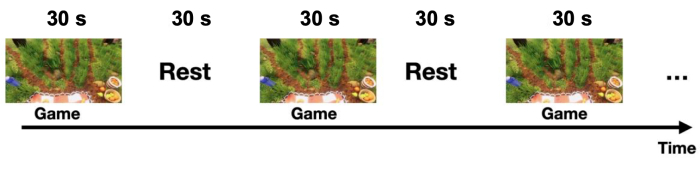
Rycina 3: Eksperyment z planem blokowym z naprzemiennymi blokami warunków gry i spoczynku. Badany grał w grę Picnic nieprzerwanie przez 30 s (okres gry) i pozostawał w bezruchu przez kolejne 30 s (okres spoczynku). Cykl ten powtórzono 6 razy, co dało czas trwania sesji wynoszący 6 min (uwaga: na rycinie przedstawiono jedynie 150 s). Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
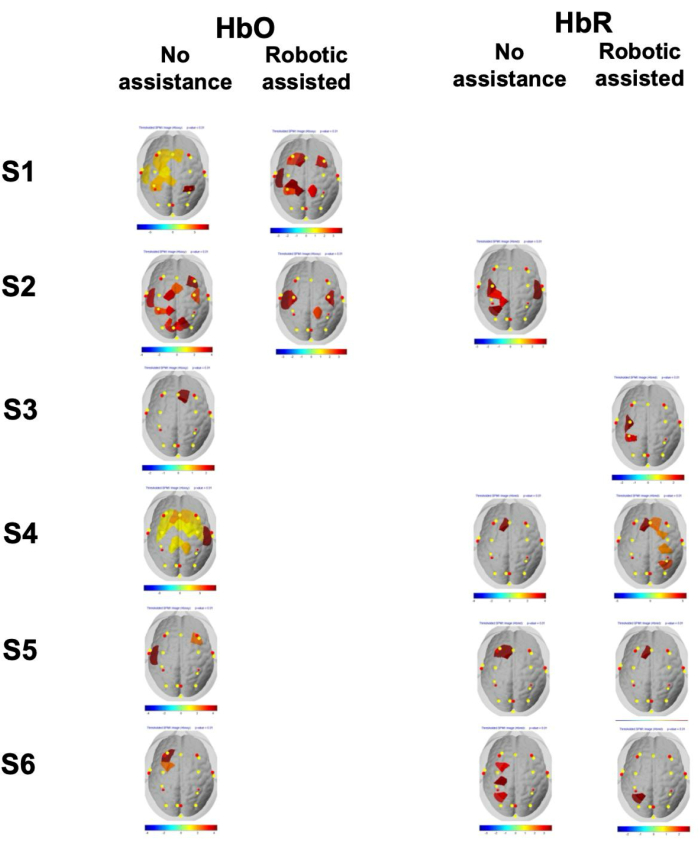
Rycina 4: Indywidualne statystyczne mapy aktywacji mózgu z zastosowaniem progu. Indywidualne statystyczne mapy aktywacji mózgu z zastosowaniem progu (wartość p kanału < 0,01) dla sześciu badanych (S1-S6) dla HbO i HbR w obu warunkach eksperymentalnych (ruchy z asystą robotyczną i bez niej). Należy zauważyć, że przedstawiono jedynie mapy wykazujące statystycznie istotną aktywację (tj. puste pole przy danym badanym i warunku oznacza, że nie zaobserwowano istotnej aktywacji dla tej konkretnej kombinacji). Pasek kolorów reprezentuje amplitudę statystyki t współczynnika aktywacji (beta GLM) każdego kanału fNIRS. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
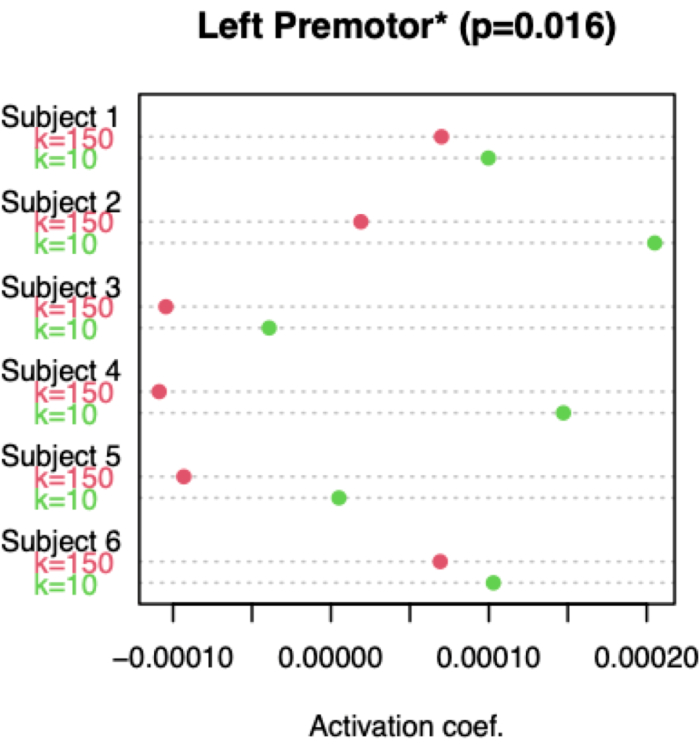
Rycina 5: Aktywacja lewej kory przedruchowej na podstawie sygnałów HbO. Zgodnie z opisem w kroku 5.2, współczynniki beta zostały oszacowane przy użyciu GLM, a amplitudę aktywacji określono dla każdego badanego, warunku eksperymentalnego (ruchy nie wspomagane i wspomagane) oraz konkretnych kanałów (należy zauważyć, że wartości beta dla ROI uzyskano poprzez uśrednienie kanałów w obrębie lewej kory przedruchowej). Wykres punktowy wizualnie przedstawia średnie współczynniki beta ROI dla każdego badanego i warunku, gdzie czerwone i zielone kropki oznaczają odpowiednio ruchy wspomagane i niewspomagane. Dla każdego badanego współczynnik beta ROI w warunku niewspomaganym jest większy niż w warunku wspomaganym, co oznacza silniejszą aktywację w tym pierwszym przypadku. Wynik ten jest spójny u wszystkich badanych. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Dyskusja
W tym badaniu potwierdzającym słuszność koncepcji zbadano możliwość wnioskowania na temat mapowania aktywacji mózgu przy użyciu danych fNIRS od zdrowych osób podczas ćwiczeń z różnymi rodzajami ruchów przy użyciu robota do rehabilitacji kończyn dolnych. Typowe sesje nagraniowe fNIRS u dorosłych trwają dłużej niż 6 minuti 54 minuty. Jednak, aby nagrania były możliwe w kontekście rehabilitacji, całkowity czas trwania eksperymentu musi być zminimalizowany, aby uniknąć niepotrzebnego zmęczenia i wysiłku dla badanego. W badaniu tym sprawdzono również, czy eksperyment z projektowaniem bloków z 6 blokami powtarzania zadań (o czasie trwania sesji 6 minut) był wystarczający do oceny odpowiedzi hemodynamicznej i wykrycia różnicy między warunkiem pomocy a brakiem pomocy. Wyniki sugerują, że nagrania te mają charakter informacyjny, a fNIRS może być rzeczywiście użyteczną metodą wykrywania zmian w stężeniu HbO związanych z reżimami ćwiczeń z różnymi poziomami pomocy robota dla kończyn dolnych. Nawet przy małej liczebności próby stwierdzono znaczącą kontralateralną aktywację przedmotoryczną mierzoną za pomocą HbO podczas porównywania bloków zadań i odpoczynku; Wszyscy badani wykazywali większą aktywację w tym regionie w stanie bez pomocy w porównaniu z pacjentem wspomaganym przez robota.
Dane fNIRS zostały zarejestrowane w dwóch różnych warunkach, odpowiadających dwóm różnym poziomom wysiłku badanego potrzebnego do wykonania zadania motorycznego. W pierwszym zestawie eksperymentów robot K został ustawiony na 10, co odpowiadało brakowi pomocy robota. W drugim zestawie eksperymentów K ustawiono na 150; przy tej wartości K kończyna dolna badanego była prawie całkowicie poruszana przez robota. Jak pokazano na rycinie 4, wszyscy badani wykazywali statystycznie istotną aktywację mózgu w stanie niewspomaganym; gdy K było ustawione na 150, tylko dwie osoby wykazywały znaczącą aktywację.
Jak podsumowano na rycinie 5, wyniki wykazały również, że zmiany w stężeniu HbO związane z ćwiczeniami bez pomocy (wyższy poziom wysiłku) były ogólnie wyższe niż zmiany związane z ćwiczeniami wspomaganymi. Jednak istotną różnicę stwierdzono tylko w przeciwległej korze przedruchowej (PMC). Odkrycie to jest zgodne z wynikami kilku wcześniejszych badań neuroobrazowania na ludziach, które wykazały rosnącą aktywację neuronów wraz ze wzrostem poziomu siły55,56. Większość wcześniejszych badań dotyczyła jednak kończyny górnej; Większość z nich skupiła się na zadaniach statycznych, izometrycznych, podczas gdy tylko nieliczni oceniali ruchy dynamiczne 57,58,59.
Stosunkowo mniej badań koncentrowało się na kończynie dolnej. Kilka z nich skupiło się na statycznych zadaniach motorycznych. Alexandre i wsp.51 badali korelaty fNIRS maksymalnych i submaksymalnych dobrowolnych skurczów (MVC) prostowników stawu kolanowego u zdrowych i przewlekłych pacjentów z obturacyjną chorobą płuc. Za pomocą fMRI, Yoon i wsp.52 badali zmiany aktywacji kory mózgowej podczas skurczów izometrycznych mięśni zginaczy grzbietowych kostki na różnych poziomach MVC. Inne badania koncentrowały się na chodzie 60,61,62. Korzystając z fNIRS, Harada i wsp.60 zbadali wzorce aktywacji kory mózgowej podczas chodzenia z trzema intensywnościami u zdrowych osób i stwierdzili, że zwiększona prędkość lokomotoryczna i kadencja były związane z wyższym stopniem aktywacji kory. Bonnal i wsp.62 badali aktywację kory mózgowej u zdrowych osób podczas chodu za pośrednictwem egzoszkieletu przy różnych poziomach pomocy fizycznej, a także stwierdzili największą aktywację kory mózgowej podczas dwóch stanów bez pomocy (50% i 100%), ale tylko niewielkie różnice w aktywacji kory mózgowej między stanami wspomaganymi. Wyniki tego badania są zgodne z ogólnymi wynikami tych poprzednich badań.
Rola obszarów korowych związanych z neuronalną kontrolą ruchów kończyn dolnych jest nadal mało poznana i mniej zbadana w porównaniu z kontrolą neuronalną kończyny górnej. Zwłaszcza w kontekście rehabilitacji takie zrozumienie jest kluczowe dla stworzenia podstaw do identyfikacji neuroplastyczności tych obszarów, która może wystąpić np. w wyniku zaburzeń motorycznych pochodzenia neurologicznego, wysiłku motorycznego lub starzenia się. Jak pokazano na rycinie 4, wszyscy badani wykazywali aktywację w obszarach PMC lub SMA podczas stanu bez pomocy. Wyniki specyficzne dla kanału przedstawione na rysunku wskazują, że chociaż aktywacja była obustronna, była bardziej widoczna na półkuli przeciwległej. Ogólnie rzecz biorąc, wyniki te są zgodne z badaniem Alexandre i wsp.51, które wykazało aktywację przeciwstawnych pierwotnych obszarów motorycznych (M1) i pierwszorzędowych somatosensorycznych (S1), PMC i przedczołowych (PFC) podczas wyprostu kolana. Ponadto wyniki te są zgodne z wynikami badania Yoon i wsp.52, które wykazało aktywację w przeciwległym M1, SMA, skorupie, bladej korze obręczy i ipsilateralnym móżdżku podczas zgięcia grzbietowego kostki, a także z wynikami badania Ciccarelli i wsp.53, które wykazało aktywację przeciwległego M1 i kory czuciowej, a także PMC i obszary podkorowe podczas ruchów kostki.
Uważa się, że ruchy półkuli są kontrolowane przez przeciwległą półkulę kory mózgowej. Jednak ipsilateralne zajęcie kory mózgowej zgłaszano dla ruchów jednoręcznych 56,63,64, a także jednostronnych ruchów stopy (patrz również65 w celu przeglądu). W przeciwieństwie do tych badań, analiza nie wykazała spójnej aktywacji kory somatomotorycznej u wszystkich badanych, jak pokazano na rycinie 4; dodatkowo wyniki analizy ROI nie wskazywały na istotną aktywację. Odkrycie to można przypisać stosunkowo niewielkim rozmiarom i głębszemu położeniu kory somatoruchowej kończyn dolnych w porównaniu z kończynami górnymi, która znajduje się w bruździe podłużnej66. Ponadto sygnał fNIRS jest mniej wrażliwy na niepowierzchowne obszary mózgu67.
Porównując warunek braku pomocy z warunkiem pomocy, tylko kontralateralny PMC wykazywał istotnie różną aktywację między tymi dwoma warunkami. Nie jest to zaskakujące, biorąc pod uwagę, że zadanie motoryczne było kierowane wizualnie, a zatem prawdopodobnie wymagało większej uwagi i wysiłku motorycznego w stanie braku pomocy. Uważa się, że PMC odgrywa rolę w funkcjach wykonawczych, w tym w przygotowaniu motorycznym i planowaniu68. Co więcej, ostatnie badania sugerują rolę PMC w uwadze przestrzennej i pamięci roboczej69. Wynik tego badania jest zgodny z poprzednimi, które podkreślały rolę tego obszaru w funkcjach wykonawczych68 i przygotowaniu motorycznym kończyn górnych 70,71,72 i ruchach kończyn dolnych 73. Wynik ten jest również zgodny z wynikami badań chodu obejmujących podwójne zadania, które wykazały korelację między uwagą wymaganą do wykonania zadania a aktywacją PMC74,75.
To badanie ma kilka ograniczeń. Po pierwsze, wielkość próby była niewielka. Przyszłe badania powinny rozszerzyć obecne badania poprzez zwiększenie wielkości próby, w tym bardziej zróżnicowanej grupy demograficznej, takiej jak kobiety i inne grupy wiekowe, w celu ustalenia wartości normatywnych zarówno dla HbO, jak i HbR (badanie obejmowało 5 mężczyzn i 1 kobietę w wieku od 40 do 62 lat). Po drugie, montaż czapki opierał się na systemie 10-10 EEG, a analiza ROI wykorzystywała standardowy model mózgu MNI152. W przyszłych badaniach można wykorzystać indywidualne strukturalne rezonanse magnetyczne, nawigację mózgu lub fNIRS o dużej gęstości. Ponadto nagrania zostały wykonane w jednej sesji, a zatem nie oceniano wewnątrzobiektowej zmienności nagrań fNIRS. Co więcej, wyniki analiz HbO i HbR były różne, chociaż oba te pomiary są związane z tymi samymi zjawiskami neurofizjologicznymi (a mianowicie funkcją odpowiedzi hemodynamicznej). Jednak zaobserwowana różnica jest zgodna z wcześniejszą literaturą wskazującą na nierówną wrażliwość tych dwóch chromoforów na inne systemowe czynniki zakłócające i brak zgody co do ich interpretacji34. Wreszcie, ponieważ szybkość gry w warunkach braku pomocy była różna dla każdego badanego (ponieważ następna próba rozpoczęła się dopiero po pomyślnym osiągnięciu bieżącego celu), mogło to zwiększyć wariancję aktywacji mózgu badanych.
Opierając się na wynikach tego studium wykonalności, planujemy zastosować protokół eksperymentalny fNIRS podobny do tego przedstawionego w niniejszym dokumencie w pilotażowym badaniu klinicznym trwającym obecnie na Uniwersytecie Federalnym w Sao Carlos w Brazylii, którego celem jest ocena terapeutycznego wpływu robota na zdolności motoryczne kończyn dolnych u pacjentów z przewlekłym udarem mózgu. Przedstawione w niniejszym dokumencie mapy aktywacji mózgu mogą potencjalnie stanowić odniesienie do aktywacji mózgu u osób zdrowych, które może być pomocne w badaniu wpływu terapii robotycznej na kończynę dolną.
Oświadczenia
AMM jest właścicielem firmy Vivax Ltda, która opracowała maszynę do rehabilitacji wspomagającej Vivax (ARM). LD jest dyrektorem w Highland Instruments, firmie produkującej urządzenia medyczne. Posiada zgłoszone lub wydane patenty, osobiście lub jako członek zarządu firmy, związane z obrazowaniem, stymulacją mózgu, diagnostyką, modelowaniem i symulacją. Pozostali autorzy deklarują brak konfliktu interesów.
Podziękowania
Opinie, hipotezy, wnioski i zalecenia tego badania są opiniami autorów i niekoniecznie reprezentują opinie agencji finansującej. JRS jest wdzięczny Fundacji Badawczej Sao Paulo (FAPESP, numery grantów 2021/05332-8, 2018/04654-9, 2018/21934-5 i 2023/02538-0) oraz Jacksonowi Cionekowi za wsparcie technologiczne. AMM i Vivax Ltda są wdzięczne FAPESP (Fundacji Badawczej São Paulo) i FINEP (Brazylijskiej Agencji Innowacji). Ten projekt został sfinansowany z grantów FAPESP (numer grantu 2018/09559-4) i FINEP (numer grantu 2019/09933-6).
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| 32-calowy telewizor Smart TV | Samsung | N/A | TV podłączony do robota za pomocą HDMI |
| 8-detektorowe fotodiody krzemowe (SiPD) do detekcji optycznej z podwójną końcówką | NIRx Medical Technologies (Glen Head, NY, USA https://nirx.net/nirsport | ||
| 8-źródłowy pakiet optowe do oświetlenia optycznego z podwójną końcówką | NIRx Medical Technologies (Glen Head, NY, USA) | https://nirx.net/nirsport | |
| Oprogramowanie do akwizycji Aurora | NIRx Medical Technologies (Glen Head, Nowy Jork, USA) | https://nirx.net/nirsport | |
| Laptop Precision XPS 13 | Dell Technologies (Round Rock, TX, USA) | ||
| nirsLAB fNIRS Oprogramowanie analityczne | NIRx Medical Technologies (Glen Head, NY, USA) | https://nirx.net/nirsport | |
| System akwizycji NIRSports2 | NIRx Medical Technologies (Glen Head, Nowy Jork, USA https://nirx.net/nirsport | Posiada dwie różne optykę fal ciągłych (760 i 850 nm), 8 dwustronnych źródeł LED i 8 dwukierunkowych detektorów aktywnych. | |
| R | R-project.org (oprogramowanie open source) https://www.r-project.org/ | ||
| Standardowa nasadka, kolor dla maksymalnie 128 uchwytów. | Akcje Easycap GmbH (Wö rthsee, Niemcy) | https://www.easycap.de/ | |
| Vivax Assisted Rehabilitation Machine (ARM) | Akcje Vivax Ltda (Sã o Paulo, Brazylia) | https://vivaxbr.com/home/ | Jest to przenośny robot przeznaczony do rehabilitacji kończyn dolnych. Ma dostępną przestrzeń roboczą 3D, jest kompaktowy i lekki, waży około 35 funtów, co ułatwia transport i instalację. |
Bibliografia
- GBD 2016 Stroke Collaborators. Global, regional, and national burden of stroke, 1990-2016: a systematic analysis for the Global Burden of Disease Study 2016. The Lancet. Neurology. 18 (5), 439-458 (2019).
- GBD 2019 Stroke Collaborators. Global, regional, and national burden of stroke and its risk factors, 1990-2019: a systematic analysis for the Global Burden of Disease Study 2019. The Lancet. Neurology. 20 (10), 795-820 (2021).
- Huang, V. S., Krakauer, J. W. Robotic neurorehabilitation: a computational motor learning perspective. Journal of NeuroEngineering and Rehabilitation. 6, 5(2009).
- Hobbs, B., Artemiadis, P. A Review of Robot-Assisted Lower-Limb Stroke Therapy: Unexplored Paths and Future Directions in Gait Rehabilitation. Frontiers in neurorobotics. 14, 19(2020).
- Bertani, R., Melegari, C., De Cola, M. C., Bramanti, A., Bramanti, P., Calabrò, R. S. Effects of robot-assisted upper limb rehabilitation in stroke patients: a systematic review with meta-analysis. Neurological Sciences. 38 (9), 1561-1569 (2017).
- Warutkar, V., Dadgal, R., Mangulkar, U. R. Use of robotics in gait rehabilitation following stroke: A review. Cureus. 14 (11), e31075(2022).
- Dipietro, L., et al. Changing motor synergies in chronic stroke. Journal of Neurophysiology. 98 (2), 757-768 (2007).
- Dipietro, L., et al. Learning, not adaptation, characterizes stroke motor recovery: evidence from kinematic changes induced by robot-assisted therapy in trained and untrained task in the same workspace. IEEE Trans Neural Syst Rehabil Eng. 20 (1), 48-57 (2012).
- Bosecker, C., Dipietro, L., Volpe, B., Krebs, H. I. Kinematic robot-based evaluation scales and clinical counterparts to measure upper limb motor performance in patients with chronic stroke. Neurorehabilitation and Neural Repair. 24 (1), 62-69 (2010).
- Krebs, H. I., et al. Robotic measurement of arm movements after stroke establishes biomarkers of motor recovery. Stroke. 45 (1), 200-204 (2014).
- Volpe, B. T., et al. Robotic devices as therapeutic and diagnostic tools for stroke recovery. Archives of Neurology. 66 (9), 1086-1090 (2009).
- Hogan, N., et al. Motions or muscles? Some behavioral factors underlying robotic assistance of motor recovery. Journal of Rehabilitation Research and Development. 43 (5), 605-618 (2006).
- Shadmehr, R., Wise, S. P. The Computational Neurobiology of Reaching and Pointing: A Foundation for Motor Learning. , MIT Press. Cambridge, MA. (2005).
- Dipietro, L., Poizner, H., Krebs, H. I. Spatiotemporal dynamics of online motor correction processing revealed by high-density electroencephalography. J Cogn Neurosci. 26 (9), 1966-1980 (2014).
- Krebs, H., et al. Rehabilitation robotics: Performance-based progressive robot-assisted therapy. Autonomous Robots. 15, 7-20 (2003).
- Colombo, G., Joerg, M., Schreier, R., Dietz, V. Treadmill training of paraplegic patients using a robotic orthosis. Journal of Rehabilitation Research and Development. 37 (6), 693-700 (2000).
- Girone, M., et al. A Stewart platform-based system for ankle telerehabilitation. Autonomous Robots. 10, 203-212 (2001).
- Saglia, J. A., Tsagarakis, N. G., Dai, J. S., Caldwell, D. G. A high-performance redundantly actuated parallel mechanism for ankle rehabilitation. The International Journal of Robotics Research. 28 (9), 1216-1227 (2009).
- A novel reconfigurable ankle/foot rehabilitation robot. Yoon, J., Ryu, J. Proceedings of the 2005 IEEE International Conference on Robotics and Automation, Barcelona, Spain, , 2290-2295 (2005).
- Ruthenberg, B. J., Wasylewski, N. A., Beard, J. E. An experimental device for investigating the force and power requirements of a powered gait orthosis. Journal of Rehabilitation Research and Development. 34 (2), 203-213 (1997).
- Forrester, L. W., et al. Clinical application of a modular ankle robot for stroke rehabilitation. NeuroRehabilitation. 33 (1), 85-97 (2013).
- Díaz, I., Gil, J. J., Sánchez, E. Lower-limb robotic rehabilitation: Literature review and challenges. Journal of Robotics. 2011, 759764(2011).
- Zhang, X., Yue, Z., Wang, J. Robotics in lower-limb rehabilitation after stroke. Behavioural Neurology. 2017, 3731802(2017).
- Zhang, M., Davies, T. C., Xie, S. Effectiveness of robot-assisted therapy on ankle rehabilitation - a systematic review. Journal of NeuroEngineering and Rehabilitation. 10, 30(2013).
- Lo, K., Stephenson, M., Lockwood, C. Effectiveness of robotic assisted rehabilitation for mobility and functional ability in adult stroke patients: a systematic review protocol. JBI Database of Systematic Reviews and Implementation Reports. 15 (1), 39-48 (2017).
- Belda-Lois, J. M., et al. Rehabilitation of gait after stroke: a review towards a top-down approach. Journal of NeuroEngineering and Rehabilitation. 8, 66(2011).
- Bortole, M., et al. The H2 robotic exoskeleton for gait rehabilitation after stroke: early findings from a clinical study. Journal of NeuroEngineering and Rehabilitation. 12, 54(2015).
- Banala, S. K., Kim, S. H., Agrawal, S. K., Scholz, J. P. Robot assisted gait training with active leg exoskeleton (ALEX). IEEE Transactions on Neural Systems and Rehabilitation Engineering. 17 (1), 2-8 (2009).
- Bartenbach, V., Wyss, D., Seuret, D., Riener, R. A lower limb exoskeleton research platform to investigate human-robot interaction. 2015 IEEE International Conference on Rehabilitation Robotics (ICORR). 2015, 600-605 (2015).
- Hinkle, J. L., et al. Poststroke fatigue: Emerging evidence and approaches to management: A scientific statement for healthcare professionals from the American heart association. Stroke. 48 (7), e159-e170 (2017).
- Balardin, J. B., Zimeo Morais, G. A., Furucho, R. A., Trambaiolli, L. R., Sato, J. R. Impact of communicative head movements on the quality of functional near-infrared spectroscopy signals: negligible effects for affirmative and negative gestures and consistent artifacts related to raising eyebrows. Journal of Biomedical Optics. 22 (4), 4601(2017).
- Nazeer, H., Naseer, N., Mehboob, A., Khan, M. J., Khan, R. A., Khan, U. S., Ayaz, Y. Enhancing classification performance of fNIRS-BCI by identifying cortically active channels using the z-score method. Sensors. 20 (23), 6995(2020).
- Ayaz, H., et al. Optical imaging and spectroscopy for the study of the human brain: status report. Neurophotonics. 9, S24001(2022).
- Chen, W. L., et al. Functional near-infrared spectroscopy and its clinical application in the field of neuroscience: Advances and future directions. Frontiers in Neuroscience. 14, 724(2020).
- Yamamoto, K., Miyata, T., Onozuka, A., Koyama, H., Ohtsu, H., Nagawa, H. Plantar flexion as an alternative to treadmill exercise for evaluating patients with intermittent claudication. European Journal of Vascular and Endovascular Surgery. 33 (3), 325-329 (2007).
- Formenti, D., et al. Effects of knee extension with different speeds of movement on muscle and cerebral oxygenation. PeerJ. 6, 5704(2018).
- Miyai, I., et al. Cortical mapping of gait in humans: a near-infrared spectroscopic topography study. NeuroImage. 14 (5), 1186-1192 (2001).
- Miyai, I., et al. Premotor cortex is involved in restoration of gait in stroke. Annals of Neurology. 52 (2), 188-194 (2002).
- Mihara, M., et al. Sustained prefrontal activation during ataxic gait: a compensatory mechanism for ataxic stroke? NeuroImage. 37 (4), 1338-1345 (2007).
- Rea, M., et al. Lower limb movement preparation in chronic stroke: A pilot study toward an fNIRS-BCI for gait rehabilitation. Neurorehabilitation and Neural Repair. 28 (6), 564-575 (2014).
- Holtzer, R., Verghese, J., Allali, G., Izzetoglu, M., Wang, C., Mahoney, J. R. Neurological gait abnormalities moderate the functional brain signature of the posture first hypothesis. Brain Topography. 29 (2), 334-343 (2016).
- Kim, H. Y., Yang, S. P., Park, G. L., Kim, E. J., You, J. S. Best facilitated cortical activation during different stepping, treadmill, and robot-assisted walking training paradigms and speeds: A functional near-infrared spectroscopy neuroimaging study. NeuroRehabilitation. 38 (2), 171-178 (2016).
- Khan, H., Nazeer, H., Engell, H., Naseer, N., Korostynska, O., Mirtaheri, P. Prefrontal cortex activation measured during different footwear and ground conditions using fNIRS-A case study. 2021 IEEE International Conference on Artificial Intelligence and Mechatronics Systems (AIMS). , Bandung, Indonesia. 1-6 (2021).
- Lin, P. Y., Chen, J. J., Lin, S. I. The cortical control of cycling exercise in stroke patients: an fNIRS study). Human Brain Mapping. 34 (10), 2381-2390 (2013).
- Yang, M., Yang, Z., Yuan, T., Feng, W., Wang, P. A systemic review of functional near-infrared spectroscopy for stroke: Current application and future directions. Frontiers in Neurology. 10, 58(2019).
- Berger, A., Horst, F., Müller, S., Steinberg, F., Doppelmayr, M. Current state and future prospects of EEG and fNIRS in robot-assisted gait rehabilitation: A brief review. Frontiers in Human Neuroscience. 13, 172(2019).
- Khan, R. A., Naseer, N., Qureshi, N. K., et al. fNIRS-based Neurorobotic Interface for gait rehabilitation. J NeuroEngineering Rehabil. 15 (1), 7(2018).
- Khan, H., Naseer, N., Yazidi, A., Eide, P. K., Hassan, H. W., Mirtaheri, P. Analysis of Human Gait Using Hybrid EEG-fNIRS-Based BCI System: A Review. Front. Hum. Neurosci. 14, (2020).
- Delpy, D. T., Cope, M. Quantification in tissue near-infrared spectroscopy. Philosophical Transactions of the Royal Society B: Biological Sciences. 352 (1354), 649-659 (1997).
- Huppert, T. J. Commentary on the statistical properties of noise and its implication on general linear models in functional near-infrared spectroscopy. Neurophotonics. 3, 010401(2016).
- Alexandre, F., Heraud, N., Oliver, N., Varray, A. Cortical implication in lower voluntary muscle force production in non-hypoxemic COPD patients. PLoS One. 9 (6), 100961(2014).
- Yoon, T., Vanden Noven, M. L., Nielson, K. A., Hunter, S. K. Brain areas associated with force steadiness and intensity during isometric ankle dorsiflexion in men and women. Experimental Brain Research. 232 (10), 3133-3145 (2014).
- Ciccarelli, O., et al. Identifying brain regions for integrative sensorimotor processing with ankle movements. Experimental Brain Research. 166 (1), 31-42 (2005).
- Udina, C., et al. Functional near-infrared spectroscopy to study cerebral hemodynamics in older adults during cognitive and motor tasks: A review. Frontiers in Aging Neuroscience. 11, 367(2020).
- Thickbroom, G. W., Phillips, B. A., Morris, I., Byrnes, M. L., Mastaglia, F. L. Isometric force-related activity in sensorimotor cortex measured with functional MRI. Experimental Brain Research. 121 (1), 59-64 (1998).
- Derosière, G., Alexandre, F., Bourdillon, N., Mandrick, K., Ward, T. E., Perrey, S. Similar scaling of contralateral and ipsilateral cortical responses during graded unimanual force generation. NeuroImage. 85 (1), 471-477 (2014).
- Shi, P., Li, A., Yu, H. Response of the cerebral cortex to resistance and non-resistance exercise under different trajectories: A functional near-infrared spectroscopy study. Frontiers in Neuroscience. 15, 685920(2021).
- Dettmers, C., et al. Relation between cerebral activity and force in the motor areas of the human brain. Journal of Neurophysiology. 74 (2), 802-815 (1995).
- Keisker, B., Hepp-Reymond, M. C., Blickenstorfer, A., Kollias, S. S. Differential representation of dynamic and static power grip force in the sensorimotor network. The European Journal of Neuroscience. 31 (8), 1483-1491 (2010).
- Harada, T., Miyai, I., Suzuki, M., Kubota, K. Gait capacity affects cortical activation patterns related to speed control in the elderly. Experimental Brain Research. 193 (3), 445-454 (2009).
- Saleh, S., et al. The role of premotor areas in dual tasking in healthy controls and persons with multiple sclerosis: An fNIRS imaging study. Frontiers in Behavioral Neuroscience. 12, 296(2018).
- Bonnal, J., et al. Relation between cortical activation and effort during robot-mediated walking in healthy people: A functional near-infrared spectroscopy neuroimaging study (fNIRS). Sensors. 22 (15), Basel, Switzerland. 5542(2022).
- Shibuya, K., Sadamoto, T., Sato, K., Moriyama, M., Iwadate, M. Quantification of delayed oxygenation in ipsilateral primary motor cortex compared with contralateral side during a unimanual dominant-hand motor task using near-infrared spectroscopy. Brain Research. 1210, 142-147 (2008).
- Dai, T. H., Liu, J. Z., Sahgal, V., Brown, R. W., Yue, G. W. Relationship between muscle output and functional MRI-measured brain activation. Experimental brain research. 140 (3), 290-300 (2001).
- Cabibel, V., Hordacre, B., Perrey, S. Implication of the ipsilateral motor network in unilateral voluntary muscle contraction: the cross-activation phenomenon. Journal of Neurophysiology. 123 (5), 2090-2098 (2020).
- Akselrod, M., Martuzzi, R., Serino, A., vander Zwaag, W., Gassert, R., Blanke, O. Anatomical and functional properties of the foot and leg representation in areas 3b, 1 and 2 of primary somatosensory cortex in humans: A 7T fMRI study. NeuroImage. 159, 473-487 (2017).
- Brigadoi, S., Cooper, R. J. How short is short? Optimum source-detector distance for short-separation channels in functional near-infrared spectroscopy. Neurophotonics. 2 (2), 025005(2015).
- Funahashi, S. Prefrontal contribution to decision-making under free-choice conditions. Frontiers in Neuroscience. 11, 431(2017).
- Simon, S. R., Meunier, M., Piettre, L., Berardi, A. M., Segebarth, C. M., Boussaoud, D. Spatial attention and memory versus motor preparation: premotor cortex involvement as revealed by fMRI. Journal of Neurophysiology. 88 (4), 2047-2057 (2002).
- Desmurget, M., Sirigu, A. A parietal-premotor network for movement intention and motor awareness. Trends in Cognitive Sciences. 13 (10), 411-419 (2009).
- Nachev, P., Kennard, C., Husain, M. Functional role of the supplementary and pre-supplementary motor areas. Nature reviews. Neuroscience. 9 (11), 856-869 (2008).
- Thoenissen, D., Zilles, K., Toni, I. Differential involvement of parietal and precentral regions in movement preparation and motor intention. The Journal of neuroscience: the official journal of the Society for Neuroscience. 22 (20), 9024-9034 (2002).
- Al-Quraishi, M. S., Elamvazuthi, I., Tang, T. B., Al-Qurishi, M., Adil, S. H., Ebrahim, M. Bimodal data fusion of simultaneous measurements of EEG and fNIRS during lower limb movements. Brain Sciences. 11 (6), 713(2021).
- Bishnoi, A., Holtzer, R., Hernandez, M. E. Brain Activation Changes While Walking in Adults with and without Neurological Disease: Systematic Review and Meta-Analysis of Functional Near-Infrared Spectroscopy Studies. Brain sciences. 11 (3), 291(2021).
- Oh, S., Song, M., Kim, J. Validating attentive locomotion training using interactive treadmill: an fNIRS study. Journal of NeuroEngineering and Rehabilitation. 15 (1), 122(2018).
Przedruki i uprawnienia
