Ten artykuł przedstawia mikrosieć prądu stałego z hierarchiczną kontrolą zaimplementowaną w symulatorze OPAL RT-Lab. Szczegółowo opisuje modelowanie obwodów, podstawowe i wtórne strategie kontroli oraz walidację eksperymentalną. Wyniki wskazują na skuteczną skuteczność sterowania, podkreślając znaczenie solidnej platformy eksperymentalnej dla badań i rozwoju mikrosieci.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Eksperymentalne badanie sterowania hierarchicznego w mikrosieciach prądu stałego z wykorzystaniem symulatora czasu rzeczywistego
W tym artykule
Podsumowanie
Streszczenie
Wzrost odnawialnych źródeł energii podkreślił znaczenie mikrosieci, szczególnie wariantów DC, które dobrze nadają się do integracji paneli fotowoltaicznych, systemów magazynowania energii i innych rozwiązań obciążenia DC. W artykule przedstawiono rozwój i eksperymenty nad mikrosiecią prądu stałego ze sterowaniem hierarchicznym zaimplementowaną w symulatorze OPAL RT-Lab. Mikrosieć obejmuje rozproszone zasoby energetyczne (DER) połączone ze sobą za pomocą przekształtników mocy, szyny prądu stałego i obciążeń prądu stałego. Sterowanie podstawowe wykorzystuje mechanizm kontroli spadku i sterowanie proporcjonalno-całkujące (PI) z podwójną pętlą do regulacji napięcia i prądu, zapewniając stabilną pracę i proporcjonalny podział mocy. Wtórne sterowanie wykorzystuje strategię opartą na konsensusie do koordynowania DER w celu przywrócenia napięcia magistrali i zapewnienia dokładnego podziału mocy, zwiększając niezawodność i wydajność systemu. Konfiguracja eksperymentalna szczegółowo opisana w tym dokumencie obejmuje modelowanie obwodów, implementację sprzętu i strategie sterowania. Określono obwody platformy sprzętowej i parametry sterownika, a wyniki można obserwować za pomocą pomiarów oscyloskopowych. Przeprowadza się dwa zestawy doświadczeń demonstrujących wtórną reakcję kontrolną z opóźnieniem i bez opóźnienia w celu walidacji skuteczności strategii kontroli. Wyniki potwierdzają pomyślne wdrożenie sterowania hierarchicznego w mikrosieci. Badanie to podkreśla znaczenie kompleksowej platformy eksperymentalnej dla rozwoju technologii mikrosieci, dostarczając cennych informacji dla przyszłych badań i rozwoju.
Wprowadzenie
Wraz z szybkim rozwojem odnawialnych źródeł energii, mikrosieci zyskały znaczną uwagę na całym świecie1. Umożliwiają one integrację rozproszonych zasobów energetycznych (DER), takich jak fotowoltaika (PV), wraz z systemami magazynowania energii (ESS), z siecią, wspierając w ten sposób przejście na zrównoważoną i odnawialną energię. Jako kluczowy element integracji energii odnawialnej, mikrosieci prądu stałego przyciągnęły znaczną uwagę ze względu na ich kompatybilność z nieodłącznym charakterem prądu stałego systemów fotowoltaicznych, akumulatorów i innych DER. Zasilanie prądem stałym zmniejsza potrzebę wielokrotnych konwersji energii, co może poprawić ogólną wydajność i niezawodność systemu. W związku z tym mikrosieci prądu stałego stanowią obiecującą drogę do optymalizacji integracji energii odnawialnej2.
Powszechnie uznaje się, że symulacje i badania eksperymentalne są kluczowe dla rozwoju technologii mikrosieci. Symulacje umożliwiają badaczom lub inżynierom modelowanie i analizowanie różnych scenariuszy i strategii kontroli w środowisku wirtualnym, co jest opłacalne i wolne od ryzyka. Jednak eksperymenty w świecie rzeczywistym są równie ważne, ponieważ weryfikują te modele i teorie, ujawniając praktyczne wyzwania i dynamiczne zachowania, których symulacje mogą nie w pełni uchwycić3. Pomimo wniosków uzyskanych z symulacji, praktyczne eksperymenty z mikrosieciami są niezbędne do rozwiązania problemów wynikających z fizycznych wdrożeń. Eksperymenty te pomagają w zrozumieniu charakterystyki operacyjnej, dynamiki sterowania i interakcji między różnymi komponentami w warunkach rzeczywistych4. Biorąc pod uwagę ich mniejszą skalę i modułowy charakter, mikrosieci oferują łatwiejsze w zarządzaniu i skalowalne rozwiązanie do prowadzenia tych ważnych badań eksperymentalnych w porównaniu z tradycyjnymi dużymi sieciami energetycznymi, które są zbyt rozległe i złożone, aby można było przeprowadzić praktyczne eksperymenty. Dlatego prowadzenie eksperymentów fizycznych na mikrosieciach ma zasadnicze znaczenie dla pogłębienia naszej wiedzy i możliwości w tej dziedzinie.
W typowej mikrosieci DC, różne DER-y są podłączone do magistrali DC za pomocą konwerterów mocy. Taka konfiguracja ułatwia bezpośrednią wymianę mocy bez konieczności wielokrotnych konwersji DC-DC lub AC-DC5. Te przetwornice mocy regulują napięcie i prąd, zapewniając wydajny transfer mocy i stabilność. Szyna DC służy jako węzeł centralny, rozdzielając moc do różnych obciążeń podłączonych do systemu. Linie przesyłowe zapewniają niezbędne ścieżki przepływu energii między DER, przekształtnikami i obciążeniami, utrzymując stabilne i niezawodne zasilanie w mikrosieci. Aby efektywnie zarządzać pracą mikrosieci prądu stałego, często stosuje się hierarchiczną strukturę sterowania6. Struktura ta jest ogólnie podzielona na trzy poziomy: kontrolę podstawową, drugorzędną i trzeciorzędną, z których każdy ma odrębne funkcje i obowiązki.
Podstawowa kontrola skupia się na natychmiastowej regulacji napięcia i prądu w mikrosieci DC, zapewniając stabilność i prawidłowy podział prądu/mocy między DER. Najczęstszą kontrolą podstawową jest kontrola opadania. W porównaniu z innymi głównymi sterownikami jest wolny od komunikacji i ma szybką reakcję. Jednak ze względu na charakterystykę spadku, kontrola spadku może powodować odchylenie napięcia i nie jest w stanie utrzymać napięcia na poziomie wartości nominalnej. Jednocześnie, wraz ze wzrostem obciążenia i liczby DER, zmniejsza się dokładność współdzielenia prądu. Dlatego do przywrócenia napięcia i regulacji prądu potrzebna jest dodatkowa kontrola wtórna. Sterowanie wtórne przywraca punkty pracy systemu po zakłóceniach i koordynuje sterowniki pierwotne do regulacji napięcia i prądu. Sterowanie trzeciorzędne optymalizuje ekonomiczną i strategiczną eksploatację mikrosieci, zarządzając harmonogramem energetycznym i interakcjami z główną siecią energetyczną7.
Najnowsza literatura podkreśla znaczący postęp w stosowaniu hierarchicznego sterowania dla mikrosieci prądu stałego, przechodząc od badań symulacyjnych do konfiguracji hardware-in-the-loop (HIL), a ostatecznie do rzeczywistych eksperymentów fizycznych. W początkowych badaniach naukowych często wykorzystywano narzędzia symulacyjne do opracowywania i testowania hierarchicznych algorytmów sterowania mikrosieciami prądu stałego. Badania te koncentrują się na modelowaniu dynamicznego zachowania mikrosieci, optymalizacji strategii sterowania i ocenie wydajności systemu w różnych warunkach. Środowiska symulacyjne, takie jak MATLAB/Simulink i PSCAD, są powszechnie używane ze względu na ich elastyczność i kompleksowe zestawy narzędzi do analizy systemów zasilania8. Wykraczając poza czyste symulacje, eksperymenty HIL zapewniają bardziej realistyczne środowisko testowe poprzez integrację sprzętu sterującego w czasie rzeczywistym z symulowanymi modelami mikrosieci. Takie podejście pozwala naukowcom na walidację algorytmów sterowania i ocenę ich działania w warunkach zbliżonych do rzeczywistych. Konfiguracje HIL wypełniają lukę między studiami teoretycznymi a praktycznymi wdrożeniami, oferując cenne informacje na temat interakcji między systemami sterowania a komponentami mikrosieci9. Ostateczna walidacja strategii kontroli hierarchicznej jest osiągana poprzez eksperymenty fizyczne na rzeczywistych konfiguracjach mikrosieci. Eksperymenty te polegają na wdrożeniu algorytmów sterowania na rzeczywistym sprzęcie mikrosieciowym, w tym DER, przekształtnikach energoelektronicznych i jednostkach sterujących. Eksperymenty fizyczne zapewniają najdokładniejszą ocenę wydajności systemu, ujawniając praktyczne wyzwania i problemy operacyjne, które mogą nie być widoczne w symulacjach lub konfiguracjach HIL.
Aby podsumować postęp badań nad kontrolą hierarchiczną w mikrosieciach DC, Tabela 1 przedstawia przegląd kluczowych badań skategoryzowanych według ich eksperymentalnego podejścia. Z wyżej wymienionej literatury jasno wynika, że chociaż w niektórych badaniach z powodzeniem wykorzystano fizyczne platformy mikrosieci do eksperymentów, zauważalny jest brak systematycznej dokumentacji i wyczerpujących opisów tych platform eksperymentalnych i ich zastosowania, szczególnie w kontekście kontroli hierarchicznej. Luka ta jest znacząca, ponieważ szczegółowe informacje na temat konfiguracji eksperymentalnych, metodologii i wyników mają kluczowe znaczenie dla powielania badań, postępu badań i ułatwiania praktycznego wdrażania strategii kontroli hierarchicznej w technologiach mikrosieci. W świetle tej potrzeby, niniejszy artykuł ma na celu zapewnienie szczegółowego i systematycznego wprowadzenia do rozwoju i wykorzystania fizycznej platformy eksperymentalnej dla mikrosieci prądu stałego, koncentrującej się na kontroli hierarchicznej, aby wnieść cenne spostrzeżenia i praktyczne wskazówki do trwających badań w tej dziedzinie.
Podsumowując, główne założenia tego artykułu są następujące. Po pierwsze, w ramach strategii sterowania hierarchicznego, w artykule szczegółowo omówiono niezbędne algorytmy sterowania i implementacje do sterowania mikrosieciami, podczas gdy wcześniejsze prace traktowały eksperymenty głównie jako walidację bez dalszego rozwijania. Po drugie, zgodnie z wdrażaniem algorytmów sterowania, w niniejszym dokumencie przedstawiono również konfigurację sprzętową i topologię komponentów mikrosieci, zwiększając odtwarzalność eksperymentów sterujących mikrosieciami. Po trzecie, konstruując skalowalną platformę eksperymentalną, niniejszy artykuł kładzie podwaliny pod przyszłe badania nad mikrosieciami, umożliwiając dalsze badania wydajności sterowania w warunkach rzeczywistych, takich jak opóźnienia w komunikacji i zmiany obciążenia, wspierając w ten sposób rozwój bardziej solidnych i wydajnych strategii sterowania.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
W tej sekcji opisujemy metody wykorzystane do opracowania i przetestowania mikro sieci prądu stałego (DC) z zastosowaniem sterowania hierarchicznego przedstawionego na Rysunku 1, zaimplementowanego w OPAL RT-Lab (dalej nazywanym „symulatorem”). Protokół został podzielony na trzy główne sekcje: konfigurację fizyczną i modelowanie obwodu, implementację strategii sterowania oraz konfigurację eksperymentalną symulatora. Należy zaznaczyć, że niniejszy protokół nie obejmuje strategii sterowania trzeciego stopnia, która obejmuje optymalizację na wyższym poziomie i interakcję z główną siecią energetyczną; wykracza ona poza zakres naszego obecnego układu eksperymentalnego i pozostaje przedmiotem przyszłych prac.
1. Układ fizyczny i modelowanie obwodu
- Topologia elektryczna systemu
UWAGA: Biorąc pod uwagę architekturę obwodu systemu mikrosieci DC, przystępujemy do budowy sprzętowej platformy eksperymentalnej zgodnie z poniższymi krokami.- Budowa pojedynczego DER
- Połącz biegun dodatni prądu DC za pomocą przewodu z wejściowym biegunem dodatnim obwodu buck, jednocześnie łącząc odpowiadające im bieguny ujemne; konkretny przetwornik przedstawiono na Rysunku 2A. Budujemy model matematyczny przetwornicy buck, aby ułatwić projektowanie parametrów sterowania dla późniejszych symulacji i ustawień eksperymentalnych. Dla typowej przetwornicy buck, takiej jak pokazano na Rysunku 3, konstruujemy równania przestrzeni stanów, stosując metodę uśredniania przestrzeni stanów w następujący sposób5:
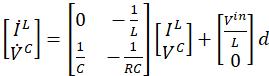 (1)
Gdzie IL, VC to odpowiednio prąd cewki i napięcie wyjściowe; R, L, C to parametry komponentów w obwodzie przetwornicy; Vin oznacza wejściowe napięcie DC; a d oznacza wypełnienie sygnału (duty cycle) przetwornicy DC-DC. Przekształćmy Równanie (1) w następującą postać funkcji przejścia, która jest wygodniejsza do zaprojektowania regulatora PI.
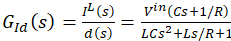
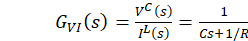 (2)
Gdzie s oznacza operator Laplace'a; GId(s) jest funkcją przejścia od wypełnienia do prądu; a GVI(s) jest funkcją przejścia od prądu do napięcia. - Budowa mikrosieci z wykorzystaniem wielu DER
- Powtórz proces budowy pojedynczych DER opisany powyżej. Po rozmieszczeniu wielu DER połącz odpowiednie dodatnie i ujemne zaciski wyjściowe każdego obwodu buck.
- Aby zasymulować impedancję linii, wstaw małe rezystory szeregowo pomiędzy biegunami dodatnimi każdego DER.
- Integracja obciążenia
- Użyj rezystorów do symulacji typowych obciążeń w mikrosieciach DC. W przypadku obciążeń globalnych bezpośrednio połącz zaciski rezystora z punktami zbieżności biegunów dodatniego i ujemnego wszystkich DER. Gdy występuje impedancja linii, podłącz rezystory na wyjściu każdego obwodu buck, aby zasymulować obciążenia lokalne, jak pokazano na Rysunku 2D.
UWAGA: W tym doświadczeniu połączenia obwodów są realizowane za pomocą złączy wtykowych, jak zilustrowano na Rysunku 2C.
- Użyj rezystorów do symulacji typowych obciążeń w mikrosieciach DC. W przypadku obciążeń globalnych bezpośrednio połącz zaciski rezystora z punktami zbieżności biegunów dodatniego i ujemnego wszystkich DER. Gdy występuje impedancja linii, podłącz rezystory na wyjściu każdego obwodu buck, aby zasymulować obciążenia lokalne, jak pokazano na Rysunku 2D.
- Połącz biegun dodatni prądu DC za pomocą przewodu z wejściowym biegunem dodatnim obwodu buck, jednocześnie łącząc odpowiadające im bieguny ujemne; konkretny przetwornik przedstawiono na Rysunku 2A. Budujemy model matematyczny przetwornicy buck, aby ułatwić projektowanie parametrów sterowania dla późniejszych symulacji i ustawień eksperymentalnych. Dla typowej przetwornicy buck, takiej jak pokazano na Rysunku 3, konstruujemy równania przestrzeni stanów, stosując metodę uśredniania przestrzeni stanów w następujący sposób5:
- Budowa pojedynczego DER
- Projekt i konfiguracja obwodów sprzętowych
UWAGA: Konfiguracja sprzętowa eksperymentalnej platformy mikrosieci DC, odpowiadająca topologii na Rysunku 1, składa się głównie z następujących kroków:- Konfiguracja zasilacza DC
- Uruchom zasilacz, naciskając przycisk zasilania.
- Ustaw napięcie na określoną wartość za pomocą pokrętła. Ten zasilacz jest stałonapięciowym źródłem DC o zakresie wyjściowym [0 - 300 V] i maksymalnej mocy 600 W. Uruchom zasilacz na początku eksperymentu, naciskając przełącznik. Zasilacz użyty w tym doświadczeniu przedstawiono na Rysunku 2B.
- Konfiguracja przetwornicy DC-DC buck
- Poprowadź sygnały wejściowe i wyjściowe przetwornicy do płyty konwersji sygnałów i połącz je z sprzętowym kontrolerem symulatora za pomocą kabli sygnałowych.
UWAGA: Ta konfiguracja umożliwia wyjście sygnałów prądu i napięcia w formie analogowej oraz przesyłanie sygnałów PWM z kontrolera w celu sterowania przetwornicą na poziomie obwodu.
- Poprowadź sygnały wejściowe i wyjściowe przetwornicy do płyty konwersji sygnałów i połącz je z sprzętowym kontrolerem symulatora za pomocą kabli sygnałowych.
- Weryfikacja połączeń szyn i obciążeń
- Upewnij się, że ten krok jest zgodny z Krokiem 1.1.3. Sprawdź wszystkie połączenia pod kątem poprawności i stabilności.
- Konfiguracja zasilacza DC
2. Implementacja strategii sterowania
- 2.1. Konfiguracja sterowania statycznego (droop control)
- Zbuduj moduł sterowania statycznego w module sterowania w symulatorze, przeciągając i upuszczając komponenty, takie jak wzmocnienia i bloki różnicujące, zgodnie z rysunkem 4.
- Kliknij dwukrotnie moduł „gain” i ustaw wymagany współczynnik statyczny.
- Konfiguracja dwupętlowego sterowania PI
- Zbuduj schemat blokowy sterowania, przeciągając i upuszczając komponenty w symulatorze (patrz rysunek 5).
- Podczas wyboru wzmocnień sterownika PI skorzystaj z modelu funkcji przejścia przetwornicy buck przedstawionego w równaniu (2), stosując sekwencję projektowania w pierwszej kolejności pętli wewnętrznej (pętli prądowej), a następnie pętli zewnętrznej (pętli napięciowej).
UWAGA: W schemacie sterowania dwupętlowego istnieje kompromis między szybką odpowiedzią dynamiczną a dokładnością podziału mocy, ponieważ gwałtowne regulacje napięcia mogą pogorszyć precyzję rozkładu mocy pomiędzy DER.
- Budowa rozproszonej topologii komunikacyjnej
- Dostarcz różne sygnały wejściowe do sterowników każdego DER, aby zaimplementować sterowanie rozproszone w ramach scentralizowanego sterownika symulatora. Na przykład dla DER 1 przeciągnij sygnały z DER 2 i DER 4 do jego modułu sterowania, aby umożliwić komunikację rozproszoną, jak pokazano w lewej części rysunka 6 oraz na rysunku 7C.
- Implementacja rozproszonej strategii sterowania wtórnego
- Zbuduj schemat blokowy sterowania wtórnego w symulatorze w oparciu o sterowanie wtórne bazujące na konsensusie, zgodnie z rysunkiem 6. Dostrój odpowiedź sterowania wtórnego poprzez modyfikację wzmocnień sterowania.
3. Układ eksperymentalny symulatora czasu rzeczywistego
UWAGA: Specyficzna konfiguracja eksperymentu symulacyjnego składa się z czterech kroków, zgodnie z ilustracją na Rysunku 8.
- Inicjalizacja modelu
- Kliknij przycisk Edit, aby zmodyfikować program uruchamiany na symulatorze. Następnie aktywuj przycisk SET, aby zakończyć konfigurację właściwości programistycznych.
- Kompilacja modelu
- Po zakończeniu edycji modelu kliknij przycisk Build, aby skompilować model do kodu wykonywalnego.
- Monitoruj okno kompilacji oprogramowania, aż pojawi się komunikat „Compilation Successful”. W przypadku wystąpienia błędu zlokalizuj go na podstawie komunikatu i wprowadź niezbędne poprawki
- Konfiguracja sterowania symulatorem w czasie rzeczywistym
- Po zakończeniu procesu kompilacji skonfiguruj ustawienia kodu programu, takie jak tryb symulacji (Simulation mode), typ łącza komunikacyjnego czasu rzeczywistego oraz inne istotne parametry.
- Pobieranie i wykonanie programu
- Prześlij skompilowany program wykonywalny do sprzętowego sterownika i rozpocznij eksperyment.
- Podłącz sondy napięciowe oscyloskopu do zacisków dodatniego i ujemnego każdego wyjścia DER, a sondy prądowe zacznij na portach wyjściowych. Użyj okna oscyloskopu, aby obserwować sygnały wyjściowe z każdego DER w mikrosieci.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Rysunek 4 przedstawia moduł sterowania charakterystyką statyczną (droop control) w module sterującym zbudowanym wewnątrz symulatora. Szczegółowy projekt opiera się na następującym mechanizmie charakterystyki statycznej:
Mechanizm sterowania spadkowego (droop control) jest podstawową strategią zdecentralizowanego sterowania pierwotnego w mikrosieciach prądu stałego (DC). Naśladuje on zachowanie gener...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Rysunek 10 przedstawia reakcje prądowe i napięciowe systemu mikrosieci pod kontrolą wtórną bez opóźnień w komunikacji. Przed czasem t1 układ jest regulowany wyłącznie za pomocą sterowania pierwotnego opartego na opadaniu, gdzie oczywiste jest, że napięcie nie może ustabilizować się na wartości nominalnej 48 V, a rozkład prądu jest stosunkowo nieprecyzyjny. Po aktywacji sterowania wtórnego w czasie t1 napięcie szybko wraca do około 48 V w czasie t
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają do ujawnienia żadnych konfliktów interesów.
Podziękowania
Ta praca była częściowo wspierana przez Narodową Fundację Nauk Przyrodniczych Chin w ramach Grantu 62103308 i Grantu 62073247, częściowo przez Fundusze Badań Podstawowych dla Uniwersytetów Centralnych w ramach Grantu 2042023kf0095, częściowo przez Fundację Nauk Przyrodniczych prowincji Hubei w Chinach w ramach Grantu 2024AFB719 i JCZRQN202500524, częściowo przez Finansowanie Projektu Technologii Eksperymentalnej Uniwersytetu w Wuhan w ramach Grantu WHU-2022-SYJS-10, oraz częściowo w ramach Programu Stypendiów Podoktorskich CPSF w ramach grantu nr GZC20241269.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Programowalny zasilacz DC | ITECH | IT-M7700 | Zasilacz DC |
| Symulator czasu rzeczywistego | OPAL RT-Lab | OP5707XG-16 | Kontroler w czasie rzeczywistym |
| Oscyloskop | Tektronix | MSO58 5-BW-500 | Oscyloskop |
| Komponenty elektryczne, takie jak i rezystory |
Bibliografia
- Bolsen, T. Framing renewable energy. Nat Energy. 7 (11), 1003-1004 (2022).
- Dai, X., et al. Distributed secondary control for DC microgrids with time-varying communication delays: A networked predictive control scheme. IEEE Trans Power Syst. 39 (2), 4459-4472 (2024).
- Alzahrani, A., et al. Modeling and simulation of microgrid. Procedia Comput Sci. 114, 392-400 (2017).
- Naderi, E., Asrari, A. Experimental validation of a remedial action via hardware-in-the-loop system against cyberattacks targeting a lab-scale PV/wind microgrid. IEEE Trans Smart Grid. 14 (5), 4060-4072 (2023).
- Lei, Z., et al. Digital twin based monitoring and control for DC-DC converters. Nat Commun. 14 (1), 5604(2023).
- Alam, M., et al. Planning and protection of DC microgrid: A critical review on recent developments. Eng Sci Technol Int J. 41, 101404(2023).
- Yuan, M., et al. Hierarchical control of DC microgrid with dynamical load power sharing. Appl Energy. 239, 1-11 (2019).
- Krishnamurthy, S., Ogunwole, E. I. Microgrid system design, modeling, and simulation. Modelling and Control Dynamics. Modelling and Control Dynamics in Microgrid Systems with Renewable Energy Resources. , 345-376 (2024).
- Interoperability analysis of IEC61850 protocol using an emulated IED in a HIL microgrid testbed. Hemmati, M., et al. 2021 IEEE International Conference on Communications, Control, and Computing Technologies for Smart Grids (SmartGridComm), , 152-157 (2021).
- Lai, J., Lu, X., Yu, X. Stochastic distributed frequency and load sharing control for microgrids with communication delays. IEEE Syst J. 13 (4), 4269-4280 (2019).
- Li, Z., et al. Distributed event-triggered hierarchical control to improve economic operation of hybrid AC/DC microgrids. IEEE Trans Power Syst. 37 (5), 3653-3668 (2022).
- Wang, J., Jin, C., Wang, P. A uniform control strategy for the interlinking converter in hierarchical controlled hybrid AC/DC microgrids. IEEE Trans Ind Electron. 65 (8), 6188-6197 (2018).
- Zeng, Y., et al. Hierarchical cooperative control strategy for battery storage system in islanded DC microgrid. IEEE Trans Power Syst. 37 (5), 4028-4039 (2022).
- Guo, F., et al. Distributed voltage restoration and current sharing control in islanded DC microgrid systems without continuous communication. IEEE Trans Ind Electron. 67 (4), 3043-3053 (2020).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
