Protokół składa się z czterech zintegrowanych faz: badania za pomocą bezzałogowego aparatu latającego (UAV), zbieranie danych rzeczywistych, obliczanie indeksów roślinności oraz klasyfikacja i mapowanie z wykorzystaniem sztucznej inteligencji (AI) roślinności szuwarowej na wybrzeżu. Rezultatem jest wielowarstwowy zestaw danych geoprzestrzennych, który wspiera zastosowania w ekologii, monitorowaniu środowiska oraz podejmowaniu decyzji dotyczących ochrony i zarządzania środowiskiem szuwarowym na wybrzeżu.
Artykuł metodologiczny
Półautomatyczna metoda mapowania i klasyfikacji borealnych przybrzeżnych zbiorowisk roślinnych torfowisk na podstawie danych z drona i z poziomu gruntu
W tym artykule
Podsumowanie
Streszczenie
Półautomatyczne mapowanie społeczności roślinnych łączy klasyczne badania ekologiczne z nowoczesnym monitorowaniem ekosystemów przy użyciu sztucznej inteligencji, umożliwiając badanie i monitorowanie terenu na skalach i szybkościach wcześniej nieosiągalnych. Nadmorskie tereny podmokłe, zdominowane przez niskie rośliny zielne, wymagają przeprowadzenia badań fotogrametrycznych z użyciem drona (bezzałogowy statek powietrzny, UAV) w celu osiągnięcia wyższej rozdzielczości przestrzennej i większej elastyczności w terminie. Protokół składa się z czterech faz, a mianowicie: zdjęcia lotnicze z użyciem UAV, zbieranie danych do weryfikacji na terenie i georeferencja, obliczanie indeksów roślinności oraz nadzorowana klasyfikacja przy użyciu algorytmu lasów losowych (RF) w R (czyli mapowanie rozmieszczenia społeczności roślinnych przy użyciu klasyfikacji uczenia maszynowego z pomocą sztucznej inteligencji, półautomatyczne). Kluczowe pakiety R używane w tym projekcie to: terra, sp, sf, rgdal, raster, rsample, MLmetrics, randomForest. W drugiej fazie nacisk kładziony jest na tradycyjną metodę badań ekologicznych – stratyfikowane próbkowanie kwartów na terenie. Próbkowanie na terenie służy jako weryfikacja, dostarczając empirycznych dowodów na poprawność i niezawodność ostatecznego produktu mapy. Przetestowano dwa szeroko stosowane rodzaje czujników zamontowanych na UAV: czujnik wielospektralny i kamerę RGB, co dało 19 wielospektralnych i 27 indeksów opartych na RGB, wraz z modelem cyfrowym powierzchni terenu (DSM) pochodzącym z RGB. Społeczności roślinne zostały skarowane na przykładzie skandynawskiej terenu podmokłego, a uzyskano następujące wyniki dotyczące wydajności algorytmu: przy użyciu zbioru danych wielospektralnych model osiągnął ogólną dokładność 92,3% z błędem out-of-bag (OOB) wynoszącym 7,75%; natomiast zbiór danych RGB osiągnął dokładność przekraczającą 98% z błędem OOB wynoszącym 1,14%. Wyniki te potwierdzają przydatność obu rodzajów czujników. Każda faza protokołu wytwarza zestawy danych z georeferencją. Można je skompilować w wielowarstwowy projekt systemu informacji geograficznej (GIS) z osadzoną obserwacją pola biofizycznego, służąc jako fundament dla złożonych badań ekosystemów, takich jak modelowanie ekologiczne w celu prognozowania wpływów i zmian. W praktyce ten projekt GIS może służyć jako historyczny zapis pokrycia terenu i wspomagać zarządzanie, planowanie przywracania środowiska i monitorowanie.
Wprowadzenie
Celem niniejszego protokołu jest przedstawienie praktycznego, krok po kroku procesu łączącego badania fotogrametryczne z wykorzystaniem dronów (tj. bezzałogowych statków powietrznych [UAV]) z obserwacjami biofizycznymi przeprowadzanymi na miejscu jako dane rzeczywiste, w celu stworzenia mapy rozmieszczenia roślinności w podmokłych strefach przybrzeżnych. Ostatecznym produktem, czyli mapą pokrycia terenu, jest wynik procesu półautomatycznej klasyfikacji z wykorzystaniem algorytmu random forest (RF)1.
Mapa roślinności jest niezbędnym zbiorem danych do modelowania ekologicznego podmokłych terenów, ponieważ przekształca złożone wzorce roślinności w przestrzennie eksplicitną, opartą na pikselach reprezentację struktury siedliska. Ten podstawowy zbiór danych umożliwia modelowanie procesów ekologicznych (np. rozkład biomasy, interakcje gatunkowe, reakcje eko-hydrologiczne, cykle składników odżywczych) na danym obszarze2,3,4.
Oprócz mapy roślinności, wykonanie kroków opisanych w protokole daje kolekcję danych geoprzestrzennych. Przechowywane jako projekt systemu informacji geograficznej (GIS), zbiór danych może być zintegrowany z GIS, udostępniony innym oraz wykorzystany do dalszej analizy ekosystemów i podejmowania decyzji w celu wsparcia planowania zarządzania i monitorowania środowiska.
W tej metodzie, badania z wykorzystaniem UAv dają obraz ortomosaiki w kolorze RGB (czyli czerwony, zielony, niebieski, trzy kolory podstawowe) i/lub wielospektralny, geometrycznie dokładny, wraz z modelem powierzchni cyfrowej (DSM), wszystko służąc jako dane wyjściowe5,6. Dane te są wykorzystywane do obliczania indeksów roślinności (VI) poprzez zastosowanie ortomosaik jako danych wejściowych dla kalkulatora oprogramowania GIS. Aby stworzyć końcową mapę wyjściową, VI służą jako zmienne predykcyjne dla RF, przekształcając surowe informacje spektralne z ortomosaik w strukturalne wejścia do klasyfikacji7,8. Ponieważ VI są matematycznymi kombinacjami pasm spektralnych, które podkreślają właściwości roślin odbijające rośliny i światło7, VI mogą być wykorzystywane jako niezależne dane w ekologii do monitorowania jakości siedliska i bioróżnorodności, oraz do wsparcia modelowania ekologicznego8,9. Dlatego VI są zapisywane jako mapy rasterowe i włączone do projektu GIS.
Aby sklasyfikować i zmapowywać roślinność w środowisku wspomaganym sztuczną inteligencją, dane zdalnego wykrywania (np. mapy z badań UAv, DSM i VI) muszą być połączone z georeferencjonowanymi obserwacjami biofizycznymi na miejscu, aby zapewnić ekologiczną wiarygodność, możliwość odtworzenia i sensowną interpretację10. Takie dane z terenu służą jako rzeczywiste dane dla algorytmu RF, aby sklasyfikować dane pikseli pokrycia roślinności-siedliska w VI i przewidywać rozmieszczenie roślinności na danym obszarze badawczym (np. w celu stworzenia mapy roślinności)11. Oprócz tego, że dane georeferencjonowane służą jako rzeczywiste dane dla uczenia maszynowego, zapewniają one również sposób zakotwiczenia obserwacji biofizycznych w GIS. W ten sposób, ekologiczny zbiór danych działa jak tabela atrybutów, która może być użyta jako zmienne środowiskowe do modelowania ekosystemu12,13. Dane z terenu są cenne dla udokumentowania ekologicznych warunków danego siedliska, ponieważ są zbierane bezpośrednio w rzeczywistym środowisku badanym, dostarczając realistycznej i natychmiastowej oceny określonych warunków14.
Podmokłe tereny przybrzeżne to siedliska o niskim poziomie energii, położone w osłoniętych obszarach linii brzegowej. Ekossystemy podmokłych terenów są rozmieszczone wzdłuż wybrzeży sześciu kontynentów, z wyłączeniem Antarktydy, odgrywając kluczowe role ekologiczne na całym świecie, z wyjątkiem obszarów pokrytych lodem w skrajnych regionach polarnych15. Globalny wzrost populacji i industrializacja, osłony wybrzeża oraz intensyfikacja praktyk rolniczych mają znaczący wpływ na podmokłe tereny przybrzeżne, powodując ich fragmentację i degradację16,17. Te naciski sprawiają, że ekossystemy przybrzeżne są priorytetem dla ekologicznej restauracji i ochrony na całym świecie18.
Monitorowanie środowiska i modelowanie ekosystemów przybrzeżnych siedlisk ułatwia ocenę zdrowia ekosystemu, identyfikację zmian czasowych oraz ocenę rezultatów restauracji19. Niemniej jednak, skuteczna obserwacja może być utrudniona przez dynamiczną naturę tych ekosystemów, ich ograniczoną dostępność oraz znaczne koszty zbierania danych w złożonych, często oddalonych strefach pływowej18. W dynamicznych, trudno dostępnych siedlis
Protokół
UWAGA: Poniższe kroki opisują szczegółowy przebieg pracy (patrz rysunek na Rysunek 3) w celu przeprowadzenia mapowania i klasyfikacji przybrzeżnych zbiorowisk roślinności bagiennej. Ten protokół można powtórzyć przy użyciu albo UAV z zamontowanym czujnikiem wielospektralnym albo kamerą RGB. Przeprowadzenie tego protokołu wymaga kilku dni. Dlatego też metodyka została podzielona na cztery fazy, z opcjonalnymi przerwami. Zaleca się przestrzeganie zaleconej kolejności, ponieważ wyniki poprzedniej fazy wspierają realizację kolejnej. Pierwsze trzy fazy generują zbiory danych, które służą jako wejście do fazy końcowej.
1. Badanie lotnicze z wykorzystaniem UAV
- Zdobądź i przejrzyj niezbędne środki ostrożności dla operatorów UAV, przepisy lokalne oraz podręczniki sprzętu i oprogramowania do dronów.
- Upewnij się, że pilot pracuje bezpiecznie, legalnie i profesjonalnie; posiada wszystkie wymagane certyfikaty lub licencje dla regionu działania; i jest w pełni przeszkolony w używaniu określonego modelu drona i zamontowanego czujnika/kamery oraz przebiegu misji. Skonsultuj się z państwowym lub regionalnym ustawodawstwem w sprawie ubezpieczenia UAV.
- Zidentyfikuj klasyfikację przestrzeni powietrznej dla obszaru misji i uzyskaj wymagane autoryzacje. Respektuj ograniczenia wysokości, strefy zakazu lotów oraz ograniczenia odległości wokół lotnisk, infrastruktury i obszarów zaludnionych. Ze względu na środowisko i dzikie zwierzęta, przestrzegaj ograniczeń sezonowych (np. okresy lęgowe) i zgodności z przepisami dotyczącymi chronionych krajobrazów, terenów podmokłych, obszarów Natura 2000 i innych chronionych obszarach.
- Gdy jest to konieczne, powiadom lokalnych mieszkańców lub interesariuszy, aby uzyskać zgody i uniknąć nieporozumień. Wyjaśnij zasady ochrony danych na wypadek, gdyby zdjęcia lotnicze uchwyciły ludzi, prywatną własność lub pojazdy, upewniając się, że każdy rozumie, iż lot drona ma na celu zmapowanie zbiorowisk roślinnych w celach badawczych, a wszelkie dodatkowe dane objęte prawem do ochrony danych pozostaną poufne.
UWAGA: Powiadomienie jest zazwyczaj konieczne, gdy przepisy krajowe lub regionalne nakazują wcześniejszą komunikację w przypadku operacji drona. - Przestrzegaj wszystkich wytycznych producenta dotyczących montażu, konserwacji i eksploatacji drona i zamontowanych czujników; taka zgodność zapewnia bezpieczną eksploatację i chroni integralność sprzętu. Respektuj maksymalne ograniczenia wiatrów (9 m/s, w tym porywy), zakresy temperatur (Min. 0 °C; Maks. 35 °C) oraz pojemności ładunku przy wyborze czujników/kamer. Przechowuj i transportuj baterie zgodnie z instrukcjami producenta i przepisami bezpieczeństwa lotniczego.
- Zaprojektuj misję lotu UAV.
UWAGA: Aby wdrożyć ten protokół, zastosowano system UAV o stałych skrzydłach eBee X, wyposażony w czujnik wielospektralny i RGB oraz oprogramowanie zarządzania lotem. Zawsze konsultuj się z instrukcją producenta przy użyciu UAV.- Otwórz oprogramowanie do zarządzania lotem zainstalowane na laptopie. Na stronie powitalnej, pod kartą Nowa misja, wybierz kamerę do użycia (w tym przypadku: Sequoia), wprowadź opisową nazwę misji (np. nazwa miejsca badań) i wybierz Utwórz misję. Automatycznie otworzy się panel Misja, a na głównym widoku pojawi się mapa satelitarna.
- Na mapie satelitarnej użyj kursora do powiększania, przesuwania i nawigacji do przybliżonej lokalizacji miejsca badań. Na karcie Obszar roboczy, wybierz Ustaw obszar roboczy i umieść kursor w pobliżu środka miejsca badań, a następnie kliknij. Pojawi się koło reprezentujące obszar roboczy; dostosuj jego rozmiar, zwiększając lub zmniejszając promień.
- Na panelu Misja, kliknij kartę Start i lądowanie. Następnie kliknij Dodaj nowy start, przesuń kursor na mapie satelitarnej do żądanego miejsca startu i kliknij, aby ustawić nowy punkt startowy. Następnie kliknij Dodaj nowy start, wybierz Liniowy lądowanie, przesuń kursor na mapie do żądanego punktu lądowania/powrotu UAV i kliknij, aby ustawić.
UWAGA: Planując misje, użyj mapy satelitarnej i narzędzi pomiarowych oprogramowania, aby znaleźć optymalne miejsca lądowania i startu, ponieważ wymagany jest pas startowy wolny od przeszkód. Niektóre UAV o stałych skrzydłach nie mają pionowego startu i wymagają stopniowego wznoszenia się na wysokość podczas startu i stopniowego opadania. Takie UAV wymagają pasa startowego o długości 200-300 m i szerokości 75 m. - Na panelu Misja, wybierz kartę Blok misji. Kliknij Dodaj blok misji, a następnie wybierz Mapowanie poziome. Z menu rozwijanego Kamery, wybierz Sequoia, a z Planowanie powyżej, wybierz Dane wysokości - EAD. Pojawi się menu presettingów z kartami zawierającymi wartości dostosowywane: Rozpiętość
Wyniki
Półautomatyczna metoda mapowania i klasyfikowania zbiorowości roślinnych została opracowana w celu generowania dokładnych informacji o pokryciu terenu dla mokradeł nadmorskich, które są zdominowane przez heterogeniczne, niskie rośliny zielne i charakteryzują się mikrotopografią; przykład takiego siedliska przedstawiono na fotografii na Rysunku 1. Przeprowadzono studium przypadku borealnego mokradła nadmorskiego nad Bałtykiem na wyspie Hiiumaa w Estonii. W terenie pobrano próbki z czterech zbiorowości roślinnych w celu wytrenowania modelu klasyfikacji: otwartej pionierskiej (OP), dolnej strefy brzegowej (LS), górnej strefy brzegowej (US) oraz wysokich traw (TG). Rysunek 2 przedstawia zwięzły przegląd metodologii zrealizowanej w czterech oddzielnych fazach. Z kolei Rysunek 3 ilustruje szczegółowy schemat prowadzący przez ponumerowane, możliwe do wykonania kroki, połączone strzałkami obrazującymi przepływ danych, co syntetyzuje metodologię w ramach kroków i faz protokołu. Końcowymi produktami tej metody, wykorzystującej sensor wielospektralny oraz sensor RGB, są mapy zbiorowości roślinnych w oparciu o dane wielospektralne i RGB, które są przechowywane jako warstwy w projekcie GIS wraz ze wszystkimi pośrednimi zestawami danych. Jakość zestawów danych geoprzestrzennych była oceniana po zakończeniu każdej fazy protokołu, ponieważ jakość wyników w kolejnych fazach zależy od jakości rezultatów z faz poprzednich, co kulminuje w fazie końcowej, gdzie dane wejściowe stanowią sumę wszystkich wcześniejszych kroków.
Poniżej przedstawiono podsumowanie wyników każdej z czterech faz protokołu:
W pierwszej fazie przeprowadzono nalot bezzałogowym statkiem powietrznym (UAV) na wysokości 120 m, co pozwoliło uzyskać rozdzielczość naziemną (GSD) wynoszącą około 10 cm/pixel. Podczas nalotu pozyskano obrazy wielospektralne oraz RGB. Po zastosowaniu kinematycznej obróbce post-processingowej (PPK) skorygowano geotagi dla każdego zdjęcia z drona, a następnie obrazy zostały zmozaikowane w profesjonalnym oprogramowaniu fotogrametrycznym w celu stworzenia map nalotowych. Przetwarzanie fotogrametryczne wielospektralnych zdjęć lotniczych pozwoliło na uzyskanie plików rastrowych dla odbicia w kanałach RED, GREEN, NIR oraz Red-edge.
Zdjęcia lotnicze wielospektralne i RGB były przetwarzane jako oddzielne projekty ze względu na naturalnie odmienne rozdzielczości fotografii. Patrz Rysunek 4 w celu zapoznania się z ustawieniami mozaikowania obrazów RGB. Rysunek 4A przedstawia opcje przetwarzania poprzez wybór scalonych kafelków i generowanie bezszwowych, jednolitych map wyjściowych. Rysunek 4B ukazuje wybór automatycznych obliczeń indeksów z obrazów kamery RGB, co pozwoliło na uzyskanie czterech map rastrowych: jednej dla każdego pasma (czerwonego, zielonego i niebieskiego) oraz DSM (cyfrowego modelu powierzchni). Rysunek 4C demonstruje generowanie automatycznych punktów wiążących w celu dopasowania wspólnych pikseli w obrazach nakładających się podczas wstępnego etapu przetwarzania. Oprócz 3 indeksów RGB (czerwonego, zielonego, niebieskiego) i DSM, oprogramowanie do fotogrametrii wygenerowało rastrową mapę w skali szarości: monochromatyczną reprezentację jednokanałową, która skaluje i łączy różne pasma (np. czerwone, zielone, niebieskie), gdzie niskie wartości pikseli są wyświetlane jako czarne, a wysokie jako białe. Formuła tego indeksu skali szarości jest specyficzna dla danego oprogramowania i nie jest ustandaryzowana pomiędzy platformami fotogrametrycznymi.
Oprogramowanie do fotogrametrii wygenerowało raporty jakości opisujące wyniki przetwarzania dla obu zestawów projektów mozaiki zdjęć lotniczych: wielospektralnych i RGB. Raporty te dostarczają kluczowych wskaźników służących do walidacji dokładności. Wskaźnikami wysokiej jakości wyników są niskie błędy reprojekcji: im bliżej 0, tym lepiej (ogólnie akceptowalne są wartości poniżej 1,0). Przykładowo, gęste „linie dopasowania” (match lines) oznaczają silne dopasowania między większością zdjęć. Mapy wyjściowe zostały ocenione wizualnie i stwierdzono brak luk oraz innych niezgodności wizualnych. Niezgodności wizualne są oznaką możliwych błędów odbicia i mozaikowania, a także problemów z podstawową siatką georeferencyjną. Raport fotogrametryczny, wraz z konkretnymi instrukcjami oprogramowania i zasobami szkoleniowymi, jest wykorzystywany do identyfikacji problemu, znalezienia rozwiązania i ponownego przetworzenia zdjęć lotniczych.
Mapy z lotniczych pomiarów UAV posłużyły jako zestaw danych bazowych do przeliczenia złożonych informacji widmowych na standaryzowane indeksy oparte na pikselach (tj. indeksy roślinności VIs wygenerowane w trzeciej fazie), co umożliwiło ich wykorzystanie jako ustrukturyzowanych danych wejściowych dla klasyfikacji z wykorzystaniem uczenia maszynowego (w końcowej fazie protokołu).
W celu uzyskania zbioru danych weryfikacyjnych (ground-truth) przeprowadzono terenowe obserwacje biofizyczne. W miejscu badania (nadmorskie torfowisko borealne nad Bałtykiem) zidentyfikowano i pobrano próbki z czterech kluczowych zbiorowisk roślin naczyniowych: pionierskiego otwartego (OP), dolnego brzegu (LS), górnego brzegu (US) oraz wysokich traw (TG). Zastosowano metodę stratyfikowanego poboru prób kwadratowych, opisaną w drugiej fazie protokołu; zbiorowisko roślinne OP zidentyfikowano na podstawie obecności gatunków wskaźnikowych: Salicornia europaea i Suaeda maritima; LS przez wysokie odsetki Glaux maritima i Juncus geradii; US przez jego gatunki wskaźnikowe: *Festuca rubra* i Leontodon autumnalis; podczas gdy TG charakteryzuje się znaczną obecnością wysokich traw: *Deschampsia cespitosa*, *Elytrigia repens*i Molinia caerulea. Dla każdej zbiorowości roślinnej pobrano co najmniej 10 próbek z powierzchni próbnych (kwadratów). Każda próbka z kwadratu obejmowała następujące obserwacje biofizyczne: skład gatunkowy roślin (%), wilgotność gleby (%), wysokość roślinności w centymetrach oraz dokładne współrzędne lokalizacji kwadratu. Zmienne te zostały zdigitalizowane w postaci zestawu danych tabularycznych, zaimportowane do projektu GIS, dodane do pliku shapefile z danymi GNSS próbek kwadratowych i zapisane jako GeoPackage (.gpkg). Taki niezależny od platformy plik, zawierający obserwacje biofizyczne mokradłowych zbiorowości roślinnych oraz dokładne dane współrzędnych próbek, służy dwóm celom: dalszej ocenie i modelowaniu środowiskowemu i ekologicznemu ekosystemu, a co najważniejsze dla pomyślnej realizacji niniejszego protokołu, stanowi dane treningowe i walidacyjne modelu w procesie uczenia maszynowego opisanym w fazie 4. Kodowanie zbiorowości roślinnych: OP, LS, US, TG; posłużyło jako etykiety treningowe w procesie uczenia maszynowego. Dokładność (etykiety o wysokiej wierności, audyt ludzki, spójny format) oraz struktura (czysty format prostokątny (wiersze/kolumny)) są kluczowe dla stworzenia wysokiej jakości zestawu danych prawdy terenowej (ground truth). Etykiety prawdy terenowej muszą charakteryzować się niemal zerowym współczynnikiem błędów (np. literówek), aby zapewnić spójność konwencji etykietowania. Na przykład, jeśli „OP” jest prawdą terenową, niezbędne jest upewnienie się, że nie jest ono oznaczone w żaden inny sposób (np. jako „op”, „O.P.”), aby uniknąć duplikacji.
Aby przeprowadzić trzecią fazę protokołu, zestawy danych z przeglądu lotniczego wykonanego w pierwszej fazie zostały wykorzystane do przeliczenia surowych danych z przeglądu lotniczego na wskaźniki wegetacji (VIs). Po pierwsze, aby zmniejszyć rozmiar zestawu danych i usprawnić proces obliczeniowy, wyniki fotogrametrii zostały „przycięte”, aby pominąć nieistotne lub niskiej jakości dane pikselowe poza granicami obszaru badań (patrz Rysunek 5 jako ilustracja działań wykonanych w oprogramowaniu GIS).
Następnie, wykorzystując mapy odbicia w kanałach RED, GREEN, NIR oraz Red-edge, obliczono 19 multispektralnych wskaźników roślinności (VI). W ramach projektu GIS wygenerowano i uwzględniono następujące rastrowe pliki VI: wskaźnik Datt 4 (Datt4)41, ulepszony wskaźnik roślinności (EVI)42, zielony wskaźnik chlorofilu (GCI)43, wskaźnik różnicy zieleni (GDI)44, uogólnione wskaźniki różnicy roślinności (GDVI)45, zielony procentowy wskaźnik roślinności w podczerwieni (GIPVI)46, zielony znormalizowany różnicowy wskaźnik roślinności (GNDVI)47, wskaźnik różnicy zielonego i czerwonego (GRDI)44, wskaźnik roślinności zielono-czerwony (GRVI)45, zmodyfikowany znormalizowany różnicowy wskaźnik roślinności (mNDVI)48, zmodyfikowany wskaźnik roślinności skorygowany o wpływ gleby49 (MSAVI: patrz Rysunek 6, zrzut ekranu kalkulatora rastrów w oprogramowaniu GIS z wpisanym wzorem MSAVI), zmodyfikowany prosty stosunek dla krawędzi czerwieni (MSRred_edge)50, znormalizowany różnicowy wskaźnik wody (NDWI)51, znormalizowany różnicowy wskaźnik roślinności (NDVI)52, NDVI dla krawędzi czerwieni (NDVIre)47, triangulowany wskaźnik roślinności dla krawędzi czerwieni (RTVIcore)50, wskaźnik roślinności skorygowany o wpływ gleby (SAVI)53,54, prosty stosunek (SR)55 oraz prosty stosunek dla krawędzi czerwieni (SRre)47.
Ponadto obliczono łącznie 23 wskaźniki wegetacyjne (VI) oparte na modelu RGB i zapisano je jako pliki rastrowe w projekcie GIS do dalszej analizy przestrzennej: Blue–Green Ratio Index (BGRI)57, Brightness Index (BI)58, Blue Wide Dynamic Range Vegetation Index (BRVI)59, Color Index of Vegetation (CIVE)60, Enhanced Green View Vegetation Index (EGVI)61, Enhanced Vegetation Index (ERVI)62, wskaźniki nadmiaru zieleni ExG i ExGI63, Combination index (COM)64, Green Chromatic Coordinate (GCC)34,65, Green Leaf Index (GLI)66, Green-Red Vegetation Index (GRVI)67, Modified Green Red Vegetation Index (MGRVI)68, Normalized Green-Blue Difference Index (NGBDI)69, Normalized Green-Red Difference Index (NGRDI)69, Red–Green–Blue Ratio Index oraz Red-Green-Blue Vegetation Index (RGBRI70 i RGBVI68), Red-Green Ratio Index (RGRI)57, Visible Soil Adjusted Vegetation Index (SAVI)53, Triangular Greenness Index (TGI)69, Visible Atmospherically Resistant Index (VARI)47, Vegetative Index (VEG)71, Woebbecke Index (WI)63.
Wyniki końcowe obejmują dwie oddzielne mapy klasyfikacji zbiorowisk roślinnych (multispektralną i RGB) zapisane w formacie GeoTIFF w ramach projektu GIS, wraz ze wszystkimi poprzedzającymi danymi geoprzestrzennymi. 19 multispektralnych wskaźników wegetacyjnych (VI), wraz z zestawem danych weryfikacyjnych (ground-truth), posłużyło jako predyktory na poziomie piksela w procesie uczenia maszynowego (np. algorytm RF) w celu klasyfikacji nadbrzeżnych zbiorowisk roślinnych strefy borealnej (OP, LS, US, TG) i wygenerowania multispektralnej mapy zbiorowisk roślinnych. Natomiast predyktory oparte na obrazach RGB (25 wskaźników RGB VI, indeks skali szarości oraz znormalizowany56 wskaźniki czerwony, niebieski i zielony oraz DSM), wraz z zestawem danych referencyjnych, w celu klasyfikacji i wygenerowania mapy zbiorowisk roślinnych w oparciu o model RGB (patrz Rycina 7Wyniki końcowe wykreślone w konsoli programu R; Rycina 7A reprezentuje multispektralne i Rysunek 7B przedstawia mapy zbiorowisk roślinnych oparte na modelu RGB).
W celu wygenerowania końcowych wyników wykorzystano środowisko R (etap 4 protokołu) do napisania skryptu i wykonania procesu uczenia maszynowego (np. algorytmu RF), co umożliwiło wizualizację wyników pośrednich, takich jak rankingi wydajności indeksów roślinności (VI) (Ryc. 8). Podczas mapowania i klasyfikowania zbiorowisk roślinnych konsola R wyświetlała komunikaty o błędach i wyjaśnienia w czasie rzeczywistym, co ułatwiło rozwiązywanie problemów i zapewniło płynny przebieg każdego kroku.
W niniejszym badaniu oceniono dwa modele algorytmu RF dla map klasyfikacji zbiorowisk roślinnych. Pierwszy model RF, wykorzystujący wielospektralne VIs jako zestaw danych wejściowych, osiągnął dokładność 92,34% przy wyniku F1 wynoszącym 0,915 w zestawie walidacyjnym. Jest to wynik poprawny, ponieważ wskaźniki F1 mieszczą się w przedziale od 0 (najgorszy) do 1 (idealny), a wyższe wyniki wskazują na lepszą wydajność. Wynik F1 w modelu RF reprezentuje średnią harmoniczną precyzji i pełności. Metryka ta skutecznie równoważy wyniki fałszywie dodatnie i fałszywie ujemne, tzn. nie pozwala, aby jeden rodzaj błędu przeważył nad drugim, co jest kluczowe w przypadku niezbalansowanych zbiorów danych; jest ona często uśredniana dla wszystkich klas lub raportowana dla poszczególnych klas w celu oceny ogólnej wydajności modelu78,79. Wskaźnik błędu OOB dla modelu wielospektralnego wyniósł 7,75%, co wskazuje na umiarkowane ryzyko błędnej klasyfikacji. Wyniki F1 na poziomie klas w zestawie walidacyjnym wahały się od 0,845 dla zbiorowisk TG do 0,984 dla zbiorowisk OP, co wskazuje na umiarkowaną zmienność wydajności pomiędzy poszczególnymi zbiorowiskami.
Drugi oceniony model RF oparto na VIs oraz DSM pochodzących z lotniczego przeglądu RGB, co pozwoliło uzyskać dokładność na poziomie 98,89% przy ogólnym wyniku F1 równym 0,987. Wskaźnik błędu OOB wyniósł zaledwie 1,14%, co odzwierciedla bardzo wysoką niezawodność. Wyniki F1 dla poszczególnych klas były konsekwentnie wysokie (0,986–0,993), co wskazuje na stabilną klasyfikację dla wszystkich zbiorowości.
Wykres istotności zmiennych w programie R (Ryc. 8A) wykazał zdolności predykcyjne każdego z wskaźników roślinności (VI) dla borealnych nadbrzeżnych zbiorowości roślinnych terenów podmokłych. Najbardziej wpływowymi wielospektralnymi wskaźnikami VI jako predyktorami były mNDVI oraz SR, co wskazuje na wysoką czułość na zieleń korony i biomasę. Podobnie wysoko sklasyfikowano wskaźniki GRDI, NDVI, NDVIre oraz SRre, co odzwierciedla rolę wskaźników krawędzi czerwieni i znormalizowanych różnic w rozróżnianiu typów roślinności. Z kolei wykres istotności zmiennych dla wskaźników opartych na RGB oraz DSM pokazuje, że model wysokości strukturalnej pochodzący z DSM jako predyktor jest kluczowym czynnikiem dokładności klasyfikacji (Ryc. 8B). Inne istotne predyktory to TGI, skala szarości oraz VARI, które wykorzystują zmienność odbicia RGB. Wyniki te wskazują zatem, że DSM oraz wskaźniki pochodne z RGB znacząco poprawiają niezawodność klasyfikacji i zmniejszają ryzyko błędnej kategoryzacji.
Cały zestaw danych geoprzestrzennych został zapisany jako Projekt GIS w formie folderu, obejmującego mapy rastrowe z pomiarów UAV oraz mapy VI, GeoPackage z obserwacjami biofizycznymi (prawdą terenową) oraz mapy zbiorowisk roślinnych; wszystko to zostało powiązane w ramach projektu QGIS (plik .qgz). Projekt ten nadaje się do użytku offline i umożliwia interoperacyjność pomiędzy platformami GIS.
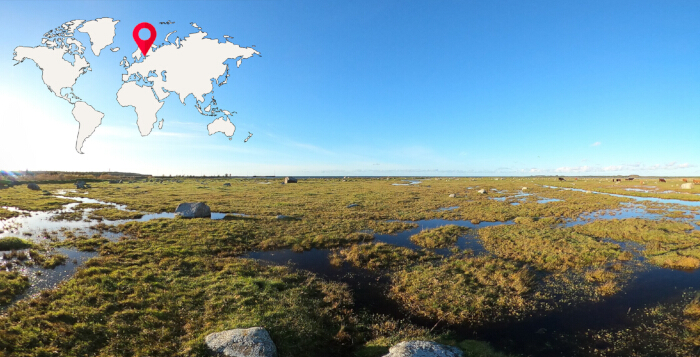
Rycina 1: Miejsce badań. Fotografia z pinezką lokalizacyjną na mapie świata, wskazująca wyspę Hiiumaa w zachodnim archipelagu estońskim. Miejsce badań, Kõrgessaare rannaniit, znajduje się w miejscowości Viscosa i jest obszarem ochrony przyrody. Typ siedliska: borealna nadbrzeżna łąka bałtycka (kod Natura 2000 1630). Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
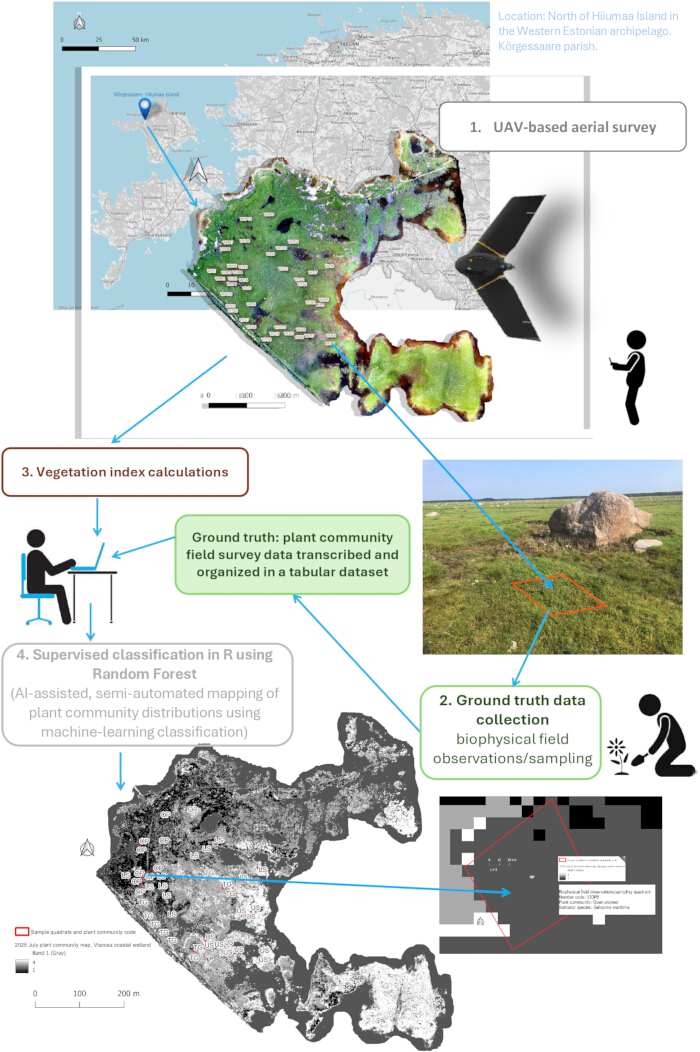
Rycina 2: Schemat koncepcyjny procesu. (1) Przegląd powietrzny z wykorzystaniem UAV, (2) zbieranie danych terenowych (ground-truth) i georeferencja, (3) obliczanie indeksu wegetacyjnego oraz (4) klasyfikacja nadzorowana z wykorzystaniem Random Forest w środowisku R. Rzeczywiste mapy z implementacji protokołu ilustrują tę czterofazową metodę. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
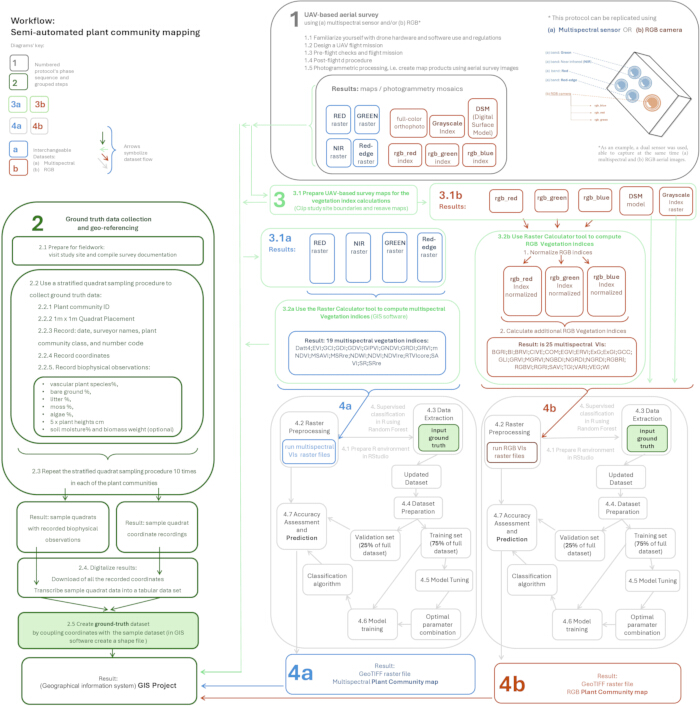
Rycina 3: Szczegółowy schemat przepływu pracy. Schemat przedstawia 4 fazy (oraz kluczowe kroki) protokołu w panelach o różnych kolorach, wraz ze zbiorami danych wygenerowanymi w każdej fazie. Strzałki symbolizują przepływ danych. Kolor niebieski odróżnia zbiór danych multispektralnych od RGB w kolorze czerwonym. Proszę kliknąć tutaj, aby wyświetlić większą wersję tej ryciny.
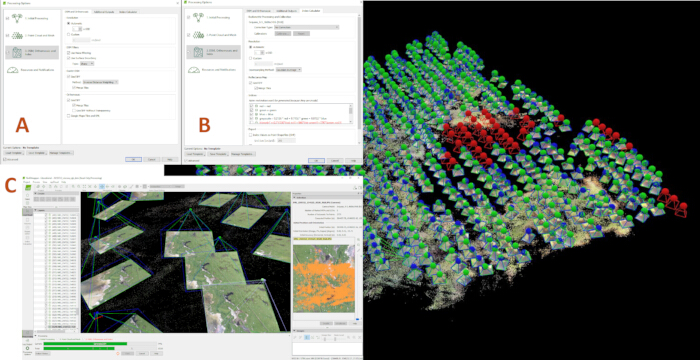
Rycina 4: Przykład oprogramowania do fotogrametrii. (A–C) Zrzut ekranu z projektu mozaiki obrazów RGB: (A) Opcje przetwarzania dla DSM i ortomozaik. (B) Opcje przetwarzania dla indeksów czerwonego, zielonego i niebieskiego. (C) Podgląd postępu przetwarzania, w tym zdjęcia lotnicze i kąty ustawienia kamery. Proszę kliknąć tutaj, aby wyświetlić powiększoną wersję tej ryciny.
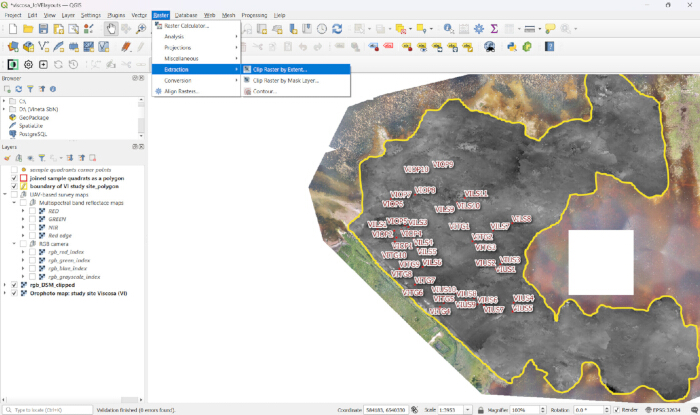
Rycina 5. Wycinanie rastrowych plików mapy w oprogramowaniu GIS. Zrzut ekranu obszaru roboczego QGIS z widocznymi warstwami i otwartymi kartami w sekwencji demonstrującej sposób wycinania zbędnych danych: raster-extraction-clip raster by Extent (w tym przypadku „extent” odnosi się do narysowanego według uznania wielokąta, który służy do zamaskowania pikseli znajdujących się poza jego granicami) Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
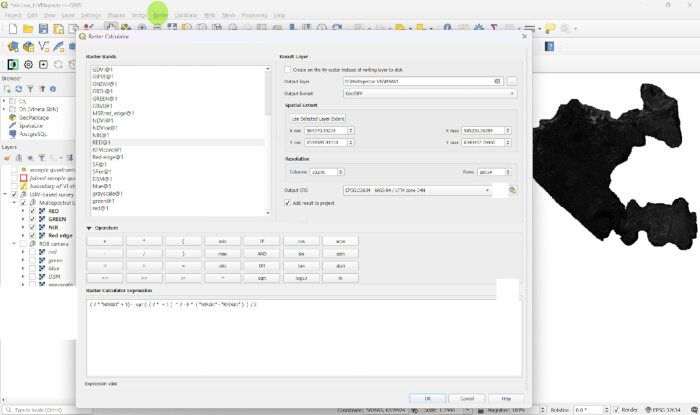
Rysunek 6. Zrzut ekranu Kalkulatora Rastrowego w oprogramowaniu GIS. Przykład wprowadzenia wzoru na zmodyfikowany wskaźnik roślinności dostosowany do gleby (MSAVI). Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tego rysunku.
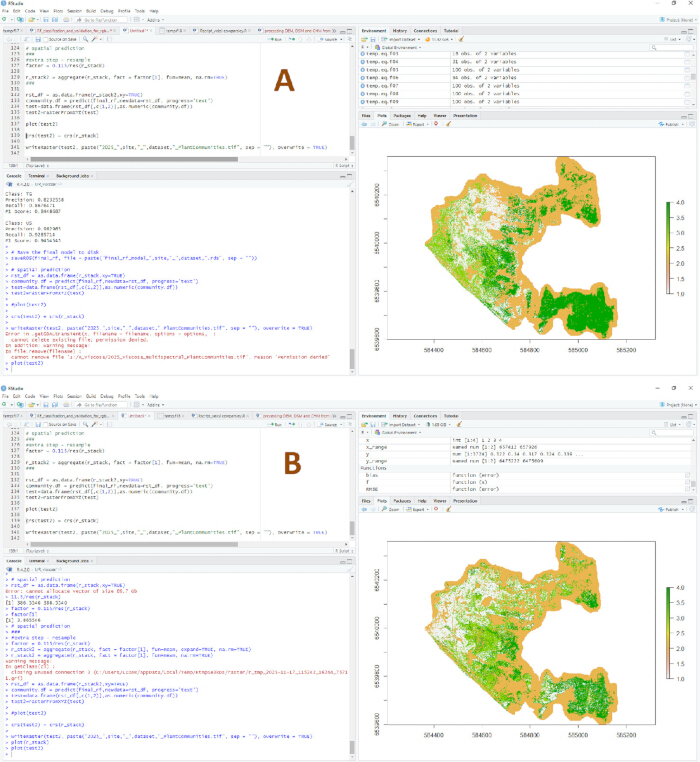
Rysunek 7. Zrzuty ekranu z środowiska obliczeń statystycznych dla programu R prezentujące końcowe wyniki wygenerowane w konsoli R (RStudio). (A) mapy multispektralne oraz (B) mapy wspólnot roślinnych w modelu RGB. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
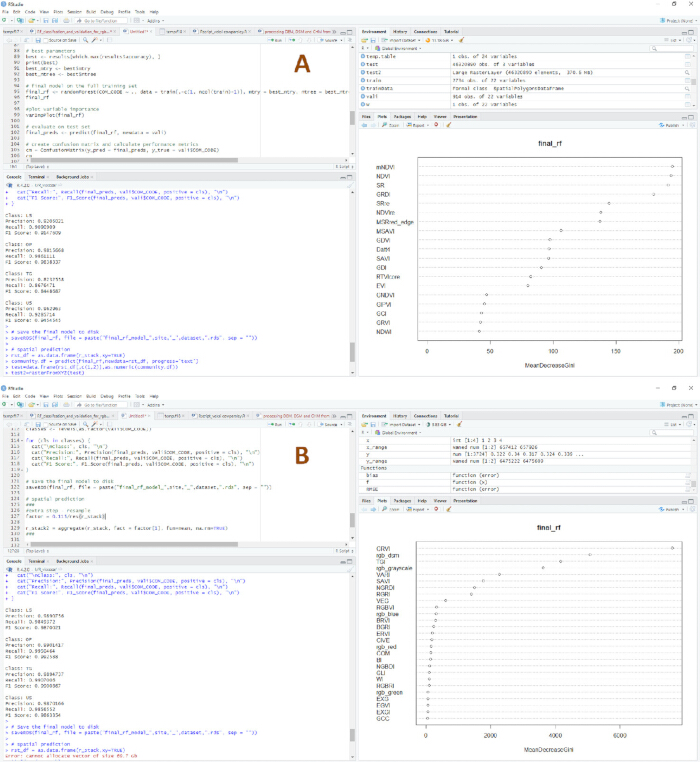
Rysunek 8. Zrzuty ekranu ze środowiska obliczeń statystycznych R demonstrujące rankingi wydajności VI. (A, B) Widoki konsoli R: (A) Zrzut ekranu podczas używania wielospektralnych VI jako zbioru danych wejściowych oraz (B) Zrzut ekranu podczas używania zbioru danych RGB+DSM. Oba widoki (A i B) zawierają wykresy istotności zmiennych o nazwie „final_rf” (nazwa obiektu wygenerowana przez skrypt). Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Plik uzupełniający 1: Równania wskaźników roślinności. Lista równań wskaźników roślinności (VI) opartych na obrazowaniu multispektralnym i RGB użytych w tym protokole, w tym wzory dla normalizacji kanałów RGB przed obliczeniem VI dla obrazów RGB. Prosimy kliknąć tutaj, aby pobrać ten plik.
Plik uzupełniający 2: RF classification and validation script.R. Prosimy kliknąć tutaj, aby pobrać ten plik.
Dyskusja
Kluczowe kroki w protokole obejmują fazę 1, przegląd z UAM, oraz fazę 2, prace terenowe, gdzie zbierane są pomiary biofizyczne, i dane z weryfikacji na miejscu są kompilowane. Obie fazy są uzależnione od warunków pogodowych i muszą być przeprowadzone blisko siebie. Obie muszą dać zbiory danych geoprzestrzennych o wysokiej precyzji współrzędnych (dla przypadku badawczego uzyskano precyzję 1–3 cm). Sukces obliczeń indeksów roślinności i procesu uczenia maszynowego zależy bezpośrednio od jakości danych z przeglądu z UAM i weryfikacji na miejscu. Kluczowe kroki dla osiągnięcia dokładności mapy z UAM są opisane w kroku 1.4, Procedura po zakończeniu lotu. Jeśli post-processing/geotagowanie obrazów używa danych RINEX, które nie są dostępne, alternatywą jest użycie bazy RTK, która zapewnia sygnały korekcji GNSS w czasie rzeczywistym dla drona podczas lotu (patrz przykład w artykule wideo Movchan i wsp.37 z przykładem instrukcji konfiguracyjnych).
Przed zbiorem danych, miejsce badań powinno zostać odwiedzone, aby zdobyć doświadczenie w zakresie krajobrazu, zidentyfikować społeczności roślin zainteresowania oraz określić, które pomiary biofizyczne można wykonać na miejscu, aby opisać skład społeczności roślin. Ponieważ każde miejsce badań ma wyraźne cechy krajobrazu i florę ukształtowaną przez jego strefę klimatyczną, identyfikacja gatunków roślin jest niezbędna dla dokładnego mapowania pokrycia terenu, ponieważ cechy biochemiczne, strukturalne i fizjologiczne gatunków roślin dają unikalne sygnały odbicia spektralnego. Dla każdego kwadratu próbki, współrzędne powinny być zapisane na wszystkich czterech rogach używając sprzętu GNSS/RTK i oprogramowania do pomiarów terenowych, z wpisanym i zapisanym kodem identyfikacji kwadratu. Wszystkie dodatkowe pomiary biofizyczne lub próbki zebrane w kwadracie muszą być powiązane z tymi współrzędnymi, aby każde pomiaru było zakotwiczone w zbiorze danych geoprzestrzennych i mogło być skompilowanych w jednolitym formacie tabelarycznym dla klasyfikacji społeczności roślin i późniejszych analiz statystycznych lub modelowania ekologicznego. Przebadane kwadraty są oznakowane jako punkty treningowe, z przypisanymi nazwami/kodami społeczności (na przykład, w tym zestawie treningowym były to OP, LS, US i TG). Random Forest (RF) następnie uczy się wzorców pikseli związanych z każdą etykietą. Ostatecznym efektem klasyfikacji RF jest mapa pokazująca dystrybucję etykiet społeczności roślin na terenie badań, na podstawie próbek kwadratów treningowych dostarczonych podczas prac terenowych.
Faza 3 (Obliczenia indeksów roślinności) i 4 (Nauczanie nadzorowane w R używając Random Forest) są wzajemnie zależne i wysoce modyfikowalne. Na przykład, Plik uzupełniający 1 zawiera 19 matematycznych formuł do obliczania indeksów z pasm wielospektralnych i 23 formuły do przeliczania danych z badań lotniczych RGB. Niemniej, ponieważ VI są formułowane przez badaczy, równania są źródłem otwartym i publikowane w recenzowanych artykułach i bazach indeksów spektralnych80. Dostępne jest więcej (niż podane) formuł do testowania w procesie uczenia maszynowego do klasyfikacji map społeczności roślin. Zmiany w zbiorach danych wpłyną na wydajność algorytmu. VI mogą być dodawane i pomijane, aby przetestować modele. Dostępność dwóch końcowych map społeczności roślin, pochodzących z danych wielospektralnych i RGB, daje możliwość porównania wydajności modeli. Model RGB osiągnął 98,89%, ale to nie oznacza koniecznie, że sensor jest lepszy od sensora wielospektralnego, który osiągnął niższy wynik. Dane RGB opierają się na kolorze i wysokości, co może być efektywne dla klasyfikacji map pokrycia terenu strukturalnie różnorodnych siedlisk9,33. Natomiast, obrazowanie wielospektralne dostarcza więcej informacji o fizjologii roślin, nie tylko o wyglądzie, i może być lepsze w rozróżnianiu typów roślinności o podobnych kolorach i odporności na cienie (np. światło NIR, które silnie odbijają rośliny, może być uchwycone nawet gdy są one częściowo zacienione81). Używanie tylko czujników RGB jest ograniczone przez ich wąski zakres spektralny (czerwony, zielony, niebieski), ponieważ subtelne różnice biochemiczne i fizjologiczne (np. zawartość chlorofilu i stres wodny) mogą nie być wykrywalne bez pasm NIR, czerwono-brzegowego lub hiperspektralnego.
Główne ograniczenia metody mogą obejmować kosztowny system UAM i przedstawioną fotogrametrię. Jednak metoda jest zaprojektowana tak, że aby powtórzyć ten protokół, czujnik wielospektralny i kamera RGB mogą być używane wymiennie. Aby wdrożyć ten protokół, użyto systemu UAM o stałym uchu eBee X wyposażonego w czujnik wielospektralny i kamera RGB (Sequoia) oraz oprogramowanie zarządzania lotem eMotion; jednak inne systemy UAM mogą powtórzyć protokół pod warunkiem, że zawierają czujnik wielospektralny i/lub kamerę RGB, funkcję planowania misji w oprogramowaniu zarządzania lotem, orientację kamery nadir 90 stopni i albo dostępny dla użytkownika dziennik lotu dla geotagowania po locie albo zdolność RTK do rejestrowania pre
Oświadczenia
Autorzy deklarują brak konfliktów interesów. Użyliśmy narzędzi wspomaganych sztuczną inteligencją, takich jak Grammarly i QuillBot, aby udoskonalić gramatykę i dostarczyć sugestie do poprawy.
Podziękowania
Autorzy są wdzięczni miejscowym społecznościom na wyspie Hiiumaa za ich wsparcie, szczególnie lokalnym rolnikom, którzy zarządzają nadmorskimi terenami podmokłymi i zapewniali bezpieczeństwo oraz przyjaźń zespołowi badawczemu podczas prac terenowych. Autorzy dziękują projektowi sieciowemu za zapewnienie wsparcia filmowego: "Wspieramy Naturę – natura-bazowane miejsca uczenia się dla zrównoważonego Morza Bałtyckiego", szczególnie Toomasowi Kokovkinowi i Siiri Külm, którzy pracują nad projektem i koordynują utworzenie Miejsca Uczenia/Laboratorium Żywego w miejscu badawczym używanym jako przykład do zilustrowania tego protokołu.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| eBee X | senseFly/AgEagle | eBee X, https://www.sensefly.com/drones/ebee-x/ | System UAV eBee X to profesjonalny bezzałogowy aparat do mapowania o stałym skrzydle. Może być używany alternatywny system bezzałogowego aparatu do mapowania |
| eMotion | senseFly/AgEagle | https://www.sensefly.com/drone-software/emotion/ | Służy do planowania misji lotów bezpilotowych i zarządzania danymi z powietrza. Oprogramowanie eMotion jest uzupełniającą częścią systemu bezpilotowego eBeeX |
| Dysk twardy zewnętrzny | Dowolny dostawca | NA | Rozmiar zależy od wielkości obszaru badań, wielkości projektu (250 GB - 1 TB) |
| Laptop do pracy terenowej | Dowolny dostawca | NA | zdolna, przenośna maszyna odpowiednia do operacji terenowych i zarządzania lotem drona (na podstawie specyfikacji eMotion: 64-bitowy Windows 10/11; Intel Core i5/i7 (12. generacja +) lub AMD Ryzen 5/7 (>3,5 GHz) - wysokie prędkości taktowania są ważniejsze niż liczba rdzeni; minimum 16 GB (wysoce zalecane 32 GB +); średnia gama karty graficznej NVIDIA GTX/RTX (np. RTX 3060/4060); Wymagany dysk SSD NVMe. |
| System GNSS/RTK Trimble | Trimble Inc. | Model R10 | Posiada odbiornik z oprogramowaniem do pomiarów geodezyjnych i zapasowe baterie. Można również używać alternatywnych systemów GNSS/RTK. |
| Nożyce do trawy | Dowolny dostawca | NA | próbkowanie biomasy (opcjonalnie) |
| Pix4Dmapper | Pix4D | https://www.pix4d.com/product/pix4dmapper-photogrammetry-software/ | Oprogramowanie do fotogrametrii: Pix4Dmapper jest dostępne na zasadach miesięcznych lub rocznych. Aby wdrożyć ten protokół, można użyć alternatywnego oprogramowania do fotogrametrii. |
| Przewodnik do identyfikacji roślin | Dowolny dostawca | NA | Służy do przeprowadzania obserwacji biofizycznych (on-line, książka lub wydruk lokalnych przewodników do identyfikacji roślin) |
| QGIS | QGIS | 3.44.9 Solothurn | Darmowe i otwarte oprogramowanie GIS, dostępne na https://qgis.org/, alternatywne oprogramowanie GIS może być użyte do wdrożenia tego protokołu |
| Ramowana kratka o wymiarach 1 m x 1 m | Dowolny dostawca | NA | Do użycia w fazie 2 do pracy terenowej/próbkowania, czyli do przeprowadzania obserwacji biofizycznych, może być wykonana samodzielnie |
| R | R-Software Services | wersja 4.2.0, https://cran.r-project.org | Otwarte środowisko modelowania prognostycznego do pobrania, szeroko stosowane w statystycznych obliczeniach i grafice, analizie danych i modelowaniu predykcyjnym. |
| RStudio | R-Software Services | wersja 2024.4.0.735, https//posit.co/download/rstudio/ | |
| Rtools | R-Software Services | https://cran.r-project.org/bin/windows/Rtools/ | Ponieważ niektóre pakiety mogą wymagać kompilacji z kodu źródłowego. Kluczowe pakiety używane: terra 1.5 21, sp 1.5 0, sf 1.0 15, rgdal 1.6 6, raster 3.5 15, rsample 1.3 1, MLmetrics 1.1 1 i randomForest 4.7 1.1. |
| Waga (napędzana bateryjnie, wypoziomowana, precyzja ±1 g) | Dowolny dostawca | NA | Wytrzymałe do pracy terenowej |
| Sequoia | Parrot SA | Parrot SEQUOIA+ | Jest to czujnik wielospektralny/RGB, który ma być używany w fazie 1. Czujnik RGB i/lub wielospektralny (wiele profesjonalnych dronów zawiera jeden lub oba czujniki). Do wdrożenia tego protokołu używano Parrot SEQUOIA+ (firma Parrot SA) |
| Czujnik wilgotności gleby | Dowolny dostawca | NA | |
| Aplikacja do prognozy pogody dla dronów UAV | Dowolny dostawca | NA | Do planowania lotów używano https://www.uavforecast.com/ |
| Zestaw czujników WET | Delta T Devices | WET-UM-1.6 | Czujnik wilgotności gleby (opcjonalnie) |
| Stanowisko robocze | Dowolny dostawca | NA | Optymalne specyfikacje potrzebne do płynnego przetwarzania projektów fotogrametrycznych i uczenia maszynowego w R (specyfikacje oparte na wymaganiach oprogramowania Pix4Dmapper: Windows 10/11, 64 bity; Procesor czterordzeniowy lub sześciordzeniowy Intel i9/Threadripper/Ryzen 9/; Karta graficzna GeForce GTX kompatybilna z OpenGL 3.2 i 2 GB pamięci RAM; Dysk twardy: SSD; Duże projekty (ponad 500 - 1000 zdjęć o rozdzielczości 14 MP): 32 GB pamięci RAM, 60 GB wolnego miejsca na dysku SSD. |
Bibliografia
- Breiman L. Random forests. Mach Learn. 2001;45(1):5-32.
- Guisan A, Zimmermann NE. Predictive habitat distribution models in ecology. Ecol Model. 2000;135(2):147-186.
- Tuxen K et al. Mapping changes in tidal wetland vegetation composition and pattern across a salinity gradient using high spatial resolution imagery. Wetl Ecol Manag. 2011;19(2):141-157.
- Joyce CB, Wade PM. European Wet Grasslands: Biodiversity, Management and Restoration. John Wiley; Chichester, New York, Weinheim; 1998.
- Flores-de-Santiago F et al. Assessing the effect of flight altitude and overlap on orthoimage generation for UAV estimates of coastal wetlands. J Coast Conserv. 2020;24:35.
- Morgan RG et al. Unmanned aerial remote sensing of coastal vegetation: A review. Ann GIS. 2022;28(3):385-399.
- Bannari A et al. A review of vegetation indices. Remote Sens Rev. 1995;13(1-2):95.
- Díaz-Delgado R, Lucas R, Hurford C. The Roles of Remote Sensing in Nature Conservation: A Practical Guide and Case Studies. Springer; Cham; 2017.
- Zheng JY et al. Coastal wetland vegetation classification using pixel-based, object-based and deep learning methods based on RGB-UAV. Land. 2022;11(11).
- Horning N et al. Remote Sensing for Ecology and Conservation: A Handbook of Techniques. Oxford University Press; Oxford; 2020.
- Villoslada M et al. Fine scale plant community assessment in coastal meadows using UAV based multispectral data. Ecol Indic. 2020. doi:10.1016/j.ecolind.2019.105979.
- Burkhard B et al. Mapping and assessing ecosystem services in the EU - Lessons learned from the ESMERALDA approach of integration. One Ecosyst. 2018;3:e29153.
- Bhatnagar S et al. A nested drone-satellite approach to monitoring the ecological conditions of wetlands. ISPRS J Photogramm Remote Sens. 2021;174:151-165.
- Nicholson Thomas I et al. Towards a standardised monitoring of ecosystem condition: A literature review on indicators and their data sources. Ecol Indic. 2025;178:113952.
- Scott DB, Frail-Gauthier J, Mudie PJ. Coastal Wetlands of the World: Geology, Ecology, Distribution and Applications. Cambridge University Press; Cambridge, New York; 2014.
- Duarte C et al. The role of coastal plant communities for climate change mitigation and adaptation. Nat Clim Change. 2013;3:961-968.
- Bergamo T et al. Experimental climate change impacts on Baltic coastal wetland plant communities. 2022. doi:10.21203/rs.3.rs-1517117/v1.
- Perillo G et al. Coastal Wetlands: An Integrated Ecosystem Approach. Elsevier; 2018.
- Geary WL et al. A guide to ecosystem models and their environmental applications. Nat Ecol Evol. 2020;4(11):1459-1471.
- Joyce CB. Ecological consequences and restoration potential of abandoned wet grasslands. Ecol Eng. 2014;66:91-102.
- Joyce CB. Plant community dynamics of managed floodplain grasslands: An ordination analysis. In: Joyce CB, Wade PM, editors. European Wet Grasslands: Biodiversity, Management and Restoration. John Wiley; Chichester, New York, Weinheim; 1998. p. 173-191.
- Rūsiņa S, Spuņģis V. 1630* Boreal Baltic Coastal Meadows. In: Semi-Natural Grasslands. Latvian Nature Conservation Agency; Sigulda; 2017.
- White J. The population structure of vegetation. In: The Population Structure of Vegetation. Springer Netherlands; Dordrecht; 1985. p. 1-14.
- Neyman J. On the two different aspects of the representative method: The method of stratified sampling and the method of purposive selection. J R Stat Soc. 1934;97(4):558.
- Magnussen S. Calibration of a confidence interval for a classification accuracy. Open J For. 2021;11(1):14-36.
- Vehmaa A et al. Harmonization of Nordic coastal marsh habitat classification benefits conservation and management. Ocean Coast Manag. 2024;252:107104.
- Kose M et al. 20 years of Baltic Boreal coastal meadow restoration: Has it been long enough? Restor Ecol. 2020;29.
- Kasari-Toussaint L et al. Challenges and solutions in managing semi-natural grasslands: Insights from Estonia. Biol Conserv. 2026;313:111520.
- Villoslada Peciña M et al. Country-scale mapping of ecosystem services provided by semi-natural grasslands. Sci Total Environ. 2019;661:212-225.
- Köster T et al. The management of the coastal grasslands of Estonia. Environ Stud. 2004;10:45-54.
- Burnside NG et al. Use of vegetation classification and plant indicators to assess grazing abandonment in Estonian coastal wetlands. J Veg Sci. 2007;18(5):645-654.
- Ward RD et al. Importance of microtopography in determining plant community distribution in Baltic coastal wetlands. J Coastal Res. 2016;32(5):1062-1070.
- Wolff F et al. RGB vs. multispectral imagery: Mapping aapa mire plant communities with UAVs. Ecol Indic. 2023;148:110140.
- Dale J et al. The use of unmanned aerial vehicles to determine differences in vegetation cover: A tool for monitoring coastal wetland restoration schemes. Remote Sens. 2020;12(24):4022.
- Harris JM, Broussard WP, Nelson JA. Evaluating coastal wetland restoration using drones and high-resolution imagery. Estuaries Coasts. 2024;47(6):1359-1375.
- Maes WH. Practical guidelines for performing UAV mapping flights with snapshot sensors. Remote Sens. 2025;17(4):606.
- Movchan D et al. Collecting and processing drone-based remotely sensed data for use in forest recovery monitoring. J Vis Exp. 2025;(224):e68745.
- Yigitcanlar T et al. Machine learning and remote sensing integration for leveraging urban sustainability: A review and framework. Sustain Cities Soc. 2023;96:104653.
- Kvile KØ et al. Drone and ground-truth data collection, image annotation and machine learning: A protocol for coastal habitat mapping and classification. MethodsX. 2024;13:102935.
- Morgan G et al. UAS remote sensing for coastal wetland vegetation biomass estimation: A destructive vs. non-destructive sampling experiment. Remote Sens. 2025;17.
- Datt B. Visible/near infrared reflectance and chlorophyll content in Eucalyptus leaves. Int J Remote Sens. 1999;20(14):2741-2759.
- Lishawa SC et al. Mechanical harvesting effectively controls young Typha spp. invasion and unmanned aerial vehicle data enhances post-treatment monitoring. Front Plant Sci. 2017;8.
- Wu C, Niu Z, Gao S. The potential of the satellite derived green chlorophyll index for estimating midday light use efficiency in maize, coniferous forest and grassland. Ecol Indic. 2012;14(1):66-73.
- Gianelle D, Vescovo L. Determination of green herbage ratio in grasslands using spectral reflectance: Methods and ground measurements. 2007.
- Sripada RP et al. Aerial color infrared photography for determining early in-season nitrogen requirements in corn. Agron J. 2006;98(4):968-977.
- Crippen RE. Calculating the vegetation index faster. Remote Sens Environ. 1990;34(1):71-73.
- Gitelson AA, Kaufman YJ, Merzlyak MN. Use of a green channel in remote sensing of global vegetation from EOS-MODIS. Remote Sens Environ. 1996;58(3):289-298.
- Pinton D et al. A new algorithm for estimating ground elevation and vegetation characteristics in coastal salt marshes from high-resolution UAV-based LiDAR point clouds. Earth Surf Process Landf. 2020;45(14):3687-3701.
- Xing H et al. MSAVI-enhanced CASA model for estimating the carbon sink in coastal wetland area: A case study of Shandong Province. IEEE J Sel Top Appl Earth Obs Remote Sens. 2024;17:19698-19712.
- Haboudane D. Hyperspectral vegetation indices and novel algorithms for predicting green LAI of crop canopies: Modeling and validation in the context of precision agriculture. Remote Sens Environ. 2004;90(3):337-352.
- Yi W et al. An enhanced monitoring method for spatio-temporal dynamics of salt marsh vegetation using Google Earth Engine. Estuar Coast Shelf Sci. 2024;298:108658.
- Rouse JW, Haas RH, Schell JA, Deering DW. Monitoring vegetation systems in the Great Plains with ERTS [conference presentation]. Presented at: Third ERTS-1 Symposium; Washington, DC; 1974. p. 309-317. Available from: https://www.scirp.org/reference/referencespapers?referenceid=1411719 [Last accessed: 11/30/2025].
- Huete AR. A soil-adjusted vegetation index (SAVI). Remote Sens Environ. 1988;25(3):295-309.
- Paul NC et al. Optimized soil adjusted vegetation index mapping of Pune district using Google Earth Engine. Remote Sens Lett. 2025;16(7):728-736.
- Jordan CF. Derivation of leaf-area index from quality of light on the forest floor. Ecology. 1969;50(4):663-666.
- Bergamo TF et al. From UAV to PlanetScope: Upscaling fractional cover of an invasive species Rosa rugosa. J Environ Manage. 2023;336:117693.
- Torres-Sánchez J et al. Multi-temporal mapping of the vegetation fraction in early-season wheat fields using images from UAV. Comput Electron Agric. 2014;103:104-113.
- Batungwanayo P, Vanclooster M, Koropitan AF. Response of seasonal vegetation dynamics to climatic constraints in northeastern Burundi. J Geosci Environ Prot. 2020;8(9):151-181.
- De Swaef T et al. Applying RGB- and thermal-based vegetation indices from UAVs for high-throughput field phenotyping of drought tolerance in forage grasses. Remote Sens. 2021;13(1):147.
- Kataoka T et al. Crop growth estimation system using machine vision [conference presentation]. Presented at: 2003 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM 2003); 2003. 2:b1079-b1083.
- Puppala H et al. Enhanced Green View Index. MethodsX. 2022;9:101824.
- Meyer GE, Neto JC. Verification of color vegetation indices for automated crop imaging applications. Comput Electron Agric. 2008;63(2):282-293.
- Woebbecke DM et al. Color indices for weed identification under various soil, residue, and lighting conditions. Trans ASAE. 1995;38(1):259-269.
- Guijarro M et al. Automatic segmentation of relevant textures in agricultural images. Comput Electron Agric. 2011;75(1):75-83.
- Sonnentag O et al. Digital repeat photography for phenological research in forest ecosystems. Agric For Meteorol. 2012;152:159-177.
- Louhaichi M, Borman MM, Johnson DE. Spatially located platform and aerial photography for documentation of grazing impacts on wheat. Geocarto Int. 2001;16(1):65-70.
- Motohka T et al. Applicability of Green-Red Vegetation Index for remote sensing of vegetation phenology. Remote Sens. 2010;2(10):2369-2387.
- Hunt ER et al. Evaluation of digital photography from model aircraft for remote sensing of crop biomass and nitrogen status. Precis Agric. 2005;6(4):359-378.
- Barr JR, Green MC, DeMaso SJ et al. Detectability and visibility biases associated with using a consumer-grade unmanned aircraft to survey nesting colonial waterbirds. J Field Ornithol. 2018;89(3):242-257.
- Bendig J et al. Combining UAV-based plant height from crop surface models, visible, and near infrared vegetation indices for biomass monitoring in barley. Int J Appl Earth Obs Geoinf. 2015;39:79.
- Tucker CJ. Red and photographic infrared linear combinations for monitoring vegetation. Remote Sens Environ. 1979;8(2):127-150.
- Bock T. How to install R packages from GitHub (step-by-step guide). 2018. Available from: https://www.displayr.com/installing-r-packages-from-github/ [Last accessed: 5/7/2026].
- Hijmans RJ et al. Raster package in R. Version. 2013. Available from: https://mirrors.sjtug.sjtu.edu.cn/cran/web/packages/raster/raster.pdf.
- Mohammed M, Alsunosi R. Effect of selecting validation dataset on building random forest and decision tree models. AlQalam J Med Appl. 2022:470-478.
- Belgiu M, Drăguţ L. Random forest in remote sensing: A review of applications and future directions. ISPRS J Photogramm Remote Sens. 2016;114:24-31.
- Bergstra J, Bengio Y. Random search for hyper-parameter optimization. J Mach Learn Res. 2012.
- Naidu G, Zuva T, Sibanda EM. A review of evaluation metrics in machine learning algorithms. In: Artificial Intelligence Application in Networks and Systems. Springer International Publishing; Cham; 2023. p. 15-25.
- Manning CD, Raghavan P, Schütze H. Introduction to Information Retrieval. Cambridge University Press; 2008.
- Blair DC. Information Retrieval, 2nd ed. C.J. Van Rijsbergen. London: Butterworths; 1979:208 pp. J Am Soc Inf Sci. 1979;30(6):374-375.
- IDB - Index DataBase. Available from: https://www.indexdatabase.de/ [Last accessed: 5/7/2026].
- Sun Z et al. UAVs as remote sensing platforms in plant ecology: Review of applications and challenges. J Plant Ecol. 2021;14(6):1003-1023.
- Martínez Prentice R et al. Synergistic use of Sentinel-2 and UAV-derived data for plant fractional cover distribution mapping of coastal meadows with digital elevation models. Biogeosciences. 2024;21(6):1411-1431.
- Makumbura RK et al. A systematic review of unmanned aerial vehicles (UAVs) for coastal ecosystem monitoring. Sci Remote Sens. 2026;13:100438.
Przedruki i uprawnienia
