Przedstawiamy niskonakładowy, bezznacznikowy proces za pomocą DeepLabCut do ilościowego określania spontanicznego chodu i lokomocji u myszy poruszających się swobodnie. Ten protokół integruje nagranie wideo z jedną kamerą, bezznacznikowe śledzenie punktów anatomicznych i wyodrębnianie parametrów lokomocji przestrzenno-czasowych, zapewniając nieinwazyjne i dostępne narzędzie do analizy zachowań motorycznych bez specjalistycznego sprzętu.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Tani niskokosztowy proces bez markerów oparty na DeepLabCut do analizy spontanicznego chodu i lokomocji u myszy poruszających się swobodnie
* These authors contributed equally
W tym artykule
Podsumowanie
Streszczenie
Chod jest szeroko stosowanym biomarkerem funkcjonalnym do wykrywania zmian motorycznych w różnych chorobach i stanach, ponieważ odzwierciedla zmiany w koordynacji, sile, równowadze i integracji czuciowo-ruchową. Jednak tradycyjne metody analizy chodu w modelach zwierzęcych często wymagają drogiego sprzętu, złożonych ustawień lub inwazyjnych procedur, które mogą zmieniać naturalne zachowanie. Przedstawiamy niskonakładowy, bezmarkerowy przepływ pracy oparty na DeepLabCut, oprogramowaniu open-source do estymacji pozycji ciała, dla ilościowej analizy chodu i spontanicznej lokomocji u wolno poruszających się myszy. Metoda opiera się na pojedynczej kamerze do akwizycji wideo, bezmarkerowym śledzeniu punktów anatomicznych i ekstrakcji przestrzenno-czasowych parametrów lokomocji, bez konieczności fizycznych markerów czy specjalistycznego sprzętu. Aby zademonstrować zastosowanie protokołu, zaimplementowano go w potrójnym transgenicznym modelu myszy choroby Alzheimera (3xTg-AD) jako przykładowy przykład zastosowania. To podejście zachowuje wolny ruch i minimalizuje stres związany z obsługą, umożliwiając nieinwazyjną ocenę zachowania motorycznego. Protokół jest kompatybilny ze standardowymi środowiskami testowania zachowań. Ogólnie rzecz biorąc, ta metoda zapewnia dostępną i nieinwazyjną ramę dla ilościowej analizy chodu i lokomocji w badaniach przedklinicznych.
Wprowadzenie
Chod to skomplikowana funkcja motoryczna, która powstaje z rzeczywistej interakcji układu motorycznego, sensorycznego i poznawczego, wymagająca skoordynowanego przetwarzania zwrotnego działania sensorycznego, kontroli postawy, planowania motorycznego i aktywacji mięśni, aby wygenerować stabilny, adaptacyjny ruch1. Ze względu na tę integracyjną naturę, zmiany chodu są coraz częściej rozpoznawane jako funkcjonalne wskaźniki dysfunkcji neurologicznej zarówno w praktyce klinicznej, jak i w badaniach eksperymentalnych. U ludzi i w modelach zwierzęcych analiza chodu umożliwia wykrywanie zmian w mobilności, ryzyku upadku, delikatności i zdolności funkcjonalnej, i została zaproponowana jako biomarker progresji choroby i skuteczności interwencji w wielu schorzeniach2,3,4.
W badaniach podstawowych, szczególnie w modelach mysich, ocena spontanicznego chodu i aktywności lokomotorycznej jest szeroko stosowaną strategią do charakteryzacji fenotypu motorycznego i oceny wpływu fizjologicznych zakłóceń oraz interwencji terapeutycznych. Obiektywne ilościowe określenie parametrów lokomotorycznych umożliwia wykrycie subtelnych zmian motorycznych, które nie są wiarygodnie uchwycone wyłącznie przez inspekcję wizualną, ograniczenia, które są szczególnie istotne w badaniach przedklinicznych ukierunkowanych na wczesne lub łagodne fenotypy5. W tym kontekście analiza chodu stała się cennym narzędziem do badania zmian w zachowaniu motorycznym i identyfikowania zmian funkcjonalnych związanych z różnymi warunkami eksperymentalnymi, takimi jak choroby neurologiczne i neurodegeneracyjne6.
Analiza zachowania motorycznego i chodu w modelach mysich tradycyjnie opierała się na wyspecjalizowanych platformach technologicznych przeznaczonych do ilościowego określania zmiennych kinematycznych przestrzennych i czasowych. Systemy takie jak oświetlone przejścia, instrumentacyjne platformy i komercyjne oprogramowanie do śledzenia ruchu są powszechnie stosowane; jednak ich zależność od kosztownego sprzętu i dedykowanej infrastruktury znacznie ogranicza dostępność dla wielu laboratoriów7,8,9,10. Poza uwagami ekonomicznymi, podejścia te wprowadzają dodatkowe ograniczenia eksperymentalne. Kilka systemów wymaga od zwierząt przejścia przez wąskie korytarze lub silnie oświetlone korytarze, wymuszające wzorce ruchowe, które zmniejszają spontaniczne zachowanie, podczas gdy inne opierają się na fizycznych znacznikach, plamach farby lub naklejkach klejących przymocowanych do kończyn. Takie interwencje mogą wywoływać stres, zmieniać mechanikę chodu i komplikować fizjologiczne interpretacje wyników motorycznych11,12,13,14. Łącznie, te ograniczenia podkreślają potrzebę metodologii zdolnych do rejestrowania chodu w naturalnych warunkach wolnego poruszania bez konieczności stosowania inwazyjnych procedur lub kosztownej infrastruktury.
Ocenienie chodu podczas nieograniczonych ruchów umożliwia obserwację bardziej naturalnych wzorców motorycznych, unikając ograniczenia zewnętrznego, które sztucznie regulują prędkość, trajektorię czy postawę. Takie podejście ułatwia charakteryzację zachowań lokomotorycznych w warunkach minimalnie ograniczających. DeepLabCut to otwarta, głęboko-ucząca się rama estymacji pozycji oparta na sieciach neuronowych konwolucyjnych, która wykorzystuje standardowe nagrania wideo do śledzenia przez użytkownika określonych punktów anatomicznych bez konieczności używania fizycznych znaczników. Umożliwiając śledzenie punktów anatomicznych z nagrań wideo, DeepLabCut umożliwia wyodrębnienie parametrów kinematycznych, znacznie zmniejszając koszt i złożoność eksperymentu15,16,17,18. Co ważne, śledzenie bez znaczników minimalizuje interferencję eksperymentalną, co sprawia, że jest to odpowiednie dla badań spontanicznego zachowania. Ten jednokamerowy markerlessowy podejście jest najbardziej odpowiedni dla badań wymagających dostępnego, nieinwazyjnego ilościowego określenia spontanicznej aktywności lokomotorycznej i dwuwymiarowe cechy związane z chodzeniem w warunkach wolnego poruszania. Jednak instrumentacyjne platformy chodu lub trójwymiarowe systemy przechwytywania ruchu są wymagane, gdy potrzebne są bezpośrednie zmienne biomechaniczne, takie jak siły reakcji gruntu, ciśnienie podeszwowe, kąty stawów lub pełna trójwymiarowa kinemyka kończyn.
Celem tego artykułu jest przedstawienie nisko-kosztowego, markerlessowego procesu opartego na DeepLabCut do nieinwazyjnego ilościowego określenia chodu i spontanicznego chodzenia u myszy poruszających się swobodnie, integrując nagrania wideo z jednej kamery, śledzenie punktów anatomicznych i wyodrębnienie parametrów czasowo-przestrzennych zachowań lokomotorycznych w dostępnym procesie, który nie wymaga specjalistycznego sprzętu ani inwazyjnej manipulacji. Ten protokół koncentruje się na metodologicznej implementacji i reprezentatywnych wynikach procesu.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Wszystkie procedury z udziałem zwierząt zostały przeprowadzone zgodnie z wytycznymi NIH Guide for the Care and Use of Laboratory Animals i zostały zatwierdzone przez Komisję Bioetyczną Instytutu Neurobiologii Narodowego Autonomicznego Uniwersytetu Meksyku, zgodnie z protokołem numer 117.
1. Kontekst badania
- Należy wykorzystać myszy spełniające warunki eksperymentalne wymagane dla danego badania. W niniejszym protokole, jako reprezentatywny przykład realizacji procesu, zastosowano potrójny model transgeniczny myszy z chorobą Alzheimera (3xTg-AD), posiadający transgeny APPSwe i tauP301L na tle knock-in PS1M146V, wraz z myszami nietransgenicznymi jako grupą kontrolną.
- Należy przeprowadzić genotypowanie wszystkich zwierząt przed rozpoczęciem badania.
- Myszy należy utrzymywać z dostępem do pożywienia i wody ad libitum w kontrolowanych warunkach: cykl światło-ciemność 12:12 h, temperatura 22 °C ± 2 °C oraz wilgotność względna 60% ± 5%, pod nadzorem weterynaryjnym.
- Rejestracje należy przeprowadzać w fazie jasnej po 60 min okresie habituacji, stosując jedną sesję w otwartym polu (open-field) na zwierzę, aby zachować spontaniczne zachowania eksploracyjne i uniknąć zmniejszenia aktywności związanej z wielokrotną ekspozycją na arenę.
UWAGA: W niniejszym protokole prezentujemy reprezentatywne zapisy wyłącznie w celu zilustrowania przebiegu pracy oraz rodzaju danych dotyczących lokomocji i chodu generowanych przez tę metodę, a nie w celu wsparcia porównań biologicznych między grupami.
2. Materiały
- Nase materiały i sprzęt wymienione w Tabela materiałów oraz sprzęt do rejestracji i analizy spontanicznej lokomocji i chodu. Patrz Rysunek 1 do ogólnego montażu układu eksperymentalnego.
3. Habituacja i rejestracja spontanicznej lokomocji
- Przygotowanie i habituacja zwierząt
- Przenieś ostrożnie mysz z pomieszczenia mieszkalnego do pokoju testów behawioralnych co najmniej 60 min przed eksperymentem, aby umożliwić habituację do środowiska.
- Utrzymuj w pokoju testów behawioralnych kontrolowane warunki środowiskowe, w tym stałą temperaturę 20 °C–22 °C, ustandaryzowane natężenie oświetlenia (120–150 luksów mierzone na poziomie areny) oraz ciągły biały szum w celu zminimalizowania zewnętrznych bodźców słuchowych.
- W okresie habituacji trzymaj zwierzę w jego klatce domowej, nie wprowadzając dodatkowych bodźców ani wzbogaceń. Postępuj ze zwierzętami zgodnie z instytucjonalnymi wytycznymi dotyczącymi dobrostanu zwierząt, aby zminimalizować zmienność behawioralną wywołaną stresem.
- Obsługuj zwierzę w czystych rękawiczkach, wykonując powolne, celowe ruchy. Delikatnie podnieś zwierzę, podtrzymując jego ciało, i umieść je w arenie otwartego pola.
Uwaga: KROK KRYTYCZNY: Niespójna obsługa lub niewystarczający czas habituacji mogą zwiększyć zachowania związane z lękiem i wprowadzić zmienność w parametrach lokomozyjnych. Zapewnij identyczne procedury habituacji dla wszystkich zwierząt i sesji.
- Przygotowanie areny otwartego pola i kamery
- Przed każdą sesją nagraniową dokładnie wyczyść akrylową arenę otwartego pola 70% (v/v) etanolem, aby usunąć resztki zapachów i poprzednie wskazówki zapachowe. Pozostaw powierzchnię do całkowitego wyschnięcia przed użyciem.
- Używaj 70% etanolu w dobrze wentylowanym pomieszczeniu, z dala od źródeł ciepła lub zapłonu i pozwól arenie całkowicie wyschnąć przed użyciem.
- Ustaw stabilnie arenę otwartego pola na drewnianej platformie, upewniając się, że konstrukcja jest stabilna i wolna od wibracji.
- Sprawdź przezroczyste akrylowe ściany i matową powierzchnię podłogi, aby potwierdzić, że są one wolne od kurzu, wilgoci lub resztek odblaskowych, które mogłyby zakłócić śledzenie wideo.
- Ustaw zewnętrzne boczne lampy z białym światłem po obu stronach areny pod kątem około 30–45° względem płaszczyzny areny, aby zapewnić równomierne oświetlenie obszaru nagrywania i zminimalizować cienie, odblaski lub nadmierną jasność. Dostosuj rozmieszczenie lamp przed każdą sesją i zweryfikuj, czy oświetlenie na poziomie areny pozostaje w docelowym zakresie 120-150 luksów.
- Ustaw kamerę pod areną w konfiguracji widoku od dołu w stałej odległości około 80 cm od płaszczyzny areny, zapewniając pełną widoczność obszaru nagrywania. Uwzględnij, że optymalna odległość może wymagać dostosowania w zależności od apertury obiektywu i pola widzenia (FOV) konkretnej kamery, aby zachować pełny zasięg areny.
- Podłącz kamerę do systemu komputerowego i uruchom oprogramowanie do akwizycji wideo przed wprowadzeniem zwierzęcia.
- Dostosuj ostrość kamery i pole widzenia, aby cała powierzchnia areny była widoczna i wyraźnie odwzorowana.
- Kataloguj obraz referencyjny do kalibracji przestrzennej, umieszczając na płaszczyźnie areny siatkę szachownicową lub wzorzec kalibracyjny o znanych wymiarach.
UWAGA: KROK KRYTY CNY: Precyzyjne ustawienie kamery, stała odległość kamery i spójne oświetlenie są niezbędne do niezawodnej bezmarkerowej estymacji pozy. Odchylenia w geometrii lub warunkach oświetleniowych mogą zmniejszyć dokładność śledzenia i zaburzyć porównywalność danych między sesjami.
UWAGA: Do zewnętrznej konstrukcji wsporczej można użyć alternatywnych materiałów, w tym stali nierdzewnej, pod warunkiem, że ustawienie pozostanie stabilne, a wyrównanie nagrywania zostanie zachowane.
UWAGA: Można również zastosować nieprzezroczystą arenę lub alternatywne materiały ścienne, szczególnie gdy wymagana jest dodatkowa kontrola zewnętrznych bodźców wizualnych, pod warunkiem, że ustawienie nagrywania pozostanie stabilne, a zewnętrzne zakłócenia wizualne zostaną zminimalizowane.
UWAGA: Wymiary areny użyte w tym protokole odpowiadają konfiguracji zastosowanej do nagrywania swobodnie poruszających się myszy. Wymiary te mogą być dostosowane do użytego gryzonia i przyjętego protokołu otwartego pola, pod warunkiem zachowania pełnej widoczności zwierzęcia, kalibracji przestrzennej i spójnych warunków akwizycji.
- Rejestracja spontanicznego zachowania lokomozyjnego
- Przed umieszczeniem myszy w arenie, wyświetl krótko identyfikator zwierzęcia w klatce wideo, aby zapewnić bezpośrednią wizualną asocjację między nagraniem a odpowiadającą mu sesją eksperymentalną.
- Uruchom nagrywanie wideo przed umieszczeniem myszy w centrum areny otwartego pola, aby zapewnić uchwycenie początkowego zachowania eksploracyjnego od początku sesji.
- Delikatnie umieść mysz w centrum areny otwartego pola.
- Rejestruj spontaniczną lokomocję w sposób ciągły przez 3 min, nie wprowadzając zakłóceń wizualnych, słuchowych ani dotykowych. W niniejszym protokole dla każdej myszy wykonano tylko jedną sesję nagraniową.
- Monitoruj podgląd wideo na ekranie komputera, aby potwierdzić nieprzerwane nagrywanie i prawidłowe uchwycenie ruchów zwierzęcia.
- Okresowo weryfikuj ustawienie kamery i jednorodność oświetlenia między sesjami, aby zapewnić spójne warunki nagrywania dla wszystkich zwierząt.
- Po zakończeniu okresu nagrywania zatrzymaj akwizycję wideo i ostrożnie usuń zwierzę z areny, stosując tę samą procedurę obsługi opisaną powyżej.
- Zwróć zwierzę do klatki domowej i pozwól mu odpocząć przed kolejnymi procedurami.
UWAGA: Unikaj repozycjonowania zwierzęcia podczas nagrywania, ponieważ zewnętrzne zakłócenia mogą zmienić spontaniczne wzorce chodu i wpłynąć na późniejszą analizę.
- Czyszczenie, przechowywanie danych i zakończenie sesji
- Po każdej sesji ponownie wyczyść arenę otwartego pola 70% (v/v) etanolem i pozwól jej całkowicie wyschnąć przed wprowadzeniem kolejnego zwierzęcia.
- Upewnij się, że na powierzchni areny nie pozostał etanol ani zapach przed wprowadzeniem kolejnego zwierzęcia.
- Natychmiast po każdym nagraniu zanotuj identyfikator zwierzęcia, datę i godzinę sesji, warunki eksperymentalne oraz imię operatora.
- Jeśli testowane są dodatkowe zwierzęta, powtórz procedurę zaczynając od kroku 3.1.1 w identycznych warunkach środowiskowych i eksperymentalnych.
- Zapisz każdy plik wideo w dedykowanym folderze, stosując ustandaryzowaną konwencję nazewnictwa (np. AnimalID_SessionDate_Trial1.mp4).
- Na koniec dnia eksperymentalnego wyłącz system kamer i sprzęt oświetleniowy, aby zapobiec dryftowi ustawień oświetlenia między sesjami.
UWAGA: Chociaż w niniejszym protokole zastosowano 70% etanol, ponieważ jest on powszechnie używanym środkiem dezynfekcyjnym w tego typu procedurach, można również stosować środki dezynfekcyjne kompatybilne z akrylem, aby uniknąć postępującej degradacji powierzchni, pod warunkiem, że arena będzie całkowicie sucha i wolna od resztkowych zapachów przed kolejnym nagraniem.
UWAGA: Jeśli to możliwe, można przygotować wiele aren, aby umożliwić natychmiastowe przełączanie między sesjami i ułatwić ciągły przebieg eksperymentu na zwierzętach.
Zobacz Rysunek 1 w celu zapoznania się z materiałami i montażem układu eksperymentalnego, w tym drewnianą platformą (Rysunek 1A), akrylową areną (Rysunek 1B), systemem oświetlenia bocznego (Rysunek 1C), pozycjonowaniem kamery w widoku od dołu (Rysunek 1D) oraz pełnym układem eksperymentalnym (Rysunek 1E).
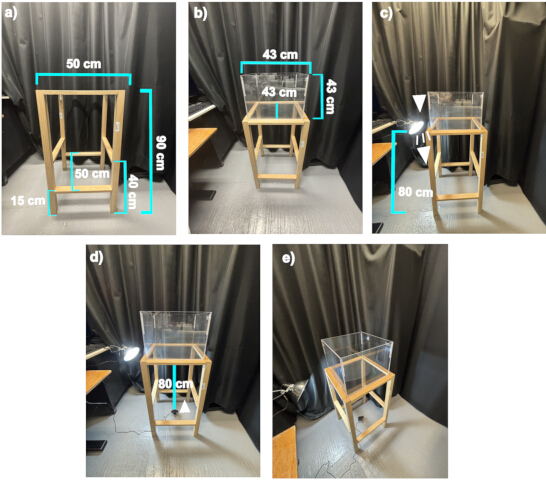
Rysunek 1: Układ eksperymentalny do rejestracji wideo lokomocji w otwartym polu. (A) struktura wsporcza dla areny; (B) akrylowa arena otwartego pola umieszczona na platformie; (C) oświetlenie boczne zapewniające równomierne doświetlenie; (D) rozmieszczenie kamery do rejestracji ruchu od dołu; (E) kompletny układ. Białe groty strzałek wskazują orientację źródła światła na Rysunku 1C oraz kamery na Rysunku 1D. Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
4. Przetwarzanie wideo i analiza kinematyczna
- Przygotowanie i kontrola jakości wideo
- Należy pozyskać surowe nagrania w formacie .MOV, a następnie przekonwertować je do formatu .avi w celu zapewnienia kompatybilności z programem DeepLabCut, zachowując stałą liczbę klatek na sekundę oraz parametry rozdzielczości.
- BNależy niezwłocznie po akwizycji wykonać kopię zapasową wszystkich surowych plików wideo w dedykowanym folderze na komputerze do analizy oraz zastosować ustandaryzowaną konwencję nazewnictwa (np. IdentyfikatorZwierzęcia_Sesja_Data).
- Należy przejrzeć każde nagranie w całości, aby potwierdzić, że jest ono kompletne i wolne od przerw, pominiętych klatek lub uszkodzeń. Filmy z błędami akwizycji powinny zostać wykluczone z analizy.
- Konwertuj filmy do formatu MP4 (H.264) lub nieskompresowanego formatu AVI, jeśli format oryginalny nie jest kompatybilny z DeepLabCut.
- Opcjonalnie można przeprowadzić przycinanie czasowe materiału wideo, aby wyeliminować przedziały pozaeksperymentalne na początku i na końcu sesji (np. podczas wprowadzania lub usuwania zwierzęcia z areny eksperymentalnej).
- Należy potwierdzić, że rozdzielczość i liczba klatek na sekundę są zgodne z parametrami akwizycji zastosowanymi podczas rejestracji i pozostają spójne we wszystkich sesjach.
- Należy zweryfikować, czy cała powierzchnia areny jest widoczna w kadrze wideo oraz czy żadne części ciała nie są stale przysłonięte podczas lokomocji.
- PUmieść wszystkie zweryfikowane i przetworzone filmy w wyznaczonym katalogu projektu do analizy w programie DeepLabCut.
UWAGA: KROK KRYTYCZNY: Niespójna liczba klatek na sekundę, częściowa widoczność areny lub rozmycie ruchu bezpośrednio obniżą dokładność śledzenia. Filmy, które nie spełniają kryteriów jakości, nie powinny być uwzględniane w trenowaniu modelu ani w procesie inferencji.
- Tworzenie i konfiguracja projektu
- Wyznacz bibliotekę wideo dla projektu, wykorzystując albo te same filmy, które mają zostać poddane analizie, albo reprezentatywny podzbiór do trenowania sieci.
- Uruchom środowisko Python i zaimportuj pakiet DeepLabCut.
- Utwórz nowy projekt DeepLabCut, używając polecenia:
- deeplabcut.create_new_project('NazwaProjektu','Autor','ŚcieżkaDoWideo').
- Zdefiniuj punkty orientacyjne anatomiczne (części ciała), którymi interesujesz się w pliku config.yaml, zapewniając jasne i spójne anatomicznie definicje.
- Definicje części ciała powinny być zoptymalizowane pod kątem pytania badawczego i pozostawać identyczne dla wszystkich zwierząt oraz sesji.
- Ekstrakcja klatek i etykietowanie części ciała
- Określ parametry start, stop, numframes2extract oraz cropping_parameters w pliku config.yaml zgodnie z długością filmu i układem przestrzennym.
- Wyodrębnij reprezentatywne klatki za pomocą: deeplabcut.extract_frames(config_path, 'automatic', 'kmeans'/'uniform').
- Przejrzyj wyekstrahowane klatki w celu potwierdzenia uwzględnienia zmienności postawy ciała, orientacji, ułożenia kończyn oraz zakresu faz chodu w całym nagraniu. Jeśli określone postawy, konfiguracje kończyn lub fazy lokomocji są niedoreprezentowane, wyekstrahuj dodatkowe klatki, aby lepiej odwzorować te warunki.
- W przypadku konieczności wyodrębnienia konkretnych faz cyklu chodu, należy ręcznie wyodrębnić klatki, używając funkcji: deeplabcut.extract_frames(config_path, 'manual').
- Uruchom graficzny interfejs etykietowania za pomocą komendy: deeplabcut.label_frames(config_path).
- Oznacz wszystkie zdefiniowane punkty orientacyjne anatomii pokazane w Rysunek 2, w tym reprezentatywną klatkę wideo z momentu akwizycji (Rysunek 2A), automatyczna detekcja punktów ciała nałożona na oryginalną klatkę (Rycina 2B), oraz schematyczną reprezentację zdefiniowanych punktów orientacyjnych ciała i punktów odniesienia areny wykorzystanych do analizy (Rycina 2C). Należy stosować spójne kryteria anatomiczne (np. nos: przednia końcówka pyska; nasada ogona: miejsce połączenia kręgosłupa z ogonem)
- Oznacz spójnie wszystkie cztery kończyny, umieszczając każdy punkt orientacyjny w centrum łapy, nad poduszkami podeszwowymi w momencie kontaktu z podłożem.
- Zapisz i sprawdź etykiety za pomocą funkcji: deeplabcut.check_labels(config_path), a w razie potrzeby popraw nieprawidłowe adnotacje.
- Jeśli jest to możliwe, należy poprosić drugiego przeszkolonego oceniającego o oznakowanie podzbioru klatek w celu oceny spójności między sędziami.
UWAGA: KROK KRYTYCZNY: Niespójne lub anatomicznie nieprecyzyjne etykietowanie jest głównym źródłem błędów w późniejszym śledzeniu. Należy zapewnić ścisłe przestrzeganie definicji punktów charakterystycznych we wszystkich klatkach.
- Trenowanie sieci neuronowej
- Trenuj model estymacji pozy przez 200 epok, aby uzyskać końcowy średni błąd treningowy (RMSE) na poziomie 3,27 piksela oraz średni błąd testowy wynoszący 3,59 piksela, co odpowiada stabilnej wydajności śledzenia w opisanych warunkach akwizycji.
- Utwórz zbiory danych treningowych i ewaluacyjnych za pomocą: deeplabcut.create_training_dataset(config_path).
- Dostosuj parametr Training Fraction w pliku config.yaml, aby zdefiniować proporcję obrazów wykorzystywanych do uczenia.
- Zweryfikuj dostępność procesora GPU, uruchamiając polecenie: nvidia-smi.
- Rozpocznij trenowanie sieci za pomocą: deeplabcut.train_network(config_path, save_epochs=5, epochs=200).
- Monitoruj stratę podczas trenowania i przerwij proces, gdy wartości straty się ustabilizują i nie zostanie zaobserwowana dalsza poprawa.
- W przypadku przerwania procesu uczenia należy go wznowić z ostatniego zapisanego punktu kontrolnego.
- Oceń wytrenowany model, używając funkcji: deeplabcut.evaluate_network(config_path), i zapisz średni błąd pikselowy.
- Jeśli błąd przekroczy dopuszczalny próg dla danej konfiguracji eksperymentalnej, należy dodać kolejne etykietowane klatki lub doprecyzować adnotacje, a następnie powtórzyć proces uczenia.
UWAGA: Dopuszczalne progi błędu pikselowego mogą się różnić w zależności od rozdzielczości kamery i rozmiaru areny, jednak powinny pozostać spójne we wszystkich eksperymentach.
- Analiza wideo i kwantyfikacja chodu
- Punkty o wartości prawdopodobieństwa poniżej 0,3 należy uznać za brakujące.
- Interpoluj liniowo brakujące punkty tylko wtedy, gdy luki nie przekraczają 3 kolejnych klatek; dłuższe luki wyklucz z analizy.
- Zdefiniuj epizody lokomocji, przyjmując próg prędkości środka ciała wynoszący 10 cm/s.
- Należy wykluczyć ruchy poniżej tego progu oraz zdarzenia przejściowe trwające krócej niż 3 klatki.
- Przeprowadź inferencję dla filmów eksperymentalnych, używając: deeplabcut.analyze_videos(config_path, [video_path], save_as_csv=True).
- Wygeneruj filmy z etykietami, używając funkcji: deeplabcut.create_labeled_video(config_path, [video_path]), aby wizualnie potwierdzić jakość śledzenia (Rycina 2).
- Ustaw parametr pcutoff w pliku config.yaml na 0,6, aby zastosować próg ufności podczas wizualizacji i ewaluacji śledzenia.
- Zaimportuj wyjściowe pliki CSV do środowiska obliczeń statystycznych wymienionego w Tabela materiałówwraz z odpowiadającym im pakietem analitycznym oraz dostarczonymi niestandardowymi skryptami w Materiał uzupełniający 1 do kwantyfikacji behawioralnej.
- Przelicz indeksy klatek na czas, korzystając z oryginalnej częstotliwości próbkowania wideo.
- Kalibrację wymiarów przestrzennych należy przeprowadzić poprzez przekształcenie współrzędnych pikseli w jednostki fizyczne, wykorzystując znane wymiary areny oraz śledzone punkty orientacyjne w jej narożnikach.
- Przeprowadź kontrolę jakości śledzonych współrzędnych przed ekstrakcją wskaźników.
- Punkty o wartości prawdopodobieństwa poniżej 0,3 należy uznać za brakujące i w odpowiednich przypadkach zastąpić je interpolacją liniową.
- Podczas inspekcji wizualnej należy zidentyfikować trajektorie odstające, a następnie w razie potrzeby je skorygować lub wykluczyć.
- Zdefiniuj segmenty chodu, stosując zsynchronizowane kryteria kinematyczne oparte na przemieszczeniu środka ciężkości ciała oraz ruchu kończyn tylnych.
- Należy wykluczyć zachowania nie locomotorowe, takie jak wstawanie na tylne łapy, obracanie się i pielęgnacja ciała.
- Ręcznie skalibrować i doprecyzować progi definicyjne zgodnie z warunkami eksperymentalnymi i modelem zwierzęcym, aby do analizy zachować jedynie wyraźne, ciągłe epizody aktywności lokomotorycznej.
- Oblicz wskaźniki chodu wynikające z zależności geometrycznych i czasowych między śledzonymi punktami charakterystycznymi, wykorzystując przefiltrowane ciągłe segmenty lokomocji (Tabela 1). Obejmowały one długość kroku (stride length), długość stopnia (step length), szerokość kroku, kadencję, czas trwania kroku (stride duration), czas trwania stopnia (step duration), czas podporu, czas przenoszenia, amplitudę ipsilateralną oraz miary przemieszczenia dla poszczególnych kończyn.
- Wyodrębnij parametry otwartego pola z pełnego nagrania, korzystając z tych samych danych śledzenia (Tabela 1). Obejmowały one całkowity przebyty dystans, średnią prędkość, czas spędzony w ruchu, procent czasu spędzonego w ruchu, liczbę i czas trwania epizodów chodzenia oraz skumulowany dystans pokonany w strefie centralnej, peryferyjnej i narożnych.
- Zbierz wszystkie wyniki w ustrukturyzowany plik główny w celu przeprowadzenia dalszej analizy statystycznej.
- Generuj reprezentacje wizualne (np. trajektorie, mapy ciepła, przemieszczenia w czasie, wzorce chodu i wykresy koordynacji między kończynami), korzystając ze środowisk obliczeniowych wymienionych w Tabela materiałów oraz opisane powyżej skrypty do wykresów.
- W treści przedstawiono reprezentatywne zsynchronizowane wizualizacje ufności punktowej, detekcji cykli chodu, klasyfikacji stref eksploracyjnych oraz koordynacji między kończynami w ramach Wideo uzupełniające 1 i Film uzupełniający 2 w celu ułatwienia interpretacji przebiegu analizy.
- Kontrola jakości i kopia zapasowa danych
- Przeprowadź wizualną inspekcję losowego podzbioru oznaczonych filmów, aby potwierdzić spójność anatomiczną pomiędzy klatkami i sesjami.
- Porównaj przewidywane pozycje punktów charakterystycznych z adnotacjami w celu weryfikacji stabilności i zdolności do generalizacji modelu.
- Zapisz pełną kopię projektu, w tym plik config.yaml, oryginalne etykiety, wyuczone wagi sieci oraz pliki wyjściowe.
- Należy udokumentować wersje oprogramowania wykorzystanego w przepływie pracy, w tym DeepLabCut, Python, PyTorch, CUDA oraz środowisko obliczeń statystycznych, wraz ze specyfikacją GPU i datą przeprowadzenia analizy.
- Wygeneruj raport podsumowujący średnie błędy i czasy przetwarzania z pliku evaluation-results.csv.
- Utwórz kopię zapasową całego projektu w lokalnym archiwum oraz na serwerze instytucjonalnym lub w bezpiecznej chmurze.
- Środowisko obliczeniowe i zasoby zapewniające odtwarzalność
- Nagraj oryginalne materiały wideo w formacie .MOV w rozdzielczości 1080. × 1920 pikseli i około 60 kl./s.
- Przeprowadź wstępne przetwarzanie i transkoduj filmy do formatu .avi.
- W tym kroku konwersji należy wyciąć obszar zainteresowania i zmienić jego rozmiar do kwadratowej rozdzielczości 720. × 720 pikseli, a częstotliwość klatek należy ustandaryzować do stałej wartości 60 FPS, aby zapewnić dokładną kwantyfikację czasową podczas późniejszej analizy kinematycznej.
- Wdróż proces śledzenia bezmarkerowego przy użyciu programu DeepLabCut w wersji 3.0.0rc13 w środowisku Python skonfigurowanym z Python 3.12.12, PyTorch 2.5.1 oraz CUDA 11.8.
- Trenuj model estymacji pozy przez 200 epok, aby uzyskać końcowy średni błąd treningowy (RMSE) wynoszący 3,27 piksela oraz średni błąd testowy wynoszący 3,59 piksela.
- Przeprowadź analizę po śledzeniu, korzystając ze środowiska obliczeń statystycznych oraz dostarczonych niestandardowych skryptów w Materiał uzupełniający 1 do kwantyfikacji chodu i aktywności w otwartym polu.
- Aby zidentyfikować odcinki chodu, należy zastosować próg prędkości środka ciała wynoszący 10 cm/s. Luki do 3 klatek między epokami lokomocji należy uzupełnić, a ruchy przejściowe krótsze niż 3 klatki należy wykluczyć, aby zachować ciągłe segmenty chodu do analizy.
- Dostarcz odpowiednie ustawienia pliku config.yaml, reprezentatywne skrypty analizy, przykładowe pliki wideo i śledzenia oraz wagi modelu w Materiał uzupełniający 1.
- Należy podać dodatkowe szczegóły dotyczące implementacji, metryki oceny modelu, specyfikację sprzętową oraz parametry analizy dla konkretnych przypadków w Materiał uzupełniający 1, w stosownych przypadkach.
UWAGA: Należy dostosować te parametry do warunków akwizycji zastosowanych w każdym eksperymencie.
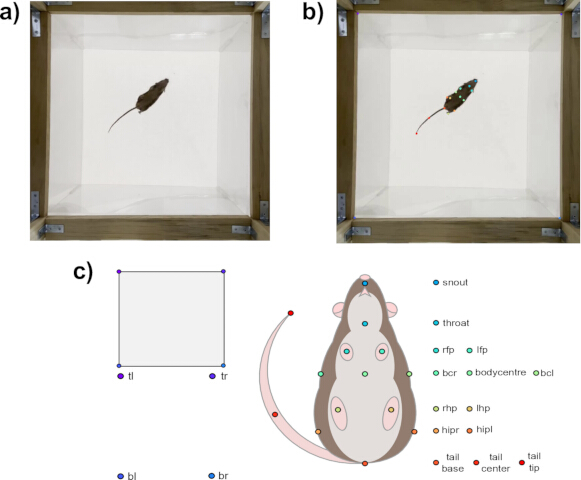
Rycina 2: Reprezentatywny schemat postępowania w zakresie bezmarkerowego śledzenia punktów ciała i analizy chodu na podstawie nagrań wideo. (A) Reprezentatywna klatka wideo myszy poruszającej się swobodnie w obrębie areny otwartego pola podczas akwizycji. (B) Przykład zautomatyzowanej detekcji punktów ciała nałożonej na oryginalną klatkę wideo po estymacji pozy, ilustrujący punkty orientacyjne anatomiczne wykorzystywane do analizy. (C) Schematyczne przedstawienie zdefiniowanych punktów orientacyjnych ciała oraz punktów referencyjnych areny wykorzystywanych do rekonstrukcji chodu, kalibracji przestrzennej i ilościowej analizy lokomocji. Punkty orientacyjne i referencyjne areny: ryjek, gardło, środek ciała, lewy środek ciała (bcl), prawy środek ciała (bcr), lewe biodro (hipl), prawe biodro (hipr), nasada ogona, środek ogona, koniec ogona, lewa przednia łapa (lfp), lewa tylna łapa (lhp), prawa przednia łapa (rfp), prawa tylna łapa (rhp), góra lewo (tl), góra prawo (tr), dół lewo (bl) oraz dół prawo (br). Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Po zastosowaniu procesu śledzenia i analizy, zautomatyzowane przetwarzanie pozwoliło na rekonstrukcję spontanicznej lokomocji w otwartym polu z wykorzystaniem zdefiniowanego punktu orientacyjnego centrum ciała oraz wygenerowanie wyników ilościowych odpowiednich do dalszej analizy. Reprezentatywne wykresy trajektorii ilustrują, w jaki sposób protokół rejestruje przemieszczenie przestrzenne w obrębie areny, czas zajętości oraz dynamikę prędkości podczas swobodnej eksploracji. Zmienne dotyczące otwartego pola przedstawione ...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
To studium przedstawia niskobudżetowe, bezmarkerowe podejście do analizy spontanicznej lokomocji i chodu u swobodnie poruszających się myszy, wykorzystujące standardową akwizycję wideo i oparte na DeepLabCut oszacowanie pozycji w ramach przystępnego przepływu pracy. Przepływ pracy umożliwia wyodrębnienie z nagrań wideo zmiennych związanych z lokomocjią i chodem, zachowując naturalne zachowania lokomotoryczne i zmniejszając interferencję eksperymentalną. W tym sensie, protokół oferuje praktyczną i dostępną alternatywę dla...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy deklarują, że badania przeprowadzono bez jakichkolwiek komercyjnych lub finansowych relacji, które mogłyby być uznane za potencjalny konflikt interesów.
Podziękowania
J.J.A.-G jest doktorantem z Programa de Doctorado en Ciencias Biomédicas, Universidad Nacional Autónoma de México (UNAM) i otrzymał stypendium SECIHTI (nr 1145816). Ponadto autorzy dziękują A. R. Aguilar Vázquez, E.A. De los Ríos Arellano i D. Gasca Martínez za ich wsparcie techniczne.
FUNDOWANIE: Badania te były finansowane przez UNAM-PAPIIT (209325, IN227026) i grant nauk podstawowych i przy granicy o numerze CBF-2025-G-35.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| 70% ethanol | Generic | N/A | Czyszczenie aren podczas sesji |
| Adjustable white-light lamps | Generic | N/A | Utrzymanie stałego oświetlenia (100–150 lx) |
| Black curtains/glare control | Generic | N/A | Zmniejszenie światła zewnętrznego/odbić |
| Checkerboard grid template | Generic | N/A | Obrazek odniesienia do kalibracji przestrzennej |
| DeepLabCut (v3.0.0rc13) | Open-source | N/A | Oprogramowanie do estymacji pozę |
| Digital video camera (HD, 16:9; ≥60 fps) | Generic | N/A | Ustawienia stałe w trakcie sesji |
| Nvidia GPU workstation | Custom build | N/A | Sprzęt do treningu/inferencji modelu |
| Lux meter | Generic | N/A | Weryfikacja oświetlenia na poziomie areny |
| PyTorch | Pytorch Foundation | N/A | Framework wymagany przez DeepLabCut |
| Transparent acrylic open-field arena (42 × 42 × 42 cm) | Custom-made / In-house | N/A | Arena typu open-field |
| Under-arena camera mount (90° view) | Custom-made / In-house | N/A | Stabilne mocowanie do nagrywania od dołu |
| CUDA | Nvidia corporation | N/A | Równoległe przetwarzanie przyspieszane przez GPU |
| R programming language | R Foundation | N/A | Język programowania do analizy danych |
Bibliografia
- Takakusaki, K. Functional neuroanatomy for posture and gait control. J Mov Disord. 10 (1), 1-17 (2017).
- Pamoukdjian, F., et al. Measurement of gait speed in older adults to identify complications associated with frailty: a systematic review. J Geriatr Oncol. 6 (6), 484-496 (2015).
- Mukli, P., et al. Gait variability predicts cognitive impairment in older adults with subclinical cerebral small vessel disease. Front Aging Neurosci. 14, 1052451 (2022).
- Mancini, M., et al. Digital gait biomarkers in Parkinson’s disease: susceptibility/risk, progression, response to exercise, and prognosis. NPJ Parkinsons Dis. 11 (1), 51 (2025).
- Lakes, E. H., Allen, K. D. Gait analysis methods for rodent models of arthritic disorders: reviews and recommendations. Osteoarthritis Cartilage. 24 (11), 1837-1849 (2016).
- Wisniewski, T., Masurkar, A. V. Gait dysfunction in Alzheimer disease. Handb Clin Neurol. 196, 267-274 (2023).
- Walter, J., et al. The CatWalk XT is a valid tool for objective assessment of motor function in the acute phase after controlled cortical impact in mice. Behav Brain Res. 392, 112680 (2020).
- Connell, J. W., Allison, R., Reid, E. Quantitative gait analysis using a motorized treadmill system sensitively detects motor abnormalities in mice expressing ATPase defective spastin. PLoS One. 11 (3), e0152413 (2016).
- Rostosky, C. M., Milosevic, I. Gait analysis of age-dependent motor impairments in mice with neurodegeneration. J Vis Exp. (136), e57752 (2018).
- Rastoldo, G., et al. Quantitative evaluation of a new posturo-locomotor phenotype in a rodent model of acute unilateral vestibulopathy. Front Neurol. 11, 505 (2020).
- Carregosa, D., et al. Locomotor and gait changes in the LPS model of neuroinflammation are correlated with inflammatory cytokines in blood and brain. J Inflamm. 21 (1), 39 (2024).
- Sugimoto, H., Kawakami, K. Low-cost protocol of footprint analysis and hanging box test for mice applied to chronic restraint stress. J Vis Exp. (143), e59027 (2019).
- Wong, J., Shah, P. K. 3D kinematic gait analysis for preclinical studies in rodents. J Vis Exp. (150), e59612 (2019).
- Stauch, K. L., et al. Applying the RatWalker system for gait analysis in a genetic rat model of Parkinson’s disease. J Vis Exp. (167), e62002 (2021).
- Mathis, A., et al. DeepLabCut: markerless pose estimation of user-defined body parts with deep learning. Nat Neurosci. 21 (9), 1281-1289 (2018).
- Nath, T., et al. Using DeepLabCut for 3D markerless pose estimation across species and behaviors. Nat Protoc. 14 (7), 2152-2176 (2019).
- Lauer, J., et al. Multi-animal pose estimation, identification and tracking with DeepLabCut. Nat Methods. 19 (4), 496-504 (2022).
- Sturman, O., et al. Deep learning-based behavioral analysis reaches human accuracy and is capable of outperforming commercial solutions. Neuropsychopharmacology. 45 (11), 1942-1952 (2020).
- Castillo-Mariqueo, L., Pérez-García, M. J., Giménez-Llort, L. Modeling functional limitations, gait impairments, and muscle pathology in Alzheimer’s disease: studies in the 3xTg-AD mice. Biomedicines. 9 (10), 1365 (2021).
- Nyul-Toth, A., et al. Early manifestation of gait alterations in the Tg2576 mouse model of Alzheimer’s disease. Geroscience. 43 (4), 1947-1957 (2021).
- Ni, H., et al. Impairment of theta oscillations in the hippocampal CA1 region may mediate age-dependent movement alterations in the 5xFAD mouse model of Alzheimer’s disease. Sci Rep. 15 (1), 10975 (2025).
- Broberg, D. N., et al. Effects of memantine and high dose vitamin D on gait in male APP/PS1 Alzheimer’s disease mice following vitamin D deprivation. J Alzheimers Dis. 85 (4), 1755-1766 (2022).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
