Niniejsza praca przedstawia zorientowaną na sterowanie strukturę cyfrowego bliźniaka do monitorowania i optymalizacji systemów naftowo-gazowych z wykorzystaniem uczenia maszynowego oraz modeli opartych na prawach fizyki, ocenianą na zbiorach danych symulowanych i referencyjnych.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł badawczy
Opracowanie frameworku cyfrowego bliźniaka z uwzględnieniem sterowania do monitorowania i optymalizacji systemów wydobycia ropy i gazu w czasie rzeczywistym
W tym artykule
Podsumowanie
Streszczenie
W niniejszym artykule zaproponowano strukturę cyfrowego bliźniaka z uwzględnieniem sterowania, służącą do monitorowania i usprawniania systemów wydobycia ropy naftowej i gazu. Metoda ta łączy czasoprzestrzenne grafowe sieci neuronowe, asymilację danych Neural 4D-Var, sterowanie oparte na uczeniu ze wzmocnieniem oraz operatorowe sieci neuronowe uwzględniające fizykę (FNO i model operatora neuronowego). Do oceny struktury wykorzystano benchmarkowe zbiory danych systemów cyberfizycznych (SWaT i WADI) oraz symulowany zbiór danych z sektora ropno-gazowego. Wyniki, potwierdzone kilkunastoma niezależnymi uruchomieniami z zastosowaniem miar średnich, wykazują poprawę wydajności w zakresie estymacji stanu, detekcji anomalii oraz optymalizacji sterowania. Ocena ta jest jednak ograniczona do zbiorów benchmarkowych i symulowanych; do potwierdzenia praktycznej przydatności niezbędna jest dodatkowa walidacja z wykorzystaniem rzeczywistych danych przemysłowych.
Wprowadzenie
Konieczność zapewnienia bezpiecznych i efektywnych sieci transportu ropy naftowej i gazu wzrosła ze względu na rosnące zapotrzebowanie energetyczne świata. Jednak utrzymanie niezawodności rurociągów jest poważnie utrudnione przez niszczejącą infrastrukturę i rosnącą złożoność systemów. W związku z tym technologia cyfrowego bliźniaka (digital twin – DT) wzbudziła zainteresowanie jako strategia zarządzania cyklem życia oparta na danych, która umożliwia ocenę ryzyka, konserwację predykcyjną i optymalizację systemów w środowiskach przemysłowych1,2,3,4,5. Cyfrowa transformacja w systemach przemysłowych – od konserwacji reaktywnej po inteligentne podejmowanie decyzji w oparciu o dane – zwiększyła wykrywalność anomalii, przewidywanie awarii oraz niezawodność systemów6,7,8. Zastosowania DT w optymalizacji procesów, konserwacji predykcyjnej i inteligentnej produkcji były przedmiotem licznych badań. Na przykład zaproponowano modele oparte na DT do predykcyjnej analizy awarii10 i oceny ekologicznej wydajności11, a także do optymalizacji produkcji w oparciu o głębokie uczenie. DT są wykorzystywane w przemyśle naftowym i gazowym w celu usprawnienia monitorowania i identyfikacji anomalii poprzez modelowanie systemów, ocenę wydajności i integrację danych z wielu czujników12,13,14,15.
Mimo tych postępów, większość obecnych technik DT koncentruje się na dyskretnych funkcjach, takich jak monitorowanie, modelowanie lub detekcja anomalii, wykazując niewielką integrację synchronizacji i sterowania w czasie rzeczywistym. Wiele systemów nie posiada możliwości dwukierunkowej interakcji i adaptacyjnego uczenia się, funkcjonując jako cyfrowe cienie z jednokierunkowym przepływem danych. Ograniczenie to jest szczególnie istotne w systemach naftowo-gazowych, gdzie dynamiczne warunki i złożone wzorce usterek wymagają ciągłego uczenia się i sterowania. Ponadto obecne techniki systemów cyberfizycznych, które ograniczają się głównie do analizy offline, nie wspierają sterowania w zamkniętej pętli w czasie rzeczywistym w skomplikowanych procesach przemysłowych16. Dodatkowo współczesne podejścia w celu opisania interakcji rozproszonych czujników opierają się głównie na tradycyjnych technikach uczenia maszynowego i filtrowania, przy niewielkim wykorzystaniu zaawansowanych modeli, takich jak czasoprzestrzenne grafowe sieci neuronowe. Brakuje również badań nad wykorzystaniem technik uczenia operatorów do przechwytywania nieliniowej dynamiki fizycznej, zwłaszcza w systemach wydobycia ropy i gazu17. W konsekwencji istniejące systemy DT nie są w stanie zintegrować asymilacji danych w czasie rzeczywistym i sterowania adaptacyjnego przy jednoczesnym modelowaniu złożonych zależności czasoprzestrzennych.
Ponieważ naśladują one przemysłowe ustawienia sterowania, zestawy danych referencyjnych, takie jak SWaT i WADI, są często wykorzystywane do walidacji technik opartych na DT w systemach cyber-fizycznych18. Ponadto DT zapewniają bardziej ogólne korzyści, takie jak zwiększona wydajność, lepsza wymiana wiedzy i bezpieczny transfer danych w całym procesie przemysłowym19,20. Szczególnie w branżach o wysokim ryzyku, takich jak sektor naftowy i gazowy21,22,23, ich potencjał w zarządzaniu bezpieczeństwem, monitorowaniu w czasie rzeczywistym i automatyce przemysłowej staje się coraz szerzej uznawany. Niemniej jednak, do praktycznego wdrożenia wciąż potrzebne są bardziej kompletne i zintegrowane rozwiązania, które łączą możliwości modelowania, monitorowania i sterowania. Badania ewaluacyjne, takie jak te przytoczone w24,25, położyły fundamenty, demonstrując zastosowania i korzyści z DT w poprawie wydajności operacyjnej oraz sposobów podejmowania decyzji. Tabela 1 przedstawia porównanie istniejących metod w zakresie produkcji ropy i gazu oraz zarządzania sterowaniem26,27,28,29. Ze względu na wysokie ryzyko operacyjne i skomplikowaną dynamikę systemów produkcji ropy i gazu, tradycyjne metody konserwacji są często niewystarczające do szybkiej identyfikacji anomalii i reakcji na nie30,31,32,33. Mimo że w ostatnim czasie poprawiło się zarządzanie bezpieczeństwem i zdalny monitoring, wciąż wymagane są inteligentne systemy zdolne do ciągłego wykrywania, uczenia się i sterowania w czasie rzeczywistym.
Niniejsza praca proponuje architekturę cyfrowego bliźniaka (digital twin) zorientowaną na sterowanie, która łączy spatiotemporal graph neural networks, asymilację danych metodą neural 4D-Var, physics-informed neural operators oraz sterowanie oparte na uczeniu przez wzmacnianie w celu przezwyciężenia tych trudności. Proponowany system ustanawia jednolity potok dla zbierania danych, estymacji stanu, detekcji anomalii i optymalizacji sterowania. Podczas gdy spatiotemporal graph neural networks rejestrują interakcje między rozproszonymi czujnikami, do reprezentacji złożonej, nieliniowej dynamiki systemu wykorzystuje się physics-informed neural operators, takie jak Fourier Neural Operator oraz Deep Operator Network (model operatora neuronowego). Uczenie przez wzmacnianie umożliwia adaptacyjne sterowanie w pętli zamkniętej, natomiast neuronowa asymilacja danych poprawia dokładność estymacji stanu. Generalizowalność proponowanej metody w środowiskach przemysłowych została wykazana poprzez ewaluację z wykorzystaniem benchmarkowych zbiorów danych systemów cyberfizycznych (SWaT i WADI) oraz symulowanych danych z sektora ropy i gazu. Praca ta eliminuje główne niedoskonałości obecnych systemów DT i oferuje skalowalne oraz elastyczne rozwiązanie do monitorowania i optymalizacji w czasie rzeczywistym w systemach produkcji ropy i gazu, integrując modelowanie, uczenie i sterowanie w ramach ujednoliconej struktury.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Niniejsze badanie nie obejmuje udziału ludzi ani zwierząt. Wykorzystane zbiory danych (SWaT oraz WADI) są publicznie dostępnymi zbiorami danych referencyjnymi i nie zawierają żadnych danych wrażliwych ani osobowych.
Zaproponowane podejście ustanawia zorientowany na sterowanie cyfrowy bliźniak, który umożliwia wdrożenie najnowocześniejszych algorytmów głębokiego uczenia, asymilację danych oraz ciągłą ewaluację i optymalizację systemów wydobycia oraz sterowania ropą i gazem. Najpierw zbierane są multimodalne dane z czujników w czasie rzeczywistym z geograficznie rozproszonej infrastruktury produkcyjnej, a następnie modelowane za pomocą struktury grafu, która definiuje łączność i interakcje między komponentami produkcyjnymi. Następnie wykorzystuje się operatorów neuronowych opartych na fizyce (physics-informed neural operators) do konstrukcji aproksymacji na poziomie operatorów dla równań rządzących nieliniowym przepływem wielofazowym, co ułatwia skalowalną symulację w ramach cyfrowego bliźniaka. W niniejszych badaniach termin „Neural operator model” został użyty w odniesieniu do głębokiej sieci operatorowej (Deep Operator Network). Aby uwzględnić zależności przestrzenne i czasowe między geograficznie rozproszonymi zasobami produkcyjnymi, w ramach reprezentacji opartych na fizyce trenowane są czasoprzestrzenne grafowe sieci neuronowe. W celu utrzymania spójności i synchronizacji przewidywań symulacji cyfrowego bliźniaka z danymi monitoringu w czasie rzeczywistym, nawet przy zaszumionych i przestrzennie nieregularnych pomiarach, zastosowano różniczkowalne podejście do asymilacji danych wykorzystujące neural 4DVAR. Na bazie zsynchronizowanego w czasie rzeczywistym cyfrowego bliźniaka trenowane jest narzędzie optymalizacyjne oparte na uczeniu ze wzmocnieniem do sterowania w czasie rzeczywistym. Ostatecznie cyfrowy bliźniak pozostaje gotowy do ciągłej aktualizacji modeli i adaptacyjnej skalowalności w dłuższym okresie czasu, w oparciu o stałe odświeżanie danych z nowych dostępnych pomiarów.
Proponowana architektura cyfrowego bliźniaka udoskonala konwencjonalną architekturę cyfrowego bliźniaka poprzez dodanie do niej inteligencji, adaptacyjności oraz świadomości sterowania. Cały proces składa się z czterech modułów: (i) pozyskiwania danych/konstrukcji grafu, (ii) estymacji stanu za pomocą operatorów neuronowych i ST-GNN, (iii) wykrywania anomalii za pomocą analizy opartej na residuach oraz (iv) sterowania opartego na uczeniu ze wzmocnieniem.
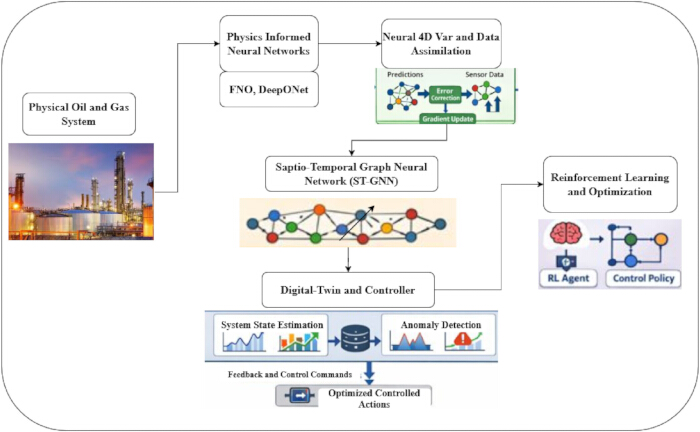
Rysunek 1: Ogólna architektura cyfrowego bliźniaka zorientowanego na sterowanie. Wykrywanie anomalii, czasoprzestrzenne grafowe sieci neuronowe, synchronizacja neuronowa 4D-Var, operatory neuronowe oparte na fizyce oraz sterowanie w pętli zamkniętej oparte na uczeniu ze wzmocnieniem dla systemów wydobycia ropy i gazu zostały zintegrowane w proponowanym modelu cyfrowego bliźniaka zorientowanego na sterowanie. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Rysunek 1 przedstawia proces funkcjonalny cyfrowego bliźniaka świadomego sterowania produkcją ropy i gazu jako cyberfizycznego systemu w pętli zamkniętej. Proces funkcjonalny rozpoczyna się na poziomie systemu produkcji ropy i gazu, w którym różne czujniki rozmieszczone na odwiertach, rurociągach, zaworach i jednostkach przetwórczych rejestrują w danej chwili dane dotyczące ciśnienia, natężenia przepływu, temperatury oraz parametrów sterowania. Różne czujniki rejestrują dane w różnych formatach, a następnie są one przesyłane do cyfrowego bliźniaka, co stanowi podstawę świadomości organizacyjnej w danej chwili.
Proponowana metodologia obejmuje następujące kroki:
Gromadzenie danych
Informacje w czasie rzeczywistym z czujników dotyczące ciśnienia, natężenia przepływu, temperatury oraz sygnałów sterujących są pobierane ze środowisk wydobycia ropy i gazu. W celu weryfikacji odporności i zdolności do generalizacji wykorzystuje się inne dostępne zbiory danych referencyjnych, takie jak SWAT i WADI. Aby zapewnić odtwarzalność, każdy etap proponowanej metodologii został określony przy użyciu szczegółów technicznych.
[W celu uzyskania informacji na temat generowania zbioru danych i symulacji należy zapoznać się z plikiem uzupełniającym (S1).]
W celu wykazania możliwości koncepcyjnego cyfrowego bliźniaka w odniesieniu do złożonych i wielowymiarowych danych szeregów czasowych, a także zdarzeń nietypowych, wykorzystano dwa publiczne benchmarkowe zestawy danych systemów sterowania przemysłowego z dziedziny badań nad systemami sterowania przemysłowego: zestawy danych Secure Water Treatment (SWaT) oraz Water Distribution (WADI)34. Oba zestawy danych pochodzą z realistycznych cyberfizycznych stanowisk testowych i zawierają wielowymiarowe dane z czujników i elementów wykonawczych dla scenariuszy normalnej pracy, jak i scenariuszy anomalii/ataków wywołanych w tych systemach. Wykorzystanie zbiorów danych SWaT i WADI umożliwia przeprowadzenie testów międzydomenowych oraz udowodnienie możliwości generalizacji poza cyberfizyczne stanowiska testowe na szersze rozproszone systemy przemysłowe z zależnościami przestrzennymi i czasowymi. Opis zbiorów danych przedstawiono w Tabeli 2.
W proponowanych badaniach wykorzystano trzy różne zestawy danych do szerokiej ewaluacji opracowanej metodologii cyfrowego bliźniaka przedstawionej w Tabeli 2. Podstawowy zestaw danych składa się z danych symulowanych dotyczących organizacji produkcji w przemyśle naftowym i gazowym i ma na celu odwzorowanie rzeczywistych pomiarów operacyjnych rejestrowanych przez system, a także warunków sterowania i/lub wystąpienia awarii. Ponadto wprowadzono zestaw danych Secure Water Treatment (SWaT) jako przykład fizycznego systemu w zmniejszonej skali, obejmujący pomiary z 51 czujników i elementów wykonawczych w okresie około 11 dni, zawierający zarówno anomalie naturalne, jak i sztucznie wywołane oraz ataki. Zestaw ten jest powszechnie uznawany za standardowy benchmark badawczy. Kolejnym zbiorem jest zestaw danych Water Distribution (WADI), którego pomiary rejestrują zachowanie systemu dystrybucji wody w zmniejszonej skali, obejmującego około 123 zmiennych w ciągu 16 dni, w tym różne ataki oraz normalne warunki pracy. Zestaw ten zawiera łącznie 15 różnych typów ataków. Dwa powyższe zestawy danych koncentrują się głównie na wysokowymiarowych szeregach czasowych i relacjach przestrzennych, charakterystycznych dla przemysłowych systemów sterowania.
Wstępne przetwarzanie danych
Przed trenowaniem modelu wszystkie zestawy danych poddawane są dokładnej procedurze wstępnego przetwarzania, aby zapewnić jakość, spójność i odtwarzalność danych. Procedury preprocessingu obejmują zarządzanie brakującymi wartościami, filtrowanie szumów, normalizację oraz skalowanie cech. Szczegółowy schemat preprocessingu opisano w pliku uzupełniającym (S2).
Konstrukcja grafu systemu
W proponowanej metodologii fizyczny system produkcji ropy i gazu jest reprezentowany w formie grafu, który służy jako struktura matematyczna do opisu korelacji przestrzennych między aktywami wraz z dynamiką stanu systemu w czasie (informacje na temat sformułowań dotyczących konstrukcji grafu systemu znajdują się w Pliku uzupełniającym (S3)).
Nauka fizyki z wykorzystaniem operatorów neuronowych
W celu prawidłowego odwzorowania nieliniowych i wielowymiarowych charakterystyk systemów przepływów wielofazowych, zaproponowane podejście wykorzystuje operatory oparte na fizyce w formie operatorów sieci neuronowych Fouriera (FNO) oraz model operatora neuronowego. W przeciwieństwie do tradycyjnej metody reprezentowania sieci neuronowych jako odwzorowań punktowych, koncepcja operatorów umożliwia generalizację w odniesieniu do różnych warunków brzegowych. Cecha ta sprawia, że metoda ta jest bardziej odpowiednia dla systemów przepływów wielofazowych stosowanych w produkcji ropy naftowej i gazu, ponieważ zjawiska fizyczne zachodzą w sposób ciągły. Równania matematyczne operatorów neuronowych znajdują się w pliku uzupełniającym (S4).
Aby dalej ocenić poprawność operatorów neuronowych z uwzględnieniem fizyki, przeprowadzono dodatkowe eksperymenty w celu zbadania ich zdolności do aproksymacji nieliniowych odwzorowań operatorowych przy różnych stanach przepływu i sygnałach sterujących. Wyniki pokazują, że operatory te potrafią dokładnie aproksymować odwzorowanie operatora nieliniowego, co potwierdza ich zdolność do precyzyjnego modelowania dynamiki systemu, zwłaszcza w przypadku wysokiej wymiarowości, przy niższym koszcie obliczeniowym niż w przypadku innych solverów. Ilościowa ocena dokładności uczenia operatorów została przeprowadzona z wykorzystaniem średniego błędu kwadratowego między przewidywanymi a symulowanymi stanami systemu, co wykazało spójną wydajność aproksymacji w różnych warunkach przepływu.
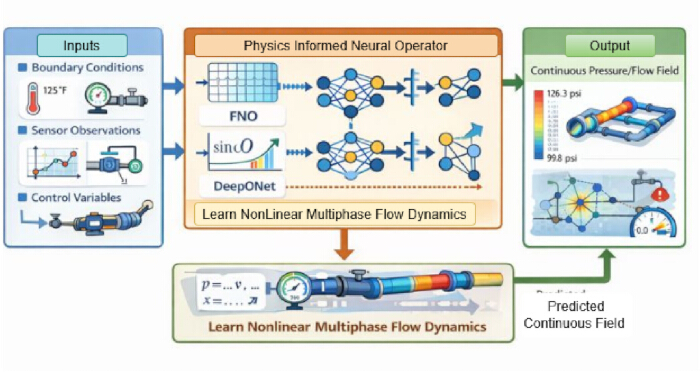
Rycina 2: Schemat działania frameworka operatora neuronowego opartego na fizyce. Przykład działania operatora neuronowego opartego na fizyce pokazuje, w jaki sposób sygnały sterujące, dane z czujników i warunki brzegowe są wykorzystywane do uczenia dynamiki nieliniowego przepływu wielofazowego i generowania szybkich przewidywań systemowych na poziomie operatora. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
W procesie roboczym PINO przedstawionym na Rysunku 2, proces uczenia się fizycznie złożonych nieliniowych przepływów wielofazowych w procesach naftowych i gazowych odbywa się w sposób ciągły. Rozpoczyna się on w warstwie wejściowej, gdzie model otrzymuje heterogeniczne dane dotyczące fizycznie ewoluującego układu. Dane wejściowe te przyjmują formę warunków brzegowych, obejmujących ciśnienie, temperaturę i prędkość, a także dane w czasie rzeczywistym z czujników rozmieszczonych w systemie naftowo-gazowym, oraz zmienne sterujące, takie jak stopień otwarcia zaworów, prędkość pomp lub otwarcie dławików. Wszystkie te wejścia definiują działanie fizycznie ewoluującego układu.
Kluczowym elementem w ramach przepływu pracy jest PINO, zrealizowany poprzez FNO oraz model operatora neuronowego. Zaproponowana metoda jest odmienna i specyficzna w tym sensie, że wykorzystuje operatory neuronowe do uczenia operatorów pomiędzy przestrzeniami funkcji, w przeciwieństwie do tradycyjnych sieci neuronowych, które mają tendencję do koncentrowania się na odwzorowaniu punktowym między wejściami a wyjściami. Na tym poziomie FNO jest w stanie uchwycić globalne zależności przestrzenne z wykorzystaniem domeny Fouriera, a model operatora neuronowego potrafi uczyć reprezentacji operatorów za pomocą sieci typu branch i trunk. Wyuczony model jest kierowany przez więzy fizyczne, aby zapewnić, że przewidywana dynamika zachowuje się zgodnie z oczekiwaniami w przepływie wielofazowym. Wynik operatora neuronowego przyjmuje formę ciągłego rozwiązania pola dla istotnych zmiennych fizycznych, takich jak ciśnienie, natężenia przepływu i rozkład faz dla całej sieci produkcyjnej. Co więcej, wartości wyjściowe są dokładne dla całego pola, w tym dla studni, rurociągów i innych podłączonych jednostek, a nie są mierzone w konkretnych punktach, takich jak czujniki. W ten sposób wyjście operatora neuronowego zapewnia możliwość szybkiego generowania wysoce dokładnych symulacji, które mogą przybliżać rozwiązanie równań różniczkowych cząstkowych bez konieczności ich bezpośredniego rozwiązywania. Rozwiązanie to pełni rolę szybkiego rozwiązania w cyfrowym bliźniaku.
Proces uczenia operatora neuronowego wykorzystuje cechy na poziomie funkcji i na poziomie systemu, które stanowią ekstrakcje z procesów wydobycia ropy naftowej i gazu. Cechy te składają się głównie ze zmiennych stanu fizycznego dla wydobycia ropy i gazu, które są polami ciągłymi: temperatury, natężenia przepływu, ciśnienia oraz ułamków fazowych dla ropy, gazu i wody. Cechy obejmują również warunki brzegowe, w tym ciśnienia wlotowe, natężenia przepływu i pozycje zaworów. W celu przewidywania odpowiedzi w różnych scenariuszach operacyjnych uwzględnia się również sygnały sterujące, takie jak pozycje zaworów dławiących i prędkość pompy. Model operatora neuronowego otrzymuje cechy fizyczne i parametry sterowania, które są przetwarzane przez sieci typu trunk i branch. Cechy te dostarczają wystarczających informacji, aby operatory neuronowe mogły przewidywać dokładne zależności operatorowe, zależne zarówno od procesów fizycznych, jak i czynników operacyjnych, co umożliwia szybkie symulacje cyfrowego bliźniaka.
Operator neuronowy Fouriera (FNO)
W niniejszym badaniu wykorzystano fourierowski operator neuronowy (FNO)36 w celu efektywnego szacowania odwzorowań operatorowych opisujących nieliniową dynamikę przepływu wielofazowego w systemach wydobycia ropy naftowej i gazu. W przeciwieństwie do tradycyjnych sieci neuronowych, które aproksymują odwzorowania wejście-wyjście dla konkretnego zestawu punktów, proponowany FNO aproksymuje odwzorowania między przestrzeniami funkcji, co umożliwia generalizację dla różnych skal i konfiguracji systemu. W tym przypadku FNO działa poprzez przeniesienie reprezentacji stanu systemu z przestrzeni pierwotnej do domeny Fouriera, gdzie sploty spektralne mogą być skutecznie stosowane w celu uchwycenia globalnych zależności przestrzennych występujących w systemach. Reprezentacja stanu wejściowego jest rzutowana na wielowymiarową przestrzeń ukrytą, a transformacje i aktywacje są stosowane iteracyjnie z wykorzystaniem transformat Fouriera, jąder spektralnych oraz funkcji aktywacji. Szczegółowe obliczenia matematyczne dotyczące fourierowskiego operatora neuronowego znajdują się w pliku uzupełniającym (S4.1).
Model operatora neuronowego
Model operatora neuronowego37 stanowi alternatywne podejście w procesie operatorów neuronowych do przybliżania nieliniowego operatora fizycznego, który definiuje dynamikę wydobycia ropy i gazu. Szczegółowy opis modelu operatora neuronowego znajduje się w Pliku uzupełniającym (S4.2) (patrz Plik uzupełniający S10 w celu zapoznania się z Algorytmem 1: Physics Learning with Neural Operators for Digital Twin Algorithm).
Zaproponowane podejście wykorzystujące operatory neuronowe rozpoczyna się zatem od zebrania sparowanych przykładów wejść i wyjść, w których wejściami są przykłady warunków systemu w formie wartości brzegowych systemu, zmiennych sterujących lub charakterystyk fizycznych. Operator neuronowy jest trenowany w fazie iteracyjnej polegającej na przewidywaniu odpowiedzi na funkcję wejściową z późniejszą redukcją odchyleń między przewidywaniami a rzeczywistymi odpowiedziami przy użyciu funkcji średnio-kwadratowego błędu. Podejście to prowadzi do optymalizacji opartej na gradientach, dzięki której operator neuronowy odkrywa systemowe operatory fizyczne definiujące zachowanie systemu. Wytrenowany system może w ten sposób efektywnie przewidywać odpowiedzi systemu na różne warunki wejściowe.
Modelowanie systemów czasowo-przestrzennych
W proponowanej architekturze cyfrowego bliźniaka38 proces wydobycia ropy naftowej i gazu został przedstawiony za pomocą grafu czasoprzestrzennego. Zastosowano to w celu skonceputualizowania łączności, jak również procesu ewolucji czasowej rozproszonych zasobów produkcyjnych.
Proces produkcji ropy i gazu z natury posiada strukturę rozproszoną pod względem odwiertów, infrastruktury rurociągowej i czujników. Aby efektywnie przechwytywać zależności przestrzenne i czasowe w takim procesie, podejście cyfrowego bliźniaka opracowane w niniejszym artykule wykorzystuje czasoprzestrzenne grafowe sieci neuronowe (ST-GNN). W tym podejściu elementy systemu są reprezentowane jako węzły grafu, a przestrzenne i funkcjonalne zależności systemowe są oznaczone jako krawędzie grafu. Zależności czasowe są wyrażone za pomocą funkcji okienkowania, aby efektywnie przewidywać przejścia stanów systemu oraz anomalie. Szczegółowy opis czasoprzestrzennych grafowych sieci neuronowych (ST-GNN) znajduje się w Pliku uzupełniającym (S5).
Synchronizacja cyfrowego bliźniaka z wykorzystaniem Neural 4D VAR
Synchronizację cyfrowego bliźniaka można zdefiniować jako ciągłe synchronizowanie wirtualnego bliźniaka z nieustannie zmieniającym się fizycznym środowiskiem produkcji ropy i gazu na podstawie odczytów z czujników w czasie rzeczywistym. W praktyce cyfrowe bliźniaki tworzą prognozy dotyczące stanów w systemie, takich jak ciśnienie, natężenie przepływu i temperatura, w oparciu o zrozumienie dynamiki systemu fizycznego. Niemniej jednak, ze względu na niepewności i szumy czujników, nieuchronnie pojawia się rozbieżność między prognozami a pomiarami. Z tego powodu, aby zsynchronizować prognozy z rzeczywistymi pomiarami, w niniejszej pracy wprowadzono inną metodę znaną jako „asymilacja danych”, aby uczynić prognozy spójnymi z pomiarami fizycznymi. Aby zapewnić synchronizację procesu fizycznego i cyfrowego bliźniaka podczas szumiących i rzadkich obserwacji czujników, zastosowano metodę asymilacji danych Neural 4D-Var. Dodany komponent ma na celu zmniejszenie luki między pomiarami z czujników a prognozami modelu w oknie asymilacji. Wykorzystując różniczkowalność, metoda Neural 4D-Var zapewnia uczenie end-to-end i pozwala na korygowanie stanu cyfrowego bliźniaka w trybie online (zob. Supplementary File (S6) w zakresie asymilacji danych Neural 4D-Var, Supplementary File (S10) w zakresie Algorytmu 2: Synchronizacja cyfrowego bliźniaka przy użyciu Neural 4D-Var oraz Supplementary File (S11) w zakresie hiperparametrów i szczegółów szkolenia).
Wykrywanie i diagnozowanie anomalii
W symulowanym zestawie danych z sektora ropy i gazu anomalie wprowadzono poprzez kontrolowane zaburzenia, takie jak spadki ciśnienia przekraczające 15%, nieprawidłowe skoki przepływu oraz awarie zaworów. Punkty danych, które przekroczyły określoną wartość progową lub odbiegały od bazowego rozkładu statystycznego, zostały zidentyfikowane jako anomalie. Formułę matematyczną ramy detekcji anomalii (Anomaly Detection Framework) przedstawiono w pliku uzupełniającym, S7.
Optymalizacja i sterowanie w pętli zamkniętej
W proponowanym systemie sterowanie w pętli zamkniętej można osiągnąć poprzez włączenie zharmonizowanego DT oraz modułu uczenia ze wzmocnieniem w celu optymalizacji. W części dotyczącej cyfrowych bliźniaków, cyfrowy bliźniak przewiduje przyszłe zachowanie procesu produkcji ropy i gazu w różnych warunkach, takich jak ustawienie różnych zaworów, wydajność pomp lub sterowanie przepływem. Pozwala to na stworzenie obszaru bezpiecznego, w którym agent sterujący może ocenić wynik pożądanych działań bez konieczności ich materializacji w rzeczywistym procesie. W ten sposób, wykorzystując prognozy oferowane przez cyfrowego bliźniaka, moduł uczenia ze wzmocnieniem może optymalizować cele operacyjne, w tym wydajność procesu, zużycie energii i stabilność procesu, nie będąc ograniczonym przez więzy procesowe. Opis matematyczny optymalizacji i sterowania w pętli zamkniętej znajduje się w Pliku uzupełniającym (S8).
Ciągła nauka i adaptacja
Systemy przemysłowe funkcjonują w niestacjonarnych środowiskach, charakteryzujących się starzeniem się sprzętu, zmiennymi w czasie warunkami pracy oraz nieprzewidzianymi zakłóceniami. Aby zaprojektować odpowiednie podejście, zaproponowany model cyfrowego bliźniaka zawiera komponent ciągłego uczenia, który aktualizuje operatory neuronowe, modele grafowe i strategie w oparciu o uczenie przyrostowe. Po zaobserwowaniu istotnych wariacji i niezidentyfikowanych wzorców, proces uczenia jest wspomagany poprzez włączanie nowych danych i dostosowywanie parametrów powiązanych z modelem cyfrowego bliźniaka.
Uczenie ciągłe zwiększa również odporność zarówno polityk sterowania, jak i wykrywania anomalii, ponieważ pomaga systemowi identyfikować nowe lub nieznane wcześniej wzorce zachowań. Informacje zwrotne dotyczące anomalii w wynikach sterowania są wykorzystywane do korygowania modeli i optymalizacji polityki uczenia ze wzmocnieniem, co zapewni efektywne procesy podejmowania decyzji w miarę dalszych zmian i ewolucji systemu. Ten adaptacyjny proces uczenia zmienia cyfrowego bliźniaka z pasywnego obserwatora w inteligentny system, który jest w stanie utrzymywać procesy optymalizacji w czasie rzeczywistym dla złożonych systemów wydobycia ropy i gazu przez dłuższy okres, wykorzystując rygorystyczne i efektywne środowisko infrastruktury technologicznej. W Tabeli 3 przedstawiono architekturę modelu oraz hiperparametry.
Informacje na temat sformułowania matematycznego Adaptacji Ciągłego Uczenia (Continuous Learning Adaptation) znajdują się w Pliku Uzupełniającym (S9).
Moduł wstępnego przetwarzania danych odpowiada za przekształcanie surowych danych z czujników w ustrukturyzowane i znormalizowane wejścia odpowiednie dla dalszych modułów uczenia. W szczególności agreguje on historyczne pomiary z czujników, usuwa szumy i standaryzuje cechy, aby zapewnić spójną jakość danych. Przetworzone dane, wraz z warunkami brzegowymi i sygnałami sterującymi, są następnie przekazywane jako wejście do modułu operatora neuronowego opartego na fizyce (model FNO/Neural operator), który uczy się podstawowych nieliniowych zależności fizycznych i generuje ciągłą estymację stanu systemu. Ta estymowana wartość stanu systemu jest następnie wykorzystywana przez moduł optymalizacji sterowania do dynamicznej aktualizacji strategii sterowania. Zoptymalizowane wyjścia sterowania są przekazywane do modułu podejmowania decyzji, który interpretuje wyniki i generuje konkretne decyzje dotyczące eksploatacji systemu. Wprowadzono mechanizm sprzężenia zwrotnego w celu ciągłej aktualizacji systemu na podstawie nowo obserwowanych danych, co poprawia adaptacyjność i wydajność w czasie. Aby zwiększyć przejrzystość i odtwarzalność, przedstawiono architekturę na poziomie systemu, aby zilustrować interakcje między modułami. Zaproponowany system składa się z czterech głównych komponentów: wstępnego przetwarzania danych, modelowania operatorem neuronowym opartym na fizyce, optymalizacji sterowania oraz podejmowania decyzji. Moduły te są połączone za pomocą ściśle określonych interfejsów wejścia-wyjścia, co zapewnia płynny przepływ danych, iteracyjne uczenie się i skoordynowane działanie w całym systemie cyfrowego bliźniaka.
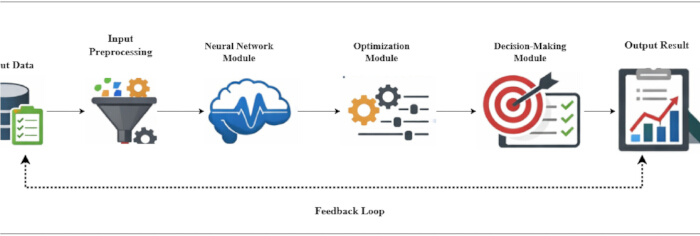
Rycina 3: Schemat blokowy ogólnej architektury optymalizacji sterowania na poziomie systemu. Przedstawia on ogólną architekturę systemu zaproponowanego w niniejszej pracy. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
Architektura systemu przedstawia kompletny obraz modelu, który może być wykorzystany do modelowania i optymalizacji złożonej nieliniowej dynamiki fizycznej w systemach wydobycia ropy i gazu. Proces ten rozpoczyna się od danych wejściowych, które obejmują parametry wykorzystywane do symulacji oraz warunki brzegowe reprezentujące środowisko fizyczne. Dane te przechodzą najpierw przez moduł wstępnego przetwarzania danych, w którym przeprowadzana jest normalizacja i ekstrakcja cech. Przygotowuje to dane do kolejnego modułu, w którym wykorzystywane są operator neuronowy, FNO oraz model operatora neuronowego. Modele te służą do przewidywania stanów systemu, a uzyskane informacje są wykorzystywane do optymalizacji parametrów systemu za pomocą modułu optymalizacji. Zoptymalizowane wyniki są następnie wykorzystywane do podejmowania decyzji w module decyzyjnym. Moduł ten pomaga określić wydajność systemu. Struktura obejmuje również wyniki wyjściowe, gdzie rezultaty procesu optymalizacji przedstawiono na Rysunku 3. Dodatkowo zastosowano pętlę sprzężenia zwrotnego, w której dane po uzyskaniu wyników wyjściowych ponownie przechodzą przez moduł wstępnego przetwarzania.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
W celu zweryfikowania poprawności operatorów neuronowych opartych na fizyce przeprowadzono dodatkowe testy wydajności, aby porównać efektywność modelu FNO oraz modelu operatora neuronowego w modelowaniu dynamiki nieliniowego systemu przepływu wielofazowego. Wyniki wykazały, że model FNO charakteryzuje się lepszą globalną spójnością przestrzenną, natomiast model operatora neuronowego wykazuje lepszą zdolność adaptacji do heterogenicznych danych wejściowych.
Aby zagwarantować efektywny trening i...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Wyniki niniejszych badań wykazują skuteczność opracowanego cyfrowego bliźniaka uwzględniającego sterowanie pod kątem jego zdolności do usprawnienia monitorowania w czasie rzeczywistym, detekcji oraz optymalizacji sterowania dla szerokiego zakresu CPS. W porównaniu z tradycyjnymi modelami monitorowania, połączenie PINO i grafowych sieci neuronowych jest bardziej skuteczne pod względem dokładności estymacji stanu, nawet w przypadku systemu zaszumionego. Wynik ten wynika z faktu, że zaawansowany model uczenia maszynowego w ...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają żadnych konfliktów interesów.
Podziękowania
Autorzy dziękują za wsparcie techniczne i instytucjonalne zapewnione przez Data Company oraz Production Command Department firmy Xinjiang Oilfield Company, CNPC, Karamay, Chiny, podczas realizacji niniejszych badań. Badanie nie było finansowane ze środków zewnętrznych.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| CPU (Intel Xeon / AMD Ryzen) | Intel / AMD | Serie Xeon / Ryzen | Wykorzystywany do symulacji systemowych, wstępnego przetwarzania danych i ogólnych obliczeń |
| Środowisko Deep Learning (PyTorch 2.0) | Meta AI (PyTorch) | https://pytorch.org RRID:SCR_018536 | Wykorzystywany do implementacji sieci neuronowych, optymalizacji i potoków treningowych |
| Biblioteka głębokich sieci neuronowych (cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | Zapewnia zoptymalizowane prymitywy dla operacji deep learning na GPU |
| DeepONet | Nie dotyczy | https://arxiv.org/abs/1910.03193 | W skrypcie określany jako "neural operator model" |
| GPU (NVIDIA RTX 4090) | NVIDIA | RTX 4090 | Wykorzystywany do trenowania modeli deep learning, w tym operatorów neuronowych, ST-GNN oraz komponentów uczenia ze wzmocnieniem |
| Akceleracja GPU (CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | Umożliwia równoległe obliczenia GPU dla wysokowydajnego trenowania modeli |
| Dystrybucja Linux (wersja 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | System operacyjny wykorzystywany do przeprowadzania eksperymentów i wdrażania modeli |
| System operacyjny (Ubuntu 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | Zapewnia środowisko wykonawcze dla wszystkich eksperymentów i wdrażania modeli |
| Algorytm optymalizacji (Optymalizator Adam) | Nie dotyczy | https://arxiv.org/abs/1412.6980 | Wykorzystywany do trenowania modeli z adaptacyjną optymalizacją tempa uczenia |
| zoptymalizowana biblioteka głębokich sieci neuronowych (wersja 8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | Zapewnia zoptymalizowane prymitywy z akceleracją GPU dla operacji głębokich sieci neuronowych |
| Język programowania (Python 3.10) | Python Software Foundation | https://www.python.org/downloads RRID:SCR_008394 | Podstawowy język programowania wykorzystywany do implementacji i eksperymentowania |
| Pamięć systemowa (≥ 64 GB RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | Umożliwia obsługę wielowymiarowych wielowymiarowych danych szeregów czasowych i trenowanie dużych modeli |
Bibliografia
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.