Niniejsza praca opisuje opracowanie systemu MPPT opartego na sztucznej sieci neuronowej (ANN) z podtrzymaniem w postaci magazynu bateryjnego dla autonomicznej stacji ładowania pojazdów elektrycznych zasilanej przez dwustronny system fotowoltaiczny. Dodatkowo wykorzystano algorytm optymalizacji Secretary Bird (SBOA) do optymalizacji parametrów przetwornicy DC–DC, filtra oraz regulatora PI w celu zminimalizowania całkowitej harmonicznej zniekształcenia (THD) oraz odchyłki napięcia szyny DC.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł badawczy
Projekt przekształtnika DC-DC dla autonomicznej stacji ładowania pojazdów elektrycznych zasilanej dwustronnymi panelami fotowoltaicznymi z wykorzystaniem algorytmu optymalizacji Secretary Bird Optimization Algorithm
W tym artykule
Podsumowanie
Streszczenie
W odpowiedzi na rosnący nacisk na zrównoważoną mobilność, niniejsze badanie przedstawia system ładowania pojazdów elektrycznych (EV) oparty na odnawialnych źródłach energii, zawierający stacyjny magazyn energii (BES). System wykorzystuje dwustronny układ fotowoltaiczny (PV) ze schematem śledzenia punktu maksymalnej mocy (MPPT) wspieranym przez sztuczną sieć neuronową (ANN). Dodatkowo zastosowano algorytm optymalizacji Secretary Bird Optimization Algorithm (SBOA) w celu optymalizacji parametrów przetwornicy DC–DC, filtra oraz regulatora PI, aby zminimalizować THD przy jednoczesnym zachowaniu stabilnego napięcia szyny DC. Oceniono pięć modeli EV, w tym jeden model z akumulatorem kwasowo-ołowiowym (BMW i3) oraz cztery modele z akumulatorami litowo-jonowymi (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf oraz Hyundai Kona Electric). Zaproponowana konfiguracja MPPT pozwala na pobranie maksymalnej energii z dwustronnego systemu PV przy zachowaniu stabilnego napięcia szyny DC w zmiennych warunkach środowiskowych i obciążeniowych. Walidacja przeprowadzona za pomocą symulacji MATLAB/Simulink w trzech scenariuszach operacyjnych (irradiancja = 800–1000 W/m2; temperatura = 20–25 °C) wykazała wysoką sprawność konwersji, wartości THD na poziomie 2,85%, 2,26% i 2,23% oraz solidne zarządzanie energią, odpowiednie dla stacji ładowania EV działających w trybie off-grid.
Wprowadzenie
Obecnie kluczowe jest integrowanie odnawialnych źródeł energii, przede wszystkim słonecznej, oraz stacji ładowania pojazdów elektrycznych (EV) z systemem dystrybucyjnym. Integracja ta prowadzi jednak do problemów z jakością energii (PQ) oraz rodzi potrzebę zastosowania zaawansowanych algorytmów MPPT w celu maksymalizacji poboru mocy ze źródeł odnawialnych. Z uwagi na szybki wzrost liczby pojazdów elektrycznych niezbędne stało się stworzenie szybkiej i niezawodnej infrastruktury ładowania. Korzystanie z tradycyjnych stacji ładowania podłączonych do sieci skutkuje emisją dwutlenku węgla, przeciążeniem sieci oraz problemami z jakością energii (PQ). Dodatkowo integracja odnawialnych źródeł energii, takich jak energia słoneczna, z pojazdami elektrycznymi może pomóc w redukcji emisji dwutlenku węgla. Ponieważ energia słoneczna jest z natury niestabilna, obok niej rozważa się zastosowanie magazynów energii w postaci akumulatorów. Techniki MPPT oparte na sztucznej inteligencji zapewniają wyższą wydajność paneli słonecznych niż konwencjonalna metoda perturbacji i obserwacji (P & O).
Zaproponowano nowy algorytm sterowania oparty na tłumionym uogólnionym integratorze piątego rzędu dla systemów PV zintegrowanych z siecią, aby precyzyjnie przekazywać energię słoneczną do sieci przy współczynniku PF równym jedności, wykorzystując optymalizację opartą na psychologii ludzkiej 1. Ponadto zastosowano strategię optymalnego sterowania metodą wspinaczki wznoszącej opartą na uczeniu, wspieraną przez adaptacyjny optymalny filtr Kalmana M, w celu zwiększenia ekstrakcji mocy z systemu PV2. Z kolei algorytm predykcyjny został wykorzystany do efektywnego zarządzania i regulacji mocy w systemie PV zintegrowanym z mikrosiecią. System jest skonfigurowany w dwustopniowym układzie 3φ3.
W międzyczasie opracowano nowy czujnik napięcia o niższym poborze mocy, aby wydobyć maksymalną moc wyjściową z fotowoltaicznego systemu słonecznego podłączonego do stacji ładowania pojazdów elektrycznych (EV), kładąc nacisk na wydajność i szybkość 4. Ponadto opracowano nowatorskie podejście do uwierzytelniania poleceń w celu identyfikacji ataków polegających na wstrzykiwaniu fałszywych danych, które są wymierzone konkretnie w scentralizowane sygnały sterowania ekonomicznym rozdzielaniem mocy w systemie5. Wprowadzono również zaawansowaną metodę generowania map istotności z połączonych układów paneli słonecznych oraz oceny otoczenia pod kątem występowania zacienienia6. Przedstawiono strategię sterowania umożliwiającą skuteczne zarządzanie problemami z mocą czynną i bierną (PQ) w układzie UPQC z nadprzewodzącym systemem magazynowania energii magnetycznej, szczególnie w odniesieniu do obciążenia ze stacji ładowania pojazdów elektrycznych7.
Ponadto dwustronny moduł PV stanowi istotne wyzwanie dla opłacalności finansowej fotowoltaiki. Podczas gdy metody prognozowania wydajności jednostronnych modułów PV są dobrze opracowane, adaptacja tych modeli do systemów dwustronnych jest wciąż w toku8,9. Co więcej, liczne badania wykazały, że produkcja energii z dwustronnych paneli PV jest zależna od czynników geometrycznych. Ważne jest uwzględnienie tych elementów podczas oceny działania technologii dwustronnych10,11,12,13,14,15. Z drugiej strony, opracowano algorytmy MPPT oparte na metodzie P & O oraz na sztucznej inteligencji (AI) w celu maksymalizacji poboru mocy z PV, a także zaprojektowano kontrolery z wykorzystaniem metod optymalizacyjnych16,17,18. Szczegółowo omówiono modelowanie i symulację dwustronnych paneli PV w porównaniu z panelami jednostronnymi19. Jednocześnie zaproponowano wykorzystanie MPPT opartego na metodzie P & O oraz sieciach neuronowych (ANN) w systemach PV do projektowania stacji ładowania pojazdów elektrycznych (EV)20,21. Stacja ładowania EV zasilana energią PV została zaprojektowana tak, aby wspierać różne modele przy użyciu MPPT P & O22. Następnie, w celu opracowania algorytmu SBOA, matematycznie wymodelowano zachowania ptaka sekretarza niezbędne do jego przetrwania, takie jak poszukiwanie i polowanie na ofiary23. Przedstawiono nowy przetwornik DC-DC sterowany logiką rozmytą, przeznaczony do stałego ładowania domu zasilanego energią słoneczną24. W schemacie bezpośredniego sterowania przepływem i momentem obrotowym wprowadzono logikę rozmytą, aby zaspokoić zapotrzebowanie pojazdu na moment obrotowy i zoptymalizować wydajność procesu uczenia25.
Ponadto przeprowadzono kompleksowy przegląd wyłaniających się trendów, w tym technologii vehicle-to-grid (V2G) i systemów zarządzania energią sterowanych przez AI, a także roli odnawialnych źródeł energii w operacjach pojazdów elektrycznych (EV) reagujących na potrzeby sieci26. Co więcej, opracowano nową metodę mającą na celu rozwiązanie problemów związanych z niepewnością w generowaniu energii z OZE, zachowaniami w zakresie ładowania EV oraz cenami rynkowymi27. Omówiono również kluczowe różnice między EV a SAEV w technologii V2G, wskazując na nowatorską metodę dla SAEV o odrębnych cechach, co wzmocniło ich rolę w integracji V2G28.
Przeprowadzono szereg badań nad jednostronnymi stacjami ładowania pojazdów elektrycznych (EV) zasilanymi ogniwami fotowoltaicznymi (PV) i podłączonymi do sieci, z wykorzystaniem konwencjonalnych metod MPPT, takich jak P & O (wymienione w Tabeli 1), I & C, sterowanie rozmyte oraz metody optymalizacji metaheurystycznej. Koncentrowały się one albo na systemie ekstrakcji energii PV, albo na doborze parametrów regulatora. Jednak dostępnych jest jedynie kilka systemów PV jednostronnych z MPPT opartym na sztucznej inteligencji i optymalnym doborem parametrów dla przetwornic DC-DC, filtrów oraz wzmocnień regulatorów PI, wszystko to w ramach jednej struktury, w celu utrzymania stabilności napięcia szyny DC i redukcji THD. Dlatego też ta luka badawcza motywuje opracowanie MPPT opartego na ANN dla dwustronnych ogniw PV oraz zoptymalizowanych regulatorów dla przetwornic i filtrów, aby poprawić jakość energii (PQ) w autonomicznej stacji ładowania EV pracującej w warunkach dynamicznych. Niniejsze badanie przedstawia autonomiczną architekturę ładowania z dwustronnych ogniw PV zintegrowaną z kontrolerem MPPT sterowanym przez sztuczną sieć neuronową, zaprojektowaną dla stacji EV zlokalizowanych przy autostradach. System skonfigurowano do ładowania pięciu typów akumulatorów EV22, w tym czterech modeli litowo-jonowych: Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250 i BMW i3, oraz jednej konfiguracji ołowiowo-kwasowej, wspieranej przez pomocniczy moduł magazynowania energii w akumulatorach, który zapewnia stabilne działanie w zmiennych warunkach nasłonecznienia.
Główne wkłady proponowanej pracy można przedstawić następująco: (1) Opracowanie dwustronnego układu PV wspieranego przez BES, pracującego w trybie wyspowym w celu dostarczania energii do wielu pojazdów elektrycznych (EV) oraz do zapotrzebowania AC na poziomie stacji poprzez skoordynowane interfejsy DC/AC. Dwustronne PV pozyskuje więcej energii z powierzchni przedniej i tylnej niż PV jednostronne. (2) Implementacja algorytmu MPPT opartego na sieciach ANN, który adaptacyjnie reguluje wypełnienie konwertera boost, aby wyekstrahować maksymalną dostępną moc słoneczną. (3) Optymalizacja parametrów konwertera DC-DC, wartości R L filtrów oraz wzmocnień regulatora PI za pomocą algorytmu optymalizacji Secretary Bird (SBOA), mająca na celu uzyskanie niskiego THD i stabilnego napięcia szyny DC podczas zmian nasilenia promieniowania i temperatury. (4) Walidacja poprzez trzy scenariusze operacyjne obejmujące zmienne warunki środowiskowe i obciążenia w celu oceny odporności regulatora oraz wydajności systemu.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
W niniejszej pracy opracowano autonomiczny system ładowania pojazdów elektrycznych (EV) zasilany dwustronnymi modułami fotowoltaicznymi (PV) oraz systemem magazynowania energii z baterii (BESS), jak pokazano na Rysunku 1, z wykorzystaniem metody MPPT sterowanej przez sztuczną sieć neuronową (ANN). Do modelowania dwustronnego układu PV zastosowano równoważny obwód jednodiodowy, uwzględniający temperaturę, rezystancję szeregową, rezystancję równoległą, natężenie promieniowania słonecznego oraz natężenie promieniowania na tylnej stronie. Moc z układu PV jest dostarczana do stacji ładowania EV za pomocą przetwornicy DC–DC typu boost, podczas gdy BESS wspomaga regulację napięcia szyny DC. Do optymalizacji wzmocnień regulatora PI oraz parametrów filtrów wykorzystano algorytm optymalizacji Secretary Bird (SBOA). Modelowanie komponentów systemu oraz proponowana metodologia zostały opisane w następnych podrozdziałach.
Modelowanie komponentów
1. Dwustronny system fotowoltaiczny (PV)
Moduły PV pomagają w osiągnięciu wymaganego natężenia prądu i napięcia wyjściowego. W niniejszym badaniu wykorzystano dwa jednostronne moduły PV do emulacji charakterystyki generowania energii przez macierze dwustronne w różnych warunkach albedo powierzchni9. Zysk dwustronny z promieniowania BGg jest określany przez równanie (1)
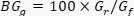 (1)
W tym przypadku natężenie promieniowania przedniego to Gf, a natężenie promieniowania tylnego to Gr. Maksymalny prąd dwustronnego modułu PV to Imp, a napięcie to Vmp. Ostatecznie moc wyjściowa generowana przez system dwustronny z wybraną liczbą modułów połączonych szeregowo Ns oraz równolegle Np jest określona przez równanie (2). Układ sterowania PV przedstawiono na Rysunku 2
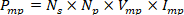 (2)
2. System magazynowania energii w akumulatorach (BSS)
Baterie są kluczowym sposobem przechowywania energii elektrycznej18. W niniejszej pracy jako system magazynowania energii wykorzystano baterie Li-ion. Spośród dostępnych opcji akumulatorów wielokrotnego ładowania, praca ta koncentruje się na bateriach Li-ion, które ze względu na swoją wydajność i gęstość mocy uznaje się za optymalne dla pojazdów elektrycznych (EV). Równania (3) i (4) opisują baterię Li-ion z uwzględnieniem ograniczeń.
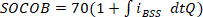 (3)
Specyfikacje PV, akumulatora i konwertera zostały podsumowane w Tabeli 2, natomiast Tabela 3 przedstawia alokację przepływu mocy pomiędzy tablicą PV, jednostką magazynowania energii a podłączonymi obciążeniami.
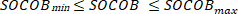 (4)
3. Przetwornica DC-AC
Inwerter z zaciskaniem punktu neutralnego (NPC) jest powszechnie stosowany w nowoczesnych systemach konwersji energii dla odnawialnych źródeł energii. W porównaniu z konwencjonalną strukturą dwupoziomową, konfiguracja NPC oferuje zredukowane całkowite harmoniczne zniekształcenia (THD), niższe zakłócenia elektromagnetyczne oraz mniejsze naprężenia napięciowe w urządzeniach półprzewodnikowych. Szyna DC tej topologii jest podzielona na trzy poziomy potencjału +Vdc/2, 0 i -Vdc/2 za pomocą sparowanych kondensatorów i diod zaciskowych tworzących punkt neutralny. Poprzez odpowiednie sterowanie przełączaniem, inwerter generuje trzy dyskretne stany napięcia na zaciskach wyjściowych, co poprawia jakość przebiegu i sprawność konwersji mocy. Punkt neutralny szyny DC w inwerterze NPC odgrywa kluczową rolę w równoważeniu napięć kondensatorów i zapewnianiu prawidłowego działania inwertera. Schemat sterowania inwertera przedstawiono na Rysunku 3.
4. Przetwornica step-up DC-DC
Przetwornice DC-DC podwyższają wejściowe napięcie stałego prądu do wyższego napięcia wyjściowego poprzez sterowanie cyklem pracy urządzenia przełączającego o wysokiej częstotliwości, przy jednoczesnym zachowaniu sprawności. Posiada ona dwa tryby pracy. W stanie włączonym (ON) dioda jest spolaryzowana w kierunku zaporowym, a źródło wejściowe dostarcza energię do cewki, która magazynuje ją w postaci pola magnetycznego, podczas gdy kondensator wyjściowy zasila odbiornik. W stanie wyłączonym (OFF) dioda zostaje spolaryzowana w kierunku przewodzenia. Wówczas energia zmagazynowana w cewce jest uwalniana poprzez diodę do kondensatora podłączonego do wyjścia i odbiornika, sumując się z napięciem źródła wejściowego, co pozwala uzyskać napięcie wyjściowe wyższe od wejściowego. Poprzez zmianę wypełnienia sygnału PWM napięcie wyjściowe przetwornicy zmienia się zgodnie z zależnością  , gdzie D oznacza cykl pracy. Przetwornice te są stosowane w systemach solarnych, ogniwach paliwowych, pojazdach elektrycznych (EV) oraz systemach magazynowania energii.
Schemat sterowania ANN dla MPPT
W niniejszej pracy wybrano algorytm MPPT oparty na sztucznej sieci neuronowej (ANN) w celu pozyskania maksymalnej mocy generowanej przez system solarny17Zbiory danych dotyczących promieniowania i temperatury wykorzystane do trenowania sieci ANN zostały wygenerowane w środowisku MATLAB/Simulink przy zmiennych warunkach pracy środowiskowej, odpowiadających poziomom nasłonecznienia od 800 do 1000 W/m²2 oraz zakresy temperatur od 20–25 °Cz cyklem pracy (D). Sieć ANN jest trenowana w celu zminimalizowania błędu MSE pomiędzy uzyskanymi a wymaganymi wartościami wyjściowymi (Op,  ) w celu wydobycia maksymalnej mocy z bifacjalnego systemu fotowoltaicznego. W tym przypadku natężenie promieniowania słonecznego oraz temperatura służą jako dane wejściowe dla sztucznej sieci neuronowej (ANN), a cykl pracy jest sygnałem wyjściowym służącym do sterowania przetwornicą step-up (boost). Struktura opracowanego modelu ANN dla śledzenia punktu maksymalnej mocy (MPPT), przedstawiona w Rycina 4zostało uwzględnione w pracy. Tabela uzupełniająca 1 przedstawia zalety i wady proponowanej metody w porównaniu z innymi standardowymi metodami.
Sztuczna sieć neuronowa (ANN) składa się z trzech głównych warstw: warstwy wyjściowej (OPL), warstwy wejściowej (IPL) oraz warstwy ukrytej (HIL). Pozwala to na przekazywanie danych pomiędzy IPL a HIL. Następnie dane są przetwarzane przez wagi w połączeniach łączących IPL i HIL. W tym kontekście obliczenia są wykonywane z zastosowaniem określonego obciążenia (bias) zmiennej HL, a uzyskane wyniki są akumulowane w zmiennej OPL. W niniejszej pracy wybrano ANN typu LMBP [17]. Wagi połączeń są dostrajane podczas trenowania poprzez pomiar błędu w celu osiągnięcia docelowego wyniku wyjściowego. Tutaj LMBP jest wykorzystywany do trenowania sieci ANN z zastosowaniem MSE jako funkcji wydajności. Algorytm LMBP wykorzystuje wyznaczone pochodne do aktualizacji wag, co wykazuje właściwości efektywnego uczenia się i przyspieszonej zbieżności
Każdy neuron w sieci wielowarstwowego perceptrona posiada funkcję sumowania i funkcję aktywacji. Ponadto istnieją określone wagi liczbowe (wpk), które łączą te neurony pomiędzy poszczególnymi poziomami. Wejścia są mnożone przez wagi zgodnie z Równaniem (5). W celu minimalizacji MSE, zgodnie z Równaniem (6), zastosowano nieliniową funkcję sigmoidalną.
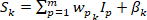 (5)
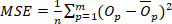 (6)
Algorytm SBOA zoptymalizował parametry filtra i sterowania proponowanego systemu
Obecnie algorytmy metaheurystyczne odgrywają kluczową rolę w rozwiązywaniu problemów inżynieryjnych. Rycina 5 przedstawia klasyfikację algorytmów. Algorytm SBOA23 naśladuje zachowanie ptaka sekretarza w celu przetrwania w jego naturalnym środowisku. W SBOA zamodelowano etapy eksploracji i eksploatacji w zachowaniach łowieckich ptaka sekretarza. Faza eksploracji algorytmu naśladuje zachowanie ptaka sekretarza podczas łapania węży, natomiast faza eksploatacji naśladuje jego zachowanie podczas unikania drapieżników, takich jak orły. Proces poszukiwania rozwiązania rozpoczyna się od generowania wartości losowych w odpowiednich granicach dla każdego osobnika w populacji oraz od obliczenia wartości funkcji celu poprzez uruchomienie modelu Simulink, traktując wartość każdego osobnika jako parametr projektowy. Na podstawie wartości celu każdy osobnik zmienia swoją pozycję, aby reprezentować lepsze rozwiązanie. Modelowanie matematyczne SBOA omówiono poniżej:
Wstępna faza przygotowawcza
W pierwszej kolejności należy zidentyfikować rozwiązania początkowe, które zostały wykorzystane do rozpoczęcia poszukiwań typowego minimum funkcji celu F(Y). W tym przypadku początkowa losowa populacja Y = [Y1, Y2, ......YN] SB jest tworzona poprzez N rozwiązań początkowych. Równanie (7) inicjuje populację, a Yi reprezentuje poszczególne rozwiązanie.
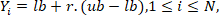 (7)
Gdzie dolne i górne granice zmiennych decyzyjnych są oznaczone jako lb oraz ub. W przedziale [0, 1], r jest liczbą losową. N to wymiar problemu. Ponadto wartość dopasowania rozwiązania Fi = F(Yi) jest wykorzystywana do określenia jakości Yi.
Strategia łowiecka SB
Znalezienie, zjedzenie i zaatakowanie ofiary to trzy główne fazy polowania SB. Cały proces polowania został podzielony na trzy równe odstępy czasu: t < 1/3T, 1/3T < t < 2/3T oraz 2/3T < t < T. Tutaj t oznacza bieżącą iterację, a T maksymalną liczbę iteracji. Przedziały te odpowiadają trzem fazom drapieżnictwa SB: poszukiwaniu, konsumpcji i atakowaniu ofiary. Podział ten opiera się na statystykach biologicznych faz polowania ptaka oraz czasie trwania każdej z tych faz. W związku z tym, każda faza SBOA jest modelowana w następujący sposób:
Poszukiwanie ofiary
W tej fazie SB musi polować na ofiarę z bezpiecznej odległości. Aby zebrać wystarczającą ilość danych z całego obszaru poszukiwań, pierwszy krok w algorytmach optymalizacji wymaga silniejszej eksploracji. Wykorzystując lokalizacje dwóch pozostałych SB jako wskazówkę, SB może zbadać dodatkowe potencjalne obszary. W celu dalszego zwiększenia różnorodności algorytmu wprowadzono zatem procesy mutacji różnicowej. Gdy t jest mniejsze niż 1/3 T, do aktualizacji pozycji każdego osobnika stosuje się równanie (8). Będzie on poszukiwać, konsumować i atakować ofiarę. W konsekwencji, poniżej przedstawiono modelowanie każdej fazy SBOA:
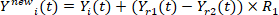 (8)
Gdzie Yi(t) to aktualna pozycja itej SB, Ynewi(t) przedstawia zaktualizowane rozwiązanie, a dwie jednostki Yi(t) i Yr2(t) zostały randomly wybrane z istniejącej populacji. Losowy wektor dla strategii wyboru parametrów, R1 o wymiarach 1 × N, został wybrany losowo z przedziału [0, 1], aby zapewnić efektywną równowagę między fazami eksploatacji i eksploracji. Zaktualizowane rozwiązanie jest brane pod uwagę tylko wtedy, gdy prowadzi do poprawy wartości funkcji celu w porównaniu z wcześniej uzyskanym rozwiązaniem.
Konsumpcja ofiary
SB wykorzystuje zwinną zwinność i porusza się, by krążyć wokół węża po dostrzeżeniu potencjalnej ofiary. Cierpliwość ofiary zostanie wykorzystana do obniżenia jej zapór obronnych poprzez obserwację i wabić przeciwników podczas ich krążenia. Inne SB dostosowują swoją postawę w pobliżu ofiary. Dzięki takiemu podejściu sukces w polowaniu zostanie znacznie zwiększony. Równanie (9) ilustruje, w jaki sposób ruchy Browna (B) są wykorzystywane do symulowania przypadkowego ruchu SB, gdy 1/3 T < t < 2/3 T.
 (9)
Wartość B jest implementowana w programie MATLAB przy użyciu standardowego rozkładu normalnego za pomocą losowo generowanego wektora r(1,M). Następnie SB wykorzystują równanie (10) do aktualizacji swoich pozycji.
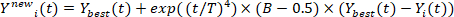 (10)
Gdzie Ybest(t) jest najlepszym rozwiązaniem, a wykładniczy czynnik skalujący exp((t/T)4) został wybrany w celu zwiększenia zdolności eksploatacji w każdej iteracji.
Atakowanie ofiary
Po ciągłym zużyciu energii ofiara zostanie z niej całkowicie pozbawiona. W tym momencie ptaki sekretarze powinny rozpocząć atak. Tutaj, z wykorzystaniem techniki lotu Lévy’ego, symulowane są różne metody ataku, takie jak nieustanne kroki lub sporadyczne długie skoki w krótkim przedziale czasowym. Charakterystyka tych działań jest opisana w równaniach (11) i (12). Obecnie potencjalne opcje znajdują się blisko rozwiązania optymalnego, ponieważ ptaki sekretarze szybko zbliżają się do ofiary. Plan ten zostanie zaimplementowany, gdy t > 2/3T.
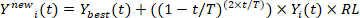 (11)
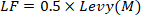 (12)
Gdzie LF reprezentuje strategię lotu Levy'ego i 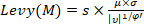 , s= 0.01 oraz φ = 1.5 są wartościami stałymi. μ i υ to wartości dowolne z przedziału [0, 1]. Gdzie τ oznacza gamma, a η = 0.5; przyjęto współczynnik wagowy 0.5, zgodnie z propozycją w oryginalnej formulacji SBOA, aby regulować wielkość kroku i utrzymać równowagę między dużymi skokami eksploracyjnymi a lokalnym doprecyzowaniem. Tabela 4 przedstawia wartości wykorzystane dla ANN i algorytmu SB w opracowanym systemie.
Strategia ucieczki dla SB
Podczas polowania na inne ofiary w naturze, ptaki sekretarze ryzykują stanie się zwierzyną łowną. Głównymi przeciwnikami, z którymi muszą się zmagać, są orły, jastrzębie, lisy i szakale. Aby chronić siebie lub swoją ofiarę w obliczu niebezpieczeństwa, muszą stosować różnorodne techniki unikania. Niniejszy algorytm symuluje metody ucieczki poprzez modelowanie trybów biegu (D2) i kamuflażu (D1). W starciu z przeciwnikami ptaki sekretarze początkowo wtapiają się w otoczenie, aby zapewnić sobie bezpieczeństwo. W tym procesie ptaki sekretarze dążą do uniknięcia optimów lokalnych w algorytmach poprzez aktualizację swoich pozycji wokół ofiary (najlepszego osobnika). Jeśli nie są w stanie uniknąć wroga, stosują taktykę lotu lub szybkiego biegu, aby przetrwać. Dla odniesienia, jako lider wybierany jest losowy osobnik Yrand, co zapobiega utknięciu w optimum lokalnym. Ptaki sekretarze wykorzystują równania (13) i (14) do aktualizacji swoich pozycji. Schemat blokowy SBOA przedstawiono na Rysunku 6.
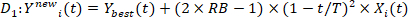 (13)
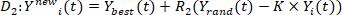 (14)
Reprezentacja zmiennych projektowych
Zmienne problemowe w niniejszym badaniu obejmują parametry projektowe, takie jak wzmocnienia regulatorów PI przetwornic DC-DC, a także rezystancje i indukcyjności filtrów i przetwornic. Równanie (15) przedstawia reprezentację zmiennych sterowania. Zakresy parametrów sterowania wykazano w Uzupełniającej Tabeli 2.
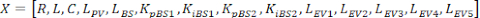 (15)
Funkcja przystosowania (FF)
W niniejszym badaniu jako funkcję celu (Obj) wybrano minimalizację THD. Maksymalna wartość FF odpowiada minimalnej wartości Obj, zgodnie z równaniami (16) i (17).
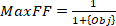 (16)
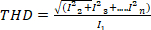 (17)
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Zaproponowany autonomiczny system fotowoltaiczny dwustronny (Bifacial PV) z algorytmem MPPT opartym na ANNC dla stacji ładowania pojazdów elektrycznych (EV) został skonstruowany w środowisku Simulink/Matlab 2022b i uruchomiony na komputerze z procesorem Intel Core i7 i 16 GB pamięci RAM. Wybrane parametry systemu oraz wartości obciążenia EV przedstawiono w Tabeli 2 i Tabeli uzupełniającej 3. W niniejszej pracy, w celu zademonstrowania wydajności systemu, wykorzystano trzy przypadki wymienione w T...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Podsumowując, wyniki wskazują, że niniejsza praca badawcza wnosi wkład w dziedzinę nauki poprzez wprowadzenie nowej, zoptymalizowanej strategii sterowania, która zwiększa wydajność solarną, poprawia PQ oraz wspiera zrównoważoną infrastrukturę ładowania pojazdów elektrycznych (EV) odpowiednią dla autostrad. Opracowany system MPPT oparty na ANN z filtrem, konwerterami i kontrolerem zoptymalizowanymi za pomocą SBOA pozwala osiągnąć niższe THD przy jednoczesnym zachowaniu stabilnego napięcia szyny DC dla autonomicznej stacji...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie deklarują żadnych konfliktów interesów.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Przetwornik DC–AC | MathWorks | Dokumentacja Simscape Electrical Three-Level Converter: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | Model trójfazowego, trójpoziomowego przetwornika DC–AC z zaciskaniem punktu neutralnego (NPC). |
| Przetwornik DC–DC | MathWorks | Dokumentacja Simscape Electrical Boost Converter: https://www.mathworks.com/help/sps/ref/boostconverter.html | Model przetwornicy podwyższającej napięcie DC–DC stosowany do regulacji napięcia wyjściowego paneli PV. |
| Akumulator EV1 | MathWorks | Dokumentacja modelu akumulatora: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Symulowany akumulator ołowiowo-kwasowy reprezentujący EV1. |
| Akumulatory EV2–EV5 | MathWorks | Dokumentacja modelu akumulatora: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Symulowane modele akumulatorów litowo-jonowych reprezentujące EV2, EV3, EV4 i EV5. |
| MATLAB/Simulink | MathWorks | Oprogramowanie; https://www.mathworks.com/products/simulink.html | Środowisko programistyczne wykorzystane do modelowania i symulacji stacji ładowania pojazdów elektrycznych zasilanej energią PV. |
| Simscape Electrical | MathWorks | Oprogramowanie; https://www.mathworks.com/products/simscape-electrical.html | Biblioteka komponentów wykorzystana do modelowania przetworników mocy, sieci elektrycznej oraz powiązanego systemu sterowania. |
| Panel słoneczny | Waaree Energies Ltd.; zamodelowany w MATLAB/Simulink | Model WSM-315. Informacje o produktach Waaree: https://www.waaree.com/solar-pv-modules/; System Advisor Model: https://sam.nrel.gov/ | Parametry panelu słonecznego WSM-315 wprowadzono jako zdefiniowany przez użytkownika moduł PV, korzystając z danych z karty katalogowej Waaree oraz modelu NREL System Advisor Model. |
| Akumulator magazynujący | MathWorks | Dokumentacja modelu akumulatora ołowiowo-kwasowego: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | Symulowany akumulator ołowiowo-kwasowy wykorzystany jako stacjonarny system magazynowania energii. |
Bibliografia
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.