Niniejszy protokół opisuje zsynchronizowany pobór, adnotację i segmentację czasową danych z czujników IMU noszonych na nadgarstku w celu stworzenia zbioru referencyjnego do walidacji oceny 3-stopniowej techniki higieny rąk za pomocą uczenia maszynowego. Etykietowanie przez obserwatora i sygnały znaczników czasowych zapewniają powtarzalne adnotacje na poziomie poszczególnych kroków, co wspiera przyszłe opracowanie algorytmów wykrywania ruchu w urządzeniach ubieralnych, umożliwiających udzielanie informacji zwrotnej w czasie rzeczywistym personelowi medycznemu.
Artykuł metodologiczny
Monitorowanie techniki higieny rąk w czasie rzeczywistym za pomocą opaski na nadgarstek z czujnikami ruchu i uczeniem maszynowym
W tym artykule
Podsumowanie
Streszczenie
Personel służby zdrowia (HCP) często nie stosuje zalecanych technik higieny rąk (HH), co osłabia skuteczność zapobiegania infekcjom. Proponowane urządzenie w formie opaski na nadgarstek ma na celu dozowanie środków antyseptycznych w punkcie opieki nad pacjentem, zapewniając jednocześnie informację zwrotną w czasie rzeczywistym na temat prawidłowości techniki HH. Informacja zwrotna w czasie rzeczywistym będzie generowana przez algorytm klasyfikujący ruchy rąk na poziomie poszczególnych etapów na podstawie danych z czujników inercyjnych nadgarstka. Algorytm ten przechodzi obecnie walidację poprzez ocenę trafności współbieżnej względem standardu złotej zasady, którym jest przeszkolony obserwator oceniający technikę HH. Niniejsze badanie koncentruje się na opracowaniu i walidacji protokołu pozyskiwania i adnotacji danych, niezbędnego do trenowania algorytmu oraz oceny trafności współbieżnej przed wdrożeniem urządzenia do praktyki klinicznej w czasie rzeczywistym. Protokół opisuje zsynchronizowany zbiór danych z wykorzystaniem jednostki IMU z markerem czasowym do wyznaczania granic poszczególnych etapów, co pozwala na powiązanie podzielonych na segmenty nagrań z czujników nadgarstka z przypisanymi przez obserwatora etykietami poprawności dla każdego ruchu. Opracowanie modelu opiera się na architekturach modeli sekwencyjnych zdolnych do gęstego etykietowania szeregów czasowych, a wydajność zostanie określona za pomocą metryk klasyfikacji na poziomie ruchu (np. wskaźnik F1) oraz kryteriów nakładania się segmentów (np. intersection-over-union), aby odzwierciedlić zarówno decyzje o poprawności, jak i jakość segmentacji czasowej. Drugorzędne wyniki obejmują wydajność podawania środka antyseptycznego, terminowość i użyteczność informacji zwrotnej oraz akceptację urządzenia przez użytkowników w ramach klinicznych procesów pracy. Dane zebrane od zróżnicowanej grupy pracowników służby zdrowia, obejmujące wielokrotne nadzorowane wykonania procedury przez każdego uczestnika, posłużą do analiz trafności współbieżnej w celu określenia dokładności urządzenia oraz jego potencjału do wsparcia istniejących programów HH i redukcji zakażeń związanych z opieką zdrowotną.
Wprowadzenie
Higiena rąk (HH) jest najprostszą, najskuteczniejszą i najmniej kosztowną strategią zapobiegania zakażeniom związanym z opieką zdrowotną (HAI), które są uznawane za poważny globalny problem zdrowia publicznego1. Niemniej jednak stopień przestrzegania tej praktyki pozostaje na całym świecie poniżej poziomu optymalnego2,3. W związku z tym programy kontroli zakażeń muszą monitorować nie tylko wskaźniki przestrzegania procedur w oparciu o liczbę okazji, ale także jakość techniki higieny rąk (HH), co obejmuje stosowanie zalecanych kroków oraz odpowiedni czas działania środka antyseptycznego4.
W odniesieniu do techniki, WHO zaleca 6-stopniową technikę HH w celu zapewnienia skuteczności. Kroki te obejmują: (1) pocieranie dłoni o siebie ruchem obrotowym; (2) pocieranie wewnętrznej strony prawej dłoni o grzbiet lewej dłoni przy jednoczesnym przeplataniu palców; (3) pocieranie dłoni o siebie z przeplatanymi palcami; (4) pocieranie grzbietów palców jednej dłoni o wewnętrzną stronę drugiej dłoni, trzymając palce i wykonując ruchy w przód i w tył, a następnie analogicznie dla drugiej dłoni; (5) pocieranie prawego kciuka lewą dłonią ruchem okrężnym, a następnie analogicznie dla drugiej dłoni; (6) pocieranie opuszków palców lewej dłoni o wewnętrzną stronę prawej dłoni ruchami okrężnymi, a następnie analogicznie dla drugiej dłoni5,6.
Jednak dowody dotyczące względnej skuteczności i wykonalności technik zalecanych przez WHO pozostają niepełne. W szczególności niedawny przegląd systematyczny ocenił skuteczność 6-stopniowej techniki higieny rąk (HH) zalecanej przez WHO w redukcji ładunku bakteryjnego na dłoniach personelu medycznego i porównał ją z alternatywnymi podejściami opisanymi w literaturze międzynarodowej. Chociaż 6-stopniowa technika HH wykazała redukcję ładunku bakteryjnego, w przeglądzie stwierdzono, że dowody pozwalające zidentyfikować najskuteczniejszą i najbardziej praktyczną technikę nie są jeszcze rozstrzygające, a badania nad technikami HH wymagają lepszej standaryzacji między poszczególnymi studiami7. Równolegle wielu autorów promowało na świecie 3-stopniową technikę HH. Jej etapy obejmują: (1) pokrycie wszystkich powierzchni dłoni; (2) wykonywanie naprzemiennego pocierania opuszkami palców o przeciwległą dłoń ruchem obrotowym; oraz (3) wykonywanie pocierania obu kciuków ruchem obrotowym8,9,10. Kroki te zostały przedstawione na Rysunku 1.
Zgodnie z tymi doniesieniami, w zrandomizowanym badaniu kontrolowanym określono liczbę okazji do higieny rąk (HH) na 12 oddziałach szpitalnych w USA (n = 2 923). Spośród tych okazji 1 516 (51,9%) wystąpiło w grupie interwencyjnej, która przeszła szkolenie z 3-stopniowej techniki HH9, a 1 407 (48,1%) w grupie kontrolnej, która otrzymała konwencjonalną edukację zgodną z 6-stopniową techniką HH WHO. Grupa interwencyjna wykazała wyższy stopień przestrzegania zasad „Pięciu Momentów WHO” oraz 3-stopniowej techniki. Choć w zakresie głównego punktu końcowego badania mikrobiologicznego zgłoszono, że redukcja jednostek tworzących kolonie nie różniła się istotnie (p = 0,029), zaobserwowany stopień przestrzegania zasad HH był znacznie wyższy w grupie interwencyjnej (51,7%) w porównaniu z grupą kontrolną (12,7%).
Technika HH w 3 krokach spowodowała większą redukcję log10 jednostek tworzących kolonie (mediana 4,45, IQR 4,04–5,15) niż technika w sześciu krokach (mediana 3,91, IQR 3,69–4,62; p = 0,021)8. Co istotne, w obu badaniach redukcje liczby kolonii nie różniły się znacząco między technikami, a oba badania potwierdzają wniosek, że metoda 3-stopniowa jest skuteczna, jeśli zostanie prawidłowo przeprowadzona8,9.
Opierając się na tych dowodach, główny badacz wraz ze swoją grupą badawczą oceniła i zademonstrowała skuteczność 3-etapowej techniki HH wśród personelu medycznego w szpitalu klinicznym w regionie Środkowo-Zachodnim Brazylii. W tej pracy ocena mikrobiologiczna dłoni uczestników wykazała brak wzrostu potencjalnie patogennych drobnoustrojów po prawidłowym wykonaniu 3-etapowej techniki przez 15 s. Wyniki te potwierdziły skuteczność tej techniki11,12.
W obliczu opisanych powyżej problemów globalnych, niniejsze badanie koncentruje się na opracowaniu produktu technologicznego związanego z higieną rąk, mającego na celu zwiększenie przestrzegania zasad przez pracowników służby zdrowia poprzez zastosowanie opaski na nadgarstek zdolnej do wydzielania antyseptyka po poleceniu głosowym w miejscu udzielania opieki oraz zapewniającej informację zwrotną dotyczącą jakości wykonanej techniki higieny rąk (Rysunek 2), z wyświetlaczem, który można łatwo odłączyć od zbiornika, co pozwala na przeprowadzenie wysokopoziomowej dezynfekcji części zbiornika w razie potrzeby. Należy ponadto zaznaczyć, że przedstawiona tutaj propozycja została obecnie zgłoszona jako wniosek o patent na wzór użytkowy (przywilej patentowy) zgodnie z protokołem brazylijskiego Narodowego Instytutu Własności Przemysłowej (INPI) pod numerem BR 20 2022 001267 4. Niezbędna jest zatem walidacja algorytmu opaski, aby upewnić się, że zapewnia on wiarygodną i poprawną ocenę trzech etapów higieny rąk, z możliwością dokładnego odróżnienia prawidłowego od błędnego wykonania techniki. Trafność kryterialna odnosi się do zdolności metody do korespondowania z innymi pomiarami gromadzonymi w celu zbadania tego samego konceptu. Trafność kryterialna ma na celu ocenę, jak dokładnie nowy pomiar może przewidzieć wcześniej zwalidowany koncept lub kryterium13.
Trafność kryterialna opisuje stopień, w jakim procedura pomiarowa odpowiada innym miarom przeznaczonym do oceny tego samego konstruktu podstawowego i w ramach tego podejścia jest wykorzystywana do oceny, czy nowe narzędzie jest zgodne z uznanym, wcześniej zwalidowanym i wiarygodnym standardem referencyjnym (kryterium). Walidacja kryterialna wymaga (1) wyboru odpowiedniego i koncepcyjnie istotnego kryterium oraz (2) niezależnej weryfikacji trafności tego kryterium14. Gdy standard referencyjny jest pozyskiwany w tym samym czasie, co narzędzie poddawane ocenie, trafność kryterialną zazwyczaj uznaje się za współbieżną, natomiast uznaje się ją za prognostyczną, gdy standard referencyjny jest mierzony w późniejszym punkcie czasowym; rozróżnienie to może być również podyktowane zamierzonym celem oceny15.
W związku z tym siłę zgodności między urządzeniem a zewnętrznym pomiarem wzorcowym (złotym standardem) można ocenić za pomocą analizy statystycznej. Taka analiza zazwyczaj kwantyfikuje powiązanie lub zgodność między badanym instrumentem a kryterium zewnętrznym (złotym standardem), wykorzystując odpowiednie miary powiązania lub konkordancji14.
W przypadku konkretnego konstruktu przestrzegania higieny rąk (HH), bezpośrednia obserwacja, realizowana poprzez systematyczne rejestrowanie okazji do HH oraz ocenę jakości techniki przez przeszkolonych obserwatorów, jest powszechnie uważana za złoty standard oceny kryterialnej16 i jest silnie rekomendowana przez Światową Organizację Zdrowia (WHO)5.
W niniejszej pracy badacz pełnił rolę przeszkolonego obserwatora oceniającego technikę HH uczestników. Główny badacz jest uznanym ekspertem w dziedzinie zapobiegania i kontroli zakażeń związanych z opieką zdrowotną, ze szczególną wiedzą w zakresie przestrzegania Pięciu Momentów Higieny Rąk według WHO5.
Aby umożliwić obiektywną, etapową ocenę wykonania techniki, niniejsze badanie integruje złotą standardową ocenę obserwacyjną z pomiarami bezwładnościowymi za pomocą czujnika noszonego na nadgarstku oraz zasadniczą procedurą wyznaczania granic czasowych każdego kroku. Granice kroków są określane podczas akwizycji danych przy użyciu dedykowanego IMU do markerowania czasowego, obsługiwanego przez współpracującego badacza, który wskazuje początek lub koniec kroku i adnotuje przejścia między krokami poprzez krótkie zdarzenia stukania. Zdarzenia te są następnie wykrywane za pomocą potoku detekcji szczytów w języku Python i służą do segmentacji zapisów z nadgarstkowego IMU na instancje Kroku 1, Kroku 2 i Kroku 3. Tak uzyskane sygnały posegmentowane na kroki są następnie parowane z binarnymi etykietami poprawności (poprawny lub niepoprawny) przypisanymi przez obserwatora na poziomie ruchu. Taka konstrukcja umożliwia modelowanie oceny techniki HH jako zadania gętego etykietowania szeregów czasowych, po którym następuje klasyfikacja na poziomie poszczególnych kroków.
Modele sekwencyjne oparte na architekturze Transformer są szczególnie odpowiednie dla tego sformułowania problemu, ponieważ mechanizm self-attention potrafi reprezentować zależności czasowe w sygnałach z sensorów noszonych oraz umożliwia predykcję sekwencja-do-sekwencji w przypadku, gdy etykiety nadzorcze są zdefiniowane z wysoką rozdzielczością czasową17. Wydajność modelu jest kwantyfikowana za pomocą metryk klasyfikacji na poziomie ruchu (np. wskaźnik F1) wraz z kryteriami nakładania się na poziomie segmentu (np. intersection-over-union), co pozwala uchwycić zarówno (i) poprawność decyzji dotyczących techniki, jak i (ii) jakość segmentacji czasowej.
Chociaż ostatecznym celem proponowanego systemu jest zapewnienie zautomatyzowanej informacji zwrotnej w czasie rzeczywistym podczas wykonywania higieny rąk w środowiskach klinicznych, niniejsze badanie koncentruje się na procedurach akwizycji, adnotacji i segmentacji czasowej, które są niezbędne do wygenerowania zbioru danych referencyjnych do późniejszego trenowania i walidacji algorytmów. W związku z tym głównym celem niniejszej pracy jest opracowanie i walidacja powtarzalnego protokołu zbierania zsynchronizowanych danych z czujników inercyjnych oraz adnotacji sporządzonych przez obserwatora, które mogą służyć jako prawda obiektywna (ground truth) dla przyszłego rozwoju uczenia maszynowego.
Dane zostały zebrane w School of Engineering, Campus of Sao Joao da Boa Vista, Sao Paulo State University (UNESP). W badaniu wzięło udział pięćdziesięciu specjalistów (n = 50): studenci (n = 20), członkowie kadry naukowej (n = 18), administracyjni pracownicy techniczni (n = 10) oraz pracownicy obsługi ogólnej (n = 2). Końcowy zbiór danych obejmował 1 500 wykonań 3-stopniowej techniki HH. Uczestnicy otrzymali instrukcję wykonania 3-stopniowej techniki HH w trzech różnych scenariuszach, nadzorowanych przez głównego badacza, który pełnił rolę wzorcowego oceniającego poprawności wykonania.
Przed rozpoczęciem zbierania danych zaproszono potencjalnych uczestników do udziału w badaniu, a następnie przedstawiono im szczegółowe wyjaśnienie celów i procedur badania. Uczestników rekrutowano ze społeczności FESJ/UNESP, w tym studentów studiów licencjackich i magisterskich, pracowników naukowych, pracowników administracyjnych oraz pracowników obsługi. Kryteria kwalifikowalności obejmowały osoby dorosłe (≥18 lat), zdolne do zrozumienia i wykonania procedury higieny rąk oraz wyrażające pisemną zgodę na udział w badaniu przed jego rozpoczęciem.
Po uzyskaniu pisemnej świadomej zgody, asystent badawczy z Wydziału Elektrotechniki przymocował czujnik do przechwytywania ruchu do preferowanego nadgarstka uczestnika (prawego lub lewego). Przez cały proces gromadzenia danych współpracujący badacz pozostawał obecny, aby zapewnić wsparcie techniczne, w tym zagwarantować niezawodną transmisję sygnału oraz monitorować zmienność sygnału.
Protokół
Niniejszy protokół eksperymentalny został zatwierdzony przez instytucjonalną Komisję Etyki Badań Szpitala Uniwersyteckiego. Od uczestników, którzy wyrazili zgodę na udział w badaniu, wymagano podpisania Formularza Świadomej Zgody zgodnie z Rezolucją nr 466/2012 Brazylijskiej Narodowej Rady Zdrowia18. Wykorzystane odczynniki i sprzęt zostały wymienione w Tabeli Materiałów.
1. Przygotowanie środowiska do gromadzenia danych
- Umieść laptop, smartfon zamontowany na uchwycie oraz krzesło przed asystentem badawczym.
- Umieść laptop i krzesło przed przeszkolonym obserwatorem.
- Postaw taboret obok przeszkolonego obserwatora i umieść na nim IMU służące jako znacznik czasowy, tak aby był on łatwo dostępny.
- Przymocuj IMU będące znacznikiem czasowym do powierzchni taboretu za pomocą taśmy klejącej.
- Umieść na stole przed uczestnikiem butelkę alkoholowego środka do dezynfekcji rąk, wilgotne chusteczki, krem nawilżający, IMU nadgarstkowe oraz stoper.
- Postaw kosz na odpady obok uczestnika.
2. Weryfikacja łączności aplikacji (wykonywana przez asystenta badawczego)
- Upewnij się, że poziom naładowania baterii w smartfonie przekracza 80%.
- Upewnij się, że IMU noszone na nadgarstku jest w pełni naładowane.
- Upewnij się, że IMU służące jako marker czasowy jest w pełni naładowane.
- Upewnij się, że aplikacja „Stay Awake” jest aktywna.
- Uruchom aplikację BSL Capture, opracowaną w Laboratorium Sygnałów Biomedycznych (LSBio/UFSCar), i poczekaj aż zakończy się skanowanie urządzeń Bluetooth.
- Zweryfikuj, czy oba moduły IMU pojawiają się na liście dostępnych urządzeń na ekranie głównym.
- Przed rozpoczęciem akwizycji danych potwierdź, że status połączenia obu modułów IMU jest wyświetlany jako „Connected” oraz że dane z czujników w czasie rzeczywistym są aktualizowane w sposób ciągły.
- Przed rozpoczęciem nagrywania uczestnika potwierdź, że cały proces akwizycji i przetwarzania danych przedstawiony na Rysunku 3 jest sprawny.
- Przed rozpoczęciem akwizycji danych zweryfikuj, czy oba noszone moduły IMU (WitMotion WT901BLECL) pracują zgodnie z domyślną konfiguracją producenta, z ciągłym zapisem sygnałów trójosiowego akcelerometru i żyroskopu, zakresem pomiarowym akcelerometru ±6 g, zakresem pomiarowym żyroskopu ±2000 °/s oraz efektywną częstotliwością próbkowania wynoszącą około 25 Hz. Podczas akwizycji danych nie stosuje się dodatkowego filtrowania na poziomie sprzętowym.
3. Przygotowanie przeszkolonego obserwatora
- Należy dopilnować, aby każdy uczestnik przeszedł trzy fazy gromadzenia danych indywidualnie, bez obecności innych osób w pomieszczeniu podczas akwizycji sygnału.
- Do instruowania i monitorowania każdego uczestnika należy przydzielić jednego przeszkolonego obserwatora.
- Klasyfikację każdego etapu 3-stopniowej techniki HH należy odnotować w dedykowanym arkuszu kalkulacyjnym.
- Należy zapewnić przeszkolonemu obserwatorowi wyraźny wgląd w technikę HH uczestnika oraz wygodny dostęp do IMU służącego do markerowania czasowego.
- Każdy etap techniki higieny rąk należy ocenić zgodnie ze zstandaryzowanym 3-stopniowym protokołem higieny rąk9. Każdy etap należy sklasyfikować jako poprawny lub niepoprawny zgodnie z predefiniowanymi kryteriami oceny.
UWAGA: Arkusz kalkulacyjny jest tak zorganizowany, aby zawierać identyfikator uczestnika, numer wykonania techniki HH (1–10 dla każdej z trzech faz gromadzenia danych) oraz klasyfikację etapów 1, 2 i 3 techniki HH. Klasyfikację każdego etapu należy odnotować jako poprawną lub niepoprawną.
4. Przygotowanie uczestnika (przez asystenta badawczego)
- Poproś uczestnika o zajęcie miejsca na krześle przodem do przygotowanego stołu laboratoryjnego.
- Poleć uczestnikowi opratie obu przedramion na stole.
- Poproś uczestnika o wybranie preferowanego nadgarstka do umieszczenia urządzenia IMU.
- Przymocuj urządzenie IMU do wybranego nadgarstka uczestnika za pomocą rzepa, upewniając się, że jest ono zamocowane stabilnie i pewnie, nie powodując dyskomfortu.
- Umieść widoczny stoper lub cyfrowy timer na stole w zasięgu wzroku uczestnika.
- Wszystkie sesje pozyskiwania danych należy przeprowadzić w tym samym laboratorium, przy stałym oświetleniu sztucznym i włączonej klimatyzacji przez cały czas trwania sesji eksperymentalnych, aby utrzymać spójne warunki środowiskowe.
5. Procedura zbierania i rejestrowania danych (przez przeszkolonego obserwatora)
UWAGA: Przegląd pełnego procesu gromadzenia danych przedstawiono na Rysunku 4. Protokół składa się z trzech sekwencyjnych faz akwizycji: (1) instruktażu słownego, (2) demonstracji prawidłowej techniki oraz (3) wykonania zdefiniowanych wzorców błędów. W każdej fazie uczestnicy wykonują 10 powtórzeń 3-etapowej techniki higieny rąk. Podczas wszystkich faz przeszkolony obserwator ocenia poprawność każdego kroku i generuje znaczniki czasowe za pomocą jednostki IMU do znaczników czasowych, aby wspomóc późniejszą segmentację sygnału i adnotację wynikowego zbioru danych. Rysunek 3 podsumowuje pełny proces akwizycji, przetwarzania, segmentacji i generowania zbioru danych.
- Pierwsza faza zbierania danych
- Opisz słownie każdy etap 3-stopniowej techniki HH uczestnikowi (Rysunek 1).
- Zadeklaruj wyraźnie: „Wykonaj każdy z trzech kroków przez co najmniej 5 s, tak aby cała technika trwała minimum 15 s”.
- Poleć uczestnikowi monitorowanie stoperem umieszczonym przed nim.
- Poleć uczestnikowi wykonanie 3-stopniowej techniki HH 10 razy, z zachowaniem przerwy na odpoczynek między każdym pełnym cyklem techniki HH.
- Stuknij raz w IMU służący do znacznikowania czasowego bezpośrednio po zakończeniu każdego kroku HH, aby wygenerować referencję czasową wykorzystywaną podczas procesu segmentacji.
- Upewnij się, że przeszkolony obserwator starannie ocenia jakość każdego wykonanego kroku HH i zapisuje w arkuszu kalkulacyjnym, czy był on poprawny, czy niepoprawny.
- Przy piątym wykonaniu 3-stopniowej techniki HH przypomnij uczestnikowi, aby wykonywał każdy krok przez co najmniej 5 s.
- Monitoruj wyświetlanie sygnału w czasie rzeczywistym w aplikacji na smartfonie i potwierdź, że pakiety danych są stale odbierane z obu jednostek IMU przez całą sesję nagrywania. W przypadku wykrycia utraty pakietów, rozłączenia czujnika lub słabej jakości sygnału przerwij nagrywanie, w razie potrzeby przywróć połączenie Bluetooth i powtórz akwizycję, aby zapewnić kompletny i niezawodny zapis sygnału.
- Druga faza zbierania danych
- Upewnij się, że przeszkolony obserwator zaprezentował prawidłowe wykonanie 3-stopniowej techniki HH (Rysunek 1).
- Upewnij się, że przeszkolony obserwator demonstruje każdy krok powoli i w pełnym polu widzenia uczestnika, powtarzając dowolny krok w razie potrzeby, aż uczestnik potwierdzi zrozumienie.
- Upewnij się, że przeszkolony obserwator wskazuje krytyczne punkty styku oraz typowe błędy podczas demonstracji.
- Zadeklaruj wyraźnie: „Po praktycznej demonstracji przeprowadzonej przez przeszkolonego obserwatora, wykonaj każdy z trzech kroków przez co najmniej 5 s, tak aby cała technika trwała minimum 15 s”.
- Poleć uczestnikowi wykonanie 10 powtórzeń 3-stopniowej techniki HH.
- Oceń poprawność każdego kroku 3-stopniowej techniki HH.
- Generuj znaczniki czasowe za pomocą IMU służącego do znacznikowania czasowego po każdym kroku HH.
- Monitoruj transmisję sygnału w czasie rzeczywistym podczas całej sesji akwizycji. W przypadku wykrycia utraty pakietów, rozłączenia czujnika lub słabej jakości sygnału przerwij nagrywanie i powtórz akwizycję po przywróceniu prawidłowej transmisji sygnału.
- Upewnij się, że przeszkolony obserwator zaprezentował prawidłowe wykonanie 3-stopniowej techniki HH (Rysunek 1).
- Trzecia faza zbierania danych
- Upewnij się, że przeszkolony obserwator zaprezentował schemat błędu, który ma zostać wykonany przez uczestnika.
- Upewnij się, że przeszkolony obserwator stosuje kolejno Schemat Błędu 1, 2, 3 i 4.
- Przypisz Schematy Błędu 1–4 sekwencyjnie kolejnym uczestnikom i powtórz cykl po czwartym uczestniku.
- Upewnij się, że przeszkolony obserwator demonstruje schematy błędów zdefiniowane w następujący sposób:
- Schemat Błędu 1: W Kroku 1 pokryj tylko wnętrza dłoni, pomijając pozostałe powierzchnie rąk. W Kroku 2 pocieraj opuszki palców, z wyłączeniem kciuków. W Kroku 3 przesuwaj kciuki w przód i w tył bez pocierania obrotowego.
- Schemat Błędu 2: W Kroku 1 pomiń pokrycie grzbietu lewej dłoni. W Kroku 2 pocieraj tylko opuszki palca wskazującego, środkowego i serdecznego, z wyłączeniem małych palców i kciuków. W Kroku 3 wykonaj tylko częściowe pocieranie obrotowe kciuków.
- Schemat Błędu 3: W Kroku 1 pomiń pokrycie grzbietu prawej dłoni. W Kroku 2 pocieraj tylko opuszki palców prawej ręki. W Kroku 3 wykonaj pocieranie obrotowe tylko prawego kciuka.
- Schemat Błędu 4: W Kroku 1 pokryj tylko wnętrza dłoni. W Kroku 2 pocieraj opuszki palców, stosując odwrócony lub nieprawidłowy schemat ruchów. W Kroku 3 wykonaj pocieranie obrotowe tylko lewego kciuka.
- „Po praktycznej demonstracji przeprowadzonej przez przeszkolonego obserwatora, wykonaj każdy z trzech kroków przez co najmniej 5 s, tak aby cała technika trwała minimum 15 s”.
- Poleć uczestnikowi wykonanie 10 powtórzeń 3-stopniowej techniki HH.
- Oceń poprawność każdego kroku 3-stopniowej techniki HH.
- Generuj znaczniki czasowe za pomocą IMU służącego do znacznikowania czasowego po każdym kroku HH.
- Monitoruj transmisję sygnału w czasie rzeczywistym podczas całej sesji akwizycji. W przypadku wykrycia utraty pakietów, rozłączenia czujnika lub słabej jakości sygnału przerwij nagrywanie i powtórz akwizycję po przywróceniu prawidłowej transmisji sygnału.
- Delikatnie zdejmij IMU z nadgarstka uczestnika.
- Wytrzyj nadmiar alkoholowego środka do dezynfekcji rąk ręcznikami papierowymi.
- Wyczyść powierzchnię roboczą i wyrzuć zużyte ręczniki papierowe do kosza na odpady.
- Zaoferuj krem nawilżający, jeśli uczestnik o niego poprosi lub zgłosi taką potrzebę.
- Podziękuj uczestnikowi za wkład w badanie.
Wyniki
Protokół gromadzenia danych klinicznych został zrealizowany zgodnie z planem, a sygnały inercyjne z nadgarstka zostały pomyślnie pozyskane od wszystkich zakwalifikowanych uczestników podczas wszystkich zaplanowanych wykonań HH. Powstały zbiór danych objął 50 uczestników i 1 500 pełnych wykonań 3-stopniowej techniki HH (30 wykonań na uczestnika). Po rozbiciu na trzy uporządkowane kroki w każdym wykonaniu, dane te dostarczyły łącznie 4 500 segmentów ruchu.
Wykonanie testu klinicznego
Każdy uczestnik wykonał trzy kolejne bloki po 10 powtórzeń HH (łącznie 30 powtórzeń na uczestnika), a każde powtórzenie HH składało się z trzech uporządkowanych kroków zdefiniowanych dla techniki 3-stopniowej. Pierwszy blok wykonano po ustnym wyjaśnieniu prawidłowych ruchów; drugi blok wykonano po ustnym wyjaśnieniu i wizualnej demonstracji prawidłowych ruchów; natomiast trzeci blok wykonano po demonstracji nieprawidłowych ruchów odzwierciedlających typowe wzorce błędów obserwowane w praktyce opieki zdrowotnej. W przypadku bloku z nieprawidłowymi ruchami zastosowano cztery predefiniowane wzorce błędów, które przypisano uczestnikom w ramach schematu zrównoważonego rozkładu (tj. rotacyjnie pomiędzy kolejnymi uczestnikami), aby zapewnić porównywalną reprezentację każdego typu błędu na poziomie całej grupy.
Wszyscy 50 uczestników pomyślnie ukończyło trzy fazy akwizycji, co zaowocowało 1 500 pełnymi wykonaniami 3-stopniowej techniki HH. Podczas gromadzenia danych przeszkolony obserwator oceniał każde wykonanie i rejestrował poprawność kroku 1, kroku 2 oraz kroku 3 zgodnie z predefined kryteriami oceny. Jednocześnie, przy użyciu pomocniczej jednostki IMU, generowane były markery czasowe wskazujące przejścia między kolejnymi krokami HH. Procedura ta pozwoliła na uzyskanie pełnego zestawu adnotacji sporządzonych przez obserwatora oraz punktów odniesienia czasowych dla wszystkich zarejestrowanych wykonań, co umożliwiło późniejszą segmentację i budowę zbioru danych.
Wyznaczanie granic kroków czasowych
Wszystkie sesje odbywały się przy udziale współpracującego badacza, odpowiedzialnego za generowanie zewnętrznego odniesienia czasowego dla granic poszczególnych kroków. Odniesienie to stworzono przy użyciu drugiego modułu IMU przeznaczonego do adnotacji, w który lekko uderzano ręką, aby zaznaczyć początek i koniec każdego kroku, w tym przejścia między kolejnymi etapami. Zdarzenia te generowały zakodowany czasowo sygnał markera, który następnie wykorzystano do wyznaczenia – dla każdego wykonania HH – przedziału czasowego Kroku 1, Kroku 2 oraz Kroku 3.
Dla wszystkich zarejestrowanych wykonań HH pomyślnie wygenerowano znaczniki czasowe. Zdarzenia wywołane stuknięciem wytworzyły wyraźne piki w pomocniczym sygnale IMU, co umożliwiło jednoznaczną identyfikację przejść między Krokiem 1, Krokiem 2 i Krokiem 3. Referencje czasowe te zapewniły powtarzalny mechanizm synchronizacji adnotacji obserwatora z zapisami z IMU noszonego na nadgarstku i posłużyły jako podstawa do późniejszej segmentacji sygnału.
Przetwarzanie sygnałów i segmentacja
Opracowano algorytm oparty na języku Python do przetwarzania strumienia danych z IMU z markerami czasowymi, obejmujący operacje filtrowania oraz logikę detekcji szczytów w celu niezawodnej identyfikacji zdarzeń wywołanych stuknięciami. Przetwarzanie sygnałów wykonano za pomocą niestandardowego skryptu Python zaimplementowanego w środowisku Spyder IDE wersja 6.0.5 z Python 3.9.19 (dystrybucja Anaconda, Windows 11). Sygnały IMU zostały zaimportowane z ograniczonych plików tekstowych w Pythonie przy użyciu automatycznej detekcji ograniczników i analizy numerycznej uwzględniającej lokalizację, aby odzyskać kanał prędkości kątowej żyroskopu rejestrowany z częstotliwością 25 Hz. Sygnał został poddany prostowaniu pełnowalnemu i wygładzony za pomocą jednowymiarowego jądra Gaussa (σ ≈ 60 ms), aby stłumić szumy wysokoczęstotliwościowe przy jednoczesnym zachowaniu obwiedni czasowej. Następnie zidentyfikowano dyskretne zdarzenia za pomocą zautomatyzowanej procedury detekcji szczytów, ograniczonej przez minimalną prominencję (5% maksymalnej amplitudy), minimalną odległość między szczytami oraz minimalną szerokość szczytu. Wykryte szczyty posłużyły następnie jako referencje czasowe do segmentacji nagrań z IMU noszonego na nadgarstku na instancje ruchu Kroku 1, Kroku 2 i Kroku 3, co pozwoliło na uzyskanie zbioru danych o rozdzielczości poszczególnych kroków obejmującego 1 500 wykonań (4 500 zsegmentowanych instancji kroków).
Rysunek 5 przedstawia procedurę segmentacji czasowej dla trzech kolejnych wykonań HH (łącznie dziewięć kroków), ukazując przefiltrowany sygnał IMU z markerami czasowymi opartymi na stuknięciach, odpowiadające im wykryte piki wykorzystane jako zdarzenia wyznaczające granice kroków oraz zsynchronizowany sygnał z IMU noszonego na nadgarstku, zarejestrowany podczas wykonywania HH. Cały proces, od akwizycji danych po wygenerowanie adnotowanego zbioru danych na poziomie kroków, podsumowano na Rysunku 3.
Procedura segmentacji została z powodzeniem zastosowana do wszystkich zarejestrowanych wykonań HH. Wykryte zdarzenia znaczników czasowych umożliwiły niezawodną identyfikację granic kroków i następującą segmentację ciągłych zapisów z IMU noszonego na nadgarstku na instancje Kroku 1, Kroku 2 i Kroku 3. Powstały zbiór danych został sparowany z adnotacjami stworzonymi przez obserwatora dla każdej instancji ruchu, co dostarczyło etykiet referencyjnych niezbędnych do późniejszego trenowania i walidacji algorytmu. Rysunek 5 przedstawia zgodność między zdarzeniami znaczników czasowych, wykrytymi szczytami a wynikającymi z nich granicami ruchów, ilustrując pomyślną implementację proponowanego protokołu akwizycji i segmentacji.
Wynikowy zbiór danych i zastosowania w analizach następczych
Powstały zbiór danych agreguje poprawne i celowo błędne realizacje trzech kroków HH w trzech warunkach akwizycji (instrukcja ustna, demonstracja ustna i wizualna oraz wzorce błędów instruktażowych), przy czym granice czasowe na poziomie poszczególnych kroków zostały wyznaczone przez pomocniczy sygnał markera IMU. Zbiór ten umożliwia opracowanie i ocenę modeli klasyfikacji krok po kroku wykorzystujących dane z urządzeń IMU typu wearable, z długofalowym praktycznym celem w postaci zapewnienia informacji zwrotnej w czasie rzeczywistym dla personelu medycznego podczas wykonywania HH w środowiskach klinicznych. Wszelkie wnioski ograniczają się do wykazania wykonalności protokołu oraz pomyślnego stworzenia dużego, posegmentowanego na kroki zbioru danych, odpowiedniego do późniejszego modelowania algorytmicznego.
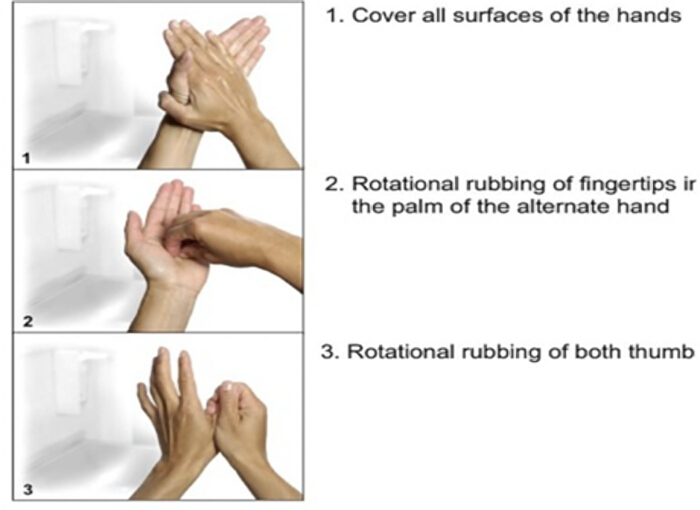
Rysunek 1: Ilustracja trzystopniowej techniki higieny rąk (HH). Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
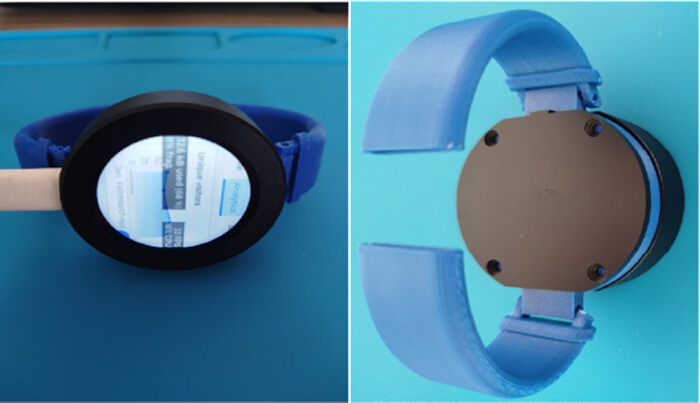
Rysunek 2: Prototyp urządzenia do monitorowania higieny rąk noszonego na nadgarstku. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
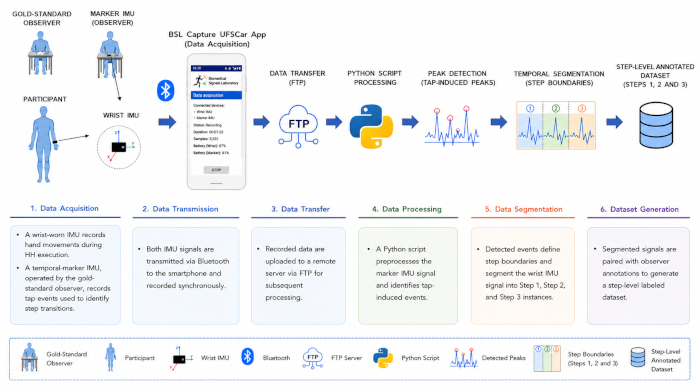
Rycina 3: Schemat akwizycji, przetwarzania i segmentacji danych. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
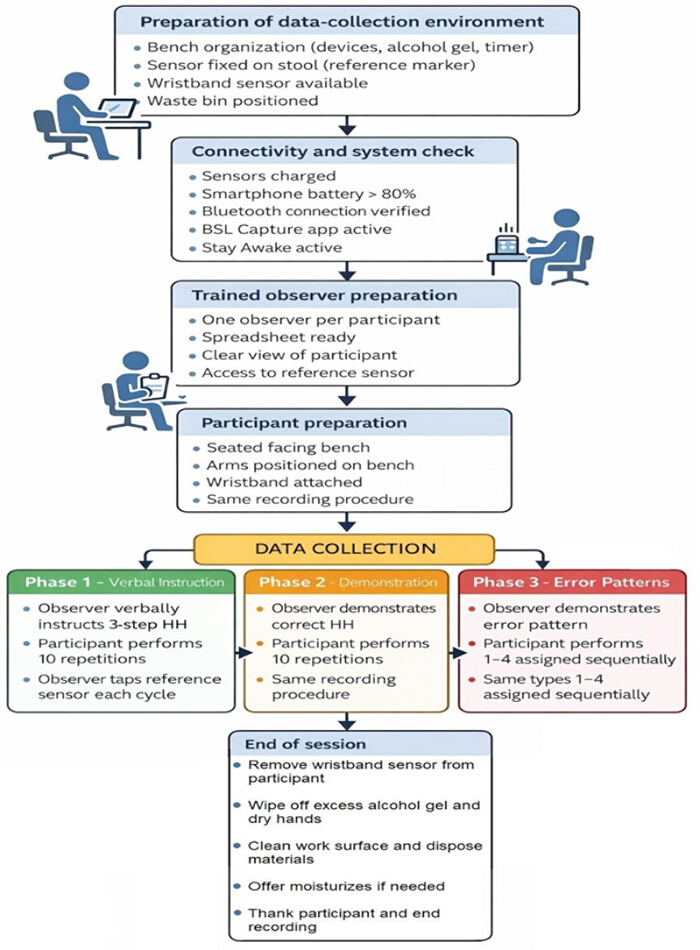
Rycina 4: Schematyczna prezentacja proponowanej metody. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
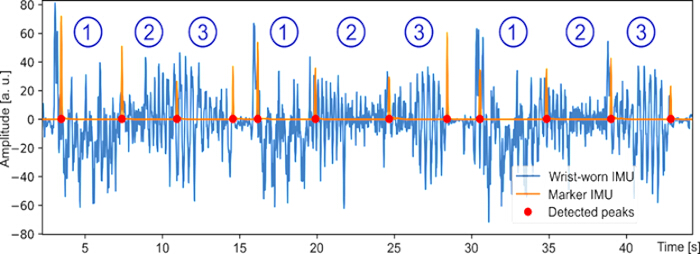
Rysunek 5: Wykrywanie granic kroków i segmentacja trzech następujących po sobie trójetapowych procedur higieny rąk. Sygnał z jednostki pomiaru inercyjnego (IMU) noszonej na nadgarstku, zarejestrowany u uczestnika, przedstawiono kolorem niebieskim, a przefiltrowany sygnał IMU z czasowymi markerami opartymi na stuknięciach przedstawiono kolorem pomarańczowym. Piki wywołane stuknięciami, służące do identyfikacji przejść między krokami higieny rąk, zaznaczono czerwonymi okręgami. Poszczególne kroki w obrębie każdej procedury higieny rąk oznaczono cyframi 1, 2 i 3. Dla celów ilustracyjnych przedstawiono dziewięć następujących po sobie kroków (trzy pełne procedury higieny rąk). Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
Dyskusja
Niniejsze badanie odnosi się do trafności kryterialnej oceny etapowej techniki HH, łącząc złotym standardem proces etykietowania obserwacyjnego z wykorzystaniem przenośnych czujników bezwładnościowych oraz odtwarzalną strategią segmentacji czasowej. Następująca dyskusja interpretuje wybory metodologiczne i nakreśla oczekiwany wkład naukowy, pozostając zgodną z zakresem badania oraz dowodami uzyskanymi w drodze realizacji protokołu i konstrukcji zbioru danych.
Interpretacja i wkład
Kluczowym wkładem jest wykazanie wykonalności generowania zbioru danych z czujników ubieralnych z rozdzielczością poszczególnych kroków dla techniki HH obejmującej 3 kroki w kontrolowanych warunkach, które obejmują zarówno prawidłowe wykonanie, jak i reprezentatywne wzorce błędne. Rozmiar zbioru danych (50 uczestników, 1500 pełnych wykonań HH, 4500 segmentów kroków) umożliwia opracowanie i ewaluację modelu na poziomie ruchu (kroku), zamiast traktowania HH jako pojedynczej, nieróżnicowanej czynności.
Poprzez wyraźne ustrukturyzowanie procesów nabywania umiejętności w trzech sekcjach (instruktaż ustny, demonstracja ustna i wizualna oraz instruowane wzorce błędne), badanie ustanawia spójną podstawę do analizy tego, w jaki sposób kontekst instruktażowy i indukowanie błędów wpływają na kinematykę na poziomie poszczególnych kroków oraz późniejszą dyskryminację algorytmiczną19.
Wskazówki metodologiczne
Wykorzystanie drugiej jednostki IMU jako zewnętrznego markera czasowego, z oznaczeniami opartymi na stuknięciach na granicach kroków, zapewnia mechanizm wyznaczania granic kroków, który nie opiera się na subiektywnej, następczej analizie wyłącznie materiału wideo. Następnie zaimplementowany w języku Python algorytm detekcji szczytów i segmentacji przekształca te sygnały graniczne w spójny proces, co jest niezbędne do gęstego etykietowania czasowego i klasyfikacji poprawności poszczególnych kroków.
Zbalansowany rozkład czterech błędnych wzorców wśród uczestników wzmacnia strukturę wewnętrzną klasy „błędnych”, zmniejszając ryzyko nadreprezentacji pojedynczego trybu błędu. Jest to szczególnie istotne, biorąc pod uwagę, że celem klasyfikacji jest poprawność konkretnego kroku, a nie ogólne wykrywanie anomalii.
Kluczowe etapy protokołu
Kluczowym aspektem proponowanego protokołu jest zachowanie odpowiedniości czasowej między oceną opartą na obserwacji a sygnałami bezwładnościowymi pozyskanymi z czujnika ubieralnego. Cel ten zależy od czterech powiązanych ze sobą etapów. Po pierwsze, niezbędne jest niezawodne pozyskiwanie zsynchronizowanych sygnałów IMU, aby zapewnić, że żadne istotne informacje o ruchu nie zostaną utracone podczas rejestracji. Po drugie, przeszkolony obserwator musi konsekwentnie stosować zdefiniowane kryteria oceny, ponieważ oceny te stanowią etykiety prawdy obiektywnej (ground-truth) wykorzystywane do późniejszego opracowania uczenia maszynowego. Po trzecie, markery czasowe generowane za pomocą pomocniczego IMU muszą dokładnie wskazywać przejścia między kolejnymi etapami higieny rąk, co umożliwia synchronizację między oceną obserwacyjną a zapisami z czujnika ubieralnego. Wreszcie, skuteczna detekcja pików i segmentacja sygnału są fundamentalne dla prawidłowej izolacji poszczególnych instancji ruchu, ponieważ błędy w segmentacji bezpośrednio wpłynęłyby na jakość etykietowanego zbioru danych i mogłyby przenieść błędy na późniejszy trening i walidację algorytmu. Razem etapy te stanowią fundament metodologiczny niezbędny do wygenerowania powtarzalnego, dokładnie adnotowanego i wiarygodnego zbioru referencyjnego dla przyszłego rozwoju algorytmów.
Chociaż protokół został pomyślnie zaimplementowany w ramach niniejszego badania, w przyszłych zastosowaniach należy wziąć pod uwagę kilka praktycznych czynników, aby zapewnić jakość zbioru danych. Stabilna komunikacja między jednostkami IMU a aplikacją do akwizycji, wraz z niezawodnym generowaniem znaczników czasowych, jest kluczowa dla zapewnienia pomyślnego pozyskania danych i późniejszej segmentacji sygnału. Nagrania zawierające brakujące lub niejednoznaczne znaczniki czasowe powinny być zatem sprawdzane wizualnie i w razie potrzeby powtórzone. Ponadto spójne etykietowanie przez obserwatora jest fundamentalne, ponieważ adnotacje te stanowią prawdę podstawową (ground truth) dla późniejszego rozwoju uczenia maszynowego. Na koniec zaleca się wizualną weryfikację zsegmentowanych sygnałów, aby potwierdzić, że wykryte granice ruchów odpowiadają oczekiwanym etapom higieny rąk przed ich włączeniem do referencyjnego zbioru danych.
Trafność i uogólnialność
Z punktu widzenia trafności kryterialnej kluczową kwestią jest to, czy poprawność na poziomie poszczególnych kroków wnioskowana z sygnałów IMU odpowiada niezależnemu kryterium zewnętrznemu, reprezentowanemu w tym przypadku przez przeszkoloną obserwację podczas akwizycji. Taka konstrukcja pozwala powiązać cel modelu z interpretowalnym konstruktem behawioralnym – poprawnym wykonaniem każdego z trzech kroków – zamiast z pośrednimi wskaźnikami. Umożliwia to również raportowanie zgodności na tym samym poziomie szczegółowości, na którym zdefiniowano etykiety treningowe. Jednak trafność kryterialna zależy nie tylko od modelu, ale także od niezawodności i spójności samego kryterium. W związku z tym procedury obserwatora, przejrzystość definicji poprawności dla każdego kroku oraz spójność sygnalizowania granic są krytycznymi elementami określającymi, w jakim stopniu zaobserwowana zgodność jest uzasadniona.
Praktyczne zastosowania
Niniejsze badanie nie ocenia wydajności sprzężenia zwrotnego w czasie rzeczywistym w praktyce klinicznej. Zamiast tego ustanawia i waliduje protokół pozyskiwania, adnotacji i segmentacji czasowej wykorzystywany do wygenerowania zbioru danych referencyjnych dla późniejszego rozwoju uczenia maszynowego. W związku z tym zwalidowanym wynikiem niniejszego badania jest protokół pozyskiwania danych, a nie sam system monitorowania w czasie rzeczywistym. Automatyczna klasyfikacja ruchów, monitorowanie w czasie rzeczywistym i funkcje sprzężenia zwrotnego pozostają celami kolejnych etapów projektu i nie były oceniane w niniejszym badaniu. Paradygmat oceny krok po kroku jest istotny klinicznie, ponieważ może wspierać praktyczne sprzężenie zwrotne: zidentyfikowanie, który konkretny krok jest błędny, jest zazwyczaj bardziej użyteczne operacyjnie niż przypisanie pojedynczej etykiety zaliczony/niezaliczony dla całej próby HH.
Trzyczęściowy protokół stanowi podstawę dla przyszłych analiz tego, jak instruktaż i demonstracja kształtują wzorce wykonywania techniki, co może pomóc w opracowaniu strategii szkoleniowych oraz projektowaniu komunikatów z informacją zwrotną ukierunkowaną na konkretne kroki20. W przypadku wdrożenia w przyszłych aplikacjach czasu rzeczywistego, podejście z wykorzystaniem urządzenia noszonego na nadgarstku może uzupełnić bezpośrednią obserwację, zwiększając częstotliwość i standaryzację oceny techniki higieny rąk bez konieczności prowadzenia ciągłego audytu osobistego.
W porównaniu z konwencjonalną bezpośrednią obserwacją, która pozostaje standardem referencyjnym w ocenie techniki higieny rąk5, proponowany protokół łączy ocenę ekspercką z zsynchronizowanym pomiarem za pomocą czujników ubieralnych oraz segmentacją opartą na znacznikach czasowych w celu wygenerowania obiektywnych adnotacji na poziomie ruchów. Systemy ubieralne oparte na jednostkach IMU stały się uznanym podejściem w analizie ruchów człowieka, ponieważ wspierają one ustrukturyzowane potoki przetwarzania sygnałów, obejmujące wstępne przetwarzanie, segmentację, ekstrakcję cech i klasyfikację21. Ponadto w niedawnych przeglądach podkreślono rosnące zastosowanie czujników ubieralnych i innych elektronicznych systemów monitorowania w ocenie higieny rąk, wskazując jednocześnie na ich potencjał do uzupełnienia konwencjonalnych metod obserwacyjnych22. W tym kontekście niniejszy protokół został zaprojektowany specjalnie w celu wygenerowania wysokiej jakości adnotowanego zbioru danych, który wesprze przyszły rozwój i walidację algorytmów uczenia maszynowego zdolnych do oceny techniki higieny rąk na poziomie poszczególnych kroków.
Ograniczenia i przyszłe kierunki badań
Pozyskiwanie danych przeprowadzono w kontrolowanych warunkach i obejmowało celowo wprowadzone błędne wzorce; reprezentatywność rozkładu błędów w stosunku do rutynowej praktyki klinicznej należy interpretować z ostrożnością. Przed sformułowaniem wniosków dotyczących wdrożenia operacyjnego konieczna byłaby zewnętrzna walidacja w rzeczywistych warunkach23. Ponadto zastosowanie jednego przeszkolonego obserwatora oraz poleganie na sygnalizowaniu granic za pomocą dotknięcia wprowadzają potencjalne źródła błędu systematycznego i zmienności czasowej. Czynniki te powinny zostać ilościowo określone w kolejnych pracach (np. poprzez ocenę odporności wykrywania granic oraz spójności obserwatora).
Przyszłe prace powinny priorytetyzować: (1) opracowanie modeli klasyfikacji opartych na sztucznej inteligencji, (2) przeprowadzenie formalnych analiz zgodności między wynikami modeli a kryterium obserwacyjnym na poziomie poszczególnych ruchów, (3) ocenę różnych grup użytkowników oraz rozmieszczenia czujników, a także (4) walidację wydajności monitorowania w czasie rzeczywistym i stopniowego przekazywania informacji zwrotnych w realistycznych przepływach pracy klinicznej. W związku z tym wszelkie stwierdzenia dotyczące automatycznego monitorowania, użyteczności, opóźnień, wydajności lub skalowalności klinicznej należy interpretować jako cele przyszłe, a nie wyniki wykazane w niniejszym badaniu. Podobnie, potencjalny wpływ proponowanego systemu na przestrzeganie zasad higieny rąk lub zapobieganie zakażeniom wymaga ustalenia w drodze przyszłej walidacji klinicznej.
Oświadczenia
Autorzy oświadczają, że nie występuje żaden konflikt interesów związany z niniejszym badaniem.
Podziękowania
Autorzy z wdzięcznością dziękują za wsparcie finansowe z CNPq (Brazylijska Narodowa Rada Rozwoju Naukowego i Technologicznego).
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Taśma klejąca | SCOTCH | 5802 | Mocowanie referencyjnej jednostki IMU do stołka |
| Preparat do dezynfekcji rąk na bazie alkoholu (70%) | Giovanna Babby | - | Produkt do higieny rąk |
| Aplikacja BSL Capture UFSCar | LSBio/UFSCar | - | Aplikacja na smartfona do akwizycji danych z IMU |
| Jednostka pomiaru inercyjnego (IMU) (2 sztuki) | WitMotion | WT901BLECL | Jedna jednostka IMU noszona na nadgarstku i jedna jednostka IMU jako znacznik czasowy |
| Laptop | ASUS | S46C | Monitorowanie i przetwarzanie danych |
| Laptop | Apple | MacBook Air M1 | Monitorowanie i przetwarzanie danych |
| Krem nawilżający | NIVEA | - | Komfort uczestnika po wykonaniu procedury HH |
| Ręczniki papierowe | SNOB | - | Osuszanie i oczyszczanie rąk |
| Skrypt segmentacyjny w języku Python | Własny rozwój | - | Algorytm detekcji szczytów i segmentacji czasowej sygnałów IMU |
| Smartfon | XIAOMI | REDMI 13 | Akwizycja danych z IMU |
| Uchwyt na smartfon | - | - | Pozycjonowanie smartfona podczas akwizycji |
| Mokra chusteczki | Pampers | - | Oczyszczanie rąk uczestnika i powierzchni roboczej |
Bibliografia
- World Health Organization. Global report on infection prevention and control: executive summary [Internet]. Geneva: World Health Organization; 2022. Available from: https://cdn.who.int/media/docs/default-source/integrated-health-services-(ihs)/ipc/ipc-global-report/who_ipc_global-report_executive-summary.pdf
- World Health Organization. WHO research agenda for hand hygiene in health care 2023–2030: summary. Geneva: World Health Organization; 2023. Available from: https://iris.who.int/bitstream/handle/10665/367527/9789240073715-eng.pdf
- Valim MD, et al. Efficacy of the multimodal strategy for hand hygiene compliance: an integrative review. 2019;72(2):552-565.
- Toney-Butler TJ, Gasner A, Carver N. Hand hygiene. In: StatPearls [Internet]. Treasure Island (FL): StatPearls Publishing; 2023. Available from: https://www.ncbi.nlm.nih.gov/books/NBK470254/
- World Health Organization. WHO guidelines on hand hygiene in health care: first global patient safety challenge Clean Care is Safer Care. Geneva: World Health Organization; 2009: WHO/IER/PSP/2009/01.
- World Health Organization. Interim recommendations on obligatory hand hygiene against transmission of COVID-19. Geneva: World Health Organization; 2020. Available from: https://www.who.int/publications/m/item/interim-recommendations-on-obligatory-hand-hygiene-against-transmission-of-covid-19
- Price L, et al. Comparing the effectiveness of hand hygiene techniques in reducing the microbial load and covering hand surfaces in healthcare workers: updated systematic review. Am J Infect Control. 2022;50(10):1079-1090.
- Tschudin-Sutter S, et al. Simplifying the WHO "how to hand rub" technique: three steps are as effective as six—results from an experimental randomized crossover trial. Clin Microbiol Infect. 2017;23(6):409-414.
- Tschudin-Sutter S, et al. Simplifying the World Health Organization protocol: 3 steps versus 6 steps for performance of hand hygiene in a cluster-randomized trial. Clin Infect Dis. 2019;69(4):614-620.
- Stadler RN, Tschudin-Sutter S. What is new with hand hygiene? Curr Opin Infect Dis. 2020;33(4):327-232.
- Valim MD, et al. The impact of an effective 3-step hand hygiene technique in reducing potentially pathogenic microorganisms found on nursing professionals' hands. J Infect Dev Ctries. 2023;17(8):1088-1098.
- Valim MD, et al. Adherence to hand hygiene technique: an observational study. Acta Paul Enferm. 2024;37:eAO0001262.
- Campbell JC, Hindle A, Stroulia E. The art and science of analyzing software data. Burlington (MA): Morgan Kaufmann; 2013.
- Cunha CM, Neto OPA, Stackfleth R. Main psychometric evaluation methods of the validity of measuring instruments. Rev Aten Saúde. 2016;14(47):75-83.
- Pasquali L. Psicometria. Rev Esc Enferm USP. 2009;43:992-999.
- Boyce JM, Pittet D. Guideline for hand hygiene in health care settings: recommendations of the Healthcare Infection Control Practices Advisory Committee and the HICPAC/SHEA/APIC/IDSA Hand Hygiene Task Force. MMWR Recomm Rep. 2002;51(RR-16):1-45.
- Ramachandra S, Hoelzemann A, Van Laerhoven K. Transformer networks for data augmentation of human physical activity recognition. arXiv. 2021. arXiv:2109.04054.
- Brasil. Conselho Nacional de Saúde. Resolução nº 466, de 12 de dezembro de 2012. Brasília: Conselho Nacional de Saúde; 2012.
- Dirgová Luptáková I, Kubovčík M, Pospíchal J. Wearable sensor-based human activity recognition with transformer model. Sensors (Basel). 2022;22(5):1911.
- Srigley JA, Furness CD, Baker GR, Gardam M. Quantification of the Hawthorne effect in hand hygiene compliance monitoring using an electronic monitoring system: a retrospective cohort study. BMJ Qual Saf. 2014;23(12):974-980.
- Ghasemzadeh H, Ostadabbas S, Guenterberg E, Pantelopoulos A. Wireless medical-embedded systems: a review of signal-processing techniques for classification. IEEE Sens J. 2013;13(2):423-437.
- Wang Y, Xu C, Xiang W, et al. Electronic monitoring systems for hand hygiene: systematic review of technology. J Med Internet Res. 2021;23(11):e27880.
- Gould DJ, Moralejo D, Drey N, Chudleigh JH. Interventions to improve hand hygiene compliance in patient care. Cochrane Database Syst Rev. 2010;(9):CD005186.
Przedruki i uprawnienia
Ten artykuł został opublikowany
Film wkrótce dostępny