Opracowano przystępne i niskokosztowe urządzenie do pomiaru relacji siła–prędkość–moc mięśni ludzkich, wykorzystując tanie materiały, wydrukowaną w technologii 3D przekładnię, akcelerometr w smartfonie oraz bezpłatne oprogramowanie w języku Python. Walidacja z użyciem ergometru będącego złotym standardem wykazała fizjologicznie istotne pomiary, zapewniając jednocześnie sprawiedliwe możliwości praktycznej nauki w warunkach zajęć dla studentów studiów licencjackich.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Niskokosztowe urządzenie do pomiaru zależności między siłą a prędkością skurczu mięśnia
W tym artykule
Podsumowanie
Streszczenie
Zależność między siłą mięśniową, prędkością skurczu a mocą stanowi niemal stuletni paradygmat w fizjologii i jest kamieniem węgielnym naszego rozumienia funkcji układu mięśniowo-szkieletowego. Paradygmat ten jest jednak rzadko badany bezpośrednio w salach wykładowych z fizjologii i biomechaniki ze względu na zaporowe koszty wymaganego sprzętu. Niniejsze badanie miało na celu zaprojektowanie i walidację niskokosztowego urządzenia wykorzystującego wydrukowany w technologii 3D system bloczków z zastosowaniem mechanizmu zapadkowego, które można łatwo skonstruować i skonfigurować do zbierania danych dotyczących siły, prędkości i mocy mięśni palców człowieka za pomocą akcelerometru w smartfonie i bezpłatnej aplikacji Phyphox. Specjalny skrypt w języku Python konwertuje surowe pomiary z akcelerometru na wartości prędkości i mocy, które są następnie porównywane dla każdego badanego z pomiarami uzyskanymi przy użyciu referencyjnego dwutrybowego systemu dźwigni. Porównania parzyste pięciu zmiennych podsumowujących (siła maksymalna, Fmax; prędkość maksymalna, Vmax; moc maksymalna, Pmax; prędkość optymalna, Vopt oraz krzywizna zależności siła-prędkość, a/Fmax) nie wykazały statystycznie istotnych różnic między danymi dotyczącymi siły, prędkości i mocy zebranymi za pomocą obu urządzeń (testy t dla prób zależnych, p > 0,05). W związku z tym, bez znaczącego obniżenia jakości danych, niedrogie urządzenie oferuje dostępny, bezpieczny i kosztowo efektywny sposób nauczania i badania zasad biomechanicznych i fizjologicznych. Aparatura ta ma potencjał, aby zdemokratyzować edukację w zakresie fizjologii mięśni i biomechaniki, szczególnie w niedofinansowanych i ograniczonych zasobowo placówkach edukacyjnych na całym świecie.
Wprowadzenie
Mięśnie poprzecznie prążkowane stanowią silnik generujący ruch szkieletowy u ludzi i innych zwierząt. Zrozumienie ich unikalnej hierarchicznej budowy jest utrudnione przez czynniki wielkoskalowe wpływające na generowanie siły i wykonywanie pracy1,2. Być może ze względu na te złożoności, funkcja mięśni może być niedostatecznie uwzględniana w programach nauczania anatomii i fizjologii, ponieważ edukatorzy nie dysponują narzędziami niezbędnymi do właściwego zaprezentowania fundamentalnych i najbardziej fascynujących aspektów funkcjonowania mięśni3,4,5,6.
Funkcję mięśni opisywano historycznie za pomocą kilku trwałych paradygmatów, z których najbardziej rozpoznawalny jest kompromis między siłą a prędkością, po raz pierwszy scharakteryzowany niemal wiek temu przez Archibalda Viviana Hilla1,2,3,4,5,6. Ta fundamentalna zależność fizjologiczna opisuje kompromis między prędkością skurczu mięśnia a siłą, zgodnie z którym skurcze izometryczne lub bardzo wolne skracanie są zazwyczaj najsilniejsze, generując szczytową siłę mięśnia (Fmax), podczas gdy najszybsze skurcze izotoniczne, zbliżające się do szczytowej prędkości mięśnia (Vmax), są zazwyczaj najsłabsze1. Kiedy Hill opisał zależność siła–prędkość–moc (FVP) w 1938 roku, wprowadził funkcję, która do dziś nosi jego imię. Równanie Hilla (Równanie 1) wiąże szczytową siłę generowaną podczas skurczu izometrycznego (przy ustalonych końcach mięśnia) z szczytową prędkością osiąganą w przypadku braku obciążenia zewnętrznego.
Równanie 1: (v + b) (F + a) = b (Fmax + a)
gdzie v to prędkość skracania, F to siła mięśnia, Fmax to maksymalna siła izometryczna, a a i b to stałe opisujące zależność siła–prędkość oraz właściwości energetyczne skracania mięśnia1.
W ramach tej podstawowej zależności kryje się kilka kluczowych koncepcji funkcji mięśni, reprezentowanych przez pięć parametrów ilościowych definiujących relację FVP. Iloczyn chwilowej siły mięśnia i prędkości jest mocą, która zazwyczaj osiąga wartość maksymalną (Pmax) przy około jednej trzeciej Vmax7. Prędkość, przy której występuje Pmax, nazywana jest prędkością optymalną (Vopt), a jej położenie w zakresie prędkości skracania (od V0 do Vmax) jest istotną charakterystyką zależności siła–prędkość oraz moc–prędkość. Na przykład wyższa wartość Vopt skutkuje tym, że moc szczytowa jest dostarczana przy wyższej prędkości skracania. W samej zależności siła–prędkość, siła maksymalna (Fmax) i prędkość maksymalna (Vmax) są połączone poprzez pośrednie relacje siła–prędkość w sposób krzywoliniowy (Rycina 5A). Reprezentatywne zależności siła–prędkość oraz moc–prędkość uzyskane przy użyciu niniejszej metodologii przedstawiono na Rycini 1. Nachylenie tej krzywej określa się jako krzywiznę siła–prędkość, która opisuje tempo spadku siły wraz ze wzrostem prędkości. Krzywizna jest definiowana jako a/Fmax8, gdzie a to stałe termodynamiczne w równaniu Hilla, które kwantyfikuje generowanie ciepła tarcia przez skracający się mięsień bez obciążenia1. Krzywizna wpływa na położenie Vopt na krzywej siła–prędkość i determinuje, jaką siłę może wygenerować mięsień przy danej prędkości skracania. Krzywizna była również opisywana przy użyciu wskaźnika mocy mięśniowej (Równanie 2)9.
Równanie 2: 
gdzie Pmax to maksymalna moc mięśniowa, a Vmax i Fmax to odpowiednio maksymalna prędkość skracania i maksymalna siła izometryczna.
Intuicyjny charakter zależności siła-prędkość oraz moc-prędkość stanowi efektywny punkt wyjścia podczas nauczania o funkcji mięśni w ramach nauk o życiu. Znaczenie zapewnienia studentom możliwości praktycznego zapoznania się z materiałem w celu zbudowania pełniejszego zrozumienia zależności FVP podkreśla fakt, że nauka przez praktykę przyczynia się do lepszego zapamiętywania wiedzy10. Ponadto wiadomo, że nauka eksperymentalna wzmacnia podstawy oceny funkcji mięśni, zarówno w kontekście nauki podstawowej, jak i w ramach przygotowania do zawodów z zakresu opieki zdrowotnej, w tym zapobiegania urazom, rehabilitacji i treningu fizycznego.
Tradycyjne instrumenty do badania właściwości fizjologicznych mięśni, takie jak dwukierunkowe systemy dźwigni z serwomotorami, są wysoce precyzyjne i dokładne, jednak wiążą się z prohibitownymi kosztami, co stanowi znaczną barierę w ich wdrażaniu w większości środowisk dydaktycznych7. Aby wyeliminować te ograniczenia i zwiększyć możliwości praktycznej nauki, opracowano niskokosztową alternatywę. Aparatura została zbudowana w oparciu o wydrukowaną w technologii 3D bloczkową przekładnię z mechanizmem zapadkowym i wykorzystuje ogólnodostępne szczelinowe szyny aluminiowe, sztywny drut oraz zamocowany w uchwycie smartfon z bezpłatną aplikacją do akwizycji danych (Rycina 2). Wybrano smartfon zamiast dedykowanych urządzeń do pomiaru przyspieszenia, ponieważ smartfony są powszechnie dostępne i zazwyczaj wyposażone w dokładne i niezawodne akcelerometry11. Użyteczność smartfonów jako urządzeń pomiarowych w nauce została wykazana wcześniej, w tym poprzez włączenie komercyjnie dostępnego akcelerometra ze smartfona do jednostki pomiarowej bezwładności śmigłowca Mars Ingenuity12.
Choć istnieje kilka niskobudżetowych narzędzi do nauczania fizjologii mięśni, koncentrują się one na różnych zagadnieniach: Judge i wsp.6 opracowali przystępne cenowo ćwiczenia oparte na systemie SpikerBox do rejestracji aktywności elektrycznej mięśni, a Medeiros i wsp.10 stworzyli tani dwuwymiarowy model sarkomeru w celu zademonstrowania mechaniki związanej z tityną. Jednak żadne z istniejących niskobudżetowych narzędzi nie pozwala studentom na bezpośredni pomiar zależności FVP w kurczącym się mięśniu człowieka i generowanie ilościowych danych porównywalnych z wynikami badań naukowych. Przedstawiona aparatura ma na celu wypełnienie tej luki poprzez dostarczenie pomiarów FVP zwalidowanych zgodnie ze złotym standardem w cenie poniżej 300 $.
Niniejsze badanie opisuje konstrukcję niskokosztowego aparatu FVP wraz z jego walidacją krzyżową w odniesieniu do uznanego standardu przemysłowego. Analizy walidacyjne opierają się na porównaniach parzystych pięciu uznanych zmiennych podsumowujących FVP, zmierzonych u tych samych osób na obu aparatach. Analizy te weryfikują hipotezę, że oba aparaty generują równoważne krzywe siła-prędkość oraz moc-prędkość. Dzięki pomyślnej walidacji krzyżowej, niskokosztowy aparat może zdemokratyzować badania nad fizjologią mięśni i biomechaniką układu mięśniowo-szkieletowego w salach wykładowych, obniżając barierę finansową zakupu aparatury, przy jednoczesnym zachowaniu dokładności eksperymentalnej, a tym samym rygoru naukowego. Przewiduje się, że niskokosztowy aparat zainspiruje i umożliwi studentom oraz wykładowcom fizjologii i biomechaniki na całym świecie, którzy już studiują i nauczają anatomii mięśni, praktyczne zgłębienie jednej z najbardziej fundamentalnych zależności mięśniowych. Poprzez wprowadzenie zajęć praktycznych polegających na generowaniu pomiarów fizjologicznych, możliwe jest osiągnięcie multimodalnego zrozumienia i lepsza retencja wiedzy w procesie kształcenia.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Wszystkie eksperymenty stanowiące podstawę niniejszej publikacji zostały zatwierdzone przez Institutional Review Board na University of Massachusetts Lowell (protokół nr 21-163-KON-XPD).
UWAGA: Aparatura wykorzystuje smartfon zawieszony z obciążnikami zewnętrznymi na wydrukowanym w technologii 3D systemie bloczków. Dane dotyczące przyspieszenia są zbierane z częstotliwością 100 Hz przy użyciu aplikacji do akwizycji danych zainstalowanej na smartfonie. Siłę oblicza się, mnożąc łączną masę smartfona i obciążnika zewnętrznego przez przyspieszenie. Prędkość uzyskuje się poprzez całkowanie przyspieszenia, a moc oblicza się jako iloczyn siły i prędkości (Supplemental Coding File 1).
1. Montaż aparatury
- Przymocuj dwie krótkie belki aluminiowe do dolnej strony jednej długiej belki aluminiowej za pomocą mocowań do ram aluminiowych. Umieść krótkie belki w odległości około 8 cm od każdego z końców długiej belki, aby utworzyć stabilną, sztywną podstawę.
UWAGA: Niniejszy zespół będzie w dalszej części określany jako rama. - Zmontuj uchwyt bloczka
- Ustaw duży komórkowy blok z polichlorku winylu tak, aby bok o długości 7 cali był zorientowany pionowo, a bok o długości 6,75 cala poziomo.
- Odmierz 2,75 cala od lewego dolnego rogu wzdłuż lewej krawędzi i zaznacz to miejsce.
- Odmierz 2,75 cala od górnego lewego rogu wzdłuż górnej krawędzi i zaznacz to miejsce.
- Narysuj linię prostą łączącą dwa zaznaczone miejsca.
- Przetnij wzdłuż zaznaczonej linii i usuń powstały trójkątny fragment.
- Wywierć otwór o średnicy 7/16 cala w odległości 1,25 cala od prawego górnego rogu.
- Powtórzyć kroki 1.2.1–1.2.6 dla drugiego dużego bloku.
- Umieść mały blok z polichlorku winylu o strukturze komórkowej za ramą.
- Przymocuj oba duże bloki do małego bloku w taki sposób, aby dzieliły je 8 cali odstępu. Zorientuj cięcia ukośne nad małym blokiem, a wywiercone otwory umieść poza krawędzią małego bloku.
- Mocno przymocuj uchwyt kołowrotka do krawędzi stołu lub blatu.
UWAGA: Należy ustawić uchwyt w taki sposób, aby bloczek wystawał poza krawędź stołu. Zapobiega to kontaktowi zawieszonych ciężarków i smartfona z nogami stołu podczas skurczów. - Zmontuj i przymocuj podłokietnik
- Przetnij 14-calowy blok podłokietnika z komórkowego polichlorku winylu na trzy części, składające się z dwóch sekcji o długości 1,5 cala oraz jednej sekcji o długości 3,5 cala.
- W górnej powierzchni każdej z mniejszych sekcji wytnij nacięcie o wymiarach 2 cala x 1/8 cala, umieszczając je 1 cal od przedniej krawędzi.
- Przymocuj mniejsze sekcje do spodniej strony sekcji większej na obu końcach. Wyrównaj względem siebie wycięcia.
- Pokryj górną powierzchnię większej sekcji taśmą rzepową.
- Przełóż pasek przedramienny przez dwa nacięcia.
- Przymocuj podłokietnik do ramy za pomocą śrub i nakrętek T montowanych wsuwamy. Umieść podłokietnik w odległości 14 cali od uchwytu bloczka, tak aby pas przedramienia był skierowany w stronę przeciwną do bloczka.
- Włóż łożyska kulkowe do rowków komponentów koła zębatego wewnętrznego i zewnętrznego (Plik uzupełniający 1).
- Przewlecz 40 cm paska zębatego przez boczny otwór wewnętrznego elementu koła zębatego. Utwórz pętlę z 2-centymetrowym zakładką i zabezpiecz ją wewnątrz otworu.
- Wprowadź metalną oś przez lewy uchwyt bloczka, ogranicznik, wewnętrzny element zębatki, element przenoszący siłę, zewnętrzny element zębatki, drugi ogranicznik oraz prawy uchwyt bloczka.
UWAGA: Zorientuj boczny otwór wewnętrznej zębatki w stronę ramy. Umieść oba ograniczniki w odległości 1 mm od każdej z stron zespołu bloczka. - Zainstaluj dwa dodatkowe stoppery na osi, umieszczając każdy z nich w odległości 1 mm od uchwytów bloczków, aby zapobiec przemieszczeniu bocznemu.
- Przełóż 40 cm wielostrzałowego stalowego drutu przez stabilizator palca i zabezpiecz go zaciskiem. Przeciągnij drugi koniec przez karabinek A i zabezpiecz go drugim zaciskiem.
UWAGA: Karabinki A i B są identyczne i zostały oznaczone wyłącznie w celu ich rozróżnienia podczas montażu. - Połącz wewnętrzny element zębatki z karabinkiem A za pomocą dołączonego paska rozrządu. Zabezpiecz zakładkę za pomocą klucza A.
UWAGA: Klucze A, B i C są identyczne. Mogą zostać wydrukowane dodatkowe klucze, ponieważ są one zaprojektowane jako elementy poświęcalne, które ulegają uszkodzeniu przed uszkodzeniem innych części aparatury. - Owiń 10 cm wielkordzeniowego stalowego drutu wokół karabinka A i zabezpiecz go zaciskiem. Owiń przeciwległy koniec wokół aluminiowego mocowania ramy, zaciśnij drut i przymocuj element mocujący do ramy.
UWAGA: Niniejszy zespół będzie w dalszej części tekstu określany jako śruba zabezpieczająca. - Utwórz pętlę z 40 cm paska zębatego z 2 cm zakładką i włóż pętlę do Klucza B. Obwiń przeciwległy koniec wokół Karabinka B i zabezpiecz zakładkę za pomocą Klucza C.
- Wsuń klucz B do największego stopnia zewnętrznego elementu zębatki.
- Przymocuj uchwyt na smartfon z opaską na ramię do karabinka B, korzystając z pętli opaski lub otworów na kabel słuchawek.
- Podwieś pożądaną wagę początkową do karabinka B, używając zapętrzonego i zaciśniętego stalowego drutu.
2. Konfiguracja akwizycji danych
- Zainstaluj aplikację do akwizycji danych na smartfonie wyposażonym w akcelerometr.
- Otwórz moduł Acceleration (without g).
- Umieść smartfon w uchwycie na ramię przymocowanym do karabinka B.
- Zbierz dane zgodnie z sekcją 3.
- Wyeksportuj zarejestrowane dane jako plik .xls. Przypisz unikalną nazwę pliku odpowiadającą uczestnikowi.
- Prześlij plik .xls na komputer z dostępem do internetu.
- Przetwórz dane, korzystając z Supplemental Coding File 1
UWAGA: Skrypt oblicza prędkość korzystając z całkowania metodą Eulera w przód zmierzonego przyspieszenia pionowego (Równanie 3). Pozycja jest obliczana przy użyciu kinematycznego równania ruchu jednostajnie przyspieszonego (Równanie 4). Obliczenia wykorzystują surowe wartości przyspieszenia bez wygładzania ani filtrowania.
Równanie 3: vi = vi-1 + ai ∆t
Równanie 4: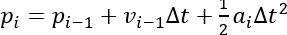
- Zainstaluj Supplemental Coding File 1.
- Zainstaluj język Python na komputerze używanym do przetwarzania danych.
- Otwórz okno terminala i wykonaj polecenie: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- Przejdź do folderu zawierającego Supplemental Coding File 1 i wykonaj polecenie: streamlit run muscle_velocity_gui.py.
UWAGA: W przypadku używania Windows PowerShell wykonaj polecenie: python -m streamlit run muscle_velocity_gui.py. Jeśli pojawi się prośba o podanie adresu e-mail, pozostaw pole puste i naciśnij Enter. - Kliknij Upload i wybierz wyeksportowany plik .xls.
- Kliknij Process Data, aby załadować i przeanalizować zestaw danych.
- Przejrzyj wykresy przyspieszenia, prędkości i pozycji wygenerowane dla pierwszej próby.
- Wybierz wykryte piki odpowiadające prawidłowym skurczom mięśni, korzystając z pól wyboru znajdujących się obok każdego piku.
UWAGA: Prawidłowe piki zazwyczaj występują przed momentem, gdy ślad przyspieszenia staje się ujemny, i są powiązane z dodatnimi wartościami prędkości i pozycji. Zautomatyzowany algorytm detekcji pików może błędnie identyfikować piki, dlatego wymagana jest weryfikacja ręczna. - Dostosuj parametry detekcji pików
UWAGA: Jeśli oprogramowanie nie identyfikuje poprawnie pików, rozwiń sekcję Advanced Tweakables > Peak Detection Parameters i dostosuj ustawienia detekcji.- Dostosuj Zero Threshold, aby zdefiniować zakres przyspieszenia uznawany za stan spoczynku.
UWAGA: Zwiększ tę wartość, gdy ślady przyspieszenia zawierają nadmierny szum. Próg jest wyświetlany jako czerwone linie referencyjne na wykresie przyspieszenia. Wartość domyślna = 0.30. Sugerowany zakres = 0.10–5.00. - Dostosuj Min Velocity for Peak, aby zdefiniować minimalny akceptowalny pik prędkości.
UWAGA: Zmniejsz tę wartość, jeśli prawidłowe piki są pomijane. Próg jest wyświetlany jako dolna zielona linia referencyjna na wykresie prędkości. Wartość domyślna = 0.30. Sugerowany zakres = 0.10–10.00. - Dostosuj Zero Scope, aby zdefiniować minimalną liczbę kolejnych próbek przyspieszenia bliskich zeru, wymaganych do zidentyfikowania okresu spoczynku.
UWAGA: Zmniejsz tę wartość, jeśli ślady prędkości i pozycji nie resetują się. Wartość domyślna = 10. Sugerowany zakres = 3–25. - Dostosuj Max Velocity for Peak, aby zdefiniować maksymalny akceptowalny pik prędkości.
UWAGA: Zwiększ tę wartość, jeśli prawidłowe piki przekraczają próg. Próg jest wyświetlany jako górna zielona linia referencyjna na wykresie prędkości. Wartość domyślna = 10.00. Sugerowany zakres = 10.00–30.00. - Dostosuj Min Peak Distance, aby zdefiniować minimalną liczbę próbek między wykrytymi pikami.
UWAGA: Wartość domyślna = 2. Sugerowany zakres = 1–10. Modyfikacja jest zazwyczaj niepotrzebna. - Dostosuj Min Peak Prominence, aby zdefiniować prominencję wymaganą do detekcji piku.
UWAGA: Niższe wartości zwiększają czułość i mogą zidentyfikować dodatkowe piki. Wartość domyślna = 0.10. Sugerowany zakres = 0.01–0.90. Modyfikacja jest zazwyczaj niepotrzebna.
- Dostosuj Zero Threshold, aby zdefiniować zakres przyspieszenia uznawany za stan spoczynku.
- Po zidentyfikowaniu wszystkich prawidłowych pików dla bieżącej próby, kliknij Next, aby przejść do następnej próby.
- Powtarzaj kroki 2.7.7–2.7.10, aż wszystkie próby zostaną przetworzone.
UWAGA: Nie zmieniaj parametrów detekcji pików po przetworzeniu pierwszej próby. Jeśli zmiana parametrów stanie się konieczna, powtórz analizę dla wszystkich wcześniej przetworzonych prób przy użyciu zaktualizowanych ustawień. - Skopiuj wybrane dane prędkości i przyspieszenia do arkusza kalkulacyjnego w celu późniejszej analizy zależności siła–prędkość–moc.
3. Protokół eksperymentalny
- Przymocuj przedramię uczestnika do podłokietnika za pomocą paska przedramienia. Zaciśnij pasek wystarczająco mocno, aby zapobiec przesuwaniu się przedramienia do przodu.
- Załóż stabilizator palca na kciuk uczestnika i mocno go zaciśnij.
- Usuń luz z systemu bloczków, obracając bloczek za pomocą mechanizmu zapadkowego, aż pasek zębaty będzie napięty.
UWAGA: Mechanizm zapadkowy wydaje słyszalne kliknięcie podczas przesuwania się między pozycjami. - Przesuń rygiel zabezpieczający w stronę bloczka, aż drut łączący rygiel zabezpieczający z karabinkiem A będzie napięty.
- Wybierz dwa obciążniki o zbliżonej masie, z których każdy waży około 1,25 kg.
- Stała sekwencja testowa
- Przetestuj największy stopień, stopień środkowy i najmniejszy stopień, używając jednego obciążnika i smartfona.
- Przetestuj najmniejszy stopień, stopień środkowy i największy stopień, używając dwóch obciążników i smartfona.
- Przetestuj największy stopień i najmniejszy stopień, używając wyłącznie smartfona.
UWAGA: Stosuj tę samą sekwencję dla wszystkich uczestników, aby zminimalizować błąd wynikający ze zmęczenia.
- Stuknij Start Recording w aplikacji do akwizycji danych.
- Poleć uczestnikowi, aby skurczył kciuk tak szybko i silnie, jak to możliwe.
UWAGA: Motywacja uczestnika może znacząco wpłynąć na wyniki. Podczas testów stosuj stałe zachęty słowne, aby promować maksymalny wysiłek. - Wstrzymaj rejestrację danych po każdym badaniu. Dostosuj stopień bloczka i warunki obciążenia zgodnie z sekwencją ustaloną w kroku 3.6.
- Wznów rejestrację danych i powtarzaj kroki 3.8–3.9, aż zostaną przeprowadzone wszystkie osiem kombinacji stopni bloczka i obciążeń.
- Monitoruj uczestnika przez cały czas trwania testów i powtórz próby, w których wystąpił nadmierny ruch ramienia lub niepełny wysiłek.
- Przejrzyj wykres przyspieszenia po każdym badaniu.
UWAGA: Powtórz próby wykazujące nienaturalnie niskie początkowe piki przyspieszenia, nadmierne oscylacje lub ciągły ruch smartfona pomiędzy skurczami, ponieważ warunki te mogą obniżyć jakość danych. - Zapisuj notatki dla każdego badania, w tym dla prób powtórzonych lub wykluczonych, aby ułatwić późniejszą analizę danych.
4. Obsługa ergometru wzorcowego
- Konfiguracja ergometru złotego standardu
- Włącz komputer i uruchom oprogramowanie do akwizycji danych. Otwórz plik procedury dla systemu dźwigni w trybie podwójnym.
- Ustaw offset siły na 10 oraz offset długości na 9 w jednostce sterującej dźwignią.
- Włącz system dźwigni dwumodułowy oraz jednostkę akwizycji danych.
- Zweryfikuj prawidłowe działanie silnika, delikatnie obracając dźwignię i potwierdzając występowanie oporu.
- Przełóż 40 cm wielostrzałowej stalowej linki przez drugi otwór od dołu dźwigni i zabezpiecz linkę za pomocą zacisku.
- Przeciągnij przeciwległy koniec drutu przez stabilizator palca i zabezpiecz go za pomocą zacisku.
- Przymocuj dwutrybowy system dźwigni do ramy 3 przed podłokietnikiem.
- Przymocuj przedramię uczestnika do podłokietnika i umieść kciuk w stabilizatorze palca.
- Przesuń ramię uczestnika do przodu, aż kciuk osiągnie maksymalne zgięcie, a linka znajdzie się pod lekkim napięciem.
- Zaciśnij pasek przedramienia na tyle mocno, aby zapobiec ruchom ramienia w kierunku przednim lub bocznym.
- Konfiguracja ustawień akwizycji danych
- Otwórz Urządzenie sterujące skanowaniem Dev6.
- Zbiór Liczba próbek Proszę podać tekst źródłowy do przetłumaczenia. 60,000.
- Zestaw Uśrednianie próbek Proszę podać tekst źródłowy do przetłumaczenia. 1.
- Zestaw Okres pobierania próbek Proszę podać tekst źródłowy do tłumaczenia. 0.0001.
- Zestaw Okres konwersji Proszę podać tekst źródłowy w języku angielskim, który należy przetłumaczyć na język polski. 0.
- Zestaw Próbki po wyzwalaczu Proszę podać tekst źródłowy do tłumaczenia. 0.
- Zestaw Źródło wyzwalacza referencyjnego Proszę podać tekst źródłowy do tłumaczenia. /Dev6/PFI1.
- Zestaw 2x Typ do Cyfrowy.
- Zestaw 2x Dźwignia1 do 0.
- Zestaw 2x Dźwignia2 Proszę podać tekst źródłowy do tłumaczenia. 0.
- Zestaw Tryb do Jednorazowy.
- Zestaw Zwróć natychmiast Proszę podać tekst źródłowy do przetłumaczenia. Wyłączony.
- Zestaw Wyzwalacz startowy Proszę podać tekst źródłowy do tłumaczenia. Wyłączony.
- Zestaw Źródło wyzwalania Proszę podać tekst źródłowy do przetłumaczenia. /Dev6/PFI0.
- Zestaw Zegar próbkowania Proszę podać tekst źródłowy do tłumaczenia. Wyłączone.
- Zestaw Źródło taktowania Proszę podać tekst źródłowy do tłumaczenia. /Dev6/PFI7.
- Zestaw Konwertor zegara Proszę podać tekst źródłowy do tłumaczenia. Wył..
- Zestaw Konwersja źródła taktowania Proszę podać tekst źródłowy do tłumaczenia. /Dev6/PFI2.
- Wybierz Kanał 1 + Kanał 2 pod Wybór kanałów do skanowania.
- Kliknij w Start w Urządzenie sterujące skanowaniem i poprosić uczestnika o jak najszybszy i najsilniejszy skurcz kciuka.
UWAGA: Motywacja uczestnika może mieć istotny wpływ na wyniki. Przez cały czas trwania testów należy stosować spójne zachęty słowne, aby promować maksymalny wysiłek. - Kliknij w Pobieranie fal następnie należy zapisać uzyskane dane, używając identyfikatora uczestnika oraz aktualnej wartości przesunięcia siły.
UWAGA: Dla pierwszego skurczu przesunięcie siły wynosi 10. - Zmniejsz offset siły w przyrostach o 1,0.
UWAGA: Przykład progresji: 10.0 > 9.0 > 8.0. - Powtarzać kroki 4.6–4.8 do momentu, aż silnik nie będzie stawiał zauważalnego oporu podczas ruchu kciukiem.
- Wyekstrahuj wartości maksymalnej siły oraz maksymalnej prędkości z każdej próby, korzystając z procedury analizy opisanej w Dodatkowy plik z kodem 2.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Dane dotyczące zależności siła–prędkość oraz moc–prędkość zostały zebrane od grupy studentów (N = 15) przy użyciu zarówno ergometru referencyjnego, jak i urządzenia niskokosztowego, aby ocenić wyniki funkcjonalne każdego z systemów w ramach identycznego protokołu eksperymentalnego. Dane poszczególnych badanych przedstawiono na Rysunku 1, a zestawione dane dla każdego urządzenia na Rysunku 3.
Niskokosztowe urządzenie oceniono jako pote...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Niskokosztowe urządzenie zostało zwalidowane jako alternatywa dla ergometrów uznawanych za złoty standard w pomiarach zależności siły od prędkości oraz mocy od prędkości mięśni ludzkich w warunkach zajęć lekcyjnych.
Wyniki walidacji potwierdzają tezę, że niedrogi, a tym samym bardziej dostępny ekonomicznie i technologicznie aparat może generować pomiary, które są statystycznie nieodróżnialne od wyników uzyskanych przy użyciu ergometru będącego złotym standardem. Zdolność niedrogiego aparatu do...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają żadnych konfliktów interesów do ujawnienia.
Podziękowania
Autorzy dziękują studentom uczestniczącym w kursie Biologii Mięśni (UML BIOL4890, 2023–2025) oraz uczniom z Lawrence High School (Lawrence, MA) za udział w projekcie końcowym, który posłużył jako podstawa do tej pracy dyplomowej z wyróżnieniem (GC). Podziękowania kierujemy również do Matthew Borokowskiego z Aurora Scientific za nieustające wsparcie oraz do Victorii Flint i Samuela DeLapa za ich początkowe wysiłki w opracowaniu i wdrożeniu modułu zginaczy palców dla kursu na UML. Autorzy dziękują również Danielowi Bartlettowi i Darrellowi La za pomoc w doborze metod analizy. Praca została sfinansowana ze stypendium UMass Lowell Honors College (dla GC) oraz przez National Science Foundation (grant 2217246), a także z funduszy startowych UMass Lowell (dla NK).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Obciążniki 1,25 kg | NEXO Fitness | ASIN: B09JHQ6QB8 | Można zastąpić zwykłymi obciążnikami ok. 1-2 kg liczba potrzebna: 2 |
| Zębatkowy pasek do drukarki 3D | pasek do drukarki 3D 10m | ASIN: B08974S1CC | Można zastąpić zwykłymi zębatkowymi paskami do drukarek 3D: skok 2mm, szerokość 6mm, wykonane z gumy i włókna szklanego liczba potrzebna: 1 |
| 3DPart1 - Koło zębate wewnętrzne | N/D | N/D | Patrz uzupełniające pliki STL - drukować w ABS liczba potrzebna: 1 |
| 3DPart2 - Koło zębate zewnętrzne | N/D | N/D | Patrz uzupełniające pliki STL - drukować w ABS liczba potrzebna: 1 |
| 3DPart3 - Klin | N/D | N/D | Patrz uzupełniające pliki STL - drukować 3-5x w ABS liczba potrzebna: 1 |
| 3DPart4 - Uchwyt siły | N/D | N/D | Patrz uzupełniające pliki STL - drukować w PLA liczba potrzebna: 1 |
| Długa belka aluminiowa | 80/20 inc | 1020 | 1 in x 2 in x 32 in liczba potrzebna: 1 |
| Krótka belka aluminiowa | 80/20 inc | 1010 | 1 in x 1 in x 12 in liczba potrzebna: 2 |
| Mocowanie ramy aluminiowej / śruba zabezpieczająca | 80/20 inc | 4108 | liczba potrzebna: 3 |
| Stabilizator ramienia | FEATOL | ASIN: B0CGX8QZ3C | Można zastąpić zwykłym stabilizatorem ramienia liczba potrzebna: 1 |
| Blok z komórkowego polichlorku winylu na podparcie ramienia | płyta Azek | Grubość 8/4 tylko tradycyjna | 14 in x 6 1/2 in x 3/4 in liczba potrzebna: 14 |
| Karabinki | Rewoalzx | ASIN: B0FB3VYV3N | liczba potrzebna: 2 |
| Łożyska kulkowe ze stali stopowej chromowej | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | Wymiary: średnica wewnętrzna 10 mm, średnica zewnętrzna 22 mm, szerokość 6 mm. liczba potrzebna: 1 |
| Excel/Arkusz kalkulacyjny | Microsoft | Excel | Można zastąpić dowolnym oprogramowaniem do arkuszy kalkulacyjnych liczba potrzebna: 1 |
| Stabilizator palca | Sopito | ASIN: B0B5C6RWR4 | Można zastąpić zwykłym stabilizatorem palca liczba potrzebna: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Używany z aparaturą Aurora Scientific oraz do obliczeń a/Fmax. liczba potrzebna: 1 |
| Duża płyta z komórkowego polichlorku winylu | płyta Azek | Grubość 8/4 tylko tradycyjna | 6 3/4 in x 7 in x 3/4 in liczba potrzebna: 2 |
| Metalowa oś | Generyczna | ASIN: B0CC8T8X77 | Pręt stalowy grubości 9,97 mm, długości 45 cm. liczba potrzebna: 1 |
| Wielowarstwowy drut stalowy | Catch All Tackle | ASIN: B00JTWDSQS | średnica 1,4mm, wytrzymałość 400lb liczba potrzebna: 2 |
| Uchwyt na telefon | Tribe | ASIN: B00SXRXUFE | liczba potrzebna: 1 |
| Aplikacja Phyphox | Phyphox.org | N/D | Pobrać z Apple App Store lub Google Play Store liczba potrzebna: 1 |
| Skrypt Python | N/D | N/D | Można pobrać: Dokument uzupełniający 1 muscle_velocity_gui.py liczba potrzebna: 1 |
| Mała płyta z komórkowego polichlorku winylu | płyta Azek | Grubość 8/4 tylko tradycyjna | 1 in x 3 1/4 in x 3/4 in liczba potrzebna: 1 |
| Smartfon | Apple | IPhone 11 | Można zastąpić dowolnym smartfonem z akcelerometrem liczba potrzebna: 1 |
| Zaciски do drutu stalowego | Catch All Tackle | ASIN: B00JTWDSQS | wytrzymałość 400lb liczba potrzebna: 6 |
| Stopery | Befenybay | ASIN: B0B1C6BPKQ | średnica wewnętrzna 10 mm, średnica zewnętrzna 20 mm, szerokość 20 mm liczba potrzebna: 2 |
Bibliografia
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
