Niniejszy artykuł analizuje metodę kalibracji trackera laserowego przy użyciu pryzmatów piramidowych w celu zwiększenia długości linii bazowej w pomieszczeniowym polu bazowym.
Artykuł badawczy
Metoda rozszerzenia zasięgu trackera laserowego w celu redukcji błędu Abbe'go
W tym artykule
Podsumowanie
Streszczenie
Niniejsza praca przedstawia systematyczną metodę rozszerzenia zakresu optycznego dla kalibracji trackera laserowego w ograniczonej przestrzeni wewnątrzpomieszczeniowej. Metoda ta opiera się na składaniu drogi optycznej przy użyciu pryzmatów piramidalnych i została zaprojektowana w celu ilościowego zmniejszenia błędu Abbego. Oba podejścia umożliwiają dwuzakresowy pomiar trackerów laserowych w ograniczonej przestrzeni bazy wewnątrzpomieszczeniowej. Wyniki eksperymentalne wykazują, że testy kalibracyjne przeprowadzone na dystansie 80 m z użyciem podwójnych pryzmatów piramidalnych dają maksymalny błąd wskazań trackera laserowego wynoszący -36,0 µm, podczas gdy konfiguracja wykorzystująca pojedynczy pryzmat piramidalny daje maksymalny błąd wskazań wynoszący zaledwie -2,7 µm. Gdy dwa systemy pomiarowe dzielą jeden pryzmat piramidalny, skrócone ramię Abbego skutecznie zmniejsza błąd Abbego. Ponadto symetria optyczna między wiązkami światła padającą i wychodzącą dodatkowo tłumi taki błąd, co prowadzi do niższego błędu wskazań pomiaru. Odpowiednie dane eksperymentalne potwierdzają, że układ drogi optycznej z użyciem pojedynczego pryzmatu piramidalnego oferuje wyższą precyzję pomiaru. Dane eksperymentalne pokazują, że eksperyment drogi optycznej z wykorzystaniem pojedynczego pryzmatu piramidalnego charakteryzuje się wyższą dokładnością pomiaru. Mamy nadzieję, że uzyskane wyniki będą mogły służyć jako punkt odniesienia dla wielokrotnych pomiarów z rozszerzeniem zakresu przy użyciu trackera laserowego.
Wprowadzenie
Wraz z dalszym rozwojem cyfrowej technologii pomiarowej, techniki pomiarowe ewoluowały stopniowo od prostych pomiarów w stronę pomiarów zdywersyfikowanych. Pomiary online stanowią bezpośrednią manifestację pomiarów cyfrowych i mają kluczowe znaczenie dla rozwoju całego łańcucha przemysłowego1,2,3. Śledzik laserowy znajduje szerokie zastosowanie w precyzyjnych pomiarach przestrzennych w dużej skali. Po raz pierwszy został wykorzystany w dziedzinie wojskowości, m.in. do kontroli wymiarów części lotniczych oraz oprzyrządowania, a następnie w przemyśle motoryzacyjnym, np. do pomiarów online nadwozi i modeli pojazdów oraz pomiaru wymiarów części i kalibracji pozycji montażowych4,5. Wiele zastosowań odnajduje również w zaawansowanym przemyśle wytwórczym, takich jak kalibracja zautomatyzowanych urządzeń produkcyjnych, kalibracja parametrów dynamicznych (np. prędkości, trajektorii, przemieszczenia i kąta) robotów przemysłowych i manipulatorów, a także kalibracja dokładności przemieszczenia liniowego, dokładności przemieszczenia kątowego, dokładności poziomej i pionowej różnych stanowisk testowych. Jest on również szeroko stosowany w przemyśle maszynowym, m.in. do kalibracji dokładności formy i położenia, prostopadłości, płaskości i cylindryczności maszyn, a także do pozycjonowania i kalibracji podczas obróbki mechanicznej i montażu6,7,8,9. W erze gwałnego postępu technologicznego rośnie precyzja wytwarzania i montażu elementów maszyn; w związku z tym stawiane są coraz wyższe wymagania względem dokładności pomiarowej śledzików laserowych10,11,12.
Pełnozakresowa kalibracja trackerów laserowych stanowi istotny sposób zapewnienia dokładności i niezawodności ich wyników pomiarowych. Jako ważne urządzenie wzorcowe o dużej skali, tracker laserowy stał się przedmiotem szeroko zakrojonych badań. Na przykład: Muralikrishnan i wsp.13 wykorzystali tracker wraz z lustrem odbijającym do pomiaru błędów pozycjonowania kątowego, osiągając dokładność 0,16’’, co przewyższa konwencjonalne metody pomiarów bezpośrednich. Tian i wsp.14 przedstawili podejście do budowy rozproszonego systemu pomiarowego opartego na trackerach, rozwiązując problem spadku dokładności takich systemów wraz ze wzrostem odległości pomiarowej. Lao i wsp.15 opracowali lekkie urządzenie detekcyjne dostosowane do trackerów, charakteryzujące się wysoką precyzją i wydajnością operacyjną. Zhou i wsp.16 wykorzystali tracker laserowy jako główny instrument pomiarowy do uruchomienia neutronowego układu optycznego dyfraktometru materiałów inżynieryjnych, uzyskując satysfakcjonujące wyniki pomiarów. Yao i wsp.17 zaproponowali metodę identyfikacji błędów osi obrotowej opartą na pojedynczej stacji trackera, która jest wydajna, dokładna i niezawodna, oraz może zostać rozszerzona na scenariusze wieloosiowe. Feng i wsp.18,19 zaproponowali schemat techniczny śledzenia dryftu wiązki bliskiego zeru, oparty na dwustopniowej strukturze kompresji. Poprzez weryfikację symulacyjną dokładność pomiaru współrzędnych systemu śledzenia laserowego została skutecznie zwiększona do 6,85 części na milion (ppm). Wang i wsp.20 wyjaśnili zasadę interferometrycznego pomiaru odległości w trackerach laserowych i zasugerowali, że śledzenie optyczne oparte na detektorze czułym na pozycję (PSD) zintegrowane z fuzją wielu czujników może skutecznie zwiększyć dokładność pozycjonowania trackerów laserowych. Maciej i wsp.21 wykorzystali wielkoskalową maszynę pomiarową współrzędnościową do oceny interferometrycznego schematu pomiarowego trackera laserowego w zakresie 15 m i potwierdzili, że metoda ta charakteryzuje się prostą implementacją.
Typowy zakres pomiarowy trackera laserowego wynosi 0–80 m. Obecnie pełnozakresowa kalibracja trackerów laserowych opiera się głównie na ultra-długich prowadnicach w połączeniu z interferometrami laserowymi. Jednakże konwencjonalne metody kalibracji wewnątrzpomieszczeniowej z wykorzystaniem linii bazowych mają trzy krytyczne ograniczenia. Po pierwsze, ograniczona przestrzeń wewnątrz pomieszczeń uniemożliwia instalację prowadnic odpowiadających pełnemu zakresowi pomiarowemu trackerów laserowych. Po drugie, wykonanie ultra-długich prowadnic wiąże się z wysoką trudnością produkcyjną i wprowadza znaczne błędy geometryczne, co dodatkowo obniża dokładność kalibracji. Po trzecie, przesunięcie między optycznymi ścieżkami pomiarowymi łatwo wprowadza znaczny błąd Abbe, który jest trudny do zminimalizowania w tradycyjnych układach. Ponadto na wydajność kalibracji wpływają czynniki środowiskowe. W związku z tym istnieje pilna potrzeba opracowania kompaktowej, wysokoprecyzyjnej metody kalibracji, która pozwoli jednocześnie na rozszerzenie zakresu i redukcję błędu Abbe w ograniczonych warunkach pomieszczeniowych.
Niniejsze badanie proponuje kompletną, powtarzalną i teoretycznie uzasadnioną metodę kalibracji, która jednocześnie pozwala na rozszerzenie zakresu pomiarowego i redukcję błędu Abbego. Metoda ta obejmuje projekt optyczny, modelowanie błędów, instrukcje operacyjne krok po kroku oraz walidację eksperymentalną, co stanowi praktyczne rozwiązanie dla pełnozakresowej kalibracji trackera laserowego w ograniczonych przestrzeniach zamkniętych.
Protokół
Niniejsze badanie nie obejmuje udziału ludzi, eksperymentów na zwierzętach ani pokrewnych kwestii etycznych, w związku z czym nie wymaga ono zgody komisji etycznej. Wszystkie treści badawcze i operacje eksperymentalne są zgodne z odpowiednimi normami akademickimi oraz standardami badań naukowych.
Schemat doświadczalny
Tabela materiałów zawiera listę instrumentów i sprzętu użytych w niniejszym badaniu. Rysunek 1 przedstawia schemat rozszerzenia zasięgu dla trackera laserowego z pryzmatem dwupiramidalnym. Interferometr laserowy i tracker laserowy wykorzystują odpowiednio niezależne pryzmaty piramidalne w celu osiągnięcia rozszerzenia zasięgu, a proponowana metoda wymaga dostrojenia dróg optycznych interferometru laserowego oraz trackera laserowego.
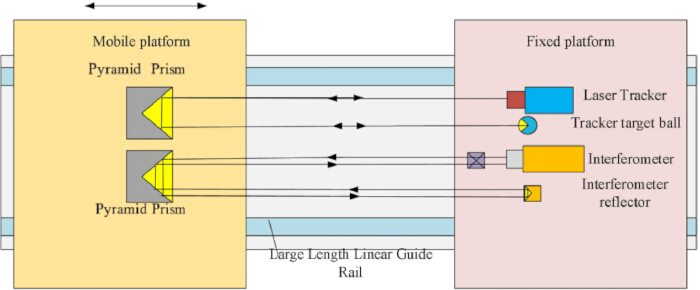
Rysunek 1: Schemat rozszerzenia zakresu trackera laserowego z pryzmatem dwupiramidalnym. Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
Rysunek 2 przedstawia schemat rozszerzenia zasięgu trackera laserowego z pojedynczym pryzmatem piramidalnym; interferometr laserowy i tracker laserowy współdzielą pryzmat piramidalny w celu zwiększenia zasięgu. Proponowana metoda wymaga odpowiedniego ustawienia dróg optycznych interferometru laserowego oraz trackera laserowego w pryzmacie piramidalnym.
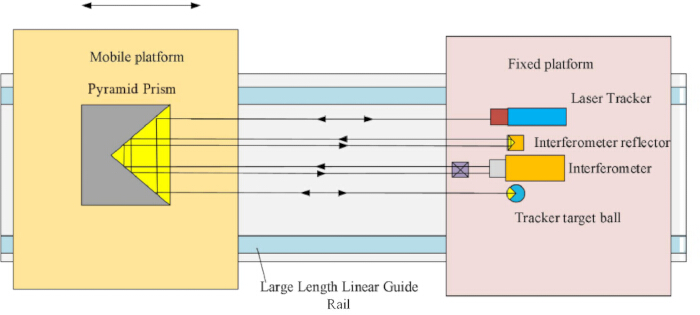
Rycina 2: Schemat rozszerzenia zakresu trackera laserowego z pojedynczym pryzmatem piramidalnym. Aby zobaczyć powiększoną wersję tej ryciny, kliknij tutaj.
Konwencjonalne trackery laserowe zazwyczaj charakteryzują się zakresem pomiarowym 0–80 m, a ścieżki optyczne przedstawione na Rysunku 1 oraz Rysunku 2 są wykorzystywane oddzielnie do przeprowadzania pomiarów w pełnym zakresie trackera laserowego.
Kroki pomiarowe
W niniejszej pracy szczegółowo omówiono system pomiarowy z pojedynczym pryzmatem piramidalnym; system pomiarowy z podwójnymi pryzmatami piramidalnymi można uprościć w oparciu o opisane rozwiązanie.
Rysunek 3 przedstawia schemat eksperymentalny systemu kalibracji trackera laserowego z pojedynczym pryzmatem piramidowym, który składa się głównie z następujących elementów: 1-liniowa szyna prowadząca, 2-platforma stała, 3-platforma ruchoma, 4-interferometr laserowy, 5-tracker laserowy, 6-interferoskop interferometru, 7-reflektor interferometru, 8-kula celu, 9-pryzmat piramidowy.
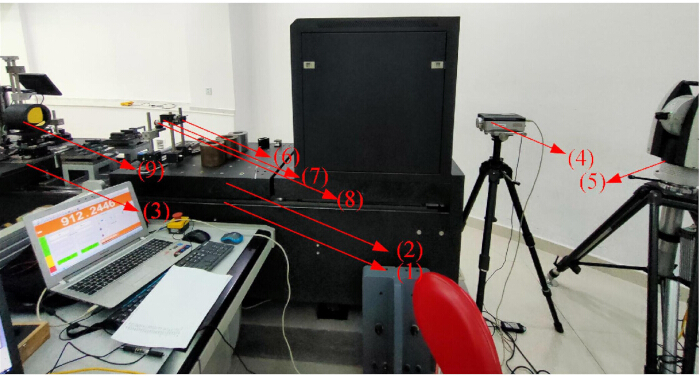
Rysunek 3: Schemat doświadczalny systemu kalibracji trackera laserowego z pojedynczym pryzmatem piramidowym. 1: liniowa szyna prowadząca, 2: platforma stała, 3: platforma ruchoma, 4: interferometr laserowy, 5: tracker laserowy, 6: system szyn prowadzących, interferoskop interferometryczny, 7: reflektor interferometryczny, 8: kulka docelowa, 9: pryzmat piramidowy. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Rysunek 4 przedstawia schemat blokowy budowy systemu kalibracji trackera laserowego, który został podzielony na cztery główne etapy.
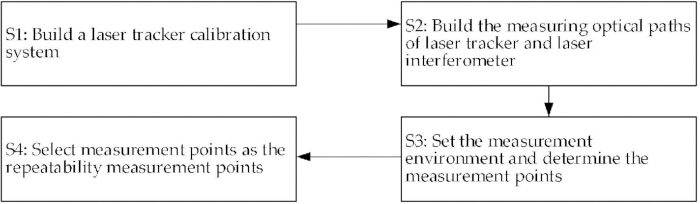
Rysunek 4: Schemat blokowy ustanawiania systemu kalibracji za pomocą trackera laserowego. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Budowa systemu kalibracji trackera laserowego
System kalibracji zastosowany dla trackera laserowego przedstawiono na Rysunku 3. W systemie kalibracyjnym system szyn prowadzących wewnątrzpomieszczeniowego pola bazowego składa się z liniowej szyny prowadzącej, na której znajduje się platforma stała. Na platformie stałej rozmieszczono interferoskop interferometryczny, reflektor interferometryczny oraz kulę celowniczą. Na liniowej szynie prowadzącej znajduje się również platforma mobilna, na której zamontowano pryzmat piramidalny. Interferometr laserowy oraz tracker mogą być rozmieszczone na platformie stałej lub na podłożu wokół platformy stałej za pomocą odpowiednich wsporników. Pozycje interferometru laserowego i trackera laserowego mogą być regulowane. Pozycje interferoskopu, reflektora interferometrycznego i kuli celowniczej na platformie stałej są regulowalne, a pozycja pryzmatu piramidalnego na platformie mobilnej jest regulowalna.
Budowa pomiarowych dróg optycznych
Drogi optyczne obu instrumentów są tak rozmieszczone, aby wiązka z trackera była skierowana przez pryzmat piramidowy do kuli celu, podczas gdy wiązka z interferometru jest prowadzona przez ten sam pryzmat do odpowiadającego mu reflektora, co zapewnia prawidłowe i wiarygodne odczyty z obu urządzeń. Oprogramowanie do pomiaru i analizy danych wykorzystane w niniejszej pracy to analizator przestrzenny. Przed skonstruowaniem drogi optycznej trackera laserowego urządzenie musi zostać przełączone w tryb blokady lasera za pomocą oprogramowania. W takim przypadku tracker laserowy nie wyszukuje automatycznie środka pryzmatu piramidalnego.
Liniowa szyna prowadząca wykazuje różne błędy prostości w różnych pozycjach wzdłuż swojej długości. Światło emitowane przez tracker i interferometr jest odbierane i odbijane przez ten sam pryzmat piramidalny, co zmniejsza odległość między ich ścieżkami optycznymi. Dwie ścieżki optyczne są rozmieszczone niemal współliniowo, co skutecznie minimalizuje błąd Abbe w wynikach pomiaru; ponadto, gdy ścieżka emitująca trackera laserowego znajduje się blisko ścieżki interferometru, można uniknąć wpływu błędów prostości liniowej szyny prowadzącej w różnych pozycjach na wyniki pomiarów podczas przemieszczania się pryzmatu piramidalnego po szynie za pomocą mobilnej platformy. W przypadku, gdy ścieżka emitująca trackera laserowego jest nieskończenie bliska ścieżce interferometru laserowego, błąd płaskości liniowej szyny prowadzącej ma taki sam wpływ na wyniki pomiarów trackera laserowego i interferometru laserowego; w porównaniu z metodą pomiarową, w której światło emitowane przez tracker i interferometr jest odbierane i odbijane przez oddzielne pryzmaty piramidalne, zastosowanie jednego i tego samego pryzmatu pozwala poprawić i zmniejszyć błędy pomiarowe oraz zwiększyć dokładność pomiaru. Podczas ruchu pryzmatu piramidalnego odczyty z obu urządzeń wykazują tendencję do bycia identycznymi, co pomaga zapewnić niezawodność wyników kalibracji trackera laserowego i ogranicza ryzyko błędnej interpretacji.
Rozstaw wiązek mierzono za pomocą stalowej linijki; dodatkowo kąt nachylenia mierzono autokolimatorem laserowym. Urządzenie to pozwala na pomiar poziu dzwonienia oraz kąta nachylenia szyny prowadzącej: poziome odchylenie szyny prowadzącej wynosi 234 µm, co przelicza się na około 48 arcsec; odległość odchylenia wynosi 46,54 mm przy ramieniu Abbe wynoszącym 200 mm oraz 1,163 mm przy ramieniu Abbe wynoszącym 5 mm. W ten sposób możliwe było zmierzenie i wyznaczenie kąta nachylenia. Ponadto równoległość drogi optycznej mierzono poprzez badanie prostopadłości szyny prowadzącej. W celu pomiaru błędu wskazania każdy pomiar przeprowadzano jako pojedynczy odczyt, a następnie wykonano dwa oddzielne zestawy pomiarów bez wyciągania średniej. W celu pomiaru powtarzalności każdorazowo wykonywano 10 odczytów. Wszystkie punkty pomiarowe pozostawały w trybie pomiaru punktowego stabilnego przez 2 s. Kryteria akceptacji regulacji drogi optycznej opierają się na wartościach odczytanych z trackera laserowego oraz interferometru laserowego KLA. Należy zauważyć, że sam pryzmat nie eliminuje błędu Abbe; zamiast tego minimalizuje on błąd Abbe poprzez maksymalne zbliżenie linii środkowych światła padającego i wychodzącego, co redukuje ramię Abbe podczas stosowania pojedynczego pryzmatu w konfiguracji systemu drogi optycznej.
Planowanie ścieżek optycznych dwóch urządzeń
Schemat ścieżki optycznej (Rycina 2) przyjęty dla interferometru laserowego jest następujący: światło emitowane przez interferometr wpada do pryzmatu piramidalnego poprzez interferoskop, jest odbijane przez pryzmat do reflektora interferometru, a następnie odbite z powrotem do pryzmatu przez reflektor. Wiązka światła powracająca do pryzmatu piramidalnego jest ponownie odbijana przez pryzmat, a następnie wchodzi w interferencję z grupą interferoskopu i wraca do interferometru laserowego. Ścieżka laser emitowanego przez tracker jest następująca: światło laserowe wpada do pryzmatu piramidalnego, jest odbite w stronę kuli celu, a następnie odbite z powrotem do pryzmatu przez kulę celu. Wiązka światła powracająca do pryzmatu piramidalnego jest ponownie odbijana przez pryzmat piramidalny i wraca do trackera.
Ścieżki optyczne interferometru laserowego i trackera są ściśle wyrównane równolegle, co pozwala ich wiązkom wyjściowym wniknąć do tego samego pryzmatu piramidalnego, minimalizując tym samym wpływ błędu Abbe na wyniki pomiarów. Ścieżki optyczne interferometru laserowego i trackera laserowego mogą znajdować się w tej samej płaszczyźnie poziomej lub pionowej. Podczas kalibracji zaleca się, aby obie ścieżki optyczne znajdowały się w tej samej płaszczyźnie pionowej. Gdy ścieżka optyczna interferometru laserowego i ścieżka optyczna trackera znajdują się w tej samej płaszczyźnie pionowej, oba urządzenia są rozmieszczone w sposób schodkowy (w kierunku pionowym interferometr laserowy znajduje się powyżej lub poniżej trackera laserowego, a w kierunku poziomym interferometr laserowy znajduje się przed lub za trackerem laserowym). Wzdłuż kierunku długości liniowej szyny prowadzącej interferometr jest rozmieszczony preferencyjnie przed trackerem laserowym. Taki układ przyczynia się do uzyskania wyższej precyzji i dokładności kalibracji.
Pozycje obu urządzeń są dostosowywane tak, aby odpowiadały planowanym pozycjom drogi optycznej i pryzmatu piramidalnego, tak aby światło emitowane przez interferometr oraz światło emitowane przez tracker wpadały do tego samego pryzmatu piramidalnego. Pryzmat piramidalny jest ustawiony przed interferometrem i trackerem. Podczas regulacji pozycji w pierwszej kolejności dostosowuje się pozycje interferometru laserowego i interferoskopu, tak aby światło emitowane przez interferometr laserowy przechodziło przez interferoskop, a następnie wpadało do pryzmatu piramidalnego. Następnie reguluje się pozycję trackera, aby światło emitowane przez tracker laserowy wpadało do pryzmatu piramidalnego. Pryzmat piramidalny jest przemieszczany w przód i w tył, reguluje się kąt nachylenia oraz kąt skrętu interferometru laserowego, w oprogramowaniu wyłącza się automatyczny tryb odbioru światła trackera laserowego, a kąt nachylenia i kąt skrętu głowicy laserowej trackera reguluje się ręcznie, tak aby droga optyczna interferometru laserowego oraz droga optyczna trackera były równoległe do trajektorii ruchu pryzmatu piramidalnego.
Wyznacz pozycje reflektora interferometrycznego i kuli celowniczej na podstawie tego, czy oba urządzenia dokonują odczytów, a następnie oceń, czy odczyty z obu urządzeń są dostępne. Jeśli jedno z nich nie wykazuje odczytów, powyższe kroki należy powtórzyć, aby wyznaczyć pozycję reflektora interferometrycznego interferometru laserowego z aktywnym odczytem oraz pozycję kuli celowniczej trackera laserowego z aktywnym odczytem. Reflektor interferometryczny i kula celownicza mogą być rozmieszczone w sposób zakładkowy (od lewej do prawej i od góry do dołu). Położenie w pionie i poziomie oraz kąt ustawienia reflektora interferometrycznego są regulowane, podobnie jak położenie w pionie i poziomie oraz kąt ustawienia kuli celowniczej. Gdy oba urządzenia są rozmieszczone poziomo, a reflektor interferometryczny i kula celownicza znajdują się w jednej płaszczyźnie poziomej, interferoskop jest rozmieszczony przed interferometrem, reflektor interferometryczny znajduje się pomiędzy interferometrem laserowym a trackerem, a kula celownicza jest rozmieszczona po stronie interferometru laserowego przeciwległej do reflektora interferometrycznego. Gdy oba urządzenia są rozmieszczone w sposób zakładkowy, interferometr laserowy znajduje się poniżej trackera laserowego, grupa interferoskopu jest rozmieszczona przed interferometrem, reflektor interferometryczny znajduje się powyżej interferometru laserowego i poniżej trackera, a kula celownicza jest rozmieszczona poniżej interferometru laserowego (patrz Rysunek 3), aby zminimalizować wpływ błędów cosinusowych i odchyleń prostości wprowadzanych przez prowadnicę liniową podczas ruchu platformy mobilnej.
Konfiguracja środowiska pomiarowego i wyznaczenie punktów
Z uwagi na ograniczony czas pomiaru, parametry środowiskowe dla interferometru i trackera ustawiono następująco: temperatura 20 °C, ciśnienie atmosferyczne 1013.3 hPa oraz wilgotność względna 50% RH. Przed rozpoczęciem zbierania danych w oprogramowaniu laserowy tracker został przełączony w tryb pomiaru interferencyjnego. Pryzmat piramidalny należy kolejno przesuwać do każdego punktu pomiarowego, aby uzyskać wyniki pomiarów z trackera i interferometru laserowego.
Wzdłuż kierunku długości liniowej prowadnicy, co 1 m wyznaczono punkt pomiarowy; w procesie pomiaru pryzmat piramidalny jest przemieszczany za pomocą ruchomej platformy kolejno do każdego punktu pomiarowego, aby uzyskać wyniki pomiarów obu urządzeń w każdym punkcie, aż do momentu utraty danych z interferometru lub trackera. Dane zmierzone we wszystkich punktach pomiarowych uznaje się za pierwszy zestaw danych pomiarowych, w którym wartości zmierzone przez interferometr we wszystkich punktach są wartościami nominalnymi, a wartości zmierzone przez tracker we wszystkich punktach są wartościami rzeczywistymi; ruchomą platformę przemieszczono do pierwszego punktu pomiarowego, aby wielokrotnie zebrać dane z obu urządzeń w tym punkcie, a następnie pryzmat piramidalny przemieszczano kolejno do każdego punktu pomiarowego, aby wielokrotnie zebrać dane z drugiej grupy pomiarów interferometru laserowego i trackera laserowego.
Wybór punktów pomiarowych jako punktów pomiaru powtarzalności
Wielokrotne punkty pomiarowe są wybierane jako punkty pomiaru powtarzalności, a pryzmat piramidalny jest przenoszony do każdego kolejnego punktu pomiarowego w celu uzyskania wyników pomiaru trackera. Pozycje punktów pomiaru powtarzalności są wybierane losowo i najlepiej powinny znajdować się na tylnym końcu. Do celu zbierania danych wybierane są trzy punkty pomiaru powtarzalności.
Redukcja błędu Abbe
W systemie kalibracji trackera laserowego jako reflektor wykorzystywany jest pryzmat. Dwie z trzech jego powierzchni refleksyjnych są względem siebie prostopadłe, co umożliwia przekierowanie padającego światła o 180° i jego powrót. Wiązki światła padające na pryzmat piramidalny ulegają odbiciu zewnętrznemu na wszystkich powierzchniach. W porównaniu z litym pryzmatem piramidalnym, pozwala to skutecznie uniknąć wpływu dyspersji długości fali oraz zmiany drogi optycznej spowodowanej przejściem wiązki światła z powietrza do szkła; błąd kątowy pryzmatu piramidalnego w zakresie ±10° wynosi 0,2″, dzięki czemu pryzmat piramidalny może generować dokładniejsze światło równoległe i redukować błąd Abbe; średnica czoła wynosi 100 mm, a pojedyncza współczynnik odbicia wynosi 0,92, co zapewnia, że wiązka światła emitowana przez interferometr laserowy może zostać odebrana przez odbiornik interferometru laserowego po odbiciu od pryzmatu piramidalnego, a wiązka światła emitowana przez tracker może zostać odebrana przez odbiornik trackera laserowego po odbiciu od tego samego pryzmatu piramidalnego; interferometr laserowy składa się z nadajnika i odbiornika. Nadajnik emituje wiązkę światła, a odbiornik przyjmuje wiązkę światła odbitą z powrotem do interferometru laserowego; analogicznie tracker składa się z nadajnika i odbiornika. Nadajnik służy do emitowania wiązki światła, a odbiornik do odbierania wiązki światła odbitej z powrotem do trackera.
Błąd pomiarowy trackera wyjaśniono poniżej, posługując się eksperymentem pomiarowym jako przykładem. Światło emitowane przez tracker oraz światło emitowane przez interferometr mogą być odbierane odpowiednio przez ten sam pryzmat piramidowy lub przez różne pryzmaty piramidowe. Jak pokazano na Rysunku 1, droga optyczna przebiega następująco: światło emitowane przez interferometr laserowy wpada do pryzmatu piramidowego poprzez interferoskop, zostaje odbite przez pryzmat piramidowy, a następnie wpada do reflektora interferometru; światło emitowane przez laserowy tracker wpada do innego pryzmatu piramidowego, zostaje odbite przez pryzmat piramidowy, a następnie trafia do kuli celu. Błąd Abbe występuje, gdy wiązka laserowa interferometru i odpowiednik trackera nie znajdują się na tej samej linii prostej. Jakiekolwiek nachylenie (pochylenie lub skręcenie) platformy mobilnej może wprowadzić błąd Abbe do obu laserowych systemów pomiarowych. Pomiar nachylenia takiej platformy mobilnej charakteryzuje się głównie kilkoma parametrami, takimi jak prostość i płaskość liniowej prowadnicy, a jego kwantyfikacja jest trudna.
Rycina 5 przedstawia schemat błędu Abbe, w którym wiązka laserowa z interferometru służy jako ścieżka odniesienia, natomiast wiązka z trackera laserowego pełni rolę ścieżki pomiarowej. Między dwiema wiązkami laserowymi występuje określona odległość odchylenia L (ramię Abbe). Ponieważ platforma mobilna przechyla się w przestrzeni, powstaje kąt odchylenia α, co skutkuje wartością błędu Abbe T. Zależność geometryczną wyraża się w następujący sposób:
tan α ≈ T / L. (1)
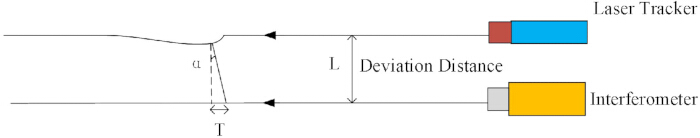
Rysunek 5: Schemat pomiaru błędu Abbe za pomocą trackera laserowego. Aby wyświetlić powiększoną wersję tego rysunku, kliknij tutaj.
Tabela 1 przedstawia wartości błędu Abbe spowodowanego kątem i odległością odchylenia, uzyskane z pomiarów wykonanych stalową linijką. Wyniki te wskazują, że odległość między wiązką światła a dwoma przyrządami ma dominujący wpływ na końcowy błąd Abbe. Ponadto wyniki w Tabeli 1 wykazują, że czułość błędu Abbe dla ramienia Abbe o długości 200 mm jest 40 razy większa niż dla ramienia Abbe o długości 5 mm (0,96 mm/arcsec w porównaniu do 0,024 mm/arcsec), co potwierdza, że skrócenie ramienia Abbe może znacznie zredukować efekt wzmocnienia błędów nachylenia kątowego i przynieść znaczną redukcję błędu Abbe. Przy zastosowaniu podwójnego pryzmatu piramidalnego odległość przesunięcia między wiązkami światła wynosi około 200 mm. Jednak w niniejszym badaniu, przy użyciu pojedynczego pryzmatu piramidalnego, dwa przyrządy korzystają z tego samego pryzmatu, co pozwala dostosować odległość odchylenia między wiązkami do wartości w granicach 5 mm i czterdziestokrotnie zredukować wpływ błędu Abbe. Ponadto wpływ spowodowany nachyleniem ruchomej platformy jest znacznie mniejszy w przypadku zastosowania pryzmatu piramidalnego.
| Kąt α (″) | Odległość odchylenia (mm) | |||
| 5 (Pojedynczy pryzmat piramidalny) | 200 (Pryzmat dwupiramidalny) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
Tabela 1: Wartości błędu Abbe spowodowane kątem i odległością odchylenia (µm).
Rysunek 6A przedstawia obraz fizyczny pryzmatu piramidalnego, a droga światła wchodzącego i wychodzącego z pryzmatu piramidalnego jest zilustrowana na Rysunku 6B. Jak przedstawiono na Rysunku 6B, światło padające z trackera to światło padające 1, a wiązka wychodząca jest oznaczona jako światło emitowane 1. Wiązka padająca z interferometru laserowego jest oznaczona jako światło padające 2, a wiązka z niej wychodząca jako światło emitowane 2. Linia środkowa światła padającego 1 i światła emergentnego 1 w przestrzeni stanowi zintegrowaną ścieżkę optyczną 3, natomiast linia środkowa utworzona przez światło padające 2 i światło emergentne 2 w przestrzeni to zintegrowana ścieżka optyczna 4. Zintegrowana ścieżka optyczna 3 i zintegrowana ścieżka optyczna 4 znajdują się w przestrzeni blisko siebie i są położone blisko centrum pryzmatu piramidalnego, co jest kluczowym czynnikiem pozwalającym na dalszą redukcję błędu Abbego.
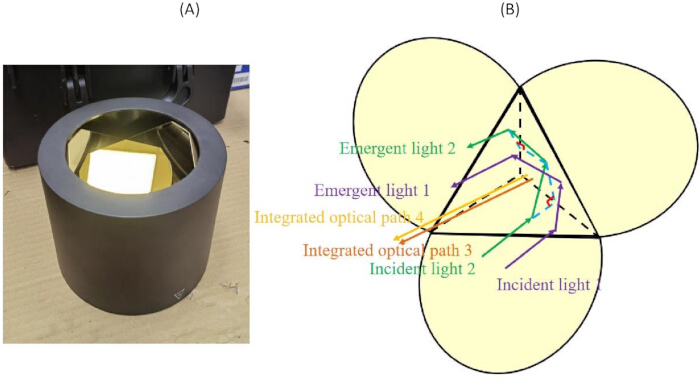
Rysunek 6: Schemat pryzmatu piramidowego. (A) Zdjęcie fizyczne pryzmatu piramidowego. (B) Schemat drogi optycznej pryzmatu piramidowego. Aby zobaczyć powiększoną wersję tego rysunku, kliknij tutaj.
Należy ponadto zauważyć, że mechanizm powstawania błędu Abbego jest zgodny z mechanizmem w tradycyjnych narzędziach pomiarowych (np. suwmiarkach), ponieważ w obu przypadkach wynika on z długości ramienia Abbego. Różne ruchy skrętne i pochylenia platformy ruchu powodują odchylenia między wartościami pomiarowymi trackera laserowego a wartościami teoretycznymi interferometru laserowego, a im dłuższe ramię Abbego, tym większa jest rozbieżność między nimi. W związku z tym w niniejszym badaniu nadal zastosowano redukcję długości ramienia Abbego jako główną metodę kompensacji. Ponieważ w eksperymencie nie można było użyć czujników nachylenia w czasie rzeczywistym do korekty, pomiary porównawcze nie były możliwe do przeprowadzenia. Ponadto analiza niepewności wykazuje, że wpływ błędu kątowego pryzmatu na wyniki pomiarów jest niemal pomijalny.
Analiza niepewności systemu z pojedynczym pryzmatem piramidalnym została przeprowadzona z uwzględnieniem pięciu aspektów: błędu interferometru laserowego, błędu kompensacji środowiskowej, błędu kątowego pryzmatu, błędu prostości szyny prowadzącej oraz błędu centrowania wiązki, zgodnie z poniższym szczegółowym opisem: błąd wskazań interferometru laserowego wynosi (0,03 + 0,5L) µm, a jego standardowa niepewność pomiarowa wynosi 2 × 10⁻⁸ × L, zatem standardowa niepewność wprowadzona przez interferometr laserowy to u1 = 1 × 10⁻⁸ × L. Kompensacja środowiskowa obejmuje głównie trzy czynniki: temperaturę, wilgotność i ciśnienie atmosferyczne. Odpowiadająca im wprowadzona niepewność wynosi w przybliżeniu u2 = 5,8 × 10⁻⁸ × L; szczegółowo: błąd pomiaru średniej temperatury drogi optycznej interferometru laserowego wynosi 0,1 °C, co traktuje się jako rozkład jednostajny, co daje 93,0 × 10⁻8 L × 0,1/sqrt(3) = 5,4 × 10⁻8 L; błąd pomiaru ciśnienia gazu w drodze optycznej standardowego interferometru wynosi 11 Pa, traktowany jako rozkład jednostajny, co daje 0,2683 × 10⁻8 L × 11/sqrt(3) = 1,7 × 10⁻8 L; błąd pomiaru ciśnienia parcjalnego pary wodnej w drodze optycznej wynosi 40 Pa, traktowany jako rozkład jednostajny, co daje 0,0371 × 10⁻8 L × 40/sqrt(3) = 0,9 × 10⁻8 L. Błąd kątowy pryzmatu piramidalnego wynosi 0,2”, a ponieważ wiązka światła ulega trzem odbiciom wewnątrz pryzmatu piramidalnego, całkowity błąd kątowy jest zwiększony trzykrotnie; podstawiając pełny zakres długości 80 m, u3 wynosi w przybliżeniu 0, co obliczono według wzoru u3 = 80000/cos(3 × 0,2'') mm - 80000 mm. Błąd prostości S szyny prowadzącej w pełnym zakresie wynosi w przybliżeniu 0,4 mm, a odpowiadająca mu wprowadzona niepewność pomiarowa jest określona wzorem u4 = sqrt(800002 + S2) mm - 80000 mm, co po podstawieniu danych również przybliża się do 0. Błąd spowodowany centrowaniem wiązki wpływa na powtarzalność pomiaru; dla pomiarów z pojedynczym pryzmatem piramidalnym powtarzalność przyjęto jako 0,4 µm, zatem u5 ≈ 0,4 µm. Po połączeniu powyższych pięciu składników, rozszerzona niepewność dla systemu pomiarowego z pojedynczym pryzmatem piramidalnym wynosi U = 2 × sqrt(u12 + u22 + u32 + u42 + u52), a po dopasowaniu do podstawionych danych otrzymujemy U ≈ 0,2 µm + 0,1 × 10⁻⁶ × L (k = 2), gdzie k jest współczynnikiem obejmowania odpowiadającym poziomowi ufności około 95%.
Wyniki
Dane eksperymentalne podzielono na cztery części: eksperyment pomiarowy z podwójnym rozszerzeniem zakresu, eksperyment powtarzalności trackera laserowego z podwójnym pryzmatem piramidowym, eksperyment pomiaru podwójnego zasięgu oraz eksperyment powtarzalności trackera laserowego z pojedynczym pryzmatem piramidowym.
Podczas stosowania systemu kalibracyjnego przedstawionego w Rysunek 1wiązki wyjściowe z dwóch urządzeń są odbierane przez oddzielne pryzmaty piramidowe. Wyniki pomiarów uzyskane za pomocą obu urządzeń w każdym punkcie pomiarowym przedstawiono w Tabela 2Reprezentują one wyniki pomiarów w dwóch zakresach, uzyskane za pomocą trackera laserowego z wykorzystaniem dwóch pryzmatów piramidalnych w pierwszej grupie testowej. Analiza Tabela 2 wykazuje, że przy zastosowaniu podwójnych pryzmatów piramidalnych maksymalny błąd wskazań trackera laserowego osiąga –36.0µm w całym zakresie pomiarowym, w pozycji 37 m. W tym czasie odpowiadająca pozycja szyny prowadzącej wynosi 18 m.
| Pozycja szyny prowadzącej (m) | Wartość pomiarowa trackera laserowego (mm) | Wartość pomiarowa interferometru laserowego (mm) | Błąd wskazania (μm) | Pozycja szyny prowadzącej (m) | Wartość pomiarowa trackera laserowego (mm) | Wartość pomiarowa interferometru laserowego (mm) | Błąd wskazania (μm) |
| 1 | 1999.9671 | 1999.9707 | -3.6 | 20 | 39999.7079 | 39999.7203 | -12.4 |
| 2 | 3999.9413 | 3999.9453 | -4 | 21 | 41999.7334 | 41999.742 | -8.6 |
| 3 | 5999.9503 | 5999.945 | 5.3 | 22 | 43999.7497 | 43999.7555 | -5.8 |
| 4 | 7999.9271 | 7999.9202 | 6.9 | 23 | 45999.812 | 45999.8075 | 4.5 |
| 5 | 9999.8681 | 9999.8682 | -0.1 | 24 | 47999.8187 | 47999.8176 | 1.1 |
| 6 | 11999.8404 | 11999.8414 | -1 | 25 | 49999.8406 | 49999.8359 | 4.7 |
| 7 | 13999.7928 | 13999.8192 | -26.4 | 26 | 51999.8646 | 51999.8611 | 3.5 |
| 8 | 15999.7507 | 15999.7731 | -22.4 | 27 | 53999.8573 | 53999.8638 | -6.5 |
| 9 | 17999.7397 | 17999.763 | -23.3 | 28 | 55999.884 | 55999.8863 | -2.3 |
| 10 | 19999.7188 | 19999.7398 | -21 | 29 | 57999.9459 | 57999.9488 | -2.9 |
| 11 | 21999.7001 | 21999.722 | -21.9 | 30 | 59999.9286 | 59999.9324 | -3.8 |
| 12 | 23999.6621 | 23999.6891 | -27 | 31 | 62000.0027 | 62000.0012 | 1.5 |
| 13 | 25999.644 | 25999.6715 | -27.5 | 32 | 63999.9925 | 63999.993 | -0.5 |
| 14 | 27999.6438 | 27999.6707 | -26.9 | 33 | 65999.9926 | 65999.9958 | -3.2 |
| 15 | 29999.6365 | 29999.6707 | -34.2 | 34 | 67999.9921 | 67999.9954 | -3.3 |
| 16 | 31999.6442 | 31999.6797 | -35.5 | 35 | 69999.9524 | 69999.966 | -13.6 |
| 17 | 33999.6423 | 33999.6782 | -35.9 | 36 | 71999.9452 | 71999.9601 | -14.9 |
| 18 | 35999.6759 | 35999.7119 | -36 | 37 | 73999.9166 | 73999.9315 | -14.9 |
| 19 | 37999.6804 | 37999.6959 | -15.5 | 38 | 75999.8856 | 75999.9065 | -20.9 |
Tabela 2: Wyniki pomiarów podwójnego zasięgu trackera z pryzmatem o podwójnej piramidzie w zakresie do 80m (Grupa 1).
W konfiguracji z podwójnym pryzmatem piramidalnym błąd wskazania wynika z ramienia Abbego oraz odrębnych odchyleń geometrycznych wzdłuż dwóch optycznych ścieżek pomiarowych. Spośród wszystkich czynników wpływających na błąd wskazania pomiaru dominuje błąd Abbego wprowadzony przez ramię Abbego. Przestrzenna separacja wiązki nieuchronnie wprowadza dodatkowe błędy; jednak można je w znacznym stopniu zniwelować, gdy promienie światła padającego i wychodzącego są rozmieszczone symetrycznie. Dane pomiarowe uzyskane z obu instrumentów w każdym punkcie przedstawiono w Tabeli 3; wyniki te wskazują, że maksymalny błąd wskazania trackera w pełnym zakresie pomiarowym lasera, przy zastosowaniu podwójnego pryzmatu piramidalnego, wynosi -32,2µm i występuje w punkcie 36 m. Porównując dane w Tabeli 2 i Tabeli 3, stwierdzono, że maksymalny błąd wskazania wynosi -36,0µm.
| Pozycja szyny prowadzącej (m) | Wartość zmierzona trackera laserowego (mm) | Wartość zmierzona interferometru laserowego (mm) | Błąd wskazania (μm) | Pozycja szyny prowadzącej (m) | Wartość zmierzona trackera laserowego (mm) | Wartość zmierzona interferometru laserowego (mm) | Błąd wskazania (μm) |
| 1 | 1999.9676 | 1999.9702 | -2.6 | 20 | 39999.7141 | 39999.7222 | -8.1 |
| 2 | 3999.9439 | 3999.9457 | -1.8 | 21 | 41999.7396 | 41999.7437 | -4.1 |
| 3 | 5999.9533 | 5999.9455 | 7.8 | 22 | 43999.7559 | 43999.7576 | -1.7 |
| 4 | 7999.9288 | 7999.9194 | 9.4 | 23 | 45999.8183 | 45999.8094 | 8.9 |
| 5 | 9999.8707 | 9999.868 | 2.7 | 24 | 47999.8254 | 47999.8195 | 5.9 |
| 6 | 11999.8432 | 11999.8412 | 2 | 25 | 49999.8469 | 49999.8378 | 9.1 |
| 7 | 13999.7959 | 13999.819 | -23.1 | 26 | 51999.8704 | 51999.8625 | 7.9 |
| 8 | 15999.7545 | 15999.7734 | -18.9 | 27 | 53999.8636 | 53999.8652 | -1.6 |
| 9 | 17999.7433 | 17999.7632 | -19.9 | 28 | 55999.8911 | 55999.8887 | 2.4 |
| 10 | 19999.724 | 19999.7416 | -17.6 | 29 | 57999.9536 | 57999.9515 | 2.1 |
| 11 | 21999.7053 | 21999.7227 | -17.4 | 30 | 59999.9363 | 59999.9347 | 1.6 |
| 12 | 23999.6684 | 23999.6912 | -22.8 | 31 | 62000.0098 | 62000.0028 | 7 |
| 13 | 25999.6498 | 25999.6728 | -23 | 32 | 64000.0004 | 63999.995 | 5.4 |
| 14 | 27999.6488 | 27999.6714 | -22.6 | 33 | 65999.999 | 65999.997 | 2 |
| 15 | 29999.6419 | 29999.672 | -30.1 | 34 | 68000.0009 | 67999.9989 | 2 |
| 16 | 31999.6491 | 31999.68 | -30.9 | 35 | 69999.96 | 69999.9687 | -8.7 |
| 17 | 33999.6474 | 33999.6796 | -32.2 | 36 | 71999.9534 | 71999.9631 | -9.7 |
| 18 | 35999.6816 | 35999.7135 | -31.9 | 37 | 73999.9259 | 73999.935 | -9.1 |
| 19 | 37999.6864 | 37999.6977 | -11.3 | 38 | 75999.8956 | 75999.9106 | -15 |
Tabela 3: Wyniki pomiarów podwójnego zasięgu trackera z pryzmatem dwupiramidalnym w obrębie 80m (Grupa 2).
Rycina 7 ilustruje wyniki pomiarów błędów wskazań w podwójnym zakresie dla trackera laserowego wyposażonego w podwójne pryzmaty piramidalne, przedstawiając te dane o błędach w bardziej intuicyjny i przejrzysty sposób.
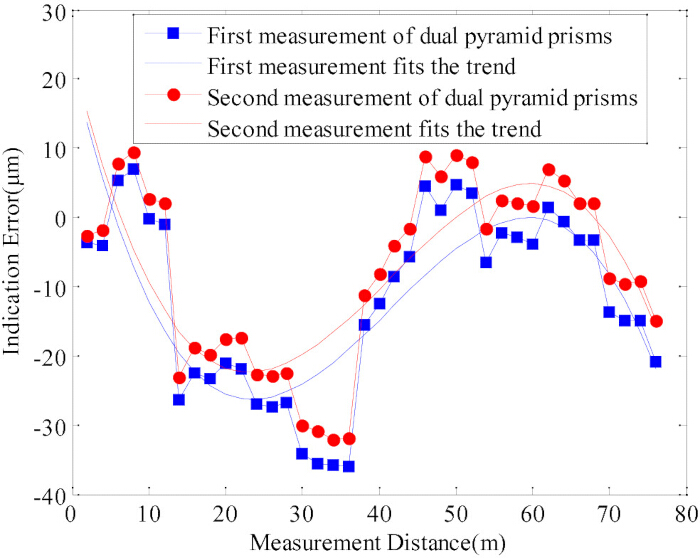
Rysunek 7: Diagram błędu wskazania podwójnego zasięgu trackera laserowego z podwójnym pryzmatem piramidalnym. Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
Dodatkowo, z 38 punktów pomiarowych wybrano trzy drugie punkty pomiarowe, odpowiednio 30., 33. i 35. punkt; początkowe pomiary uzyskane za pomocą trackera w każdym punkcie testu powtarzalności zestawiono w Tabeli 4, co odpowiada średniej i odchyleniu standardowemu trackera laserowego w pozycjach 60m, 66m i 70m (pierwszy pomiar pryzmatu piramidalnego). Zmierzona średnia trackera w pozycji 60m wynosi 59999,9287mm, przy odpowiadającym temu odchyleniu standardowym 0,18µm. Dla pozycji pomiarowej 66m średnia wartość zarejestrowana przez tracker laserowy wynosi 65999,9924mm, przy odchyleniu standardowym 0,12µm. Zmierzona średnia trackera laserowego w pozycji 70m wynosi 69999,9523mm, a odchylenie standardowe wynosi 0,16µm. Z danych wynika, że tracker wykazuje najwyższe odchylenie standardowe w pozycji 60m i najniższe w pozycji 66m.
| Liczba pomiarów | Wartość wskazywana trackera laserowego (mm) | Liczba pomiarów | Wartość wskazania trackera laserowego (mm) | Liczba pomiarów | Wartość wskazań trackera laserowego (mm) |
| 1 | 59999.9286 | 1 | 65999.9926 | 1 | 69999.9521 |
| 2 | 59999.9285 | 2 | 65999.9924 | 2 | 69999.9525 |
| 3 | 59999.9284 | 3 | 65999.9926 | 3 | 69999.9522 |
| 4 | 59999.9287 | 4 | 65999.9925 | 4 | 69999.9522 |
| 5 | 59999.9288 | 5 | 65999.9923 | 5 | 69999.9521 |
| 6 | 59999.9288 | 6 | 65999.9924 | 6 | 69999.952 |
| 7 | 59999.9286 | 7 | 65999.9922 | 7 | 69999.9523 |
| 8 | 59999.9289 | 8 | 65999.9924 | 8 | 69999.9523 |
| 9 | 59999.9289 | 9 | 65999.9924 | 9 | 69999.9525 |
| 10 | 59999.9289 | 10 | 65999.9924 | 10 | 69999.9523 |
| Średnia | 59999.9287 | Średnia | 65999.9924 | Średnia | 69999.9523 |
| Odchylenie standardowe | 0.18 × 10⁻³ | Odchylenie standardowe | 0.12 × 10⁻³ | Odchylenie standardowe | 0.16 × 10⁻³ |
Tabela 4: Powtarzalność pomiaru w jednym punkcie na pozycjach 60 m, 66 m i 70 m z zastosowaniem pryzmatu dwupiramidalnego (Grupa 1).
Wtórne dane pomiarowe trackera laserowego przedstawiono w Tabeli 5, w której zapisano średnią i odchylenie standardowe dla pozycji pomiarowych 60m, 66m i 70m (druga grupa pomiarów z pryzmatem w kształcie podwójnej piramidy). Maksymalna i minimalna wartość odchylenia standardowego wynoszą odpowiednio 0,21µm i 0,14µm. Na podstawie dwóch powtórzeń można wywnioskować, że maksymalne odchylenie standardowe wynosi 0,21µm.
| Liczba pomiarów | Wartość wskazania trackera laserowego (mm) | Liczba pomiarów | Wartość wskazania trackera laserowego (mm) | Liczba pomiarów | Wartość wskazania trackera laserowego (mm) |
| 1 | 59999.9363 | 1 | 65999.9994 | 1 | 69999.96 |
| 2 | 59999.9363 | 2 | 65999.9994 | 2 | 69999.9603 |
| 3 | 59999.9364 | 3 | 65999.9993 | 3 | 69999.9603 |
| 4 | 59999.9365 | 4 | 65999.9993 | 4 | 69999.9601 |
| 5 | 59999.9363 | 5 | 65999.9992 | 5 | 69999.9599 |
| 6 | 59999.9365 | 6 | 65999.9995 | 6 | 69999.9599 |
| 7 | 59999.9361 | 7 | 65999.9995 | 7 | 69999.96 |
| 8 | 59999.936 | 8 | 65999.9998 | 8 | 69999.9601 |
| 9 | 59999.9362 | 9 | 65999.9998 | 9 | 69999.96 |
| 10 | 59999.9363 | 10 | 65999.9997 | 10 | 69999.96 |
| Średnia | 59999.9363 | Średnia | 65999.9995 | Średnia | 69999.9601 |
| Odchylenie standardowe | 0.16 × 10⁻³ | Odchylenie standardowe | 0.21 × 10⁻³ | Odchylenie standardowe | 0.14 × 10⁻³ |
Tabela 5: Powtarzalność pojedynczego punktu w pozycjach 60 m, 66 m i 70 m z zastosowaniem pryzmatu dwupiramidowego (Grupa 2).
Odczyty uzyskane za pomocą obu urządzeń w każdym punkcie pomiarowym zestawiono w Tabeli 6. Wyniki te uzyskano pod warunkiem, że ścieżki optyczne obu urządzeń są równoległe w tej samej płaszczyźnie pionowej. Przedstawiono w niej wyniki testu dwuzakresowego trackera z wykorzystaniem pojedynczego pryzmatu piramidalnego w pierwszej grupie. Analiza wyników w Tabeli 6 wskazuje, że przy zastosowaniu pojedynczego pryzmatu piramidalnego maksymalny błąd wskazania trackera w pełnym zakresie pomiarowym wynosi -2.7µm i występuje w pozycji 3m.
| Położenie szyny prowadzącej (m) | Wartość pomiarowa trackera laserowego (mm) | Wartość pomiarowa interferometru laserowego (mm) | Błąd wskazania (μm) | Położenie szyny prowadzącej (m) | Wartość pomiarowa trackera laserowego (mm) | Wartość pomiarowa interferometru laserowego (mm) | Błąd wskazania (μm) |
| 1 | 1999.9667 | 1999.9682 | -1.5 | 20 | 39999.6986 | 39999.699 | -0.4 |
| 2 | 3999.9415 | 3999.944 | -2.5 | 21 | 41999.7241 | 41999.7231 | 1 |
| 3 | 5999.9495 | 5999.9522 | -2.7 | 22 | 43999.7379 | 43999.7377 | 0.2 |
| 4 | 7999.9245 | 7999.9263 | -1.8 | 23 | 45999.7984 | 45999.7983 | 0.1 |
| 5 | 9999.8667 | 9999.8683 | -1.6 | 24 | 47999.8044 | 47999.8033 | 1.1 |
| 6 | 11999.8393 | 11999.8418 | -2.5 | 25 | 49999.8249 | 49999.8244 | 0.5 |
| 7 | 13999.7901 | 13999.7919 | -1.8 | 26 | 51999.8362 | 51999.8355 | 0.7 |
| 8 | 15999.7483 | 15999.7492 | -0.9 | 27 | 53999.8661 | 53999.8652 | 0.9 |
| 9 | 17999.7349 | 17999.7372 | -2.3 | 28 | 55999.8856 | 55999.8866 | -1 |
| 10 | 19999.7169 | 19999.7186 | -1.7 | 29 | 57999.8972 | 57999.8975 | -0.3 |
| 11 | 21999.6964 | 21999.6978 | -1.4 | 30 | 59999.9153 | 59999.914 | 1.3 |
| 12 | 23999.6586 | 23999.6604 | -1.8 | 31 | 62000.9542 | 62000.9531 | 1.1 |
| 13 | 25999.6393 | 25999.6408 | -1.5 | 32 | 63999.9583 | 63999.9575 | 0.8 |
| 14 | 27999.638 | 27999.6391 | -1.1 | 33 | 65999.9839 | 65999.9829 | 1 |
| 15 | 29999.6304 | 29999.6318 | -1.4 | 34 | 67999.9924 | 67999.9929 | -0.5 |
| 16 | 31999.636 | 31999.6366 | -0.6 | 35 | 69999.8996 | 69999.9002 | -0.6 |
| 17 | 33999.6354 | 33999.6352 | 0.2 | 36 | 71999.8663 | 71999.8679 | -1.6 |
| 18 | 35999.6687 | 35999.6687 | 0 | 37 | 73999.8447 | 73999.8464 | -1.7 |
| 19 | 37999.6714 | 37999.672 | -0.6 | 38 | 75999.7759 | 75999.7778 | -1.9 |
Tabela 6: Wyniki pomiarów podwójnego zakresu trackera z pojedynczym pryzmatem piramidalnym w obrębie 80 m (Grupa 1).
Tabela 7 przedstawia wyniki pomiarów w dwóch zakresach dla trackera laserowego wyposażonego w jeden pryzmat piramidalny (druga grupa). Analiza wyników w Tabeli 7 wykazuje, że przy zastosowaniu pojedynczego pryzmatu piramidalnego maksymalny błąd wskazania trackera w pełnym zakresie pomiarowym wynosi -2.5µm, co występuje w pozycji 5m. Porównanie Tabeli 6 i Tabeli 7 wskazuje, że największy błąd wskazania przyrządu wynosi -2.7µm.
| Pozycja prowadnicy (m) | Wartość zmierzona trackerem laserowym (mm) | Wartość zmierzona interferometrem laserowym (mm) | Błąd wskazania (μm) | Pozycja prowadnicy (m) | Wartość zmierzona trackerem laserowym (mm) | Wartość zmierzona interferometrem laserowym (mm) | Błąd wskazania (μm) |
| 1 | 1999.9673 | 1999.9682 | -0.9 | 20 | 39999.7014 | 39999.7003 | 1.1 |
| 2 | 3999.9421 | 3999.9437 | -1.6 | 21 | 41999.7248 | 41999.7251 | -0.3 |
| 3 | 5999.949 | 5999.9502 | -1.2 | 22 | 43999.7402 | 43999.74 | 0.2 |
| 4 | 7999.9261 | 7999.9266 | -0.5 | 23 | 45999.8014 | 45999.8007 | 0.7 |
| 5 | 9999.8666 | 9999.8691 | -2.5 | 24 | 47999.8057 | 47999.8051 | 0.6 |
| 6 | 11999.8399 | 11999.8419 | -2 | 25 | 49999.8143 | 49999.8139 | 0.4 |
| 7 | 13999.7916 | 13999.7924 | -0.8 | 26 | 51999.8256 | 51999.8251 | 0.5 |
| 8 | 15999.7474 | 15999.7488 | -1.4 | 27 | 53999.8549 | 53999.8546 | 0.3 |
| 9 | 17999.7359 | 17999.7376 | -1.7 | 28 | 55999.8778 | 55999.8785 | -0.7 |
| 10 | 19999.7173 | 19999.7174 | -0.1 | 29 | 57999.8983 | 57999.8984 | -0.1 |
| 11 | 21999.6967 | 21999.6978 | -1.1 | 30 | 59999.9176 | 59999.9168 | 0.8 |
| 12 | 23999.6598 | 23999.66 | -0.2 | 31 | 62000.9458 | 62000.9454 | 0.4 |
| 13 | 25999.6387 | 25999.6402 | -1.5 | 32 | 63999.9427 | 63999.9426 | 0.1 |
| 14 | 25999.6387 | 25999.6402 | -1.5 | 33 | 65999.9682 | 65999.9675 | 0.7 |
| 15 | 27999.6402 | 27999.6399 | 0.3 | 34 | 67999.9956 | 67999.9964 | -0.8 |
| 16 | 29999.6312 | 29999.6325 | -1.3 | 35 | 69999.9186 | 69999.9196 | -1 |
| 17 | 31999.6389 | 31999.6388 | 0.1 | 36 | 71999.8859 | 71999.8871 | -1.2 |
| 18 | 33999.6374 | 33999.6369 | 0.5 | 37 | 73999.8478 | 73999.8485 | -0.7 |
| 19 | 35999.6691 | 35999.6698 | -0.7 | 38 | 75999.7792 | 75999.7801 | -0.9 |
Tabela 7: Wyniki pomiarów w podwójnym zakresie trackera z pojedynczym pryzmatem piramidalnym w obrębie 80 m (Grupa 2).
Rysunek 8 przedstawia wyniki pomiarów w dwóch zakresach dla dwóch błędów wskazań trackera wykorzystującego pojedynczy pryzmat piramidalny. Wyniki te wskazują, że zmierzony błąd wskazania stopniowo maleje wraz ze wzrostem odległości pomiarowej, co sugeruje występowanie pewnego stopnia błędu montażowego.
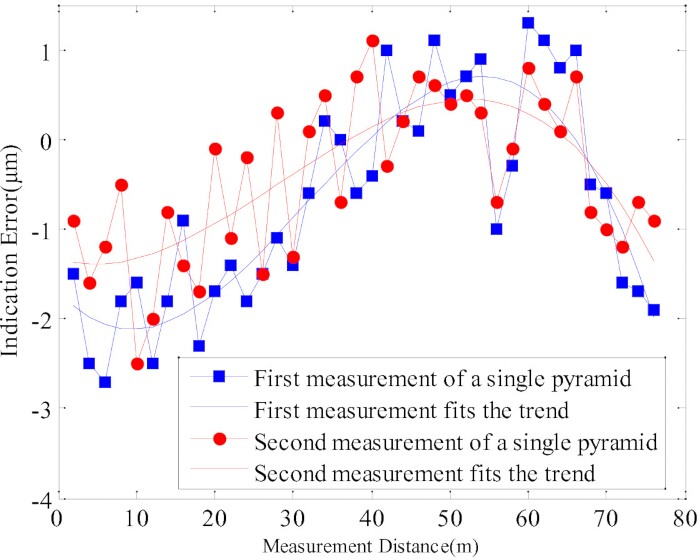
Rysunek 8: Schemat błędu wskazania podwójnego zakresu trackera laserowego z pojedynczym pryzmatem piramidalnym. Aby wyświetlić powiększoną wersję tego rysunku, kliknij tutaj.
Rysunek 9 przedstawia porównanie błędów wskazania w dwóch zakresach dla trackera laserowego odpowiednio z pryzmatem dwupiramidalnym i pryzmatem jednopiramidalnym (po dwa zestawy wartości pomiarowych dla każdego). Odwołując się do Rysunku 7 oraz Rysunku 8, gdy światło emitowane przez interferometr i światło emitowane przez tracker są odbierane przez ten sam pryzmat piramidalny, błąd wskazania trackera ulega znacznemu zmniejszeniu, a dokładność kalibracji trackera zostaje skutecznie poprawiona.
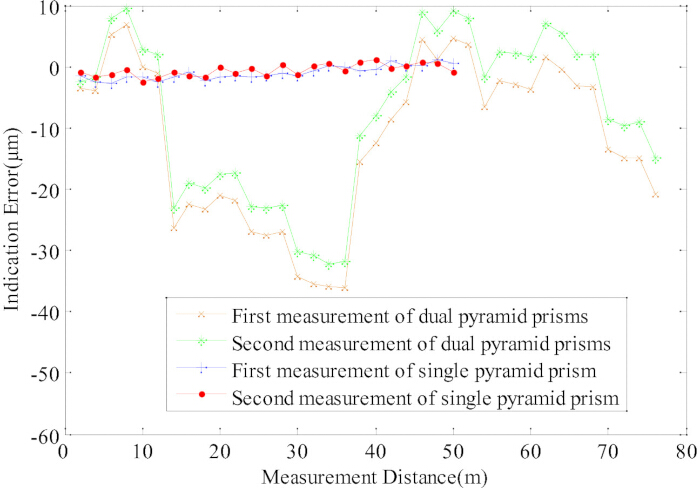
Rycina 9: Porównanie błędów podwójnej wskazania zasięgu pomiędzy pryzmatem dwupiramidowym a pryzmatem jednopiramidowym (każdy pomiar wykonano dwukrotnie). Prosimy kliknąć tutaj, aby zobaczyć powiększoną wersję tej ryciny.
Z 38 punktów pomiarowych wybrano trzy punkty do pomiaru powtarzalności, odpowiednio punkty 30., 33. i 35. W każdym z punktów pomiaru powtarzalności odczyty początkowe zarejestrowane przez laserowy tracker przedstawiono w Tabeli 8, obejmując odpowiednie wskaźniki statystyczne dla odległości 60m, 66m i 70m (pierwsza grupa z pojedynczym pryzmatem piramidalnym). Tracker wykazał średni odczyt wynoszący 59999,9156mm w punkcie 60m, przy odchyleniu standardowym 0,40µm. Średnia wartość pomiaru trackera w pozycji 66m wynosi 65999,9845mm, a odchylenie standardowe to 0,64µm. Średnia wartość pomiaru trackera w pozycji 70m wynosi 69999,8993mm, a odchylenie standardowe to 0,63µm. Dane wskazują, że odchylenie standardowe trackera jest najwyższe w pozycji 66m i wynosi 0,64µm.
| Liczba pomiarów | Wartość wskazania trackera laserowego (mm) | Liczba pomiarów | Wartość wskazania trackera laserowego (mm) | Liczba pomiarów | Wartość wskazania trackera laserowego (mm) |
| 1 | 59999.9153 | 1 | 65999.9849 | 1 | 69999.8997 |
| 2 | 59999.9163 | 2 | 65999.9855 | 2 | 69999.8995 |
| 3 | 59999.9155 | 3 | 65999.9842 | 3 | 69999.899 |
| 4 | 59999.9159 | 4 | 65999.9851 | 4 | 69999.8998 |
| 5 | 59999.9149 | 5 | 65999.9845 | 5 | 69999.8999 |
| 6 | 59999.9157 | 6 | 65999.9853 | 6 | 69999.8998 |
| 7 | 59999.9154 | 7 | 65999.9837 | 7 | 69999.8993 |
| 8 | 59999.9159 | 8 | 65999.9843 | 8 | 69999.8983 |
| 9 | 59999.9153 | 9 | 65999.9837 | 9 | 69999.8981 |
| 10 | 59999.9154 | 10 | 65999.9842 | 10 | 69999.8994 |
| Średnia | 59999.9156 | Średnia | 65999.9845 | Średnia | 69999.8993 |
| Odchylenie standardowe | 0.40 × 10⁻³ | Odchylenie standardowe | 0.64 × -3 | Odchylenie standardowe | 0.63 × 10⁻³ |
Tabela 8: Powtarzalność pomiaru w jednym punkcie dla pozycji 60 m, 66 m i 70 m z zastosowaniem pojedynczego pryzmatu piramidalnego (Grupa 1).
Tabela 9 przedstawia drugie dane pomiarowe z trackera laserowego, odzwierciedlające powtarzalność pomiaru pojedynczego punktu w odległościach 60m, 66m i 70m dla drugiej grupy testowej z wykorzystaniem pojedynczego pryzmatu piramidalnego. Maksymalne odchylenie standardowe występuje w pozycji 70m i wynosi 0,58µm.
| Liczba pomiarów | Wartość wskazania trackera laserowego (mm) | Liczba pomiarów | Wartość wskazań trackera laserowego (mm) | Liczba pomiarów | Wartość wskazania trackera laserowego (mm) |
| 1 | 59999.9156 | 1 | 65999.9682 | 1 | 69999.9176 |
| 2 | 59999.9166 | 2 | 65999.969 | 2 | 69999.918 |
| 3 | 59999.9177 | 3 | 65999.9688 | 3 | 69999.9185 |
| 4 | 59999.9168 | 4 | 65999.9687 | 4 | 69999.9184 |
| 5 | 59999.917 | 5 | 65999.9697 | 5 | 69999.9189 |
| 6 | 59999.9166 | 6 | 65999.9691 | 6 | 69999.9188 |
| 7 | 59999.9165 | 7 | 65999.9695 | 7 | 69999.9198 |
| 8 | 59999.9161 | 8 | 65999.9698 | 8 | 69999.9187 |
| 9 | 59999.9169 | 9 | 65999.9695 | 9 | 69999.9186 |
| 10 | 59999.9166 | 10 | 65999.9687 | 10 | 69999.9184 |
| Średnia | 59999.9166 | Średnia | 65999.9691 | Średnia | 69999.9186 |
| Odchylenie standardowe | 0.55 × 10font6">-3 | Odchylenie standardowe | 0.52 × 10⁻³ | Odchylenie standardowe | 0.58 × 10⁻³ |
Tabela 9: Powtarzalność pomiaru w jednym punkcie dla pozycji 60m, 66m i 70m z pojedynczym pryzmatem piramidowym (Grupa 2).
DOSTĘPNOŚĆ DANYCH:
Surowe dane wspierające badanie znajdują się w Pliku uzupełniającym 1.
Dyskusja
Niniejsza praca bada system kalibracji i pomiaru dla trackerów laserowych oraz szczegółowo opisuje podejścia do regulacji drogi optycznej interferometrów laserowych i trackerów laserowych przy zastosowaniu pryzmatów piramidalnych. W niniejszej pracy droga optyczna trackera laserowego jest zwijana za pomocą pryzmatu piramidalnego. Niezależnie od zastosowania jednego lub dwóch pryzmatów piramidalnych, gdy pryzmat piramidalny przemieszczy się o jedną jednostkę odległości, odczyty interferometru i trackera laserowego zmieniają się o dwie jednostki odległości. Jest to wspólna cecha dwóch metod pomiarowych zaproponowanych w tej pracy, z których obie mogą spełnić wymagania kalibracyjne trackerów laserowych. Stwierdzono, że różnica między obiema metodami polega na tym, iż przy zastosowaniu dwóch pryzmatów piramidalnych błąd wskazania trackera jest stosunkowo duży, a maksymalny błąd wskazania może wynosić do -36,0µm. Błąd Abbe zostaje zredukowany przy zastosowaniu pryzmatu piramidalnego. Wyniki te wyraźnie wskazują, że błąd wskazania trackera laserowego pozostaje niewielki, z wartością maksymalną -2,7µm. W tym przypadku maksymalny błąd wskazania został obniżony ponad dziesięciokrotnie. W eksperymencie pomiaru powtarzalności zmierzono tracker laserowy dziesięciokrotnie w różnych pozycjach i stwierdzono, że powtarzalność trackera wynosiła 0,21µm przy zastosowaniu dwóch pryzmatów piramidalnych oraz 0,64 µm przy zastosowaniu jednego pryzmatu piramidalnego. Przy zastosowaniu pojedynczego pryzmatu błąd wskazania ulega znacznemu zmniejszeniu, podczas gdy powtarzalność nieco pogarsza się. Wskazuje to, że wyniki pomiarowe trackera laserowego są ogólnie bliższe wartościom nominalnym interferometru laserowego. Pogorszona powtarzalność odzwierciedla jedynie niewystarczającą stabilność systemową podczas pomiaru, gdy odczyty trackera zbliżają się do wartości nominalnych interferometru. Taka niewystarczająca stabilność może wynikać z wyższej czułości platformy ruchomej na wibracje, temperaturę i inne czynniki wpływające na pomiar przy zastosowaniu pojedynczego pryzmatu piramidalnego po przesunięciu; wskazany błąd pomiarowy został w tym eksperymencie zredukowany kilkadziesiątkrotnie, co stanowi główną wartość badawczą niniejszej pracy.
Pomimo zalet, niniejsze badanie wciąż wykazuje kilka ograniczeń; na przykład w pracy tej nie uwzględniono składników błędów takich jak błąd cosinusa wywołany liniowością i zmianą pozycji stolika, które zostaną szczegółowo zbadane w przyszłości; obecna praca koncentruje się głównie na tłumieniu osiowego błędu Abbego, podczas gdy wpływ błędów poprzecznych w warunkach rozszerzonego zakresu nie został w pełni zbadany; długoterminowa stabilność i adaptacyjność środowiskowa systemu w zmiennych warunkach temperatury, wilgotności i turbulencji powietrza wymagają dalszej weryfikacji12. W takim przypadku można zastosować alternatywne podejścia w celu zweryfikowania postawionej hipotezy i zwiększenia wiarygodności wniosków, na przykład można użyć laserowego interferometru o wyższej precyzji jako standardu odniesienia dla pomiarów porównawczych. Do przeprowadzenia walidacji krzyżowej można również zastosować system pomiarowy z siecią wielu trackerów lub wielkogabarytową maszynę pomiarową współrzędnościową (CMM). Metody te mogą dostarczyć uzupełniających dowodów potwierdzających skuteczność i uniwersalność strategii kalibracji rozszerzenia zakresu opartej na pryzmatach. Zaproponowana metoda wykazuje istotną wartość i szeroki potencjał aplikacyjny w wielkoskalowym precyzyjnym wytwarzaniu i metrologii; jest ona odpowiednia do kalibracji trackerów laserowych przy montażu statków powietrznych, detekcji dokładności pozycjonowania robotów, weryfikacji dokładności maszyn narzędziowych oraz pomiarów in situ dużych komponentów22. Szczególnie w laboratoriach i zakładach przemysłowych o ograniczonej przestrzeni metoda ta pozwala na osiągnięcie wysokiej precyzji kalibracji bez konieczności stosowania długich szyn prowadzących, co znacznie redukuje koszty konstrukcyjne i zwiększa wydajność kalibracji23.
Przyszłe badania skupią się na kilku kierunkach: opracowaniu automatycznego systemu regulacji drogi optycznej w celu zmniejszenia trudności operacyjnych; stworzeniu kompleksowego modelu błędów obejmującego zarówno błędy osiowe, jak i poprzeczne; badaniu strategii kompensacji błędów w czasie rzeczywistym w odpowiedzi na zakłócenia środowiskowe; rozszerzeniu metody na scenariusze pomiarów wieloosiowych i dynamicznych; oraz zintegrowaniu proponowanego schematu z systemami wizji maszynowej lub technologią skanowania laserowego w celu osiągnięcia wyższej wydajności oraz większej precyzji pomiarów i kalibracji.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Niniejsze badanie było finansowane przez Narodową Fundację Nauk Naturalnych Chin (51775433).
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Szyna prowadząca | / | / | prowadnice liniowe (łączna długość 54 m) |
| Interferometr laserowy | Renishaw plc | XL-80 | Należy dostarczyć dane porównawcze (Certyfikat: 202603107819) |
| Traker laserowy | Hexagon Group | AT930 | Podaj dane pomiarowe |
| Prism | Wykonany na zamówienie | Wykonany na zamówienie | średnica 100 mm (Certyfikat: CDjd2024-00977) |
Bibliografia
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.