Niniejsza praca wprowadza oparty na fizyce framework głębokiego uczenia do formowania wiązki i modelowania kanałów bliskiego pola w bezprzewodowych systemach szóstej generacji z wykorzystaniem ekstremalnie dużych inteligentnych metapowierzchni (Extremely Large Intelligent Metasurfaces). W porównaniu z tradycyjnymi technikami komunikacji dalekiego pola, proponowana metoda poprawia efektywność energetyczną, zysk formowania wiązki oraz efektywność widmową.
Artykuł badawczy
Oparty na głębokim uczeniu framework GNN-Attention do modelowania kanałów w polu bliskim i formowania wiązki w bezprzewodowych systemach szóstej generacji: badanie symulacyjne
W tym artykule
Podsumowanie
Streszczenie
Powstanie sieci szóstego pokolenia (6G) napędziło rozwój ekstremalnie dużych inteligentnych metapowierzchni (XL-IMS), mających na celu zapewnienie ultra-wysokich prędkości oraz wysokiej efektywności widmowej. Niemniej jednak, klasyczne kanały dalekiego pola nie mają zastosowania w transmisji w polu bliskim ze względu na propagację fal sferycznych oraz brak stacjonarności przestrzennej, co prowadzi do obniżenia wydajności kształtowania wiązki i zwiększenia złożoności obliczeniowej. W związku z tym celem niniejszego badania jest opracowanie metody modelowania kanału pola bliskiego i optymalizacji kształtowania wiązki w oparciu o głębokie uczenie sterowane fizycznie. Zaproponowane rozwiązanie wykorzystuje sterowany fizycznie model kanału fal sferycznych wraz z grafowymi sieciami neuronowymi (GNN) oraz mechanizmami uwagi, aby uchwycić lokalne relacje przestrzenne między użytkownikami a globalną siecią. Dodatkowo zaproponowano algorytm kształtowania wiązki oparty na uczeniu w celu zwiększenia efektywności koncentracji energii na użytkownikach w polu bliskim. Wydajność proponowanego frameworka została oceniona przy użyciu realistycznych scenariuszy propagacji z zestawu danych DeepMIMO. Wyniki symulacji pokazują, że proponowana technika pozwala osiągnąć przepływność na poziomie 11,6 bps/Hz, zysk kształtowania wiązki wynoszący 28 dB, efektywność widmową 10,5 bps/Hz, efektywność energetyczną 9,8 bits/Joule oraz stosunek sygnału do sumy interferencji i szumu (SINR) wynoszący 25 dB. W porównaniu z tradycyjnymi technikami, takimi jak Zero Forcing (ZF), Minimum Mean Square Error (MMSE), Semidefinite Relaxation (SDR) oraz Alternating Optimization (AO), zaproponowany schemat poprawia ogólną wydajność komunikacji o około 10-15%. Wyniki te wykazują, że integracja modelowania kanału pola bliskiego z uczeniem uwagi opartym na GNN może służyć jako wydajna i dokładna technika kształtowania wiązki dla przyszłych bezprzewodowych sieci 6G wykorzystujących technologię XL-IMS.
Wprowadzenie
Zainteresowanie kształtowaniem wiązki (beamformingiem) gwałtownie wzrosło w ostatnich latach. Wraz z wprowadzeniem standardu 6G, napędzanego rosnącym zapotrzebowaniem na lepszą łączność i szybsze tempo przesyłu danych, powszechne stały się ekstremalne wymagania dotyczące przepustowości. W związku z tym beamforming jest obiecującą metodą skutecznego kierowania sygnałami i poprawy ogólnej wydajności sieci1. Konwencjonalne systemy komunikacji bezprzewodowej efektywnie wykorzystywały przestrzenne zasoby pola dalekiego w celu zapewnienia różnorodności przestrzennej. Obszarem badań o ogromnym potencjale dla przyszłej komunikacji bezprzewodowej jest beamforming w polu bliskim2.
Z drugiej strony, rekonfigurowalne inteligentne powierzchnie (RIS) są szczególnie interesujące, ponieważ mogą rozwiązać niektóre problemy z propagacją związane ze spektrum mmWave/THz3,4. RIS mogą odbijać, załamywać i manipulować przychodzącymi falami elektromagnetycznymi5. W tym przypadku głównym celem jest sterowanie wiązką w pożądanym kierunku lub nadawanie jej określonego kształtu, a działanie RIS można przedstawić jako modyfikację wzorców promieniowania źródła nadawczego. W odniesieniu do RIS w polu dalekim, na przestrzeni lat zbadano szereg fundamentalnych zagadnień6,7,8,9,10,11, w tym estymację kanału, lokalizację, standaryzację oraz pasywne i aktywne kształtowanie wiązki. Technologia ta umożliwia komunikację wieloużytkownikową poprzez ogniskowanie wiązek, co zapewnia kompromis między stratami propagacyjnymi a przenikalnością, szczególnie w pasmach średniich częstotliwości, takich jak zakres 10 GHz12. Inteligentne interfejsy były dalej rozwijane w ramach sieci komunikacyjnych i są obecnie badane w celu poprawy rozdzielczości przestrzennej oraz szerokości pasma komunikacyjnego13. Wyższe częstotliwości i większe apertury anten podczas przejścia z 5G na 6G zmieniają tradycyjne scenariusze komunikacji w polu dalekim w scenariusze komunikacji w polu bliskim14,15.
Obszar bliskiego pola będzie istotny w sieciach 6G, co wymusza prowadzenie badań nad nowymi technikami bliskiego pola.16W celu usprawnienia propagacji fal elektromagnetycznych w technologiach bliskiego pola, fale należy traktować jako sferyczne, a nie płaskie. Ta nowa charakterystyka fizyczna wywołuje szereg efektów elektromagnetycznych, w tym niestacjonarność przestrzenną, rozszczepienie wiązki, tripolaryzację oraz fale zanikające.17W związku z tym wiele konwencjonalnych metod komunikacji może nie wykorzystywać w pełni tych nowych charakterystyk fizycznych lub wykazywać znaczne spadki wydajności w środowiskach bliskiego pola 6G.18Rozbieżność między obecnymi technologiami komunikacji dalekiego pola a modelami propagacji bliskiego pola może znacząco obniżyć skuteczność aktualnych technik dalekiego pola w obszarach bliskiego pola.19W przeciwieństwie do tradycyjnych wąskopasmowych systemów pola dalekiego, w szerokopasmowych systemach RIS pola bliskiego należy uwzględnić nowe efekty elektromagnetyczne (EM). Po pierwsze, kanał pola bliskiego obejmuje dwa kąty oraz wymiar odległości ze względu na sferyczny front fali w widmie pola bliskiego, w przeciwieństwie do hipotezy płaskiego frontu fali w modelach kanału pola dalekiego. Zamiast nawigacji wiązką w polu dalekim, prowadzi to do działania koncentracji wiązki w polu bliskim.20,21Fraza "efekt rozszczepienia wiązki" odnosi się do możliwości, że wiązki generowane przy różnych zdarzeniach będą koncentrować się w oddzielnych lokalizacjach22.
W przeciwieństwie do pola dalekiego, w którym czoła fal elektromagnetycznych (EM) przybliża się do płaskich, komunikacja w polu bliskim wymaga uwzględnienia sferycznej propagacji czoła fali. Charakterystyka ta stwarza zarówno możliwości, jak i wyzwania dla przyszłych sieci bezprzewodowych. Dzięki wykorzystaniu sferycznych czoła fal, ogniskowanie wiązki może koncentrować sygnały w konkretnym obszarze przestrzennym, co pozwala na lepsze tłumienie zakłóceń i efektywniejszą komunikację wieloużytkownikową w porównaniu z konwencjonalnym kształtowaniem wiązki w polu dalekim. Wprowadza to jednak dodatkowe komplikacje w zakresie projektowania i przetwarzania sygnałów23,24. Wczesne badania nad komunikacją w polu bliskim obejmują prace w25, w których opisano różnice między regionami pola bliskiego i dalekiego, kluczowe koncepcje, wyzwania techniczne, zastosowania oraz estymację kanału opartą na książkach kodów. Następnie autor26 przeanalizował fundamentalne różnice między transmisją w polu dalekim opartą na płaskich czołach fal a transmisją w polu bliskim opartą na sferycznych czołach fal, koncentrując się na kształtowaniu wiązki, analizie kanału, wydajności systemu oraz integracji z technologiami nowej generacji. Ponadto autor27 zbadał główne wyzwania w komunikacji w polu bliskim, w tym modelowanie kanału, estymację, kształtowanie wiązki, architekturę sprzętową i detekcję, podsumowując jednocześnie ostatnie postępy w tych obszarach.
Ostatnie badania szeroko analizowały bezprzewodową łączność w polu bliskim oraz modelowanie kanałów dla rozwijających się systemów 6G. Kompleksowe przeglądy analizowały zasady komunikacji w polu bliskim, architektury holograficzne MIMO, techniki modelowania kanałów, metody przetwarzania sygnałów oraz zastosowania zintegrowanego wykrywania i komunikacji, identyfikując jednocześnie kluczowe wyzwania związane z estymacją kanału i projektowaniem systemów w środowiskach pola bliskiego28,29. Aby przeciwdziałać efektowi rozszczepiania wiązki (beam-splitting) w systemach mmWave/THz wspomaganych przez RIS, zaproponowano różne rozwiązania, w tym strategie rozproszonego rozmieszczania RIS oraz architektury RIS wspomagane przez rzeczywiste opóźnienie czasowe (TTD). Podejścia te poprawiają częstotliwościowo selektywną kontrolę wiązki i ograniczają degradację wynikającą z rozszczepiania wiązki; jednak często wiążą się one z wyższymi kosztami wdrożenia, większą złożonością sprzętową lub zależnością od specjalistycznych komponentów opóźniających 30,31,32.
Optymalizacja formowania wiązki zyskała znaczną uwagę ze względu na połączone efekty ogniskowania wiązki i szerokopasmowych zniekształceń przestrzennych w systemach z ekstremalnie dużymi macierzami aperturowymi (ELAA). Istniejące badania analizowały metody ogniskowania z opóźnieniem fazowym, architektury oparte na TTD oraz ramy optymalizacyjne dla holograficznych anten metasurface w celu zwiększenia zysku formowania wiązki i łagodzenia efektów szerokopasmowych33,34,35,36. Niemniej jednak większość badań związanych z XL-IMS nadal opiera się na założeniach fali płaskiej w polu dalekim, które są niewystarczające dla ekstremalnie dużych apertur. W rezultacie często pomijane są istotne charakterystyki pola bliskiego, w tym propagacja fal sferycznych, niestacjonarność przestrzenna, sprzężenia wzajemne oraz ogniskowanie wiązki zależne od odległości37,38. Ostatnio techniki sztucznej inteligencji pojawiły się jako obiecujące rozwiązania dla formowania wiązki w polu bliskim i optymalizacji kanałów w sieciach 6G wykorzystujących XL-IMS. W szczególności metody oparte na meta-uczeniu wykazały wysoką adaptacyjność i szybką zbieżność w dynamicznych warunkach bezprzewodowych przy ograniczonych danych treningowych. Podejścia te oferują znaczny potencjał dla inteligentnych systemów komunikacji w polu bliskim oraz przyszłej autonomicznej optymalizacji sieci bezprzewodowych39,40.
Istniejące techniki formowania wiązki w dużej mierze opierają się na uproszczonych modelach kanałów dalekiego pola, które nie oddają krytycznych charakterystyk pola bliskiego w strukturach ultra-masywnych. Co więcej, ewaluacje oparte na zbiorach danych w realistycznych środowiskach, takich jak DeepMIMO, pozostają ograniczone, a wspólna optymalizacja modelowania kanału pola bliskiego i formowania wiązki dla dynamicznych scenariuszy użytkowników nie otrzymała wystarczającej uwagi. Dodatkowo, skalowalność obliczeniowa pozostaje kluczowym wyzwaniem dla praktycznych wdrożeń 6G z wykorzystaniem XL-IMS. Aby rozwiązać te ograniczenia, niniejsze badanie proponuje zunifikowane ramy łączące fizyczne modelowanie kanału fal sferycznych z sieciami GNN i mechanizmami uwagi w celu formowania wiązki w polu bliskim. Zaproponowany model jawnie uwzględnia przestrzenną niestacjonarność, oddziaływania metapowierzchni oraz propagację zależną od odległości i został zwalidowany przy użyciu zbioru danych DeepMIMO.
Zaproponowany model integruje fizyczne modelowanie kanału z głębokim uczeniem, aby umożliwić dokładną reprezentację kanału w polu bliskim oraz optymalizację formowania wiązki dla systemów XL-IMS. Poprzez jawne modelowanie propagacji fal sferycznych oraz niestacjonarności przestrzennej, badanie to ułatwia precyzyjne ogniskowanie wiązki, jednocześnie poprawiając alokację energii, zysk formowania wiązki oraz tłumienie interferencji. Model ten dodatkowo obejmuje optymalizację odpowiedzi fazowych metasuperficyjnych elementów, co umożliwia adaptacyjne sterowanie wiązką w gęstych środowiskach komunikacyjnych. Wykorzystując realistyczne scenariusze propagacji z zestawu danych DeepMIMO, zaproponowane podejście wykazuje poprawioną efektywność widmową, wydajność formowania wiązki oraz efektywność obliczeniową, zapewniając skalowalne rozwiązanie dla szerokopasmowych sieci komunikacyjnych 6G opartych na XL-IMS.
Protokół
Proponowany schemat modelowania kanałów w polu bliskim i formowania wiązki w systemach 6G obsługujących XL-IMS łączy modelowanie oparte na fizyce z optymalizacją za pomocą uczenia maszynowego, aby przezwyciężyć ograniczenia konwencjonalnych podejść dla pola dalekiego. Opracowano i zwalidowano za pomocą zbioru danych DeepMIMO model kanału w polu bliskim, uwzględniający propagację fal sferycznych oraz przestrzenną niestacjonarność. Informacje o kanale są reprezentowane jako graf, aby uchwycić zależności przestrzenne między elementami metasuperficyjnymi a użytkownikami, a do wyznaczania wag formowania wiązki dla ogniskowania wiązki w polu bliskim wykorzystano end-to-end sieć GNN-attention. W przeciwieństwie do konwencjonalnych iteracyjnych metod optymalizacji, schemat oparty na uczeniu bezpośrednio przewiduje rozwiązania formowania wiązki, co zmniejsza złożoność obliczeniową przy zachowaniu wysokiej dokładności i adaptacyjności do dynamicznych warunków kanału. Wydajność oceniono pod kątem osiągalnej przepływności, wzmocnienia formowania wiązki i efektywności energetycznej, wykazując wyniki lepsze w porównaniu z tradycyjnymi metodami formowania wiązki w polu dalekim. Rysunek 1 przedstawia ogólny schemat.
Poniżej przedstawiono proponowane kroki:
Krok 1: Konfiguracja środowiska DeepMIMO
Platforma DeepMIMO v3.x jest w pierwszej kolejności konfigurowana za pomocą ustawień O1 Outdoor, w których zastosowano częstotliwość przenoszenia 28 GHz oraz szerokość pasma 100 MHz. W symulacji XL-IMS jest reprezentowany przez jednorodną macierz planarna 16×16 składającą się z 256 elementów odbijających, rozmieszczonych w odstępach λ/2. Wybrany model propagacji to fala sferyczna z uwzględnieniem ścieżek LoS i NLoS.
Krok 2: Definiowanie geometrii XL-IMS i lokalizacji użytkowników
Zaprojektuj XL-IMS jako płaską metapowierzchnię o wymiarach 16×16, składającą się z 256 rekonfigurowalnych elementów refleksyjnych. Urządzenia terminalne użytkownika rozmieszczono losowo w obszarze pola bliskiego, od 0,5m do 10m od XL-IMS, w oparciu o kryterium odległości Rayleigha.
Krok 3: Generowanie kanałów pola bliskiego przy użyciu propagacji fal sferycznych
Modeluj kanały pomiędzy każdym elementem rekonfigurowalnej metasurface a użytkownikiem przy użyciu propagacji fal sferycznych, uwzględniając zmianę fazy wywołaną odległością.
Krok 4: Generowanie danych kanału bliskiego pola
Terminalne urządzenia użytkowników zostały rozmieszczone jednorodnie w strefie bliskiego pola (0,5-10 m) od panelu XL-IMS. Do wygenerowania kanałów wykorzystano zarówno ścieżki propagacji LoS, jak i NLoS, stworzone w ramach scenariusza DeepMIMO O1 Outdoor Scenario.
Krok 5: Przygotowanie zbioru danych do uczenia i testowania
Wygenerowany zestaw danych obejmował 20 000 próbek, z których 16 000 (80%) wykorzystano do uczenia, a 4 000 (20%) do testowania.
Krok 6: Normalizacja cech wejściowych i przygotowanie danych wejściowych modelu
Ostatni etap procesu przygotowania polegał na przeprowadzeniu skalowania Min-Max wszystkich cech wejściowych, takich jak amplituda kanału, faza, odległość oraz współrzędne użytkownika. Proces ten przeskalował dane i przekształcił je w tensory, które zostały wprowadzone do sieci GNN-attention. Model został zoptymalizowany przy użyciu optymalizatora Adam z szybkością uczenia 0,001 i 50 epokami.
Krok 7: Zastosowanie mechanizmu uwagi
Dodaj mechanizm uwagi, aby uwzględnić globalne informacje o grafie i uchwycić długodystansowe zależności między węzłami grafu. Pomaga to modelowi skupić się na istotnych cechach przestrzennych.
Krok 8: Przewidywanie wag formowania wiązki
Przewidź wagi formowania wiązki i wartości przesunięcia fazowego, wykorzystując osadzanie z mechanizmem uwagi GNN (GNN-attention embedding). Złożone, żmudne i iteracyjne procedury formowania wiązki zostają zastąpione metodą predykcyjną.
Krok 9: Ocena wskaźników wydajności
Aby ocenić skuteczność komunikacji i formowania wiązki, należy obliczyć wskaźniki KPI, takie jak osiągalna przepływność, zysk formowania wiązki, efektywność widmowa, efektywność energetyczna oraz SINR.
Krok 10: Porównanie z metodami referencyjnymi
Porównaj proponowany algorytm z algorytmami tradycyjnymi, w tym ZF, MMSE, SDR oraz AO.
Definicja modelu systemu
Proponowany system rozważa bezprzewodową sieć 6G wspieraną przez XL-IMS składający się z 256 rekonfigurowalnych elementów odbijających, które kontrolują propagację fal elektromagnetycznych poprzez regulowane przesunięcia fazowe. Ponieważ użytkownicy operują w obszarze pola bliskiego, konwencjonalne założenie o płaskiej fali pola dalekiego staje się nieprawidłowe, co wymaga uwzględnienia propagacji fal sferycznych, tłumienia zależnego od odległości oraz przestrzennej niestacjonarności. Granica między obszarami pola bliskiego i dalekiego jest określona przez odległość Rayleigha, która zależy od rozmiaru metasurfacy oraz długości fali nośnej i wyznacza przejście od efektów sferycznych frontów fal do propagacji fali płaskiej. Jest to opisane w następujący sposób:
 (1)
Tutaj D oznacza rozmiar metasuperfacy, λ to długość fali, a R to odległość Rayleigha. Zjawisko pola bliskiego występuje w kanale komunikacyjnym, gdy użytkownik znajduje się w pozycji bliższej niż rzeczywista wartość R. W miarę przemieszczania się sygnału przez poszczególne komponenty metasuperfacy, ulega on wyraźnym zmianom fazy i amplitudy.
Kanał od n-tej metasurface do użytkownika wykorzystuje model fali sferycznej dla propagacji w polu bliskim, co jest reprezentowane przez równanie współczynnika kanału w następujący sposób:
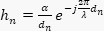 (2)
W tym przypadku α oznacza parametr straty propagacyjnej, λ oznacza długość fali nośnej, a dn to odległość użytkownika od komponentu.
W tym przypadku βn jest współczynnikiem strat propagacyjnych dla n-tego elementu XL-IMS i może być wyrażony jako βn = dn−α, gdzie α oznacza wykładnik strat propagacyjnych. Należy zauważyć, że dn to odległość euklidesowa od pozycji użytkownika do n-tego elementu metapowierzchni. Zmiany kanału w odniesieniu do przestrzeni są powodowane znacznymi różnicami w dn pomiędzy różnymi metapowierzchniami, w przeciwieństwie do sytuacji w przypadku kanałów pola dalekiego. W ujęciu ogólnym wektor kanału można wyjaśnić w następujący sposób:
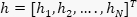 (3)
Sygnał wejściowy odbierany przez użytkownika zależy od strojenia fazowego systemu XL-IMS. Przyjmijmy, że θ = [θ1, θ2, …., θN] reprezentuje przesunięcie fazowe zrealizowane za pomocą metasurfacy. Wówczas sygnał wejściowy można zapisać jako:
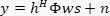 (4)
gdzie Φ = diag(ejθ1, ….., ejθN) jest sygnałem nadawanym, w to wektor prekodowania kodowania bazowego, a n oznacza szum. Wektor kanału w polu bliskim jest zdefiniowany jako h ∈ ℂN×1, diagonalna macierz przesunięcia fazy XL-IMS jako Φ ∈ ℂN×N, wektor formowania wiązki jako x ∈ ℂN×1, a sygnał odebrany jako y ∈ ℂ. Składnik szumu addytywnego jest zdefiniowany jako n ∼ CN (0, σ2). Wymiary te zapewniają poprawność matematyczną sformułowania.
W tym przypadku ws jest wektorem prek either kodowania stacji bazowej, który jest wykorzystywany do prek either kodowania transmitowanego symbolu (s). Podczas benchmarkingu wydajności, w stacji bazowej implementowane są powszechne podejścia do cyfrowego prek either kodowania, takie jak ZF i MMSE, przy użyciu podobnych realizacji kanałów w polu bliskim. Jednak nowe podejście dąży do optymalizacji macierzy przesunięć fazowych XL-IMS (θ) poprzez mechanizm uczenia z wykorzystaniem sieci GNN-attention.
Aby skoncentrować energię w obszarze bliskiego pola, dla użytkownika powinno być możliwe osiągnięcie konfiguracji θ, w której występuje interferencja konstruktywna. Strategia formowania wiązki ma na celu maksymalizację efektywności widmowej lub mocy sygnału odbieranego. Rycina 2 przedstawia architekturę modelu systemu komunikacji w bliskim polu opartego na podejściu XL-IMS.
Modelowanie kanału w polu bliskim
Zaproponowany model pola bliskiego dla sieci komunikacyjnych 6G oparty na XL-IMS został specjalnie zaprojektowany tak, aby naśladować warunki propagacji w pobliżu odległości Rayleigha od metapowierzchni. W obszarze pola bliskiego propagacja ma charakter sferyczny, z zmieniającymi się wartościami fazy i niejednorodnymi parametrami przestrzennymi w obrębie metapowierzchni, w przeciwieństwie do konwencjonalnych modeli propagacji w polu dalekim, które zakładają fale płaskie. W niniejszym badaniu wykorzystano fizyczny model fali sferycznej do zaprojektowania dokładnej macierzy odpowiedzi impulsowej kanału, która uwzględnia fizyczne położenie zarówno elementów metapowierzchni, jak i terminali użytkowników.
Reprezentacja kanałów w oparciu o odległość
Odległość między każdym elementem metapowierzchni a użytkownikiem jest kluczowym czynnikiem podczas konstruowania modelu kanału w obszarze pola bliskiego. Długość pn między lokalizacjami użytkownika pu a n-tym elementem XL-IMS jest określona wzorem:
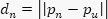 (5)
Wartość ta różni się znacznie w obrębie metasurfacy ze względu na jej niezwykle dużą powierzchnię, co prowadzi do nierównych czasów propagacji i przesunięć fazowych, które muszą zostać uwzględnione w modelu.
Model kanału fali sferycznej
Współczynnik kanału pomiędzy n-tym elementem a użytkownikiem jest określany przy użyciu modelu fali sferycznej opisanego w równaniu (2), który uwzględnia zależne od odległości zmiany fazy i amplitudy. W celu generowania zbiorów danych i trenowania modelu współczynniki kanałów są pobierane z frameworka ray-tracingu DeepMIMO, który uwzględnia propagację wielodrożną zarówno w warunkach widoczności bezpośredniej (LoS), jak i braku widoczności bezpośredniej (NLoS), w oparciu o realistyczne struktury środowiskowe. Na podstawie powyższych danych można skonstruować macierz odpowiedzi kanału z odpowiedzi kanałowych dla wszystkich N elementów metapowierzchni, zgodnie z równaniem (3).
Przestrzenna niestacjonarność kanałów pola bliskiego i istotność modelu
W przeciwieństwie do kanałów pola dalekiego, kanały pola bliskiego wykazują niestacjonarność przestrzenną, w której sygnały odbióru różnią się w obrębie metapowierzchni, co umożliwia ogniskowanie wiązki zależne od lokalizacji. Ta informacja przestrzenna jest zawarta w macierzy odpowiedzi kanału i jest przechwytywana przez model GNN-attention. Rycina uzupełniająca 1 przedstawia proponowany model kanału pola bliskiego dla systemu komunikacji 6G opartego na XL-IMS oraz generowanie realistycznych danych kanałowych dla formowania wiązki w oparciu o głębokie uczenie.
Generowanie zestawu danych
Generowanie danych przeprowadzono przy użyciu frameworka DeepMIMO, który zapewnia realistyczne symulacje kanałów oparte na śledzeniu promieni (ray-tracing), uwzględniające geometrię otoczenia, spójność przestrzenną oraz mobilność użytkowników. Odpowiedzi kanałowe dla wielu lokalizacji użytkowników w polu bliskim wygenerowano dla scenariusza zewnętrznego O1 przy częstotliwości nośnej 28 GHz i szerokości pasma 100 MHz. XL-IMS składał się z 256 równomiernie rozłożonych elementów odbijających, a lokalizacje użytkowników wybrano w obszarze pola bliskiego na podstawie kryterium Rayleigha. Współczynniki kanałowe, wzmocnienia ścieżek oraz informacje przestrzenne wyekstrahowano za pomocą biblioteki Python DeepMIMO. Tabela uzupełniająca 1 podsumowuje parametry symulacji i odtwarzalności. Model został wytrenowany przy użyciu uczenia nadzorowanego, gdzie wejściami były cechy stanu kanału, a etykietami docelowymi zoptymalizowane wagi formowania wiązki oparte na fizyce.
Tworzenie cech wejściowych i struktura zbioru danych
Następnie surowe dane z kanałów przekształcono w cechy służące jako dane wejściowe dla modeli głębokiego uczenia. Cechy te obejmowały amplitudy i fazy odpowiedzi kanałów jako oddzielne komponenty. W zależności od wymagań problemu można było uwzględnić inne parametry wejściowe. Na przykład jako cechy można było rozważyć współrzędne użytkowników, odległości oraz niektóre parametry przestrzenne. Zbiór danych podzielono na zbiór treningowy i testowy w stosunku 80:20.
Przygotowanie zestawu danych do uczenia
Ostatni krok polegał na normalizacji przygotowanego zbioru danych i przekształceniu go w tensory odpowiednie do wprowadzenia do architektury GNN-attention w celu przeprowadzenia uczenia. Zbiór treningowy został wykorzystany do nauczenia odwzorowania stanu kanału na optymalne wagi formowania wiązki, natomiast zbiór testowy posłużył do oceny skuteczności modelu. Tak przygotowany zbiór danych sprawił, że proces uczenia był łatwiejszy i bardziej efektywny. Tabela uzupełniająca 2 przedstawia szczegółowy opis zbioru danych DeepMIMO.
Reprezentacja cech
Etap reprezentacji cech przekształcił złożone dane kanału pola bliskiego w format odpowiedni dla głębokiego uczenia. Odpowiedzi kanału zostały rozłożone na cechy, które oddają charakterystykę przestrzenną i propagacyjną, zachowując jednocześnie kluczowe informacje o polu bliskim niezbędne do procesu uczenia. Rycina uzupełniająca 2 ilustruje zbiór danych DeepMIMO wykorzystany w tym procesie. Dane kanału z otoczenia pola bliskiego zostały przedstawione jako liczby zespolone hn, których części rzeczywista i urojona reprezentują informacje o fazie i amplitudzie współczynników kanału. Aby umożliwić efektywne wykorzystanie w algorytmach uczenia maszynowego, współczynniki zostały rozłożone na części rzeczywistą (Rehn) i urojoną (Imhn). Dane można było również przedstawić jako moduł hn oraz fazę współczynników ∠hn.
Ekstrakcja cech przestrzennych
Oprócz współczynnika kanału uwzględniono cechy przestrzenne, aby odzwierciedlić geometryczny charakter środowiska pola bliskiego. Obejmowały one odległość dn od każdego elementu metapowierzchni do odbiornika, a także współrzędne odbiornika (x, y, z). W ten sposób model uwzględniał fakt, że charakterystyka sygnału może zależeć od położenia przestrzennego pary nadajnik-odbiornik, co jest właściwością istotną dla propagacji w polu bliskim.
Normalizacja i przygotowanie danych wejściowych modelu
Jako krok wstępny przed wprowadzeniem danych do modelu przeprowadzono proces normalizacji, aby uniknąć niestabilności numerycznej i przyspieszyć zbieżność. Strukturyzowane wektory podzielono na zbiory danych treningowych i testowych, oznaczone jako (Xtrain, Xtest). W ten sposób dane wejściowe zostały następnie przekazane do modeli GNN i attention.
Na podstawie reprezentacji cech przedstawionej na Rysunku uzupełniającym 2, w zbiorze danych zastosowano różne rodzaje cech, w tym współczynniki kanałów hn, które określały złożoną odpowiedź sygnału wszystkich elementów metasurface. Inną cechą była odległość dn, która w tym przypadku wskazywała na efekty propagacji. Chociaż składowe rzeczywiste i urojone zapewniają numeryczny opis sygnału, to moduł i faza dają odpowiednio jawny opis natężenia sygnału i przesunięcia fazowego. Współrzędne pozycji użytkownika (x, y, z) stanowiły kolejną istotną cechę, która zwiększyła orientację przestrzenną modelu.
Projekt głębokiego uczenia z wykorzystaniem GNN do modelowania zależności przestrzennych zintegrowany z hybrydowym mechanizmem uwagi do uczenia kontekstu globalnego
Ten algorytm uczenia został opracowany w celu efektywnego trenowania złożonego kanału XL-IMS w polu bliskim, z uwzględnieniem jego charakterystyk przestrzennych i propagacyjnych, przy użyciu GNN oraz mechanizmu uwagi. Ponieważ elementy metasurface są ze sobą silnie skorelowane, a ich oddziaływania w strefie pola bliskiego są niejednorodne, sieć w pełni połączona nie jest odpowiednia do prawidłowej reprezentacji kanału. W związku z tym, w tym podejściu metasurface jest reprezentowana jako graf, w którym każdy element pełni rolę węzła, a oddziaływania między nimi stanowią krawędzie. GNN uchwyciła lokalne zależności przestrzenne między sąsiednimi węzłami, natomiast mechanizm uwagi poprawił proces uczenia się zależności globalnych.
Reprezentacja graficzna XL-IMS
XL-IMS jest tworzony jako graf G = (V, E), w którym każdy wierzchołek vn ∈ V reprezentuje jeden element meta-powierzchni, natomiast krawędzie eij ∈ E reprezentują relacje przestrzenne między elementami. Każdy wierzchołek posiada wektor cech xn, który jest uzyskiwany w fazie reprezentacji cech. Macierz sąsiedztwa A oddaje łączność między wierzchołkami, które znajdują się blisko siebie lub w ramach określonych ograniczeń odległości. Taka sformułowanie grafowe jest wykorzystywane w celu uwzględnienia informacji przestrzennych istniejących w propagacji pola bliskiego.
Aby zapewnić powtarzalność, łączność grafu określono przy użyciu podejścia K-najbliższych sąsiadów (K-Nearest Neighbors) z wartością k równą 8. Niech pi oraz pj reprezentują wektory położenia odpowiednio i-tej i j-tej komórki XL-IMS. Odległość między dowolnymi dwoma wierzchołkami mierzono za pomocą metryki euklidesowej zgodnie z wzorem: dij = ||pi − pj||2. Krawędź zostanie utworzona między wierzchołkami i oraz j, jeśli wierzchołek j znajduje się w grupie ośmiu najbliższych sąsiadów wierzchołka i. W związku z tym macierz sąsiedztwa skonstruowano według następującej reguły: Aij = 1, jeśli j ∈ Nk(i), a w przeciwnym razie Aij = 0.
W proponowanej sieci GNN aktualizacje dla każdego węzła są obliczane na podstawie informacji z innych sąsiednich węzłów. W szczególności propagację warstwy l można przedstawić w następujący sposób:
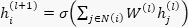 (6)
gdzie hi(l) oznacza wektor cech wierzchołka i w warstwie l, N(i) to sąsiedztwo wierzchołka i, W(l) jest macierzą wag podlegającą uczeniu, a σ(·) symbolizuje nieliniową funkcję aktywacji.
Model GNN-attention składał się z trzech splotowych warstw grafowych z wymiarami ukrytymi ustawionymi na 128, a jako funkcja aktywacji została zastosowana jednostka liniowa z prostowaniem (ReLU). Generowanie grafów przeprowadzono metodą k-najbliższych sąsiadów (k=8). Każda cecha XL-IMS pełni rolę węzła, natomiast krawędzie są tworzone na podstawie odległości euklidesowej między sąsiednimi węzłami. W celu wyodrębnienia globalnych zależności przestrzennych wykorzystano wielogłowicową sieć samoatencji z 4 głowicami. Prawdopodobieństwo dropout ustawiono na 0,3, aby zapobiec przeuczeniu modelu.
Mechanizm uwagi
Aby zamodelować zależności długodystansowe występujące poza zakresem lokalnego sąsiedztwa, w modelu wprowadzono mechanizm uwagi (attention), który działa w następujący sposób:
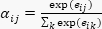 (7)
gdzie eij = LeakyReLU(aT[Whi | Whj]) określa istotność węzłów i oraz j. Dzięki temu modelowi można przypisać różnym węzłom różny poziom istotności w zależności od ich roli, co ułatwia modelowi zrozumienie kontekstu globalnego w obrębie metapowierzchni. Hybrydowe ramy przechwytują zarówno lokalne, jak i globalne informacje przestrzenne, a wyuczone cechy są przetwarzane przez warstwy w pełni połączone w celu wygenerowania wag formowania wiązki. Jak pokazano na rysunkach uzupełniających 3 i 4, GNN modeluje lokalne zależności przestrzenne poprzez przekazywanie komunikatów i agregację cech, podczas gdy mechanizm uwagi przechwytuje globalne interakcje między elementami metapowierzchni, umożliwiając efektywne formowanie wiązki w polu bliskim. Wagi uwagi są obliczane w celu ilościowego określenia istotności par węzłów, przypisując większą wagę bardziej informacyjnym interakcjom. Wykorzystując te wagi, każdy węzeł agreguje informacje ze wszystkich pozostałych węzłów, co pozwala modelowi uchwycić globalne zależności wykraczające poza lokalne sąsiedztwa. Wynikowa ważona fuzja cech generuje zoptymalizowaną reprezentację cech, która podkreśla istotne charakterystyki przestrzenne, jednocześnie tłumiąc mniej relewantne informacje, co wspiera efektywną optymalizację formowania wiązki oraz ogniskowanie energii.
Optymalizacja kształtowania wiązki
Etap optymalizacji formowania wiązki określił przesunięcia fazowe XL-IMS oraz wagę formowania wiązki w celu skupienia energii na użytkownikach w polu bliskim. W przeciwieństwie do konwencjonalnego sterowania wiązką w polu dalekim, formowanie wiązki w polu bliskim koncentruje energię w konkretnych lokalizacjach przestrzennych. W proponowanej strukturze model GNN-attention nauczył się optymalnych parametrów formowania wiązki bezpośrednio z charakterystyk kanału, co zmniejszyło złożoność iteracyjnych metod optymalizacji. Sygnał odebrany przez użytkownika przedstawiono w równaniu (4).
Dane treningowe dla każdej realizacji kanału pobrano z DeepMIMO, a odpowiadające im przesunięcia fazowe XL-IMS wyznaczono przy użyciu algorytmu AO. Macierz kanału pola bliskiego h oraz macierz przesunięć fazowych XL-IMS zostały wykorzystane do obliczenia wektora przesunięcia fazowego θ poprzez maksymalizację mocy sygnału odbiorczego:
 (8)
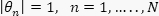 (9)
Optymalizator AO był uruchamiany przez 100 iteracji, aż do osiągnięcia pożąnego progu zbieżności wynoszącego 10−4. Zoptymalizowane wartości te posłużyły jako etykiety treningowe dla naszego modelu GNN-attention. Celem było uzyskanie interferencji konstruktywnej dla efektywnego ogniskowania wiązki w polu bliskim oraz zwiększenia mocy sygnału odbieranego. Zamiast konwencjonalnych metod optymalizacji, takich jak SDR lub AO, problem rozwiązano przy użyciu podejścia opartego na uczeniu. W szczególności problem optymalizacji kształtowania wiązki został przybliżony przez model głębokiego uczenia fΘ(⋅).
Do przeszkolenia modelu GNN-attention zastosowano uczenie nadzorowane, przyjmując optymalne wektory przesunięcia fazowego formowania wiązki, wyznaczone przez algorytm AO, jako cele treningowe. W szczególności, niech wektor optymalnego przesunięcia fazowego wygenerowany przez AO będzie oznaczony jako θAO,i, a predykcje sieci jako  . Wówczas kryterium uczenia sformułowano w następujący sposób:
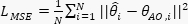 (10)
gdzie N to liczba próbek treningowych.
Algorytm 1: Formowanie wiązki w polu bliskim z wykorzystaniem modelu GNN-attention został przedstawiony w Pliku uzupełniającym 1. W tym algorytmie pierwszym krokiem było skonfigurowanie parametrów systemu oraz bazy danych DeepMIMO w celu stworzenia realistycznych warunków kanału. Cechę kanału w polu bliskim dla każdej próbki obliczono przy użyciu modelu fali sferycznej, a następnie z bazy danych wyekstrahowano istotne cechy, takie jak współczynniki kanału i cechy przestrzenne. Wyekstrahowane cechy przekształcono w formę ustrukturyzowaną, a następnie przedstawiono jako graf, w którym elementami węzłów były elementy metapowierzchni. Model głębokiego uczenia wygenerowano z wykorzystaniem warstw GNN w celu uchwycenia lokalnych zależności przestrzennych, a następnie wprowadzono mechanizm uwagi (attention mechanism) do nauki zależności globalnych. Framework głębokiego uczenia wytrenowano metodą uczenia nadzorowanego z zastosowaniem funkcji straty MSE pomiędzy przewidywanymi przesunięciami fazy a etykietami optymalnych przesunięć fazy wygenerowanymi przez AO.
Implementacja została wykonana przy użyciu języka Python i biblioteki PyTorch. Próbki dla kanału DeepMIMO pobrano ze scenariusza zewnętrznego O1. Współczynniki tych kanałów przekształcono w grafy, a następnie przetworzono za pomocą GNN z trzema warstwami i mechanizmem wielogłowicowej uwagi (multihead attention). Model trenowano przy użyciu optymalizatora Adam z funkcją straty MSE. Model ten wygenerował przesunięcia fazowe i wagi dla formowania wiązki (beamforming) dla użytkowników w polu bliskim, a wyniki oceniano pod kątem przepływności, wydajności i SINR.
Wyniki
Wydajność wprowadzonego frameworka modelowania kanału w polu bliskim i formowania wiązki dla XL-IMS w sieciach komunikacyjnych 6G została oceniona przy użyciu zbioru danych DeepMIMO, który oferuje praktyczne środowiska propagacyjne i przestrzennie spójne dane kanałowe. Aby skonfigurować ten zbiór danych, należy wygenerować wiele próbek kanałowych reprezentujących różne pozycje użytkowników w polu bliskim metapowierzchni. W szczególności w niniejszym badaniu wykorzystano do 10 000–20 000 próbek zebranych w różnych warunkach propagacyjnych i lokalizacjach użytkowników. Do podziału tych próbek kanałowych zastosowano stosunek 80:20, gdzie 80% przeznaczono na trening, a 20% na testowanie. W ten sposób zbiór testowy pozwala ocenić zdolność modelu do generalizacji, podczas gdy zbiór treningowy stanowi podstawę do uczenia.
Wyniki eksperymentalne wykazują, że proponowana struktura GNN-Attention przewyższa konwencjonalne metody kształtowania wiązki w polu dalekim oraz metody oparte na optymalizacji. Dzięki połączeniu modelowania kanału fal sferycznych z ekstrakcją cech przestrzennych opartą na głębokim uczeniu, proponowane podejście pozwala uzyskać wyższy zysk kształtowania wiązki, efektywność widmową oraz wydajność skupiania energii. Wydajność oceniano za pomocą osiągalnej przepływności, zysku kształtowania wiązki oraz efektywności energetycznej, które mierzą odpowiednio: pojemność komunikacyjną, skuteczność skupiania sygnału oraz wydajność transmisji danych w stosunku do zużycia energii.
Zaproponowana metoda została porównana z konwencjonalnymi technikami formowania wiązki, w tym ZF i MMSE, a także z metodami opartymi na optymalizacji, takimi jak SDR i AO. Podczas gdy podejścia dla pola dalekiego są ograniczone założeniami o fali płaskiej i wykazują słabe wyniki w środowiskach XL-IMS w polu bliskim, metody optymalizacyjne często wiążą się z wysoką złożonością obliczeniową. W przeciwieństwie do nich, struktura GNN-attention zapewnia efektywne formowanie wiązki przy niższym obciążeniu obliczeniowym. W celu zapewnienia sprawiedliwego porównania wszystkie metody oceniono przy użyciu tych samych kanałów pola bliskiego wygenerowanych przez DeepMIMO, konfiguracji XL-IMS, częstotliwości przenoszenia, lokalizacji użytkowników, mocy nadawania oraz warunków stosunku sygnału do szumu (SNR). Przyjęto, że ZF i MMSE dysponują identycznymi informacjami o stanie kanału, natomiast SDR i AO zaimplementowano przy tych samych ograniczeniach mocy i przesunięcia fazowego, stosując standardowe ustawienia parametrów oparte na literaturze.
Walidacja modelowania kanału w polu bliskim
W celu porównania wydajności osiągalnej przepustowości sugerowanego modelu formowania wiązki opartego na grafowej sieci neuronowej z mechanizmem uwagi, przedstawionego na Rysunku 3, zastosowano metody referencyjne, takie jak ZF, MMSE, SDR i AO. Wraz ze wzrostem SNR od 0 do 30 dB we wszystkich metodach odnotowano wzrost osiągalnej przepustowości; jednak zaproponowany model konsekwentnie przewyższa metody referencyjne. Osiąga on 2,1 bps/Hz przy 0 dB, 7,8 bps/Hz przy 15 dB oraz 11,6 bps/Hz przy 30 dB, przekraczając wyniki metod ZF, MMSE, SDR i AO dla wszystkich poziomów SNR. Tabela 1 przedstawia porównanie osiągalnych przepustowości w zależności od SNR.
Rycina 4 porównuje wzmocnienie formowania wiązki proponowanego modelu opartego na GNN-attention z metodami konwencjonalnymi, takimi jak ZF, MMSE, SDR i AO, w zależności od odległości użytkownika w obszarze pola bliskiego. Wraz ze zwiększaniem odległości użytkownika moc odebranego sygnału formowanego wiązką maleje z powodu zwiększonych strat propagacyjnych, co skutkuje spadkiem wzmocnienia formowania wiązki we wszystkich metodach. Niemniej jednak, proponowany framework GNN-attention konsekwentnie osiąga najwyższe wzmocnienie formowania wiązki, wynoszące około 28 dB przy 1 m, 25 dB przy 4 m i 22 dB przy 7 m, przewyższając metody SDR, AO, MMSE i ZF we wszystkich analizowanych odległościach. Wyniki te demonstrują nadrzędną zdolność do ogniskowania wiązki w polu bliskim oraz lepszą retencję wzmocnienia proponowanego frameworka, co prowadzi do poprawy efektywności formowania wiązki w porównaniu z istniejącymi metodami.
Wydajność ram uczenia z wykorzystaniem mechanizmu uwagi GNN
Rysunek 5 porównuje efektywność widmową proponowanego schematu kształtowania wiązki opartego na GNN-attention z metodami ZF, MMSE, SDR i AO dla wartości SNR w zakresie od 0 do 30 dB. Chociaż efektywność widmowa rośnie dla wszystkich metod wraz ze wzrostem SNR, proponowane podejście konsekwentnie osiąga najlepsze wyniki, osiągając 1,8 bps/Hz przy 0 dB, 6,8 bps/Hz przy 15 dB i 10,5 bps/Hz przy 30 dB, przewyższając wszystkie metody referencyjne. Rysunek 6 porównuje efektywność energetyczną proponowanego systemu kształtowania wiązki GNN-attention z metodami ZF, MMSE, SDR i AO w zmiennych warunkach SNR. Efektywność energetyczna poprawia się wraz ze wzrostem SNR dla wszystkich metod; jednak proponowane podejście konsekwentnie osiąga najwyższą wydajność, osiągając około 2,5 bits/Joule przy 0 dB, 7,2 bits/Joule przy 15 dB i 9,8 bits/Joule przy 30 dB, przewyższając wszystkie techniki referencyjne.
Ocena zbioru danych i reprezentacji cech
Rysunek 7 ilustruje zachowanie zbieżności proponowanego modelu GNN-attention pod kątem średnio kwadratowego błędu (MSE) w kolejnych epokach uczenia. MSE gwałtownie spada w początkowych etapach uczenia, spadając z około 0,69 w 5. epoce do 0,22 w 20. epoce, a następnie zmniejszając się do około 0,08 do 35. epoki. Model stopniowo zbiega do 50. epoki, osiągając MSE na poziomie około 0,04, co wskazuje na stabilne uczenie i efektywne przyswojenie podstawowych charakterystyk kanału.
Wyniki optymalizacji formowania wiązki
Rycina 8 przedstawia porównanie wydajności sumarycznej prędkości transmisji proponowanej metody beamformingu opartej na GNN-attention w zestawieniu z ZF, MMSE, SDR oraz AO wraz ze wzrostem liczby użytkowników od 2 do 12. Chociaż wszystkie metody osiągają wyższe sumaryczne prędkości transmisji przy większej liczbie użytkowników, proponowane podejście konsekwentnie zapewnia najlepsze wyniki, osiągając 12,5 bps/Hz dla 2 użytkowników, 31,6 bps/Hz dla 6 użytkowników oraz 50,3 bps/Hz dla 12 użytkowników, przewyższając wszystkie metody referencyjne przy różnych gęstościach użytkowników.
Tabela 2 porównuje wydajność wieloużytkownikową proponowanego frameworka beamformingu opartego na GNN-attention z metodami ZF, MMSE, SDR i AO. Zaproponowana metoda osiąga najwyższą efektywność wieloużytkownikową (92,5%), SINR (24,8 dB) oraz wzrost przepustowości (50,3 bps/Hz), wykazując lepszą skalowalność, zarządzanie interferencjami i alokację zasobów w porównaniu z metodami referencyjnymi. Rysunek 9 przedstawia porównanie funkcji kumulatywnego rozkładu (CDF) dla SINR. Zaproponowane podejście wykazuje rozkład przesunięty w prawo, co wskazuje na konsekwentnie wyższe wartości SINR dla użytkowników. Dla mediany (50. percentyl) osiąga ono SINR na poziomie około 25 dB, przewyższając SDR (23 dB), AO (22 dB), MMSE (20 dB) oraz ZF (17 dB). Wyższa wydajność SINR proponowanego modelu wynika z jego zdolności do przechwytywania zarówno lokalnych zależności przestrzennych poprzez GNN, jak i globalnych interakcji poprzez mechanizmy uwagi (attention mechanisms), co umożliwia efektywny beamforming w polu bliskim. Wyniki CDF wykazują bardziej stabilne zarządzanie interferencjami i konsekwentnie wyższy SINR niż w konwencjonalnych metodach ZF, MMSE, SDR i AO.
Tabela 3 przedstawia średnią wydajność, odchylenie standardowe oraz 95% przedziały ufności uzyskane z pięciu niezależnych serii eksperymentalnych, co wykazuje stabilność i powtarzalność proponowanego modelu. Tabela 4 porównuje złożoność obliczeniową i czas wnioskowania proponowanego schematu beamformingu opartego na GNN-attention z metodami konwencjonalnymi. Podczas trenowania koszt obliczeniowy jest determinowany głównie przez przekazywanie komunikatów w grafie oraz mechanizm uwagi, co skutkuje złożonością O(E·L·F2 + N2). Pomimo tego narzutu podczas trenowania, wyuczony beamformer eliminuje potrzebę iteracyjnej optymalizacji podczas wdrożenia. Proponowany model osiąga średni czas wnioskowania wynoszący 4,9 ms, co jest wartością znacznie niższą niż w przypadku SDR (85,4 ms), AO (63,7 ms), MMSE (15,6 ms) i ZF (12,8 ms). Ponadto analiza skalowalności wskazuje na stabilną wydajność wraz ze wzrostem liczby użytkowników i elementów metasurface, co podkreśla przydatność proponowanego modelu dla wielkoskalowych systemów komunikacji 6G wykorzystujących XL-IMS.
Analiza ablacyjna
Wpływ poszczególnych komponentów w ramach struktury można ocenić za pomocą analizy ablacyjnej, w której komponenty są pomijane lub modyfikowane, takie jak GNN, Attention oraz modelowanie kanału w polu bliskim oparte na fizyce (Physics-based Near-field Channel Modeling). Kompletna struktura obejmuje wszystkie trzy komponenty, natomiast modele ablacyjne składają się z: (i) wyłącznie modelu GNN, (ii) wyłącznie modelu Attention oraz (iii) wariantu bez fizycznego modelu fali sferycznej (założenie pola dalekiego). Ocena wydajności jest przeprowadzana przy użyciu takich metryk jak osiągalna przepustowość (achievable rate), zysk kształtowania wiązki (beamforming gain) oraz SINR. Wyniki pokazują, że ogólna wydajność systemu jest istotnie zależna od poszczególnych komponentów, zwłaszcza od modelu kanału opartego na fizyce, którego pominięcie wywołuje najbardziej niekorzystny efekt. Sugeruje to znaczenie dokładnego modelowania kanału w obszarze pola bliskiego.
Na podstawie wyników ablacji przedstawionych w Tabeli 5 można zweryfikować znaczenie każdej części zaproponowanej architektury. Jak pokazują powyższe wyniki eksperymentalne, model z wszystkimi komponentami osiąga najlepsze parametry, przy osiągalnej przepływności 11.6 bps/Hz, zysku kształtowania wiązki 28 dB oraz SINR na poziomie 25 dB, co dowodzi skuteczności zaproponowanej architektury. Bez mechanizmu uwagi model osiąga jedynie 10.2 bps/Hz, co wskazuje na osłabienie globalnego kontekstu sygnału. Ponadto usunięcie komponentu GNN skutkuje słabym wynikiem 9.8 bps/Hz, co wskazuje, że modelowanie zależności przestrzennych jest niezbędne w komunikacji w polu bliskim. Największy spadek wydajności obserwuje się w przypadku pominięcia fizycznego modelu fali sferycznej, gdzie osiągalna przepływność wynosi 8.5 bps/Hz, a SINR 19.2 dB, co wykazuje, że modelowanie kanału w polu bliskim jest również konieczne.
Podsumowując, wyniki eksperymentalne potwierdzają cele badawcze w zakresie opracowania modeli kanału i kształtowania wiązki opartych na bliskim polu fal elektromagnetycznych, z zastosowaniem w sieciach 6G z obsługą XL-IMS. Architektura GNN-attention osiągnęła wyższą wydajność w zakresie osiągalnej przepływności, wzmocnienia kształtowania wiązki, efektywności widmowej, efektywności energetycznej oraz SINR niż tradycyjne podejścia, takie jak metody ZF, MMSE, SDR i AO. Analiza ablacyjna wykazała, że wykorzystanie modeli fizycznych dla fal sferycznych, grafowych sieci neuronowych oraz mechanizmu uwagi (attention) ma wysoką wartość w kontekście poprawy wydajności.
Dostępność danych
Zbiory danych oraz materiały pomocnicze wygenerowane i przeanalizowane podczas niniejszego badania są publicznie dostępne w repozytorium Zenodo pod adresem https://doi.org/10.5281/zenodo.21037047. Zbiory danych z symulacji zostały wygenerowane przy użyciu repozytorium DeepMIMO Python z zastosowaniem scenariusza ray-tracingu zewnętrznego O1, częstotliwości nośnej 28 GHz oraz konfiguracji XL-MIMO w polu bliskim. Repozytorium DeepMIMO Python jest dostępne pod adresem: https://github.com/DeepMIMO/DeepMIMO-python.
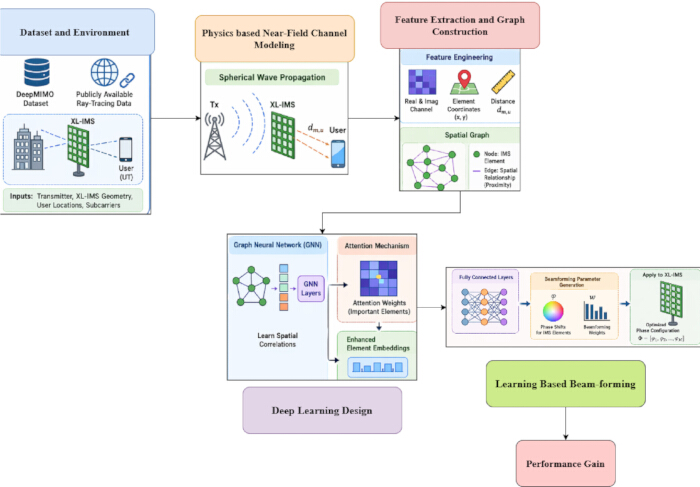
Rycina 1: Ogólna architektura proponowanego rozwiązania. Schematyczny rysunek całego procesu proponowanej metody modelowania kanałów w polu bliskim i formowania wiązki. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
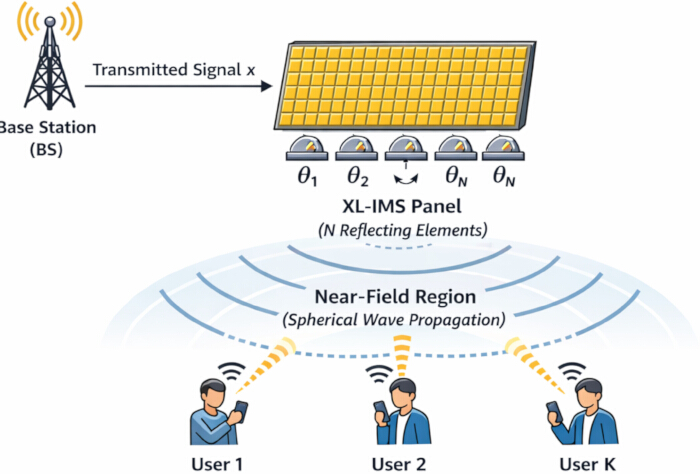
Rycina 2: Architektura modelu systemu. Schemat przedstawiający architekturę na poziomie systemu komunikacji 6G w oparciu o XL-IMS z ogniskowaniem wiązki w polu bliskim. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
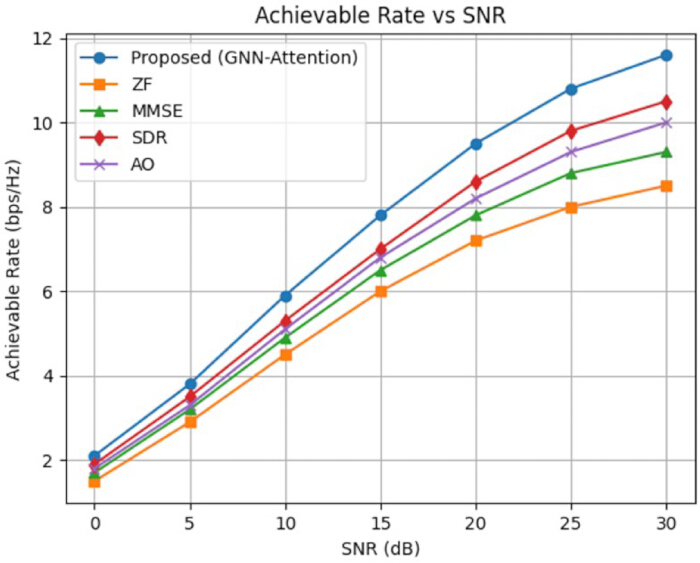
Rysunek 3: Wynik osiągalnej przepływności w funkcji SNR. Wydajność przepływności jako funkcja SNR dla zaproponowanego oraz istniejących podejść. Kliknij tutaj, aby wyświetlić większą wersję tego rysunku.
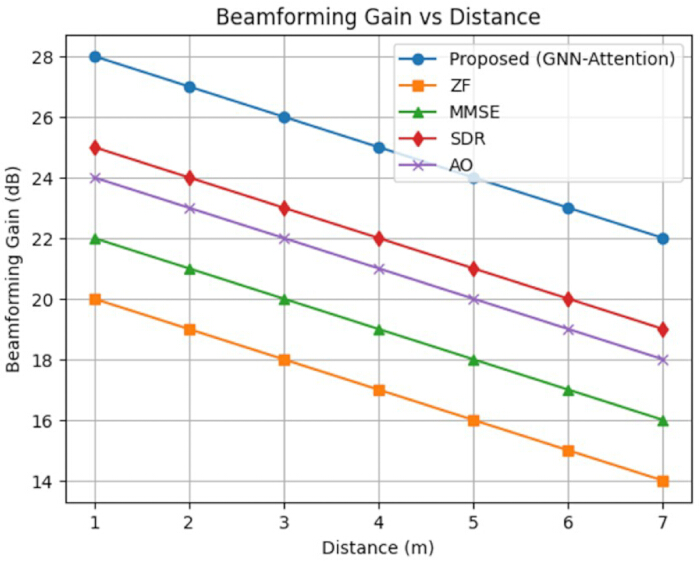
Rysunek 4: Wzmocnienie formowania wiązki w funkcji odległości. Wzmocnienie formowania wiązki osiągnięte za pomocą różnych metod formowania wiązki jako funkcja odległości użytkownika w obszarze pola bliskiego, ilustrująca skuteczność przestrzennego ogniskowania sygnału i utrzymanie wzmocnienia wraz ze wzrostem odległości. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tego rysunku.
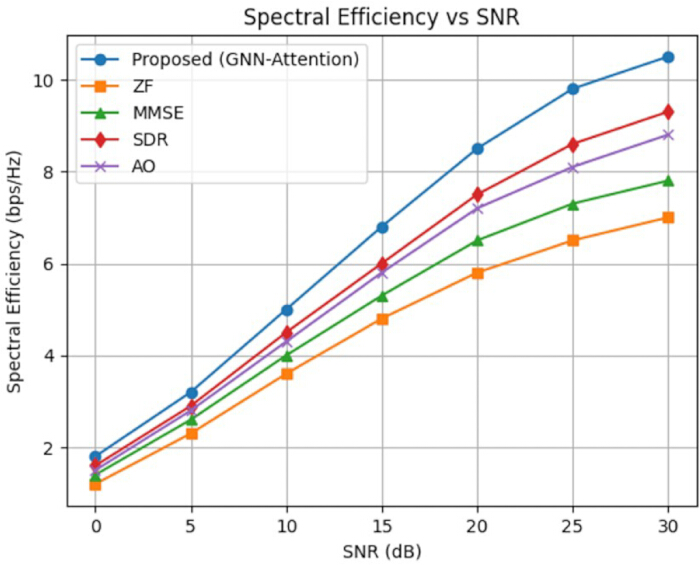
Rysunek 5: Wynik wydajności widmowej w funkcji SNR. Porównanie wydajności widmowej dla różnych wartości SNR. Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
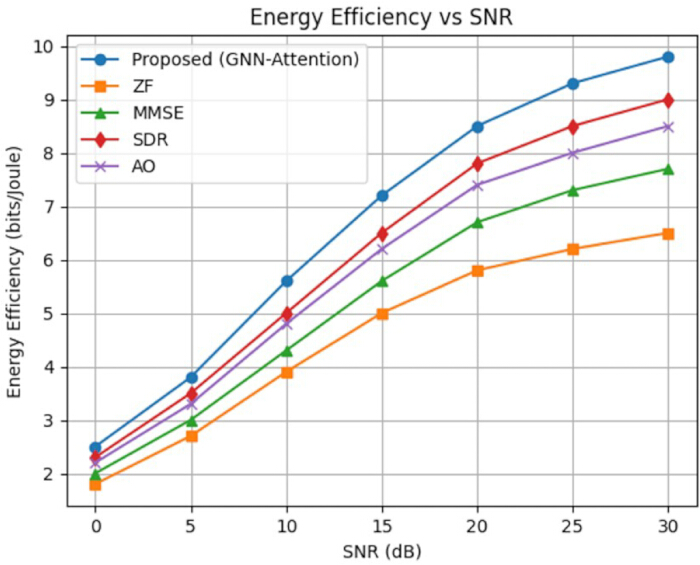
Rycina 6: Wynik efektywności energetycznej w funkcji SNR. Wydajność efektywności energetycznej przy różnych wartościach SNR. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.
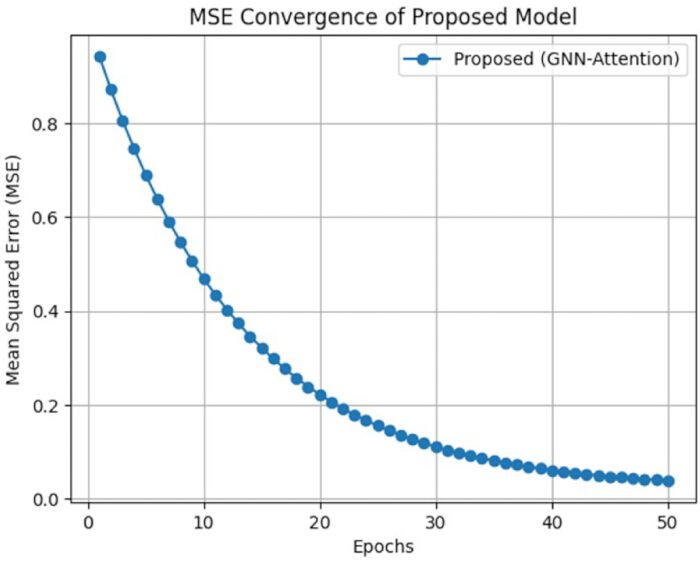
Rycina 7: Wynik zbieżności MSE. Zbieżność funkcji straty MSE podczas trenowania. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
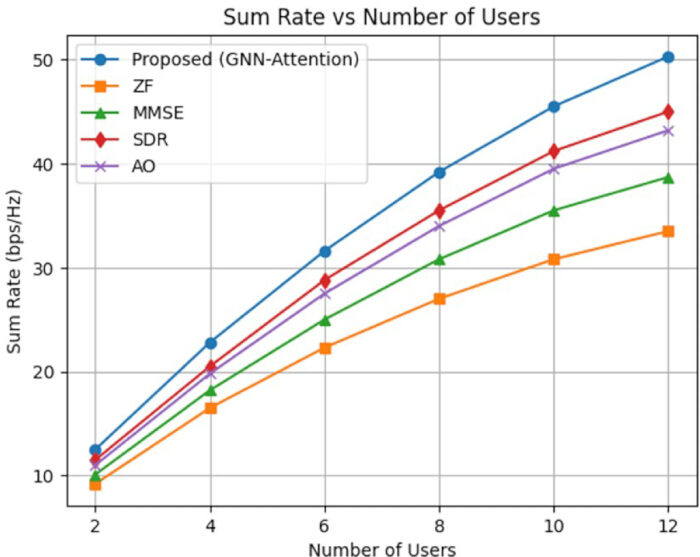
Rysunek 8: Wynik sumarycznej przepływności w funkcji liczby użytkowników. Wydajność sumarycznej przepływności wraz ze wzrostem liczby użytkowników. Kliknij tutaj, aby zobaczyć powiększoną wersję tego rysunku.
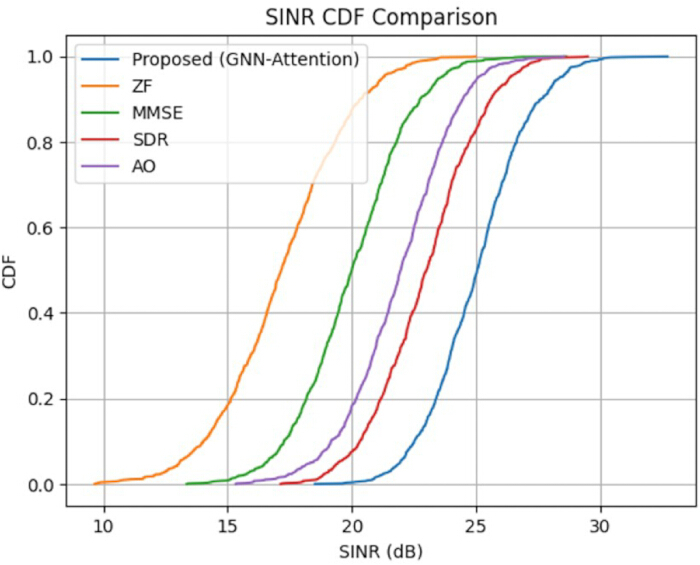
Rysunek 9: Wynik porównania SINR za pomocą CDF. Porównanie SINR na podstawie wykresów CDF. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
| Metoda | Średnia osiągalna przepustowość (bps/Hz) | Poziom wydajności |
| Zaproponowana metoda (uwaga GNN) | 7.36 | ***** |
| SDR | 6.66 | **** |
| AO | 6.5 | **** |
| MMSE (Mini-Mental State Examination) | 6.03 | *** |
| ZF | 5.23 | *** |
Tabela 1: Porównanie osiągalnej szybkości. Przedstawia szybkość działania proponowanych i istniejących technik.
| Metoda | Wydajność wieloużytkownikowa (%) | Obsługa interferencji (SINR, dB) | Poprawa pojemności (bps/Hz) |
| Proponowana (GNN-Attention) | 92.5 ± 0.8 | 24.8 ± 0.5 | 50.3 ± 0.7 |
| SDR | 86.3 ± 1.1 | 22.1 ± 0.7 | 45.0 ± 0.9 |
| AO | 84.7 ± 1.0 | 21.5 ± 0.8 | 43.2 ± 1.0 |
| MMSE | 78.9 ± 1.3 | 19.2 ± 0.9 | 38.7 ± 1.2 |
| ZF | 72.5 ± 1.5 | 17.0 ± 1.0 | 33.5 ± 1.4 |
Tabela 2: Wynik eksperymentalny wydajności skalowalności. Przedstawia wydajność skalowalności w środowiskach komunikacji wieloużytkownikowej.
| Metryka | Średnia | Odchylenie std. | 95% przedział ufności |
| Przepustowość osiągalna | 11.6 ± 0.21 | 0.21 | [11.42,11.78] |
| Wydajność widmowa | 10.5 ± 0.18 | 0.18 | [10.34,10.66] |
| Efektywność energetyczna | 9.8 ± 0.15 | 0.15 | [9.67,9.93] |
| SINR (stosunek sygnału do interferencji i szumu) | 25.0 ± 0.42 | 0.42 | [24.63,25.37] |
Tabela 3: Analiza statystyczna. Wydajność analizy statystycznej oceniano za pomocą średniej, odchylenia standardowego i przedziałów ufności.
| Metoda | Złożoność szkolenia | Złożoność wnioskowania | Średni czas wnioskowania (ms) |
| ZF | Nie dotyczy | O(N³) | 12.8 |
| MMSE (Mini-Mental State Examination) | N/A | O(N³) | 15.6 |
| SDR | Ponieważ nie dostarczono tekstu źródłowego do tłumaczenia, proszę o przesłanie treści, którą należy przetłumaczyć na język polski. | O(N³·⁵) | 85.4 |
| AO | Proszę podać tekst źródłowy do tłumaczenia. | O(IN²) | 63.7 |
| Proponowany mechanizm uwagi GNN | O(E·L·F² + N²) | O(E·L·F² + N²) | 4.9 |
Tabela 4: Analiza złożoności obliczeniowej i skalowalności. Przedstawia ona analizę złożoności obliczeniowej i skalowalności proponowanego rozwiązania.
| Wariant modelu | Osiągalna przepływność (bps/Hz) | Zysk kształtowania wiązki (dB) | SINR (dB) | Wydajność widmowa (bps/Hz) |
| Pełny proponowany model (GNN + mechanizm uwagi + model oparty na fizyce) | 11.6 ± 0.2 | 28.0 ± 0.4 | 25.0 ± 0.3 | 10.5 ± 0.2 |
| Bez mechanizmu uwagi | 10.2 ± 0.3 | 25.5 ± 0.5 | 22.8 ± 0.4 | 9.1 ± 0.3 |
| Bez GNN (tylko MLP) | 9.8 ± 0.3 | 24.0 ± 0.6 | 21.5 ± 0.5 | 8.7 ± 0.3 |
| Bez modelu kanału opartego na fizyce (założenie pola dalekiego) | 8.5 ± 0.4 | 21.0 ± 0.7 | 19.2 ± 0.6 | 7.4 ± 0.4 |
Tabela 5: Wynik badania ablacyjnego. Przedstawia badanie ablacyjne wszystkich komponentów modelu.
Rysunek uzupełniający 1. Modelowanie kanału w polu bliskim. Schematyczne przedstawienie modelowania kanału w polu bliskim w oparciu o fale sferyczne oraz konstrukcji macierzy.Prosimy kliknąć tutaj, aby pobrać ten plik.
Rysunek uzupełniający 2. Cechy zbioru danych DeepMIMO wykorzystane do ewaluacji. Cechy wyodrębnione ze zbioru danych DeepMIMO i użyte jako dane wejściowe modelu do uczenia oraz ewaluacji.Kliknij tutaj, aby pobrać ten plik.
Rycina uzupełniająca 3. GNN do modelowania zależności przestrzennych. Modelowanie korelacji przestrzennych za pomocą sieci GNN.Prosimy kliknąć tutaj, aby pobrać ten plik.
Rycina uzupełniająca 4. Mechanizm uwagi dla świadomości kontekstu globalnego. Ilustracja graficzna modułu uwagi służącego do przechwytywania informacji o kontekście globalnym.Proszę kliknąć tutaj, aby pobrać ten plik.
Tabela uzupełniająca 1. Środowisko symulacyjne. Przedstawia ustawienia symulacji wykorzystane do trenowania i testowania modeli.Kliknij tutaj, aby pobrać ten plik.
Tabela uzupełniająca 2. Opis zbioru danych. Przedstawia cechy zbioru danych DeepMIMO wykorzystywane w procesie uczenia i ewaluacji.Kliknij tutaj, aby pobrać ten plik.
Plik uzupełniający 1: Schemat proponowanego frameworku kształtowania wiązki w oparciu o GNN-attention.Algorytm opisuje kroki generowania zbioru danych, konstrukcji grafu, trenowania modelu, optymalizacji kształtowania wiązki oraz oceny wydajności.Kliknij tutaj, aby pobrać ten plik.
Dyskusja
Sugerowany algorytm wykorzystuje nieliniowe prekodowanie do modelowania propagacji sferycznych fal w polu bliskim, osiągając lepsze ogniskowanie wiązki niż algorytmy oparte na prekodowaniu liniowym, takie jak ZF, MMSE, SDR i AO. Chociaż wyniki algorytmów SDR i AO są bliskie optymalnym, proponowana sieć GNN-attention osiąga lepszą wydajność przy znacznie niższym koszcie obliczeniowym, co jest kluczowe dla przyszłego wdrożenia XL-IMS w sieciach 6G 21,26,27.
Jak wspomniano powyżej, aby empirycznie zweryfikować ten argument z perspektywy ilościowej, przeprowadzono analizę złożoności, a wyniki przedstawiono w Tabeli 4. Proponowana architektura GNN-attention posiada złożoność obliczeniową O(E · d + N2 · d) w procesie uczenia, gdzie E oznacza krawędzie grafu, N elementy metapowierzchni, a d wymiarowość ukrytej cechy. Co najważniejsze, podczas stosowania frameworku uczenia w fazie inferencji, wagi formowania wiązki mogą być obliczone w jednym przebiegu z złożonością O(N · d), podczas gdy SDR i AO wymagają optymalizacji iteracyjnych dla każdej realizacji kanału.
Ważnym etapem, który należy przeprowadzić prawidłowo w celu osiągnięcia sukcesu, jest tworzenie modeli kanałów w polu bliskim w oparciu o zasady propagacji fal sferycznych. Nieprawidłowe wykorzystanie danych o lokalizacji użytkownika oraz błędne tworzenie charakterystyk kanału negatywnie wpłyną na proces ekstrakcji cech i wyniki kształtowania wiązki. Konstrukcja grafu jest kolejnym kluczowym elementem, ponieważ niewystarczająca łączność węzłów utrudnia sieciom GNN możliwość identyfikacji relacji przestrzennych. Przeuczanie jest kolejnym problemem, który może wystąpić, gdy sieć jest trenowana jedynie na kilku warunkach propagacyjnych, co wpływa na zdolność do generalizacji w nowych lokalizacjach użytkowników.
Można wdrożyć kilka środków w celu rozwiązania potencjalnych problemów. W przypadku słabej zbieżności sieci neuronowej, w celu rozwiązania tego problemu można zastosować redukcję tempa uczenia oraz regularyzację. Normalizacja cech i rzednienie grafu mogą zapobiec niestabilności podczas trenowania. Jeśli wystąpi nieoczekiwany spadek wzmocnienia formowania wiązki, problem można rozwiązać poprzez ponowne wytrenowanie algorytmu z większą liczbą punktów danych.
Kolejną zaletą głębokiego uczenia jest zdolność algorytmu do dynamicznego dostosowywania się do zmiennych warunków kanału, co stanowiło wyzwanie dla istniejących metod optymalizacji. Zwiększa to wydajność algorytmu formowania wiązki poprzez minimalizację czasu jego uruchomienia i sprawia, że jest on bardziej odporny w przypadku dynamicznych środowisk kanałowych16,18,20.
Zaproponowany model uznaje się za przełomowy dla teorii komunikacji w polu bliskim, ponieważ łączy on modelowanie kanału fizycznego z metodami głębokiego uczenia opartego na grafach. Uwzględnienie fal sferycznych w celu odzwierciedlenia efektów elektromagnetycznych poprawia dokładność modelu; ponadto zastosowanie sieci GNN i mechanizmów uwagi umożliwia opisanie zależności matematycznych między elementami metapowierzchni. Połączenie uczenia maszynowego z zasadami elektromagnetyzmu prowadzi zatem do powstania nowych ram teoretycznych dla tworzenia inteligentnych środowisk bezprzewodowych21,27,28.
Z perspektywy zastosowań, opracowane podejście znacząco zwiększa użyteczność XL-IMS w praktycznych wdrożeniach sieci 6G. Redukcja obciążenia obliczeniowego wynikająca z braku procesu optymalizacji umożliwia podejmowanie decyzji o formowaniu wiązki w czasie rzeczywistym, co jest niezbędne dla usług o ekstremalnie niskich opóźnieniach. Ponadto zaproponowany model wykazuje efektywność widmową oraz energetyczną, co sprawia, że technologia ta znajduje zastosowanie w gęstej zabudowie miejskiej, internecie rzeczy (IoT) oraz w przypadku użytkowników o wysokiej mobilności.
Mimo że proponowana metodologia posiada wiele zalet, system ten wykazuje również pewne słabości. Chociaż DeepMIMO oferuje realistyczne scenariusze propagacji dzięki śledzeniu promieni (ray tracing), pozostaje on środowiskiem symulacyjnym, co sprawia, że wystąpią pewne rozbieżności między rzeczywistym zachowaniem propagacji fal bezprzewodowych a zachowaniem symulowanym, gdyż zawsze należy uwzględnić zmiany środowiskowe i nieznane rozpraszacze, czasowe efekty kanału, wpływ warunków pogodowych oraz efekty kalibracji sprzętowej. W związku z tym uzyskane wyniki należy traktować jako szacunkową granicę górną26,38. Obecny model zakłada zastosowanie idealnych komponentów nadawczych i odbiorczych. W rzeczywistych systemach szum fazowy w oscylatorach, zniekształcenia wzmacniacza, błędy synchronizatora, szum kwantyzacji z przetworników analogowo-cyfrowych oraz niedokładna estymacja kanału mogą prowadzić do spadku wydajności. Problemy te mogą wpłynąć na synchronizację i obniżyć szybkość przesyłania danych w systemie.
Istnieje kilka problemów związanych z wdrożeniem, które muszą zostać rozwiązane przed wprowadzeniem komunikacji bliskiego pola opartej na XL-IMS na szeroką skalę. Kwestie te obejmują estymację kanału w czasie rzeczywistym dla dużych metapowierzchni, skalowalność obliczeń dla kilku tysięcy anten, synchronizację w sieci rozproszonej, koszty sprzętowe, zapotrzebowanie na energię oraz integrację z istniejącymi systemami 6G. Przyszłe badania powinny skoncentrować się na eksploracji lekkich modeli uczenia oraz formowania wiązki.
Badanie przedstawia pionierską architekturę modelowania kanałów w polu bliskim oraz kształtowania wiązki dla XL-IMS w kontekście komunikacji 6G. Innowacja ta łączy zainspirowane fizyką modelowanie kanału falą sferyczną z grafowymi sieciami neuronowymi oraz mechanizmami uwagi, aby uzyskać dokładną reprezentację kanału w polu bliskim i optymalne zyski z kształtowania wiązki. System obejmuje modelowanie kanału w polu bliskim, projekt zbioru danych oparty na DeepMIMO, reprezentację cech, modelowanie zależności przestrzennych oraz optymalizację kształtowania wiązki. Ewaluacja eksperymentalna wykazała lepsze wyniki niż inne nowoczesne podejścia, takie jak ZF, MMSE, SDR i AO, w zakresie osiągalnej przepływności, zysku z kształtowania wiązki, wydajności widmowej, efektywności energetycznej oraz SINR. Ponadto badanie ablacyjne potwierdziło skuteczność każdego komponentu systemu.
Oświadczenia
Autorzy nie deklarują żadnych konfliktów interesów.
Podziękowania
Niniejsza praca została częściowo sfinansowana przez Narodową Fundację Nauk Naturalnych Chin (grant nr 62466036) oraz Fundusz Startowy Badań Uniwersytetu Gandong (grant nr 12225000423). Autorzy pragną podziękować Uniwersytetowi GanDong za udostępnienie niezbędnej infrastruktury badawczej oraz wsparcie instytucjonalne. Praca została wsparta przez Szkołę Inżynierii Informacyjnej oraz Laboratorium Algorytmów i Zastosowań Sztucznej Inteligencji na Uniwersytecie GanDong w Fuzhou w Chinach.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Zestaw narzędzi CUDA | NVIDIA | CUDA 12.4 | https://developer.nvidia.com/cuda-toolkit |
| DGL | Zespół DGL | DGL 2.2.1 | https://www.dgl.ai |
| Matplotlib | Zespół programistyczny Matplotlib | Matplotlib 3.9.0 | https://matplotlib.org |
| NumPy | Programiści NumPy | NumPy 1.26.4 | https://numpy.org |
| Python | Python Software Foundation | Python 3.10.13 | https://www.python.org |
| PyTorch | Meta AI | PyTorch 2.3.1 | https://pytorch.org |
| PyTorch Geometric | Zespół PyG | PyG 2.5.3 | https://pytorch-geometric.readthedocs.io |
| Seaborn | Programiści Seaborn | Seaborn 0.13.2 | https://seaborn.pydata.org |
| TensorFlow | TensorFlow 2.16.1 | https://www.tensorflow.org |
Bibliografia
- Yang S, et al. Near-field channel estimation for extremely large-scale reconfigurable intelligent surface (XL-RIS)-aided wideband mmWave systems. IEEE J Sel Areas Commun. 2024;42:1567-82.
- Ni H, et al. Energy-efficient near-field beamforming: A review on practical channel models. Energies. 2025;18:2966.
- Di Renzo M, et al. Smart radio environments empowered by reconfigurable intelligent surfaces: How it works, state of research, and the road ahead. IEEE J Sel Areas Commun. 2020;38:2450-525.
- Tang W, et al. Wireless communications with reconfigurable intelligent surface: Path loss modeling and experimental measurement. IEEE Trans Wirel Commun. 2021;20:421-39.
- Li R, et al. Joint design of hybrid beamforming and reflection coefficients in RIS-aided mmWave MIMO systems. IEEE Trans Commun. 2022;70:2404-16.
- Wei L, et al. Joint channel estimation and signal recovery for RIS-empowered multiuser communications. IEEE Trans Commun. 2022;70:4640-55.
- Yang S, et al. Separate channel estimation with hybrid RIS-aided multi-user communications. IEEE Trans Veh Technol. 2022;72(1):1318-24.
- Wei L, et al. Channel estimation for RIS-empowered multi-user MISO wireless communications. IEEE Trans Commun. 2021;69:4144-57.
- Huang C, et al. Multi-hop RIS-empowered terahertz communications: A DRL-based hybrid beamforming design. IEEE J Sel Areas Commun. 2021;39:1663-77.
- Fascista A, et al. RIS-aided joint localization and synchronization with a single-antenna receiver: Beamforming design and low-complexity estimation. IEEE J Sel Top Signal Process. 2022;16:1141-56.
- Huang C, et al. Reconfigurable intelligent surfaces for energy efficiency in wireless communication. IEEE Trans Wirel Commun. 2019;18:4157-70.
- Fan W, et al. Near-field channel characterization for mid-band ELAA systems: Sounding, parameter estimation, and modeling. arXiv. 2024;arXiv:2405.06159.
- Hasan SR, et al. A comprehensive review on reconfigurable intelligent surface for 6G communications: Overview, deployment, control mechanism, application, challenges, and opportunities. Wirel Pers Commun. 2024;139:375-429.
- Cui M, et al. Near-field MIMO communications for 6G: Fundamentals, challenges, potentials, and future directions. IEEE Commun Mag. 2023;61:40-6.
- Zhang H, Shlezinger N, Guidi F, Dardari D, Eldar YC. 6G wireless communications: From far-field beam steering to near-field beam focusing. IEEE Commun Mag. 2023;61(4):72-7.
- Ning B, et al. Beamforming technologies for ultra-massive MIMO in terahertz communications. IEEE Open J Commun Soc. 2023;4:614-58.
- Xu B, et al. Resource allocation for near-field communications: Fundamentals, tools, and outlooks. IEEE Wirel Commun. 2024;31:42-50.
- Devi P, Bharti MR, Gautam D. A survey on physical layer security for 5G/6G communications over different fading channels: Approaches, challenges, and future directions. Veh Commun. 2025;53:100891.
- Elzanaty A, et al. Near and far field model mismatch: Implications on 6G communications, localization, and sensing. IEEE Internet Things Mag. 2024;7:120-6.
- Liu Y, et al. Near-field communications: A tutorial review. IEEE Open J Commun Soc. 2023;4:1999-2049.
- Wang Z, Mu X, Liu Y. Near-field integrated sensing and communications. IEEE Commun Lett. 2023;27:2048-52.
- Dai L, Tan J, Chen Z, Poor HV. Delay-phase precoding for wideband THz massive MIMO. IEEE Trans Wirel Commun. 2022;21:7271-86.
- Zhang H, et al. Beam focusing for near-field multiuser MIMO communications. IEEE Trans Wirel Commun. 2022;21(9):7476-90.
- Lu H, Zeng Y. Near-field modeling and performance analysis for multi-user extremely large-scale MIMO communication. IEEE Commun Lett. 2022;26:277-81.
- Zhang J, Björnson E, Matthaiou M, Ng DWK, Larsson EG. Prospective multiple antenna technologies for beyond 5G. IEEE J Sel Areas Commun. 2020;38:1637-60.
- Liu Y, et al. Near-field communications: A comprehensive survey. IEEE Commun Surv Tutor. 2025;27:1687-728.
- Liu Y, et al. Near-field communications: What will be different? IEEE Wirel Commun. 2025;32:262-70.
- Gong T, et al. Holographic MIMO communications: Theoretical foundations, enabling technologies, and future directions. IEEE Commun Surv Tutor. 2024;26:196-257.
- Lu S, et al. Integrated sensing and communications: Recent advances and ten open challenges. IEEE Internet Things J. 2024;11:19094-120.
- Yan W, et al. Beamforming analysis and design for wideband THz reconfigurable intelligent surface communications. IEEE J Sel Areas Commun. 2023;41:2306-20.
- Hao W, et al. Ultra-wideband THz IRS communications: Applications, challenges, key techniques, and research opportunities. IEEE Netw. 2022;36:214-20.
- Sun H, et al. Time-delay unit-based beam squint mitigation for RIS-aided communications. IEEE Commun Lett. 2022;26:2220-4.
- Cui M, Dai L. Near-field wideband beamforming for extremely large antenna arrays. IEEE Trans Wirel Commun. 2024;23(10):13110-24.
- Wang Z, et al. TTD configurations for near-field beamforming: Parallel, serial, or hybrid? IEEE Trans Commun. 2024;72:3783-99.
- Xu J, et al. Near-field wideband extremely large-scale MIMO transmission with holographic metasurface antennas. arXiv. 2022;arXiv:2205.02533.
- Nordio A, et al. Near-field IRS configuration techniques for wideband signals and THz communications. In: Proc IEEE Int Conf Commun Workshops (ICC Workshops); 2023. p. 1198-203.
- Huang C, Zappone A, Alexandropoulos GC, Debbah M, Yuen C. Holographic MIMO surfaces for 6G wireless networks: Opportunities, challenges, and trends. IEEE Wirel Commun. 2020;27:118-25.
- Monemi M, et al. 6G Fresnel spot beamfocusing using large-scale metasurfaces: A distributed DRL-based approach. IEEE Trans Mob Comput. 2024;23:11670-84.
- Zhu F, et al. Robust beamforming for RIS-aided communications: Gradient-based manifold meta learning. IEEE Trans Wirel Commun. 2024;23(11):15945-56.
- Wang X, et al. Energy-efficient beamforming for RISs-aided communications: Gradient based meta learning. In: Proc IEEE Int Conf Commun (ICC); 2024. p. 1-6.