W niniejszym materiale przedstawiamy protokół projektowania, montażu i obsługi wolnego od pęcherzyków powietrza, zamkniętego urządzenia mikrofluidycznego do hodowli komórek śródbłonka w warunkach fizjologicznego przepływu w symulowanej mikrograwitacji.
Artykuł metodologiczny
Platforma do ciągłej hodowli komórek śródbłonka w fizjologicznych warunkach przepływu w symulowanej mikrograwitacji
29 wyświetleń
⸱
11 września 2026
W tym artykule
Podsumowanie
Streszczenie
Systemy mikrofizjologiczne (MPS) są cenne in vitro modele odtwarzające strukturę i funkcję ludzkich tkanek. W szczególności systemy typu tkanka-na-chipie (tissue-on-chip) lub organ-na-chipie (organ-on-chip), wykorzystujące technologię mikroprzepływową, replikują mechaniczne i biochemiczne środowisko in vivo, umożliwiając jednocześnie monitorowanie wzrostu i rozwoju komórek w czasie rzeczywistym. Systemy te mogą być szczególnie użyteczne w badaniach nad lotami kosmicznymi, ponieważ mogą być wysyłane w przestrzeń kosmiczną, na przykład na Międzynarodową Stację Kosmiczną (ISS), w celu zbadania wpływu podróży kosmicznych na ludzki organizm. Główną przeszkodą w skutecznym działaniu systemów mikrofizjologicznych (MPS) jest powstawanie pęcherzyków powietrza, co może być szczególnie nasilone w warunkach mikrograwitacji. Niniejszy artykuł opisuje projekt, montaż i zasady działania mikrofizjologicznego systemu hodowli komórkowej do zastosowań w symulowanej mikrograwitacji (np. w urządzeniu do losowania pozycji [random positioning machine] lub klinostacie). Wykazano, że włączenie do obwodu płynowego niezależnej od orientacji pułapki na pęcherzyki powietrza jest wysoce skuteczne w usuwaniu pęcherzyków w mikrograwitacji i umożliwia długoterminową hodowlę komórek śródbłonka. Ten zamknięty, niezależny od orientacji system mikroprzepływowy może być wykorzystywany do pracy bez pęcherzyków powietrza w chipach tkankowych lub organach-na-chipie w celu symulacji połączonego wpływu mikrograwitacji i przepływu, a także do zastosowań w misjach kosmicznych.
Wprowadzenie
Obecnie, dzięki badanym mechanizmom, wiadomo już, że siły mechaniczne odgrywają krytyczną rolę w funkcjonowaniu komórek oraz w utrzymywaniu delikatnej równowagi między zdrowiem a chorobą1. Spośród wszystkich stresów środowiskowych siła grawitacji jest wyjątkowa i słusznie przyjmuje się, że stanowi stały, niezmienny wektor w ogromnej większości nauk biomedycznych. Jednakże loty kosmiczne stwarzają unikalne środowisko mikrograwitacji, w którym zachowanie organizmów może różnić się od tego na Ziemi. Eksperymenty z udziałem zwierząt i ludzi podczas lotów kosmicznych wykazują istotne zmiany w fizjologii, co podkreśla rolę grawitacji w homeostazie komórkowej i organizmalnej2.
W ostatnim czasie NASA oraz inne prywatne agencje wykazały znaczne zainteresowanie opracowaniem chipów tkankowych (lub organów na chipie) do wykorzystania w misjach kosmicznych3. Chipy tkankowe są zaprojektowane tak, aby naśladować architekturę in vivo, co pozwala na wierne modelowanie fizjologicznego i mechanistycznego wpływu mikrograwitacji oraz promieniowania kosmicznego4. Dzięki wykorzystaniu komórek pochodzących od dawców, chipy tkankowe mogą być również stosowane do badania wrażliwości astronautów na mikrograwitację i promieniowanie kosmiczne oraz do opracowywania środków zapobiegawczych5. W ciągu ostatnich pięciu lat za pomocą chipów tkankowych zamodelowano kilka układów organów, w tym mózg, wątrobę, jelita, naczynia krwionośne, serce, nerki i płuca, które zostały wysłane na pokład ISS6. In vivo organy są w różnym stopniu ukrwione przez naczynia, co determinuje ich fizjologię – na przykład wątroba jest silnie unaczyniona, podczas gdy chrząstka w znacznie mniejszym stopniu. Dlatego, aby dokładnie odtworzyć funkcje organów in vitro, istotnym aspektem przy opracowywaniu systemów organów na chipie jest wprowadzenie przepływu płynów do tkanek i komórek.
Mikroprzepływy są wykorzystywane do perfuzji komórek i tkanek w systemach organ-na-chip7,8. Odpowiednie poziomy przepływu cieczy nie tylko wspomagają transport składników odżywczych do systemu i usuwanie produktów odpadowych z niego, ale także utrzymują fizjologiczne naprężenia ścinające, którym poddawane są komórki. Jednakże przy małych wymiarach pęcherzyki powietrza stanowią trwały problem na granicach faz, co prowadzi do niedokładnych pomiarów, uszkodzeń i blokad9. Aby złagodzić ten problem, stosowano pułapki na pęcherzyki o konstrukcjach aktywnych (np. odgazowywanie próżniowe lub zewnętrzne pola, takie jak akustyczne lub termiczne) i pasywnych (np. membrana półprzepuszczalna zależna od właściwości powierzchniowych)10,11. Niemniej jednak, takie konstrukcje mikroprzepływowych odpowietrzników zwiększają stopień skomplikowania produkcji urządzenia, naruszają integralność próbek oraz prowadzą do zapychania i przerwania bariery. Problemy te potęgują się w przestrzeni kosmicznej, gdzie nukleacja i tworzenie pęcherzyków są znacznie bardziej wyraźne, a strategie ograniczania pęcherzyków skuteczne na Ziemi stają się w dużej mierze nieefektywne12. Naziemne analogi mikrograwitacji można generować za pomocą urządzeń takich jak rotacyjny naczyniowy bioreaktor (RWV) lub maszyna do losowego pozycjonowania (RPM)13,14. Co interesujące, w RPM wektor grawitacji jest stale reorientowany, co niemal całkowicie znosi uśredniony w czasie wypadkowy bodziec grawitacyjny działający na próbkę. Niedawno opisaliśmy projekt, wykonanie i zastosowanie niezależnej od orientacji pułapki na pęcherzyki do perfuzyjnej hodowli komórek śródbłonka w warunkach symulowanej mikrograwitacji z wykorzystaniem RPM15. W niniejszym artykule opisujemy krok po kroku montaż i działanie zamkniętego systemu perfuzyjnego z wykorzystaniem niezależnej od orientacji pułapki na pęcherzyki oraz demonstrujemy jego przydatność do hodowli ludzkich komórek śródbłonka żyły pępkowej jako modelu ciągłej hodowli komórkowej w symulowanej mikrograwitacji.
System zamkniętej pętli składa się z mikrokontrolera ze sterownikiem silnika do pracy mikropompy sterowanej częstotliwością i napięciem, czujnika przepływu cieczy, pułapki na pęcherzyki powietrza15 oraz kanału mikrofluidycznego zawierającego przylegające komórki śródbłonka. Szczegółowe komponenty opisano w tabeli materiałów. Poniższe protokoły opisują montaż elektroniki systemu (Krok 1), montaż układu płynowego (Krok 2), sterylizację i przygotowanie linii (Krok 3 i 4), integrację hodowli komórkowej w układzie mikrofluidycznym (Krok 4), montaż mikropomp i kontrolera (Krok 5) oraz montaż całego systemu w obudowie (Krok 6). System przepływu w zamkniętej pętli został zamontowany na RPM w celu symulacji mikrograwitacji przy użyciu specjalnie wykonanej obudowy (Krok 7).
Protokół
1. Elektronika systemu
- Podłącz sterownik pompy do mikrokontrolera w wyznaczonych gniazdach oznaczonych jako „mp-Highdriver4”.
- Podłącz jeden kabel pompy w wyznaczonym miejscu do boku sterownika pompy oznaczonego jako „CH1 CH2”.
- Podłącz jedną mikropompę do jednego z portów kabla pompy. Upewnij się, że biały port przyłączeniowy został delikatnie odciągnięty od kolorowych przewodów, aby w pełni wsunąć mikropompę. Po całkowitym włożeniu mikropompy do portu przyłączeniowego, delikatnie pchnij biały port z powrotem w stronę kolorowych przewodów, aby zablokować mikropompę w miejscu.
- Użyj kabla USB typu macro-to-mini, aby podłączyć płytkę Nano do komputera, na którym zainstalowano aplikację mikrokontrolera.
- Przymocuj dwa gwintowane złączki kolczaste do końców jednego czujnika przepływu cieczy. Użyj czujnika przepływu cieczy do monitorowania i rejestrowania danych o szybkości przepływu cieczy. Zmontowany system przedstawiono na Rysunku 1.
UWAGA: Wszystkie komponenty w Sekcji 1 należy wymieniać tylko w razie potrzeby, np. gdy ulegną uszkodzeniu lub gdy ich wydajność zacznie spadać.
2. Połączenia hydrauliczne systemu
- Podczas przygotowania należy wypełnić wnękę niezależnej od orientacji pułapki pęcherzykowej w około 80% maksymalnej pojemności eksperymentalnym płynem roboczym.
UWAGA: Taki poziom napełnienia pozwala na uzyskanie wyższych wskaźników wychwytywania pęcherzyków, utrzymując jednocześnie porty wlotowy i wylotowy zanurzone w płynie roboczym. Niezależna od orientacji pułapka pęcherzykowa posiada dwa porty boczne w pobliżu swojego środka ciężkości, które służą jako bezpośrednie połączenia z systemem przepływu w obiegu zamkniętym, oraz górny port kompatybilny z systemem Luer, który po otwarciu umożliwia dalsze napełnianie wnęki. Przed rozpoczęciem eksperymentu kluczowe jest, aby górny port niezależnej od orientacji pułapki pęcherzykowej został całkowicie uszczelniony za pomocą taśmy Teflonowej i korka Luer w celu zapewnienia pełnej szczelności systemu. - Odciąć cztery odcinki rurki PVC o długości 10 cm (1,59 mm I.D. × 3,18 mm O.D.), aby połączyć wszystkie elementy obiegu przepływu.
- Podłączyć jeden odcinek rurki PVC do wylotu mikropompy (oznaczenie strzałką wskazuje kierunek przepływu od wlotu do wylotu). Aby całkowicie zabezpieczyć rurkę w mikropompie, należy zastosować jedną czarną nylonową podkładkę okrągłą 3 mm (3,2 mm I.D.) wokół rurki PVC. Drugi koniec rurki PVC należy podłączyć do dowolnego portu bocznego niezależnej od orientacji pułapki pęcherzykowej.
- Użyć drugiego odcinka rurki PVC, aby połączyć drugi port boczny niezależnej od orientacji pułapki pęcherzykowej z adapterem wlotowym czujnika przepływu cieczy (oznaczenie strzałką wskazuje kierunek przepływu od wlotu do wylotu).
- Użyć trzeciego odcinka rurki PVC, aby połączyć adapter wylotowy czujnika przepływu cieczy (tj. stronę, w którą wskazuje strzałka) z jednym kolankowym łącznikiem Luer.
- Podłączyć ostatni odcinek rurki PVC do wlotu tej samej mikropompy (oznaczenie strzałką wskazuje kierunek przepływu od wlotu do wylotu). Aby całkowicie zabezpieczyć rurkę w mikropompie, należy zastosować jedną czarną nylonową podkładkę okrągłą 3 mm (3,2 mm I.D.) wokół rurki PVC. Drugi koniec rurki PVC należy podłączyć do jednego kolankowego łącznika Luer.
UWAGA: Wszystkie rurki należy wymieniać pomiędzy każdym eksperymentem.
3. Przygotowanie eksperymentalne i sterylizacja systemu
- Przygotuj komorę z laminarnym przepływem powietrza do procesu sterylizacji, aby zapewnić pełną jałowość i bezpieczeństwo hodowli komórkowej.
- Przygotuj jedną samostojącą probówkę wirówkową o pojemności 50 mL z 70% etanolem oraz jedną samostojącą probówkę wirówkową o pojemności 50 mL ze sterylną wodą do hodowli komórkowej.
- Włóż mikrokontroler do małej plastikowej torebki, pozostawiając kabel pompy i mikropompę na zewnątrz. Użyj opaski zaciskowej, aby zamknąć torebkę i zabezpieczyć komponenty elektroniczne.
- Użyj butelki z rozpylaczem z 70% etanolem i ręczników papierowych, aby wysterylizować powierzchnię zewnętrzną wszystkich elementów pętli przepływowej oraz wszelkich pozostałych materiałów eksperymentalnych. NIE stosuj rozpylacza z 70% etanolem na żadne złącza elektryczne. Każdy element i materiał umieszczaj w komorze z laminarnym przepływem powietrza natychmiast po przetarciu 70% etanolem.
- Podłącz mobilną stację komputerową do mikrokontrolera za pomocą kabla macro-to-mini-USB i otwórz aplikację komputerową mikrokontrolera, aby ustawić częstotliwość i napięcie obu mikropomp odpowiednio na 100 Hz i 240 V. Pozostaw mikropompę wyłączoną.
- Zanurz kolankowy łącznik Luer podłączony do mikropompy bezpośrednio w samostojącej probówce wirówkowej o pojemności 50 mL z 70% etanolem. Podłącz strzykawkę o pojemności 12 mL z łącznikiem Luer żeńsko-żeńskim do drugiego kolankowego łącznika Luer w tej samej pętli przepływowej.
- Ręcznie zaciśnij odcinek rurki PVC łączący mikropompę z kolankowym łącznikiem Luer i upewnij się, że górny port niezależnej od orientacji pułapki pęcherzykowej jest uszczelniony taśmą Teflon i zatyczką Luer. Drugą ręką wyciągnij tłok strzykawki 12 mL o około 5 mL, aby wytworzyć w systemie odpowiednią próżnię.
- Włącz mikropompę i zwolnij zacisk z poprzedniego kroku. Pozwól, aby 5 mL 70% etanolu przepłynęło do strzykawki w celu zapewnienia dokładnej sterylizacji systemu.
- Otwórz górny port niezależnej od orientacji pułapki pęcherzykowej, aby pozwolić na wypełnienie jej 70% etanolem. Gdy pułapka pęcherzykowa zostanie wypełniona 70% etanolem w około 80%, wyłącz pompę i całkowicie uszczelnij górny port taśmą Teflon i zatyczką Luer. Delikatnie potrząśnij pułapką pęcherzykową, aby upewnić się, że wnętrze jest całkowicie wysterylizowane.
- Wyjmij kolankowy łącznik Luer z probówki wirówkowej z 70% etanolem i włącz mikropompę, aby opróżnić system. Po wessaniu całego 70% etanolu do strzykawki 12 mL, odłącz niezależną od orientacji pułapkę pęcherzykową z systemu, usuń zatyczkę Luer i opróżnij pułapkę bezpośrednio do pojemnika na odpady, aby usunąć 70% etanol.
- Powtórz kroki 3.6–3.10, używając samostojącej probówki wirówkowej o pojemności 50 mL ze sterylną wodą do hodowli komórkowej zamiast 70% etanolu, i pozwól, aby 15 mL sterylnej wody do hodowli komórkowej przepłynęło przez każdą pętlę przepływową.
4. Przygotowanie systemu i integracja mikroprzepływowego kanału komórkowego
- Po zakończeniu sterylizacji pozostaw układ w komorze bezpieczeństwa biologicznego w celu zaprawiania próżniowego płynem roboczym.
- Zanurz kolankowy konektor Luer podłączony do mikropompy bezpośrednio w plastikowym pojemniku (o przybliżonych wymiarach 80 mm × 50 mm × 25 mm) wypełnionym 30 mL pożywki do hodowli komórkowej. Podłącz strzykawkę 12 mL do drugiego kolankowego konektora Luer w tym samym obiegu przepływowym, używając złączki Luer żeńsko-żeńskiej.
- Używając palca wskazującego i kciuka lewej ręki, zaciśnij odcinek rurki PVC Tygon łączącej mikropompę z kolankowym konektorem Luer, a prawą ręką wyciągnij tłok strzykawki 12 mL o około 5 mL, aby wytworzyć w całym układzie odpowiednią próżnię. Upewnij się, że górny port niezależnej od orientacji pułapki pęcherzyków powietrza jest uszczelniony taśmą Teflonową oraz korkiem Luer.
- Włącz mikropompę i zwolnij zacisk z poprzedniego kroku. Pozwól 5 mL pożywki do hodowli komórkowej przepłynąć do strzykawki, aby zapewnić dokładne zaprawianie układu.
- Otwórz górny port niezależnej od orientacji pułapki pęcherzyków powietrza, aby pozwolić na jej napełnienie pożywką do hodowli komórkowej. Gdy pułapka pęcherzyków powietrza zostanie wypełniona pożywką w około 80%, wyłącz pompę i całkowicie uszczelnij górny port taśmą Teflonową oraz korkiem Luer.
- Umieść mikrofluidyczny kanał z hodowlą komórkową bezpośrednio w plastikowym pojemniku 80 mm × 50 mm × 25 mm i umieść magnetyczny mieszadło w centrum mikrokanału z hodowlą komórkową, aby zapobiec jego wypływaniu. Dopełnij plastikowy pojemnik dodatkową pożywką do hodowli komórkowej, aż cały preparat zostanie całkowicie zanurzony.
UWAGA: Komórki śródbłonka były hodowane w ibidi µ-Slide VI0.4 do 80% konfluencji zgodnie ze standardowymi protokołami przed integracją w obiegu przepływowym16. - Utrzymując kolankowe konektory Luer jednego obiegu przepływowego zanurzone w pożywce do hodowli komórkowej, włącz mikropompę dla tego obiegu. Ostrożnie podłącz kolankowe konektory Luer do jednego z mikrokanałów i upewnij się, że w punktach połączenia nie powstają pęcherzyki powietrza. Po wykonaniu tej czynności wyłącz mikropompę.
5. Obudowa mikrokontrolera i mikropomp (opcjonalnie)
- Użyj dwóch śrub ze stali nierdzewnej M3 × 8, dwóch podkładek ze stali nierdzewnej M3 i dwóch nakrętek ze stali nierdzewnej M3, aby przymocować wykonany na zamówienie uchwyt poprzeczny do wykonanej na zamówienie dolnej płyty montażowej.
- Użyj czterech śrub ze stali nierdzewnej M3 × 12, czterech podkładek ze stali nierdzewnej M3 i czterech nakrętek ze stali nierdzewnej M3, aby przymocować dno obudowy z poliwęglanu do wykonanej na zamówienie dolnej płyty montażowej. Użyj ośmiu nylonowych podkładek M3 (dwóch przy każdej śrubie M3 × 12), aby pozostawić niewielką przestrzeń między dnem obudowy a dolną płytą montażową.
- Użyj czterech śrub M3, czterech nylonowych sześciokątnych dystansów M3 (męsko-żeńskich) i czterech nakrętek ze stali nierdzewnej M3, aby przymocować mikrokontroler do wykonanej na zamówienie akrylowej wewnętrznej płyty montażowej. Umieść nylonowe dystanse sześciokątne pomiędzy spodem mikrokontrolera a akrylową płytą montażową.
- Użyj dwóch śrub ze stali nierdzewnej M3 × 8, dwóch podkładek ze stali nierdzewnej M3 i dwóch nakrętek ze stali nierdzewnej M3, aby przymocować wykonany na zamówienie uchwyt mikropomp do górnej części akrylowej wewnętrznej płyty montażowej.
- Umieść mikropompy w wykonanym na zamówienie uchwycie mikropomp w taki sposób, aby strzałki na mikropompach były skierowane w stronę sterownika pompy.
- Użyj czterech śrub ze stali nierdzewnej M3 × 8 z łbem stożkowym oraz czterech podkładek ze stali nierdzewnej M3, aby przymocować akrylową wewnętrzną płytę montażową do wnętrza obudowy z poliwęglanu.
- Włóż cztery gumowe przelotki w jedną stronę obudowy z poliwęglanu, która posiada cztery kolejne otwory. Powtórz czynność dla przeciwległej strony z czterema kolejnymi otworami.
- Za pomocą drukarki etykiet ponumeruj przelotki od 1 do 4, od lewej do prawej, po obu stronach obudowy z poliwęglanu.
- Zaciśnij dwa pierścienie O-ring wokół gwintowanej części kabla mini-USB męsko-żeńskiego. Po wykonaniu tej czynności wprowadź końcówkę żeńską kabla mini-USB męsko-żeńskiego przez otwór w obudowie z poliwęglanu po tej samej stronie, po której znajdują się strzałki na mikropompach. Zabeziecz stronę żeńską kabla mini-USB męsko-żeńskiego, zakładając kolejny pierścień O-ring wokół części gwintowanej na zewnątrz obudowy z poliwęglanu.
- Uszczelnij pozostały otwór w boku obudowy z poliwęglanu za pomocą taśmy wieldzielnej. Zmontowany system przedstawiono na Rysunku 2.
6. Płyta montażowa górnego pokładu (Opcjonalnie)
- Użyj czterech śrub ze stali nierdzewnej M2 × 8 oraz czterech nakrętek ze stali nierdzewnej M2, aby przymocować dwa zaciski montażowe czujników przepływu do wykonanej na zamówienie akrylowej płyty montażowej górnego pokładu.
- Użyj czterech śrub ze stali nierdzewnej M3 × 12 oraz czterech nakrętek ze stali nierdzewnej M3, aby przymocować dwa wykonane na zamówienie uchwyty pułapek pęcherzykowych niezależne od orientacji do wykonanej na zamówienie akrylowej płyty montażowej górnego pokładu.
- Za pomocą kombinerek przetnij stalowy pręt gwintowany M4 na cztery odcinki o długości około 110 mm. Wykorzystaj te cztery odcinki jako podpory do zamocowania płyty montażowej górnego pokładu nad obudową z poliwęglanu.
- Za pomocą nożyczek utnij cztery odcinki rurki poliuretanowej (O.D. 6,35 mm) o długości 40 mm. Przeciągnij odcinki stalowego pręta gwintowanego M4 przez te fragmenty rurek, aby zapewnić odpowiedni prześwit między płytą montażową górnego pokładu a pokrywą obudowy z poliwęglanu.
- Ustawiając wykonane na zamówienie uchwyty pułapek pęcherzykowych oraz zaciski montażowe skierowane ku górze, wprowadź jeden z czterech odcinków pręta gwintowanego M4 do połowy przez każdy róg wykonanej na zamówienie akrylowej płyty montażowej górnego pokładu. Na górnej części każdego pręta gwintowanego zamocuj jedną nakrętkę motylkową M4, jedną nakrętkę M4 i jedną podkładkę.
- Przeciągnij każdy odcinek pręta gwintowanego M4 przez jedną czarną nylonową podkładkę okrągłą 6 mm (I.D. 3,2 mm) oraz jeden odcinek rurki poliuretanowej o długości 40 mm. Na koniec zamocuj jedną nakrętkę motylkową M4 na dole każdego pręta gwintowanego M4. Rozmieść komponenty w następującej kolejności: stalowa nakrętka motylkowa M4, stalowa nakrętka M4, stalowa podkładka M4, płyta montażowa górnego pokładu, czarna nylonowa podkładka okrągła, rurka poliuretanowa i kolejna stalowa nakrętka motylkowa M4.
- Użyj uniwersalnej taśmy klejącej, aby skleić dwa akrylowe blanki o wymiarach 75 mm długości × 25 mm szerokości ze sobą, powierzchniami do siebie, tak aby długości płyt akrylowych były do siebie równoległe.
- Za pomocą nożyczek utnij jeden odcinek dwustronnej taśmy piankowej (25 mm szerokości × 1,6 mm grubości) o długości 75 mm. Przyklej jedną stronę 75-milimetrowego odcinka dwustronnej taśmy piankowej do akrylowego blanku o wymiarach 75 mm długości × 25 mm szerokości w taki sposób, aby długość taśmy piankowej i długość blanku akrylowego były do siebie równoległe.
- Wykorzystaj ten akrylowy blank z taśmą piankową jako podkładkę opierającą się na kolankowych złączach Luer mikroprzesuwy, aby zapobiec ich poluzowaniu podczas eksperymentów symulujących mikrograwitację. Przymocuj podkładkę z akrylowego blanku i mikroprzesuwy za pomocą wykonanego na zamówienie uchwytu do mikroprzesuwy.
7. Montaż w urządzeniu do randomizacji położenia (RPM)
- Użyj dwustronnej taśmy piankowej, aby przymocować wszystkie komponenty systemu przepływowego do płyty montażowej RPM. Unikaj przyklejania taśmy bezpośrednio pod mikrokanałami do hodowli komórkowej, aby umożliwić wymianę gazową komórek podczas eksperymentu. Upewnij się, że mikroslajd jest przyklejony w centrum płyty montażowej, tak aby podczas eksperymentu znajdował się on na osiach obrotu RPM.
- Wsuń płytę montażową w najwyższy otwór w ramie U RPM i przymocuj płytę montażową do ramy U RPM za pomocą śruby i podkładki dołączonych do urządzenia.
- Użyj odpowiednio wcześniej okablowanego złącza przejściowego DB15, aby bezpośrednio połączyć stację komputerową z RPM, który następnie zostanie połączony z mikrokontrolerem i czujnikami przepływu cieczy za pomocą drugiego, wcześniej okablowanego złącza przejściowego DB15.
UWAGA: Pierścień ślizgowy RPM łączy dwa złącza DB15, skutecznie wiążąc stację komputerową z mikrokontrolerem i czujnikiem przepływu. - Podłącz kable zasilające dla mikrokontrolera i czujnika przepływu, a luźne odcinki kabli zabezpiecz opaskami zaciskowymi. Kable powinny być mocno zabezpieczone, ale upewnij się, że połączenia elektryczne nie są poddawane naprężeniom. Złożony system przedstawiono na Rysunku 3.
8. Gromadzenie danych z cytometrii przepływowej
- Otwórz oprogramowanie czujnika przepływu na stacji komputerowej, aby monitorować szybkość przepływu.
- Użyj aplikacji komputerowej mikrokontrolera, aby dostosować napięcie pompy, aż czujnik przepływu wskaże pożądaną szybkość przepływu.
- Po ustawieniu szybkości przepływu rozpocznij rejestrację danych o przepływie przez 24 h.
Wyniki
Przed zbieraniem wyników dotyczących mikroprzepływów lub hodowli komórkowej, zgodnie z opisem poniżej, integralność systemu powinna zostać zweryfikowana na każdym głównym etapie protokołu podczas procesów montażu i odpowietrzania. Połączenia elektroniczne można łatwo sprawdzić, podłączając mikrokontroler i czujnik przepływu cieczy do komputera i komunikując się z każdym komponentem za pomocą odpowiedniego oprogramowania aplikacyjnego. Połączenia rurek na złączkach z rowkami uznaje się za wystarczające, gdy rurka zostanie nasunięta poza rowek; każdy komponent hydrauliczny z jakąkolwiek liczbą pęknięć należy niezwłocznie wymienić. Odpowietrzanie systemu powinno skutkować utworzeniem pętli przepływu, która jest nie tylko sterylna, ale także widocznie wolna od pęcherzyków powietrza; wszelkie widoczne pęcherzyki należy usunąć poprzez delikatne opukiwanie miejsca ich występowania.
Po zakończeniu konfiguracji eksperymentalnej układ przepływowy powinien pracować i być monitorowany przez 1 h przed rozpoczęciem 24 h okresu testowego, aby upewnić się, że w systemie nie ma wycieków, a z pułapki na pęcherzyki nie wydostają się pęcherzyki powietrza. Ponadto, jeśli układ przepływowy pracuje w warunkach symulowanej mikrograwitacji, urządzenie do symulacji mikrograwitacji musi móc obracać się swobodnie po zamontowaniu układu przepływowego; można to sprawdzić, obracając urządzenie ręcznie, a także obserwując działanie programu symulacji mikrograwitacji przez 1 h przed rozpoczęciem 24 h okresu testowego.
Wydajność systemu perfuzji w zamkniętym obiegu
Wyniki z czujników przepływu rejestrowane w ciągu 24 h przedstawiono na Rysunku 4. Rysunek porównuje prędkość przepływu przy normalnej grawitacji w ciągu 24 h w pętli przepływowej z zastosowaniem i bez zastosowania niezależnej od orientacji pułapki na pęcherzyki powietrza. Pęcherzyki powietrza są reprezentowane przez piki o wysokiej intensywności. Nieustanne piki widoczne w pętli przepływowej bez pułapki na pęcherzyki znikają po wprowadzeniu do pętli niezależnej od orientacji pułapki na pęcherzyki. Porównanie to wykazuje nie tylko konieczność zastosowania pułapki na pęcherzyki, ale także wysoką skuteczność niezależnej od orientacji pułapki na pęcherzyki.
hodowla komórek śródbłonka w warunkach przepływu
Aby w pełni ocenić żywotność systemu przepływu wolnego od pęcherzyków, przeprowadzono 24-godzinny eksperyment w mikrograwitacji z kulturami komórek śródbłonka z pułapką na pęcherzyki oraz bez niej. Po zakończeniu eksperymentu system został zdemontowany, dbając o to, aby komórki nie wyschły. Natychmiast po tym komórki utrwalono 4% formaldehydem i zabarwiono faloidyną CF594 dla aktyny oraz Hoechst 33342 dla jąder komórkowych, zgodnie ze standardowymi protokołami immunobarwienia15. Komórki wizualizowano za pomocą mikroskopii konfokalnej (Zeiss LSM 700). Rysunek 5 przedstawia reprezentatywne obrazy komórek dla każdego stanu przepływu. Obrazy wykazują, że pułapki na pęcherzyki (Rysunek 5B) całkowicie przywracają żywotność i wzrost komórek, podczas gdy w kanale bez pułapki na pęcherzyki komórki odrywają się od powierzchni (Rysunek 5A). W przypadku zastosowania pułapki na pęcherzyki, orientację jąder komórkowych na obrazach można określić ilościowo przy użyciu programu ImageJ, ponieważ w jej przypadku komórki były nieobecne15.
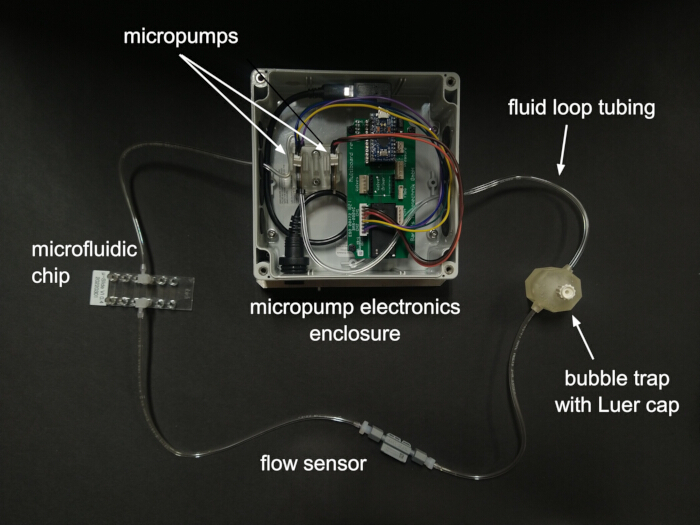
Rysunek 1. Komponenty systemu przepływowego w obiegu zamkniętym. Płyn wypływający z mikropompy najpierw trafia do pułapki na pęcherzyki w celu filtracji pęcherzyków, następnie przechodzi przez czujnik służący do rejestracji danych o przepływie, a następnie dostaje się do chipa mikroprzepływowego. System został zaprojektowany tak, aby obsługiwać dwie pętle przepływowe działające jednocześnie, przy czym tutaj przedstawiono tylko jedną pełną pętlę. Prosimy kliknąć tutaj, aby zobaczyć powiększoną wersję tego rysunku.
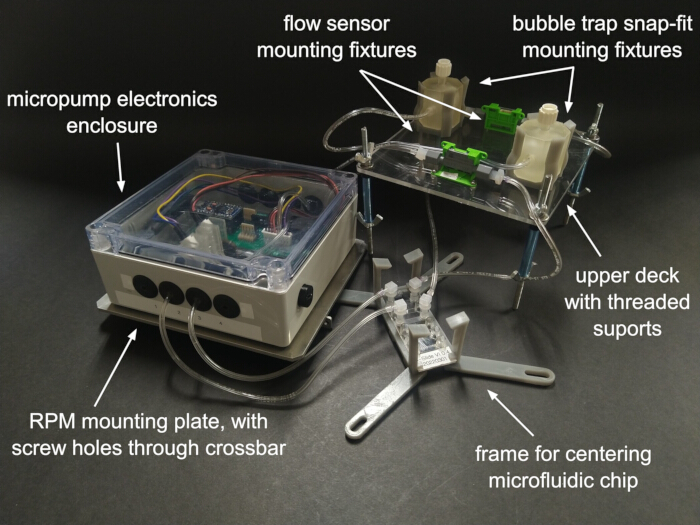
Rycina 2. Podzespoły systemu przepływowego do montażu na maszynie do pozycjonowania losowego (RPM). Mikropompy i elektronika są chronione wewnątrz obudowy. Po przygotowaniu (tzn. napełnieniu cieczą) górny pokład jest montowany za pomocą prętów gwintowanych do obudowy, z chipem mikrofluidycznym wycentrowanym pomiędzy nimi. Czujniki przepływu i pułapki pęcherzykowe są zamontowane na górnym pokładzie. Obudowa elektroniki jest przymocowana do płyty montażowej z poprzeczką służącą do zabezpieczenia na RPM. Przedstawiono dwie niezależne pętle przepływu. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
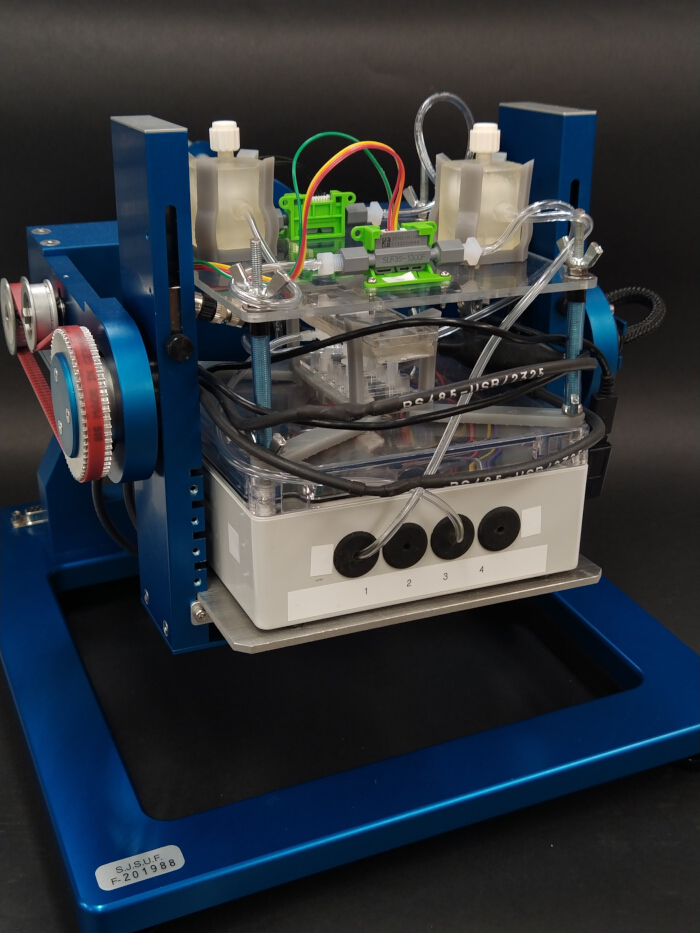
Rysunek 3. Zmontowany system perfuzyjny zamocowany na maszynie do pozycjonowania losowego (RPM). Cały system perfuzyjny jest zabezpieczony poprzez przykręcenie poprzeczki płyty montażowej do RPM. Przewody zasilające elektroniki są uporządkowane poprzez owinięcie ich wokół centralnej obwódnicy, co zapewnia zmieszczenie całego zestawu w ograniczeniach przestrzeni użytkowej platformy ładunkowej RPM. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
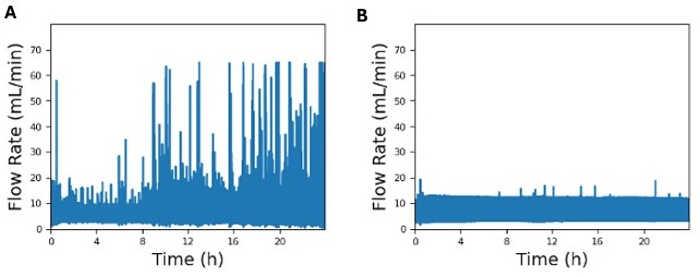
Rysunek 4. Porównanie reprezentatywnych wykresów natężenia przepływu. Porównanie wykresów natężenia przepływu pomiędzy (A) pętlą przepływową bez niezależnej od orientacji pułapki pęcherzykowej a (B) pętlą przepływową z niezależną od orientacji pułapką pęcherzykową. Eksperyment ten przeprowadzono w warunkach normalnej grawitacji (tj. bez RPM), z czujnikiem przepływu umieszczonym bezpośrednio przed mikropreparatem w obu pętlach przepływowych. Aby zobaczyć powiększoną wersję tego rysunku, kliknij tutaj.
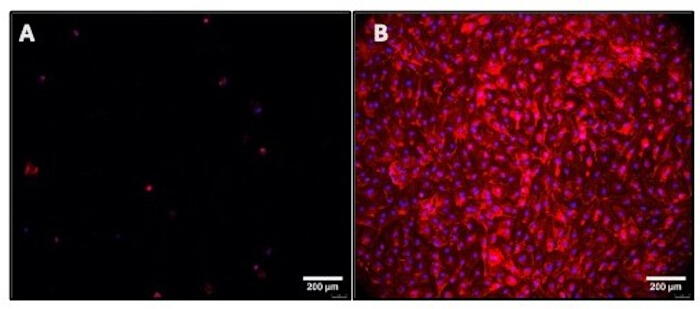
Rysunek 5. Reprezentatywne obrazy komórek śródbłonka hodowanych w warunkach przepływu z zastosowaniem i bez zastosowania niezależnej od orientacji pułapki na pęcherzyki powietrza. (A) Przepływ bez pułapki na pęcherzyki wykazujący niską adhezję komórek; (B) Przepływ z pułapką na pęcherzyki wykazujący wysoką adhezję komórek. Aktyna jest zaznaczona na czerwono, a jądra komórkowe na niebiesko. Pasek skali = 200 µm. Kliknij tutaj, aby wyświetlić powiększoną wersję tego rysunku.
Dyskusja
Opracowano zamknięty, niezależny od orientacji system mikroprzepływowy, zdolny do pracy w warunkach braku grawitacji, który okazał się skuteczny w hodowli komórek śródbłonka w fizjologicznych warunkach przepływu. Kluczowe komponenty systemu to mikrokontroler, mikropompa, czujnik przepływu cieczy, mikroslajd do hodowli komórek oraz niestandardowa, wydrukowana w technologii 3D, niezależna od orientacji pułapka na pęcherzyki powietrza.
Pułapki pęcherzykowe wykorzystane w niniejszej pracy zostały wykonane z żywicy stereolitograficznej15, która zazwyczaj wykazuje niską cytokompatybilność w przypadku zastosowania bez wcześniejszego wymywania nie spolimeryzowanych monomerów, nawet w odniesieniu do żywic klasy biomedycznej17,18. Dlatego przed wdrożeniem pułapki pęcherzykowej do systemu ważne jest ocenienie, czy odcieki chemiczne z materiału wykonanej na zamówienie pułapki pęcherzykowej nie mogą wpłynąć negatywnie na żywotność komórek.
Pomijając kwestię wyboru materiałów biokompatybilnych, najważniejszymi krokami w protokołach konfiguracji eksperymentalnej są: uszczelnienie pułapki na pęcherzyki powietrza, zanurzenie mikropreparatu w celu odpowietrzenia oraz organizacja okablowania przy użyciu aparatury do symulacji mikrograwitacji. Po upewnieniu się, że przygotowany układ płynów jest wolny od pęcherzyków, górny port pułapki na pęcherzyki musi zostać hermetycznie uszczelniony taśmą teflonową i korkiem Luer, aby zapobiec wyciekom. Naturalna chropowatość powierzchni w warstwach druku stereolitograficznego stosowanego przy customowej fabrykacji sprawia, że sam korek Luer nie zapewnia wystarczającego uszczelnienia. Stwierdzono, że zanurzenie mikropreparatu w zbiorniku z pożywką do hodowli komórek jest najskuteczniejszą metodą zapewnienia całkowitego odpowietrzenia, szczególnie na połączeniu złączki kolankowej z mikropreparatem. Inne testowane metody odpowietrzania, takie jak włączenie trójdrożnych kraników do pętli przepływowej, prowadziły do pozostania znacznej liczby pęcherzyków po procesie, których niemal nie dało się usunąć bez demontażu złączki kolankowej z mikropreparatu. Wreszcie, nieuporządkowane kable elektroniczne mogą blokować aparaturę do symulacji mikrograwitacji, powodując jej przypadkowe zatrzymanie. Nawet po przymocowaniu wszystkich kabli i zweryfikowaniu, że aparatura może swobodnie obracać się przed rozpoczęciem eksperymentu, system i urządzenie powinny być monitorowane co 3–4 godziny w czasie czuwania, aby zminimalizować ryzyko zatrzymania.
System ten można dostosować do bardziej złożonych hodowli komórkowych lub trójwymiarowych (3D) chipów tkankowych, co czyni go potencjalnie cennym narzędziem w rozwoju modeli in vitro służących do zrozumienia mechanizmów chorobowych, wspierania opracowywania leków, oceny wpływu stresorów związanych z lotami kosmicznymi oraz przygotowywania środków przeciwdziałania. Na przykład, inżynieryjne platformy tkankowe wysłane na ISS były wykorzystywane do badania wpływu mikrograwitacji i ekspozycji na promieniowanie5, a ekstremalne środowisko mikrograwitacji służyło do naśladowania fenotypów starzenia lub generowania dużych sferoidów wielokomórkowych w celu badania nowotworów19. W każdym z tych przypadków pułapka pęcherzykowa niezależna od orientacji oraz system przepływowy mogą być wykorzystane do badania wpływu naprężenia ścinającego lub dostosowania transportu masy w celu uzyskania pożądanych rezultatów.
W porównaniu z innymi podejściami do hodowli komórkowej, zaprezentowany tutaj system posiada dwie kluczowe zalety: (1) zapewnia ciągły przepływ w obiegu zamkniętym oraz (2) jest kompaktowy i autonomiczny. Niektóre metody hodowli komórkowej opierają się na statycznych kolbach lub studzienkach, w których brakuje fizjologicznie naśladującego naprężenia ścinającego cieczy. Niektóre systemy komercyjne (np. ibidi Pump System, Gräfelfing, Niemcy) mogą osiągnąć ciągły, jednokierunkowy przepływ dzięki zaworom przełączającym pomiędzy naprzemiennymi strzykawkami. Jednakże obsługa takiego urządzenia zazwyczaj wymaga osobnego systemu sterowania aktuatorami z interfejsem komputerowym, co sprawia, że nie jest ono ani kompaktowe, ani autonomiczne. Ponadto zintegrowanie opisanego w niniejszej pracy wydajnego pułapki na pęcherzyki powietrza ułatwia prowadzenie długotrwałych eksperymentów bez nadzoru.
Jedną z potencjalnych modyfikacji systemu w przyszłych wersjach jest zastosowanie mikropompy, w szczególności w celu zbadania wpływu wyższego naprężenia ścinającego na komórki śródbłonka. Mikropompy użyte w reprezentatywnych danych były zdolne do wytwarzania naprężeń ścinających jedynie do 7,5 dyn/cm2, podczas gdy komórki śródbłonka in vivo są zazwyczaj narażone na naprężenia ścinające niemal trzykrotnie wyższe20. Potencjalne przyszłe zastosowania tego systemu poza ciągłą kulturą komórek w symulowanej mikrograwitacji obejmują inne przenośne aplikacje wymagające ciągłej recyrkulacji cieczy. Możliwości te obejmują m.in. przesiewy leków, testy osadzania lub toksyczności, badania korozyjne, chłodzenie cieczą elektroniki oraz monitoring środowiskowy zanieczyszczeń.
Oświadczenia
Wszechkierunkowa pułapka bąbelkowa jest chroniona przez wniosek patentowy US 18634723. Nie istnieją żadne dodatkowe konflikty interesów.
Podziękowania
Praca ta została sfinansowana z grantu NASA Space Biology nr 80NSSC21K0272.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| 100% etanol | Fisher Scientific | A4094 | Używany do przygotowania 70% roztworu etanolu do sterylizacji systemu (Minimum 35 mL) |
| Czarny nylonowy dystans okrągły 6 mm, średnica zewnętrzna (OD) 7 mm, średnica wewnętrzna (ID) 3,2 mm | Exqutoo | ZH-0050 | Mocuje górny uchwyt do obudowy (Minimum 4 szt.) |
| Płyta akrylowa, 75 mm długości x 25 mm szerokości | Polymersan | ACRCS | Mocuje kolankowe adaptery Luer do płytki z mikrokanałem (Minimum 1 szt.) |
| Kabel USB 2.0 A-męski do mini-B | Ugreen Group Limited | 10355 | Do połączenia komputera z mikrokontrolerem (Minimum 1 szt.) |
| Pułapka pęcherzyków powietrza | (Custom) | Zapobiega przedostawaniu się pęcherzyków powietrza do mikroprzesuwnika (Minimum 1 szt.) | |
| Uchwyt pułapki pęcherzyków powietrza | Custom | Uchwyt wydrukowany w technologii 3D do stabilizacji pułapki pęcherzyków (Minimum 2 szt.) | |
| Woda klasy do hodowli komórkowych | Fisher Scientific | MT25055CI | Używana do wypłukania wszelkich pozostałości etanolu po sterylizacji (Minimum 30 mL) |
| Mocowanie kontrolera, pompy i obudowy (mocowanie wewnętrzne) | Custom | Płyta montażowa wewnątrz obudowy (Minimum 1 szt.) | |
| Mocowanie poprzeczki | Custom | Poprzeczka montażowa przymocowana do płyty montażowej obudowy (Minimum 1 szt.) | |
| Konektory DB15 breakout męskie + żeńskie | ANMBEST | ANMBEST_MDDB15 | Do połączenia komputera z maszyną do pozycjonowania losowego, a następnie z mikrokontrolerem (Minimum 1 szt.) |
| Konektor kolankowy Luer do barb | ibidi | 10802 | Łączy mikroprzesuwnik z pętlą przepływową (Minimum 2 szt.) |
| Dwustronna taśma piankowa | 3M | 4026 | Do dociskania kolankowych adapterów Luer do płytki z mikrokanałem (Minimum 1 szt.) |
| Obudowa (60 mm x 140 mm x 140 mm) | Hammond | 1554Q2GYCL | Mieści mikrokontroler i mikropompy (Minimum 1 szt.) |
| Mocowanie obudowy (mocowanie dolne) | Custom | Płyta montażowa pod obudową (Minimum 1 szt.) | |
| Sprzęgacz Luer żeńsko-żeński | Boao | Boao-Syringes-WAD2354 | Używany do połączenia strzykawki z kolankowym konektorem Luer w celu zaprawiania pożywki do hodowli komórkowej (Minimum 1 szt.) |
| Pożywka do hodowli komórkowej Gibco RPMI 1640 | Thermo Fisher | 11875093 | Używana do hodowli komórek śródbłonka (Minimum 50 mL) |
| Przepusty, średnica otworu 9/16", grubość 1/8", ID 1/8" | McMaster-Carr | 9307K863 | Do prowadzenia rurek do i z obudowy (Minimum 8 szt.) |
| Złączka adapterowa IDEX P-646, 1/16" barb do 1/4-28 | IDEX | P-646 | Łączy czujnik przepływu z pętlą przepływową (Minimum 2 szt.) |
| Czujnik przepływu cieczy | Sensirion | SLF3-1300F | Do zbierania danych o przepływie (Minimum 1 szt.) |
| Klamra montażowa czujnika przepływu cieczy | Sensirion | SLF3x Mounting Clamp | Uchwyt SLF3x (Minimum 2 szt.) |
| Strzykawka Luer lock (12 mL) | McKesson | 414624 | Do zaprawiania próżniowego (Minimum 1 szt.) |
| Korek Luer | Cole-Parmer | UX-50110-33 | Do uszczelniania niezależnych od orientacji pułapek pęcherzyków (Minimum 1 szt.) |
| Nakrętka M2 ze stali nierdzewnej | VIGRUE | B07PJQC7T6 | Mocuje czujniki przepływu cieczy do górnego uchwytu (Minimum 4 szt.) |
| Śruba M2×8 ze stali nierdzewnej | VIGRUE | B07PJQC7T6 | Mocuje czujniki przepływu cieczy do górnego uchwytu (Minimum 4 szt.) |
| Nylonowy dystans sześciokątny M3 męsko-żeński | Meijubol | B0GC6GN9S7 | Mocuje mp-Multiboard do mocowania wewnętrznego (Minimum 4 szt.) |
| Podkładka nylonowa M3 | Sutemribor | 7.81573E+11 | Mocuje obudowę do dolnego uchwytu (Minimum 16 szt.) |
| Nakrętka M3 ze stali nierdzewnej | VIGRUE | B07PJQC7T6 | Mocuje obudowę do dolnego uchwytu, poprzeczkę do dolnego uchwytu, uchwyt pompy do mocowania wewnętrznego (Minimum 16 szt.) |
| Podkładka ze stali nierdzewnej M3 | VIGRUE | B07PJQC7T6 | Mocuje poprzeczkę do dolnego uchwytu, obudowę do dolnego i wewnętrznego uchwytu, mocowanie wewnętrzne do uchwytu pompy (Minimum 12 szt.) |
| Śruba M3×12 z łbem stożkowym ze stali nierdzewnej | VIGRUE | B07PJQC7T6 | Mocuje obudowę do dolnego uchwytu (Minimum 4 szt.) |
| Śruba M3×12 z łbem z otworem sześciokątnym ze stali nierdzewnej | Fgruh | FG001-3 | Mocuje uchwyt pułapki pęcherzyków do górnego mocowania pokładowego (Minimum 2 szt.) |
| Śruba M3×6 z łbem pan i nacięciem krzyżakowym | Meijubol | B0GC6GN9S7 | Mocuje mp-Multiboard do mocowania wewnętrznego (Minimum 4 szt.) |
| Śruba M3×8 ze stali nierdzewnej | VIGRUE | B07PJQC7T6 | Mocuje poprzeczkę do dolnego uchwytu, obudowę do mocowania wewnętrznego, uchwyt pompy do mocowania wewnętrznego (Minimum 8 szt.) |
| Nakrętka M4 ze stali nierdzewnej | VIGRUE | B07PJQC7T6 | Mocuje górny uchwyt do obudowy (Minimum 4 szt.) |
| Podkładka M4 ze stali nierdzewnej | VIGRUE | B07PJQC7T6 | Mocuje górny uchwyt do obudowy (Minimum 4 szt.) |
| Gwintowany pręt stalowy M4-0,7 | Arwnnklo | AR01 | Przycięty do długości ok. 6 cali (Minimum 4 szt.) |
| Kabel mini USB męsko-żeński | Plinkwirekb | PCM-0725-L | Do połączenia komputera z mikrokontrolerem (Minimum 1 szt.) |
| Kątowy konektor mini USB męsko-żeński | UCEC | 4326453558 | Do połączenia komputera z mikrokontrolerem (opcjonalnie) (Minimum 1 szt.) |
| Uchwyt mikrokanału | Custom | Uchwyt wydrukowany w technologii 3D do centrowania mikrokanału (Minimum 1 szt.) | |
| Płytka z mikrokanałem, µ-slide VI 0.4 | ibidi | 80606 | Do analiz komórkowych w warunkach przepływu (Minimum 1 szt.) |
| Mikropompa | Bartels | MP6-HYB | Do wytwarzania przepływu (Minimum 1 szt.) |
| Uchwyt mikropompy | Custom | Element montażowy do utrzymania mikropompy (Minimum 1 szt.) | |
| mp-Multiboard z mp-Highdriver4 | Bartels | BM-E-0005 | Do sterowania częstotliwością i napięciem mikropomp (Minimum 1 szt.) |
| Kabel mp-pump | Bartels | BM-A-0055 | Używany do elektrycznego połączenia mp-Multiboard z mikropompami (Minimum 1 szt.) |
| Nylonowy dystans okrągły, OD 7 mm, ID 3,2 mm | Harfington | 2037015 | Do mocowania rurek do mikropompy (Minimum 2 szt.) |
| O-ring | ZDBB | 7.17327E+11 | Mocuje kabel mini USB męsko-żeński do obudowy (opcjonalnie) (Minimum 3 szt.) |
| pojemnik plastikowy | Herdusa | HDS10 PLASTIC BOX | Używany jako otwarty zbiornik na pożywkę do hodowli komórkowej (Minimum 1 szt.) |
| Rurka poliuretanowa, ID 1/8", OD 1/4" | PARKER | 95U-4-062-BLU-0100 | Mocuje górny uchwyt do obudowy (Minimum 1,6 cm) |
| Maszyna do pozycjonowania losowego | AIRBUS | Random Positioning Machine 2.0 (Minimum 1 szt.) | |
| Kabel SCC1-USB | Sensirion | SCC1-USB 2M | Łączy czujniki przepływu cieczy z komputerem (Minimum 1 szt.) |
| Samostojąca probówka do wirówki | PEKYBIO | B0C13GZVD6 | Używana do przechowywania wody do hodowli komórkowej/70% etanolu (Minimum 2 szt.) |
| Dystans aluminiowy, OD 8 mm, długość 20 mm | McMaster-Carr | 94669A062 | Minimum 4 szt. |
| Tygon PVC 1/16" ID x 1/8" OD | Saint-Gobain | B-44-3 | Łączy wszystkie elementy pętli przepływowej (Minimum 40 cm) |
| Górne mocowanie pokładowe | Custom | Płyta montażowa połączona z czujnikami przepływu cieczy i pułapką pęcherzyków (Minimum 1 szt.) | |
| Nakrętka motylkowa, M4 x 0,7 mm, stal ocynkowana | Siptenk | S-TH-DLM-002 | Mocuje górny uchwyt do obudowy (Minimum 4 szt.) |
| Opaska zaciskowa (trytytka) | HAVE ME TD | 7.32073E+11 | Zabezpiecza kable podczas montażu systemu do RPM (Minimum 4 szt.) |
Bibliografia
- Di X, et al. Cellular mechanotransduction in health and diseases: from molecular mechanism to therapeutic targets. Signal Transduct Target Ther. 2023;8:282.
- Krittanawong C, et al. Human health during space travel: state-of-the-art review. Cells. 2023;12(1):40.
- Parafati M, et al. Human skeletal muscle tissue chip autonomous payload reveals changes in fiber type and metabolic gene expression due to spaceflight. NPJ Microgravity. 2023;9:77.
- Mair DB, Tsui JH, Higashi T, Kim D. Spaceflight-induced contractile and mitochondrial dysfunction in an automated heart-on-a-chip platform. Proc Natl Acad Sci U S A. 2024;121(40):e2404644121.
- Kim S, et al. Skeletal muscle-on-a-chip in microgravity as a platform for regeneration modeling and drug screening. Stem Cell Rep. 2024;19(8):1061-1073.
- Mu X, et al. Small tissue chips with big opportunities for space medicine. Life Sci Space Res (Amst). 2022;35:150-157.
- Ingber DE. Human organs-on-chips for disease modelling, drug development and personalized medicine. Nat Rev Genet. 2022;23:467-491.
- Kong JS, Kim J, Jang J, Cho D. Advances and applications of organ-on-a-chip technology. Cell Rep Methods. 2026;6(3):101361.
- He X, et al. How to prevent bubbles in microfluidic channels. Langmuir. 2021;37(6):2187-2194.
- Gao Y, Wu M, Lin Y, Xu J. Trapping and control of bubbles in various microfluidic applications. Lab Chip. 2020;20(24):4512-4527.
- Yang M, et al. Emergence of debubblers in microfluidics: A critical review. Biomicrofluidics. 2022;16(3):031503.
- Zhang Q, et al. Bubble nucleation and growth on microstructured surfaces under microgravity. NPJ Microgravity. 2024;10:13.
- Radtke AL, Herbst-Kralovetz MM. Culturing and applications of rotating wall vessel bioreactor derived 3D epithelial cell models. J Vis Exp. 2012;(62):e3868.
- Wadhwa A, Bruun L, Petersen JCG, Petersen LG. Guidelines for use of the random positioning machine as a reduced-gravity analog. Sci Rep. 2026;16:10012.
- Vegunta B, et al. Orientation-independent bubble trap with internal partition for robust operation of microfluidic systems. Lab Chip. 2025;25(14):3423-3429.
- Evani SJ, et al. Monocytes mediate metastatic breast tumor cell adhesion to endothelium under flow. FASEB J. 2013;27(8):3017-3029.
- Musgrove HB, Catterton MA, Pompano RR. Applied tutorial for the design and fabrication of biomicrofluidic devices by resin 3D printing. Anal Chim Acta. 2022;1209:339742.
- Nam N, Hwangbo N, Jin G, Shim J, Kim J. Effects of heat-treatment methods on cytocompatibility and mechanical properties of dental products 3D-printed using photopolymerized resin. J Prosthodont Res. 2023;67(1):121-131.
- Shelhamer M, et al. Selected discoveries from human research in space that are relevant to human health on Earth. NPJ Microgravity. 2020;6:5.
- Fisher AB, Chien S, Barakat AI, Nerem RM. Endothelial cellular response to altered shear stress. Am J Physiol Lung Cell Mol Physiol. 2001;281(3):L529-L533.
Przedruki i uprawnienia
Ten artykuł został opublikowany
Film wkrótce dostępny