Ten protokół opisuje produkcję i chirurgiczne wszczepienie elastycznych, biokompatybilnych silikonowych czujników deformacji do ciągłego monitorowania ruchliwości żołądka u swobodnie poruszających się myszy C57BL/6J. Metoda zapewnia stabilne, długotrwałe zapisy poprzez udoskonalony kapsułkowanie silikonowe i bezpieczne mocowanie złącza zamontowanego na głowicy.
Artykuł metodologiczny
Wytwarzanie i implantacja wyrafinowanych czujników naprężeń z silikonu do długotrwałego monitorowania ruchliwości żołądka u myszy poruszających się swobodnie
W tym artykule
Podsumowanie
Streszczenie
Ten protokół opisuje wytwarzanie i chirurgiczne wszczepienie elastycznych, biokompatybilnych silikonowych czujników odkształcenia do długotrwałego monitorowania ruchliwości żołądka u swobodnie poruszających się myszy C57BL/6J. Ciągła ocena aktywności ruchowej żołądka u świadomych zwierząt pozostaje nadal wyzwaniem technicznym, ponieważ znieczulenie i inwazyjne procedury mogą zmienić normalną fizjologię układu pokarmowego. Aby sprostać tym wyzwaniom, ten protokół łączy udoskonaloną silikonową enkapsulację czujnika odkształcenia z bezpiecznym mocowaniem złącza zamontowanego na głowie, aby poprawić stabilność urządzenia podczas długotrwałych rejestracji, jednocześnie chroniąc obwody elektryczne przed uszkodzeniami mechanicznymi związanymi z normalną aktywnością zwierząt. Procedura umożliwia niezawodne wszczepienie i ciągłe rejestrowanie aktywności skurczu żołądka przez 15-dniowy okres pooperacyjny. Reprezentatywne rejestracje pokazują wyraźne wzorce ruchliwości żołądka podczas znieczulenia, świadomego stanu wyjściowego, pooperacyjnego wyzdrowienia i akomodacji indukowanej karmieniem. Ocena histologiczna wskazuje tylko łagodne reakcje tkankowe w okolicy miejsca wszczepienia, co potwierdza biokompatybilność urządzenia w badanych warunkach. Ten protokół zapewnia powtarzalne podejście do uzyskania stabilnych długotrwałych rejestracji ruchliwości żołądka u świadomych myszy i może ułatwić badania fizjologii i chorób przewodu pokarmowego, w tym badania z wykorzystaniem genetycznie zmodyfikowanych modeli myszy.
Wprowadzenie
Precyzyjne monitorowanie aktywności fizjologicznej w badaniach biomedycznych, szczególnie w badaniach nad motoryką przewodu pokarmowego, jest kluczowe dla zrozumienia mechanizmów trawienia i patologii chorobowych1,2. Jednakże obecne metody monitorowania motoryki żołądkowej u swobodnie poruszających się zwierząt mają znaczne ograniczenia. Techniki obrazowania są często ograniczone przez złożoność operacyjną, wysokie wymagania sprzętowe i potencjalne narażenie na promieniowanie3,4. Metody oparte na balonach, choć przydatne, ogólnie nie pozwalają na monitorowanie motoryki żołądkowej u swobodnie poruszających się zwierząt przez dłuższy czas i są często ograniczone do stanów znieczulenia5. Minimalnie inwazyjne podejścia, takie jak sonomikrometria, nie są w stanie rejestrować motoryki żołądkowej u świadomych zwierząt6. Podobnie, metody manometryczne są przede wszystkim stosowane u znieczulonych myszy7,8,9. Alternatywnie, elektrofizjologiczne rejestrowanie powolnych fal żołądkowych za pomocą elektrod serozalnych zostało opracowane jako bezpośrednie podejście do rejestracji aktywności mioelektrycznej, która napędza skurcze żołądka10,11. Chociaż elektrody serozalne są bardzo skuteczne w wykrywaniu rytmów elektrycznych i zaburzeń rytmu, nie mierzą bezpośrednio wynikającej z nich siły mechanicznej. Co więcej, rejestrowane pozakomórkowo powolne fale uzyskane in vivo nie zawsze wiernie odzwierciedlają prawdziwe wewnątrzkomórkowe powolne fale12, a sygnały elektryczne rejestrowane z elektrod powierzchniowych lub serozalnych mogą być znacząco wpłynięte przez zlokalizowaną aktywność nerwową, co oznacza, że niekoniecznie reprezentują rzeczywiste fazowe skurczenia mechaniczne13,14.
W przeciwieństwie do tego, mierniki naprężeń krzemowe przekształcają zmiany w ruchu mechanicznym na sygnały elektryczne, umożliwiając przedłużone rejestrowanie wzorców motoryki w narządach jamistymi takich jak żołądek i jelita zarówno w warunkach fizjologicznych jak i patologicznych15,16,17. Ogólnym celem tego protokołu jest opisanie wytwarzania i chirurgicznej implantacji udoskonalonych mierników naprężeń krzemowych do długotrwałego monitorowania motoryki żołądkowej u swobodnie poruszających się myszy C57BL/6J, najczęściej stosowanego podłoża genetycznego dla transgenicznych modeli w gastroeneterologii. Protokół ten, opierając się na wcześniej opisanych metodach mierników naprężeń18, włącza ultracienki (0,2 mm) profil czujnika z lekką, biokompatybilną enkapsulacją silikonową 704, aby zmniejszyć obciążenie mechaniczne ściany żołądka mysiego w porównaniu z poprzednimi projektami. Ponadto, modułowa strategia przewodowa głowicy minimalizuje napięcie kabla pooperacyjnego i uszkodzenia związane z żuciem, poprawiając stabilność urządzenia podczas długotrwałych rejestracji. Protokół jest przeznaczony dla badaczy poszukujących długotrwałych, bezpośrednich pomiarów aktywności mechanicznej żołądka u świadomych myszy w różnych stanach fizjologicznych, w tym podczas pooperacyjnej regeneracji i karmienia. Zgłoszone zmniejszenie przylegania tkankowego i minimalne zaburzenia funkcjonalne powinny być interpretowane w zakresie prezentowanych danych walidacyjnych, a dalsza ilościowa ocena tych parametrów pozostaje ważnym kierunkiem dla przyszłych badań.
Protokół
Badanie to zostało przeprowadzone zgodnie z Wytycznymi dotyczącymi postępowania z zwierzętami doświadczalnymi wydanymi przez Ministerstwo Nauki i Technologii. Wszystkie eksperymenty zostały zatwierdzone przez Komitet Etyki Eksperymentów na Zwierzętach w Chińskiej Akademii Nauk Chińskiej Medycyny (nr D2024-01-26-07).
1. Przygotowanie zwierząt
- Należy pozyskać zdrowe samce myszy szczepu C57BL/6J typu dzikiego w wieku 8 tygodni o masie ciała 25 ± 3 g.
- Myszy należy utrzymywać w warunkach wolnych od specyficznych patogenów (SPF) w temperaturze 22°C ± 1°C i wilgotności względnej 55% ± 5%, przy 12-godzinnym cyklu światła/ciemności. Myszy należy kwaterować grupowo, nie więcej niż pięć osobników w jednej klatce.
- Należy zapewnić standardową karmę i wodę ad libitum. Myszy powinny mieć swobodny dostęp do pożywienia i wody aż do momentu indukcji znieczulenia, aby utrzymać odpowiednie napięcie ścian żołądka podczas operacji.
- Zwierzęta należy poddać aklimatyzacji w laboratorium przez 7 dni przed rozpoczęciem eksperymentów w 8. dniu.
- Zaaklimatyzowane myszy należy losowo przypisać do grup eksperymentalnych, aby zminimalizować potencjalny błąd selekcji.
- Na 24 h przed operacją należy przeprowadzić kliniczną ocenę stanu zdrowia każdej myszy, oceniając wygląd zewnętrzny, zachowanie oraz masę ciała. Należy wykluczyć zwierzęta wykazujące objawy choroby, urazy lub utratę masy ciała przekraczającą 10%.
- Należy zmierzyć masę ciała każdej myszy bezpośrednio przed znieczuleniem. Objętość iniekcji należy obliczyć dla dawki 20 mL/kg, co odpowiada dawce tribromoetanolu wynoszącej 250 mg/kg.
2. Przygotowanie tensometru18
- Przygotować tensometr o rezystancji 350 Ω, rozmiarze podstawy 3.6 mm × 3.0 mm, rozmiarze siatki 2.0 mm × 1.0 mm i grubości 0.06 mm. Należy użyć tensometru o współczynniku czułości 2.0% ± 1% (klasa dokładności A), który jest fabrycznie połączony z podwójnymi drutami emaliowanymi (średnica 0.15 mm, długość 100 mm).
- Nanieść równomierną warstwę gumy silikonowej na obie strony tensometru, aż całkowicie zamknięte w obudowie urządzenie osiągnie grubość około 0.2 mm. Należy upewnić się, że wszystkie powierzchnie są całkowicie pokryte i nie ma obszarów nieosłoniętych.
- Nanieść dodatkową kroplę gumy silikonowej na punkt lutowania i rozprowadzić ją równomiernie za pomocą patyczka watnego, aż tensometr zostanie całkowicie zamknięty w obudowie. Zweryfikować, czy końcowe wymiary urządzenia wynoszą około 6.0 mm × 8.0 mm.
- Potwierdzić całkowite zamknięcie w obudowie, upewniając się, że powłoka silikonowa jest gładka, pozbawiona pęcherzyków powietrza lub szczelin, a końcowe wymiary urządzenia są zgodne z wymiarami docelowymi.
- Utwardzać zamknięty w obudowie tensometr przez co najmniej 48 h w temperaturze pokojowej (22°C ± 1°C) i wilgotności względnej 60%–70% w dobrze wentylowanym, wolnym od kurzu środowisku.
- Przylutować złącze montowane na głowie do drutu emaliowanego za pomocą lutownicy, spoiwa lutowniczego i bezkwasnego topnika.
- Zweryfikować integralność połączeń lutowanych, delikatnie pociągając druty emaliowane pęsetą irydową. Potwierdzić, że połączenia pozostają stabilne i druty nie odrywają się.
- Podłączyć zmontowany tensometr do wzmacniacza mostkowego poprzez moduł zerowania czujnika tensometrycznego.
- Zrównoważyć obwód, podłączając zmontowany tensometr do dedykowanego modułu zerowania 350 Ω oraz do wzmacniacza mostkowego, aby wyeliminować przesunięcie linii bazowej spowodowane rezystancją przewodów i zmaksymalizować dostępny zakres sygnału. Po wykonaniu wszystkich połączeń, delikatnie zgiąć zamknięty w obudowie tensometr pęsetą zarówno w powietrzu, jak i w 0.9% roztworze soli fizjologicznej, monitorując kształt fali wyjściowej w oprogramowaniu akwizycyjnym. Potwierdzić prawidłowe działanie urządzenia, weryfikując wyraźne wychylenie fali, co wskazuje na odpowiednią łączność elektryczną, wodoodporność oraz czułość czujnika.
3. Procedura chirurgiczna implantacji tensometru
- Wszystkie instrumenty chirurgiczne należy wysterylizować 75% etanolem. Przygotowane elementy tensometru należy namoczyć w 75% etanolu przez 15 min, a następnie zanurzyć w 0,9% roztworze chlorku sodu na 15 min.
- Należy wyjąć elementy tensometru z 0,9% roztworu chlorku sodu i niezwłocznie przystąpić do implantacji chirurgicznej, bez dodatkowego suszenia na powietrzu lub płukania.
- Myszy należy znieczulić poprzez podanie dootrzewnowe 1,25% roztworu tribromoetanolu (20 mL/kg).
- Należy użyć gotowego komercyjnie 1,25% roztworu tribromoetanolu bez dalszego rozcieńczania. Roztwór należy przechowywać w temperaturze 4°C w butelce z ciemnego szkła, chroniąc go przed światłem, i zużyć przed terminem ważności określonym przez producenta.
- Przez cały czas trwania operacji należy monitorować zwierzę co 10 min, aby zapewnić regularne oddychanie i brak ruchu w odpowiedzi na stymulację dotykową. Odpowiednią głębokość znieczulenia chirurgicznego należy potwierdzić poprzez weryfikację utraty odruchu prostowania oraz braku odruchu cofania łapy po uciśnięciu palca.
- Dodatkowe znieczulenie nie było wymagane, ponieważ dawka początkowa zapewniła odpowiednią głębokość znieczulenia chirurgicznego przez cały czas trwania procedury.
- Temperaturę wewnętrzną ciała zwierzęcia należy utrzymywać na poziomie 37,0°C ± 0,5°C przy użyciu maty grzewczej z regulacją sprzężeniem zwrotnym. Przez całą procedurę chirurgiczną należy stosować maść oftalmiczną z wazeliną, aby zapobiec wysychaniu rogówki.
- Sierść z brzucha i czaszki należy usunąć za pomocą maszynki do strzyżenia małych zwierząt. Odsłoniętą skórę należy zdezynfekować 1% roztworem powidonu z jodem, a następnie 75% etanolem (Rysunek 1A–C).
- Brzuch należy przykryć sterylnym polem chirurgicznym (Rysunek 1D).
- Pole operacyjne należy przykryć sterylnym gazikiem chirurgicznym. Należy wykonać cięcie wzdłuż linii środkowej brzucha o długości około 1,5–3,0 cm, rozciągając je w kierunku ogonowym od wyrostka mieczykowatego przez skórę i mięśnie brzucha. Drugie cięcie podłużne o długości około 5,0–8,0 mm należy wykonać wzdłuż szwu strzałkowego na szczycie czaszki (Rysunek 1E,J).
- Długość cięcia należy dobrać do wielkości ciała zwierzęcia, aby zapewnić odpowiednią ekspozycję przedżołądka do zaszycia, minimalizując jednocześnie urazy tkanek i ułatwiając zamknięcie rany.
- Żołądek należy ostrożnie wyewagnować za pomocą patyczka higienicznego. Należy oddzielić sieci większą i utrzymywać nawilżenie tkanek przez całą procedurę, używając kulek waty nasączonych 0,9% solą fizjologiczną (Rysunek 1F).
- Sieci większą należy oddzielić od ściany żołądka poprzez delikatną dyssekcję tępą za pomocą wilgotnego patyczka higienicznego lub pęsety tępej, uważając, aby nie uszkodzić sąsiednich naczyń krwionośnych i otaczających tkanek.
- Aby utrzymać nawilżenie tkanek, na odsłonięty żołądek należy nakładać ciepłą (37,0°C ± 0,5°C) sterylną 0,9% sól fizjologiczną co 3–5 min lub za każdym razem, gdy powierzchnia tkanki zacznie wysychać.
- Należy delikatnie oddzielić skórę od leżącej pod nią muskulatury za pomocą patyczka higienicznego i pęsety preparacyjnej, aby utworzyć ciągły tunel podskórny między cięciem czaszkowym a brzusznym. Przez tunel należy przeprowadzić zespół tensometru, umieścić złącze montowane na głowie na czole, a tensometr umieścić w okolicy brzucha (Rysunek 1G,J).
- Przewód należy poprowadzić przez tunel podskórny z cięcia brzusznego wzdłuż lewej bocznej ściany ciała, pod lewą kończyną przednią i przez grzbiet szyi do cięcia czaszkowego.
- Tensometr należy przyszyć do powierzchni surowiczej przedżołądka za pomocą niewchłanialnych nici 7-0 (Rysunek 1H). Następnie należy ponownie ułożyć sieci większą nad tensometrem i ograniczyć funkcjonalny obszar szycia do około 5,0 mm × 5,0 mm.
- Tensometr należy umieścić na powierzchni surowiczej przedżołądka tak, aby jego oś długa i dołączone przewody były ustawione równolegle do podłużnych włókien mięśniowych biegnących od wpustu do odźwiernika. Punkty lutownicze należy skierować w stronę ściany brzusznej, przy czym koniec zlutowany powinien być skierowany w stronę głowy, a koniec przeciwny w stronę odźwiernika (Rysunek 1H).
- Tensometr należy przymocować do surowicy żołądka za pomocą szwu ciągłego w trzech punktach fiksacji. Jeden szew należy wykonać na końcu ogonowym (odźwiernikowym) i dwa kolejne szwy na końcu głowowym (wpustowym), a następnie zabezpieczyć cały zespół pojedynczym węzłem w górnej linii środkowej (Rysunek 1H).
- Żołądek i wszystkie pozostałe narządy jamy brzusznej należy przywrócić na ich normalne pozycje anatomiczne. Przewód emaliowany należy przymocować do mięśni brzucha, aby zminimalizować ruchy w kierunku przednio-tylnym.
- Przewody emaliowane przymocowuje się do mięśni brzucha, wykonując początkowy węzeł nicią w mięśniu, owijając nić wokół obu przewodów kilka razy i zawiązując końcowy węzeł, aby mocno zakotwiczyć przewody.
- Mięśnie brzucha, a następnie skórę należy zamknąć za pomocą wchłanialnych nici 6-0 (Rysunek 1I).
- Okostną należy usunąć za pomocą 3% nadtlenku wodoru, aby odsłonić ciemiączko przednie (Rysunek 1J).
UWAGA: Nadtlenek wodoru jest substancją drażniącą. Należy stosować odpowiednie środki ochrony osobistej i unikać kontaktu z oczami i skórą. - 3% nadtlenek wodoru należy nakładać na odsłoniętą czaszkę przez około 10 s w celu usunięcia okostnej i opanowania niewielkiego krwawienia. Roztwór należy niezwłocznie usunąć sterylnym patyczkiem higienicznym, dokładnie wypłukać sterylną solą fizjologiczną i całkowicie osuszyć powierzchnię przed nałożeniem żywicy mocującej.
- Żywicę mocującą należy wymieszać i nałożyć na czaszkę. Złącze montowane na głowie należy docisnąć do żywicy, aż ta naturalnie stężeje. Skórę głowy należy zaszyć wokół zabezpieczonego złącza, pozostawiając odsłonięty okrągły otwór złącza (Rysunek 1K).
- Należy pozostawić żywicę mocującą do polimeryzacji bez zakłócań przez około 5 min. Pełne utwardzenie należy potwierdzić, delikatnie dotykając powierzchni żywicy końcówką pęsety.
- Złącze montowane na głowie należy stabilizować pęsetą podczas początkowej fazy utwardzania, aż żywica stwardnieje na tyle, by utrzymać złącze w pozycji bez wsparcia.
- Wokół rany chirurgicznej należy zastosować roztwór powidonu z jodem. W celu zapewnienia przeciwbólowego i przeciwzapalnego leczenia pooperacyjnego należy podać meloksykam (0,2 mg/kg, podskórnie).
- Po wybudzeniu z narkozy mysz należy przenieść do klatki domowej. Meloksykam (0,2 mg/kg, dootrzewnowo) należy podawać raz dziennie przez dwa kolejne dni.
- Myszy należy zwrócić do klatki domowej dopiero po odzyskaniu odruchu prostowania, gdy oddychanie będzie regularne i stabilne, a zwierzę będzie w stanie poruszać się normalnie.
- Myszy należy monitorować codziennie przez co najmniej pierwsze 2 dni po operacji, a następnie co najmniej dwa razy w tygodniu. Zwierzęta wykazujące trwałą utratę masy ciała połączoną z obniżoną aktywnością lokomocyjną należy humanitarnie uśmiercić zgodnie z wcześniej określonymi kryteriami punktu końcowego.
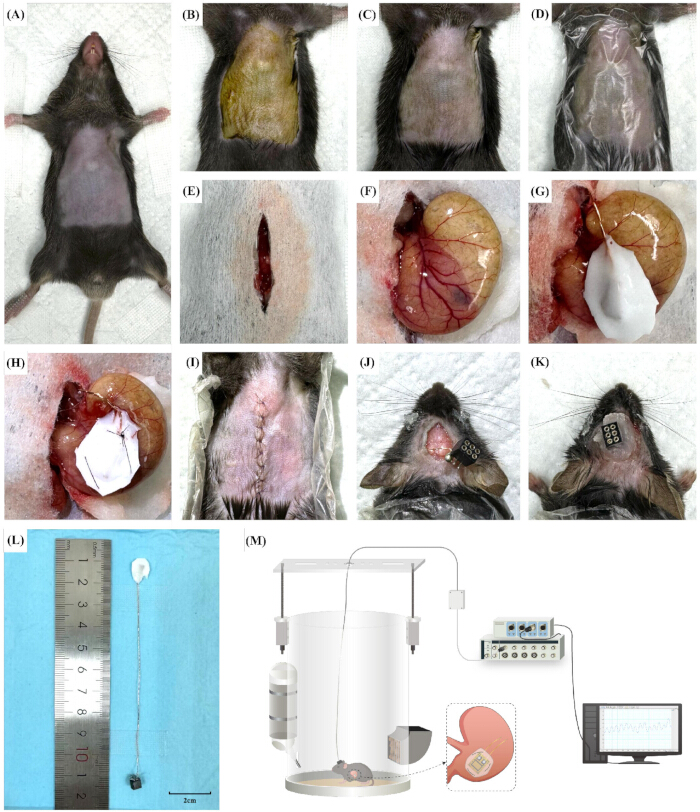
Rysunek 1. Schemat przebiegu implantacji chirurgicznej i układu do rejestracji motoryki żołądka. (A) Usuwanie włosów z brzucha. (B) Dezynfekcja roztworem powidonem jodkiem. (C) Oczyszczanie 75% etanolem. (D) Umieszczenie sterylnej draperii chirurgicznej na brzuchu. (E) Cięcie w linii środkowej brzucha i nacięcie skóry głowy. (F) Obnażenie żołądka. (G) Podskórne wprowadzenie zespołu tensometru i umieszczenie czujnika na przedżołądku. (H) Przyszycie tensometru do warstwy surowiczej przedżołądka, anatomicznie zlokalizowanego pomiędzy incisura angularis a odźwiernikiem. (I) Sekwencyjne zamknięcie mięśni brzucha i skóry. (J) Obnażenie ciemiączka przedniego po usunięciu okostnej przy użyciu 3% nadtlenku wodoru. (K) Fixacja konektora montowanego na głowie i zamknięcie skóry głowy wokół otworu konektora. (L) Dedykowane urządzenie tensometryczne pokazane obok linijki. (M) Schemat układu do rejestracji motoryki żołądka u zwierząt swobodnie poruszających się, obejmujący komorę rejestracyjną, komutator obrotowy, przymocowany konektor głowowy, wzmacniacz mostkowy, system akwizycji danych, komputer oraz oprogramowanie do analizy sygnału. Proszę kliknąć tutaj, aby zobaczyć powiększoną wersję tego rysunku.
4. Rejestracja motoryki żołądka
- Ustaw niestandardową, swobodnie poruszającą się okrągłą komorę rejestracyjną pod kamerą 2K z autofokusem, aby umożliwić ciągłe, zsynchronizowane monitorowanie behawioralne myszy.
- Zbuduj komorę rejestracyjną, wykorzystując przezroczysty cylindryczny pojemnik z pleksiglasu (średnica 35 cm × wysokość 45 cm).
- Zamontuj nad komorą niestandardową płytę zawieszającą (39,5 cm × 10,0 cm), aby podtrzymywać kabel łączący zamontowany na głowie.
- Podeprzyj płytę zawieszającą za pomocą dwóch pionowych statywów ustawionych po przeciwnych stronach komory. Dostosuj wysokość (do 15,5 cm), aby zachować odpowiednie napięcie kabla podczas rejestracji.
- Umieść mysz w komorze rejestracyjnej. Podłącz zamontowane na głowie gniazdo żeńskie do wielokanałowego, elastycznego przewodu rejestracyjnego zawieszonego na komutatorze obrotowym. Upewnij się, że przewód umożliwia nieograniczony ruch, obracanie się i jedzenie.
- Aklimatyzuj myszy do komory rejestracyjnej przez 60 min dziennie przez 3 kolejne dni przed operacją. Po implantacji umieść znieczuloną mysz w komorze na 30 min, aby umożliwić stabilizację fizjologiczną przed rozpoczęciem ciągłej rejestracji.
- Podłącz przeciwległy koniec elastycznego przewodu do wzmacniacza mostkowego, a wzmacniacz do systemu akwizycji danych PowerLab 8/35.
- Zweryfikuj balans wzmacniacza mostkowego oraz zerowanie tensometru zgodnie z opisem w kroku 2.9. Monitoruj sygnał na żywo przez co najmniej 2 min i rozpocznij rejestrację dopiero po potwierdzeniu stabilnej linii bazowej z pomijalnym dryfem.
- Skonfiguruj ustawienia sprzętowe w oprogramowaniu do akwizycji danych LabChart (wersja 8.0), ustawiając częstotliwość próbkowania 10 kHz oraz wzmocnienie 10× dla kanału surowego sygnału żołądkowego.
- Skonfiguruj system akwizycji z zakresem napięcia wejściowego ±5 V, napięciem wzbudzenia mostka 5 V oraz sprzętowym filtrem dolnoprzepustowym ustawionym na 100 Hz, aby zminimalizować szumy wysokoczęstotliwościowe przy zachowaniu wierności sygnału.
- Włącz kamerę 2K z autofokusem i jednocześnie uruchom oprogramowanie do akwizycji danych na komputerze rejestrującym.
- Zbieraj dane za pomocą oprogramowania do akwizycji danych z dedykowanego szablonu akwizycji. Skonfiguruj jeden kanał analogowy dla surowego sygnału z tensometru żołądkowego oraz jeden zsynchronizowany kanał wideo z kamery 2K z autofokusem. Zapisuj wszystkie rejestracje w natywnym formacie plików oprogramowania akwizycyjnego (*.adicht).
- Przeprowadź sesje rejestracyjne podczas rekonwalescencji pooperacyjnej, przejścia ze stanu znieczulenia do stanu czuwania oraz 6-minutowy behawioralny test jedzenia, składający się z 2-minutowej linii bazowej przed posiłkiem, 2-minutowej fazy jedzenia i 2-minutowej fazy po posiłku.
- Wykonuj rejestracje między godziną 09:00 a 15:00 w dniach pooperacyjnych (POD) 1, 3, 5, 7, 10 i 15. Rozpocznij rejestrację natychmiast po umieszczeniu zwierzęcia w komorze i do analizy wykorzystuj dane pozyskane od 10 min wzwyż, aby zapewnić stabilizację fizjologiczną.
- Głodź myszy przez 12 h przed eksperymentem z jedzeniem. Rejestruj motorykę żołądka w sposób ciągły przez 6 min, obejmując 2-minutową linię bazową przed posiłkiem, 2-minutowy okres jedzenia rozpoczynający się w momencie, gdy zwierzę zacznie jeść, oraz 2-minutowy okres po posiłku.
- Wyklucz rejestracje z analizy, jeśli spełniają którekolwiek z następujących kryteriów: (i) utrata sygnału spowodowana awarią złącza lub przerwaniem przewodu; (ii) silne artefakty ruchowe wynikające z pielęgnacji ciała lub biegania, które przekraczają zakres wejściowy wzmacniacza; lub (iii) niestabilne sygnały lub dryf linii bazowej większy niż 20% amplitudy linii bazowej podczas pojedynczej sesji rejestracyjnej.
5. Przetwarzanie sygnału i analiza statystyczna
- Należy ustanowić pełne połączenie sprzętowe i zastosować schemat filtrowania sprzętowego oraz programowego w celu przetworzenia surowych sygnałów biologicznych i odizolowania fal motoryki żołądka od artefaktów ruchowych.
- Przesyłaj sygnały biologiczne przez wbudowany analogowy filtr dolnoprzepustowy wzmacniacza mostkowego i systemu akwizycji danych. Ustaw częstotliwość odcięcia analogowego filtra dolnoprzepustowego na 100 Hz, aby zredukować wysokoczęstotliwościowe zakłócenia elektromagnetyczne oraz zakłócenia z sieci energetycznej i wygenerować podstawowy kanał surowych danych (Rycina S1).
- Podczas akwizycji danych nie należy stosować żadnych dodatkowych sprzętowych filtrów, takich jak filtry górnoprzepustowe, notch lub filtry antyaliasingowe.
- Wygeneruj wygładzony kanał analizy, korzystając z modułu Smoothing w oprogramowaniu akwizycyjnym (Rycina S2). Z rozwijanego menu kanału wybierz Smoothing, jako typ wygładzania wybierz Triangular (Bartlett), a szerokość okna ustaw na 10 s (Rycina S3).
UWAGA: Trójkątne okno o szerokości 10 s pełni funkcję adaptacyjnego cyfrowego filtra dolnoprzepustowego, który tłumi artefakty oddechowe i ruchowe, zachowując jednocześnie amplitudę i rytm podstawowej mysiej fali wolnej żołądka (~5 cykli/min; ~0,083 Hz). - Nie należy stosować dodatkowych cyfrowych etapów wstępnego przetwarzania, w tym korekcji linii bazowej, usuwania trendu, ponownego próbkowania, regulacji przesunięcia kanałów ani normalizacji sygnału.
- Zapisz wygładzony przebieg jako nowy kanał analizy (Kanał 2) wraz z surowym sygnałem (Kanał 1) w tym samym natywnym pliku oprogramowania akwizycyjnego (*.adicht), bez konwersji zewnętrznej (Ryciny S3 i S4).
- Wyodrębnij wygładzone sygnały motoryki żołądka do analizy. Wybierz stabilne, reprezentatywne, ciągłe 2-minutowe okna rejestracji dla każdego stanu eksperymentalnego, minimalizując przy tym artefakty związane z ruchem i zachowaniem (Rycina S4).
- Przy użyciu zsynchronizowanego nagrania wideo należy losowo wybrać ciągłe 2-minutowe okno rejestracji. Należy uwzględnić wyłącznie fragmenty z stabilną linią bazową, bez artefaktów ruchowych, zachowań pielęgnacyjnych lub aktywności lokomotorycznej.
- Wyodrębnij jeden ciągły 2-minutowy odcinek nagrania z każdego wyznaczonego dnia pooperacyjnego (POD) od 1 do 15. Porównaj przebiegi fal motoryki żołądka zarejestrowane podczas głębokiej anestezji z przebiegami zarejestrowanymi w stanie pełnej świadomości.
- Wszystkie pomiary należy przeprowadzić w godzinach od 09:00 do 15:00, zgodnie z opisem w kroku 4.12, aby zminimalizować wpływ zmienności okołodobowej na motorykę żołądka.
- Przeanalizuj jedno ciągłe 6-minutowe nagranie z eksperymentu żywieniowego, dzieląc je na trzy następujące po sobie 2-minutowe okresy, reprezentujące fazy: bazową przedposiłkową, czynnego karmienia oraz poposiłkową.
- Należy określić moment rozpoczęcia żerowania na podstawie zsynchronizowanego nagrania wideo, w chwili gdy zwierzę rozpoczyna długotrwałe żucie. Fazę żerowania definiuje się jako następujący po niej 2-minutowy odstęp czasu; należy wykluczyć nagrania, w których żerowanie trwa zaledwie kilka sekund.
- Ilościowo określ średnią częstotliwość cykliczną (cykle/min), amplitudę cykliczną (µV), oraz pole pod krzywą (AUC; mV·s·min−1) z wygładzonych przebiegów falowych. Częstotliwość skurczów należy wyznaczyć poprzez analizę odstępów między szczytami, a AUC obliczyć poprzez całkowanie sprostowanego sygnału skurczowego w wybranym przedziale rejestracji (Rysunek S5).
- Wykonać automatyczną detekcję pików za pomocą modułu Cyclic Measurements w oprogramowaniu do akwizycji danych Data Pad, aby obliczyć średnią częstotliwość cykliczną dla każdego wybranego segmentu nagrania (Rysunek S5).
- Zdefiniuj linię bazową jako minimalne napięcie sygnału w wybranym przedziale rejestracji. Oblicz AUC automatycznie, korzystając z funkcji Integral Relative to Minimum w module Data Pad (Rycina S5).
- Automatycznie zmierz amplitudę skurczu jako średnią wysokość cyklu (Average Cyclic Height) za pomocą modułu Data Pad, który oblicza średnią wysokość od szczytu do doliny dla każdego 2-minutowego segmentu zapisu (Rysunek S5).
- Przedstaw graficznie i przeanalizuj statystycznie dane dotyczące częstotliwości, amplitudy oraz AUC dla wszystkich warunków eksperymentalnych.
- Porównaj parametry motywności żołądka w warunkach głębokiej anestezji oraz w stanie pełnej świadomości.
- Oceń zmiany podłużne w motoryce żołądka od 1. do 15. dnia po operacji.
- Porównaj parametry motoryki żołądka podczas aktywnej fazy karmienia z parametrami w fazach przedprandialnej i poprandialnej.
- Do analizy statystycznej należy włączyć wszystkie dane spełniające zdefiniowane kryteria jakości nagrań. Nie należy przeprowadzać statystycznego wykrywania wartości odstających ani wykluczać obserwacji na podstawie kryteriów statystycznych.
- Przed analizą statystyczną należy ocenić normalność rozkładu danych oraz jednorodność wariancji. Dane o rozkładzie normalnym należy analizować za pomocą jednoczynnikowej analizy wariancji (ANOVA) lub testu dla prób niezależnych Proszę o podanie tekstu źródłowego do tłumaczenia.-test. Dane o rozkładzie innym niż normalny należy analizować za pomocą testu Kruskala–Wallisa lub testu U Manna–Whitneya U test.
- Ocenić normalność rozkładu danych za pomocą testu Shapiro-Wilka oraz jednorodność wariancji za pomocą testu Browna-Forsytha. Dane o rozkładzie normalnym i równych wariancjach poddać analizie za pomocą jednoczynnikowej analizy wariancji (ANOVA), natomiast dane o rozkładzie nienormalnym lub o nierównych wariancjach analizować za pomocą testu Kruskala-Wallisa.
- Przeprowadź post hoc testy porównań wielokrotnych, stosując test Tukeya po jednoczynnikowej analizie ANOVA lub test Dunna po teście Kruskala–Wallisa, w zależności od potrzeb.
- Wszystkie dane należy przeanalizować przy użyciu programu GraphPad Prism w wersji 10.0. Dane należy przedstawić jako średnią ± błąd standardowy (SE). Należy uwzględnić p < istotność statystyczna na poziomie 0,05.
- Wszystkie analizy statystyczne należy przeprowadzić jako testy dwustronne. Należy uwzględnić p < istotność statystyczna na poziomie 0,05.
- Osobę prowadzącą badanie odpowiedzialną za filtrowanie danych i ekstrakcję parametrów należy zaślepić w odniesieniu do grup eksperymentalnych i zastosowanych zabiegów. Wszystkie zestawy danych należy zanonimizować i zakodować przed przystąpieniem do analizy.
- Zarchiwizuj wszystkie surowe przebiegi falowe, przetworzone sygnały oraz powiązane metadane w rodzimym formacie plików oprogramowania akwizycyjnego (*.adicht). Przechowuj pliki te oraz wyeksportowane arkusze kalkulacyjne w scentralizowanym repozytorium, aby umożliwić niezależną weryfikację. Udostępnij odpowiednie zestawy danych i pliki analizy statystycznej na uzasadnioną prośbę akademicką.
Wyniki
Motoryka żołądka w stanie znieczulenia i czuwania
Aby ocenić potencjalny wpływ znieczulenia na motorykę żołądka, porównano parametry motoryki żołądka u myszy znieczulonych i przytomnych (n = 6; Rysunek 2A,B). Nie zaobserwowano istotnej różnicy w częstotliwości między stanem znieczulonym a przytomnym (odpowiednio 5,38 ± 0,13 vs. 5,48 ± 0,10 cykli min−1 [cpm]; nieparzysty test t: t = 0,4053, p = 0,6874). Podobnie, ani amplituda (73,88 ± 10,79 vs. 60,79 ± 3,96 µV; test U Manna–Whitneya: U = 68,5, p = 0,1620), ani pole pod krzywą (AUC) (6,83 ± 1,26 vs. 7,47 ± 0,84 mV·s·min−1; test U Manna–Whitneya: U = 102, p = 0,8437) nie różniły się istotnie między obiema grupami. Te reprezentatywne zapisy wykazują porównywalne parametry motoryki żołądka w badanych warunkach znieczulenia i przytomności.
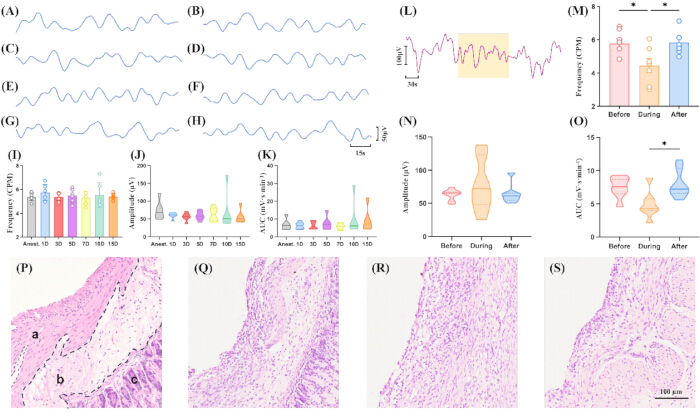
Rysunek 2Reprezentatywne zapisy motoryki żołądka, analiza ilościowa oraz histologia żołądka po implantacji tensometru. (A,B) Reprezentatywne zapisy motywności żołądka zarejestrowane bezpośrednio po operacji w znieczuleniu (A) oraz w stanie czuwania (B) (n = 6 myszy). (C–H) Reprezentatywne zapisy motywności żołądka zarejestrowane podczas rekonwalescencji pooperacyjnej w 1. (C), 3. (D), 5. (E), 7. (F), 10. (G) i 15. (H) dobie po operacji (POD). Pasek skali na panelu H odnosi się do paneli A–H: 50 µV, 15 s. (I–K) Ilościowa analiza częstotliwości (I; analiza wariancji Brown-Forsythe'a i Welcha z wielokrotnymi porównaniami, F = 0,3898, p = 0,8762), amplitudy (J; test H Kruskala–Wallisa, H = 3,989, p = 0,6782) oraz pola pod krzywą (AUC) (K; test H Kruskala–Wallisa, H = 0,8218, p = 0,9915) motoryki żołądka w podłużnych punktach czasowych (n = 6 myszy). (L) Reprezentatywny zapis motoryki żołądka zarejestrowany przed, w trakcie i po dobrowolnym karmieniu. Zacieniowany obszar oznacza 2-minutowy okres karmienia. Pasek skali: 100 µV, 30 s. (M–O) Ilościowa ocena częstotliwości (M; jednoczynnikowa analiza wariancji, F = 5,490, p = 0,0138), amplitudy (N; test H Kruskala–Wallisa, H = 0,3639, p = 0,8451) oraz AUC (O; jednoczynnikowa analiza wariancji, F = 4,954, p = 0,0193) motyliczości żołądka przed, w trakcie i po karmieniu (n = 7 myszy). (P–S) Przekroje żołądka barwione hematoksyliną i eozyną od myszy z grupy kontrolnej (P) oraz myszy po implantacji w 7. dobie pooperacyjnej (Q), 10. dobie pooperacyjnej (R) i 15. dobie pooperacyjnej (S). Na panelu P litera a oznacza warstwę mięśniową, b oznacza podśluzową, a c oznacza śluzówkę. The 100 µm Pasek skali przedstawiony na panelu S odnosi się do wszystkich paneli histologicznych (P–S). Dane przedstawiono jako średnia ± błąd standardowy. *p < 0.05. Kliknij tutaj, aby wyświetlić większą wersję tej ryciny.
Zmiany motoryki żołądka po operacji w czasie
Motywność żołądka była monitorowana u swobodnie poruszających się myszy od 1. do 15. dnia po operacji (POD 1–15) w celu oceny stabilności pooperacyjnej (n = 6; Rysunek 2C–K). W wczesnej fazie pooperacyjnej (POD 1–3) częstotliwość nie różniła się istotnie od pomiaru bazowego (5,76 ± 0,27 vs. 5,38 ± 0,14 cpm; analiza wariancji [ANOVA] Brown-Forsythe'a i Welcha z porównaniami wielokrotnymi, p = 0,9670). Podobnie nie zaobserwowano istotnych różnic w amplitudzie (60,41 ± 3,41 vs. 56,43 ± 4,78 µV; test Kruskala–Wallisa z porównaniami wielokrotnymi, p > 0,9999) ani w AUC (6,34 ± 0,79 vs. 6,42 ± 0,92 mV·s·min−1; test Kruskala–Wallisa z porównaniami wielokrotnymi, p > 0,9999).
W pośredniej fazie pooperacyjnej (5–7. doba po operacji), mierzone parametry pozostały stabilne, bez istotnych różnic w częstotliwości (5,49 ± 0,23 vs. 5,31 ± 0,22 cpm; p > 0,9999), amplitudzie (58,96 ± 5,40 vs. 63,29 ± 8,01 µV; p > 0,9999) lub AUC (7,52 ± 1,59 vs. 5,78 ± 0,69 mV·s·min−1; p > 0,9999) w stosunku do odpowiadających im wartości bazowych.
W późniejszej fazie pooperacyjnej (10–15 doba po operacji) nie zaobserwowano istotnych zmian w częstotliwości (5,55 ± 0,42 vs. 5,41 ± 0,10 cykli/min; p > 0,9999), amplitudzie (69,33 ± 21,04 vs. 56,33 ± 7,95 µV; p > 0,9999) ani polu pod krzywą (AUC; 9,74 ± 3,87 vs. 9,00 ± 2,71 mV·s·min−1; p > 0,9999) w porównaniu z odpowiadającymi im wartościami wyjściowymi. W ujęciu zbiorczym te reprezentatywne dane wykazują, że mierzone parametry motywności żołądka pozostały stabilne przez cały pooperacyjny okres obserwacji w badanych warunkach.
Motoryka żołądka podczas przyjmowania pokarmu
Reprezentatywne zapisy motoryki żołądka uzyskano podczas dobrowolnego spożycia stałych pokarmów w celu scharakteryzowania zmian w motoryce żołądka zależnych od fazy (n = 7; Rycina 2L–O). Podczas aktywnego karmienia częstotliwość uległa istotnemu zmniejszeniu w stosunku do poziomu bazowego przed posiłkiem (z 5,78 ± 0,30 do 4,44 ± 0,42 cpm; jednoczynnikowa ANOVA z porównaniami wielokrotnymi, p = 0,0301). Z kolei amplituda nie różniła się istotnie pomiędzy fazą przed posiłkiem a fazą karmienia (62,73 ± 3,31 vs 77,33 ± 15,32 µV; test Kruskala-Wallisa z porównaniami wielokrotnymi, p > 0,9999). Mimo że AUC zmniejszyła się z 7,50 ± 0,61 do 4,92 ± 0,78 mV·s·min⁻1 podczas karmienia, różnica ta nie osiągnęła istotności statystycznej (jednoczynnikowa ANOVA z porównaniami wielokrotnymi, p = 0,0611).
Po zaprzestaniu karmienia częstotliwość wzrosła znacząco w porównaniu z fazą karmienia (5,84 ± 0,27 cpm; p = 0,0230). Podobnie, AUC wzrosło znacząco z 4,92 ± 0,78 do 8,01 ± 0,82 mV·s·min−1 (p = 0,0228). Nie zaobserwowano istotnej różnicy w amplitudzie między fazą karmienia a fazą poposiłkową (77,33 ± 15,32 vs. 64,17 ± 5,65 µV; p > 0,9999). W porównaniu fazy poposiłkowej z bazową wartością przedposiłkową nie wykryto istotnych różnic w częstotliwości (p = 0,9908), amplitudzie (p > 0,9999) ani AUC (p = 0,8784), co wskazuje na to, że mierzone parametry motoryki powróciły do poziomów bazowych w okresie obserwacji.
Histologiczne zmiany żołądka
Badanie histologiczne tkanki żołądka pobranej w dniach po operacji (POD) 7–15 wykazało miejscowe zmiany zapalne w sąsiedztwie implantowanego tensometru, w tym łagodną infiltrację komórek zapalnych, zdezorganizowaną architekturę komórkową oraz nieprawidłowości jądrowe (Rysunek 2P–S). W badanych przekrojach nie zaobserwowano ciężkiego stanu zapalnego ani rozległych uszkodzeń tkanki. Te reprezentatywne znaleziska histologiczne wskazują na miejscową odpowiedź tkankową w miejscu implantacji w badanych warunkach.
Rycina S1. Ustanowienie bazowego kanału zapisu surowej motywności żołądka. Reprezentatywny zrzut ekranu surowego sygnału motywności żołądka pozyskanego w oprogramowaniu do akwizycji danych po analogowym filtrowaniu sprzętowym za pomocą filtra dolnoprzepustowego 100 Hz. Ten bazowy kanał zapisu służy jako wejście do późniejszego cyfrowego przetwarzania i analizy sygnałów. Kliknij tutaj, aby pobrać ten plik.
Rycina S2. Generowanie wygładzonego kanału analizy w oprogramowaniu do akwizycji danych. Reprezentatywny zrzut ekranu ilustrujący tworzenie nowego wygładzonego kanału analizy przy użyciu funkcji wygładzania (Smoothing) w oprogramowaniu do akwizycji danych. Wygładzony kanał został wygenerowany z surowego zapisu motylości żołądka w celu przeprowadzenia późniejszej analizy ilościowej. Kliknij tutaj, aby pobrać ten plik.
Rysunek S3. Konfiguracja parametrów wygładzania w oprogramowaniu do akwizycji danych. Reprezentatywne zrzuty ekranu przedstawiające ustawienia wygładzania w oprogramowaniu do akwizycji danych wykorzystane podczas cyfrowego przetwarzania sygnałów. Wybrano trójkątne okno wygładzania (Bartletta) o szerokości okna 10 s, aby osłabić artefakty oddechowe i ruchowe przy jednoczesnym zachowaniu fizjologicznego rytmu fal wolnych żołądka. Kliknij tutaj, aby pobrać ten plik.
Rysunek S4. Wybór reprezentatywnych okien rejestracji do analizy ilościowej. Reprezentatywny przykład demonstrujący wybór stabilnego, 2 min ciągłego segmentu rejestracji (obszar zacieniowany na szaro) z wygładzonego wykresu motoryki żołądka do analizy ilościowej. Okna rejestracji wybrano w celu zminimalizowania artefaktów związanych z ruchem i zachowaniem przed obliczeniem parametrów motoryki żołądka. Prosimy kliknąć tutaj, aby pobrać ten plik.
Rycina S5. Ilościowe określenie parametrów motoryki żołądka na podstawie wygładzonego przebiegu sygnału. Reprezentatywne zrzuty ekranu oprogramowania do akwizycji danych Data Pad oraz interfejsu analitycznego wykorzystywanego do ilościowego określenia głównych parametrów motoryki żołądka. Średnią częstotliwość cykliczną (cycles/min), średnią amplitudę cykliczną (µV) oraz całkowitą powierzchnię pod krzywą (AUC; mV·s·min⁻1) obliczono z wybranych wygładzonych segmentów rejestracji. Kliknij tutaj, aby pobrać ten plik.
Dyskusja
To udoskonalony protokół zapewnia stabilne, biokompatybilne i możliwe do powtórzenia podejście do długotrwałego rejestrowania motoryki żołądka u wolno poruszających się myszy. Kluczowym krokiem jest wykonanie silikonowego czujnika odkształcenia18, co daje zoptymalizowane urządzenie (wymiary ogólne: ~6,0 mm × 8,0 mm; obszar funkcjonalny: ~5,0 mm × 5,0 mm), które pasuje do żołądkowego dna mysiego, minimalizując jednocześnie zakłócenia związane z zamknięciem żołądka i żołądkiem19. W porównaniu z konwencjonalnymi sztywnymi urządzeniami, opakowanie z silikonem 704 zapewnia lepszą kompatybilność mechaniczną i elastyczność (wydłużenie przy zerwaniu ≥ 140%), pozwalając czujnikowi na dostosowanie się do rozciągania żołądka podczas fizjologicznego karmienia, jednocześnie zmniejszając prawdopodobieństwo złamania urządzenia lub ograniczenia jego ruchu. Ponadto, gładkie silikonowe opakowanie ma na celu zmniejszenie przyleganie tkanek wokół implantu, pomagając w ten sposób zachować jakość sygnału podczas długotrwałych rejestracji. Chociaż systematyczna, ilościowa ocena powstawania narośli pooperacyjnych i długotrwała wydajność mechaniczna była poza zakresem niniejszego badania, przeprowadzone przewlekłe rejestracje wykazały stabilną jakość sygnału i utrzymaną wrażliwość czujnika przez do 15 dni po implantacji. Cienka, gładka powłoka silikonowa służy również jako bariera ochronna, która może pomóc zmniejszyć nadmierną adhezję tkanek. Niemniej jednak, dalsza długotrwała walidacja przy użyciu ilościowego oceniania adhezji i dedykowanego testowania wydajności mechanicznej będzie ważna dla pełnej charakterystyki długotrwałej wydajności urządzenia. Wreszcie, zintegrowanie złącza zamontowanego na głowie z silikonowym czujnikiem odkształcenia minimalizuje skręcanie się kabli i uszkodzenia związane z gryzieniem, ułatwiając długotrwałą rejestrację motoryki żołądka u wolno poruszających się zwierząt.
Kluczową modyfikacją tego protokołu jest to, że myszy mają ad libitum dostęp do pokarmu aż do indukcji znieczulenia. W przeciwieństwie do konwencjonalnych protokołów chirurgicznych przewodu pokarmowego, przedoperacyjne głodzenie jest pomijane, ponieważ rozciąganie żołądka wynikające z normalnego przyjmowania pokarmu ułatwia wizualizację powierzchni śluzówkowej żołądka i może zmniejszyć ryzyko przypadkowego przebicia błony śluzowej podczas umieszczania 7-0 szwów śluzówkowych16,19. W przeciwieństwie do tego, zapadnięcie się żołądka wywołane długotrwałym głodzeniem zwiększa nadmiarowość tkanek, co może komplikować dokładne umieszczenie szwów. Jednakże, dla kolejnych sesji rejestracji motoryki, zaimplementowano standardowy 12-godzinny okres głodzenia przed rejestracjami wyjściowymi, aby zminimalizować różnice w zależności od posiłku16,19.
Kolejną ważną modyfikacją proceduralną jest wybór schematu znieczulenia. Chociaż znieczulenie przez inhalację jest szeroko stosowane w chirurgii gryzoni20,21, opisany tutaj dwustronny zabieg chirurgiczny wymaga wielokrotnego przemieszczania zwierzęcia i nieprzeszkodzonego dostępu do pola chirurgicznego w głowie dla umieszczenia złącza zamontowanego na głowie. Pozyskiwanie danych opiera się również na lekkiej linki podłączonej do spersonalizowanej komory rejestrującej (Rysunek 1M), co może ograniczać ruch zwierząt w porównaniu z nieograniczonym środowiskiem klatki domowej. Meile i in. opracowali bezprzewodowy system telemetrii czujników odkształcenia zdolny do rejestracji motoryki przewodu pokarmowego u wolno poruszających się szczurów22. Jednakże, wymiary i waga tego urządzenia telemetrycznego nie są bezpośrednio kompatybilne z dorosłymi myszami C57BL/6J, co ogranicza jego bezpośrednie zastosowanie w tym modelu. W związku z tym, opisany tutaj przewodowy konfiguracja reprezentuje praktyczne podejście do długotrwałej rejestracji motoryki żołądka u myszy, zachowując ciągłe pozyskiwanie sygnału. W tych warunkach, dożylne podanie 1,25% tribromoetanolu zapewnia nieprzeszkodzone dostęp chirurgiczny przez cały zabieg. Zastosowanie 1,25% tribromoetanolu jest wspierane jego szybkim działaniem, niezawodnym znieczuleniem chirurgicznym i doskonałą relaksacją mięśni potrzebną do mikroszwu. Aby zapewnić stabilność chemiczną i zminimalizować degradację, zastosowano komercyjnie przygotowaną roztworu roboczego, przechowywanego w temperaturze 4°C chronionego przed światłem. Chociaż tribromoetan może wywołać przejściowe hamowanie działania przewodu pokarmowego lub podrażnienie tkanek, jeśli jest niewłaściwie przygotowanany lub obchodzony, ostatnie badania wykazały jego skuteczność i bezpieczeństwo, gdy jest stosowany zgodnie z odpowiednimi procedurami kontroli jakości23. Zgodnie z tymi raportami, podczas niniejszego badania nie zaobserwowano żadnych niepożądanych zdarzeń, w tym pooperacyjnego niedrożności jelit lub zapalenia otrzewnej.
Oświadczenia
Autorzy deklarują, że nie mają znanych konkurencyjnych interesów finansowych ani osobistych relacji, które mogłyby mieć wpływ na pracę przedstawioną w tym artykule.
Podziękowania
Autorzy chcą podziękować za pomoc Yikuan Xie z Instytutu Nauk Medycznych Podstawowych, Chińskiej Akademii Nauk Medycznych, za wkład w przygotowanie szczepów wskaźnikowych i optymalizację procedur eksperymentalnych. Praca ta została wspierana przez Fundusze Badań Podstawowych dla Centralnych Instytutów Badań na rzecz Dobrobytu Publicznego (ZZ-JQ2023002), Projekt Innowacji Naukowych i Technicznych Chińskiej Akademii Nauk Medycznych (CI2026A03401) oraz Narodowe Fundusze Nauki Przyrodniczej Chin (82174281 i 82230123).
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| 1% Povidone-Iodine Solution | Jiangmen Hengjian Pharmaceutical Co., Ltd., Guangdong, China | 500 mL | Deskontynfekcja skóry |
| 1.25% Ready-to-Use Tribromoethanol Solution | Nanjing Aibei Biotechnology Co., Ltd., Jiangsu, China | M2910 | Stosowane bezpośrednio bez dalszej preparacji lub rozcieńczenia. |
| 2K Auto-focus Camera | Shenzhen Lvlian Technology Co., Ltd., Guangdong, China | CM717-25442 | Monitorowanie zachowań |
| 3% Hydrogen Peroxide Solution | Lircon Medical Technology Co., Ltd., Shandong, China | 100 mL | Przygotowanie czaszki |
| 6-0 Absorbable Sutures with Needle | Jinhuan Medical Products Co., Ltd., Shanghai, China | R611 | Zamknięcie mięśni brzucha i skóry |
| 7-0 Non-absorbable Sutures | Ningbo Chenghe Microscopic Instrument Factory, Zhejiang, China | 45/35 | Uchwyt czujnika |
| 75% Ethanol | Lircon Medical Technology Co., Ltd., Shandong, China | 500 mL | Deskontynfekcja instrumentów i urządzeń |
| Acid-free Soldering Flux | Prokit's Industries Co., Ltd., Shanghai, China | 8S005 | Zestawienie elektryczne |
| Animal Mini Arco Cordless Trimmer | AUX Group Co., Ltd., Zhejiang, China | C6S | Usuwanie włosów |
| Basing Resin | YAMAHACHI Dental Material Co., Ltd., Jiangsu, China | LSBR-NPS | Umocowanie czaszki złącza montowanego na głowie |
| Circular Free-moving Recording Chamber | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | Custom-built | Przezroczysty cylindryczny pojemnik z Plexiglasu (35 cm średnicy × 45 cm wysokości) wyposażony w niestandardową płytę wiszącą (39,5 cm × 10,0 cm) i dwa regulowane w wysokości stojaki (do 15,5 cm) do zawieszenia kabla złącza montowanego na głowie. |
| Custom Strain Gauge (350 Ω) | Yiyang Heshan District Guangce Electronics Co., Ltd., Hunan, China | Custom | Podstawa: 3,6 mm × 3,0 mm; siatka: 2,0 mm × 1,0 mm; grubość: 0,06 mm |
| Delicate Scissors | RWD Life Science Co., Ltd., Guangdong, China | S12003-09 | Nożyczki chirurgiczne |
| Disposable Micro-applicator | Ouwen Medical Device Technology Co., Ltd., Guangdong, China | Small | Aplikacja silikonowa |
| Feedback-controlled Electric Heating Blanket | Nanjing Xin Xiao Yuan Biotech, Jiangsu, China | H-KWDY-III | Utrzymanie temperatury ciała podczas operacji |
| GraphPad Prism | GraphPad Software, LLC, MA, USA | Version 10.0 | Analiza statystyczna |
| Head-mounted Connector | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | Custom-built | Niestandardowe 2 × 3 gniazda pinów do montażu głowicy myszy; 1,27 mm piksel pinów, 0,44 mm średnica pinu, 4,90 ± 0,25 mm odstęp między końcówkami; wymiary: 4,88 mm × 3,25 mm × 5,32 mm (D × S × W); wysokość izolacji: 3,80 mm. |
| Iris Dissecting Forceps | RWD Life Science Co., Ltd., Guangdong, China | F12006-10 | Rozcinanie tkanek |
| LabChart Professional Software | ADInstruments Ltd., New South Wales, Australia | Version 8.0 | Zbieranie danych i przetwarzanie sygnału |
| Meloxicam Injection | Qilu Animal Health Products Co., Ltd., Shandong, China | 20 mL | Analgezja pooperacyjna |
| Needle Holders | RWD Life Science Co., Ltd., Guangdong, China | F31047-12 | Szycie chirurgiczne |
| Petrolatum Ophthalmic Ointment | Dechra Pharmaceuticals PLC, Northwich, UK | 17033-211-38 | Ochrona rogówki podczas znieczulenia |
| PowerLab 8/35 | ADInstruments Ltd., New South Wales, Australia | PL3508 | System zbierania danych |
| Quad Bridge Amplifier | ADInstruments Ltd., New South Wales, Australia | FE224 | Wzmacnianie sygnału |
| Silicone Rubber (704 RTV) | Liyang Kangda Co., Ltd., Jiangsu, China | 704 RTV | Kapsułkowanie czujnika |
| Sodium Chloride Physiological Solution (0.9%) | BBCA Pharmaceutical Co., Ltd., Anhui, China | 500 mL | Płukanie urządzeń i nawadnianie tkanek |
| Solder | SANKI, Japan | Resin-cored, 0.5 mm diameter, 60/40 | Zestawienie elektryczne |
| Soldering Iron | HAKKO Corp., Osaka, Japan | FX888D-06BY | Zestawienie elektryczne |
| Standard Chow | SPF (Beijing) Biotechnology Co., Ltd., Beijing, China | SPF-F02-001 | Dieta zwierząt |
| Sterile Protective Membrane for Surgical Incisions | Shanghai Sea Pure Biological Science and Technology Co., Ltd., Shanghai, China | SPU12 (10 cm × 12 cm) | Sterylna zasłona chirurgiczna |
| Strain Gauge Sensor Zero Setting Box | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | Custom-built | Niestandardowa skrzynka do ustawienia zera czujnika z 350 Ω obwodem rezystora dopasowanym do mostka Wheatstone'a. |
| Wild-type C57BL/6J Mice | Vital River Laboratory Animal Technology Co., Ltd., Beijing, China | SCXK (Beijing) 2021-0011 | Samce; 8 tygodni; 25 ± 3 g |
Bibliografia
- Goyal RK, Guo Y, Mashimo H. Advances in the physiology of gastric emptying. Neurogastroenterol Motil. 2019;31(4):e13546.
- Febo-Rodriguez L, Chumpitazi BP, Sher AC, Shulman RJ. Gastric accommodation: Physiology, diagnostic modalities, clinical relevance, and therapies. Neurogastroenterol Motil. 2021;33(12):e14213.
- Servin-Vences MR, et al. PIEZO2 in somatosensory neurons controls gastrointestinal transit. Cell. 2023;186(16):3386-3399.e15.
- Jin M, et al. Cell membrane-functionalized bismuth oxyiodide nanodots as potential contrast agents for gastrointestinal tract imaging. Colloids Surf B Biointerfaces. 2025;245:114235.
- Xiao A, et al. H2S, a novel gasotransmitter, is involved in gastric accommodation. Sci Rep. 2015;5:16086.
- Adelson DW, et al. Coordinated gastric and sphincter motility evoked by intravenous CCK-8 as monitored by ultrasonomicrometry in rats. Am J Physiol Gastrointest Liver Physiol. 2004;286(2):G321-G332.
- Ataka K, et al. Wood creosote prevents corticotropin-releasing factor-induced motility via 5-HT3 receptors in the proximal colon and 5-HT4 receptors in the distal colon in rats. Auton Neurosci. 2007;133(2):136-145.
- Chen CY, et al. Des-acyl ghrelin acts via corticotropin-releasing factor type 2 receptors to disrupt fasted stomach motility in conscious rats. Gastroenterology. 2005;129(1):8-25.
- Fujino K, et al. Ghrelin induces fasted motor activity of the gastrointestinal tract in conscious fed rats. J Physiol. 2003;550(Pt 1):227-240.
- Wang H, et al. Establishment of a radiotelemetric recording technique in mice to investigate gastric slow waves: Modulatory role of putative neurotransmitter systems. Exp Physiol. 2018;103(6):827-837.
- Yin J, Chen JD. Electrogastrography: Methodology, validation and applications. J Neurogastroenterol Motil. 2013;19(1):5-17.
- Rhee PL, et al. Analysis of pacemaker activity in the human stomach. J Physiol. 2011;589(Pt 24):6105-6118.
- Hasler WL, Soudah HC, Dulai G, Owyang C. Mediation of hyperglycemia-evoked gastric slow-wave dysrhythmias by endogenous prostaglandins. Gastroenterology. 1995;108(3):727-736.
- Coleski R, Gonlachanvit S, Owyang C, Hasler WL. Selective reversal of hyperglycemia-evoked gastric myoelectric dysrhythmias by nitrergic stimulation in healthy humans. J Pharmacol Exp Ther. 2005;312(1):103-111.
- Zhou L, Ke MY. Textbook of Gastrointestinal Motility: Basic and Clinical Aspects. Science Press; Beijing, China; 1991:262-278.
- Holmes GM, Swartz EM, McLean MS. Fabrication and implantation of miniature dual-element strain gauges for measuring in vivo gastrointestinal contractions in rodents. J Vis Exp. 2014;(91):51739.
- Chen QC, et al. Xiangbinfang granules enhance gastric antrum motility via intramuscular interstitial cells of Cajal in mice. World J Gastroenterol. 2021;27(7):576-591.
- Wang SY, Xie Y, Zhu B, Chen X; China Academy of Chinese Medical Sciences, assignee. Silicone strain gauge and physiological signal acquisition apparatus for animal hollow visceral organs. China Utility Model Patent CN221533769U. 2024.
- Zheng J, et al. Ghrelin regulates gastric phase III-like contractions in freely moving conscious mice. Neurogastroenterol Motil. 2009;21(1):78-84.
- Hüske C, et al. Towards optimized anesthesia protocols for stereotactic surgery in rats: Analgesic, stress and general health effects of injectable anesthetics. A comparison of a recommended complete reversal anesthesia with traditional chloral hydrate monoanesthesia. Brain Res. 2016;1642:364-375.
- Callahan LM, Ross SM, Jones ML, Musk GC. Mortality associated with using medetomidine and ketamine for general anesthesia in pregnant and nonpregnant Wistar rats. Lab Anim (N Y). 2014;43(6):208-214.
- Meile T, Zieker D, Königsrainer A, Glatzle J. New telemetry device for the measurement of gastrointestinal motility in rats and comparison with standard equipment. Int Surg. 2015;100(4):755-760.
- Black C, et al. Revisiting tribromoethanol as a safe and effective murine anesthetic for veterinary clinical and biomedical research. Vet Immunol Immunopathol. 2025;282:110909.