Niniejsze badanie ocenia metodę lokalizacji watershed (WALM) wykorzystywaną do śródoperacyjnegoB lokalizowania niewyczuwalnych w badaniu palpacyjnym guzków płucnych. Porównano metodę WALM w wariancie tętniczym i żylnym z wykorzystaniem rekonstrukcji 3D oraz fluorescencji zieleni indocyjaninowej (ICG) z metodą lokalizacji pod kontrolą tomografii komputerowej (CT-GL), wykazując krótszy czas zabiegu, mniejszą liczbę powikłań oraz niższe koszty, przy jednoczesnym zwiększeniu ilości drenażu pooperacyjnego i wydłużeniu czasu utrzymania drenu w klatce piersiowej.
Artykuł badawczy
Lokalizacja w obszarach granicznych krążenia tętniczego i żylnego w przypadku niewyczuwalnych guzków płucnych: badanie retrospektywne
W tym artykule
Podsumowanie
Streszczenie
Dokładna lokalizacja niepalpacyjnych guzków płucnych jest kluczowa dla powodzenia resekcji chirurgicznej. Celem niniejszego badania była ocena wykonalności i bezpieczeństwa metody lokalizacji obszarów zlewowych (WALM) – techniki wykorzystującej rekonstrukcję trójwymiarową i tymczasową okluzję tętnic lub żył zlewowych w połączeniu z barwieniem fluorescencyjnym zieleni indocyjaninowej (ICG) do śródoperacyjnej nawigacji w czasie rzeczywistym. Dane kliniczne zbierano od października 2023 do października 2025 roku od pacjentów, u których wykonano wideotorakoskopową resekcję klinową płuca z zastosowaniem A-WALM (tętniczej metody WALM), V-WALM (żylnej metody WALM) lub lokalizacji pod kierunkiem tomografii komputerowej (CT-GL). Pacjentów podzielono na trzy grupy w zależności od zastosowanej metody lokalizacji. W celu oceny skuteczności lokalizacji porównano dane okołoperacyjne. Zarówno A-WALM, jak i V-WALM wiązały się z krótszym czasem procedury lokalizacji, niższą zapadalnością na powikłania związane z lokalizacją oraz niższymi całkowitymi kosztami hospitalizacji w porównaniu z CT-GL. Wiązały się one jednak z większą objętością drenażu pooperacyjnego i dłuższym czasem utrzymywania drenu w klatce piersiowej, przy braku istotnych różnic w pozostałych wskaźnikach. W przypadku całkowicie rozwiniętych szczelin płucnych podejście A-WALM może być lepiej dostosowane do guzków zlokalizowanych w segmencie tylnym prawego płata górnego, prawym płacie środkowym, segmencie szczytowo-tylnym lewego płata górnego oraz segmentach grzbietowym i przednio-przyśrodkowym podstawy obu płatów dolnych; V-WALM może być preferowana dla guzków zlokalizowanych w segmentach przednim i języczkowym lewego płuca oraz segmencie tylno-bocznym podstawy obu płuc, podczas gdy zarówno A-WALM, jak i V-WALM są odpowiednie dla guzków w segmentach szczytowym i przednim prawego płata górnego. W przypadku niepełnego rozwoju szczelin płucnych metoda V-WALM może być preferowana do lokalizacji guzków w prawym płacie środkowym i segmencie szczytowo-tylnym lewego płata górnego. Podsumowując, zarówno A-WALM, jak i V-WALM wydają się być wykonalnymi śródoperacyjnymi alternatywami dla CT-GL u wybranych pacjentów z niepalpacyjnymi guzkami płucnymi, choć wiążą się one ze zwiększonym drenażem pooperacyjnym i dłuższym czasem utrzymywania drenu w klatce piersiowej.
Wprowadzenie
Wraz z coraz powszechniejszym zastosowaniem niskodawkowanej tomografii komputerowej (LDCT) w przesianiu i wczesnej diagnostyce guzków płucnych, wskaźnik wykrywalności raka płuca we wczesnym stadium uległ znacznej poprawie1. Klinowa resekcja płuca stanowi jedną z najczęściej stosowanych procedur chirurgicznych w przypadku raka płuca we wczesnym stadium, a dokładna lokalizacja guzków płucnych bezpośrednio determinuje sukces operacji2. Obecnie powszechnie stosowaną kliniczną metodą lokalizacji jest lokalizacja pod kontrolą TK (CT-GL). Jest ona jednak związana z różnymi powikłaniami, w tym z przemieszczeniem się markerów, odma płucną, hemotoraksem, reakcjami opłucnowymi, a nawet rzadkimi, lecz zagrażającymi życiu zdarzeniami, takimi jak zator powietrzny. Ponadto na skuteczność CT-GL silnie wpływa położenie guzków płucnych; na przykład droga wkłucia jest często blokowana przez takie struktury jak duże naczynia serca, łopatki i żebra. Inne metody, takie jak lokalizacja z wykorzystaniem elektromagnetycznej nawigacji bronchoskopowej, są trudne do upowszechnienia ze względu na wady takie jak wysoki koszt i złożoność operacji3,4. Zatem poszukiwanie prostej i wydajnej metody lokalizacji z minimalnym ryzykiem powikłań pozostaje jedną z pilnych kwestii do rozwiązania w leczeniu raka płuca we wczesnym stadium.
Metoda lokalizacji obszarem watershed (WALM) jest techniką opartą na fluorescencji, która wykorzystuje koncepcję terytoriów naczyniowych płuc. Granica między dwoma sąsiadującymi terytoriami naczyniowymi jest określana jako "watershed". Poprzez tymczasowe zamknięcie tętnicy lub żyły segmentowej zaopatrującej obszar z guzkiem oraz dożylne podanie zieleni indocyjaninowej (ICG), zamknięte terytorium pozostaje niebarwione, podczas gdy otaczająca tkanka płuca fluorescuje, tworząc widoczną granicę na powierzchni płuca. Pozwala to na precyzyjną resekcję klinową bez konieczności przedoperacyjnego nakłucia, co eliminuje ekspozycję na promieniowanie oraz powikłania związane z nakłuciem. W tym kontekście Chu i wsp. zaproponowali metodę WALM, która wykorzystuje technologię rekonstrukcji trójwymiarowej (3D) do lokalizacji guzków płucnych5. Metoda ta umożliwia wyraźną wizualizację kluczowych struktur, w tym segmentów płuc, tętnic płucnych, żył płucnych i oskrzeli; ułatwia śródoperacyjną lokalizację w czasie rzeczywistym; pozwala zachować więcej zdrowej tkanki płucnej oraz zmniejsza obciążenia fizyczne, psychiczne i ekonomiczne pacjentów5. Niemniej jednak obecnie nie ma konsensusu co do tego, czy WALM powinna być wdrażana jako WALM tętnicza (A-WALM) czy WALM żylna (V-WALM)6,7.
W związku z powyższym, celem niniejszego badania było dalsze wyjaśnienie zalet metody WALM w porównaniu do CT-GL oraz systematyczna analiza mocnych stron, ograniczeń i optymalnych kryteriów wyboru dla A-WALM i V-WALM w śródoperacyjnej lokalizacji guzków płucnych. Zakończenie tego badania będzie miało istotną wartość w opracowywaniu spersonalizowanych planów lokalizacji i operacyjnych dla guzków płucnych oraz dostarczy dalszych podstaw teoretycznych dla zastosowania WALM w śródoperacyjnej lokalizacji guzków płucnych.
Protokół
Niniejsze badanie retrospektywne zostało przeprowadzone zgodnie z Deklaracją Helsińską (znowelizowaną w 2013 roku) i zostało zatwierdzone przez Komisję Etyki Medycznej Szpitala Ludowego powiązanego z Uniwersytetem w Ningbo (Numer zatwierdzenia: 2025-135). Wszyscy uczestnicy wyrazili pisemną świadomą zgodę przed włączeniem do badania. Badanie zostało zarejestrowane w Chińskim Rejestrze Badań Klinicznych (Numer rejestracyjny: ChiCTR2500115862). Wszystkie procedury z udziałem ludzi zostały przeprowadzone zgodnie z wytycznymi instytucjonalnymi.
Projekt badania i wybór pacjentów
Dane kliniczne zebrano od pacjentów, u których wykonano wideotorakoskopową resekcję klinową płuca z lokalizacją za pomocą metod A-WALM, V-WALM lub CT-GL w Zakładzie Chirurgii Kardiothorakalnej w Szpitalu Ludowym Afiliowanym Uniwersytetu w Ningbo w okresie od 1 października 2023 do 1 października 2025 roku. Kryteria włączenia były następujące: (1) guzek płuca o średnicy 8–20 mm zlokalizowany w obwodowej jednej trzeciej pola płucnego; (2) biopsja przedoperacyjna wykazująca zmiany przedinwazyjne lub komponent zmętnienia typu „matowego szkła” (GGO) ≥ 50%; (3) dostępność wysokiej jakości obrazów tomografii komputerowej (CT) klatki piersiowej, nadających się do dokładnej rekonstrukcji trójwymiarowej (3D); oraz (4) jasne wskazanie do resekcji klinowej bez przeciwwskazań chirurgicznych. Kryteria wykluczenia obejmowały: (1) historię pylicy, gruźlicy, przewlekłej obturacyjnej choroby płuc (COPD) lub inne istotne choroby płuc; (2) alergię na jodowe środki kontrastowe; (3) konieczność wykonania segmentektomii lub lobektomii; (4) przebyte operacje płuca po stronie ipsilateralnej; lub (5) brak możliwości tolerowania zabiegu chirurgicznego.
Pacjentów przydzielono do grupy A-WALM, V-WALM lub CT-GL w zależności od zastosowanej metody lokalizacji. W celu zminimalizowania potencjalnego błędu wynikającego z czynników zakłócających zastosowano dopasowanie wskaźnika skłonności (PSM). Do badania włączono łącznie 148 pacjentów. Po zastosowaniu PSM grupy A-WALM, V-WALM i CT-GL obejmowały odpowiednio 48, 53 i 47 pacjentów (Tabela 1). Wszystkie współzmienne osiągnęły odpowiedni poziom zrównoważenia po dopasowaniu, a standaryzowane różnice średnich (SMDs) dla wszystkich zmiennych wynosiły poniżej 0,1 (P > 0,05; Tabela 1).
Wybór metody lokalizacji (A-WALM, V-WALM lub CT-GL) został ustalony wspólnie przez zespół chirurgiczny na podstawie wyników przedoperacyjnej rekonstrukcji 3D, lokalizacji guzka, stopnia domknięcia szczelin płucnych, anatomii naczyniowej oraz możliwości wykonania punkcji pod kontrolą CT. Ostateczna decyzja została podjęta w drodze dyskusji wielodyscyplinarnej i odnotowana w dokumentacji medycznej. Uwzględniono również preferencje chirurga oraz zgodę pacjenta, a wszystkie decyzje zapadły przed operacją.
Przedoperacyjna rekonstrukcja 3D
Obrazy TK klatki piersiowej w cienkich warstwach (grubość warstwy 1 mm) pozyskano podczas bezdechu w fazie pełnego wdechu. Dane w formacie Digital Imaging and Communications in Medicine (DICOM) zaimportowano do systemu analizy obrazu. Modele trójwymiarowe (3D) wygenerowano za pomocą automatycznej segmentacji z następczą korektą ręczną w celu zrekonstruowania tętnic płucnych, żył oraz drzewa oskrzelowego. W przypadkach występowania zmienności anatomicznej model 3D przedoperacyjny służył do planowania chirurgicznej preparacji. Tętnicę segmentową w obszarze zlewu naczyniowego guzka wyznaczono jako naczynie docelowe dla procedury A-WALM, natomiast odpowiadającą jej żyłę segmentową wybrano jako naczynie docelowe dla procedury V-WALM. Obszary zlewu zrekonstruowano, aby zasymulować zabarwienie wsteczne na powierzchni płuca po obwodowym wstrzyknięciu zieleni indocyjaninowej (ICG) po czasowej okluzji naczynia docelowego (Ryc. 1A1,A2,B1,B2).
Lokalizacja pod kontrolą TK (CT-GL)
Guzki płucne w grupie CT-GL były lokalizowane przedoperacyjnie za pomocą wielokrotnej cienkoigłowej punkcji pod kontrolą TK (Rysunek 1C1–C4).
Procedura chirurgiczna
Operację w ramach torakoskopii wspomaganej wideo przeprowadzono przy użyciu systemu torakoskopii fluorescencyjnej 3D. Wstępnie zidentyfikowane naczynia obszaru wododziału zostały wypreparowane i odizolowane, po czym naczynie docelowe tymczasowo zamknięto za pomocą zacisku typu bulldog lub szwu jedwabnego 7-0. W ciągu 10 s od zamknięcia naczynia do żyły obwodowej wstrzyknięto 3 mL roztworu ICG (2,5 mg/mL; dawka całkowita 7,5 mg). Następnie granicę między zabarwioną a niezabarwioną tkanką płuca wyznaczono za pomocą noża elektrochirurgicznego. Zamknięcie naczynia utrzymywano zazwyczaj przez 1–2 min. W przypadku niewystarczającego zabarwienia fluorescencyjnego zacisk zwalniano na 3–5 min przed powtórzeniem iniekcji ICG, z maksymalnie dwoma powtórzeniami. Po wyznaczeniu granicy usunięto zacisk lub szew.
Następnie wykonano resekcję klinową przy użyciu zszywacza liniowego, zapewniając odpowiednie marginesy chirurgiczne (Rycina 1A3–A5,B3–B5). W grupie CT-GL resekcja klinowa została przeprowadzona zgodnie z położeniem igły lokalizacyjnej określonym przed operacją (Rycina 1C5).
Punkty końcowe
Główne punkty końcowe związane z lokalizacją obejmowały sukces techniczny lokalizacji, sukces pierwotnej resekcji klinowej oraz końcowy odsetek resekcji R0. Sukces techniczny lokalizacji zdefiniowano jako pomyślne wykonanie przypisanej procedury lokalizacji bez bezpośredniej niepowodzenia wymagającego rezygnacji z zastosowanej metody, w tym skuteczne zamknięcie naczynia z odpowiednim barwieniem fluorescencyjnym dla WALM lub prawidłowe umieszczenie markera w miejscu docelowym dla CT-GL. Sukces pierwotnej resekcji klinowej zdefiniowano jako uzyskanie resekcji R0 (mikroskopowo ujemne marginesy) po pierwszej resekcji klinowej bez konieczności przeprowadzania dodatkowych resekcji, co odpowiadało wskaźnikowi sukcesu lokalizacji raportowanemu jako główny punkt końcowy niniejszego badania. Końcowy odsetek resekcji R0 zdefiniowano jako uzyskanie resekcji R0 po wszystkich procedurach naprawczych, w tym rozszerzonej resekcji klinowej, konwersji na lokalizację segmentową lub powtórnej lokalizacji przez nakłucie, w przypadku gdy pierwotna resekcja klinowa okazała się nieskuteczna.
Wtórne punkty końcowe obejmowały czas trwania procedury lokalizacji (zdefiniowany jako czas od początkowej preparacji naczynia do pełnej wizualizacji granicy w przypadku WALM oraz od rozpoczęcia tomografii komputerowej do pomyślnego umieszczenia znacznika w przypadku CT-GL), całkowitą objętość drenażu pooperacyjnego, czas przebywania drenu w klatce piersiowej, odległość marginesu chirurgicznego, czas pobytu w szpitalu, całkowite koszty hospitalizacji (w tym wydatki związane z lokalizacją, opłaty chirurgiczne i opiekę pooperacyjną), powikłania związane z lokalizacją (ból, odma opłucnowa, przemieszczenie znacznika, krwotok oraz przedłużający się przeciek powietrza trwający > 5 dni), zmiany w strategii lokalizacji ze względu na trudności śródoperacyjne, trudność w identyfikacji naczyń (ocenioną przez operatora jako łatwa, umiarkowana lub trudna) oraz jej powiązanie z niepełnymi szczelinami płucnymi, a także wyniki patomorfologiczne.
Analiza statystyczna
Zmienne ciągłe poddano w pierwszej kolejności ocenie normalności rozkładu za pomocą testu Shapiro-Wilka. Zmienne spełniające założenie o normalności przedstawiono jako średnia ± odchylenie standardowe (SD) i analizowano za pomocą jednoczynnikowej analizy wariancji (ANOVA), stosując w odpowiednich przypadkach porównania post hoc z korektą Bonferroniego. Zmienne o rozkładzie nienormalnym porównywano za pomocą testu H Kruskala-Wallisa, a następnie przeprowadzono parowe testy U Manna-Whitneya z korektą Bonferroniego. Różnice w zmiennych kategorialnych oceniano za pomocą testu χ2. Aby ustalić, czy główne wyniki pozostają niezależne od istotnych czynników klinicznych, przeprowadzono dodatkowe analizy wielowymiarowe z wykorzystaniem uogólnionych modeli liniowych oraz regresji logistycznej, przyjmując jako kowarianty odległość guzka od opłucnej, lokalizację guzka oraz operującego chirurga.
Z uwagi na retrospektywny, nierandomizowany model badania, w celu poprawy porównywalności trzech grup terapeutycznych zastosowano dopasowanie wskaźnika skłonności (PSM). W celu wygenerowania wskaźników skłonności skonstruowano model regresji logistycznej, w którym jako zmienna zależna została określona technika lokalizacji (A-WALM, V-WALM lub CT-GL), a jako zmienne dopasowujące wprowadzono wiek, płeć, wskaźnik masy ciała, wywiad w kierunku palenia tytoniu, średnicę guzka, odległość guzka od opłucnej, lokalizację guzka, kompletność szczeliny płucnej oraz wskaźnik współchorobowości Charlsona. Pacjentów dopasowano w stosunku 1:1 przy użyciu metody najbliższego sąsiada bez zastępowania, przy szerokości suwmiarki równej 0,2 odchylenia standardowego logitowo przekształconego wskaźnika skłonności. Skuteczność procedury dopasowania oceniono za pomocą standaryzowanych różnic średnich (SMD), gdzie wartości poniżej 0,1 wskazywały na satysfakcjonującą równowagę między grupami. Dla każdej grupy badawczej odnotowano liczbę pacjentów włączonych przed i po dopasowaniu.
Wyniki
Charakterystyka demograficzna i rozmieszczenie guzków w grupach
Nie stwierdzono istotnych różnic w charakterystyce klinicznej, cechach guzków płucnych ani w ich rozmieszczeniu pomiędzy trzema grupami. Wszyscy włączeni pacjenci zostali poddani udanej resekcji klinowej samotnych guzków płucnych z odpowiednim marginesem chirurgicznym (≥2 cm lub ≥maksymalna średnica guza). Nie zaobserwowano powikłań związanych z ICG ani śmiertelności okołooperacyjnej. Ostatecznie u wszystkich 148 pacjentów uzyskano całkowitą resekcję R0, w tym po zastosowaniu procedur naprawczych w razie potrzeby, co przełożyło się na końcowy odsetek resekcji R0 wynoszący 10%.
| Charakterystyka pacjentów | A-WALM (n=48) | V-WALM (n=53) | CT-GL (n=47) | χ2/wartość F | wartość p |
| Płeć [n (%)] | 0.824 | 0.662 | |||
| Samiec | 21 (43.75) | 19 (35.85) | 17 (36.17) | ||
| Kobieta | 27 (56.25) | 34 (64.15) | 30 (63.83) | ||
| Wiek (lata) | 52.74 ± 12.16 | 56.49 ± 9.43 | 54.98 ± 10.20 | 1.927 | 0.149 |
| Średnica guzka (mm) | 12.89 ± 2.67 | 13.42 ± 2.31 | 13.45 ± 2.54 | 0.778 | 0.461 |
| Czas trwania choroby (miesiące) | 19.36 ± 6.58 | 17.20 ± 5.63 | 16.99 ± 5.42 | 2.986 | 0.054 |
| Odległość do opłucnej (mm) | 13.29 ± 1.29 | 13.52 ± 1.31 | 13.19 ± 1.52 | 0.714 | 0.492 |
| składnik GGO (%) | 61.68 ± 6.23 | 60.99 ± 6.39 | 60.92 ± 6.37 | 0.009 | 0.991 |
| Stopień wykształcenia szczelin płucnych [n (%)] | 0.973 | 0.192 | |||
| Niekompletne | 12 (25.00) | 17 (32.08) | 14 (29.79) | ||
| Proszę o dostarczenie tekstu źródłowego do tłumaczenia. | 36 (75.00) | 36 (67.92) | 33 (70.21) | ||
| Lokalizacja guzka [n (%)] | 6.546 | 0.586 | |||
| RUL | 5 (10.42) | 8 (15.09) | 7 (14.89) | ||
| RML | 8 (16.67) | 11 (20.76) | 6 (12.77) | ||
| RLL | 13 (27.08) | 12 (22.64) | 11 (23.40) | ||
| LUL | 9 (18.75) | 16 (30.19) | 14 (29.79) | ||
| LLL | 13 (27.08) | 6 (11.32) | 9 (19.15) |
Tabela 1: Bazowe cechy demograficzne i kliniczne populacji badawczej dopasowanej za pomocą wskaźnika skłonności (propensity score matching). Dane przedstawiono jako średnia ± SD lub n (%), w zależności od zmiennej. Porównania zmiennych bazowych nie wykazały statystycznie istotnych różnic między trzema grupami (wszystkie P > 0,05). Równowaga współzmiennych po dopasowaniu wskaźnika skłonności została oceniona przy użyciu standaryzowanych różnic średnich (SMDs), gdzie wartości <0,1 wskazywały na satysfakcjonujące dopasowanie. Skróty: GGO = zmętnienie typu matowej szyby; RUL = prawy płat górny; RML = prawy płat środkowy; RLL = prawy płat dolny; LUL = lewy płat górny; LLL = lewy płat dolny; SD = odchylenie standardowe; SMD = standaryzowana różnica średnich.
Porównanie perioperacyjnych parametrów ilościowych między grupami
Analiza porównawcza wykazała, że zarówno w grupie A-WALM, jak i V-WALM odnotowano znacznie krótszy czas lokalizacji, niższy całkowity odsetek powikłań oraz niższe całkowite koszty hospitalizacji w porównaniu z grupą CT-GL (P < 0,05, Tabela 2). Jednakże w grupach A-WALM i V-WALM zaobserwowano większe objętości drenażu pooperacyjnego oraz dłuższy czas utrzymania drenu klatki piersiowej (P < 0,05). W bezpośrednim porównaniu grup A-WALM i V-WALM, grupa A-WALM wykazała krótszy czas lokalizacji, ale większe objętości drenażu, dłuższy czas utrzymania drenu klatki piersiowej oraz zwiększony odsetek powikłań (P < 0,05), podczas gdy nie stwierdzono istotnych różnic w całkowitych kosztach hospitalizacji (P > 0,05). Nie wykryto istotnych różnic między trzema grupami pod względem odsetka skutecznych resekcji R0 przy początkowej resekcji klinowej (wskaźnik sukcesu lokalizacji), całkowitego czasu pobytu w szpitalu, marginesu odległości resekcji guza ani wyników patomorfologicznych (P > 0,05). Po skategoryzowaniu powikłań pod względem czasu ich wystąpienia, wszystkie powikłania związane z CT-GL były zdarzeniami związanymi z nakłuciem przedoperacyjnym, natomiast w grupach WALM nie wystąpiły takie zdarzenia przedoperacyjne. Powikłania śródoperacyjne wystąpiły wyłącznie w grupach WALM. Powikłania pooperacyjne, w tym przedłużający się wyciek powietrza i krwotok, zaobserwowano we wszystkich trzech grupach, przy czym odsetek ten był wyższy w grupach WALM (szczegóły w Tabeli 3). Wyniki analizy wieloczynnikowej, skorygowane o odległość guzka od opłucnej, lokalizację płata i operującego chirurga, potwierdziły wnioski z porównań jednoczynnikowych. Metoda lokalizacji pozostała istotnym niezależnym czynnikiem związanym zarówno z czasem procedury lokalizacji, jak i całkowitą objętością drenażu pooperacyjnego (P < 0,01 dla obu parametrów). Istotne różnice międzygrupowe (A-WALM vs. V-WALM vs. CT-GL) zidentyfikowane w analizie jednoczynnikowej utrzymały się po skorygowaniu o te potencjalne zmienne zakłócające. Warto zauważyć, że kluczowe wyniki pozostały spójne po uwzględnieniu potencjalnych zmiennych zakłócających w wieloczynnikowym modelu regresji logistycznej (patrz Tabela uzupełniająca S1).
| Parametr | A-WALM ( (n=48) | V-WALM (n=53) | CT-GL (n=47) | Wartość χ2/F/H | Wartość p |
| Pomyślna lokalizacja [n (%)] | 1.177 | 0.5 | |||
| Tak | 45 (93.75) | 48 (90.57) | 41 (87.23) | ||
| Nie | 3 (6.25) | 5 (9.43) | 6 (12.7) | ||
| Czas procedury lokalizacji (min) | 17.47 ± 1.69*& | 20.45 ± 1.21# | 27.89 ± 5.07 | 6.253 | <0.01 |
| Objętość drenażu pooperacyjnego (ml) | 137.5 (8)*& | 118 (8.5)# | 103 ( 14) | 121.782 | <0.001 |
| Czas utrzymania drenu w klatce piersiowej (dni) | 2.13 ± 0.42*& | 1.89 ± 0.19# | 1.73 ± 0.15 | 28.810 | <0.01 |
| Długość pobytu w szpitalu (dni) | 3.86 ± 0.28 | 3.7 ± 0.27 | 3.56 ± 0.28 | 0.07 | 0.93 |
| Powikłania związane z lokalizacją [n (%)] | 6.182 | 0.03 | |||
| Występujące | 8 (16.6)*& | 5 (9.43)# | 13 (27.6) | ||
| Brak | 42 (83.34) | 48 (90.57) | 34 (72.34) | ||
| Całkowite koszty hospitalizacji (CNY) | 2085.04± 1243.37& | 20126.4± 182.14# | 2562.98± 1396.95 | 59.17 | <0.01 |
| Margines odcięcia guza (cm) | 2.13 ± 0.76 | 2.09 ± 0.87 | 2.16 ± 0.52 | 0.010 | 0.529 |
| Ostateczna diagnoza patomorfologiczna [n (%)] | 6.274 | 0.617 | |||
| Zmiany łagodne | 2 (4.17) | 4 (7.54) | 1 (2.13) | ||
| Atypowa hiperplazja gruczołowa | 1 (2.08) | 2 (3.7) | 1 (2.13) | ||
| Gruczolakorak in situ | 18 (37.50) | 10 (18.87) | 12 (25.53) | ||
| Minimalnie inwazyjny gruczolakorak | 15 (31.25) | 20 (37.74) | 17 (36.17) | ||
| Inwazyjny gruczolakorak | 12 (25.0) | 17 (32.08) | 16 (34.04) |
Tabela 2: Wyniki okołoperacyjne resekcji klinowych w poszczególnych grupach. Skuteczną lokalizację zdefiniowano jednolicie dla wszystkich grup jako uzyskanie resekcji R0 (mikroskopowo ujemne marginesy) podczas pierwszej resekcji klinowej, bez konieczności przeprowadzania dodatkowych resekcji (tj. sukces początkowej resekcji klinowej). Przypadki wymagające procedur naprawczych uznano za niepowodzenia w odniesieniu do tego głównego punktu końcowego, ale włączono je do analizy intencji leczenia (intention-to-treat) dla wszystkich pozostałych wyników okołoperacyjnych. Czas procedury lokalizacji mierzono jako czas od początkowej preparacji naczynia wododziałowego do pełnej wizualizacji granic tkanek docelowych dla A-WALM/V-WALM oraz od rozpoczęcia skanowania pod kontrolą TK do pomyślnego umieszczenia markera dla CT-GL. Należy zauważyć, że pomiary te reprezentują różne etapy procesu klinicznego. Czas dla WALM odzwierciedla wyłącznie etap śródoperacyjny, podczas gdy czas dla CT-GL obejmuje całą przedoperacyjną procedurę lokalizacji, w tym ułożenie pacjenta i skanowanie. Dlatego bezpośrednie porównanie tych wartości liczbowych należy interpretować z ostrożnością. Odnotowane krótsze czasy dla WALM odzwierciedlają przewagę procesu lokalizacji śródoperacyjnej, a nie wyższą prędkość techniczną, ponieważ czas CT-GL obejmuje dodatkowe etapy przedoperacyjne. Istotność statystyczną oznaczono w następujący sposób: „*” oznacza istotne różnice między A-WALM a V-WALM (P < 0.05, po korekcie Bonferroniego); „#” wskazuje na istotne różnice między A-WALM a CT-GL (P < 0.05, po korekcie Bonferroniego); „&” oznacza istotne różnice między V-WALM a CT-GL (P < 0.05, po korekcie Bonferroniego). Skróty: A-WALM = metoda lokalizacji wododziału tętniczego; CT = tomografia komputerowa; ICG = indocyjanina zielona; V-WALM = metoda lokalizacji wododziału żylnego; CT-GL = lokalizacja pod kontrolą TK.
| Grupa | Przypadki (n) | Powikłania przedoperacyjne | Powikłania śród-/pooperacyjne | Ogólne powikłania | |||
| Ból | Odma opłucnowa | Przemieszczenie znacznika | Krwotok | Przedłużający się wyciek powietrza | |||
| A-WALM | 48 | 0 | 0 | 0 | 4 (8.3) | 4 (8.33) | 8 (16.6) |
| V-WALM | 53 | 0 | 0 | 0 | 2 (3.76) | 3 (5.67) | 5 (9.43) |
| CT-GL | 47 | 6 (12.7) | 2 (4.26) | 2 (4.26) | 1 (2.12) | 2 (4.26) | 13 (27.67) |
Tabela 3: Częstość występowania powikłań związanych z lokalizacją podczas torakoskopowych resekcji klinowych w poszczególnych grupach [n (%)]. Powikłania skategoryzowano według czasu wystąpienia: (1) powikłania przedoperacyjne (wyłącznie w grupie CT-GL): ból, odma opłucnowa i przemieszczenie markera; (2) powikłania śródoperacyjne: krwawienie i wypadnięcie markera; (3) powikłania pooperacyjne (występujące w dowolnej grupie): przedłużający się przeciek powietrza (>5 dni) i krwotok (objętość drenażu ≥20 mL w 1. dobie pooperacyjnej). Przedłużający się przeciek powietrza: przeciek powietrza trwający > 5 dni; krwotok pooperacyjny: objętość drenażu ≥ 20 mL w pierwszej dobie pooperacyjnej. Powikłania przedoperacyjne są specyficzne dla procedury CT-GL. Powikłania śród- i pooperacyjne (krwotok pooperacyjny: objętość drenażu ≥ 20 mL w pierwszej dobie pooperacyjnej; przedłużający się przeciek powietrza > 5 dni) mogły wystąpić w dowolnej z grup. „Ogólny wskaźnik powikłań” podano jako zbiorcze odniesienie do całkowitego obciążenia zdarzeniami niepożądanymi związanymi z każdą strategią lokalizacji. Jednak ze względu na to, że czas i charakter powikłań różnią się zasadniczo między CT-GL a WALM, bezpośrednie porównanie wskaźników ogólnych nie jest właściwe do oceny bezpieczeństwa. Zaleca się, aby czytelnicy odwołali się do specyficznych profili powikłań, aby w znaczący sposób porównać odmienne wzorce ryzyka między tymi technikami. Skróty: A-WALM = metoda lokalizacji obszarów zlewowych tętniczych; CT = tomografia komputerowa; ICG = zieleń indocyjaninowa; V-WALM = metoda lokalizacji obszarów zlewowych żylnych; CT-GL = lokalizacja pod kontrolą CT.
Tabela uzupełniająca S1. Wieloczynnikowe uogólnione modele liniowe i analizy regresji logistycznej dla kluczowych punktów końcowych w okresie okołooperacyjnym w grupach A-WALM, V-WALM i CT-GL.Uwaga: (1) Dopasowanie typu modelu i wielkości próby: w przypadku wyników ciągłych (czas procedury lokalizacji, objętość drenażu pooperacyjnego, całkowite koszty hospitalizacji, czas przebywania drenu w klatce piersiowej) zastosowano uogólnione modele liniowe; w przypadku wyników binarnych (sukces lokalizacji, powikłania związane z lokalizacją) zastosowano regresję logistyczną. (2) Grupy referencyjne: dla parametru „Grupa” jako referencję przyjęto CT-GL; dla „Lokalizacji guzka” jako referencję przyjęto prawy płat górny; dla „Chirurga” jako referencję przyjęto chirurga 1. Dla wyników binarnych kategoria referencyjna reprezentuje „stan bazowy” (np. „Niepowodzenie” w przypadku sukcesu lokalizacji). (3) Interpretacja parametrów: dla wyników ciągłych „Współczynnik” wskazuje zmianę punktu końcowego na każdą jednostkę wzrostu zmiennej niezależnej (lub w stosunku do grupy referencyjnej dla zmiennych kategorycznych). Dla wyników binarnych OR > 1 wskazuje na zwiększone szanse wystąpienia punktu końcowego, natomiast OR < 1 wskazuje na zmniejszone szanse. (4) Ważność modelu: uogólnione modele liniowe spełniają założenia (liniowość, homoskedastyczność) potwierdzone analizą residuów; regresja logistyczna wykazuje dobre dopasowanie w teście Hosmera-Lemeshow (wskaźnik sukcesu: χ2 = 5.28, P = 0.721; powikłania: χ2 = 4.85, P = 0.74). VIF < 1.5 dla wszystkich zmiennych, co potwierdza brak silnej współliniowości. Skróty: A-WALM = metoda lokalizacji w obszarze watershed tętniczym; CT = tomografia komputerowa; V-WALM = metoda lokalizacji w obszarze watershed żylnym; CT-GL = lokalizacja pod kontrolą CT; OR = iloraz szans; CI = przedział ufności; VIF = czynnik amplifikacji wariancji. Prosimy kliknąć tutaj, aby pobrać ten plik.
Wytyczne dotyczące wyboru metody A-WALM lub V-WALM podczas resekcji klinowej guzków płucnych (Tabela 4)
Zasady preferencji wyboru między A-WALM a V-WALM sformułowano na podstawie kompleksowej oceny kilku wskaźników okołoperacyjnych, w tym możliwości identyfikacji naczyń w przedoperacyjnej rekonstrukcji 3D, śródoperacyjnej trudności odsłonięcia naczyń, czasu trwania barwienia fluorescencyjnego oraz wyników pooperacyjnych, takich jak objętość drenażu. Zasady te uwzględniają również inherentne cechy anatomiczne naczyń segmentowych oraz stopień kompletności szczelin opłucnowych, które mają krytyczny wpływ na techniczną wykonalność i profil ryzyka każdej z metod.
W przypadku całkowitych szczelin płucnych, metodę A-WALM można rozważyć w odniesieniu do guzków zlokalizowanych w: (1) segmencie tylnym prawego płata górnego; (2) prawym płacie środkowym; (3) segmencie wierzchołkowo-tylnym lewego płata górnego; (4) segmencie grzbietowym obu płatów dolnych; (5) przednio-przyśrodkowych segmentach podstawnych lewego płata dolnego oraz (6) przyśrodkowych i przednich segmentach podstawnych prawego płata dolnego. Z kolei metoda V-WALM jest zalecana dla guzków znajdujących się w: (1) segmencie przednim i języczkowym lewego płata górnego oraz (2) tylnych i bocznych segmentach podstawnych obu płuc. W przypadku guzków położonych w segmentach wierzchołkowym i przednim prawego płata górnego, można zastosować zarówno A-WALM, jak i V-WALM z porównywalną skutecznością. W przypadku niepełnych szczelin płucnych, V-WALM może być preferowaną metodą dla guzków w prawym płacie środkowym i segmencie wierzchołkowo-tylnym lewego płata górnego, podczas gdy kryteria wyboru dla pozostałych segmentów pozostają zgodne z kryteriami dla szczelin całkowitych. Takie zróżnicowane podejście uwzględnia zarówno dostępność naczyniową, jak i wykonalność techniczną w różnych warunkach anatomicznych.
| NRozkład guzków w segmentach płucnych | A-WALM | V-WALM | A-WALM | V-WALM | |||
| Całkowita szczelina opłucnowa | Niepełna szczelina międzypłatowa płuc | ||||||
| RUL | Segment apikalny | △ | △ | ||||
| Odcinek tylny | √ | √ | |||||
| Odcinek przedni oka | △ | △ | |||||
| RML | Segment boczny | √ | √ | ||||
| Segment przyśrodkowy | √ | √ | |||||
| RLL | Segment grzbietowy | √ | √ | ||||
| Przyśrodkowy segment podstawny | √ | √ | |||||
| Przedni segment podstawny | √ | √ | |||||
| Boczny segment podstawny | √ | √ | |||||
| Segment podstawny tylny | √ | √ | |||||
| LUL | Segment apikoposteriorny | √ | √ | ||||
| Odcinek przedni oka | √ | √ | |||||
| Górny wycinek języczka | √ | √ | |||||
| Dolny wycinek języczka | √ | √ | |||||
| LLL | Segment grzbietowy | √ | √ | ||||
| Przednioprzyśrony segment podstawny | √ | √ | |||||
| Boczny segment podstawny | √ | √ | |||||
| Segment tylny podstawny | √ | √ | |||||
Tabela 4: Eksploracyjne wytyczne dotyczące wyboru A-WALM i V-WALM w torakoskopowej resekcji klinowej płuca (na podstawie uzasadnienia anatomicznego i doświadczenia ośrodka). „√” oznacza preferowaną metodę lokalizacji; „△” oznacza brak istotnych różnic między dwiema metodami lokalizacji. Zalecenia te mają charakter eksploracyjny i wynikają z uzasadnienia anatomicznego oraz doświadczenia ośrodka, a nie z analizy podgrup danych dotyczących wyników dla poszczególnych segmentów. Mają one na celu zapewnienie praktycznych wskazówek przy podejmowaniu decyzji klinicznych i wymagają prospektywnej walidacji w przyszłych badaniach. W przypadkach niepełnych szczelin V-WALM jest zalecany tylko wtedy, gdy odpowiednią żyłę segmentową można bezpiecznie zidentyfikować i zamknąć; jeśli preparacja żyły jest również utrudniona, należy rozważyć alternatywne strategie. Skróty: A-WALM = tętnicza metoda lokalizacji w obszarze wododziału; V-WALM = żylna metoda lokalizacji w obszarze wododziału.
Dostępność danych
Zbiory danych wspierające wnioski zawarte w niniejszym artykule zostały zamieszczone w tekście artykułu oraz w Tabeli uzupełniającej S1 i Tabeli uzupełniającej S2.
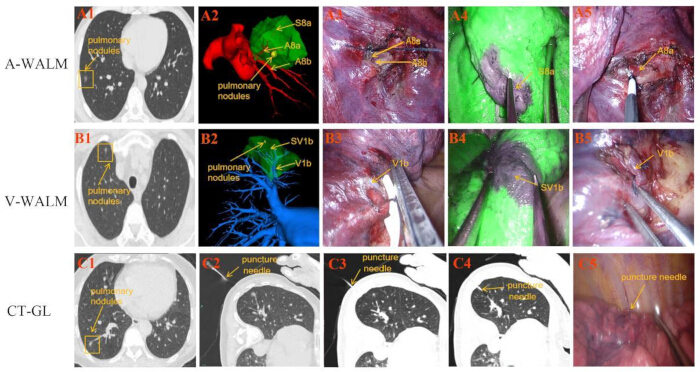
Rycina 1Schematy lokalizacji A-WALM, V-WALM i CT-GL. (A1–A5) A-WALM: (A1) Przedoperacyjna tomografia komputerowa klatki piersiowej ukazująca lokalizację guzka oraz planowaną marginesową granicę resekcji. (A2) Rekonstrukcja 3D z identyfikacją docelowej tętnicy obszaru granicznego oraz segmentu płuca do resekcji. (A3) Śródoperacyjne wypreparowanie i czasowe zamknięcie tętnicy docelowej. (A4) Wizualizacja fluorescencyjna i znakowanie granicy tkanki po wstrzyknięciu ICG. (A5) Wykonano resekcję klinową i uwolniono tętnicę. (B1–B5) V-WALM: (B1) Przedoperacyjna tomografia komputerowa klatki piersiowej ukazująca lokalizację guzka oraz planowany margines resekcji. (B2) Rekonstrukcja 3D identyfikująca docelową żyłę watershed oraz segment płuca przeznaczony do resekcji. (B3) Wewnątrzoperacyjne wypreparowanie i czasowe zamknięcie docelowej żyły. (B4) Wizualizacja fluorescencyjna i znakowanie granicy tkanki po wstrzyknięciu ICG. (B5) Wykonano resekcję klinową i uwolniono żyłę. (C1–C5) CT-GL: (C1) Przedoperacyjna tomografia komputerowa klatki piersiowej obrazująca lokalizację guzka. (C2) Planowanie przedproceduralne głębokości i kąta wprowadzenia igły do punkcji. (C3) Wprowadzenie igły prowadzącej do przestrzeni międzyżebrowej sąsiadującej z guzkiem. (C4) Umiejscowienie igły punkcyjnej w miejscu docelowym. (C5) Widok śródoperacyjny igły punkcyjnej w miąższu płuca. Skróty: A-WALM = metoda lokalizacji obszaru przejściowego tętniczego; CT = tomografia komputerowa; ICG = zieleń indocyjaninowa; V-WALM = metoda lokalizacji obszaru przejściowego żylnego; CT-GL = lokalizacja pod kontrolą TK. Proszę kliknąć tutaj, aby wyświetlić powiększoną wersję tej figury.
Tabela uzupełniająca S2. Surowe dane stanowiące podstawę wniosków z niniejszego badania. Aby pobrać ten plik, kliknij tutaj.
Dyskusja
Powszechne stosowanie niskodawnej tomografii komputerowej (CT) zwiększyło wykrywalność raka płuca we wczesnym stadium, przy czym GGO jest dominującym znaleziskiem obrazowym8,9. Technologia rekonstrukcji 3D jest obecnie szeroko stosowana w planowaniu przedoperacyjnym leczenia raka płuca, zapewniając wysokiej jakości modele cyfrowe jako referencje dla resekcji klinowej płuca10,11,12. Ponadto metoda wizualizacji płaszczyzny docelowego segmentu płuca poprzez blokowanie przepływu krwi w naczyniach płucnych została szeroko uznana za bezpieczną i niezawodną13,14. WALM integruje technologię rekonstrukcji 3D z zasadą okluzji naczyń watershed w celu identyfikacji płaszczyzny międzysegmentowej. Dzięki przedoperacyjnej rekonstrukcji zależności między obszarem barwienia naczyń watershed a lokalizacją guzka, technika ta tymczasowo zamyka naczynie watershed podczas operacji, aby uzyskać śródoperacyjną lokalizację w czasie rzeczywistym, zwizualizować segment płuca zawierający guzek i przeprowadzić resekcję klinową docelowej tkanki płucnej. A-WALM działa na zasadzie zablokowania przepływu krwi tętniczej, co indukuje utratę perfuzji krwi w tkance płucnej watershed. Ponieważ ICG dystrybuuje się w sposób zależny od przepływu krwi, jego zdolność do dotarcia do dystalnego łoża naczyniowego jest w takich warunkach upośledzona. Skutkuje to lokalnym "defektem fluorescencji", który umożliwia wsteczne barwienie tkanki płucnej watershed15.
W przeciwieństwie do tego, V-WALM moduluje ciśnienie przepływu krwi, aby utrudnić odpływ żylny w obszarze zamknięcia, co prowadzi do sytuacji, w której ciśnienie w naczyniach włosowatych przekracza ciśnienie tętnicze segmentowe. Ta zmiana fizjologiczna zapobiega przedostawaniu się ICG do naczyń powierzchniowych opłucnej w obrębie lokalnym, co pozwala na uzyskanie wstecznego barwienia tkanki płuca w obszarze watershed16. Zatem zamknięcie docelowej tętnicy lub żyły pozwala na wyraźną wizualizację płaszczyzny docelowej tkanki płuca. Dla czytelników bez przygotowania klinicznego przebieg operacji wygląda następująco: przedoperacyjna rekonstrukcja 3D pozwala zidentyfikować docelowe naczynie; w trakcie operacji naczynie zostaje tymczasowo zamknięte; ICG jest wstrzykiwane dożylnie; zaznacza się granicę między fluorescencyjną a niefluorescencyjną częścią płuca; naczynie zostaje uwolnione; a następnie wykonuje się resekcję klinową wzdłuż zaznaczonej linii. Cały etap lokalizacji trwa około 1–2 min. Obecnie brakuje jednak systematycznej oceny lub analizy wyboru pomiędzy metodą A-WALM a V-WALM w praktyce klinicznej.
W niniejszym badaniu przeanalizowano zalety i wady różnych metod lokalizacji u 148 pacjentów poddanych resekcji klinowej płuca. Wyniki wykazały, że w porównaniu z CT-GL, zarówno A-WALM, jak i V-WALM wiązały się z krótszym czasem lokalizacji, niższym wskaźnikiem powikłań związanych z lokalizacją oraz niższymi całkowitymi kosztami hospitalizacji. Jednakże metoda WALM wiązała się ze zwiększoną objętością drenażu pooperacyjnego i dłuższym czasem utrzymania drenu klatki piersiowej. Może to wynikać z dodatkowej dyssekcji naczyniowej wymaganej podczas lokalizacji metodą WALM, co zwiększa ryzyko krwawienia i przecieku powietrza, opóźniając tym samym usunięcie drenu. Nie zaobserwowano istotnych różnic między WALM a CT-GL w zakresie skuteczności lokalizacji, odległości marginesu resekcji guza, czasu hospitalizacji ani rozkładu pooperacyjnych wyników patomorfologicznych. Wskazuje to, że podobnie jak tradycyjna metoda CT-GL, WALM pozwala na precyzyjną resekcję guzków płucnych bez upośledzenia pooperacyjnej oceny patologicznej, co podkreśla jej potencjał w lokalizacji guzków.
Ponadto trzech pacjentów z grupy CT-GL nie poddało się procedurze CT-GL, ponieważ ich guzki były przesłonięte przez duże naczynia serca, żebra i łopatki. Zamiast tego zastosowano lokalizację WALM, co dodatkowo potwierdza przydatność metody lokalizacji opartej na analizie linii podziału w lokalizowaniu guzków płucnych w nietypowych położeniach. Badanie to wykazało również, że A-WALM wymagał krótszego czasu lokalizacji niż V-WALM, co może wynikać ze złożonych i zmiennych wzorców rozgałęzień żył, co utrudnia ich identyfikację. Jednak w porównaniu z V-WALM, A-WALM wiązał się z większą objętością drenażu pooperacyjnego, dłuższym czasem utrzymania drenu w klatce piersiowej oraz wyższą częstością występowania powikłań związanych z lokalizacją. Różnice te prawdopodobnie odzwierciedlają zwiększone ryzyko krwawienia i przecieku powietrza podczas procedur A-WALM. Nie stwierdzono istotnych różnic w czasie pobytu w szpitalu ani w całkowitych kosztach hospitalizacji pomiędzy oboma podejściami. Warto zauważyć, że podczas gdy A-WALM konsekwentnie generował obszar zabarwiony barwnikiem, który utrzymywał się przez około 3–4 min, V-WALM zapewniał stabilne zabarwienie jedynie przez 1–2 min. Niemniej jednak, to 1–2-minutowe okno było wystarczające do całkowitego wyznaczenia marginesów, co jest zgodne z wcześniejszymi doniesieniami17.
W trzech grupach objętych niniejszym badaniem odnotowano łącznie 14 przypadków niepowodzenia wstępnej resekcji klinowej, w tym 3 przypadki w grupie A-WALM, 5 przypadków w grupie V-WALM oraz 6 przypadków w grupie CT-GL. Główne przyczyny niepowodzenia lokalizacji technicznej były następujące: wariacje anatomiczne segmentowych naczyń płucnych (1 przypadek w grupie A-WALM i 2 przypadki w grupie V-WALM), słabe barwienie fluorescencyjne ICG (2 przypadki w grupie A-WALM i 3 przypadki w grupie V-WALM), szczególne położenie guzka przesłonięte przez wielkie naczynia serca/struktury kostne (3 przypadki w grupie CT-GL) oraz przemieszczenie/wysunięcie igły lokalizacyjnej (3 przypadki w grupie CT-GL). We wszystkich niepowodzonych przypadkach podjęto niezwłoczne śródoperacyjne działania naprawcze, obejmujące rozszerzenie zakresu resekcji klinowej, przejście na lokalizację segmentową lub wykonanie powtórnej lokalizacji przez nakłucie. Ostateczną resekcję R0 osiągnięto pomyślnie u wszystkich 148 pacjentów. Do obliczenia głównego punktu końcowego (wskaźnika sukcesu wstępnej resekcji klinowej) 14 niepowodzeń wliczono do mianownika jako przypadki nieudane.
W przypadku wyników wtórnych (np. czasu trwania procedury lokalizacji, objętości drenażu pooperacyjnego, czasu hospitalizacji) do analizy włączono wszystkich 148 pacjentów zgodnie z przypisaną grupą (analiza intention-to-treat), niezależnie od tego, czy wymagane były działania naprawcze. Nie wystąpiły ciężkie powikłania pooperacyjne, a rokowania nie różniły się istotnie od grupy z udaną lokalizacją. Analiza powikłań wykazała odmienne profile bezpieczeństwa dla obu technik. Ponieważ czas wystąpienia i charakter powikłań różnią się zasadniczo między CT-GL a WALM, ogólny wskaźnik powikłań nie powinien być stosowany jako bezpośrednia miara porównania bezpieczeństwa. Wyższy ogólny wskaźnik powikłań przy CT-GL wynikał głównie z ryzyk przedoperacyjnych (np. ból związany z nakłuciem, odma opłucnowa), które są nieodłączne dla przezskórnego wprowadzania igły. Z kolei powikłania w przypadku A-WALM i V-WALM miały charakter wyłącznie śród- lub pooperacyjny, głównie krwotoki i przedłużający się przeciek powietrza, wynikające z preparowania i zamykania naczyń wnęki. Ponadto, choć obie techniki WALM wykazały istotnie krótsze zarejestrowane czasy niż CT-GL, porównanie to wymaga ostrożnej interpretacji ze względu na zasadnicze różnice w zakresie mierzonych parametrów. Czas WALM odzwierciedla pojedynczy etap śródoperacyjny (od preparowania naczyń do zaznaczenia granic), podczas gdy czas CT-GL obejmuje cały proces lokalizacji przedoperacyjnej (od skanowania TK do umieszczenia markera). Zatem zaobserwowana przewaga czasowa WALM odzwierciedla przede wszystkim zoptymalizowany, zintegrowany z salą operacyjną przepływ pracy, a nie tylko szybsze wykonanie techniczne. Integracja ta eliminuje konieczność przeprowadzenia osobnej procedury przedoperacyjnej, co potencjalnie zapewnia większą ogólną wydajność.
Przy wyborze odpowiedniej metody lokalizacji guzka płucnego głównym kryterium jest wskaźnik sukcesu lokalizacji, ponieważ bezpośrednio determinuje on powodzenie operacji i ma znaczący wpływ na powrót pacjenta do zdrowia oraz doświadczenia medyczne. W niniejszym badaniu nie stwierdzono istotnych różnic w wskaźnikach sukcesu lokalizacji pomiędzy metodami A-WALM, V-WALM i CT-GL, co może wynikać z zastosowania wysokiej jakości danych CT, zaawansowanej technologii rekonstrukcji 3D oraz biegłości klinicznej badaczy. Dla lekarzy i placówek medycznych o różnym poziomie doświadczenia metoda CT-GL może być bardziej odpowiednim wyborem, jeśli występują następujące bariery: (1) brak możliwości uzyskania danych CT o wysokiej rozdzielczości; (2) niezdolność do wykonania precyzyjnej rekonstrukcji 3D naczyń płucnych; (3) trudności w dokładnej lokalizacji naczyń obszaru watershed ze względu na rozległe zmienności naczyniowe lub ograniczoną biegłość techniczną. Ponadto żyły płucne wykazują złożone i zmienne wzorce rozgałęzień, podczas gdy tętnice płucne często biegną równolegle do oskrzeli, wykazując mniejszą zmienność i bardziej regularne przebiegi. W związku z tym metoda A-WALM może być preferowaną opcją lokalizacji WALM w sytuacjach, gdy śródoperacyjna identyfikacja żył płucnych obszaru watershed jest utrudniona.
W przypadku całkowitych szczelin płucnych, metoda A-WALM jest preferowana dla tylnego segmentu górnego płata prawego, płata środkowego prawego, segmentu apikoposteriornego górnego płata lewego oraz grzbietowych i przednio-przyśrodkowych segmentów podstawnych obu płatów dolnych. Preferencja ta wynika z wyraźniejszej struktury anatomicznej tętnic w tych obszarach, łatwości ich odsłonięcia, dłuższego czasu wizualizacji po zamknięciu oraz mniejszej liczby odgałęzień lub wariantów anatomicznych. Z kolei metoda V-WALM może oferować korzyści w przypadku przedniego segmentu górnego płata lewego, segmentu języczkowego górnego płata lewego oraz bocznych i tylnych segmentów podstawnych obu płatów dolnych, ze względu na powierzchowny przebieg żył płucnych w tych obszarach. W wierzchołkowym i przednim segmencie górnego płata prawego zarówno tętnice, jak i żyły są położone powierzchownie i łatwo dostępne, a podejścia chirurgiczne i złożoność anatomiczna są porównywalne, co umożliwia zastosowanie metody A-WALM lub V-WALM. W przypadkach niepełnych szczelin płucnych wymagających rozdzielenia, metoda A-WALM może powodować dodatkowe urazy, co sprawia, że bardziej odpowiednia staje się metoda V-WALM, w której powierzchowne żyły służą jako naczynia graniczne (watershed vessels). Na przykład w przypadku płata środkowego prawego lub segmentu apikoposteriornego górnego płata lewego z niepełnymi szczelinami zaleca się preparację anatomiczną i tymczasowe zamknięcie żył granicznych. Przewaga ta nie jest jednak uniwersalna i zależy od konkretnej lokalizacji guzka oraz indywidualnej anatomii naczyniowej. Dlatego nasza rekomendacja stosowania V-WALM w przypadkach niepełnych szczelin powinna być stosowana z zastrzeżeniem, że metoda V-WALM jest preferowana tylko wtedy, gdy odpowiednią żyłę segmentową można bezpiecznie zidentyfikować i zamknąć. Jeśli anatomia żylna jest również niekorzystna, należy rozważyć strategie alternatywne, takie jak CT-GL. Gdy guzki znajdują się w pobliżu wnęki, głębokie położenie anatomiczne tętnic płucnych w tym regionie utrudnia ich preparację, zwiększając ryzyko uszkodzenia tkanek i potencjalnego krwawienia. W takich przypadkach V-WALM może stanowić alternatywę o niższym ryzyku, pozwalając uniknąć głębokiej preparacji tętnic.
Choć metoda WALM wykazała wysoką ogólną skuteczność, przypadki niepowodzeń w lokalizacji w naszej kohorcie wymagają szczegółowej analizy w celu usprawnienia przyszłej praktyki. Główne czynniki przyczyniające się do tych zdarzeń można podzielić na trzy obszary: złożone wzorce drenażu żylnego, niedopasowanie granicy obszaru wododziału do lokalizacji guzka oraz naturalną krzywą uczenia się techniki.
Niniejsze badanie obarczone jest kilkoma ograniczeniami: (1) Długoterminowe powikłania związane z WALM, takie jak zakrzepica żylna wtórna do V-WALM lub zaburzenia anatomiczne wnęki płucne wynikające z A-WALM, a także długofalowy wpływ obu metod na funkcję płuc, wymagają dalszego monitorowania i obserwacji. (2) Specyficzne wariacje anatomiczne lub obecność rozedmy mogą wpływać na obszar zabarwienia wstecznego w docelowej tkance płuca; nie zostało to jednak ocenione w niniejszym badaniu. (3) Zaproponowane preferencyjne zasady dotyczące metod lokalizacji mają charakter eksploracyjny i zostały sformułowane przy założeniu, że wszystkie trzy metody lokalizacji są wolne od czynników ograniczających, bez uwzględnienia wielu zmiennych obiektywnych. W związku z tym uzasadnione są dalsze badania z udziałem klinicystów i placówek medycznych o różnym stopniu doświadczenia w praktyce. (4) Ze względu na różnice proceduralne między interwencjami, nie było możliwe zastosowanie maskowania lekarzy lub pacjentów, co mogło wprowadzić błąd wykonania. Niemniej jednak błąd pomiaru został rygorystycznie kontrolowany poprzez zastosowanie maskowania osób oceniających wyniki. (5) Było to badanie retrospektywne bez randomizacji, a wybór metody lokalizacji był zależny od lokalizacji guzka, kompletności szczelin, anatomii naczyniowej oraz preferencji chirurga, co mogło wprowadzić błąd selekcji. Chociaż w celu skorygowania czynników zakłócających zastosowano dopasowanie wyników skłonności (propensity score matching) oraz analizy wielowymiarowe, nie można całkowicie wykluczyć resztkowych lub niemierzonych czynników zakłócających. Przyszłe prospektywne badania randomizowane są niezbędne do walidacji porównawczej skuteczności trzech metod lokalizacji. Opracowanie nowych metodologii w przyszłych badaniach będzie kluczowe dla przełamania tych ograniczeń metodologicznych.
WALM pełni funkcję intuicyjnego narzędzia do śródoperacyjnego naprowadzania, które uzupełnia, a nie zastępuje skrupulatną ocenę przedoperacyjną. Jest optymalnie wskazany do resekcji klinowej u starannie wybranych pacjentów (np. tych z małymi guzkami, głównie o charakterze matowej szyby lub przedinwazyjnymi), zapewniając wizualizację w czasie rzeczywistym w celu ustalenia precyzyjnych marginesów. Jednak ze względu na retrospektywny charakter niniejszego badania oraz możliwość wystąpienia błędu selekcji, nasze wnioski należy interpretować z ostrożnością. Przy wyborze metody lokalizacji należy również wziąć pod uwagę zwiększony drenaż pooperacyjny i dłuższy czas utrzymywania drenu w klatce piersiowej związany z WALM. W związku z tym WALM może stanowić wykonalną alternatywę dla CT-GL u wybranych pacjentów, lecz obecne dane nie wspierają szerszych twierdzeń o jego wyższości. Jego potencjalna rola jako uzupełnienia w segmentektomii anatomicznej wymaga dalszych badań.
Oświadczenia
Autorzy nie deklarują żadnych konfliktów interesów.
Podziękowania
Badanie to zostało sfinansowane przez Projekt Naukowo-Technologiczny na rzecz Rozwoju Rolniczego i Społecznego w dystrykcie Yinzhou, Ningbo, Chiny (Numer: 20201YZQ010102).
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| nici jedwabne 7-0 | Ethicon (lub lokalny dostawca) | Brak danych | Brak danych |
| Kleszczyk typu Bulldog | Medline (lub lokalny dostawca) | Brak danych | Brak danych |
| Zieleń indocyjaninowa (ICG) | Generyk (np. Yichuang Pharmaceutical) | Brak danych | Brak danych |
| Zszywacz liniowy | Ethicon lub Medtronic | Brak danych | Brak danych |
| Oprogramowanie SPSS | IBM Corp., Armonk, NY, USA | Wersja 26.0 | RRID: SCR_002865 |
| System fluorescencyjny Storz IMAGE1 S 3D | Karl Storz SE&Co.KG, Tuttlingen, Niemcy | Brak danych | Brak danych |
| United Imaging Analysis System (oprogramowanie do rekonstrukcji 3D ) | United Imaging Healthcare, Szanghaj, Chiny | Brak danych | Brak danych |
Bibliografia
- Lancaster HL, Heuvelmans MA, Oudkerk M. Low-dose computed tomography lung cancer screening: clinical evidence and implementation research. J Intern Med. 2022;292(1):68-80.
- Yang YH, et al. Comparison of the effectiveness of anchoring needles and coils in localizing multiple nodules in the lung. BMC Pulm Med. 2022;22(1):393.
- Wang Y, Chen E. Advances in the localization of pulmonary nodules: a comprehensive review. J Cardiothorac Surg. 2024;19(1):396.
- Wang L, et al. Computed tomography-guided localization of pulmonary nodules prior to thoracoscopic surgery. Thorac Cancer. 2023;14(2):119-26.
- Chu XP, et al. Watershed analysis of the target pulmonary artery for real-time localization of non-palpable pulmonary nodules. Transl Lung Cancer Res. 2021;10(4):1711-9.
- Luo Z, Wang T. Watershed analysis in wedge resection of pulmonary pure ground-glass nodules hardly localized by CT-guided puncture. BMC Surg. 2023;23(1):139.
- Li H, et al. Study of the intersegmental veins between S5 and S8 based on 3D reconstruction. J Gastrointest Surg. 2023;27(10):2085-91.
- Woo W, et al. Histopathologic fate of resected pulmonary pure ground glass nodule: a systematic review and meta-analysis. J Thorac Dis. 2024;16(2):924-34.
- Wei Y, et al. Integrating multimodal features to predict the malignancy of pulmonary ground-glass nodules: a multicenter prospective model development and validation study. Front Oncol. 2025;15:1547816.
- Shi J, Xing F, Liu Y, Liang T. Three-dimensional reconstruction for the whole lung with early multiple pulmonary nodules. J Vis Exp. 2023;(200):e65786.
- Chen C, et al. Study on high-precision three-dimensional reconstruction of pulmonary lesions and surrounding blood vessels based on CT images. Opt Express. 2024;32(2):1371-90.
- Kato H, et al. Thoracoscopic anatomical lung segmentectomy using 3D computed tomography simulation without tumour markings for non-palpable and non-visualized small lung nodules. Interact Cardiovasc Thorac Surg. 2017;25(3):434-41.
- Zhang J, et al. Application of indocyanine green injection guided by electromagnetic navigation bronchoscopy in localization of pulmonary nodules. Transl Lung Cancer Res. 2021;10(12):4414-22.
- Zhou S, et al. Application of arterial basin analysis for localization in thoracoscopic pulmonary wedge resection. Chin J Gen Pract. 2024;22(1):26-9.
- Huang C, et al. Vein watershed analysis locational method versus computed tomography-guided percutaneous localization for detecting non-palpable peripheral pulmonary nodules: a real-world study of non-inferiority. Interdiscip Cardiovasc Thorac Surg. 2025;40(1):ivae225.
- Xu G, et al. Intersegmental plane simulation based on the bronchus-vein-artery triad in pulmonary segmentectomy. Transl Cancer Res. 2021;10(11):4702-13.
- Misaki N, et al. New clinically applicable method for visualizing adjacent lung segments using an infrared thoracoscopy system. J Thorac Cardiovasc Surg. 2010;140(4):752-6.