Niniejsza praca przedstawia powtarzalny schemat postępowania w celu optymalizacji układów wystaw immersyjnych poprzez połączenie adaptacyjnego symulowanego wyżarzania, doboru propozycji zależnego od etapu oraz kontroli ponownego nagrzewania. Wybrany układ został zaimplementowany w środowisku wystawy w rzeczywistości wirtualnej i oceniony przy użyciu metryk kosztów przestrzennych, logów behawioralnych uczestników oraz ocen wystawionych po doświadczeniu.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł badawczy
Optymalizacja projektowania imersyjnej przestrzeni wystawienniczej z wykorzystaniem adaptacyjnego symulowanego wyżarzania z ponownym nagrzewaniem oraz ewaluacji w rzeczywistości wirtualnej
W tym artykule
Podsumowanie
Streszczenie
Immersyjne przestrzenie wystawowe wymagają układów zapewniających efektywną cyrkulację, przejrzystą nawigację, zrównoważoną interakcję oraz komfortowe doświadczenie środowiskowe. Jednakże plany wystaw są często opracowywane poprzez manualne decyzje projektowe, co utrudnia jednoczesną ocenę długości trasy, dostępności wizualnej, ryzyka tłoku, komfortu środowiskowego oraz rozkładu węzłów interakcji. W niniejszym badaniu opracowano i oceniono przepływ optymalizacji projektu przestrzennego oparty na adaptacyjnym symulowanym wyżarzaniu z wyborem propozycji zależnym od etapu oraz kontrolą ponownego podgrzewania. Zbudowano immersyjną halę wystawową o wymiarach 36 m x 24 m, zawierającą sześć stref tematycznych, korytarze przejściowe, jeden obszar odpoczynku oraz wiele węzłów interakcji. Porównano trzy warianty układu: układ manualny, układ oparty na standardowym symulowanym wyżarzaniu oraz układ oparty na adaptacyjnym symulowanym wyżarzaniu z ponownym podgrzewaniem. Model optymalizacji minimalizował ważoną funkcję kosztu przestrzennego, która uwzględniała dystans marszu, dostępność wizualną, tłok, komfort środowiskowy i równowagę interakcji. Wybrane układy zaimplementowano w scenach wystawowych w rzeczywistości wirtualnej i oceniono za pomocą dzienników behawioralnych uczestników oraz ocen po doświadczeniu. Algorytm adaptacyjny uzyskał niższy końcowy koszt przestrzenny, wyższy procent poprawy oraz wymagał mniejszej liczby iteracji do osiągnięcia najlepszego rozwiązania niż standardowe symulowane wyżarzanie, przy niewielkim wzroście czasu obliczeń. Uczestnicy przypisani do układu adaptacyjnego zgłosili wyższą satysfakcję, silniejsze poczucie obecności, przejrzystszą nawigację, niższy odczuwalny tłok oraz mniejsze obciążenie poznawcze, a także pokonali trasę przy krótszym dystansie marszu, mniejszej liczbie wahań, dłuższym czasie przebywania w punktach oraz szerszym pokryciu mapy ciepła. Wyniki te potwierdzają przydatność tego przepływu pracy jako podejścia wspomagającego podejmowanie decyzji dla testowanego scenariusza wystawy; nie ustanawiają one jednak uniwersalnie optymalnego układu wystawy ani wyższości nad wszystkimi alternatywnymi metaheurystykami.
Wprowadzenie
Imersyjne przestrzenie wystawiennicze coraz częściej łączą projektowanie przestrzenne, media cyfrowe, interaktywne wyświetlacze i technologie wirtualnej rzeczywistości, aby tworzyć środowiska, w których zwiedzający nie tylko obserwują treści, ale poruszają się w nich, reagują na nie i interpretują wystawę jako doświadczenie przestrzenne. W takich ustawieniach jakość doświadczenia zależy nie tylko od bogactwa treści wizualnych lub interaktywnych, ale także od ciągłości trasy, widoczności, zagęszczenia ludzi, komfortu środowiskowego oraz rozmieszczenia możliwości interakcji. Projektowanie przestrzeni wystawienniczej wiąże się zatem z problemem wielozmiennym: układ musi efektywnie prowadzić zwiedzających, zachowując jednocześnie sekwencję narracyjną, otwartość percepcyjną i możliwości zaangażowania. Badania nad zachowaniem w muzeach i na wystawach od dawna wykazują, że doświadczenie zwiedzającego jest kształtowane przez organizację przestrzenną, strukturę obiegu i dostępność interpretacyjną, a nie wyłącznie przez treść eksponatów1.
Teoria konfiguracji przestrzennej stanowi przydatną podstawę do traktowania układu wystawy jako analizowalnego problemu projektowego. Z tej perspektywy przestrzeń nie jest pasywnym pojemnikiem dla obiektów; organizuje ona ruch, spotkania, widoczność i wybory. Konfiguracja architektoniczna może wpływać na to, jak ludzie poruszają się w środowisku oraz jak łatwo rozumieją relacje między przestrzeniami2. Analiza przestrzenna oparta na widoczności dodatkowo wspiera ten pogląd, wykazując, że pola widzenia i relacje linii wzroku można modelować jako mierzalne cechy poznania przestrzennego i nawigacji3. Koncepcje te są szczególnie istotne w przypadku wystaw immersyjnych, ponieważ zwiedzający muszą nieustannie integrować informacje wizualne, decyzje dotyczące trasy, sygnały interakcyjne i bodźce środowiskowe podczas przemieszczania się po wystawie.
Jednocześnie technologie imersyjne rozszerzyły możliwości projektowania i testowania środowisk wystawienniczych przed ich fizyczną realizacją. Interfejsy wirtualne i imersyjne pozwalają badaczom oraz projektantom badać, w jaki sposób użytkownicy postrzegają przestrzeń i zachowują się w kontrolowanych warunkach przestrzennych, co umożliwia porównywanie alternatywnych układów przy zachowaniu stałej treści i ustawień środowiskowych4. Przeglądy zastosowań imersyjnej rzeczywistości wirtualnej wskazują, że struktura przestrzenna, projekt interakcji oraz jasność zadań są istotnymi czynnikami determinującymi zaangażowanie użytkownika i jakość uczenia się5. Dowody z metaanaliz sugerują również, że poziom i rodzaj imersji mogą wpływać na poczucie obecności, jednak sama imersja nie gwarantuje lepszych rezultatów, jeśli środowisko jest źle zorganizowane lub trudne w nawigacji6.
Doświadczenia użytkownika w immersyjnej wystawie są ściśle powiązane z poczuciem obecności, obciążeniem poznawczym oraz komfortem fizycznym. Obecność odzwierciedla stopień, w jakim użytkownicy odczuwają siebie jako znajdujących się w środowisku zapośredniczonym, co czyni ją kluczowym rezultatem w ustawieniach wirtualnych i immersyjnych7. Jednak środowiska immersyjne mogą również generować obciążenie poznawcze, gdy nawigacja, interakcja lub informacje sensoryczne nie są odpowiednio skoordynowane8. Z tego powodu optymalizacja przestrzeni wystawienniczej nie powinna polegać jedynie na zwiększaniu gęstości interakcji lub stymulacji wizualnej. Powinna ona wspierać spójne doświadczenie przestrzenne, ograniczać zbędne decyzje dotyczące wyboru trasy i minimalizować możliwe do uniknięcia zmęczenie. Należy również monitorować chorobę symulatorową, ponieważ dyskomfort może wpływać zarówno na bezpieczeństwo ekspozycji na rzeczywistość wirtualną, jak i na interpretację wyników doświadczeń użytkownika9.
Pomimo tych wymagań, wiele układów wystaw wciąż jest opracowywanych w oparciu o doświadczenie projektantów, iteracyjne korekty ręczne lub obserwacje zwiedzających przeprowadzane post hoc. Podejścia te pozostają wartościowe, lecz utrudniają jednoczesną ocenę wielu ograniczeń dotyczących układu. Projektowanie przestrzenne wystaw immersyjnych można sformułować jako problem optymalizacji z ograniczeniami, który łącznie uwzględnia długość trasy, widoczność, zatłoczenie, komfort oraz rozkład interakcji. Symulowane wyżarzanie jest odpowiednie dla tego typu problemów, ponieważ pozwala na przeszukiwanie dużych, nieregularnych przestrzeni rozwiązań, dopuszczając jednocześnie kontrolowaną akceptację niepoprawiających rozwiązań pośrednich, co pomaga uniknąć optimów lokalnych10. Logika akceptacji w tej metodzie opiera się na regule Metropolisa11, podczas gdy bardziej ogólny schemat Metropolis-Hastings wprowadza stosunek gęstości propozycji ruchu w przód do ruchu wstecz w przypadku asymetrycznego jądra propozycji12. W niniejszej implementacji cztery warunkowe jądra propozycji są symetryczne; w związku z tym formalne wyprowadzenie wykazuje, że współczynnik Hastingsa wynosi jeden dla odwracalnych ruchów dopuszczalnych. Metoda ta jest zatem opisana jako adaptacyjne symulowane wyżarzanie z akceptacją Metropolisa i ponownym podgrzewaniem, a nie jako odrębny próbnik Metropolis-Hastings.
Adaptacyjne warianty symulowanego wyżarzania od dawna wykorzystują niejednorodny wybór sąsiedztwa, modyfikację harmonogramu chłodzenia, ponowne podgrzewanie, strategie restartu oraz hybrydowe komponenty wyszukiwania13,14. Niniejsza implementacja powinna zatem być interpretowana jako konfiguracja specyficzna dla danej aplikacji, a nie jako nowa prymitywna metaheurystyka. Jej wkładem jest jawne powiązanie zależnego od etapu harmonogramu propozycji czterech ruchów oraz ponownego podgrzewania z ograniczeniami wykonalności specyficznymi dla wystawy, przejrzystą wieloskładnikową funkcją kosztu przestrzennego oraz walidacją w rzeczywistości wirtualnej na poziomie uczestników15. Tak wąskie pozycjonowanie bezpośrednio odróżnia niniejszy przepływ pracy od twierdzeń o fundamentalnie nowej zasadzie optymalizacji. Oczekiwano, że zależny od etapu wybór propozycji przesunie wyszukiwanie z szerszej eksploracji sekwencji/ścieżek w stronę lokalnego ulepszania przestrzennego, podczas gdy ponowne podgrzewanie przywróci mobilność wyszukiwania po stagnacji. Przewidywano, że ta równowaga między eksploracją a eksploatacją zredukuje przedwczesne uwięzienie w minimach lokalnych i zwiększy prawdopodobieństwo osiągnięcia wykonalnego układu o niższym koszcie w ramach tego samego nominalnego budżetu iteracji.
Niniejsze badanie proponuje powtarzalny schemat pracy, który integruje adaptacyjne wyżarzanie symulowane, zależny od etapu wybór propozycji, kontrolę ponownego podgrzewania, wieloskładnikowy model kosztów przestrzennych oraz ocenę w rzeczywistości wirtualnej na poziomie uczestnika. Wkład metodologiczny jest zorientowany na zastosowania i koncentruje się na powtarzalności, a nie na postulowaniu fundamentalnie nowej zasady optymalizacji16. Metoda ta porównuje układ ręczny, standardowy układ oparty na wyżarzaniu symulowanym oraz układ oparty na adaptacyjnym wyżarzaniu symulowanym z ponownym podgrzewaniem w kontrolowanym środowisku wystawy w rzeczywistości wirtualnej. Badanie analizuje zarówno wyniki algorytmiczne, jak i wyniki na poziomie uczestnika, w tym końcowy koszt przestrzenny, procent poprawy, poczucie obecności, przejrzystość orientacji w przestrzeni, satysfakcję, obciążenie poznawcze, dystans spaceru, liczbę wahań, czas przebywania oraz pokrycie mapy ciepła. Główna hipoteza zakładała, że metoda adaptacyjna pozwoli osiągnąć niższy końcowy koszt przestrzenny niż standardowe wyżarzanie symulowane; na poziomie uczestnika oczekiwano, że odpowiadający temu układ poprawi ogólną satysfakcję oraz efektywność tras w stosunku do układów ręcznych i standardowego wyżarzania symulowanego. Takie ujęcie wpisuje się w szerszą logikę metod projektowania metaheurystycznego, w których obliczeniowe poszukiwanie wspomaga, a nie zastępuje ludzki osąd projektowy17.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Protokół badania został przeanalizowany przez Uniwersytet Rolniczy w Henan i uznano, że jest on zwolniony z formalnej oceny etycznej w dniu 20 grudnia 2025 r. Organ oceniający nie wydał osobnego numeru zatwierdzenia etycznego ani numeru referencyjnego zwolnienia. Przed włączeniem do badania od wszystkich uczestników uzyskano pisemną świadomą zgodę.
Przygotowanie uczestników
Zrekrutowano dorosłych uczestników w wieku 18–60 lat z normalnym lub skorygowanym do normy wzrokiem. Wykluczono osoby zgłaszające ciężkie zaburzenia błędnika, niekontrolowaną epilepsję, poważne upośledzenie wzroku, niedawno przebyte poważne operacje lub wcześniejszy silny dyskomfort podczas ekspozycji na rzeczywistość wirtualną. Każdy uczestnik wypełnił formularz przesiewowy przed eksperymentem. Jako zmienne kontrolne odnotowano grupę wiekową, płeć, poziom wykształcenia, wcześniejsze doświadczenie z rzeczywistością wirtualną oraz częstotliwość odwiedzania muzeów lub wystaw.
Uczestników przydzielono do jednego z trzech wariantów układu za pomocą komputerowo generowanej listy randomizacyjnej: układu ręcznego, standardowego układu opartego na symulowanym wyżarzaniu lub adaptacyjnego układu symulowanego wyżarzania z ponownym podgrzewaniem. Zastosowano schemat badawczy międzygrupowy, aby uniknąć efektów uczenia się pomiędzy różnymi układami. Stosunek przydziału ustalono na 1:1:1, przydzielając po 60 uczestników do każdego wariantu, co dało łącznie 180 osób. Przed przydziałem odnotowano grupę wiekową, płeć, poziom wykształcenia, wcześniejsze doświadczenie w korzystaniu z wirtualnej rzeczywistości oraz częstotliwość odwiedzania muzeów/wystaw w celu opisowej oceny charakterystyki uczestników; zmienne te nie były wykorzystywane jako kryteria wykluczenia po randomizacji.
Przygotowanie modelu przestrzeni wystawowej
Zbudowano prostokątną imersyjną halę wystawową o wymiarach 36 m x 24 m i wysokości sufitu 4,5 m. Całkowita powierzchnia użytkowa podłogi została ustalona na 864 m2. Jedno wejście i jedno wyjście umieszczono po przeciwnych krótkich bokach hali. Szerokość zarówno wejścia, jak i wyjścia ustalono na 3,0 m i utrzymano na stałym poziomie we wszystkich wariantach układu.
Hala wystawowa została podzielona na sześć tematycznych stref wystawienniczych, dwa korytarze przejściowe, jedną strefę odpoczynku oraz jedną główną trasę dla zwiedzających. Dopuszczalna powierzchnia każdej strefy tematycznej została ustalona na 80–130 m2, a powierzchnia przeznaczona na strefę odpoczynku na 40 m2. Dopuszczalna szerokość głównego ciągu komunikacyjnego została ustalona na 1,8–3,5 m. W każdym układzie umieszczono od ośmiu do dwunastu węzłów interakcji. Każdy węzeł interakcji zdefiniowano jako punkt, w którym uczestnicy mogli się zatrzymać, aktywować treści cyfrowe, obejrzeć eksponat lub zmienić kierunek.
Plan piętra został zdiskretyzowany na komórki siatki o wymiarach 0,5 m x 0,5 m. Siatka ta posłużyła do analizy widoczności, sprawdzania ciągłości tras, obliczania zasięgu mapy ciepła oraz szacowania lokalnej gęstości. Każda strefa tematyczna została reprezentowana przez współrzędne jej środka, wielobok graniczący, powierzchnię oraz pozycję w sekwencji trasy. Każdy węzeł interakcji został reprezentowany przez jego współrzędne, przypisaną strefę, promień wyzwalania oraz obszar wolnej przestrzeni.
Konfigurację przestrzenną potraktowano jako główną zmienną projektową, ponieważ układ wystawy, widoczność i struktura tras wpływają na ruch zwiedzających, orientację w przestrzeni oraz poznanie przestrzenne18. Cały proces, od konstrukcji modelu przestrzennego po optymalizację układu, implementację wirtualnej sceny, testy z udziałem uczestników i analizę statystyczną, przedstawiono na Rysunku 1.
Parametry układu i ograniczenia wykonalności
Do wszystkich wariantów układu zastosowano te same ograniczenia wykonalności. Po pierwsze, wszystkie strefy tematyczne musiały znajdować się w obrębie obszaru o wymiarach 36 m x 24 m. Po drugie, strefy tematyczne nie mogły na siebie nachodzić. Po trzecie, główna trasa dla zwiedzających musiała łączyć wejście, sześć stref tematycznych, strefę odpoczynku oraz wyjście w sposób ciągły. Po czwarte, węzły interakcji nie mogły blokować głównej ścieżki. Po piąte, każdy węzeł interakcji musiał zachowywać promień wolnej przestrzeni wynoszący co najmniej 1,2 m. Po szóste, przewidywana lokalna gęstość na głównej trasie nie mogła przekraczać 1,50 osób/m2. Po siódme, końcowa trasa nie mogła zawierać ślepych zaułków ani rozłączonych ścieżek pomocniczych.
W trzech wariantach układu zastosowano tę samą skalę sceny, reguły wyznaczania tras, cele środowiskowe oraz ustawienia interakcji. Przed uruchomieniem algorytmów optymalizacyjnych odnotowano wymiary hali, parametry stref funkcjonalnych, zakres szerokości ścieżek, ustawienia węzłów interakcji, progi wykonalności, ustawienia rzeczywistości wirtualnej, wagi funkcji celu, parametry algorytmu oraz definicje wyników. Parametry te określiły powtarzalne granice protokołu i zostały podsumowane w Tabeli 1.
Funkcja kosztu przestrzennego
Każdy z projektów układu został oceniony za pomocą ważonej funkcji kosztu przestrzennego:
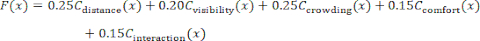
gdzie F(x) to całkowity koszt przestrzenny układu x. Cdistance(x) to koszt odległości w marszu, Cvisibility(x) to koszt dostępności wizualnej, Ccrowding(x) to koszt zatłoczenia, Ccomfort(x) to kara za komfort środowiskowy, a Cinteraction(x) to kara za brak równowagi interakcji. Niższa wartość F(x) wskazuje na korzystniejszy układ.
Koszt dystansu spacerowego obliczono jako:
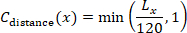
gdzie Lx to całkowita długość trasy układu x w metrach. Jako referencyjna maksymalna długość trasy przyjęto 120 m.
Koszt dostępności wizualnej obliczono według wzoru:
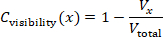
gdzie Vx to front strefy tematycznej widoczny z głównego szlaku, a Vtotal to całkowita długość frontu wszystkich stref tematycznych. Promienie linii widoczności emitowano co 0,5 m wzdłuż trasy zwiedzających. Przegrody wystawowe, ściany i granice stref traktowano jako obiekty zasłaniające.
Koszt zatłoczenia obliczono jako:
Ccrowding(x) = min(Dmax / 1.50, 1)
gdzie Dmax to maksymalna przewidywana gęstość lokalna w osób/m2. Dla głównej trasy zastosowano górny próg gęstości wynoszący 1,50 osób/m2.
Karę za komfort środowiskowy obliczono następująco:
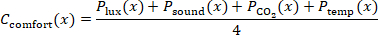
Karę za natężenie oświetlenia określono jako:
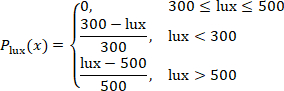
Karę za ciśnienie akustyczne określono jako:
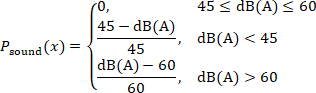
Kary za emisję dwutlenku węgla określono jako:
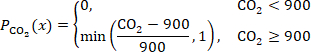
Karę temperaturową określono jako:
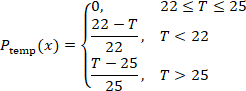
Kary za brak równowagi oddziaływań obliczono według wzoru:
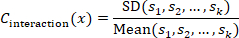
gdzie sk to odległość trasy między dwoma sąsiednimi węzłami interakcji. Niższa wartość wskazuje na bardziej równomierny rozkład możliwości interakcji wzdłuż trasy zwiedzania.
Komfort środowiskowy został uwzględniony, ponieważ oświetlenie, dźwięk, jakość powietrza i temperatura wpływają na zmęczenie, komfort oraz chęć pozostania w przestrzeniach wystawowych.19Zakresy środowiskowe stanowią cele kontrolne protokołu, a nie uniwersalne limity regulacyjne. Pasmo natężenia oświetlenia 300–500 lx jest zgodne z aktualnymi chińskimi wytycznymi dotyczącymi oświetlenia budynków i muzeów; cel w odniesieniu do dwutlenku węgla wynoszący <Wartość 900 ppm jest celowo bardziej konserwatywna niż limit średniej dziennej wynoszący 1 000 ppm określony w normie GB/T 18883-202220,21; 22–25 °C zakres temperatur mieści się w powszechnie akceptowanych warunkach komfortu termicznego dla osób o niskiej aktywności fizycznej22; a natomiast przedział 45–60 dB(A) jest wykorzystywany jako kontrolowane pasmo dźwięku otoczenia, a nie jako ustawowy limit hałasu wewnątrz pomieszczeń23,24.
Wagi funkcji celu wybrano jako wyraźne, specyficzne dla scenariusza priorytety projektowe, a nie jako uniwersalne współczynniki lub szacunki preferencji dopasowane do wyników uczestników. Odległość spaceru oraz zatłoczenie otrzymały wagę 0,25, ponieważ efektywność trasy i kontrola kongestii zostały potraktowane jako dwa główne ograniczenia operacyjne; dostępność wizualna otrzymała wartość 0,20, ponieważ widoczność wpływa na orientację i ekspozycję eksponatów; komfort środowiskowy oraz interakcja otrzymały po 0,15, aby te czynniki wpływały na proces poszukiwania, nie dominując nad terminami związanymi z cyrkulacją. Ponieważ priorytety wystaw mogą różnić się w zależności od kontekstu, protokół testuje odporność lokalnych wag poprzez indywidualną perturbację każdej wagi o ±10% i proporcjonalną renormalizację pozostałych wag, tak aby suma całkowita wynosiła 1,00. Wynikowe współczynniki należy zatem interpretować jako specyficzne dla protokołu ustawienia projektowe, które mogą zostać ponownie skalibrowane dla wystaw artystycznych, historycznych, naukowych lub komercyjnych.
Ręczne generowanie układu
Układ ręczny został stworzony jako warunek bazowy. Sześć stref tematycznych rozmieszczono w konwencjonalnej sekwencji narracyjnej od wejścia do wyjścia. Strefa odpoczynku została umieszczona w pobliżu środkowej sekcji trasy. Początkowa szerokość głównego przejścia została ustawiona na 2.2 m. Węzły interakcji rozmieszczono w pobliżu wejścia do każdej strefy tematycznej oraz w głównych punktach zwrotnych trasy. Układ ręczny sprawdzono pod kątem wszystkich ograniczeń wykonalności. Granice stref korygowano wyłącznie w przypadku naruszenia ograniczeń. Po uzyskaniu wykonalności układu zarejestrowano całkowitą długość trasy, współczynnik widoczności witryn, maksymalną gęstość lokalną, karę za komfort środowiskowy, współczynnik odstępów interakcji oraz całkowity koszt przestrzenny.
Standardowe symulowane wyżarzanie
Jako stan początkowy wykorzystano dopuszczalny układ ręczny. Temperaturę początkową ustawiono na 100, współczynnik chłodzenia na 0,95, maksymalną liczbę iteracji na 1 500, a próg stagnacji na 200 iteracji. Algorytm uruchomiono z 30 niezależnymi ziarnami liczb pseudolosowych. Wartości te były ustawieniami protokołu operacyjnego służącymi do zdefiniowania dopasowanego budżetu obliczeniowego; nie były one przedstawione jako uniwersalne stałe wywodzące się z literatury ani optima dostrojone do wyników. Wartość T₀ = 100 umożliwiała szeroką eksplorację w początkowej fazie, α = 0,95 zapewniało stopniowe chłodzenie, 1 500 iteracji zapewniało każdemu uruchomieniu taki sam górny budżet poszukiwań, a próg stagnacji wynoszący 200 iteracji zapobiegał przedłużaniu procesu po braku poprawy. Te same ustawienia temperatury i maksymalnej liczby iteracji zastosowano w metodzie adaptacyjnej, aby różnice można było przypisać do harmonogramu propozycji i ponownego nagrzewania, a nie do większego nominalnego budżetu poszukiwań.
W każdej iteracji generowano jeden sąsiedni układ poprzez zastosowanie jednego ruchu: przesunięcie jednej strefy tematycznej o 0.5–2.0 m, zamianę pozycji sekwencyjnych dwóch stref tematycznych, dostosowanie jednego odcinka ścieżki o 0.1–0.3 m lub przesunięcie jednego węzła interakcji o 0.5–1.5 m. Proponowany układ był natychmiast odrzucany, jeśli naruszał jakiekolwiek ograniczenie wykonalności.
Jeśli proponowany układ był wykonalny i charakteryzował się niższym kosztem przestrzennym, zostawał zaakceptowany. Jeśli koszt przestrzenny był wyższy, akceptacja następowała zgodnie z równaniem prawdopodobieństwa:
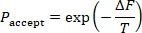
gdzie ΔF oznacza wzrost kosztu przestrzennego, a T to aktualna temperatura. Temperaturę po każdej iteracji aktualizowano za pomocą:
Tnew = 0,95Told
Każdy przebieg zatrzymywano po osiągnięciu maksymalnej liczby iteracji lub w momencie, gdy najlepszy koszt przestrzenny nie ulegał poprawie przez 200 kolejnych iteracji. Metodę symulowanego wyżarzania uznano za odpowiednią do tego zadania, ponieważ optymalizacja układu wystawy jest kombinatorycznym problemem przestrzennym, którego nie można rozwiązać efektywnie za pomocą przeszukiwania wyczerpującego.
Standardowe symulowane wyżarzanie zostało wykorzystane jako główny algorytmiczny punkt odniesienia, ponieważ posiadało ten sam sposób kodowania układu, reguły dopuszczalności, funkcję celu, inicjalizację, harmonogram temperatury oraz budżet obliczeniowy, co warunek adaptacyjny. Standardowe symulowane wyżarzanie było jedynym numerycznym komparatorem metaheurystycznym w niniejszym badaniu i w związku z tym pełniło funkcję dopasowanej bazy porównawczej typu ablacyjnego dla dodanego harmonogramowania propozycji oraz ponownego nagrzewania na poziomie przepływu pracy. Algorytmy genetyczne, optymalizacja rojem cząstek, optymalizacja kolonii mrówek oraz optymalizatory oparte na uczeniu nie były częścią eksperymentu; w związku z czym twierdzenia dotyczące wydajności ograniczono do dopasowanej bazy standardowego SA. Dla każdego uruchomienia zapisano ziarno liczb losowych, początkowy koszt przestrzenny, końcowy koszt przestrzenny, procent poprawy, liczbę iteracji do najlepszego rozwiązania, czas wykonania, współczynnik akceptacji oraz status dopuszczalności. Procent poprawy obliczono za pomocą równania:
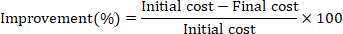
Adaptacyjne symulowane wyżarzanie z ponownym nagrzewaniem
Zastosowano ten sam układ początkowy, ograniczenia wykonalności, temperaturę początkową, współczynnik chłodzenia, maksymalną liczbę iteracji oraz 30 losowych ziarn (seeds) co w standardowym warunku symulowanego wyżarzania. Algorytm adaptacyjny różnił się jedynie prawdopodobieństwem klas ruchów zależnym od etapu oraz regułą ponownego nagrzewania, zachowując standardową regułę akceptacji Metropolis dla wykonalnych układów kandydacyjnych. Zdefiniowano cztery klasy proponowanych ruchów: lokalne przemieszczenie (L), zamianę sekwencji stref (S), regulację szerokości ścieżki (W) oraz relokację węzła interakcji (N). Przez pierwsze 40% iteracji prawdopodobieństwa klas ruchów ustawiono na pL = 0.20, pS = 0.35, pW = 0.30 oraz pN = 0.15. W ciągu ostatnich 60% ustawiono je na pL = 0.35, pS = 0.15, pW = 0.20 oraz pN = 0.30. Ta zmiana częstotliwości klas ruchów przesunęła proces poszukiwania z szerokiej eksploracji sekwencji/ścieżek w stronę lokalnego doprecyzowania przestrzennego i dostosowania węzłów interakcji.
W iteracji t pełna gęstość propozycji była wyrażona jako q(x′|x,t) = pm(t)qm(x′|x), gdzie m ∈ {L,S,W,N} reprezentowało wybraną klasę ruchu, a pm(t) oznaczało prawdopodobieństwo specyficzne dla danej fazy. W przypadku przemieszczenia lokalnego jednorodnie wybrano jedną z sześciu stref tematycznych, kierunek przemieszczenia wylosowano jednorodnie z przedziału [0,2π), a wartość przemieszczenia wylosowano jednorodnie z przedziału [0,5,2,0] m; zatem qL było proporcjonalne do (1/6)(1/2π)(1/1,5). Dla zamiany sekwencji stref jednorodnie wybrano jedną z 15 nieuporządkowanych par stref, co dało qS = 1/15. W przypadku korekty szerokości ścieżki jednorodnie wybrano jeden z J regulowanych segmentów ścieżki, a zmianę ze znakiem wylosowano jednorodnie z przedziału [−0,3,−0,1] ∪ [0,1,0,3] m, co dało qW = (1/J)(1/0,4). Dla relokacji węzła interakcji jednorodnie wybrano jeden z K aktualnych węzłów interakcji, kierunek wylosowano jednorodnie z przedziału [0,2π), a wartość przemieszczenia wylosowano jednorodnie z przedziału [0,5,1,5] m, co dało qN proporcjonalne do (1/K)(1/2π)(1/1,0). Propozycje naruszające ograniczenia były odrzucane i stanowiły przejście do stanu własnego.
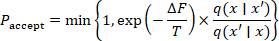
W niniejszej implementacji, dla każdego odwracalnego i wykonalnego ruchu, warunkowe jądro propozycji było symetryczne: qm(x′|x) = qm(x|x′). Ponieważ w danej iteracji to samo prawdopodobieństwo klasy ruchów specyficzne dla fazy pm(t) stosowano do przejścia w przód i w tył, q(x|x′,t)/q(x′|x,t) = 1. Prawdopodobieństwo akceptacji zostaje zatem zredukowane do standardowej reguły Metropolisa dla symulowanego wyżarzania, A(x→x′) = min{1, exp[−(C(x′)−C(x))/T]}. Nie zastosowano niebanalnej korekty Hastingsa; metoda ta jest zatem określana jako adaptacyjne symulowane wyżarzanie z ponownym nagrzewaniem, a nie jako próbnik Metropolisa-Hastingsa25.
Ponowne podgrzewanie (reheating) stosowano w sytuacjach, gdy najlepszy koszt przestrzenny nie ulegał poprawie przez 150 kolejnych iteracji, w ten sposób celowo interweniując przed zatrzymaniem z powodu stagnacji po 200 iteracjach, stosowanym w standardowym symulowanym wyżarzaniu. Aktualna temperatura była zwiększana o 10%, a na każde uruchomienie dopuszczano do 3 zdarzeń ponownego podgrzewania. Przechowywano te same zmienne wydajności algorytmu, co w warunkach standardowego symulowanego wyżarzania. Eksperyment oceniał połączoną konfigurację harmonogramu propozycji zależnego od etapu oraz ponownego podgrzewania, w związku z czym nie szacowano niezależnego wkładu przyczynowego każdego z tych komponentów. Krok po kroku przedstawiono pseudokod dla dokładnej sekwencji propozycji, wykonalności, akceptacji Metropolisa, aktualizacji temperatury, ponownego podgrzewania oraz zapisu wyników w Pliku uzupełniającym 3.
Tpodgrzana = 1,10Tbieżąca
Układy końcowe
Dla każdego wariantu wybrano jeden końcowy układ. W przypadku wariantu manualnego zastosowano wykonalny układ opracowany ręcznie. W standardowych warunkach symulowanego wyżarzania wybrano próbę z najniższym końcowym kosztem przestrzennym spośród 30 uruchomień. Dla wariantu adaptacyjnego symulowanego wyżarzania z ponownym nagrzewaniem wybrano wykonalną próbę z najniższym końcowym kosztem przestrzennym spośród 30 uruchomień. Przed eksportem wybranych układów przeprowadzono końcową weryfikację wykonalności, aby potwierdzić, że wszystkie strefy znajdują się wewnątrz granicy, strefy nie nakładają się na siebie, trasa jest ciągła, wejście i wyjście pozostały bez zmian, odstęp między węzłami interakcji wynosi co najmniej 1.2 m, maksymalna gęstość pozostaje poniżej 1.50 osób/m2, a wszystkie strefy tematyczne są dostępne z głównej trasy.
Wirtualne sceny wystawy
Trzy wirtualne sceny wystawy zostały stworzone w środowisku Unity 2022.3.22f1 LTS (Unity Technologies) przy użyciu XR Interaction Toolkit 2.5.4. Sceny prezentowano za pomocą gogli Meta Quest 2 (Meta Platforms) z wykorzystaniem śledzenia głowy i kontrolerów w sześciu stopniach swobody. Treść wystawy, styl wizualny, modele obiektów, styl oznakowania, zasoby oświetlenia, dźwięki otoczenia, mechanizm interakcji oraz instrukcje nawigacji pozostały identyczne we wszystkich trzech scenach. Zmieniały się jedynie układ przestrzenny, sekwencja trasy, szerokość ścieżek oraz rozmieszczenie węzłów interakcji.
Wysokość wirtualnej kamery ustawiono na 1,65 m, a prędkość chodzenia na 1,2 m/s. Funkcję teleportacji wyłączono. Zastosowano ten sam wyzwalacz startowy przy wejściu oraz ten sam wyzwalacz ukończenia przy wyjściu. Promień wyzwalacza węzła interakcji ustawiono na 1,0 m. Odnotowano, czy każdy węzeł interakcji został odwiedzony.
W każdej scenie wykorzystano te same sześć treści tematycznych. Każdy temat przypisano do odpowiadającej mu strefy, niezależnie od warunków układu. Wysokość ścian, styl ścianek działowych, rozmiar wyświetlaczy multimedialnych, gęstość tekstu oraz skala eksponatów pozostały stałe. Środowiska wirtualnej rzeczywistości uznano za odpowiednie dla tego protokołu, ponieważ umożliwiły one zbadanie obecności przestrzennej, przejrzystości trasy oraz doświadczeń zwiedzających w kontrolowanych warunkach układu26.
Sprzęt, oprogramowanie, narzędzia do monitorowania środowiska, pliki kwestionariuszy/książki kodów oraz zasoby analityczne niezbędne do odtworzenia protokołu zostały wymienione w Tabeli Materiałów i uporządkowane jako Pliki Uzupełniające 1–3. Zasoby badawcze z zarejestrowanymi identyfikatorami zasobów badawczych (RRID) zostały wymienione według RRID w Tabeli Materiałów.
Sesja uczestnika
Badanie przeprowadzano z jednym uczestnikiem naraz. Przed rozpoczęciem sesji uczestnik siedział w spoczynku przez 2 min. Dopasowano wyświetlacz montowany na głowie oraz dostrojono odległość między źrenicami dla zapewnienia komfortu uczestnika. Udostępniono 2-minutową scenę ćwiczebną, która nie stanowiła części ekspozycji. Scena ćwiczebna służyła wyłącznie zapoznaniu uczestnika z ruchem i interakcją.
Ponieważ testy przeprowadzano z jednym uczestnikiem jednocześnie, tłok w protokole reprezentowano za pomocą szacunków gęstości opartych na modelu, a nie poprzez rzeczywisty, jednoczesny ruch grupy. W związku z tym współobecność wielu użytkowników, unikanie kontaktów interpersonalnych oraz dynamiczne interakcje tłumu nie zostały bezpośrednio zasymulowane i były brane pod uwagę podczas interpretacji wyników związanych z tłumem.
Po etapie ćwiczeń rozpoczęto przypisaną scenę wystawy. Uczestnik otrzymał instrukcję, aby wejść na wystawę, podążać naturalnie wyznaczoną trasą, wchodzić w interakcje z oznaczonymi węzłami i opuścić wystawę po przejściu przez wszystkie sześć stref tematycznych. Dodatkowe wskazówki dotyczące trasy przekazywano tylko wtedy, gdy uczestnik nie mógł posunąć się naprzód przez więcej niż 30 s. Czas ukończenia, czas przebywania, przebyty dystans, liczba zawahań, odwiedziny w węzłach interakcji oraz współrzędne trajektorii były rejestrowane automatycznie.
Sesja zakończyła się, gdy uczestnik dotarł do wyzwalacza wyjścia. Gogle VR zostały zdjęte, a uczestnikowi pozwolono na 3 min odpoczynku. Bezpośrednio po okresie odpoczynku uczestnik wypełnił kwestionariusz po doświadczeniu.
Wyniki behawioralne, środowiskowe i ankietowe
Czas ukończenia zdefiniowano jako czas od aktywacji wyzwalacza wejścia do aktywacji wyzwalacza wyjścia. Czas przebywania zdefiniowano jako całkowity czas spędzony w strefach tematycznych i obszarach węzłów interakcji. Dystans spaceru zdefiniowano jako skumulowaną długość ścieżki na podstawie współrzędnych trajektorii. Liczbę zawahań zdefiniowano jako liczbę przerw dłuższych niż 3 s poza obszarami węzłów interakcji. Zakres mapy ciepła obliczono za pomocą:
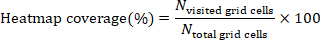
Średnie natężenie oświetlenia rejestrowano za pomocą luksometru Testo 540 (Testo SE & Co. KGaA), poziom ciśnienia akustycznego za pomocą miernika poziomu dźwięku klasy 2 Testo 816-1 (Testo SE & Co. KGaA), stężenie dwutlenku węgla za pomocą urządzenia pomiarowego CO₂ Testo 535 (Testo SE & Co. KGaA), a temperaturę otoczenia za pomocą termohigrometru Testo 605i (Testo SE & Co. KGaA). W trzech wariantach scen użyto tych samych punktów monitoringu. Natężenie oświetlenia rejestrowano w lx, poziom ciśnienia akustycznego w dB(A), stężenie dwutlenku węgla w ppm, a temperaturę w °C.
Domeny obecności oraz obecności przestrzennej mierzono przy użyciu 7-punktowej struktury punktacji określonej w protokole badania. Konstrukty te interpretowano w odniesieniu do zwalidowanego modelu Presence Questionnaire (PQ) Witmera i Singera oraz modelu Igroup Presence Questionnaire (IPQ) Schuberta i wsp.27. Zmienne badania raportowano jako 7-punktowe wyniki na poziomie domeny, a nie jako standardowe całkowite wyniki PQ lub IPQ. W przypadku choroby symulatorowej zastosowano model objawów Simulator Sickness Questionnaire wraz z uprzednio określoną zmienną podsumowującą badanie w zakresie 0–30; wyższe wartości oznaczały większy dyskomfort. To podsumowanie badania (0–30) raportowano oddzielnie od standardowego ważonego wyniku całkowitej nasilenia SSQ (SSQ Total Severity), zgodnie z rozróżnieniem między konwencjami pomiaru choroby symulatorowej a raportowaniem cybertoksyczności (cybersickness)28. Jakość interakcji, przejrzystość orientacji przestrzennej, komfort wizualny, komfort akustyczny, komfort termiczny, odczuwane zatłoczenie, obciążenie poznawcze oraz ogólna satysfakcja były mierzone przy użyciu specyficznych dla badania, wielopunktowych, 7-punktowych skal ocen. Supplementary File 2 zawiera dokumentację źródła konstruktu, zakres punktowy oraz konwencję raportowania dla każdej domeny.
Wyniki badania
Głównym wynikiem algorytmicznym był końcowy koszt przestrzenny. Głównym wynikiem dotyczącym doświadczeń odwiedzających była ogólna satysfakcja. Wtórne wyniki algorytmiczne określono jako procent poprawy, liczbę iteracji do osiągnięcia najlepszego rozwiązania, czas wykonania oraz wskaźnik akceptacji. Wtórne wyniki dotyczące doświadczeń odwiedzających określono jako poczucie obecności, obecność przestrzenną, jakość interakcji, przejrzystość orientacji w przestrzeni, komfort wizualny, komfort akustyczny, komfort termiczny, postrzegane zatłoczenie, obciążenie poznawcze, chorobę symulatorową, czas ukończenia, czas przebywania, dystans spacerowy, liczbę wahań oraz pokrycie mapy ciepła. Czas ukończenia i dystans spacerowy posłużyły do oceny wydajności trasy. Liczba wahań i przejrzystość orientacji w przestrzeni posłużyły do oceny jakości nawigacji. Poczucie obecności, obecność przestrzenna, jakość interakcji i czas przebywania posłużyły do oceny immersyjnego zaangażowania. Postrzegane zatłoczenie, obciążenie poznawcze, oceny komfortu i choroba symulatorowa posłużyły do oceny obciążenia doświadczalnego.
Czyszczenie danych i kontrola jakości
Przed analizą sprawdzono wszystkie rekordy uczestników. Potwierdzono, że każdy rekord posiadał jeden identyfikator uczestnika, jedną etykietę warunku, kompletne dzienniki behawioralne i wyniki kwestionariuszy oraz nie posiadał zduplikowanych identyfikatorów. Oceny obecności, obecności przestrzennej oraz doświadczeń specyficznych dla badania ograniczono do zdefiniowanych zakresów od 1 do 7. Zmienną podsumowującą chorobę symulatorową ograniczono do wcześniej określonego zakresu 0–30. Sprawdzono plik kwestionariusza/kodowy, aby potwierdzić, że dokumentuje on źródło konstruktu, zakres odpowiedzi, konstrukcję domeny oraz definicje wyników pochodnych zastosowanych w analizie.
Z zapisu uczestnika wykluczono sesje, które nie zostały ukończone, czas ich trwania był krótszy niż 3 min lub dłuższy niż 25 min, pokrycie mapy ciepła wynosiło mniej niż 10%, dziennik trajektorii był niepełny lub błędny technicznie, dystans spaceru wynosił mniej niż 20 m w połączeniu z niepełnym/błędnym zapisem trajektorii lub uczestnik poprosił o przedwczesne zakończenie badania. Nie zastosowano górnego limitu dystansu spaceru; dystans spaceru zachowano jako ciągły wynik badania w całym jego prawidłowym zakresie obserwacji. Uruchomienie algorytmu wykluczano z wyboru układu, jeśli naruszało ono jakiekolwiek ograniczenie wykonalności. W celu zapewnienia powtarzalności zachowano ziarna liczb losowych, pliki układów, wyniki algorytmów, pliki kwestionariuszy/książki kodów oraz skrypty analizy. Zachowanie ziarna liczby losowej było konieczne, ponieważ wyniki optymalizacji stochastycznej mogą różnić się w zależności od inicjalizacji i zachowania propozycji29.
Wydajność algorytmu
Przeanalizowano 30 standardowych uruchomień metody symulowanego wyżarzania oraz 30 uruchomień adaptacyjnego symulowanego wyżarzania z ponownym podgrzewaniem. Początkowy koszt przestrzenny, końcowy koszt przestrzenny, procent poprawy, liczbę iteracji do uzyskania najlepszego rozwiązania, czas wykonania oraz współczynnik akceptacji podsumowano jako średnią ± odchylenie standardowe (SD), a dla średnich grupowych i różnic między algorytmami podano 95% przedziały ufności.
Normalność rozkładu oceniano za pomocą wykresów kwantyl-kwantyl (Q-Q) oraz testu Shapiro-Wilka. Jednorodność wariancji oceniano za pomocą testu Levene'a. Dwie warunki algorytmiczne porównywano za pomocą testów t dla próbek niezależnych, gdy spełnione zostały założenia. W przypadku niespełnienia założeń stosowano testy U Manna-Whitneya. Raportowano dwustronne wartości p, 95% przedziały ufności oraz wielkości efektu. Wskaźnik d Cohena obliczano za pomocą równania

gdzie:
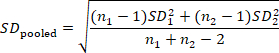
Do porównań nieparametrycznych wykorzystano korelację rangową biseryjną. Analizę czułości przeprowadzono poprzez indywidualną zmianę wag każdej funkcji celu o ±10% oraz proporcjonalną renormalizację pozostałych czterech wag w taki sposób, aby suma całkowita wynosiła 1,00. Końcowy koszt przestrzenny oraz procent poprawy przeliczono dla każdego alternatywnego wektora wag. Porównanie algorytmiczne uznano za stabilne, gdy metoda adaptacyjnego wyżarzania symulowanego z warunkiem ponownego podgrzewania utrzymywała niższy końcowy koszt przestrzenny we wszystkich alternatywnych ustawieniach wag.
Analiza wyników uczestników
Wyniki uczestników w trzech warunkach układu analizowano przy użyciu oprogramowania IBM SPSS Statistics 27.0 (IBM Corp.). Zmienne ciągłe przedstawiono jako średnia ± SD, a zmienne kategoryczne jako liczebność i wartości procentowe. Normalność rozkładu oceniano za pomocą wykresów Q-Q oraz testu Shapiro-Wilka. Jednorodność wariancji oceniano za pomocą testu Levene'a. W przypadku wyników o rozkładzie normalnym i akceptowalnej jednorodności wariancji zastosowano jednoczynnikową analizę wariancji (ANOVA). W sytuacjach naruszenia założenia o jednorodności wariancji zastosowano test ANOVA Welcha. Do analizy wyników o rozkładzie nienormalnym wykorzystano testy Kruskala-Wallisa.
Przeprowadzono porównania parowe pomiędzy układem ręcznym, standardowym układem symulowanego wyżarzania oraz adaptacyjnym układem symulowanego wyżarzania z ponownym podgrzewaniem. Trzy porównania parowe w obrębie każdego wyniku skorygowano metodą Holma. Przedziały ufności 95% raportowano wraz ze skorygowanymi wartościami p. Dla standardowej analizy ANOVA raportowano eta-kwadrat, dla analizy ANOVA Welcha omega-kwadrat, dla testów Kruskala-Wallisa epsilon-kwadrat, a dla porównań parowych standaryzowane różnice średnich. Jako uzupełniającą analizę odporności obliczono parowe kontrasty Welcha na podstawie średnich grupowych, SD oraz n = 60 na grupę. Obliczono stopnie swobody Welcha, dwustronne wartości p, wartości p skorygowane metodą Holma, 95% CI dla różnic średnich oraz wskaźnik Hedges g. Ta dodatkowa analiza wykorzystywała statystyki na poziomie grup i została przedstawiona w Tabeli uzupełniającej 1.
Zrandomizowane porównanie trzech grup w stosunku 1:1:1 potraktowano jako analizę główną. Przed przydziałem do grup odnotowano wiek, płeć, poziom wykształcenia, wcześniejsze doświadczenia z rzeczywistością wirtualną oraz częstotliwość odwiedzania muzeów/wystaw, aby scharakteryzować próbę i zidentyfikować ewentualne wyraźne dysproporcje. Badanie nie zostało zaprojektowane ani zaplanowane pod kątem testów interakcji w podgrupach i nie uwzględniono w nim żadnego wcześniej określonego modelu moderatorów; cechy te potraktowano zatem jako zmienne kontekstowe, a nie udowodnione moderatory. Losowy przydział zapewnił kontrolę cech wyjściowych na poziomie projektu, natomiast pozostały wpływ wcześniejszej znajomości VR został wyraźnie wskazany jako ograniczenie badania. Wartość eta-kwadrat obliczono za pomocą
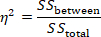
Wartość epsilon-kwadrat dla testów Kruskala-Wallisa obliczono jako:
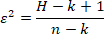
gdzie H to statystyka testu Kruskala-Wallisa, k to liczba grup, a n to całkowita wielkość próby.
W interpretacji priorytetowo potraktowano ogólną satysfakcję, poczucie obecności, przejrzystość orientacji w przestrzeni, postrzegane zatłoczenie, obciążenie poznawcze, czas ukończenia, dystans spaceru, liczbę zawahań oraz pokrycie mapy ciepła, ponieważ zmienne te bezpośrednio odzwierciedlały efektywność przestrzenną i immersyjne doświadczenie zwiedzających.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Przepływ uczestników i kompletność danych
W eksperymencie z wystawą immersyjną wzięło udział łącznie 180 uczestników, którzy zostali uwzględnieni w końcowej analizie. Trzy warunki układu były zbalansowane: 60 uczestników przypisano do układu ręcznego, 60 do standardnego układu symulowanego wyżarzania oraz 60 do adaptacyjnego układu symulowanego wyżarzania z ponownym nagrzewaniem. Po kontroli jakości danych nie wykluczono żadnego rekordu uczestnika. Wszystkie logi behawioralne i wyniki kwestionarius...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
W niniejszym badaniu oceniono powtarzalny proces projektowania układu wystawy, który łączy ważony model kosztów przestrzennych, adaptacyjne hartowanie symulowane z ponownym nagrzewaniem oraz testy z udziałem uczestników w rzeczywistości wirtualnej. W ramach zdefiniowanego scenariusza o wymiarach 36 m x 24 m, adaptacyjny układ pozwolił na osiągnięcie niższych kosztów przestrzennych niż standardowe hartowanie symulowane i wiązał się z wyższą satysfakcją, silniejszym poczuciem obecności, wyraźniejszą orientacją w przestrzen...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy deklarują brak konkurencyjnych interesów finansowych.
Podziękowania
Autorzy dziękują uczestnikom, którzy wzięli udział w ocenie wystawy w rzeczywistości wirtualnej. Autorzy wyrażają również wdzięczność Szkole Sztuki i Projektowania oraz Kolegium Nauk o Informacji i Zarządzaniu na Uniwersytecie Rolniczym w Henan za wsparcie w opracowaniu i ocenie procesu projektowania immersyjnej przestrzeni wystawienniczej. Badanie nie otrzymało zewnętrznego finansowania. Praca została sfinansowana z własnych środków autorów oraz przy wykorzystaniu rutynowych zaplecza instytucjonalnego Uniwersytetu Rolniczego w Henan.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Oprogramowanie do modelowania 3D | Blender Foundation | N/A | Blender 4.0.2; używany do konstruowania geometrii przestrzeni wystawienniczej, stref tematycznych, ścianek działowych i zasobów przestrzennych. RRID:SCR_008606 |
| Skrypty analityczne | Własne skrypty badawcze | N/A | Wersja 1.0; używane do analizy statystycznej, analizy wrażliwości, obliczeń przedziałów ufności oraz przygotowania danych do wykresów. |
| Monitor dwutlenku węgla | Testo SE & Co. KGaA | testo 535; 0563 0535 | Cyfrowy miernik CO2; zakres pomiarowy 0–10 000 ppm; używany jako kontrolna weryfikacja protokołu stężenia dwutlenku węgla w ramach zdefiniowanego celu środowiskowego. |
| Stacja robocza | Dell Technologies | Precision 3660 Tower | 32 GB RAM; używana do renderowania scen wirtualnych, symulacji układu, wykonywania algorytmów oraz rejestrowania sesji uczestników. |
| Skrypty do generowania wykresów | Własne skrypty badawcze | N/A | Wersja 1.0; używane do generowania wykresów wydajności algorytmu, wykresów wyników odwiedzających oraz map ciepła trajektorii. |
| Silnik gier / platforma VR | Unity Technologies | N/A | Unity 2022.3.22f1 LTS; używany do budowania i uruchamiania wirtualnych scen wystawienniczych. |
| Gogle VR (HMD) | Meta Platforms, Inc. | Meta Quest 2 (128 GB) | HMD standalone 6-DoF; 1832 × 1920 pikseli na oko; częstotliwość odświeżania sesji 90 Hz; używane do wyświetlania immersyjnej sceny rzeczywistości wirtualnej i śledzenia ruchu uczestnika. |
| Luksometr | Testo SE & Co. KGaA | testo 540; 0560 0540 | Cyfrowy luksometr; zakres pomiarowy 0–99 999 lx; używany jako kontrolna weryfikacja protokołu natężenia oświetlenia w ramach zdefiniowanego celu środowiskowego. |
| NumPy | NumPy Developers | N/A | Wersja 1.26.4; używany do operacji na tablicach liczbowych i przygotowania danych. RRID:SCR_008633 |
| Skrypt optymalizacyjny | Własny skrypt badawczy | N/A | Python 3.11, wersja 1.0; implementuje Standard SA oraz Adaptive Simulated Annealing with Reheating (Adaptive SA-R), w tym zależny od etapu wybór propozycji, akceptację Metropolis i ponowne ogrzewanie. |
| pandas | pandas development team | N/A | Wersja 2.1.4; używany do czyszczenia zbiorów danych, tabulacji i przygotowania danych do wykresów. RRID:SCR_018214 |
| Kwestionariusz przesiewowy uczestnika | Własny formularz badawczy | N/A | Wersja 1.0; używany do rejestracji kwalifikowalności, zmiennych demograficznych, wcześniejszego doświadczenia z rzeczywistością wirtualną oraz częstotliwości odwiedzania muzeów/wystaw. |
| Kwestionariusz oceny po doświadczeniu | Własny formularz badawczy | N/A | Wersja 1.0; 7-stopniowe skale odpowiedzi; używany do oceny jakości interakcji, przejrzystości orientacji w przestrzeni, komfortu wizualnego/akustycznego/termicznego, odczuwanego zatłoczenia, obciążenia poznawczego i ogólnej satysfakcji. |
| Formularz oceny obecności i obecności przestrzennej | Własny formularz badawczy | N/A | Wersja 1.0; specyficzne dla badania 7-stopniowe wyniki domenowe interpretowane w odniesieniu do ram PQ/IPQ; nie raportowano standardowych całkowitych wyników PQ lub IPQ. |
| Język programowania Python | Python Software Foundation | N/A | Wersja 3.11; używany do wykonywania algorytmów, obliczania funkcji kosztu, przetwarzania danych i analizy wrażliwości. RRID:SCR_008394 |
| SciPy | SciPy community | N/A | Wersja 1.11.4; używany do testów statystycznych i pomocniczych analiz liczbowych. RRID:SCR_008058 |
| Formularz oceny choroby symulatorowej | Własny formularz badawczy | N/A | Wersja 1.0; wstępnie określone podsumowanie badania 0–30 w oparciu o zestaw objawów SSQ; odrębne od standardowego ważonego wyniku całkowitego nasilenia SSQ. |
| Sonometr | Testo SE & Co. KGaA | testo 816-1; 0563 8170 | IEC 61672-1 Klasa 2; 30–130 dB; ważenie częstotliwości A/C; używany jako kontrolna weryfikacja protokołu poziomu ciśnienia akustycznego w ramach zdefiniowanego celu środowiskowego. |
| Oprogramowanie arkuszowe | Microsoft | N/A | Microsoft Excel 2021; używany do organizacji zbiorów danych, przygotowania książki kodów i pomocniczych plików arkuszy. RRID:SCR_016137 |
| Oprogramowanie statystyczne | IBM | N/A | IBM SPSS Statistics 27.0; używany do ANOVA, testów Welcha, weryfikacji założeń i pomocniczej weryfikacji statystycznej. RRID:SCR_002865 |
| Monitor temperatury | Testo SE & Co. KGaA | testo 605i; 0560 2605 03 | Termohigrometr; zakres temperatury −20 do +60 °C; rozdzielczość 0,1 °C; używany jako kontrolna weryfikacja protokołu temperatury otoczenia w ramach zdefiniowanego celu środowiskowego. |
| Pakiet integracji VR | Unity Technologies | N/A | XR Interaction Toolkit 2.5.4; używany do interakcji VR, sterowania ruchem, zdarzeń wyzwalających i rejestrowania trajektorii. |
| UWAGA: W badaniu nie wykorzystano zasobów biologicznych. RRID podano dla odpowiednich zasobów badawczych. |
Bibliografia
- Falk JH, Dierking LD. The museum experience revisited. Left Coast Press; Walnut Creek, CA; 2013.
- Hillier B, Hanson J. The social logic of space. Cambridge University Press; Cambridge; 1984.
- Turner A, Doxa M, O'Sullivan D, Penn A. From isovists to visibility graphs: a methodology for the analysis of architectural space. Environ Plan B Plan Des. 2001;28:103-21.
- Kuliga SF, Thrash T, Dalton RC, Hölscher C. Virtual reality as an empirical research tool: exploring user experience in a real building and a corresponding virtual model. Comput Environ Urban Syst. 2015;54:363-75.
- Radianti J, et al. A systematic review of immersive virtual reality applications for higher education: design elements, lessons learned, and research agenda. Comput Educ. 2020;147:103778.
- Cummings JJ, Bailenson JN. How immersive is enough? A meta-analysis of the effect of immersive technology on user presence. Media Psychol. 2016;19:272-309.
- Witmer BG, Singer MJ. Measuring presence in virtual environments: a presence questionnaire. Presence-Teleop Virt. 1998;7:225-40.
- Makransky G, Petersen GB. The Cognitive Affective Model of Immersive Learning: a theoretical research-based model of learning in immersive virtual reality. Educ Psychol Rev. 2021;33:937-58.
- Kennedy RS, Lane NE, Berbaum KS, Lilienthal MG. Simulator Sickness Questionnaire: an enhanced method for quantifying simulator sickness. Int J Aviat Psychol. 1993;3:203-20.
- Kirkpatrick S, Gelatt CD Jr, Vecchi MP. Optimization by simulated annealing. Science. 1983;220:671-80.
- Metropolis N, et al. Equation of state calculations by fast computing machines. J Chem Phys. 1953;21:1087-92.
- Hastings WK. Monte Carlo sampling methods using Markov chains and their applications. Biometrika. 1970;57:97-109.
- Aarts EHL, Korst JHM. Simulated annealing and Boltzmann machines: a stochastic approach to combinatorial optimization and neural computing. John Wiley & Sons; Chichester; 1989.
- Van Laarhoven PJM, Aarts EHL. Simulated annealing: theory and applications. D. Reidel Publishing Company; Dordrecht; 1987.
- Bertsimas D, Tsitsiklis J. Simulated annealing. Stat Sci. 1993;8:10-5.
- Talbi EG. Metaheuristics: from design to implementation. John Wiley & Sons; Hoboken, NJ; 2009.
- Sörensen K. Metaheuristics: the metaphor exposed. Int Trans Oper Res. 2015;22:3-18.
- Hillier B. Space is the machine: a configurational theory of architecture. Cambridge University Press; Cambridge; 1996.
- Lolli F, et al. Post-Occupancy Evaluation's (POE) applications for improving indoor environment quality (IEQ). Toxics. 2022;10:626.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, State Administration for Market Regulation. GB/T 50034-2024 Standard for lighting design of buildings. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 23863-2024 Specification for lighting design of museum. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 18883-2022 Standards for indoor air quality. Beijing; 2022.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB/T 50785-2012 Evaluation standard for indoor thermal environment in civil buildings. Beijing; 2012.
- Ministry of Environmental Protection of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB 3096-2008 Environmental quality standard for noise. Beijing; 2008.
- Chib S, Greenberg E. Understanding the Metropolis-Hastings algorithm. Am Stat. 1995;49:327-35.
- Slater M, Sanchez-Vives MV. Enhancing our lives with immersive virtual reality. Front Robot AI. 2016;3:74.
- Schubert T, Friedmann F, Regenbrecht H. The experience of presence: factor analytic insights. Presence-Teleop Virt. 2001;10:266-81.
- Stanney KM, Kennedy RS, Drexler JM. Cybersickness is not simulator sickness. Proc Hum Factors Ergon Soc Annu Meet. 1997;41:1138-42.
- Blum C, Roli A. Metaheuristics in combinatorial optimization: overview and conceptual comparison. ACM Comput Surv. 2003;35:268-308.
- Benedikt ML. To take hold of space: isovists and isovist fields. Environ Plan B Plan Des. 1979;6:47-65.
- Penn A. Space syntax and spatial cognition: or why the axial line? Environ Behav. 2003;35:30-65.
- Sherman WR, Craig AB. Understanding virtual reality: interface, application, and design. Morgan Kaufmann; San Francisco, CA; 2003.
- Slater M. Place illusion and plausibility can lead to realistic behaviour in immersive virtual environments. Philos Trans R Soc Lond B Biol Sci. 2009;364:3549-57.
- Sweller J. Cognitive load during problem solving: effects on learning. Cogn Sci. 1988;12:257-85.
- Heydarian A, Carneiro JP, Gerber D, Becerik-Gerber B. Immersive virtual environments versus physical built environments: a benchmarking study for building design and user-built environment explorations. Autom Constr. 2015;54:116-26.
- Rebenitsch L, Owen C. Review on cybersickness in applications and visual displays. Virtual Real. 2016;20:101-25.
- Clay V, König P, König SU. Eye tracking in virtual reality. J Eye Mov Res. 2019;12:3.
- Deb K, Pratap A, Agarwal S, Meyarivan T. A fast and elitist multiobjective genetic algorithm: NSGA-II. IEEE Trans Evol Comput. 2002;6:182-97.
- Kennedy J, Eberhart RC. Particle Swarm Optimization. Proc IEEE Int Conf Neural Netw. 4, 1942-1948.
- Dorigo M, Maniezzo V, Colorni A. Ant system: optimization by a colony of cooperating agents. IEEE Trans Syst Man Cybern B Cybern. 1996;26:29-41.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.