W niniejszej pracy proponujemy podejście z wykorzystaniem rozszerzonej rzeczywistości (AR) oparte na kamerze stereoskopowej z rejestracją bezmarkerową, aby wspomóc ekstrakcję zatrzymanych zębów nadliczbowych. Ten schemat postępowania zapewnia pomoc wizualną w lokalizacji zatrzymanych zębów nadliczbowych i może służyć jako wykonalne podejście pomocnicze w zastosowaniach klinicznych.
Artykuł metodologiczny
Nawigacja w rzeczywistości rozszerzonej oparta na kamerze wspomagająca ekstrakcję zatrzymanych zębów nadliczbowych
W tym artykule
Podsumowanie
Streszczenie
Chirurgiczne usunięcie głęboko zakładkowych zębów nadliczbowych jest wymagającym zabiegiem pediatrycznym ze względu na ich ukryte położenie i bliskość struktur krytycznych, takich jak zawiązki zębów i nerwy. Konwencjonalne metody „z ręki” często opierają się na subiektywnej mentalnej rekonstrukcji obrazowania 3D, co może prowadzić do nadmiernego usunięcia kości i urazów jatrogennych. Niniejsze badanie przedstawia standaryzowany protokół wykorzystujący system nawigacji AR 3D oparty na kamerze w celu wspomagania lokalizacji zakładkowych zębów nadliczbowych. Cyfrowy przepływ pracy ustanowiono poprzez integrację przedoperacyjnych danych z tomografii komputerowej w wiązce stożkowej (CBCT) ze skanami wewnątrzustnymi w celu stworzenia indywidualnego wirtualnego planu pacjenta. Podczas operacji kamera o wysokiej rozdzielczości rejestruje pole operacyjne, a wirtualny model zakładkowego zęba nadliczbowego jest nakładany na obraz z kamery wyświetlany w czasie rzeczywistym na ekranie komputera, zapewniając wizualny punkt odniesienia dla wspomaganej lokalizacji. Interfejs nawigacji AR pozwala chirurgom na regulację przezroczystości poszczególnych warstw tkanek w celu lepszej obserwacji struktur wewnętrznych oraz precyzyjne dostrojenie rejestracji obrazu za pomocą regulowanego progu pewności lokalizacji. Ponadto system umożliwia zablokowanie wyświetlania po osiągnięciu najdokładniejszego dopasowania, co zapewnia stabilność wizualną podczas krytycznych manewrów. Protokół ten zaprezentowano w przypadku klinicznym pacjenta z głęboko zakładkowym zębem nadliczbowym. Wstępny wynik wykazał, że system zapewnił intuicyjne prowadzenie przestrzenne w celu wspomaganej lokalizacji zakładkowego zęba nadliczbowego. Przepływ pracy okazał się klinicznie wykonalny i nie zaobserwowano powikłań śródoperacyjnych, takich jak uszkodzenia sąsiednich korzeni. Podsumowując, nawigacja AR oparta na kamerze może służyć jako potencjalne podejście pomocnicze do konwencjonalnych technik wspomaganej ekstrakcji zakładkowych zębów nadliczbowych. Zapewniając wizualizację struktur wewnętrznych w czasie rzeczywistym oraz interaktywną kontrolę nad rejestracją i przezroczystością, protokół ten wspiera wdrażanie innowacji cyfrowych w złożonych stomatologicznych interwencjach pediatrycznych.
Wprowadzenie
Zęby nadliczbowe to zęby, których liczba przekracza normalną liczbę zębów w uzębieniu. Stanowią one częstą anomalię rozwojową uzębienia i mogą również występować jako przejaw jamny niektórych zespołów chorobowych. Klinicznie zęby nadliczbowe najczęściej obserwuje się w przednim odcinku szczęki. Niektóre zęby nadliczbowe ograniczają się jedynie do zwiększenia liczby zębów i mogą pozostawać bezobjawowe; mogą one jednak również powodować powikłania, w tym nieprawidłowe wyrzynanie się sąsiednich zębów, resorpcję korzeni, nieprawidłowości łuku zębowego oraz tworzenie się torbieli1,2. W związku z tym chirurgiczne usunięcie jest zazwyczaj wymagane, gdy zęby nadliczbowe utrudniają wyrzynanie się zębów trwałych, stwarzają ryzyko powikłań lub wpływają na późniejsze planowanie leczenia.
Wczesna diagnostyka i terminowa interwencja są kluczowe w leczeniu zębów nadliczbowych. Moment przeprowadzenia interwencji oraz wybór podejścia chirurgicznego są ściśle powiązane z położeniem przestrzennym zęba nadliczbowego. Choć optymalny czas usunięcia pozostaje kwestią sporną, wielu klinicystów opowiada się za wczesną interwencją w przypadkach, w których doszło już do zaburzenia erupcji zębów stałych lub istnieje potencjalne ryzyko powikłań3,4. Wybór techniki chirurgicznej zależy w dużej mierze od badań klinicznych i radiologicznych. Przed usunięciem zębów nadliczbowych powszechnie stosuje się CBCT, ponieważ pozwala ono na trójwymiarową (3D) ocenę liczby, położenia, morfologii korzenia oraz relacji zębów nadliczbowych z otaczającymi strukturami anatomicznymi. Informacje te pomagają określić dokładną lokalizację zęba, jego położenie od strony wargowej lub podniebiennej, stopień zatrzymania w kości oraz odpowiednie podejście chirurgiczne2,5.
Obecnie konwencjonalne usuwanie metodą wolnoręczną opiera się głównie na przestrzennej interpretacji obrazów przedoperacyjnych przez chirurga oraz lokalizacji opartej na doświadczeniu. Błędy w lokalizacji mogą prowadzić do nadmiernego usunięcia tkanki kostnej, a nawet do uszkodzenia sąsiednich korzeni zębów lub ważnych struktur anatomicznych3,6. Wraz z rozwojem koncepcji minimalnej inwazyjności i postępem w technologiach cyfrowych, do usuwania złożonych zębów zatrzymanych lub zębów nadliczbowych zaczęto stosować spersonalizowane prowadnice drukowane w 3D, nawigację dynamiczną, rzeczywistość mieszaną oraz techniki wspomagane robotycznie7,8,9,10. Techniki te wykazały potencjał w zakresie poprawy lokalizacji, skrócenia czasu operacji i ograniczenia usuwania kości. Mają one jednak również swoje ograniczenia. Spersonalizowane prowadnice drukowane w 3D zazwyczaj wymagają projektowania przedoperacyjnego, obróbki modelu, drukowania prowadnicy i postprocessingu, co może zwiększyć czas przygotowania i stopień skomplikowania procesu. W podstawowych szpitalach lub placówkach o ograniczonym zapleczu sprzętowym wykonanie prowadnic często zależy od zewnętrznych centrów obróbczych, co może dodatkowo wydłużyć czas przygotowania. Systemy nawigacji dynamicznej i wspomagania robotycznego zazwyczaj wymagają dodatkowych urządzeń śledzących i procedur rejestracji. W ograniczonej przestrzeni operacyjnej w jamie ustnej systemy te mogą zwiększyć stopień skomplikowania rozmieszczenia sprzętu i manipulacji chirurgicznych, a także wpływać na pole widzenia chirurga i obsługę instrumentów. Choć rzeczywistość mieszana posiada duży potencjał wizualizacyjny, dokładność rejestracji wirtualno-realnej oraz stabilność dynamicznego śledzenia pozostają istotnymi czynnikami ograniczającymi jej zastosowanie kliniczne. Ponadto wysoki koszt sprzętu i długa krzywa uczenia się związana z tymi technologiami mogą ograniczać ich powszechne stosowanie podczas ambulatoryjnego usuwania zatrzymanych zębów nadliczbowych.
Aby rozwiązać te ograniczenia, metoda AR zastosowana w niniejszym protokole wykorzystuje stosunkowo prostą konfigurację sprzętową, składającą się głównie z komputera, kamery stereoskopowej i oprogramowania do nawigacji AR. Technologia AR została wstępnie zastosowana w procedurach stomatologicznych i szczękowo-twarzowych, w tym w cystektomii torbieli odzębowych, wszczepianiu implantów dentystycznych, chirurgii ortognatycznej, chirurgii urazów twarzoczaszki oraz ekstrakcji zatrzymanych trzecich zębów trzonowych, wykazując potencjał w zakresie wizualizacji śródoperacyjnej i lokalizacji przestrzennej11,12,13,14,15,16. Dlatego w niniejszym protokole zaproponowano bezmarkerową metodę AR opartą na rejestracji i kamerze stereoskopowej, wspomagającą usuwanie zębów nadliczbowych. Przed operacją pozyskuje się dane CBCT oraz modele skanów wewnątrzustnych do rekonstrukcji 3D. Modele cyfrowe zęba nadliczbowego oraz zębów sąsiednich są rekonstruowane i importowane do systemu nawigacji AR. Podczas operacji kamera stereoskopowa rejestruje pole operacyjne w czasie rzeczywistym. System wykonuje bezmarkerową rejestrację w oparciu o morfologię uzębienia, a wirtualny model zęba nadliczbowego jest nakładany na obraz z kamery wyświetlany na ekranie, zapewniając tym samym śródoperacyjny punkt odniesienia dla lokalizacji. Taki schemat postępowania jest szczególnie odpowiedni w przypadku głęboko zatrzymanych zębów nadliczbowych, których lokalizacja podczas konwencjonalnego zabiegu wykonanego metodą wolnoręczną może być utrudniona.
Protokół
Opisana tutaj procedura została zatwierdzona i przeprowadzona zgodnie z wytycznymi Komisji Etyki Badań nad Ludźmi w Affiliated Stomatology Hospital of Kunming Medical University w Kunming w Chinach (nr zatwierdzenia KYKQ2025MEC0077). Od pacjentki oraz jej opiekuna prawnego uzyskano pisemną zgodę na wykorzystanie i publikację obrazów klinicznych i śródoperacyjnych.
1. Przygotowanie urządzenia
- Przygotować sterylne narzędzia do ekstrakcji zęba.
- Przygotować sprzęt AR, w tym komputer przenośny oraz kamerę wysokiej rozdzielczości podłączoną do komputera za pomocą USB 3.0.
2. Obrazowanie przedoperacyjne i przygotowanie pacjenta (Rysunek 1)
- Wykonaj przedoperacyjną rekonstrukcję 3D na podstawie CBCT o wysokiej rozdzielczości, zwracając szczególną uwagę na położenie zatrzymanego zęba nadliczbowego w obrębie szczęki oraz jego relację przestrzenną z sąsiednimi korzeniami zębów i splotem naczyniowo-nerwowym nosowo-podniebnym.
UWAGA: Parametry akwizycji CBCT: New Tom 3G; pole widzenia (FOV): 153.60 mm x 153.60 mm; rozmiar macierzy: 512 x 512 pikseli; rozmiar voxela: 0.300 mm; napięcie lampy: 110 kVp; prąd lampy: 3 mA.- Wyeksportuj zestaw danych CBCT w formacie Digital Imaging and Communications in Medicine (DICOM) z oprogramowania CBCT.
- Otwórz program Mimics Medical 21.0, zwany dalej oprogramowaniem do rekonstrukcji 3D. Kliknij File > New Project, zaimportuj zestaw danych DICOM pacjenta i kliknij Next > Open.
- Kliknij Segment > New Mask. W sekcji Predefined Threshold Sets wybierz Bone (CT) i dostosuj zakres progu za pomocą suwaka. W tym przypadku ustaw wartość minimalną na 570 HU oraz maksymalną na 3071 HU. Wygeneruj maskę zawierającą dane szkieletowe kraniomaksylarne (nazwij ją Maxilla).
- Kliknij Segment > Crop Mask, przeciągnij pole wyboru, aby ograniczyć obszar do szczęki, i kliknij OK.
- Kliknij Segment > Edit Masks, wybierz narzędzie Erase w wyskakującym oknie i usuń zęby żuchwy stykające się z zębami szczęki w widokach dwuwymiarowych i 3D. Uzyskaj model szczęki i uzębienia górnego.
- Zrekonstruuj ząb nadliczbowy i zęby sąsiednie. Kliknij New Mask, wybierz Enamel (CT, Child) w sekcji Predefined Threshold Sets i kliknij OK, aby uzyskać dane o uzębieniu pacjenta.
- Kliknij Segment > Edit Masks, wybierz narzędzie Erase w wyskakującym oknie i usuń zbędne zęby, pozostawiając jedynie zatrzymany ząb nadliczbowy w okolicy korzenia prawego siekacza górnego.
- Kliknij Segment > Edit Masks oraz Multiple Slice Edit, aby dopracować maskę zęba nadliczbowego.
- Zaznacz maski szczęki i zęba nadliczbowego, kliknij prawym przyciskiem myszy i wybierz Calculate Part, aby wygenerować odpowiadające im obiekty 3D.
- Pozyskaj i opracuj dane ze skanu wewnątrzustnego pacjenta (Ryc. 2A).
- Przed skanowaniem skalibruj wewnątrzustny skaner 3D za pomocą modułu kalibracji w oprogramowaniu skanującym, zgodnie z instrukcjami producenta. Wykonaj skan wewnątrzustny uzębienia za pomocą skanera 3D (prędkość skanowania: 20 klatek/s; dokładność pojedynczego zęba: ≤0.01 mm; głębokość skanowania: <22 mm) i wyeksportuj dane skanu w formacie STL.
- Otwórz program Geomagic Wrap 2021 (zwany dalej oprogramowaniem do przetwarzania danych skanowania 3D).
- Kliknij File > Open, wybierz plik STL danych skanu uzębienia górnego i kliknij Open.
- W oknie wyboru jednostek wybierz Millimeters i kliknij OK.
- Kliknij Trim > Trim with Curve, aby usunąć nadmiarowe i nieregularne nieprawidłowe dane na krawędzi skanu.
- Kliknij Polygons > Fill Single Hole > Flat > Bridge, aby zamknąć model.
- Kliknij Mesh Doctor > Apply > OK, aby naprawić model.
- Kliknij Save i wybierz STL jako typ pliku.
3. Rejestracja danych skanu 3D z danymi rekonstrukcyjnymi uzyskanymi z CBCT
- W oprogramowaniu do rekonstrukcji 3D kliknij Import > STL i zaimportuj naprawiony plik STL modelu skanu wewnątrzustnego.
- Kliknij Align > Point Registration i wybierz odpowiadające sobie, powtarzalne punkty orientacyjne zarówno na modelu skanu wewnątrzustnego, jak i na modelu uzębienia pochodzącym z CBCT. Do wstępnej rejestracji punktowej wymagane jest minimum cztery punkty niewspółliniowe, a dla poprawy stabilności rejestracji zaleca się użycie sześciu punktów. Przykładowo, wybierz punkty kąta mezjo-siecznego centralnych siekaczy górnych, wierzchołki kłów oraz wierzchołki guzków mezjobuktatycznych lub dołki centralne pierwszych zębów trzonowych górnych po obu stronach. Kliknij OK, aby uzyskać wstępnie zarejestrowany model.
- W sekcji Objects kliknij Contours Visible, aby ocenić jakość rejestracji w płaszczyznach osiowej, strzałkowej i czołowej. Satysfakcjonującą rejestrację stwierdza się, gdy kontury uzębienia modelu skanu wewnątrzustnego oraz modelu uzębienia z CBCT wykazują niemal całkowitą wizualną zgodność w widokach dwuwymiarowych, bez wyraźnych przesunięć translacyjnych lub rotacyjnych. W przypadku stwierdzenia niezgodności skoryguj model, klikając Reposition > Move with Mouse oraz Rotate with Mouse, aby uzyskać końcowy zarejestrowany model.
- Kliknij File > Export > Binary STL > Part, wybierz model zatrzymanego zęba nadliczbowego oraz zarejestrowany model skanu wewnątrzustnego, a następnie kliknij Add > Finish.
4. Izolacja danych dotyczących uzębienia przedniego do rozpoznawania (Rycina 2B)
- Otwórz oprogramowanie do przetwarzania danych skanowania 3D.
- Kliknij Plik > Otwórz, wybierz plik STL z danymi skanowania uzębienia szczęki górnej i kliknij Otwórz.
- W oknie wyboru jednostek wybierz Milimetry i kliknij OK.
- Kliknij Przycinaj > Przytnij krzywą. Klikaj sekwencyjnie wzdłuż brzegu dziąsłowego, aby obrysować część koronową przednich zębów szczęki górnej od kła do kła, a następnie kliknij Zastosuj > OK.
- W Menedżerze modelu zaznacz część koronową niezwiązaną z przednimi zębami, kliknij prawym przyciskiem myszy i wybierz Usuń.
- Kliknij Wielokąty > Wypełnij pojedynczo > Płasko > Mostuj. Zaznacz zieloną linię brzegową, przytrzymaj lewy przycisk myszy, przesuń myszką i zaznacz brzeg po przeciwnej stronie, aby zakończyć mostkowanie.
- Kliknij Wypełnij wszystko > Zastosuj > OK, aby zamknąć model.
- Kliknij Mesh Doctor > Zastosuj > OK, aby naprawić model.
- Kliknij Zapisz i wybierz STL jako format pliku.
5. Inicjacja nawigacji AR
UWAGA: Kamera Intel RealSense D415 była wykorzystywana wyłącznie do akwizycji obrazów RGB w rozdzielczości 1080p i przy 30 fps; jej funkcja pomiaru głębi nie była używana do śledzenia ani rejestracji. Parametry kalibracji kamery zostały zdefiniowane wcześniej podczas opracowywania oprogramowania i wykorzystane do rejestracji AR. Podczas późniejszego użytkowania nie była wymagana dodatkowa kalibracja. W tym systemie rejestracja została przeprowadzona z wykorzystaniem specyficznego dla pacjenta trójwymiarowego modelu uzębienia przedniego jako markera uzębienia. System dopasował rzutowany kontur i cechy geometryczne tego modelu 3D do uzębienia przedniego pacjenta w widoku z kamery RGB w czasie rzeczywistym. Po automatycznej rejestracji wirtualny model zęba nadliczbowego został wyświetlony zgodnie z jego przedoperacyjnie zdefiniowaną relacją przestrzenną względem modelu uzębienia przedniego.
- Otwórz oprogramowanie AR.
- Kliknij Import STL, wybierz model dotkniętego zęba nadliczbowego oraz model uzębienia przedniego wyeksportowane w poprzednich krokach, kliknij OK, a następnie kliknij Zapisz projekt.
6. Przygotowanie przedoperacyjne
- Umieść pacjenta w pozycji leżącej na plecach i ustaw fotel dentystyczny w pozycji chirurgicznej.
- Zdezynfekuj obszary wewnątrz- i zewnątrzjamowe 0,5% jodopowidonem.
- Przykryj głowę, twarz i szyję sterylnymi obłożeniami, odsłaniając jedynie obszar od czubka nosa do punktu podżuchwowego.
- Wykonaj miejscowe znieczulenie infiltracyjne błony śluzowej policzkowej i podniebiennej w obszarze operacyjnym, używając około 1,7 mL 4% chlorowodorku artykainy z epinefryną 1:100 000, zawierającego 68 mg chlorowodorku artykainy i 17 µg bitartratu epinefryny.
- Przykryj kabel danych kamery i miniaturowy wspornik sterylną osłoną. Podczas akwizycji obrazu zachowaj odległość co najmniej 30 cm między kamerą a sterylnym polem operacyjnym.
7. Ustanowienie dostępu chirurgicznego przy wsparciu AR
UWAGA: Procedurę należy przeprowadzić w zespole składającym się z prowadzącego chirurga stomatologa doświadczonego w technologii AR, asystenta chirurgicznego oraz asystenta operacji AR.
- Odciągnąć górną wargę za pomocą retraktora i lusterka stomatologicznego, aby odsłonić pole operacyjne.
- Otworzyć oprogramowanie AR oraz plik projektu. Wybrać model uzębienia przedniego i użyć go jako markeru rejestracyjnego. Kliknąć Virtual and Navigation > Camera AR Navigation, a następnie wybrać kamerę, z której należy korzystać, aby wejść do interfejsu nawigacji AR.
- Po pomyślnej aktywacji modułu nawigacji interfejs wyświetla obraz z kamery na żywo. Kontur markeru rejestracyjnego pojawia się w centrum ekranu. Ponieważ kamera jest ustawiona w pewnej odległości i pod kątem względem pola operacyjnego, należy ręcznie dostosować rozmiar i orientację markeru rejestracyjnego, aby odpowiadały one konturowi uzębienia w widoku kamery. Krok ten służy jedynie jako wstępne wyrównanie; ostateczna rejestracja zostaje automatycznie zakończona w kroku 7.4.
- Gdy dopasowanie cech (feature matching) i pewność lokalizacji (localization confidence) osiągną ustawiony próg (0,7), system automatycznie kończy rejestrację. Dopasowanie cech odnosi się do zgodności między rzutowanym konturem a cechami geometrycznymi specyficznego dla pacjenta trójwymiarowego modelu uzębienia przedniego oraz widocznym uzębieniem przednim w widoku kamery RGB na żywo.
UWAGA: Pewność lokalizacji odnosi się do szacowanej przez oprogramowanie wiarygodności lokalizacji przestrzennej markeru uzębienia w widoku kamery. Wartość progowa 0,7 reprezentuje wstępnie ustawioną minimalną jakość śledzenia wymaganą do zaakceptowania automatycznej rejestracji. Rejestrację uznano za pomyślną tylko wtedy, gdy zarówno dopasowanie cech, jak i pewność lokalizacji osiągnęły ten próg. Próg ten został wybrany na podstawie powtarzanych testów wstępnych, aby zrównoważyć szybkie rozpoznawanie i stabilną nakładkę AR, jednak nie reprezentuje on ilościowo zmierzonej dokładności lokalizacji chirurgicznej. - Po rejestracji kontur markeru uzębienia zmienia kolor z czerwonego na zielony. Zgodnie z przedoperacyjnie zdefiniowaną relacją przestrzenną, wirtualny model zęba nadliczbowego zostaje nałożony na obraz z kamery na żywo i wyświetlony na ekranie. W tym momencie wyświetlana pozycja wirtualnego modelu zęba wskazuje lokalizację zatrzymanego zęba nadliczbowego.
- Dostosować kąt kamery, aby uzyskać optymalny widok modelu wirtualnego do referencji śródoperacyjnej. Podczas powolnego obracania kamery zmienia się względny widok między kamerą a markerem uzębienia. Ponieważ relacja przestrzenna między modelem zęba nadliczbowego a markerem uzębienia została zdefiniowana przedoperacyjnie, widok wirtualnego modelu zęba nadliczbowego na ekranie aktualizuje się zgodnie z widokiem kamery.
- W trakcie operacji asystent obsługujący AR powinien trzymać kamerę za pomocą miniaturowego wspornika i stale korygować jej pozycję tak, aby pole operacyjne przedniego odcinka szczęki znajdowało się w centrum widoku kamery, a oś optyczna kamery była ustawiona jak najbardziej prostopadle do powierzchni pola operacyjnego, co pozwoli na uzyskanie optymalnego widoku operacyjnego.
- Dostosować przezroczystość wirtualnego modelu zęba nadliczbowego, aż skalpel stanie się widoczny pod modelem w interfejsie nawigacji AR. Chirurg może wykorzystać wyświetlane na ekranie kontury nałożonego modelu wirtualnego do oszacowania przybliżonych granic rzeczywistego zęba nadliczbowego. Następnie wykonać nacięcie błony śluzowej przedsionka o długości około 1 cm, wycentrowane nad szacowanym obszarem szyjki zęba nadliczbowego, prowadząc nacięcie mniej więcej prostopadle do długiej osi zęba nadliczbowego (Ryc. 3A). Odwarstwić płat śluzowo-okostnowy i odsłonić kość pokrywającą ząb nadliczbowy.
- Jeśli instrumenty chirurgiczne często zasłaniają obszar rozpoznawania uzębienia i przerywają nawigację AR w czasie rzeczywistym, należy aktywować funkcję blokowania obrazu. Po nałożeniu modelu wirtualnego na obraz z kamery na żywo, należy zablokować jego pozycję względem rzeczywistych struktur anatomicznych i używać wyświetlacza ekranowego jako referencji śródoperacyjnej do lokalizacji zęba nadliczbowego.
UWAGA: W niniejszym przypadku funkcja blokowania obrazu nie była używana, ponieważ nawigacja AR w czasie rzeczywistym pozostawała stabilna przy minimalnych zakłóceniach śródoperacyjnych.
8. Odsłonięcie i usunięcie zatrzymanego zęba nadliczbowego
- Podczas lokalizacji wspomaganej przez AR zidentyfikuj położenie i przybliżone granice rzeczywistego zęba nadliczbowego na podstawie wyświetlanych na ekranie konturów modelu wirtualnego. Użyj wiertownicy chirurgicznej do usunięcia kości pokrywającej szacowany obszar korony, aż do odsłonięcia korony zęba nadliczbowego (Rycina 3B,C).
- Po odsłonięciu zęba przeprowadź kolejne przecinanie i ekstrakcję pod bezpośrednią kontrolą wizualną, bez dalszego wspomagania AR.
- Użyj wiertownicy chirurgicznej do przecięcia odsłoniętej struktury zęba w kierunku mezjodystalnym, aby oddzielić koronę od korzenia i wyeliminować opór. Alternatywnie użyj elewatora stomatologicznego i kleszczyków typu mosquito do usunięcia korony i korzenia (Rycina 3D,F).
- Wyczyść kąt zębodochowy kiretażem, aby upewnić się, że nie pozostała tkanka mieszątka zębowego.
- Przepłucz kąt zębodochowy sterylną solą fizjologiczną, aby upewnić się, że nie pozostały fragmenty zęba (Rycina 3E).
- Zamknij nacięcie szwami nie wchłanialnymi 3-0 i wywrzyj ucisk gazikiem hemostatycznym w celu uzyskania hemostazy.
9. Opieka pooperacyjna
- Obserwuj pacjenta przez 1 h po operacji i wypisz go, gdy nie występuje wyraźne krwawienie z rany. Pozwól pacjentowi rozpocząć dietę płynną i chłodną 2 h po zabiegu, a następnie stopniowo przejść na dietę miękką. Poinstruuj pacjenta o konieczności zachowania ścisłej higieny jamy ustnej w obszarze operowanym.
- Zalec amoksycylinę w kapsułkach doustnych, 0,5 g dwa razy dziennie przez 3 dni, w celu profilaktyki infekcji pooperacyjnych. Poinstruuj pacjenta o przyjmowaniu jednej kapsułki ibuprofenu 0,3 g w razie potrzeby w celu złagodzenia bólu pooperacyjnego.
- Usuń szwy 1 tydzień po operacji. Poinstruuj pacjenta, aby monitorował występowanie krwawienia z rany, bólu lub dyskomfortu i niezwłocznie zgłosił się do lekarza w przypadku pojawienia się któregokolwiek z tych objawów.
Wyniki
U 17-letniej pacjentki w ramach konsultacji ortodontycznej przeprowadzono badanie CBCT, które wykazało obecność dwóch zatrzymanych zębów nadliczbowych w przednim odcinku szczęki. Po ocenie ortodonty zalecono usunięcie dwóch zębów nadliczbowych oraz jednego zatrzymanego zęba mlecznego. Badanie wewnątrzjamowe wykazało obecność zatrzymanego zęba mlecznego, natomiast żaden z zębów nadliczbowych nie przebił się do jamy ustnej. Badanie CBCT wykazało odwrócony ząb nadliczbowy znajdujący się powyżej wierzchołka prawego siekacza bocznego górnego, całkowicie zatrzymany w kości. Drugi ząb nadliczbowy znajdował się po stronie podniebiennej pomiędzy lewym siekaczem centralnym a bocznym górnym, był zorientowany w kierunku wargowo-podniebiennym i nie był całkowicie przykryty kością; w związku z tym trudność w jego lokalizacji była stosunkowo niska. Po pełnym wyjaśnieniu pacjentce i jej rodzinie stanu zdrowia, planu leczenia, potencjalnego ryzyka oraz alternatywnych opcji terapeutycznych, wyrazili oni zgodę na usunięcie odwróconego, zatrzymanego w kości zęba nadliczbowego powyżej wierzchołka prawego siekacza bocznego górnego przy wsparciu AR. Pozostały ząb nadliczbowy oraz zatrzymany ząb mleczny zostały usunięte metodą konwencjonalną.
Wyniki okołooperacyjne były następujące: projekt cyfrowy zajął 15 min. Podczas operacji jako marker uzębienia wykorzystano zęby przednie. Po zakończeniu wstępnego ręcznego dopasowania nie było konieczne przeprowadzenie dodatkowej procedury śródoperacyjnej rejestracji opartej na punktach, ponieważ system AR automatycznie dokonał dopasowania i rejestracji. Wykorzystując lokalizację wspomaganą przez AR, chirurg zidentyfikował miejsce nacięcia i przygotował okno kostne, aby odsłonić zatrzymany ząb nadliczbowy. Procedura chirurgiczna, od nacięcia do całkowitego usunięcia zatrzymanego zęba nadliczbowego, trwała 10 min. W trakcie zabiegu śledzenie AR zostało tymczasowo przerwane, ponieważ narzędzia chirurgiczne zasłoniły obszar rozpoznawania uzębienia. Po ponownym odsłonięciu zębów przednich system ponownie je rozpoznał i wznowiono nawigację.
Nie zaobserwowano śródoperacyjnego uszkodzenia korzeni sąsiednich zębów ani istotnych struktur naczyniowo-nerwowych. Zatrzymany ząb nadliczbowy został całkowicie usunięty po przecięciu korony w celu wyeliminowania oporu. Ponieważ kontrola pooperacyjna wykazała, że usunięty ząb był kompletny, a w zębodole nie pozostały żadne fragmenty zęba ani tkanka woreczka zębowego, nie przeprowadzono dodatkowego badania CBCT po zabiegu. Drugi ząb nadliczbowy usunięto po konwencjonalnym nacięciu i odwarstweniu płata, a zatrzymany ząb mleczny usunięto w rutynowy sposób.
Pacjent zgłosił się 1 tydzień po operacji w celu usunięcia szwów. Badanie kliniczne nie wykazało zaczerwienienia błony śluzowej, obrzęku ani innych oznak stanu zapalnego w obszarze operowanym. Pacjent nie zgłaszał zaburzeń czucia w obrębie błony śluzowej. Zęby sąsiednie nie wykazywały tkliwości na opukiwanie ani ruchomości.
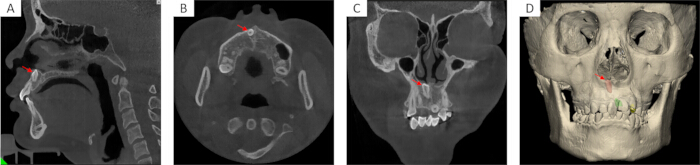
Rycina 1: Przedoperacyjne obrazy CBCT i rekonstrukcja 3D zębów nadliczbowych. (A) obraz CBCT w płaszczyźnie strzałkowej, (B) osiowej oraz (C) czołowej, przedstawiające położenie zatrzymanych zębów nadliczbowych (czerwone strzałki) w przednim odcinku szczęki oraz ich relację z korzeniami sąsiednich zębów i otaczającą kością. (D) Model rekonstrukcji 3D przedstawiający szczękę, uzębienie i dwa zęby nadliczbowe. Model czerwony reprezentuje wargowy ząb nadliczbowy usunięty przy wsparciu AR, a model zielony reprezentuje podniebny ząb nadliczbowy usunięty przy użyciu konwencjonalnej metody. Proszę kliknąć tutaj, aby wyświetlić powiększoną wersję tej ryciny.
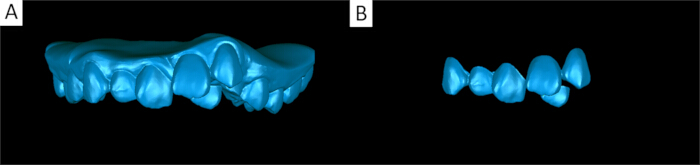
Rysunek 2: Przetwarzanie modelu skanu wewnątrzustnego. (A) Naprawiony model skanu wewnątrzustnego szczęki użyty do rejestracji z modelem rekonstrukcyjnym. (B) Przycięty model przedniego odcinka uzębienia szczęki użyty do rejestracji konturów AR bez użycia markerów. Prosimy kliknąć tutaj, aby wyświetlić większą wersję tego rysunku.
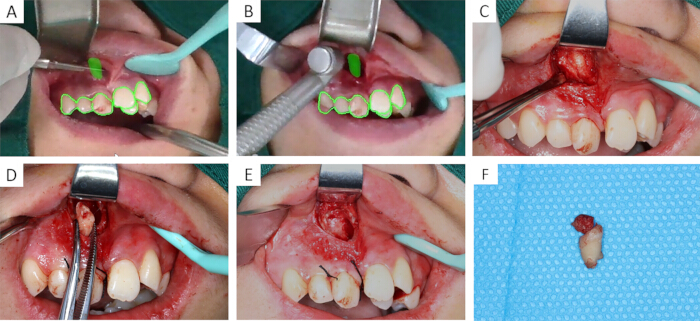
Rysunek 3: Kluczowe etapy śródoperacyjne usuwania zatrzymanego zęba nadliczbowego z wykorzystaniem rozszerzonej rzeczywistości. (A) Lokalizacja przed nacięciem. Wirtualny model zatrzymanego zęba nadliczbowego został nałożony na obraz z kamery wyświetlany w interfejsie nawigacyjnym AR. Zielony kontur reprezentuje zarejestrowaną uzębienie przednie, a zielony model bryłowy reprezentuje planowaną pozycję zatrzymanego zęba nadliczbowego. (B) Nawigacja AR została wykorzystana do prowadzenia lokalizacji podczas usuwania kości. (C) Zatrzymany ząb nadliczbowy został odsłonięty po usunięciu nadkładającej go kości. (D) Przecięty fragment zęba został usunięty z łożka zęba. (E) Łożko zęba zostało obejrzane po całkowitym usunięciu zatrzymanego zęba nadliczbowego. (F) Usunięty ząb nadliczbowy został zbadany w celu potwierdzenia całkowitego usunięcia. Proszę kliknąć tutaj, aby zobaczyć powiększoną wersję tego rysunku.
Dyskusja
Zęby nadliczbowe są częstą anomalią rozwojową uzębienia i mogą prowadzić do powikłań, takich jak nieprawidłowy wyrzyn zębów sąsiednich, resorpcja korzeni, nieprawidłowości w łuku zębowym oraz tworzenie się torbieli. W przypadku zębów nadliczbowych, które utrudniają wyrzyn zębów stałych, niosą ryzyko powikłań lub wpływają na późniejsze planowanie leczenia ortodontycznego, główną opcją terapeutyczną jest zazwyczaj usunięcie chirurgiczne. Zęby nadliczbowe, które wyrżnęły się przez błonę śluzową i są bezpośrednio widoczne, lub te, które przebiły kość i mogą zostać zwizualizowane po nacięciu śluzówki, są stosunkowo łatwe do usunięcia. Z kolei zęby nadliczbowe całkowicie zatrzymane w kości nie mogą być bezpośrednio obserwowane w polu operacyjnym. Określenie ich położenia w płaszczyźnie wargowo-podniebnej, wielkości okna kostnego oraz podejścia chirurgicznego zależy głównie od przestrzennej interpretacji obrazów przedoperacyjnych przez chirurga oraz jego doświadczenia klinicznego, co czyni te przypadki bardziej wymagającymi, zwłaszcza dla mniej doświadczonych młodych chirurgów. Chociaż do usuwania zatrzymanych zębów nadliczbowych można stosować konwencjonalne techniki chirurgiczne, ich sukces w dużej mierze zależy od doświadczenia operatora. Jeśli lokalizacja śródoperacyjna odbiega od rzeczywistego położenia zęba, może dojść do nadmiernego usunięcia kości, co zwiększa ryzyko uszkodzenia korzeni zębów sąsiednich lub istotnych struktur anatomicznych. Obecnie w usuwaniu zatrzymanych zębów nadliczbowych stosuje się różne technologie cyfrowe, które wykazały wstępne wyniki w lokalizacji pozycji zęba, zachowaniu tkanki kostnej i redukcji powikłań. Metody te mają jednak wciąż pewne ograniczenia, w tym wysokie koszty czasowe, drogi sprzęt oraz trudności w szerokim wdrożeniu.
Niniejsze badanie proponuje metodę usuwania zatrzymanych zębów nadliczbowych opartą na kamerze stereoskopowej z wykorzystaniem rozszerzonej rzeczywistości (AR). Przed operacją, na podstawie danych z CBCT oraz skanów wewnątrzjamowych, rekonstruowane są modele 3D zęba nadliczbowego oraz zębów sąsiednich. Dzięki rejestracji AR bez użycia markerów, model wirtualny jest nakładany na obraz z kamery wyświetlany w interfejsie nawigacji AR, co stanowi punkt odniesienia pomagający chirurgowi w oszacowaniu położenia zatrzymanego zęba nadliczbowego. W tym schemacie pracy kluczowymi krokami dla pomyślnej implementacji są: satysfakcjonująca rejestracja obrazów CBCT i skanów wewnątrzjamowych, stabilne rozpoznawanie uzębienia oraz odpowiednia regulacja kąta kamery przy zachowaniu względnie stałej pozycji urządzenia. Kroki te są niezbędne do uzyskania przejrzystego pola operacyjnego i stabilnego nałożenia obrazu AR. W związku z tym wymagane jest odpowiednie przeszkolenie przedkliniczne i wielokrotna praktyka, aby zapewnić niezawodne cyfrowe planowanie przedoperacyjne oraz biegłość w śródoperacyjnej obsłudze systemu AR. W porównaniu z metodami nawigacji opierającymi się na markerach zewnętrznych lub fizycznych szablonach chirurgicznych, metoda ta nie wymaga umieszczania dodatkowych sztucznych markerów w polu operacyjnym. Zmniejsza to zakłócenia powodowane przez dodatkowe urządzenia rejestrujące w ograniczonej przestrzeni wewnątrzjamowej i polu operacyjnym, zachowując jednocześnie naturalną morfologię uzębienia jako podstawę rejestracji. W systemie tym obrazy pola operacyjnego są rejestrowane przez kamerę, a nałożony obraz AR wyświetlany jest na ekranie. Zastosowanie systemu jest zatem zależne od kąta ustawienia kamery, ekspozycji pola operacyjnego oraz przeszkód w postaci narzędzi. Dostęp przedsionkowy w przednim odcinku szczęki zazwyczaj zapewnia bardziej bezpośredni widok z kamery i wystarczającą ekspozycję pola operacyjnego. W tym podejściu przeszkody w postaci tkanek miękkich i narzędzi są stosunkowo ograniczone, co sprzyja utrzymaniu rozpoznawania konturu uzębienia oraz stabilności nałożenia obrazu wirtualnego na rzeczywisty. W porównaniu z konwencjonalną chirurgią, metoda ta może pomóc chirurgowi w optymalizacji projektu okna kostnego i lokalizacji dostępu chirurgicznego, co potencjalnie zmniejsza ryzyko powikłań. W porównaniu z innymi technikami cyfrowymi, metoda ta charakteryzuje się stosunkowo prostą konfiguracją sprzętową oraz pewnymi zaletami w zakresie kosztów i przebiegu pracy.
Niemniej jednak protokół ten nadal posiada kilka ograniczeń. W niniejszym przypadku AR została wykorzystana do wspomaganej lokalizacji zatrzymanego zęba nadliczbowego, a szacowana pozycja lokalizacji posłużyła jako punkt odniesienia do wyznaczenia miejsca nacięcia i przygotowania okna kostnego. Nie zapewniono jednak wstępnie zaplanowanej linii nacięcia, zdefiniowanej granicy okna kostnego, trajektorii chirurgicznej ani płaszczyzny sekcji zęba, co w pewnym stopniu ograniczyło rolę AR w tym procesie. W przyszłych przypadkach projekt linii nacięcia, definicja granicy okna kostnego, opracowanie trajektorii chirurgicznej oraz wstępne wyznaczenie płaszczyzny sekcji zęba mogłyby zostać włączone do przedoperacyjnego projektu cyfrowego i wizualizowane śródoperacyjnie za pomocą AR, co jeszcze bardziej zwiększyłoby wartość tej techniki w planowaniu ścieżki chirurgicznej i prowadzeniu operacji. Obraz nawigacyjny AR zależy od akwizycji pola operacyjnego za pomocą kamery; przejrzystość obrazu, warunki oświetlenia, kąt ustawienia kamery oraz ekspozycja pola operacyjnego mogą wpływać na rozpoznawanie konturów uzębienia i stabilność rejestracji. Podczas zabiegu kamera jest trzymana przez asystenta w warunkach sterylnych. Dlatego niezbędne jest utrzymanie względnej stabilności między kamerą a polem operacyjnym, aby uniknąć odchyleń nakładki spowodowanych drżeniem rąk lub zmianami kąta widzenia. Ponadto metoda rejestracji bezmarkerowej zastosowana w tym protokole opiera się na konturze przedniego uzębienia. Instrumenty chirurgiczne, ssaki lub tkanki miękkie mogą zasłaniać widok kamery i przerywać nawigację. W takich przypadkach wymagana jest ponowna rejestracja, co może wpływać na przebieg operacji. Co więcej, chirurg obserwuje nakładkę AR głównie na ekranie wyświetlacza. Dla początkujących dwuwymiarowy obraz na ekranie różni się od naturalnego widzenia stereoskopowego ludzkiego oka, co może utrudniać zrozumienie relacji przestrzennych między modelem wirtualnym a rzeczywistym polem operacyjnym. Aby rozwiązać te problemy, można wprowadzić ulepszenia zarówno poprzez szkolenia, jak i optymalizację systemu. Po pierwsze, można wykorzystać standaryzowane szkolenia symulacyjne z użyciem modeli wydrukowanych w 3D, aby zapoznać chirurgów z rejestracją obrazu, interpretacją nakładki wirtualno-rzeczywistej oraz lokalizacją okna kostnego wspomaganą przez AR, co zmniejszyłoby błędy lokalizacji wynikające z niewystarczającej znajomości technologii. Po drugie, można dalej optymalizować algorytmy śledzenia i scenariusze zastosowań klinicznych. Na przykład po uzyskaniu stabilnej rejestracji można zablokować relację przestrzenną między konturem uzębienia a modelem wirtualnym, a następnie aktualizować pozycję modelu w czasie rzeczywistym w miarę ponownego odsłaniania cech uzębienia. Kamerę można również zamocować za pomocą wspornika mechanicznego lub zintegrować z lampą operacyjną, aby zredukować drgania kamery trzymanej w ręku oraz obciążenie operacyjne.
Metoda usuwania zatrzymanych zębów nadliczbowych wspomagana przez AR w oparciu o kamerę stereoskopową zapewnia intuicyjną i uproszczoną pomoc wizualną w lokalizacji śródoperacyjnej. Metoda ta posiada określone zalety w zakresie konfiguracji sprzętowej, przepływu pracy oraz potencjalnego wdrożenia klinicznego. Jednakże, niniejsza prezentacja pojedynczego przypadku wykazuje jedynie wykonalność w praktyce klinicznej, a jej zastosowanie kliniczne należy rozważać z ostrożnością. Konieczne są dalsze badania na większej próbie i badania wieloośrodkowe w celu potwierdzenia dokładności lokalizacji, efektywności klinicznej oraz bezpieczeństwa. Biorąc pod uwagę zalety techniczne i dostępność sprzętu, metoda ta może mieć potencjał do przyszłego zastosowania w placówkach podstawowej opieki zdrowotnej, gdzie dostęp do zaawansowanego cyfrowego sprzętu chirurgicznego jest często ograniczony. Badanie to wstępnie demonstruje wykonalność zastosowania tej techniki do usuwania zatrzymanych zębów nadliczbowych i stanowi podstawę metodologiczną do opracowania zestandaryzowanego przepływu pracy przy ekstrakcji wspomaganej przez AR.
Oświadczenia
Autorzy wykorzystali DeepSeek wyłącznie do redakcji języka angielskiego oraz pomocy w tłumaczeniu. Wszystkie teksty przygotowane przy wsparciu AI zostały przejrzane i poprawione przez autorów, którzy biorą pełną odpowiedzialność za ostateczną treść manuskryptu.
Podziękowania
Niniejsza praca była wspierana przez Zespół Diagnostyki i Leczenia Złożonych Wad Czaszkowo-Twarzowych Uniwersytetu Medycznego w Kunmingu (2024XKTDTS08), Projekt Badawczy Prowincjonalnego Centrum Medycyny Klinicznej Yunnan (2024YNLCYXZX0227, 2024YNLCYXZX0229), Kliniczne Centrum Badań nad Chorobami Jamy Ustnej w Yunnan (202505AJ310001), Plan Wsparcia Szkolenia Talentów Wysokiego Szczebla Prowincji Yunnan (YNWR-MY-2020-086) oraz Projekt Badawczy w Zakresie Edukacji i Nauczania Uniwersytetu Medycznego w Kunmingu (2026-JY-Z-18).
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| 0,5% povidon-jod | N/A | N/A | Stosowany do dezynfekcji wewnątrz- i zewnątrzjamskiej przed operacją. |
| nieabsorbowalna nić jedwabna 3-0 | Johnson (Suzhou) Medical Devices Co., Ltd. | Szycie tkanek. | |
| 4% chlorowodorek artykainy z epinefryną | Stosowany do znieczulenia miejscowego. | ||
| Kamera | Intal RealSense | D415 | Stosowana do obrazowania pola widzenia w czasie rzeczywistym w celu rozpoznania markera. |
| CBCT | Quantitative Radiology s.r.1.Verona, Italy | New Tom 3G | Stosowane do pozyskiwania obrazów zęba i struktur otaczających. |
| Kureta | N/A | N/A | Stosowana do kuretażu zębodołu i usuwania pozostałości tkanki mieszka zębowego. |
| Elewator stomatologiczny | N/A | N/A | Stosowany do poluzowania i usunięcia przeciętej korony oraz fragmentów korzenia. |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., Hunan, China. | https://www.e3d-med.com/ | Oprogramowanie do nawigacji AR. |
| Geomagic Wrap 2021 | 3D Systems Corporation | version 2021 | Przetwarzanie modelu skanu wewnątrzjamowego i segmentacja zębów przednich do wykorzystania jako marker rejestracyjny. |
| gaza hemostatyczna | N/A | N/A | Stosowana do hemostazy uciskowej po zamknięciu rany. |
| Skaner wewnątrzjamowy | SHINING 3D | Aoralscan 3 CA3-C80046J04;https://www.shining3d.cn/ | Stosowany do pozyskiwania cyfrowych danych łuku zębowego. |
| chirurgiczna końcówka J45-LED | Guangdong JINME Medical Technology Co., Ltd. | 45-TUP; https://www.jinmedental.cn/ | Usuwanie kości pokrywającej ząb nadliczbowy oraz oddzielenie korony od korzenia. |
| Komputer przenośny | Lenovo Group Limited | Legion Y7000 IRX9; Intel Core i7-13650HX CPU; NVIDIA GeForce RTX 4060 Laptop GPU, 8 GB GDDR6; 24 GB DDR5 RAM; 512 GB SSD. | Uruchamianie oprogramowania AR. |
| Mimics | Materialise | version 21.0 | Stosowane do rekonstrukcji trójwymiarowej. |
| Sterylne obłożenia | N/A | N/A | Stosowane do przykrycia głowy, twarzy i szyi, z odsłonięciem jedynie obszaru operacyjnego. |
| Sterylna osłona | N/A | N/A | Stosowana do przykrycia kabla danych kamery i miniaturowego wspornika podczas śródoperacyjnego pozyskiwania obrazów. |
| Kabel USB 3.0 | N/A | N/A | Stosowany do połączenia kamery z komputerem przenośnym w celu pozyskiwania obrazów. |
Bibliografia
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.