Este protocolo fornece métodos detalhados descrevendo a fabricação e a implementação de uma plataforma de ajuste pós-carga baseada em magnéticos para tecidos cardíacos projetados.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de método
Ajuste magnético da pós-carga em tecidos cardíacos projetados
* These authors contributed equally
Neste artigo
Resumo
Resumo
O pós-carga é conhecido por impulsionar o desenvolvimento de estados cardíacos fisiológicos e patológicos. Como tal, estudar os resultados de estados pós-carga alterados poderia produzir insights importantes sobre os mecanismos que controlam esses processos críticos. No entanto, uma técnica experimental para ajustar precisamente a pós-carga no tecido cardíaco ao longo do tempo está atualmente em falta. Aqui, uma técnica recém-desenvolvida baseada em magnéticos para alcançar esse controle em tecidos cardíacos projetados (EHTs) é descrita. Para produzir EHTs magneticamente responsivos (MR-EHTs), os tecidos são montados em postes de silicone oco, alguns dos quais contêm pequenos ímãs permanentes. Um segundo conjunto de ímãs permanentes é encaixe em uma placa de acrílico de tal forma que eles são orientados com a mesma polaridade e estão alinhados axialmente com os ímãs post. Para ajustar a pós-carga, esta placa de ímãs é traduzida para (pós-carga mais alta) ou para longe (pós-carga inferior) dos ímãs postais usando um estágio piezoelétrico equipado com um codificador. O software de controle de movimento usado para ajustar o posicionamento de palco permite o desenvolvimento de regimes de pós-carga definidos pelo usuário, enquanto o codificador garante que o estágio corrija qualquer inconsistência em sua localização. Este trabalho descreve a fabricação, calibração e implementação deste sistema para permitir o desenvolvimento de plataformas semelhantes em outros laboratórios ao redor do mundo. Resultados representativos de dois experimentos separados são incluídos para exemplificar a gama de diferentes estudos que podem ser realizados usando este sistema.
Introdução
Pós-carga é a carga sistólica no ventrículo depois de ter começado a ejetar sangue1. Durante o desenvolvimento cardíaco, uma pós-carga adequada é de importância crítica para a maturação de cardiomiócitos2. Na idade adulta, baixos níveis de pós-carga ventricular (por exemplo, em pacientes acamados com lesão medular de alto nível3 ou em casos muito especiais como o vôo espacial4) podem resultar em hipotrofia do coração. Por outro lado, a alta carga posterior pode levar à hipertrofia cardíaca5. Embora a hipertrofia cardíaca em atletas de resistência ou gestantes seja considerada benéfica e fisiológica, a hipertrofia associada à hipertensão arterial de longo prazo ou à estenose da válvula aórtica grave é prejudicial, pois predispõe uma a arritmias cardíacas e insuficiência cardíaca6. Embora a taxa de mortalidade de 5 anos para pacientes com insuficiência cardíaca tenha reduzido de ~70% na década de 19806 para 40-50%7 atualmente, ainda há uma grande necessidade de novas opções de tratamento terapêutico para esta condição altamente prevalente (atualmente 2,2% da população no mundo ocidental)8.
Para investigar os mecanismos moleculares da hipertrofia cardíaca patológica e testar estratégias preventivas ou terapêuticas para o tratamento dessa doença, foram desenvolvidos modelos in vivo de pós-carga9,,10,,11,12. Embora esses modelos tenham oferecido insights benéficos sobre os efeitos da pós-carga no desempenho ventricular, eles não permitem um controle fino sobre a magnitude pós-carga. Alternativamente, estudos in vitro de pós-carga realizados em corações excisados e preparações musculares permitem um controle mais fino sobre o carregamento de tecidos, mas estes modelos não são propícios a estudos longitudinares13,14,15.
Para superar essas questões, desenvolvemos um modelo in vitro de pós-carga elevada em tecidos cardíacos projetados (EHTs)16,17. Este modelo é um formato de cultura tridimensional para células cardíacas de ratos embutidas em uma matriz de fibrina suspensa entre postes flexíveis de silicone oco. Esses tecidos batem espontaneamente (contra a resistência dos postes de silicone) e realizam trabalhos auxotônicos. Aumentamos a pós-carga aplicada aos EHTs por um fator de 12 em experimentos anteriores pela inserção de aparelhos metálicos rígidos nos postes de silicone ocos por uma semana. Isso levou a uma infinidade de alterações, características da hipertrofia cardíaca patológica18,19,20: hipertrofia cardiomiocito, necroptose parcial, declínio da força contífica, o comprometimento do relaxamento tecidual, reativação do programa genético fetal, uma mudança metabólica da oxidação do ácido graxo para a glicólise anaeróbica, e um aumento da fibrose. Embora este procedimento tenha sido empregado com sucesso em vários estudos17,21,22, tem algumas desvantagens. Existem apenas dois estados, carga posterior baixa ou muito alta (12 vezes), e o procedimento requer o manuseio manual dos EHTs, o que limita sua flexibilidade temporal e representa o risco de contaminação.
Recentemente, Leonard et al. usaram uma técnica semelhante para modular a pós-carga em EHTs cultivados em postes de silicone23. Aparelhos de comprimentos variados foram colocados ao redor do lado de fora dos postes para restringir seu movimento de dobra. Os autores deste estudo relataram que um aumento singular de pequeno a médio aumento no desenvolvimento de força aumentada da carga e maturação de EHTs derivados do iPS humano, enquanto cargas mais altas resultaram em um estado patológico. No entanto, semelhante ao nosso próprio sistema, esta técnica só permite aumentos singulares na pós-carga, a magnitude da qual é ditada pelo comprimento das chaves. Como tal, alterações finas no pós-carga, modificações no pós-carregamento ao longo do tempo e regimes de carregamento precisos não são possíveis com essas técnicas.
Aqui, fornecemos o protocolo para um sistema que pode ser usado para modular a pós-resistência, ou seja, pós-carga de EHTs magneticamente24. Esta plataforma facilita o ajuste fino do pós-carga, permite regimes de pós-carga definidos pelo usuário e garante a esterilidade EHT.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
1. Preparação da plataforma de ajuste pós-carga
NOTA: As etapas envolvidas nesta parte do protocolo não são sensíveis ao tempo.
- Fabricação dos racks de silicone magneticamente responsivos
NOTA: Esses racks servem como plataforma de cultura para EHTs. Cada EHT é suspenso entre dois postes de silicone, que transmitem pós-carga ao tecido. O grau de pós-carga está diretamente relacionado com a rigidez desses postos. Para permitir a sintonia magnética pós-carga, alguns dos postes precisam ser magneticamente responsivos.- Adquira racks compatíveis com placas de 24 poços de postes de silicone (dimensões dadas na Figura Suplementar 1). Os racks utilizados neste estudo foram produzidos por um fornecedor comercial de produtos de silicone de acordo com essas dimensões utilizando silicone com dureza de costa de 40.
- Determine a polaridade dos ímãs post (por exemplo, d = 0,5 mm, h = 2,0 mm; ver Tabela de Materiais) colocando-os em um ímã permanente maior.
- Mantendo uma polaridade fixa, lubrifique os ímãs com água e insira-os, um de cada vez, nos postes mais externos dos racks de silicone.
NOTA: Se você tentar inserir mais de um ímã de cada vez, a resistência adicional tornará mais difícil empurrar os ímãs para o fundo do poste. - Use um pedaço de fio dental de aço inoxidável (d ◗ 0,4 mm, ver Tabela de Materiais) para empurrá-los cuidadosamente para o fundo da cavidade do poste oco. Você pode empilhar até cinco ímãs em cada post.
- Use alicate (nariz redondo) para dobrar o fio dental de aço inoxidável (d ◗ 0,4 mm, ver Tabela de Materiais) em aparelhos de 11,25 mm de largura e 15 mm de comprimento. Use cortadores de arame para cortar o aparelho e um arquivo para suavizar a superfície de corte. Para garantir que as dimensões corretas sejam alcançadas, pode-se usar um gabarito auto-feito para ajudar na dobra do fio.
NOTA: A imobilização pós-imobilização também pode ser alcançada por aparelhos feitos de outros materiais, desde que não sejam magnéticos e rígidos. - Lubrifique as chaves com água e insira-as no rack de silicone, fixando o segundo e o terceiro posto mais externo no processo (consulte a Figura 1 para a configuração completa do rack de silicone).
NOTA: Opcionalmente, a fim de adaptar a rigidez da linha de base dos postos de controle para coincidir com a dos postes magneticamente responsivos, fragmentos de haste redonda de estireno (ver Tabela de Materiais)podem ser inseridos nos postes vazios (aqueles sem uma cinta ou ímã). - Deixe os racks descansarem por 1-2 dias para permitir que qualquer água restante seque.
- Quando os postes estiverem secos, sele os orifícios na parte superior dos postes de silicone ocos contendo os ímãs usando uma gota de cola de silicone.
- O dispositivo de ajuste pós-carga
NOTA: À medida que os ímãs do dispositivo de ajuste pós-carga são movidos para ou para longe daqueles nos postes de silicone, as forças magnéticas atraentes aumentam ou diminuem em conformidade, resultando em rigidez alterada dos postes de silicone. Esse movimento é alcançado usando um estágio piezoelétrico. Devido à natureza prototípica do dispositivo de ajuste pós-carga, instruções detalhadas passo a passo sobre como replicá-lo não serão fornecidas. Em vez disso, as diretrizes generalizadas para a construção de um dispositivo de ajuste pós-carga semelhante são detalhadas aqui.- Obter um motor linear piezoelétrico altamente preciso para permitir a tradução vertical da placa de ímã para e para longe dos EHTs (ver Tabela de Materiais).
NOTA: É altamente sugerido que este motor seja equipado com um codificador linear para corrigir o posicionamento do estágio. - Posicione um conjunto de ímãs permanentes dentro de um suporte não magnético de tal forma que eles estejam alinhados com os ímãs de poste quando colocados diretamente abaixo deles. Aqui, grandes ímãs cilíndricos (d = 13 mm, h = 14 mm; ver Tabela de Materiais) estavam em uma placa de plástico acrílico ("placa de ímã").
- Conecte o suporte do ímã ao estágio piezoelétrico usando um material não magnético. Isso pode ser conseguido usando um pedaço de alumínio em forma de L (ver Figura 2).
- Construa um quadro que possa abrigar os componentes do dispositivo de ajuste pós-carga. No mínimo, esta estrutura deve ter um local sobre o qual montar verticalmente o estágio piezoelétrico, bem como uma estrutura rígida sobre a qual colocar a placa de 24 poços.
NOTA: Sugere-se que a localização deste monte seja modificável no plano horizontal, a fim de permitir ajustes no alinhamento axial entre os dois conjuntos de ímãs. Um sistema de acionamentos mecânicos foi utilizado para alcançar essa manobrabilidade no sistema apresentado (Figura 3). O dispositivo de ajuste pós-carga descrito aqui foi projetado para ser compatível com o sistema de análise de contratilidade EHT (ver Tabela de Materiais). Como tal, suas dimensões eram restritas a 29 cm de largura, 29 cm de profundidade e 16 cm de altura para caber dentro deste sistema. - Para permitir a análise visual dos tecidos, instale uma fonte de luz dentro do dispositivo de ajuste pós-carga. Aqui, foi utilizado um conjunto de LEDs (Figura 4) para iluminar os EHTs de baixo(Figura 5).
- Obter um motor linear piezoelétrico altamente preciso para permitir a tradução vertical da placa de ímã para e para longe dos EHTs (ver Tabela de Materiais).
- Calibrando o sistema de ajuste pós-carga
Nota:Para aumentar precisamente a pós-carga de EHT para o valor desejado, a relação entre o espaçamento do ímã e a rigidez pós-existente precisará ser determinada.- Meça o espaçamento de ímã mais próximo(dmin)e mais distante(dmax)possível em sua configuração. Essas distâncias ditarão as cargas posteriores máximas e mínimas alcançáveis.
NOTA: A parte inferior da placa de cultura impedirá o contato direto entre a placa de ímã e os postes de silicone magneticamente responsivos. - Produza uma gama de pesos não magnéticos e monte-os em corda para servir como cargas de teste.
- Determine os pesos das cargas de teste usando uma escala fina e rotule-as de acordo com este peso. Aqui, foram utilizados seis diferentes pesos de vidro acrílico variando de 30 mg a 200 mgs.
NOTA: Selecione pesos pesados o suficiente para dobrar o poste, mas não tão pesados que dobrem o poste mais de alguns milímetros. O uso de um número maior de cargas de teste garante que a calibração seja mais precisa, mas também será mais demorada. - Monte um dos racks de silicone verticalmente (usando materiais não magnéticos), de modo que os postes de silicone magneticamente responsivos sejam orientados horizontalmente.
- Monte um dos ímãs da placa (o "ímã de calibração") em um estágio linear horizontalmente viajando de tal forma que esteja alinhado com o poste magneticamente responsivo.
- Posicione o ímã de calibração a uma distância definida do poste de silicone magneticamente responsivo usando o estágio horizontal (de preferência, comece a uma distância igual ao espaçamento máximo de ímã alcançável pelo dispositivo de ajuste pós-carga).
- Coloque uma câmera (por exemplo, veja Tabela de Materiais) ao lado desta configuração para poder registrar opticamente a deflexão do poste sob a influência das cargas de teste.
NOTA: Sugere-se que o usuário empregue uma câmera com uma resolução de pelo menos 2 megapixels para garantir a determinação precisa da deflexão pós-deflexão. - Tire uma foto do post na ausência de pesos para usar como referência para a posição "neutra" do post.
- Sem mudar a perspectiva da câmera, conecte uma das cargas até a extremidade do poste de silicone e tire uma foto do post dobrando sob a influência do peso.
- Repita esta medição para todos os pesos.
- Determinar opticamente a deflexão do poste de silicone causada pela força gravitacional de cada peso.
- Grafe a deflexão do poste de silicone(x,no eixo x) contra a força gravitacional de cada peso de ensaio(mg,no eixo y). Isso deve produzir uma relação linear entre força e deflexão.
NOTA: Se os dados não forem lineares, isso pode indicar que o poste está fora de sua faixa linear de deflexão, ou seja, os pesos utilizados eram muito pesados. - Traçar uma função de regressão linear passando (0,0) e os dados adquiridos (ver Figura 6A por exemplo). A inclinação desta função (mg = kx) é a rigidez k do poste de silicone magneticamente responsivo no espaçamento do ímã testado.
- Repita estas etapas em vários espaçamentos entre dmax e dmin. Aqui, foram analisadas deflexões em nove posições ímãs diferentes que variam de ~31 mm a ~5 mm.
- Determine a rigidez base do poste de silicone magneticamente responsivo na ausência do ímã de calibração usando a mesma técnica.
- Determine também a rigidez de um posto de controle móvel, não-magneticamente responsivo, usando a mesma técnica.
- Plote os valores k resultantes em relação às respectivas distâncias ímãs. Isso deve render uma relação exponencial negativa.
- Traçar uma função de regressão através desses valores. Por exemplo, use ajuste não linear | Função de decail em fase no software de análise (ver tabela de materiais). Esta função de regressão descreve a relação entre o espaçamento do ímã e o pós-carga (ver Figura 6B, por exemplo).
- Meça o espaçamento de ímã mais próximo(dmin)e mais distante(dmax)possível em sua configuração. Essas distâncias ditarão as cargas posteriores máximas e mínimas alcançáveis.
2. Geração e Cultura EHT
NOTA: A geração e a cultura do EHT foram descritas em grande detalhe em outro artigo25. Portanto, só abordaremos esses aspectos brevemente em nosso protocolo. Por favor, realize as seguintes etapas em condições estéreis, aderindo a boas práticas de cultura celular.
-
Geração EHT
- Mergulhe os racks de silicone previamente preparados em um recipiente cheio de 70% de etanol por pelo menos 20 min.
ATENÇÃO: Não autoclave os postes de silicone ajustáveis pós-carga para esterilizá-los, pois altas temperaturas podem danificar os ímãs permanentes. - Leve este recipiente para o armário de biossegurança, enxágue os racks 2x com água estéril e deixe-os secar ao ar.
NOTA: Para reduzir a probabilidade de contaminação, este processo deve ser realizado no mesmo gabinete de biossegurança que posteriormente será usado para lançar os EHTs. - Adquira (e descongele, se necessário) células ventriculares de coração de rato neonatal ou hiPSC (célula-tronco pluripotente induzida por humanos) derivadas de cardiomiócitos derivados (também disponíveis comercialmente) e prepare a mistura de reconstituição do EHT de acordo com a Tabela 1.
- Pipet 1,5 mL de solução de agarose quente de 2% nos 4 poços mais à esquerda de uma placa de cultura de 24 poços e insira imediatamente um espaçador de politetrafluoretileno (PTFE) (ver Tabela de Materiais)na solução de agarose líquida.
- Repita a etapa anterior para os 20 poços restantes dentro da placa de cultura.
- Depois de permitir que a agarose se solidifique por ~10 min, remova cuidadosamente os espaçadores PTFE.
NOTA: A agarose fica turva quando se solidifica. - Insira os postes dos racks de silicone magneticamente sensíveis nos vazios de agarose produzidos pelos espaçadores PTFE.
- Pipet 100 μL da mistura de reconstituição em uma alíquota de 3 μL de solução de trombina de 100 mU/L. Pipeta para cima e para baixo duas vezes para misturar e transferir rapidamente a mistura para o vazio dentro do primeiro molde de agarose na placa de cultura.
- Repita a etapa anterior para os 23 moldes restantes, utilizando uma nova ponta de pipeta para cada EHT.
NOTA: Misture suavemente a mistura da constituição a cada 6-8 EHTs, a fim de evitar a sedimentação celular. - Armazene a placa de 24 poços em uma incubadora (37 °C, 7% CO2, 40% O2) por 90 min. Enquanto isso, prepare o meio EHT suplementando o meio águia modificado de Dulbecco (DMEM) com 10% de soro de cavalo, 1% de penicilina/estreptomicina, 10 μg/mL de insulina e 33 μg/mL de aprotinina.
- Adicione 500 μL de meio EHT quente a cada poço.
- Armazene a placa de 24 poços em uma incubadora (37 °C, 7% CO2, 40% O2) por 30 min. Durante este tempo, prepare uma segunda placa de 24 poços com 1,5 mL de meio EHT em cada poço e coloque-o na incubadora.
- Remova cuidadosamente os racks de silicone sensíveis ao ímã com os EHTs recém-moldados sobre eles dos moldes de agarose e transfira-os para a segunda placa de 24 poços.
- Mergulhe os racks de silicone previamente preparados em um recipiente cheio de 70% de etanol por pelo menos 20 min.
-
Cultura EHT
NOTA: Na sequência da fundição tecidual, troque o meio três vezes por semana: às segundas, quartas e sextas-feiras.- Para uma mudança média, pipet a 1,5 mL de meio EHT fresco por poço em uma nova placa de cultura de 24 poços e coloque esta placa dentro da incubadora a 37 °C, 7% CO2, e 40% O2 por pelo menos 30 min.
- Transfira os racks de silicone da antiga placa de 24 poços para a nova placa sob uma capa de cultura celular.
- Armazene as placas EHT fechadas em uma incubadora a 37 °C, 7% CO2, e 40% O2.
3. Experimentos de modificação pós-carga
NOTA: As seguintes etapas do protocolo são específicas para a plataforma de análise de motor piezoelétrico e de contratilidade óptica listada na Tabela de Materiais.
- Preparando o dispositivo de ajuste pós-carga para experimentos
- Para medir os efeitos das manipulações pós-carga na contratilidade EHT, desconecte e remova o sistema de iluminação do compartimento mais interno da plataforma de análise de contratilidade óptica e insira o dispositivo de ajuste pós-carga, incluindo a fonte de luz.
- Instale o software de controle de movimento de estágio (ver Tabela de Materiais) no computador que será usado para executar o dispositivo de ajuste pós-carga.
- Conecte o motor de palco piezoelétrico ao controlador de movimento (ver Tabela de Materiais)e ao controlador de movimento ao computador. Certifique-se de que o controlador de movimento também está conectado a uma fonte de energia.
NOTA: Há duas luzes na face do controlador de movimento. Ao se conectar em energia, ambas as luzes piscam em vermelho por alguns segundos. Durante a operação, a luz superior permanece verde, enquanto a inferior só deve ficar vermelha se ocorrer um erro. - Coloque uma placa de cultura vazia de 24 poços na montagem da placa na parte superior do dispositivo de ajuste pós-carga.
- Alinhar opticamente a placa de cultura vazia com a placa de ímã abaixo usando o sistema de acionamento mecânico XY ligado ao suporte.
- Operando o dispositivo de ajuste pós-carga
- Inicie o software da plataforma do controlador de movimento.
- Conecte o software ao motor de estágio piezo selecionando a porta designada como porta de estágio durante a instalação do software de controle de movimento e, em seguida, clique no botão de porta aberta.
NOTA: Após concluir esta etapa, a porta deve ser designada como "aberta" e aparecer em uma caixa verde. - Vá para o painel do sistema. Selecione Abrir loop no menu suspenso Loop.
- Mova manualmente a placa de ímã para a posição mais alta, ou seja, o espaçamento de ímã mais próximo possível dmin. A placa de ímã deve fazer contato com o suporte da placa de cultura.
- Vá para o painel Movimento. Clique no botão Zero para redefinir a posição atual do estágio piezo para 0 mm.
- Mova manualmente a placa de ímã para a posição mais baixa possível. Anote a posição do codificador (indicada no painel Motion por Enc) para determinar a amplitude de movimento do motor do estágio piezoelétrico.
- Defina os Limites de Viagem no painel Sistema para valores dentro do intervalo de movimento determinado na etapa anterior. Isso impede que a placa de ímã esbarre na placa de cultura ou na parte inferior do dispositivo de ajuste pós-carga.
- Mais uma vez, mova a placa de ímã para a posição mais alta e clique no botão Zero.
- Vá para o painel do sistema e altere o modo de loop de feedback para Loop fechado. Fazer isso garante que o estágio corrija para quaisquer erros em seu posicionamento.
- Clique no botão Salvar na caixa Salvar parâmetros para armazenar essas configurações no sistema.
- Coloque uma placa de cultura de 24 poços contendo EHTs em racks de silicone magneticamente responsivos no suporte da placa de cultura.
- Para calcular o espaçamento do ímã necessário para alcançar uma pós-carga desejada, resolva a função de regressão não linear a partir do passo 1.3.19 para o parâmetro de espaçamento do ímã d. Por exemplo, se a
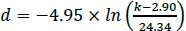 equação for: , d sendo o espaçamento de ímã (em mm) necessário para alcançar a carga posterior desejada k em mN/mm, um espaçamento de ímã de 12,12 mm seria necessário para alcançar uma carga posterior de 5 mN/mm.
- Subtraia dmin do espaçamento de ímã calculado d. O resultado é a distância que a placa de ímã tem de percorrer de sua posição Zero para alcançar a carga posterior desejada.
- Digite este valor no campo de entrada Posição alvo 1 no painel Movimento e clique em Ir para ajustar a pós-carga dos EHTs ao valor calculado.
- Opcional: Programação do palco para um regime de pós-carga de intervalo
NOTA: A seção anterior descreve como programar o estágio para se mover e permanecer em uma única posição. No entanto, também é possível acorrentar diferentes comandos em um programa para alcançar uma seqüência de movimentos executada automaticamente, que pode ser repetida em um loop contínuo. Para obter instruções mais detalhadas sobre o software da plataforma do controlador de movimento, consulte o manual de operação fornecido pelo fabricante do estágio.- Depois de configurar o dispositivo de ajuste pós-carga conforme descrito na seção anterior, abra o painel Comando. Digite o comando 1PGM1 e pressione Enter para iniciar a gravação de um programa.
- Para criar um programa que, por exemplo, fará com que o estágio piezoelétrico se mova 30 mm para baixo da posição Zero (longe dos EHTs) e retorne após 40 s, digite a seguinte cadeia de comandos: 1MVA30 → 1WST → 1WTM40000 → 1MVA0 → 1WST
- Use o comando 1END para concluir a gravação de um programa e salvá-lo.
- Use o comando 1EXC1 para executar o programa gravado.
- Para manter o programa em execução em um loop contínuo, digite 1PGL1, seguido pelo comando 1EXC1.
- Para encerrar um programa de looping, insira o comando 1EST.
NOTA: A Tabela 2 contém alguns comandos úteis para experimentos de modificação pós-carga. Uma lista completa de comandos disponíveis para este sistema pode ser encontrada no manual de referência para o sistema de controle de movimento modular.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
Quantificação de rigidez pós-ímã
Um poste de silicone magneticamente responsivo orientado horizontalmente foi montado em uma posição fixa, e um ímã de calibração alinhado axialmente foi colocado a várias distâncias definidas ("espaçamentos de ímã") a partir deste poste. Cargas de teste de peso conhecido foram suspensas da extremidade do poste de silicone, fazendo com que o poste se dobrasse. Esta deflexão foi quantificada opticamente. Observou-se uma relação linear entre a força gravitacional da carga...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
O protocolo aqui descrito descreve uma nova técnica para alterar magneticamente pós-carga em tecidos cardíacos projetados. Esta técnica se baseia no uso de um estágio piezoelétrico para traduzir uma placa de ímãs fortes para e longe de racks magneticamente responsivos de postes de silicone. Quanto mais próximos os dois conjuntos de ímãs, mais forte a pós-carga experimentada pelos EHTs cultivados sobre eles.
Existem várias etapas que são fundamentais para o sucesso da produção e uso deste siste...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Divulgações
Te e MNH são co-fundadores da EHT Technologies GmbH. Todos os outros autores não têm nada a revelar.
Agradecimentos
Os autores agradecem a Jutta Starbatty pelo apoio no trabalho de cultura de tecidos, Axel Kirchhof pela fotografia, Alice Casagrande Cesconetto pelo trabalho de edição, e um agradecimento especial a Bülent Aksehirlioglu pelo apoio técnico no desenvolvimento deste dispositivo. B.B. foi apoiado por um DZHK (German Centre for Cardiovascular Research) Scholar Grant, M.L.R. por um Whitaker International Postdoctoral Scholar Grant e M.N.H. por fundos do DZHK.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| Ímãs de placa cilíndrica | HKCM | 9962-55184 | h = 14 mm, d = 13 mm |
| Ímãs cilíndricos HKCM | 9962-63571 | h = 2 mm, d = 0,5 mm | |
| Fio dental | Ormco | 266-1316 | d = 0,016 polegadas (0,406 mm) |
| GraphPad | GraphPad Software, La Jolla, Califórnia, EUA | versão 6.00 para Windows | |
| Software de controle de movimento para motor piezoelétrico | Micronix USA | download gratuito na página inicial do fabricante | |
| Controlador de movimento para motor piezoelétrico | Micronix USA | strong>MMC-100-01000 | |
| Plataforma de análise de contratilidade óptica | EHT technologies | A0001 | |
| Motor linear piezoelétrico | Micronix USA | PPS-20-15206 | equipado com codificador óptico linear, incubadora-ambiente compatível |
| Styrene Rod | Plastruct | MR-15 | d = 0.015 polegadas (0.381 mm) |
| câmera USB | Reichelt Elektronik | REFLECTA 66142 |
Referências
- Zipes, D. P., Libby, P., Bonow, R. O., Mann, D. L., Tomaselli, G. F. Braunwald's Heart Disease: A Textbook of Cardiovascular Medicine. 11th edn. , Elsevier. (2018).
- McCain, M. L., Yuan, H., Pasqualini, F. S., Campbell, P. H., Parker, K. K. Matrix elasticity regulates the optimal cardiac myocyte shape for contractility. American Journal of Physiology- Heart and Circulatory Physiology. 306 (11), 1525-1539 (2014).
- de Groot, P. C., van Dijk, A., Dijk, E., Hopman, M. T. Preserved cardiac function after chronic spinal cord injury. Archives of Physical Medicine and Rehabilitation. 87 (9), 1195-1200 (2006).
- Perhonen, M. A., et al. Cardiac atrophy after bed rest and spaceflight. Journal of Applied Physiology. 91 (2), 645-653 (2001).
- Levy, D., Larson, M. G., Vasan, R. S., Kannel, W. B., Ho, K. K. The progression from hypertension to congestive heart failure. Journal of the American Medical Association. 275 (20), 1557-1562 (1996).
- Levy, D., et al. Long-term trends in the incidence of and survival with heart failure. The New England Journal of Medicine. 347 (18), 1397-1402 (2002).
- Maggioni, A. P., et al. EURObservational Research Programme: regional differences and 1-year follow-up results of the Heart Failure Pilot Survey (ESC-HF Pilot). European Journal of Heart Failure. 15 (7), 808-817 (2013).
- Mozaffarian, D., et al. Heart disease and stroke statistics--2015 update: a report from the American Heart Association. Circulation. 131 (4), 29(2015).
- Klautz, R. J., Teitel, D. F., Steendijk, P., van Bel, F., Baan, J. Interaction between afterload and contractility in the newborn heart: evidence of homeometric autoregulation in the intact circulation. Journal of the American College of Cardiology. 25 (6), 1428-1435 (1995).
- Liedtke, A. J., Pasternac, A., Sonnenblick, E. H., Gorlin, R. Changes in canine ventricular dimensions with acute changes in preload and afterload. The American Journal of Physiology. 223 (4), 820-827 (1972).
- Toischer, K., et al. Differential cardiac remodeling in preload versus afterload. Circulation. 122 (10), 993-1003 (2010).
- Zhang, H., et al. Cellular Hypertrophy and Increased Susceptibility to Spontaneous Calcium-Release of Rat Left Atrial Myocytes Due to Elevated Afterload. PloS one. 10 (12), 0144309(2015).
- Hori, M., et al. Loading sequence is a major determinant of afterload-dependent relaxation in intact canine heart. The American Journal of Physiology. 249, 4 Pt 2 747-754 (1985).
- Schotola, H., et al. The contractile adaption to preload depends on the amount of afterload. ESC Heart Failure. 4 (4), 468-478 (2017).
- Sonnenblick, E. H., Downing, S. E. Afterload as a primary determinat of ventricular performance. The American Journal of Physiology. 204, 604-610 (1963).
- Hirt, M. N., et al. Increased afterload induces pathological cardiac hypertrophy: a new in vitro model. Basic Research in Cardiology. 107 (6), 307(2012).
- Hirt, M. N., et al. Deciphering the microRNA signature of pathological cardiac hypertrophy by engineered heart tissue- and sequencing-technology. Journal of Molecular and Cellular Cardiology. 81, 1-9 (2015).
- Dorn, G. W. The fuzzy logic of physiological cardiac hypertrophy. Hypertension. 49 (5), 962-970 (2007).
- Hill, J. A., Olson, E. N. Cardiac plasticity. The New England Journal of Medicine. 358 (13), 1370-1380 (2008).
- Maillet, M., van Berlo, J. H., Molkentin, J. D. Molecular basis of physiological heart growth: fundamental concepts and new players. Nature Reviews Molecular Cell Biology. 14 (1), 38-48 (2013).
- Stenzig, J., et al. DNA methylation in an engineered heart tissue model of cardiac hypertrophy: common signatures and effects of DNA methylation inhibitors. Basic Research in Cardiology. 111 (1), 9(2016).
- Werner, T. R., Kunze, A. C., Stenzig, J., Eschenhagen, T., Hirt, M. N. Blockade of miR-140-3p prevents functional deterioration in afterload-enhanced engineered heart tissue. Scientific Reports. 9 (1), 11494(2019).
- Leonard, A., et al. Afterload promotes maturation of human induced pluripotent stem cell derived cardiomyocytes in engineered heart tissues. Journal of Molecular and Cellular Cardiology. 118, 147-158 (2018).
- Rodriguez, M. L., Werner, T. R., Becker, B., Eschenhagen, T., Hirt, M. N. Magnetics-Based Approach for Fine-Tuning Afterload in Engineered Heart Tissues. ACS Biomaterials Science & Engineering. 5 (7), 3663-3675 (2019).
- Mannhardt, I., et al. Automated Contraction Analysis of Human Engineered Heart Tissue for Cardiac Drug Safety Screening. Journal of Visualized Experiments: JoVE. (122), e55461(2017).
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Reimpressões e permissões
