Este estudo in vitro comparou quatro desenhos de guias cirúrgicos estáticos e navegação dinâmica para colocação de implantes mandibulares em extremidade livre. Modificações progressivas no design do guia reduziram a maioria dos desvios de posicionamento, enquanto a navegação dinâmica demonstrou vantagens selecionadas no controle angular e apical no sítio distal #37.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de investigação
In Vitro Avaliação de Guias Cirúrgicos Projetados Digitalmente para Implantes Mandibulares de Extremidade Livre: Precisão e Estabilidade de Designs Não Cross-Arch
Neste artigo
Resumo
Resumo
Guias cirúrgicos digitais são amplamente utilizados em implantodontologia, mas a colocação de implantes em regiões mandibulares de extremidade livre continua sendo desafiadora porque o suporte distal do dente é limitado e o deslocamento do guia pode ocorrer durante a perfuração. Este estudo in vitro avaliou a precisão e estabilidade da colocação de quatro configurações digitais de guias cirúrgicas estáticas e comparou cirurgia estática assistida por computador com navegação dinâmica em um modelo padronizado de resina de extensão distal mandibular. Um modelo mandibular parcialmente edêntula, envolvendo os sítios do implante #36 e #37, foi gerado a partir de dados de tomografia computorizada intraoral e de feixe cônico. Quatro projetos de guia estática foram testados: um guia convencional unilateral de arco transversal suportado por dentes (GT I), dois guias compactos sem arco transversal com diferentes configurações de dentes de suporte (GT II e GT III), e um guia sem arco transversal com fixação distal por microparafuso (GT IV). Os dados de varredura pós-operatória foram sobrepostos ao plano virtual para quantificar desvios angulares, coronais, apicales, de profundidade e laterais. A modificação progressiva de GT I a GT IV reduziu a maioria dos desvios angulares e lineares em ambos os locais do implante. GT IV apresentou o menor desvio angular e um perfil geral de precisão e estabilidade favoráveis na maioria das comparações, embora GT III tenha apresentado um desvio apical tridimensional ligeiramente menor no sítio #37. Na comparação estática versus dinâmica, a navegação dinâmica mostrou vantagens específicas do local no desvio angular e no desvio global apical em #37, enquanto a orientação estática mostrou valores comparáveis ou melhores para várias medições em #36. A comparação combinada de sítios não apoiou a superioridade uniforme de nenhuma das modalidades. Esses achados indicam que a configuração do suporte guia e a estabilização distal influenciam a precisão do posicionamento e a estabilidade da guia em um modelo de resina mandibular de extremidade livre. A validação clínica é necessária antes que recomendações de tratamento rotineiro possam ser feitas.
Introdução
A restauração de implantes dentários tornou-se uma opção de tratamento estabelecida para perda parcial e completa do dente, e a precisão da colocação do implante continua sendo um fator fundamental para o ajuste da prótese, segurança do peri-implante e resultados funcionais a longoprazo. O desenvolvimento da tomografia computadorizada por feixe cone (CBCT), escaneamento intraoral, planejamento tridimensional e manufatura aditiva apoiou o uso mais amplo da cirurgia de implantes assistida por computador (CAIS) na implantologiaclínica 2,3. Ao integrar dados radiográficos e de varredura de superfície, guias cirúrgicos estáticos permitem transferir a posição planejada do implante para o campo operatório, proporcionando melhor controle sobre a direção da perfuração, profundidade e colocação tridimensional doimplante 4.
Duas formas principais de CAIS são atualmente utilizadas: cirurgia estática assistida por computador (S-CAIS) e navegação dinâmica. Guias estáticos são amplamente adotados porque são relativamente acessíveis, não exigem rastreamento em tempo real e podem ser incorporados em procedimentos rotineiros de implantes com mudanças limitadas no fluxo de trabalhocirúrgico 5. A navegação dinâmica, por outro lado, fornece feedback visual em tempo real sobre a posição e angulação da broca, permitindo que o operador ajuste a trajetória durante a preparação paraosteotomia 6. Revisões sistemáticas recentes relataram precisão favorável tanto para abordagens estáticas quanto dinâmicas, embora nenhuma das técnicas elimine completamente o desvio de posicionamento, especialmente em locais ou regiões anatomicamente restritas com suportelimitado 7. Evidências clínicas prospectivas também sugerem que assistência estática e dinâmica combinada pode ser útil em casos complexos selecionados, mas o benefício relativo do feedback dinâmico depende do local anatômico, controle do operador, precisão do registro e da estabilidade do desenho do guiade referência 8.
Apesar desses avanços digitais, a precisão das guias estáticas permanece fortemente influenciada pelo tipo de suporte, geometria da guia, tolerância das mangas, precisão de impressão e estabilidade intraoperatória. Guias suportadas pelo dente geralmente mostram precisão favorável quando assentamento estável é alcançado, mas regiões mandibulares de extremidade livre permanecem mecanicamente desafiadoras porque a falta de suporte distal pode permitir a rotação do guia ou o deslocamento vertical durante aperfuração 9. Esse problema pode ser entendido como instabilidade relacionada ao balanço, na qual um guia unilateral de extensão distal é exposto a forças rotacionais ao redor dos dentes de suporte restantes. Mesmo pequenos erros de assentamento podem ser amplificados na região apical, produzindo desvio angular, coronal, apical, de profundidade oulateral 10.
Várias estratégias de projeto foram propostas para melhorar a estabilidade da guia na extremidade livre, incluindo o aumento do número de dentes de suporte, a extensão da base guia, o aumento da área oclusal de suporte, o uso de estabilização transversal ou a adição de elementos auxiliares defixação 11. No entanto, grandes guias de arco cruzado podem reduzir a visibilidade, limitar o acesso cirúrgico, complicar a inserção e remoção e aumentar a dificuldade de manuseio à beira da cadeira. Desenhos suportados por mucosa também podem ser menos confiáveis em regiões posteriores parcialmente edêntulas, pois a deformação de tecidos moles pode introduzir deslocamento imprevisível sob a carga12. Essas limitações incentivaram o interesse em designs compactos de guias sem arco cruzado, que preservam o acesso cirúrgico local enquanto melhoram a resistência ao levantamento, rotação e micromovimento distal.
Neste estudo, os projetos compactos sem arco transversal não tinham a intenção de criar um mecanismo mecanicamente travado por baixo ou encaixe de encaixe rápido. Em vez disso, a geometria modificada do suporte oclusal foi projetada para aumentar o contato localizado com fossas oclusais e inclinações das cúspides dos dentes posteriores restantes, melhorando assim o suporte de assentamento sem estender a guia por todo o arco. Projetos relacionados sem arco transversal, incorporando retenção suportada por dentes e estabilização assistida por parafuso, já foram relatados anteriormente. Portanto, o presente estudo não pretende introduzir uma categoria totalmente nova de guia cirúrgico. Sua contribuição está na avaliação, sob um modelo padronizado de resina mandibular de extremidade livre, como mudanças em etapas na configuração do dente de suporte e na fixação distal do microparafuso afetam a precisão do posicionamento do implante e a estabilidade do guia.
A inclusão do CAIS dinâmico no mesmo contexto experimental forneceu uma comparação de referência para navegação em tempo real sob as mesmas condições de extensão distal mandibular. A precisão estática da guia em regiões de extremidade livre depende fortemente do assentamento da guia, suporte local, precisão de fabricação e estabilidade mecânica. A navegação dinâmica, por outro lado, depende do registro, calibração, monitoramento em tempo real da trajetória e resposta do operador durante a preparação para osteotomia. Comparar essas duas abordagens dentro do mesmo modelo padronizado permitiu ao estudo examinar se o feedback dinâmico produzia diferenças de precisão específicas do local ou métricas, especialmente no local mais distal #37, onde a instabilidade do guia era esperada para ser maior. Essa comparação foi associada experimentalmente à análise do projeto GT I-GT IV ao avaliar duas estratégias para gerenciar o mesmo problema de precisão na extremidade livre: estabilização mecânica via design de guias e correção intraoperatória via navegação.
Assim, este estudo in vitro avaliou quatro desenhos de guias cirúrgicas estáticas para colocação de implantes mandibulares em extremidade livre: uma guia convencional unilateral de arco transversal suportado por dentes, duas guias compactas sem arco transversal com diferentes configurações de dentes de suporte e uma guia sem arco transversal incorporando fixação distal por microparafusos. A precisão da colocação do implante foi avaliada nos sítios #36 e #37 usando desvio angular, desvio tridimensional coronal e apical, desvio de profundidade e desvio lateral. CAIS estático e navegação dinâmica também foram comparados nos mesmos locais de implante para determinar se a navegação produziu diferenças específicas do local ou métricas sob as mesmas condições experimentais. A hipótese nula era que não haveria diferenças significativas na precisão da colocação do implante entre os quatro desenhos de guias estáticas e nenhuma diferença significativa entre a CAIS estática e dinâmica nos sítios mandibulares de extremidade livre.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
O modelo mandibular foi gerado a partir de dados de tomografia intraoral anonimizada e tomografia computadorizada em feixe cone obtidos de um voluntário adulto. O uso de dados de imagem derivados de humanos foi revisado e aprovado pelo Comitê de Ética em Pesquisa Humana da Universiti Sains Malaysia (JEPeM-USM; USM/JEPeM/PP/23110816). Foi obtido consentimento informado por escrito do voluntário para o uso de dados de ultrassonografia intraoral e CBCT anonimizados para fabricação in vitro de modelos, desenho de guias cirúrgicos e análise de precisão. Todas as informações identificativas foram removidas antes do processamento dos dados, e apenas arquivos anonimizados STL e DICOM foram usados no experimento. Os produtos químicos, reagentes e ferramentas usados no protocolo estão listados na Tabela de Materiais.
1. Desenho do estudo
Este estudo experimental in vitro avaliou a precisão da colocação e a estabilidade mecânica de quatro configurações de guias cirúrgicos estáticos para colocação de implantes mandibulares em extremidade livre e comparou a cirurgia estática assistida por computador com navegação dinâmica. Dois locais do implante foram avaliados na mandíbula posterior esquerda, correspondendo aos IDCs #36 e #37. O fluxo de trabalho experimental geral é mostrado na Figura 1.
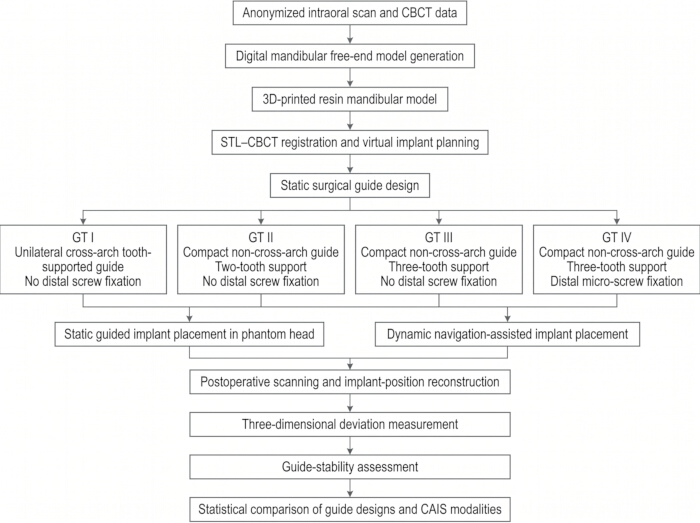
Figura 1: Desenho do estudo. Visão esquemática do fluxo de trabalho experimental in vitro , incluindo processamento de dados de varredura anonimizados, fabricação de modelos mandibulares em resina, registro STL–CBCT, planejamento virtual do implante, design de guias estáticos, colocação estática e dinâmica do implante CAIS, medição de desvio tridimensional, avaliação da estabilidade do guia e análise estatística. Por favor, clique aqui para ver uma versão ampliada desta figura.
Quatro projetos de guias estáticas foram testados. O GT I era um guia convencional unilateral de arco transversal suportado por dentes e servia como projeto de controle. O GT II era um guia compacto sem arco transversal, sustentado por dois dentes adjacentes. GT III era um guia compacto sem arco transversal, sustentado por três dentes adjacentes. O GT IV usava a mesma configuração de suporte de três dentes sem arco transversal do GT III e adicionava fixação distal por microparafuso na região da extremidade livre.
Para a comparação entre CAIS estático e dinâmico, o braço estático do CAIS usou o guia convencional unilateral de arco transversal GT I suportado por dentes. O GT I foi selecionado como comparador estático porque representava a configuração convencional de guia estática suportada por dentes, contra a qual a navegação dinâmica poderia ser comparada sob as mesmas condições de extensão distal mandibular. A comparação GT I-GT IV foi tratada como um experimento separado de otimização de guia-projeto.
2. Unidade experimental, estrutura de replicação e base em tamanho amostral
Para a comparação estática do guia e do projeto, a unidade experimental foi uma colocação de implante realizada em um local do implante, utilizando um modelo mandibular impresso independentemente e um guia fabricado independentemente. Para cada desenho de guia, 20 colocações de implantes foram realizadas no local #36 e 20 no sítio #37. Assim, n = 20 referia-se a 20 conjuntos independentes de posicionamento de guias de modelo por projeto de guia por local do implante, e não a medições repetidas do mesmo implante.
Para a comparação estática versus dinâmica do CAIS, 20 colocações de implantes foram incluídas por modalidade em cada local do implante. Cada modelo foi usado para apenas uma condição de colocação de implante. Medições repetidas do mesmo implante foram médias e não foram tratadas como observações independentes.
O tamanho da amostra foi baseado em estudos anteriores in vitro de precisão do CAIS, utilizando desvios angulares e lineares de colocação de implantes como desfechosprimários 13. Foi usada uma diferença esperado entre grupos de aproximadamente 0,35 mm no desvio apical tridimensional ou 1,0° no desvio angular. Assumindo um desvio padrão de 0,35-0,50 mm para desvio linear e 0,8-1,0° para desvio angular, α = 0,05 e 80% de potência, pelo menos 16 colocações de implantes por grupo foram necessárias. Vinte posicionamentos por grupo foram usados para permitir varreduras inutilizáveis ou desajustados de guia.
3. Randomização, controle do operador e cegamento
Dois operadores realizaram todos os procedimentos de colocação do implante. Ambos os operadores tinham treinamento prévio em colocação estática de implantes guiados e navegação dinâmica. Antes da coleta formal de dados, cada operador completava cinco treinamentos não relacionados ao estudo para orientação estática e cinco para navegação dinâmica.
A ordem de teste do GT I-GT IV, a ordem do local do implante e a ordem do procedimento estático versus dinâmico foram randomizadas usando sequências geradas por computador. A atribuição do operador foi equilibrada entre projetos de guias, locais de implante e modalidades CAIS, de modo que cada operador completasse o mesmo número de colocações dentro de cada condição experimental. A sequência de alocação foi gerada antes da preparação do modelo e acompanhada durante a colocação do implante para reduzir o aprendizado relacionado ao operador, fadiga e efeitos de preferência por modalidade.
Os arquivos STL pós-operatórios e os arquivos de planejamento foram codificados antes da medição. Os avaliadores que mediram desvios do implante foram cegados para orientar o projeto, o local do implante, a modalidade do CAIS e a identidade do operador.
4. Aquisição de modelos digitais e fabricação de modelos de resina
Uma varredura intraoral mandibular de arco completo foi obtida usando um scanner óptico intraoral ao lado da cadeira com veracidade nominal abaixo de 20 μm, e a varredura foi exportada como um arquivo STL. Os dados de CBCT foram adquiridos usando uma unidade de CBCT dentária com os seguintes parâmetros: 90 kVp, 8 mA, campo de visão de 8 cm × 8 cm, tamanho de vóxel de 0,20 mm e tempo de exposição de 14 s. Arquivos DICOM foram exportados para planejamento de implantes.
O arquivo STL mandibular foi importado para um software de modelagem tridimensional. Artefatos de varredura foram removidos, áreas abertas de malha foram reparadas e a região mandibular posterior esquerda foi padronizada como uma condição edêntula, com extensão distal, envolvendo #36 e #37. Os dentes adjacentes foram preservados para suporte de guia.
O modelo mandibular foi fabricado usando uma impressora tridimensional de estereolitografia e resina rígida para modelos dentários. O modelo foi impresso com uma camada de 50 μm de espessura, com o plano oclusal orientado aproximadamente 30° em relação à plataforma de construção. Após a impressão, o modelo foi lavado duas vezes em álcool isopropílico 95% por 5 minutos cada, secado ao ar por 20 minutos e pós-curado por 30 minutos a 405 nm. Estruturas de suporte foram removidas apenas de superfícies sem contato.
Cada modelo impresso era escaneado com um scanner óptico de laboratório de mesa com uma precisão nominal de 10 μm. O arquivo STL do modelo impresso foi comparado com o arquivo original de projeto usando software de inspeção tridimensional. O modelo foi aceito quando o desvio médio da superfície era inferior a 0,10 mm e o desvio local máximo nas superfícies que sustentam o dente guia era inferior a 0,20 mm. O modelo mandibular impresso é mostrado na Figura 2A, e a região padronizada da extremidade livre usada para suporte de guia e colocação do implante é mostrada na Figura 2B.
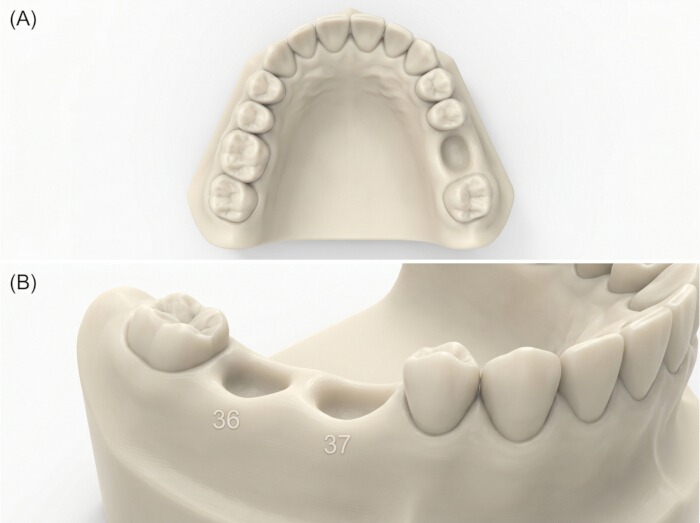
Figura 2: Modelo de resina mandibular usado no experimento in vitro . (A) Modelo tridimensional impresso de resina mandibular com sítios padronizados de implante nos números #36 e #37. (B) Vista de perto da região mandibular esquerda da extremidade livre, mostrando a área do implante edêntula, e os dentes adjacentes usados para suporte guia. Por favor, clique aqui para ver uma versão ampliada desta figura.
5. Registro do STL-CBCT e planejamento virtual de implantes
O arquivo STL do modelo verificado e o conjunto de dados DICOM CBCT foram importados para o software de planejamento de implantes. O registro foi realizado usando alinhamento de melhor ajuste baseado em dente-superfície. Marcos dentários estáveis foram usados para o alinhamento inicial, seguidos pelo registro do arco dentário baseado na superfície. A região edêntula-leito implante e as superfícies propensas a artefatos foram excluídas do registro final.
O registro foi verificado em vistas axial, coronal, sagital e transversal. O registro era aceito apenas quando o erro médio de alinhamento era ≤0,25 mm. O registro era repetido se esse limite fosse ultrapassado. Esse limiar foi usado para o registro pré-operatório de STL-CBCT porque essa etapa envolvia alinhamento entre a varredura de superfície e a geometria derivada da CBCT. Um erro de registro nessa fase pode ser transferido para o planejamento do implante, design de guias e subsequente medição de desvios.
Dois implantes em nível de tecido estavam planejados nos locais #36 e #37. Os implantes planejados tinham diâmetro de 4,1 mm e comprimento de 10 mm. As mesmas posições planejadas dos implantes foram usadas para todos os grupos de guias estáticos e para a comparação dinâmica de navegação. O plano do implante virtual foi controlado para espaçamento mesiodistal, posição bucolingual, profundidade do implante, paralelismo e distância ao canal mandibular.
6. Projeto de guias cirúrgicas estáticas
Quatro designs de guias foram criados usando software de design de guias odontológicos. As mesmas posições do implante, sistema de manguitas, altura da manga e trajetória de perfuração foram usadas para todos os grupos de guias. A espessura do corpo guia foi ajustada em 2,5 mm, o espaço de alívio entre a superfície do dente e 0,05 mm, o diâmetro interno da manga em 5,0 mm, a altura da manga em 5,0 mm e a manga deslocada em relação à plataforma do implante em 9,0 mm. Todos os guias foram projetados para perfuração sequencial totalmente guiada.
O alívio de 0,05 mm na superfície do dente foi usado para padronizar a adaptação do dente-guia próximo no modelo de resina rígida. Não foi projetado para criar um mecanismo de encaixe rápido, forçar a guia além da altura do contorno ou produzir travamento mecânico verdadeiro em undercuts. A posição completa foi verificada antes da colocação do implante, e nenhum guia foi forçado a sentar.
GT I foi projetado como um guia unilateral de arco transversal suportado por dentes, sem fixação distal por parafuso. O GT II foi projetado como um guia compacto sem arco transversal, sustentado por dois dentes adjacentes mesiais à região da extremidade livre. GT III foi projetado como um guia compacto sem arco transversal, sustentado por três dentes adjacentes. O GT IV usava a mesma configuração de suporte de três dentes do GT III e incluía um canal distal de fixação micro-parafuso. A estrutura transversal buccolingual do GT I é mostrada na Figura 3A, e o conceito correspondente de projeto GT II-GT IV sem arco transversal é mostrado na Figura 3B.
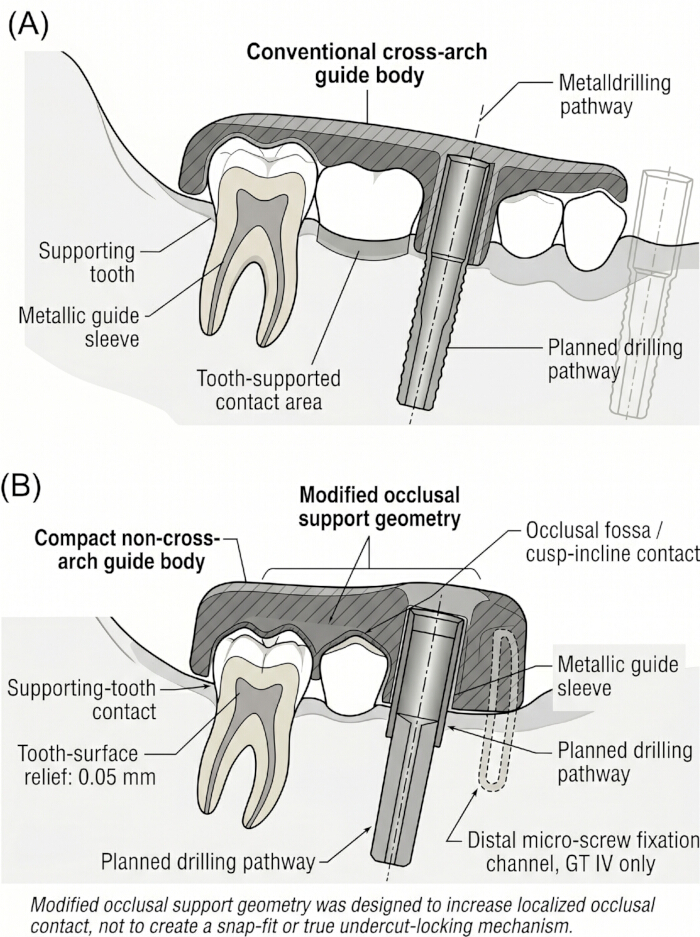
Figura 3: Comparação buccolingual de conceitos de design de guia estática. (A) Projeto convencional unilateral de guia de arco transversal suportado por dentes sem fixação distal por parafuso. (B) Conceito de design guia compacto sem arco transversal mostrando geometria de suporte oclusal modificada, contato localizado na fossa oclulosa e na inclinação da cúspide, contato com o dente de suporte, alívio dente-superfície e o caminho da manga guia. A geometria modificada de suporte oclusal foi projetada para melhorar o suporte do assento e a resistência à elevação ou rotação, e não foi pensada como um mecanismo de encaixe rápido ou travamento verdadeiro por baixo do corte. Por favor, clique aqui para ver uma versão ampliada desta figura.
Para o GT IV, o diâmetro do canal do microparafuso foi ajustado a 1,5 mm para um parafuso de fixação de 1,5 mm × 8,0 mm. O canal foi posicionado distal aos locais planejados do implante e inclinado aproximadamente 20° em relação ao plano oclusal para evitar interferência com o caminho da osteotomia do implante e a manga guia.
Os guias compactos sem arco transversal usaram uma geometria de suporte oclusal modificada, projetada para aumentar o contato localizado com fossas oclusais e inclinações das cúspides dos dentes posteriores restantes. Essa geometria era usada para melhorar a resistência à elevação e rotação sem estender a guia por todo o arco. Não foi projetado ou interpretado como um verdadeiro travamento por undercut.
7. Fabricação de guias cirúrgicos e verificação de assentos
Todos os guias cirúrgicos foram impressos usando uma impressora de estereolitografia e resina cirúrgica biocompatível. As guias eram impressas com uma camada de 50 μm de espessura, lavadas com álcool isopropílico 95% por 5 minutos, secas por 20 minutos e pós-curadas por 30 minutos a 405 nm. As mangas metálicas eram inseridas conforme a especificação do sistema de mangas e verificadas para assentos completos.
O corpo guia convencional do GT I é mostrado na Figura 4A, e a manga metálica usada para padronizar o caminho de perfuração é mostrada na Figura 4B. Estruturas de guia compactas representativas são mostradas para GT II na Figura 5A, GT III na Figura 5B e GT IV na Figura 5C.
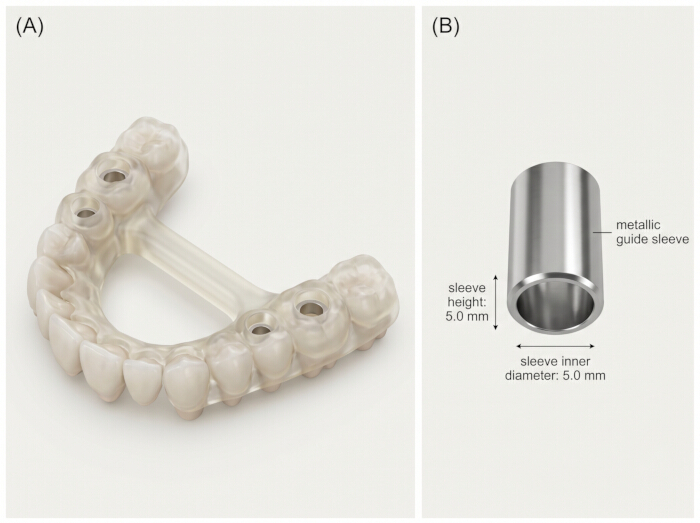
Figura 4: Componentes estruturais do sistema de implante guiado estáticamente. (A) GT I corpo guia unilateral convencional de arco transversal suportado por dentes. (B) Manga guia metálica usada para padronizar o caminho de perfuração, diâmetro e altura da manga em designs de guias. Por favor, clique aqui para ver uma versão ampliada desta figura.
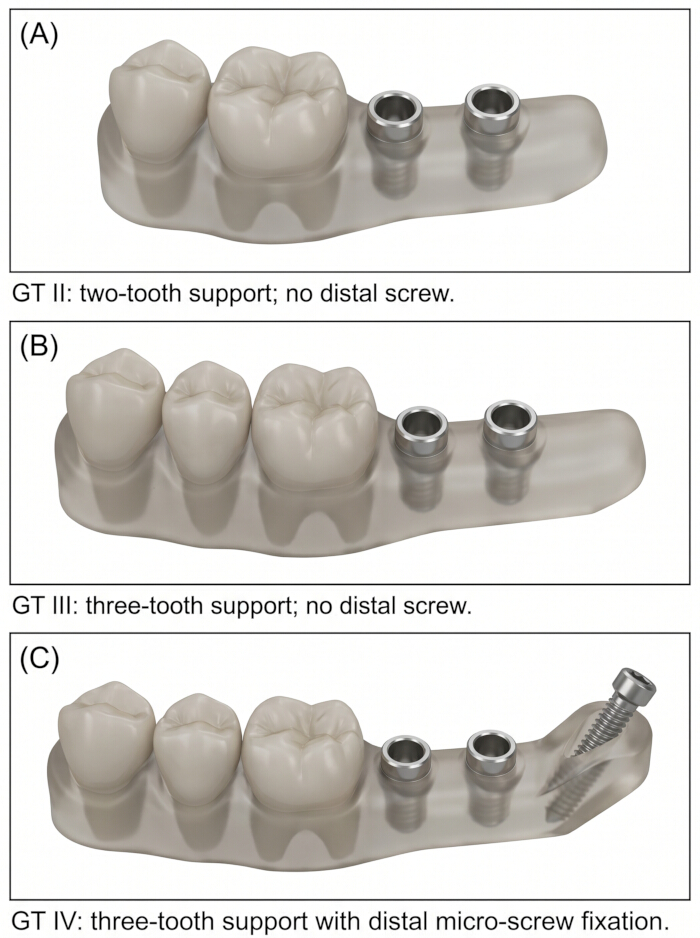
Figura 5: Designs compactos de guias sem arco transversal. (A) guia GT II com suporte oclusal de dois dentes e sem fixação distal por parafuso. (B) Guia GT III com suporte oclusal de três dentes e sem fixação distal por parafuso. (C) Guia GT IV com suporte oclusal de três dentes e fixação distal por microparafuso. Por favor, clique aqui para ver uma versão ampliada desta figura.
Nenhum acabamento descontrolado da superfície intagliente foi realizado. Apenas suportes de impressão fora das superfícies de contato dos dentes e das mangas foram removidos. Áreas de contato com dentes, áreas de suporte oclusal modificadas e canais de manga não foram ajustados manualmente.
Antes da colocação do implante, cada guia era colocada no modelo correspondente. A totalidade dos assentos foi confirmada visualmente, por inspeção tátil, e com uma camada de silicone de 50 μm para verificação de encaixe. Guias mostrando balanço, assentos incompletos, deformação da manga, rachaduras visíveis ou desajustes maiores que 0,20 mm foram excluídos e reimpressos.
8. Configuração e calibração dinâmica de navegação
A colocação dinâmica de implantes assistida por navegação foi realizada usando um sistema óptico de rastreamento com câmera de rastreamento, rastreador de modelo, rastreador de aparelho, ferramenta de calibração e software de planejamento-navegação. O mesmo plano de implante virtual bloqueado usado para os grupos de guias estáticos foi importado para o software de navegação. A navegação dinâmica foi incluída porque o rastreamento em tempo real pode fornecer controle intraoperatório adicional sobre ponto de entrada, angulação e profundidade, embora sua precisão possa variar conforme o local e a métrica.
O modelo mandibular era fixado em uma cabeça fantasma dental, e um marcador rígido de rastreamento era fixado à base do modelo. O modelo foi registrado usando traçado dente-superfície e marcos fiduciários predefinidos. O registro foi verificado tocando cinco pontos de referência anatômicos no modelo impresso e comparando-os com as posições virtuais correspondentes. O registro foi aceito quando o erro relatado pelo sistema foi ≤0,50 mm. Esse limiar de aceitação seguia o fluxo de trabalho do sistema de navegação e era distinto do limiar mais rigoroso de registro pós-operatório usado para medição de desvios. Entre as 40 posições de navegação dinâmica, o erro médio de registro reportado pelo sistema foi de 0,34 ± 0,07 mm, com um alcance de 0,21 a 0,48 mm. Nenhum registro ultrapassou o limite pré-definido de 0,50 mm de aceitação. Dois registros se aproximaram do limite de aceitação e foram repetidos antes da preparação para osteotomia até que o erro de registro reportado pelo sistema retornasse abaixo do limite.
A peça de mão e o eixo da furadeira eram calibrados antes de cada sequência de perfuração. A calibração era repetida se o erro de verificação do eixo de perfuração ultrapassasse 0,30 mm. Durante a preparação para osteotomia, o display de navegação era monitorado quanto ao ponto de entrada, angulação e profundidade.
9. Procedimento de colocação do implante
O modelo mandibular impresso era fixado em uma cabeça fantasma dental com uma pinça mecânica. A estabilidade do modelo foi verificada antes da perfuração. A configuração da cabeça fantasma é mostrada na Figura 6. Não foi usada nenhuma camada artificial de mucosa; portanto, o experimento simulou um modelo mandibular rígido de resina em vez de tecido mole biológico.
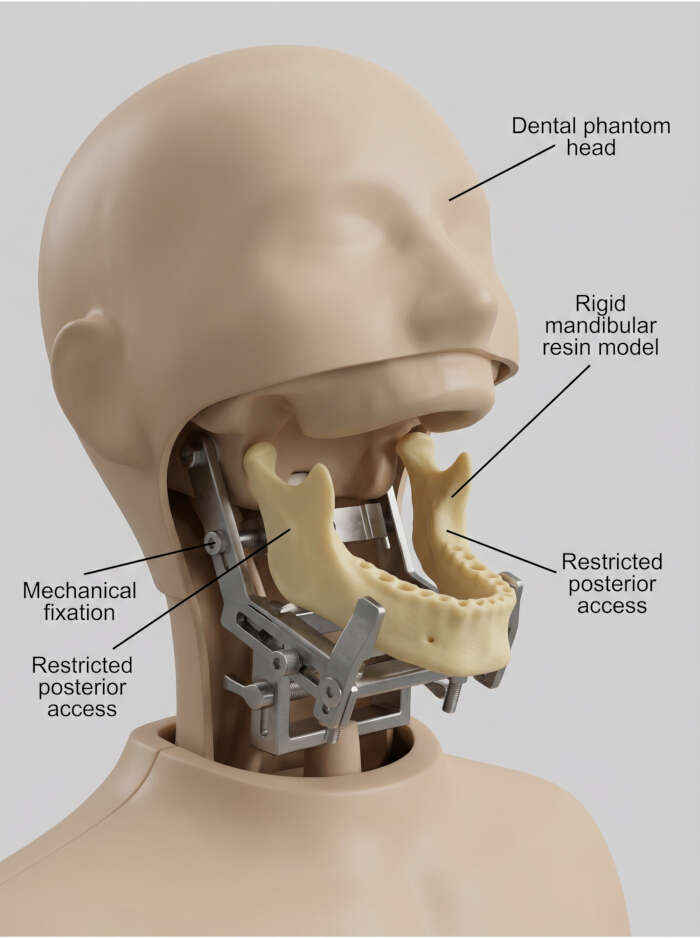
Figura 6: Configuração de cabeça fantasma para colocação de implante. Um modelo tridimensional impresso em resina mandibular fixado em uma cabeça fantasma dental para fornecer fixação padronizada do modelo e acesso posterior restrito durante a colocação in vitro do implante. Nenhuma camada mucosa artificial foi utilizada. Por favor, clique aqui para ver uma versão ampliada desta figura.
Para CAIS estático, o guia designado era sentado e um ajuste completo era verificado antes da perfuração. Para o GT IV, o microparafuso distal era inserido pelo canal de fixação e apertado a 8 N·cm usando uma chave torque calibrada. A fixação por parafuso foi realizada apenas para GT IV. O procedimento de perfuração e colocação de implantes guiados por via IV GT está ilustrado na Figura 7A–E.
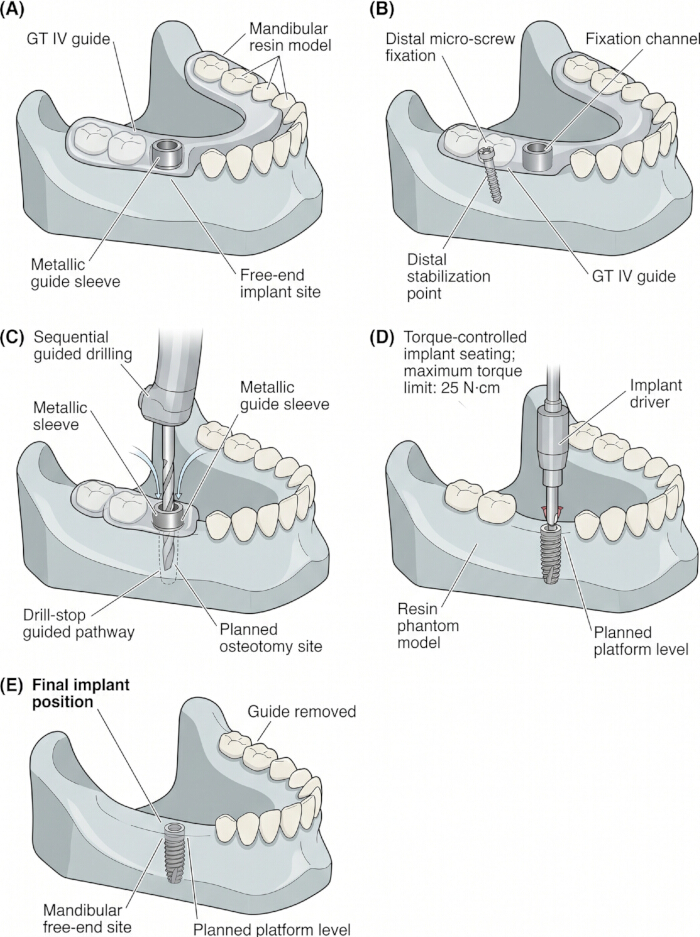
Figura 7: Procedimento de colocação de implante guiado por via intravenosa GT. (A) Assento do guia GT IV no modelo de resina mandibular. (B) Fixação distal do microparafuso pelo canal guia. (C) Perfuração guiada sequencialmente através da manga metálica. (D) Assento do implante controlado por torque no local mandibular planejado na extremidade livre, com o driver ajustado para um limite máximo de torque de 25 N·cm. (E) Posição final do implante após a remoção do guia. Por favor, clique aqui para ver uma versão ampliada desta figura.
Foi utilizado um protocolo de perfuração totalmente guiada. A perfuração sequencial foi realizada com uma broca piloto, uma perfuração intermediária e uma simulação final. A perfuração foi realizada a 800 rpm sob irrigação salina externa contínua. A profundidade era controlada usando a manga guia e o sistema de perfuração.
Após a preparação para osteotomia, o implante foi inserido usando um driver calibrado controlado por torque, ajustado para um limite máximo de torque de 25 N·cm. Esse valor foi usado como um limite processual padronizado para assentamento do implante no modelo fantasma de resina, não como evidência de estabilidade biológica primária ou como simulação direta do torque clínico de inserção no osso humano. A plataforma final do implante foi acomodada para combinar com o nível planejado da plataforma. Após a colocação, o local da osteotomia e a resina ao redor foram inspecionados quanto a desmembramento do soquete, rachaduras na resina, perfuração, deformação ou resistência anormal da furadeira.
Para CAIS dinâmica, a osteotomia do implante foi preparada sob navegação em tempo real sem guia estática. A mesma sequência de perfuração, velocidade de perfuração, condição de irrigação, sistema de implante e protocolo de assentamento controlado por torque foram usados. Ponto de entrada, angulação e profundidade eram controlados usando o display de navegação.
Como os modelos eram à base de resina e não reproduziam arquitetura óssea cortical ou cancelosa, viscoelasticidade, comportamento dos ligamentos periodontas, sangue, saliva ou deformação dos tecidos moles, a estabilidade biológica primária não foi interpretada. O torque de inserção era registrado apenas como um indicador de consistência procedimental.
10. Escaneamento pós-operatório e aquisição da posição do implante
Corpos de escaneamento compatíveis com o sistema de implante foram fixados após a colocação do implante e verificados quanto à capacidade total de assentos estavam disponíveis. Cada modelo era escaneado usando um scanner óptico de laboratório de mesa com precisão nominal de 10 μm. O exame pós-operatório foi exportado como um arquivo STL.
O arquivo STL pós-operatório foi importado para um software de análise de desvios. A biblioteca do corpo de varredura foi usada para reconstruir a posição real do implante. O modelo pós-operatório foi sobreposto ao modelo planejado pré-operatório usando um fluxo de trabalho em duas etapas: alinhamento inicial baseado em marcos de referência usando superfícies dentárias estáveis, seguido pelo alinhamento de melhor ajuste usando o arco dentário remanescente. Locais de implante, corpos de varredura, áreas de contato com manga e regiões danificadas foram excluídos do registro.
Os arquivos foram aceitos quando o erro médio de registro pós-operatório era ≤0,10 mm. Arquivos que ultrapassavam esse valor eram escaneados novamente. Se o segundo exame ainda ultrapassasse o limite, a colocação do implante era excluída e documentada. Esse limiar mais rigoroso foi usado na etapa pós-operatória de medição de desvio para reduzir o erro de medição que poderia ser incluído no cálculo final do implante planejado versus colocado.
11. Medição de desvio tridimensional
O desvio do implante foi medido usando software de inspeção tridimensional. A posição planejada do implante foi obtida a partir do plano virtual bloqueado, e a posição real do implante foi reconstruída a partir do arquivo corporal do escaneamento pós-operatório. Os eixos planejado e real do implante foram extraídos e confirmados visualmente antes da medição. O fluxo de trabalho de medição de desvio é mostrado na Figura 8.
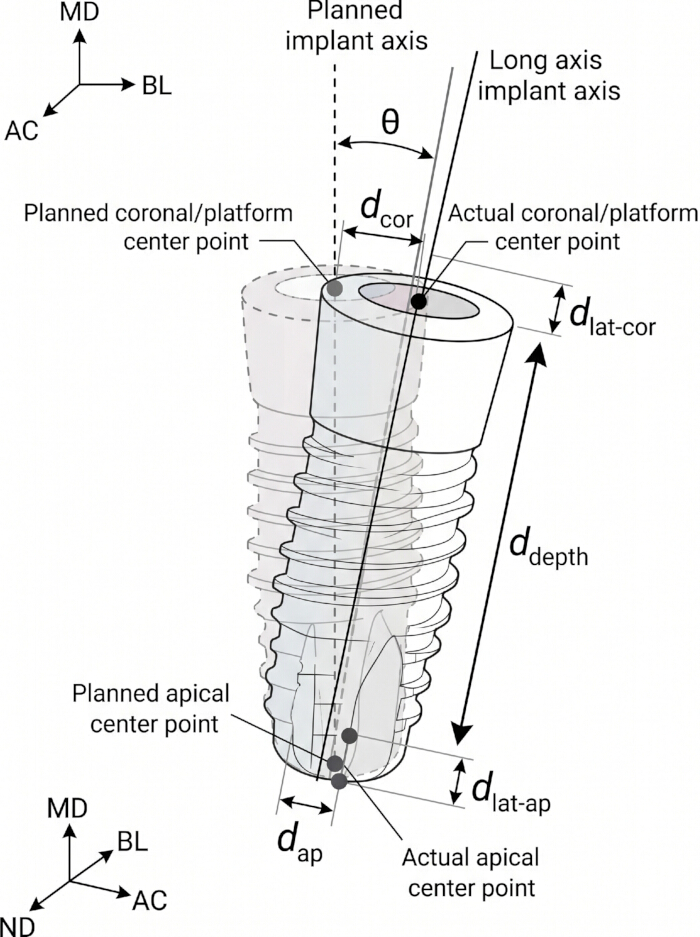
Figura 8: Medição de desvio entre implantes planejados e colocados. Ilustração esquemática da análise de desvio de implante planejado versus colocado. θ indica desvio angular; d_cor indica desvio tridimensional coronal; d_ap indica desvio tridimensional apical; d_depth indica desvio de profundidade (apicocoronal); d_lat-cor indica desvio lateral coronal; e d_lat-ap indica desvio lateral apical. Por favor, clique aqui para ver uma versão ampliada desta figura.
Foram medidas desvios angulares, tridimensionais coronais, tridimensionais apical, de profundidade, mesiodistal, buccolingue e apicocoronal. Esses desfechos são métricas padrão para avaliar a precisão entre implantes planejados versus colocados em estudos estáticos e dinâmicos doCAIS 14.
Desvio angular foi definido como o ângulo entre os eixos do implante planejado e colocado. O desvio tridimensional coronal foi definido como a distância euclidiana entre os pontos centrais planejados e os atuais da plataforma implantal. O desvio tridimensional apical foi definido como a distância euclidiana entre os pontos centrais planejados e o real do ápice do implante. Desvio de profundidade foi definido como deslocamento vertical ao longo da direção do eixo do implante. Desvios mesiodistais e bucolinguais foram calculados decompondo diferenças posicionais ao longo dos eixos coordenados correspondentes.
Dois avaliadores treinados mediram todos os resultados de forma independente. Cada desfecho foi medido três vezes por implante, e o valor médio foi usado para análise estatística. A confiabilidade entre observadores foi avaliada usando o coeficiente de correlação intraclasse. Se as diferenças entre avaliadores ultrapassassem 0,20 mm para desvio linear ou 0,40° para desvio angular, um terceiro avaliador repetia a medição, e o valor final era determinado por consenso.
12. Avaliação da estabilidade do guia
A estabilidade da guia foi avaliada usando testes de micromovimento, ciclo de inserção-remoção e testes de fixação por parafuso. Testes de estabilidade foram realizados em conjuntos de guia-modelo separados daqueles usados para a análise de precisão da colocação primária do implante, de modo que a inserção repetida, fixação e remoção de guias não introduzissem desgaste nos conjuntos usados para medição de desvio.
Para testes de micromovimento, o guia era colocado sobre o modelo mandibular impresso, e o conjunto do modelo era fixado em um dispositivo mecânico de teste. Um medidor de deslocamento digital com resolução de 1 μm foi posicionado na extremidade distal da guia. Três cargas padronizadas de baixa magnitude foram aplicadas: uma força de cisalhamento horizontal de 5 N, uma pressão axial vertical de 10 N e uma força mesiodistal de interferência de 3 N. Essas magnitudes foram selecionadas após testes piloto para detectar micromovimento de guias sem causar danos visíveis à resina, fratura guia ou deformação permanente. Eles não tinham a intenção de reproduzir a carga masticatória intraoperatória completa, mas sim fornecer condições de estresse comparáveis entre os desenhos de guias. Cada carga era aplicada 10 vezes por guia, e o deslocamento médio era registrado em micrômetros.
Para estabilidade em uso repetitivo, foram realizados 30 ciclos de inserção-remoção para cada guia. Um ciclo consistia em assentos completos do guia, confirmação visual do encaixe, travamento do parafuso para o GT IV e remoção do guia. Após 30 ciclos, o teste de micromovimento era repetido. As guias foram inspecionadas quanto a rachaduras, afrouxamento da manga, aumento da manga, deformação, desgaste pelo contato dos dentes e perda de estabilidade do assento.
Para estabilidade na fixação por parafuso, apenas o GT IV foi avaliado, pois a fixação distal por microparafuso foi incorporada apenas nesse projeto. O parafuso de fixação foi apertado a 8 N·cm antes do teste. O torque de remoção foi medido após testes de micromovimento e após o ciclo de inserção-remoção. A diferença entre torque de inserção e torque de remoção foi registrada. Danos visíveis na rosca, danos na resina ao redor do furo do parafuso ou fratura guia foram registrados como falha mecânica.
13. Análise estatística
Os dados foram analisados usando software estatístico comercial e um ambiente de computação estatística de código aberto. A normalidade foi avaliada usando o teste de Shapiro-Wilk, e a homogeneidade da variância foi avaliada usando o teste de Levene. As variáveis contínuas foram resumidas como média ± desvio padrão ou intervalo mediano e interquartil de acordo com a distribuição. Testes de duas caudas foram utilizados, e a significância estatística foi definida em P < 0,05.
Para a comparação estática de guia e design do GT I-GT IV, foi usada ANOVA unidirecional com correção pós-hoc de Bonferroni quando as suposições foram satisfeitas. O ANOVA de Welch com testes pós-hoc da Games-Howell foi usado quando a variância era desigual. Testes de Kruskal-Wallis com a comparação pós-hoc de Dunn foram usados para dados não distribuídos normalmente. Os tamanhos de efeito foram relatados como η2 para comparações baseadas em ANOVA e ε2 para comparações não paramétricas.
Para a comparação CAIS estática versus dinâmica, foram usados testes t com amostras independentes ou testes Mann-Whitney U de acordo com a distribuição de dados. Como os grupos estáticos e dinâmicos foram gerados a partir de conjuntos de modelos separados, eles foram analisados como grupos independentes. Para análises combinadas de locais, a média e o desvio padrão agrupados foram recalculados a partir dos conjuntos finais específicos do local, com n = 20 por local e n = 40 por modalidade. Os valores combinados não foram retirados de uma versão anterior da planilha e foram verificados em relação às médias específicas do local antes de serem reportados.
Para a comparação entre o local #36 e #37, foram usados testes t pareados ou testes Wilcoxon de rank sinalizado conforme a distribuição. Comparações de locais foram relatadas separadamente para CAIS estático e navegação dinâmica.
Para dados de micromovimento e ciclismo de inserção-remoção, os valores de deslocamento pré-ciclagem e pós-ciclagem foram comparados usando testes t pareados ou testes de Wilcoxon com rangos de sinal. As diferenças entre GT I-GT IV foram analisadas usando testes unidirecionais ANOVA ou Kruskal-Wallis. Como a fixação por parafuso estava presente apenas no GT IV, o torque de remoção de parafusos foi analisado descritivamente e não foi comparado entre os quatro projetos de guia.
A confiabilidade entre observadores foi avaliada usando um coeficiente de correlação intraclasse com efeitos aleatórios bidirecionais. Valores ICC de 0,75-0,89 foram interpretados como boa confiabilidade, e valores ≥0,90 foram interpretados como excelente confiabilidade.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
Este estudo in vitro avaliou a precisão da colocação do implante e a estabilidade do guia em um modelo padronizado de resina mandibular de extremidade livre. Os principais resultados de precisão foram desvio angular, desvio tridimensional coronal, desvio tridimensional apical, desvio de profundidade e desvio lateral. As análises foram realizadas nos locais de implante #36 e #37. A comparação estática de guias e design incluía GT I, GT II, GT III e GT IV, enquanto a comparação de...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
Este estudo in vitro avaliou os efeitos da otimização estática do design de guias e da navegação dinâmica na precisão da colocação do implante e na estabilidade da guia em um modelo padronizado de resina mandibular de extremidade livre. A principal constatação foi que a modificação progressiva de GT I para GT IV geralmente reduziu os valores angulares, coronais, de profundidade, laterais e de micromovimento. No entanto, a melhora não foi uniforme em todos os resultados. O GT IV ...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Divulgações
Os autores não têm nada a revelar.
Agradecimentos
Esta pesquisa não recebeu nenhuma bolsa específica de agências financiadoras dos setores público, comercial ou sem fins lucrativos.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| Calibrated torque wrench | Straumann | Ratchet / torque control device | Usado para fixação de microparafuso GT IV de 8 N·cm e inserção de implante de 25 N·cm. |
| Dental model resin | Formlabs | Model Resin V3 | Usado para impressão de modelos rígidos de resina mandibular. |
| Dental phantom head | Nissin Dental Products | Simple Manikin III | Usado para fixação padronizada do modelo de resina mandibular e simulação de acesso posterior restrito. |
| Desktop laboratory scanner | 3Shape | E4 Lab Scanner | Usado para verificação de modelos impressos e digitalização STL pós-operatória. |
| Digital displacement gauge | Mitutoyo | ABS Digimatic Indicator, Series 543, 0.001 mm resolution | Usado para medição de micromovimento da guia. |
| Digital force gauge | Mark-10 | Digital force gauge, 0–50 N range | Usado para verificar cargas de 5 N, 10 N e 3 N durante testes de estabilidade. |
| Dynamic navigation system | ClaroNav | Navident EVO | Usado para colocação de implantes assistida por navegação dinâmica. |
| Fit-checking silicone | GC Corporation | Fit Checker Advanced Blue | Usado para verificar o assentamento da guia cirúrgica e detectar áreas de alto contato. |
| Guided implant driver | Straumann | Tissue Level RN guided implant driver | Usado para inserção de implantes até o nível planejado da plataforma. |
| Guided surgery drill handles | Straumann | Guided drill handles, Ø2.2–4.2 mm | Usado com a guia de Ø5 mm durante a perfuração guiada sequencial. |
| Guided surgery drill set | Straumann | Straumann Guided Surgery Instruments / VeloDrill system | Usado para perfuração piloto, intermediária e final. |
| Implant planning and guide-design software | Straumann / Dental Wings | coDiagnostiX | Usado para registro STL–CBCT, planejamento virtual de implantes e design de guia. |
| Isopropyl alcohol | Sigma-Aldrich / Merck | 2-Propanol, ≥99.5% | Usado para lavagem de modelos de resina impressos e guias; preparado como álcool isopropílico 95% para uso no protocolo. |
| Mechanical model clamp | Generic laboratory fixture | Stainless-steel adjustable clamp | Usado para fixação rígida do modelo mandibular de resina. |
| Mechanical testing frame | Mark-10 / Instron | Manual force test stand | Usado para carga padronizada durante testes de micromovimento. |
| Metallic guide sleeve | Straumann | T-sleeve, Ø5 mm, H5 mm, REF 034.053 | Usado para todos os designs de guia estática para padronizar o caminho de perfuração. |
| Navigation calibration kit | ClaroNav | Navident calibration kit | Usado para calibração da peça de mão e eixo da broca. |
| Navigation tracker set | ClaroNav | Navident model tracker and handpiece tracker | Usado para rastreamento do modelo e da peça de mão durante a navegação dinâmica. |
| Open-source statistical environment | R Foundation | R version 4.3 or later | Usado para verificações estatísticas suplementares e cálculos de tamanho do efeito. |
| Resin curing station | Formlabs | Form Cure | Usado para pós-cura de 405 nm. |
| Resin washing station | Formlabs | Form Wash | Usado para lavagem com álcool isopropílico após a impressão. |
| Scan body | Straumann | RN scanbody compatible with Tissue Level RN platform | Usado para reconstrução da posição do implante pós-operatória. |
| Spreadsheet software | Microsoft | Excel 365 | Usado para organização de dados e preparação de tabelas. |
| Statistical software | IBM | IBM SPSS Statistics 29.0 | Usado para testes de normalidade, ANOVA, testes t, testes não paramétricos e análise ICC. |
| Surgical guide resin | Formlabs | Surgical Guide Resin | Usado para impressão de guias cirúrgicas GT I–GT IV. |
| Surgical motor and handpiece | NSK / W&H | Implant surgical motor with 20:1 contra-angle | Usado para perfuração guiada a 800 rpm sob irrigação externa contínua com solução salina. |
| Three-dimensional inspection software | ZEISS | ZEISS INSPECT Optical 3D | Usado para inspeção de desvio de superfície e análise de implante planejado versus colocado. |
| Three-dimensional modeling software | Materialise | 3-matic Medical 19.0 | Usado para limpeza STL, reparo de malha e preparação do modelo mandibular. |
| Three-dimensional printer | Formlabs | Form 3B+ | Usado para impressão de estereolitografia de modelos de resina mandibular e guias cirúrgicas. |
| Tissue-level implant | Straumann | Standard Plus Implant, Ø4.1 mm RN, SLActive, 10 mm, REF 033.562G | Usado nos locais #36 e #37 em todos os grupos. |
| Titanium micro-screw | Dentium / Jeil Medical | Orthodontic micro-screw, 1.5 mm × 8.0 mm | Usado apenas para fixação distal do GT IV. |
| Table note: Equivalent products may be used if they provide the same technical function and measurement precision. Scanner accuracy, printer layer thickness, sleeve dimensions, implant dimensions, guide resin type, navigation registration threshold, torque settings, and displacement-gauge resolution should remain consistent with the protocol. |