Este estudo apresenta uma estrutura de gêmeo digital com percepção de controle para monitoramento e otimização de sistemas de petróleo e gás utilizando modelos baseados em aprendizado de máquina e informações físicas, avaliada em conjuntos de dados simulados e de referência.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de investigação
Desenvolvimento de um Framework de Gêmeo Digital Consciente de Controle para Monitoramento e Otimização em Tempo Real de Sistemas de Produção de Óleo e Gás
Neste artigo
Resumo
Resumo
Sugere-se neste artigo um framework de gêmeo digital com percepção de controle para monitoramento e melhoria de sistemas de produção de petróleo e gás. O método combina redes neurais gráficas espaciotemporais, assimilação de dados neural 4D-Var, controle baseado em aprendizado por reforço e operadores neurais informados pela física (FNO e modelo de operador neural). Conjuntos de dados de sistemas ciberfísicos de referência (SWaT e WADI) e um conjunto de dados simulado de petróleo e gás são utilizados para avaliar o framework. Os resultados, confirmados por várias execuções independentes usando medidas médias, demonstram desempenho aprimorado na estimativa de estado, detecção de anomalias e otimização de controle. Contudo, a avaliação está restrita a conjuntos de dados de referência e simulados; é necessária validação adicional com dados reais da indústria para verificar a aplicabilidade prática.
Introdução
A necessidade de redes seguras e eficazes para o transporte de petróleo e gás aumentou devido à crescente demanda mundial por energia. No entanto, a confiabilidade dos dutos é severamente prejudicada pela deterioração da infraestrutura e pela crescente complexidade dos sistemas. Nesse contexto, a tecnologia de gêmeo digital (digital twin, DT) tem atraído interesse como uma estratégia de gerenciamento do ciclo de vida baseada em dados, que permite avaliação de riscos, manutenção preditiva e otimização do sistema em ambientes industriais1,2,3,4,5. Da manutenção reativa à tomada de decisões inteligente e baseada em dados, a transformação digital em sistemas industriais tem aumentado a detecção de anomalias, a previsão de falhas e a confiabilidade do sistema6,7,8. As aplicações de gêmeos digitais na otimização de processos, manutenção preditiva e manufatura inteligente têm sido objeto de inúmeras pesquisas. Por exemplo, foram propostos modelos baseados em gêmeos digitais para análise preditiva de falhas10 e avaliação de desempenho ambiental11, bem como otimização da produção baseada em aprendizado profundo. Os gêmeos digitais têm sido utilizados na indústria de petróleo e gás para melhorar o monitoramento e a identificação de anomalias por meio da modelagem do sistema, avaliação de desempenho e integração de dados de múltiplos sensores12,13,14,15.
Apesar desses avanços, a maioria das técnicas atuais de gêmeos digitais concentra-se em características discretas, como monitoramento, modelagem ou detecção de anomalias, com pouca integração de sincronização e controle em tempo real. Muitos sistemas carecem de interação bidirecional e capacidades de aprendizado adaptativo, funcionando como sombras digitais com fluxo unidirecional de dados. Em sistemas de petróleo e gás, onde condições dinâmicas e padrões complexos de falhas exigem aprendizado e controle contínuos, essa limitação é especialmente relevante. Além disso, as técnicas atuais de sistemas ciberfísicos não suportam controle em malha fechada em tempo real em processos industriais complexos, estando principalmente limitadas à análise off-line16. Ademais, para descrever interações entre sensores distribuídos, as abordagens atuais dependem principalmente de técnicas tradicionais de aprendizado de máquina e filtros, com pouco uso de modelos sofisticados, como redes neurais gráficas espaço-temporais. Além disso, há escassez de pesquisas sobre a aplicação de técnicas de aprendizado operador para capturar dinâmicas físicas não lineares, especialmente em sistemas de produção de petróleo e gás17. Por essa razão, os sistemas atuais de gêmeos digitais são incapazes de incorporar assimilação de dados em tempo real e controle adaptativo ao modelar relações espaço-temporais complexas.
Como imitam configurações de controle industriais, conjuntos de dados de referência como SWaT e WADI são frequentemente utilizados para validar técnicas baseadas em gêmeos digitais em sistemas ciberfísicos18. Além disso, os gêmeos digitais oferecem benefícios mais gerais, como aumento da produtividade, melhor troca de conhecimento e transferência segura de dados ao longo dos processos industriais19,20. Especialmente em indústrias de alto risco, como petróleo e gás21,22,23, seu potencial em gestão de segurança, monitoramento em tempo real e automação industrial está sendo cada vez mais reconhecido. No entanto, ainda são necessárias soluções mais completas e integradas que combinem capacidades de modelagem, monitoramento e controle para implantação prática. Ao demonstrar os usos e benefícios dos gêmeos digitais na melhoria da eficiência operacional e na forma como as decisões são tomadas, estudos de avaliação como os citados em24,25 lançaram as bases. Tabela 1 mostra a comparação dos métodos existentes sobre fabricação e gestão de controle em petróleo e gás26,27,28,29. Devido aos altos riscos operacionais e à dinâmica complexa dos sistemas de produção de petróleo e gás, métodos tradicionais de manutenção frequentemente são inadequados para identificação e resposta rápidas a anomalias30,31,32,33. Embora a gestão de segurança e o monitoramento remoto tenham melhorado recentemente, ainda são necessários sistemas inteligentes capazes de detectar, aprender e controlar continuamente em tempo real.
Este artigo propõe uma arquitetura de gêmeo digital com percepção de controle que combina redes neurais gráficas espaciotemporais, assimilação neural de dados 4D-Var, operadores neurais com informação física e controle baseado em reforço por aprendizado para superar essas dificuldades. O sistema proposto estabelece um único fluxo de trabalho para coleta de dados, estimativa de estado, detecção de anomalias e otimização de controle. Enquanto as redes neurais gráficas espaciotemporais registram as interações entre sensores distribuídos, operadores neurais com informação física, como o Operador Neural de Fourier e a Rede Profunda de Operadores (modelo de operador neural), são utilizados para representar dinâmicas complexas e não lineares do sistema. A aprendizagem por reforço permite um controle adaptativo em malha fechada, enquanto a assimilação neural de dados melhora a precisão da estimativa de estado. A generalização do método proposto em ambientes industriais é demonstrada por meio de sua avaliação utilizando conjuntos de dados de referência de sistemas ciberfísicos (SWaT e WADI) e dados simulados de petróleo e gás. Este trabalho supera deficiências significativas dos sistemas atuais de gêmeos digitais e oferece uma solução escalável e adaptável para monitoramento e otimização em tempo real em sistemas de produção de petróleo e gás, integrando modelagem, aprendizado e controle em um único framework.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
Este estudo não envolve participantes humanos nem sujeitos animais. Os conjuntos de dados utilizados (SWaT e WADI) são conjuntos de dados de referência publicamente disponíveis, e nenhuma informação sensível ou pessoal está envolvida.
A abordagem proposta estabelece um gêmeo digital consciente do controle, permitindo a incorporação de algoritmos avançados de aprendizado profundo, assimilação de dados e avaliação contínua e otimização dos sistemas e do controle de extração de petróleo e gás. Primeiramente, dados multissensoriais em tempo real provenientes de infraestruturas produtivas distribuídas geograficamente são coletados e modelados utilizando uma estrutura de grafo que define a conectividade e as interações entre os componentes produtivos. Em seguida, operadores neurais com informação física são utilizados para a construção de aproximações em nível de operador das equações governantes do escoamento multifásico não linear, facilitando simulações escaláveis dentro do gêmeo digital. Na pesquisa, o termo ‘modelo de operador neural’ foi utilizado para se referir à rede profunda de operadores (Deep Operator Network). A fim de incorporar dependências espaciais e temporais entre ativos produtivos distribuídos geograficamente, redes neurais gráficas espaço-temporais são treinadas dentro das representações com informação física. Uma abordagem diferenciável de assimilação de dados, que utiliza a técnica neural 4DVAR, é aplicada para manter as previsões da simulação do gêmeo digital consistentes e sincronizadas com os dados de monitoramento em tempo real, mesmo diante de medições ruidosas e espacialmente irregulares. Sobre o gêmeo digital sincronizado em tempo real, uma ferramenta de otimização baseada em aprendizado por reforço é treinada para controle em tempo real. Por fim, o gêmeo digital permanece preparado para atualizações contínuas dos modelos e escalabilidade adaptada ao longo de um período prolongado, com base em atualizações constantes a partir de novas medições disponíveis.
A arquitetura de gêmeo digital proposta aprimora a arquitetura convencional de gêmeo digital ao incorporar inteligência, adaptabilidade e percepção de controle. Todo o fluxo é composto por quatro módulos: (i) aquisição de dados/construção do grafo, (ii) estimativa de estado por meio de operadores neurais e ST-GNN, (iii) detecção de anomalias por meio de análise baseada em resíduos e (iv) controle baseado em aprendizado por reforço.
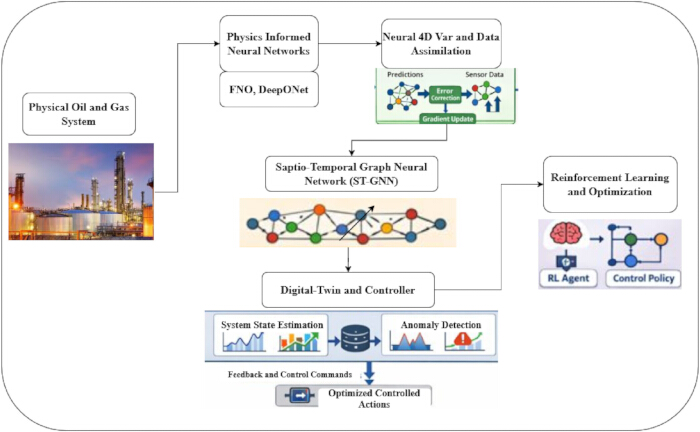
Figura 1: Arquitetura geral do gêmeo digital com consciência de controle. O modelo proposto de gêmeo digital com consciência de controle integra detecção de anomalias, redes neurais gráficas espaciotemporais, sincronização neural 4D-Var, operadores neurais com informação física e controle em malha fechada baseado em aprendizado por reforço para sistemas de produção de petróleo e gás. Clique aqui para visualizar uma versão maior desta figura.
Figura 1 representa o processo funcional de um gêmeo digital com percepção de controle da produção de petróleo e gás como um sistema ciberfísico em malha fechada. O processo funcional começa no nível do sistema de produção de petróleo e gás, no qual diferentes sensores distribuídos em poços, tubulações, válvulas e unidades de processamento capturam dados de pressão, taxa de fluxo, temperatura e controles em um determinado instante. Os diversos sensores capturam dados em diferentes formatos, e esses dados são enviados ao gêmeo digital, o que constitui a base da percepção organizacional naquele instante.
A metodologia proposta envolve os seguintes passos:
Coleta de dados
Informações em tempo real de sensores sobre pressão, vazão, temperatura e entradas de controle são obtidas de ambientes de produção de petróleo e gás. Outros conjuntos de dados de referência disponíveis, como SWAT e WADI, são utilizados para avaliar a robustez e as capacidades de generalização. Para garantir a reprodutibilidade, cada etapa da metodologia proposta é especificada usando detalhes técnicos.
[Consulte o Arquivo Suplementar (S1) para Geração do Conjunto de Dados e Simulação.]
Dois conjuntos de dados industriais de referência públicos do domínio de pesquisa em sistemas de controle industrial são utilizados para demonstrar a capacidade do gêmeo digital conceitual em relação a dados temporais complexos e de alta dimensionalidade, bem como eventos incomuns: os conjuntos de dados de referência Secure Water Treatment (SWaT) e Water Distribution (WADI)34. Ambos os conjuntos de dados são derivados de laboratórios experimentais ciberfísicos realistas e incluem dados multivariados de sensores e atuadores operacionais, tanto para cenários normais quanto anômalos/ataques acionados nesses sistemas. Ao utilizar os conjuntos de dados SWaT e WADI, é possível realizar testes interdomínio e comprovar a generalização para além dos laboratórios ciberfísicos, abrangendo sistemas industriais distribuídos mais amplos, com dependências espaciais e temporais. A descrição dos conjuntos de dados é apresentada na Tabela 2.
A pesquisa proposta utiliza três conjuntos de dados diferentes para a avaliação extensiva da metodologia de gêmeo digital desenvolvida, conforme mostrado na Tabela 2. O conjunto de dados base é composto por dados simulados relacionados à organização da produção na indústria de petróleo e gás e tem o objetivo de reproduzir medições operacionais reais detectadas pelo sistema, bem como condições de controle e/ou falhas. Além disso, o conjunto de dados do Tratamento Seguro de Água (SWaT) é apresentado como um exemplo de um sistema físico em escala reduzida, composto por medições de 51 sensores e atuadores ao longo de aproximadamente 11 dias, incluindo tanto condições normais quanto anomalias e ataques criados artificialmente. Esse conjunto de dados é amplamente considerado o padrão de referência para pesquisas. Outro conjunto é o conjunto de dados de Distribuição de Água (WADI), cujas medições capturam o comportamento de um sistema de distribuição de água em escala reduzida, compreendendo cerca de 123 variáveis ao longo de 16 dias, incluindo diferentes ataques e condições normais de operação. O conjunto de dados contém um total de 15 ataques diferentes. Os dois conjuntos de dados mencionados giram principalmente em torno de séries de alta dimensionalidade ao longo do tempo e relações espaciais, como nos sistemas de controle industrial.
Pré-processamento de dados
Antes do treinamento do modelo, todos os conjuntos de dados passam por um procedimento rigoroso de pré-tratamento para garantir qualidade, consistência e reprodutibilidade dos dados. O gerenciamento de valores ausentes, a filtragem de ruídos, a normalização e a padronização de características estão entre os procedimentos de pré-processamento. O fluxo detalhado de pré-processamento é descrito no Arquivo Suplementar (S2).
Construção do grafo do sistema
Na metodologia proposta, o sistema de produção física de petróleo e gás é representado na forma de um grafo, que serve como uma estrutura matemática para a descrição das correlações espaciais entre ativos, juntamente com a dinâmica do estado do sistema ao longo do tempo (consulte o Arquivo Suplementar (S3) para as Formulações da Construção do Grafo do Sistema).
Ensino de física utilizando operadores neurais
Para a representação correta das características não lineares e multidimensionais dos sistemas de escoamento multifásico, a abordagem proposta utiliza operadores baseados na física na forma de Operadores Neurais de Fourier (FNO) e modelo de operador neural. Diferentemente do método tradicional de representar redes neurais como mapeamentos pontuais, o conceito de operadores permite generalização em termos de diferentes condições de contorno. Essa característica torna este método mais adequado para sistemas de escoamento multifásico utilizados na produção de petróleo e gás, uma vez que os fenômenos físicos ocorrem de forma contínua. Consulte o Arquivo Suplementar (S4) para as equações matemáticas dos operadores neurais.
Para avaliar mais amplamente a validade dos operadores neurais baseados em física, foram realizados experimentos adicionais para avaliar sua capacidade de aproximar mapeamentos de operadores não lineares sob diferentes estados de fluxo e entradas de controle. Os resultados mostram que os operadores conseguem aproximar com precisão o mapeamento do operador não linear, validando assim sua capacidade de modelar com exatidão a dinâmica do sistema, especialmente na presença de alta dimensionalidade e com menor custo computacional do que outros resolvedores. A avaliação quantitativa da precisão da aprendizagem do operador é realizada por meio do erro quadrático médio entre os estados do sistema previstos e simulados, demonstrando desempenho consistente de aproximação em diferentes condições de fluxo.
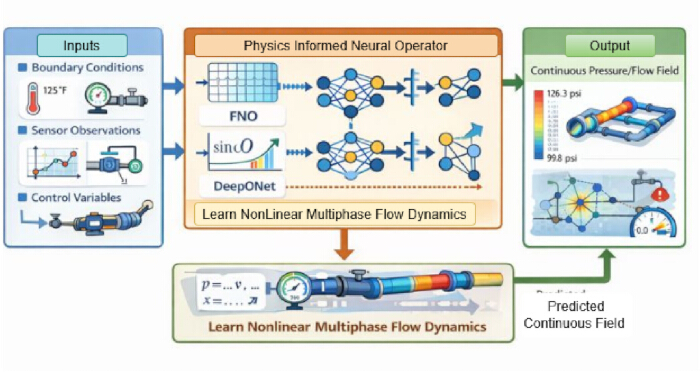
Figura 2: Fluxo de trabalho do framework de operador neural com informação física. Um exemplo do fluxo de trabalho do operador neural com informação física demonstra como entradas de controle, dados de sensores e condições de contorno são utilizados para aprender a dinâmica de fluxo multifásico não linear e gerar previsões rápidas do sistema em nível de operador. Clique aqui para visualizar uma versão maior desta figura.
No processo de funcionamento do PINO apresentado na Figura 2, o processo de aprendizado de escoamentos multifásicos não lineares fisicamente complexos em processos de petróleo e gás ocorre de maneira contínua. Isso começa na camada de entrada, onde o modelo recebe dados heterogêneos sobre o sistema fisicamente em evolução. Essa entrada assume a forma de condições de contorno, variando de pressão, temperatura e velocidade, bem como dados em tempo real provenientes de sensores posicionados dentro do sistema de petróleo e gás, além de variáveis de controle como abertura de válvulas, velocidade de bombas ou abertura de estranguladores. Todas essas entradas definem a operação do sistema fisicamente em evolução.
O componente principal do fluxo de trabalho é o PINO, implementado por meio do FNO e do modelo de operador neural. O método proposto é diferente e distinto no sentido de que utiliza operadores neurais para aprender operadores entre espaços funcionais, ao contrário das redes neurais tradicionais, que tendem a se concentrar em mapeamentos pontuais entre entradas e saídas. Neste nível, o FNO é capaz de capturar as relações espaciais globais utilizando o domínio de Fourier, e o modelo de operador neural é capaz de aprender representações de operadores usando tanto redes ramificadas quanto redes tronco. O modelo aprendido é guiado por restrições físicas para garantir que a dinâmica prevista se comporte conforme esperado no escoamento multifásico. O resultado do operador neural assume a forma de uma solução de campo contínuo para variáveis físicas importantes, como pressão, vazões e distribuição de fases em toda a rede de produção. Além disso, os valores de saída são precisos em todo o campo, incluindo poços, dutos e outras unidades conectadas, em vez de serem medidos em pontos específicos, como sensores. Dessa forma, a saída do operador neural fornece a capacidade de gerar rapidamente simulações altamente precisas que podem aproximar a solução de equações diferenciais parciais sem necessariamente resolvê-las. Essa solução atua como a solução rápida no gêmeo digital.
O processo de aprendizado do operador neural utiliza características em nível de função e em nível de sistema, que são extrações dos processos de produção de petróleo e gás. As características consistem principalmente nas variáveis de estado físico da produção de petróleo e gás, que são campos contínuos, temperatura, vazão, pressão e frações de fase para petróleo, gás e água. As características incluem também condições de contorno, que envolvem pressões de entrada, vazões e posições de válvulas. Entradas de controle, que envolvem posições de válvulas de estrangulamento e velocidade de bombas, também são consideradas para prever respostas sob diferentes cenários operacionais. O modelo de operador neural recebe as características físicas e os parâmetros de controle, que são processados pelas redes tronco e ramificação. As características fornecem informações suficientes para que os operadores neurais prevejam relações operacionais precisas que dependem tanto dos processos físicos quanto dos fatores operacionais, permitindo simulações rápidas de gêmeos digitais.
Operador neural de Fourier (FNO)
Nesta pesquisa, um operador neural de Fourier (FNO)36 é utilizado para estimar efetivamente as correspondências operadoras que descrevem a dinâmica não linear do fluxo multifásico em sistemas de produção de petróleo e gás. Diferentemente das redes neurais tradicionais, que aproximam correspondências entrada-saída para um conjunto específico de pontos, o FNO proposto aproxima correspondências entre espaços funcionais, permitindo assim a generalização em diversas escalas e configurações de um sistema. Neste caso, o FNO atua transferindo as representações do estado do sistema do espaço original para o domínio de Fourier, onde as convoluções espectrais podem ser aplicadas efetivamente para capturar as dependências espaciais globais existentes nos sistemas. Aqui, a representação do estado de entrada é projetada em um espaço latente de maior dimensionalidade, e as transformações e ativações são aplicadas iterativamente usando transformadas de Fourier, núcleos espectrais e funções de ativação. Consulte o Arquivo Suplementar (S4.1) para avaliações matemáticas do operador neural de Fourier.
Modelo de operador neural
O modelo de operador neural37 atua como uma abordagem alternativa dentro do processo de operador neural para aproximar um operador físico não linear que define a dinâmica de produção de petróleo e gás. A descrição detalhada do modelo de operador neural está descrita no Arquivo Suplementar (S4.2) (consulte o Arquivo Suplementar S10 para o Algoritmo 1: Aprendizado Físico com Operadores Neurais para o Algoritmo do Gêmeo Digital).
A abordagem proposta, que utiliza operadores neurais, começa, portanto, com a coleta de exemplos emparelhados de entradas e saídas, nos quais as entradas são exemplos de condições do sistema na forma de valores de fronteira do sistema, variáveis de controle ou características físicas. O operador neural é treinado em uma fase iterativa que envolve prever respostas a uma função de entrada e, posteriormente, aprimorar os desvios entre as previsões e as respostas reais usando uma função de erro quadrático médio. Essa abordagem leva à otimização baseada em gradientes, pela qual um operador neural descobre operadores físicos sistêmicos que definem o comportamento do sistema. O sistema treinado pode, assim, prever com eficiência as respostas do sistema a diferentes condições de entrada.
Modelagem de sistemas espaço-temporais
Na arquitetura de gêmeo digital proposta38, o processo de produção de petróleo e gás foi representado por um grafo espaço-temporal. Isso foi feito para conceitualizar a conectividade, bem como o processo de evolução temporal dos recursos produtivos distribuídos.
O processo de produção de petróleo e gás possui inerentemente uma estrutura distribuída em termos de poços, infraestrutura de dutos e sensores. Para capturar de forma eficiente as relações espaciais/temporais desse processo, a abordagem de gêmeo digital desenvolvida neste artigo utiliza redes neurais gráficas espaço-temporais (ST-GNN). Nessa abordagem, as entidades do sistema são representadas em termos de nós do grafo, e as relações espaciais/funcionais do sistema são indicadas por arestas do grafo. As relações temporais são expressas em termos de funções de janela, a fim de prever de maneira eficiente as transições de estado do sistema e anomalias. Consulte o Arquivo Suplementar (S5) para obter uma descrição detalhada da Rede Neural Gráfica Espaço-Temporal (ST-GNN).
Sincronização de gêmeo digital usando Neural 4D VAR
A sincronização do gêmeo digital pode ser definida como a sincronização contínua do gêmeo virtual com um ambiente físico de produção de petróleo e gás em constante mudança, com base em leituras em tempo real de sensores. Na prática, os gêmeos digitais fazem previsões sobre estados em um sistema, como pressão, vazão e temperatura, com base na compreensão da dinâmica do sistema físico. No entanto, devido a incertezas e ruídos nos sensores, surge inevitavelmente uma discrepância entre previsões e medições. Por esse motivo, a fim de sincronizar previsões com medições reais, outro método conhecido como 'assimilação de dados' é introduzido neste trabalho, com o objetivo de tornar as previsões autoconsistentes com as medições físicas. Para garantir a sincronização do processo físico e do gêmeo digital durante observações com sensores ruidosos e esparsos, é incorporado um método de assimilação de dados neural 4D-Var. O componente adicionado tem como objetivo reduzir a lacuna entre as medições dos sensores e as previsões do modelo dentro de uma janela de assimilação. Utilizando a diferenciabilidade, o método neural 4D-Var permite aprendizado de ponta a ponta e possibilita a correção online do estado do gêmeo digital (consulte Arquivo Suplementar (S6) para Assimilação de Dados Neural 4D-Var, Arquivo Suplementar (S10) para Algoritmo 2: Sincronização do Gêmeo Digital Usando Neural 4D-Var e consulte Arquivo Suplementar (S11) para hiperparâmetros e detalhes de treinamento).
Detecção e diagnóstico de anomalias
No conjunto de dados simulado de petróleo e gás, anomalias foram injetadas mediante a introdução de perturbações controladas, como quedas de pressão superiores a 15%, picos anormais de fluxo e falhas em válvulas. Pontos de dados que excederam um valor de limite pré-definido ou que se desviaram de uma distribuição estatística de referência são identificados como anomalias. Para a formulação matemática do Quadro de Detecção de Anomalias (Arquivo Suplementar, S7).
Otimização e controle em malha fechada
No sistema proposto, o controle em malha fechada pode ser alcançado mediante a incorporação do DT harmônico e do módulo de aprendizado por reforço para otimização. Na parte dos gêmeos digitais, o gêmeo digital prevê o comportamento futuro do processo de produção de petróleo e gás sob diversas condições, como o posicionamento de diferentes válvulas, taxas de bomba ou controle de fluxo. Isso permite o desenvolvimento de uma área de segurança na qual o agente de controle pode avaliar o resultado de ações desejadas sem que elas sejam materializadas no processo do mundo real. Assim, aproveitando as previsões fornecidas pelo gêmeo digital, o módulo de aprendizado por reforço pode otimizar objetivos operacionais, incluindo a eficiência do processo, o consumo de energia e a estabilidade do processo, sem estar limitado por restrições do processo. Consulte o Arquivo Suplementar (S8) para a descrição matemática da Otimização e Controle em Malha Fechada.
Aprendizado e adaptação contínuos
Sistemas industriais enfrentam ambientes não estacionários com equipamentos envelhecidos, condições operacionais variantes no tempo e perturbações imprevistas. Para projetar uma abordagem para isso, o modelo de gêmeo digital proposto inclui um componente de aprendizado contínuo que atualiza operadores neurais, modelos de grafos e políticas com base em aprendizado incremental. Ao observar variações significativas e padrões não identificados, o aprendizado é facilitado pela incorporação de novos dados e pelo ajuste de parâmetros associados ao modelo de gêmeo digital.
A aprendizagem contínua também está aprimorando a robustez das políticas de controle e a detecção de anomalias, pois ajuda o sistema a identificar novos ou diferentes padrões de comportamento. Os feedbacks provenientes de anomalias nos resultados de controle são aplicados para ajustar modelos e otimizar uma política de aprendizagem por reforço que garantirá processos eficazes de tomada de decisão à medida que o sistema continuar a mudar e evoluir. Esse processo de aprendizagem adaptativa transforma um gêmeo digital de um mero observador passivo em um sistema inteligente capaz de sustentar processos de otimização em tempo real de sistemas complexos de produção de petróleo e gás por um período prolongado, utilizando um ambiente de infraestrutura tecnológica rigoroso e eficaz. Na Table 3, mostra-se a arquitetura do modelo e os hiperparâmetros.
Consulte o Arquivo Suplementar (S9) para a formulação matemática da Adaptação de Aprendizado Contínuo.
O módulo de pré-processamento de dados é responsável por transformar dados brutos de sensores em entradas estruturadas e normalizadas adequadas para módulos de aprendizado posteriores. Especificamente, ele agrega medições históricas dos sensores, remove ruídos e padroniza características para garantir qualidade consistente dos dados. Os dados processados, juntamente com condições de contorno e entradas de controle, são então fornecidos como entrada para o módulo de operador neural com base física (modelo FNO/operador neural), que aprende as relações físicas não lineares subjacentes e gera uma estimativa contínua do estado do sistema. Esse estado do sistema estimado é subsequentemente utilizado pelo módulo de otimização de controle para atualizar as estratégias de controle de forma dinâmica. As saídas de controle otimizadas são então encaminhadas ao módulo de tomada de decisão, que interpreta os resultados e gera decisões acionáveis para a operação do sistema. Um mecanismo de realimentação é incorporado para atualizar continuamente o sistema com base em novos dados observados, melhorando assim a adaptabilidade e o desempenho ao longo do tempo. Para aumentar a clareza e a reprodutibilidade, apresenta-se uma arquitetura em nível de sistema para ilustrar a interação entre os módulos. O sistema proposto consiste em quatro componentes principais, a saber, pré-processamento de dados, modelagem de operador neural com base física, otimização de controle e tomada de decisão. Esses módulos estão interconectados por meio de interfaces bem definidas de entrada e saída, garantindo fluxo contínuo de dados, aprendizado iterativo e operação coordenada em todo o sistema de gêmeo digital.
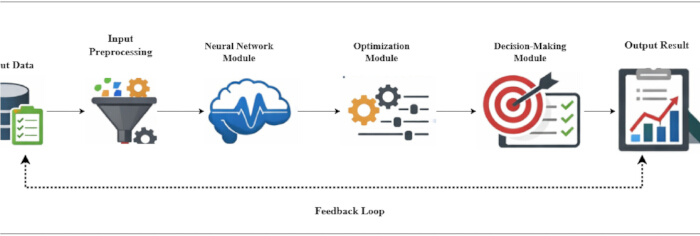
Figura 3: Fluxograma da Arquitetura de Otimização de Controle em Nível de Sistema. Mostra a arquitetura geral do sistema do trabalho proposto. Clique aqui para visualizar uma versão maior desta figura.
A arquitetura do sistema mostra uma visão completa do modelo que pode ser usada para modelar e otimizar dinâmicas físicas não lineares complexas em sistemas de produção de petróleo e gás. Isso começa com os dados de entrada, que incluem os parâmetros utilizados na simulação e as condições de contorno usadas para representar o ambiente físico. Esses dados passam primeiro pelo módulo de pré-processamento de dados, onde são realizadas normalização e extração de características. Isso prepara os dados para o próximo módulo, onde o operador neural, FNO e o modelo de operador neural são utilizados. Esses modelos são usados para prever os estados do sistema, e essas informações são utilizadas para otimizar os parâmetros do sistema usando o módulo de otimização. Os resultados otimizados são então usados para tomada de decisões pelo módulo de tomada de decisão. Este módulo ajuda a determinar a eficiência do sistema. A estrutura também inclui os resultados de saída, onde os resultados do processo de otimização são mostrados na Figura 3. Além disso, um laço de realimentação é incluído, no qual os dados passam novamente pelo módulo de pré-processamento após os resultados de saída.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
Para testar a validade dos operadores neurais informados pela física, foram realizados testes adicionais de desempenho para comparar o desempenho do FNO e do modelo de operador neural na modelagem da dinâmica do sistema de fluxo multifásico não linear. Os resultados mostraram que o FNO apresenta melhor desempenho na consistência espacial global, enquanto o modelo de operador neural apresenta melhor desempenho na adaptabilidade a entradas heterogêneas.
Para garantir um treinamento e avaliação e...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
Os resultados desta pesquisa demonstram a eficácia do gêmeo digital com controle integrado desenvolvido em termos de sua capacidade de melhorar o monitoramento em tempo real, detecção e otimização do controle para uma ampla gama de CPS. Em comparação com os modelos tradicionais de monitoramento, a combinação do PINO e das redes neurais em grafos é mais eficaz em termos de precisão na estimativa de estado, mesmo para um sistema com ruído. Esse resultado é válido porque um modelo avançado de aprendizado de máquina no gêmeo...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Divulgações
Os autores não têm conflitos de interesse.
Agradecimentos
Os autores agradecem o apoio técnico e institucional fornecido pela Empresa de Dados e pelo Departamento de Comando de Produção da Xinjiang Oilfield Company, CNPC, Karamay, China, durante a realização desta pesquisa. Nenhum financiamento externo foi recebido para este estudo.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| CPU (Intel Xeon / AMD Ryzen) | Intel / AMD | Xeon / Ryzen Series | Utilizado para simulação de sistema, pré-processamento de dados e computação geral |
| Framework de Aprendizado Profundo (PyTorch 2.0) | Meta AI (PyTorch) | https://pytorch.org RRID:SCR_018536 | Utilizado para implementar redes neurais, otimização e pipelines de treinamento |
| Biblioteca de Rede Neural Profunda (cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | Fornece primitivas otimizadas para operações de aprendizado profundo na GPU |
| DeepONet | Não Aplicável | https://arxiv.org/abs/1910.03193 | No script, é referido como "modelo de operador neural" |
| GPU (NVIDIA RTX 4090) | NVIDIA | RTX 4090 | Utilizado para o treinamento de modelos de aprendizado profundo, incluindo operadores neurais, ST-GNN e componentes de aprendizado por reforço |
| Aceleração de GPU (CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | Permite computação paralela baseada em GPU para treinamento de modelos de alto desempenho |
| Distribuição Linux (versão 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | Sistema operacional utilizado para a execução de experimentos e implantação de modelos |
| Sistema Operacional (Ubuntu 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | Fornece ambiente de execução para todos os experimentos e implantação de modelos |
| Algoritmo de Otimização (Otimizador Adam) | Não Aplicável | https://arxiv.org/abs/1412.6980 | Utilizado para treinar modelos com otimização adaptativa da taxa de aprendizado |
| Biblioteca otimizada de rede neural profunda (versão 8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | Fornece primitivas aceleradas por GPU otimizadas para operações de rede neural profunda |
| Linguagem de Programação (Python 3.10) | Python Software Foundation | https://www.python.org/downloads RRID:SCR_008394 | Linguagem de programação principal utilizada para implementação e experimentação |
| Memória do Sistema (≥ 64 GB RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | Suporta o manuseio de dados multivariados de séries temporais de alta dimensão e treinamento de modelos grandes |
Referências
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.