Este estudo desenvolve um sistema de rastreamento de ponto de máxima potência (MPPT) baseado em redes neurais artificiais (ANN) com suporte de armazenamento por baterias para uma estação de carregamento autônoma de veículos elétricos alimentada por um sistema fotovoltaico bifacial. Além disso, o Algoritmo de Otimização do Pássaro-Secretário (SBOA) otimiza os parâmetros do conversor CC–CC, do filtro e do controlador PI para minimizar a distorção harmônica total (THD) e o desvio de tensão no barramento CC.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de investigação
Projeto de Conversor CC-CC para uma Estação de Carregamento de Veículos Elétricos Autônoma Alimentada por Painéis Fotovoltaicos Bifaciais Utilizando o Algoritmo de Otimização Secretary Bird
Neste artigo
Resumo
Resumo
Em resposta à crescente ênfase na mobilidade sustentável, este estudo apresenta um sistema de recarga de veículos elétricos (VE) baseado em energia renovável, incorporando um armazenamento de energia por bateria na estação (BES). O sistema utiliza um arranjo fotovoltaico bifacial (PV) com um esquema de rastreamento do ponto de máxima potência assistido por rede neural artificial (ANN-MPPT). Além disso, o Algoritmo de Otimização do Secretário (SBOA) é empregado para otimizar os parâmetros do conversor CC-CC, do filtro e do controlador PI, minimizando a DHT enquanto mantém uma tensão estável no barramento CC. Cinco modelos de VE foram avaliados, incluindo um modelo baseado em bateria de chumbo-ácido (BMW i3) e quatro modelos baseados em bateria de íon de lítio (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf e Hyundai Kona Electric). A configuração proposta de MPPT extrai a máxima energia do sistema fotovoltaico bifacial, mantendo ao mesmo tempo uma tensão estável no barramento CC sob condições variáveis de ambiente e carga. A validação por meio de simulações no MATLAB/Simulink em três cenários operacionais (irradiancia = 800–1000 W/m2; temperatura = 20–25 °C) demonstra alta eficiência de conversão, DHTs de 2,85%, 2,26% e 2,23%, e gerenciamento de potência robusto, adequado para estações de recarga de VE fora da rede elétrica.
Introdução
Atualmente, a integração de fontes renováveis, principalmente solares, e de estações de recarga para veículos elétricos (EV) no sistema de distribuição é fundamental. No entanto, essa integração provoca problemas de qualidade de energia (PQ) e exige técnicas avançadas de MPPT para extração eficiente de energia das fontes renováveis. Além disso, devido ao rápido crescimento na adoção de EVs, tornou-se essencial dispor de uma infraestrutura de recarga rápida e confiável. O uso de estações de recarga conectadas à rede tradicional resulta em emissões de carbono, sobrecarga e problemas de qualidade de energia (PQ). Adicionalmente, a integração de fontes de energia renovável, como a solar, com os EVs pode ajudar a reduzir as emissões de carbono. Contudo, o armazenamento em baterias é considerado juntamente com a energia solar, pois esta última é inerentemente inconsistente. Técnicas de MPPT baseadas em IA geram maior produção solar do que os métodos convencionais de perturbação e observação (P & O).
Um novo algoritmo de controle baseado em integrador generalizado de quinta ordem amortecido foi proposto para sistemas fotovoltaicos integrados à rede, com o objetivo de transferir com precisão a potência solar para a rede com fator de potência unitário, utilizando otimização baseada na Psicologia Humana1Além disso, uma estratégia de controle ótimo baseada em aprendizado por subida de encosta, aumentada por um filtro de Kalman ótimo-M adaptativo, foi empregada para aumentar a extração de potência do sistema fotovoltaico.2Por outro lado, um algoritmo preditivo foi empregado para gerenciar e regular de forma eficiente a energia do sistema fotovoltaico integrado à microrrede. O sistema é configurado com uma configuração em duas etapas e 3φ3.
Enquanto isso, um novo sensor de tensão com uma abordagem de baixo consumo de energia foi desenvolvido para extrair a potência de saída máxima de um sistema fotovoltaico solar conectado a uma estação de recarga de veículos elétricos, com foco em eficiência e velocidade 4. No entanto, uma nova abordagem de autenticação de comandos foi criada para identificar ataques por injeção de dados fraudulentos que especificamente visam os sinais de controle centralizado de despacho econômico do sistema5. Além disso, uma abordagem avançada foi introduzida para derivar mapas de saliência a partir de arranjos interconectados de painéis solares e para avaliar o entorno quanto à presença de sombreamento6. Uma estratégia de controle foi apresentada para gerenciar com sucesso problemas de PQ no UPQC com um sistema de armazenamento de energia magnética supercondutora, especificamente em relação à carga de estações de recarga de veículos elétricos7.
Além disso, o módulo fotovoltaico bifacial representa um desafio significativo para a viabilidade financeira da energia fotovoltaica. Embora os métodos de previsão de desempenho de sistemas fotovoltaicos monofaciais estejam bem estabelecidos, a adaptação desses modelos a sistemas bifaciais ainda está em andamento8,9. Além disso, diversos estudos demonstraram que a produção de energia em painéis fotovoltaicos bifaciais é influenciada por fatores geométricos. É importante considerar esses elementos ao avaliar o funcionamento de tecnologias bifaciais10,11,12,13,14,15. Por outro lado, o método P & O e o MPPT baseado em IA foram desenvolvidos para extração de potência em sistemas fotovoltaicos, juntamente com o projeto de controladores utilizando métodos de otimização16,17,18. A modelagem e simulação de sistemas fotovoltaicos bifaciais em comparação com os monofaciais são discutidas detalhadamente19. Enquanto isso, foram propostos MPPT baseado em P & O e em redes neurais artificiais (ANN) para o projeto de estações de carregamento para veículos elétricos20,21. A estação de carregamento para veículos elétricos alimentada por energia fotovoltaica foi projetada para suportar diversos modelos com o MPPT P & O22. Em seguida, o comportamento da ave-secretária em relação à sua sobrevivência, como a busca e caça de presas, foi modelado matematicamente para o algoritmo SBOA23. Um novo conversor CC-CC regulado por lógica difusa foi apresentado para o carregamento constante de uma residência auxiliada por energia solar24. O diagrama de controle direto de fluxo e torque introduziu lógica difusa para atender à demanda de torque do veículo e otimizar o desempenho do treinamento25.
Além disso, foi realizada uma revisão abrangente de tendências emergentes, incluindo a tecnologia de veículo-para-rede (V2G) e sistemas de gerenciamento de energia controlados por IA, bem como o papel das fontes renováveis em operações de veículos elétricos responsivos à rede26. Além disso, um novo método foi desenvolvido para abordar incertezas na geração de energia renovável, no comportamento de carregamento de veículos elétricos e nos preços de mercado27. No entanto, as principais diferenças entre veículos elétricos e veículos elétricos autônomos compartilhados na tecnologia V2G foram discutidas, com um novo método para veículos elétricos autônomos compartilhados que apresenta características distintas, o que ampliou seu papel na integração V2G28.
Vários estudos foram realizados sobre estações de carregamento de veículos elétricos conectadas à rede e alimentadas por painéis fotovoltaicos monofaciais, utilizando métodos convencionais de MPPT, como P & O (listado na Tabela 1), I & C, Fuzzy e métodos de otimização meta-heurísticos. Eles se concentraram ou no sistema de extração de potência fotovoltaica ou na seleção de parâmetros do controlador. No entanto, existem apenas alguns poucos sistemas fotovoltaicos monofaciais com MPPT baseado em IA e seleção ótima de parâmetros para conversores CC-CC, filtros e ganhos de controle PI, todos dentro de uma única estrutura, disponíveis para manter a estabilidade da tensão do barramento CC e reduzir a THD. Portanto, essa lacuna na pesquisa motiva o desenvolvimento de um MPPT baseado em RNA para sistemas fotovoltaicos bifaciais e controladores otimizados para conversores e filtros, a fim de melhorar a qualidade da energia em uma estação de carregamento de veículos elétricos autônoma operando sob condições dinâmicas. Este estudo apresenta uma arquitetura de carregamento autônoma com painel fotovoltaico bifacial integrada a um controlador MPPT acionado por rede neural artificial, projetada para estações de veículos elétricos em rodovias. O sistema é configurado para carregar cinco tipos de baterias de veículos elétricos22, incluindo quatro modelos de íon-lítio: Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250 e BMW i3, e uma configuração de chumbo-ácido, apoiada por um módulo auxiliar de armazenamento em bateria que garante operação estável sob condições solares variáveis.
As principais contribuições do trabalho proposto podem ser mencionadas da seguinte forma: (1) Desenvolvimento de uma configuração fotovoltaica bifacial com suporte de BES operando em modo isolado para fornecer energia a múltiplos VE e a uma demanda CA em nível de estação por meio de interfaces coordenadas CC/CA. Os painéis fotovoltaicos bifaciais captam mais energia pelas superfícies frontal e traseira do que os painéis monofaciais. (2) Implementação de um algoritmo MPPT baseado em RNA que regula adaptativamente a razão cíclica do conversor elevador para extrair a máxima potência solar disponível. (3) Otimização dos parâmetros do conversor CC-CC, dos valores R L do filtro e dos ganhos do controlador PI por meio do Algoritmo de Otimização do Pássaro-Secretário (SBOA), visando baixa DHT e tensão estável no barramento CC durante variações de irradiância e temperatura. (4) Validação por meio de três cenários operacionais envolvendo condições variáveis de ambiente e carga para avaliar a robustez do controlador e a eficiência do sistema.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
Nesta pesquisa, é desenvolvido um sistema autônomo de recarga de VE alimentado por um sistema fotovoltaico bifacial e armazenamento de energia em bateria (BESS), conforme mostrado na Figura 1, utilizando um método de MPPT controlado por RNA. Um circuito equivalente de um único diodo é usado para modelar o arranjo fotovoltaico bifacial, levando em conta a temperatura, resistência série, resistência de derivação, irradiância solar e irradiância no lado traseiro. A saída do sistema fotovoltaico é fornecida à estação de recarga de VE por meio de um conversor CC–CC elevador, enquanto o BESS auxilia na regulação da tensão do barramento CC. O Algoritmo de Otimização do Secretário (SBOA) é utilizado para otimizar os ganhos do controlador PI e os parâmetros do filtro. A modelagem dos componentes do sistema e a metodologia proposta são descritas nas seguintes subseções.
Modelagem de Componentes
1. Sistema fotovoltaico bifacial
Os módulos fotovoltaicos ajudam a alcançar a corrente e tensão de saída exigidas. No presente estudo, dois módulos fotovoltaicos monofaciais foram utilizados para emular as características de geração de energia de matrizes bifaciais sob diferentes condições de albedo da superfície9. O ganho bifacial da irradiância BGg é determinado pela Equação (1)
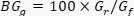 (1)
Aqui, a irradiação frontal é Gf, e a irradiância traseira é Gr. A corrente máxima fotovoltaica bifacial é Imp, e a tensão é Vmp. Finalmente, a saída produzida pelo sistema bifacial com o número escolhido de módulos em série Ns e em paralelo Np é dada pela Equação (2). O controle do sistema fotovoltaico é apresentado na Figura 2
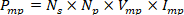 (2)
2. Sistema de armazenamento de bateria (BSS)
As baterias são um meio crucial para armazenar energia elétrica18. Este trabalho utiliza baterias de íons de lítio como sistema de armazenamento de energia. Entre as opções disponíveis de baterias recarregáveis, este trabalho concentra-se nas baterias de íons de lítio, que são consideradas ideais para veículos elétricos devido à sua eficiência e densidade de potência. As equações (3) e (4) descrevem a bateria de íons de lítio com restrições.
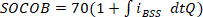 (3)
As especificações do PV, da bateria de armazenamento e do conversor são resumidas na Tabela 2, enquanto a Tabela 3 apresenta a alocação do fluxo de potência entre o conjunto fotovoltaico, a unidade de armazenamento de energia e as cargas conectadas.
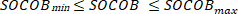 (4)
3. Conversor CC –CA
O inversor com ponto neutro clampado (NPC) é amplamente adotado em sistemas modernos de conversão de energia para fontes renováveis. Em comparação com a estrutura convencional de dois níveis, a configuração NPC oferece menor distorção harmônica total (THD), menor interferência eletromagnética e menor tensão sobre os dispositivos semicondutores. O elo CC dessa topologia é dividido em três níveis de potencial: +Vdc/2, 0 e -Vdc/2, por meio de capacitores emparelhados e diodos clampadores que formam a junção neutra. Controlando adequadamente a comutação, o inversor gera três estados de tensão discretos nos terminais de saída, melhorando assim a qualidade da forma de onda e a eficiência da conversão de energia. O ponto neutro do barramento CC em um inversor NPC desempenha um papel fundamental no equilíbrio das tensões dos capacitores e na garantia do funcionamento adequado do inversor. O esquema de controle do inversor é mostrado na Figura 3.
4. Conversor Boost CC-CC
Conversores CC-CC elevam a tensão de entrada contínua para uma tensão de saída mais alta controlando o ciclo de trabalho de um dispositivo de comutação de alta frequência, mantendo a eficiência. Ele possui dois modos de operação. Durante o estado LIGADO, o diodo está polarizado inversamente e a fonte de entrada fornece energia ao indutor, que a armazena como um campo magnético, enquanto o capacitor de saída fornece energia à carga. Durante o estado DESLIGADO, o diodo fica polarizado diretamente. Nesse caso, a energia armazenada no indutor é liberada através do diodo para o capacitor conectado na saída e à carga, combinando-se com a fonte de entrada para produzir uma tensão de saída maior que a tensão de entrada. Variando o ciclo de trabalho do PWM, a tensão de saída do conversor varia de acordo com a relação  , onde D é o ciclo de trabalho. É utilizado em sistemas solares, de células de combustível, veículos elétricos e de armazenamento.
Esquema de controle de RNA para PMP
Neste trabalho, um MPPT baseado em RNA foi selecionado para coletar a potência máxima gerada pelo sistema solar17. Os conjuntos de dados de irradiação e temperatura utilizados para o treinamento da RNA foram gerados no MATLAB/Simulink sob condições operacionais ambientais variáveis, correspondentes a níveis de irradiância solar de 800–1000 W/m2 e faixas de temperatura de 20–25 °C, com um ciclo de trabalho (D). A RNA é treinada para minimizar o erro quadrático médio (EQM) entre as saídas obtidas e as desejadas (Op,  ) para extrair a potência máxima do sistema fotovoltaico bifacial. Aqui, a irradiação solar e a temperatura são utilizadas como entradas para a RNA, e o ciclo de trabalho é a saída para controlar o conversor elevador. A estrutura do modelo de RNA desenvolvido para MPPT, conforme apresentada na Figura 4, é considerada neste trabalho. Tabela Suplementar 1 apresenta as vantagens e desvantagens do método proposto em comparação com outros métodos padrão.
Uma RNA consiste em três camadas principais: uma camada de saída (OPL), uma camada de entrada (IPL) e uma camada oculta (HIL). Isso ajuda a transferir os dados entre a IPL e a HIL. Posteriormente, ela é produzida pelos pesos nas conexões que ligam a IPL e a HIL. Nesse contexto, os cálculos são executados com um certo viés aplicado à variável HL, e os resultados obtidos são acumulados na variável OPL. Aqui, é selecionada uma RNA do tipo LMBP [17]. Os pesos das conexões são ajustados durante o treinamento mediante a medição do erro para alcançar a saída desejada. Neste caso, o LMBP é utilizado para treinar RNAs com o MSE como função de desempenho. O algoritmo LMBP utiliza as derivadas obtidas para atualizar os pesos, os quais exibem as propriedades de aprendizado eficaz e convergência acelerada.
Cada neurônio em uma rede de perceptron multicamadas possui uma função de soma e uma função de ativação. No entanto, existem certos pesos numéricos (wpk) que conectam esses neurônios entre os níveis. Quando as entradas são multiplicadas pelos pesos conforme especificado na Equação (5). A função sigmoide não linear é considerada com a minimização do erro médio quadrático dada na Equação (6).
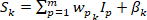 (5)
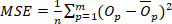 (6)
SBOA otimizou os parâmetros do filtro e de controle do sistema proposto
Atualmente, os algoritmos meta-heurísticos desempenham um papel fundamental na resolução de problemas de engenharia. Figura 5 apresenta uma classificação dos algoritmos. O algoritmo SBOA23 imita o comportamento do SB para sobreviver em seu habitat natural. As fases de exploração e exploração do comportamento de caça do Secretário-Ave são modeladas no SBOA. A fase de exploração do algoritmo imita o comportamento do SB ao capturar cobras, enquanto sua fase de exploração imita o comportamento de desviar de predadores como águias. O processo de solução começa gerando valores aleatórios dentro de seus respectivos limites para cada SB na população e calculando o valor da função objetivo executando o modelo Simulink, tratando o valor de cada SB como um parâmetro de projeto. Com base no valor objetivo, cada SB altera sua posição para representar uma solução melhor. A modelagem matemática do SBOA é discutida abaixo:
Fase inicial de preparação
Primeiro, é necessário identificar as soluções iniciais que foram utilizadas para iniciar a busca por uma minimização típica da função objetivo F(Y). Nesse caso, a população aleatória inicial Y = [Y1, Y2, ......YN] de SB's é formada por meio de N soluções iniciais. A Equação (7) inicializa a população e Yi representa uma solução.
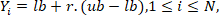 (7)
Onde os limites inferiores e superiores das variáveis de escolha são denotados por lb e ub. Em [0, 1], r é um número aleatório. N é a dimensão do problema. Além disso, o valor de aptidão da solução Fi = F(Yi) é usado para quantificar a qualidade de Yi.
Estratégia de caça dos SB
Encontrar, comer e atacar a presa são as três fases principais da caça do SB. Todo o processo de caça foi dividido em três intervalos de tempo iguais, t < 1/3T, 1/3T < t < 2/3T e 2/3T < t < T. Aqui, t é a iteração atual e T é o número máximo de iterações. Esses intervalos correspondem às três fases da predação do SB: busca, consumo e ataque à presa. Essas divisões são baseadas nas estatísticas biológicas das fases de caça da ave e nas durações temporais de cada fase. Consequentemente, cada fase do SBOA é modelada da seguinte forma:
Busca por presas
O SB deve caçar presas a uma distância segura durante esta fase. Para coletar dados suficientes em toda a região de busca, o primeiro passo nos algoritmos de otimização exige uma exploração mais intensa. Utilizando as posições dos outros dois SBs como orientação, o SB pode investigar regiões adicionais possíveis. Para aumentar ainda mais a diversidade do algoritmo, introduzem-se assim processos de mutação diferencial. Quando t é menor que 1/3 de T, a Equação (8) é usada para atualizar a posição de cada indivíduo. Ele procurará, consumirá e atacará presas. Consequentemente, cada fase do SBOA é modelada da seguinte forma:
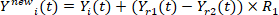 (8)
Onde, Yi(t) é a posição atual do iº SB, Ynewi(t) fornece a solução atualizada, dois indivíduos Yi(t), Yr2(t) foram escolhidos aleatoriamente da população existente. Um vetor aleatório, para a estratégia de seleção de parâmetros, R1 possui 1 × N escolhido aleatoriamente de [0, 1] para um equilíbrio eficaz entre as fases de exploração e exploração. A solução atualizada é considerada somente se resultar em um valor objetivo melhorado em comparação com a solução previamente obtida.
Consumo de presas
O SB utiliza agilidade ágil e se move para pairar ao redor da cobra após detectar uma presa potencial. A paciência da presa será usada para diminuir suas defesas, observando e atraindo os oponentes enquanto circulam. Outros SB ajustam sua postura próximo à presa. O sucesso na caça será significativamente aumentado com essa abordagem. A Equação (9) ilustra como o movimento browniano (B) é usado para simular o movimento aleatório do SB quando 1/3 T < t < 2/3 T.
 (9)
Em que o B é implementado no MATLAB usando a distribuição normal padrão por meio do vetor gerado aleatoriamente r(1,M). Em seguida, os SB utilizam a Equação (10) para atualizar suas posições.
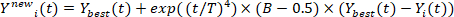 (10)
Em que Ybest(t) é a melhor solução e o fator de escala exponencial exp((t/T)4) é escolhido para aumentar a capacidade de exploração a cada iteração.
Atacando a presa
Após consumir continuamente, a vítima esgotará sua energia. As aves-secretárias devem lançar o ataque agora. Aqui, diferentes métodos de ataque, como passos incessantes/saltos longos esporádicos em um curto período de tempo, são simulados usando a técnica de voo de Lévy. As características são descritas pelas Equações (11) e (12). As opções candidatas estão próximas da resposta ótima no momento, pois as SB se aproximam rapidamente da presa. Este plano será implementado quando t > 2/3T.
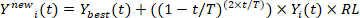 (11)
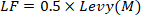 (12)
Onde, LF representa a estratégia de voo de Levy e 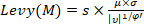 , s= 0,01 e φ = 1,5 são valores fixos. μ e υ são valores arbitrários que estão no intervalo [0, 1]. Onde, τ denota gama e η = 0,5, o fator de ponderação 0,5 foi adotado, conforme proposto na formulação original do SBOA, para regular o tamanho do passo e manter um equilíbrio entre grandes saltos exploratórios e refinamento local. Tabela 4 apresenta os valores utilizados para a RNA e o algoritmo SB no sistema desenvolvido.
Estratégia de fuga para SB
Ao caçar outras presas na natureza, as AVs correm o risco de serem caçadas. Águias, falcões, raposas e chacais são os principais adversários com os quais precisam lidar. Elas devem usar uma variedade de técnicas de evasão para se protegerem ou protegerem suas presas ao perceberem perigo. Este algoritmo simula os métodos de fuga ao modelar modos de corrida (D2) e camuflagem (D1). Ao enfrentar adversários, as avoantes inicialmente se misturam ao ambiente para permanecerem seguras. Aqui, as avoantes procuram evitar ótimos locais no algoritmo ao atualizarem suas posições ao redor da presa (o melhor indivíduo). Elas usarão táticas de voo ou corrida rápida para permanecerem seguras caso não consigam evadir o inimigo. Para referência, um indivíduo aleatório Yrand é escolhido como líder para evitar ficar restrito a um ótimo local. As Equações (13) e (14) são usadas pelas avoantes para atualizar suas posições. O fluxograma do SBOA é mostrado na Figura 6.
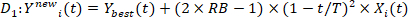 (13)
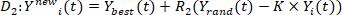 (14)
Representação das variáveis de projeto
As variáveis do problema neste estudo incluem os parâmetros de projeto, como os ganhos do controlador PI de conversores CC-CC, bem como as resistências e indutâncias de filtros e conversores. A Equação (15) apresenta a representação das variáveis de controle. Os limites dos parâmetros de controle estão listados na Tabela Suplementar 2.
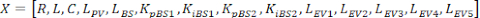 (15)
Função de aptidão (FF)
A minimização da THD é selecionada como função objetivo (Obj) neste estudo. O valor máximo de FF corresponde ao valor mínimo de Obj, dado nas Equações (16) e (17).
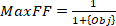 (16)
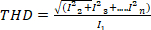 (17)
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
O sistema fotovoltaico bifacial autônomo proposto com MPPT baseado em ANNC para uma estação de carregamento de VE foi construído no Simulink/Matlab 2022b e executado em um Intel Core i7 com 16 GB de RAM. As classificações do sistema e da carga de VE selecionadas são exibidas na Tabela 2 e na Tabela Suplementar 3. Neste trabalho, três casos listados na Tabela 5, com várias permutações de irradiação solar (G), temperatura (T), cargas CA e cinco carros elétricos de diferentes modelos e clas...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
No geral, os resultados indicam que este trabalho de pesquisa contribui para o campo científico ao introduzir uma nova estratégia de controle otimizada que aumenta a produção solar, melhora a qualidade da energia elétrica (PQ) e apoia uma infraestrutura sustentável para carregamento de veículos elétricos (EV) apropriada para rodovias. O MPPT baseado em RNA com filtro otimizado por SBOA, conversores e controlador desenvolvido alcança uma DHT mais baixa, mantendo ao mesmo tempo uma tensão estável no barramento de corrente ...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Divulgações
Os autores não têm conflitos de interesse a declarar.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| Conversor CC–CA | MathWorks | Documentação do Conversor Trifásico de Três Níveis do Simscape Electrical: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | Modelo de conversor trifásico, de três níveis, com ponto neutro clampado, de CC–CA. |
| Conversor CC–CC | MathWorks | Documentação do Conversor Elevador do Simscape Electrical: https://www.mathworks.com/help/sps/ref/boostconverter.html | Modelo de conversor elevador CC–CC utilizado para regular a tensão de saída do painel fotovoltaico. |
| Bateria EV1 | MathWorks | Documentação do modelo de bateria: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Bateria chumbo-ácido simulada que representa a EV1. |
| Baterias EV2–EV5 | MathWorks | Documentação do modelo de bateria: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Modelos simulados de baterias de íon de lítio que representam as EV2, EV3, EV4 e EV5. |
| MATLAB/Simulink | MathWorks | Software; https://www.mathworks.com/products/simulink.html | Ambiente de software utilizado para modelar e simular a estação de recarga de veículos elétricos alimentada por energia fotovoltaica. |
| Simscape Electrical | MathWorks | Software; https://www.mathworks.com/products/simscape-electrical.html | Biblioteca de componentes utilizada para modelar os conversores de potência, a rede elétrica e o sistema de controle associado. |
| Painel solar | Waaree Energies Ltd.; modelado no MATLAB/Simulink | Modelo WSM-315. Informações do produto Waaree: https://www.waaree.com/solar-pv-modules/; System Advisor Model: https://sam.nrel.gov/ | Os parâmetros do painel solar WSM-315 foram inseridos como um módulo fotovoltaico definido pelo usuário, utilizando dados da ficha técnica da Waaree e do System Advisor Model do NREL. |
| Bateria de armazenamento | MathWorks | Documentação do modelo de bateria chumbo-ácido: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | Bateria chumbo-ácido simulada utilizada como sistema estacionário de armazenamento de energia. |
Referências
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.