Este artigo apresenta um novo inversor multinível assimétrico de 15 níveis com dez interruptores e três fontes DC. Ao otimizar ângulos de comutação, uma técnica de eliminação harmônica seletiva baseada em IA reduz o THD e aumenta a eficiência (>97%). Experimentos e simulações validam a melhoria da qualidade de energia, menos componentes e compatibilidade de aplicações de média tensão.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de investigação
Um Inversor Assimétrico Inovador de Quinze Níveis para Aplicações em Média Tensão
Neste artigo
Resumo
Resumo
Uma topologia de inversor multinível (MLI) assimétrica de quinze níveis com interruptor reduzido para aplicações de média tensão é apresentada neste artigo, combinada com uma técnica de controle seletivo de eliminação harmônica (SHE) auxiliada por inteligência artificial (IA). Dez chaves unidirecionais e três fontes DC desiguais são usadas no arranjo sugerido para limitar a tensão estacionária total (TSV) enquanto produzem uma tensão de saída escalonada. Para encontrar os ângulos de comutação mais eficazes para vários índices de modulação, é empregada uma estratégia de controle híbrida que combina uma rede neural artificial (ANN) e o método Newton-Raphson (NR). Um protótipo experimental de baixa tensão é usado para testar o desempenho da topologia sugerida, que é avaliado usando simulações MATLAB/Simulink. Os achados mostram que, sob as condições de operação avaliadas, o inversor pode produzir formas de onda de saída multinível com baixo conteúdo harmônico de ordem inferior e boa eficiência de conversão. Na faixa de carga avaliada, a eficiência medida varia de 98,6% a 97,1% e, sob condições nominais, a distorção harmônica total (THD) é encontrada em 5,47%. A topologia sugerida alcança um número menor de switches e desempenho competitivo de TSV e harmônicos sob pressupostos operacionais comparáveis, de acordo com uma análise comparativa com algumas topologias de inversores multinível da literatura. No entanto, como as circunstâncias operacionais e os procedimentos de controle não são completamente padronizados em pesquisas, essas comparações são apenas informativas. Embora a arquitetura sugerida seja destinada a uma extensão escalável para aplicações de média tensão, a validação experimental é realizada utilizando um protótipo de baixa tensão para confirmar o comportamento de comutação e as capacidades de controle. Os resultados mostram que a topologia e a técnica de controle são viáveis, mesmo que a validação experimental seja realizada em níveis de tensão mais baixos. Para alcançar uma aplicabilidade mais ampla, são necessárias mais validações sob circunstâncias de tensão mais alta e estruturas de benchmarking padronizadas.
Introdução
Como uma fonte de energia renovável amplamente reconhecida, a energia solar está atraindo muita atenção na busca por soluções energéticas sustentáveis. A tecnologia solar tem sido amplamente utilizada devido a constantes melhorias em eficiência e redução de custos. A energia solar é essencial para reduzir a dependência de combustíveis fósseis e desacelerar as mudanças climáticas à medida que os países avançam para sistemas energéticos mais verdes. A relação custo-benefício e as vantagens ambientais da energia fotovoltaica (PV) a tornam única. O objetivo da pesquisa contínua e do desenvolvimento de sistemas é maximizar a extração de energia das células fotovoltaicas, garantindo uma integração suave na rede. Inversores multinível (MLIs) tornaram-se uma tecnologia essencial nos últimos anos devido à sua capacidade de gerenciar grandes níveis de potência e oferecer benefícios como menores perdas de comutação, melhor qualidade de energia e menos distorção harmônica, com capacidades aprimoradas de interferência eletromagnética 1,2,3,4,5.
MLIs utilizam uma ampla gama de fontes DC e circuitos elétricos de potência compostos por vários interruptores semicondutores para criar formas de onda de tensão emdegraus 6. À medida que mais níveis são adicionados, a qualidade da forma de onda melhora. No entanto, o número crescente de componentes dificulta alcançar boa confiabilidade e eficiência, o que eleva os custos7. Para que as MLIs operem bem, especialmente em aplicações de energia renovável, é essencial um fornecimento de energia DC estável e confiável. Ao controlar os níveis de tensão e reduzir as flutuações, os conversores DC/DC melhoram significativamente a qualidade da tensão e a confiabilidade do sistema. Por exemplo, um controle robusto de modo deslizante para um conversor quadrático de boost, como sugerido no8, demonstrou resposta dinâmica aprimorada e estabilidade do sistema. De forma comparável, uma análise comparativa das topologias de conversores DC/DC de alto ganho no9 revela métodos sofisticados para aumentar a tensão, o que os qualifica para integração com MLIs em aplicações fotovoltaicas.
Capacitor voador (FC), ponte H em cascata (CHB) e clampado por diodo ou ponto neutro (NPC) são as três principais topologiasMLI 10. Várias unidades de ponte H monofásica compõem o inversor CHB, que é ainda dividido em variantes simétricas e assimétricas de acordo com os níveis de tensãoDC 11. Três níveis de saída são produzidos pelos inversores convencionais de CHB: zero, negativo e positivo. A tensão de saída individual de cada unidade é somada para determinar a tensão totalde saída 12,13. Enquanto inversores FC e NPC apresentam dificuldades no balanceamento de tensão em níveis de tensão mais altos, os inversores CHB são preferidos para aplicações de média e altatensão 14.
Uma estrutura única com menos interruptores é sugerida no15, embora tenha a desvantagem de exigir várias fontes de energia. Para enfrentar esses desafios, o uso ideal de dispositivos semicondutores é crucial. Uma topologia assimétrica de inversor com chaves de energia bidirecionais é apresentada em16, o que aumenta o custo do inversor ao aumentar o número de IGBTs. Outros projetos concentram-se em aumentar os níveis de tensão enquanto diminuem o número de interruptoresde energia 17,18. Um conversor de ponte completa é empregado para transformar a saída em passo DC criada pelos sistemas em um passo AC. Devido às limitações de bloqueio de tensão do conversor de ponte completa, as aplicações são restritas a situações de alta tensão.
Várias topologias inovadoras, como o sistema trifásico composto por três unidades monofásicas descritas noestudo 19, são projetadas para reduzir o número de componentes em sistemas monofásicos e trifásicos. MLIs de subunidade são usados por algumas topologias para produzir saídas multinível com menos interruptores e fontes DC20. Chaves bidirecionais conectadas em antiparalelo são usadas em alguns sistemas para reduzir o número de chaves e permitir a condução de corrente em ambas as direções 21,22,23,24. A tensão de bloqueio entre interruptores é reduzida por subunidades em cascata, criando uma estrutura modular. No entanto, um aumento nos níveis de saída causa um aumento correspondente no número de interruptores, o que ainda é uma desvantagem. Configurações inovadoras de MLI que oferecem vários níveis enquanto cortam componentes e bloqueiam a tensão estão em demanda constante, reduzindo os custos dos inversores. Uma nova topologia MLI chamada ponte H compacta tem unidades básicas conectadas em ambos os lados de uma ponteinteira, 25,26. Por outro lado, outros projetos focam em reduzir o estresse de tensão nos interruptores de circuito eliminando a ponte H. No entanto, muitas dessas topologias requerem muitos componentes. Para minimizar interruptores, capacitores e tensão estacionária enquanto otimiza a tensão de saída dospassos 27, investiga um projeto híbrido de inversor multinível em cascata (HCFMLI) que inclui uma célula padrão de três pernas e uma ponte em H na seção inferior. Em um estudo28,29, é fornecida uma comparação de topologias MLI em cascata usando configurações simétricas e assimétricas.
Um estudo sugere um projeto em cascata para conversores multinível baseado em unidades sub-multinível conectadas em série, com duas formas de calcular as magnitudes das fontes DC30. Um estudo descreve um inversor esparso de 13 níveis com 14 interruptores, quatro capacitores e dois diodos que usa uma única fonte DC para fornecer uma tensãode saída 31 aumentada por seis vezes. Todos os níveis possíveis de tensão de saída são produzidos pela topologia em cascata sugerida em um estudo32, e a análise comparativa mostra que ela é superior aos conversores multinível maismodernos 33. Um MLI monofásico com tensões de saída simétricas e assimétricas é introduzido pela topologia em outro estudo34. Outro Research35 oferece uma topologia multinível baseada em monofase que suporta uma configuração assimétrica de fonte DC, alcançando uma saída de 15 níveis enquanto reduz espaço e custo.
Embora várias topologias de inversores de quinze níveis tenham sido documentadas na literatura, diferentes compensações em complexidade, custo e desempenho harmônico são causadas por variações no número de interruptores, configuração de fontes DC e metodologias de controle. A Tabela 1 resume uma comparação estrutural de topologias representativas de inversores de quinze níveis para contextualizar o projeto sugerido. A comparação foca em fatores importantes como o número de interruptores, fontes de corrente contínua e estratégia de controle. Como as condições operacionais e as medidas de avaliação variam entre pesquisas, essa comparação é sugestiva e baseada nas configurações declaradas.
Essa contribuição de trabalho pode ser formada em duas classificações: (i) uma contribuição de topologia, que consiste em um inversor de quinze níveis baseado em uma topologia assimétrica com menos switches; e (ii) uma contribuição de controle, que utiliza uma técnica de eliminação seletiva de harmônicos (SHE) assistida por IA para encontrar os melhores ângulos de comutação para remover harmônicos de ordem inferior, preservando o controle básico de tensão. O uso de uma rede neural artificial (RNA) para aprender a relação não linear entre o índice de modulação e os ângulos de comutação ótimos derivados da formulação de eliminação harmônica seletiva (SHE) é particularmente referido como "baseado em IA" neste trabalho. Ao oferecer soluções iniciais quase ótimas que são então refinadas pelo método de Newton-Raphson, a RNA funciona como um preditor orientado por dados que reduz drasticamente o esforço computacional. Comparado a métodos puramente numéricos, essa abordagem híbrida permite uma convergência mais rápida e uma aplicação prática mais fácil.
O objetivo principal é desenvolver um novo projeto de sistema monofásico que utilize uma abordagem de fonte assimétrica, permitindo a condução de corrente com um número mínimo de dispositivos de energia. Este artigo propõe um inversor de quinze níveis (15L) para aplicações de baixa voltagem, como geração de energia solar, automóveis elétricos (EVs) e outras especificações de alta potência. A Figura 1 ilustra a conexão dos painéis solares do telhado, bateria, células de combustível, Super Capacitor, um conversor DC-DC e carga de acionamento elétrico através do Inversor Multinível (MLI) proposto. A operação escalável em vários níveis é o principal foco do desenvolvimento do inversor sugerido. Os conceitos de projeto têm como objetivo facilitar a extensão para aplicações de média tensão, sujeitas à seleção adequada do dispositivo, projeto de isolamento e preocupações em nível de sistema, mesmo que o trabalho atual valide a topologia usando um protótipo de laboratório de baixa voltagem. As seguintes são as principais contribuições deste estudo: 1) Uma nova topologia assimétrica de MLI baseada no CHB, que mantém altos níveis de tensão de saída enquanto utiliza menos interruptores semicondutores de potência, 2) Otimização da função de custo e da tensão estacionária total (TSV) para aumentar a economia e eficiência e 3) A análise comparativa mostra que a topologia proposta supera os sistemas atuais em termos de eficiência e reduz a distorção harmônica total (THD).
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
Configuração topológica
A Figura 2 mostra a arquitetura recomendada, que consiste em 10 interruptores e três fontes de tensão dispostas assimetricamente. As fontes DC no inversor sugerido de 15 níveis têm uma relação de 1:2:4. Essa razão não é arbitrária; foi selecionado para minimizar o número de fontes DC, permitindo a criação de uma ampla gama de combinações de tensão. Os valores escolhidos aumentam o número de níveis de saída ao permitir a produção de passos de tensão discretos sem duplicação. Todos os materiais utilizados neste estudo estão listados na Tabela de Materiais.
Troca de modos
Os estados de comutação para este método são exibidos nas Figuras 3 e 4. Vermelho indica o caminho condutor e verde o caminho não condutor dos comutadores correspondentes nas Figuras 3 e 4. Dez interruptores com três fontes de tensão preferidas são posicionados para criar níveis em uma sequência natural de magnitude. A Tabela 1 lista os interruptores utilizados para produzir os níveis de tensão necessários. Na Tabela 2, 0 denota não condutividade, e 1 denota o caminho de condutividade dos interruptores. Os modos de operação da topologia proposta são os seguintes.
0Vdc: Para atingir tensão zero nesse modo de operação, S1, S2, S3, S7 e S9 conduzem conforme mostrado na Figura 3A.
±1Vcc: S1, S5, S6, S7 e S9 conduzem de acordo com os modos mostrados na Figura 3B para adquirir tensãode saída de +1V DC . Para obter -1Vdc como tensão de saída, S2, S3, S4, S8 e S10 conduzem conforme indicado pelos modos correspondentes na Figura 4A.
±2Vdc: Para obter +2Vdc como tensão de saída, S3, S4, S6, S7 e S9 são ativados da forma mostrada na Figura 3C. S1, S2, S5, S8 e S10 são conduzidos da mesma forma indicada no modo da Figura 4B para alcançar uma saída de -2Vdc.
±3Vdc: Para fornecer a tensão de saída de +3Vdc, as figuras 3D, S1, S3, S 6, S7 e S9 conduzem, respectivamente. Como demonstrado na Figura 4C, S2, S4, S5, S8 e S10 conduzem de forma semelhante para produzir uma tensãode saída de -3V DC.
±4Vdc: S1, S2, S3, S7 e S8 conduzem da maneira ilustrada na Figura 3E para operar +4V dc como tensão de saída. S4, S5, S6, S9 e S10 são conduzidos nas sequências mostradas na Figura 4D, para obter uma tensão de saída de -4Vdc.
±5Vdc: A sequência de comutação para gerar +5Vdc como tensão de saída é representada na Figura 3F. A Figura 4E apresenta o padrão de condutividade dos interruptores para fornecer um nível de tensão de saída de -5Vdc.
±6Vdc: Os padrões de comutação correspondentes que geram +6Vdc como tensão de saída são mostrados na Figura 3G. A Figura 4F mostra o padrão de interruptor utilizado para fornecer uma tensão de saída de -6Vdc.
±7Vdc: S1, S3, S6, S7 e S8 conduzem, como mostrado na Figura 3H , para desenvolver uma tensão de saída de +7Vdc. S2, S4, S5, S8 e S9 conduzem conforme ilustrado na Figura 4G para alcançar uma tensão de saída de -7Vdc.
Método de modulação
Neste trabalho, uma técnica de controle de baixa frequência é utilizada para analisar a eficácia do inversor proposto. A Eliminação Seletiva de Harmônicos (SHE) aproveita uma metodologia de baixa frequência de comutação para executar a operação do MLI. Harmônicos de ordem baixa são eliminados de forma eficiente via SHE, o que ainda minimiza as perdas de comutação. No entanto, usar esse método exige resolver várias equações transcendentais desafiadoras. A Figura 4 mostra os ângulos de comutação considerados para uma simetria de quarto de onda. A forma de onda para uma forma de onda de tensão de saída de nível m (m é um número ímpar) possui 2 ângulos de comutação (m-1). A Figura 5 mostra a divisão dos ângulos de comutação em quatro quadrantes. Os principais ângulos de comutação são aqueles no primeiro quadrante, que vai de 0 a π/2. Os ângulos restantes dos quadrantes podem ser facilmente determinados usando os principais ângulos de comutação.
Para reduzir a distorção harmônica total (THD) do inversor, a técnica SHE visa remover harmônicos de ordem inferior. Considerando que a saída possui 15 níveis, o inversor sugerido usa SHEPWM para direcionar e eliminar harmônicos de ordem inferior como o terceiro, quinto, sétimo, nono, décimo primeiro e décimo treze. Filtros pequenos podem ser usados para suprimir harmônicos de ordem superior com sucesso. As expressões matemáticas da forma de onda da tensão de saída são obtidas usando a série de Fourier. As seguintes equações fornecem estas expressões:
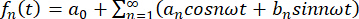 (1)
Onde umcomponente DC 0=
an= Harmônico par
bn=Harmônico ímpar
Neste caso
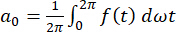 (2)
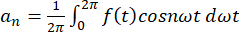 (3)
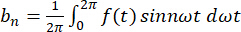 (4)
A simetria de quarto de ciclo da forma de onda de saída cancela os harmônicos de ordem par (an = 0) e o Componente DC (a0 = 0), restando apenas os harmônicos ímpares (bn). Portanto, a equação de saída do inversor multinível é expressa como
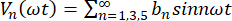 (5)
Como é um inversor de 15 níveis, por um quarto de ciclo, 7 ângulos de disparo são usados para determinar a tensão máxima de cada componente harmônico. As seguintes equações representam componentes harmônicos de pico.
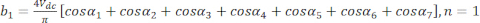 (6)
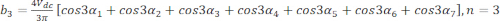 (7)
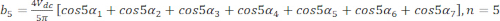 (8)
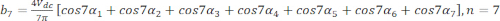 (9)
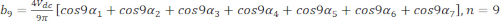 (10)
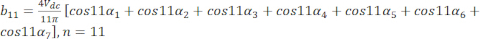 (11)
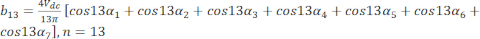 (12)
É necessário ajustar as magnitudes de tensão dos harmônicos de terceira, quinta, sétima, nona, décima primeira e décima terceira ordem para zero das equações acima para removê-las da carga.
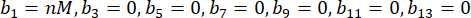 (13)
O índice de modulação (M) do inversor pode ser calculado por
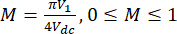 (14)
O método Newton-Raphson (NR) é usado para calcular os ângulos de disparo, e o principal objetivo do SHE PWM é reduzir os valores harmônicos o máximo possível. A abordagem NR inicia a solução de equações não lineares com uma estimativa inicial, que é um número aleatório entre 0 e 90◦. Iterações com números são representadas por j e e. A abordagem NR envolve as seguintes ações.
Passo 1: Para encontrar os ângulos de disparo, os valores iniciais são definidos.
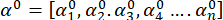 (15)
Passo 2: Use a matriz Jacobiana para "n" variáveis nas "k" iterações para calcular os valores da equação não linear e dα.
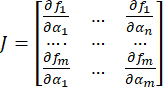 (16)
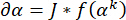 (17)
Passo 3: Se δα for maior que o limiar, repita o passo 4. Se o limiar for igual ou maior que δα, interrompa o processo.
Passo 4: Assim que a Equação (18) atualizar o valor α, avance para o Passo 2.
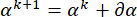 (18)
Para determinar os ângulos ideais de comutação, são usadas Redes Neurais Artificiais (ANN) e a abordagem Newton-Raphson. Para seu procedimento de treinamento, um RNA precisa de entradas iniciais. As camadas internas das redes neurais artificiais empregadas nesse método são representadas na Figura 6. Para fornecer os ângulos ideais de comutação, consiste em duas camadas ocultas (H1 e H2) colocadas entre as camadas de entrada e saída e uma única camada de entrada com valor de Vdc. O modelo é tornado não linear usando uma função de ativação "tanh", que tem um intervalo de -1 a 1′. Ao atribuir um peso a cada uma de suas entradas, os neurônios individuais (Yi) são calculados. K é um valor entre 0 e o número de neurônios na camada anterior. Os valores de saída são escalados dentro da faixa designada usando a função tanh. A seguir está uma descrição disso
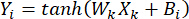 (19)
Deve-se mencionar que Wk representa o peso de cada neurônio, Xk a saída do k-ésimo neurônio, e Bi o viés da camada oculta. As métricas de erro são calculadas usando a perda por erro quadrático médio (MSE). A abordagem de Retropropagação, que utiliza o otimizador Adam para modificar os pesos de cada camada, é usada para diminuir a perda de erro.
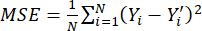 (20)
O fluxograma na Figura 7 descreve o procedimento de otimização do algoritmo híbrido ANN-NR. Uma técnica híbrida de Rede Neural Artificial (ANN) e Newton-Raphson (NR) é usada para garantir o cálculo preciso e computacionalmente eficiente dos ângulos de comutação ótimos, já que equações não lineares de eliminação seletiva de harmônicos (SHE) são resolvidas usando o método Newton–Raphson em uma faixa de índice de modulação de 0,6 ≤ M ≤ 1,0 para criar o conjunto de dados de treinamento offline. Conjuntos válidos de ângulos de comutação (α₁–α7) que atendem aos requisitos de remoção harmônica para o terceiro, quinto, sétimo, nono, décimo primeiro e décimo terceiro harmônicos são encontrados e salvos para cada índice de modulação,2. Um neurônio de entrada que representa o índice de modulação (M), duas camadas ocultas e sete neurônios de saída que indicam troca de ângulos α₁ até α7 compõem uma rede neural feedforward. Há quinze neurônios na primeira camada oculta e dez na segunda. A camada de saída possui uma função de ativação linear, mas as camadas ocultas empregam funções de ativação tangente hiperbólica (tanh) para adicionar não linearidade. Tanto os dados de entrada quanto de saída são padronizados para o intervalo [−1, 1] para aumentar a estabilidade e convergência do treinamento. Antes do treinamento, o índice de modulação e os ângulos de comutação são devidamente escalados e, durante a inferência, são reescalados.
O conjunto de dados é dividido 60:20:20 em conjuntos de treinamento, validação e teste. A técnica de otimização de Adam, com taxa de aprendizado de 0,001 e erro quadrático médio (MSE) como função de perda, é usada para treinar a rede. Para evitar o excesso de equipamento, o treinamento é realizado por até 1000 épocas com paradas precoces. O treinamento é interrompido quando o MSE cai abaixo de um limite pré-determinado ou quando a perda de validação não melhora ao longo de 50 épocas consecutivas (critério de paciência). Estimativas iniciais de ângulo de comutação para um índice de modulação específico são fornecidas pelo ANN treinado durante a operação. A solução iterativa de Newton–Raphson então utiliza essas estimativas como condições iniciais. A abordagem NR garante a remoção precisa de harmônicos ao ajustar finamente as saídas de ANN para cumprir perfeitamente as equações SHE não lineares.
Quando as magnitudes residuais dos harmônicos pretendidos (3º–13º) são menores que 0,5%, e os ângulos de comutação atendem à restrição de ordem necessária, uma solução é considerada válida:
0 < α1 < α2 < α3 < α4 < α5 < α6 < α7 < π / 2. Convergência rápida e supressão harmônica confiável em toda a faixa de índice de modulação são os resultados dessa estratégia híbrida ANN–NR, que combina a excelente precisão das técnicas numéricas iterativas com o poder de predição rápida das redes neurais. A Tabela 2 exibe informações sobre vários parâmetros (α1 aα 7) e medições (5ª,7ª, 11ª e 13ª) para uma faixa de valores de MI. Esses números parecem refletir medições ou características associadas aos valores de IM. A Figura 8A mostra como os ângulos de troca variam em relação ao índice de modulação, e a Figura 8B mostra como a ordem harmônica varia em relação ao índice de modulação.
Análise de desempenho
Neste estudo, avaliamos o desempenho do inversor assimétrico de quinze níveis sugerido, concentrando-nos na distribuição de tensão de tensão, eficiência de conversão, características de perda de energia e utilização do dispositivo — todos com impacto direto na implementação prática. As tensões máximas de bloqueio em todos os interruptores sob várias condições de operação são somadas para determinar a tensão estacionária total (TSV). Observamos que o estresse de tensão não é distribuído uniformemente entre os dispositivos com base nos estados de comutação indicados na Tabela 2. Por exemplo, os interruptoresS 1, S2, S5, S9 e S10 enfrentam tensões de bloqueio de Vdc, 3Vdc, 2Vdc, 4Vdc e 4Vdc, respectivamente, no nível de funcionamento de +6V DC .
Para essa configuração, o estresse de tensão máxima dos dispositivos de comutação conectados à fonte (V3) é o mesmo, enquanto dispositivos de comutação conectados a fontes (V1 e V2) têm valores diferentes. As equações a seguir exibem a tensão máxima do interruptor.
VS1 = VS4 = V1 = V dc (21)
VS3 = VS5 = V2 = 2V dc (22)
VS2 = V S6 = V1 + V2 = 4V dc (23)
VS7 = VS8 = VS9 = VS10 = V 3 = 4V dc (24)
onde VSn representa a tensão máxima do dispositivo enquanto ele está na posição desligada. A tensão estacionária total (TSV) para o projeto proposto é expressa como (25).
TSV = 2 * VS1 + 2 * VS3 + 2 * VS2 + 4 * VS7 = 30 V dc (25)
A disposição assimétrica da fonte DC e a sequência de comutação resultam diretamente no perfil de tensões não uniforme representado na Figura 9. A distribuição desigual exige uma classificação e seleção cuidadosa do dispositivo para evitar sobrecarga dos componentes, mesmo que o TSV total seja menor do que nos projetos tradicionais. No âmbito da topologia sugerida, também avaliamos a conexão entre o número de interruptores e os níveis de tensão alcançáveis. A arquitetura atual usa 10 interruptores para alcançar quinze níveis, em contraste com estruturas tradicionais em cascata, onde o aprimoramento de níveis geralmente exige aumentos proporcionais nos componentes. De acordo com nossa investigação, rotas de condução são reutilizadas em vários modos de operação para alcançar essa redução. No entanto, esse método restringe a escalabilidade simples a níveis de tensão mais altos e adiciona mais restrições à lógica de comutação.
A equação (26) é obtida calculando o fator de custo utilizando todos os termos que dependem do número de fontes (Ns), contagem de interruptores (N sw), contagem de circuitos de drivers de gate (Ndrivers), contagem de diodos (ND), contagem de capacitores (NC), fator de custo (CF) e eficiência. Neste caso, δ representa o fator de ponderação. Os componentes recebem mais peso quando δ é menor que 1, enquanto a Tensão Estacionária Total (TSV) (p.u.) recebe mais peso quando δ é maior que 1. Se δ = 1, então os pesos dos componentes e o TSV (p.u.) são iguais. Para todas as topologias discutidas neste estudo, δ é assumido como 1.
CF = Ns + Nsw + Ndrivers + ND + N C + δ*TSV(p.U.) (26)
A eficiência do inversor é frequentemente expressa como a equação (27).
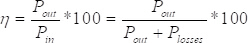 (27)
onde a saída de potência, entrada de potência e perdas de potência são representadas por perdas Pde saída, Pde entrada e P, respectivamente. Perdas de comutação e perdas por condução são os três tipos de perdas de potência na topologia sugerida. Perdas de comutação: Essas perdas resultam de ligar e desligar rapidamente os dispositivos em um único ciclo. A fórmula é usada para expressar as perdas de comutação causadas por transições.
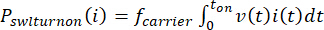
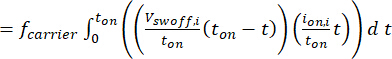
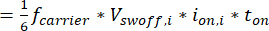 (28)
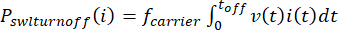
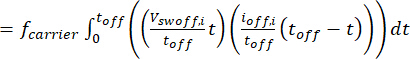
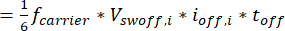 (29)
A perda de ligação, perda de desligamento e tensão de estado desligado do i-ésimo interruptor são denotadas por Pswlturnon(i), Pswltunoff(i) e Vswoff, respectivamente. Iligado e I desligado representam as correntes nos estados de ligado e desligado do interruptor. A equação (30) mostra como essas perdas são somadas para determinar as perdas totais de comutação (P sw(Total)).
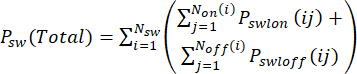 (30)
Perdas por condução: As perdas por condução de um interruptor são representadas como
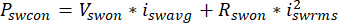 (31)
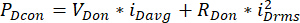 (32)
onde Vdon e Vswon representam as quedas de tensão no estado ligado do diodo e do interruptor, respectivamente, e PDcon e Pswcon representam as perdas de condução do diodo e do interruptor. A resistência no estado ligado do diodo e do interruptor é representada por RDon e R swon, enquanto as correntes médias e RMS do interruptor são representadas por iDavg,i swavg, iDrms e iswrms.
Para os dispositivos escolhidos, características padrão baseadas em folhas de dados são usadas para configurar os modelos semicondutores PLECS. Perdas de comutação (Pligado,P desligado), parâmetros de condução (RDon, VDon) e resistências térmicas são especificados usando valores nominais da folha técnica e escalados internamente pelo PLECS de acordo com circunstâncias operacionais instantâneas quando o ajuste completo da curva a partir dos dados do fabricante não está disponível.
Usando a plataforma de simulação PLECS retratada na Figura 10, realizamos análises de perdas para avaliar a dissipação de potência, considerando características em nível de dispositivo tanto para perdas de condução quanto de comutação. Constatamos que a distribuição das perdas muda drasticamente dependendo da carga. Perdas por condução predominam sob carga puramente resistiva porque certos interruptores experimentam fluxo constante de corrente. Por outro lado, o atraso de fase entre tensão e corrente faz com que as perdas de comutação aumentem para cargas RL, o que resulta em maior dissipação de energia durante as transições de comutação. As Figuras 11A e 11B demonstram esse comportamento, com alguns interruptores mostrando continuamente maiores concentrações de perda baseadas em seu papel na condução.
Como mostrado na Figura 12, a eficiência total do inversor é calculada comparando a potência de saída com a potência de entrada em várias condições de operação (0–2000 W). De acordo com nossos resultados, a eficiência cai para 97,1% próximo às circunstâncias avaliadas, ante 98,6% em níveis de potência mais baixos. Explicamos essa tendência apontando que, quando a magnitude da corrente aumenta, as perdas por comutação e condução contribuem mais. A mudança observada sugere que os mecanismos de perda se tornam mais proeminentes em níveis de carga maiores e devem ser considerados no projeto térmico, mesmo que a eficiência permaneça boa.
É fundamental enfatizar que essas medidas de desempenho são derivadas sob condições de simulação, que pressupõem modelagem parasitária simplificada e comportamento de comutação idealizado. Em aplicações do mundo real, outros elementos como inserção em tempo morto, atrasos no driver de porta, indutâncias dispersas e propriedades dependentes da temperatura do dispositivo podem alterar a eficiência e a distribuição de perdas. Consequentemente, os resultados não capturam totalmente todos os impactos operacionais do mundo real, mesmo que ofereçam uma base consistente para avaliação comparativa. TSV, eficiência e distribuição de perdas são frequentemente empregados como critérios de benchmarking na análise de inversores multinível, e a abordagem de avaliação de desempenho utilizada neste trabalho está alinhada com os procedimentos aceitos nesse campo. No entanto, apontamos que a topologia, a técnica de comutação e as condições de operação consideradas neste trabalho dependem intrinsecamente dos resultados quantitativos.
O inversor assimétrico de quinze níveis sugerido e algumas topologias de inversor multinível da literatura são contrastados na Tabela 3. Fatores estruturais e de desempenho importantes, como número de comutadores, número de fontes DC, técnica de controle e características gerais de operação, são o foco da comparação. Foi observado que certos arranjos de corrente, como os do 24,25, usam mais interruptores (até 16) ou dependem de técnicas híbridas ou de modulação de alta frequência, o que pode resultar em maior complexidade de controle e perdas de comutação. Embora funcionem sob esquemas de modulação e limitações de projeto diferentes, outras topologias de comutador reduzido, comoo 27, alcançam uma contagem menor de dispositivos.
Sob uma estrutura de controle baseada em SHE de baixa frequência, a arquitetura sugerida produz uma saída de quinze níveis usando dez switches e três fontes DC. Quando comparada a certos projetos de referência, a topologia apresenta um número menor de interruptores e uma tensão total estacionária (TSV) moderada para essa configuração e estado operacional. Deve-se destacar, no entanto, que as comparações fornecidas são baseadas em dados da literatura, e que nem todos os estudos utilizam as mesmas circunstâncias operacionais, sistemas de modulação e pressupostos de carga. Como resultado, é impossível provar equivalência direta de desempenho um-para-um. Em vez de oferecer uma linha de base totalmente ajustada, a comparação tem como objetivo oferecer uma avaliação estrutural e sugestiva. No geral, dentro da faixa de trabalho avaliada, a configuração sugerida oferece uma troca viável entre contagem de componentes, complexidade de controle e desempenho harmônico.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
Resultados da simulação
A operação de quinze níveis é simulada usando a interface MATLAB/Simulink. Os parâmetros de carga são 100 Ω e 100 mH, respectivamente, e as tensões de fonte para quinze níveis são classificadas como 100 V, 200 V e 400 V. O inversor sugerido opera a 50 Hz, que é sua frequência fundamental. O desempenho do inversor sob condições de carga resistiva é mostrado na Figura 13. A
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
A topologia de inversor assimétrico de quinze níveis com comutador reduzido, combinada com uma técnica de eliminação de harmônicos seletivos assistida por IA (SHE), é apresentada neste artigo. A configuração sugerida é adequada para aplicações de média tensão, como sistemas solares e interfaces de acionamento elétrico, pois alcança um bom equilíbrio entre o número de interruptores, a tensão estacionária total (TSV) e o desempenho harmônico. A topologia pode gerar formas de onda de tensão...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Divulgações
Os autores não declaram conflitos de interesse.
Agradecimentos
Os autores afirmam que essa pesquisa não recebeu nenhuma bolsa específica de agências financiadoras dos setores público, comercial ou sem fins lucrativos.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| Sensor de Corrente | Sensor de efeito Hall | — | Usado para medição de corrente |
| Fonte de Alimentação DC (Isolada) | Fonte de Laboratório | — | Fontes DC isoladas de 10 V, 20 V, 40 V |
| Osciloscopio Digital de Armazenamento (DSO) | Tektronix | — | Usado para observação e medição de forma de onda |
| Controlador DSP | Texas Instruments | TMS320F28379D | Usado para geração de pulso e implementação de controle |
| Circuito Driver de Porta | IC Driver Personalizado | IR2110 | Usado para controle de comutação de MOSFET |
| Carga Indutiva | — | — | Indutor de 30 mH |
| MATLAB/Simulink | MATLAB | Versão (2025a) | Usado para simulação e análise |
| MOSFET | Infineon | IRFP460 | Interruptor de potência de 500 V, 20 A usado em inversor |
| Configuração de PCB / Breadboard | Personalizado | — | Usado para implementação de hardware |
| Computador Pessoal | — | — | Usado para simulação e programação DSP |
| Software PLECS | PLECS | Versão (5.0.3.) | Usado para análise térmica e de perdas |
| Diodo de Potência | ON Semiconductor | MUR860 | Diodo de recuperação rápida de 600 V, 8 A |
| Unidade de Fonte de Alimentação | — | — | Fonte auxiliar para circuitos de controle e driver |
| Carga Resistiva | — | — | Resistência de potência de 30 Ω |
| Sonda de Tensão | Tektronix | — | Usado para aquisição de forma de onda de tensão |