Foi desenvolvido um aparelho acessível e de baixo custo para medir as relações força–velocidade–potência muscular humana, utilizando materiais baratos, uma engrenagem impressa em 3D, um acelerômetro de smartphone e software livre em Python. A validação frente a um ergômetro padrão-ouro demonstrou medições fisiologicamente relevantes, ao mesmo tempo que ofereceu oportunidades equitativas de aprendizado prático em um ambiente de sala de aula universitária.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de método
Um Aparelho de Baixo Custo para Medir as Relações Força-Velocidade Muscular
Neste artigo
Resumo
Resumo
A relação entre força muscular, velocidade contrátil e potência representa um paradigma com quase um século na fisiologia e um pilar fundamental da nossa compreensão da função musculoesquelética. No entanto, esse paradigma raramente é estudado diretamente em salas de aula de fisiologia e biomecânica devido ao custo proibitivo dos equipamentos necessários. Este estudo teve como objetivo projetar e validar um aparato de baixo custo utilizando um sistema de polia impresso em 3D, que incorpora um mecanismo de catraca e engrenagem, podendo ser facilmente construído e configurado para coletar dados de força–velocidade–potência dos músculos dos dedos humanos por meio do acelerômetro de um smartphone, utilizando o aplicativo gratuito Phyphox. Um script personalizado em Python converte as medidas brutas do acelerômetro em saídas de velocidade e potência, que são então comparadas, sujeito por sujeito, com as medidas obtidas usando um sistema de alavanca de modo duplo considerado padrão-ouro. Comparações pareadas de cinco variáveis resumo (força máxima, Fmax; velocidade máxima, Vmax; potência máxima, Pmax; velocidade ótima, Vopt; e curvatura da relação força–velocidade, a/Fmax) revelaram diferenças estatisticamente não significativas entre os dados de força–velocidade–potência coletados com os dois aparelhos (testes t pareados, p > 0,05). Assim, sem redução significativa na qualidade dos dados, o aparato de baixo custo oferece um meio acessível, seguro e economicamente viável para ensinar e estudar princípios biomecânicos e fisiológicos. Esse aparato tem o potencial de democratizar o ensino de fisiologia muscular e biomecânica, especialmente em ambientes educacionais subfinanciados e com recursos limitados em todo o mundo.
Introdução
O músculo estriado é o motor que gera o movimento esquelético em humanos e outros animais. Compreender sua composição hierárquica única é complicado por fatores interescalares que influenciam a geração de força e a produção de trabalho1,2. Talvez por causa dessas complexidades, a função muscular possa ser um componente subpriorizado nos currículos de anatomia e fisiologia, pois os educadores carecem das ferramentas necessárias para demonstrar adequadamente os aspectos mais fundamentais e fascinantes da função muscular3,4,5,6.
A função muscular tem sido historicamente descrita por meio de vários paradigmas duradouros, nenhum mais amplamente reconhecido do que o compromisso entre força e velocidade, primeiramente caracterizado há quase um século por Archibald Vivian Hill1,2,3,4,5,6. Essa relação fisiológica fundamental descreve o compromisso entre a velocidade de contração muscular e a força, em que contrações isométricas ou com encurtamento muito lento geralmente são as mais fortes, produzindo a força máxima do músculo (Fmax), enquanto as contrações isotônicas mais rápidas, que se aproximam da velocidade máxima do músculo (Vmax), normalmente são as mais fracas1. Quando Hill descreveu a relação força–velocidade–potência (FVP) em 1938, ele introduziu uma função que ainda hoje leva seu nome. A equação de Hill (Equação 1) relaciona a força máxima gerada durante uma contração isométrica (com extremidades musculares fixas) à velocidade máxima alcançada na ausência de carga externa.
Equação 1: (v + b) (F + a) = b (Fmax + a)
em que v é a velocidade de encurtamento, F é a força muscular, Fmax é a força isométrica máxima, e a e b são constantes que descrevem a relação força–velocidade e as propriedades energéticas do encurtamento muscular1.
Inseridos nessa relação fundamental estão vários conceitos-chave da função muscular representados por cinco parâmetros quantitativos que definem a relação FVP. O produto da força muscular instantânea pela velocidade é a potência, que normalmente atinge um valor máximo (Pmax) em aproximadamente um terço de Vmax7. A velocidade na qual Pmax ocorre é denominada velocidade ótima (Vopt), e sua localização dentro da faixa de velocidades de encurtamento (de V0 a Vmax) é uma característica importante das relações força–velocidade e potência–velocidade. Por exemplo, uma Vopt maior resulta na entrega da potência máxima em uma velocidade de encurtamento mais elevada. Na própria relação força–velocidade, a força máxima (Fmax) e a velocidade máxima (Vmax) estão conectadas por relações intermediárias força–velocidade de maneira curvilínea (Figura 5A). Relações representativas de força–velocidade e potência–velocidade obtidas com a metodologia apresentada são mostradas na Figura 1. A inclinação dessa curva é denominada curvatura da relação força–velocidade, que descreve a taxa de declínio da força com o aumento da velocidade. A curvatura é definida como a/Fmax8, onde a é a constante termodinâmica na equação de Hill que quantifica a geração de calor friccional por um músculo encurtando sem carga1. A curvatura influencia a posição de Vopt na curva força–velocidade e determina quanta força um músculo pode gerar em uma determinada velocidade de encurtamento. A curvatura também tem sido descrita utilizando a razão de potência muscular (Equação 2)9.
Equação 2: 
em que Pmáx é a potência máxima do músculo, e Vmáx e Fmáx são a velocidade máxima de encurtamento e a força isométrica máxima, respectivamente.
A natureza intuitiva das relações força-velocidade e potência-velocidade oferece pontos de entrada eficazes ao ensinar a função muscular na sala de aula de ciências da vida. A importância de oferecer aos alunos oportunidades práticas para desenvolver uma compreensão mais completa das relações FVP é reforçada pelo fato de que o aprendizado prático tem demonstrado melhorar a retenção de conhecimento10. Além disso, a aprendizagem experimental é conhecida por fortalecer a base para a avaliação da função muscular, tanto em um contexto científico fundamental quanto como preparação para profissões na área da saúde, incluindo prevenção de lesões, reabilitação e treinamento físico.
Instrumentos tradicionais para testar propriedades fisiológicas musculares, como sistemas de alavanca servoelétricos de modo duplo, são altamente precisos e exatos, mas apresentam custos proibitivos e, portanto, representam barreiras substanciais para a implementação na maioria dos ambientes de sala de aula7. Para superar essas limitações e ampliar as oportunidades de aprendizagem prática, foi desenvolvida uma alternativa de baixo custo. O aparelho é baseado em uma polia impressa em 3D que incorpora um mecanismo de catraca e engate, utilizando trilhos de alumínio ranhurados disponíveis no mercado, arame rígido e um smartphone montado em um suporte portátil, rodando um aplicativo gratuito de aquisição de dados (Figura 2). Optou-se pelo smartphone em vez de dispositivos dedicados de medição de aceleração porque os smartphones são amplamente disponíveis e geralmente possuem acelerômetros precisos e robustos11. A utilidade dos smartphones como dispositivos científicos de medição já foi demonstrada anteriormente, incluindo a incorporação de um acelerômetro de smartphone comercialmente disponível na unidade de medição inercial do helicóptero Ingenuity em Marte12.
Embora existam algumas ferramentas de baixo custo para ensinar fisiologia muscular, elas abordam conceitos diferentes: Judge et al.6 desenvolveram atividades baseadas no SpikerBox acessíveis para registrar a atividade elétrica muscular, e Medeiros et al.10 criaram um modelo bidimensional de sarcômero de baixo custo para demonstrar a mecânica relacionada à titina. No entanto, nenhuma ferramenta existente de baixo custo permite que os alunos meçam diretamente as relações FVP do músculo humano em contração e gerem dados quantitativos comparáveis aos da pesquisa. O aparelho apresentado tem como objetivo preencher essa lacuna, fornecendo medições de FVP validadas como padrão-ouro por menos de 300 dólares.
O presente estudo relata a construção de um equipamento de PVI de baixo custo com validação cruzada frente ao padrão ouro da indústria. As análises de validação baseiam-se em comparações pareadas das cinco variáveis sumárias de PVI reconhecidas, medidas nos mesmos indivíduos em ambos os equipamentos. As análises testam a hipótese de que ambos os equipamentos geram curvas força-velocidade e potência-velocidade equivalentes. Com a validação cruzada bem-sucedida, o equipamento de baixo custo pode democratizar os estudos em sala de aula de fisiologia muscular e biomecânica musculoesquelética, reduzindo a barreira financeira para a aquisição de equipamentos, mantendo ao mesmo tempo a precisão experimental e, portanto, o rigor científico. Espera-se que o equipamento de baixo custo possa inspirar e capacitar estudantes e educadores em salas de aula de fisiologia e biomecânica em todo o mundo, que já estudam e ensinam a anatomia muscular, a explorar de forma prática uma das relações musculares mais fundamentais. Ao incluir uma atividade prática para a geração de medidas fisiológicas, as salas de aula podem alcançar uma compreensão multimodal e melhor retenção do conhecimento.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
Todos os experimentos que constituem a base desta publicação foram aprovados pelo Comitê de Ética em Pesquisa da Universidade de Massachusetts Lowell (Protocolo nº 21-163-KON-XPD).
OBSERVAÇÃO: O aparato utiliza um smartphone suspenso com cargas externas por meio de um sistema de polia impresso em 3D. Os dados de aceleração são coletados a 100 Hz usando um aplicativo de aquisição de dados baseado em smartphone. A força é calculada multiplicando-se a massa combinada do smartphone e da carga externa pela aceleração. A velocidade é obtida integrando-se a aceleração, e a potência é calculada como o produto da força pela velocidade (Arquivo Suplementar de Código 1).
1. Montagem do aparelho
- Fixe duas hastes curtas de alumínio na parte inferior de uma haste longa de alumínio utilizando conectores para estrutura de alumínio. Posicione as hastes curtas aproximadamente a 8 cm de cada extremidade da haste longa para formar uma base estável e não complacente.
NOTA: Este conjunto será denominado doravante como estrutura. - Monte o suporte da polia
- Posicione um bloco grande de cloreto de polivinila celular com o lado de 7 in orientado verticalmente e o lado de 6,75 in orientado horizontalmente.
- Meça 2,75 in a partir do canto inferior esquerdo ao longo da borda esquerda e marque a posição.
- Meça 2,75 in a partir do canto superior esquerdo ao longo da borda superior e marque a posição.
- Trace uma linha reta conectando os dois pontos marcados.
- Corte ao longo da linha marcada e remova a seção triangular resultante.
- Faça um furo de 7/16 in a 1,25 in do canto superior direito.
- Repita os passos 1.2.1–1.2.6 para o segundo bloco grande.
- Posicione o bloco pequeno de cloreto de polivinil celular atrás da estrutura.
- Fixe ambos os blocos grandes ao bloco pequeno de modo que fiquem separados por 8 in. Oriente os cortes diagonais acima do bloco pequeno e posicione os furos perfurados além da borda do bloco pequeno.
- Prenda firmemente o suporte da polia ao canto de uma mesa ou bancada.
NOTA: Posicione o suporte de modo que a polia ultrapasse a borda da mesa. Isso evita que os pesos suspensos e o smartphone entrem em contato com as pernas da mesa durante as contrações. - Monte e fixe o apoio para o antebraço
- Corte o bloco de apoio para antebraço de cloreto de polivinil celular de 14 in em três peças, consistindo em duas seções de 1,5 in e uma seção de 3,5 in.
- Faça um entalhe de 2 in x 1/8 in na superfície superior de cada seção menor, posicionando o entalhe a 1 in da borda frontal.
- Fixe as seções menores na parte inferior da seção maior em cada extremidade. Alinhe os entalhes entre si.
- Cubra a superfície superior da seção maior com fita de velcro.
- Passe a tira do antebraço pelos dois entalhes.
- Fixe o apoio para o antebraço à estrutura utilizando parafusos e porcas T embutidas. Posicione o apoio a 14 in do suporte da polia, com a tira do antebraço voltada para longe da polia.
- Insira rolamentos de esferas nas ranhuras dos componentes da engrenagem interna e da engrenagem externa (Arquivo Suplementar 1).
- Passe uma correia dentada de 40 cm pela ranhura lateral do componente da engrenagem interna. Crie um laço com sobreposição de 2 cm e fixe a sobreposição dentro da ranhura.
- Passe o eixo metálico pelo suporte esquerdo da polia, um limitador, o componente da engrenagem interna, o componente de transmissão de força, o componente da engrenagem externa, um segundo limitador e o suporte direito da polia.
NOTA: Oriente a ranhura lateral do componente da engrenagem interna em direção à estrutura. Posicione ambos os limitadores a 1 mm de cada lado do conjunto da polia. - Instale dois limitadores adicionais no eixo, posicionando cada um a 1 mm dos suportes da polia para evitar movimento lateral.
- Passe um fio de aço multifilamentar de 10 cm pelo suporte para os dedos e fixe-o com um grampo. Passe a outra extremidade pelo mosquetão A e fixe-o com um segundo grampo.
NOTA: Os mosquetões A e B são idênticos e estão rotulados apenas para identificação durante a montagem. - Conecte o componente da engrenagem interna ao mosquetão A utilizando a correia dentada acoplada. Fixe a sobreposição com a Chave A.
NOTA: As Chaves A, B e C são idênticas. Chaves adicionais podem ser impressas, pois são projetadas como componentes sacrificáveis que falham antes que outras partes do aparelho sejam danificadas. - Passe um fio de aço multifilamentar de 10 cm em torno do mosquetão A e fixe-o com um grampo. Passe a outra extremidade em torno de um conector de estrutura de alumínio, prenda o fio com um grampo e fixe o conector à estrutura.
NOTA: Este conjunto será denominado doravante como pino de segurança. - Crie um laço usando 40 cm de correia dentada com sobreposição de 2 cm e insira o laço na Chave B. Passe a outra extremidade em torno do mosquetão B e fixe a sobreposição utilizando a Chave C.
- Insira a Chave B no nível mais largo do componente da engrenagem externa.
- Fixe o suporte para smartphone ao mosquetão B utilizando a alça do bracelete ou as aberturas para cabo de fone de ouvido.
- Suspenda o peso inicial desejado no mosquetão B utilizando um fio de aço com laço e grampo.
2. Configuração da aquisição de dados
- Instale o aplicativo de aquisição de dados em um smartphone equipado com um acelerômetro.
- Abra o módulo Aceleração (sem g).
- Coloque o smartphone no suporte do antebraço preso ao mosquetão B.
- Colete os dados conforme a seção 3.
- Exporte os dados gravados como um arquivo .xls. Atribua um nome de arquivo exclusivo correspondente ao participante.
- Transfira o arquivo .xls para um computador com acesso à internet.
- Processe os dados usando o Arquivo de Código Suplementar 1
NOTA: O script calcula a velocidade usando a integração de Euler progressiva da aceleração vertical medida (Equação 3). A posição é calculada usando a equação cinemática de aceleração constante (Equação 4). Os cálculos utilizam os valores brutos de aceleração sem suavização ou filtragem.
Equação 3: vi = vi-1 + ai ∆t
Equação 4: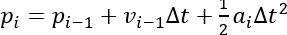
- Instale o Arquivo de Código Suplementar 1.
- Instale o Python no computador usado para o processamento de dados.
- Abra uma janela de terminal e execute: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- Navegue até a pasta que contém o Arquivo de Código Suplementar 1 e execute: streamlit run muscle_velocity_gui.py.
NOTA: Ao usar o Windows PowerShell, execute: python -m streamlit run muscle_velocity_gui.py. Se solicitado um endereço de e-mail, deixe o campo em branco e pressione Enter. - Clique em Upload e selecione o arquivo .xls exportado.
- Clique em Processar Dados para carregar e analisar o conjunto de dados.
- Revise os gráficos de aceleração, velocidade e posição gerados para o primeiro ensaio.
- Selecione os picos detectados correspondentes a contrações musculares válidas usando as caixas de seleção adjacentes a cada pico.
NOTA: Picões válidos geralmente ocorrem antes da curva de aceleração se tornar negativa e estão associados a valores positivos de velocidade e posição. O algoritmo automatizado de detecção de picos pode identificar incorretamente picos e, portanto, exige verificação manual. - Ajuste os parâmetros de detecção de picos
NOTA: Se o software não identificar corretamente os picos, expanda Parâmetros de Ajuste Avançado > Parâmetros de Detecção de Picos e ajuste as configurações de detecção.- Ajuste o Limiar de Zero para definir a faixa de aceleração considerada estacionária.
NOTA: Aumente este valor quando as curvas de aceleração contiverem ruído excessivo. O limiar é exibido como linhas de referência vermelhas no gráfico de aceleração. Valor padrão = 0,30. Faixa sugerida = 0,10–5,00. - Ajuste o Velocidade Mínima para Pico para definir o pico de velocidade mínimo aceito.
NOTA: Diminua este valor se picos válidos forem excluídos. O limiar é exibido como a linha de referência verde inferior no gráfico de velocidade. Valor padrão = 0,30. Faixa sugerida = 0,10–10,00. - Ajuste o Escopo de Zero para definir o número mínimo de amostras consecutivas de aceleração próximas de zero necessárias para identificar um período estacionário.
NOTA: Diminua este valor se as curvas de velocidade e posição não se restabelecerem. Valor padrão = 10. Faixa sugerida = 3–25. - Ajuste o Velocidade Máxima para Pico para definir o pico de velocidade máximo aceito.
NOTA: Aumente este valor se picos válidos excederem o limiar. O limiar é exibido como a linha de referência verde superior no gráfico de velocidade. Valor padrão = 10,00. Faixa sugerida = 10,00–30,00. - Ajuste a Distância Mínima entre Picões para definir o número mínimo de amostras entre picos detectados.
NOTA: Valor padrão = 2. Faixa sugerida = 1–10. A modificação geralmente não é necessária. - Ajuste a Prominência Mínima do Pico para definir a prominência exigida para a detecção do pico.
NOTA: Valores mais baixos aumentam a sensibilidade e podem identificar picos adicionais. Valor padrão = 0,10. Faixa sugerida = 0,01–0,90. A modificação geralmente não é necessária.
- Ajuste o Limiar de Zero para definir a faixa de aceleração considerada estacionária.
- Após identificar todos os picos válidos para o ensaio atual, clique em Próximo para avançar para o próximo ensaio.
- Repita as etapas 2.7.7–2.7.10 até que todos os ensaios tenham sido processados.
NOTA: Não modifique os parâmetros de detecção de picos após o processamento do primeiro ensaio. Se alterações nos parâmetros se tornarem necessárias, repita a análise para todos os ensaios previamente processados usando as configurações atualizadas. - Copie os dados de velocidade e aceleração selecionados para uma planilha para análises subsequentes de força–velocidade–potência.
3. Protocolo experimental
- Fixe o antebraço do participante ao apoio de braço utilizando a correia do antebraço. Aperte a correia o suficiente para impedir que o antebraço se mova para frente.
- Coloque o suporte para o dedo no polegar do participante e aperte-o firmemente.
- Elimine a folga do sistema de polia girando a polia por meio do mecanismo de catraca até que a correia de sincronização esteja esticada.
NOTA: O mecanismo de catraca produz um clique audível ao avançar entre as posições. - Deslize o pino de segurança em direção à polia até que o fio que conecta o pino de segurança e o mosquetão A esteja esticado.
- Selecione dois pesos com massa aproximadamente igual, cada um pesando cerca de 1,25 kg.
- Sequência fixa de testes
- Teste o nível maior, o nível intermediário e o nível menor usando um peso e o smartphone.
- Teste o nível menor, o nível intermediário e o nível maior usando dois pesos e o smartphone.
- Teste o nível maior e o nível menor usando apenas o smartphone.
NOTA: Utilize a mesma sequência para todos os participantes para minimizar o viés relacionado à fadiga.
- Toque em Iniciar Gravação no aplicativo de aquisição de dados.
- Instrua o participante a contrair o polegar tão rapidamente e com tanta força quanto possível.
NOTA: A motivação do participante pode afetar substancialmente o desempenho. Ofereça incentivo verbal consistente durante todo o teste para promover esforço máximo. - Pare a gravação dos dados após cada tentativa. Ajuste o nível da polia e a condição de carga de acordo com a sequência estabelecida na etapa 3.6.
- Retome a gravação dos dados e repita as etapas 3.8–3.9 até que todas as oito combinações de nível da polia e carga tenham sido concluídas.
- Monitore o participante durante todo o teste e repita tentativas afetadas por movimento excessivo do braço ou esforço incompleto.
- Revise o traçado de aceleração após cada tentativa.
NOTA: Repita tentativas que apresentem picos iniciais de aceleração anormalmente baixos, oscilações excessivas ou movimento contínuo do smartphone entre as contrações, pois essas condições podem comprometer a qualidade dos dados. - Registre anotações para cada tentativa, incluindo tentativas repetidas ou excluídas, para facilitar a análise subsequente dos dados.
4. Uso do ergômetro de padrão ouro
- Configurar o ergômetro padrão-ouro
- Ligue o computador e inicie o software de aquisição de dados. Abra o arquivo de procedimento do sistema de alavanca de modo dual.
- Defina o offset de força para 10 e o offset de comprimento para 9 na unidade de controle da alavanca.
- Ligue o sistema de alavanca de modo dual e a unidade de aquisição de dados.
- Verifique o funcionamento adequado do motor girando suavemente a alavanca e confirmando a presença de resistência.
- Passe 40 cm de fio de aço multifilamento pelo segundo orifício a partir da base da alavanca e fixe o fio usando um grampo.
- Passe a extremidade oposta do fio pelo suporte para o dedo e fixe o fio usando um grampo.
- Fixe o sistema de alavanca de modo dual ao quadro, a 3 polegadas à frente do apoio de braço.
- Fixe o antebraço do participante ao apoio de braço e posicione o polegar dentro do suporte para o dedo.
- Deslize o braço do participante para frente até que o polegar atinja a flexão máxima e o cabo esteja sob leve tensão.
- Ajuste a tira do antebraço o suficiente para impedir movimentos do braço nas direções anterior ou lateral.
- Configurar as configurações de aquisição de dados
- Abra Scan Control Device Dev6.
- Defina Número de Amostras para 60.000.
- Defina Amostras de Média para 1.
- Defina Período de Amostragem para 0,0001.
- Defina Período de Conversão para 0.
- Defina Amostras Pós-Gatilho para 0.
- Defina Fonte do Gatilho de Referência para /Dev6/PFI1.
- Defina Tipo 2x para Digital.
- Defina Alavanca1 2x para 0.
- Defina Alavanca2 2x para 0.
- Defina Modo para One Shot.
- Defina Retornar Imediatamente para Desativado.
- Defina Gatilho de Início para Desativado.
- Defina Fonte do Gatilho para /Dev6/PFI0.
- Defina Relógio de Amostragem para Desativado.
- Defina Fonte do Relógio para /Dev6/PFI7.
- Defina Relógio de Conversão para Desativado.
- Defina Fonte do Relógio de Conversão para /Dev6/PFI2.
- Selecione Canal 1 + Canal 2 em Selecionar Canais para Varredura.
- Clique em Iniciar em Scan Control Device e instrua o participante a contrair o polegar o mais rápido e com a maior força possível.
NOTA: A motivação do participante pode afetar significativamente o desempenho. Forneça encorajamento verbal consistente durante todo o teste para promover esforço máximo. - Clique em GetWaves e salve os dados resultantes usando o identificador do participante e o valor atual do offset de força.
NOTA: Para a primeira contração, o offset de força é 10. - Reduza o offset de força em incrementos de 1,0.
NOTA: Progressão de exemplo: 10,0 > 9,0 > 8,0. - Repita os passos 4.6–4.8 até que o motor não ofereça resistência perceptível ao movimento do polegar.
- Extraia os valores de força de pico e velocidade de pico de cada tentativa usando o procedimento de análise descrito em Arquivo de Código Suplementar 2.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
Dados de força–velocidade e potência–velocidade foram coletados de uma amostra de estudantes universitários (N = 15) utilizando tanto o ergômetro padrão-ouro quanto o equipamento de baixo custo, a fim de avaliar as saídas funcionais de cada sistema sob um protocolo experimental idêntico. Os dados individuais dos sujeitos são apresentados na Figura 1, e os dados resumidos para cada aparelho estão mostrados na Figura 3.
O equipamento de...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
Um aparelho de baixo custo foi validado como uma alternativa aos ergômetros padrão-ouro para medir as relações força-velocidade e potência-velocidade dos músculos humanos em sala de aula.
Os resultados de validação apoiam a afirmação de que um equipamento de baixo custo, e portanto mais acessível do ponto de vista econômico e tecnológico, pode gerar medições estatisticamente indistinguíveis daquelas obtidas com um ergômetro padrão-ouro. A capacidade do equipamento de baixo custo de gerar relaç...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Divulgações
Os autores não têm divulgações a declarar.
Agradecimentos
Os autores agradecem aos estudantes matriculados em Biologia do Músculo (UML BIOL4890, 2023–2025) e aos estudantes da Lawrence High School (Lawrence, MA) por participarem do projeto final que serviu de base para esta tese de honra (GC). Também agradecem a Matthew Borokowski, da Aurora Scientific, pelo apoio contínuo, e a Victoria Flint e Samuel DeLap pelos esforços iniciais no desenvolvimento e implantação do módulo de flexores dos dedos para o curso da UML. Os autores também agradecem a Daniel Bartlett e Darrell La pela assistência com abordagens de análise. Financiado por uma bolsa da UMass Lowell Honors College (para GC) e pela National Science Foundation (prêmio 2217246), bem como por verbas iniciais da UMass Lowell (para NK).
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| Pesos de 1,25 kg | NEXO Fitness | ASIN: B09JHQ6QB8 | Pode ser substituído por pesos genéricos de aproximadamente 1-2 kg quantidade necessária: 2 |
| Correia de sincronização para impressora 3D | Correia para impressora 3D de 10 m | ASIN: B08974S1CC | Pode ser substituída por correias genéricas de sincronização para impressora 3D: passo de 2 mm, largura de 6 mm, feitas de borracha e fibra de vidro quantidade necessária: 1 |
| 3DPart1 - Engrenagem Interna | N/A | N/A | Consulte os arquivos STL suplementares - Imprimir em ABS quantidade necessária: 1 |
| 3DPart2 - Engrenagem Externa | N/A | N/A | Consulte os arquivos STL suplementares - Imprimir em ABS quantidade necessária: 1 |
| 3DPart3 - Chave | N/A | N/A | Consulte os arquivos STL suplementares - Imprimir 3-5 vezes em ABS quantidade necessária: 1 |
| 3DPart4 - Suporte de Força | N/A | N/A | Consulte os arquivos STL suplementares - Imprimir em PLA quantidade necessária: 1 |
| Viga de alumínio longa | 80/20 inc | 1020 | 1 in x 2 in x 32 in quantidade necessária: 1 |
| Viga de alumínio curta | 80/20 inc | 1010 | 1 in x 1 in x 12 in quantidade necessária: 2 |
| Fixador para estrutura de alumínio / Parafuso de segurança | 80/20 inc | 4108 | quantidade necessária: 3 |
| Protetor de braço | FEATOL | ASIN: B0CGX8QZ3C | Pode ser substituído por um protetor de braço genérico quantidade necessária: 1 |
| Bloco de cloreto de polivinila celular para apoio de braço | Azek board | 8/4 X Thickness Traditional Only | 14 in x 6 1/2 in x 3/4 in quantidade necessária: 14 |
| Gateadores | Rewoalzx | ASIN: B0FB3VYV3N | quantidade necessária: 2 |
| Mancais de esferas de aço com liga de cromo | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | Dimensões: diâmetro interno 10 mm, diâmetro externo 22 mm, largura 6 mm. quantidade necessária: 1 |
| Excel/Folha de cálculo | Microsoft | Excel | Pode ser substituído por qualquer software de planilha quantidade necessária: 1 |
| Protetor de dedo | Sopito | ASIN: B0B5C6RWR4 | Pode ser substituído por um protetor de dedo genérico quantidade necessária: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Utilizado com equipamentos da Aurora Scientific e para cálculo de a/Fmax. quantidade necessária: 1 |
| Placa grande de cloreto de polivinila celular | Azek board | 8/4 X Thickness Traditional Only | 6 3/4 in x 7 in x 3/4 in quantidade necessária: 2 |
| Eixo metálico | Genérico | ASIN: B0CC8T8X77 | Haste de aço com 9,97 mm de espessura e 45 cm de comprimento. quantidade necessária: 1 |
| Fio de aço multifilamentar | Catch All Tackle | ASIN: B00JTWDSQS | Diâmetro de 1,4 mm, classificação de 400 lb quantidade necessária: 2 |
| Suporte para telefone | Tribe | ASIN: B00SXRXUFE | quantidade necessária: 1 |
| Aplicativo Phyphox | Phyphox.org | N/A | Baixar na Apple App Store ou Google Play Store quantidade necessária: 1 |
| Script Python | N/A | N/A | Pode ser baixado: Documento Suplementar 1 muscle_velocity_gui.py quantidade necessária: 1 |
| Placa pequena de cloreto de polivinila celular | Azek board | 8/4 X Thickness Traditional Only | 1 in x 3 1/4 in x 3/4 in quantidade necessária: 1 |
| Smartphone | Apple | IPhone 11 | Pode ser substituído por qualquer smartphone com acelerômetro quantidade necessária: 1 |
| Abraçadeiras para fio de aço | Catch All Tackle | ASIN: B00JTWDSQS | Classificação de 400 lb quantidade necessária: 6 |
| Tampões | Befenybay | ASIN: B0B1C6BPKQ | diâmetro interno 10 mm, diâmetro externo 20 mm, largura 20 mm quantidade necessária: 2 |
Referências
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Reimpressões e permissões
