Este estudo investiga os desafios de navegação espacial enfrentados por idosos com deficiência visual em centros de transporte complexos, utilizando rastreamento ocular e simulações de realidade mista. Os achados demonstram que o declínio neurocognitivo relacionado à idade exige intervenções universais de design baseadas em evidências, incluindo contraste visual aprimorado e geometrias arquitetônicas simplificadas, para preservar a mobilidade independente.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de investigação
Pesquisa sobre Sistemas Inclusivos de Orientação em Centros de Transporte para Idosos com Deficiência Visual
Neste artigo
Resumo
Resumo
À medida que a demografia global se transforma em uma sociedade cada vez mais envelhecida, a preservação da mobilidade independente e da navegação espacial emergiu como uma prioridade crítica de saúde pública. Este estudo investiga os comportamentos de exploração espacial de idosos com deficiência visual em terminais aeroportuários complexos, utilizando tarefas reais de orientação combinadas com tecnologia integrada de rastreamento ocular. Por meio de uma análise comparativa entre um grupo idoso com deficiência visual e um grupo controle com visão mais jovem, essa pesquisa quantifica o esforço de navegação por meio de mapas de calor da velocidade angular (AV) do olhar, duração da orientação e distribuição do olhar. Resultados experimentais indicam que adultos idosos com deficiência visual apresentam AV visual significativamente maior em todas as seções de navegação, fenômeno caracterizado aqui como uma resposta comportamental compensatória ao declínio da função visuoespacial. No entanto, esse mecanismo compensatório demonstra um "ponto de saturação" em interseções estruturalmente complexas, como aquelas com ângulos agudos de conexão, onde participantes idosos não conseguem ampliar seus esforços exploratórios. A análise revela ainda que entidades dinâmicas de tráfego, especificamente pedestres, criam um efeito de "bloqueio atencional" que suprime desproporcionalmente a consciência periférica em navegadores mais velhos. Correlacionando esses marcadores comportamentais com indicadores clínicos, incluindo Desvio Médio (DM), Desvio Padrão de Padrão (PSD) e Campo de Visão Útil (UFOV), este artigo estabelece uma estrutura lógica para o desenho inclusivo baseado em evidências. As recomendações focam na simplificação geométrica dos nós de trânsito, redundância multissensorial e integração de tecnologias de assistência adaptativa para mitigar a "pressão ambiental" sobre o cérebro envelhecido.
Introdução
A transição global para uma sociedade cada vez mais envelhecida representa um desafio profundo e multidisciplinar para infraestrutura urbana, saúde pública e engenhariaarquitetônica. De acordo com a Organização Mundial da Saúde (OMS), a população de indivíduos com 65 anos ou mais está matematicamente projetada para atingir 1,6 bilhão globalmente até 2050. Em paralelo a essa mudança demográfica está um aumento notável nos défices sensoriais e cognitivos relacionados àidade 3. A Comissão Global de Saúde da Lancet indica que aproximadamente 1,1 bilhão de pessoas viviam com perda de visão não tratada em 2020, um número que se espera que suba para 1,8 bilhão até 2050. Na verdade, estatísticas epidemiológicas sugerem que uma pessoa no mundo fica funcionalmente cega a cada 5 s5. Apesar dessas tendências demográficas significativas, idosos com deficiência visual continuam estruturalmente marginalizados. É fundamental reconhecer que "adultos idosos com deficiência visual" não constituem um grupo homogêneo; Na verdade, eles representam uma população altamente diversa, caracterizada por variáveis que se cruzam, incluindo graus variados de progressão da perda sensorial, reservas cognitivas de base, restrições de mobilidade física concomitantes e diferentes sistemas de apoiosocioeconômico 6.
Para analisar sistematicamente a interação entre navegadores envelhecidos e ambientes construídos complexos, é essencial ancorar o discurso na seminal "Hipótese da Docilidade Ambiental" de M. Powell Lawton, originalmente conceituada em 19687. Esse modelo ecológico do envelhecimento postula uma interação dinâmica entre competência pessoal (saúde biológica, capacidade sensorial e cognição) e pressão ambiental (as exigências impostas ao indivíduo pelo ambiente). O axioma fundamental é que, à medida que a competência interna de um indivíduo diminui, as características do seu ambiente físico explicam uma parcela significativamente maior de seus resultadoscomportamentais 9. Em centros espaciais complexos como aeroportos, sistemas de localização existentes impõem um "imposto de navegação" desproporcionalmente alto, tornando a mobilidade independente quase impossível e causando "exclusão ambiental" direta10,11.
A navegação espacial é uma função cognitiva complexa coordenada pelo circuito hipocampo-entorrinal, frequentemente descrito como o Sistema de Posicionamento Global (GPS) interno do cérebro12. Pesquisas marcantes na Nature and Science identificaram neurônios especializados, como células de grade e células de lugar, que permitem a construção de mapas cognitivosinternos 13. No entanto, à medida que o cérebro envelhece, essas representações neurais se tornam cada vez maisinstáveis 14. Estudos de ressonância magnética funcional (fMRI) de alta resolução demonstram que idosos apresentam menor similaridade de padrões neurais ao recuperar informaçõesespaciais 15,16. Para passageiros idosos com deficiência visual, uma grande maioria dos quais depende de sinalização estática em terminais desconhecidos, sistemas de localização inadequados constituem uma barreira substancial para mobilidade independente e participação social. A longo prazo, essa exclusão espacial e ambiental precipita diretamente consequências graves de mobilidade no mundo real, incluindo isolamento social crônico, transição forçada para um estilo de vida sedentário e consequente aceleração tanto da fragilidade física quanto do declínio cognitivo.
Além disso, adultos mais velhos apresentam uma "desdiferenciação" dos padrões neurais, o que significa que suas representações neurais de diferentes ambientes espaciais se tornam menos distintas, levando a profundas dificuldades na discriminação de distâncias espaciais e na orientação alocêntrica (ou seja, a capacidade cognitiva de mapear e entender a relação entre objetos no espaço independentemente da própria posição física)17,18.
As avaliações tradicionais de orientação dependem principalmente de questionários pós-tarefa ou protocolos observacionais, que frequentemente não capturam a carga cognitiva em tempo real e as mudanças de atenção transitórias dosusuários 19. Além disso, estudos convencionais normalmente avaliam o envelhecimento e a deficiência visual isoladamente, utilizando testes clínicos padronizados que não refletem as demandas dinâmicas e multissensoriais dos grandes centros de transporte. Para preencher essa lacuna metodológica, este estudo propõe uma abordagem integrada que combina rastreamento ocular do mundo real com simulações de deficiência visual em realidade mista (RM). O objetivo principal deste estudo é isolar quantitativamente e avaliar as cargas específicas de navegação impostas a idosos com deficiência visual em um terminal aeroportuário complexo. Ao adotar essa metodologia dual-modal, buscamos descobrir as variáveis visuais e arquitetônicas precisas que precipitam a falha da orientação, traduzindo assim déficits comportamentais em mandatos de design inclusivos e baseados em evidências.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
Todos os procedimentos experimentais envolvendo participantes humanos foram realizados de acordo com a Declaração de Helsinque. O protocolo do estudo foi revisado e aprovado pelo Comitê de Ética em Ciência e Tecnologia da Universidade Tsinghua (Medicina) (Projeto nº QUI 01-20250087). O consentimento informado por escrito foi obtido de todos os participantes antes de sua inclusão no estudo. Os consumíveis e os equipamentos utilizados estão listados na Tabela de Materiais.
Estrutura experimental dual-modal
A metodologia utilizava um sistema de verificação dual-modal para capturar a interseção entre realidade e deficiência. Na primeira fase, os participantes usaram um sistema vestível de rastreamento ocular com frequência de amostragem de 50 Hz. Esse dispositivo capturou dinâmicas de olhar de alta resolução, incluindo frequência sacádica e duração de fixação, enquanto os participantes navegavam independentemente por uma rota terminal real da entrada ao portão. Na segunda fase, headsets de realidade mista (RM) montados na cabeça foram empregados para simular a perda patológica de visão. Utilizando shaders OpenGL em tempo real, o sistema sobrepôs defeitos do campo visual às visões dos participantes do ambiente terminal, replicando as características de Degenerescência Macular (escotoma central), Glaucoma (perda periférica), Retinopatia Diabética (visão irregular) e Retinite Pigmentosa (visão em túnel). Para identificar as variáveis específicas que causam a falha de navegação, foi implementado um projeto padrão de matriz ortogonal L9. Esse desenho estatístico avaliou sistematicamente quatro variáveis independentes, cada uma atribuída a três níveis discretos: densidade de informação (baixa, média, alta), formato de codificação (apenas texto, apenas ícone, híbrido), interferência ambiental (baixa, moderada, severa) e pressão de tempo (nenhuma, moderada, alta). Esses parâmetros geraram nove combinações experimentais simétricas. Além de um cenário de controle de linha de base não ponderado, isso resultou em um total de 10 condições experimentais. Para mitigar os efeitos de aprendizado sequencial e o viés de transferência, a ordem de apresentação desses 10 cenários foi estritamente randomizada para cada participante usando uma estratégia de quadrado latino (Tabela Suplementar 1).
Tarefas de navegação e simulações de deficiência visual
O estudo utilizou um aparelho metodológico de dois níveis. Na primeira fase, os participantes realizaram uma sequência de tarefas padronizadas de orientação real (Entrada → Segurança → Portal, abrangendo uma rota pré-definida aproximada de 450 m) dentro de um terminal aeroportuário de grande porte em funcionamento. Os participantes foram instruídos a navegar no ritmo natural da caminhada, sem solicitar assistência externa. Todas as sessões experimentais foram realizadas sob condições padronizadas de iluminação ambiente diurna (aproximadamente 300–500 lux). Cada sessão durou aproximadamente 30 minutos e incluiu um período obrigatório de adaptação de 5 minutos para permitir que os participantes se acostumassem ao peso do headset e às exibições visuais antes da gravação dos dados. Os dados contínuos de olhar foram registrados em uma frequência de amostragem de 50 Hz. O pré-processamento de dados e a análise operacional eram executados utilizando software dedicado de análise de rastreamento ocular. Durante essa fase, os participantes usavam os óculos de rastreamento ocular mencionados. Antes da navegação, o sistema era calibrado individualmente para cada participante usando um procedimento padrão de calibração de ponto único por meio de sua aplicação controladora complementar. Os testes experimentais começaram somente após o software gerar uma confirmação bem-sucedida da calibração, garantindo um limiar de precisão do mapeamento espacial de <0,5 graus de ângulo visual. Vetores de olhar bruto foram suavizados por meio de um filtro mediano (tamanho da janela = 3 amostras) para isolar o ruído do sinal de alta frequência. As fixações foram definidas operacionalmente usando um algoritmo de identificação por limiar de velocidade (I-VT), com o limiar de velocidade parametrizado em 30 graus/s e duração mínima de fixação de 60 ms. Parâmetros de filtragem de olhar excluíam períodos de perda de sinal superiores a 100 ms, resultantes de piscas ou artefatos de hardware. Na segunda fase, para isolar estritamente o impacto comportamental dos déficits visuais do declínio cognitivo geral relacionado à idade, apenas o grupo controle mais jovem e vidente utilizou os headsets de RM para simular perfis específicos de perda visual patológica. Ao executar shaders OpenGL em tempo real programados sob medida (desenvolvidos dentro de um motor de jogo multiplataforma padrão), o sistema MR sobrepôs filtros visuais ao ambiente físico. Antes de cada bloco de simulação, a equipe de pesquisa verificou sistematicamente a ativação do shader e a oclusão precisa do campo visual contra uma grade física padronizada de calibração como um ponto intermediário essencial. Para garantir a replicabilidade, os parâmetros da simulação foram ancorados em modelos oftalmológicos clínicosestabelecidos 20: a Degeneração Macular foi simulada por meio de um escotoma absoluto central ocluindo os 10° centrais do campo visual; Glaucoma e Retinite Pigmentosa foram simulados por diferentes graus de oclusão periférica (visão em túnel restrita a aberturas centrais de 20° e 10°, respectivamente); e a Retinopatia Diabética foi replicada usando escotomas randomizados e fragmentados, com uma redução uniforme de 40% na sensibilidade ao contraste.
Solução metodológica de problemas e controle de qualidade
Para garantir a confiabilidade do protocolo dual, foram implementadas rigorosas medidas de controle de qualidade. Um passo crítico para a fidelidade do rastreamento ocular foi manter um limiar de precisão de mapeamento espacial de <0,5 graus; A deriva de calibração, um desafio comum durante tarefas prolongadas de caminhada no mundo real, foi resolvida agendando checkpoints obrigatórios de recalibração a cada 10 minutos. Para as simulações de realidade mista, manter uma oclusão estável do campo visual apesar do movimento da cabeça dos participantes representou um desafio técnico significativo. Isso foi mitigado usando as capacidades de ancoragem espacial do headset MR para travar rigidamente os shaders à distância interpupilar (IPD) do usuário, e verificando sistematicamente o alinhamento da oclusão contra uma grade física de calibração antes de cada teste.
Cálculo da velocidade angular média
A métrica quantitativa central extraída foi a Velocidade Angular Média (AV) do olhar, servindo como um indicador operacional da intensidade da varredura espacial que potencialmente reflete tanto o esforço exploratório compensatório quanto a incerteza navegacional subjacente. AV foi calculado como a magnitude da taxa de deslocamento angular do vetor de olhar em intervalos de amostragem discretos (Δt = 20 ms, matematicamente correspondente à taxa de amostragem de hardware de 50 Hz). A velocidade angular instantânea, denotada como ω(t), foi calculada usando as coordenadas bidimensionais filtradas do olhar (x, y) no plano visual projetado:
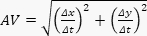 (3)
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
A análise quantitativa dos dados do rastreamento ocular revelou uma disparidade significativa de eficiência entre as coortes primárias, destacando áreas onde o design terminal contemporâneo pode não acomodar adequadamente o envelhecimento neurocognitivo. A análise quantitativa revelou disparidades significativas na eficiência de navegação entre as duas coortes. O grupo idoso com deficiência visual exigiu substancialmente mais tempo para completar a sequência de segurança até o portão em ...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
A transição de dados empíricos brutos para inteligência arquitetônica acionável requer um raciocínio dedutivo rigoroso. Para manter a transparência científica, a discussão a seguir delimita explicitamente entre observações comportamentais diretas medidas em nossos paradigmas de rastreamento ocular e realidade mista, e extrapolações teóricas baseadas na literatura neurocognitiva estabelecida. A principal descoberta teórica dessa pesquisa é a manifestação comportamental do efeito "Teto de ...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Divulgações
Os autores não têm nada a revelar.
Agradecimentos
Os autores gostariam de expressar sua sincera gratidão pelo apoio que tornou possível este estudo. Esta pesquisa foi financiada pela 7ª turma do Ministério da Educação de 2025 do Programa Colaborativo Indústria-Universidade da RPC, especificamente pelo Programa de Fatores Humanos e Ergonomia Kingfar-CES sob o Programa nº 20251109. O agradecimento também é estendido à Academia de Artes e Design de Xiamen da Universidade de Fuzhou e à Xiamen Rekey Medical Technology Co., Ltd. por fornecerem o ambiente colaborativo necessário para conduzir nossas simulações neurocognitivas e de navegação espacial.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
Referências
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.