Este artigo estuda o método de calibração de um rastreador a laser utilizando prismas piramidais para multiplicar a distância da linha de base em um campo de linha de base interno.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de investigação
Um Método de Extensão de Alcance para Laser Tracker para Reduzir o Erro de Abbe
Neste artigo
Resumo
Resumo
Este artigo apresenta um método sistemático de extensão do alcance óptico para calibração de estação total a laser em espaços internos limitados. O método baseia-se na dobra do caminho óptico utilizando prismas piramidais e é projetado para reduzir quantitativamente o erro de Abbe. Ambas as abordagens permitem a realização de medições em dois alcances para estações totais a laser dentro de um espaço de linha de base interno restrito. Os resultados experimentais revelam que testes de calibração realizados ao longo de uma distância de 80 m com dois prismas piramidais apresentam um erro indicado máximo de -36,0 µm para a estação total a laser, enquanto a configuração que utiliza um único prisma piramidal apresenta um erro indicado máximo de apenas -2,7 µm. Quando os dois sistemas de medição compartilham um prisma piramidal, o braço de Abbe encurtado reduz efetivamente o erro de Abbe. Além disso, a simetria óptica entre os feixes de luz incidente e emergente suprime ainda mais esse erro, resultando em um erro de medição indicado menor. Dados experimentais relevantes confirmam que a configuração do caminho óptico com um único prisma piramidal oferece maior precisão de medição. Os dados experimentais mostram que o experimento com caminho óptico utilizando um único prisma piramidal apresenta maior exatidão de medição. Esperamos que os resultados relacionados possam servir como referência para medições com múltiplas extensões de alcance utilizando a estação total a laser.
Introdução
À medida que a tecnologia de medição digital continua avançando, a tecnologia de medição mudou gradualmente de medições simples para medições diversificadas. A medição online é uma manifestação direta da medição digital e é fundamental para o desenvolvimento de toda a cadeia industrial1,2,3. O rastreador a laser tem ampla aplicação em medições de precisão espacial em larga escala. Inicialmente foi utilizado no setor militar, como na detecção do tamanho de peças de aeronaves e de ferramentas, e posteriormente passou a ser usado na indústria automobilística, por exemplo, na medição online de carrocerias e modelos, na medição do tamanho de peças e na calibração da posição de montagem4,5. Também possui diversas aplicações na indústria de manufatura de alta precisão, como na calibração de equipamentos de produção automatizados; na calibração de parâmetros dinâmicos, tais como velocidade, trajetória, deslocamento e ângulo de robôs industriais e manipuladores; e na calibração da precisão de deslocamento linear, precisão de deslocamento angular, precisão horizontal e precisão vertical de diversas bancadas de teste. Além disso, é amplamente aplicado na indústria de máquinas-ferramenta, por exemplo, na calibração da precisão de forma e posição, retilineidade, planicidade e cilindricidade de máquinas-ferramenta, bem como no posicionamento e calibração durante o processamento mecânico e a montagem6,7,8,9. Na era do avanço tecnológico acelerado, a precisão na fabricação e montagem de peças está aumentando continuamente; consequentemente, exigências mais rigorosas têm sido impostas à precisão de medição dos rastreadores a laser10,11,12.
A calibração em faixa completa de rastreadores a laser atua como um meio importante para garantir a precisão e confiabilidade de seus resultados de medição. Como um importante dispositivo padrão em larga escala, o rastreador a laser tem atraído ampla pesquisa. Por exemplo: Muralikrishnan et al.13 aplicaram um rastreador juntamente com um espelho refletor para medir erros de posicionamento angular, alcançando uma precisão de 0,16’’, o que supera os métodos convencionais de medição direta. Tian et al.14 apresentaram uma abordagem para estabelecer um sistema de medição distribuído baseado em rastreadores, resolvendo o problema de degradação da precisão desses sistemas com o aumento da distância de medição. Lao et al.15 desenvolveram um dispositivo de detecção leve adaptado para rastreadores, com alta precisão e eficiência operacional. Zhou et al.16 utilizaram o rastreador a laser como instrumento principal de medição para a comissionamento do sistema óptico de nêutrons de um difratômetro de materiais de engenharia, obtendo resultados de medição desejáveis. Yao et al.17 propuseram um método eficiente, preciso e confiável de identificação de erros de eixo rotativo baseado em estação única com rastreador, que pode ser ainda estendido a cenários multieixos. Feng et al.18,19 propuseram um esquema técnico para rastreamento com deriva quase nula do feixe com base em uma estrutura de compressão em dois estágios. Por meio de verificação por simulação, a precisão de medição de coordenadas do sistema de rastreamento a laser foi efetivamente aprimorada para 6,85 partes por milhão (ppm). Wang et al.20 explicaram o princípio de medição de distância por interferometria em rastreadores a laser e propuseram que o rastreamento óptico baseado em detector sensível à posição (PSD), integrado à fusão de múltiplos sensores, pode aumentar efetivamente a precisão posicional dos rastreadores a laser. Maciej et al.21 empregaram uma máquina de medição de coordenadas em larga escala para avaliar o esquema de medição interferométrica do rastreador a laser dentro de um alcance de 15 m e verificaram que esse método apresenta implementação simples.
A faixa típica de medição de um rastreador a laser é de 0–80 m. Atualmente, a calibração em toda a faixa de rastreadores a laser depende principalmente de trilhos-guia ultra-longos combinados com interferômetros a laser. No entanto, os métodos convencionais de calibração em campo de base interna apresentam três limitações críticas. Primeiro, o espaço interno limitado torna impossível instalar trilhos-guia que correspondam à faixa total de medição dos rastreadores a laser. Segundo, a fabricação de trilhos-guia ultra-longos envolve alta dificuldade de produção e introduz erros geométricos significativos, o que degrada ainda mais a precisão da calibração. Terceiro, o deslocamento entre os caminhos ópticos de medição pode introduzir um erro de Abbe considerável, difícil de suprimir em configurações tradicionais. Além disso, fatores ambientais também afetam o desempenho da calibração. Portanto, é urgente desenvolver um método de calibração compacto e de alta precisão que possa simultaneamente estender a faixa de medição e reduzir o erro de Abbe em condições internas restritas.
Este estudo propõe um método de calibração completo, repetível e apoiado teoricamente que simultaneamente alcança a extensão de faixa e reduz o erro de Abbe. O método inclui o projeto óptico, modelagem de erros, operação passo a passo e validação experimental, o que fornece uma solução prática para a calibração de rastreadores a laser em toda a faixa em ambientes internos restritos.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
Este estudo não envolve participantes humanos, experimentos com animais nem questões éticas relacionadas, e não é necessária aprovação ética. Todos os conteúdos de pesquisa e operações experimentais estão em conformidade com as normas acadêmicas relevantes e os padrões de pesquisa científica.
Esquema experimental
A Tabela de Materiais lista os instrumentos e equipamentos utilizados nesta pesquisa. Figura 1 é um diagrama de extensão de alcance para o rastreador a laser com prisma duplo em pirâmide. O interferômetro a laser e o rastreador a laser, respectivamente, utilizam um prisma em pirâmide independente para alcançar a extensão de alcance, e o método proposto necessita ajustar os trajetos ópticos do interferômetro a laser e do rastreador a laser.
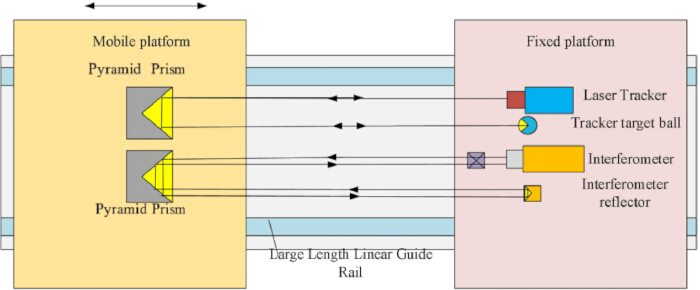
Figura 1: Diagrama de extensão de alcance de um rastreador a laser com um prisma de pirâmide dupla. Clique aqui para visualizar uma versão maior desta figura.
Figura 2 é um diagrama de extensão de alcance do rastreador a laser com um único prisma de pirâmide, no qual o interferômetro a laser e o rastreador a laser compartilham um prisma de pirâmide para alcançar a extensão de alcance. O método proposto exige ajustar os trajetos ópticos do interferômetro a laser e do rastreador a laser para dentro de um prisma de pirâmide, respectivamente.
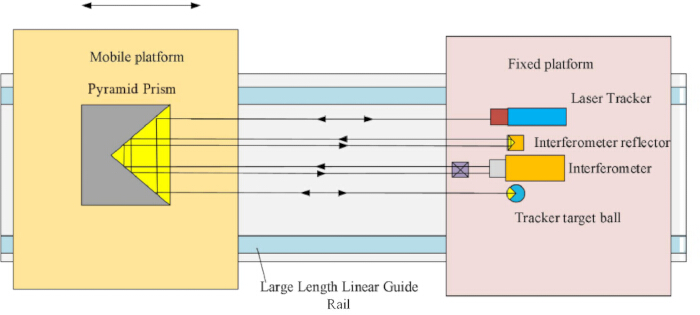
Figura 2: Diagrama de extensão do alcance do rastreador a laser com um único prisma de pirâmide. Clique aqui para visualizar uma versão maior desta figura.
Os rastreadores a laser convencionais geralmente possuem uma faixa de medição de 0–80 m, e os trajetos ópticos ilustrados na Figura 1 e na Figura 2 são empregados separadamente para realizar medições em toda a faixa no rastreador a laser.
Passos da medição
Este artigo expõe enfaticamente o sistema de medição com um único prisma piramidal, e o sistema de medição com dois prismas piramidais pode ser simplificado com base nesse.
Figura 3 é um diagrama experimental do sistema de calibração do rastreador a laser com um único prisma de pirâmide, que consiste principalmente nas seguintes partes: 1-trilho guia linear, 2-plataforma fixa, 3-plataforma móvel, 4-interferômetro a laser, 5-rastreador a laser, 6-interferoscópio do interferômetro, 7-refletor do interferômetro, 8-esfera alvo, 9-prisma de pirâmide.
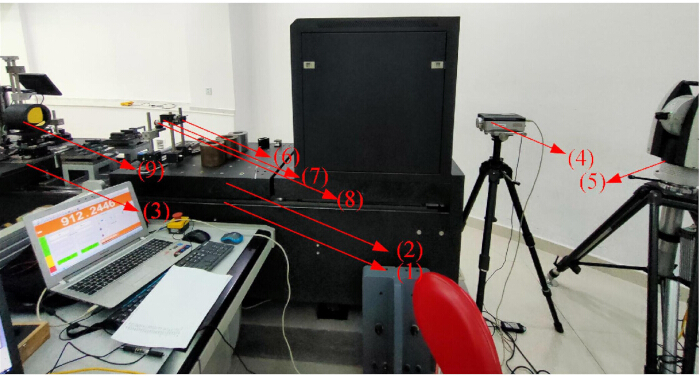
Figura 3: Diagrama experimental do sistema de calibração do rastreador a laser com um único prisma de pirâmide. 1: trilho de guia linear, 2: plataforma fixa, 3: plataforma móvel, 4: interferômetro a laser, 5: rastreador a laser, 6: sistema de trilho de guia, interferoscópio do interferômetro, 7: refletor do interferômetro, 8: esfera alvo, 9: prisma de pirâmide. Clique aqui para visualizar uma versão maior desta figura.
Figura 4 é um fluxograma para a construção de um sistema de calibração de rastreador a laser, dividido em quatro etapas principais.
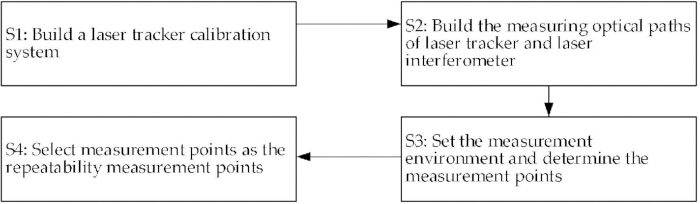
Figura 4: Fluxograma do estabelecimento do sistema de calibração com um rastreador a laser. Clique aqui para visualizar uma versão maior desta figura.
Construção de um sistema de calibração para rastreador a laser
O sistema de calibração utilizado para o rastreador a laser é ilustrado na Figura 3. No sistema de calibração, o sistema de trilhos-guia do campo de linha de base interna consiste em um trilho-guia linear, no qual há uma plataforma fixa. Um interferômetro, interferoscópio, refletor do interferômetro e esfera-alvo são montados na plataforma fixa. Há também uma plataforma móvel no trilho-guia linear, e o prisma em forma de pirâmide é fixado nela. O interferômetro a laser e o rastreador podem ser posicionados na plataforma fixa ou no solo ao redor da plataforma fixa, mediante braquetes apropriados. As posições do interferômetro a laser e do rastreador a laser podem ser ajustadas. As posições do interferoscópio, do refletor do interferômetro e da esfera-alvo na plataforma fixa são ajustáveis, assim como a posição do prisma em forma de pirâmide na plataforma móvel.
Montagem dos caminhos ópticos de medição
Os caminhos ópticos dos dois instrumentos são dispostos de modo que o feixe do rastreador seja direcionado através do prisma de pirâmide até a esfera-alvo, enquanto o feixe do interferômetro é guiado pelo mesmo prisma até seu refletor correspondente, garantindo leituras normais e confiáveis de ambos os dispositivos. O software de medição e análise de dados utilizado neste artigo é um analisador espacial. Antes de montar o caminho óptico do rastreador a laser, o dispositivo deve ser configurado no modo de travamento a laser por meio do software. Nesse caso, o rastreador a laser não busca automaticamente o centro do prisma de pirâmide.
O trilho de guia linear apresenta diferentes erros de retilineidade em posições distintas ao longo de seu comprimento. A luz emitida pelo rastreador e pelo interferômetro é recebida e refletida pelo mesmo prisma em pirâmide, reduzindo assim a distância entre seus trajetos ópticos. Os dois trajetos ópticos são dispostos de forma quase colinear, minimizando efetivamente o erro de Abbe nos resultados da medição; além disso, quando o trajeto óptico emitido pelo rastreador a laser está próximo ao do interferômetro, a influência dos erros de retilineidade do trilho de guia linear em diferentes posições sobre os resultados da medição pode ser evitada quando o prisma em pirâmide se move ao longo do trilho de guia linear por meio da plataforma móvel. Quando o trajeto óptico emitido pelo rastreador a laser está infinitamente próximo ao do interferômetro a laser, o erro de planicidade do trilho de guia linear exerce a mesma influência sobre os resultados da medição do rastreador a laser e do interferômetro a laser; em comparação com o método de medição em que a luz emitida pelo rastreador e a luz emitida pelo interferômetro são recebidas e refletidas por prismas em pirâmide diferentes, respectivamente, o método de medição com o mesmo prisma em pirâmide pode melhorar e reduzir erros de medição, aumentando a precisão da medição. Durante o movimento do prisma em pirâmide, as leituras dos dois dispositivos tendem a ser iguais, o que ajuda a garantir a confiabilidade dos resultados de calibração do rastreador a laser e reduz o risco de julgamentos incorretos.
O espaçamento entre feixes foi medido utilizando uma régua de aço; adicionalmente, o ângulo de inclinação foi medido com um autocolimador a laser, dispositivo capaz de medir o ângulo horizontal de rotação e o ângulo vertical de inclinação do trilho guia: a rotação horizontal do trilho guia é de 234 µm, o que equivale a aproximadamente 48 segundos de arco; a distância de desvio é de 46,54 mm quando o braço de Abbe é de 200 mm, e de 1,163 mm quando o braço de Abbe é de 5 mm. Portanto, o ângulo de inclinação pôde ser medido e obtido. Além disso, a paralelismo do trajeto óptico foi avaliado pela retilineidade do trilho guia. Para a medição do erro de indicação, cada medição foi realizada como uma única leitura, seguida por dois conjuntos separados de medições sem média. Para a medição de repetibilidade, foram realizadas 10 leituras a cada vez. Todos os pontos de medição permaneceram no modo de medição de ponto estável por 2 s. Os critérios de aceitação para o ajuste do trajeto óptico baseiam-se nos valores legíveis do rastreador a laser e do interferômetro a laser KLA. Deve-se observar que o prisma em si não reduz o erro de Abbe; ao contrário, minimiza o erro de Abbe aproximando infinitamente as linhas médias da luz incidente e emergente, reduzindo assim o braço de Abbe quando um único prisma é utilizado na montagem do sistema de trajeto óptico.
Planejamento dos trajetos ópticos de dois dispositivos
O esquema do trajeto óptico (Figura 2) adotado pelo interferômetro a laser é o seguinte: a luz emitida pelo interferômetro entra no prisma de pirâmide através do interferoscópio, é refletida pelo prisma em direção ao refletor do interferômetro e, em seguida, refletida de volta ao prisma através do refletor. O feixe de luz que retorna ao prisma de pirâmide é novamente refletido pelo prisma e, então, interfere com o grupo do interferoscópio, retornando em seguida ao interferômetro a laser. O trajeto percorrido pelo laser emitido pelo rastreador é o seguinte: a luz laser entra no prisma de pirâmide, é refletida em direção à esfera-alvo e, em seguida, refletida de volta ao prisma através da esfera-alvo. O feixe de luz que retorna ao prisma de pirâmide é novamente refletido pelo prisma de pirâmide e retorna ao rastreador.
Os trajetos ópticos do interferômetro a laser e do rastreador são alinhados paralelamente de forma precisa, permitindo que seus feixes emergentes respectivos entrem no mesmo prisma de pirâmide, minimizando assim o impacto do erro de Abbe nos resultados das medições. Os trajetos ópticos do interferômetro a laser e do rastreador a laser podem estar no mesmo plano horizontal ou vertical. Durante a calibração, é preferível que os dois trajetos ópticos estejam no mesmo plano vertical. Quando o trajeto óptico do interferômetro a laser e o trajeto óptico do rastreador estão no mesmo plano vertical, os dois dispositivos são dispostos de maneira escalonada (na direção vertical, o interferômetro a laser está localizado acima ou abaixo do rastreador a laser, e na direção horizontal, o interferômetro a laser está localizado à frente ou atrás do rastreador a laser). Ao longo da direção do comprimento do trilho de guia linear, recomenda-se que o interferômetro seja posicionado à frente do rastreador a laser. Esse arranjo contribui para maior precisão e exatidão na calibração.
As posições dos dois dispositivos são ajustadas para coincidir com as posições planejadas do caminho óptico e do prisma de pirâmide, de modo que a luz emitida pelo interferômetro e a luz emitida pelo rastreador entrem no mesmo prisma de pirâmide. O prisma de pirâmide é posicionado à frente do interferômetro e do rastreador. Ao ajustar a posição, as posições do interferômetro a laser e do interferoscópio são ajustadas primeiro, de forma que a luz emitida pelo interferômetro a laser atravesse o interferoscópio e depois entre no prisma de pirâmide. Em seguida, a posição do rastreador é ajustada para que a luz emitida pelo rastreador a laser entre no prisma de pirâmide. O prisma de pirâmide é transladado para frente e para trás, os ângulos de arfagem e de torção do interferômetro a laser são ajustados, o modo automático de recepção de luz do rastreador a laser é desativado por meio de software e os ângulos de arfagem e de torção da cabeça a laser do rastreador são ajustados manualmente, de modo que o caminho óptico do interferômetro a laser e o caminho óptico do rastreador fiquem paralelos à trajetória de movimento do prisma de pirâmide.
Determine as posições do refletor do interferômetro e da esfera-alvo com base na presença de leituras nos dois dispositivos, e avalie se ambos estão fornecendo leituras. Caso um deles não apresente leituras, repita os passos anteriores para determinar a posição do refletor do interferômetro no interferômetro a laser que está fornecendo leitura e a posição da esfera-alvo no rastreador a laser que está fornecendo leitura. O refletor do interferômetro e a esfera-alvo podem ser dispostos de maneira escalonada (da esquerda para a direita e de cima para baixo). A posição vertical, a posição horizontal e o ângulo de ajuste do refletor do interferômetro são reguláveis, assim como a posição vertical, a posição horizontal e o ângulo de ajuste da esfera-alvo. Quando os dois dispositivos são dispostos horizontalmente, e o refletor do interferômetro e a esfera-alvo também estão dispostos horizontalmente, o interferoscópio é colocado à frente do interferômetro, o refletor do interferômetro é posicionado entre o interferômetro a laser e o rastreador, e a esfera-alvo é colocada no lado do interferômetro a laser oposto ao refletor do interferômetro. Quando os dois dispositivos são dispostos de maneira escalonada, o interferômetro a laser é colocado abaixo do rastreador a laser, o conjunto do interferoscópio é posicionado à frente do interferômetro, o refletor do interferômetro é colocado acima do interferômetro a laser e abaixo do rastreador, e a esfera-alvo é posicionada abaixo do interferômetro a laser (consulte Figura 3), com o objetivo de atenuar os efeitos do erro de cosseno e das desvios de retilineidade introduzidos pela guia linear durante o movimento da plataforma móvel.
Configuração do ambiente de medição e determinação dos pontos
Dada a duração limitada da medição, os parâmetros ambientais para o interferômetro e o rastreador são definidos como: temperatura 20 °C, pressão atmosférica 1013.3 hPa e umidade relativa 50% RH. O rastreador a laser é configurado no modo de medição por interferência no software antes da coleta de dados. Mova o prisma piramidal para cada ponto de medição sucessivamente para obter os resultados de medição do rastreador e do interferômetro a laser.
Na direção longitudinal do trilho de guia linear, a cada 1 m há um ponto de medição; durante o processo de medição, o prisma de pirâmide é movido sucessivamente a cada ponto de medição por meio da plataforma móvel, a fim de obter os resultados de medição dos dois dispositivos em cada ponto, até que não haja mais dados provenientes do interferômetro ou do rastreador. Os dados medidos em todos os pontos de medição são considerados o primeiro conjunto de dados de medição, no qual os valores medidos pelo interferômetro em todos os pontos de medição são os valores nominais, e os valores medidos pelo rastreador em todos os pontos de medição são os valores reais; a plataforma móvel é movida até o primeiro ponto de medição para adquirir repetidamente os dados dos dois dispositivos nesse primeiro ponto, e então o prisma de pirâmide é movido sucessivamente a cada ponto de medição para adquirir repetidamente os dados do segundo grupo do interferômetro a laser e do rastreador a laser.
Seleção dos pontos de medição como pontos de medição de repetibilidade
Vários pontos de medição são selecionados como pontos de medição de repetibilidade, e o prisma em forma de pirâmide é movido para cada ponto de medição subsequente para obter os resultados de medição do rastreador. As posições dos pontos de medição de repetibilidade são escolhidas aleatoriamente e preferencialmente localizadas na extremidade traseira. Três pontos de medição de repetibilidade são selecionados para a coleta de dados.
Redução do erro de Abbe
No sistema de calibração do rastreador a laser, o refletor utilizado é um prisma. Duas das suas três superfícies refletoras são mutuamente perpendiculares, permitindo que a luz incidente seja redirecionada em 180° e retornada. Os feixes de luz que incidem no prisma em forma de pirâmide são refletidos externamente em todas as superfícies. Em comparação com um prisma piramidal sólido, pode eficazmente evitar a influência da dispersão do comprimento de onda e do trajeto óptico causada pela incidência do feixe de luz do ar para o vidro; o erro angular do prisma piramidal dentro da faixa de ±10° é de 0,2″, de modo que o prisma piramidal pode gerar uma luz paralela mais precisa e reduzir o erro de Abbe; o diâmetro da face final é de 100 mm e a refletância individual é de 0,92, garantindo que o feixe de luz emitido pelo interferômetro possa ser recebido pelo receptor do interferômetro a laser após ser refletido pelo prisma piramidal, e que o feixe de luz emitido pelo rastreador possa ser recebido pelo receptor do rastreador a laser após ser refletido pelo mesmo prisma piramidal; o interferômetro a laser é composto por um transmissor e um receptor. O transmissor emite o feixe de luz, e o receptor recebe o feixe de luz refletido de volta ao interferômetro a laser; de forma análoga, o rastreador é composto por um transmissor e um receptor. O transmissor é usado para emitir o feixe de luz, e o receptor é usado para receber o feixe de luz refletido de volta ao rastreador.
O erro de medição do rastreador é explicado abaixo utilizando um experimento de medição como exemplo. A luz emitida pelo rastreador e a luz emitida pelo interferômetro podem ser recebidas pelo mesmo prisma de pirâmide ou por prismas de pirâmide diferentes, respectivamente. Conforme mostrado em Figura 1, o caminho óptico é aquele em que a luz emitida pelo interferômetro a laser entra em um prisma de pirâmide através do interferoscópio, é refletida pelo prisma de pirâmide e depois entra no refletor do interferômetro; a luz emitida pelo rastreador a laser entra em outro prisma de pirâmide, é refletida por esse prisma e depois entra na esfera-alvo. O erro de Abbe ocorrerá quando a luz a laser do interferômetro e a correspondente do rastreador não estiverem na mesma linha reta. Qualquer inclinação (pitch ou twist) da plataforma móvel pode introduzir erro de Abbe em ambos os sistemas de medição a laser. A medição de inclinação de tal plataforma móvel é caracterizada principalmente por diversos parâmetros, como a retilineidade e planicidade do trilho de guia linear, sendo difícil sua quantificação.
Figura 5 ilustra o esquema do erro de Abbe, no qual o feixe de laser do interferômetro atua como trajetória de referência, enquanto o do rastreador a laser atua como trajetória de medição. Existe uma distância de desvio L (braço de Abbe) entre os dois feixes de laser. Como a plataforma móvel inclina no espaço, um ângulo de desvio α é gerado, resultando em um valor de erro de Abbe T. A relação geométrica é expressa da seguinte forma:
tan α ≈ T / L. (1)
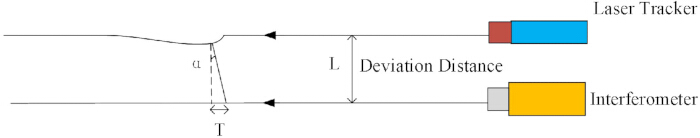
Figura 5: Diagrama esquemático do erro de Abbe medido utilizando o rastreador a laser. Clique aqui para visualizar uma versão maior desta figura.
Tabela 1 mostra os valores do erro de Abbe causados pelo ângulo e pela distância de desvio, obtidos a partir de medições com uma régua de aço. Esses resultados indicam que a distância entre o feixe de luz e os dois instrumentos tem o efeito dominante sobre o erro de Abbe resultante. Além disso, os resultados da Tabela 1 demonstram que a sensibilidade ao erro de Abbe do braço de Abbe de 200 mm é 40 vezes maior do que a do braço de Abbe de 5 mm (0,96 mm/arcsegundo versus 0,024 mm/arcsegundo), o que verifica que encurtar o braço de Abbe pode reduzir significativamente o efeito de amplificação dos erros de inclinação angular e alcançar uma redução acentuada do erro de Abbe. Ao utilizar um prisma de dupla pirâmide, a distância de deslocamento entre os feixes de luz é aproximadamente 200 mm. No entanto, quando um prisma de pirâmide simples é usado neste estudo, dois instrumentos compartilham o mesmo prisma de pirâmide, o que permite ajustar a distância de desvio entre os feixes para menos de 5 mm e reduzir o impacto do erro de Abbe em quarenta vezes. E a influência causada pela inclinação da plataforma móvel é grandemente reduzida no caso de um prisma de pirâmide.
| Ângulo α (″) | Distância de Desvio (mm) | |||
| 5 (Um prisma de pirâmide simples) | 200 (Prisma de dupla pirâmide) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
Tabela 1: Valores de erro de Abbe causados por ângulo e distância de desvio (µm).
Figura 6A mostra a imagem física do prisma em forma de pirâmide, e o trajeto da luz entrando e saindo do prisma em forma de pirâmide é ilustrado na Figura 6B. Conforme representado na Figura 6B, a luz incidente do rastreador é a luz incidente 1, e o feixe emergente é denominado luz emitida 1. O feixe incidente do interferômetro a laser é identificado como Luz incidente 2, e seu feixe emergente é denominado Luz emitida 2. A linha central da luz incidente 1 e da luz emergente 1 no espaço é o caminho óptico integrado 3, e a linha central formada pela luz incidente 2 e pela luz emergente 2 no espaço é o caminho óptico integrado 4. O caminho óptico integrado 3 e o caminho óptico integrado 4 estão relativamente próximos no espaço, e ambos estão próximos ao centro do prisma em forma de pirâmide, o que constitui o fator-chave para reduzir ainda mais o erro de Abbe.
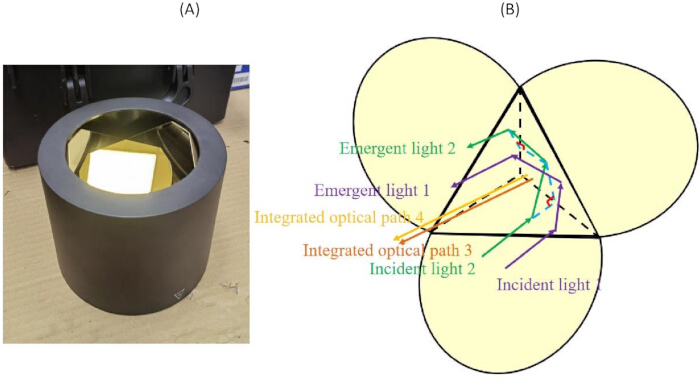
Figura 6: Diagrama esquemático de um prisma piramidal. (A) Imagem física do prisma piramidal. (B) Diagrama do trajeto óptico do prisma piramidal. Clique aqui para visualizar uma versão maior desta figura.
Além disso, deve-se observar que o mecanismo de geração do erro de Abbe é consistente com o de ferramentas de medição tradicionais (por exemplo, paquímetros), ambos decorrentes do comprimento do braço de Abbe. Vários movimentos de torção e arfagem da plataforma móvel provocam desvios entre os valores medidos pelo rastreador a laser e os valores teóricos do interferômetro a laser, e quanto maior o braço de Abbe, maior a discrepância entre os dois. Portanto, este estudo ainda adota a redução do comprimento do braço de Abbe como método primário de compensação. Como sensores de inclinação em tempo real não puderam ser utilizados para correção no experimento, medições comparativas não foram viáveis. Além disso, a análise de incerteza mostra que o impacto do erro angular do prisma nos resultados de medição é quase desprezível.
A análise de incerteza do sistema de prisma de pirâmide simples é realizada considerando cinco aspectos: erro do interferômetro a laser, erro de compensação ambiental, erro angular do prisma, erro de retilineidade do trilho guia e erro de alinhamento do feixe, conforme detalhado abaixo: O erro de indicação do interferômetro a laser é (0,03 + 0,5L) µm, e sua incerteza padrão de medição é 2 × 10⁻⁸ × L, portanto, a incerteza padrão introduzida pelo interferômetro a laser é u1 = 1 × 10⁻⁸ × L. A compensação ambiental envolve principalmente três fatores: temperatura, umidade e pressão atmosférica. A incerteza correspondente introduzida é aproximadamente u2 = 5,8 × 10⁻⁸ × L; em detalhes, o erro de medição da temperatura média no caminho óptico do interferômetro a laser é 0,1 °C, tratado como uma distribuição uniforme, resultando em 93,0 × 10⁻8 L × 0,1/sqrt(3) = 5,4 × 10⁻8 L; o erro de medição da pressão do gás no caminho óptico do interferômetro padrão é 11 Pa, tratado como uma distribuição uniforme, resultando em 0,2683 × 10⁻8 L × 11/sqrt(3) = 1,7 × 10⁻8 L; o erro de medição da pressão parcial de vapor d'água no ar no caminho óptico é 40 Pa, tratado como uma distribuição uniforme, resultando em 0,0371 × 10⁻8 L × 40/sqrt(3) = 0,9 × 10⁻8 L. O erro angular do prisma de pirâmide atinge 0,2”, e como o feixe de luz sofre três reflexões internas no prisma de pirâmide, o erro angular abrangente é amplificado por um fator de 3; substituindo o comprimento total de 80 m, u3 é aproximadamente 0, calculado pela fórmula u3 = 80000/cos(3 × 0,2'') mm - 80000 mm. O erro de retilineidade total S do trilho guia é aproximadamente 0,4 mm, e a incerteza de medição correspondente introduzida é dada por u4 = sqrt(800002 + S2) mm - 80000 mm, que também se aproxima de 0 após a substituição dos dados. O erro causado pelo alinhamento do feixe afeta a repetibilidade da medição; para medições com prisma de pirâmide simples, a repetibilidade é considerada 0,4 µm, portanto u5 ≈ 0,4 µm. Combinando os cinco componentes acima, a incerteza expandida para o sistema de medição com prisma de pirâmide simples é obtida como U = 2 × sqrt(u12 + u22 + u32 + u42 + u52), e o ajuste com os dados substituídos resulta em U ≈ 0,2 µm + 0,1 × 10⁻⁶ × L (k = 2), onde k é o fator de abrangência correspondente a um nível de confiança de aproximadamente 95%.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
Os dados experimentais são divididos em quatro partes: um experimento de medição de alcance duplo, um experimento de repetibilidade do rastreador a laser com um prisma de pirâmide dupla, um experimento de medição de alcance duplo e um experimento de repetibilidade do rastreador a laser com um prisma de pirâmide simples.
Ao utilizar o sistema de calibração ilustrado na Figura 1, os feixes emergentes de dois dispositivos são recebidos por prismas de pirâmide separad...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
Este artigo investiga o sistema de calibração e medição para rastreadores a laser e detalha as abordagens de ajuste do caminho óptico para interferômetros a laser e rastreadores a laser quando prismas piramidais são utilizados. O caminho óptico do rastreador a laser é dobrado por meio do prisma piramidal neste trabalho. Independentemente de um ou dois prismas piramidais, quando o prisma piramidal se move uma distância unitária, as leituras do interferômetro e do rastreador a laser mudam em duas distâncias unitárias. Esta...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Divulgações
Os autores não têm nada a declarar.
Agradecimentos
Esta pesquisa foi financiada pela Fundação Nacional de Ciências Naturais da China (51775433).
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| Trilho guia | / | / | guias lineares (54 m de comprimento total) |
| Interferômetro a laser | Renishaw plc | XL-80 | Fornecer dados comparativos (Certificado: 202603107819) |
| Rastreador a laser | Hexagon Group | AT930 | Fornecer dados medidos |
| Prisma | Personalizado | Personalizado | 100 mm de diâmetro (Certificado: CDjd2024-00977) |
Referências
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.