Aqui, propomos uma abordagem baseada em câmera estéreo com realidade aumentada (AR) e registro sem marcadores para auxiliar na extração de dentes supernumerários impactados. Este fluxo de trabalho fornece assistência visual na localização de dentes supernumerários impactados e pode servir como uma abordagem adjuvante viável para uso clínico.
Artigo de método
Navegação por Realidade Aumentada Baseada em Câmera para Auxiliar a Extração de Dentes Supranumerários Impactados
Neste artigo
Resumo
Resumo
A remoção cirúrgica de dentes supranumerários profundamente impactados é um procedimento pediátrico desafiador devido às suas posições ocultas e proximidade com estruturas vitais, como germes dentários e nervos. Os métodos convencionais realizados livremente muitas vezes dependem da reconstrução mental subjetiva de imagens tridimensionais, o que pode levar à remoção excessiva de osso e lesões iatrogênicas. Este estudo apresenta um protocolo padronizado que utiliza um sistema de navegação em realidade aumentada (RA) baseado em câmera para auxiliar na localização de dentes supranumerários impactados. Um fluxo de trabalho digital foi estabelecido mediante a integração de dados pré-operatórios de tomografia computadorizada de feixe cônico (TCFC) com escaneamentos intraorais, criando um plano virtual personalizado para o paciente. Durante a cirurgia, uma câmera de alta resolução captura o campo operatório, e o modelo virtual do dente supranumerário impactado é sobreposto à imagem ao vivo da câmera exibida na tela do computador, fornecendo uma referência visual para auxiliar na localização. A interface de navegação em RA permite aos cirurgiões ajustar a transparência de diversas camadas teciduais para melhorar a observação interna e ajustar com precisão o registro da imagem por meio de um limiar ajustável de confiança na localização. Além disso, o sistema permite fixar a exibição uma vez que o alinhamento mais preciso for alcançado, garantindo estabilidade visual durante manobras críticas. Este protocolo foi demonstrado em um caso clínico envolvendo um paciente com um dente supranumerário profundamente impactado. O resultado preliminar mostrou que o sistema forneceu orientação espacial intuitiva para a localização assistida do dente supranumerário impactado. O fluxo de trabalho mostrou-se clinicamente viável, e nenhuma complicação intraoperatória, como danos às raízes adjacentes, foi observada. Em conclusão, a navegação em RA baseada em câmera pode servir como uma abordagem complementar potencial às técnicas convencionais para a extração assistida de dentes supranumerários impactados. Ao fornecer visualização em tempo real das estruturas internas e controle interativo sobre o registro e a transparência, este protocolo favorece a adoção clínica de inovações digitais em intervenções odontológicas pediátricas complexas.
Introdução
Dentes supranumerários são dentes que excedem o número normal na dentição. Eles representam uma anomalia dentária de desenvolvimento comum e também podem ocorrer como uma manifestação bucal de certas síndromes. Clinicamente, os dentes supranumerários são observados com maior frequência na região anterior da maxila. Alguns dentes supranumerários apenas representam um aumento no número de dentes e podem permanecer assintomáticos; no entanto, também podem causar complicações, incluindo erupção anormal de dentes adjacentes, reabsorção radicular, irregularidades no arco dentário e formação de cistos1,2. Portanto, a remoção cirúrgica geralmente é necessária quando os dentes supranumerários interferem na erupção dos dentes permanentes, representam risco de complicações ou afetam o planejamento de tratamentos posteriores.
O diagnóstico precoce e a intervenção oportuna são fundamentais para o manejo de dentes supernumerários. O momento da intervenção e a seleção da abordagem cirúrgica estão estreitamente relacionados à posição espacial do dente supernumerário. Embora o momento ideal para a remoção permaneça controverso, muitos clínicos favorecem a intervenção precoce em casos que já afetaram a erupção dos dentes permanentes ou que apresentam risco potencial de complicações3,4. A escolha da técnica cirúrgica depende amplamente de exames clínicos e radiográficos. A TCFC é comumente utilizada antes da remoção de dentes supernumerários, pois permite a avaliação tridimensional (3D) do número, posição, morfologia radicular e relação dos dentes supernumerários com as estruturas anatômicas circundantes. Essas informações ajudam a determinar a localização precisa do dente, sua posição labial ou palatina, o grau de impactação óssea e a abordagem cirúrgica apropriada2,5.
Atualmente, a remoção convencional manual depende principalmente da interpretação espacial do cirurgião sobre imagens pré-operatórias e da localização baseada em experiência. Erros na localização podem levar à remoção excessiva de osso e até ao dano das raízes dos dentes adjacentes ou de estruturas anatômicas importantes3,6. Com o desenvolvimento dos conceitos de cirurgia minimamente invasiva e dos avanços na tecnologia digital, guias personalizados tridimensionais, navegação dinâmica, realidade mista e técnicas assistidas por robô têm sido aplicadas na remoção de dentes inclusos complexos ou dentes supranumerários7,8,9,10. Essas técnicas demonstraram potencial para melhorar a localização, reduzir o tempo cirúrgico e diminuir a remoção óssea. No entanto, essas técnicas também apresentam limitações. Guias personalizados tridimensionais geralmente exigem planejamento pré-operatório, processamento de modelo, impressão do guia e pós-processamento, o que pode aumentar o tempo de preparação e a complexidade do fluxo de trabalho. Em hospitais primários ou instituições com equipamentos limitados, a fabricação do guia frequentemente depende de centros externos de processamento, o que pode prolongar ainda mais o tempo de preparação. Sistemas de navegação dinâmica e assistidos por robô geralmente exigem dispositivos adicionais de rastreamento e procedimentos de registro. No espaço operatório intraoral limitado, esses sistemas podem aumentar a complexidade na disposição dos equipamentos e na manipulação cirúrgica, além de afetar o campo de visão do cirurgião e o manuseio dos instrumentos. Embora a realidade mista tenha grande potencial de visualização, a precisão do registro entre o virtual e o real e a estabilidade do rastreamento dinâmico permanecem fatores importantes que limitam sua aplicação clínica. Além disso, o alto custo dos equipamentos e a curva de aprendizado prolongada associada a essas tecnologias podem limitar seu uso generalizado na remoção ambulatorial de dentes supranumerários inclusos.
Para superar essas limitações, o método de RA utilizado neste protocolo adota uma configuração de hardware relativamente simples, composta principalmente por um computador, uma câmera estéreo e um software de navegação de RA. A tecnologia de RA já foi aplicada preliminarmente em procedimentos orais e maxilofaciais, incluindo cistectomia odontogênica, colocação de implantes dentários, cirurgia ortognática, cirurgia de trauma maxilofacial e extração de terceiros molares inclusos, demonstrando potencial para visualização intraoperatória e localização espacial11,12,13,14,15,16. Portanto, este protocolo propõe um método de RA baseado em câmera estéreo, sem marcadores e com registro, para auxiliar na remoção de dentes supranumerários. Pré-operatoriamente, são obtidos dados de TCFC e modelos de escaneamento intraoral para reconstrução tridimensional. Os modelos digitais do dente supranumerário e dos dentes adjacentes são reconstruídos e importados para o sistema de navegação de RA. Durante a cirurgia, a câmera estéreo captura em tempo real o campo cirúrgico. O sistema realiza o registro sem marcadores com base na morfologia da dentição, e o modelo virtual do dente supranumerário é sobreposto à imagem ao vivo da câmera exibida na tela, fornecendo assim uma referência visual intraoperatória para localização. Este fluxo de trabalho é particularmente adequado para dentes supranumerários profundamente impactados, nos quais a localização por meio de cirurgia convencional livre é esperada ser desafiadora.
Protocolo
O procedimento descrito aqui foi aprovado e realizado de acordo com as diretrizes do Comitê de Ética em Pesquisa com Seres Humanos do Hospital de Estomatologia Afiliado da Universidade Médica de Kunming, Kunming, China (Número de Aprovação: KYKQ2025MEC0077). O consentimento escrito foi obtido da paciente e de seu responsável legal para o uso e publicação das imagens clínicas e intraoperatórias.
1. Preparação do instrumento
- Prepare instrumentos estéreis para extração dentária.
- Prepare o equipamento de realidade aumentada, incluindo um computador portátil e uma câmera de alta definição conectada ao computador por meio de USB 3.0.
2. Imagem pré-operatória e preparação do paciente (Figura 1)
- Realize uma reconstrução tridimensional (3D) baseada em tomografia computadorizada de feixe cônico (CBCT) de alta resolução no pré-operatório, com atenção especial à posição do dente supranumerário incluso dentro da maxila e à sua relação espacial com as raízes dos dentes adjacentes e com o feixe neurovascular nasopalatino.
NOTA: Parâmetros de aquisição de CBCT: New Tom 3G; campo de visão: 153,60 mm x 153,60 mm; tamanho da matriz: 512 x 512 pixels; tamanho do vóxel: 0,300 mm; tensão do tubo: 110 kVp; corrente do tubo: 3 mA.- Exporte o conjunto de dados de CBCT no formato DICOM (Digital Imaging and Communications in Medicine) a partir do software de CBCT.
- Abra o software Mimics Medical 21,0, doravante denominado software de reconstrução 3D. Clique em Arquivo > Novo Projeto, importe o conjunto de dados DICOM do paciente e clique em Próximo > Abrir.
- Clique em Segmentar > Nova Máscara. Em Conjuntos Predefinidos de Limiar, selecione Osso (TC) e ajuste a faixa de limiar usando o controle deslizante. Neste caso, defina o valor mínimo como 570 HU e o valor máximo como 3071 HU. Gere uma máscara contendo os dados esqueléticos craniofaciais (nomeada Maxila).
- Clique em Segmentar > Recortar Máscara, arraste a caixa de seleção para limitar a região à maxila e clique em OK.
- Clique em Segmentar > Editar Máscaras, selecione Apagar na janela pop-up e remova os dentes mandibulares em contato com os dentes maxilares nas vistas bidimensional e tridimensional. Obtenha a maxila e a dentição maxilar.
- Reconstrua o dente supranumerário e os dentes adjacentes. Clique em Nova Máscara, selecione Esmael (TC, Criança) em Conjuntos Predefinidos de Limiar e clique em OK para obter os dados da dentição do paciente.
- Clique em Segmentar > Editar Máscaras, selecione Apagar na janela pop-up e remova os dentes desnecessários, deixando apenas o dente supranumerário incluso na região da raiz do incisivo maxilar direito.
- Clique em Segmentar > Editar Máscaras e em Edição em Múltiplas Fatias para refinar a máscara do dente supranumerário.
- Selecione as máscaras da maxila e do dente supranumerário, clique com o botão direito e clique em Calcular Peça para gerar os objetos tridimensionais correspondentes.
- Adquira e corrija os dados do escaneamento intraoral do paciente (Figura 2A).
- Antes da digitalização, calibre o escâner intraoral 3D utilizando o módulo de calibração no software de escaneamento, conforme as instruções do fabricante. Adquira a digitalização da dentição intraoral usando um escâner intraoral 3D (velocidade de escaneamento: 20 quadros/s; precisão por dente: ≤0,01 mm; profundidade de escaneamento: <22 mm) e exporte os dados do escaneamento em formato STL.
- Abra o Geomagic Wrap 2021 (denominado doravante software de processamento de dados de escaneamento 3D).
- Clique em Arquivo > Abrir, selecione o arquivo STL com os dados do escaneamento da dentição maxilar e clique em Abrir.
- Na janela de seleção de unidade, selecione Milímetros e clique em OK.
- Clique em Recortar > Recortar com Curva para remover dados inválidos redundantes e irregulares nas bordas do escaneamento.
- Clique em Polígonos > Preencher Único Buraco > Plano > Ponte para fechar o modelo.
- Clique em Médico da Malha > Aplicar > OK para reparar o modelo.
- Clique em Salvar e selecione STL como tipo de arquivo.
3. Registro dos dados de escaneamento 3D com os dados de reconstrução derivados de CBCT
- No software de reconstrução 3D, clique em Importar > STL e importe o arquivo STL corrigido do modelo de escaneamento intraoral.
- Clique em Alinhar > Registro por Pontos e selecione pontos de referência reprodutíveis correspondentes no modelo de escaneamento intraoral e no modelo de dentição derivado da TCFC. Um mínimo de quatro pontos não colineares é necessário para o registro inicial por pontos, sendo recomendados seis pontos para melhorar a estabilidade do registro. Por exemplo, selecione os pontos dos ângulos mésio-incisais dos incisivos centrais superiores, as pontas dos caninos e as pontas das cúspides mésio-vestibulares ou as fossas centrais dos primeiros molares superiores em ambos os lados. Clique em OK para obter o modelo inicialmente registrado.
- Em Objetos, clique em Contornos Visíveis para avaliar a qualidade do registro nos planos axial, sagital e coronal. O registro satisfatório é determinado quando os contornos da dentição do modelo de escaneamento intraoral e do modelo de dentição derivado da TCFC apresentam sobreposição visual quase completa nas vistas bidimensionais, sem discrepâncias evidentes de translação ou rotação. Se for observada discrepância, ajuste o modelo clicando em Reposicionar > Mover com o Mouse e Rotacionar com o Mouse para obter o modelo final registrado.
- Clique em Arquivo > Exportar > STL Binário > Peça, selecione o modelo do dente supranumerário incluso e o modelo de escaneamento intraoral registrado e clique em Adicionar > Concluir.
4. Isolamento dos dados da dentição anterior para reconhecimento (Figura 2B)
- Abra o software de processamento de dados de escaneamento 3D.
- Clique em Arquivo > Abrir, selecione o arquivo STL dos dados de escaneamento da dentição maxilar e clique em Abrir.
- Na janela de seleção de unidade, selecione Milímetros e clique em OK.
- Clique em Recortar > Recortar com Curva. Clique sequencialmente ao longo da margem gengival para delinear a porção da coroa dos dentes anteriores da maxila, do canino ao canino, e clique em Aplicar > OK.
- No Gerenciador de Modelo, selecione a porção não anterior da coroa, clique com o botão direito e selecione Excluir.
- Clique em Polígonos > Preencher Individual > Plano > Conectar. Selecione a linha de contorno verde, mantenha pressionado o botão esquerdo do mouse, arraste o mouse e selecione o contorno na extremidade oposta para concluir a conexão.
- Clique em Preencher Todos > Aplicar > OK para concluir o fechamento do modelo.
- Clique em Reparação de Malha > Aplicar > OK para concluir a reparação do modelo.
- Clique em Salvar e selecione STL como formato de arquivo.
5. Iniciação da navegação em realidade aumentada
NOTA: Uma câmera Intel RealSense D415 foi utilizada apenas para a aquisição de imagens RGB em 1080p e 30 fps; sua função de detecção de profundidade não foi usada para rastreamento ou registro. Os parâmetros de calibração da câmera foram pré-definidos durante o desenvolvimento do software e utilizados para o registro em realidade aumentada (AR). Nenhuma calibração adicional foi necessária durante o uso posterior. Neste sistema, o registro foi realizado utilizando o modelo tridimensional da dentição anterior específica do paciente como marcador dentário. O sistema comparou o contorno projetado e as características geométricas desse modelo 3D com a dentição anterior do paciente na visualização ao vivo da câmera RGB. Após o registro automático, o modelo virtual do dente supranumerário foi exibido de acordo com sua relação espacial previamente definida em relação ao modelo da dentição anterior.
- Abra o software de realidade aumentada.
- Clique em Importar STL, selecione o modelo do dente supranumerário afetado e o modelo da dentição anterior exportados nas etapas anteriores, clique em OK e depois em Salvar projeto.
6. Preparação pré-operatória
- Coloque o paciente em posição supina e ajuste a cadeira odontológica para a posição cirúrgica.
- Desinfete as regiões intraorais e extraorais com poviodine-iodo a 0,5%.
- Cubra a cabeça, o rosto e o pescoço com campos estéreis, deixando exposta apenas a região desde a ponta do nariz até o ponto submentual.
- Realize anestesia por infiltração local na mucosa bucal e palatina da área cirúrgica utilizando aproximadamente 1,7 mL de articaína hidroclorida a 4% com epinefrina 1:100.000, contendo 68 mg de articaína hidroclorida e 17 µg de bitartarato de epinefrina.
- Cubra o cabo de dados da câmera e o suporte miniatura com uma bainha estéril. Durante a aquisição de imagens, mantenha a câmera a pelo menos 30 cm de distância do campo cirúrgico estéril.
7. Estabelecimento da abordagem cirúrgica com assistência de RA
OBSERVAÇÃO: Realize o procedimento com uma equipe composta por um cirurgião bucal experiente em tecnologia de realidade aumentada, um assistente cirúrgico e um assistente de operação de realidade aumentada.
- Retraia o lábio superior utilizando um afastador e um espelho bucal para expor o campo cirúrgico.
- Abra o software de RA e o arquivo do projeto. Selecione o modelo da dentição anterior e utilize-o como marcador de registro. Clique em Virtual e Navegação > Navegação por Câmera de RA, em seguida selecione a câmera a ser usada para entrar na interface de navegação de RA.
- Após a ativação bem-sucedida do módulo de navegação, a interface de navegação exibe a visualização ao vivo da câmera. O contorno do marcador de registro aparece no centro da tela. Como a câmera está posicionada a uma distância e ângulo em relação ao campo cirúrgico, ajuste manualmente o tamanho e a orientação do marcador de registro para que coincidam com o contorno da dentição na visualização da câmera. Este passo serve apenas como alinhamento inicial; o registro final é concluído automaticamente no passo 7.4.
- Quando a correspondência de características e a confiança na localização atingirem o limiar predefinido (0,7), o sistema conclui automaticamente o registro. A correspondência de características refere-se à concordância entre o contorno projetado e as características geométricas do modelo tridimensional personalizado da dentição anterior do paciente e da dentição anterior visível na visualização ao vivo da câmera RGB.
NOTA: A confiança na localização refere-se à confiabilidade estimada pelo software na localização espacial do marcador dentário na visualização da câmera. O valor limiar de 0,7 representa a qualidade mínima predefinida de rastreamento necessária para aceitar o registro automático. O registro foi considerado bem-sucedido somente quando tanto a correspondência de características quanto a confiança na localização atingiram esse limiar. Esse limiar foi escolhido com base em testes preliminares repetidos para equilibrar reconhecimento rápido e sobreposição estável de RA, mas não representa uma precisão cirúrgica de localização quantitativamente medida. - Após o registro, a cor do contorno do marcador dentário muda de vermelho para verde. De acordo com a relação espacial definida pré-operatoriamente, o modelo virtual do dente supranumerário é sobreposto à imagem ao vivo da câmera e exibido na tela. Neste momento, a posição exibida do modelo dentário virtual indica a localização do dente supranumerário incluso.
- Ajuste o ângulo da câmera para obter uma visualização ideal do modelo virtual para referência intraoperatória. Quando a câmera é lentamente rotacionada, a visualização relativa entre a câmera e o marcador dentário muda. Como a relação espacial entre o modelo do dente supranumerário e o marcador dentário foi definida pré-operatoriamente, a visualização do modelo virtual do dente supranumerário na tela é atualizada de acordo com a visualização da câmera.
- Durante a cirurgia, o assistente de operação de RA deve segurar a câmera usando um suporte miniatura e ajustar continuamente a posição da câmera para que o campo cirúrgico da maxila anterior permaneça centralizado na visualização da câmera e o eixo óptico da câmera seja mantido o mais perpendicular possível à superfície do campo cirúrgico, obtendo assim uma visualização operatória ideal.
- Ajuste a transparência do modelo virtual do dente supranumerário até que o bisturi seja visível sob o modelo na interface de navegação de RA. O cirurgião pode usar os contornos exibidos na tela do modelo virtual sobreposto para estimar os limites aproximados do dente supranumerário real. Em seguida, faça uma incisão mucosa labial de aproximadamente 1 cm, centralizada sobre a região cervical estimada do dente supranumerário, com a incisão orientada aproximadamente perpendicular ao eixo longo do dente supranumerário (Figura 3A). Eleve o retalho mucoperiosteal e exponha o osso que recobre o dente supranumerário.
- Se os instrumentos cirúrgicos frequentemente obstruírem a área de reconhecimento da dentição e interromperem a navegação de RA em tempo real, ative a função de travamento de imagem. Após sobrepor o modelo virtual à imagem ao vivo da câmera, trave sua posição em relação às estruturas anatômicas reais e use a exibição na tela como referência intraoperatória para localizar o dente supranumerário.
NOTA: No caso apresentado, a função de travamento de imagem não foi utilizada, pois a navegação de RA em tempo real permaneceu estável com mínima interferência intraoperatória.
8. Exposição e remoção do dente supranumerário incluso
- Com a ajuda da localização assistida por RA, identifique a posição e os limites aproximados do dente supranumerário real com base nos contornos exibidos na tela do modelo virtual. Utilize uma peça cirúrgica para remover o osso que recobre a área estimada da coroa até que a coroa do dente supranumerário seja exposta (Figura 3B,C).
- Uma vez exposto o dente, realize o corte subsequente e a extração com visualização direta, sem necessidade de orientação adicional por RA.
- Utilize a peça cirúrgica para seccionar a estrutura dentária exposta na direção mésio-distal, separando assim a coroa da raiz e eliminando a resistência. Alternativamente, utilize um elevador dental e pinça mosquito para remover a coroa e a raiz (Figura 3D,F).
- Curete o alvéolo de extração com uma cureta para garantir que nenhum tecido do folículo dentário permaneça.
- Irrique o alvéolo de extração com soro fisiológico estéril para assegurar que não haja fragmentos dentários remanescentes (Figura 3E).
- Fechamento da incisão com suturas não absorvíveis 3-0 e aplicação de pressão com gaze hemostática para alcançar hemostasia.
9. Manejo pós-operatório
- Observe o paciente durante 1 h após a cirurgia e libere-o quando não houver sangramento evidente no local da ferida. Permita que o paciente inicie uma dieta líquida fria 2 h após a cirurgia e progrida gradualmente para uma dieta branda. Instrua o paciente a manter uma higiene bucal rigorosa na área cirúrgica.
- Prescreva cápsulas orais de amoxicilina, 0,5 g duas vezes ao dia durante 3 dias, para profilaxia de infecção pós-operatória. Instrua o paciente a tomar uma cápsula de 0,3 g de ibuprofeno conforme necessário para dor pós-operatória.
- Remova os pontos 1 semana após a cirurgia. Instrua o paciente a monitorar sangramento, dor ou desconforto no local da ferida e a procurar atendimento médico imediatamente caso algum desses sintomas ocorra.
Resultados
Uma paciente do sexo feminino de 17 anos realizou exame de TCFC durante uma consulta ortodôntica, o qual revelou dois dentes supranumerários impactados na região anterior da maxila. Após avaliação pelo ortodontista, foi recomendada a remoção dos dois dentes supranumerários e de um dente decíduo retido. O exame intraoral evidenciou o dente decíduo retido, enquanto nenhum dos dentes supranumerários havia erupcionado na cavidade oral. A TCFC mostrou um dente supranumerário invertido localizado acima do ápice do incisivo lateral superior direito, com impactação óssea completa. O outro dente supranumerário estava localizado no lado palatino entre o incisivo central superior esquerdo e o incisivo lateral superior esquerdo, orientado na direção vestibulopalatina, e não estava completamente recoberto pelo osso; portanto, sua dificuldade de localização era relativamente baixa. Após a explicação completa da condição, plano de tratamento, riscos potenciais e opções terapêuticas alternativas para a paciente e sua família, eles concordaram com a remoção do dente supranumerário invertido e impactado ósseo acima do ápice do incisivo lateral superior direito com assistência de RA. O outro dente supranumerário e o dente decíduo retido foram removidos por meio de abordagem convencional.
Os resultados perioperatórios foram os seguintes: o projeto digital levou 15 min. Durante a cirurgia, a dentição anterior foi utilizada como marcador da dentição. Após o alinhamento manual inicial ser concluído, nenhuma etapa adicional de registro intraoperatório baseada em pontos foi necessária, pois o sistema de realidade aumentada completou automaticamente o pareamento e o registro. Utilizando a localização assistida por realidade aumentada, o cirurgião identificou o local da incisão e preparou a janela óssea para expor o dente supranumerário incluso. O procedimento cirúrgico, da incisão até a remoção completa do dente supranumerário incluso, levou 10 min. Durante o procedimento, o rastreamento por realidade aumentada foi temporariamente interrompido porque os instrumentos cirúrgicos obstruíram a área de reconhecimento da dentição. Após a dentição anterior ser novamente exposta, o sistema a reconheceu novamente e a navegação foi retomada.
Não foi observado dano intraoperatório às raízes dos dentes adjacentes nem às estruturas neurovasculares importantes. O dente supranumerário incluso foi completamente removido após a seccionamento da coroa para eliminar a resistência. Como a inspeção pós-operatória revelou que o dente extraído estava íntegro e que não havia fragmentos residuais de dente nem tecido do folículo dentário remanescente no alvéolo de extração, nenhum exame complementar de TCFC pós-operatório foi realizado. O outro dente supranumerário foi removido após incisão convencional e elevação do retalho, e o dente decíduo retido foi extraído de forma rotineira.
O paciente retornou 1 semana após a cirurgia para remoção dos pontos. O exame clínico não revelou vermelhidão, inchaço ou outros sinais de inflamação na mucosa da área cirúrgica. O paciente relatou ausência de alteração sensorial na mucosa. Os dentes adjacentes não apresentaram desconforto à percussão nem mobilidade.
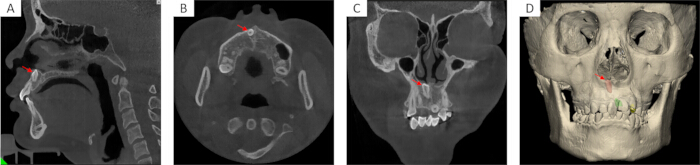
Figura 1: Imagens de TCFC pré-operatórias e reconstrução tridimensional dos dentes supranumerários. (A) imagens de TCFC sagital, (B) axial e (C) coronal mostrando a posição dos dentes supranumerários incluso (setas vermelhas) na região anterior da maxila e sua relação com as raízes dos dentes adjacentes e o osso circundante. (D) modelo de reconstrução tridimensional mostrando a maxila, a dentição e dois dentes supranumerários. O modelo vermelho representa o dente supranumerário vestibular removido com assistência de realidade aumentada, e o modelo verde representa o dente supranumerário palatino removido pela abordagem convencional. Clique aqui para visualizar uma versão maior desta figura.
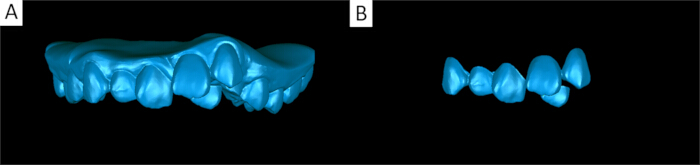
Figura 2: Processamento do modelo de escaneamento intraoral. (A) Modelo de escaneamento intraoral maxilar reparado, utilizado para o registro com o modelo de reconstrução. (B) Modelo de dentição anterior maxilar recortado, utilizado para o registro de contorno AR sem marcadores. Clique aqui para visualizar uma versão maior desta figura.
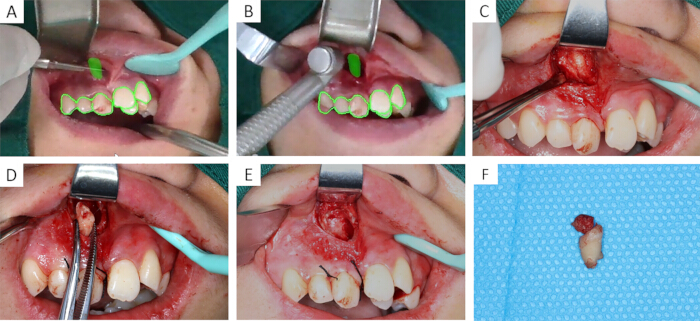
Figura 3: Principais etapas intraoperatórias da remoção assistida por realidade aumentada de um dente supranumerário incluso. (A) Localização antes da incisão. O modelo virtual do dente supranumerário incluso foi sobreposto à imagem ao vivo da câmera exibida na interface de navegação de realidade aumentada. O contorno verde representa a dentição anterior registrada, e o modelo sólido verde representa a posição planejada do dente supranumerário incluso. (B) A navegação em realidade aumentada foi utilizada para orientar a localização durante a remoção óssea. (C) O dente supranumerário incluso foi exposto após a remoção do osso subjacente. (D) O fragmento dentário seccionado foi removido do alvéolo de extração. (E) O alvéolo de extração foi inspecionado após a remoção completa do dente supranumerário incluso. (F) O dente supranumerário extraído foi examinado para confirmar a remoção completa. Clique aqui para visualizar uma versão maior desta figura.
Discussão
Dentes supranumerários são uma anomalia dentária de desenvolvimento comum e podem levar a complicações como erupção anormal dos dentes adjacentes, reabsorção radicular, irregularidades no arco dentário e formação de cistos. Para dentes supranumerários que interferem na erupção do dente permanente, apresentam risco de complicações ou afetam o planejamento do tratamento ortodôntico subsequente, a remoção cirúrgica geralmente é a principal opção de tratamento. Dentes supranumerários que erupcionaram através da mucosa e são diretamente visíveis, ou aqueles que penetraram o osso e podem ser visualizados após incisão da mucosa, são relativamente fáceis de remover. Em contraste, dentes supranumerários completamente impactados no osso não podem ser observados diretamente no campo cirúrgico. A determinação de sua posição vestibulopalatina, do tamanho da janela óssea e da abordagem cirúrgica depende principalmente da interpretação espacial do cirurgião das imagens pré-operatórias e de sua experiência clínica, tornando esses casos mais desafiadores, especialmente para cirurgiões jovens menos experientes. Embora as técnicas cirúrgicas convencionais também possam ser utilizadas para remover dentes supranumerários impactados, seu sucesso depende fortemente da experiência do cirurgião. Se a localização intraoperatória desviar-se da posição real do dente, pode ocorrer remoção excessiva de osso, aumentando o risco de lesão nas raízes dos dentes adjacentes ou em estruturas anatômicas importantes. Atualmente, várias tecnologias digitais têm sido aplicadas à remoção de dentes supranumerários impactados e demonstraram resultados preliminares na localização da posição do dente, preservação óssea e redução de complicações. No entanto, esses métodos ainda apresentam limitações, incluindo alto custo de tempo, equipamentos caros e dificuldade de implementação generalizada.
Este estudo propõe um método baseado em câmera estéreo e auxiliado por realidade aumentada para a remoção de dentes supranumerários impactados. Previamente à cirurgia, modelos tridimensionais do dente supranumerário e dos dentes adjacentes são reconstruídos utilizando dados de TCFC e de escaneamento intraoral. Por meio do registro de realidade aumentada sem marcadores, o modelo virtual é sobreposto à imagem ao vivo da câmera exibida na interface de navegação em realidade aumentada, fornecendo uma referência visual para auxiliar o cirurgião na estimativa da localização do dente supranumerário impactado. Neste fluxo de trabalho, o registro satisfatório entre a TCFC e o escaneamento intraoral, o reconhecimento estável da dentição e o ajuste adequado do ângulo da câmera, mantendo uma posição relativamente constante, são etapas críticas para a implementação bem-sucedida. Essas etapas são necessárias para obter uma visão cirúrgica clara e uma sobreposição estável de realidade aumentada. Portanto, é exigido treinamento pré-clínico adequado e prática repetida para garantir um planejamento digital pré-operatório confiável e operação intraoperatória competente do sistema de realidade aumentada. Em comparação com métodos de navegação que dependem de marcadores externos ou guias cirúrgicos físicos, este método não exige a colocação de marcadores artificiais adicionais no campo cirúrgico. Isso reduz a interferência de dispositivos extras de registro no espaço intraoral e no campo cirúrgico limitados, ao mesmo tempo em que preserva a morfologia natural da dentição como base para o registro. Neste sistema, as imagens do campo cirúrgico são capturadas por uma câmera, e a sobreposição de realidade aumentada é exibida em uma tela. Assim, a aplicação do sistema é afetada pelo ângulo da câmera, exposição do campo cirúrgico e obstrução por instrumentos. A abordagem labial na região anterior da maxila geralmente proporciona uma visualização mais direta pela câmera e exposição suficiente do campo cirúrgico. A obstrução por tecido mole e instrumentos é relativamente limitada nesta abordagem, o que é mais favorável para manter o reconhecimento do contorno da dentição e a estabilidade da sobreposição virtual-real. Em comparação com a cirurgia convencional, este método pode auxiliar o cirurgião no aprimoramento do planejamento da janela óssea e na localização da abordagem cirúrgica, reduzindo potencialmente o risco de complicações. Comparado a outras técnicas digitais, este método possui uma configuração de hardware relativamente simples e certas vantagens em termos de custo e fluxo de trabalho.
No entanto, este protocolo ainda apresenta várias limitações. No caso atual, a realidade aumentada (RA) foi utilizada para auxiliar na localização do dente supranumerário incluso, e a posição estimada de localização foi usada como referência visual para auxiliar no posicionamento da incisão e na preparação da janela óssea. Ele não forneceu uma linha de incisão pré-planejada, um limite pré-definido para a janela óssea, trajetória cirúrgica ou plano de seccionamento do dente, o que limitou em certa medida o papel da RA neste fluxo de trabalho. Em casos futuros, o desenho da linha de incisão, a definição do limite da janela óssea, o planejamento da trajetória cirúrgica e a pré-definição do plano de seccionamento do dente poderiam ser incorporados ao planejamento digital pré-operatório e visualizados intraoperatoriamente por meio da RA, aumentando ainda mais o valor dessa técnica no planejamento da via cirúrgica e na orientação operatória. A imagem de navegação por RA depende da aquisição baseada em câmera do campo cirúrgico, e a nitidez da imagem, as condições de iluminação, o ângulo da câmera e a exposição do campo cirúrgico podem afetar o reconhecimento do contorno dentário e a estabilidade do registro. Durante o procedimento, a câmera é segurada por um assistente em condições estéreis. Portanto, a estabilidade relativa entre a câmera e o campo cirúrgico deve ser mantida para evitar desvios na sobreposição causados por tremor de mão ou mudanças no ângulo de visão. Além disso, o método de registro sem marcadores utilizado neste protocolo baseia-se no contorno da dentição anterior. Instrumentos cirúrgicos, dispositivos de aspiração ou tecidos moles podem obstruir a visão da câmera e interromper a navegação. Nesses casos, é necessário repetir o registro, o que pode afetar o fluxo cirúrgico. Além disso, o cirurgião observa principalmente a sobreposição de RA em uma tela de exibição. Para iniciantes, a exibição bidimensional na tela difere da visão estereoscópica natural do olho humano, o que pode dificultar a compreensão da relação espacial entre o modelo virtual e o campo cirúrgico real. Para resolver esses problemas, melhorias podem ser feitas por meio de treinamento e otimização do sistema. Primeiro, treinamentos padronizados com modelos impressos em 3D podem ser utilizados para familiarizar os cirurgiões com o registro de imagens, a interpretação da sobreposição virtual-real e a localização da janela óssea assistida por RA, reduzindo assim erros de localização causados pela pouca familiaridade com a tecnologia. Segundo, os algoritmos de rastreamento e os cenários de aplicação clínica podem ser ainda mais otimizados. Por exemplo, uma vez alcançado o registro estável, a relação espacial entre o contorno dentário e o modelo virtual pode ser travada, e a posição do modelo virtual pode ser atualizada em tempo real conforme as características dentárias são novamente expostas. A câmera também pode ser fixada com um suporte mecânico ou integrada a uma luz cirúrgica para reduzir as vibrações da câmera manual e o esforço operacional.
O método assistido por realidade aumentada baseado em câmera estéreo para remoção de dentes supranumerários impactados fornece uma ajuda visual intuitiva e simplificada para a localização intraoperatória. Este método apresenta certas vantagens em termos de configuração de hardware, fluxo de trabalho e potencial implementação clínica. No entanto, a presente demonstração com um único caso apenas evidencia a viabilidade na prática clínica, e sua aplicação clínica deve ser abordada com cautela. Estudos futuros com amostras maiores e multicêntricos são necessários para validar sua precisão de localização, eficiência clínica e segurança. Considerando as vantagens técnicas e acessibilidade do equipamento, este método pode ter potencial para uso futuro em ambientes de saúde primária, onde o acesso a equipamentos cirúrgicos digitais avançados é frequentemente limitado. Este estudo demonstra preliminarmente a viabilidade do uso dessa técnica para remoção de dentes supranumerários impactados e fornece uma base metodológica para o estabelecimento de um fluxo de trabalho padronizado de extração assistida por realidade aumentada.
Divulgações
Os autores utilizaram o DeepSeek exclusivamente para edição e assistência na tradução para o idioma inglês. Todo o texto com auxílio de IA foi revisado e alterado pelos autores, que assumem total responsabilidade pelo conteúdo final do manuscrito.
Agradecimentos
Este trabalho foi apoiado pela Equipe da Universidade Médica de Kunming para Diagnóstico e Tratamento de Malformações Craniofaciais Complexas (2024XKTDTS08), Projeto de Pesquisa do Centro Clínico Médico Provincial de Yunnan (2024YNLCYXZX0227, 2024YNLCYXZX0229), Centro de Pesquisa Clínica de Yunnan para Doenças Bucais (202505AJ310001), Plano de Apoio à Formação de Pessoal de Alto Nível da Província de Yunnan (YNWR-MY-2020-086) e Projeto de Pesquisa Educacional e Pedagógica da Universidade Médica de Kunming (2026-JY-Z-18).
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| iodo-povidona 0,5% | N/A | N/A | Utilizado para desinfecção intraoral e extraoral antes da cirurgia. |
| sutura de seda não absorvível 3-0 | Johnson (Suzhou) Medical Devices Co., Ltd. | Sutura de tecidos. | |
| articaína hidrocloreto 4% com epinefrina | Utilizado para anestesia local. | ||
| Câmera | Intal RealSense | D415 | Utilizada para adquirir o campo visual em tempo real para o reconhecimento do marcador. |
| TCFC | Quantitative Radiology s.r.1. Verona, Itália | New Tom 3G | Utilizado para adquirir imagens do dente e estruturas circundantes. |
| Cureta | N/A | N/A | Utilizada para curetagem do alvéolo de extração e remoção do tecido residual do folículo dentário. |
| Elevador dental | N/A | N/A | Utilizado para soltar e remover os fragmentos da coroa e da raiz seccionados. |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., Hunan, China. | https://www.e3d-med.com/ | Software de navegação de realidade aumentada. |
| Geomagic Wrap 2021 | 3D Systems Corporation | versão 2021 | Processamento do modelo de escaneamento intraoral e segmentação dos dentes anteriores para uso como marcador de registro. |
| gaze hemostática | N/A | N/A | Utilizada para hemostasia por compressão após o fechamento da ferida. |
| Scanner intraoral | SHINING 3D | Aoralscan 3 CA3-C80046J04;https://www.shining3d.cn/ | Utilizado para adquirir dados digitais do arco dentário. |
| peça cirúrgica J45-LED | Guangdong JINME Medical Technology Co., Ltd. | 45-TUP; https://www.jinmedental.cn/ | Remoção do osso que recobre o dente supranumerário e seccionamento da coroa da raiz. |
| Computador portátil | Lenovo Group Limited | Legion Y7000 IRX9; Intel Core i7-13650HX CPU; NVIDIA GeForce RTX 4060 Laptop GPU, 8 GB GDDR6; 24 GB DDR5 RAM; 512 GB SSD. | Execução do software de realidade aumentada. |
| Mimics | Materialise | versão 21.0 | Utilizado para reconstrução tridimensional. |
| Campos cirúrgicos estéreis | N/A | N/A | Utilizados para cobrir a cabeça, face e pescoço, expondo apenas a região cirúrgica. |
| Manga estéril | N/A | N/A | Utilizada para cobrir o cabo de dados da câmera e o suporte miniatura durante a aquisição de imagens intraoperatórias. |
| Cabo USB 3.0 | N/A | N/A | Utilizado para conectar a câmera ao computador portátil para aquisição de imagens. |
Referências
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.