Описана процедура сбора данных для определения встроенных функций чувствительности. Получены данные и показаны репрезентативные результаты для лопасти ветряной турбины в жилом масштабе.
Для просмотра этого контента требуется подписка на JoVE. Войдите или начните свой бесплатный пробный период.
Методическая статья
Протокол сбора данных для определения встроенных функций чувствительности
В этой статье
Краткое содержание
Аннотация
Эффективность многих структурных методов контроля за состоянием здоровья зависит от расположения датчиков и расположение входных сил. Алгоритмы определения оптимального датчика и принуждать местоположения обычно требуют данных, либо моделируемой или измерить, из поврежденной структуры. Встроенные функции чувствительности обеспечивают подход для определения наиболее вероятное местоположение датчика для обнаружения повреждения только с данными из здоровой структуры. В этом видео и рукописи, процедура сбора данных и наилучшей практики для определения встроенных функций чувствительности структуры представлена. Функции частотной характеристики, используемые при расчете встроенных функций чувствительности приобретаются с помощью модальных ударных испытаний. Данные получают и репрезентативные результаты приведены для жилых ветровых турбинных лопаток. Стратегии для оценки качества данных, приобретаемых предоставляются во время демонстрации процесса сбора данных.
Введение
Многие структурные методы мониторинга здоровья полагаются на изменения в измеряемых функций частотной характеристики (АЧХ) для обнаружения повреждения в структуре. Тем не менее, некоторые из этих методов решения, как определить места размещения датчиков и / или места ввода силы, которые обеспечат максимальную эффективность метода для обнаружения повреждений. Встроенные функции чувствительности (ESFS) могут быть использованы для определения чувствительности к БСМ к локальному изменению свойств материала в виде структуры. Таким образом, из-за повреждения, как правило, приводит к локальному изменению жесткости, демпфирования или массы конструкции, ESFS обеспечивают способ определения наилучшего расположения датчика и силы для БСМ на основе методов контроля за состоянием здоровья.
Цель этого видео и рукописи к деталям процесса сбора данных и передового опыта для определения ESFS для структуры. Процесс включает в себя определение различных FRF, от модального тестирования воздействия, которое осуществляется путем возбуждения structuповторно с модальным ударного молотка и измерения его ответ с акселерометров. В этой работе, структура испытываемое 1,2 м жилой масштаба ветровой турбины лезвия. Цель тестирования и анализа заключается в определении местоположения датчиков, которые наиболее чувствительны к повреждению лезвия. Эти расположения датчиков, то можно было бы использовать в структурной схемы мониторинга здоровья для мониторинга лезвия на наличие повреждений.
Кроме того, использование ESFS для определения наиболее эффективных местоположения датчиков для использования в структурной схемы мониторинга здоровья, несколько алгоритмов оптимального размещения датчика можно найти также продемонстрировано в литературе. В работе [Kramer], Kramer итеративно оценивает способность набора датчиков для наблюдения режимов системы. В последнее время , генетические алгоритмы 1-3 и нейронные сети 4 были разработаны с целью определения оптимальных расположения датчиков. В 5, байесовский подход используется , который принимает во внимание риск различных типов ошибоки распределение ставок ущерба. В 6, конечный элемент модели был заемных средств для определения местоположения датчиков с наибольшей вероятностью обнаружения повреждения. В большинстве алгоритмов размещения датчиков, представленных в литературе, данные из поврежденной структуры, будь то моделируется или измерены, требуется. Одним из преимуществ внедренного подхода чувствительности является то, что расположение датчиков могут быть определены из здоровой структуры.
Еще одним преимуществом является то, что ESFS свойства материала не должны быть известны в явном виде. Вместо этого, свойства материала "встроены" в выражениях для АЧХ системы. Таким образом, все, что необходимо для расчета ESFS представляют собой набор измеренных АЧХ в конкретных местах ввода / вывода. В частности, чувствительность FRF (H Jk) вычисляется из ответа измеряется в точке J к входу в точке К, к изменению жесткости (K M n) между точками т и пявляется
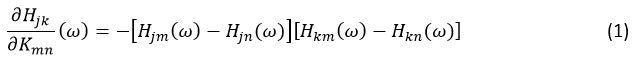
где  является ФЭБ в зависимости от частоты, со 7-9. Процедура измерения FRF, необходимых для расчета правую часть уравнения (1) подробно описан в следующем разделе и показано в видео.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Протокол
1. Предварительный тест Подготовка
- Конструкция и изготовить приспособления для испытания. Конструкция прибора реплицировать реалистичные граничные условия, выбирая места для болтов, чтобы соответствовать мест установки лезвия. Выберите сталь для арматуры, чтобы минимизировать вклад от прибора к динамической реакции испытуемого образца.
- Болт лезвие к пользовательской т-образным кронштейном.
- Зажмите приспособление к стальной пластине.
- Определить и отметить сетку местоположений воздействия.
- Выберите 30 очков, которые охватывают всю лезвие.
- Марк указывает с маркером или восковой ручкой и номер для справки. Измерьте расстояние между точками с помощью ленты мера для последующего использования в визуальном представлении результатов.
- Выбор и калибровки акселерометров.
- Выберите одну ось, 10 мВ / г акселерометры. Не забудьте выбрать акселерометры с соответствующей чувствительности для того, чтобы избежать перегрузки датчика и для достижения хорошего сигнала к-noise отношения. Кроме того, убедитесь, что частотный диапазон датчиков достаточно, чтобы захватить диапазон частот, представляющих интерес для испытуемого образца.
- Калибровка каждого датчика.
- Прикрепите датчик к ручной шейкер, выход которого является одночастотный сила с величиной 9,81 м / сек 2 эфф (т.е. 1 г).
- Измерьте ответ на 2 сек.
- Определить среднеквадратичную амплитуду ответа от программного обеспечения считывания.
- Умножьте среднеквадратичная амплитуда на 1000, чтобы определить коэффициент калибровки для акселерометра в единицах мВ / г.
- Выберите молоток и молот наконечник.
- Выберите ударный молоток с чувствительностью 11,2 мВ / N. Не забудьте выбрать молоток, который достаточно возбуждающей испытуемого образца как по амплитуде и частотном диапазоне.
- Выберите наконечник из нейлона. Не забудьте выбрать наконечник молоток, который достаточно возбуждающей испытуемого образца как по амплитуде и частотном диапазоне.
- Колорадоnnect молоток к системе сбора данных с помощью кабеля BNC.
- Определить местоположение датчиков и прикрепляются датчики (Рисунок 4).
- Выберите места в точках т и п по обе стороны от места повреждения.
- Установите третий акселерометр на месте к. Данные из этого датчика будет использоваться для подтверждения результатов встроенного функционального анализа чувствительности.
- Присоединить акселерометры с помощью супер клей. Дайте супер клей, чтобы установить полностью перед проведением испытания на удар.
- Выберите параметры тестирования в графическом интерфейсе сбора данных.
- Включить двойное обнаружение хит.
- Установите частоту дискретизации до 25600 Гц. Используемый частотный диапазон, поэтому, 12800 Гц.
- Установите время выборки до 1 сек.
- Выберите молотковую канал в качестве канала синхронизации. Установите пороговый уровень в 10 ЕС.
- Установите длину до запуска до 5% от общего времени выборки. Предварительную тмонтера данные представляют собой данные, собранные до запуска сбора данных, которые были сохранены в буфере. Важно, чтобы получить и сохранить эти данные таким образом, чтобы все событие воздействие захватывается.
- Выберите оценщик H1 FRF. Эта оценка предполагает, что есть шум на каналах отклика и отсутствие шума на силовом канале.
Примечание: Не данные окна во время сбора. Окна могут быть применены в последующей обработке, если это необходимо. - Введите акселерометр и информацию молота, включая калибровочные коэффициенты и идентификации нот.
- Сохранить настройки для ведения учета, а также для использования в будущих тестах.
2. Тестирование воздействия на здорового Клинка
- Воздействие точка 1 с молотка. Когда амплитуда ударной силы превышает выбранный пороговый уровень, система сбора данных будет срабатывать и данные, в том числе выбранного количества данных перед срабатыванием триггера, начнется запись.
- Во время acquisitio данныхп, контролировать каналы, чтобы избежать канала вырезку и двойные удары, наблюдая за время истории, отображаемые в программном обеспечении сбора данных.
- В процессе сбора данных, контроль за когерентность для каждого акселерометра канала для оценки качества полученных данных путем наблюдения когерентности участка в программном обеспечении сбора данных.
- Повторите шаг 2.1 еще четыре раза в пункте 1.
- Используйте последовательные амплитуды воздействия для всех воздействий.
- Повторите шаги 2.1 и 2.2 для всех точек.
3. Тестирование Воздействие на поврежденное полотно
- Повторите раздел 2 на поврежденное лезвие для того, чтобы собрать данные для проверки результатов встроенных функций чувствительности. для изменения испытываемого образца За исключением случаев, все параметры испытания сохраняются.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Результаты
На рисунке 1 показана типичная внедренный функцию чувствительности. Как и в случае FRF, ЕСФ имеет пики вблизи собственных частот конструкции. Чем выше значение ESF, тем более чувствительной расположение повредить между точками т и п. Каждый из тридцати пунктов испытанных на лопатки турбины ветра имеет уникальный ESF. Эти ESFS можно сравнить, чтобы определить, какой датчик местоположения будет наиболее чувствительным к повреждениям. Например, на ...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Обсуждение
Испытательные приборы должны быть разработаны, чтобы повторить реалистичные граничные условия так, что результаты будут применимы в условиях эксплуатации. Выбор числа точек воздействия, используемых для тестирования является компромисс между наличием достаточного пространственного разрешения и время тестирования. Выберите молоток на основе размера испытуемого образца и интересующем диапазоне частот. В общем случае, чем меньше молоток, тем шире диапазон частот возбужден. Тем не менее, небольшие молотки обычно производят ...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Раскрытие информации
Авторы не имеют ничего раскрывать.
Благодарности
Авторы не имеют никаких подтверждений.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| Акселерометр | PCB | 356B11 | три использованных в тестировании |
| Ударный молоток | PCB | 086C01 | |
| Плата сбора данных | NI | 9234 | |
| DAQ chasis | NI | cDAQ-9171 | или аналогичное |
| программное обеспечение | MATLAB | ||
| Super glue | Loctite | 454 | |
| Ручной шейкер | PCB | 394C06 | для калибровки |
Ссылки
- Singh, N., Joshi, M. Optimization of location and number of sensors for structural health monitoring using genetic algorithm. Mater Forum. 33, 359-367 (2009).
- Gao, H., Rose, J. Ultrasonic sensor placement optimization in structural health monitoring using evolutionary strategy. Review Of Qnde. 25, 1687-1693 (2006).
- Raich, A. M., Liszkai, T. R. Multi-objective optimization of sensor and excitation layouts for frequency response function-based structural damage identification. Comput-Aided Civinfrastructure Eng. 27 (2), 95-117 (2012).
- Worden, K., Burrows, A. P. Optimal sensor placement for fault detection. Eng Struct. 23 (8), 885-901 (2001).
- Flynn, E. B., Todd, M. D. A Bayesian approach to optimal sensor placement for structural health monitoring with application to active sensing. Mech Syst Signal Pr. 24 (4), 891-903 (2010).
- Markmiller, J., Chang, F. Sensor network optimization for a passive sensing impact detection technique. Struct Health Monit. 9 (1), 25-39 (2010).
- Yang, C., Adams, D., Yoo, S., Kim, H. An embedded sensitivity approach for diagnosing system-level noise and vibration problems. J. Sound Vibration. 269 (3), 1063-1081 (2004).
- Yang, C., Adams, D. Predicting changes in vibration behavior using first- and second-order iterative embedded sensitivity functions. J. Sound Vibration. 323 (1), 173-193 (2009).
- Yang, C., Adams, D. A Damage Identification Technique based on Embedded Sensitivity Analysis and Optimization Processes. J. Sound Vibration. 333 (14), 3109-3119 (2013).
- Rocklin, G. T., Crowley, J., Vold, H. A comparison of the H1, H2, and Hv frequency response functions. Proc. Of IMAC III. 1, 272-278 (1985).
- Meyer, J., Adams, D., Silvers, J. Embedded Sensitivity Functions for improving the effectiveness of vibro-acoustic modulation and damage detection on wind turbine blades. ASME 2014 DSCC, , (2014).
- Guratzsch, R., Mahadevan, S. Structural health monitoring sensor placement optimization under uncertainty. AIAA J. 48 (7), 1281-1289 (2010).
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Перепечатки и разрешения
