Это исследование in vitro сравнивало четыре статических хирургических направляющих и динамическую навигацию для установки имплантатов свободного конца нижней челюсти. Постепенные модификации конструкции направляющих сократили большинство отклонений от размещения, а динамическая навигация продемонстрировала определённые преимущества в угловом и апикальном управлении на дистальном участке #37.
Для просмотра этого контента требуется подписка на JoVE. Войдите или начните свой бесплатный пробный период.
Исследовательская статья
In vitro Оценка цифровых хирургических направляющих для имплантатов нижней челюсти свободного конца: точность и стабильность конструкций без поперечной арки
В этой статье
Краткое содержание
Аннотация
Цифровые хирургические направляющие широко используются в имплантатной стоматологии, но установка имплантов в области свободного конца нижней челюсти остаётся сложной из-за ограниченной поддержки дистальных зубов, а при сверлении может возникать смещение направляющих. В этом исследовании in vitro была оценена точность и стабильность установки четырёх цифровых конфигураций статических хирургических направляющих и сравнивалась статическая компьютерно-ассистированная операция имплантации с динамической навигацией в стандартизированной модели смолы с дистальной нижней челюстью. Частично едентулёзная нижняя челюсть с участием имплантатных участков #36 и #37 была создана на основе данных интраорального сканирования и конусно-лучевой компьютерной томографии. Были протестированы четыре конструкции статических направляющих: обычная односторонняя направляющая с опорой зубцов с поперечной дугой (GT I), две компактные направляющие без поперечной арки с разными конфигурациями опорных зубьев (GT II и GT III) и непоперечная направляющая с дистальной микровинтовой фиксацией (GT IV). Данные послеоперационного сканирования были наложены на виртуальный план для количественной оценки угловых, корональных, апикальных, глубинных и боковых отклонений. Постепенная модификация с GT I на GT IV уменьшила большинство угловых и линейных отклонений в обоих местах имплантации. GT IV показал наименьшее угловое отклонение и благоприятный общий профиль точности и устойчивости в большинстве сравнений, хотя GT III показал немного меньшее апикальное трёхмерное отклонение на участке #37. В сравнении статического и динамического сравнения динамическая навигация показала специфические для точки преимущества в угловых отклонениях и апикальных глобальных отклонениях на уровне #37, тогда как статическое наведение показало сопоставимые или лучшие значения для нескольких измерений на уровне #36. Сравнение с комбинированными площадками не подтверждало единообразное превосходство ни одной из модальностей. Эти результаты свидетельствуют о том, что конфигурация направляющей опоры и дистальная стабилизация влияют на точность размещения и устойчивость направляющего в модели смолы с нижней челюстью с свободным концом. Перед тем, как можно будет дать рекомендации по плановому лечению, требуется клиническая валидация.
Введение
Восстановление зубных имплантатов стало проверенным методом лечения частичной и полной потери зуба, и точность установки имплантата остаётся ключевым фактором для посадки протеза, безопасности периимпланта и долгосрочных функциональныхрезультатов. Развитие конусно-пучковой компьютерной томографии (CBCT), интраорального сканирования, трёхмерного планирования и аддитивного производства способствовало более широкому применению компьютерной имплантатной хирургии (CAIS) в клиническойимплантологии 2,3. Интегрируя рентгенографические и поверхностные данные, статические хирургические направляющие позволяют перенести запланированное положение импланта в операционное поле, обеспечивая улучшенный контроль направления сверления, глубины и трёхмерного размещенияимпланта 4.
В настоящее время используются две основные формы CAIS: статическая компьютерная операция с имплантацией (S-CAIS) и динамическая навигация. Статические направляющие широко распространены, поскольку они относительно доступны, не требуют отслеживания в реальном времени и могут быть интегрированы в рутинные процедуры имплантации с ограниченными изменениями в хирургическомпроцессе 5. Динамическая навигация, напротив, обеспечивает визуальную обратную связь в реальном времени о положении и угле бура, позволяя оператору корректировать траекторию во время подготовки костеотомии 6. Недавние систематические обзоры показали положительную точность как статических, так и динамических подходов, хотя ни одна из этих методов не полностью исключает отклонения в расположении, особенно в анатомически ограниченных участках или областях с ограниченнойподдержкой 7. Проспективные клинические данные также показывают, что комбинированные статические и динамические помощи могут быть полезны в отдельных сложных случаях, но относительная польза динамической обратной связи зависит от анатомического участка, управления оператором, точности регистрации и стабильности базового дизайнанаправляющего 8.
Несмотря на эти цифровые достижения, точность статических направляющих по-прежнему сильно зависит от типа опоры, геометрии направляющих, допуска к втулке, точности печати и внутреннеоперационной устойчивости сиденья. Направляющие на зубья обычно показывают хорошую точность при стабильном сиденье, но свободные области нижней челюсти остаются механически сложными, поскольку отсутствие поддержки дистальных зубов позволяет вращать направляющую или вертикальное смещение присверлении 9. Эту проблему можно понять как нестабильность, связанную с консолью, при которой односторонний дистальный направляющий подвергается воздействию вращательных сил вокруг оставшихся опорных зубов. Даже небольшие ошибки посадки могут усиливаться в апикальной области, вызывая угловое отклонение 10.
Было предложено несколько стратегий проектирования для улучшения стабильности свободного конца направляющих, включая увеличение количества опорных зубов, удлинение основания направляющего, увеличение окклюзионной опорной зоны, использование стабилизации поперечной арки или добавление вспомогательных фиксационныхэлементов 11. Однако большие направляющие поперечной арки могут уменьшать видимость, ограничивать доступ к хирургии, усложнять установку и удаление, а также усложнить обращение с креслом. Дизайны, поддерживаемые слизистой, также могут быть менее надёжными в частично едентульных задних областях, поскольку деформация мягких тканей может вызывать непредсказуемое смещение поднагрузкой 12. Эти ограничения побудили интерес к компактным направляющим конструкциям с непоперечным арком, которые сохраняют локальный хирургический доступ и одновременно улучшают сопротивление подъёму, вращению и дистальной микродвижению.
В данном исследовании компактные конструкции с непоперечной аркой не предназначались для создания механически заблокированного механизма подрезки или защелпывания. Вместо этого модифицированная окклюзионная опорная геометрия была разработана для увеличения локализованного контакта с окклюзионными ямками и наклонами бугорков оставшихся задних зубов, тем самым улучшая опору сидения без расширения направляющей по всей дуге. Ранее сообщалось о подобных конструкциях без поперечной дуги, включающей удержание зубами и стабилизацию с помощью винтов. Таким образом, данное исследование не претендует на введение совершенно новой категории хирургических руководств. Его вклад заключается в оценке, согласно стандартизированной модели свободной смолы нижней челюсти, того, как пошаговые изменения конфигурации опорного зуба и фиксации дистальных микровинтов влияют на точность установки имплантата и стабильность направляющего.
Включение динамического CAIS в одну и ту же экспериментальную систему предоставило эталонное сравнение для навигации в реальном времени при тех же условиях дистального расширения нижней челюсти. Точность статического направляющего в свободных концах во многом зависит от сиденья направляющего, локальной поддержки, точности изготовления и механической устойчивости. Динамическая навигация, напротив, зависит от регистрации, калибровки, мониторинга траектории в реальном времени и реакции оператора во время подготовки к остеотомии. Сравнение этих двух подходов в рамках одной стандартизированной модели позволило исследованию выяснить, приводит ли динамическая обратная связь к разницам в точности, специфичной для конкретного участка или метрики, особенно на более отдалённом участке #37, где ожидалось большее нестабильность направляющих. Это сравнение было экспериментально связано с анализом конструкции GT I-GT IV путём оценки двух стратегий управления одной и той же задачей свободной точности: механической стабилизации через проектирование направляющих и интраоперационной коррекции с помощью навигации.
Соответственно, в этом исследовании in vitro были оценены четыре статических хирургических направляющих для установки имплантата в нижней челюсти с свободным концом: обычная односторонняя направляющая с зубной опорой, два компактных непоперечных направляющих с разными конфигурациями опорных зубов и непоперечная направляющая с фиксацией дистального микровинта. Точность установки имплантата оценивалась в точках #36 и #37 с использованием углового отклонения, коронального и апикального трёхмерного отклонения, глубинного и бокового отклонения. Статический CAIS и динамическая навигация также сравнивались на тех же местах имплантации, чтобы определить, приводит ли навигация к специфическим для места или метрическим различиям при одинаковых экспериментальных условиях. Нулевая гипотеза заключалась в том, что не будет значимых различий в точности размещения имплантов между четырьмя статическими направляющими и не будет значимых различий между статическим и динамическим CAIS на свободных участках нижнечелюстной челюсти.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Протокол
Модель нижней челюсти была создана на основе анонимизированных данных интраорального сканирования и компьютерной томографии с помощью конусного луча, полученных от одного взрослого добровольца. Использование данных изображения, полученных от человека, было рассмотрено и одобрено Комитетом по этике исследований в области человеческих исследований Университета Малайзии (JEPeM-USM; USM/JEPeM/PP/23110816). Письменное информированное согласие было получено от добровольца на использование анонимизированных данных интраорального сканирования и CBCT для изготовления in vitro моделей, разработки хирургических руководств и анализа точности. Вся идентифицирующая информация была удалена до обработки данных, и в эксперименте использовались только анонимные файлы STL и DICOM. Химикаты, реагенты и инструменты, используемые в протоколе, перечислены в Таблице материалов.
1. Дизайн исследования
В этом экспериментальном исследовании in vitro была оценена точность установки и механическая устойчивость четырёх статических хирургических направляющих для установки имплантата в нижней челюсти с свободным концом и сравнивалась статическая компьютерная операция имплантации с динамической навигацией. Два имплантатных участка были оценены в задней левой нижней челюсти, соответствующие FDI #36 и #37. Общий экспериментальный рабочий процесс показан на рисунке 1.
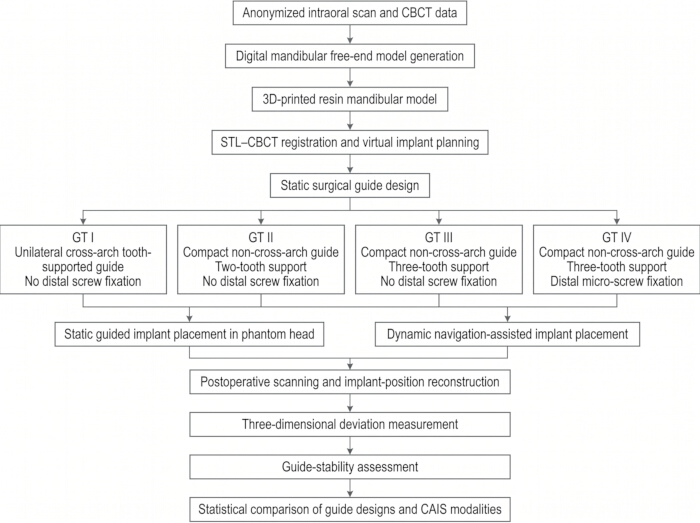
Рисунок 1: Дизайн исследования . Схематический обзор экспериментального процесса in vitro , включая обработку анонимных сканированных данных, изготовление модели нижнечелюстной смолы, регистрацию STL–CBCT, виртуальное планирование имплантатов, проектирование статических направляющих, статическое и динамическое размещение имплантов CAIS, измерение трёхмерного отклонения, оценку устойчивости направляющих и статистический анализ. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
Были испытаны четыре конструкции статических направляющих. GT I представлял собой обычную одностороннюю направляющую с поперечной аркой и зубчатыми опорами, и служила управляющей конструкцией. GT II представлял собой компактную направляющую без поперечной арки, поддерживавшуюся двумя соседними зубьями. GT III представляла собой компактную направляющую без поперечной арки, поддерживаемую тремя соседними зубьями. GT IV использовал ту же трёхзубьую схему поддержки без поперечной арки, что и GT III, и добавил дистальную микровинтовую фиксацию в области свободного конца.
Для сравнения статического и динамического CAIS статический рычаг CAIS использовал традиционную одностороннюю направляющую GT I с опорой зубцов с поперечной дугой. GT I был выбран статическим компаратором, поскольку он представлял собой традиционную статическую направляющую с зубной поддержкой, с которой динамическая навигация могла сравниваться при тех же условиях дистального расширения нижней челюсти. Сравнение GT I-GT IV рассматривалось как отдельный эксперимент по оптимизации руководства и дизайна.
2. Экспериментальная единица, структура репликации и основа размера выборки
Для сравнения статического направляющего и конструкции экспериментальной единицей было одно установление импланта, выполненное в одном месте имплантации с использованием одной независимо напечатанной нижней челюсти модели и одной самостоятельно изготовленной направляющей. Для каждого дизайна направляющих было проведено 20 установок имплантов на участке #36 и 20 на участке #37. Таким образом, n = 20 означало 20 независимых сборок модели-направляющих-размещенных на каждый дизайн направляющего на каждый участок импланта, а не повторные измерения одного и того же импланта.
Для сравнения статического и динамического CAIS было включено по 20 установок имплантатов в каждом месте имплантации. Каждая модель использовалась только для одного случая установки импланта. Повторные измерения одного и того же импланта усреднялись и не рассматривались как независимые наблюдения.
Размер выборки был основан на предыдущих исследованиях точности in vitro CAIS с использованием угловых и линейных отклонений размещения имплантов в качестве основныхрезультатов 13. Использовалась ожидаемая разница между группами примерно 0,35 мм при апикальном трёхмерном отклонении или 1,0° по угловому отклонению. При условии стандартного отклонения 0,35-0,50 мм для линейного отклонения и 0,8-1,0° для углового отклонения, α = 0,05, и мощности 80%, требовалось не менее 16 установок имплантов в группе. Использовалось двадцать размещений в каждой группе, чтобы избежать непригодных сканов или несоответствия направляющих.
3. Рандомизация, управление оператором и ослепление
Два оператора выполняли все процедуры по установке имплантов. Оба оператора прошли предварительное обучение по установке статических управляемых имплантов и динамической навигации. До официального сбора данных каждый оператор прошёл пять неучебных тренировочных запусков для статического наведения и пять для динамической навигации.
Порядок тестирования GT I-GT IV, порядок установки имплантатных мест и порядок процедур статический и динамический был рандомизирован с использованием компьютерно сгенерированных последовательностей. Распределение операторов было сбалансировано между конструкциями направляющих, участками имплантатов и модальностями CAIS, чтобы каждый оператор выполнил одинаковое количество размещений в каждом экспериментальном состоянии. Последовательность распределения формировалась до подготовки модели и следовала во время установки импланта для снижения опыта оператора, усталости и влияния на предпочтения модальности.
Послеоперационные файлы STL и планировочные файлы кодировались до измерения. Оценщики, измерившие отклонения имплантатов, были ослеплены, чтобы ориентироваться в дизайне, месте установки импланта, модальности CAIS и идентификации оператора.
4. Цифровое получение моделей и изготовление моделей из смолы
Интраоральное сканирование полной дуги нижней челюсти было получено с помощью оптического интраорального сканера с номинальной точностью ниже 20 мкм, после чего скан экспортировался в виде STL-файла. Данные CBCT были получены с помощью стоматологического КБКТ-устройства со следующими параметрами: 90 кВп, 8 мА, 8 см × поле зрения 8 см, размер вокселей 0,20 мм и время экспозиции 14 с. Файлы DICOM экспортировались для планирования имплантации.
Файл челюстной STL импортировался в программное обеспечение для трёхмерного моделирования. Артефакты сканирования были удалены, открытые сетчатые участки восстановлены, а левая задняя нижняя челюсть стандартизирована как дистальное разгибающее заболевание с участием #36 и #37. Соседние зубья были сохранены для поддержки направляющих.
Модель нижней челюсти была изготовлена с использованием трёхмерного стереолитографического принтера и жёсткой зубной модели смолы. Модель была напечатана толщиной слоя 50 мкм, с окклюзионной плоскостью, ориентированной примерно на 30° к платформе для сборки. После печати модель дважды промывалась в 95% изопропиловом спирте по 5 минут каждая, сушилась на воздухе 20 минут и отверждалась 30 минут при 405 нм. Опорные конструкции снимались только с бесконтактных поверхностей.
Каждая печатная модель сканировала с помощью настольного оптического лабораторного сканера с номинальной точностью 10 мкм. Файл STL-печатной модели сравнивался с исходным проектным файлом с помощью трёхмерного осмотрового программного обеспечения. Модель принималась при среднем отклонении поверхности ниже 0,10 мм, а максимальное локальное отклонение на поверхностях направляющих зубьев — ниже 0,20 мм. Напечатанная модель нижнечелюсти показана на рисунке 2A, а стандартизированная свободная область, используемая для поддержки направляющих и размещения импланта, показана на рисунке 2B.
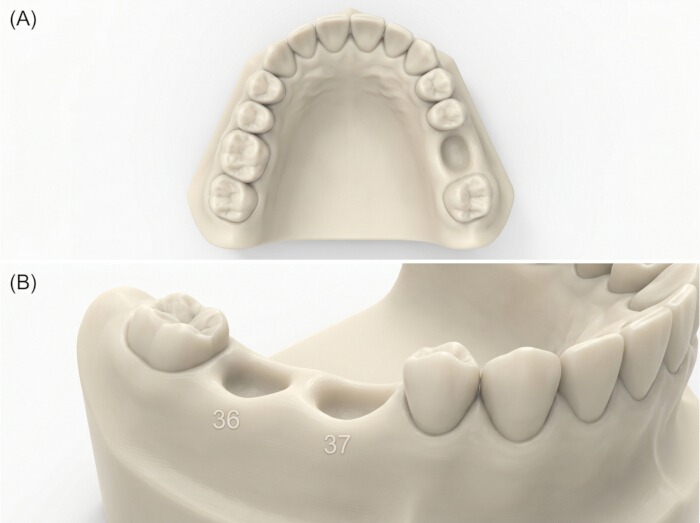
Рисунок 2: Модель нижнечелюстной смолы, использованная в эксперименте in vitro . (A) Трёхмерная печатная модель нижнечелюстной смолы со стандартизированными имплантатными участками #36 и #37. (B) Крупный план свободного конца левой нижней челюсти показывает область идентульного импланта и прилегающие зубы, используемые для опоры направляющих. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
5. Регистрация STL-CBCT и виртуальное планирование имплантации
Проверенный файл STL модели и набор данных CBCT DICOM были импортированы в программное обеспечение планирования имплантов. Регистрация проводилась с использованием выравнивания на основе поверхности зубов и лучшей посадки. Для начального выравнивания использовались стабильные зубные ориентиры, затем поверхностная регистрация зубной дуги. Отдельная область имплантатного ложа и поверхности, склонные к артефактам, были исключены из окончательной регистрации.
Регистрация проводилась по осьовому, корональному, сагиттальному и поперечному сечению. Регистрация допускалась только при средней ошибке выравнивания ≤0,25 мм. Регистрация повторялась при превышении этого порога. Этот порог использовался для предоперационной регистрации STL-CBCT, поскольку этот этап включал кросс-модальное выравнивание между поверхностным сканированием и геометрией, полученной с CBCT. Ошибка регистрации на этом этапе могла быть передана на планирование имплантатов, проектирование направляющих и последующее измерение отклонения.
Два имплантата на уровне тканей были запланированы на участках #36 и #37. Планируемые импланты имели диаметр 4,1 мм и длину 10 мм. Одинаковые запланированные положения имплантов использовались для всех статических направляющих групп и для динамического навигационного сравнения. Виртуальный план имплантата контролировался с учётом расстояния между мезиодистальными растениями, расположения букколингва, глубины импланта, параллелизма и расстояния от нижнечелюстного канала.
6. Конструкция статических хирургических направляющих
Четыре дизайна направляющих были созданы с использованием программного обеспечения для дизайна стоматологических руководств. Одинаковые положения имплантатов, система втулки, высота рукава и траектория сверления использовались для всех направляющих групп. Толщина корпуса направляющего была установлена на уровне 2,5 мм, пространство для рельефа поверхности зуба — 0,05 мм, внутреннего диаметра рукава — 5,0 мм, высота рукава — 5,0 мм, а смещение втулки от платформы импланта — 9,0 мм. Все направляющие были разработаны для полностью последовательного бурения.
Рельеф с поверхностью зуба 0,05 мм использовался для стандартизации адаптации близкого направляющего зуба в модели с жёсткой смолой. Он не предназначался для создания механизма защелкивания, продвижения направляющего выше высоты контура или создания настоящего механического фиксирования в подкопках. Полное количество сидений было проверено перед установкой импланта, и ни один проводник не был вынужденно сажен.
GT I был разработан как односторонний направляющий с поперечной дугой, поддерживающийся зубами, без фиксации винта в стороне. GT II был разработан как компактная направляющая без поперечной арки, поддерживаемая двумя соседними зубьями, присоединяющимися к свободному концу. GT III был разработан как компактная направляющая без поперечной арки, поддерживаемая тремя соседними зубьями. GT IV использовал ту же трёхзубую опорную конфигурацию, что и GT III, и включал один дистальный микровинтовый кабель фиксации. Букколингвальная поперечная структура GT I показана на рисунке 3A, а соответствующая концепция проектирования GT II-GT IV без поперечной арки показана на рисунке 3B.
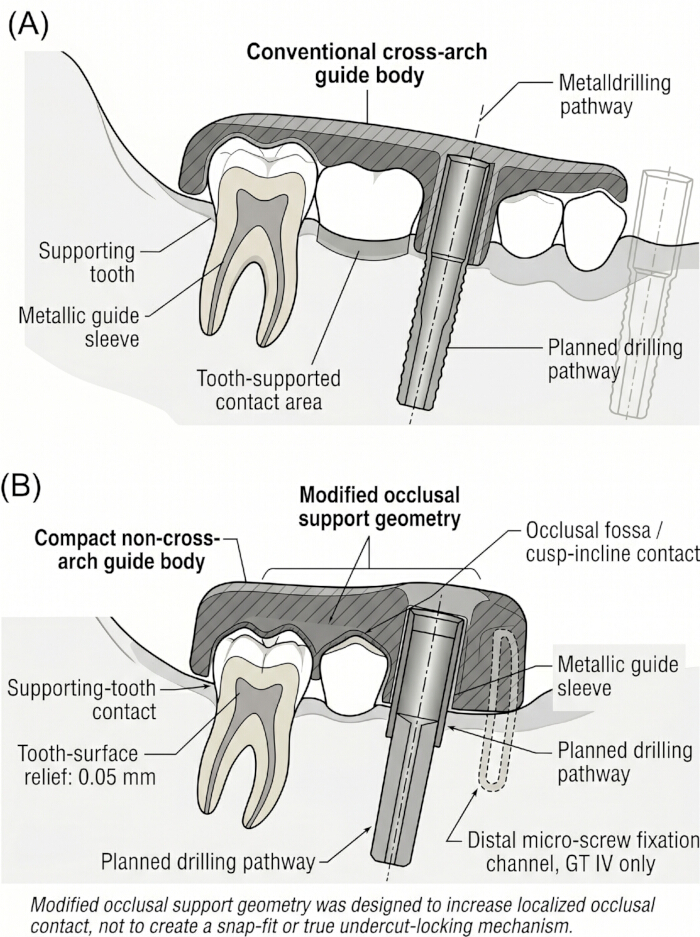
Рисунок 3: Букколингвальное сравнение концепций статического конструкции направляющих . (A) Традиционная односторонняя конструкция с поперечной аркой с зубчатой опорой направляющей без фиксации винтом. (B) Компактная конструкция направляющей без поперечной дуги, демонстрирующая изменённую геометрию окклюзионной опоры, локализованный контакт окклюзионной ямки и наклон бугорка, контакт с опорным зубом, рельеф поверхности зуба и путь направляющего рукава. Модифицированная окклюзионная опорная геометрия была разработана для улучшения опоры сиденья и сопротивления подъёму или вращению, и не предназначалась как механизм с резкой посадкой или настоящим механизмом подкат-блокировки. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
Для GT IV диаметр канала микровинта был установлен на уровне 1,5 мм для фиксационного винта 1,5 мм × 8,0 мм. Канал был расположен дистально от запланированных мест установки импланта и наклонён примерно на 20° относительно окклюзионной плоскости, чтобы избежать помех с путём остеотомии имплантата и направляющим рукавом.
Компактные направляющие без поперечной дуги использовали модифицированную окклюзионную опорную геометрию, предназначенную для увеличения локализованного контакта с окклюзионными ямками и наклонами бугорков оставшихся задних зубов. Эта геометрия использовалась для улучшения сопротивления подъёму и вращению без расширения направляющей по всей арке. Он не был разработан и не интерпретировался как настоящий undercut locking.
7. Изготовление хирургической направляющей и проверка посадки
Все хирургические направляющие печатались с помощью стереолитографического принтера и биосовместимой хирургической смолы. Направляющие печатались с толщиной слоя 50 мкм, промывались в 95% изопропиловом спирте в течение 5 минут, сушили 20 минут и затем отверждали 30 минут на 405 нм. Металлические втулки были вставлены согласно спецификации системы рукавов и проверены на полную посадку.
Обычный направляющий корпус GT I показан на рисунке 4A, а металлическая направляющая втулка, используемая для стандартизации траектории сверления, показана на рисунке 4B. Представительные компактные направляющие структуры показаны для GT II на рисунке 5A, GT III на рисунке 5B и GT IV на рисунке 5C.
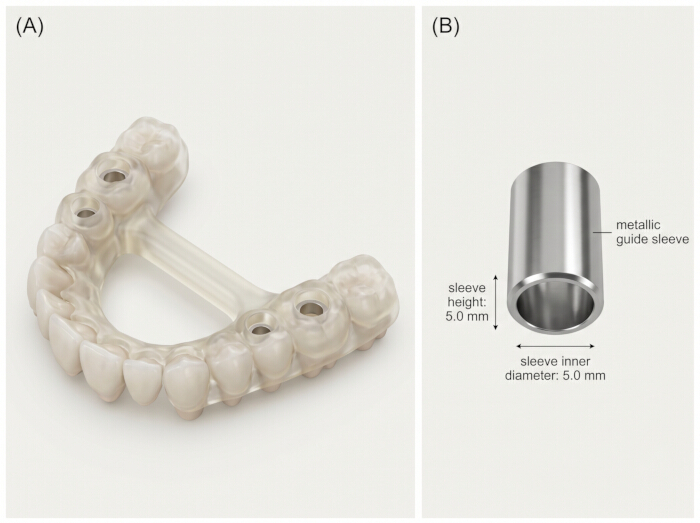
Рисунок 4: Структурные компоненты системы статического управляемого импланта .(A) Обычный односторонний направляющий корпус GT I с опорой зуба. (B) Металлическая направляющая втулка, используемая для стандартизации траектории сверления, диаметра втулки и высоты втулки между конструкциями направляющих. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
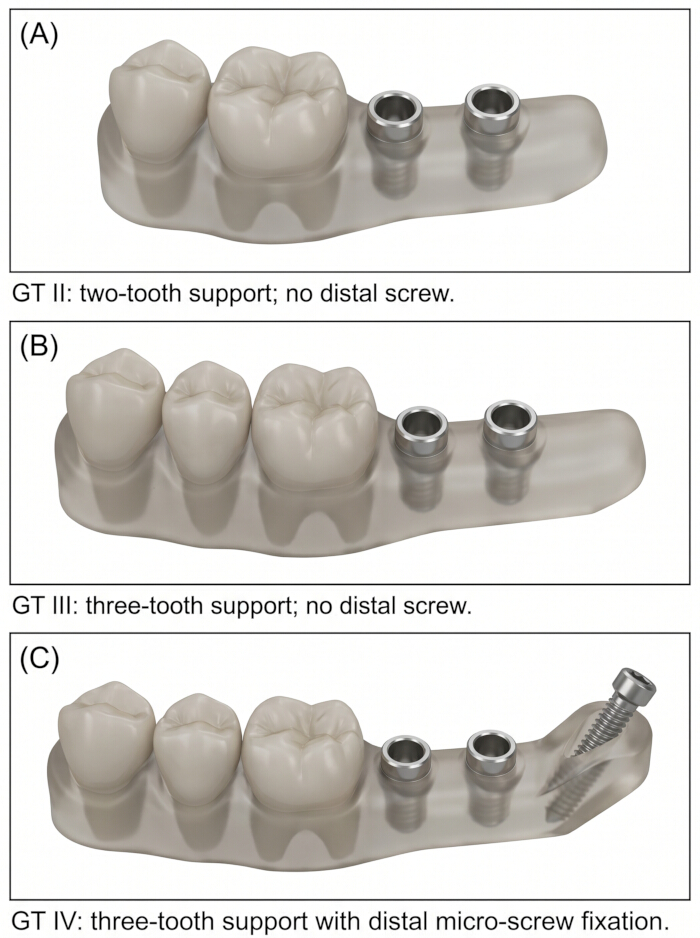
Рисунок 5: Компактные направляющие без поперечной арки. (A) Направляющая GT II с двухзубьей окклюзионной поддержкой и без фиксации винта на дистальном участке. (B) Направляющая GT III с трёхзубьей окклюзионной поддержкой и без фиксации винта в дистальном углу. (C) Направляющая GT IV с трёхзубьей окклюзионной поддержкой и дистальной микровинтовой фиксацией. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
Неконтролируемая отделка поверхности интаглио не проводилась. Были удалены только печатные опоры вне поверхностей контакта зубов и зон контакта с втулками. Зоны контакта зубов, модифицированные окклюзионные опорные зоны и каналы рукава не регулировались вручную.
Перед установкой импланта каждая направляющая устанавливалась на соответствующую модель. Полное количество сидений было подтверждено визуально, тактильной проверкой и с помощью 50 мкм силиконового слоя для проверки посадки. Направляющие, показывающие раскачивание, неполные посадки, деформацию рукава, видимые трещины или несоответствие более 0,20 мм, были исключены и перепечатаны.
8. Динамическая навигация и калибровка
Динамическая установка импланта с помощью навигации осуществлялась с помощью оптической навигационной системы с камерой слежения, трекером моделей, трекером для набора устройства, инструментом калибровки и программным обеспечением для планирования и навигации. Тот же заблокированный виртуальный план импланта, использовавшийся для статических направляющих групп, был импортирован в навигационное программное обеспечение. Динамическая навигация была включена, поскольку отслеживание в реальном времени может обеспечивать дополнительный внутриоперационный контроль над точкой входа, углом и глубиной, хотя её точность может варьироваться в зависимости от места и метрики.
Нижняя челюсть была закреплена в зубной фантомной головке, а к основанию модели был прикреплен жёсткий трекинг-маркер. Модель была зарегистрирована с использованием трассировки поверхности зубов и заранее определённых фидуциальных ориентиров. Регистрация проверялась путём касания пяти анатомических ориентиров на печатной модели и их сравнения с соответствующими виртуальными позициями. Регистрация принималась, когда ошибка, сообщаемая системой, составляла ≤0,50 мм. Этот порог приема соответствовал рабочему процессу навигационной системы и отличался от более строгого порога послеоперационной регистрации сканирования, используемого для измерения отклонений. В 40 динамических навигационных установках средняя ошибка регистрации, сообщаемая системой, составляла 0,34 ± 0,07 мм, с дальностью 0,21–0,48 мм. Ни одна регистрация не превышала заранее установленный порог приёма в 0,50 мм. Две регистрации приблизились к пределу приёма и повторялись до подготовки к остеотомии, пока ошибка регистрации, сообщавшая системой, не оказалась ниже порога.
Перед каждой последовательностью сверления калибровались наконечник и ось сверления. Калибровка повторялась, если ошибка верификации оси бура превышала 0,30 мм. Во время подготовки к остеотомии навигационный дисплей контролировался на точку входа, угол и глубину.
9. Процедура установки имплантата
Печатная модель нижнечелюсти была закреплена в зубной фантомной головке с помощью механического зажима. Стабильность модели была проверена перед бурением. Схема с фантомной головой показана на рисунке 6. Искусственный слизистый слой не использовался; Таким образом, эксперимент моделировал модель жесткой смолы нижней челюсти, а не биологическую мягкую ткань.
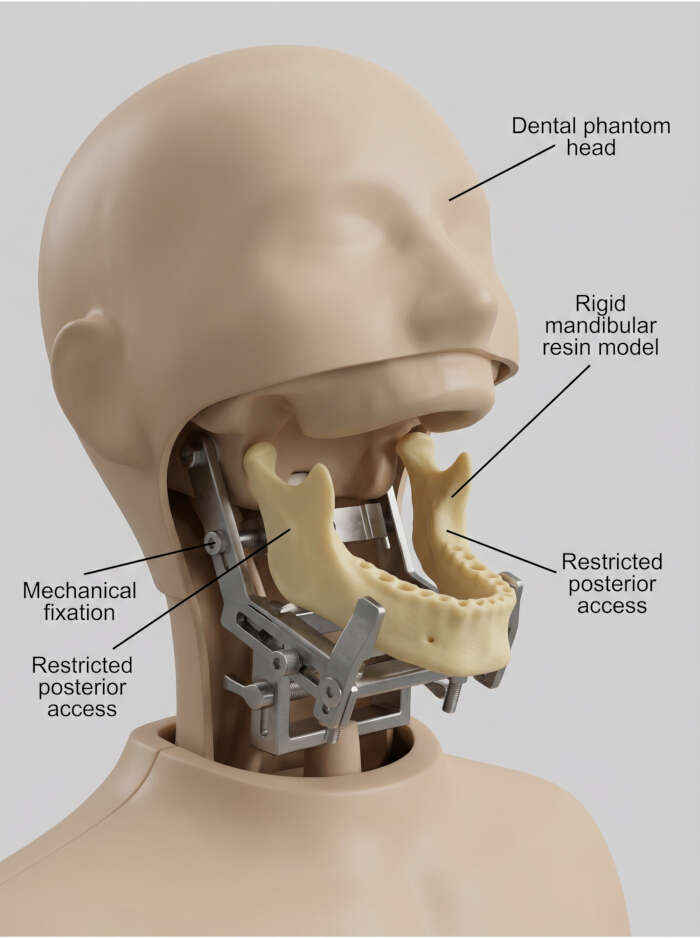
Рисунок 6: Настройка фантомной головы для установки импланта. Трёхмерная печатная модель нижнечелюстной смолы, закреплённая в зубной фантомной головке для обеспечения стандартизированной фиксации модели и ограниченного доступа сзади при установке импланта in vitro . Искусственный слизистый слой не использовался. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
Для статического CAIS назначенный направляющий располагался на месте, и перед бурением проверялась полная посадка. Для GT IV дистальный микровинт вводился через фиксационный канал и затягивался до 8 Н·см с помощью калиброванного динамометрического ключа. Фиксация винтов выполнялась только для GT IV. Процедура сверления и установки имплантов под руководством GT IV показана на рисунках 7A–E.
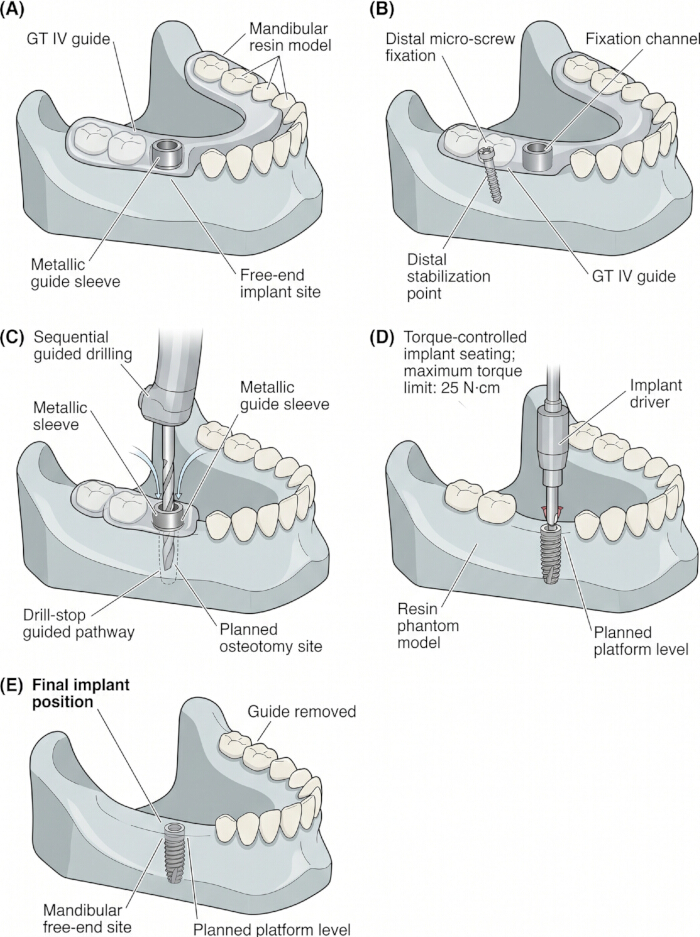
Рисунок 7: Процедура установки имплантов под руководством GT IV. (A) Посадка руководства GT IV на модели нижнечелюстной смолы. (B) Дистальная микровинтова фиксация через направляющий канал. (C) Последовательное направляемое сверление через металлическую втулку. (D) Посадка имплантата с управляемым крутящим моментом на запланированном свободном конце нижней челюсти, при этом драйвер установлен на максимальный предел крутящего момента 25 Н·см. (E) Окончательное положение имплантата после снятия направляющего. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
Использовался полностью управляемый протокол бурения. Проводилось последовательное бурение с пилотным бурением, промежуточным и финальным строением. Бурение проводилось на скорости 800 об/мин при непрерывном внешнем солевом орошении. Глубина регулировалась с помощью направляющей втулки и системы сверлильного остановки.
После подготовки к остеотомии имплантат вводили с помощью калиброванного драйвера с управляемым крутящим моментом, установленного на максимальный предел крутящего момента 25 Н·см. Это значение использовалось как стандартизированный процедурный предел для установки имплантата в модель смоляного фантома, а не как доказательство биологической первичной стабильности или как прямое моделирование клинического момента вставки в человеческую кость. Последняя платформа для имплантации была размещена так, чтобы соответствовать запланированному уровню платформы. После установки место остеотомии и окружающая смола были осмотрены на предмет удаления гнёзд, трещин смолы, перфорации, деформации или аномального сопротивления сверления.
Для динамического CAIS остеотомия импланта была подготовлена в режиме навигации в реальном времени без статического гида. Использовалась та же последовательность бурения, скорость бурения, условие орошения, система имплантации и протокол посадки с контролем крутящего момента. Точка входа, наклон и глубина контролировались с помощью навигационного дисплея.
Поскольку модели были основаны на смоле и не воспроизводили кортикальную или компенсированную костную архитектуру, вязкоэластичность, поведение пародонтальных связок, деформацию крови, слюны или мягких тканей, биологическая первичная стабильность не интерпретировалась. Момент ввода фиксировался только как индикатор процедурной согласованности.
10. Послеоперационное сканирование и определение положения импланта
После установки имплантата были установлены сканирующие корпуса, совместимые с системой импланта, и проверялись на полное сидение. Каждая модель сканировалась с помощью настольного оптического лабораторного сканера с номинальной точностью 10 мкм. Послеоперационное сканирование экспортировалось в формате STL-файла.
Послеоперационный STL-файл импортировался в программное обеспечение для анализа отклонений. Библиотека сканирующего тела использовалась для восстановления фактического положения импланта. Послеоперационная модель была наложена на предоперационную планируемую модель с помощью двухэтапного рабочего процесса: первоначальное выравнивание на основе ориентиров с использованием стабильных поверхностей зубов, затем наилучшее выравнивание с использованием оставшейся зубной дуги. Места установки имплантов, сканирующие корпуса, зоны контакта с рукавом и повреждённые участки были исключены из регистрации.
Файлы принимались, когда средняя ошибка послеоперационной регистрации составляла ≤0,10 мм. Файлы, превышающие это значение, были пересканированы. Если второе сканирование превышало порог, установка импланта исключалась и документировалась. Этот более строгий порог использовался на этапе послеоперационного измерения отклонения для снижения ошибки измерения, которая могла бы войти в итоговый расчет планируемого и установленного импланта.
11. Трёхмерное измерение отклонений
Отклонение имплантата измерялось с помощью трехмерного осмотрового программного обеспечения. Запланированное положение импланта было получено из заблокированного виртуального плана, а фактическое положение импланта восстанавливалось из послеоперационного файла сканирования тела. Запланированные и фактические оси имплантата были извлечены и визуально подтверждены перед измерениями. Рабочий процесс измерения отклонений показан на рисунке 8.
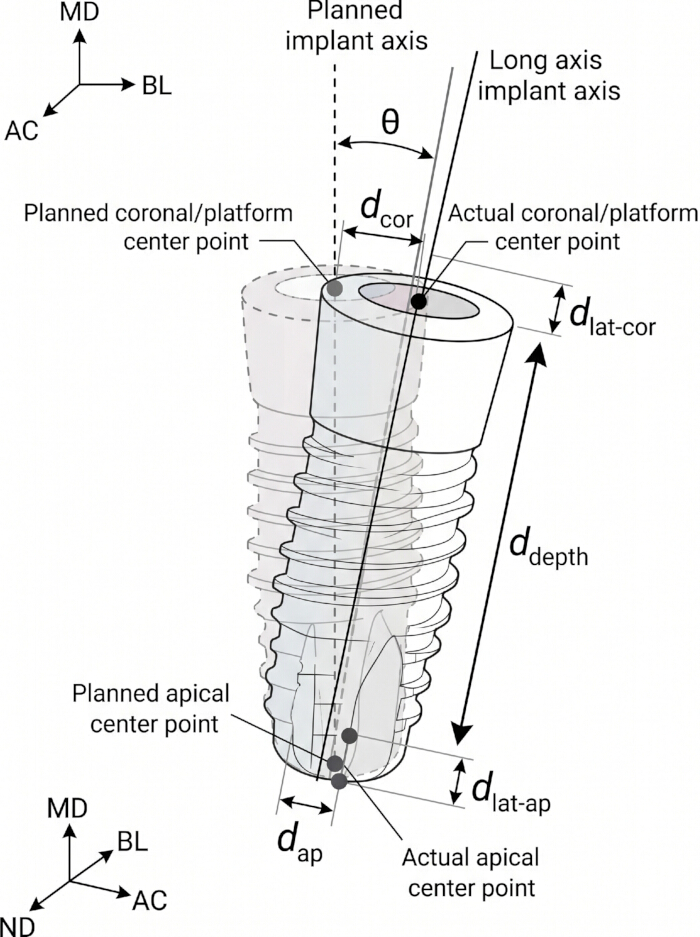
Рисунок 8: Измерение отклонения между запланированными и установленными имплантами. Схематическая иллюстрация анализа отклонения импланта по плану и помещению. θ указывает на угловое отклонение; d_cor указывает на корональное трёхмерное отклонение; d_ap указывает на апикальное трёхмерное отклонение; d_depth указывает на глубинное (апикокорональное) отклонение; d_lat-cor указывает на корональное латеральное отклонение; а d_lat-ap указывает на апикальное латеральное отклонение. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
Измерялись угловое отклонение, корональное трёхмерное отклонение, апикальное трёхмерное отклонение, глубинное отклонение, мезиодистальное отклонение, букколингвальное и апикокорональное отклонение. Эти результаты являются стандартными метриками для оценки точности запланированного и установленного импланта в статических и динамических исследованияхCAIS 14.
Угловое отклонение определялось как угол между запланированной и установленной осью импланта. Корональное трёхмерное отклонение определялось как евклидово расстояние между запланированными и фактическими точками центра платформы импланта. Апикальное трёхмерное отклонение определялось как евклидово расстояние между запланированными и фактическими точками центра с вершиной импланта. Отклонение глубины определялось как вертикальное смещение вдоль направления оси импланта. Мезиодистальные и букколингвальные отклонения вычислялись путём разложения позиционных различий вдоль соответствующих координатных осей.
Два обученных оценщика независимо измерили все результаты. Каждый результат измерялся три раза за имплантат, и среднее значение использовалось для статистического анализа. Надёжность межнаблюдателей оценивалась с использованием коэффициента корреляции внутриклассов. Если различия оценщиков превышали 0,20 мм для линейного отклонения или 0,40° для углового отклонения, третий оценщик повторял измерение, и окончательное значение определялось консенсусом.
12. Оценка устойчивости руководства
Устойчивость направляющей оценивалась с помощью микромоушн-тестирования, циклов вставки-снятия и проверки фиксации винтов. Испытания устойчивости проводились на узлах модели-направляющих, отличных от тех, что используются для анализа точности установки первичного импланта, чтобы многократное вставление направляющих, фиксация винта и снятие не приводили к износу узлов, используемых для измерения отклонения.
Для микромоушн-теста направляющая устанавливалась на напечатанной нижней челюсти модели, а модель-направляющая фиксировалась в механическом испытательном устройстве. Цифровой датчик перемещения с разрешением 1 мкм располагался на дальнем конце направляющего. Применялись три стандартизированные нагрузки малой величины: горизонтальная сдвиговая сила 5 Н, вертикальное осевое давление 10 Н и мезиодистальная интерференционная сила 3 Н. Эти величины были выбраны после пилотных испытаний для обнаружения направляющего микродвижения без видимого повреждения смолы, перелома направляющих или постоянной деформации. Они не предназначались для воспроизведения полной внутриоперационной жевательной нагрузки, а для обеспечения сопоставимых условий напряжения между конструкциями направляющих. Каждая нагрузка прикладывалась 10 раз на направляющий, а среднее смещение фиксировалось в микрометрах.
Для стабильности повторяющегося использования для каждой направляющей было проведено 30 циклов вставки-удаления. Один цикл включал полное размещение направляющих сиденья, визуальное подтверждение посадки, фиксацию винтов для GT IV и снятие направляющих. После 30 циклов тестирование на микромоушн было повторено. Направляющие были проверены на трещины, ослабление рукава, увеличение рукава, деформацию, износ контакта зубами и потерю устойчивости сидения.
Для устойчивости фиксации винтов оценивался только GT IV, так как дистальная микровинтовая фиксация была включена только в эту конструкцию. Фиксационный винт был затяган до 8 Н·см перед тестированием. Момент удаления измерялся после микромоушн-тестирования и после циклов вставки-снятия. Была зафиксирована разница между моментом вставки и моментом снятия. Видимое повреждение резьбы, повреждение смолы вокруг отверстия винта или перелом направляющего регистрировались как механическая неисправность.
13. Статистический анализ
Данные анализировались с помощью коммерческого статистического программного обеспечения и открытой среды статистических вычислений. Нормальность оценивалась с помощью теста Шапиро-Уилка, а однородность дисперсии — с помощью теста Левена. Непрерывные переменные суммировались как среднее ± стандартное отклонение или медианный и межквартильный диапазон в зависимости от распределения. Использовались двусторонние тесты, статистическая значимость была установлена на уровне P < 0,05.
Для сравнения статического направляющего и конструкции GT I-GT IV при выполнении предположений использовалась односторонняя ANOVA с пост-хок коррекцией Бонферрони. Welch ANOVA с пост-хок тестированием Геймс-Хауэлл использовался при неравной вариации. Тестирование Крускаля-Уоллиса с постфактическим сравнением Данна использовалось для ненормально распределённых данных. Размеры эффектов были представлены какη 2 для сравнений на основе ANOVA иε 2 для непараметрических сравнений.
Для сравнения статического и динамического CAIS использовались t-тесты независимых выборок или тесты Mann-Whitney U в зависимости от распределения данных. Поскольку статические и динамические группы генерировались из отдельных сборок моделей, их анализировали как независимые группы. Для комбинированных анализов на участках объединённое среднее и стандартное отклонение пересчитывались из окончательных наборов данных, специфичных для конкретного участка, с n = 20 на участок и n = 40 по модальности. Объединённые значения не брались из более ранней версии таблиц и проверялись по специфичным для конкретного участка значениям перед отчётностью.
Для сравнения сайтов #36 и #37 использовались парные t-тесты или Wilcoxon с знаковым рангом в зависимости от распределения. Сравнения сайтов были представлены отдельно для статического CAIS и динамической навигации.
Для данных циклов микродвижения и вставки-удаления значения перемещений до и после цикла сравнивались с помощью парных t-тестов или тестов Вилкоксона со знакомым рангом. Различия между GT I-GT IV анализировались с помощью односторонних тестов ANOVA или Крускаля-Уоллиса. Поскольку фиксация винтов была доступна только в GT IV, момент снятия винтов анализировался описательно и не сравнивался между четырьмя конструкциями направляющих.
Надёжность межнаблюдателя оценивалась с использованием коэффициента корреляции между классами и случайными эффектами. Значения ICC от 0,75 до 0,89 интерпретировались как хорошая надёжность, а значения ≥0,90 — как отличная надёжность.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Результаты
Это исследование in vitro оценивало точность установки импланта и стабильность направляющих в стандартизированной модели смолы из свободного конца нижней челюсти. Основные результаты точности включали угловое отклонение, корональное трёхмерное отклонение, апикальное трёхмерное отклонение, глубинное отклонение и боковое отклонение. Анализы проводились на имплантатных участках #36 и #37. Сравнение статических направляющих включало GT I, GT II, GT III и GT IV, а сравнение модальнос...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Обсуждение
В этом исследовании in vitro оценивались эффекты оптимизации статического проектирования направляющих и динамической навигации на точность установки имплантов и стабильность направляющих в стандартизированной модели нижней челюсти с свободным концом смолы. Основное открытие заключалось в том, что постепенная модификация с GT I на GT IV в целом снижала значения угловых, корональных, глубинных, боковых и микродвижущихся значений. Однако улучшение не было однородным по всем результ...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Раскрытие информации
Авторам нечего раскрывать.
Благодарности
Это исследование не получило конкретных грантов от фондов в государственном, коммерческом или некоммерческом секторе.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| Calibrated torque wrench | Straumann | Ratchet / torque control device | Используется для фиксации микровинта GT IV 8 Н·см и вставки имплантата 25 Н·см. |
| Dental model resin | Formlabs | Model Resin V3 | Используется для печати жестких моделей нижней челюсти из резина. |
| Dental phantom head | Nissin Dental Products | Simple Manikin III | Используется для стандартизированной фиксации модели нижней челюсти из резина и симуляции ограниченного доступа сзади. |
| Desktop laboratory scanner | 3Shape | E4 Lab Scanner | Используется для проверки печатных моделей и сканирования STL после операции. |
| Digital displacement gauge | Mitutoyo | ABS Digimatic Indicator, Series 543, 0.001 mm resolution | Используется для измерения микродвижения направляющего устройства. |
| Digital force gauge | Mark-10 | Digital force gauge, 0–50 N range | Используется для проверки нагрузок 5 Н, 10 Н и 3 Н во время тестирования стабильности. |
| Dynamic navigation system | ClaroNav | Navident EVO | Используется для навигационно-ассистируемого размещения имплантата. |
| Fit-checking silicone | GC Corporation | Fit Checker Advanced Blue | Используется для проверки установки хирургического направляющего устройства и обнаружения областей с высоким контактом. |
| Guided implant driver | Straumann | Tissue Level RN guided implant driver | Используется для вставки имплантата до запланированного уровня платформы. |
| Guided surgery drill handles | Straumann | Guided drill handles, Ø2.2–4.2 mm | Используется с направляющим втулкой Ø5 мм во время последовательного направленного бурения. |
| Guided surgery drill set | Straumann | Straumann Guided Surgery Instruments / VeloDrill system | Используется для пробного, промежуточного и финального бурения. |
| Implant planning and guide-design software | Straumann / Dental Wings | coDiagnostiX | Используется для регистрации STL–CBCT, виртуального планирования имплантата и проектирования направляющего устройства. |
| Isopropyl alcohol | Sigma-Aldrich / Merck | 2-Propanol, ≥99.5% | Используется для промывания печатных резинистых моделей и направляющих устройств; приготовлен как 95% изопропиловый спирт для использования в протоколе. |
| Mechanical model clamp | Generic laboratory fixture | Стальная регулируемая зажим | Используется для жесткой фиксации резинистой модели нижней челюсти. |
| Mechanical testing frame | Mark-10 / Instron | Manual force test stand | Используется для стандартизированной нагрузки во время тестирования микродвижения. |
| Metallic guide sleeve | Straumann | T-sleeve, Ø5 mm, H5 mm, REF 034.053 | Используется для всех направляющих конструкций статического типа для стандартизации пути бурения. |
| Navigation calibration kit | ClaroNav | Navident calibration kit | Используется для калибровки ручного инструмента и оси бура. |
| Navigation tracker set | ClaroNav | Navident model tracker and handpiece tracker | Используется для отслеживания модели и ручного инструмента во время динамической навигации. |
| Open-source statistical environment | R Foundation | R version 4.3 or later | Используется для дополнительных статистических проверок и расчетов величины эффекта. |
| Resin curing station | Formlabs | Form Cure | Используется для последующего отверждения при 405 нм. |
| Resin washing station | Formlabs | Form Wash | Используется для промывания изопропиловым спиртом после печати. |
| Scan body | Straumann | RN scanbody compatible with Tissue Level RN platform | Используется для реконструкции положения имплантата после операции. |
| Spreadsheet software | Microsoft | Excel 365 | Используется для организации данных и подготовки таблиц. |
| Statistical software | IBM | IBM SPSS Statistics 29.0 | Используется для тестов нормальности, АНОВА, t-тестов, непараметрических тестов и анализа ККС. |
| Surgical guide resin | Formlabs | Surgical Guide Resin | Используется для печати хирургических направляющих GT I–GT IV. |
| Surgical motor and handpiece | NSK / W&H | Implant surgical motor with 20:1 contra-angle | Используется для направленного бурения на скорости 800 об/мин при непрерывном внешнем орошении солевым раствором. |
| Three-dimensional inspection software | ZEISS | ZEISS INSPECT Optical 3D | Используется для инспекции отклонений поверхности и анализа имплантата в планированном и размещенном состоянии. |
| Three-dimensional modeling software | Materialise | 3-matic Medical 19.0 | Используется для очистки STL, ремонта сетки и подготовки модели нижней челюсти. |
| Three-dimensional printer | Formlabs | Form 3B+ | Используется для печати стереолитографических моделей нижней челюсти и хирургических направляющих устройств. |
| Tissue-level implant | Straumann | Standard Plus Implant, Ø4.1 mm RN, SLActive, 10 mm, REF 033.562G | Используется на участках #36 и #37 во всех группах. |
| Titanium micro-screw | Dentium / Jeil Medical | Orthodontic micro-screw, 1.5 mm × 8.0 mm | Используется только для дистальной фиксации GT IV. |
| Table note: Equivalent products may be used if they provide the same technical function and measurement precision. Scanner accuracy, printer layer thickness, sleeve dimensions, implant dimensions, guide resin type, navigation registration threshold, torque settings, and displacement-gauge resolution should remain consistent with the protocol. |