В данной работе представлена концепция цифрового двойника с учетом управления для мониторинга и оптимизации нефтегазовых систем с использованием машинного обучения и физически-информированных моделей, которая была протестирована на симулированных и эталонных наборах данных.
Для просмотра этого контента требуется подписка на JoVE. Войдите или начните свой бесплатный пробный период.
Исследовательская статья
Разработка структуры цифрового двойника с учетом систем управления для мониторинга и оптимизации систем добычи нефти и газа в режиме реального времени
В этой статье
Краткое содержание
Аннотация
В данной работе предлагается структура цифрового двойника с учетом управления для мониторинга и оптимизации систем добычи нефти и газа. Метод объединяет пространственно-временные графовые нейронные сети, нейронную 4D-Var ассимиляцию данных, управление на основе обучения с подкреплением и физически информированные нейронные операторы (FNO и модель нейронного оператора). Для оценки структуры используются эталонные наборы данных киберфизических систем (SWaT и WADI), а также симулированный набор данных по нефтегазовой отрасли. Результаты, подтвержденные несколькими независимыми запусками с использованием средних показателей, демонстрируют улучшенную эффективность в оценке состояния, обнаружении аномалий и оптимизации управления. Тем не менее, оценка ограничена эталонными и симулированными наборами данных; для подтверждения практической применимости требуется дополнительная валидация с использованием реальных промышленных данных.
Введение
Потребность в безопасных и эффективных сетях транспортировки нефти и газа возросла в связи с растущим мировым спросом на энергоносители. Однако поддержание надежности трубопроводов серьезно затруднено из-за износа инфраструктуры и растущей сложности систем. В связи с этим интерес вызвала технология цифровых двойников (DT) как стратегия управления жизненным циклом на основе данных, которая позволяет проводить оценку рисков, прогностическое техническое обслуживание и оптимизацию систем в промышленных условиях1,2,3,4,5. Переход от реактивного технического обслуживания к интеллектуальному принятию решений на основе данных в рамках цифровой трансформации промышленных систем позволил улучшить обнаружение аномалий, прогнозирование отказов и повысить общую надежность систем6,7,8. Применение цифровых двойников для оптимизации процессов, прогностического обслуживания и «умного» производства стало предметом многочисленных исследований. Например, модели на базе DT были предложены для прогностического анализа отказов10 и оценки экологической эффективности11, а также для оптимизации производства с использованием глубокого обучения. Цифровые двойники применяются в нефтегазовой промышленности для совершенствования мониторинга и идентификации аномалий посредством моделирования систем, оценки производительности и интеграции данных от множества датчиков12,13,14,15.
Несмотря на эти достижения, большинство современных методов создания цифровых двойников (DT) сосредоточены на отдельных функциях, таких как мониторинг, моделирование или обнаружение аномалий, при этом синхронизация и управление в режиме реального времени интегрированы слабо. Многим системам не хватает возможностей двустороннего взаимодействия и адаптивного обучения, в результате чего они функционируют как «цифровые тени» с однонаправленным потоком данных. Это ограничение особенно критично для систем нефтегазовой отрасли, где динамические условия и сложные структуры отказов требуют постоянного обучения и контроля. Кроме того, современные методы киберфизических систем в основном ограничены офлайн-анализом и не поддерживают замкнутое управление в реальном времени в сложных промышленных процессах16. Также для описания взаимодействия распределенных датчиков текущие подходы в основном опираются на традиционные методы фильтрации и машинного обучения, при этом редко используются сложные модели, такие как пространственно-временные графовые нейронные сети. Кроме того, недостаточно изучено применение методов операторного обучения для захвата нелинейной физической динамики, особенно в системах добычи нефти и газа17. Вследствие этого существующие системы DT не способны объединить ассимиляцию данных в реальном времени и адаптивное управление при моделировании сложных пространственно-временных связей.
Поскольку они имитируют настройки промышленного управления, такие эталонные наборы данных, как SWaT и WADI, часто используются для валидации методов на основе цифровых двойников (DT) в киберфизических системах18. Кроме того, DT обеспечивают более общие преимущества, такие как повышение производительности, улучшенный обмен знаниями и безопасная передача данных на протяжении всех промышленных процессов19,20. Особенно в таких отраслях с высоким уровнем риска, как нефтегазовая промышленность21,22,23, их потенциал в области управления безопасностью, мониторинга в реальном времени и промышленной автоматизации становится все более признанным. Тем не менее для практического внедрения по-прежнему требуются более полные и интегрированные решения, объединяющие возможности моделирования, мониторинга и управления. Оценочные исследования, такие как цитируемые в24,25, заложили основу, продемонстрировав применение и преимущества DT в повышении эффективности операций и процессов принятия решений. Таблица 1 представляет собой сравнение существующих методов управления производством и контролем в нефтегазовой отрасли26,27,28,29. Из-за высоких операционных рисков и сложной динамики систем добычи нефти и газа традиционные методы технического обслуживания часто оказываются недостаточными для своевременного выявления аномалий и реагирования на них30,31,32,33. Несмотря на то, что управление безопасностью и дистанционный мониторинг в последнее время улучшились, все еще необходимы интеллектуальные системы, способные к непрерывному сенсингу, обучению и управлению в режиме реального времени.
В данной работе предлагается архитектура цифрового двойника с учетом управления, которая объединяет пространственно-временные графовые нейронные сети, нейронное усвоение данных 4D-Var, физически информированные нейронные операторы и управление на основе обучения с подкреплением для преодоления этих трудностей. Предложенная система создает единый конвейер для сбора данных, оценки состояния, обнаружения аномалий и оптимизации управления. В то время как пространственно-временные графовые нейронные сети фиксируют взаимодействия между распределенными датчиками, физически информированные нейронные операторы, такие как фурье-нейронный оператор и глубокая операторная сеть (модель нейронного оператора), используются для представления сложной нелинейной динамики системы. Обучение с подкреплением обеспечивает адаптивное управление с замкнутым контуром, а нейронное усвоение данных повышает точность оценки состояния. Обобщающая способность предлагаемого метода для различных промышленных условий продемонстрирована путем его оценки с использованием эталонных наборов данных киберфизических систем (SWaT и WADI), а также симулированных данных нефтегазового сектора. Данная работа устраняет основные недостатки современных систем цифровых двойников и предлагает масштабируемое и гибкое решение для мониторинга и оптимизации в режиме реального времени в системах нефтегазодобычи, объединяя моделирование, обучение и управление в единую структуру.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Протокол
Данное исследование не предполагает участия людей или животных. Используемые наборы данных (SWaT и WADI) являются общедоступными эталонными наборами данных, и конфиденциальная или персональная информация в них не содержится.
Предлагаемый подход создает управляемый цифровой двойник, позволяющий интегрировать передовые алгоритмы глубокого обучения, ассимиляцию данных, а также непрерывную оценку и оптимизацию систем и управления добычей нефти и газа. Сначала собираются многомодальные данные в режиме реального времени от географически распределенной производственной инфраструктуры, которые затем моделируются с использованием графовой структуры, определяющей связи и взаимодействия между производственными компонентами. Затем для построения операторных аппроксимаций определяющих уравнений нелинейного многофазного потока используются физически-информированные нейронные операторы, что обеспечивает масштабируемое моделирование в рамках цифрового двойника. В данной работе термин «модель нейронного оператора» используется для обозначения глубокой сети операторов (Deep Operator Network). Чтобы учесть пространственные и временные зависимости между географически распределенными производственными активами, в рамках физически-информированных представлений обучаются пространственно-временные графовые нейронные сети. Дифференцируемый подход к ассимиляции данных на основе нейронного 4DVAR применяется для поддержания согласованности и синхронизации прогнозов моделирования цифрового двойника с данными мониторинга в реальном времени, даже при наличии зашумленных и пространственно неоднородных измерений. На базе синхронизированного в реальном времени цифрового двойника обучается инструмент оптимизации на основе обучения с подкреплением для управления в режиме реального времени. Наконец, цифровой двойник обеспечивает возможность непрерывного обновления моделей и адаптивной масштабируемости в течение длительного периода времени за счет постоянного обновления данных из новых доступных измерений.
Предлагаемая архитектура цифрового двойника расширяет возможности традиционной архитектуры цифровых двойников за счет добавления в нее функций интеллектуального анализа, адаптивности и контроля состояния. Весь рабочий процесс состоит из четырех модулей: (i) сбор данных/построение графа, (ii) оценка состояния с помощью нейронных операторов и ST-GNN, (iii) обнаружение аномалий посредством анализа на основе остатков и (iv) управление на основе обучения с подкреплением.
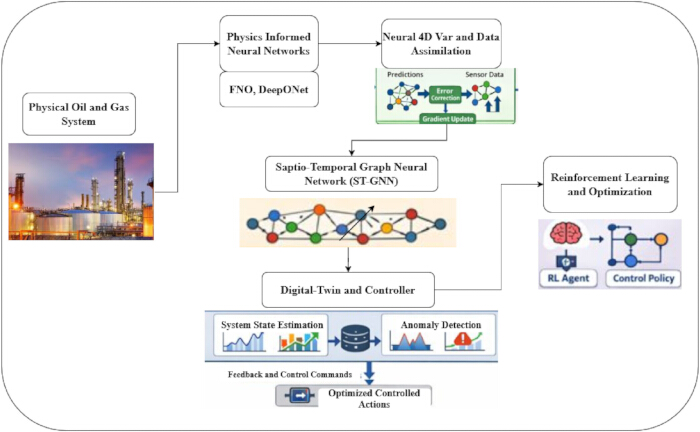
Рисунок 1: Общая архитектура цифрового двойника с поддержкой управления. В предлагаемую модель цифрового двойника с поддержкой управления интегрированы методы обнаружения аномалий, пространственно-временные графовые нейронные сети, нейронная синхронизация 4D-Var, физически информированные нейронные операторы и замкнутый контур управления на основе обучения с подкреплением для систем добычи нефти и газа. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Рисунок 1 представляет функциональный процесс цифрового двойника с поддержкой управления добычей нефти и газа как киберфизической системы с замкнутым контуром. Функциональный процесс начинается на уровне системы добычи нефти и газа, в которой различные датчики, распределенные по скважинам, трубопроводам, клапанам и технологическим установкам, фиксируют данные о давлении, расходе, температуре и параметрах управления в определенный момент времени. Различные датчики собирают данные в разных форматах, которые затем передаются цифровому двойнику, что формирует основу ситуационной осведомленности организации в данный момент.
Предлагаемая методика включает следующие этапы:
Сбор данных
Из сред добычи нефти и газа собираются данные датчиков в режиме реального времени о давлении, скорости потока, температуре и управляющих воздействиях. Для проверки устойчивости и способности к обобщению используются другие доступные эталонные наборы данных, такие как SWAT и WADI. Для обеспечения воспроизводимости каждый шаг предлагаемой методологии подробно описан с указанием технических деталей.
[Пожалуйста, обратитесь к Дополнительному файлу (S1) для получения информации о генерации наборов данных и моделировании.]
Для подтверждения возможностей концептуального цифрового двойника в работе с комплексными и многомерными временными рядами, а также с необычными событиями используются два общедоступных эталонных набора данных промышленных систем управления из соответствующей области исследований: наборы данных Secure Water Treatment (SWaT) и Water Distribution (WADI)34. Оба набора данных получены на базе реалистичных киберфизических испытательных стендов и включают многомерные данные о работе датчиков и исполнительных механизмов как для нормальных, так и для аномальных сценариев или сценариев атак, инициированных в таких системах. Использование наборов данных SWaT и WADI позволяет проводить кросс-доменное тестирование и доказать возможность обобщения результатов за пределами киберфизических стендов для более широких распределенных промышленных систем с пространственными и временными зависимостями. Описание наборов данных приведено в таблице 2.
В предлагаемом исследовании для всесторонней оценки разработанной методики цифрового двойника используются три различных набора данных, представленных в Таблице 2. Базовый набор данных состоит из симулированных данных, относящихся к производственной организации в нефтегазовой промышленности, и предназначен для воспроизведения реальных операционных измерений, зафиксированных системой, а также условий управления и/или сбоев. Кроме того, в качестве примера физической системы в уменьшенном масштабе представлен набор данных Secure Water Treatment (SWaT), включающий измерения с 51 датчика и привода за период около 1 дней, охватывающий как нормальные состояния, так и искусственно созданные аномалии и атаки. Этот набор данных широко считается стандартным эталоном для исследований. Еще одним набором является Water Distribution (WADI), измерения которого фиксируют поведение системы распределения воды в уменьшенном масштабе, включающей около 123 переменных за период 16 дней, включая различные атаки и нормальные условия эксплуатации. Данный набор данных содержит в общей сложности 15 различных типов атак. Два вышеупомянутых набора данных в основном сосредоточены на многомерных временных рядах и пространственных взаимосвязях, характерных для промышленных систем управления.
Предобработка данных
Перед обучением модели все наборы данных проходят тщательную процедуру предварительной обработки для обеспечения качества, согласованности и воспроизводимости данных. Процедуры предобработки включают в себя обработку пропущенных значений, фильтрацию шума, нормализацию и масштабирование признаков. Подробный алгоритм предварительной обработки описан в Дополнительном файле (S2).
Построение графа системы
В предлагаемой методологии физическая система добычи нефти и газа представлена в виде графа, который служит математической структурой для описания пространственных корреляций между активами, а также динамики состояния системы во времени (формулы построения графа системы приведены в Дополнительном файле (S3)).
Изучение физики с помощью нейрооператоров
Для корректного представления нелинейных и многомерных характеристик систем многофазных потоков в предлагаемом подходе используются операторы с учетом физических закономерностей в виде фурье-нейронных операторов (FNO) и модели нейронного оператора. В отличие от традиционного метода представления нейронных сетей как точечных отображений, концепция операторов позволяет осуществлять обобщение с учетом различных граничных условий. Эта особенность делает данный метод более подходящим для систем многофазных потоков, применяемых при добыче нефти и газа, поскольку физические явления протекают непрерывно. Математические уравнения нейронных операторов приведены в Дополнительном файле (S4).
Для дальнейшей оценки достоверности нейронных операторов с учетом физических закономерностей были проведены дополнительные эксперименты по определению их способности аппроксимировать отображения нелинейных операторов при различных режимах потока и управляющих воздействиях. Результаты показывают, что операторы могут точно аппроксимировать отображение нелинейного оператора, что подтверждает способность операторов точно моделировать динамику системы, особенно в условиях высокой размерности, при более низких вычислительных затратах по сравнению с другими решателями. Количественная оценка точности обучения оператора выполняется с использованием среднеквадратической ошибки между предсказанными и смоделированными состояниями системы, что демонстрирует стабильную эффективность аппроксимации при различных условиях потока.
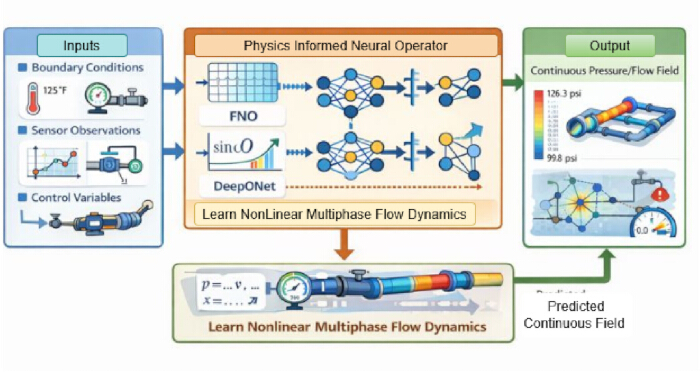
Рисунок 2: Рабочий процесс структуры нейронного оператора с учетом физических закономерностей. Пример рабочего процесса нейронного оператора с учетом физических закономерностей демонстрирует, как управляющие воздействия, данные датчиков и граничные условия используются для изучения динамики нелинейного многофазного потока и быстрого получения прогнозов системы на операторном уровне. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
В рабочем процессе PINO, представленном на Рисунке 2, процесс обучения физически сложным нелинейным многофазным потокам в нефтегазовых процессах происходит непрерывно. Он начинается на входном слое, где модель получает гетерогенные данные о физически развивающейся системе. Эти входные данные представлены в виде граничных условий, включая давление, температуру и скорость, а также данных в реальном времени от датчиков, размещенных внутри нефтегазовой системы, и управляющих переменных, таких как степень открытия клапанов, скорость насосов или открытие дросселей. Все эти входные данные определяют работу физически развивающейся системы.
Ключевым компонентом данного рабочего процесса является PINO, реализованный с помощью FNO и модели нейронного оператора. Предложенный метод отличается тем, что в нем используются нейронные операторы для изучения операторов между функциональными пространствами, в отличие от традиционных нейронных сетей, которые, как правило, ориентированы на поточечное отображение входных и выходных данных. На этом уровне FNO способен фиксировать глобальные пространственные связи, используя область Фурье, а модель нейронного оператора позволяет изучать представления операторов с помощью сетей ветвей (branch) и ствола (trunk). Обучаемая модель направляется физическими ограничениями, чтобы предсказанная динамика соответствовала ожидаемому поведению многофазного потока. Результатом работы нейронного оператора является непрерывное поле решений для таких важных физических переменных, как давление, скорость потока и распределение фаз для всей производственной сети. Более того, выходные значения являются точными для всего месторождения, включая скважины, трубопроводы и другие соединенные узлы, а не измеряются в конкретных точках, таких как датчики. Таким образом, выход нейронного оператора обеспечивает возможность быстрого создания высокоточных симуляций, которые могут аппроксимировать решение дифференциальных уравнений в частных производных без необходимости их прямого решения. Данное решение выступает в качестве быстрого вычислительного модуля в цифровом двойнике.
Процесс обучения нейронного оператора использует признаки функционального и системного уровней, которые извлекаются из процессов добычи нефти и газа. Эти признаки в основном состоят из переменных физического состояния при добыче нефти и газа, представляющих собой непрерывные поля: температуру, скорость потока, давление и фазовые доли нефти, газа и воды. Признаки также включают граничные условия, к которым относятся давление на входе, скорость потоков и положения клапанов. Для прогнозирования откликов при различных сценариях эксплуатации также учитываются управляющие воздействия, такие как положение дроссельных клапанов и скорость насоса. Модель нейронного оператора принимает физические признаки и параметры управления, которые обрабатываются основной и боковыми сетями. Эти признаки предоставляют достаточно информации для того, чтобы нейронные операторы могли точно предсказывать операторные зависимости, которые зависят как от физических процессов, так и от эксплуатационных факторов, что необходимо для быстрого моделирования цифровых двойников.
Фурье-нейронный оператор (FNO)
В данном исследовании используется фурье-нейронный оператор (Fourier Neural Operator, FNO)36 для эффективной оценки операторных отображений, описывающих нелинейную динамику многофазного потока в системах добычи нефти и газа. В отличие от традиционных нейронных сетей, которые аппроксимируют отображения «вход-выход» для конкретного набора точек, предложенный FNO аппроксимирует отображения между функциональными пространствами, что обеспечивает возможность обобщения для различных масштабов и конфигураций системы. В данном случае FNO работает путем переноса представлений состояния системы из исходного пространства в область Фурье, где спектральные свертки могут быть эффективно применены для выявления глобальных пространственных зависимостей, существующих внутри систем. При этом представление входного состояния проецируется в многомерное латентное пространство, а преобразования и активации применяются итеративно с использованием преобразований Фурье, спектральных ядер и функций активации. Математические расчеты для фурье-нейронного оператора приведены в Дополнительном файле (S4.1).
Модель нейронного оператора
Модель нейронного оператора37 выступает в качестве альтернативного подхода в рамках процесса нейронного оператора для аппроксимации нелинейного физического оператора, определяющего динамику добычи нефти и газа. Подробное описание модели нейронного оператора приведено в Дополнительный файл (S4.2) (См. Дополнительный файл S10 для Алгоритма 1: Обучение физике с использованием нейронных операторов для алгоритма цифрового двойника.
Предлагаемый подход с использованием нейрооператоров начинается со сбора парных примеров входных и выходных данных, где входными данными являются примеры условий системы в виде граничных значений системы, управляющих переменных или физических характеристик. Нейрооператор обучается в итерационной фазе, которая включает прогнозирование ответов на входную функцию с последующим уменьшением отклонений между прогнозами и фактическими ответами с помощью функции среднеквадратичной ошибки. Такой подход приводит к оптимизации на основе градиентов, посредством которой нейрооператор выявляет системные физические операторы, определяющие поведение системы. Таким образом, обученная система может эффективно прогнозировать ответы системы на различные входные условия.
Пространственно-временное системное моделирование
В предлагаемой архитектуре цифрового двойника38 процесс добычи нефти и газа представлен в виде пространственно-временного графа. Это было сделано для концептуализации связей, а также процесса временной эволюции распределенных производственных ресурсов.
Процесс добычи нефти и газа по своей природе имеет распределенную структуру с точки зрения скважин, трубопроводной инфраструктуры и датчиков. Для эффективного учета пространственно-временных взаимосвязей в таком процессе подход цифрового двойника, разработанный в данной работе, использует пространственно-временные графовые нейронные сети (ST-GNN). В этом подходе системные сущности представлены в виде узлов графа, а пространственные и функциональные связи системы обозначены ребрами графа. Временные зависимости выражены с помощью функций оконного преобразования для эффективного прогнозирования переходов системы между состояниями и аномалий. Подробное описание пространственно-временной графовой нейронной сети (ST-GNN) приведено в Дополнительном файле (S5).
Синхронизация цифрового двойника с использованием Neural 4D VAR
Синхронизацию цифрового двойника можно определить как непрерывную синхронизацию виртуального двойника с постоянно меняющейся физической средой нефтегазодобычи на основе показаний датчиков в режиме реального времени. На практике цифровые двойники делают прогнозы о состояниях системы, таких как давление, скорость потока и температура, основываясь на понимании динамики физической системы. Тем не менее, из-за неопределенностей и шума датчиков неизбежно возникает расхождение между прогнозами и измерениями. По этой причине, чтобы синхронизировать прогнозы с фактическими измерениями, в данной работе представлен другой метод, известный как «ассимиляция данных», который делает прогнозы самосогласованными с физическими измерениями. Чтобы обеспечить синхронизацию физического процесса и цифрового двойника в условиях зашумленных и разреженных наблюдений датчиков, внедрен метод ассимиляции данных нейронный 4D-Var. Добавленный компонент направлен на сокращение разрыва между измерениями датчиков и прогнозами модели внутри окна ассимиляции. Благодаря дифференцируемости метод нейронного 4D-Var обеспечивает сквозное обучение и позволяет корректировать состояние цифрового двойника в режиме онлайн (см. Дополнительный файл (S6) для раздела «Ассимиляция данных нейронный 4D-Var», Дополнительный файл (S10) для «Алгоритма 2: Синхронизация цифрового двойника с использованием нейронного 4D-Var» и Дополнительный файл (S1) для гиперпараметров и деталей обучения).
Обнаружение и диагностика аномалий
В симулированном наборе данных нефтегазовой отрасли аномалии были внедрены путем введения контролируемых возмущений, таких как падение давления более чем на 15%, аномальные скачки потока и сбои в работе клапанов. Точки данных, превышающие установленное пороговое значение или отклоняющиеся от базового статистического распределения, идентифицируются как аномалии. Для математического формулирования структуры обнаружения аномалий (Дополнительный файл, S7).
Оптимизация и управление с замкнутым контуром
В предлагаемой системе может быть реализовано управление с замкнутым контуром путем интеграции согласованного цифрового двойника (DT) и модуля обучения с подкреплением для оптимизации. В части цифровых двойников DT прогнозирует будущее поведение процесса добычи нефти и газа при различных условиях, таких как положение различных клапанов, скорость работы насосов или управление потоком. Это позволяет создать безопасную зону, в которой агент управления может оценивать результат желаемых действий, не реализуя их в реальном процессе. Таким образом, используя прогнозы цифрового двойника, модуль обучения с подкреплением может оптимизировать эксплуатационные цели, включая эффективность процесса, энергопотребление и стабильность процесса, не ограничиваясь технологическими ограничениями. Математическое описание оптимизации и управления с замкнутым контуром приведено в Дополнительном файле (S8).
Непрерывное обучение и адаптация
Промышленные системы функционируют в нестационарных средах с изнашивающимся оборудованием, изменяющимися во времени условиями эксплуатации и непредвиденными возмущениями. Для разработки соответствующего подхода предлагаемая модель цифрового двойника включает компонент непрерывного обучения, который обновляет нейронные операторы, графовые модели и стратегии управления на основе инкрементного обучения. При обнаружении значительных отклонений и невыявленных закономерностей процесс обучения осуществляется путем включения новых данных и корректировки параметров, связанных с моделью цифрового двойника.
Непрерывное обучение также повышает устойчивость как политик управления, так и обнаружения аномалий, поскольку оно помогает системе выявлять новые или необычные паттерны поведения. Обратная связь по аномалиям результатов управления используется для корректировки моделей и оптимизации политики обучения с подкреплением, которая обеспечит эффективность процессов принятия решений по мере того, как система продолжает меняться и развиваться. Этот процесс адаптивного обучения превращает цифровой двойник из пассивного наблюдателя в интеллектуальную систему, способную поддерживать процессы оптимизации в режиме реального времени для сложных систем добычи нефти и газа в течение длительного периода, используя строгую и эффективную технологическую инфраструктуру. В Таблице 3 представлены архитектура модели и гиперпараметры.
Пожалуйста, обратитесь к Дополнительному файлу (S9) для ознакомления с математической формулировкой адаптации в процессе непрерывного обучения.
Модуль предобработки данных отвечает за преобразование необработанных данных с датчиков в структурированные и нормализованные входные данные, подходящие для последующих модулей обучения. В частности, он агрегирует исторические измерения датчиков, удаляет шум и стандартизирует признаки для обеспечения стабильного качества данных. Обработанные данные вместе с граничными условиями и управляющими воздействиями затем подаются на вход модуля физически-информированного нейронного оператора (модель FNO/нейронного оператора), который выявляет лежащие в основе нелинейные физические взаимосвязи и генерирует непрерывную оценку состояния системы. Эта расчетная оценка состояния системы впоследствии используется модулем оптимизации управления для динамического обновления стратегий управления. Оптимизированные выходные сигналы управления затем передаются в модуль принятия решений, который интерпретирует результаты и формирует конкретные решения для эксплуатации системы. Для непрерывного обновления системы на основе вновь полученных данных интегрирован механизм обратной связи, что со временем повышает адаптивность и эффективность работы. Для обеспечения наглядности и воспроизводимости представлена архитектура системного уровня, иллюстрирующая взаимодействие между модулями. Предлагаемая система состоит из четырех основных компонентов, а именно: предобработки данных, моделирования с помощью физически-информированного нейронного оператора, оптимизации управления и принятия решений. Эти модули взаимосвязаны через четко определенные интерфейсы ввода-вывода, что обеспечивает беспрепятственный поток данных, итеративное обучение и скоординированную работу всей системы цифрового двойника.
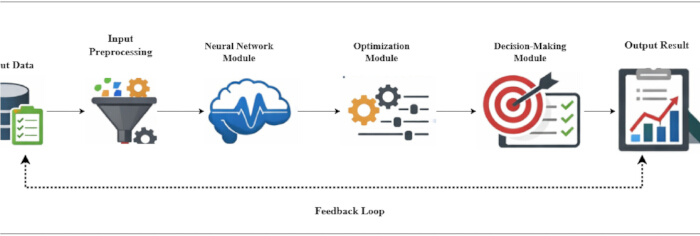
Рисунок 3: Блок-схема архитектуры оптимизации управления системой на общем уровне. На ней представлена общая архитектура системы предлагаемой работы. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Архитектура системы представляет собой полную картину модели, которая может быть использована для моделирования и оптимизации сложных нелинейных физических процессов в системах добычи нефти и газа. Процесс начинается с входных данных, которые включают параметры, используемые для симуляции, и граничные условия, описывающие физическую среду. Эти данные сначала проходят через модуль предобработки данных, где выполняются нормализация и извлечение признаков. Это подготавливает данные для следующего модуля, в котором используются нейронный оператор, FNO и модель нейронного оператора. Данные модели применяются для прогнозирования состояний системы, и эта информация используется для оптимизации параметров системы с помощью модуля оптимизации. Оптимизированные результаты затем используются для принятия решений с помощью модуля принятия решений. Этот модуль помогает определить эффективность системы. Структура также включает выходные результаты, где итоги процесса оптимизации показаны на Рисунке 3. Кроме того, предусмотрена петля обратной связи, при которой данные после получения выходных результатов снова проходят через модуль предобработки.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Результаты
Для проверки достоверности нейронных операторов с учетом физических закономерностей были проведены дополнительные тесты производительности с целью сравнения эффективности FNO и модели нейронного оператора при моделировании динамики системы нелинейного многофазного потока. Результаты показали, что FNO обеспечивает лучшую глобальную пространственную согласованность, в то время как модель нейронного оператора демонстрирует более высокую адаптивность к гетерогенным входным данным.
Для обеспечения ...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Обсуждение
Результаты данного исследования демонстрируют эффективность разработанного цифрового двойника с функцией управления с точки зрения его способности улучшить мониторинг в реальном времени, обнаружение и оптимизацию управления для широкого спектра киберфизических систем (CPS). По сравнению с традиционными моделями мониторинга, сочетание PINO и графовых нейронных сетей более эффективно с точки зрения точности оценки состояния даже для зашумленной системы. Данный вывод обоснован тем, что усовершенствованная модель машинного о...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Раскрытие информации
Авторы заявляют об отсутствии конфликта интересов.
Благодарности
Авторы выражают благодарность за техническую и институциональную поддержку, оказанную Компанией по работе с данными и Департаментом производственного командования Синьцзянской нефтяной компании CNPC (Карамай, Китай) в ходе выполнения данного исследования. Внешнее финансирование для данной работы не привлекалось.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| ЦП (Intel Xeon / AMD Ryzen) | Intel / AMD | Серии Xeon / Ryzen | Используется для системного моделирования, предобработки данных и общих вычислений |
| Фреймворк глубокого обучения (PyTorch 2.0) | Meta AI (PyTorch) | https://pytorch.org RRID:SCR_018536 | Используется для реализации нейронных сетей, оптимизации и конвейеров обучения |
| Библиотека глубоких нейронных сетей (cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | Предоставляет оптимизированные примитивы для операций глубокого обучения на GPU |
| DeepONet | Неприменимо | https://arxiv.org/abs/1910.03193 | В скрипте упоминается как "neural operator model" |
| GPU (NVIDIA RTX 4090) | NVIDIA | RTX 4090 | Используется для обучения моделей глубокого обучения, включая нейронные операторы, ST-GNN и компоненты обучения с подкреплением |
| GPU-ускорение (CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | Обеспечивает параллельные вычисления на базе GPU для высокопроизводительного обучения моделей |
| Дистрибутив Linux (версия 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | Операционная система, используемая для проведения экспериментов и развертывания моделей |
| Операционная система (Ubuntu 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | Обеспечивает среду выполнения для всех экспериментов и развертывания моделей |
| Алгоритм оптимизации (оптимизатор Adam) | Неприменимо | https://arxiv.org/abs/1412.6980 | Используется для обучения моделей с адаптивной оптимизацией скорости обучения |
| Оптимизированная библиотека глубоких нейронных сетей (версия 8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | Предоставляет оптимизированные ускоренные на GPU примитивы для операций глубоких нейронных сетей |
| Язык программирования (Python 3.10) | Python Software Foundation | https://www.python.org/downloads RRID:SCR_008394 | Основной язык программирования, используемый для реализации и экспериментов |
| Системная память (≥ 64 GB RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | Поддерживает обработку многомерных многовариантных данных временных рядов и обучение больших моделей |
Ссылки
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.