В данном исследовании разработана система MPPT на базе ANN с поддержкой аккумуляторного накопителя для автономной зарядной станции электромобилей, питаемой от двусторонней фотоэлектрической системы. Кроме того, алгоритм оптимизации секретаря (Secretary Bird Optimization Algorithm, SBOA) используется для оптимизации параметров DC–DC преобразователя, фильтра и PI-контроллера с целью минимизации суммарного коэффициента гармоник (THD) и отклонения напряжения на шине постоянного тока.
Для просмотра этого контента требуется подписка на JoVE. Войдите или начните свой бесплатный пробный период.
Исследовательская статья
Разработка DC-DC преобразователя для автономной зарядной станции электромобилей на базе двусторонних фотоэлектрических панелей с использованием алгоритма оптимизации Secretary Bird Optimization
В этой статье
Краткое содержание
Аннотация
В ответ на растущее внимание к устойчивой мобильности в данном исследовании представлена система зарядки электромобилей (EV) на основе возобновляемых источников энергии, включающая стационарную систему накопления энергии (BES). В системе используется двусторонний фотоэлектрический (PV) массив со схемой отслеживания точки максимальной мощности (MPPT) на базе искусственной нейронной сети (ANN). Кроме того, для оптимизации параметров DC–DC преобразователя, фильтра и PI-контроллера с целью минимизации коэффициента гармонических искажений (THD) при поддержании стабильного напряжения на шине постоянного тока применяется алгоритм оптимизации Secretary Bird Optimization Algorithm (SBOA). Были оценены пять моделей электромобилей, включая одну модель со свинцово-кислотным аккумулятором (BMW i3) и четыре модели с литий-ионными аккумуляторами (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf и Hyundai Kona Electric). Предложенная конфигурация MPPT позволяет извлекать максимальную энергию из двусторонней PV-системы, обеспечивая при этом стабильное напряжение на шине постоянного тока при переменных условиях окружающей среды и нагрузке. Валидация с помощью моделирования в MATLAB/Simulink при трех сценариях эксплуатации (инсоляция = 800–1000 W/m2; температура = 20–25 °C) демонстрирует высокую эффективность преобразования, значения THD 2,85%, 2,26% и 2,23%, а также надежное управление мощностью, подходящее для автономных зарядных станций электромобилей.
Введение
В настоящее время ключевое значение имеет интеграция возобновляемых источников, прежде всего солнечной энергии, и зарядных станций для электромобилей (EV) в распределительную сеть. Однако такая интеграция приводит к проблемам с качеством электроэнергии (PQ) и необходимости использования усовершенствованных систем отслеживания точки максимальной мощности (MPPT) для извлечения энергии из возобновляемых источников. В связи с быстрым ростом популярности электромобилей возникла острая необходимость в создании быстрой и надежной инфраструктуры зарядки. Использование традиционных зарядных станций, подключенных к сети, приводит к выбросам углекислого газа, перегрузке сети и проблемам с качеством электроэнергии (PQ). Кроме того, интеграция возобновляемых источников энергии, таких как солнечная энергия, с электромобилями может помочь снизить выбросы углерода. При этом наряду с солнечной энергией рассматривается использование аккумуляторных накопителей, так как солнечная энергия по своей природе нестабильна. Методы MPPT на базе искусственного интеллекта обеспечивают более высокую выходную мощность солнечных панелей по сравнению с традиционным методом возмущения и наблюдения (P & O).
Для точной передачи солнечной энергии в сеть при единичном коэффициенте мощности (PF) с использованием метода оптимизации на основе психологии человека был предложен новый алгоритм управления с демпфированным обобщенным интегратором пятого порядка1. Кроме того, для повышения эффективности извлечения энергии из фотоэлектрической (PV) системы была применена стратегия оптимального управления методом «восхождения на холм» на основе машинного обучения, дополненная адаптивным оптимальным M-фильтром Калмана2. С другой стороны, для эффективного управления и регулирования мощности PV-системы, интегрированной в микросеть, был использован прогностический алгоритм. Система сконфигурирована с использованием двухкаскадной 3φ схемы3.
Тем временем был разработан новый датчик напряжения с пониженным энергопотреблением для извлечения максимальной выходной мощности из солнечной фотоэлектрической системы, подключенной к зарядной станции электромобилей, с упором на эффективность и скорость 4. Кроме того, был предложен новый метод аутентификации команд для выявления атак с внедрением ложных данных, направленных конкретно на сигналы централизованного управления экономическим распределением системы5. Дополнительно был представлен усовершенствованный подход для получения карт значимости из взаимосвязанных массивов солнечных панелей и оценки окружающей обстановки на наличие затенения6. Была представлена стратегия управления для успешного устранения проблем с активной и реактивной мощностью (PQ) в универсальном компенсаторе качества электроэнергии (UPQC) с системой сверхпроводникового магнитного накопителя энергии, в частности, применительно к нагрузке от зарядных станций электромобилей7.
Кроме того, использование двусторонних фотоэлектрических (PV) модулей создает значительные трудности для обеспечения финансовой жизнеспособности PV-систем. В то время как методы прогнозирования производительности односторонних PV-модулей хорошо разработаны, адаптация этих моделей для двусторонних систем все еще находится в процессе реализации8,9. Более того, многочисленные исследования показали, что выработка энергии двусторонними PV-модулями зависит от геометрических факторов. Важно учитывать эти элементы при оценке работы двусторонних технологий10,11,12,13,14,15. С другой стороны, для извлечения мощности из PV-систем, помимо разработки контроллеров с методами оптимизации, были созданы алгоритмы MPPT на основе P & O и искусственного интеллекта16,17,18. Подробно обсуждаются вопросы моделирования и имитации двусторонних PV-систем в сравнении с односторонними19. В то же время для проектирования зарядных станций электромобилей (EV) было предложено использовать MPPT на основе P & O и искусственных нейронных сетей (ANN)20,21. Зарядная станция для EV на базе PV-системы была спроектирована для поддержки различных моделей с использованием MPPT по методу P & O22. Далее, для алгоритма SBOA была создана математическая модель поведения секретаря (птицы) в целях выживания, включая поиск и охоту на добычу23. Был представлен новый DC-DC преобразователь с регулированием на базе нечеткой логики для обеспечения постоянной зарядки дома с солнечным электроснабжением24. В схему управления прямым потоком и крутящим моментом была внедрена нечеткая логика для обеспечения потребности автомобиля в крутящем моменте и оптимизации эффективности обучения25.
Кроме того, был проведен всесторонний обзор новых тенденций, включая технологию взаимодействия автомобиля с сетью (V2G) и системы управления энергопотреблением под управлением ИИ, а также роль возобновляемых источников энергии в работе электромобилей (EV), реагирующих на состояние сети26. Более того, был разработан новый метод для учета неопределенностей в генерации электроэнергии из возобновляемых источников, поведении зарядки EV и рыночном ценообразовании27. При этом обсуждались ключевые различия между EV и SAEV в технологии V2G, при этом новый метод для SAEV с его отличительными особенностями позволил усилить их роль в интеграции V2G28.
Ряд исследований был посвящен односторонним зарядным станциям для электромобилей (ЭМ), питающимся от фотоэлектрических (ФЭ) панелей и подключенным к сети, с использованием традиционных методов MPPT, таких как P & O (приведен в Таблице 1), I & C, нечеткая логика и методы метаэвристической оптимизации. В этих работах основное внимание уделялось либо системе извлечения энергии ФЭ-панелей, либо подбору параметров контроллера. Однако доступно лишь несколько работ по односторонним ФЭ-системам с MPPT на базе ИИ и оптимальным подбором параметров DC-DC преобразователей, фильтров и коэффициентов ПИ-регулирования в рамках единой структуры для поддержания стабильности напряжения шины постоянного тока и снижения THD. Таким образом, этот пробел в исследованиях обуславливает необходимость разработки MPPT на базе ANN для двусторонних ФЭ-панелей и оптимизированных контроллеров для преобразователей и фильтров с целью повышения PQ в автономной зарядной станции для ЭМ, работающей в динамических условиях. В данном исследовании представлена архитектура автономной двусторонней ФЭ-зарядки, интегрированная с контроллером MPPT на базе искусственной нейронной сети и предназначенная для зарядных станций ЭМ на автомагистралях. Система сконфигурирована для зарядки пяти типов аккумуляторов ЭМ22, включая четыре литий-ионные модели: Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250 и BMW i3, а также одну свинцово-кислотную конфигурацию, при поддержке вспомогательного модуля аккумуляторного накопителя, обеспечивающего стабильную работу в условиях колебаний солнечного излучения.
Основные результаты предлагаемой работы заключаются в следующем: (1) Разработка двусторонней фотоэлектрической (PV) установки с поддержкой системы накопления энергии на базе аккумуляторных батарей (BES), работающей в изолированном режиме для обеспечения энергией нескольких электромобилей (EV) и нагрузки переменного тока (AC) на уровне станции через скоординированные интерфейсы DC/AC. Двусторонние PV-панели собирают больше энергии как с передней, так и с задней поверхностей по сравнению с односторонними PV-папанелями. (2) Внедрение алгоритма MPPT на основе искусственной нейронной сети (ANN), который адаптивно регулирует коэффициент заполнения повышающего преобразователя для извлечения максимально доступной солнечной энергии. (3) Оптимизация параметров DC-DC преобразователя, значений R L фильтра и коэффициентов PI-контроллера с помощью алгоритма оптимизации секретарской птицы (SBOA) с целью достижения низкого коэффициента гармонических искажений (THD) и стабильного напряжения на шине постоянного тока (DC) при изменениях облученности и температуры. (4) Валидация с помощью трех рабочих сценариев с переменными условиями окружающей среды и нагрузки для оценки робастности контроллера и эффективности системы.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Протокол
В данном исследовании разработана автономная система зарядки электромобилей (EV), питаемая от двусторонних фотоэлектрических (PV) панелей и системы накопления энергии на базе аккумуляторов (BESS), как показано на Рисунке 1, с использованием метода MPPT под управлением искусственной нейронной сети (ANN). Для моделирования двустороннего PV-массива используется эквивалентная однодиодная схема, учитывающая температуру, последовательное сопротивление, шунтирующее сопротивление, облучение солнечным светом и облучение задней стороны. Выход PV-панелей подается на зарядную станцию EV через DC–DC повышающий преобразователь, в то время как BESS обеспечивает регулирование напряжения шины постоянного тока. Для оптимизации коэффициентов ПИ-регулятора и параметров фильтра используется алгоритм оптимизации Secretary Bird (SBOA). Моделирование компонентов системы и предлагаемая методология описаны в следующих подразделах.
Моделирование компонентов
1. Двусторонние фотоэлектрические системы
Фотоэлектрические модули позволяют достичь необходимого выходного тока и напряжения. В настоящем исследовании два односторонних фотоэлектрических модуля использовались для имитации характеристик выработки энергии двусторонними массивами при различных условиях альбедо поверхности9. Двусторонний коэффициент усиления облученности BGg определяется уравнением (1)
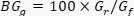 (1)
Здесь передняя облученность обозначена как Gf, а задняя облученность — как Gr. Максимальный ток двусторонней ФЭ-панели составляет Imp, а напряжение — Vmp. Наконец, выходная мощность двусторонней системы с выбранным количеством последовательно Ns и параллельно Np соединенных модулей определяется уравнением (2). Схема управления ФЭ-системой представлена на Рисунке 2
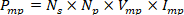 (2)
2. Система накопления энергии на базе аккумуляторных батарей (BSS)
Аккумуляторы являются важнейшим средством хранения электрической энергии18. В данной работе в качестве системы хранения энергии используются литий-ионные аккумуляторы. Среди доступных вариантов перезаряжаемых батарей в данной работе основное внимание уделяется литий-ионным аккумуляторам, которые считаются оптимальными для электромобилей благодаря их эффективности и плотности мощности. Уравнения (3) и (4) описывают литий-ионный аккумулятор с учетом ограничений.
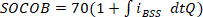 (3)
Технические характеристики фотоэлектрического модуля, аккумуляторной батареи и преобразователя приведены в Таблице 2, а в Таблице 3 представлено распределение потоков мощности между массивом фотоэлектрических панелей, блоком хранения энергии и подключенной нагрузкой.
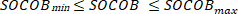 (4)
3. Преобразователь DC–AC
Инвертор с зафиксированной нейтралью (NPC) широко применяется в современных системах преобразования энергии для возобновляемых источников питания. По сравнению с традиционной двухступенчатой структурой, конфигурация NPC обеспечивает снижение общего коэффициента гармонических искажений (THD), меньший уровень электромагнитных помех и меньшее напряжение на полупроводниковых приборах. Шина постоянного тока в данной топологии разделена на три потенциальных уровня +Vdc/2, 0 и -Vdc/2 с помощью спаренных конденсаторов и фиксирующих диодов, образующих нейтральную точку. Благодаря соответствующему управлению переключением инвертор создает на выходных клеммах три дискретных состояния напряжения, что улучшает качество формы сигнала и эффективность преобразования энергии. Нейтральная точка шины постоянного тока в NPC-инверторе играет ключевую роль в балансировке напряжений на конденсаторах и обеспечении правильной работы устройства. Схема управления инвертором показана на рисунке 3.
4. Повышающий DC-DC преобразователь
DC-DC преобразователи повышают входное напряжение постоянного тока до более высокого выходного напряжения путем управления рабочим циклом высокочастотного переключающего устройства при сохранении эффективности. Преобразователь имеет два режима работы. В состоянии ВКЛ (ON) диод смещен в обратном направлении, и источник питания подает энергию в катушку индуктивности, которая сохраняет ее в виде магнитного поля, в то время как выходной конденсатор питает нагрузку. В состоянии ВЫКЛ (OFF) диод переходит в режим прямого смещения. В этом режиме энергия, запасенная в катушке индуктивности, высвобождается через диод в конденсатор, подключенный к выходу и нагрузке, суммируясь с энергией источника питания для создания выходного напряжения, превышающего входное. При изменении рабочего цикла ШИМ выходное напряжение преобразователя изменяется в соответствии с соотношением  , где D — рабочий цикл. Такие преобразователи используются в солнечных энергосистемах, топливных элементах, электромобилях и системах хранения энергии.
Схема управления на основе ИНС для MPPT
В данной работе для сбора максимальной мощности, вырабатываемой солнечной системой, выбран метод MPPT на базе искусственной нейронной сети (ИНС).17Наборы данных по облучению и температуре, использованные для обучения ИНС, были созданы в MATLAB/Simulink при различных условиях окружающей среды, соответствующих уровням солнечной облученности 800–1000 Вт/м²2 и температурные диапазоны от 20–25 °Cс рабочим циклом (D). Искусственная нейронная сеть (ИНС) обучается таким образом, чтобы минимизировать среднеквадратичную ошибку (MSE) между полученными и требуемыми выходными значениями (Оp,  ) для извлечения максимальной мощности из двухсторонней фотоэлектрической системы. В данном случае солнечная облученность и температура используются в качестве входных данных для ИНС, а коэффициент заполнения является выходным параметром для управления повышающим преобразователем. Структура разработанной модели ИНС для MPPT, представленная на Рисунок 4рассматривается в данной работе. Дополнительная таблица 1 представлены преимущества и недостатки предлагаемого метода по сравнению с другими стандартными методами.
Искусственная нейронная сеть (ИНС) состоит из трех основных слоев: выходного слоя (OPL), входного слоя (IPL) и скрытого слоя (HIL). Это способствует передаче данных между IPL и HIL. Впоследствии данные обрабатываются весами связей, соединяющих IPL и HIL. В данном контексте вычисления выполняются с применением определенного смещения к переменной HL, а полученные результаты накапливаются в переменной OPL. В данной работе выбрана ИНС типа LMBP [17]. Веса соединений настраиваются в процессе обучения путем измерения ошибки для достижения целевого выходного значения. Здесь LMBP используется для обучения ИНС с использованием MSE в качестве функции эффективности. Алгоритм LMBP использует вычисленные производные для обновления весов, что обеспечивает эффективное обучение и ускоренную сходимость
Каждый нейрон в сети многослойного перцептрона имеет функцию суммирования и функцию активации. Кроме того, существуют определенные числовые веса (wpk), которые соединяют эти нейроны на разных уровнях. Входные данные умножаются на веса, как указано в уравнении (5). Рассматривается нелинейная сигмоидная функция с минимизацией MSE, приведенной в уравнении (6).
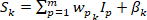 (5)
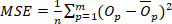 (6)
SBOA оптимизировал параметры фильтра и управления предлагаемой системы
В настоящее время метаэвристические алгоритмы играют ключевую роль в решении инженерных задач. На рисунке 5 представлена классификация алгоритмов. Алгоритм SBOA23 имитирует поведение секретаря для выживания в его естественной среде обитания. В SBOA моделируются стадии исследования и эксплуатации, характерные для охотничьего поведения секретаря. Фаза исследования алгоритма имитирует поведение секретаря при ловле змей, а фаза эксплуатации — его поведение при уклонении от таких хищников, как орлы. Процесс поиска решения начинается с генерации случайных значений в пределах соответствующих ограничений для каждой особи секретаря в популяции и расчета значения целевой функции путем запуска модели Simulink, где значение каждой особи рассматривается как параметр проектирования. В зависимости от целевого значения каждая особь секретаря изменяет свое положение для представления более оптимального решения. Математическое моделирование SBOA обсуждается ниже:
Начальный этап подготовки
Сначала необходимо определить исходные решения, которые использовались для начала поиска типичного минимума целевой функции F(Y). В данном случае начальная случайная популяция Y = [Y1, Y2, ......YN] из SB формируется посредством N начальных решений. Уравнение (7) инициализирует популяцию, где Yi представляет собой решение.
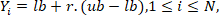 (7)
Здесь нижняя и верхняя границы переменных выбора обозначаются как lb и ub. r — случайное число в диапазоне [0, 1]. N — размерность задачи. Кроме того, значение приспособленности решения Fi = F(Yi) используется для количественной оценки качества Yi.
Стратегия охоты SB
Поиск, поедание и нападение на добычу представляют собой три основные фазы охоты SB. Весь процесс охоты разделен на три равных временных интервала: t < 1/3T, 1/3T < t < 2/3T и 2/3T < t < T. Здесь t — текущая итерация, а T — максимальное количество итераций. Эти интервалы соответствуют трем фазам хищничества SB: поиску, потреблению и нападению на добычу. Данное разделение основано на биологической статистике фаз охоты птицы и продолжительности каждой фазы. Соответственно, каждая фаза SBOA моделируется следующим образом:
Поиск добычи
На этом этапе SB должен охотиться на добычу с безопасного расстояния. Чтобы собрать достаточный объем данных по всему региону поиска, первый шаг алгоритмов оптимизации требует более интенсивного исследования. Используя местоположение двух других SB в качестве ориентира, SB может изучить дополнительные возможные области. Для дальнейшего повышения разнообразия алгоритма вводятся процессы дифференциальной мутации. Когда t составляет менее 1/3 от T, для обновления положения каждой особи используется уравнение (8). Она будет искать, поглощать и атаковать добычу. Таким образом, каждая фаза SBOA моделируется следующим образом:
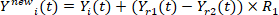 (8)
Здесь Yi(t) — текущее положение iго SB, Ynewi(t) представляет собой обновленное решение; две особи Yi(t), Yr2(t) были случайным образом выбраны из существующей популяции. Для стратегии выбора параметров используется случайный вектор R1 размером 1 × N, значения которого случайным образом выбираются из интервала [0, 1] для обеспечения эффективного баланса между фазами эксплуатации и исследования. Обновленное решение рассматривается только в том случае, если оно приводит к улучшению значения целевой функции по сравнению с ранее полученным решением.
Потребление добычи
SB использует высокую маневренность и начинает зависать вокруг змеи после обнаружения возможной добычи. Терпение добычи будет использовано для снижения её защиты путем наблюдения за противниками и приманивания их в то время, как они кружат вокруг. Другие SB корректируют свое положение рядом с добычей. При таком подходе успех охоты значительно возрастает. Уравнение (9) иллюстрирует, как броуновское движение (B) используется для имитации случайного перемещения SB, когда 1/3 T < t < 2/3 T.
 (9)
Здесь B реализовано в MATLAB с использованием стандартного нормального распределения с помощью случайно сгенерированного вектора r(1,M). Затем SB используют уравнение (10) для обновления своих позиций.
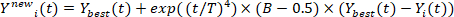 (10)
Где Ybest(t) — наилучшее решение, а экспоненциальный коэффициент масштабирования exp((t/T)4) выбран для увеличения способности к эксплуатации на каждой итерации.
Атака на добычу
После непрерывного потребления ресурсов жертва истощит запас энергии. В этот момент секретари должны начать атаку. Здесь с помощью метода полета Леви моделируются различные способы нападения, такие как непрерывные шаги / спорадические длинные прыжки за короткий промежуток времени. Характеристики описываются уравнениями (11) и (12). На данном этапе возможные варианты близки к оптимальному ответу, поскольку секретари стремительно приближаются к добыче. Этот план будет реализован при t > 2/3T.
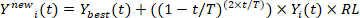 (11)
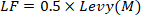 (12)
Здесь LF представляет стратегию леви-полета и 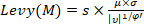 , s= 0.01 и φ = 1.5 являются фиксированными значениями. μ и υ — произвольные значения в диапазоне [0, 1]. Где τ обозначает гамма, а η = 0.5; весовой коэффициент 0.5 был принят, как предложено в исходной формулировке SBOA, для регулирования размера шага и поддержания баланса между крупными исследовательскими скачками и локальным уточнением. В таблице 4 представлены значения, использованные для ANN и алгоритма SB в разработанной системе.
Стратегия выхода для SB
Охотясь на другую добычу в дикой природе, секретари рискуют сами стать объектом охоты. Основными противниками, с которыми им приходится сталкиваться, являются орлы, ястребы, лисы и шакалы. Чтобы обезопасить себя или свою добычу при возникновении опасности, они используют различные методы уклонения. Данный алгоритм имитирует способы спасения, моделируя режимы бега (D2) и камуфляжа (D1). При встрече с противниками секретари сначала сливаются с окружающей средой, чтобы остаться в безопасности. В данном контексте секретари стремятся избежать локальных оптимумов в алгоритмах, обновляя свои позиции вокруг добычи (лучшей особи). Если им не удается уклониться от врага, они прибегают к тактике полета или быстрого бега для обеспечения безопасности. Для справки, в качестве лидера выбирается случайная особь Yrand, чтобы избежать ограничения локальным оптимумом. Для обновления своих позиций секретари используют уравнения (13) и (14). Блок-схема SBOA представлена на Рисунке 6.
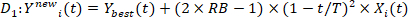 (13)
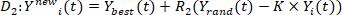 (14)
Представление переменных проектирования
Переменные задачи в данном исследовании включают параметры проектирования, такие как коэффициенты ПИ-регуляторов DC-DC преобразователей, а также сопротивления и индуктивности фильтров и преобразователей. Уравнение (15) представляет собой выражение переменных управления. Границы параметров управления приведены в Дополнительной таблице 2.
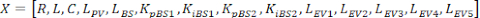 (15)
Функция приспособленности (FF)
В данном исследовании в качестве целевой функции (Obj) выбрана минимизация THD. Максимальное значение FF соответствует минимальному значению Obj, что приведено в уравнениях (16) и (17).
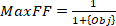 (16)
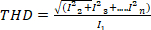 (17)
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Результаты
Предлагаемая автономная двухсторонняя фотоэлектрическая (PV) система с MPPT на базе ИНС для зарядной станции электромобилей (EV) была смоделирована в Simulink/Matlab 2022b и протестирована на компьютере Intel Core i7 с 16 ГБ ОЗУ. Параметры выбранной системы и нагрузки электромобилей представлены в Таблице 2 и Дополнительной таблице 3. В данной работе для демонстрации эффективности системы используются три сценария, перечисленные в Таблице 5, с различными комбинациями уровней солнечной ин...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Обсуждение
В целом, полученные результаты свидетельствуют о том, что данная исследовательская работа вносит вклад в науку, представляя новую оптимизированную стратегию управления, которая увеличивает выходную мощность солнечной энергии, улучшает PQ и поддерживает устойчивую инфраструктуру зарядки электромобилей, подходящую для автомагистралей. Разработанный MPPT на основе ANN с фильтром, преобразователями и контроллером, оптимизированными с помощью SBOA, обеспечивает более низкий THD при поддержании стабильного напряжения шины пост...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Раскрытие информации
Авторы заявляют об отсутствии конфликта интересов.
Благодарности
Нет данных.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| DC–AC преобразователь | MathWorks | Документация Simscape Electrical по трехступенчатым преобразователям: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | Модель трехфазного трехступенчатого DC–AC преобразователя с зажатой нейтралью. |
| DC–DC преобразователь | MathWorks | Документация Simscape Electrical по повышающим преобразователям: https://www.mathworks.com/help/sps/ref/boostconverter.html | Модель повышающего DC–DC преобразователя, используемая для регулирования выходного напряжения фотоэлектрической системы. |
| Аккумулятор EV1 | MathWorks | Документация по модели аккумулятора: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Модель свинцово-кислотного аккумулятора, представляющая EV1. |
| Аккумуляторы EV2–EV5 | MathWorks | Документация по модели аккумулятора: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Модели литий-ионных аккумуляторов, представляющие EV2, EV3, EV4 и EV5. |
| MATLAB/Simulink | MathWorks | Программное обеспечение; https://www.mathworks.com/products/simulink.html | Программная среда, используемая для моделирования и симуляции зарядной станции для электромобилей на фотоэлектрических элементах. |
| Simscape Electrical | MathWorks | Программное обеспечение; https://www.mathworks.com/products/simscape-electrical.html | Библиотека компонентов, используемая для моделирования силовых преобразователей, электрической сети и соответствующей системы управления. |
| Солнечная панель | Waaree Energies Ltd.; смоделирована в MATLAB/Simulink | Модель WSM-315. Информация о продукции Waaree: https://www.waaree.com/solar-pv-modules/; System Advisor Model: https://sam.nrel.gov/ | Параметры солнечной панели WSM-315 были введены как пользовательский фотоэлектрический модуль с использованием данных из технического паспорта Waaree и модели NREL System Advisor Model. |
| Накопительный аккумулятор | MathWorks | Документация по модели свинцово-кислотного аккумулятора: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | Модель свинцово-кислотного аккумулятора, используемая в качестве стационарной системы хранения энергии. |
Ссылки
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.